



Complete gids voor industriële robotonderdelen & componenten: Bemachtiging & gebruiksinsights
Ontdek de #1 gids voor industriële robotonderdelen en componenten. Leer meer over hun toepassingen, kenmerken en beperkingen, en waar u ze kunt bemachtigen.
U heeft misschien een robot (of meerdere) en wilt meer weten over de door de gebruiker vervangbare componenten en onderdelen. Of u wilt misschien meer leren over hoe de grote robotassemblages functioneren. In beide gevallen bent u aan het juiste adres!
De door de gebruiker vervangbare componenten van de meeste robots omvatten de eindwerktuigingen, de sensoren en de robotcontroller. Voor mobiele robots zullen de batterijen periodiek vervangen moeten worden. Belangrijke accessoires voor robots zijn de bevestiging van een robotarm, en montagesystemen om sensoren te bevestigen. Het robotvisiesysteem kan ook vervangbaar zijn. Er zijn natuurlijk veel andere kleinere stukjes en onderdelen zoals LED-displays en toetsenblokken. Een volledige opsomming is buiten ons bereik. In dit artikel nemen we een top-down kijk naar enkele van de grote assemblages en hun functies.
U kunt HowToRobot gebruiken om offertes aan te vragen op robotische componenten. HowToRobot heeft een directory van meer dan 15.000 robotica-leveranciers. Dit betekent dat u een overzicht kunt krijgen van de beschikbare producten. U kunt beslissen over de precieze componenten die ideaal zijn voor uw robot. En u kunt de kosteneffectiviteit van concurrerende producten vergelijken.
Inhoud van dit artikel
- Robot Eindwerktuigingen
- Robot Sensoren
- Robot Controllers
- Robot Batterijen
- Robot Basis / Montagesystemen
- Robot Veiligheidscomponenten
- Transportbanden
- Trilvoeders
- Hoe de ideale robotonderdeel of component voor uw organisatie te bemachtigen
Robot Eindwerktuigingen
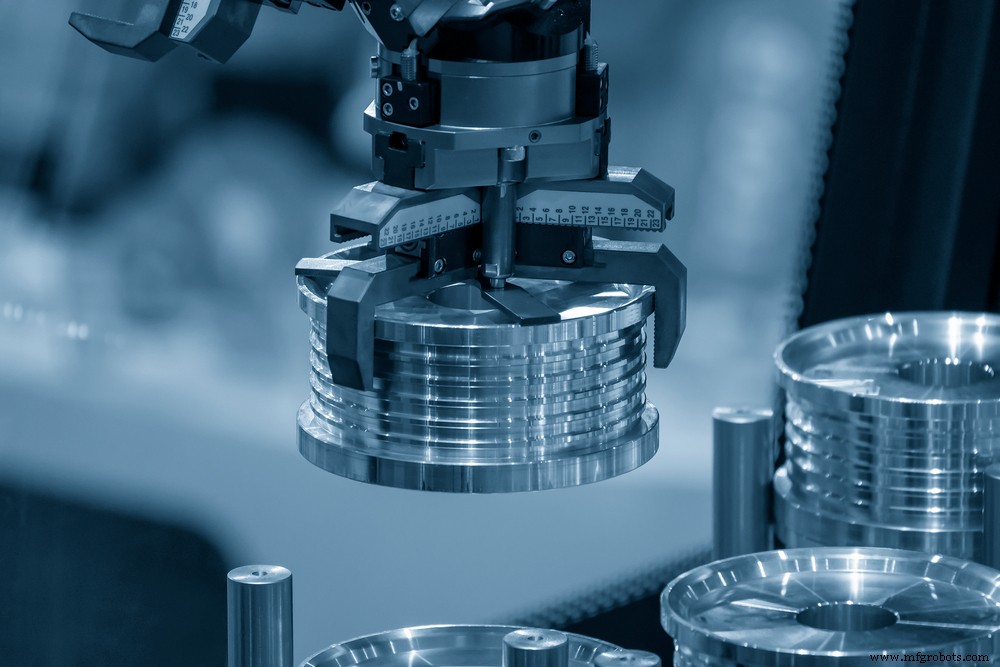
De eindwerktuiging van een robotarm is waar het werk gebeurt. Het is waar de contact tussen de robot en het werkstuk plaatsvindt. Net als bij mensen, die een heel wijd scala aan gereedschappen gebruiken om dingen te doen, zo is het met robots.
Robotische eindwerktuigingen worden ook "End of Arm Tooling" of EoAT genoemd. De EoAT is in feite de pols, hand en het gereedschap van de robot. Eindwerktuigingen kunnen alles zijn van een lasgereedschap tot een stofzuiger.
De EoAT kan een schroevendraaier of een draaiende boor zijn. Sommige bedrijven gespecialiseerd in het maken van niets anders dan robotische eindwerktuigingen. Veel leveranciers richten zich op slechts bepaalde soorten EoAT.
Het is vaak een goed kenmerk om gereedschappen automatisch te kunnen wisselen. Een speciale bevestiging houdt de gereedschappen. Het is meestal gemonteerd op een oppervlak extern aan de robot. De bevestiging kan een verscheidenheid aan gereedschappen houden die de robotarm in en uit kan wisselen. Op deze manier kan de robot verschillende taken op een werkstuk uitvoeren. Hier is een voorbeeld van hoe dit kenmerk gebruikt kan worden: Een robotarm kan een gat in een metaalstuk boren. Dan wisselt het van gereedschap en afgraten het gat dat het zojuist maakte. De robot wisselt weer van gereedschap. En het gebruikt een taphuls om draad in het gat te snijden.
Robot Grippers
Er zijn veel verschillende grippers beschikbaar voor robotarmen. Een universele gripper is nog niet gevonden. Aanvankelijk dachten ontwerpers dat de beste benadering zou zijn om een robotgripper te maken die lijkt op de menselijke hand. Later begonnen ze hun denkbeeld te veranderen.
Als de robot dozen de hele dag moet tillen, heeft het dan vingers aan zijn hand nodig? Waarschijnlijk niet. Voor kleinere dozen kan een zuignap beter zijn. Voor grotere dozen kan het beter zijn om een robot met twee armen te hebben. De "handen" of grippers kunnen gevormd zijn als een bol met knoppen erop. Voor grote en zware dozen is het misschien het beste om staven te hebben die onder de doos kunnen glijden en deze van onderen ondersteunen.
Als met veel dingen in het leven, "vorm volgt functie". De soort gripper die u nodig hebt, of set van grippers, hangt af van uw toepassing.
Robot Sensoren
Robot sensoren zijn als menselijke zintuigen. Robots kunnen zien, horen en een tastzin hebben. Ze kunnen zelfs voorzien worden van een ruik- en proefzin. Industriële robots kunnen een "ruikzin" gebruiken om de luchtkwaliteit in een mijn te testen. Ze kunnen giftige gassen of lekkende verontreinigingen detecteren. Er zijn ook proefrobots. Ze kunnen de kwaliteit van voedsel testen en de aanwezigheid van schadelijke chemicaliën ontdekken.
Maar de meest voorkomende robotische zin die momenteel gebruikt wordt voor industriële toepassingen is visie. Hieronder bekijken we enkele van de hoofdtypen sensoren voor robotvisie.
Optische sensoren
De verscheidenheid aan optische sensoren nu beschikbaar voor robots is indrukwekkend. Sommige sensoren gebruiken optische methoden om de ruwheid van een oppervlak te bepalen. Anderen kunnen de dikte van een film meten. Nog anderen ontdekken de precieze kleur van objecten. Een robot kan uitgerust worden met een microscoop. Dit opent een wereld aan mogelijkheden. Veel metingen kunnen met een microscoop uitgevoerd worden.
Optische sensoren kunnen de stroomsnelheid van een vloeistof meten. Stroom kan ook op andere manieren gemeten worden zoals met elektromagnetische sensoren. Een soort rad met peddels kan ook gebruikt worden dat pulsen stuurt. De pulsen treden vaker op als het rad sneller draait.
Positie en snelheid kunnen ook gemeten worden met optische sensoren. De sensoren hoeven geen camera's te zijn.
Laserscanners
De introductie van lasertechnologie in industriële toepassingen heeft de manier veranderd waarop veel dingen gedaan worden. Lasers worden gebruikt in handgehelde streepjescodescanners. Ze kunnen nauwkeurige metingen maken van bewerkte onderdelen. Lasers worden gebruikt om grote afstanden te meten. Complexe visiesystemen gebruiken lasers. Computervisie betekent dat mobiele robots autonoom hun weg kunnen vinden, obstakels in hun pad vermijdend.
Laserscanners voor het lezen van streepjescodelabels zijn snel, nauwkeurig en laagprijs. Sommige scanners zijn handgehouden en worden door mensen in voorraadsbeheer gebruikt. Handgehouden laserscanners worden ook gebruikt in materiaalafhandeling en productietaken. Streepjescodescanners kunnen op Autonome Mobiele Robots (AMR's) in magazijnen gemonteerd worden om te helpen in het orderpikproces. Scanners kunnen op luchtdrones gemonteerd worden die door magazijngangen vliegen. De drones lezen streepjescodes en gebruiken computervisie om items in dozen te tellen. Luchtdrones kunnen inventaris in een fractie van de tijd nemen die mensen ervoor nodig hebben.
Laser streepjescodescanners zijn niet de enige manier om items bij te houden. Men kan RFID-gebaseerde scanners gebruiken. RFID (Radio Frequency IDentification) heeft het voordeel dat het label niet zichtbaar hoeft te zijn en nog steeds gelezen kan worden. Dit is omdat RFID radiogolven gebruikt in plaats van licht. Maar RFID-labels zijn duurder dan streepjescodes.
Een van de meest voorkomende toepassingen voor laserscanners is voor industriële robotvisie. Deze scanners gebruiken LiDAR, wat staat voor Light Detection And Ranging. LiDAR is als RADAR. Radar werd uitgevonden tijdens de Tweede Wereldoorlog en is afkorting voor RAdio Detection And Ranging. In beide gevallen is het principe vergelijkbaar. De LiDAR-sensor stuist een puls elektromagnetische energie uit en detecteert dan de reflectie die afkaatst van het dichtstbijzijnde object. De tijd die het duurt voordat de reflecties terugkeren wordt gemeten. Als het langer duurt voor de reflectie terug te keren, is het object verder weg. Een kortere tijd betekent dat het object dichterbij is. De tijd is evenredig met de afstand van de sensor tot het object. Op deze manier kunnen lasers gebruikt worden om de afstand tot een enkel punt precies te meten.
Interessant Feit: NASA-wetenschappers vonden LiDAR in de jaren '60 als onderdeel van het Apollo maanprogramma. Een van de vroegste toepassingen was het meten van de afstand tussen de aarde en de maan.
LiDAR kan in één dimensie, 2-D en 3-D gebruikt worden. Een voorbeeld van LiDAR in één dimensie is een laserafstandsmeter. U kunt snel en nauwkeurig de afmetingen van een kamer of gebouw meten. Voor industriële toepassingen worden lasers gebruikt om de diepte van een snede die gemaakt is door een werktuigmachine of robotfrezenmachine precies te meten. Robotarmen met LiDAR kunnen de grootte van een onderdeel meten voor kwaliteitscontrole.
In een 2-D configuratie wordt een laserstraal heen en weer gescand. Het scannen kan in een volledige cirkel gaan of het kan alleen door een deel van de cirkel gaan. De laserstraal blijft in een tweedimensionaal vlak. Voor een Autonome Mobiele Robot (AMR) is dit vlak horizontaal. Het is vaak een paar centimeter boven de grond. Op deze manier kan de AMR zijn LiDAR gebruiken om objecten in zijn pad te detecteren. De robot gebruikt deze bewustzijn om te bepalen of het veilig is om door te gaan langs de geplande route. Als er iets zijn pad blokkeert, kan de robot zwerven of stoppen.
Maar 2-D LiDAR heeft de beperking dat het objecten boven of onder het vlak van de laserscanning niet kan detecteren. In effect is de robot "blind" voor alles wat niet in het vlak van de 2-D LiDAR ligt. Het gebruik van 3-D LiDAR kan deze beperking overwinnen.
Met 3-D LiDAR scant het systeem de laserstraal in een vlak (zoals 2-D LiDAR), en dan wordt het vlak omhoog en omlaag gekanteld. Het toevoegen van de kantelactie betekent dat het systeem een driedimensionale ruimte bedekt. Het nadeel van 3-D scannen is dat het meer rekenkracht vereist. Het systeem verzamelt veel meer informatie, dus is het een uitdaging om al die informatie te verwerken en dat in real-time. Dit vereist krachtigere computers. Ook de mechanische componenten van 3-D LiDAR zijn complexer. Daarom zijn 3-D scanners duurder dan 2-D scanners. Het hangt allemaal af van de toepassing, of 2-D of 3-D scannen geschikt is.
Natuurlijk zijn er beperkingen voor LiDAR. Direct zonlicht kan een LiDAR-sensor verblinden. Echter, LiDAR kan intenser zonlicht aan dan veel soorten sensoren. Het object dat de laserstraal reflecteert kan dingen beïnvloeden. Het soort materiaal en de kleur van de reflecterende objecten kunnen de nauwkeurigheid van LiDAR beïnvloeden. Stof, vuil en puin kunnen de lens van een LiDAR-sensor verstopen. Dit zal de gevoeligheid en nauwkeurigheid van de sensor verminderen.
Visiesystemen
Robotvisie heeft revolutionaire veranderingen ondergaan. Niet lang geleden was robotvisie erg beperkt. Zo beperkt, dat als een robot iets in zijn weg detecteerde, het alleen kon stoppen en om hulp roepen. Vandaag de dag kunnen autonome mobiele robots om obstakels in hun weg heen zwerven. Ze kunnen het verschil tussen mensen en onbelevende objecten vertellen.
De resolutie en gevoeligheid van camera's zijn toegenomen. De software die de visuele data verwerkt is ook verbeterd. Computervisiesystemen herkennen nu menselijke gezichten.
De camera-hardware is een belangrijk deel van de visieoplossing. Maar ruwe data opnemen is niet genoeg. Het visiesysteem moet in staat zijn die data om te zetten in nuttige informatie. Het visiesysteem moet in staat zijn een object's afstand, snelheid en richting te detecteren. Het is nog nuttiger als het visiesysteem kan herkennen dat een object een persoon of een vorkheftruck is. Het vermogen om te begrijpen dat het ene object een persoon is, terwijl het andere een voertuig is, wordt semantiek genoemd. Semantisch begrip van een omgeving is cruciaal om robots intelligenter te maken.
Een ander gebruik van computervisie is in orderpikken. De robot moet in staat zijn één object uit te pikken, zelfs wanneer het object in een stapel van andere dingen zit. Dit heet pikken uit chaos. De robot moet niet alleen het object identificeren, maar ook of het item op zijn rand is, of omgekeerd. Eenmaal dit bepaald, kan de robot beslissen hoe het object op te pikken. Dit heeft uitdagend gebleven, maar er zijn nu systemen die het kunnen.
De kans is groot dat er robotvisiesystemen zijn die aan uw vereisten voldoen.
Robotvisie via Sensorfusie
Steeds vaker vertrouwen robotische systemen op een combinatie van sensoren. Elk van de verschillende soorten sensoren heeft sterktes en zwaktes. Zelfs één sensor kan een soort "visie" voor een robotisch systeem leveren. Maar een combinatie van sensoren is het beste. Het combineren van data van veel sensoren heet sensorfusie. Sensorfusie maakt een robot robuuster, betrouwbaarder en veiliger. Naarmate de rekenkracht van microchips blijft groeien, kunnen we verwachten meer sensoren te zien. Dit zal robots intelligenter maken.
Robot Controllers
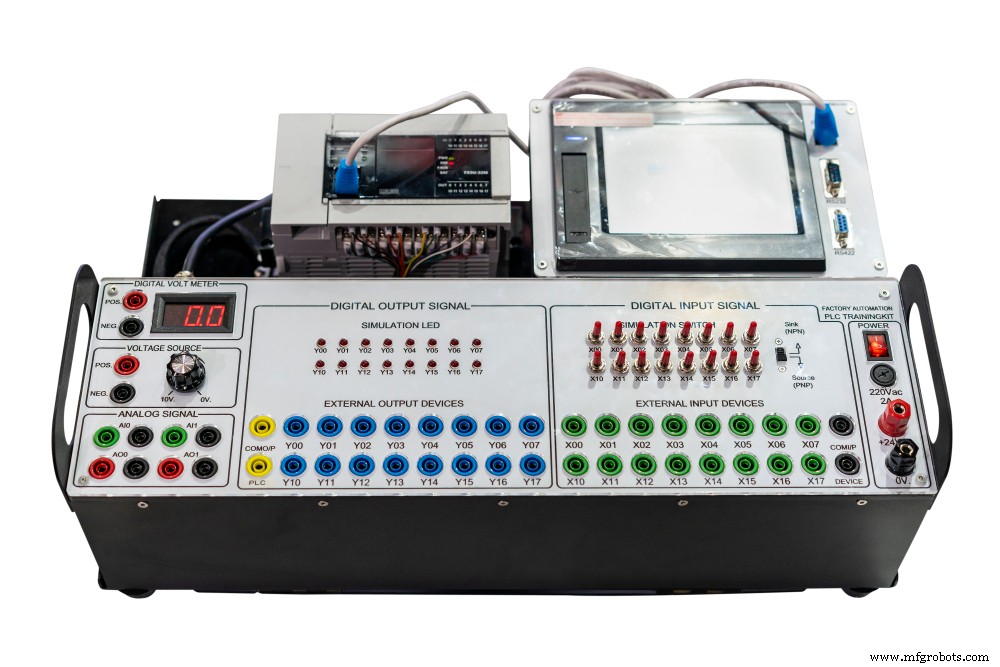
Robotcontrollers komen in een verscheidenheid van vormen en maten. Som zijn kleine, handgehouden tablets. Deze worden gebruikt om een eenvoudige werkcel te besturen. Andere robotcontrollers kunnen complexe productie- en logistieke processen besturen. De robotcontroller is cruciaal in het bepalen hoe gemakkelijk het is om een robotisch systeem te laten doen wat u wilt. De robotcontroller is een kritisch deel van hoe goed de robot zijn werk doet.
Robotcontrollers zijn verantwoordelijk voor veiligheid, logica en bewegingscontrole. Hoe snel een robot reageert op een extern gebeurtenis is vaak een cruciale maatstaf voor een robotcontroller. Sommige toepassingen hebben een snellere reactietijd nodig dan andere. Dit kan het type benodigde robotcontroller bepalen. De Human-Machine Interface (HMI) van een robotcontroller is een ander belangrijk aspect. Een populaire HMI is een "teach pendant" dat een handgehouden, tablet-stijl apparaat is. De teach pendant wordt gebruikt bij het leren van de robot wat te doen. Eenmaal de robot klaar is voor productie, kan de teach pendant verwijderd worden.
In een fabriek is het meer gebruikelijk om een vast verbonden verbinding tussen een robotcontroller en de robot te vinden. De bedrade verbinding biedt een betrouwbare en veilige interface. Veiligheidsregels vereisen soms een bedrade verbinding. Dit is niet waar voor Autonome Mobiele Robots (AMR's). Een AMR zou niet veel nut hebben als het een draad aan zijn controller moest hebben! Draadloze industriële robotcontrollers zijn ook beschikbaar. Afhankelijk van de toepassing kunnen ze voordelen hebben ten opzichte van de bedrade systemen.
Er zijn drie brede categorieën van robotische controllers:
- PLC (Programmable Logic Controller),
- PAC (Programmable Automation Controller),
- IPC (Industrial Personal Computer).
De PLC is de oudste technologie en het laagste kostentype robotcontroller. Het wordt gebruikt voor eenvoudige toepassingen die geen complexe bewegingscontrole nodig hebben. De datalogging mogelijkheid van een PLC is ook minder capabel dan andere typen robotcontrollers. De PLC zal minder soorten input/output apparaten hebben.
De PAC vertegenwoordigt een geüpdatete versie van de PLC. De PAC heeft meer rekenkracht en grotere capaciteit. Er is een zeer breed bereik aan toepassingen waarvoor een PAC een goede pasvorm is.
De IPC heeft de grootste rekenkracht en is ook het duurste type robotcontroller. Het kan complexe bewegingen hanteren en kan communiceren via een wijd scala aan interfaces. De IPC kan heel grote hoeveelheden data hanteren en opslaan.
De onderscheiding tussen deze drie typen controllers vervaagt met de tijd. Vandaag de dag zijn er eigenlijk niet drie gescheiden categorieën robotcontrollers. Het is meer een continuum.
Bij het kiezen tussen verschillende robotcontrollers is een belangrijk factor software. Zoek naar toepassingsspecifieke softwarepakketten. Het applicatiepakket zal bepalen hoe gemakkelijk het is om op te starten en te draaien. Het zal ook beïnvloeden hoeveel ondersteuning u voor uw specifieke behoeften kunt verwachten.
Robot Batterijen
Ontwikkelende batterijtechnologie heeft een brede reeks elektronomische en elektronische apparaten beïnvloed. Betere batterijen betekenen langere bedienstijden en kortere oplaadintervallen. De verbeteringen hebben Autonome Mobiele Robots (AMR's) praktisch en kosten-effectief gemaakt.
Enkele van de basisdingen om te overwegen bij het kiezen van de juiste robotbatterij voor uw gebruik zijn chemie, capaciteit en opladen.
De chemie van een robotbatterij zal over het algemeen van de volgende typen zijn.
- NiMh: Nickel-Metal Hydride batterijen zijn nog steeds het meest voorkomende type batterij voor robots. Ze hebben een goede waarde vanwege het gewicht-naar-capaciteit verhouding, en er is zeer weinig "geheugeneffect". Het geheugeneffect is een beperking van sommige batterijtypen. Het betekent dat u de batterij volledig moet ontladen voordat u hem opnieuw opladt. Anders verliest u een deel van de batterijcapaciteit bij elke oplading.
- NiCd (Nickel Cadmium) batterijen lijden onder het geheugeneffect en worden vervangen door de andere batterijtypen.
- Loodzuur batterijen bieden hoge capaciteit en lage kosten.
- LiPo (Lithium-ion Polymer) batterijen worden vaak simpelweg "lithiumbatterijen" genoemd. Ze worden snel de batterij van keuze voor robots vanwege hun hoge capaciteit-tot-gewicht verhouding. Ze lijden niet onder het geheugeneffect.
Vragen om te stellen bij het overwegen van verschillende batterijen: Hoe lang duurt het om de batterij op te laden? Heeft de batterijlader een beveiliging tegen overladen? Draadloos laden kan ook erg handig zijn voor robots. Het maakt het laden makkelijker omdat de robot niet in een precieze positie hoeft te zijn wanneer het de oplaadstation bereikt.
Robot Basis / Montagesysteem
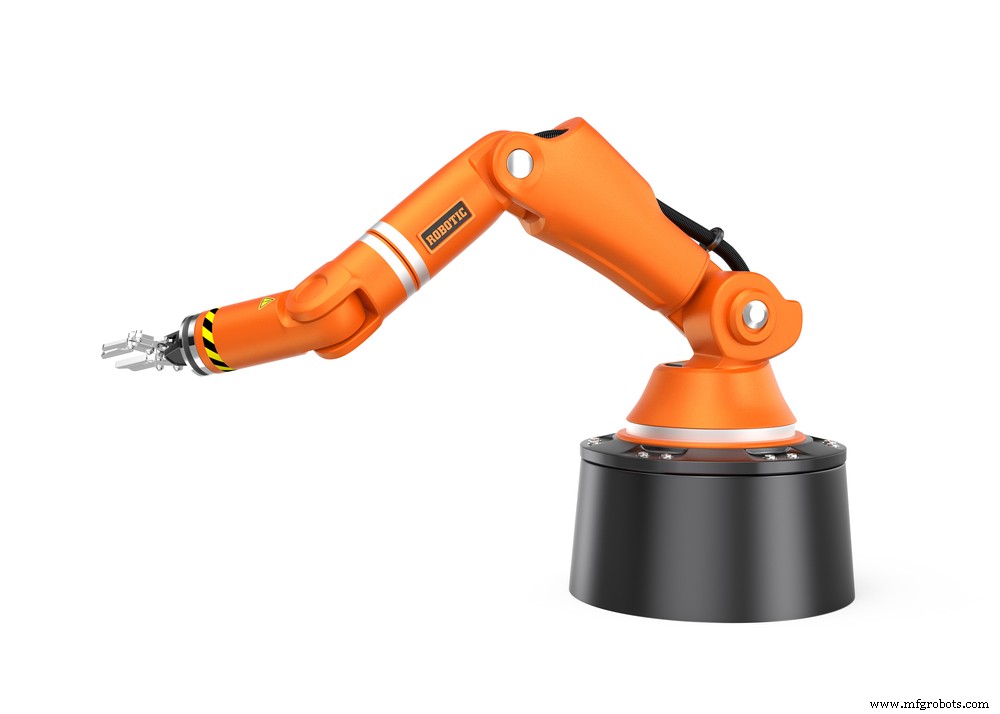
Stationaire robots met robotarmen moeten veilig gemonteerd worden om hun werk te doen. Er zijn veel opties om uit te kiezen.
Een pilaarmontage is nuttig als u de robotarm moet verhogen. De arm moet misschien opgeheven worden om toegang te krijgen tot transportsystemen en werkoppervlakken. Montages kunnen aan de vloer gebout worden. Montages kunnen ook wieltjes hebben, zodat ze gemakkelijk verplaatst kunnen worden.
Er zijn toepassingen waarvoor het ideaal is om de robot in een geïnverteerde positie te monteren. Er zijn speciale montages hiervoor. Een geïnverteerde orientatie kan het bereik van de arm vaak maximaliseren. Andere toepassingen kunnen vragen om de robot verticaal te monteren. Het kan aan de zijkant van een machine bevestigd worden. Eenmaal de positie bepaald, moet de software die bij de robotarm wordt geleverd aangepast worden.
Modulaire montagesystemen zijn beschikbaar voor het bevestigen van sensoren. Voorbeelden zijn camera's, kabels en slangen. Sommige sensormontagesystemen zijn het beste voor hun kracht en duurzaamheid. Andere benadrukken flexibiliteit en licht gewicht voor draagbaarheid. Instelbare hendels stellen correcte positionering van sensoren en kabels in.
Robot Veiligheidscomponenten
Robots kunnen mensen verlossen van vuil, saai en gevaarlijk werk. En ze kunnen de veiligheid van werkomstandigheden verbeteren. Toch, als niet op de juiste manier gebruikt, kunnen robots een gevaarlijk risico worden. Zekerstellen dat uw automatiseringsoplossing veilig is, is van het grootste belang.
Robot Veiligheids-PLC's
Een gewone Programmeerbare Logische Controller (PLC) zal typisch één microprocessor hebben. Het zal ook geheugen en input/output circuits hebben. Een veiligheids-PLC heeft redundantie ingebouwd. Een veiligheids-PLC kan twee, drie of vier processors hebben. Watchdog circuits controleren de gezondheid van elke processor. Als er iets misgaat, geven de watchdog circuits alarm.
Sommige PLC's zullen een output hebben zonder een overeenkomstige input. In tegenstelling, een veiligheids-PLC heeft matching inputs en outputs. Dit betekent dat tests constant gemaakt kunnen worden om de juiste connectiviteit en gezondheid van een circuit te verifiëren.
Er zijn enkele toepassingen waar een gewone PLC prima kan zijn. Een PLC zal noodstop (e-Stop) functies hebben. Deze kunnen lichtgordijnen of nabijheidssensoren omvatten. Dit kan genoeg zijn om veiligheid voor uw medewerkers te bieden. Maar er zijn veel toepassingen waarvoor een veiligheids-PLC de beste keuze is. Één dure fout of ongeluk kan de extra kosten van een veiligheids-PLC ver van overtref.
Robot Veiligheidssensoren / Laserscanners / Lichtschermen
Hoe kan productiviteit en veiligheid tegelijkertijd verbeterd worden? Er zijn een verscheidenheid aan manieren.
Lasergebiedscanners kunnen de aanwezigheid van mensen nabij een industriële robot detecteren. De laserscanner kan de robot informeren om te vertragen als iemand de buitenste zone binnenkomt. De langzamere snelheid kan 50% van de gewone snelheid zijn. Als iemand een tweede zone binnenkomt, dichter bij de robot, kan de snelheid vertraagd worden naar misschien 25%. Als een persoon gedetecteerd wordt in de dichtstbijzijnde zone, stopt de robot. De gebruiker kan de grootte van deze zones bepalen. De gebruiker kan aanpassen welke reacties de robot maakt.
Een verscheidenheid aan veiligheidstoestellen kan en moet met robots gebruikt worden. Grotere en zwaardere robots hebben een hoger veiligheidsniveau nodig dan kleinere. Een populaire veiligheidsmethode is het gebruik van een lichtscherm of een lichtgordijn. De "scherm" bestaat uit bundels licht rond de industriële robot. Als iets de lichtbundels doorbreekt, kan de robot in een noodstop gaan, bijvoorbeeld.
Robot Omheining
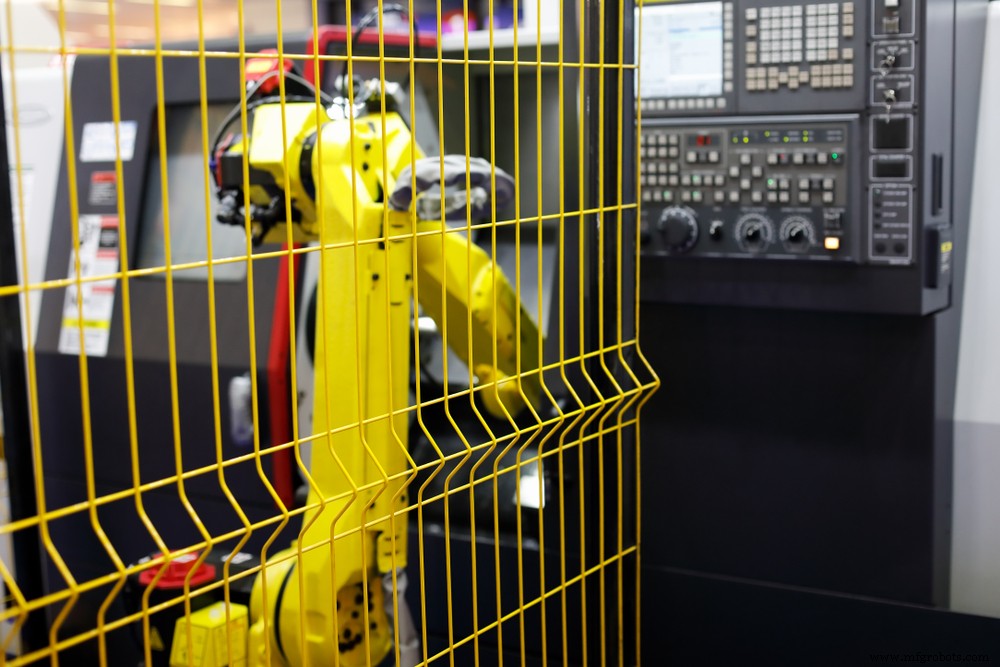
Soms is de veiligste manier om productiviteit en veiligheid te handhaven om een robot in een apart gebied om te heinen. Een verscheidenheid aan dergelijke omheiningen is beschikbaar. Verschillende kenmerken omvatten de hoogte van de omheining en de grootte van de openingen in het omheiningsmateriaal. Omheiningspalen met zelf-nivellerende voeten ingebouwd zijn soms wenselijk. De kracht van de omheining is ook een overweging. Moet de omheining gemaakt worden van metaaldraad, geperforeerde metalen platen of Plexiglas? Uw toepassing kan een omheiningsmateriaal nodig hebben dat beschermt tegen hitte of elektriciteit.
Transportbanden
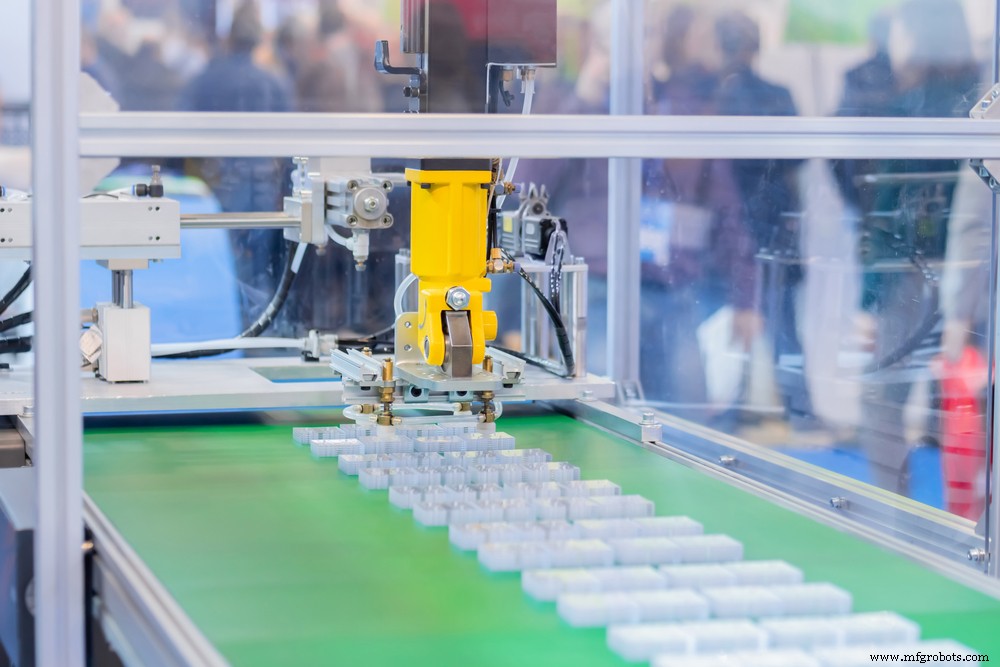
Robots en transportsystemen zijn frequente metgezellen. De robot kan items van een transportband nemen om zijn cyclus te beginnen, of het kan onderdelen op de transportband plaatsen aan het einde van zijn cyclus. En natuurlijk kan het beide doen.
Er zijn veel verschillende typen transportsystemen om uit te kiezen. Sommige transportsystemen zijn gemakkelijk te saneren. Dit maakt ze een goede keuze voor voedselverwerkingsoperaties. Andere kenmerken om te overwegen zijn de snelheid en breedte van het transportsysteem. De hoogte, hoek van grootste helling en het gewicht dat het kan aan zijn alle overwegingen.
Trilvoeders
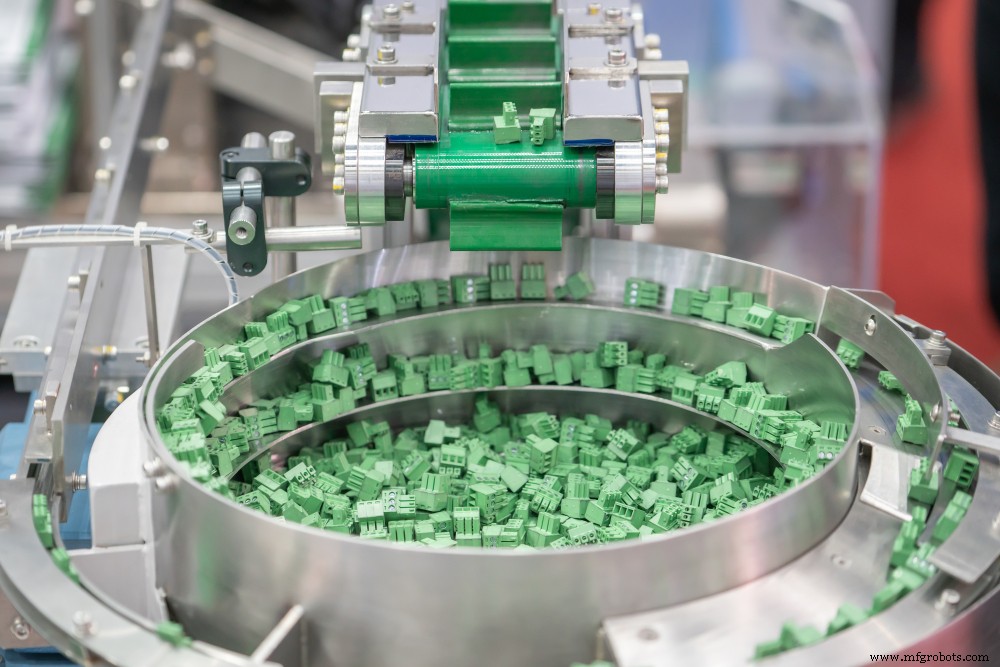
Robots combineren goed met trilvoeders. Dit is zeker voor pick-and-place en montageoperaties. Kleine onderdelen worden in de trilvoeder gevoerd. De voeder verplaatst de onderdelen naar de robot. De voeder kan de onderdelen zo plaatsen dat ze allemaal in dezelfde positie zijn. Dit maakt het makkelijker voor de robot om ze op te pikken.
Hoe de ideale robotonderdeel of component voor uw organisatie te bemachtigen
HowToRobot is een wereldwijd platform dat bedrijven helpt om te slagen met automatisering. HowToRobot heeft een wereldwijde directory van meer dan 15.000 robotica-bedrijven. Dit betekent dat u het type robotisch component kunt vinden dat u nodig heeft, ideaal geschikt voor uw toepassing.
U weet misschien al welk deel of component u wilt. Zo ja, kunt u offertes krijgen en productinformatie en prijzen ontvangen van veel leveranciers.
Let op: er zijn onpartijdige HowToRobot-experts die u kunnen helpen navigeren door het proces. Klik hier om een consultatie in te plannen met een expertadviseur.
Industriële robot
- 12 essentiële onderhoudssjablonen om operaties te stroomlijnen en admin-last te verminderen
- Beheersing van gefabriceerd onderdeelontwerp: Een uitgebreide gids
- Precisie Mechanische Componenten Productie: Een Complete Gids
- Hoogprecisie vliegtuigcomponenten: motoren, vleugels & meer
- MMF #5: Component Insluiten in 3D-geprinte Delen Beheersen met Markforged Printers
- Automatisering Essentials: Een beginnersgids voor robotintegratie
- Precisie-onderdelen & componentafwerkingsservices
- Verpakkingsrobots 101: typen, toepassingen en naadloze integratie
- Expert Gids voor Ski-lift Onderhoud & Belangrijkste Onderdelen
- Top 5 Kranen Veiligheidsrisico's & Hoe Ze Te Elimineren
- Effectieve lekdetectie en reparatie voor industriële luchtsystemen