



Geavanceerde automatisering voor nauwkeurige diktecontrole in warmbandwalzery's
Automatisering en diktecontrole in de warmbandwalzery
De economische efficiëntie van metaalwalzprocessen correleert sterk met het kwaliteitsniveau van de eindgewalste producten. Het walzen van platte staalproducten is een complex proces waarbij de productkwaliteit wordt beïnvloed door een reeks factoren zoals inkomend materiaal, mechanische en elektrische apparatuur, bedrijfsparameters, smering, en automatiserings- en controlestrategieën. De significante kwaliteitsparameters zijn materiaaldikte, materiaalsvorm en oppervlak, en de homogeniteit van spanningsverdeling. Voor geoptimaliseerde kostenefficiëntie en om materiaalgebruik te maximaliseren, zijn strakke toleranties voor de dikte essentieel, om de band zo dicht mogelijk bij de minimaal toelaatbare dikte te walzen. Productkwaliteit kan alleen effectief geoptimaliseerd worden als de mechanische, elektrische en instrumentatie-apparatuur serta de controlestrategie-oplossing goed samenspelen.
Processtappen in de warmbandwalzery
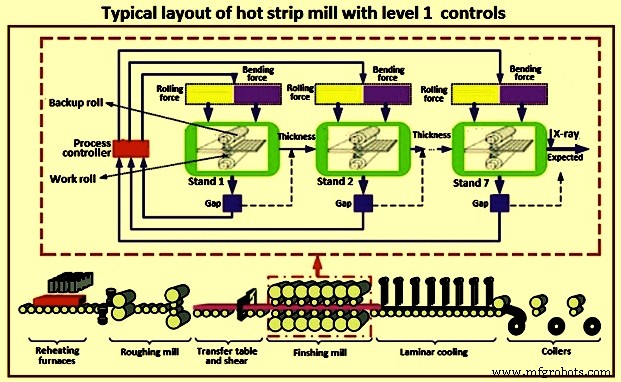
De warmbandwalzery's (HSM) proces verlaagt door comprimeren de continu gegoten staalplaten met rechthoekige dwarsdoorsnede en dikte in het bereik van 250 mm tot 350 mm tot plat staalband tot een gewenste dikte bereikt is. Verschillende HSM's hebben de mogelijkheid om banden te produceren met een dikte van slechts 1 mm. De processtappen in een typische HSM zijn: (i) opwarmen van platen in een duw- of loopbalktype opverwarmingsoven om de optimale temperatuur te bereiken, (ii) een ruwwalzery (zowel een keerwalzery als een continue walzery bestaande uit een aantal stands) voor het bereiken van een voorlopige diktereductie, (iii) de afwerkwalzery bestaande uit 5 tot 7 opeenvolgende walzery stands die de dikte verlagen tot de gewenste waarde, en (iv) opwinden van de lange band in een winder.
In de afwerkwalzery van de HSM wordt een belangrijke taak uitgevoerd door een hydraulische arm, de lus (looper), geplaatst in het midden tussen twee opeenvolgende stands en wiens doel is om de bandspanning op een constante waarde te houden. Dit mechanische systeem is onderworpen aan bijzondere onstabiele dynamica wat het controlevraagstuk lastig maakt.
Automatiseringsniveaus
De verwerking van plaat tot warmgewalste band in de HSM wordt bereikt door verschillende processtappen wier complexiteit mechanische en automatiseringstechnologieën omvat. Warmwalzen in een HSM heeft niet alleen mechanische oplossingen nodig maar ook geschikte controlertechnologieën. Het walzproces in de HSM kan worden gecontroleerd door een standaard software- en automatiseringsarchitectuur die vier automatiseringsniveaus omvat.
Het automatiseringssysteem is niet de enige determinant van de prestaties van de warmbandwalzery. Echter, voor een gegeven configuratie van mechanische en elektrische apparatuur, wordt de potentiële prestatie van de walzery alleen bereikt met hoge-prestatie controle en automatisering. Aandacht moet worden gericht op doorvoer en kwaliteit, waar controle met name belangrijk is voor het bereiken van goede prestaties. Normaal gesproken interacteren doorvoer en kwaliteit op zowel positieve als negatieve manieren en deze interacties moeten worden overwogen bij het definiëren van het controlsysteem.
Doorvoer (Throughput)
De ultieme doorvoer die in een walzery bereikt kan worden, wordt beperkt door de mogelijkheden van de mechanische en elektrische hardware. Om doorvoeren consistent dicht bij deze limiet te bereiken, is hoge-kwaliteitscontrole en automatisering nodig. Bij hoge doorvoeren kunnen drie of meer werkstukken zich op verschillende verwerkingsstadia in de walzery bevinden. Om catastrofale botsingen in de walzery te voorkomen, is nauwkeurige tracking essentieel. Het trackingsysteem gebruikt signalen van walzery-instrumentatie en procesinformatie (bijvoorbeeld, naarmate een stuk gewalst wordt, neemt zijn lengte toe) om een dynamische kaart van de walzery te behouden. Het is natuurlijk robuust tegen het verlies van individuele walzery-instrumenten.
Doorvoercontrole kijkt vooruit naar het walsschema en bepaalt welk deel van de walzery-installatie, oven, ruwwalzery, afwerkwalzery of winder, de doorvoer kan beperken. Het beperkende proces wordt dan gecontroleerd om maximale doorvoer te bereiken en andere delen van het proces worden gecontroleerd om deze doorvoer te matchen. Dit resulteert in een verbetering van de energie-efficiëntie en een vermindering van slijtage aan de apparatuur, wat kosten verlaagt.
Doorvoer en kwaliteit interacteren ook. Naarmate de doorvoer toeneemt, wordt controle moeilijker, en om het vereiste kwaliteits- en opbrengstniveau te behouden, is zorgvuldig ontwerp van het controlsysteem nodig. Kwaliteits- en doorvoercontrole interacteren ook op positieve manieren. Bijvoorbeeld, om een groter bereik en nauwkeurigheid van temperatuurcontrole in de afwerkwalzery te bereiken, worden normaal tussensstands-koelsproeiers geïnstalleerd. Deze moeten worden gecontroleerd om de bandtemperatuur aan de walzery-uitgang te handhaven, maar verder kunnen ze worden gebruikt om de snelheid te verhogen waarmee het werkstuk in de afwerkwalzery gewalst wordt, terwijl de doelexittemperatuur gehandhaafd blijft.
Kwaliteit
Een primair doel van het automatiseringssysteem is om de walzeryapparatuur te controleren zodat de gewalste spoelen voldoen aan de afmetingen (dikte, breedte, profiel en platheid) en materiaaleigenschappen volgens de specificaties. Er zijn twee aspecten van het controleren van de kwaliteitsparameters: (i) controle van het kopende van het werkstuk tijdens het inrijden in de walzery, en (ii) controle van de walzeryapparatuur om de gewenste kwaliteitsparameters te handhaven tijdens het walzen van de spoel.
Er zijn twee controllmodi: (i) walzery-instelling (mill set-up), en (ii) dynamische controle. Een fundamenteel verschil in controlestrategie wordt opgelegd aan de twee modi door de beschikbaarheid van metingen. Terwijl de band in de walzery inrijdt, zijn er geen metingen van de eindkwaliteitsparameters, de band heeft de meetinstrumenten simpelweg nog niet bereikt, en controle wordt bereikt door feed-forward en model-gebaseerde controle. Eenmaal de walzery vol is, zijn directe metingen van (een deel van) de eindkwaliteitsparameters beschikbaar, en treedt dynamische feedback-controle in werking. Nauwkeurigheid in beide controllmodi is belangrijk, en goede kop-kwaliteitsparameters leiden tot een hoge opbrengst. Breedtecontrole in de HSM is ook belangrijk. Spoelen worden vaak verkocht op lengte in plaats van op gewicht, en dus vertegenwoordigt elke overmaat aan breedte een opbrengstverlies.
De vorm van de band wordt gedefinieerd door twee parameters die interacteren: (i) profiel, en (ii) platheid. Profiel is de diktevariatie over de breedte van de band en is voor downstream-verwerking vereist om gecontroleerd te worden. Er is behoefte aan uniforme dikte zowel langs de bandlengte als over de breedte. Platheid is de capaciteit van de band om plat te liggen zonder externe krachten toe te passen en is ook belangrijk voor de downstream-verwerking van de band. Platheidsdefecten worden geïnduceerd door slechte controle van proportioneel profiel (profiel gedeeld door dikte) door de walzery heen, en dus is er een interactie tussen profiel- en platheidscontrole.
Het platheidscontroleprobleem verschilt ook van dat van profiel aangezien platheid niet alleen aan de walzery-uitgang belangrijk is, maar ook in de tussensstands-gaten tussen de afwerkwalzery stands. Slechte platheidsdefecten tussen stands kunnen leiden tot onstabiliteit van het walzproces in de afwerkwalzery, wat resulteert in een volledige controleverlies en de vernietiging van de spoel resulterend in een kabel (cobble). Dit vertegenwoordigt een opbrengstverlies en beïnvloedt ook de walzery-beschikbaarheid door het proces te stoppen terwijl de walzery van de kabel wordt geruimd.
Naast de dimensionele parameters zijn er andere kwaliteitsparameters die belangrijk zijn. Een bijzonder belangrijk doel is de controle van de mechanische eigenschappen van de afgewalste band. Mechanische eigenschappen worden voor een groot deel bepaald door microstructuur, en de microstructuur zelf wordt voor een deel bepaald door de vervorming, en voor een groot deel door de temperatuurgeschiedenis van de gewalste spoel. In huidige controle- en automatiseringssystemen wordt controle van microstructuur indirect bereikt door de temperatuurevolutie te controleren terwijl de band wordt gekoeld op de uitlooptabel tussen de walzery-uitgang en de winder. De walzery-metallurg definieert de doelkoeltraject, en het controlsysteem past de koelsproeiers op de uitlooptabel en de afwerkwalzery-snelheid aan om de gewenste temperatuurtraject zo nauwkeurig mogelijk te matchen.
Controlesysteemstructuur
De controledoelstellingen voor de HSM worden uitgedrukt in termen van doorvoer en productkwaliteitsparameters. Echter, de praktische reikwijdte van controle dekt een zeer breed scala aan toepassingen, variërend van individuele lokale hoge-snelheidspositiecontrole-lussen met operationele snelheden op milliseconden- of sub-millisecondenniveau tot de algehele werkstuk-planningstaak die op uurbasis of langere tijdschaal werkt. Al deze controles bijdragen aan de algehele prestaties die van het automatiseringssysteem vereist zijn, maar de doelstellingen worden vaak uitgedrukt in termen van sub-doelen die meer geschikt zijn voor de tijdschaal van de specifieke controller. Bijvoorbeeld, het doel van een positie-lus kan worden uitgedrukt in termen van de veranderingssnelheid en overshoot in reactie op een gevraagde positieverandering, terwijl de algehele planning van producten door de walzery kan worden uitgedrukt in termen van snelheid van voldoen aan de productieplannen.
De automatiseringstechnologie toegepast in de warmbandwalzery wordt normaal verdeeld in vier niveaus aangeduid als niveaus 0, 1, 2 en 3 respectievelijk. In al deze automatiseringsniveaus die hiërarchisch moeten samenwerken om de beste prestaties en de hoogste productiviteitsniveaus te bereiken, worden een aantal controlertechnologieën, wiskundige modellen van fysische verschijnselen en optimalisatie-algoritmen geïmplementeerd. De hiërarchische structuur van een controle-automatiseringssysteem normaal toegepast voor warmbandwalzery wordt getoond in afbeelding 1.
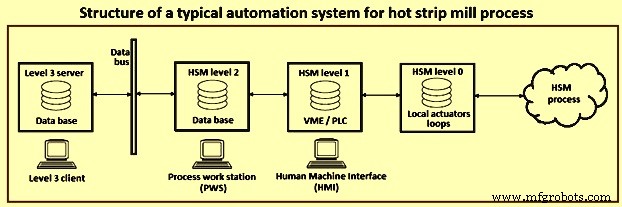
Dit verschil in tijdschaal en reikwijdte van de individuele controles weerspiegelt zich in de multi-level structuur van de controlsystemen die nu wijd worden gebruikt op walzery's. In afbeelding 1 wordt het blokdiagram van zo'n multi-level systeem getoond. De scheiding van functies tussen de verschillende niveaus is niet scherp, en of specifieke functies geïmplementeerd worden in, zeg, niveau 1 of niveau 2 kan variëren van installatie tot installatie en in reactie op de ontwikkeling van betere controllmethoden en apparatuur.
Niveau 0
Dit is het laagste controle-niveau en omvat bijvoorbeeld de controllussen voor hydraulische capsules gebruikt om de rollen in de walzery's te positioneren en voor de hoofdelektrische motoren die de walzery aandrijven.
Niveau 1
Het is primair bezig met in-stuk controle. Op dit niveau beginnen de kwaliteitsparameters zoals banddikte en temperatuur te verschijnen. Echter, de doelstellingen voor de niveau-1 lussen zijn vaak sub-doelen geleverd door niveau 2. Bijvoorbeeld, niveau-1 controllussen functioneren om de uitgaande dikte uit intermediaire stands in de afwerkwalzery te controleren, en dit uitgaande diktepatroon door de walzery wordt ingesteld door niveau 2 om de vereiste walzery-uitgaande dikte binnen machine- en procesbeperkingen te bereiken.
De niveau-1 automatisering communiceert direct met laag-niveau apparaten (actuatoren en transduceren). Real-time controllussen en logische sequenties worden hier geïmplementeerd. Snelle sampling (1 milliseconde) en hoge rekenkracht worden bereikt, bijvoorbeeld via VME (Versa Module European) architectuurtechnologie. Conventionele PLC garandeert daarentegen een minimale sampletijd van 10 milliseconden. De Human-Machine Interface (HMI) biedt de operator een real-time blik op het proces.
Niveau 2
Het adresseert direct de controle van de kwaliteits- en doorvoerparameters. Zijn werkingsdomein is veel breder dan niveau 1, en in een goed ontwikkeld systeem dekt het de geïntegreerde controle van de opverwarmingsoven, ruwwalzery, afwerkwalzery en uitlooptabel. Het is zeer bezig met de instelcontrole van de walzery van werkstuk tot werkstuk, maar omvat vaak ook een deel van de dynamische in-stuk controle. Normaal is de dynamische controle op niveau 2 bezig met de algehele gecoördineerde controle van, zeg, de afwerkwalzery. Lokale controllussen zijn meer geschikt voor niveau 1. Veel van de controle op niveau 2 is van feed-forward aard en model-gebaseerd. Goede controleprestaties vereisen voorspellende modellen van het proces (bijv. vervormings- en temperatuurmellen) en dynamische modellen van de walzerymachines en sensoren. De meeste procesmodellen die nodig zijn voor state-of-the-art controle van walzery's, residëren hier.
De niveau-2 automatisering biedt hogere controlefuncties en utiliteiten, zoals optimale plant-instellingberekening, generatie van productierapporten en statistische analyse van productkwaliteit. In het bijzonder worden wiskundige modellen van technologische processen gebruikt om juiste plant-instellingen te genereren. Betrouwbaarheid van fysieke modellen, bij verschillende en zelfs tijdsvariabele werkomstandigheden, wordt bereikt door zelf-adaptatie, dat wil zeggen identificatietechnieken gebaseerd op plant-feedback die de betrouwbaarheid van de modelvoorspellingen recursief verbeteren. Technologische informatie en historisch archief van productie worden opgeslagen in de database (DB), terwijl de proceswerkstation (PWS) een grafische interface biedt tot de niveau-2 utiliteiten.
Niveau 3
Het niveau-3 automatiseringssysteem is geïmplementeerd om additionele utiliteiten te bieden voor top-niveau productietoezicht (dit is ook bekend als 'Manufacturing Execution System' (MES) functies), opslagterreinbeheer en coördinatie tussen niveaus 2 van de verschillende processen behorende tot dezelfde plant. Het niveau-3 automatiseringssysteem is verantwoordelijk voor het coördineren van de productieplanning tussen het productieproces van de HSM en de productieprocessen van de upstream en downstream eenheden.
Het niveau 3 functioneert voornamelijk als een planner van de warmbandwalzery. Het neemt het orderboek voor de walzery en organiseert het in rondes van, typisch, 100-200 werkstukken die voldoen aan de planningsregels ontwikkeld voor de walzery. Naast de HSM zelf, neemt niveau 3 rekening met upstream en downstream processen en voorraadgebieden. De planningsregels die gebruikt worden, zijn essentieel een globaal model van de walzery wat de planner in staat stelt om de ronde te organiseren zodat de vereiste kwaliteitsparameters bereikt kunnen worden binnen de beperkingen opgelegd door de walzeryapparatuur. Traditioneel is de belangrijkste factor de evolutie van de profielen van de rollen in de walzery's veroorzaakt door hun slijtage en thermische uitdijding. Hieruit voortvloeit het 'coffin'-schema wat betekent: start smal, bouw snel op naar breder materiaal naarmate de thermische kronen op de rollen toenemen, en laat geleidelijk terugvallen naar smal naarmate de rollen slijten.
Controlertechnologieën toegepast in HSM
Het gebruik van geavanceerde controle- en modelleringoplossingen voor HSM is in de afgelopen 40-50 jaar onderworpen aan verschillende ontwikkelingen in diverse richtingen. Deze omvatten: (i) het gebruik van multivariable controlltechnieken voorgesteld voor de afwerkwalzery sinds de jaren 1970 en nu beschouwd als een geconsolideerd hulpmiddel voor het controleren van de generieke walzerystand samen met de downstream lus of de downstream winder, (ii) ontwikkeling van verschillende modellen om de materiaalkenmerken te voorspellen volgens de materiaaltemperatuur en het walzproces en toepassing van controles voor het regelen van de wieltemperatuur, (iii) ontwikkeling van geavanceerde controlltechnieken toegepast om wrijvingsverschijnselen te compenseren, (iv) ontwikkeling van modellen en controllers om de materiaalplatheid en profiel te verbeteren, en (v) ontwikkeling van stuurcontrolletechnieken recent geïntroduceerd om de productiviteitsniveaus te verhogen door de kans op kabel-gebeurtenissen te verminderen. Afbeelding 2 toont een typische indeling van warmbandwalzery met niveau-1 controles.
Controlertechnologieën voor dikteregeling
Afbeelding 3 toont een voorbeeld van een dikteregeling zoals toegepast op de HSM normaal met de voorziening van de volgende sensoren. De instrumenten en sensoren nodig voor de dikteregeling zijn gegeven hieronder.
Dikte- en profielmeter
Deze meter is gebaseerd op röntgentechnologie en is gericht op het meten van de dikte in de centrumlijn van het werkstuk. De meter wordt zelden op een bewegende wagen gemonteerd en kan het gehele dikteprofiel langs de breedte van de spoel meten. Normaal wordt één dikte-/profielmeetsysteem geïnstalleerd aan het einde van de laatste stand in de walzery.
Krachtmeters (Load cells)
Deze worden geïnstalleerd om een meting te hebben van de walskracht wat een basismeetsignaal vertegenwoordigt voor de HSM-dikteregeling. In het geval de krachtmeters niet geïnstalleerd zijn, kan de meting van het hydraulische krachtsignaal gegenereerd door de druksensoren geïnstalleerd in de hoofdcylinder worden gebruikt als alternatieve meting.
Krachtmeters worden in sommige gevallen op de lussen gemonteerd om een directe meting van de tussensstands-bandspanningen te krijgen. Ook in dit geval is een alternatieve meting vertegenwoordigd door het krachtsignaal gegenereerd door de druksensoren gemonteerd in de hydraulische cylinder werkend op de lus.
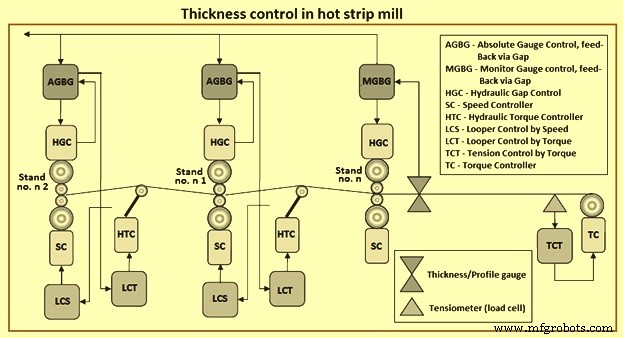
Er zijn bepaalde kenmerken die onderscheid maken tussen basise controllers en externe controllers. De basise controllers zijn die controllers die verantwoordelijk zijn voor het implementeren van referenties voor fysieke actuatoren. Aan de andere kant zijn de externe controllers die controllers die referenties produceren voor basise controllers om het gewenste doel te bereiken. De diktecontrole wordt bereikt door middel van de volgende basise controllers.
Hydraulische spelcontrole (HGC)
HGC wordt gedaan door een controller die een spelreferentie ontvangt en het spel meet afkomstig van positie-encoders geplaatst in de hydraulische cylinder en de servo-klep-opdracht produceert die inderdaad de olie-massastroom controleert die de beweging van de cylinder genereert. Natuurlijk kan het gemeten spel significant verschillen van de fysieke spel van de stand vanwege de elastische rek van de stand.
Koppelcontroller (TC)
De koppelcontroller controleert het koppel gegenereerd door de twee wielen. Deze controllers ontvangen een koppelreferentie die geproduceerd wordt door de 'spanningscontrole door koppel (TCT) controller die erop gericht is de band oprol-/afrolspanningen constant te houden.
Snelheidscontroller (SC)
De snelheidscontroller is verantwoordelijk voor het regelen van de standsnelheid. Natuurlijk, om de walsstabiliteit te bereiken, is de snelheidsreferentie gecoördineerd met de andere operaties van de walzery.
Hydraulische koppelcontroller (HTC)
De hydraulische koppelcontroller is verantwoordelijk voor het controleren van het koppel gegenereerd door de lus.
Automatische dijkcontrole (AGC)
Het automatische dijkcontrole (AGC) systeem wordt in HSM gegeven voor het bereiken van de gewenste dikte van de warmband. Het is het systeem voor de regeling van de dikte. Voor zijn toepassingen in HSM vereist de AGC strikt de acquisitie van de rek voor elke stand. De acquisitie van de standrek is heel belangrijk in het geval van HSM terwijl in het geval van koude walzery het veel minder belangrijk is.
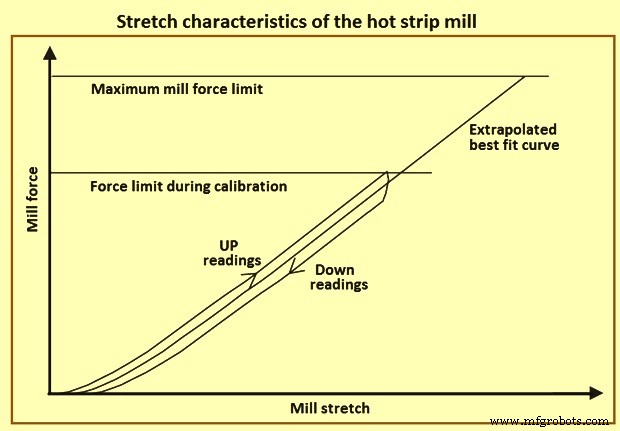
De standrek vertegenwoordigt het elastische gedrag van de mechanische structuur van de stand wanneer een comprimerende kracht wordt gegenereerd door de hoofdhydraulische cylinder (d.w.z. de HGC-cylinder). Deze karakteristiek moet van tevoren bekend zijn voor het implementeren van de AGC in HSM en om deze reden wordt een geschikte controle-reeks geïmplementeerd en off-line uitgevoerd, dat wil zeggen voor het walzen, bekend als de 'rek-acquisitie-sequentie' (SAS).
De SAS wordt verkregen door de werkrollen in contact te brengen en de positie-referentie voor de HGC lineair te wijzigen van een minimumwaarde naar een maximumwaarde. Voor elke positie-referentie wordt de kracht gemeten door de krachtmeters (of door de HGC-hydraulische krachtmeting) opgeslagen om een rek-karakteristiek op te bouwen vergelijkbaar met de in afbeelding 4 afgebeelde. De opnames worden in het algemeen tweemaal uitgevoerd. De eerste opnames worden gemaakt met toenemende HGC-positie-referenties (opwaartse metingen) en de tweede opnames met afnemende HGC-positie-referenties (neerwaartse metingen).
De verschillen tussen de opwaartse en neerwaartse metingen zijn verbonden met een niet-negeerbare hysteres in het elastische gedrag van de stand. Uiteindelijk wordt een best-fit polynomiale curve die de volgende vergelijking voldoet opgeslagen om de AGC-taak uit te voeren. F in de vergelijking is de gemeten kracht.
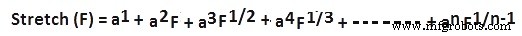
Het moet worden aangegeven dat de acquisitie van de rek-karakteristiek 'rek' (F) ten volle benut kan worden tijdens het walzen om een indirecte meting van de werkstuk-uitgaande dikte h af te leiden vanwege de vergelijking h' = S + F (rek) waar h de band-uitgaande dikte is voor de beschouwde stand, h' de schatting ervan afgeleid uit de bovenstaande vergelijking, S het gemeten spel voor de beschouwde stand afgeleid van de encoders gemonteerd in de hydraulische cylinder, en F de gemeten walskracht (van krachtmeters of van de HGC-drukken). Deze vergelijking wordt normaal aangeduid als 'dijkmetervergelijking' en wordt vaak vereenvoudigd door de zogeheten 'Walzerymodulus', Mm van de stand, in te voeren, dat wil zeggen de elastische constante van de stand. De vereenvoudigde vergelijking is h' = S + F/Mm. In het algemeen is de echte implementatie van conventionele AGC gebaseerd op de eerste vergelijking, terwijl de geavanceerde controller-synthese gebaseerd op modellen de lineaire versie vertegenwoordigd door de tweede vergelijking kan benutten.
De AGC in HSM heeft als doel de dikte van de band constant te houden door te werken op de positie-referenties voor alle HGC door verschillende fenomenen te compenseren, bijvoorbeeld de hysteres van de standrek, de variatie van de materialhardheid veroorzaakt door mogelijke fluctuaties van de materiaaltemperatuur, enz. Om dit te doen, is het nodig rekening te houden met het feit dat de aanwezigheid van een lus tussen de ene stand en de volgende impliceert dat de regeling uitgevoerd door de ene stand de regeling uitgevoerd door de aangrenzende stands niet beïnvloedt, mits een effectieve tussensstands-spanningscontrole gewaarborgd wordt door de lus. Dit feit vertegenwoordigt de hoofredes waarom de controle-architectuur van AGC voor de warmbandwalzery en de koude walzery significant verschillend zijn.
De AGC in HSM wordt bereikt door enkele externe controllers die tijdens het walzen samenwerken. In het bijzonder zijn twee regulators verantwoordelijk voor het controleren van de lus. Deze worden hieronder beschreven.
De Luscontrole door Koppel (LCT)
De LCT bereikt de regeling van de tussensstands-spanning door te werken op de koppelreferentie gebruikt door de HTC. Normaal wordt de LCT gevoed door de spanningsfout gegenereerd door een krachtmeter gemonteerd op de lus of, alternatief, door de schatting van de tussensstands-spanning afgeleid door de lus-hydraulische kracht.
De Luscontrole door Snelheid (LCS)
De LCS heeft als doel de lus-hoekpositie te regelen door te werken op de snelheidsreferentie van de upstream stand (d.w.z. door te werken op de referentie voor de SC werkend op de upstream stand). Deze regulator wordt ook aangeduid als de massastroomregulator.
De eigentliche dikteregeling wordt op een andere manier bereikt voor de intermediaire stands en voor de laatste stand respectievelijk. In de realiteit is voor de intermediaire stands een directe dikte-meting niet beschikbaar en dus wordt een indirecte meting van de dikte bereikt vanuit het dijkmeter-principe zoals gegeven in de bovenstaande twee vergelijkingen. Daarom is de AGC weergegeven in afbeelding 4 samengesteld uit de volgende twee regulators.
De Absolute Dijkecontrole, Feedback via Spel (AGBG)
De AGBG wordt toegepast op alle intermediaire stands die niet voorzien zijn van een directe dikte-meetinrichting en is gebaseerd op het dijkmeter-principe en genereert een trim voor de spelreferentie van de corresponderende HGC. Deze controller is ook verantwoordelijk voor het maken van enkele feed-forward compensaties verbonden met de variatie van de oliefilm voor de achtersteunrollagers, de thermische uitdijding van de werkrol door contact met de band en de variatie van de roldiameters door slijtage.
De Monitor Dijkecontrole, Feedback via Spel (MGBG)
De MGBG heeft als doel de banddikte van de band verlaten de laatste stand van de afwerkwalzery volgens de juiste doelwaarde te houden door gebruik te maken van de feedback van dikte afkomstig van de röntgenlocatie aan de walzery-uitgang. Het afwijkingssignaal wordt gebruikt om de spelreferenties voor de HGC van alle stands te corrigeren. In feite definieert een toegewijd algoritme hoe de correcties verdeeld worden over alle afwerkstands. Echter, het hoofprobleem bij het implementeren van de MGBG is dat het strikt noodzakelijk is rekening te houden met de transportvertragingen tussen de röntgen en de stand die de vereiste correctie implementeert.
Ten slotte, zoals getoond in afbeelding 3, kan de LCT een trim ontvangen van de AGBG-regulator om de interacties tussen de LCT en de AGBG te verminderen.
Snelheidsmeester (Speed Master)
De snelheid van de stands en van de winders moet gecoördineerd worden om de stabiliteit van de walzery te garanderen. Dit wordt gedaan door een feed-forward controller bekend als 'Snelheidsmeester'. Om onstabiliteitsproblemen voor het warmwalzproces te voorkomen, wordt één stand gekozen als 'pivot stand' en de snelheidsvariaties van de pivot stand worden in feed-forward gecompenseerd door geschikte snelheidsvariaties voor de andere stands. Om dit te doen, is het fundamenteel om zo nauwkeurig mogelijk de 'voorwaartse glijding' (FS) voor alle stands te kennen, dat wil zeggen de volgende coëfficiënt die de relatie vertegenwoordigt tussen de standmotor 'hoek-snelheid' (As) en de uitgaande bandsnelheid (Vout). Dit wordt vertegenwoordigd door de vergelijking FS = Vout / RAs, waar R de straal van de werkrol is. Normaal worden de FS-coëfficiënten geschat door geschikte wiskundige modellen geïnstalleerd in het niveau-2 automatiseringssysteem samen met hun gevoeligheden ten opzichte van de spanningsinstelpunten en de bandsnelheid.
De multivariable controle toegepast voor de afwerkwalzery
Tijdens de recente jaren worden geavanceerde controlltechnologieën geïmplementeerd en nu als goed gevestigd beschouwd in de controle van de dikte in de HSM-afwerkwalzery. Het hoofddoel is om een multivariable framework te bieden om de hoofcontrollers werkzaam in het HSM-proces (meer precies, de AGBG, LCT en LCS) in slechts één controller te integreren wat mogelijke interferenties tussen de verschillende taken vermindert en niet alleen de prestaties verhoogt maar ook de kans op kabels tijdens de realisatie van ultra-dunne dijken vermindert.
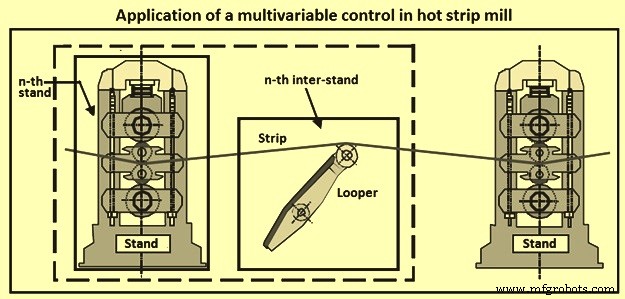
De multivariable controle wordt consequent toegepast in de intermediaire stands om samen de AGBG bereikt door een bepaalde (n-de) stand te doen samen met de LCT/LCS toegepast op de downstream lus (afbeelding 5). Een meer reden voor het gebruik van geavanceerde controle wordt vertegenwoordigd door de noodzaak om a priori robuustheid te introduceren over een onzekerheid geassocieerd met de kennis van de standrek: in feite is het mogelijk te bewijzen dat de aanwezigheid van een sterke onzekerheid in de kennis van de walzerymodulus de AGBG-instabiliteit kan veroorzaken. Aan de andere kant wordt de meting van de rek off-line uitgevoerd en is het onderhevig aan tijdsvariabiliteit samen met de standslijtage.
Productieproces
- Fluke 772/773 Klemmeters: Een Moderne Aanpak Voor Automatisatie Lus Probleemoplossing
- ISA publiceert bijgewerkte derde editie van Control Systems Safety Evaluation & Reliability boek
- Geïntegreerde QR, RFID en Temperatuurverificatie Toegangscontrolesysteem
- Raspberry Pi-sensor- en actuatorbeheersing onder de knie: versnellingsmeter, servo en datastreaming
- Geavanceerde automatisering, controle en modellering in basiszuurstofstaalbereiding
- Optimalisatie van elektrisch boogoven-operaties: Automatisering en modellering
- Hoogpresterende automatisering, meting en controle voor hoogovens
- Warm vs. koud walsen: metalen vormgevingsprocessen begrepen
- Blockchainpotentie in Industriële Automatisering: Kansen en Obstakels
- Essentiële Ontwerprincipes voor Control Behuizingen in Industriële Automatisering
- Hotraco's Globaal Automatisering: Naadloze Remote Control met IXON Cloud