



Procesbeheersing: Precisie & Veiligheid in Technologische Productie
Technologische processen bestaan uit hanteren, bewerken, raffineren, combineren, en manipuleren van materialen en vloeistoffen om winstgevend eindproducten te produceren. Deze processen kunnen precies, veeleisend, en potentieel gevaarlijke processen zijn. Kleine veranderingen in een proces kunnen een grote impact hebben op het eindresultaat. Variaties in verhoudingen, temperatuur, stroom, turbulente, en veel andere parameters moeten zorgvuldig en consistent gecontroleerd worden om consistent het eindproduct van de gewenste kwaliteit te produceren met een minimum aan grondstoffen en energie.
Over het algemeen, alles wat continue monitoring van een operatie vereist, omvat de rol van procesbeheer. Procesbeheer verwijst naar de methoden die gebruikt worden om de procesvariabelen van het technologische proces te controleren. Het is het hulpmiddel dat de processen in staat stelt om de procesoperatie binnen de gespecificeerde limieten te laten lopen en om meer nauwkeurige limieten te stellen om de proces-efficiëntie te maximaliseren, kwaliteit te garanderen, en veiligheid.
Elk technologisch proces heeft een grote hoeveelheid planning nodig om zijn neergelegde taken met succes te volbrengen. Echter, om deze taken te volbrengen, moeten de procesoperators het proces en de functies van de controlesystemen volledig begrijpen. Controlesystemen bestaan uit apparatuur (meetinstrumenten, en regelinstrumenten etc.) alsmede de interventie van de operator. Controlesystemen worden gebruikt om drie basisbehoeftes van het proces te voldoen, nl. (i) de invloed van externe storingen verminderen, (ii) de stabiliteit van het proces bevorderen, en (iii) de prestaties van het proces verbeteren.
Instrumentatie en Automatisering
Instrumentatie biedt de diverse indicaties gebruikt om een technologisch proces te bedienen. In sommige gevallen, registreert de operator deze indicaties voor gebruik in de werking van het proces. De geregistreerde informatie helpt de operator de huidige toestand van het proces te evalueren en acties te ondernemen als de condities niet zoals verwacht zijn. Het verlangen van de operator om alle vereiste correctieve acties te ondernemen is onpraktisch, of soms onmogelijk, vooral als een groot aantal indicaties gemonitord moet worden. Daarom worden de meeste technologische processen automatisch gecontroleerd zodra ze onder normale condities werken. Automatische controles verminderen de last op de operator aanzienlijk en maken het werk beheersbaar. Technologische processen worden gecontroleerd om drie redenen nl. (i) variabiliteit verminderen, (ii) efficiëntie verhogen, en (iii) veiligheid garanderen.
Procesbeheer kan variabiliteit in het eindproduct verminderen, wat een consistent hoogkwaliteit product garandeert. Met de reductie van de procesvariabiliteit, wordt het proces stabieler, betrouwbaarder, productiever, en economischer. Sommige procesparameters moeten op specifieke niveaus worden gehandhaafd voor het maximaliseren van de procesefficiëntie. Nauwkeurige controle van deze parameters garandeert procesefficiëntie. Verder, kan een ontspoord proces, zoals een onbeheersbare chemische reactie, het resultaat zijn als tijdens de procesoperatie, de nauwkeurige controle van alle procesvariabelen niet gehandhaafd wordt. De gevolgen van een ontspoord proces kunnen catastrofaal zijn. Daarom is de nauwkeurige controle van het proces ook vereist om de veiligheid van de apparatuur en de werknemers te garanderen.
De rol van procesbeheer is door de jaren heen veranderd en wordt continu gevormd door technologie. De traditionele rol van procesbeheer was om bij te dragen aan veiligheid, geminimaliseerde milieu-impact, en processen te optimaliseren door procesvariabelen in de buurt van de gewenste waarden te handhaven. In het verleden werd de monitoring van de procesparameters op de plaats van het proces gedaan en de parameters lokaal gehandhaafd door de operator. Naarmate de processen groter in schaal en/of complexer worden, is de rol van procesautomatisering steeds belangrijker geworden. Vandaag de dag heeft de automatisering de procesbeheersfuncties overgenomen, wat betekent dat operators geholpen worden door gecomputeriseerde gedistribueerde controlesystemen (DCS) die communiceren met de instrumenten in het veld.
Procesbeheer is een mengsel tussen de statistiek en engineering discipline die omgaat met de mechanismen, architecturen, en algoritmen voor het controleren van een proces. Voor het hebben van een effectief procesbeheer, naast het begrip van de proceskennis, is het ook nodig om de sleutelconcepten en algemene terminologie van het procesbeheer te begrijpen.
De reden voor de controle van een proces is om het zich op een gewenste manier te laten gedragen. Dit kan het proces betrekken om nauwkeuriger, betrouwbaarder, of economischer te worden. In sommige gevallen is het onbeheerste proces onstabiel en is goede controle nodig om het niet te beschadigen. Dus, goede controle kan verschillende dingen betekenen in verschillende toepassingen.
In procesbeheer, is het basisdoel om de waarde van een parameter te regelen. Regelen betekent de hoeveelheid van de parameter op een gewenste waarde te handhaven ongeacht de externe invloeden. De gewenste waarde wordt de referentiewaarde of setpoint genoemd. Een operator kan de setpoint wijzigen. Het proces is zelfregulerend als door het wijzigen van een invoer setpoint, de uitvoer verandert om de invoer setpoint te matchen. Een zelfregulerend systeem biedt geen regeling van een variabele aan een bepaalde referentiewaarde. De parameter neemt een waarde aan voor welke invoer- en uitvoerwaarden hetzelfde zijn, en daar blijft het. Maar als de invoerstroomsnelheid verandert, dan verandert de uitvoer ook, dus het is niet gereguleerd naar een referentiewaarde.
Operator ondersteunde controle stelt kunstmatige regeling door de operator toe. Voor het regelen van de parameter, zodat het de benodigde waarde handhaaft, is een sensor nodig om de parameter te meten. De parameter heet de geregelde variabele. Door het bedienen van de geschikte controleapparatuur, kan de uitvoerparameter naar de setpoint gewijzigd worden door de operator. De uitvoerparameter heet de gemanipuleerde variabele of de regerende variabele.
Een automatisch controlsysteem vervangt het controlsysteem en gebruikt machines, elektronica, of computers die de operaties door de operator vervangen. Een instrument genaamd een sensor wordt toegevoegd wat in staat is de waarde van de parameter te meten en het om te zetten in een proportioneel signaal. Dit signaal wordt als invoer gegeven aan een machine, elektronische schakeling, of computer genaamd de controller. De controller voert de functie van de operator uit in het evalueren van de meting en het leveren van een uitvoersignaal, om de controleapparatuurinstelling te wijzigen via een actuator verbonden met de apparatuur door een mechanische koppeling. Wanneer automatische controle toegepast wordt op systemen die ontworpen zijn om de waarde van een variabele te regelen naar een setpoint, heet het automatische procesbeheer. Figuur 1 toont conceptueel controleproces met invoer-uitvoervariabelen in een blokdiagram.
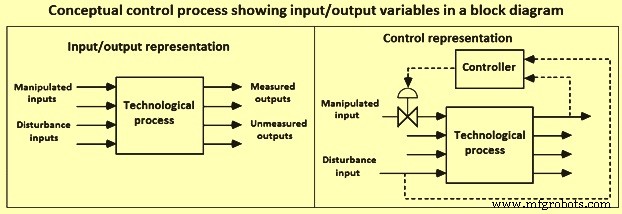
Figuur 1 Conceptueel controleproces met invoer-uitvoervariabelen in een blokdiagram
Technologische processen zijn dynamisch van aard aangezien ze zelden in steady state opereren. De werking van de technologische processen bestaat eruit om te garanderen dat de juiste reactie wordt gegeven op de voortdurend optredende storingen zodat de werking veilig, efficiënt is, en het gewenste product van gespecificeerde kwaliteit op de vereiste snelheid produceert. Aangezien de productiemethoden variëren van proces tot proces, zijn de beginselen van automatische controle generiek van aard en universeel toepasbaar, ongeacht de grootte en het type van het proces. De doelen van een procesbeheersysteem zijn om een of beide van de volgende taken uit te voeren.
Handhaven van het proces bij de operationele condities en setpoints
Veel processen zijn vereist om te werken bij steady state condities of in een toestand waarin het aan alle eisen voldoet zoals kosten, opbrengst, veiligheid, en andere kwaliteitsdoelstellingen. In veel real-life situaties, kan een proces niet altijd statisch blijven en er zijn storingen die plaatsvinden aan het proces waardoor het proces onstabiel wordt. In een proces dat niet stabiel is, oscilleren de procesvariabelen van zijn fysiske grenzen over een beperkte tijdsspan. De onbeheerste procesvariabelen kunnen eenvoudig gecontroleerd worden door het toevoegen van controle-instrumenten en apparatuur die de procesvariabelen binnen hun controlelimieten kunnen controleren ofwel automatisch of door de interventies van de operator.
Overgang van het proces van de ene operationele conditie naar de andere
In real-life situaties, wordt het soms nodig om de operationele condities van het proces te veranderen om diverse verschillende redenen. De redenen voor het overgang van het proces van de ene set van operationele condities naar een andere set van operationele condities kunnen voortvloeien uit economie, productspecificaties, operationele beperkingen, milieuregelgeving, en gewijzigde productspecificaties etc.
De ontwikkeling van een controllestategie voor een technologisch proces bestaat uit het formuleren of identificeren van (i) controle-doelstelling(en), (ii) invoervariabelen die ofwel gemanipuleerde variabelen of storingsvariabelen zijn en die continu kunnen veranderen, of op discrete tijdstippen, (iii) uitvoervariabelen die ofwel gemeten variabelen of ongemeten variabelen zijn en die continu of op discrete tijdstippen gemeten kunnen worden, (iv) beperkingen die ofwel hard of zacht kunnen zijn, (v) operationele kenmerken die batch, continu, of semi-continu kunnen zijn, (vi) veiligheids-, milieu-, en economische overwegingen, en (vii) controlestructuur waar de controllers feed-back of feed-forward van aard kunnen zijn. Het formuleren van het procesbeheersysteem voor een technologisch proces bestaat uit zeven stadia.
Het eerste stadium van het ontwikkelen van het controlsysteem is het formuleren van de controle-doelstelling(en). Het technologische proces bestaat normaal uit diverse sub-processen. De controles van het technologische proces worden verminderd wanneer de controles van elk sub-proces apart overwogen worden.zelfs dan, kan elk sub-proces meerdere, soms conflicterende doelstellingen hebben, dus de ontwikkeling van controle-doelstellingen is normaal een moeilijk kwestie.
Het tweede stadium vormt de bepaling van de invoervariabelen. De invoervariabelen tonen het effect van de omgeving op het proces. Het verwijst normaal naar die factoren die het proces beïnvloeden. De invoervariabelen kunnen geclassificeerd worden als gemanipuleerde of storingsvariabelen. Een gemanipuleerde invoer is een variabele die aangepast kan worden door het controlsysteem (of procesoperator). Een storingsinvoer is een variabele die de procesuitgangen beïnvloedt maar die niet aangepast kan worden door het controlsysteem. Er bestaan zowel meetbare als onmeetbare storingsinvoeren. Invoeren kunnen continu of op discrete tijdstippen veranderen.
Het derde stadium vormt de bepaling van de uitvoervariabelen. Uitvoervariabelen zijn ook bekend als de controle variabelen. Dit zijn de variabelen die procesuitgangen zijn die de omgeving beïnvloeden. Uitvoervariabelen kunnen geclassificeerd worden als gemeten of ongemeten variabelen. Metingen kunnen continu of op discrete tijdstippen gemaakt worden.
Het vierde stadium vormt de bepaling van de operationele beperkingen. Elk proces heeft bepaalde operationele beperkingen, die geclassificeerd zijn als hard of zacht. Het voorbeeld van een harde beperking is een minimum of maximum stroomsnelheid voor welke een klep moet opereren tussen de uitersten van volledig gesloten of volledig open conditie. Het voorbeeld van een zachte beperking is de productsamenstelling en het is wenselijk om de samenstelling tussen bepaalde limieten te specificeren, maar het is mogelijk om deze specificatie te schenden zonder een veiligheids- of milieurisico te poseren.
Het vijfde stadium vormt de bepaling van de operationele kenmerken. Operationele kenmerken worden normaal geclassificeerd als batch, continu, of semi-continu. Continue processen opereren voor lange periodes onder relatief constante operationele condities voordat ze 'afgesloten' worden voor het uitvoeren van bepaalde taken zoals schoonmaken, en periodiek preventief onderhoud etc. Batch processen zijn dynamisch van aard, dat is, ze opereren normaal voor een korte periode en de operationele condities kunnen redelijk variëren tijdens die periode. Voorbeeld batch proces is het maken van een hit in een staalproductieoven. Voor een batch reactor, wordt een initiële lading aan de reactor gemaakt, en de procescondities worden gevarieerd om een gewenst product aan het einde van het batchproces te produceren. Een typisch semi-continu proces kan een initiële lading aan de reactor hebben, maar voedercomponenten kunnen tijdens de loop van de batchrun aan de reactor toegevoegd worden. Continu gietproces is het voorbeeld van een semi-continu proces. Een belangrijke overweging is de dominante tijdsschaal van het proces. Voor continue processen is dit heel vaak gerelateerd aan de verblijftijd van het materiaal in de reactor.
Het zesde stadium vormt belangrijke overwegingen met betrekking tot veiligheid, milieu, en economische kwesties. In een zin, is economie de ultieme drijvende kracht aangezien een onveilig of milieugevaarlijk proces uiteindelijk meer kost om te exploiteren vanwege regulatoire boetes en on-efficiënties. Verder is het belangrijk om energiekosten te minimaliseren tijdens het produceren van producten die aan de specificaties voldoen. Betere procesautomatisering en controle stelt processen in staat om dichter bij de 'optimale' condities te opereren en producten te produceren waar variabiliteitsspecificaties voldaan zijn.
Het concept van 'fail-safe' is altijd belangrijk in de selectie van instrumentatie. Als voorbeeld, heeft een regelaar een energiebron nodig om de klepstang te bewegen en de stroom te veranderen. Meest vaak is het een pneumatisch signaal (Normaal 3-15 PSI). Als het signaal verloren gaat, dan gaat de klepstang naar de 3 PSI limiet. Als de klep 'lucht-naar-open' is, dan zorgt het verlies van instrumentenlucht ervoor dat de klep dichtgaat en dit is bekend als een 'fail-closed' klep. Als, aan de andere kant, een klep lucht-naar-dicht is, wanneer instrumentenlucht verloren gaat, gaat de klep naar zijn volledig open toestand en dit is bekend als een 'fail-open' klep.
Er zijn twee standaard controletypes die zijn (i) feed-forward controle, en (ii) feed-back controle. Een feed-forward controller meet de storingsvariabele en stuurt deze waarde naar een controller, die de gemanipuleerde variabele aanpast. Het doel van feed-back controle is om de geregelde variabele dicht bij zijn setpoint te houden. Een feed-back controlsysteem meet de uitvoervariabele, vergelijkt de waarde met de gewenste uitvoerwaarde, en gebruikt deze informatie om de gemanipuleerde variabele aan te passen. Door zijn ontwerp neemt de feed-back controller correctieve actie om de afwijking te verminderen. Een feed-back controller kan alleen actie ondernemen nadat de geregelde variabele afwijkt van zijn gewenste setpoint en een non-nul fout genereert. Echter, de reactie op storing kan zeer traag zijn, als het proces of de meting heel langzaam verandert. In zo een situatie, kan een feed-forward controller de prestaties verbeteren. De feed-forward controller voorspelt het effect dat de storing heeft op de geregelde variabele en onderneemt controle-actie wat de invloed van de storingen tegengaat.
Het bepalen van de feed-back controle structuur voor een proces bestaat uit het beslissen welke gemanipuleerde variabele aangepast moet worden om welke gemeten variabele te controleren. De gewenste waarde van de gemeten procesuitvoer heet de setpoint. Er zijn twee redenen voor de geregelde variabele om af te wijken van zijn setpoint. De setpoint wordt bewust gewijzigd om betere prestaties te bereiken of de storing drijft de werking weg van zijn gewenste setpoint. Een controller ontworpen om de storing te verwerpen heet regulators terwijl de controller ontworpen om setpoint veranderingen te volgen heet servo-mechanisme. Meestal voor continue processen treden setpoint veranderingen zelden op, typisch alleen als de toezichthoudende controller een meer gunstig operationeel punt berekent, en dus is een regulator de meest voorkomende vorm van feed-back controller gebruikt. In tegenstelling, controller voor servo-problemen is gemeenschappelijk in batch processen, waar frequente veranderingen in de setpoints voorkomen.
Een bijzonder belangrijk concept gebruikt in controlsysteemontwerp is de 'proceswinst'. De 'proceswinst' is de gevoeligheid van een procesuitvoer voor een verandering in de procesinvoer. Als een toename in een procesinvoer leidt tot een toename in de procesuitvoer, is dit bekend als een positieve winst. Als, aan de andere kant, een toename in de procesinvoer leidt tot een afname in de procesuitvoer, is dit bekend als een negatieve winst. De grootte van de 'proceswinst' is ook belangrijk.
Eenmaal de controle structuur bepaald is, is het belangrijk om te beslissen over het controlealgoritme. Het controlealgoritme gebruikt gemeten uitvoervariabele waarden (tezamen met gewenste uitvoerwaarden) om de gemanipuleerde invoervariabele te wijzigen. Een controlealgoritme heeft een aantal controleparameters, die aangepast moeten worden om acceptabele prestaties te hebben. Frequent wordt de aanpassing gedaan op een simulatiemodel vóór het implementeren van de controllestategie op het daadwerkelijke proces. In het geval van model-gebaseerde controle, hebben de controllers een model van het proces 'ingebouwd'.
Het blokdiagram van een technologisch proces met een enkele gemanipuleerde variabele en een enkele geregelde variabele (figuur 2) omvat feed-forward, feed-back, en toezichthoudende controle. Het hoofddoel van de feed-back controller is om de geregelde variabele X die gemeten wordt door een instrument zo dicht mogelijk te houden bij de gewenste setpoint Xsp. De geregelde variabele kan elke parameter van het technologische proces zijn. Setpoint wordt normaal bepaald door een toezichthoudend controlsysteem met real-time numerieke optimalisatietechniek. Er zijn diverse verschillende typen finale controle-elementen. De storingsvariabele D, ook de belastingvariabele genoemd, kan de geregelde variabele laten afwijken van zijn setpoint, wat controle-actie vereist om het terug te brengen naar zijn gewenste operationele punt. Zowel feed-back als feed-forward controle kan het effect van storing verminderen, waar elke methode zijn eigen voor- en nadelen heeft. Storing kan voortvloeien uit een verscheidenheid aan bronnen, inclusief externe omgevingsvariabelen. In elk geval, kan een storingsvariabele niet beïnvloed worden door de controller van het proces. De fout of afwijking E tussen de geregelde variabele X en zijn setpoint Xsp is de invoer aan de feed-back controller, die de gemanipuleerde variabele M wijzigt om de fout te verminderen. In een typisch technologisch proces, kan er een groot aantal dergelijke controle-lussen zijn.
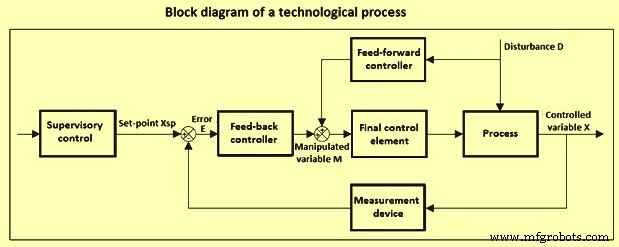
Figuur 2 Blokdiagram voor controle van een technologisch proces
Controle Hardware en Software
Procesbeheer zoals toegepast in de procesindustrieën heeft significante veranderingen ondergaan sinds het voor het eerst geïntroduceerd werd in de jaren 1940. In de vroege jaren 1960, verving elektrisch analoge controlehardware veel van de pneumatische analoge controlehardware. Echter, in veel processen, bleven bepaalde controle-elementen, nl., klepactuatoren, pneumatisch zelfs vandaag de dag. Elektrische analoge controllers van de jaren 1960 waren single-loop controllers waarin elke invoer eerst vanuit het meetpunt in het proces naar de controlezaal gebracht werd waar de meeste controllers gelocaliseerd waren. De uitvoer van de controller werd dan vanuit de controlezaal naar het finale controle-element gestuurd. De operatorinterface bestond uit een controlepaneel met een combinatie van display faceplates en grafische recorders voor single loop controllers en indicatoren. Controllestategieën omvatten voornamelijk feed-back controle, meestal met een proportioneel-integraal (PI) controller. tijdens de late jaren 1950 en vroege jaren 1960, werden procesbestuurcomputers geïntroduceerd om direct digitale controle (DDC) en toezichthoudend procesbeheer uit te voeren. In het geval van het gebruik van DDC, hadden de DDC-lussen vaak bijna 100% analoge controle back-up wat het systeem duur maakte.
Andere vroege systemen gebruikten voornamelijk procesbestuurcomputers voor toezichthoudend procesbeheer. Regulatorisch controle werd geleverd door analoge controllers, die geen back-up vereisten, maar de aandacht van de operator was gesplitst tussen het controlepaneel en de computerschermen. De terminaldisplays boden de operatorinterface wanneer toezichthoudend controle gebruikt werd, maar de controlepanelen waren nog steeds gelocaliseerd in de controlezaal voor de tijden dat analoge back-up nodig was. Binnen deze omgeving, was er het verbrede gebruik van geavanceerde controletechnieken zoals feed-forward controle, multi-variable decoupling controle, en cascade controle. De functionaliteiten van deze vroege controlsystemen waren ontworpen rond de mogelijkheden van de computers rather than de proceskenmerken. Deze beperkingen, gecombineerd met onvoldoende operator training en een onvriendelijke gebruikersinterface, leidden tot ontwerpen die moeilijk te bedienen, onderhouden, en uitbreiden waren. Daarnaast hadden veel verschillende systemen aangepaste specificaties, wat ze extrem duur maakte. De infusie van digitale systeemptoepassingen in de procesindustrieën vond plaats rond 1970, als goedkope microprocessoren commercieel beschikbaar werden.
Gedistribueerd controlsysteem (DCS)
Een DCS bestaat uit veel elementen zoals getoond in figuur 3. Hostcomputers voeren rekenintensieve taken uit zoals optimalisatie en geavanceerde controllestategieën. Data highways, bestaande uit een digitale transmissiekoppeling, verbinden alle componenten in het systeem. Redundante data highways verminderen de mogelijke verlies van data. Operator controle stations leveren videoconsole voor operatorcommunicatie met het systeem, om processen te superviseren en te controleren. Veel controle stations bevatten printers voor alarmlogging, rapportprinten, of hardcopy van procesgrafieken. Remote controle eenheden implementeren basis controle functies zoals PID algoritmes en bieden soms data acquisitie capaciteit. Programmeer consoles ontwikkelen applicatieprogramma's voor het gedistribueerde controlsysteem. Massa opslagapparaten slaan de procesdata op voor controle doeleinden alsmede corporatie beslissingen. Opslagapparaten kunnen in de vorm van harde schijven of databases zijn. Communicatie en interacties tussen controllers, invoeren, en uitvoeren worden gerealiseerd door software, niet door hardwiring. DCS's hebben dus veel aspecten van procesbeheer gerevolutioneerd, van het uiterlijk van de controlezaal tot het wijdverspreide gebruik van geavanceerde controllestategieën.
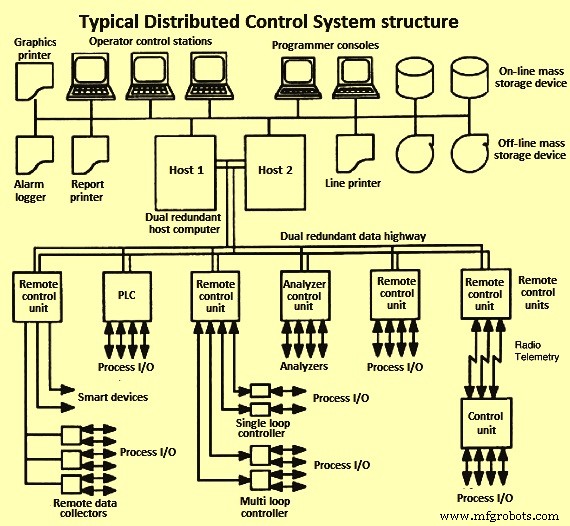
Figuur 3 Typische structuur van DCS systeem
Programmeerbare Logica Controller (PLC)
Initieel, waren PLC controllers toegewijde, standalone, microprocessorbasierte apparaten die eenvoudige binaire logica uitvoerden voor sequentering en vergrendelingen. PLC's hebben de gemak waarmee wijzigingen en veranderingen geïmplementeerd kunnen worden in zo'n logica aanzienlijk verbeterd. PLC's zijn steeds krachtiger geworden in termen van berekeningscapaciteiten. Batch procesbeheer wordt gedomineerd door logica type controles, en PLC's zijn een voorkeursalternatief voor een DCS. Vanwege de beschikbaarheid van relatief soepel geïntegreerde interfaces tussen DCS's en PLC's, is de huidige praktijk doorgaans om een geïntegreerde combinatie van een DCS en PLC's te gebruiken. De meeste PLC's behandelen ook sequentiële logica en zijn uitgerust met interne timing capaciteit om een actie te vertragen met een voorgeschreven hoeveelheid tijd, om een actie uit te voeren voor een voorgeschreven tijd, enz.
Veiligheids- en afsluitsysteem
Procesbeheer speelt een belangrijke rol in de veiligheidsoverwegingen van het proces. Wanneer geautomatiseerde procedures handmatige procedures voor routine operaties vervangen, wordt de kans op menselijke fouten die tot gevaarlijke situaties leiden, kleiner. Ook wordt de bewustheid van de operator van de huidige fabriekstoestand verbeterd. Een beschermingssysteem moet worden geleverd voor de gevaarlijke processen. Een manier is om logica te leveren voor het specifieke doel van het brengen van het proces naar een toestand waar deze conditie niet kan bestaan, genaamd een veiligheidsvergrendelingssysteem. Aangezien het procesbeheersysteem en het veiligheidsvergrendelingssysteem verschillende doeleinden dienen, moeten ze fysiek gescheiden zijn. Het vermindert het risico op ongewild het veiligheidssysteem te veranderen. Speciale hoge betrouwbaarheidssystemen zijn ontwikkeld voor veiligheidsafsluitingen, bijv., triple modulaire redundante systemen. Dit stelt het systeem in staat om een interne storing te hebben en nog steeds zijn basis functie uit te voeren. Basis een triple modulaire redundante systeem bestaat uit drie identieke subsystemen die actief identieke functies tegelijkertijd uitvoeren.
Alermen
Het doel van een alarm is om de procesoperator te waarschuwen voor een procesconditie die directe aandacht vereist. Een alarm wordt geactiveerd wanneer de abnormale conditie gedetecteerd wordt en de waarschuwing uitgegeven wordt. Het alarm keert terug naar normaal wanneer de abnormale conditie niet meer bestaat. Alarmen kunnen gedefinieerd worden op gemeten variabelen, berekende variabelen, en controlleruitgangen. Een verscheidenheid aan verschillende klassen van alarmen bestaat.
Slimme transmitters, kleppen, en field-bus
Er is een duidelijk gedefinieerde trend in procesbeheertechnologie naar toegenomen gebruik van digitale technologie. Digitale communicatie vindt plaats via een field-bus, nl., een coaxiale of glasvezelkabel, waaraan intelligente apparaten direct aangesloten zijn en naar en van de controlezaal of remote apparatuurruimtes als een digitaal signaal getransmitteerd worden. De field-bus benadering vermindert de behoefte aan gedraaide paren en geassocieerde bedrading (figuur 4).
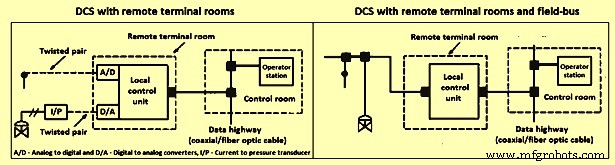
Figuur 4 DCS met remote ruimte terminals en field-bus
Verschillende veldnetwerkprotocollen leveren de capaciteit om digitale informatie en instructies tussen veldapparaten, instrumenten, en controlsystemen over te dragen. De field-bus software medieert de stroom van informatie tussen de componenten. Meerdere digitale apparaten kunnen aangesloten worden en met elkaar communiceren via de digitale communicatielijn, wat de bedrading aanzienlijk vermindert.
Procesbeheer software
De meest wijd aangenomen gebruiksvriendelijke benadering is de invul-formulieren of tabel-gedreven procesbeheertalen (PCL). Populaire PCL's omvatten functieblokdiagrammen, ladder logica, en programmeerbare logica. De kern van deze talen is een aantal basisfunctieblokken of softwaremodules, zoals analoge in, digitale in, analoge uit, digitale uit, en PID etc. In het algemeen bevat elke module een of meer invoeren en een uitvoer. De programmering omvat het verbinden van uitgangen van blokken aan ingangen van andere blokken via de grafische gebruikersinterface. Gebruikers zijn vereist om sjablonen in te vullen om de bronnen van invoerwaarden, de bestemmingen van uitvoerwaarden, en de parameters voor formulieren/tabellen voorbereid voor de modules aan te geven. De bron- en bestemmingsvelden kunnen proces I/O (invoer/uitvoer) kanalen en tag namen specificeren wanneer toepasselijk. Om modules te verbinden, vereisen sommige systemen het invullen van de tag namen van modules die data oorsprong of ontvangen. Gebruiker gespecificeerde velden omvatten speciale functies, selectors (minimum of maximum), comparators (kleiner dan of gelijk aan), en timers (activeringsvertragingen). De meeste DCS's staan toe functieblokken te creëren.
Faciliteit controle hiërarchie
De vijf niveaus in het technologische proces waar diverse optimalisatie, controle, monitoring, en data acquisitie activiteiten toegepast worden, zijn in figuur 5 getoond. De relatieve positie van elk blok in de figuur is conceptueel bedoeld, omdat er overlap kan zijn in de functies uitgevoerd. De relatieve tijdschalen waar elk niveau actief is, zijn ook getoond. Elk van de vijf conceptuele controle niveaus heeft zijn eigen vereisten en behoeften in termen van hardware, software, technieken, en aanpassing. Omdat informatie omhoog stroomt in de hiërarchie en controlebeslissingen naar beneden stromen, treedt effectieve controle op een bepaald niveau alleen op als alle niveaus onder het niveau van belang goed werken. Het hoogste niveau (planning en scheduling) stelt productiedoelstellingen in om voorzienings- en logistieke beperkingen te voldoen en adresstijd-variërende capaciteit en personeelsbenutting beslissingen. Dit heet enterprise resource planning (ERP).
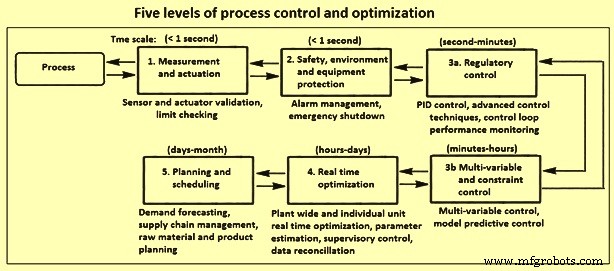
Figuur 5 Vijf niveaus van procesbeheer en optimalisatie
Over het algemeen zijn de diverse niveaus van controletoepassingen gericht op een of meer van de volgende doelstellingen nl. (i) bepalen en handhaven van het proces op een praktisch optimaal operationeel punt, (ii) handhaven van veilige werking voor de bescherming van personeel en apparatuur, (iii) minimaliseren van de behoefte aan operator aandacht en interventie, en (iv) minimaliseren van het aantal, de omvang, en de voortplanting van storingen en verstoringen.
Instrumentatie
Het bestaat uit de componenten van een controle lus. Instrumentatie, die de directe interface biedt tussen het proces en de controlehiërarchie, fungeert als de fundamentele bron van informatie over de processtaat en het uiteindelijke middel waarmee correctieve acties naar het proces worden overgebracht. De functie van het procesmeetinstrument is om de waarde, of veranderingen in waarde, van procesvariabelen te voelen. Het daadwerkelijke meetinstrument kan een fysieke beweging, druksignaal, en milli-volt signaal etc. genereren. Een transducer transformeert het meetsein van de ene fysische of chemische hoeveelheid naar de andere, bijv., druk naar milli-amps. Het getransformeerde signaal wordt dan naar de controlezaal getransmitteerd door de transmissielijn. De transmitter is dus een seingenerator en een lijndriver. De moderne controleapparatuur vereist een digitaal signaal voor displays en controlealgoritmes, dus de analog-naar-digitaal converter (ADC) transformeert het analoge signaal van de transmitter naar een digitaal formaat.
De meest gemeten procesvariabelen zijn temperaturen, stromen, drücken, niveaus, en samenstelling. Wanneer toepasselijk, worden andere fysische eigenschappen ook gemeten. De selectie van de juiste instrumentatie voor een specifieke toepassing is afhankelijk van factoren zoals het type en de aard van de vloeistof of vast stof betrokken, relevante procescondities, bereikbaarheid, nauwkeurigheid, en herhaalbaarheid vereist, reactietijd, geïnstalleerde kosten, en onderhoudbaarheid en betrouwbaarheid.
Seinafzending en conditionering
Een grote verscheidenheid aan fenomenen wordt gebruikt om de procesvariabelen te meten die vereist zijn om de toestand van een proces te karakteriseren. Omdat de meeste processen vanuit een controlezaal bediend worden, moeten deze waarden daar beschikbaar zijn. Daarom worden de metingen meestal getransformeerd naar een elektronische vorm, meest 4-20 mA, en dan getransmitteerd naar een remote terminal unit en dan naar de controlezaal. Het is met name belangrijk dat de juiste zorg genomen wordt zodat deze meetseinen niet gecorrumpeerd worden door grondstromen, interferentie van andere elektrische apparatuur en distributie, en andere bronnen van ruis.
Finale controle-elementen
Goede controle op elk hiërarchisch niveau heeft goede prestaties nodig door de finale controle-elementen in het volgende lagere niveau. Op de hogere controle niveaus, kan het finale controle-element een controletoepassing zijn op het volgende lagere controle niveau. Echter, de controleopdracht beïnvloedt uiteindelijk het proces door de finale controle-elementen op het regulatorische controle niveau, bijv., regelaars, pompen, dampers, luiken, en doseersystemen etc.
Procesdynamica en wiskundige modellen
Een grondig begrip van het tijdsafhankelijke gedrag van de technologische processen is vereist om het proces te instrumenteren en te controleren. Dit vereist op zijn beurt een waardering van hoe wiskundige hulpmiddelen ingezet kunnen worden in analyse en ontwerp van procesbeheersystemen. Er zijn diverse wiskundige beginselen die gebruikt worden voor de automatische controle. Deze zijn (i) fysieke modellen en empirische modellen, (ii) simulatie van dynamische modellen, (iii) Laplace-transformaties, transferfuncties, en blokdiagrammen, en (iv) aanpassen van dynamische modellen aan experimentele data etc.
Feed-back controlesystemen
Metingen van de geregelde variabele zijn beschikbaar in veel procesbeheersproblemen. Specifiek, is dit het geval wanneer temperaturen, druk, of stromen gecontroleerd moeten worden. In deze situaties kan de geregelde variabele direct gemeten worden en de gemanipuleerde variabele aangepast worden via een finale controle-element. Een feedback controller onderneemt actie wanneer de geregelde variabele afwijkt van zijn setpoint, zoals gedetecteerd door de non-nul waarde van het foutsignaal. De diverse typen feed-back controles zijn (i) aan/uit controle, (ii) proportionele controle, (iii) proportioneel plus integraal (PI) controle, (iv) proportioneel plus integraal plus afgeleide (PID) controle, en (v) digitale PID.
De eenvoudigste controller kan slechts twee instellingen tonen en heet een aan/uit controller. De uitvoer van deze controller is ofwel op zijn maximum of zijn minimum waarde, afhankelijk van het teken van de fout. Hoewel dit type controller eenvoudig is, wordt het zelden gebruikt. De proportionele controller biedt meer flexibiliteit dan de aan/uit controller omdat de gemanipuleerde variabele niet alleen gerelateerd is aan het teken van de fout maar ook aan de grootte ervan. De invoer-uitvoer gedrag van een daadwerkelijke proportionele controller heeft boven- en ondergrenzen nl. de uitvoer verzadigt wanneer de controlelimieten bereikt zijn. Standaard limieten op de controlleruitvoer zijn 3-15 PSI voor pneumatische controllers, 4-20mA voor elektrische controllers, en 0-10 VDC voor digitale controllers.
Integrerende actie moet in de controlelus opgenomen worden, als een offset-vrije respons in de aanwezigheid van constante belastingstoringen of voor setpoint veranderingen nodig is. Als het proces geen integrerend gedrag zelf toont, dan is het mogelijk om een proportioneel-plus-integraal controller te implementeren om de gewenste prestaties te bereiken. Er zijn zowel voor- en nadelen geassocieerd met integraal actie in een controller. Een nadeel van een PI controller is dat de integraal actie ervoor kan zorgen dat het meer traag reageert dan een proportionele controller. Als het belangrijk is om een snellere respons te bereiken wat offset-vrij is, dan kan dit bereikt worden door zowel afgeleide als integraal actie in de controller op te nemen. Om het toekomstige gedrag van het foutsignaal te anticiperen, berekent een PID controller de veranderingssnelheid van de fout, dus de richting van de foutsignaal beïnvloedt de controlleruitvoer. Hoewel veel controllers traditioneel analoge PI/PID controllers zijn, heeft de trend naar digitale controlsystemen ook invloed gehad op controller implementatie. In veel moderne procesfabrieken zijn de analoge PI/PID controllers vervangen door de digitale tegenhangers.
Open-lus en gesloten-lus dynamica
Open-lus dynamica verwijst naar het gedrag van een proces als geen controller op het werkt. Op dezelfde manier, als de controller uitgezet wordt door de proportionele constante op nul te zetten, toont het controlsysteem open-lus gedrag en de dynamica van het systeem worden uitsluitend bepaald door het proces. Daarom is het niet mogelijk om een nieuwe setpoint voor een proces in open-lus te bereiken tenzij de invoer handmatig gewijzigd wordt. Het is ook niet mogelijk om storingen te verwerpen wanneer het proces zonder een controller werkt.
Het doel van het gebruik van gesloten-lus controle is om een gewenste prestatie voor het systeem te bereiken. Dit kan resulteren in het systeem gestabiliseerd, in een snellere systeemreactie op setpoint veranderingen, of in het vermogen om storingen te verwerpen. De keuze van de controller type alsmede de waarden van de controller afstelparameters beïnvloeden het gesloten-lus gedrag. Voor een geregelde proces moet men controller instellingen vinden die resulteren in een snelle systeemreactie met weinig of geen offset. Tegelijkertijd, moet het systeem robuust zijn tegen veranderingen in proceskenmerken. Het vinden van de geschikte instellingen heet 'afstellen' van de controller.
Controller afstelling en stabiliteit
Het vinden van de optimale afstelparameters voor een controller is een belangrijke taak. Ongepaste parameters kunnen resulteren in het niet bereiken van de gewenste gesloten-lus prestaties (bijv. langzaam afnemende oscillaties, of een langzaam werkend proces). Het is ook mogelijk dat een gesloten-lus proces met een slecht afgestelde controller kan resulteren in prestaties die erger zijn dan voor het open-lus geval of dat het proces zelfs onstabiel kan worden.
Wiskundige software voor procesbeheer
Een verscheidenheid aan verschillende softwarepakketten is beschikbaar die de controllerontwerp, controller testen, en implementatieproces ondersteunen.
Geavanceerde controletechnieken
Hoewel de single-loop PI/PID feedback controller voldoende is voor veel procesapplicaties, zijn er gevallen waar geavanceerde controletechnieken kunnen resulteren in een significante verbetering in gesloten-lus prestaties. Deze processen tonen vaak een of meer van dergelijke fenomenen als (i) trage dynamica, (ii) tijdsvertragingen, (iii) frequente storingen, (iv) multi-variable interactie. Een groot aantal geavanceerde controllestategieën worden gebruikt. Enkele belangrijke worden kort besproken hieronder.
Feed-forward controle
Een van de nadelen van conventionele feed-back controle met grote tijdsvertragingen of vertragingen is dat storingen niet herkend worden tot na de geregelde variabele afwijkt van zijn setpoint. Echter, als het mogelijk is om de belastingstoring direct te meten, dan kan feed-forward controle toegepast worden om het effect dat deze belastingstoring heeft op de geregelde variabele te minimaliseren. Naast in staat zijn om de belastingstoring te meten, is het ook nodig om een wiskundige correlatie te bepalen voor het effect dat de belastingstoring heeft op de geregelde variabele om een feed-forward controller toe te passen. De reden hiervoor is dat de feed-forward controller dit model omkeert om het effect dat de storing heeft te annuleren. Een feed-forward controller kan ontworpen worden ofwel gebaseerd op de steady-state of dynamische gedrag van het proces.
Cascade controle
Een andere mogelijkheid om processen met meerdere of traag werkende storingen te controleren, is om cascade controle te implementeren. Het hoofdid achter cascade controle is dat meer dan slechts één controller gebruikt wordt om storingen te verwerpen. In plaats daarvan wordt een secundaire controller toegevoegd om actie te ondernemen voordat de traag werkende storing een effect heeft op de primaire geregelde variabele. Om dit te bereiken, vereist de secundaire controller ook een secundair meetpunt wat gelocaliseerd moet zijn zodat het de storingstoestand herkent voordat de primaire geregelde variabele beïnvloed wordt. Cascade controllestategieën zijn onder de meest populaire procesbeheersstrategieën.
Selectieve en override controle
Sommige processen hebben meer geregelde variabelen dan gemanipuleerde variabelen. Zo'n situatie staat geen exacte paring van geregelde en gemanipuleerde variabelen toe. Een veelvoorkomende oplossing is om een apparaat te gebruiken genaamd een selector die de geschikte procesvariabele kiest uit een aantal geldige metingen. Het doel van de selector is om de controlsysteemprestaties te verbeteren alsook apparatuur te beschermen van onveilige operationele condities door geschikte geregelde variabelen te kiezen voor een specifieke procesoperationele conditie. Selectoren kunnen gebaseerd zijn op meerdere meetpunten, meerdere finale controle-elementen, of meerdere controllers.
Adaptieve controle en auto-afstelling
Operating condities van een proces kunnen frequent veranderen tijdens fabrieksoperaties. Dit leidt tot het proces zich anders gedraagt dan het model dat gebruikt is voor het controllerontwerp. Daarom heeft de controller geen nauwkeurige kennis van het proces op het huidige operationele punt en kan dus niet in staat zijn om adequate storingverwerping of setpoint tracking te leveren. Een mogelijkheid om dit te omzeilen is om een adaptief controlsysteem te gebruiken dat de controllerparameters automatisch aanpast om te compenseren voor veranderende procescondities. Auto-afstelling is een gerelateerde methode waar het gesloten-lus systeem periodiek getest wordt, en de testkenmerken automatisch nieuwe controllerinstellingen bepalen.
Fuzzy logica controle
Voor veel processen, is het erg tijdrovend om nauwkeurige procesmodellen te bepalen. Echter, tegelijkertijd, kan het intuitief zijn om een ruwe schatting te krijgen van hoe de gemanipuleerde variabele moet reageren op een procesconditie. Voor zo een geval, kunnen fuzzy logica controllers een voordeel bieden ten opzichte van conventionele PID controllers. De reden hiervoor is dat fuzzy controllers geen exacte wiskundige beschrijving van een proces nodig hebben. In plaats daarvan, classificeren ze de controllerinvoeren en uitvoer als behorend tot een van diverse groepen (nl. laag, normaal, en hoog). Fuzzy regels worden dan gebruikt om de uitvoercategorie te berekenen van de gegeven invoeren. Deze regels moeten ofwel geleverd worden door de controle-engineer of ze moeten geïdentificeerd worden uit fabrieksoperaties door auto-afstelling. Het is ook mogelijk om fuzzy logica controllers met neurale netwerken te combineren om neuro-fuzzy controllers te vormen. Dit type controller kan significante voordelen bieden ten opzichte van conventionele PID wanneer toegepast op niet-lineaire systemen wier kenmerken zich over de tijd veranderen.
Statistisch Procesbeheer (SPC)
SPC, ook wel statistische kwaliteitscontrole (SQC) genoemd, heeft wijdverspreide toepassing gevonden in de recente jaren door de groeiende focus op verhoogde productiviteit. Een andere reden voor het toenemende gebruik is dat feed-back controle niet toegepast kan worden op veel processen door een gebrek aan on-line metingen. Echter, is het belangrijk om te weten of deze processen bevredigend opereren. Terwijl SPC niet in staat is om correctieve actie te ondernemen terwijl het proces wegbeweegt van de gewenste doel, kan het dienen als een indicator dat productkwaliteit misschien niet bevredigend is en dat correctieve acties genomen moeten worden voor verdere fabrieksoperaties.
Voor een proces dat bevredigend opereert, valt de variatie van productkwaliteit binnen acceptabele limieten. Deze limieten corresponderen normaal met de minimum en maximum waarden van een gespecificeerde eigenschap. Normale operationele data kan gebruikt worden om de gemiddelde afwijking en de standaarddeviatie s van een gegeven procesvariabele te berekenen uit een reeks waarnemingen. De standaarddeviatie is een maat voor hoe de waarden van de variabele spreiden rond het gemiddelde. Een grote waarde duidt op wijd uiteenlopende variaties in de variabele. Aannemend dat de procesvariabele een normale kansverdeling volgt, dan ligt 99,7% van alle waarnemingen binnen een bovengrens en een ondergrens. Dit kan gebruikt worden om de kwaliteit van de controle te bepalen. Als alle data van een proces binnen de limieten liggen, dan kan geconcludeerd worden dat niets ongewone gebeurd is tijdens de geregistreerde tijdperk, de procesomgeving is relatief onveranderd, en de productkwaliteit ligt binnen specificaties. Aan de andere kant, als herhaalde schendingen van de limieten voorkomen, dan kan de conclusie getrokken worden dat het proces out of control is en dat de procesomgeving veranderd is. Eenmaal dit bepaald is, kan de procesoperator actie ondernemen om de operationele condities aan te passen om ongewenste veranderingen die in de procescondities zijn opgetreden, tegen te gaan.
Multi-variable controle
Veel technologische processen bevatten verschillende gemanipuleerde alsook geregelde variabelen. Deze processen heten multi-variable controle systemen. Het is mogelijk om de interacties tussen de controllussen te analyseren met technieken zoals de relative gain array. Als het blijkt dat er slechts kleine interacties tussen de lussen zijn, dan is het mogelijk om de invoeren en uitgangen op een gunstige manier te paren en single loop controllers te gebruiken die onafhankelijk van elkaar afgesteld kunnen worden. Echter, als sterke interacties bestaan, dan moeten de controllers gedempt worden om oscillaties te verminderen.
Model Predictive Control (MPC)
MPC is een model-gebaseerde controle techniek. Het is de meest populaire techniek voor het hanteren van multi-variable controleproblemen met meerdere invoeren en meerdere uitgangen (MIMO) en kan ook ongelijkheidsbeperkingen op de invoeren of uitgangen accommoderen zoals boven- en ondergrenzen. Al deze problemen worden aangepakt door MPC door een optimalisatieprobleem op te lossen en daarom is geen gecompliceerde override controllestategie nodig. Een verscheidenheid aan verschillende typen modellen kan gebruikt worden voor de voorspelling. Het kiezen van een geschikt modeltype is afhankelijk van de toepassing die gecontroleerd moet worden. Het model kan gebaseerd zijn op eerste principes of het kan een empirisch model zijn. Ook, het geleverde model kan ofwel lineair of niet-lineair zijn, zolang de model predictive control software dit type model ondersteunt.
Real-time optimalisatie
Operationele doelen voor procesfaciliteiten worden gesteld door economie, productorders, beschikbaarheid van grondstoffen en utiliteiten, etc. Op verschillende tijdstippen kan het voordelig of nodig zijn om een proces op verschillende manieren te laten opereren om een bepaalde operationele doelstelling te halen. Een technologisch proces is echter een dynamische, geïntegreerde omgeving waar externe en interne condities kunnen veroorzaken dat het optimale operationele punt voor elk operationeel doel van tijd tot tijd varieert. Deze operationele punten kunnen berekend worden door real-time procesoptimalisatie (RTO), waar de optimalisatie op verschillende niveaus uitgevoerd kan worden, variërend van optimalisatie binnen model predictive controllers, tot toezichthoudende controllers die de doelen bepalen voor optimale werking van het proces, tot optimalisatie van productiecycli. De fabrieksbrede problemen die opgelost kunnen worden door optimalisatietechnieken op een dagelijkse of uurlijkse basis kunnen groot zijn met duizenden of zelfs tienduizenden variabelen.
Batch en sequentie controle
In batch processen, wordt het product in discrete batches gemaakt door achtereenvolgens een aantal verwerkingsstappen in een gedefinieerde volgorde uit te voeren op de grondstoffen en intermediaire producten. Grote productielopen worden bereikt door het proces te herhalen. De term recept heeft een reeks definities in batch verwerking, maar in het algemeen is een recept een procedure met de set van data, operaties, en controllestappen om een bepaalde kwaliteit van product te produceren. Een formule is de lijst van receptparameters, wat de grondstoffen, verwerkingsparameters, en productuitgangen omvat. Een receptprocedure heeft operaties voor zowel normale als abnormale condities. Elke operatie bevat resourceverzoeken voor bepaalde ingrediënten (en hun hoeveelheden). De operaties in het recept kunnen setpoints aanpassen en apparatuur aan en uit zetten. De complete productielop voor een specifiek recept heet een campagne (meerdere batches). Een productielop bestaat uit een gespecificeerd aantal batches met dezelfde grondstoffen en het maken van hetzelfde product om klantvraag te voldoen. De geaccumuleerde batches heten een lot.
In multi-kwaliteit batch verwerking, blijven de instructies hetzelfde van batch tot batch, maar de formule kan gewijzigd worden om bescheidene variaties in het product te produceren. In flexibele batch verwerking, kunnen zowel de formule (receptparameters) als de verwerkingsinstructies van batch tot batch veranderen. Het recept voor elk product moet zowel de benodigde grondstoffen specificeren als hoe condities binnen de reactor gesequenced moeten worden om het gewenste product te produceren.
Batch procesbeheer hiërarchie
Functionele controleactiviteiten voor batch procesbeheer kunnen samengevat worden in vier categorieën nl. (i) batch sequentering en logica controle, (ii) controle tijdens de batch, (iii) run-to-run controle, en (iv) batch productiebeheer.
In batch sequentering en logica controle, volgt de sequentering van controllestappen het recept betrokken. Bijvoorbeeld: mengen van ingrediënten, verwarmen, wachten op een reactie om te voltooien, afkoelen, of het resulterende product ontladen. Overdracht van materialen naar en van batch reactoren omvat doseren van materialen zoals ze geladen worden (zoals gespecificeerd door elk recept), alsook overdracht van materialen bij de voltooiing van de procesoperatie. Naast discrete logica voor de controllestappen, is logica nodig voor veiligheidsvergrendelingen om personeel, apparatuur, en het milieu te beschermen van onveilige condities. Procesvergrendelingen zorgen ervoor dat procesoperaties alleen in de correcte tijdsvolgorde voor een voorgeschreven periode kunnen plaatsvinden. Detectie van wanneer de batchoperaties beëindigd moeten worden (eindpunt) kan uitgevoerd worden door inferentiële metingen van productkwaliteit, als directe meting niet haalbaar is.
Run-to-run controle (ook batch-to-batch genoemd) is een toezichthoudende functie gebaseerd op off-line productkwaliteitsmetingen aan het einde van een run. Operationele condities en profielen voor de batch worden tussen runs aangepast om de productkwaliteit te verbeteren met behulp van tools zoals optimalisatie. Batch productiebeheer omvat het adviseren van de fabrieksoperator over processtatus en hoe te interacteren met de recepten en de sequentiële, regulatorische, en discrete controles. Volledige informatie (recepten) wordt bewaard voor het produceren van elke productkwaliteit, inclusief de namen en hoeveelheden van ingrediënten, procesvariabele setpoints, ramp rates, verwerkingstijden, en bemonsteringsprocedures. Andere database informatie omvat batches geproduceerd op een dienst, dagelijks, of wekelijks, alsmede materiaal- en energiebalansen. Plannen van processeenheden is gebaseerd op beschikbaarheid van grondstoffen en apparatuur en klantvraag.
Sequentiële functie diagrammen
Vergeleken met een continu proces, vereist batch procesbeheer een groter percentage van discrete logica en sequentiële controle dan regulatorische controllussen. Batch controletoepassingen is om de timing en sequentie van de processtappen te controleren gebaseerd op discrete in- en uitgangen alsook analoge uitgangen. De complexiteit van de interactieve logica binnen en tussen de diverse controle niveaus, de vereiste interacties met operators en de behoefte aan lopende toepassingswijziging en onderhoud zijn redenen waarom organisatie, functioneel ontwerp, en duidelijke documentatie zo belangrijk zijn voor het succesvolle gebruik van batch controletoepassingen. Om te beschrijven wat gedaan moet worden, worden structurele modellen normaal gebruikt om de vereiste batch verwerkingsacties, de batch apparatuur, en de combinatie van componenten weer te geven. Diverse formaten zijn voorgesteld voor het beschrijven van de batch controletoepassingen, bijv., hoe de batch verwerkingsstappen uitgevoerd worden met de batch apparatuur en instrumentatie, interfaces tussen de diverse controle niveaus, interfaces tussen de batch controle en de operator acties en reacties, en interacties en coördinatie met de veiligheidsvergrendelingen. De voorgestelde formaten omvatten stroomdiagrammen, staatdiagrammen, beslissingstabellen, gestructureerde pseudo-code, staatsovergangsdiagrammen, Petri-netten, en sequentiële functiediagrammen. Een sequentieel functiediagram (SFD) beschrijft grafisch het sequentiële gedrag van een controleprogramma.
Productieproces
- Veelvoorkomende Foutmodi in Betrouwbaarheidsprogramma's voor Apparatuur
- Anticonceptiepil: Geschiedenis, Voordelen, Risico's en Productie
- DIY Automatische Treinbesturing met Arduino – Eenvoudig, Betrouwbaar en Aanpasbaar
- Geavanceerde automatisering, controle en modellering in basiszuurstofstaalbereiding
- Optimalisatie van elektrisch boogoven-operaties: Automatisering en modellering
- Hoogpresterende automatisering, meting en controle voor hoogovens
- Acht Bewezen Stappen om Uw Procescontrolsysteem te Diagnosticeren en Repareren
- PLC vs DCS: Het Juiste Controlsysteem Kiezen voor Uw Automatiseringsbehoeften
- Airbus Onthult de Fabriek van de Toekomst: Slimme Productie en Geavanceerde Robotica
- Business Process Management beheersen: een stapsgewijze implementatiegids
- CNC-freesmachine productie: precisie engineering & kwaliteitsborging