



High-performance drone ESC's ontwerpen: Essentiële ontwerpfactoren en marktoplossingen
In drone-engineering is precieze controle van motorsnelheid en -richting van vitaal belang. Brushless DC-motoren domineren de markt vanwege hun compacte grootte, lage kosten en robuuste prestaties. Een electronic speed controller (ESC) is de hub die power delivery, stroomsensing, microcontroller-logica en communicatie met het vluchtsysteem beheert, wat het onmisbaar maakt voor moderne UAV's.
Kernoverwegingen voor ESC-ontwerp
Bij het architecten van een ESC moeten ingenieurs de volgende kritische parameters afwegen:
- Batterijtype en spanningsrating geïnstalleerd op de drone
- Motorspecificaties en vermogensklasse
- Budgetbeperkingen voor componenten en fabricage
- Electromagnetische compatibiliteit (EMC) en interferentie-weerstand
De meeste quadcopters gebruiken ofwel brushless DC (BLDC) ofwel permanent-magnet synchroon (PMSM/BLAC) motoren. De keuze dicteert het controle-algoritme: trapezoïdaal of field-oriented control (FOC). Trapezoïdale controle gebruikt een zes-fase schakelvolgorde en schat rotiehoek in sensorless-opstellingen via back-EMF. FOC levert daarentegen sinusoïdale fasestromen, wat 1°-5° hoeknauwkeurigheid bereikt en koppel maximaliseert onder snelle versnelling.
Field-Oriented Control Architectuur
FOC is de industriestandaard voor drone ESC's, wat soepel koppelgeneratie en efficiënt stroomgebruik mogelijk maakt. Een typisch FOC-blokdiagram omvat:
- Dual-PI stroomcontrollers
- Optionele speed-loop en referentie-stroomgenerator
- Clarke, Park en inverse Park-transformaties voor referentieframe-conversie
- Space-vector modulator (SVM) om PWM-golven te genereren
- Opstart/afsluit-logica en beschermingscircuits
- Optionele observer voor sensorless rotiepositie-schatting
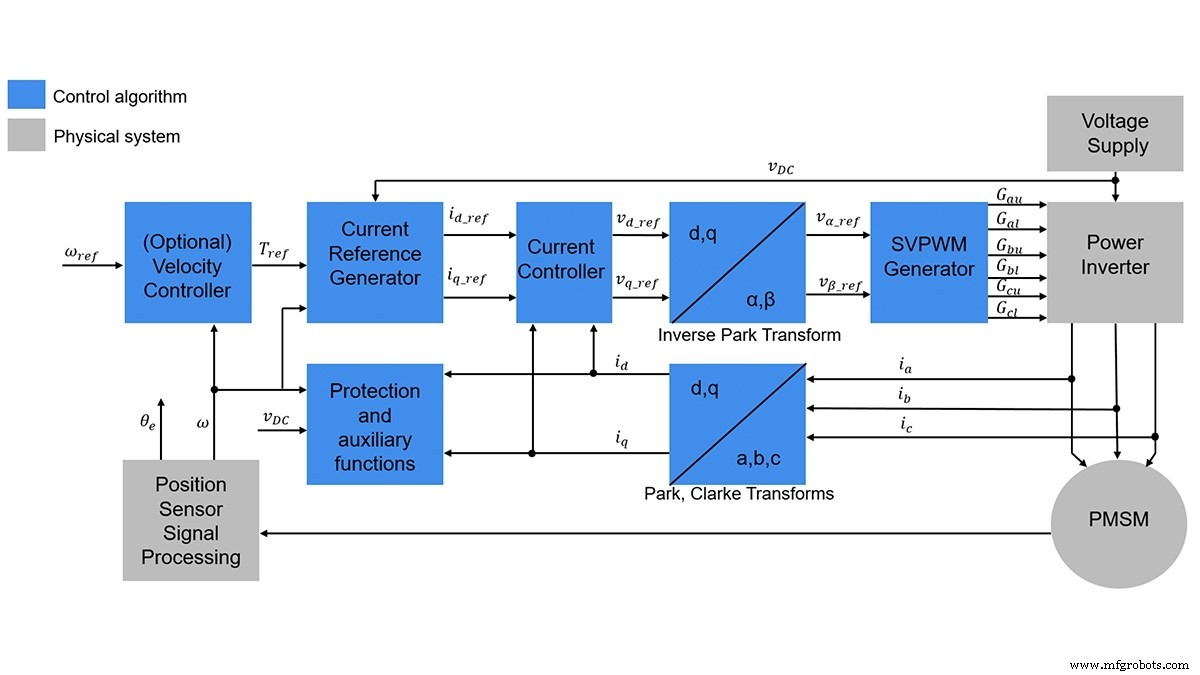
Figuur 1. Field-Oriented Control Blokdiagram (Bron: MathWorks)
Kiezen tussen open-loop en closed-loop (sensorless) controle hangt af van de applicatie's precisiebehoeftes. Closed-loop-systemen monitoren continu stroom en spanning om afwijkingen te corrigeren, wat consistente prestaties zelfs onder belastingveranderingen waarborgt.
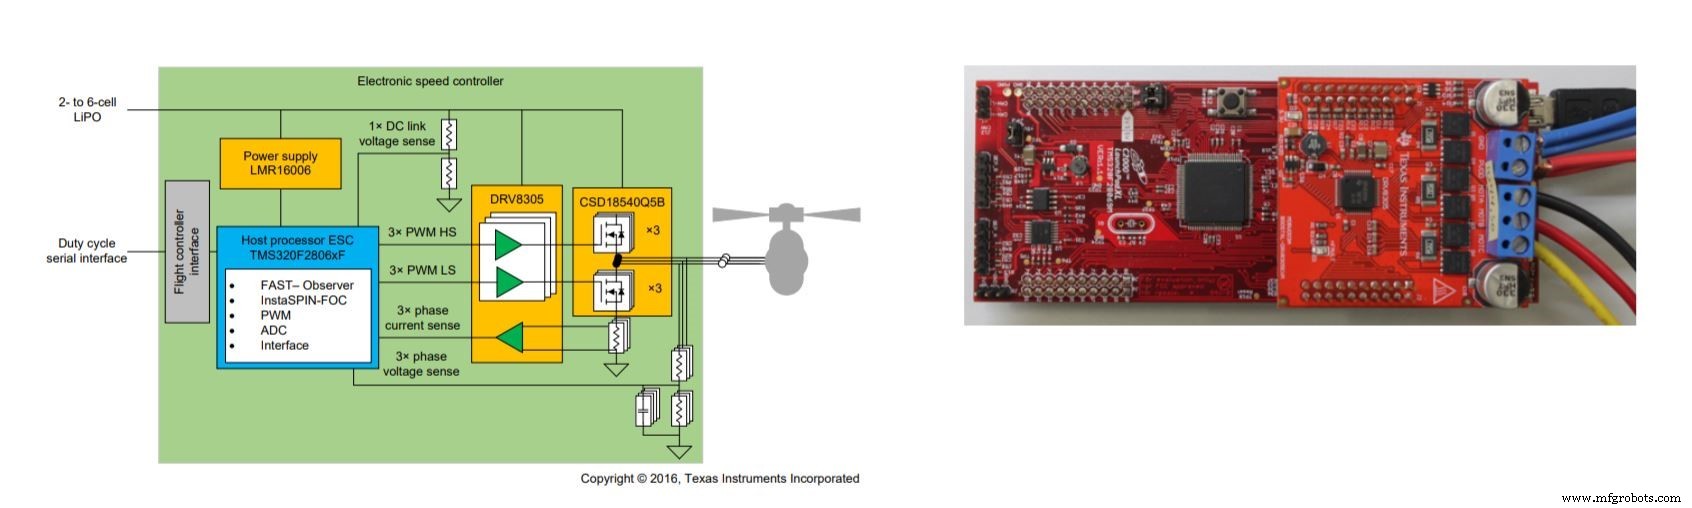
Figuur 2. Sensorless ESC-ontwerp (Bron: Texas Instruments)
Quadcopter-dynamica en motorcoördinatie
In een typische quadcopter draaien twee motoren met de klok mee terwijl het tegenovergestelde paar tegen de klok in draait. Gelijke thrust op alle vier motoren resulteert in vlakke vlucht; differentiële thrust produceert roll, pitch, yaw en hoogteveranderingen. Vluchtcontrollers gebruiken PID-lussen om motorsnelheden in real-time aan te passen, wat stabiliteit tijdens complexe manoeuvres waarborgt.
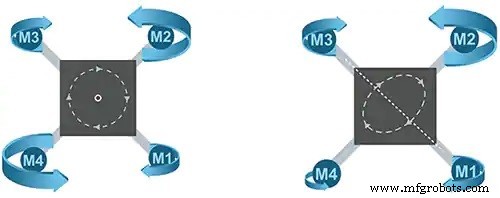
Figuur 3. Rotorsnelheid-combinaties voor drone-manoeuvres (Bron: STMicroelectronics)
Referentie-ontwerpen en commerciële oplozingen
Toonaangevende halfgeleiderleveranciers bieden turnkey ESC-oplozingen die ontwerpc cyclus-tijd verminderen en betrouwbaarheid garanderen:
- Texas Instruments – De InstaSPIN-FOC en InstaSPIN-MOTION families leveren 32-bit MCU-gebaseerde controle voor sensorless FOC, ondersteunend motoren boven 12.000 RPM en piekstromen >30 A.
- STMicroelectronics – Het STEVAL-ESC001V1 referentiebord aandrijft elke drie-fase BLDC/PMSM-motor tot 30 A piek vanuit een 6S Li-Po-pakket. Pre-geconfigureerde firmware (STSW-ESC001V1) en een STM32 FOC SDK stroomlijnen ontwikkeling.
- NXP – De RDDRONE-FMUK66 vluchtkit combineert een STM32-microprocessor, Linux, OpenCV, GPS en 40 A ESC's, wat een open-source-platform biedt voor autonome drones en UAV's.
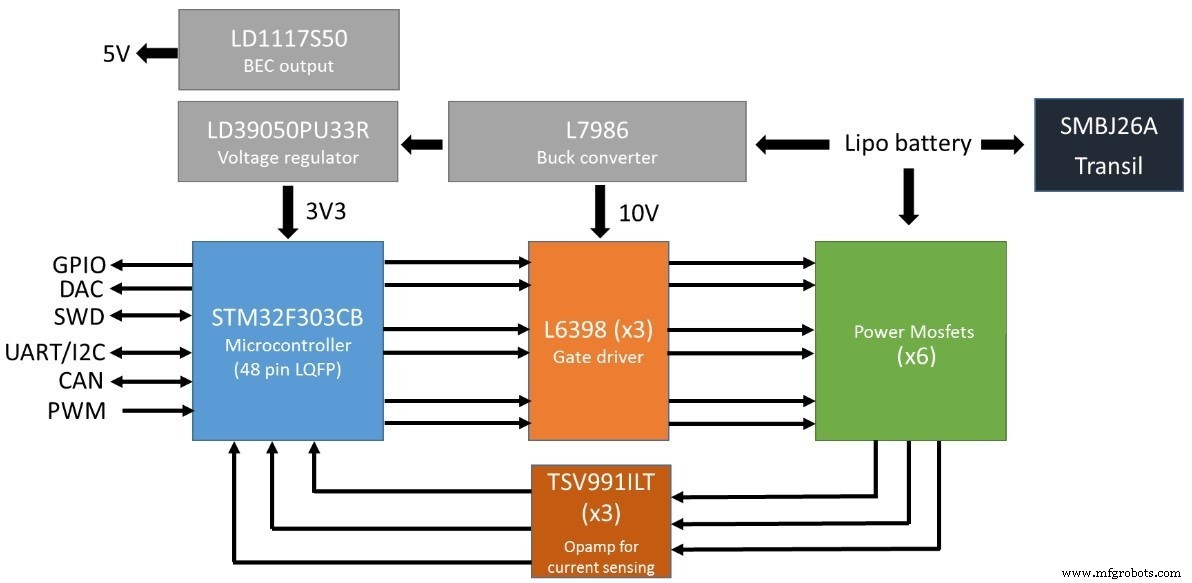
Figuur 4. ST's STEVAL-ESC001V1-oplossing (Bron: STMicroelectronics)
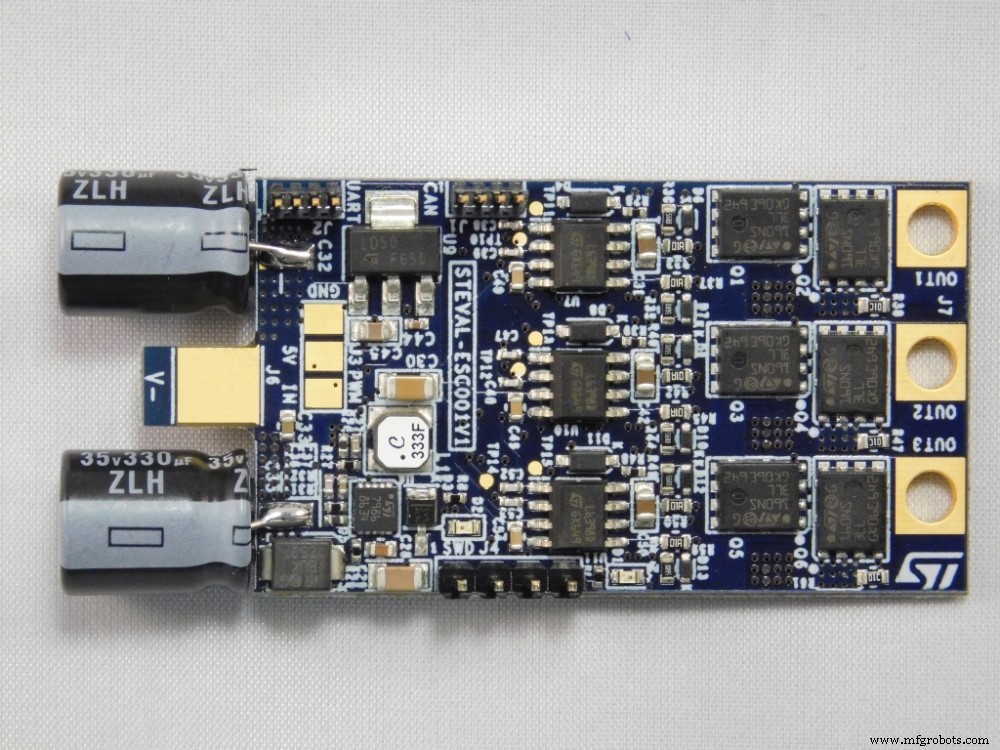
Figuur 5. STEVAL-ESC001V1-bord (Bron: STMicroelectronics)
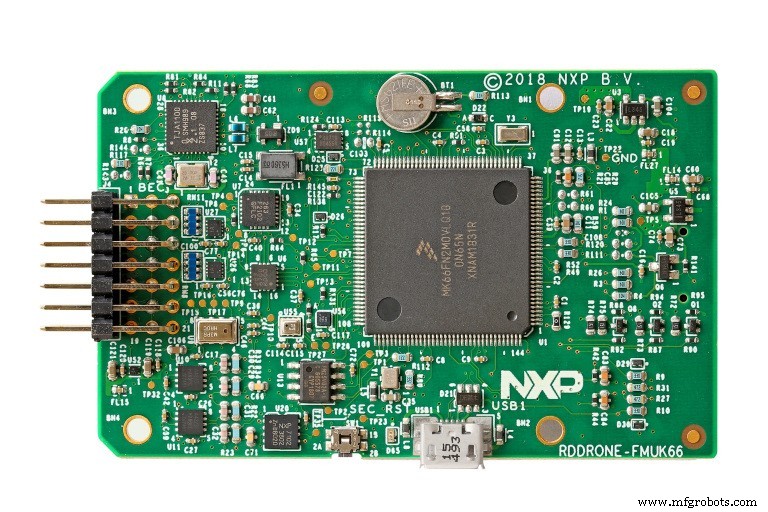
Figuur 6. RDDRONE-FMUK66-vluchteenheid (Bron: NXP)
LET OP: Dit artikel is oorspronkelijk gepubliceerd op Power Electronics News.
Gerelateerde Onderwerpen:
- Electronic speed controllers voor drones ontwerpen
- Drones blijven bewegen op draadloze opladen oplozingen
- LiDAR-sensor ondersteunt high-resolutie imaging in UAV's
- Dev-kits bieden platforms voor digital-power, motor-control ontwerpen
- Motor-controls ontwerpen voor robotische systemen
- Sensorfusie brengt meerdere voordelen
Abonneer je op Embedded's wekelijkse nieuwsbrief voor meer embedded-system inzichten.
Ingebed
- Kwaliteitscontrole: De Hoeksteen Van Motor Betrouwbaarheid
- Spanningsregeling in webaanvulling beheersen: essentiële componenten uitgelegd
- Permissieve en Interlock Schakelingen in Industriële Besturingssystemen
- Geavanceerde Motor Besturingsschakelingen: Latching, Stop, en Tijdvertraging Technieken
- Geïntegreerde VSD Compressoren: 8 Belangrijkste Voordelen Voor Energie-efficiëntie En Kostenbesparing
- Factoren Die De Snelheid Van Hydraulische Motoren Beïnvloeden: Een Uitgebreide Gids
- Hydraulische Motorsnelheid Sturen met PWM en Afstandsbediening
- Belangrijkste Factoren die de Snelheid van een Hydraulische Motor Bepalen
- Renezas lanceert RX72T microcontrollers voor geavanceerde servo-controle in industriële robots
- Engineering van precieze motorcontrols voor geavanceerde robotische systemen
- Infineon onthult IMC300 motorcontroller met geïntegreerde Arm Cortex-M0 voor verbeterde flexibiliteit