



555 Timer PWM DC Motor Snelheidscontroller – Bouw & PCB Ontwerp Handleiding
In deze tutorial leren we hoe we een PWM DC-motor snelheidscontroller kunnen maken met de 555 Timer IC. We kijken gedetailleerd naar hoe de 555 Timer PWM-generator schakeling werkt, hoe we deze kunnen gebruiken voor het regelen van de snelheid van een DC-motor en hoe we een custom PCB ervoor kunnen maken.
Je kunt de volgende video bekijken of de geschreven tutorial hieronder lezen.
Overzicht
We kunnen de snelheid van de DC-motor regelen door de invoerspanning van de motor te regelen. Voor dat doel kunnen we PWM gebruiken, of pulsbreedtemodulatie.
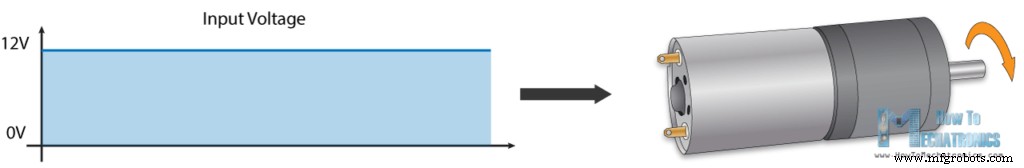
PWM DC-motor Snelheidsregeling
PWM is een methode waarmee we variabele spanning kunnen genereren door de stroom die naar het elektronische apparaat gaat op een hoge snelheid aan en uit te zetten. De gemiddelde spanning hangt af van de duty cycle van het signaal, of de hoeveelheid tijd dat het signaal AAN is versus de hoeveelheid tijd dat het signaal UIT is in een enkele periode.
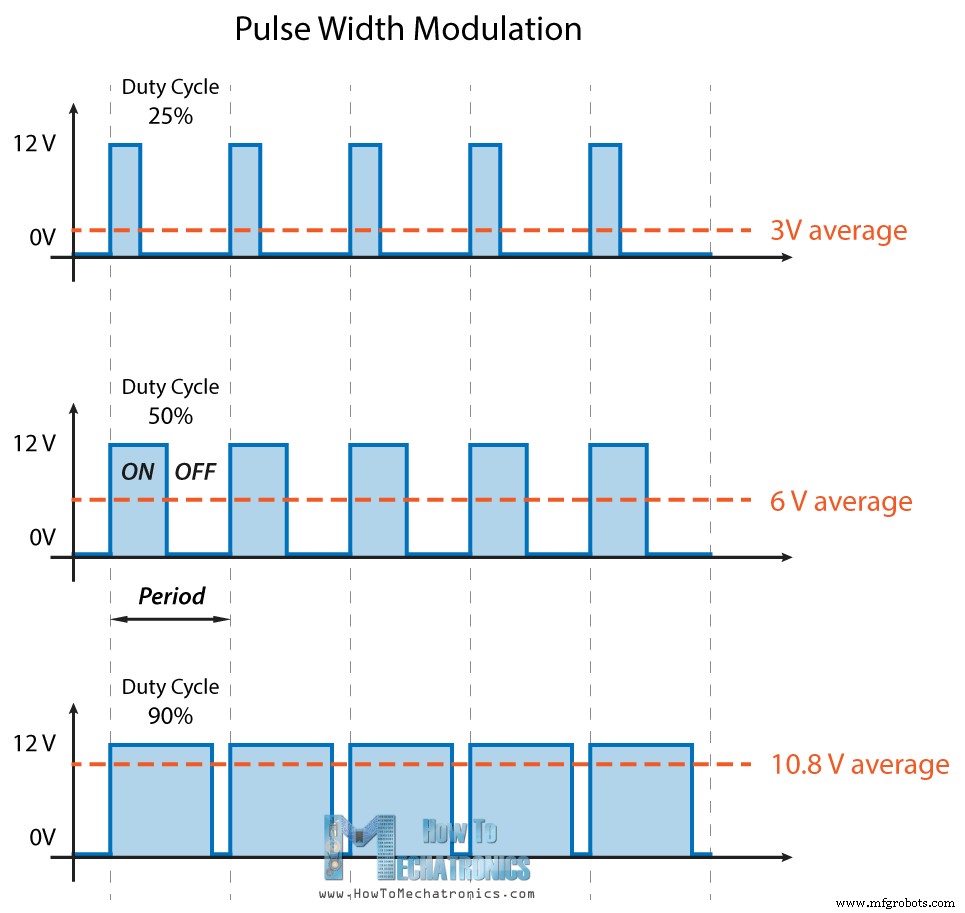
555 Timer PWM Generator Schakeling
De 555 Timer is in staat om een PWM-signaal te genereren wanneer deze in een astabiele modus is ingesteld. Als je niet bekend bent met de 555 Timer, kun je mijn vorige tutorial bekijken waar ik in detail uitlegde wat erin zit en hoe de 555 Timer IC werkt.
Hier is een basisschakeling van de 555 Timer die in een astabiele modus werkt en we kunnen zien dat de uitgang HOOG is wanneer de condensator C1 oplaadt via de weerstanden R1 en R2.
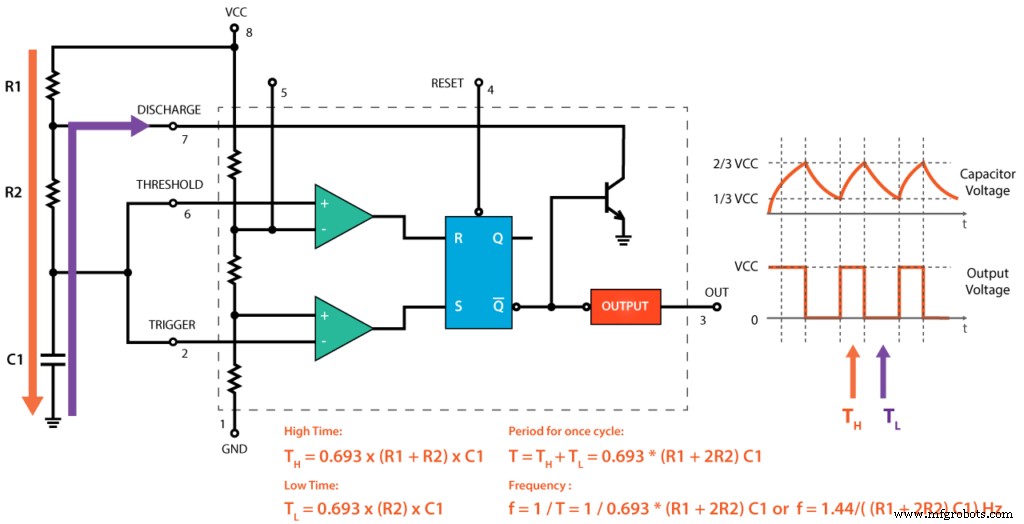
Aan de andere kant is de uitgang van de IC LAAG wanneer de condensator C1 ontlaadt, maar alleen via de weerstand R2. Dus we kunnen zien dat als we de waarden van een van deze drie componenten veranderen, we verschillende AAN- en UIT-tijden krijgen, of een andere duty cycle van het blokgolf-uitgangssignaal. Een eenvoudige en direct manier om dit te doen is om de R2-weerstand te vervangen door een potentiometer, en bovendien twee diodes in de schakeling toe te voegen.
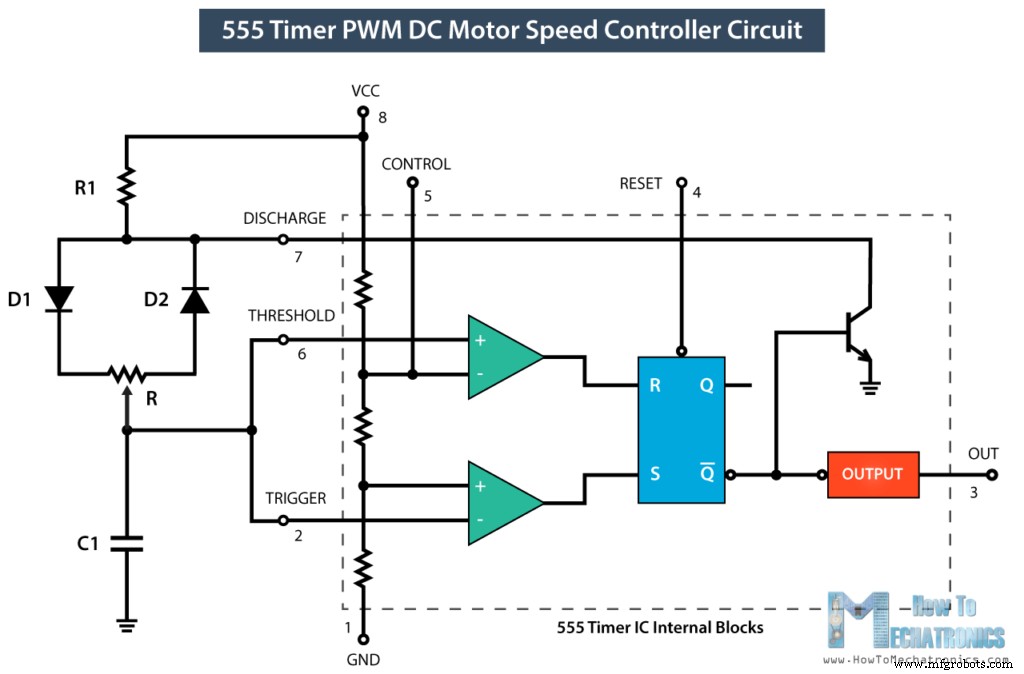
In deze configuratie hangt de AAN-tijd af van de weerstand R1, de linkerkant van de potentiometer en de condensator C1, terwijl de UIT-tijd afhangt van de condensator C1 en de rechterkant van de potentiometer. We kunnen ook zien dat in deze configuratie de periode van één cyclus, dus de frequentie, altijd hetzelfde blijft, omdat de totale weerstand, tijdens het op- en ontladen, hetzelfde blijft.
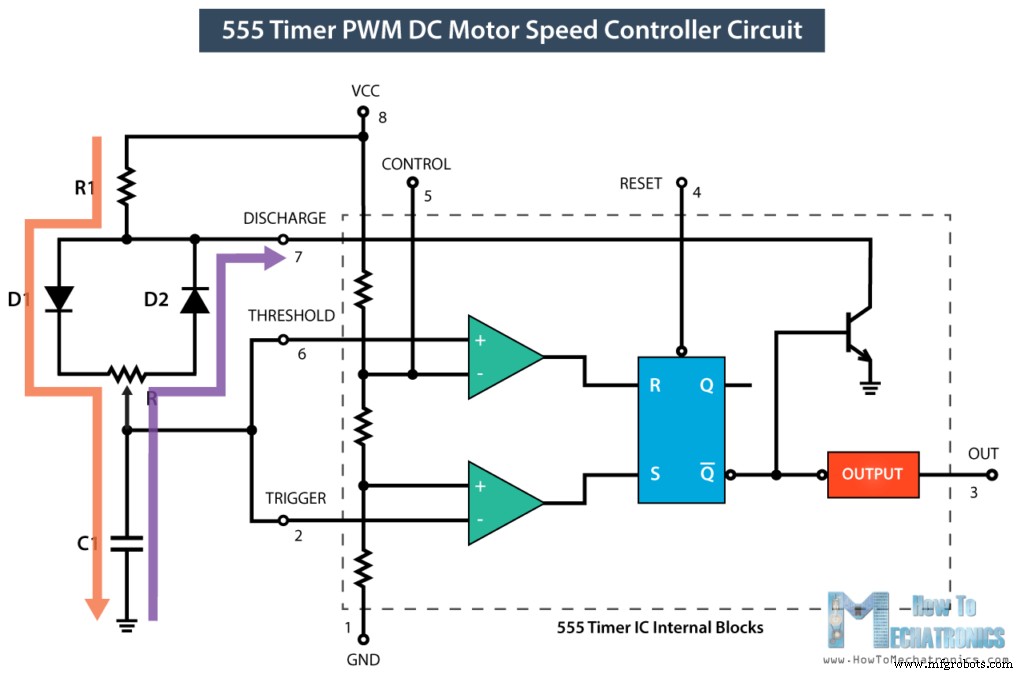
Meestal is de R1-weerstand veel kleiner dan de weerstand van de potentiometer, bijvoorbeeld 1k vergeleken met 100k van de potentiometer. Op die manier hebben we 99% controle over de oplaad- en ontlaadweerstand in de schakeling. De control-pin van de 555 Timer wordt niet gebruikt, maar is verbonden met een 100nF condensator om eventuele externe ruis van die terminal te elimineren. De reset, pin nummer 4, is actief-laag, dus daarom is het verbonden met VCC om een ongewenste reset van de uitgang te voorkomen.
De uitgang van de 555 timer kan een stroom van 200mA naar de last sinken of sourcen. Als de motor die we willen regelen deze waarde overschrijdt, moeten we een transistor of een MOSFET gebruiken voor het aansturen van de motor. In dit voorbeeld gebruikte ik een (TIP122) Darlington-transistor die een stroom tot 5A kan aan.
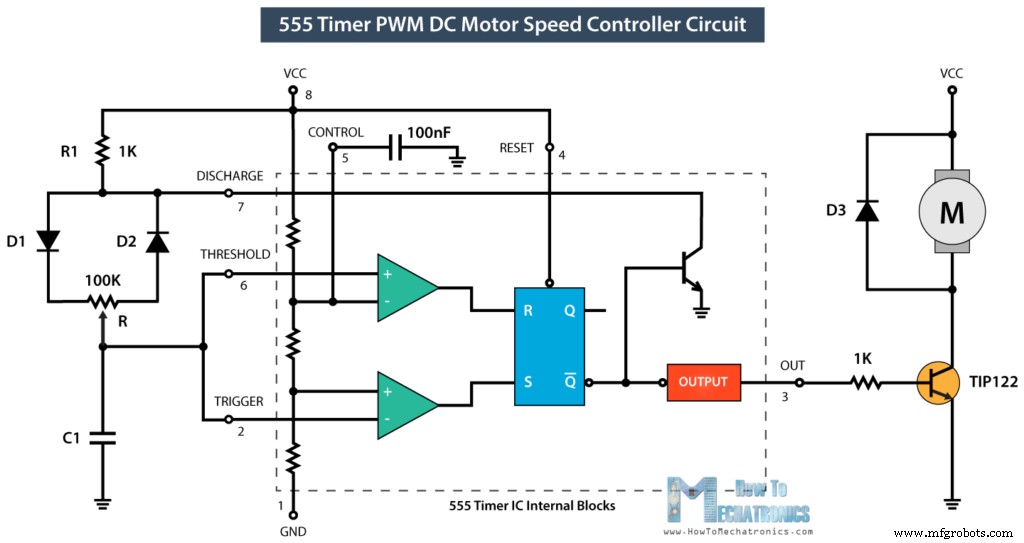
De uitgang van de IC moet verbonden worden met de basis van de transistor via een weerstand, en in mijn geval gebruikte ik een 1k-weerstand. Om eventuele spanningspieken die door de motor geproduceerd worden te voorkomen, moeten we een flyback-diode gebruiken die parallel met de motor is aangesloten.
Een PCB Ontwerpen voor de PWM DC-motor Snelheidscontroller
Nu kunnen we doorgaan met het ontwerpen van een custom PCB voor deze schakeling. Voor dat doel zal ik de gratis online software EasyEDA gebruiken. Hier kunnen we beginnen met het zoeken en plaatsen van de componenten op het lege canvas. De bibliotheek heeft honderdduizenden componenten, dus ik had geen probleem om alle benodigde componenten voor deze PWM DC-motor snelheidscontroller-schakeling te vinden.
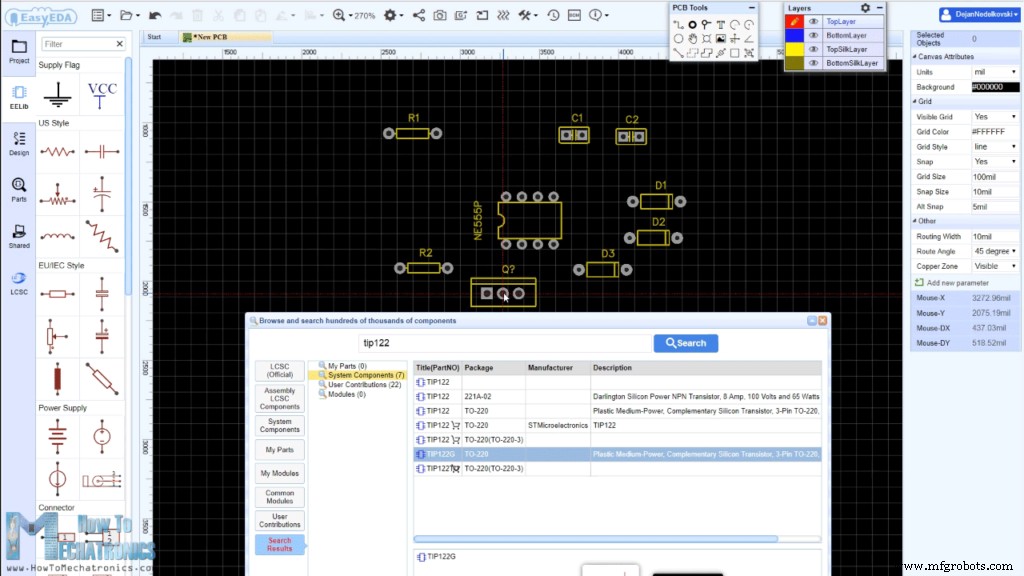
Na het invoegen van de componenten moeten we de printplaat-omtrek maken en de componenten gaan rangschikken. De twee condensatoren moeten zo dicht mogelijk bij de 555 Timer worden geplaatst, terwijl de andere componenten overal geplaatst kunnen worden, maar nog steeds in een logische rangschikking volgens het schakelschema.
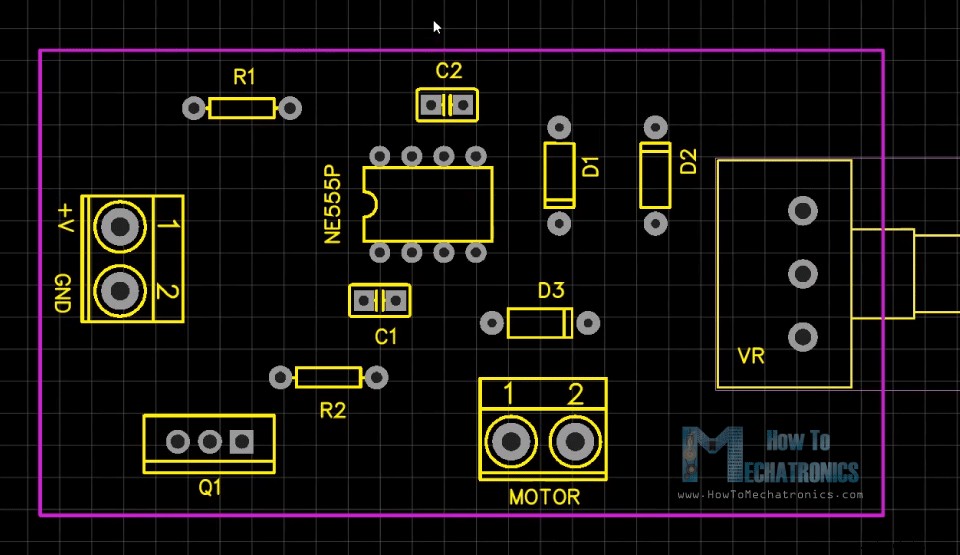
Met het routeringshulpprogramma moeten we alle componenten verbinden. Het routeringshulpprogramma is heel intuïtief en makkelijk om mee te werken. We kunnen zowel de boven- als de onderlaag gebruiken voor het vermijden van kruisingen en het korter maken van de sporen.
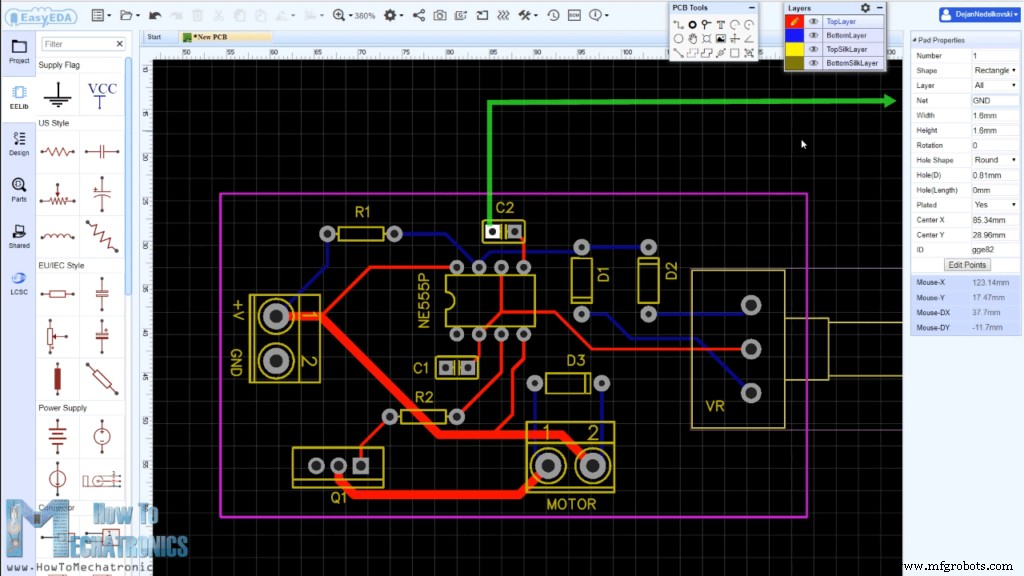
De pads van de componenten die met Ground verbonden moeten worden, worden via het Pad Properties-tabblad op Ground gezet, waar we "GND" in het "Net"-label moeten typen wanneer de pad geselecteerd is.
We kunnen de Silk-laag gebruiken om tekst aan de printplaat toe te voegen. Ook kunnen we een afbeeldingsbestand invoegen, dus ik voegde een afbeelding van mijn website-logo toe om op de printplaat te printen. Aan het einde gebruiken we het copper area-hulpprogramma om de grondoppervlakte van de PCB te maken.
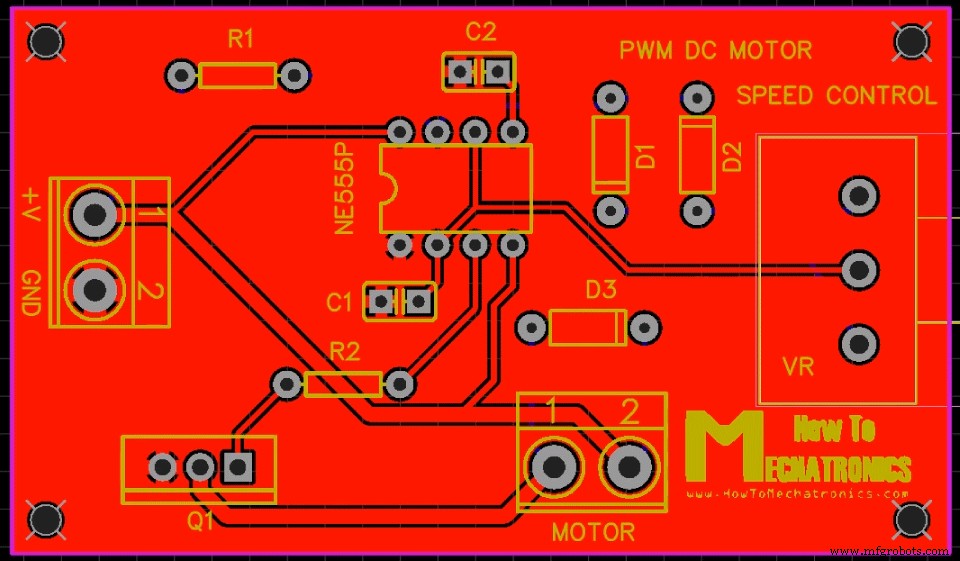
Je kunt de EasyEDA-projectbestanden van dit project hier vinden.
Zodra we klaar zijn met het ontwerp, hoeven we alleen op de "Gerber output"-knop te klikken, het project op te slaan en we kunnen de Gerber-bestanden downloaden die gebruikt worden voor het fabriceren van de PCB. We kunnen de PCB bestellen bij JLCPCB, wat de PCB-fabricageservice van EasyEDA is, en ze zijn ook de sponsor van deze video.
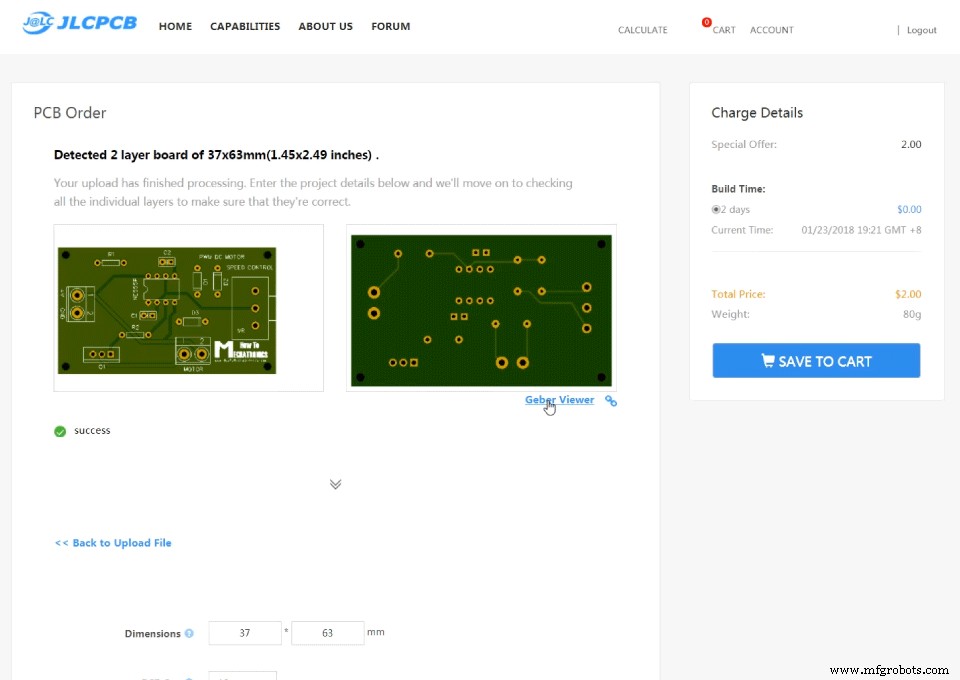
Hier kunnen we gewoon het gedownloade zip-bestand van de Gerber-bestanden slepen en neerzetten. Na het uploaden kunnen we onze PCB nog een keer bekijken in de Gerber-viewer. Als alles goed is, kunnen we dan maximaal 10 PCBs selecteren en ze voor slechts 2 dollar krijgen.
De PWM DC-motor Snelheidscontroller PCB Monteren
Niettemin, na een week zijn de PCBs angekomen en ik moet toegeven dat het best bevredigend is om je eigen PCB-ontwerp gefabriceerd te zien. De kwaliteit van de PCBs is geweldig en alles is precies hetzelfde als in het ontwerp.
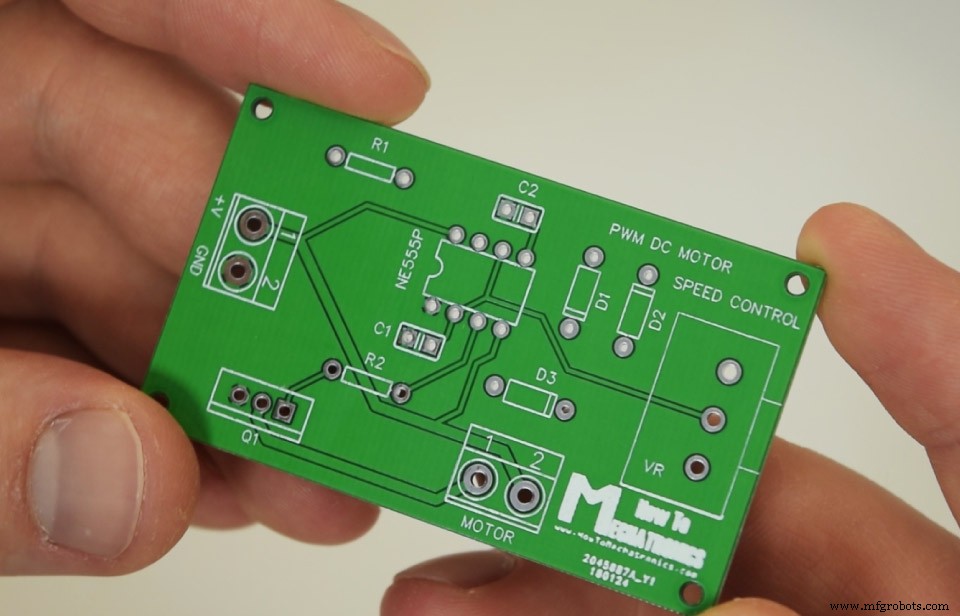
Oké, nu kunnen we doorgaan met het plaatsen van de componenten op de PCB.
Je kunt de benodigde componenten voor dit voorbeeld via de onderstaande links verkrijgen:
- NE555P Timer IC
- R1 = R2 = 1k Ohm
- C1 = C2 = 100nF
- D1 = D2 = D3 = 1N4004
- Potentiometer = 100k Ohm
- Transistor – Darlington TIP122
- 2 Blok Klemmen
Eerst plaatste ik de kleinere componenten: de weerstanden, de diodes en de condensatoren.
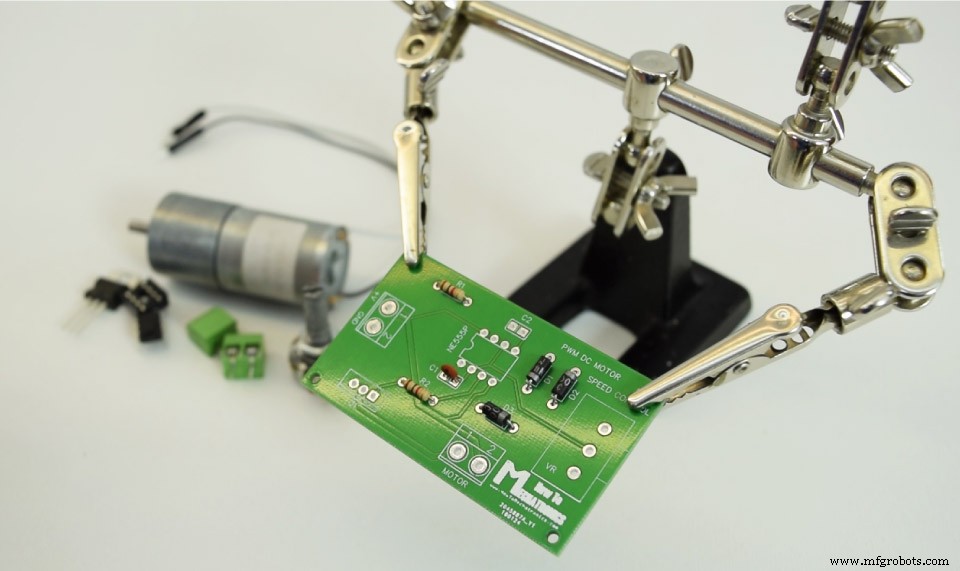
Ik boog hun pootjes aan de andere kant op, zodat ze op hun plaats blijven als ik de printplaat omkeer voor het solderen. Voor de grotere componenten gebruikte ik maskingtape om ze op hun plaats te houden wanneer ik de printplaat omkeerde.
Hier is de uiteindelijke uitstraling van de printplaat en wat er nu nog over is, is een DC-motor en een geschikte voeding ervoor aan te sluiten.
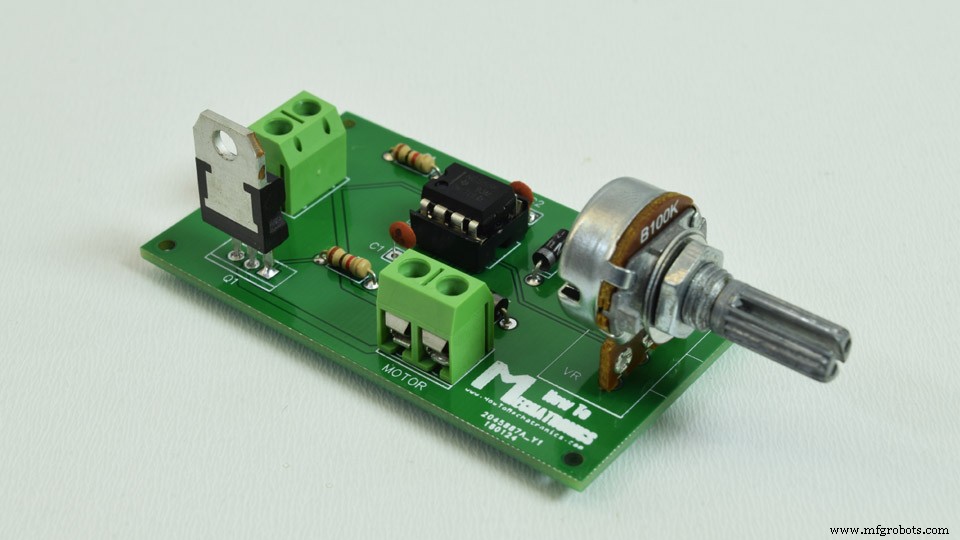
Ik gebruikte een 12V hoog-koppel DC-motor die ik voedde met drie 3,7V Li-ion batterijen in serie geschakeld, wat ongeveer 12V oplevert. Nu kunnen we met de potentiometer de snelheid van de DC-motor regelen, of het PWM-signaal dat geproduceerd wordt door de 555 Timer IC.
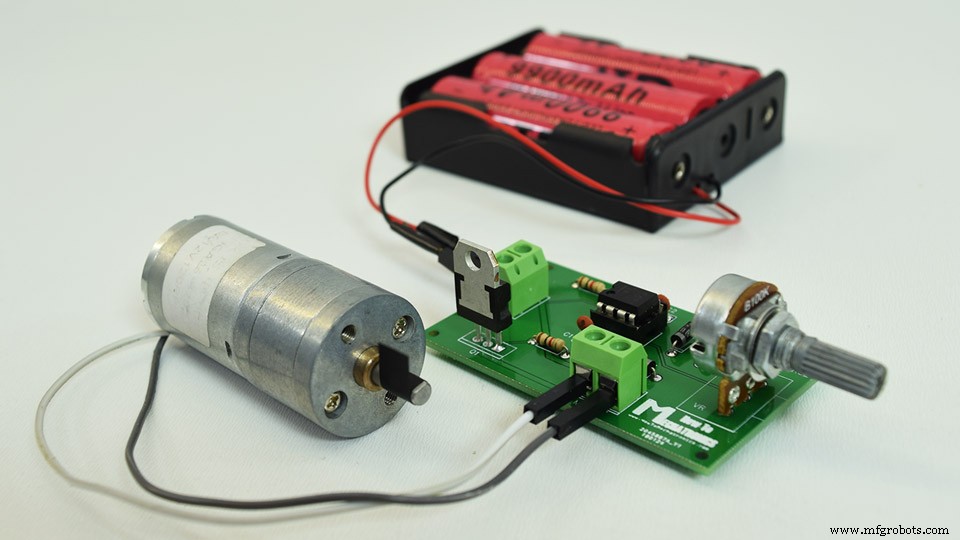
Ik hoop dat je van deze tutorial hebt genoten en iets nieuws hebt geleerd. Voel je vrij om vragen te stellen in de reacties hieronder.
Industriële technologie
- Bouw je eigen anemometer – betaalbare windsnelheidssensor voor projecten
- PWM Vermogenscontroller: Bouw een Pulsbreedte Gemoduleerde Lampstuur
- Een 555 Monostable Multivibrator Bouwen: Stap-voor-Stap Handleiding
- Variabele-reluctantiemotoren: typen, werking en toepassingen
- De optimale motorkabel selecteren voor variabele-snelheidsaandrijvingen (VSD's)
- De 555 Timer IC Meester Worden: Principes, Blokdiagrammen en Schakelschema's
- Factoren Die De Snelheid Van Hydraulische Motoren Beïnvloeden: Een Uitgebreide Gids
- Hydraulische Motorsnelheid Sturen met PWM en Afstandsbediening
- Belangrijkste Factoren die de Snelheid van een Hydraulische Motor Bepalen
- FPGA-gebaseerde RC Servo-controller ontwerpen met nauwkeurige PWM
- Een PWM-controller implementeren in VHDL: Ontwerp, Simulatie en FPGA-demo