



Ingenieur Bereist Schone, Stofvrije Robotgravering met RoboDK
Kunt u echt stofvrije robotgravering bereiken? Een student gebruikte RoboDK en een aangepaste eind-effector voor robotfrezen zonder houtspaan over de hele werkplaats te krijgen. Hier is hoe ze het deden.
Graveren is een steeds popularere taak in de productie. Customizing wordt de norm voor veel verschillende producten en graveren stelt fabrikanten in staat om eenvoudig aangepaste logo's en ontwerpen op hun producten toe te voegen. Robotgravering is een eenvoudige manier om de waarde van het product te verhogen met zeer weinig extra werk.
Een student aan een Duitse universiteit heeft een systeem ontworpen om hout te graveren met robotfrezen en een collaboratieve robot in RoboDK. Wat vooral interessant is aan dit project, is dat het een gespecialiseerde eind-effector omvat om te veel stof en houtspaan te voorkomen.
Introduceren… Jan Gosedopp
Het project werd enkele jaren geleden ontwikkeld door student Jan Gosedopp als onderdeel van zijn Bachelor of Engineering aan de University of Applied Sciences Hamm-Lippstadt in Duitsland.
We schrijven nu over zijn project omdat robotgravering eruitziet om in de nabije toekomst erg populair te worden. Bijvoorbeeld, iemand bij fabrikant Universal Robots noemde recent dat ze overwegen houtgraveren toe te voegen aan hun steeds groeiende lijst met collaboratieve robotapplicaties.
Gosedopp's project omvatte het programmeren van een Universal Robot en het ontwikkelen van een aangepaste gravereind-effector die de stof kon verwijderen.
Hoe Houtgravering Meestal Wordt Gedaan
Zoals bij veel bewerkingsoperaties, is de traditionele manier om autonoom graveren te bereiken met een speciale CNC-machine.
Deze machines zijn gemakkelijk te vinden en er zijn veel concurrenterende opties op de markt. Echter, ze zijn doorgaans onflexibel – elk model is alleen geschikt voor één bepaald type graveren. Als u wilt switchen naar een ander graveringsproces, moet u misschien een heel andere machine kopen.
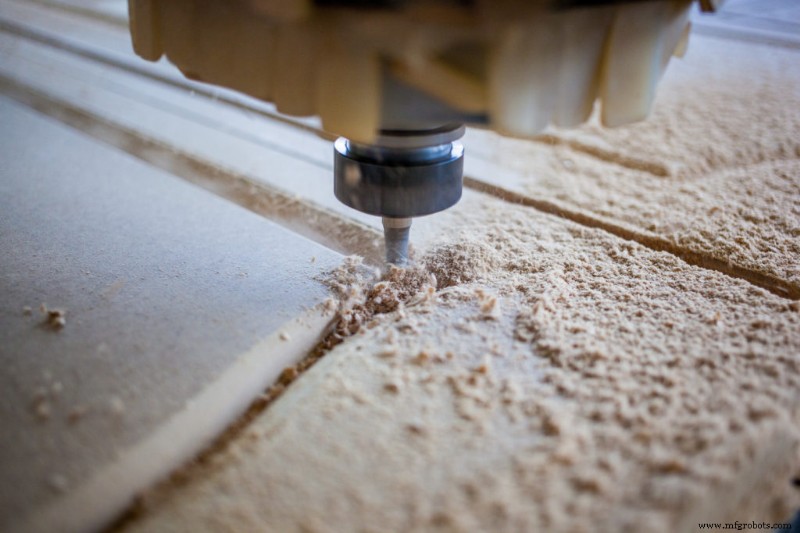
Programmeren van een CNC-graveermachine
Een van de uitdagingen van dit traditionele type graveren is met programmeren. Zoals CNC-expert James Hamilton zegt: "Een CNC-machine is alleen zo goed als zijn software. En niet alle software is gelijk gemaakt." Hij legt uit dat de software die u gebruikt de mogelijkheden van uw machine echt kan beperken.
Sommige CNC-software kan bijvoorbeeld alleen 2,5D frezen bereiken. Dit is prima voor graveren, waar u meestal alleen een 2-dimensionele vorm in het materiaaloppervlak wilt frezen. Het wordt echter beperkend als u ooit wilt vooruitgaan naar meer 3-dimensionele vormen.
Gosedopp gebruikte 2,5D rotatieve gravering, wat het gebruik van een draaiende router of freesgereedschap omvat om dunne groeven in het hout te snijden.
Wat is Robotgravering?
De benadering die Jan Gosedopp nam, was om een CNC-machine helemaal te vermijden. In plaats daarvan koos hij voor een robot, specifiek de UR10 van Universal Robots.
Vergeleken met CNC-machines, zijn robots erg flexibel. Feitelijk kan een enkele robot voor bijna elk type graveringsproces gebruikt worden… en meer taken daarbij. Alles wat u hoeft te doen is de robot een ander gereedschap geven, wat heel makkelijk is met de juiste robotprogrammeersoftware.
Robotgravering Programmeren
Voor programmeren koos Gosedopp voor RoboDK. Deze keuze hielp hem veel potentiële programmeerproblemen te vermijden die optreden met traditionele CNC-machines.
Met RoboDK's speciale robotfrezenwizard is het gemakkelijk om zowel de 2,5D gravering die hij nodig had te bereiken als hem de optie te geven om 3D-frezen met exact dezelfde opstelling te gebruiken als hij het ooit nodig heeft.
Om het graveringspad te genereren, gebruikte hij SolidWorks samen met de gratis HSMXpress add-on die CAM-paden produceert. Toen hij dit project deed, was de RoboDK-toolbalk voor SolidWorks die we dit jaar uitbrachten nog niet beschikbaar. Daarom werd het freespad geïmporteerd in RoboDK via G-code bestanden.
Het Aangepaste Gereedschap voor Stofvrije Gravering
Een van de kernontwikkelingen van Jan Gosedopp's project was een aangepaste eind-effector voor robotgravering.
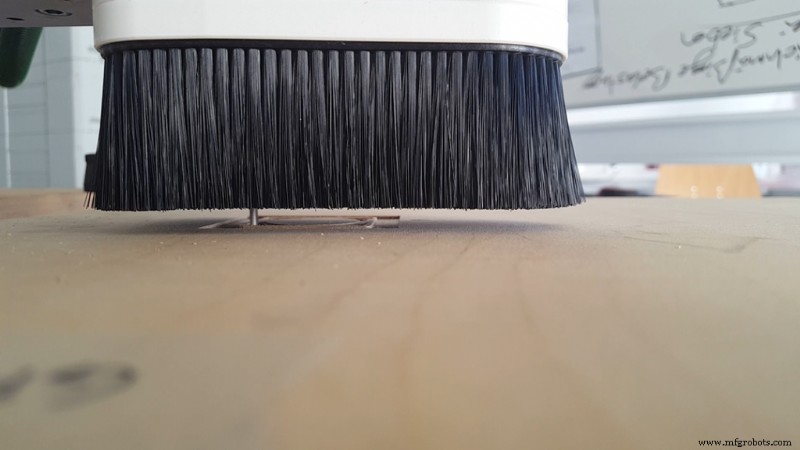
Een interessante functie van dit gereedschap was dat het elementen bevatte om stof en houtspaan van het werkstuk tijdens de operatie te verwijderen, wat een schone werkomgeving mogelijk maakte.
Belangrijke Factoren voor een Robotgraveer Gereedschap
Als deel van zijn Bachelor-thesis, evalueerde hij 2 verschillende eind-effectorontwerpen en koos het beste op basis van de geschiktheid voor de taak.
Hij beoordeelde zijn twee ontwerpen op basis van de volgende categorieën:
- Compatibiliteit met de UR3/UR10
- Vermogen om de freesspindel te klemmen
- Compatibiliteit met de extractie
- Accurate centrering en uitlijning
- Freesspindel vlak met robotflens
- Laterale draadgaten voor bevestiging
- Klein gereedschapsvoetafdruk
- Lage productiekosten
De twee ontwerpen waren redelijk vergelijkbaar en scoorden precies hetzelfde in de meeste categorieën. De enige twee verschillen tussen de ontwerpen waren in de bevestigingsmethode van de freesspindel en de positionering van het gereedschap op de robotflens.
Uiteindelijk waren de twee factoren die zijn keuze van ontwerp bepaalden lagere productiekosten en de toevoeging van laterale draadgaten voor extra bevestigingen.
Veiligheid
Een belangrijke zorg voor dit type gereedschap is veiligheid. De gebruikte robot was een collaboratieve robot, dus had zijn eigen veiligheidsfuncties. Echter, aangepaste gereedschappen kunnen extra veiligheidsproblemen introduceren.
Gosedopp richtte zich op twee aspecten van veiligheid:
- Gevaar door vliegende objecten — Houtspaan en stof kunnen gemakkelijk wegvliegen van de graveeroperatie en mensen schaden. Om dit te bestrijden, introduceerde hij een borstel rond het gereedschap om vliegende houtspaan te vangen en een vacuüm om de stof te extracteren.
- Gevaar door mensen die de werkruimte van de freesspindel betreden — Hoewel collaboratieve robots over het algemeen veilig zijn, betekent dit niet dat hun gereedschappen veilig zijn. Het draaiende graveregereedschap kan schade aan een mens veroorzaken als, bijvoorbeeld, hun hand in de weg zou komen. De borstel rond het gereedschap zou dit tot op zekere hoogte helpen vermijden. Echter, Gosedopp voelde dat verdere veiligheid vereist was, dus voegde hij een ruit veiligheidsglas en een laserscanner toe.
Het Eindontwerp
Na het beoordelen van de twee ontwerpen, kwam Gosedopp uit bij het eindontwerp van de robotgraveer-eind-effector. Het bevatte de volgende componenten:
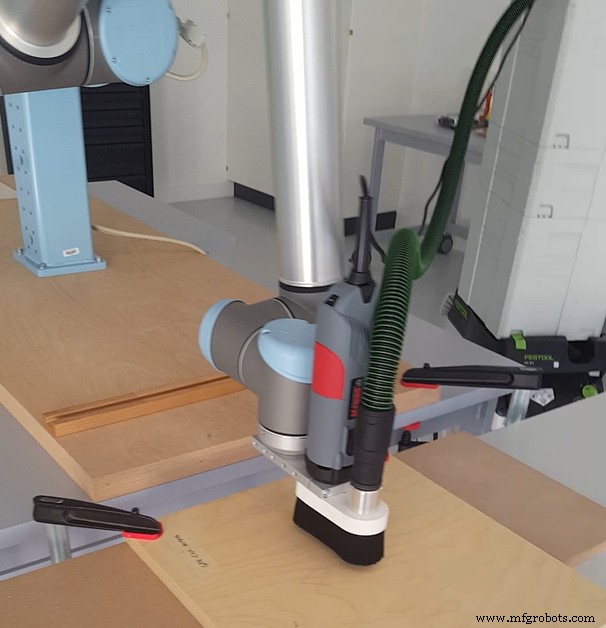
- Freeskop — het "zakenede" van het gereedschap voor het frezen van werkstukken.
- Robotarm — de UR10 collaboratieve robot.
- PC — het programma werd gegenereerd in RoboDK en geëxporteerd naar een robotprogramma.
- Controllerbox — voerde signaalverwerking uit en draaide het robotprogramma geproduceerd door RoboDK.
- Vacuüm — voerde extractie uit van de stof en spaan.
- Veiligheidssysteem — een laserscanner werd gebruikt om te detecteren of iemand de werkruimte binnenkwam en de robot te stoppen.
Uiteindelijk was Gosedopp in staat om de volgende houtgraveringsapplicatie te bereiken, zoals getoond in deze video:
Wat zou u kunnen doen met een stofvrije graveerrobot? Laat het ons weten in de reacties hieronder of sluit u aan bij de discussie op LinkedIn, Twitter, Facebook, Instagram of in het RoboDK Forum.
Industriële robot
- Verander Je DIY SCARA-robot in een Nauwkeurige Laser Graveerder met Arduino
- Reinforcement Learning: De Toekomst Van Intelligente Industriële Robotica
- Robotprogrammeren Meester Worden Met RoboDK – Gratis Uitgebreide Training
- Een Robot Boorsysteem Implementeren: Een Praktische Gids Voor Succes
- Uw Robotproductie Verhogen Met De Autodesk Inventor Plug-in
- Hollywood's Robotfrezen: Realistische Requisieten & Animatronics Maken
- RoboDK Vier 5 Jaar Innovatie en Groei
- Hoe Management te Overtuigen te Investeren in Robot Bewerking
- Case Study: Kane Robotics Realiseert Naadloze Orbitaal Polijsten via RoboDK Integratie
- Beginner's Gids voor Yaskawa Motoman Robot Programmering: Snelheid & Nauwkeurigheid Verhogen
- Beginnergids: RoboDK Opzetten op Raspberry Pi