



Verander Je DIY SCARA-robot in een Nauwkeurige Laser Graveerder met Arduino
In deze tutorial laat ik zien hoe ik mijn DIY 3D-geprinte SCARA-robotarm (uit een eerdere video) ombouwde tot een laser graveerder. Bekijk de video of lees het artikel hieronder.
Projectoverzicht
De SCARA-robot heeft 4 vrijheidsgraden, aangedreven door 4 NEMA 17 stappenmotoren en bestuurd door een Arduino. In de oorspronkelijke video gebruikte ik een Arduino UNO met CNC-shield, maar nu schakelen we over op een Arduino MEGA met RAMPS-board. Deze combinatie is nodig omdat we de Marlin 3D-printer firmware gaan gebruiken voor de besturing.
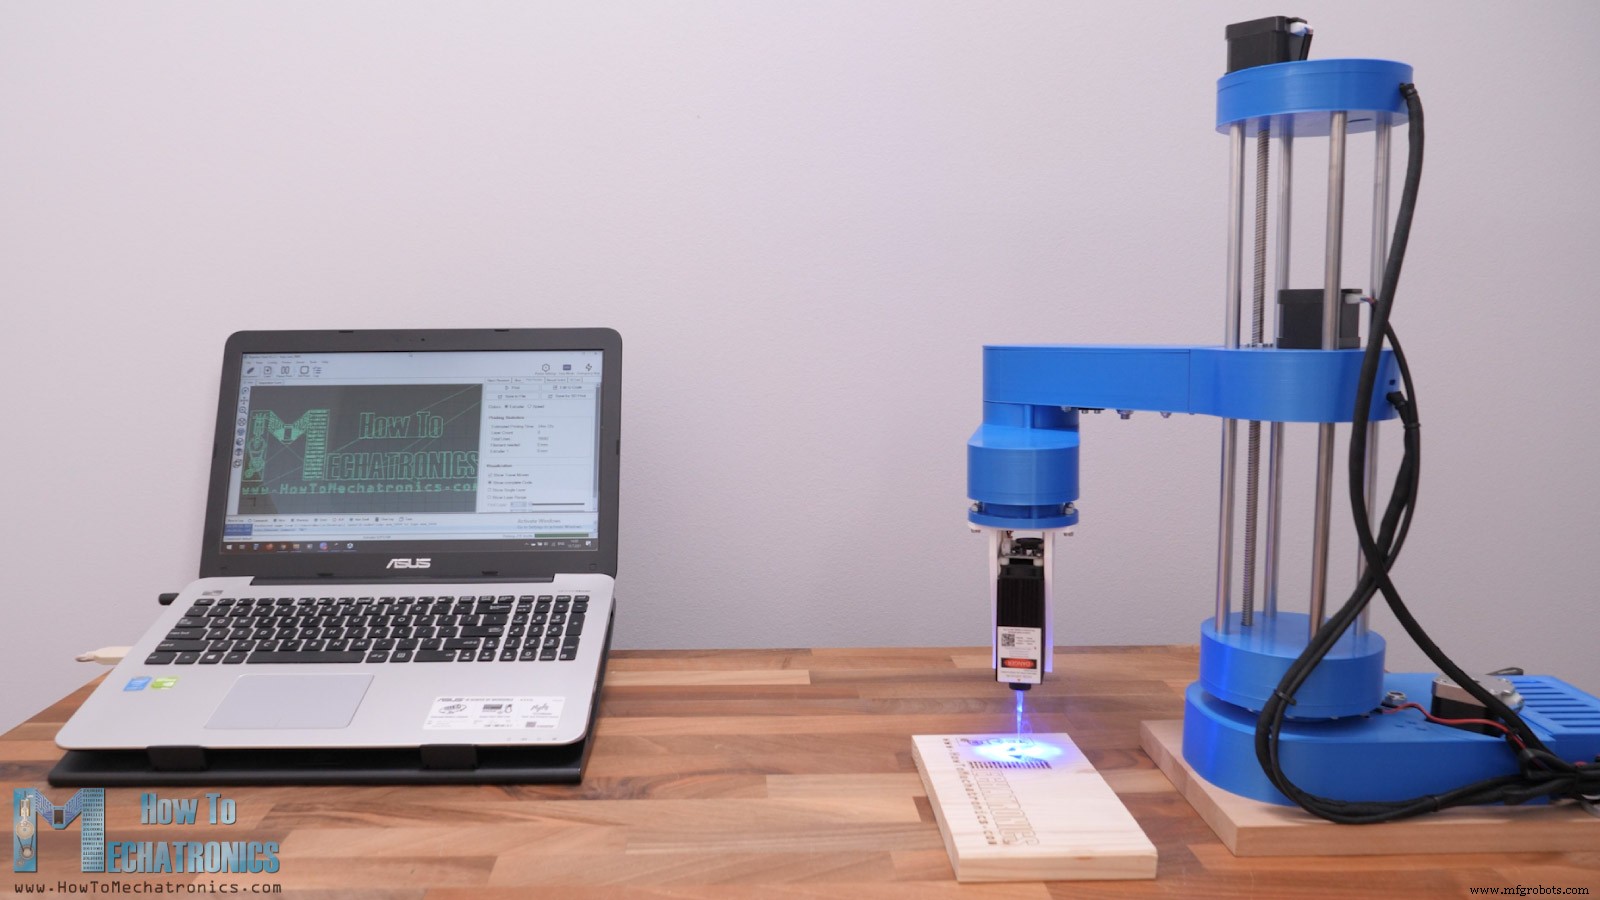
Mechanisch hoefde ik alleen de gripper te vervangen door een lasermodule. Ik gebruik een 5,5W lasermodule, voldoende voor graveren.
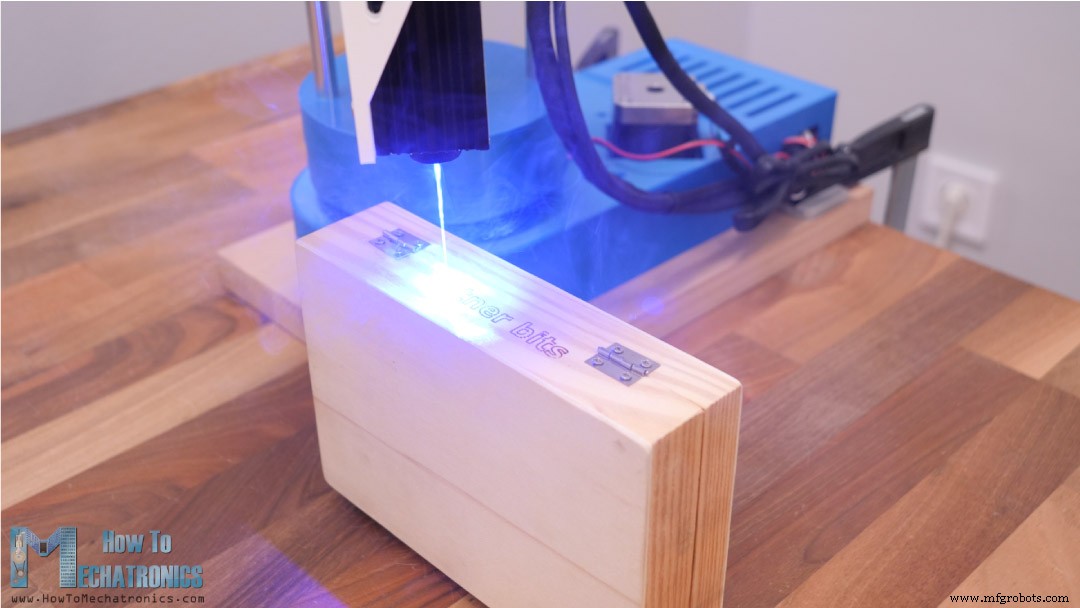
Een leuke feature van deze SCARA-opstelling is de grotere Z-as-bewegingsbereik, waardoor we hogere objecten kunnen graveren.
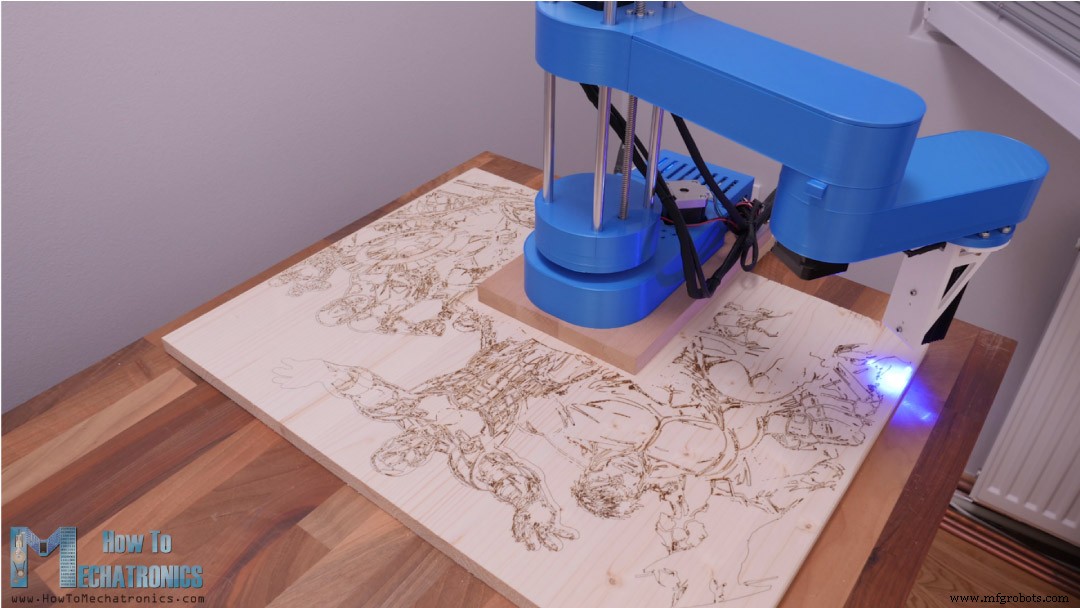
Het werkgebied is indrukwekkend gezien de kleine voetafdruk. De robot kan het gebied voor zich, aan beide zijkanten, en zelfs bijna de volledige 360 graden om zich heen benutten. Dit dankzij de open-source Marlin-firmware die opties heeft voor laser graveren en SCARA-opstellingen.
Voor G-code generatie gebruik ik Inkscape met de plugin Inkscape-Lasertools. We kunnen G-codes genereren met alleen contouren of met contouren en invulling vanuit dezelfde vectorafbeelding, met opties voor laserbundel, reissnelheid, invulsnelheid, perimetersnelheid, laser aan/uit commando's inclusief PWM-besturing, etc.
Nu loop ik je door het gehele proces: SCARA-robot ontwerp, Marlin-firmware installeren en configureren, en tekeningen/G-codes voorbereiden voor graveren. Laten we beginnen.
Ontwerp en 3D-model
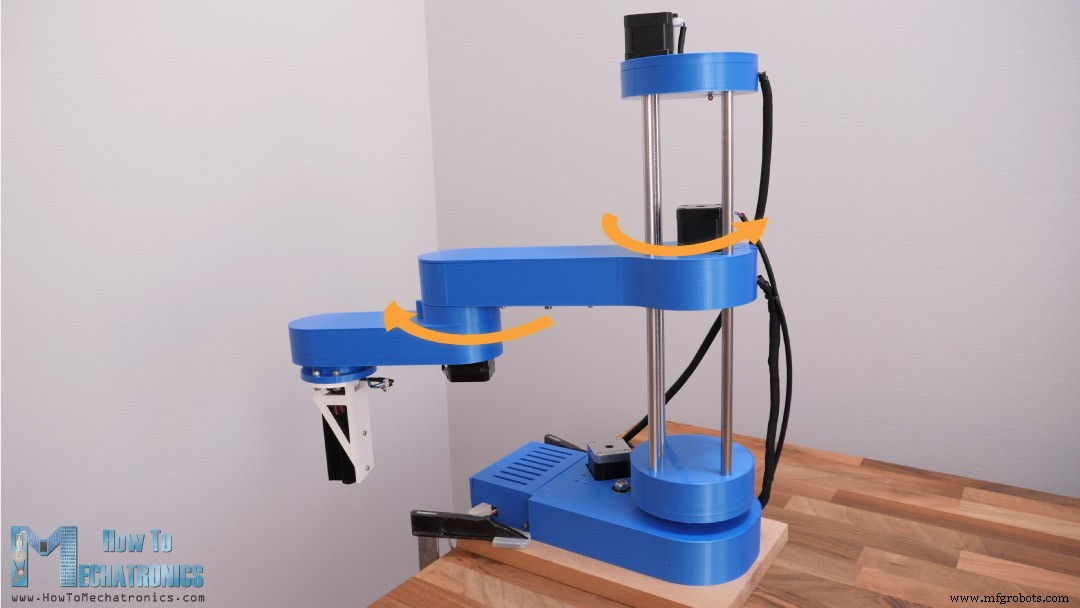
Een blik op het 3D-model van deze SCARA-robot om te zien hoe het werkt (als je de oorspronkelijke tutorial niet hebt gezien).
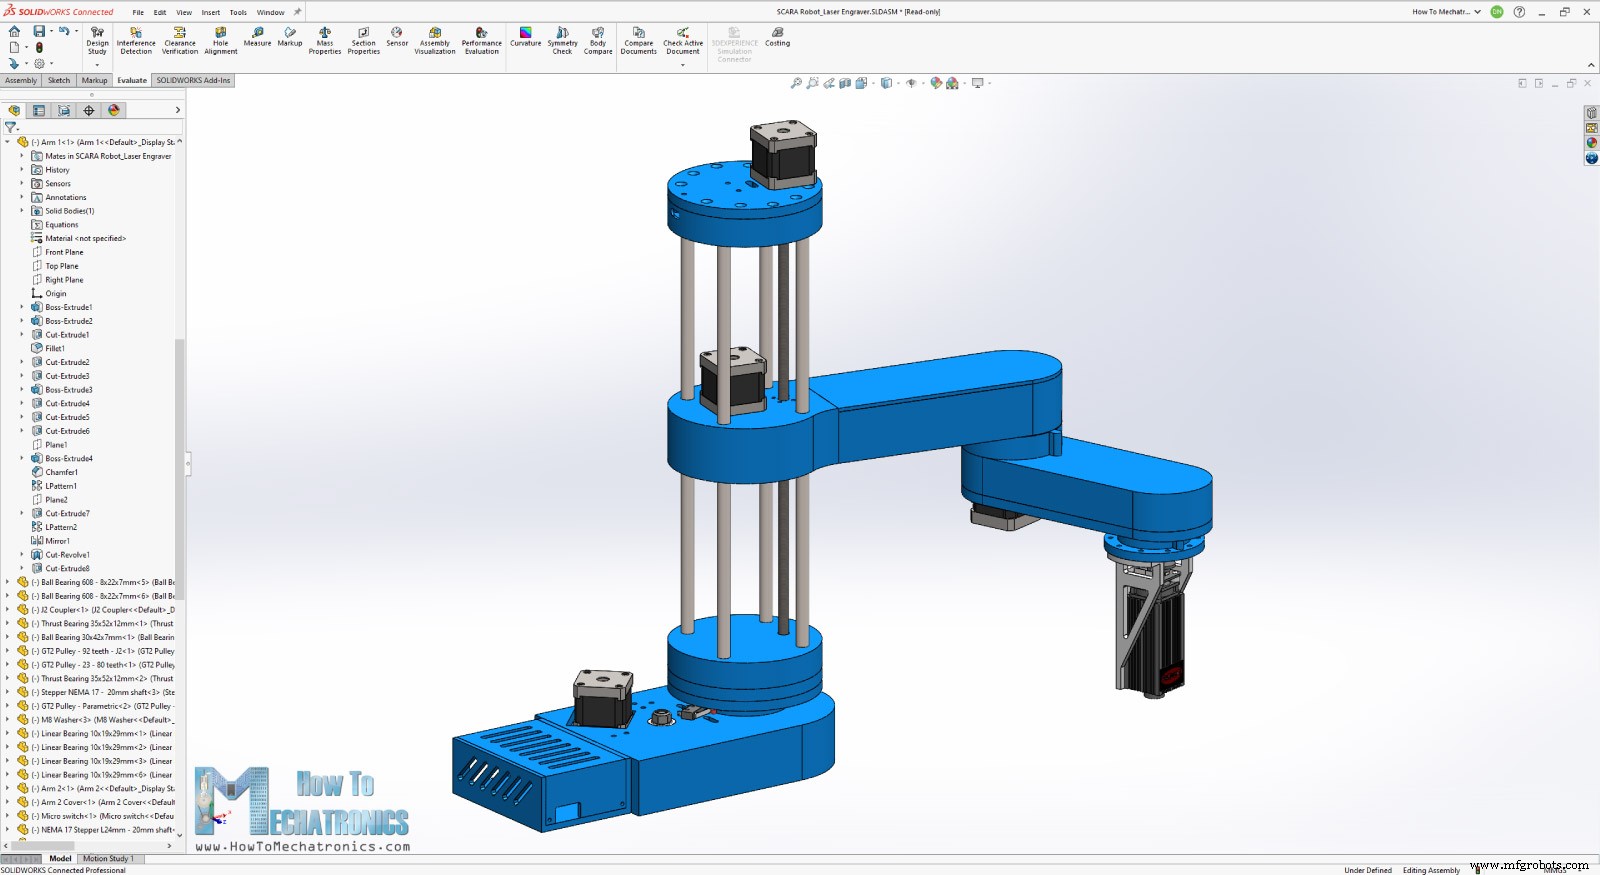
De robot is zo ontworpen dat de meeste delen gemakkelijk 3D-geprint kunnen worden. De gewichten worden aangedreven door NEMA 17 stappenmotoren met versnellingverlaging via GT2-riemen en 3D-geprinte GT2-katrollen. De robot heeft 4 vrijheidsgraden, maar voor laser graveren gebruiken we er 3: twee rotaties voor het bereiken van elk punt in het werkgebied en één lineaire beweging voor de hoogte van de laser.
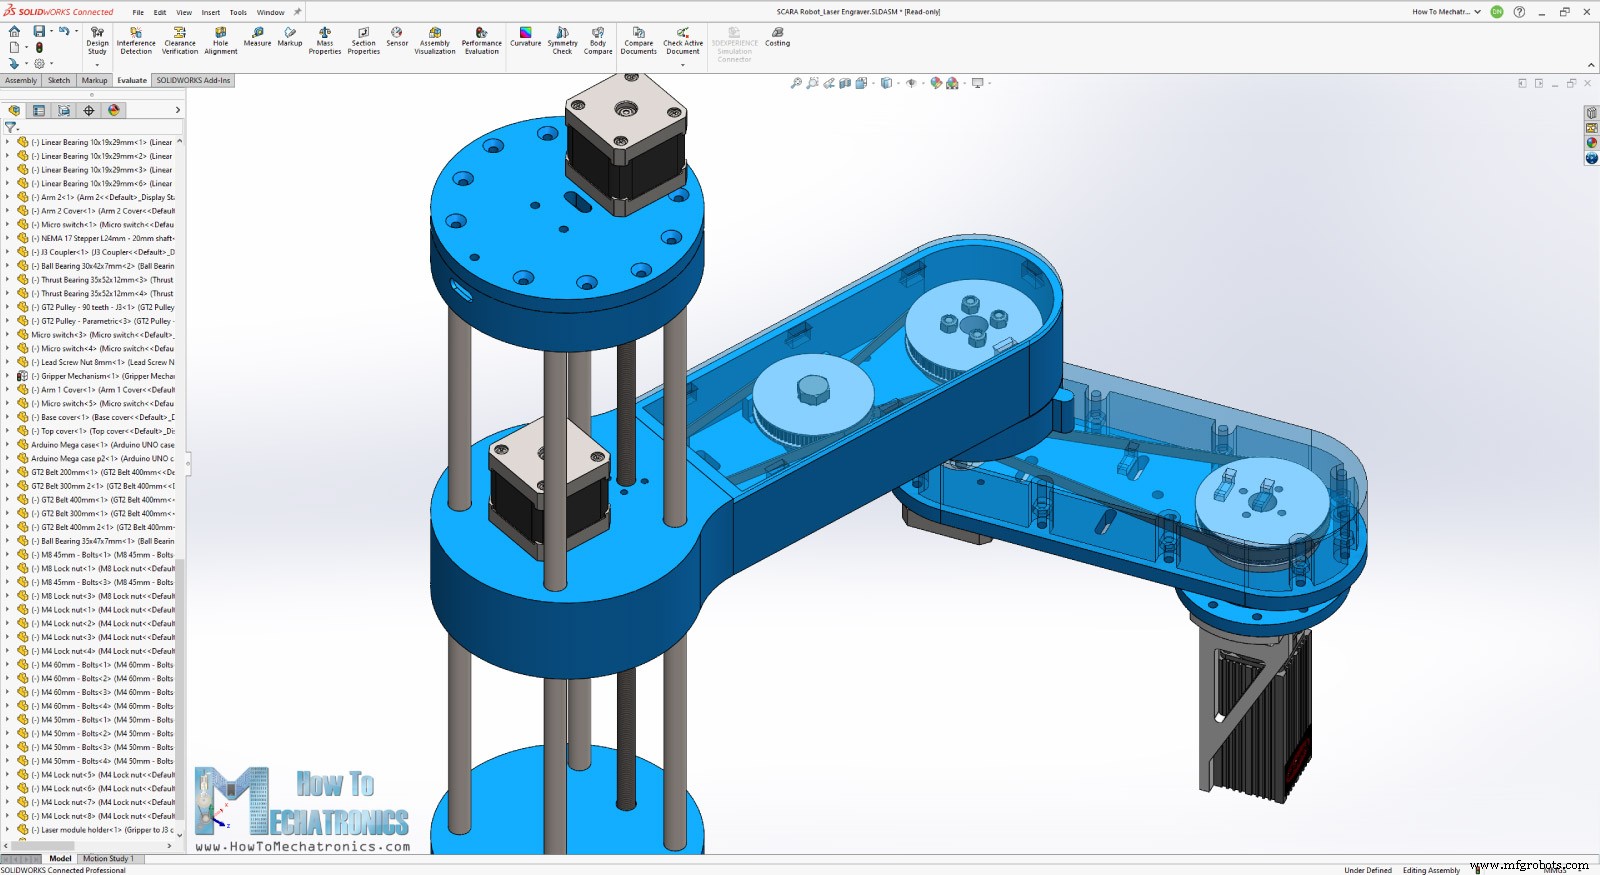
De 4e gewricht (rotatie van de eind-effector) wordt niet gebruikt, hoewel de lasermodule eraan bevestigd zit. Ik maakte de houder zo dat de laserstraal in het rotatiemiddelpunt van die 4e as zit, zodat rotatie de eindpositie niet beïnvloedt.
Je kunt het 3D-model vinden, downloaden en in je browser bekijken op Thangs:
Download het assemblage-3D-model van Thangs.
STL-bestanden voor 3D-printen:
Gesponsord
Ik ontwierp deze SCARA-robot met 3DEXPERIENCE SOLIDWORKS for Makers, de sponsor van deze video. Met 3DEXPERIENCE SOLIDWORKS for Makers brengt SOLIDWORKS hun toonaangevende ontwerptools naar makers tegen een ongelofelijk lage prijs.
Makers hebben nu toegang tot de beste SOLIDWORKS-tools voor slechts $99 per jaar, maar voor mijn kijkers biedt SOLIDWORKS een beperkte actie: nog goedkoper!
Klik op mijn link, maak een gratis 3DEXPERIENCE ID aan, en profiteer van 20% korting zolang de voorraad strekt. Groot dank aan SOLIDWORKS voor het sponsoren van educatieve content.
Bekijk SOLIDWORKS for Makers | 20% korting op SOLIDWORKS for Makers
De Lasermodule Installeren
Eerst haal ik de grippermechanisme af (vier bouten).
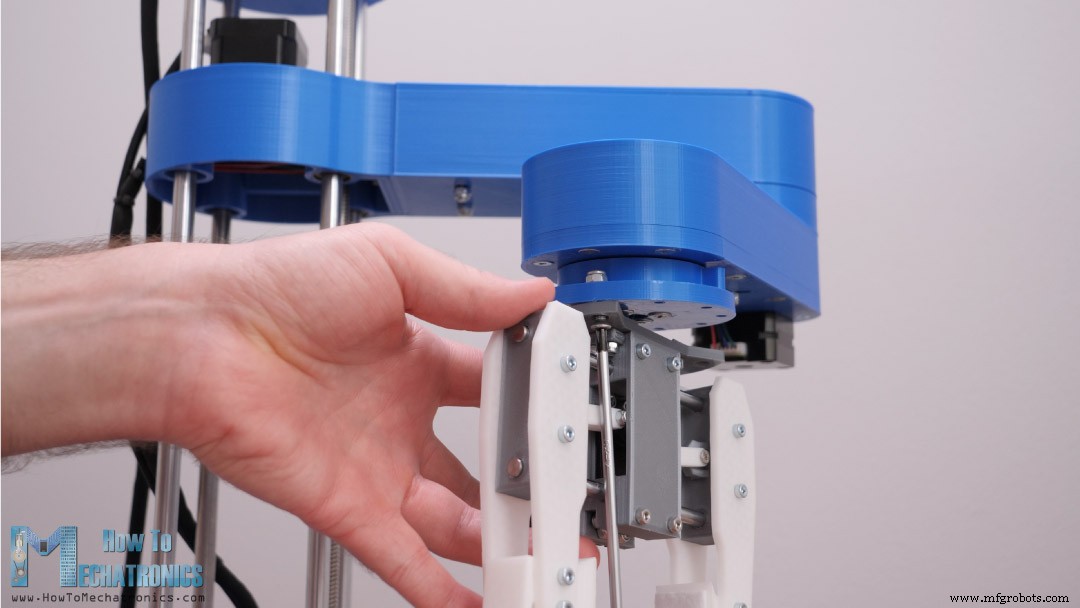
De draden voor de gripperservo worden nu gebruikt voor de lasermodule.
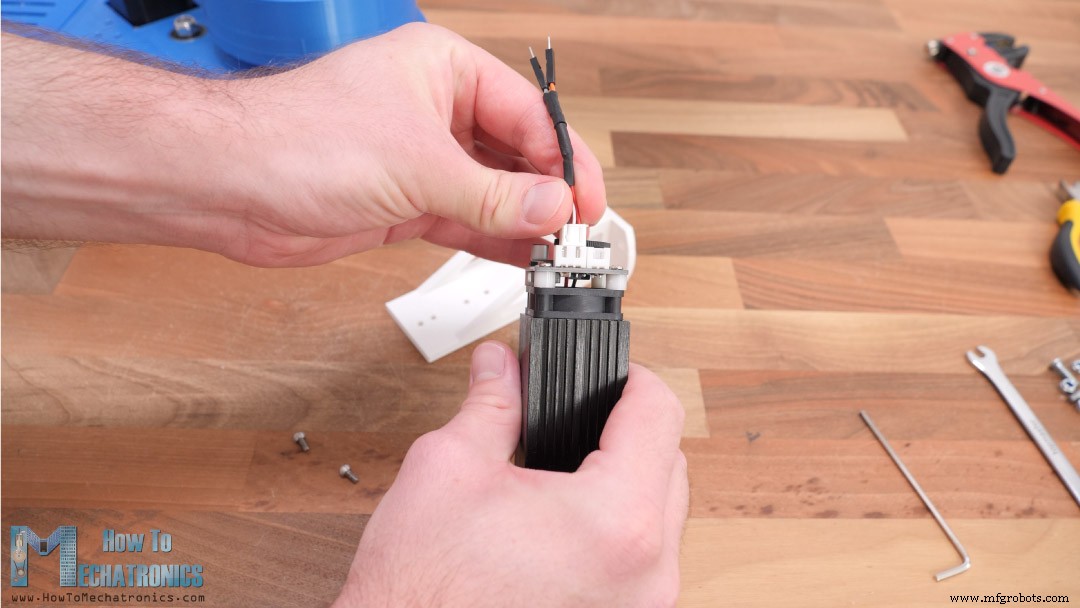
Mijn lasermodule werkt op 12V met PWM-besturing via twee draden (Ground en VCC). Ik soldeerde male jumper-connectors aan de draden van de 3-pin connector (links zwart = Ground, midden wit = VCC) voor makkelijke verbinding met de eind-effector draden.
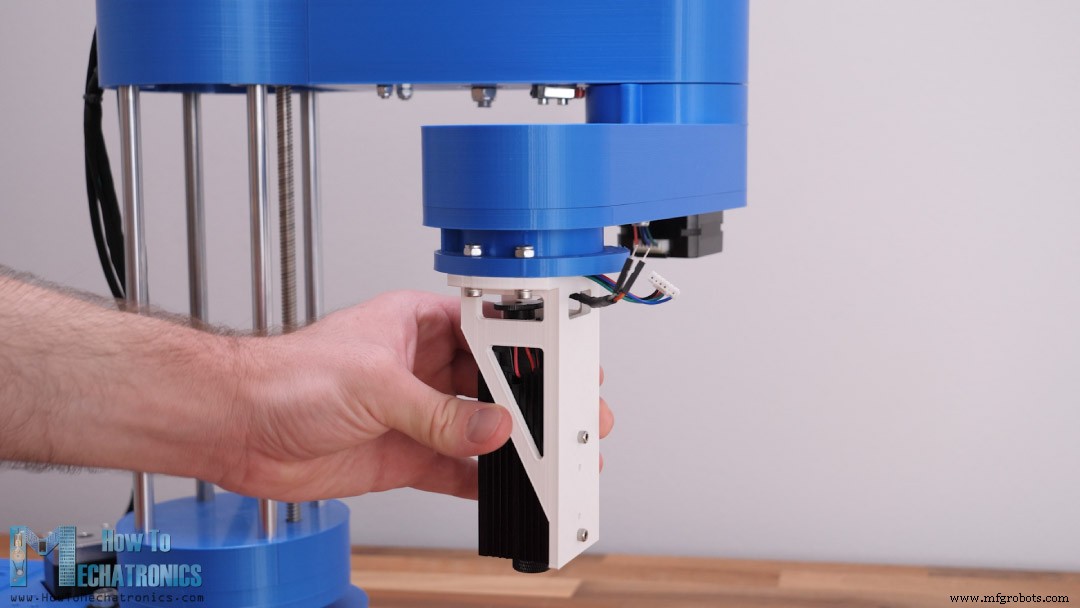
Daarna plaatste ik de connector, voerde de draad door een opening in de houder, en bevestigde de module met twee M3-bouten. Met vier M4-bouten monteer ik de houder aan de robot.
In plaats van de Arduino UNO uit de oorspronkelijke video, gebruiken we nu een Arduino MEGA met RAMPS-board.
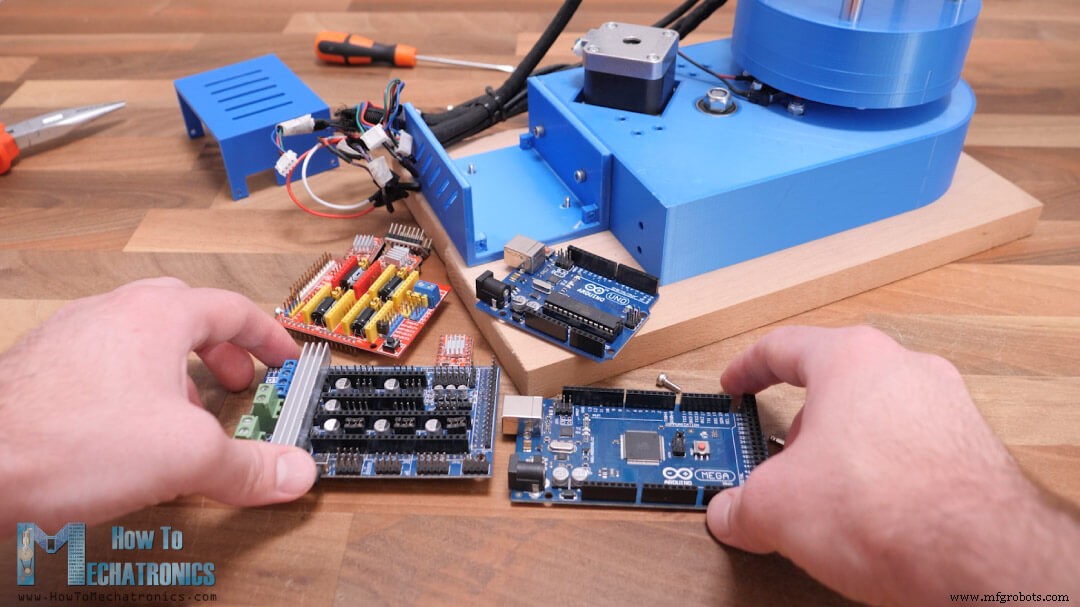
Eerst selecteren we de stapresolutie van de drivers. Voor soepelere beweging kiezen we de hoogste resolutie: drie jumpers per stappenstuurdriver. Ik gebruik A4988 drivers (1/16 stap), maar DRV8825 (1/32 stap) kan ook.
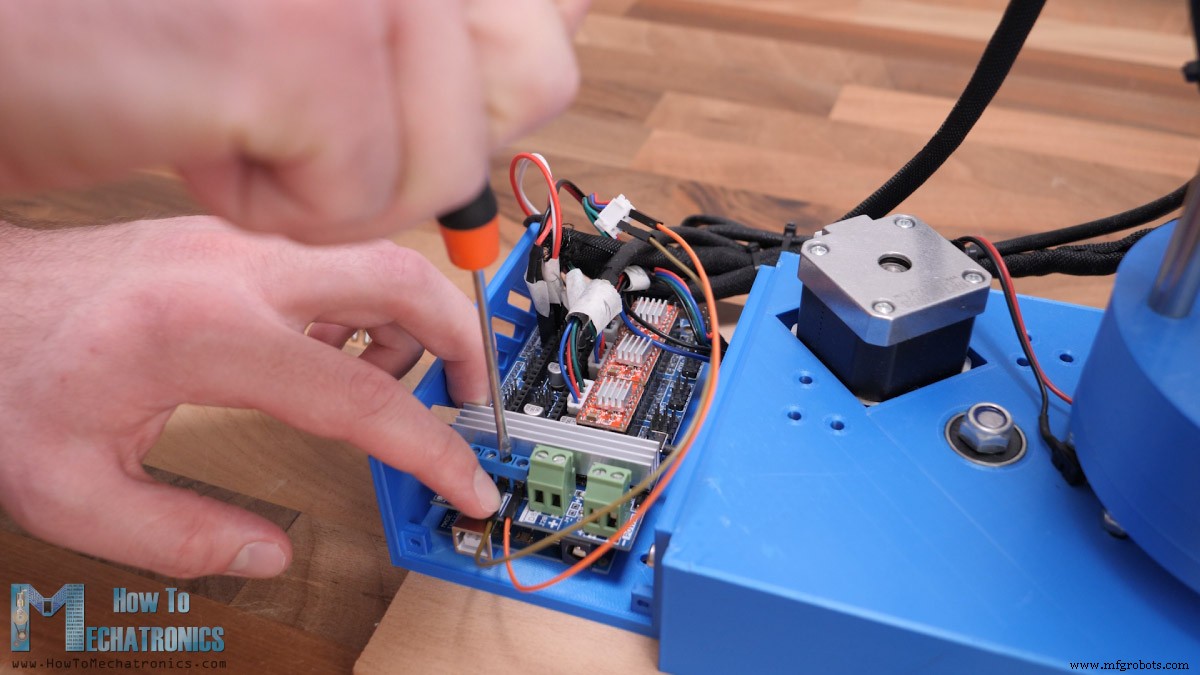
Daarna sluiten we alle draden aan. Ik had al mijn draden gemarkeerd om verwarring te voorkomen.
Schakelschema SCARA Robot Laser Graveerder
Hieronder het schema van alle verbindingen.
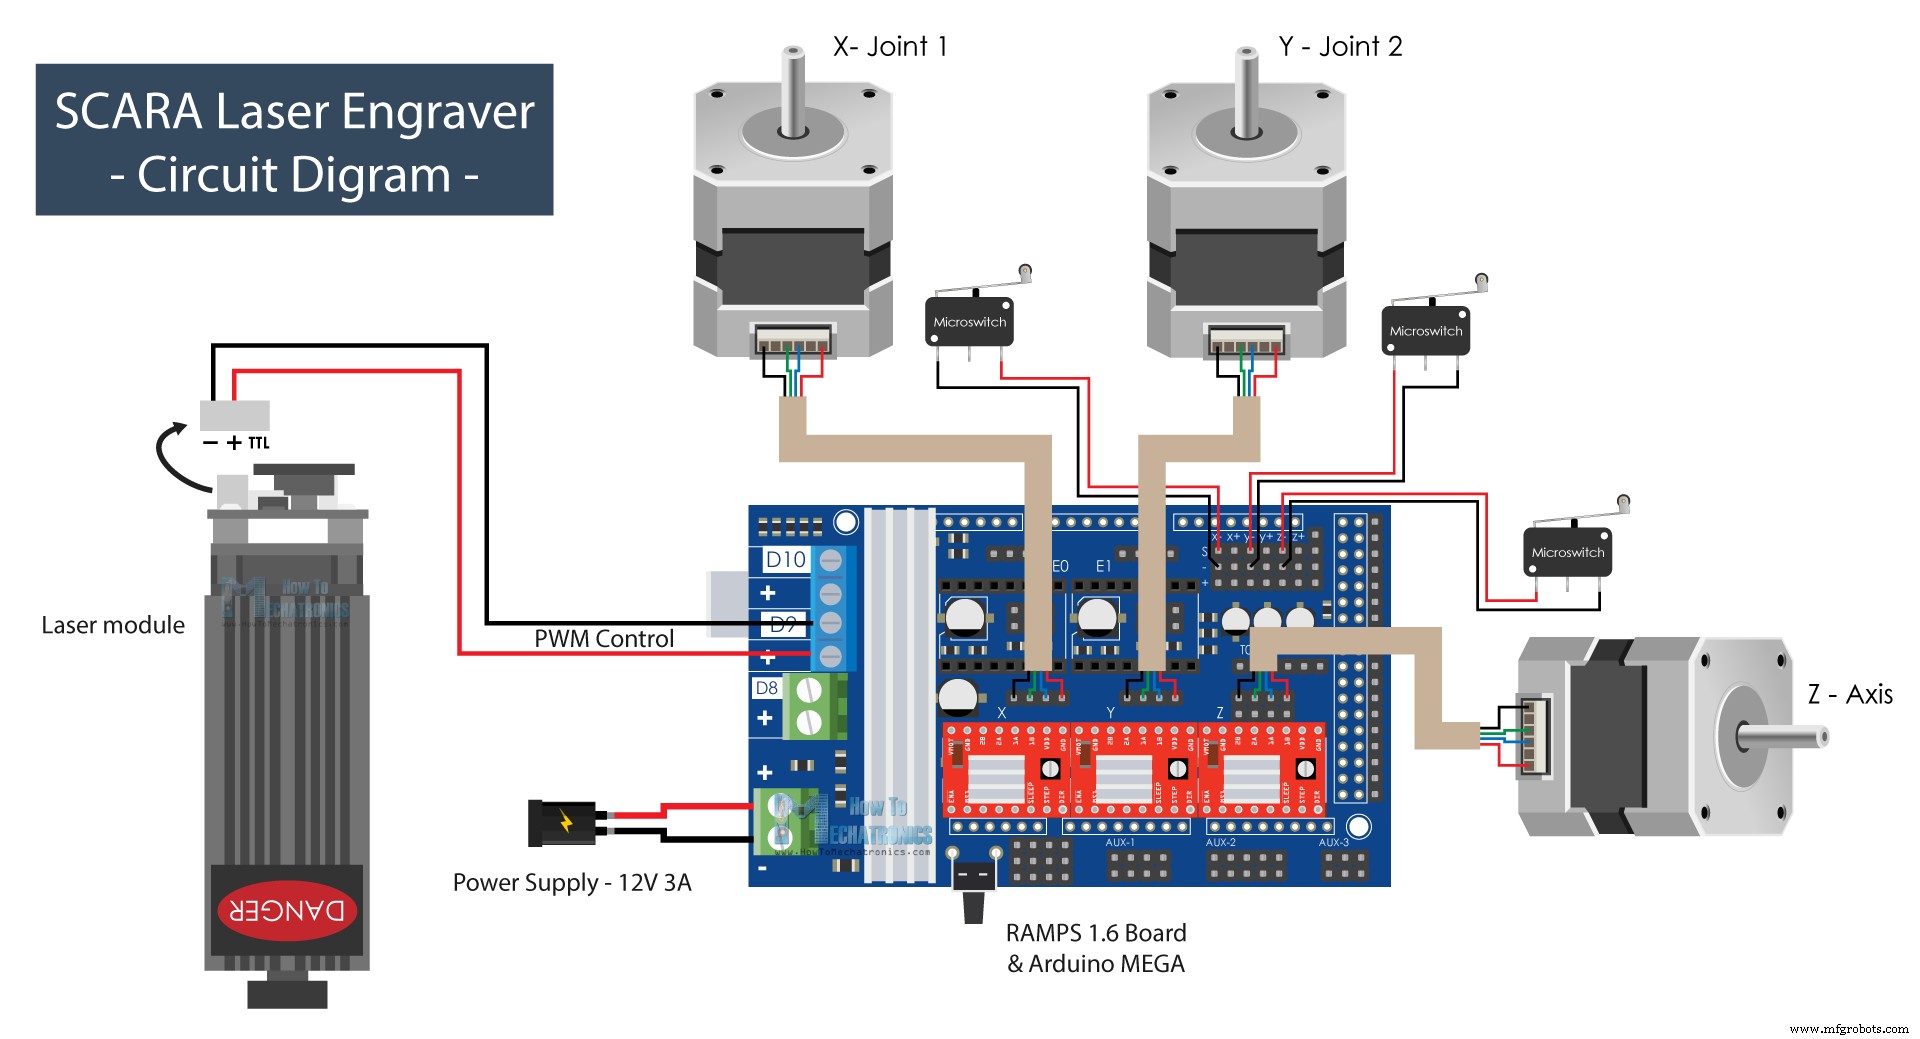
De stappenmotoren gaan boven de drivers, de eindschakelaars (Normally Closed, twee draden) op de endstop S en – pinnen per as.
Voor de lasermodule gebruiken we pin D9 (in 3D-printer setup voor een ventilator). Deze pin is PWM-geschikt voor laserintensiteitsbesturing. Voeding: 12V, min. 3A.
Componenten (affiliate links):
- Stappenmotor – NEMA 17………………
- A4988 Stappenstuurdriver…………………..…
- RAMPS 1.6 Board………………………..…
- Arduino MEGA………………….…..………
- Eindschakelaar …………………………………. Amazon / Banggood / AliExpress
- DC Voeding …………………………. Amazon / Banggood / AliExpress
- Lasermodule ………………………………… Amazon / Banggood / AliExpress
- Laserbeveiligingsbril …………………….. Amazon / Banggod / AliExpress
Voor mechanische componenten, zie het originele artikel.
Na het aansluiten knijp ik de draden iets bijeen en dekte de elektronica af voor een nette uitstraling.
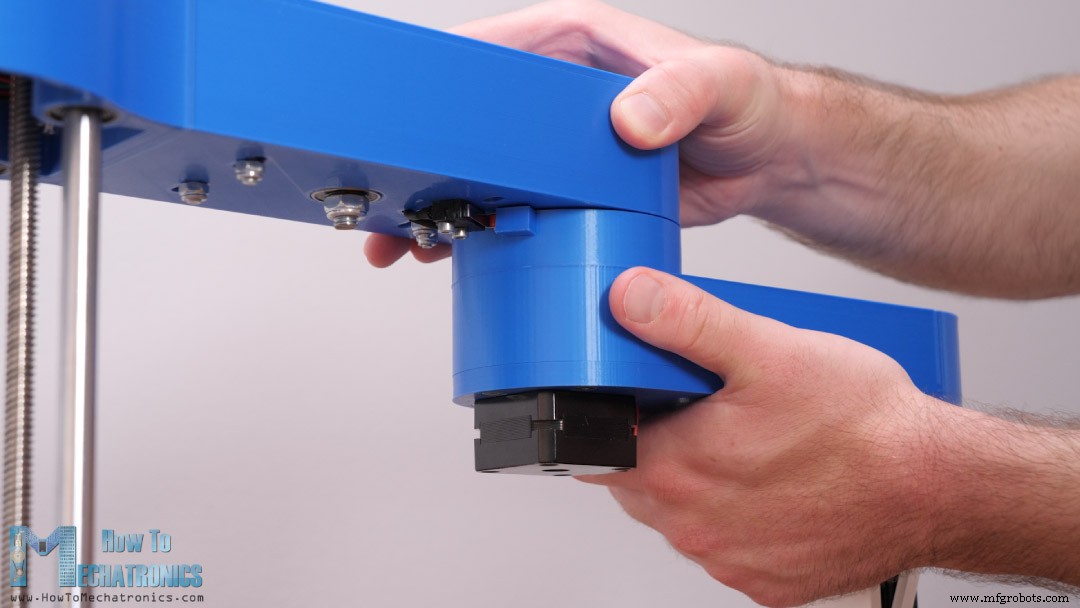
Assemblage Afwerken
Er was één aanpassing nodig aan de SCARA-robot voor correcte werking: het moment waarop de tweede-arm eindschakelaar triggert. De robot wordt ingesteld als rechtshandig, dus de homing van de tweede arm moet op 0 graden zijn (in lijn met de eerste arm), terwijl hij naar links kan draaien. Ik lijmde een klein stukje aan het armgewricht zodat de eindschakelaar op die positie triggert.
Er was nog een detail: de oorspronkelijke eindschakelaar-trigger bootste met een moer aan de onderkant van de arm, wat de volledige beweging beperkte.
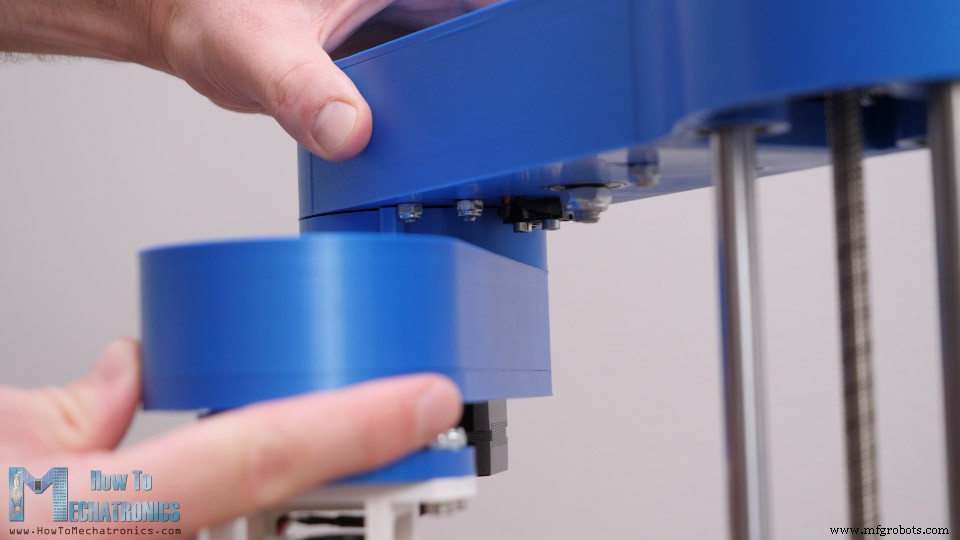
Ik verwijderde die moer, verving het door een gereed busje (threaded insert) zodat bij bevestiging niets uitsteekt.
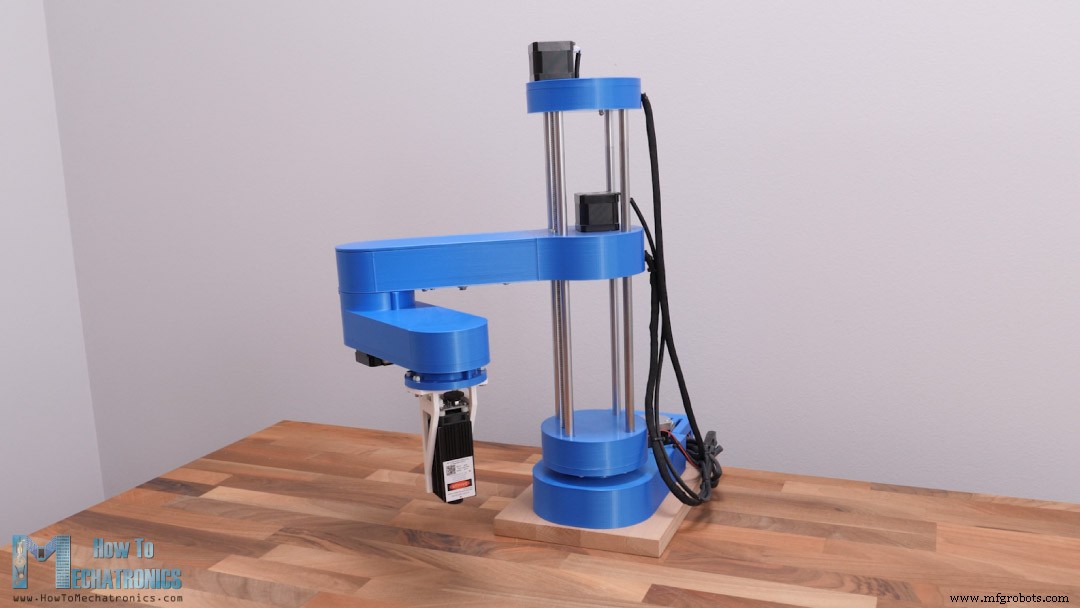
De SCARA-robot is nu klaar als laser graveerder, maar eerst moet de firmware op de Arduino.
Zie ook: DIY Arduino Robotarm met Smartphone-besturing
Marlin Firmware voor Laser Graveren met SCARA-robot
Ik gebruik de Marlin-firmware, een van de meest gebruikte open-source firmware voor 3D-printers, die ook opties heeft voor laser graveren en SCARA-opstellingen. Download van de officiële website of GitHub.
Om Marlin op de Arduino MEGA te flashen, gebruik ik PlatformIO IDE in plaats van Arduino IDE. Marlin is groot en complex; Arduino IDE kan soms fouten geven bij compileren.
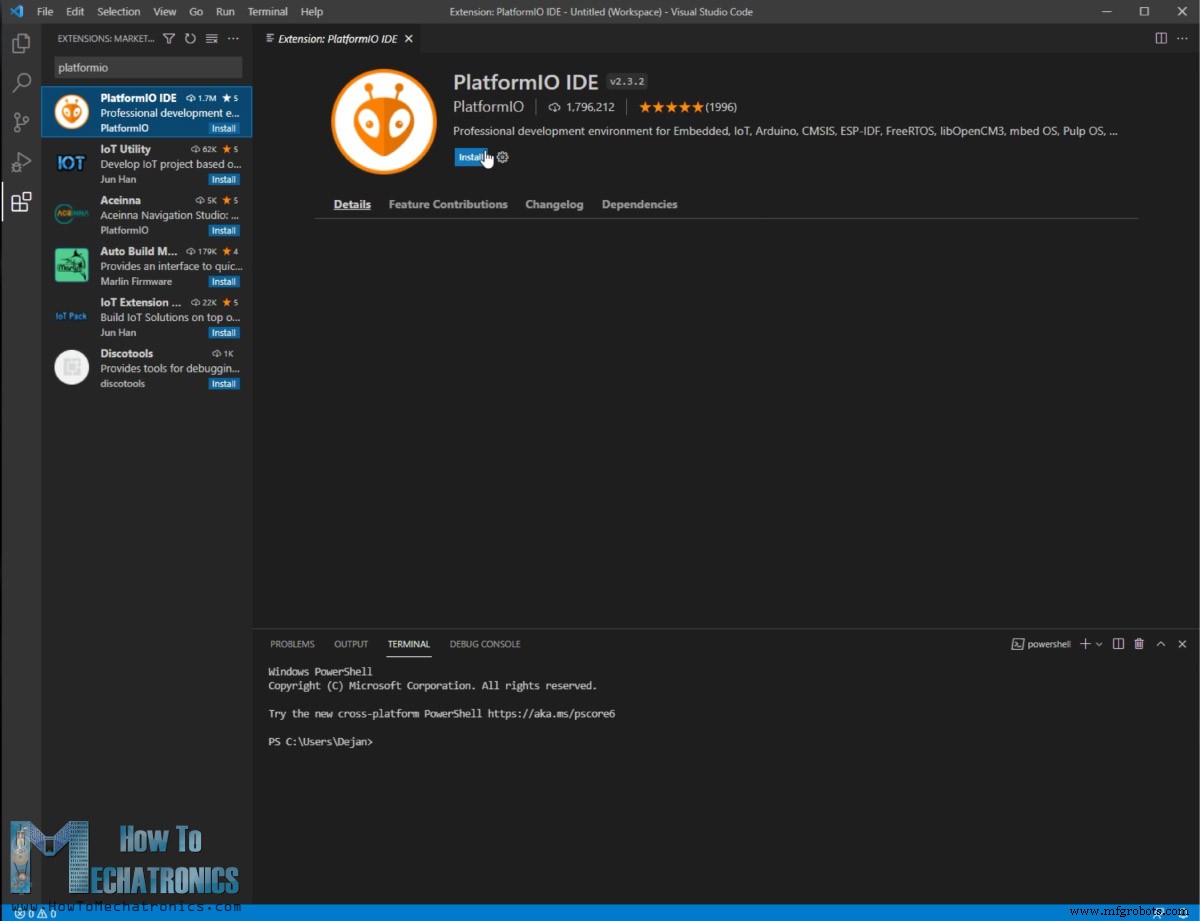
PlatformIO is een extensie voor Visual Studio Code. Installeer eerst VS Code, zoek PlatformIO in de extensie-manager en installeer het.
Na installatie: Open Project → navigeer naar de gedownloade/uitgepakte Marlin-map → "Open Marlin".
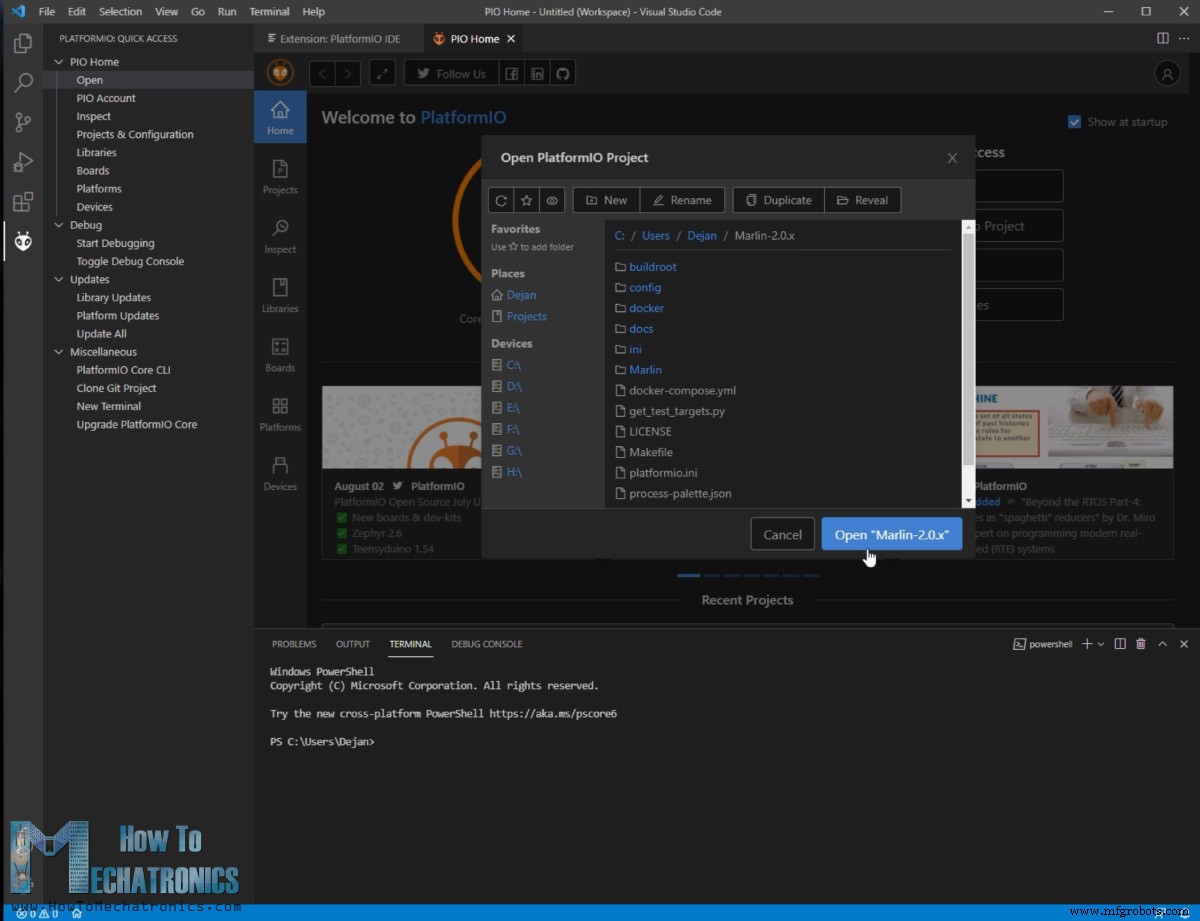
De twee belangrijkste configuratiebestanden zijn Configuration.h en Configuration_adv.h.
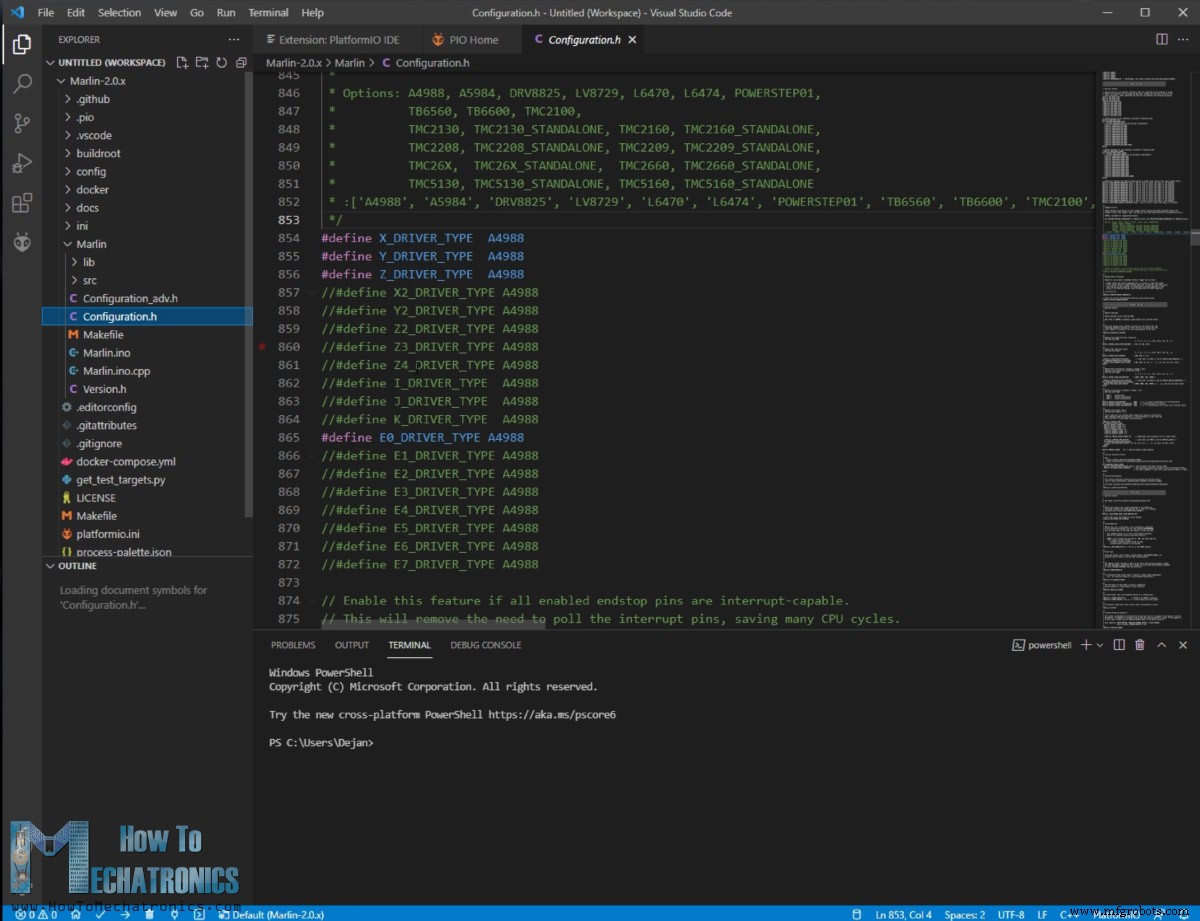
Tip: Voordat je de Marlin-map opent, ga naar de Configuration-repository op GitHub voor pre-geteste configuratiebestanden. In de "Examples" map → "SCARA" map, kopieer de twee configuratiebestanden en plak ze in je Marlin-map.
Zie ook: Hoe GRBL in te stellen & CNC-machine te besturen met Arduino
Marlin Firmware Configureren
Met de SCARA-configuratiebestanden geopend, bewerken we Configuration.h. Eerst selecteren we het SCARA-type.
/** * MORGAN_SCARA was developed by QHARLEY in South Africa in 2012-2013. * Implemented and slightly reworked by JCERNY in June, 2014. */ //#define MORGAN_SCARA /** * Mostly Printed SCARA is an open source design by Tyler Williams. See: * https://www.thingiverse.com/thing:2487048 * https://www.thingiverse.com/thing:1241491 */ #define MP_SCARA #if EITHER(MORGAN_SCARA, MP_SCARA) // If movement is choppy try lowering this value #define SCARA_SEGMENTS_PER_SECOND 100 // Length of inner and outer support arms. Measure arm lengths precisely. #define SCARA_LINKAGE_1 228.15 // Arm 1 lenght - 228(mm) #define SCARA_LINKAGE_2 136.2 // Arm 2 lenght - 136.5(mm) // SCARA tower offset (position of Tower relative to bed zero position) // This needs to be reasonably accurate as it defines the printbed position in the SCARA space. #define SCARA_OFFSET_X 300 // (mm) #define SCARA_OFFSET_Y 150 // (mm)"MORGAN_SCARA" is voor parallelle SCARA, "MP_SCARA" voor seriële SCARA (onze). Dit is gebaseerd op Tyler Williams' open-source ontwerp dat inverse kinematics implementeert op G-codes voor cartesiaanse systemen.
In mijn eerdere tutorial legde ik uit wat inverse kinematics is en hoe het werkt met deze SCARA. Kort: we berekenen welke hoeken de twee armen moeten aannemen om een gegeven X,Y-coördinaat te bereiken. De wiskunde is trigonometrie, resultaat hangt alleen af van de armlengtes.
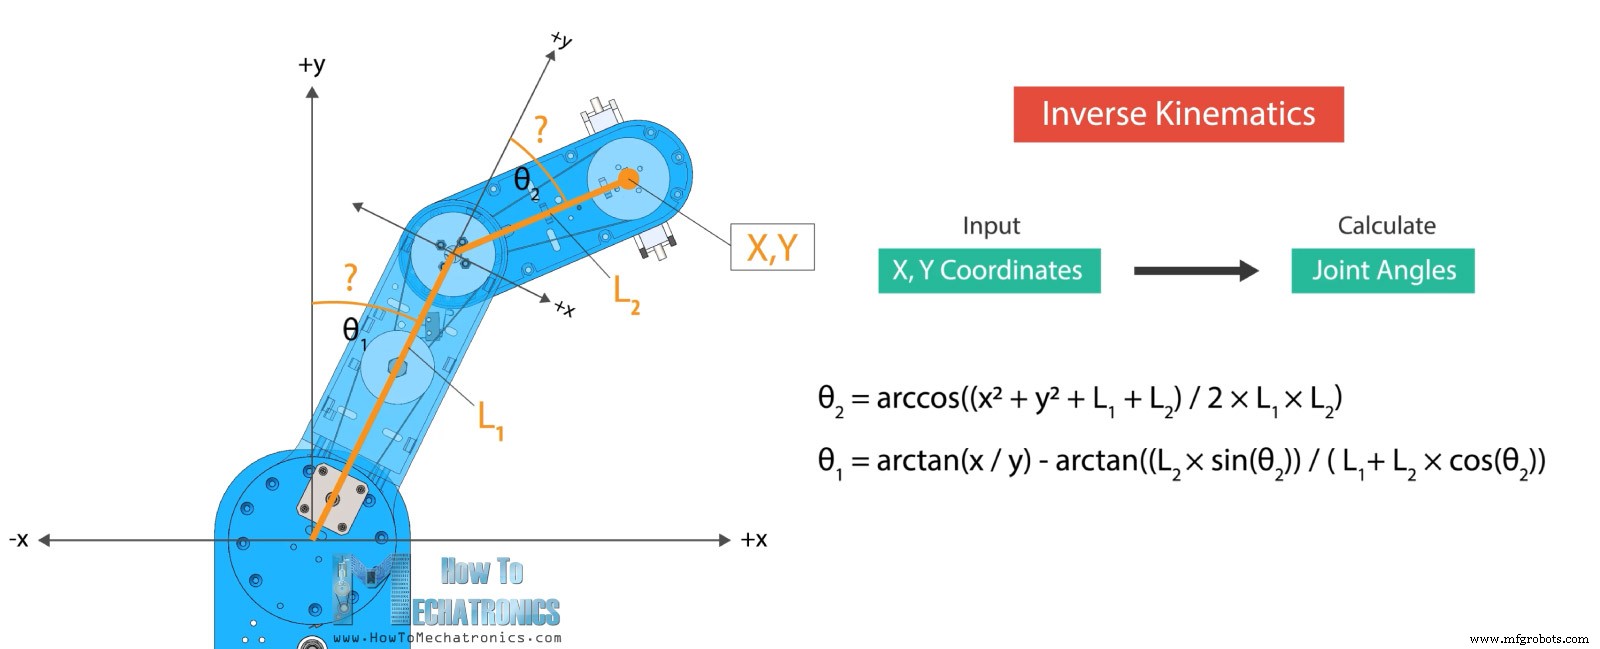
We moeten de armlengtes invullen: 228 mm (eerste arm) en 136,5 mm (tweede arm). Vervolgens de nulpositie van het werkblad via SCARA_OFFSET_X en SCARA_OFFSET_Y (afstand van de toren/eerste gewricht ten opzichte van bed nulpositie).
We moeten ook MANUAL_X_HOME_POS voor X en Y instellen: de X- en Y-afstand van de eind-effector (laser) in home-positie ten opzichte van de bed-nulpositie. Ik maakte een schets in SOLIDWORKS met twee lijnen voor de armen.
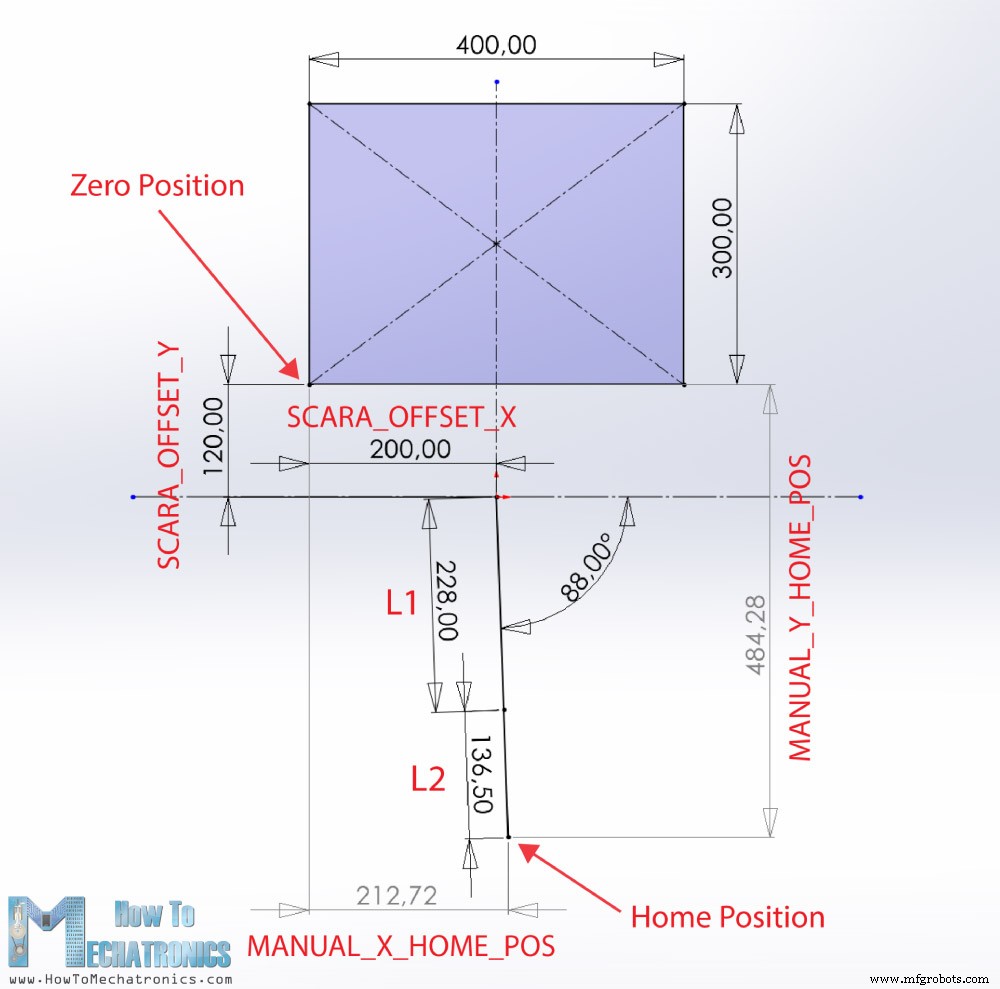
Hieruit haal ik de waarden voor MANUAL_X_HOME_POS.
Daarna definiëren we de eindschakel-connectors. We hebben één eindschakelaar per as, op minimum-positie.
#define USE_XMIN_PLUG #define USE_YMIN_PLUG #define USE_ZMIN_PLUGDaarnaast X_HOME_DIR op –1 zetten (richting van eindschakelaars bij homing).
// Direction of endstops when homing; 1=MAX, -1=MIN // :[-1,1] #define X_HOME_DIR -1 #define Y_HOME_DIR -1 #define Z_HOME_DIR -1Check of alle __MIN_ENDSTOP_INVERTING variabelen op "FALSE" staan.
Pas DEFAULT_AXIS_STEPS_PER_UNIT aan voor onze machine.
#define DEFAULT_AXIS_STEPS_PER_UNIT { 177.7777777, 142.2222222, 400, 93 }Deze waarden geven aan hoeveel stappen de stuurdriver moet ontvangen voor één eenheid (hier: één graad rotatie van het gewricht). Hier mijn berekening:
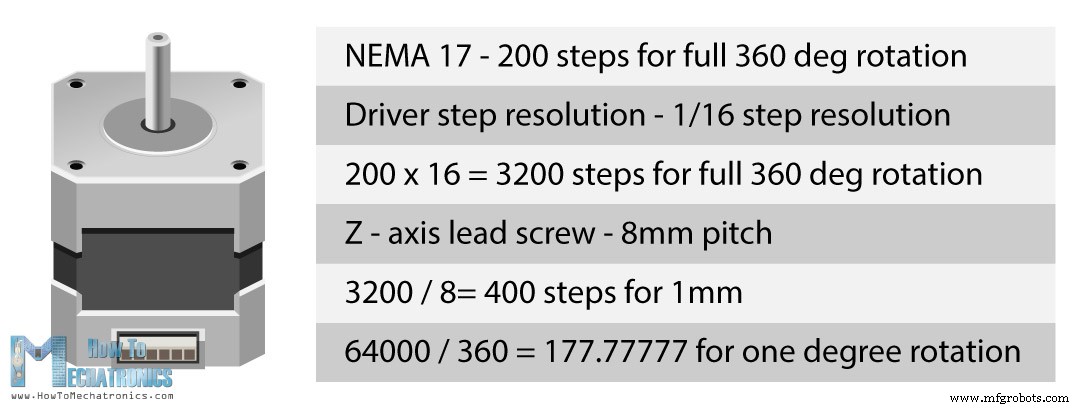
NEMA 17: 200 stappen/volledige rotatie. Met 1/16 stapresolutie = 3200 stappen/360°. Eerste gewricht: 20:1 versnellingverlaging → 64000 stappen/360° → 177,777 stappen/graad. Tweede arm: 16:1 → 142,222 stappen/graad. Z-as: 8 mm spindelsteek → 1 rotatie = 8 mm → 3200/8 = 400 stappen/mm. De 4e waarde is voor extruder (niet gebruikt).
Stappenmotorrichting hangt af van bedrading. Indien foutief: draden omdraaien of in software via INVERT_X_DIR etc. op TRUE zetten.
// Invert the stepper direction. Change (or reverse the motor connector) if an axis goes the wrong way. #define INVERT_X_DIR false #define INVERT_Y_DIR false #define INVERT_Z_DIR falseEr zijn nog een paar wijzigingen nodig omdat de SCARA-modus in Marlin nog kleine bugs heeft (op moment van maken nog niet opgelost). Mijn aanpassingen:
- In
scara.cppregel 75:MORGAN_SCARAvervangen doorMP_SCARA - In
motion.cpp: regels 1716 en 1717 uitcommentariëren - In
configuration.h:VALIDATE_HOMING_ENDSTOPSuitcommentariëren - In
configuration_adv.h:QUICK_HOMEuncommentariëren
Selfs met deze wijzigingen werkte homing niet 100% perfect; ik leg later een workaround uit.
Klik nu op de Upload-knop (linksonder) om de firmware te flashen. Je kunt mijn aangepaste Marlin-firmware downloaden of de originele van GitHub en zelf aanpassen.
Besturingsoftware – Repetier-Host
Nu de firmware geïnstalleerd is, hebben we een computerprogramma nodig voor besturing en G-code verzending. Ik koos Repetier-Host, populaire 3D-printsoftware, gratis te downloaden.
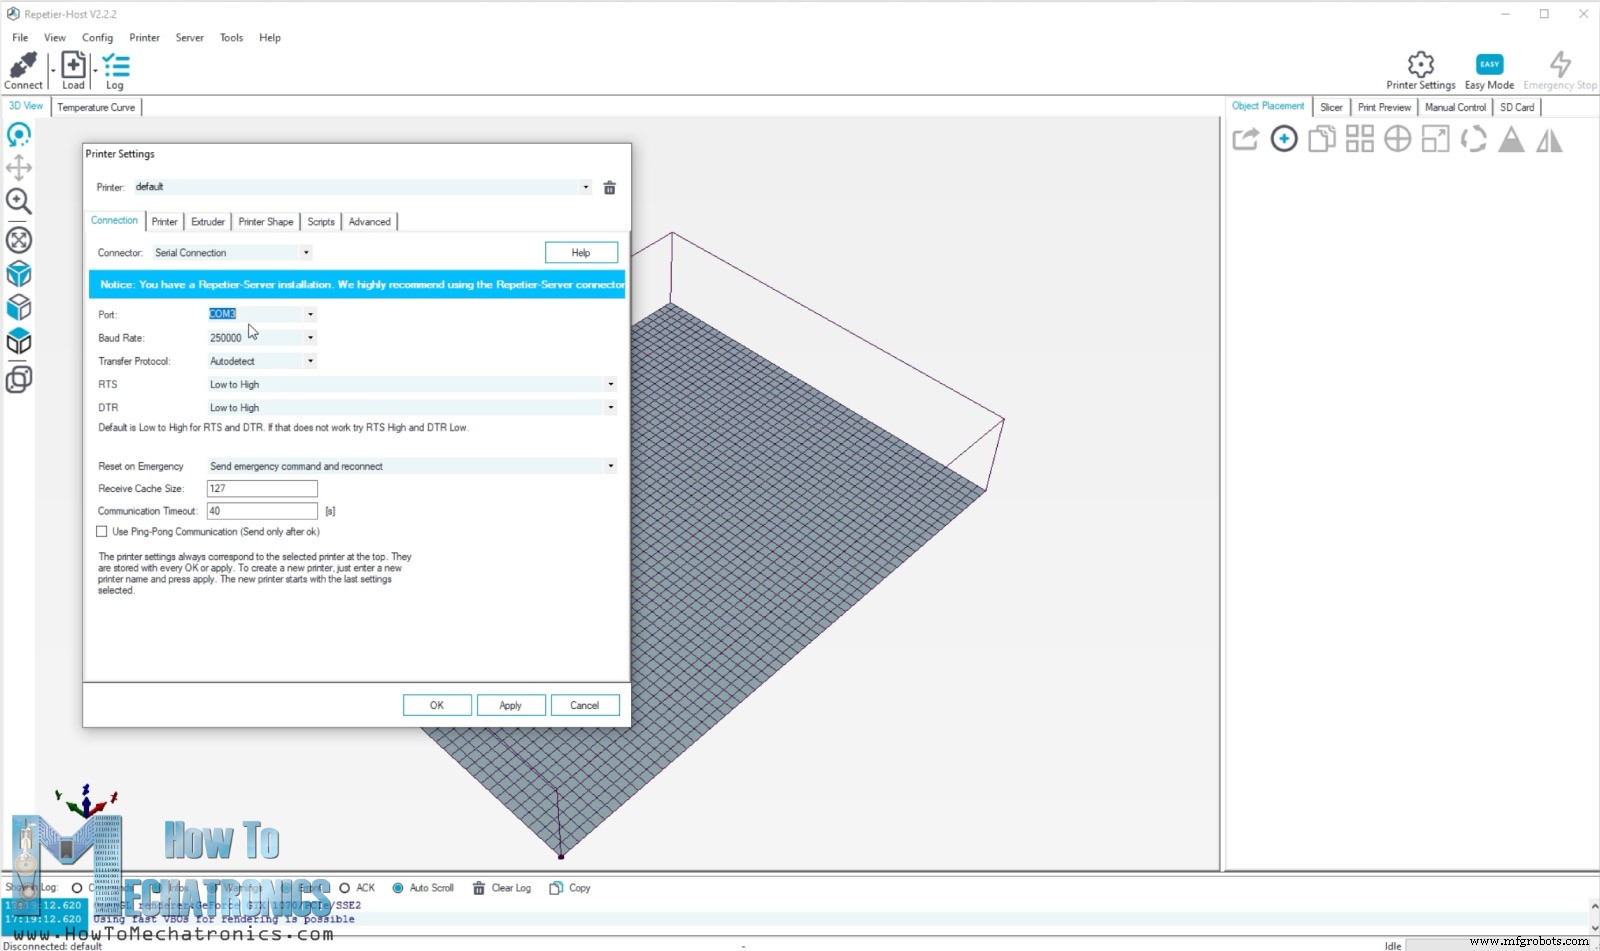
Selecteer de COM-poort van de Arduino en de Baudrate (zoals ingesteld in Marlin). In het tabblad Printer Shape: X- en Y-max waarden en Printer Area instellen.
Na toepassen: Connect-knop → software verbindt met de SCARA-robot. Ga naar Manual Control en probeer de printer te bewegen.
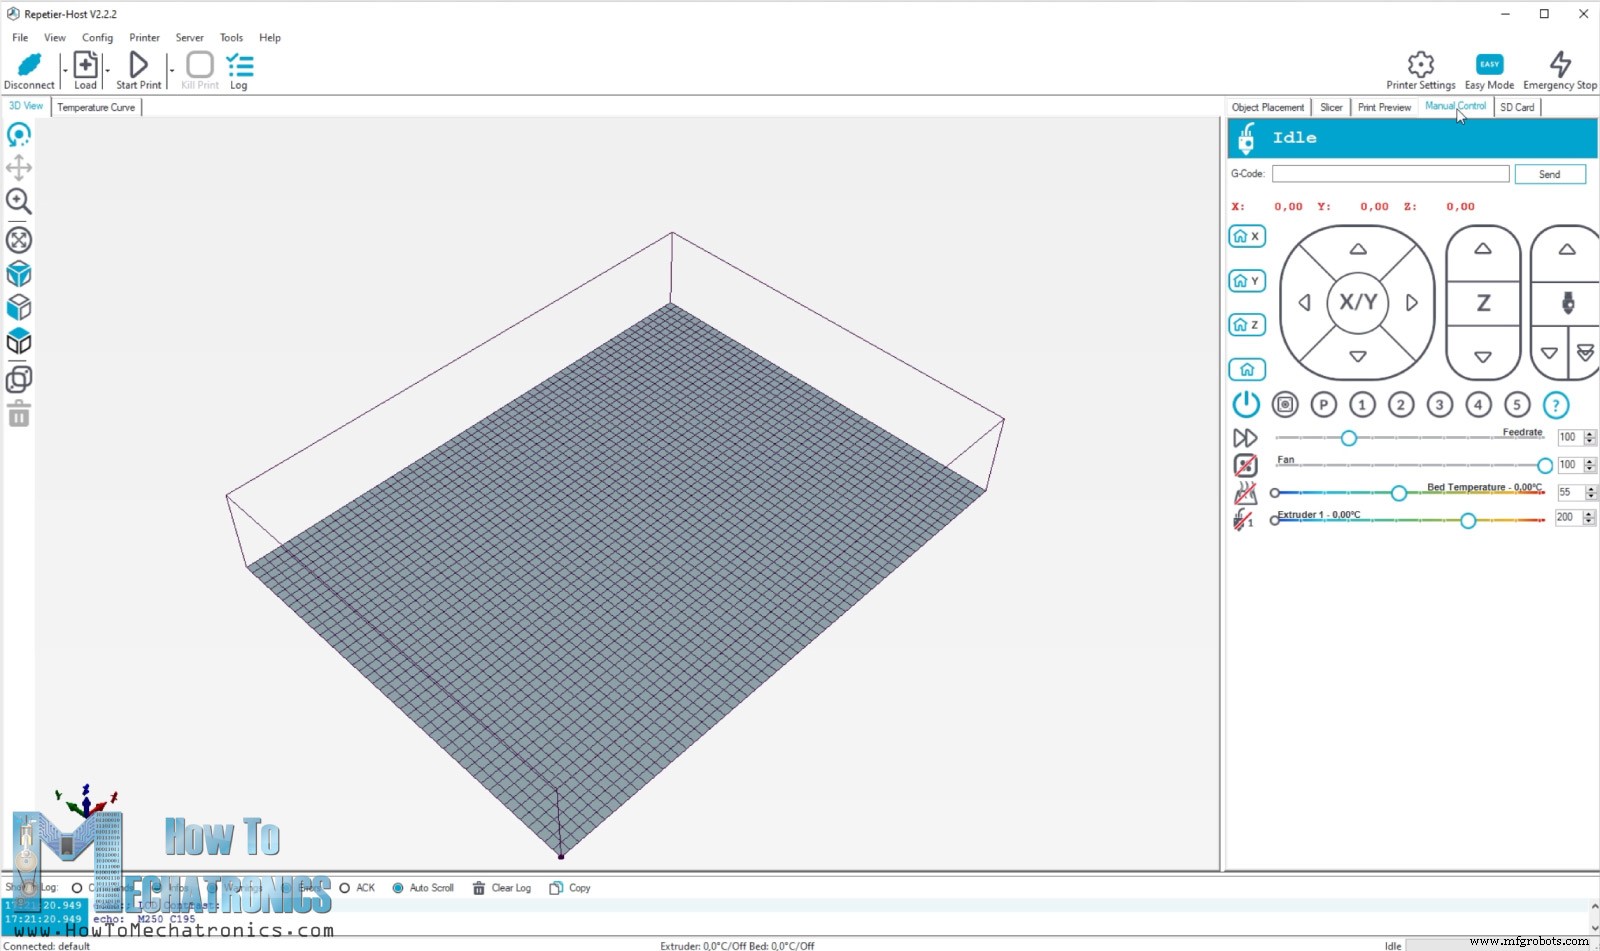
Let op: bij het drukken op X- of Y-pijltjes kan de robot raar doen door directe inverse kinematics – beide armen bewegen waarschijnlijk.
Om de robot werkend te krijgen: eerst homen. Voordat je op Home drukt, breng de gewichten handmatig dichter bij de eindschakelaars.
Bij klikken op Home: robot beweegt naar eindschakelaars. Tweede arm (Y-as) begint, eerste arm (X-as) beweegt tegenovergesteld. Zodra Y de eindschakelaar raakt, begint X naar zijn eindschakelaar te bewegen. Daarna Z-as.
Na homing zou je moeten kunnen graveren of handmatig bewegen. Maar: als je direct iets probeert, misdraagt de robot (vreemde bewegingen). Workaround: na homing de robot van de software loskoppelen en opnieuw verbinden.
Nu werkt handmatige beweging en graveren correct. Dit is waarschijnlijk een bug in Marlin omdat de SCARA-modus niet goed ondersteund wordt (weinig interesse).
Als we G00 X0 Y0 sturen, gaat de robot naar de nulpositie (ingesteld in Configuration.h).
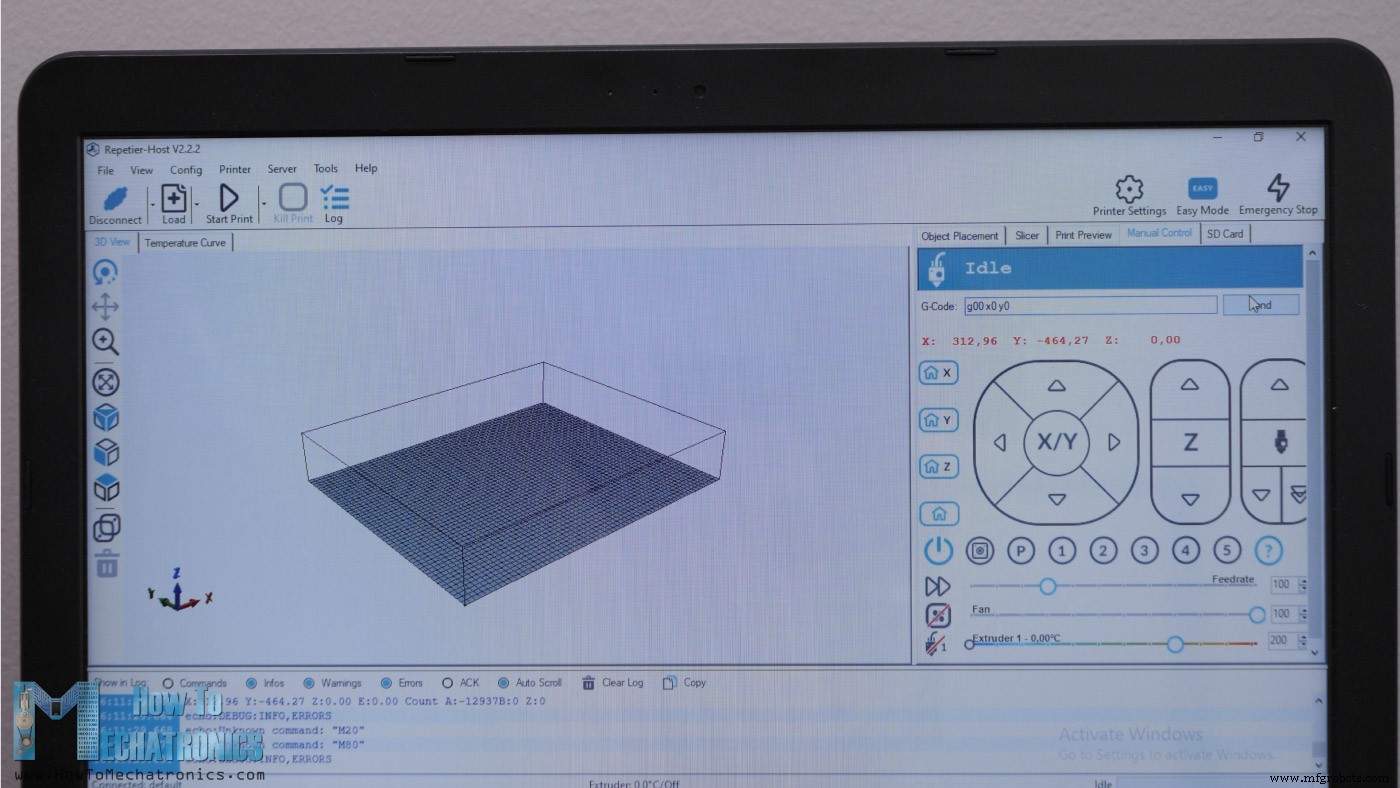
Activeer de laser met M106 S10. De S-waarde (0-255) is PWM-besturing van laservermogen (0-100%). S10 is zichtbaar maar brandt niet – handig voor focus instellen.
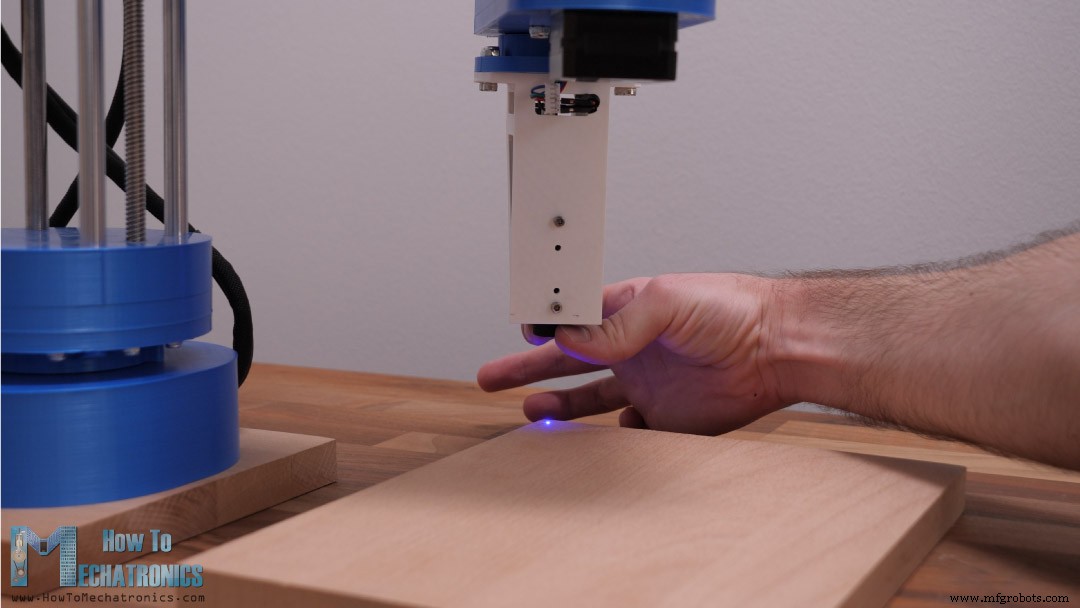
Focus handmatig instellen door de laserlens te draaien; afhankelijk van afstand tot werkstuk. Aanbevolen: ~5 cm afstand, focus tot kleinste punt.
Laser Graveren met de SCARA-robot
Voor calibratie: begin met een simpel vierkant om te checken of het werkt.
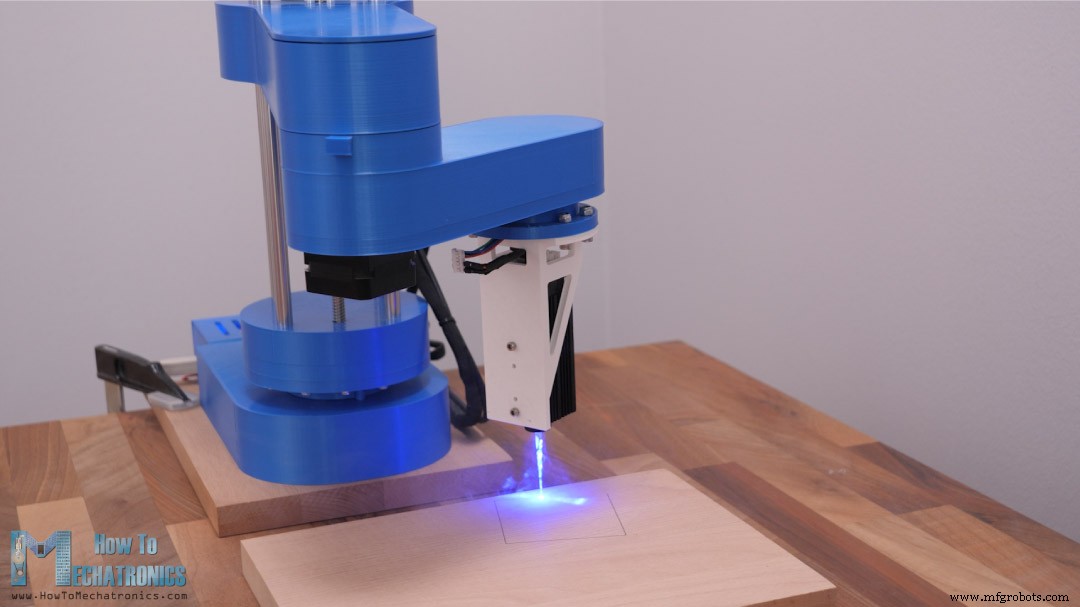
Mijn eerste poging: vierkant was verkeerd positioneerd/orientatie door foutieve MANUAL_X_HOME_POS. Na correctie was het goed.
Ik laad een G-code van mijn logo en laat de robot graveren.
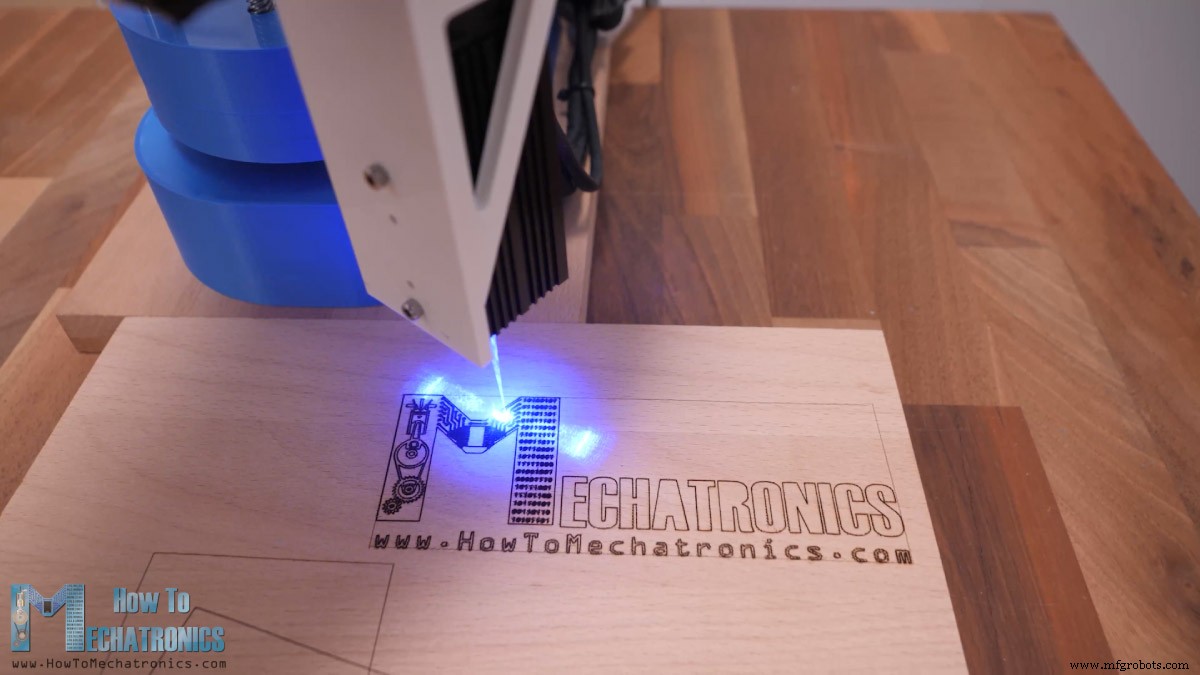
WAARSCHUWING: NOOIT zonder laserbeveiligingsbril kijken naar de laser – UV-licht is gevaarlijk. Ook veiligheidsmondmasker dragen en in open/geventileerde ruimte werken – rookgassen zijn gevaarlijk.
Het logo kwam goed uit, maar was niet perfect vierkant.
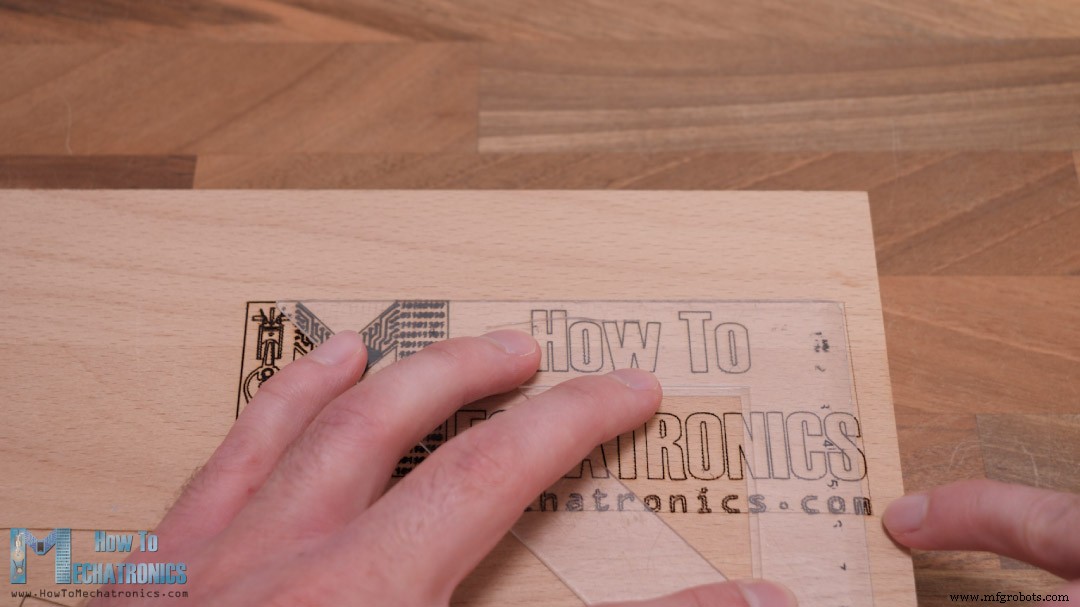
Terug naar simpel vierkant om probleem te vinden. De oorzaak: armlengtes. De robot is niet genoeg rigide; bij uitgezette armen zwaait het gewicht de robot iets vooruit, wat de effectieve armlengte verandert.
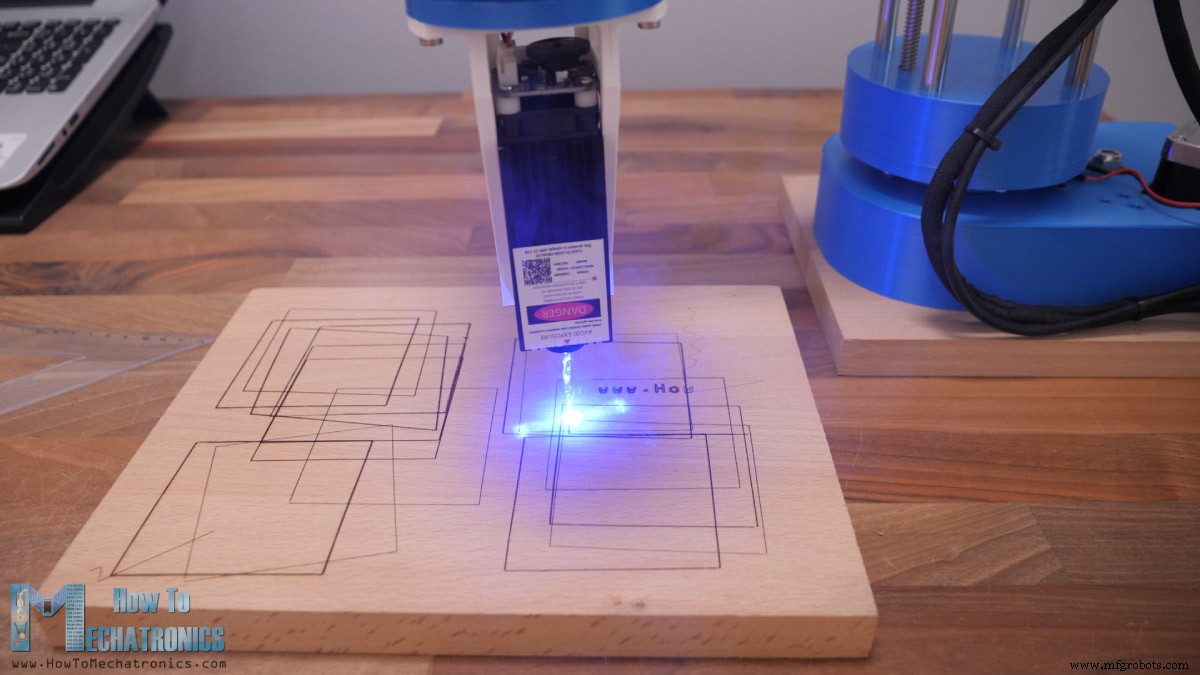
Na tientallen tests: eerste arm van 228 naar 228,15 mm, tweede arm van 136,5 naar 136,2 mm. Dit gaf de meest nauwkeurige resultaten. Nauwkeurigheid kan nog variëren afhankelijk van positie (volledig uitgezonden of niet).
G-code Genereren voor Laser Graveren
Tot slot: hoe ik tekeningen voorbereid en G-codes genereer. Ik gebruik Inkscape (open-source vectorsoftware).
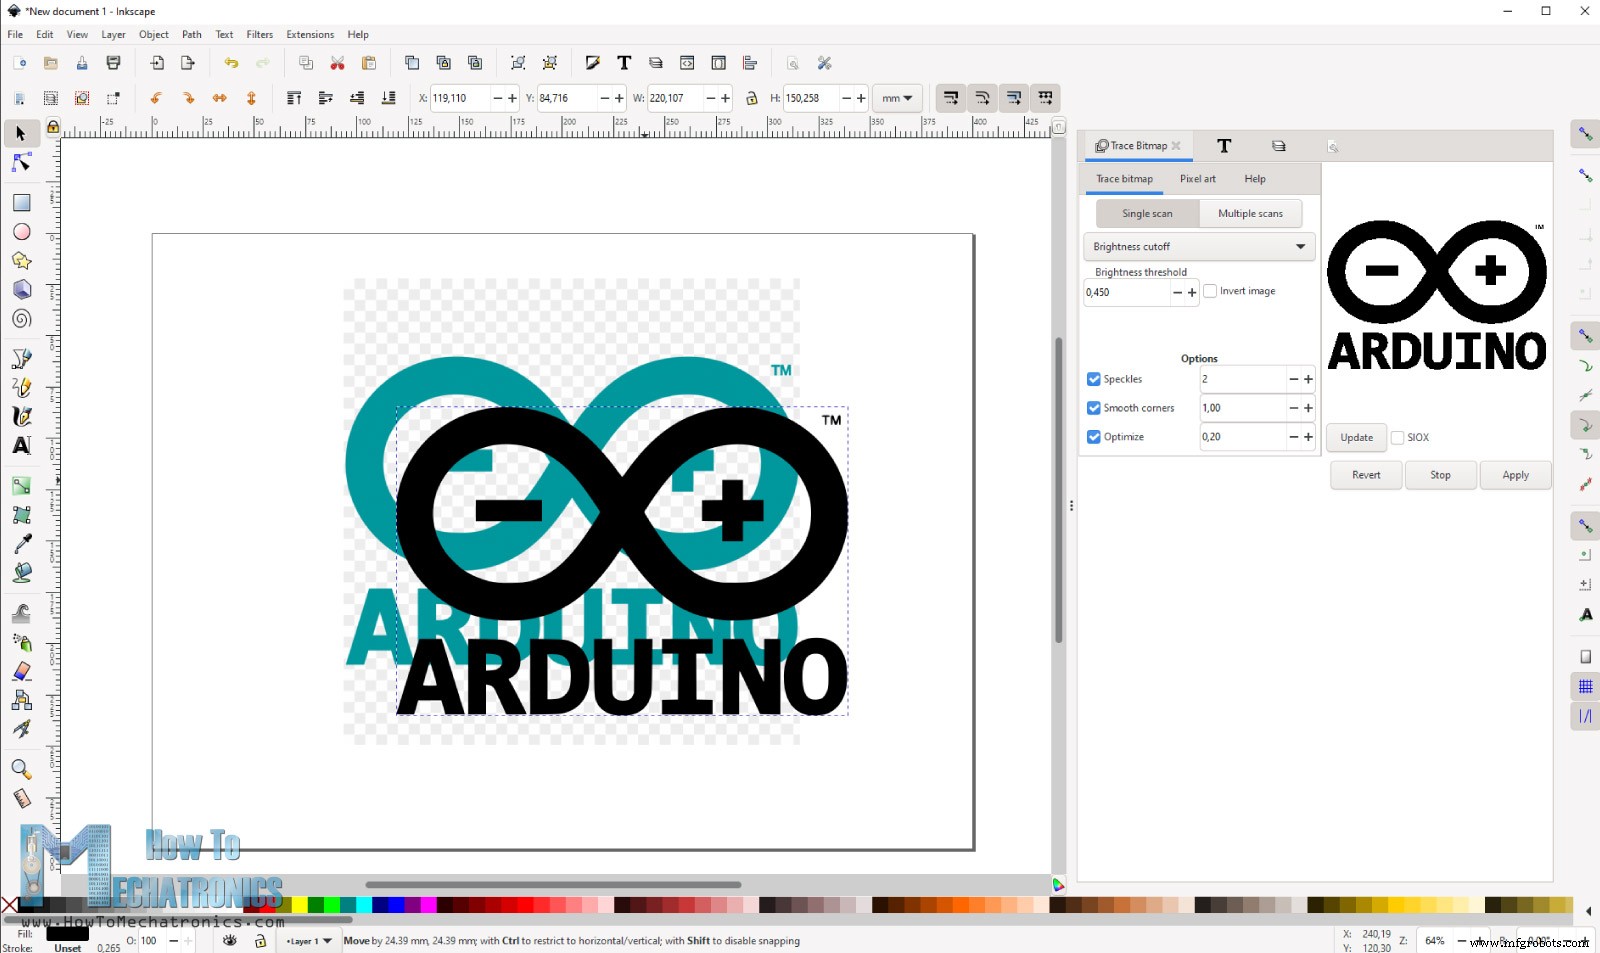
Eerst paginaformaat instellen op werkgebiedgrootte. Voorbeeld: Arduino-logo graveren.
Afbeelding downloaden, importeren in Inkscape. Met Trace Bitmap converteren naar vectorformaat. G-codes genereren we met de plugin Inkscape-Lasertools (download van GitHub, installeer door bestanden uit zip te kopiëren naar Inkscape extensions map).
Met plugin geïnstalleerd: Extensions → Lasertools openen. Opties instellen. Aangezien laser op pin D9 (ventilator) zit, activeren we laser met M106 commando.
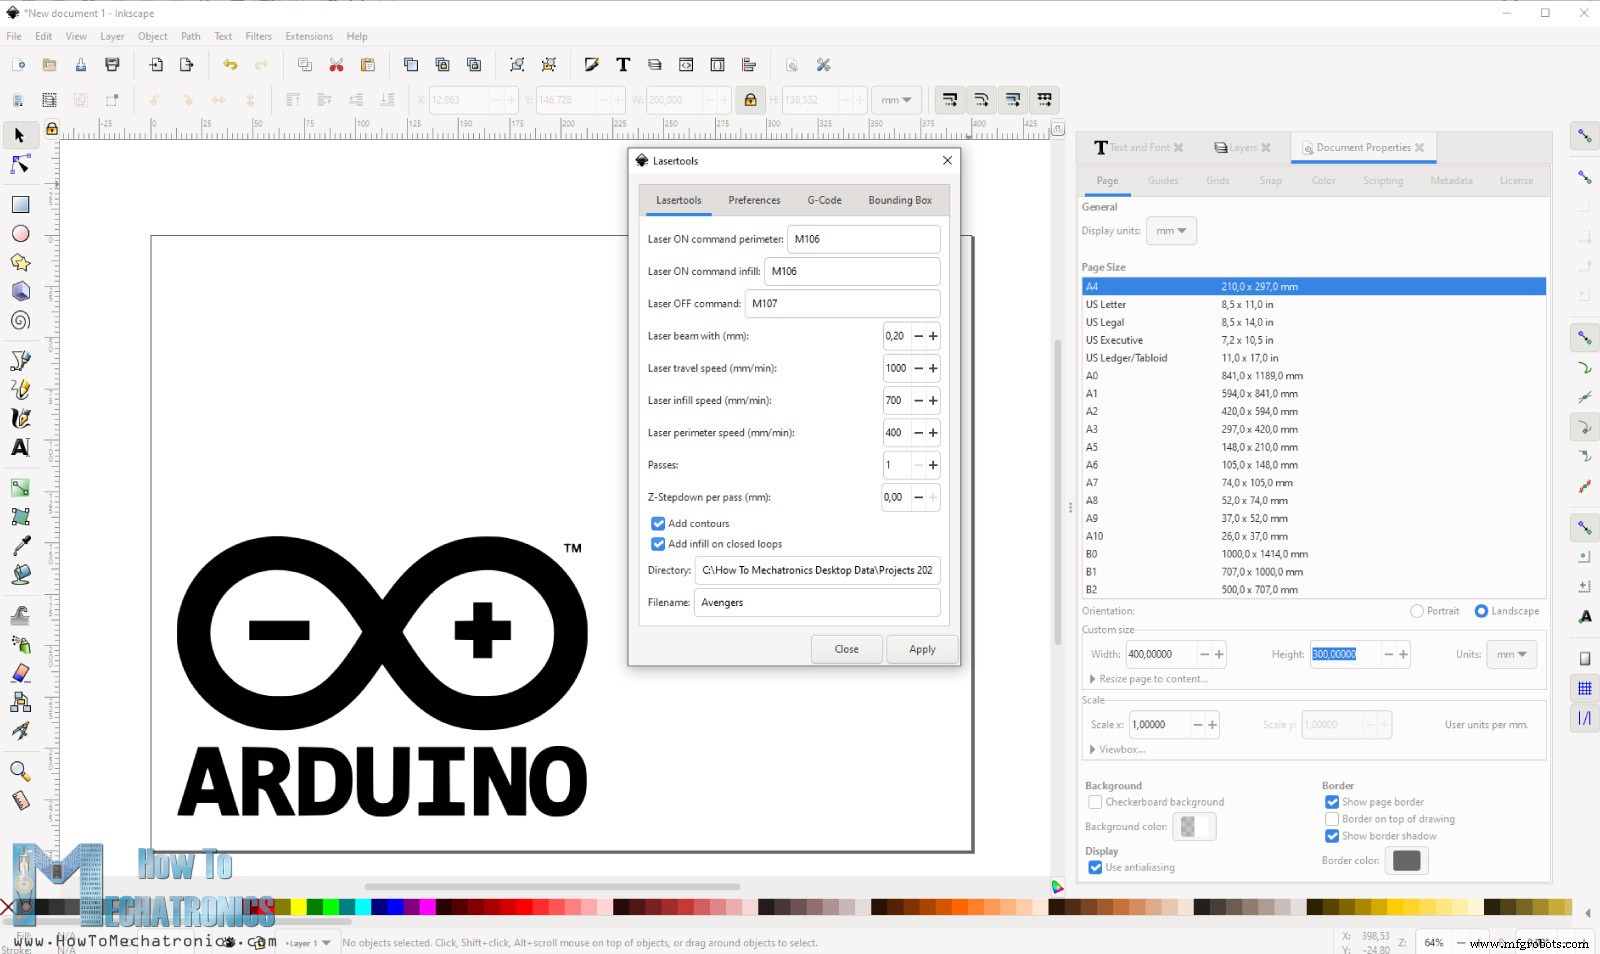
Kies: alleen contouren of ook invulling op gesloten lussen. Stel in: laser reissnelheid, invulsnelheid, perimetersnelheid. Bij invulling: PWM-waarde toevoegen aan M106 voor lagere intensiteit, bv. M106 S128 (50% vermogen). Of: vermogen 100% maar hogere reissnelheid in invulgebied. Experimenteer wat het beste werkt.
In Preferences: "Remove tiny infill paths" selecteren. In Bounding Box: "Generate G-Code for bounding box preview" – handig voor het positioneren van het werkstuk.
Na genereren G-code laden in Repetier-Host. Aangezien dit geen 3D-printen is maar alleen reismoves: vink "Show Travel Moves" aan voor preview.
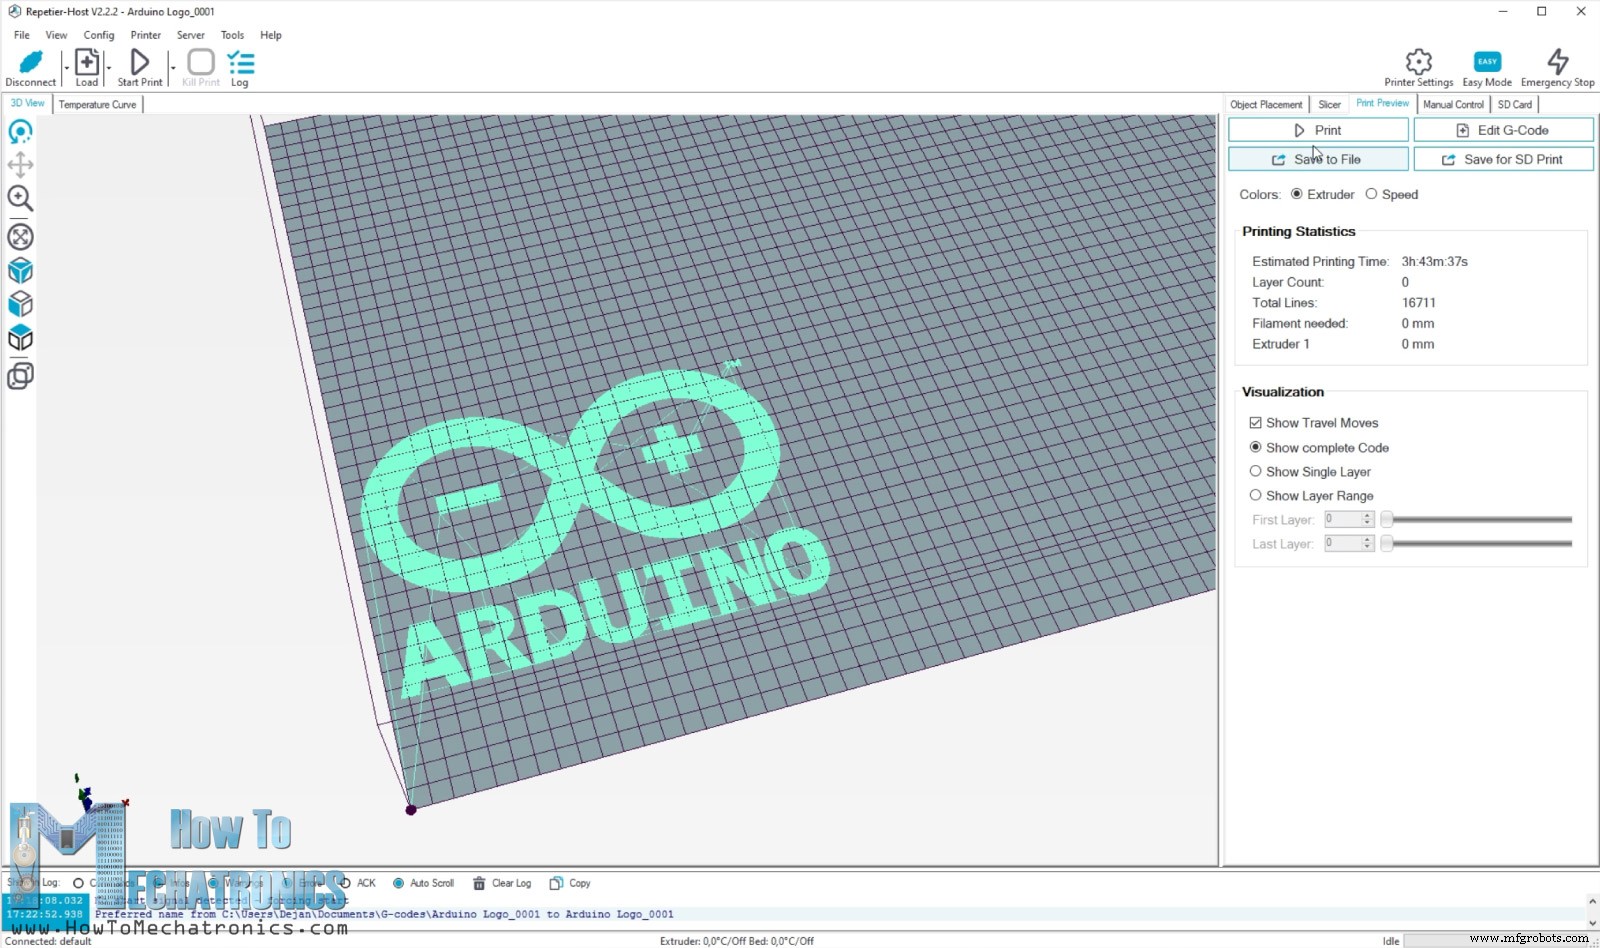
Klik "Print" → SCARA-robot graveert het werkstuk. Het is zo bevredigend om te kijken!
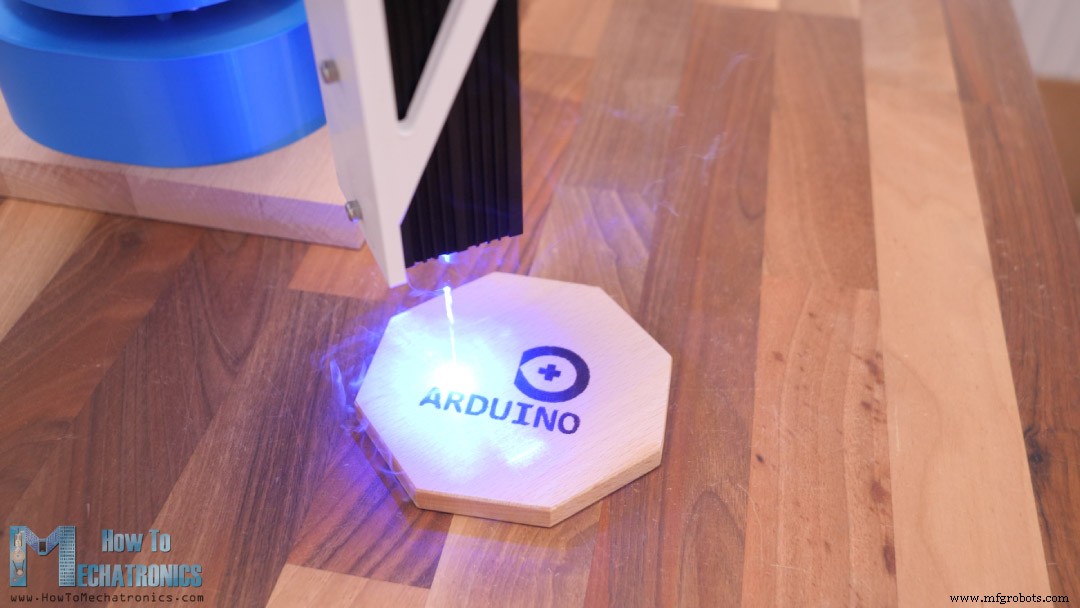
Goede feature: instelbare Z-as → hogere objecten graveren, bv. deze houten doos voor mijn Forstner-boren. Logo op de voorzijde, "Forstner bits" op de achterzijde.
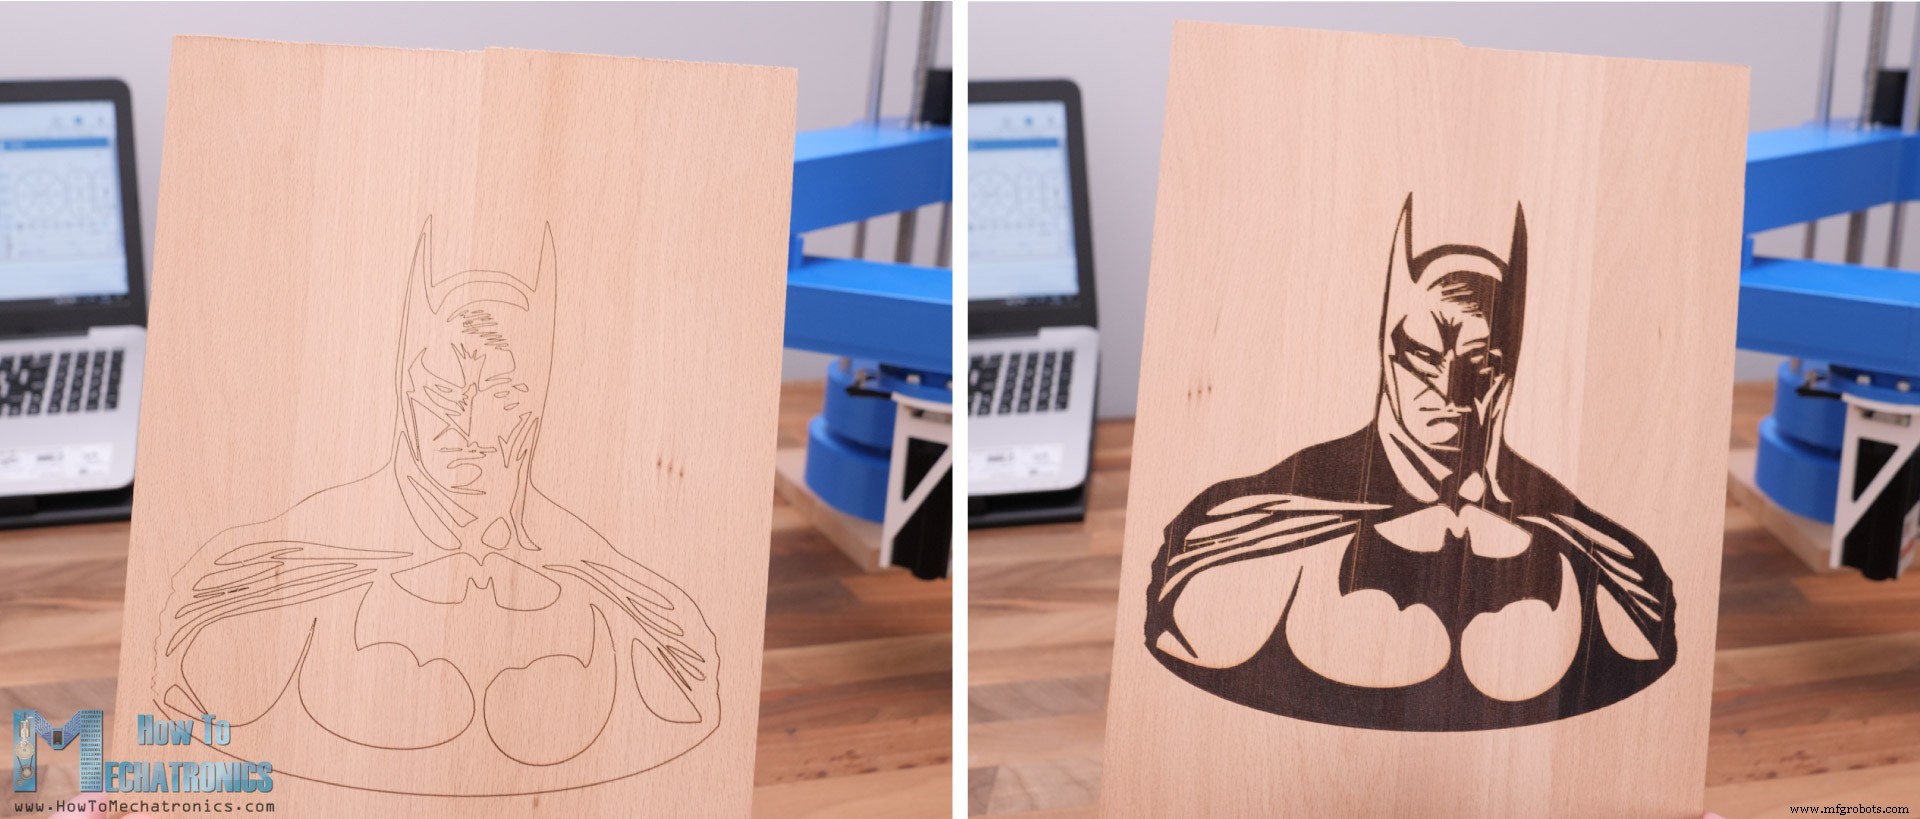
Vergelijking: dezelfde vectorvorm (batman-silhouet) met alleen contouren en met invulling.
Met invulling duurt het langer maar resultaat is mooier.
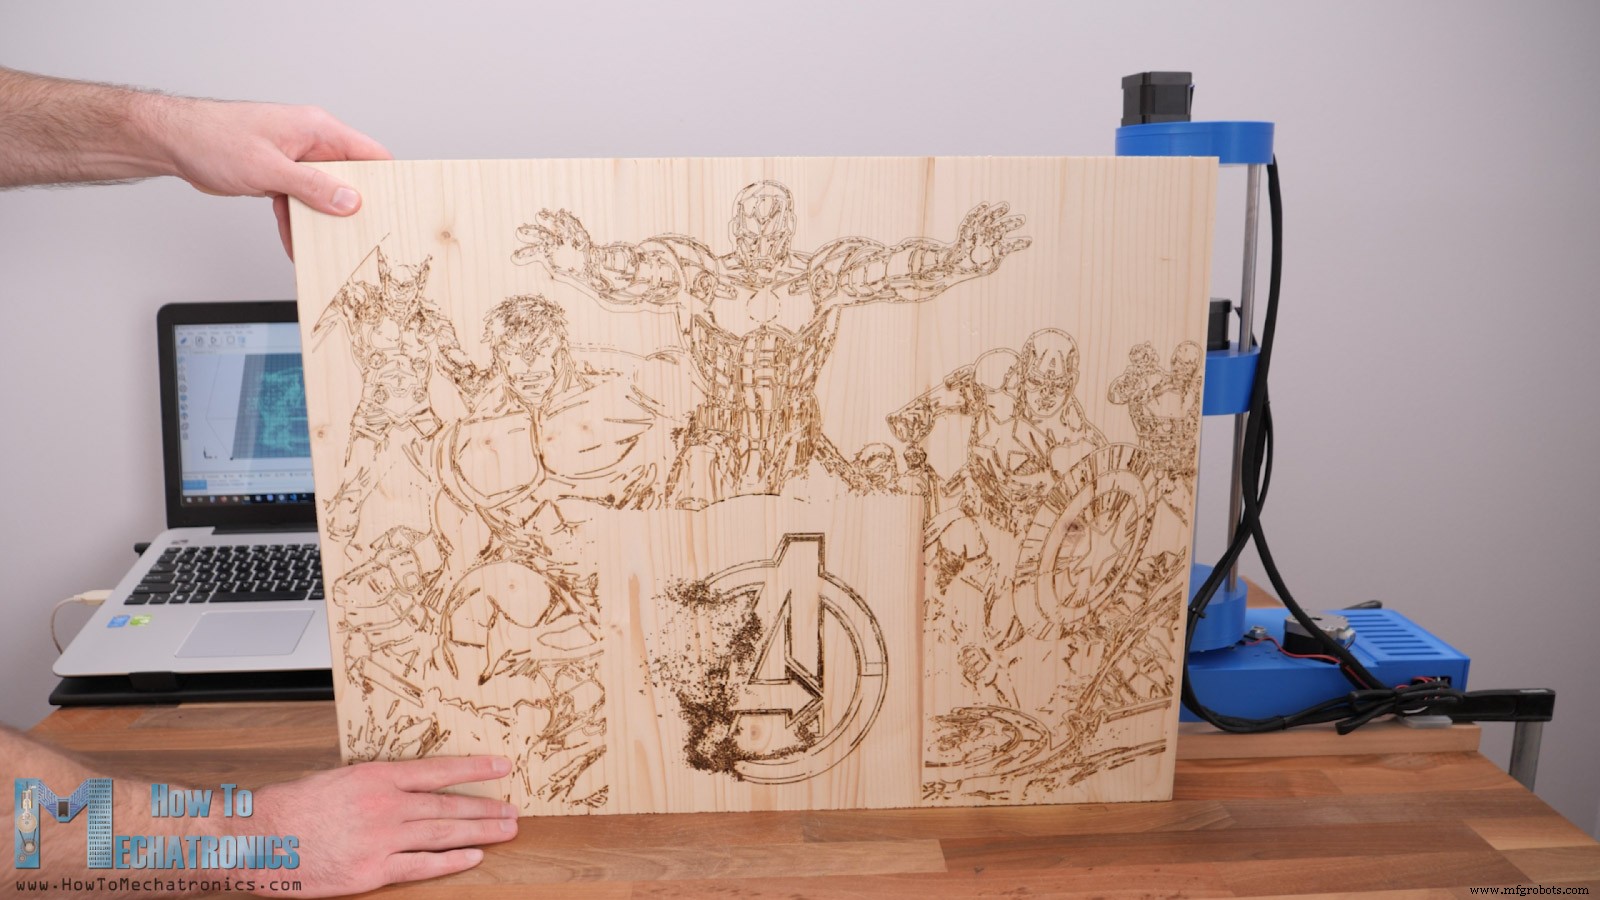
Tot slot: hoe ik deze grote tekening (600×450 mm) graveerde.
Robot op het werkstuk geplaatst om voor- en zijkanten te bereiken. Handmatig robot en werkstuk gecentreerd en parallel gezet.
In Marlin: nulpositie linksonder werkstuk (300 mm X, 150 mm Y van robot). Let op tekenen bij definieren. MANUAL_X/Y_HOME_POS ook aangepast.
Na firmware upload met nieuwe waarden: homing uitvoeren, laser naar nulpositie sturen, laser activeren voor verdere afstelling werkstukoriëntatie.
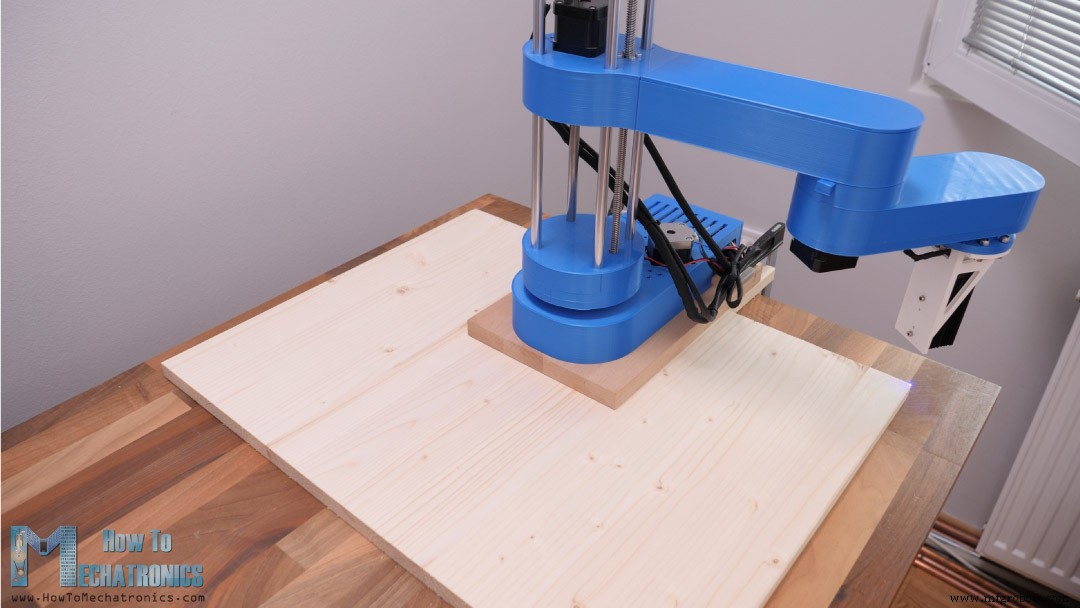
Met G01 commando's (rechte lijnen) kon ik checken en afstellen.
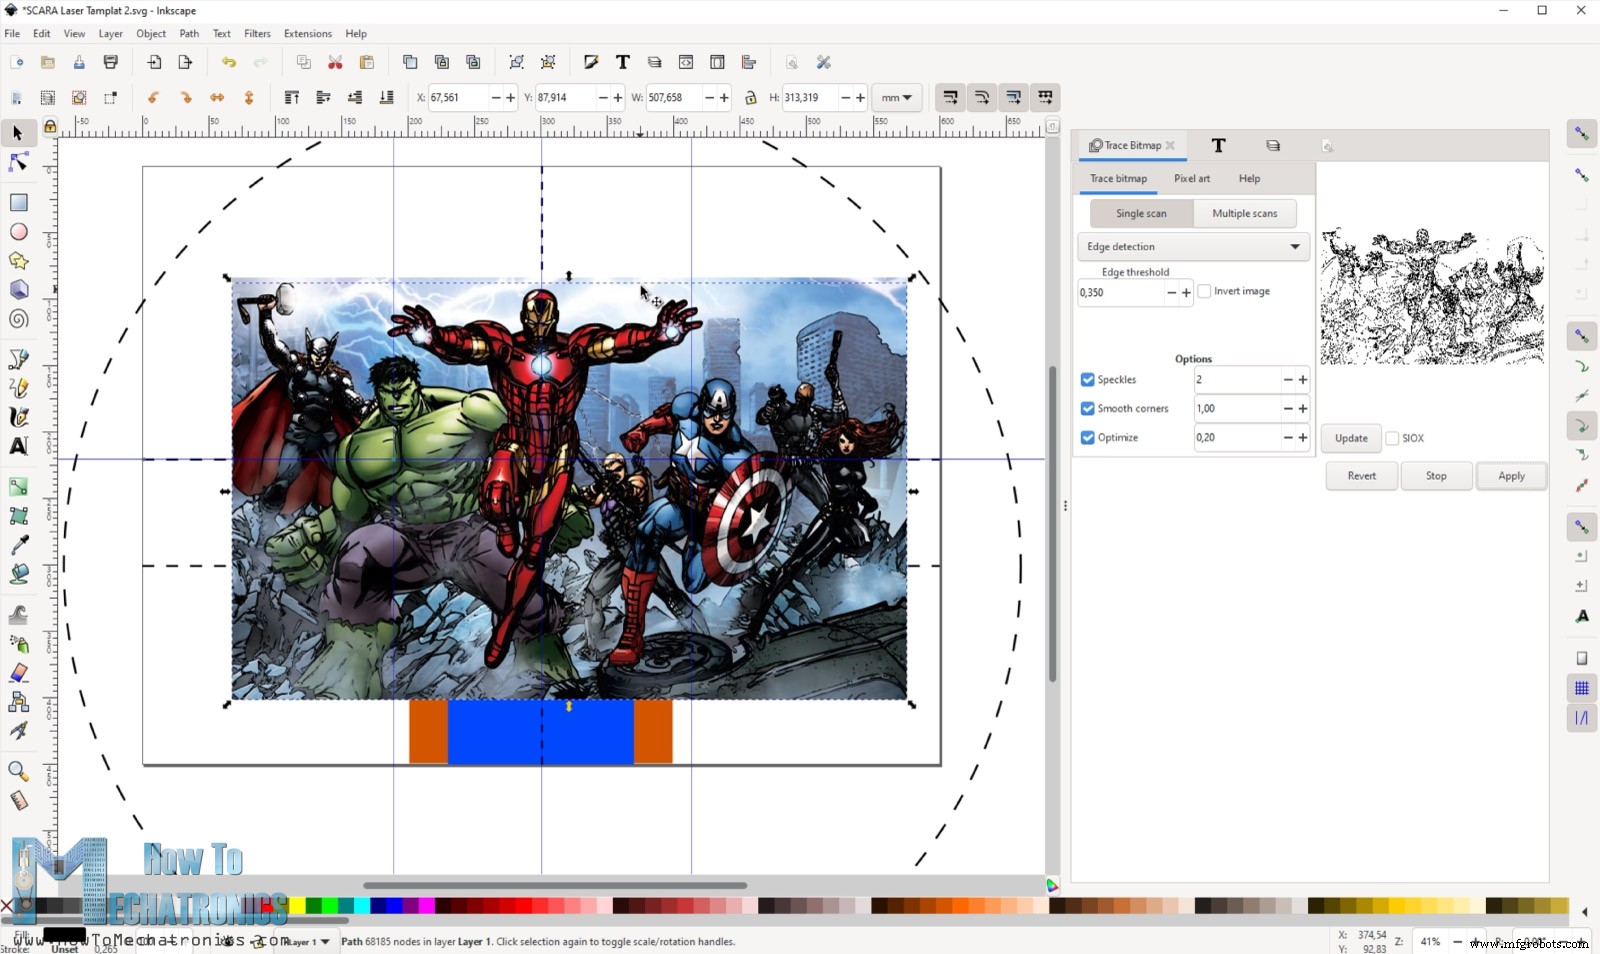
Voor de G-code van deze gravering maakte ik een sjabloon in Inkscape met deze configuratie. Hier zie ik waar de robot met de laser kan komen en pas de tekening aan.
Afbeelding downloaden, vectoriseren via Trace Bitmap.
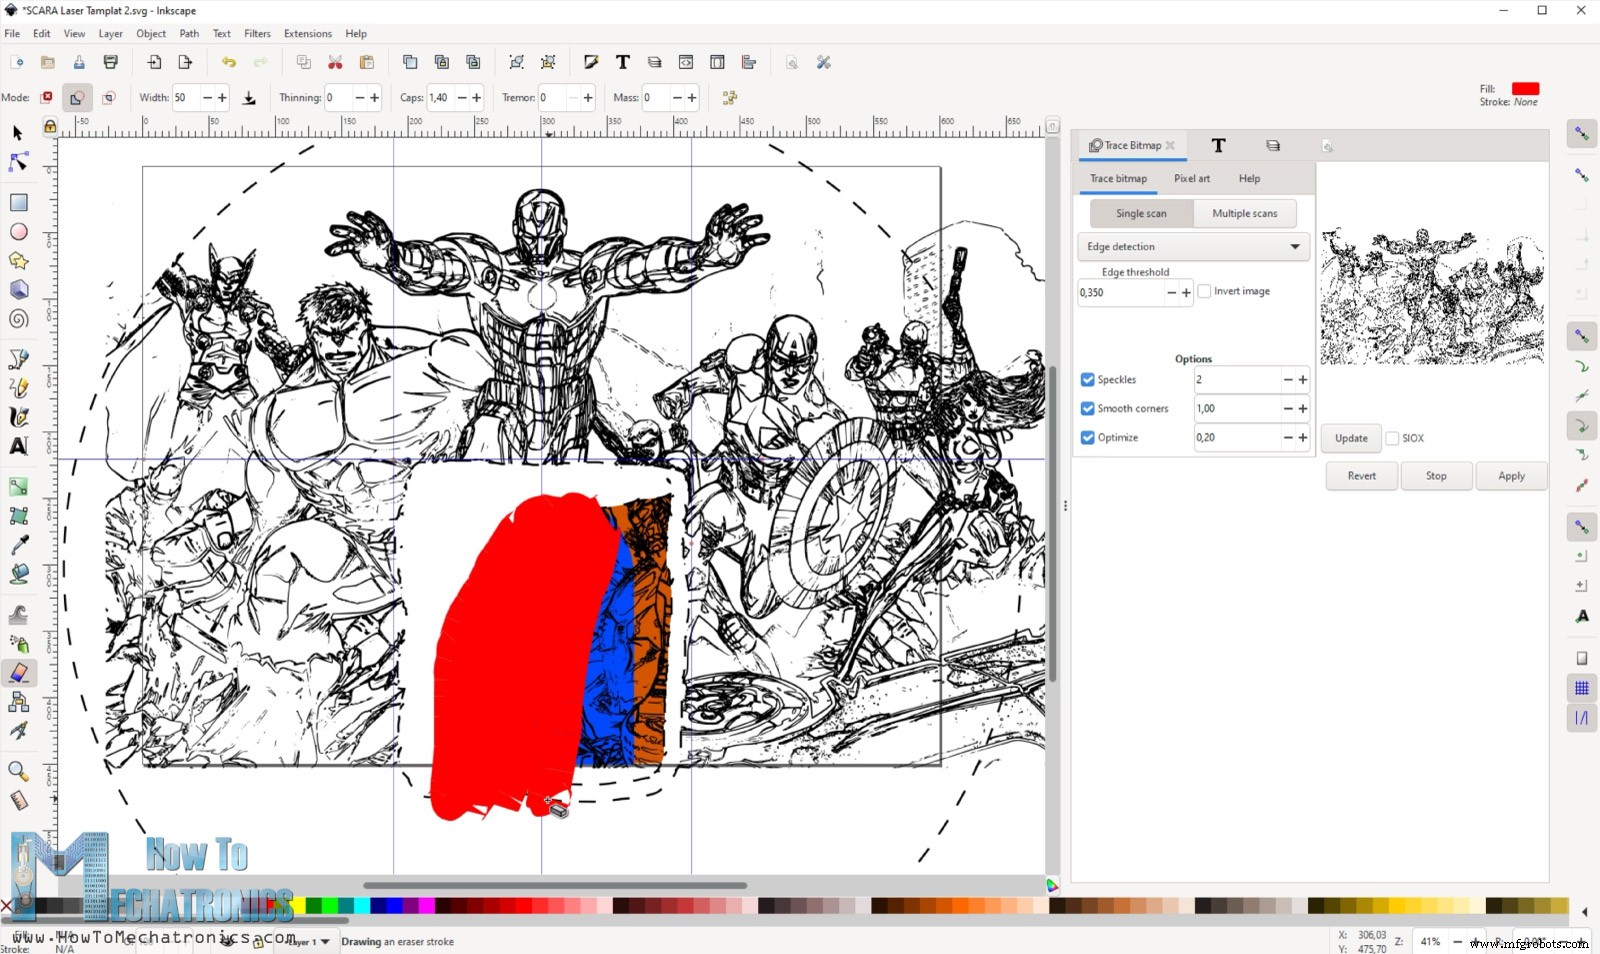
Schalen, positioneren, en met Gum-tool gebieden wissen waar robot zit en buiten bereik.
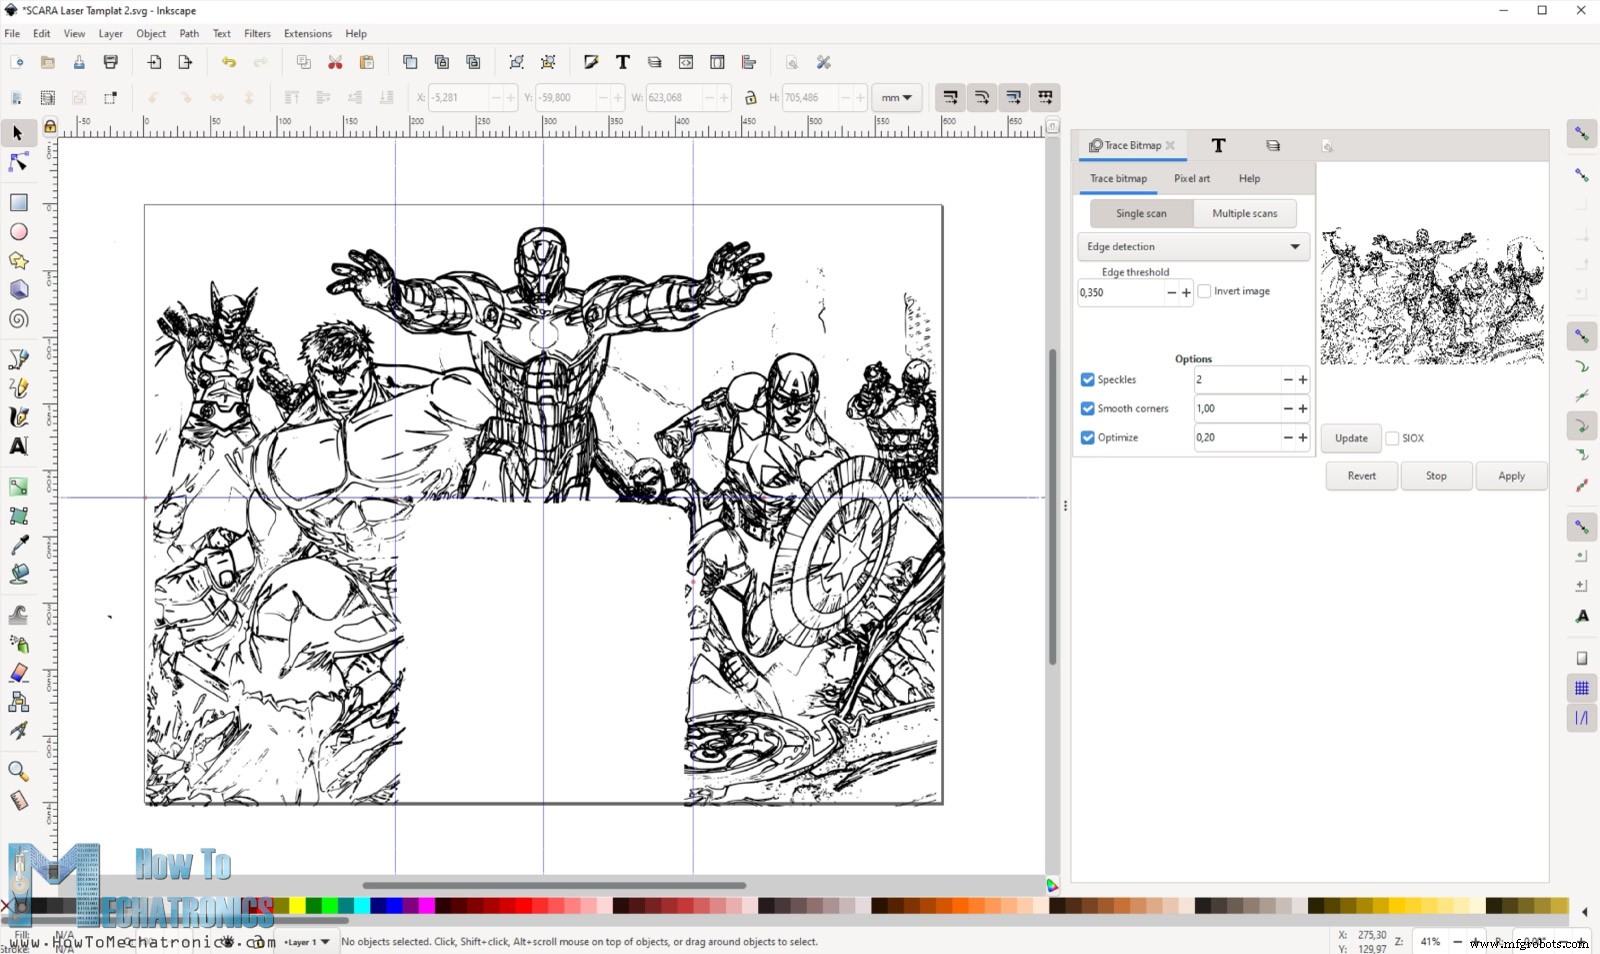
G-code genereren en machine laten werken. Duurde 4 uur.
Na afloop wilde ik het lege gebied (waar robot stond) vullen. Robot en werkstuk herpositioneren, en Marlin-parameters aanpassen voor nieuw werkgebied.
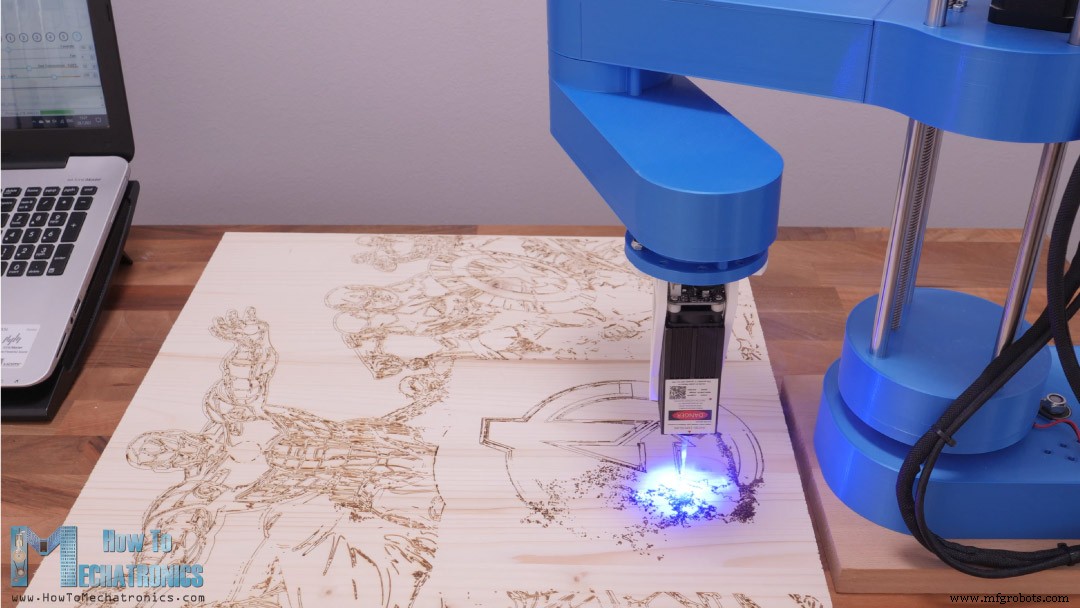
Deze methode vereist setup-werk, maar werkt geweldig. Ik ben tevreden met het resultaat.
Afsluiting
Hoewel er firmware-problemen waren, vond ik workarounds om de SCARA-robot als laser graveerder werkend te krijgen. De gravering is ver van perfect.
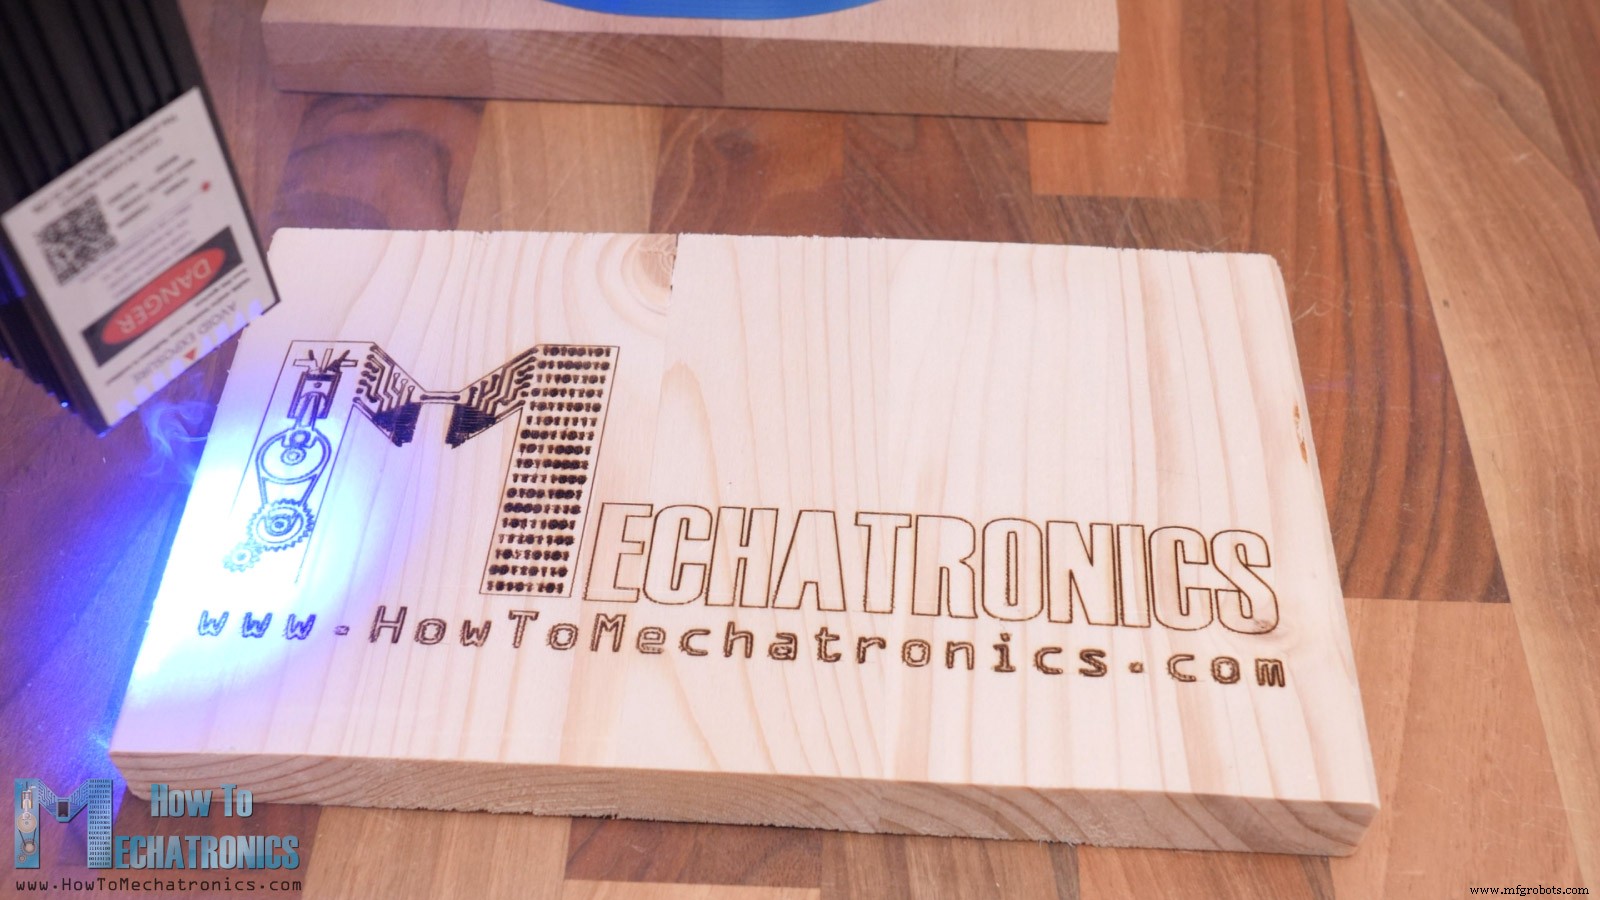
De robot is niet genoeg rigide en heeft backlash, dus geen perfect gladde bewegingen. Maar de lessen uit deze tutorial zijn toepasbaar op elke SCARA-robot voor betere resultaten.
Ik hoop dat je deze tutorial leuk vond en er iets van hebt geleerd. Vragen? Reacties hieronder. En bekijk mijn Arduino Projecten Collectie.
Productieproces
- Bouw een retro Numitron-klok met Arduino: Eenvoudig, betrouwbaar en energiezuinig
- Servo-gestuurde obstakelvermijdende robot: Bouw met Arduino & HC-SR04
- Bestuur Je Roomba Create 2 Met Arduino En Android: Stapsgewijze Handleiding
- Bouw een DIY Voltmeter met Arduino en Nokia 5110 Display – Stap-voor-Stap Handleiding
- MobBob: Bouw Je Eigen Arduino Robot, Naadloos Bestuurd via Android Smartphone
- Een nauwkeurig meetwieltje bouwen met Arduino Nano en draaiencoder
- Precieze Luchtkwaliteit Monitor met Sharp GP2Y1010AU0F Sensor
- 1D Pong-spel met Arduino en WS2812 LED-strip – Stap-voor-stap DIY handleiding
- DIY Handgebaren-gestuurde Arduino Robotarm – Stap‑voor‑Stap Bouwhandleiding
- Arduino robotarm besturen via speciale Android-app
- Arduino Nano eetrobot bouwen: stap-voor-stap handleiding