



Een Robot Boorsysteem Implementeren: Een Praktische Gids Voor Succes
U zoekt naar het implementeren van een robot boorsysteem in uw faciliteit. Wat moet u weten om te beginnen?
U bent misschien onzeker of robot booren echt geschikt is voor uw taak. Hebben robots voldoende prestaties voor nauwkeurig booren?
Er zijn diverse voordelen om robot booren te kiezen boven de alternatieven, inclusief meer flexibiliteit, verminderde handmatige tijd, en betere efficiëntie. Maar, om deze voordelen te krijgen, moet u ervoor zorgen dat u de robot op de juiste manier implementeert.
Dit artikel biedt een snelle gids om u te helpen beginnen met robot booren zonder de meest voorkomende fouten te maken.
Wat Is Robot Booren?
Robot booren is een type geautomatiseerde bewerkingsoperatie waarbij een boorgereedschap wordt bevestigd aan het einde van een industriële robot. In tegenstelling tot conventionele computer numerical controlled (CNC) boormachines, hebben robots een grotere werkruimte en kunnen ze complexere vormen aan.
Een van de grootste voordelen van het gebruik van robot boorsystemen is hun flexibiliteit. Met conventionele CNC-booren, bent u meestal beperkt tot booren in één of misschien twee vlakken. Met robots, kunt u echter booren in bijna elke oriëntatie die u wilt.
Deze flexibiliteit is heel duidelijk wanneer u kijkt naar projecten als het kunstwerk geproduceerd door RoboDK-gebruikers Neoset Designs voor kunstenaar Robert Longo een paar jaar geleden. Het kunstwerk bestond uit een enorme metalen bol die met duizenden gaten was geboord en op regelmatige intervallen over het oppervlak gepositioneerd.
U kunt dit type project alleen bereiken met robot booren. Handmatig booren zou te arbeidsintensief zijn en de nauwkeurigheid zou inconsistent zijn. Andere vormen van boorautomatisering zouden gewoon niet in staat zijn om vanuit zoveel verschillende oriëntaties te boren.
Zelfs als uw boorprojecten bescheidener zijn, kan deze flexibiliteit een waardevol activum zijn.
Werkt Robot Booren Echt? De Vraag Van Stijfheid
Een veelvoorkomende zorgen wanneer bedrijven voor het eerst kijken naar robotbewerking is dat er niet voldoende stijfheid zal zijn.
Conventionele CNC-machines hebben extreem stijve mechanische structuren. De stijfheid van een CNC-machine is vaak meer dan 50 Newton per micrometer. Dit stelt ze in staat om zeer hoge nauwkeurigheid te bereiken zelfs bij het bewerken van harde materialen.
Robots hebben inderdaad een lagere stijfheid dan conventionele CNC-machines. Industriële robotarmen hebben vaak een stijfheid van slechts 1 Newton per micrometer. Dit betekent dat ze 50 keer minder kracht kunnen weerstaan dan conventionele machines.
Wat betekent dit in de praktijk?
Bij hoge krachten en harde materialen, zal het boorgereedschap van een robot meer uibuigen dan dat van een CNC-machine. Dit komt neer op lagere nauwkeurigheid in dergelijke gevallen.
Is Lagere Stijfheid Een Probleem? Het Hangt Af Van Het Materiaal
Echter, de lagere stijfheid van robots vergeleken met CNC-machines is niet noodzakelijk een slecht ding.
Zelfs de stijfste CNC-machine ter wereld zal tot een bepaalde mate uibuigen. De vraag is hoeveel uibuiging acceptabel is.
Wanneer u een robot boorsysteem kiest, moet u nauwkeurig letten op de materiaaleigenschappen. Met de juiste combinatie van robot en werkstukmateriaal, kunt u ervoor zorgen dat uw robot boorsysteem voldoende stijfheid heeft voor uw gekozen taak.
Wat Is De Beste Robotarm Voor Booren?
Welke industriële robotarm moet u kiezen voor booren?
De beste robot voor u zal de zijn die aan al uw prestatiecriteria voldoet terwijl het binnen uw budget blijft.
Veel robotmodellen zijn geschikt voor het boren van sommige materialen. Echter, alleen enkele zullen goed zijn voor het materiaal waarmee u werkt en de prestatie-eisen van uw taak.
Factoren die robot booren beïnvloeden omvatten:
- De stijfheid van de robot, zoals we hierboven uitlegden.
- Hoe de robot trillingen afhandelt.
- De eindwerktuig-opties voor robotbewerking.
- Programmeeropties voor de robot.
De snelste, eenvoudigste manier om al deze factoren te beoordelen is om uw robotdistributeur of integrator te vragen. Zij zullen het meest vertrouwd zijn met hun catalogus van robotmodellen en weten welke geschikt is voor uw behoeften.
Eigenschappen zoals stijfheid staan vaak niet op de datasheets voor industriële robots. Er zijn diverse analytische methoden die u kunt gebruiken om de stijfheid van een robotarm te berekenen, maar het is meestal beter om gewoon de fabrikant te vragen.
Hoe Een Robot Boorsysteem Te Implementeren
Het implementatieproces voor robot booren is erg vergelijkbaar met andere robotbewerkingsprojecten.
U moet beginnen met het beoordelen van de behoeften van uw taak en het vergelijken van de diverse robots op de markt. U kunt onze Robot Library gebruiken om robots met specifieke kenmerken (zoals herhaalbaarheid en payload) in te perken, maar u zult de fabrikant moeten vragen om details over stijfheid.
Wanneer u uw robot heeft beslist, is de volgende keuze uw robot eindwerktuig. Hiervoor kunt u een bewerkings- of boorspindel gebruiken.
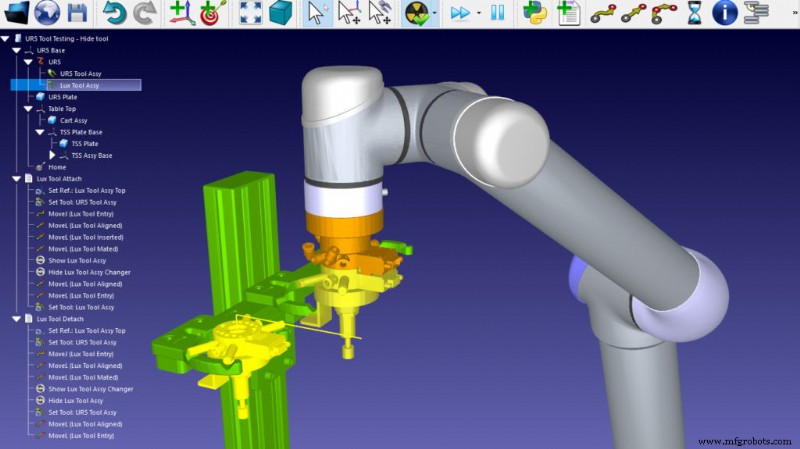
Ten slotte, zult u de robot moeten programmeren…
Uw Robot Boormachine Programmeren
Een veelvoorkomende uitdaging bij het programmeren van een robot boorsysteem is het grote aantal punten in een booroperatie.
In tegenstelling tot lassen, kunt u de robot niet gewoon instrueren om langs een rechte lijn te bewegen. U moet de robot naar elk boorgat op het oppervlak van het werkstuk sturen. Dit kan programmeren zeer arbeidsintensief maken.
U kunt uw programmering aanzienlijk versnellen door een programmeertool te gebruiken die puntprogrammering incorporeert.
Bijvoorbeeld, RoboDK's PointFollow wizard stelt u in staat om een set boorpunten te laden als een simpel tekstbestand. Het heeft ook de mogelijkheid om een kromme of rechte lijn automatisch om te zetten in een set regelmatig verdeelde gaten voor booren.
U kunt ontdekken hoe u boorprogramma's programmeert met deze functie op onze documentatiepagina.
Wat voor aspect van robot booren is het meest uitdagend voor u? Vertel het ons in de reacties hieronder of sluit u aan bij de discussie op LinkedIn, Twitter, Facebook, Instagram, of in het RoboDK Forum.
Industriële robot
- Een Arduino-aangedreven Robot Bouwen met Raspberry Pi: Een Stap-voor-Stap Gids
- Consistentie verbeteren met autonome spuitrobots
- Hoe verfrobots herwerk reduceren, consistentie verhogen en kosten besparen
- Hoe robots volledige autonomie bereiken: van waarnemen tot handelen
- Whitepaper: Ontgrendel uw automatiseringspotentieel – 7 bewezen stappen naar laag-risico, hoge-opbrengst robotprojecten
- Robotmagazijnsystemen: Definitie, Toepassingen en Voordelen
- De Ideale SCARA Robot Kiezen: Uitgebreide Gids voor Fabrikanten
- Robot Machine Tending: Definitie, Functies en Industriële Voordelen
- Versnel Robotlas Training: Tijd Winst, Efficiëntie Boost
- Java EE Applicaties Implementeren Op Microsoft Azure: Een Stapsgewijze Gids
- DevOps in de Cloud Implementeren: Een Bewezen Blauwdruk voor Digitale Transformatie