



Waarom Industriële Robotintegratie Stagnert – en Hoe Te Versnellen
Industriële robotintegratie is een gespecialiseerde vak die op geschoolde oplossingsarchitecten vertrouwt om fabrikanten naar nieuwe productiviteitshoogtes te drijven. Toch, ondanks vooruitgang, worstelen veel integrators met persistente obstakels die de reikwijdte en scope van robotische implementaties beperken.
Deze uitdagingen voortvloeien niet alleen uit een schaarste aan talent, maar ook uit de veeleisende, vaak herhalende aard van integratiewerk, dat in veel productieomgevingen beperkte rendementen oplevert. Het kernprobleem ligt in de robotica zelf: programmeren blijft een complexe, arbeidsintensieve taak, en moderne robots missen de flexibiliteit om high-variëteit onderdelen of ongestructureerde omgevingen zonder uitgebreide customisering aan te kunnen.
Terwijl 3D-visie, sensorfusie en AI grotere autonomie beloven, zijn de benodigde software en expertise nog niet gerijpt tot een niveau dat integratie echt vereenvoudigt. Wanneer deze kloven overbrugd worden, kunnen integrators een breder spectrum van industrieën, processen en diensten ontgrendelen die voorheen onbereikbaar waren.
Programmeercomplexiteit Blijft Bestaan Ondanks Innovaties
Een proces honderdduizenden keren automatiseren zonder falen blijft een kenmerk van moderne industriële robotica. Leidende leveranciers als FANUC, Kuka, ABB, Kawasaki, Universal Robots, en opkomende niche-spelers levereren allemaal robots die aan strenge prestatienormen voldoen. Vooruitgang in materialen heeft deze machines lichter, gewender en preciezer gemaakt dan ooit, wat een reeks gespecialiseerde capaciteiten mogelijk maakt.
Echter, elk robot's ontwerpkeuzes creëren uiteenlopende programmeervereisten en geschiktheid taken. Expert-integrators kunnen deze nuances navigeren, maar de beperkte beschikbaarheid van vaardigheden en het gefragmenteerde ecosysteem hinderen bredere adoptie nog steeds.
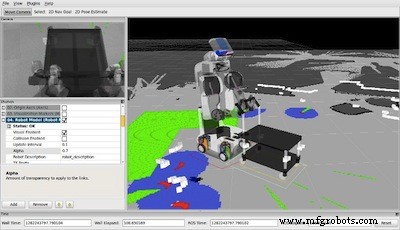
ROS, geïntroduceerd in 2007, bood een unified framework voor academici en vroege adopters, maar faalde in het oplossen van de kernbeperkingen die industriële integrators tegenkomen: de behoefte om arbeidszware planning, programmering en validatie voor elk uniek onderdeel of ruimtelijke configuratie te omzeilen. Zonder een robuuste, cross-platform middleware die deze complexiteiten abstraheert, blijft integratietijd onveranderd.
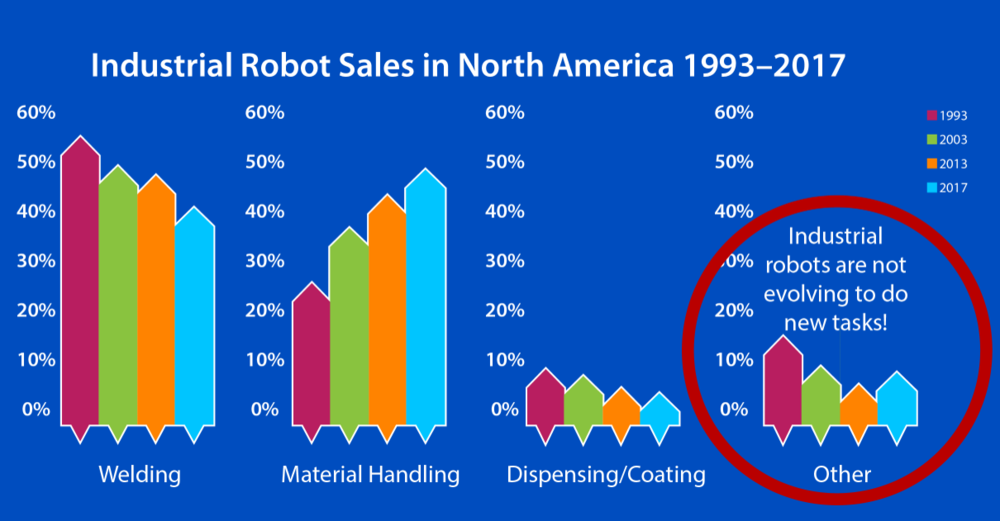
De Beperking van Small Batch Integratie
Een middleware-oplossing kan integratie niet versnellen als elk nieuw product, proces of programma nog steeds een volledig gecustomiseerde, gevalideerde cyclus vereist. Zelfs met vereenvoudigde programmeerinterfaces, blijft de tijdsinvestering voor elk uniek scenario substantieel.
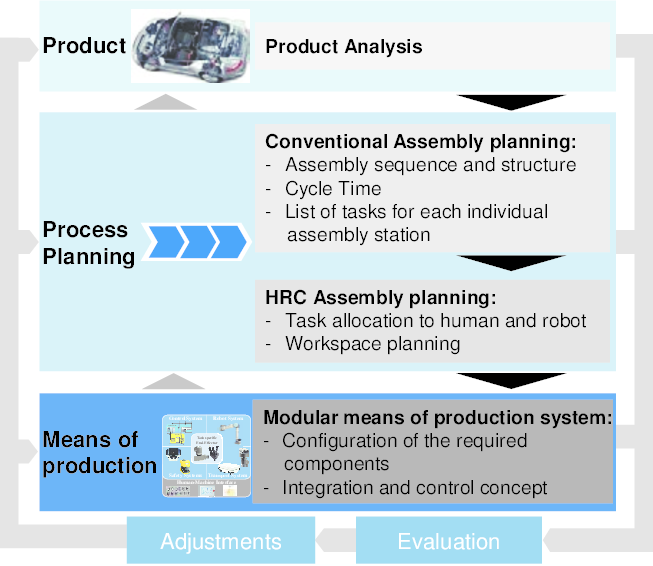
Leveranciers promoten makkelijkere talen en mens-machine interfaces, toch vereist elke taak nog steeds handmatige programmering en daaropvolgende validatie. Machine shops die robots adoptieren voor beperkte, herhaalbare runs kunnen bescheiden winsten behalen, maar de algehele productiviteitsopwaarts is beperkt, en kansen voor integrators om diensten te diversifiëren blijven beperkt.
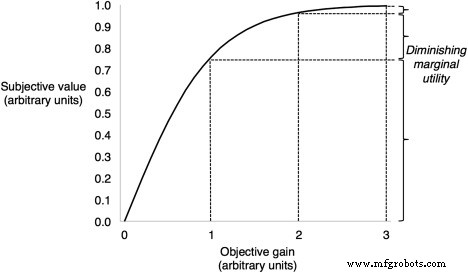
Voor high-mix fabrikanten – die duizenden SKU's produceren – daalt de marginale nut van robotica zo laag dat weinig automatisering adopteren. Integrators moeten manieren vinden om de programmeerlast te elimineren of drastisch te verminderen om robots haalbaar te maken over diverse onderdeelsets en processen.
De sleutel ligt in robots in staat te stellen om onderdelen en omgevingen in real-time te perceperen en te reageren. Vooruitgang in 3D-visie en AI kan, in theorie, robots in staat stellen om zelf te programmeren op basis van sensorische input – zodra de juiste software en vaardigheden op hun plaats zijn.
Naast Visie: De Opkomst van Sensorfusie
Sensorfusie – oorspronkelijk gepopulariseerd door apparaten als Microsoft's Kinect – heeft zich ontwikkeld om data van meerdere sensoren te fusioneren, wat robuuste omgevingsbegrip geeft. Het aandrijft nu zelfrijdende auto's, autonome mobiele robots, en zelfs medische apparaten.
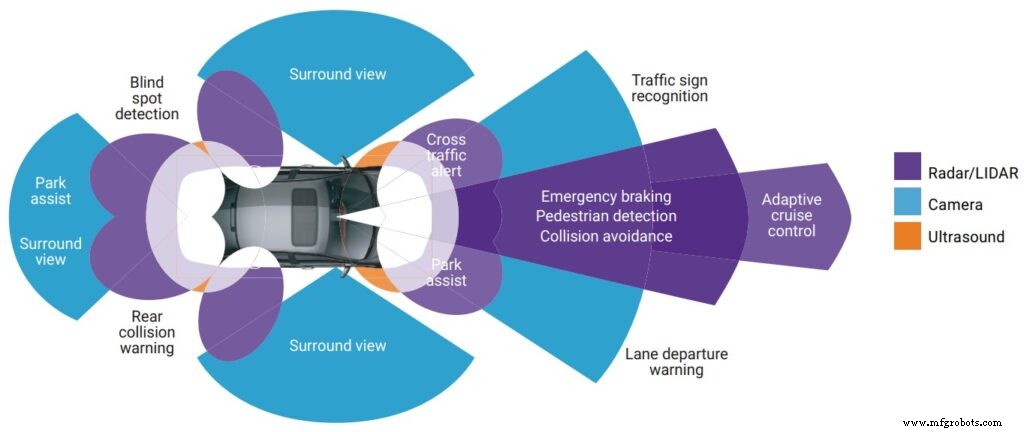
Hoewel veel fabrikanten Industrie 4.0 en IoT omarmen voor remote monitoring en voorspellend onderhoud, blijft machinevisie integreren in robotica een grensgebied. Door robots uit te rusten met de capaciteit om objecten in de ruimte te identificeren, kunnen we hetzelfde autonomieniveau naar fabriekvloeren brengen dat zelfrijdende auto's op de weg genieten.
Huidige oplossingen bestaan, maar ze richten zich doorgaans op hoog verfijnde scenario's of off-the-shelf sensorkits van grote leveranciers, vaak beperkt tot simpele pick-taken. Totdat robots programma's autonoom kunnen genereren vanuit visuele data, zullen incrementale winsten domineren in high-mix omgevingen.
Uitbreiden Naar Nieuwe Markten met Shape-to-Motion™
Integrators die kijken naar onontgonnen industrieën kunnen Omnirobotics' Shape-to-Motion™ Technologie een krachtige enabler vinden. Door 3D-visie, AI en geavanceerde proceskennis te benutten, identificeert deze technologie objecten op vorm, plant en voert unieke robotbewegingen voor elk onderdeel in real-time uit – terwijl compatibel blijft met bestaande robotbewegingsdrivers.
Shape-to-Motion™ ontgrendelt high-mix toepassingen in luchtvaart, zware apparatuur, meubelen, apparaten, en verder, waar coating- of afwerkingsprocessen precisie eisen over een groot aantal onderdelen. Dit elimineert de knelpunt van handmatige programmering en opent nieuwe inkomstenstromen voor integrators.
Omnirobotic biedt zelf-programmerings-technologie die robots laat zien, plannen en cruciale industriële spuit- en afwerkingsprocessen uitvoeren. Onze Shape-to-Motion™ Technologie genereert unieke robotbewegingen in real-time voor elk onderdeel en vereiste. Zie wat voor terugverdientijd je eruit kunt halen hier.
Industriële robot
- Industriële Robots: Ontwerp, Productie en Toekomstige Trends
- Productie gerevolutioneerd: 21e-eeuwse industriële robotica
- De beste industriële verfrobots kiezen voor optimale kwaliteit en efficiëntie
- Gearticuleerde robots: De ultieme gids voor de meest veelzijdige industriemachines
- Industriële Robots 101: Typen & Toepassingen voor Efficiënte Productie
- 12 Toonaangevende Industriële Robottoepassingen: Efficiëntie & Veiligheid Verhogen
- Robot levensduur maximaliseren: Expert preventieve onderhoudsstrategieën
- 6 Cruciale Stappen Voor Naadloze Industriële Robotintegratie
- Hoe Industriële Robots de Autoproductie Revolusioneren
- Ro-buste Industriële Robotoplossingen voor Extreme Magazijnomstandigheden
- De Top 3 Mythes Over Industriële Robotintegratie Ontkracht