



Industriële Robots 101: Typen & Toepassingen voor Efficiënte Productie
Ontdek de verschillende typen industriële robots en hun unieke mogelijkheden. Krijg een duidelijk inzicht in de toepassingen van elk type robot vandaag nog: robotarmen, mobiele robots, luchtvaartuigen (drones), onderwaterrobots en cobots.
Hoe bepaal je welk type industriële robot het beste past?
Er zijn zoveel verschillende typen robots op de markt - hoe weet je welke je moet kiezen? Net als bij veel ontwerp- en engineeringkwesties geldt: "vorm volgt functie". Dat wil zeggen, het benodigde type robot hangt af van de beoogde functie. Moet de robot worden bevestigd aan de vloer of een ander oppervlak, of moet hij mobiel zijn? Hoeveel eenheden per uur moet de robot kunnen verwerken? Wat is het maximumgewicht dat de robot moet tillen? Als de robot vast zit op één plek, wat is de grootte van de werkruimte? Is de werkruimte rechthoekig of cirkelvormig? Door deze vragen te beantwoorden, verklein je de keuzes snel en selecteer je het ideale type industriële robot voor je doeleinden.
In dit artikel onderzoeken we verschillende typen robots, hun sterke en zwakke punten, en hoe je bepaalt wat je ervoor kunt gebruiken.
Inhoud van dit artikel
- Stationaire Robots (Robotarmen)
- Autonome Mobiele Robots
- Vliegende Robots (Luchtdrones)
- Onderwaterrobots
- Hoe je het ideale robottype voor je organisatie vindt
Stationaire Robots (Robotarmen)
Er zijn zeven hoofdtypen stationaire robots beschikbaar op de markt. Met stationair bedoelen we robots die aan de vloer, het plafond of een ander oppervlak zijn bevestigd - ze zijn niet mobiel. Over het algemeen zijn stationaire robots robotarmen ontworpen voor taken als pick-and-place, sorteren, assembleren, lassen en afwerken.
Hier bekijken we de verschillende typen robotarmen, hun kenmerken en toepassingen.
- Gegelenkte Robotarmen
- Cartesiaanse of Rechthoekige Robots
- SCARA Robots
- Pool- of Sferische Robots
- Delta- of Parallelle Robots
- Gantry Robots
- Cilindrische Robots
- Collaboratieve Robots / Cobots
Gegelenkte Robotarmen
Voordelen: Meest flexibele beweging van alle robotarmtypen. Kan krachtig zijn, in staat om zware objecten te tillen.
Nadelen: Moet mogelijk afgeschermd worden. Langzamer dan sommige andere robotarmen. Duurder dan andere robotarmen. Heeft geavanceerdere besturingssystemen nodig.
In vergelijking met andere typen robotarmen lijkt de beweging van een gegelenkte robotarm het meest op die van een menselijke arm. Een typische gegelenkte arm heeft zes assen, of gewrichten. Er kunnen er meer of minder zijn, afhankelijk van de toepassing en de fabrikant. Hoe meer gewrichten een robot heeft, hoe vloeiender en minder "robotachtig" de beweging wordt. Deze bewegingsvrijheid wordt beschreven door Mate van Vrijheid.
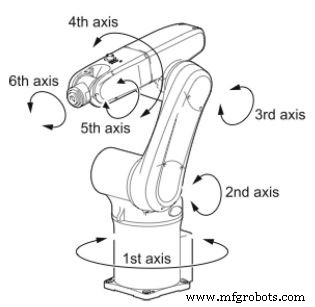
Interessant feit: Ontwerpers van kunstmatige handen beschouwen de menselijke hand als 27 graden vrijheid te hebben. Een menselijke arm heeft 7 graden vrijheid, voor een gecombineerde totaal tussen arm en hand van 34 graden vrijheid.
Om alle subtiele manieren waarop de menselijke arm en hand kunnen bewegen na te bootsen, zou te duur en complex zijn voor een industriële robot. Het is algemeen geaccepteerd dat 6 graden vrijheid in een industriële robotarm voldoende zijn om bijna elke benodigde taak uit te voeren.
De robot kan geen piano spelen, maar dat hoeft ook niet!
Afhankelijk van de toepassing kan een robotarm worden uitgerust met een gripper, het robotische equivalent van een hand. Meestal zijn robotgreppers veel eenvoudiger dan de menselijke hand. Soms zijn ze zo simpel als een zuignap of een elektromagneet. Of misschien wordt een drieduimige, zachte gripper gebruikt om kwetsbare objecten op te pakken, zoals vers fruit of een ei. Er zijn veel verschillende typen greppers, en nog geen enkele robotgripper is gevonden die alle toepassingen kan hanteren.
Alternatief kan de End-of-Arm Tooling (EoAT), zoals het heet, een soort gereedschap zijn, misschien een draaiend gereedschap dat een boorbithoudt, of een andere bit, voor afgraten, slijpen of frezen. Er zijn veel mogelijkheden, waaronder gespecialiseerde EoAT voor lassen, schilderen, schuren, lasersnijden, en nog veel meer.
Gegelenkte robots zijn zeer flexibel omdat al hun gewrichten kunnen draaien, in tegenstelling tot lineaire of translatiegewrichten, die alleen in een rechte lijn kunnen bewegen.
Gegelenkte robots worden gebruikt in toepassingen als pick-and-place, booglassen, puntlassen, verpakken, machine tending, en materiaalhantering. De mogelijkheid om bogen (of vergelijkbare patronen) in moeilijk bereikbare plekken te produceren, maakt gegelenkte robots een goede kandidaat voor de automobielindustrie en andere productie die deze mogelijkheid vereist.
Historisch gezien waren grote en krachtige gegelenkte robotarmen die objecten van een ton of meer konden tillen, niet uitgerust met sensoren die hen bewust maakten van hun omgeving. Als een persoon in de weg van zo'n robot kwam, kon hij of zij Ernstig gewond of zelfs gedood raken.
Als gevolg hiervan moeten dergelijke robotarmen worden gescheiden in een eigen ruimte. Alleen gekwalificeerd personeel dat de werking van de robot volledig begrijpt, mag de afgeschermde of omheinde ruimte binnenkomen waarin zo'n robot opereert.
Echter, als een gegelenkte robotarm is uitgerust met geschikte sensoren en besturingssoftware, kan hij veilig om mensen heen opereren. Bijvoorbeeld, door computervisie met een camera of misschien een LiDAR-sensor te gebruiken, kan zo'n robot, als hij waarnemt dat er iets in de weg zit van zijn bewegingspad, of zelfs dat een persoon of object zich nादert en nog niet in de weg zit, de robot vertragen of stoppen. Andere sensoren kunnen een botsing detecteren - als de arm ergens tegenaan botst, stopt hij en/of keert hij de omgekeerde kant op. Meestal zijn gegelenkte armen die veilig zijn om naast mensen te laten werken, ontworpen om beperkt te zijn in hun snelheid en kracht.
Cartesiaanse of Rechthoekige Robots
Voordelen: Eenvoudig besturingssysteem. Afhankelijk van het model kunnen ze zware objecten tillen. Nauwkeurig. Stijf in alle drie de assen. Goedkoper dan gegelenkte armen.
Nadelen: Kunnen geen rotatiebewegingen uitvoeren.
Deze robots gebruiken het Cartesiaanse coördinatensysteem (X, Y en Z) voor lineaire bewegingen langs de drie assen (vooruit en achteruit, omhoog en omlaag, en van links naar rechts). Alle drie de gewrichten zijn translatief, wat betekent dat de beweging van het gewricht beperkt is tot het bewegen in een rechte lijn. Daarom worden dergelijke robots ook "lineaire" robots genoemd.
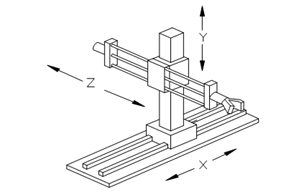
Cartesiaanse robots kunnen worden gebruikt voor pick-and-place, materiaalhantering, verpakkingsautomatisering, opslag en ophalen, snijden en boren, en nog veel meer toepassingen.
Ze zijn stijf in alle drie de dimensies, wat ze zeer nauwkeurig en herhaalbaar maakt. Ze zijn eenvoudiger dan gegelenkte robotarmen, met eenvoudigere softwarebesturing, en kunnen goedkoper zijn, afhankelijk van de toepassing.
Gantry Robots - Een Type Cartesiaanse Robot
Voordelen: Afhankelijk van het model kunnen ze zware objecten tillen. Kunnen erg groot worden, de hele lengte van het bedrijf bespannen, indien gewenst. Kunnen erg kosteneffectief zijn voor de juiste toepassingen.
Nadelen: Kunnen geen rotatiebeweging uitvoeren.
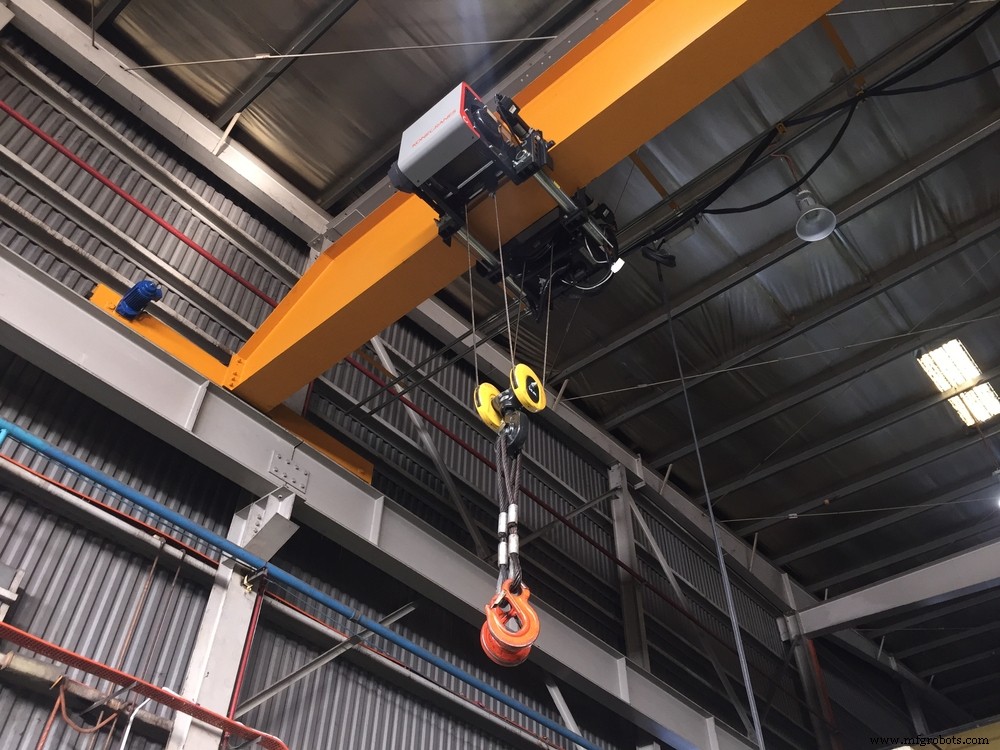
Cartesiaanse of lineaire robots kunnen worden geconfigureerd als gantry robots. Gantry robots bewegen langs een bovenste rail. Afhankelijk van hun ontwerp kunnen gantry robots zeer zware lasten hanteren en ze snel en precies verplaatsen. Ze kunnen ook erg groot gemaakt worden, indien nodig, en de hele vloerruimte van een faciliteit bedekken. Kleinere gantry robots kunnen nuttig zijn voor pick-and-place en andere operaties die hoge nauwkeurigheid en goede stijfheid vereisen.
Omdat het bewegingscontroleaspect van de lineaire robot relatief simpel is, is het vaak goedkoper dan andere typen robots en kan het een hoogst kosteneffectieve oplossing zijn voor veel automatiseringstaken.
De werkruimte van een Cartesiaanse robot is rechthoekig. Door de verticale beweging toe te voegen, is de werkruimte in de vorm van een doos.
SCARA Robots
Voordelen: Uitstekend voor veel assemblage-toepassingen. Snel en nauwkeurig. Kosteneffectief voor assemblage-operaties.
Nadelen: Niet zo flexibel als gegelenkte armen. Niet zo nauwkeurig als Cartesiaanse armen. Niet zo snel als Delta robotarmen.
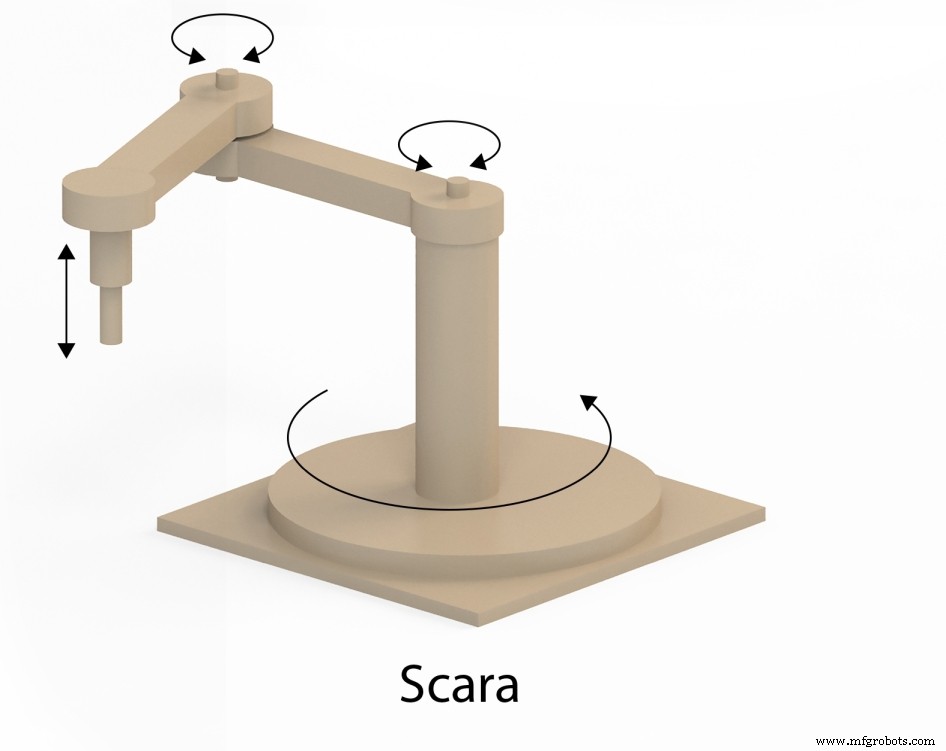
SCARA robots (Selective Compliance Assembly Robot Arm) zijn vergelijkbaar met Cartesiaanse robots in het sens dat ze bewegen in 3 gewrichten of assen. In tegenstelling tot Cartesiaanse robots zijn er echter twee van de gewrichten van SCARA robots rotatief. Ze zijn daarom in staat tot complexere bewegingen dan Cartesiaanse robots. Ze zijn over het algemeen sneller en hebben meer bewegingsvrijheid, maar zijn minder precies dan Cartesiaanse robots.
Interessant Feit: Het wijdverspreide gebruik van SCARA robots revolutioneerde de kleine elektronica-industrie. Vanwege hun kleine voetafdruk, eenvoud en ontwerpkenmerken, zijn ze uniek geschikt voor dit toepassingsgebied en hebben zich bewijs geleverd als hoogst kosteneffectief.
Zoals de "assemblage" in de naam impliceert, is de SCARA robotarm uitgevonden voor assemblage-toepassingen. De SCARA robot werd in 1981 gecreëerd door Hiroshi Makino aan de Yamanashi Universiteit in Japan. De "compliance" in de naam verwijst naar een zekere mate van "geven". Dat wil zeggen, als je een SCARA robot in het horizontale vlak duwt, geeft hij een beetje - hij beweegt, hij is niet totaal stijf. In het verticale vlak echter is een SCARA robot vrij stijf, en hij zal niet "geven" als je hem in deze richting duwt. Daarom heeft hij "selectieve" compliance. Hij is compliant in het horizontale vlak, en niet in het verticale vlak.
Selectieve compliance is best wel nuttig in assemblage-operaties waarbij een onderdeel in een printplaat moet worden geïnsereerd, bijvoorbeeld. Dit soort assemblage vereist vaak dat een onderdeel in een gat past. Het centreren van het onderdeel in het gat vereist vaak een beetje "compliance" om het middelpunt te vinden - een beetje wobbelen, of een beetje "geven". Vervolgens moet de inservoerkracht, naar beneden bewegend, stevig en stijf zijn.
SCARA robots zijn minder stijf dan Cartesiaanse robots en zijn ook beperkt in het gewicht dat ze kunnen tillen, in vergelijking met de Cartesiaanse robot die vrij zware objecten kan tillen. SCARA robots hebben een kleine voetafdruk en worden over het algemeen gebruikt voor toepassingen waarbij de afstanden die moeten worden afgelegd, relatief klein zijn. Ze hebben minder graden vrijheid dan de gegelenkte armen. Aan de andere kant hebben ze een hoge mate van nauwkeurigheid en zijn vrij herhaalbaar. En ze zijn goedkoper dan een gegelenkte arm.
De werkruimte van een SCARA robot is cilinder-vormig, wat ook een overweging is bij het bekijken van de toepassing. SCARA robots zijn over het algemeen sneller dan gegelenkte armen, hoewel niet zo snel als Delta robots.
Pool- of Sferische Robots
Voordelen: Eenvoudiger besturingssysteem dan gegelenkte arm. Kan lange reikwijdte hebben. Zeer goed voor veel lastoepassingen. Kan sneller zijn dan gegelenkte arm.
Nadelen: Niet zo flexibel als gegelenkte robotarmen. Oudere technologie. Heeft vaak een tamelijk grote voetafdruk nodig. Niet zo snel als Delta armen.
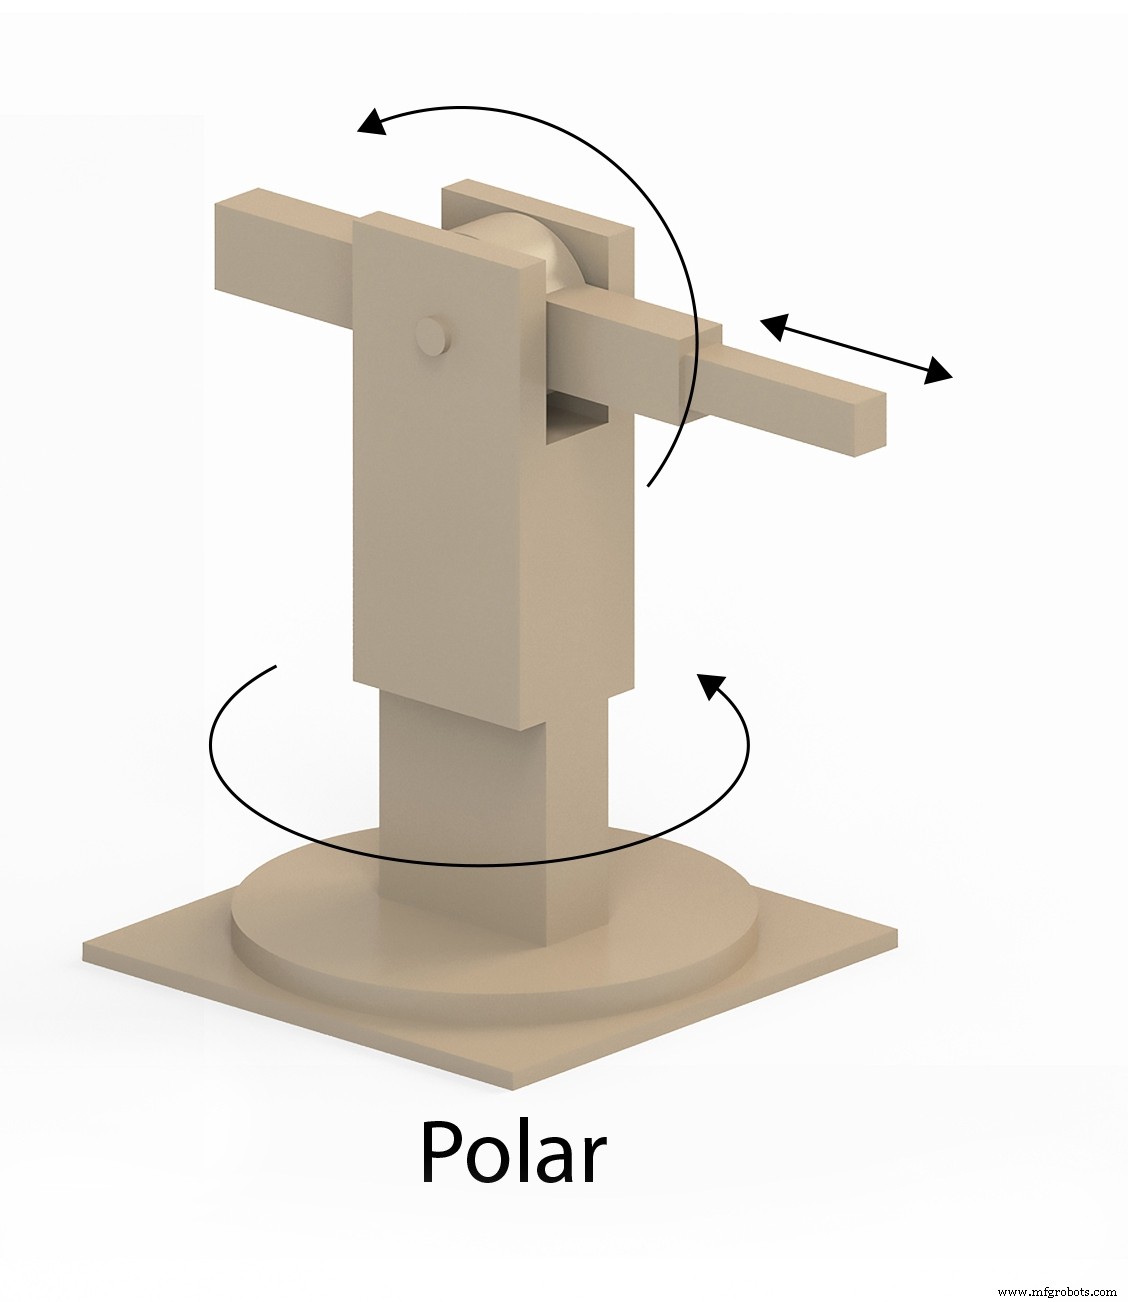
Poolrobots (soms sferische robots genoemd) hebben een combinatie van twee rotatieve gewrichten en één lineair gewricht. Hun ontwerp creëert een sferisch vormige werkruimte.
Interessant feit: De eerste industriële robot (gecreëerd in de jaren '50), genaamd "Unimate", was een sferische robot.
Poolrobots kunnen worden gebruikt voor spuitgieten, schilderen, booglassen, en puntlassen. Ze kunnen een lange reikwijdte hebben wanneer ze zijn uitgerust met een passend grote lineaire arm.
Poolrobots zijn een oudere technologie en kunnen worden vervangen door gegelenkte robotarmen (die ook een sferische werkruimte hebben), hoewel in sommige toepassingen de poolrobot nog steeds kosteneffectiever kan zijn dan de alternatieven.
Delta Robots
Voordelen: Snelste ontwerp van robotarmen voor pick-and-place operaties. Lichtgewicht. Nauwkeurig.
Nadelen: Beperkt tot relatief kleine en lichte objecten. Niet geschikt voor werken aan objecten in een verticaal vlak. Beperkte reikwijdte.
Delta robots (ook wel parallelle robots genoemd) hebben drie robotarmen in de vorm van parallellogrammen. Meestal bevindt de Delta robot zich boven de werkstukken, bevestigd aan een bovenste tralie. Omdat alle motoren op de basis zitten, zijn de gewrichten en armen van de robot zeer licht vergeleken met andere robots. De Delta robot heeft een omgekeerde koepelvormige werkruimte.
Interessant Feit: De Delta robot was oorspronkelijk ontworpen om een chocoladefabrikant in staat te stellen stukjes chocolade op te pakken en in een doos te leggen.
Het ontwerp van de Delta robot resulteert in hogesnelheids- en nauwkeurige operaties. Delta robots worden primair gebruikt in pick-and-place toepassingen. Aanvullende toepassingen omvatten lijmdispenseren, solderen, en assemblage. Delta robots kunnen geen zware lasten dragen en dat beperkt de typen End-of-Arm Tooling (EoAT) en de taken die ze kunnen hanteren.
Hybride ontwerpen van Delta robots plaatsen soms rotatieve gewrichten aan het einde van de armen om de bewegingsflexibiliteit te vergroten.
Cilindrische Robots
Voordelen: Stijf. Nauwkeurig. Perfect in toepassingen die cirkelvormige geometrie vereisen.
Nadelen: Oudere technologie. Beperkte bewegingsflexibiliteit.
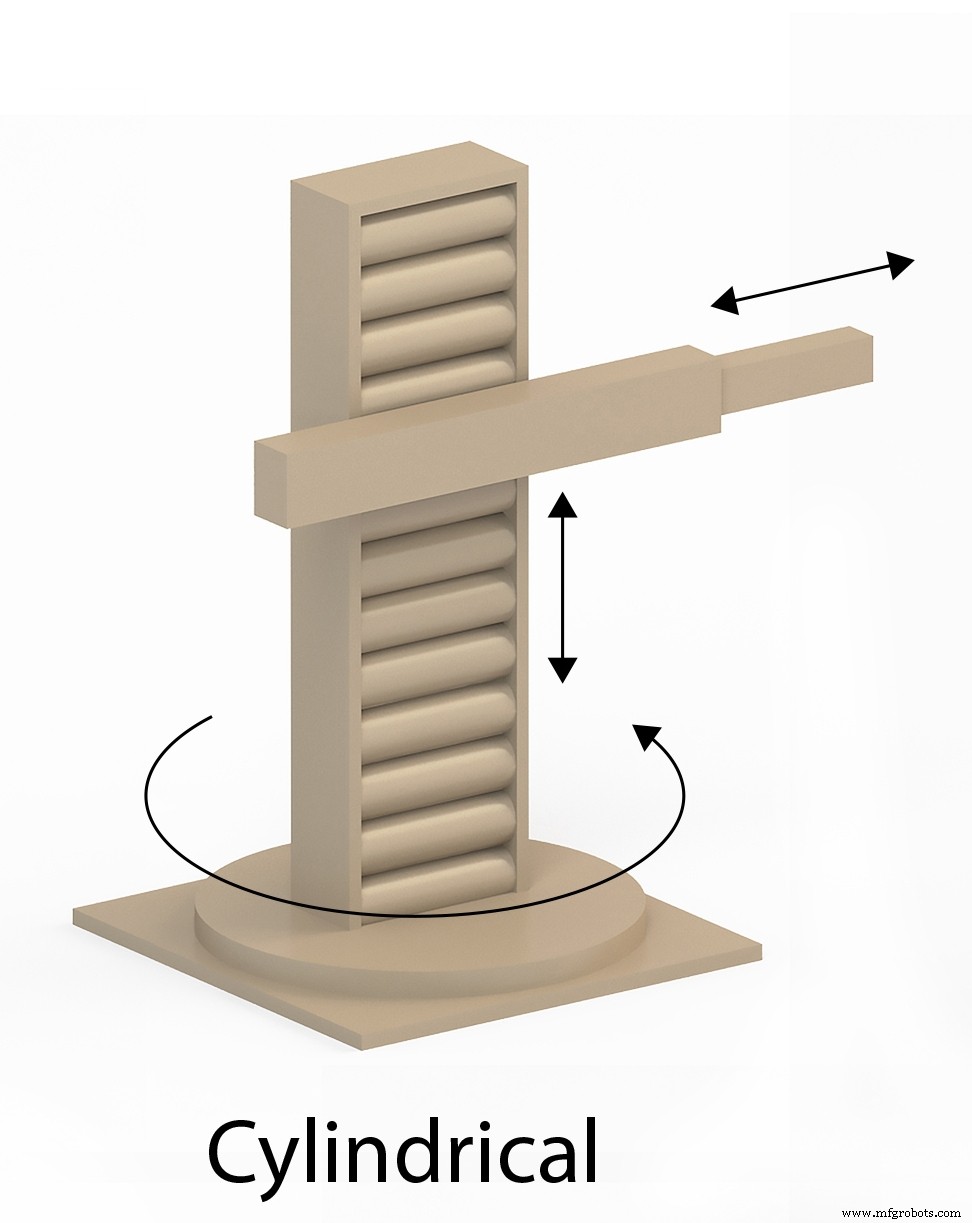
Cilindrische robots hebben minstens één rotatief gewricht aan de basis en twee lineaire gewrichten. Dit ontwerp leidt tot een cilinder-vormige werkruimte.
Cilindrische robots worden typisch gebruikt in kleine werkruimtes en zijn een perfecte pasvorm voor objecten die een cirkelvormige symmetrie moeten hebben (bijv. draden, pijpen). Slijpen, assemblage, en puntlastoepassingen maken gebruik van cilindrische robots.
Collaboratieve Robots (Cobots)
Voordelen: Veilig om naast mensen te werken. Moderne interfaces staan "leren" van de robotarm wat te doen toe zonder code te schrijven.
Nadelen: Niet altijd het snelste type robotarm. Beperkt in kracht en snelheid.
Collaboratieve robots (cobots) maken mens-robot-interactie mogelijk in een veilige werkomgeving, zonder de noodzaak voor hekken of andere veiligheidsmaatregelen die in traditionele industriële robottoepassingen worden genomen. Echter, veiligheidsmaatregelen leiden tot een daling van de operationele snelheid.
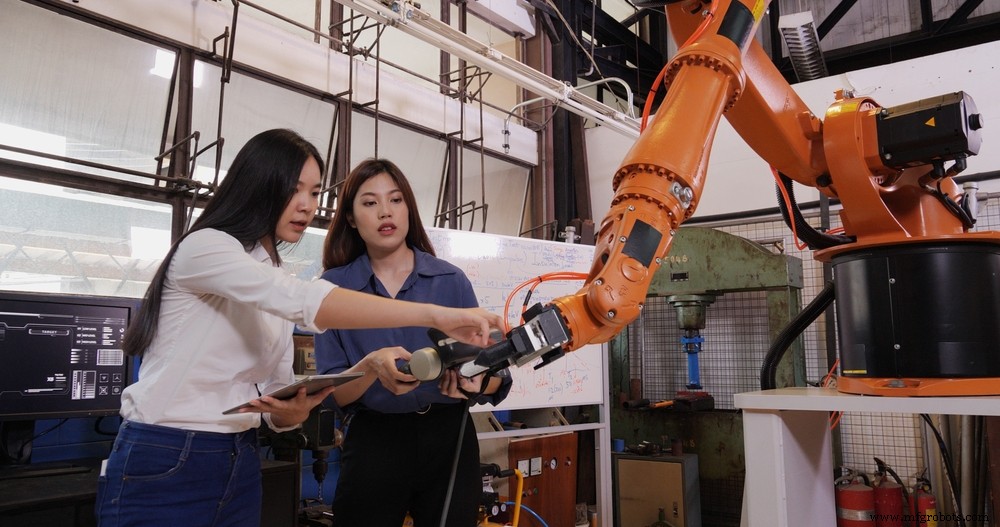
Naast het veilig zijn om naast mensen te opereren, is een van de kenmerken die cobots meer collaboratief maken, de mogelijkheid voor een operator om de robotarm de te maken bewegingen te leren zonder programmeercode te hoeven schrijven. De operator grijpt de robotarm en beweegt hem fysiek in de manier waarop de robot moet gaan. De robotarm kan dan de gedemonstreerde beweging repliceren.
Een standaard cobot is doorgaans niet ontworpen om erg zware objecten te hanteren. Dit creëert een beperking in de reeks producten die het kan managen.
Collaboratieve robots hebben een breed scala aan toepassingen zoals machine tending, pick-and-place, assemblage, booglassen, maar zijn over het algemeen niet geschikt voor zware toepassingen of erg hoge-snelheidstaken.
Autonome Mobiele Robots
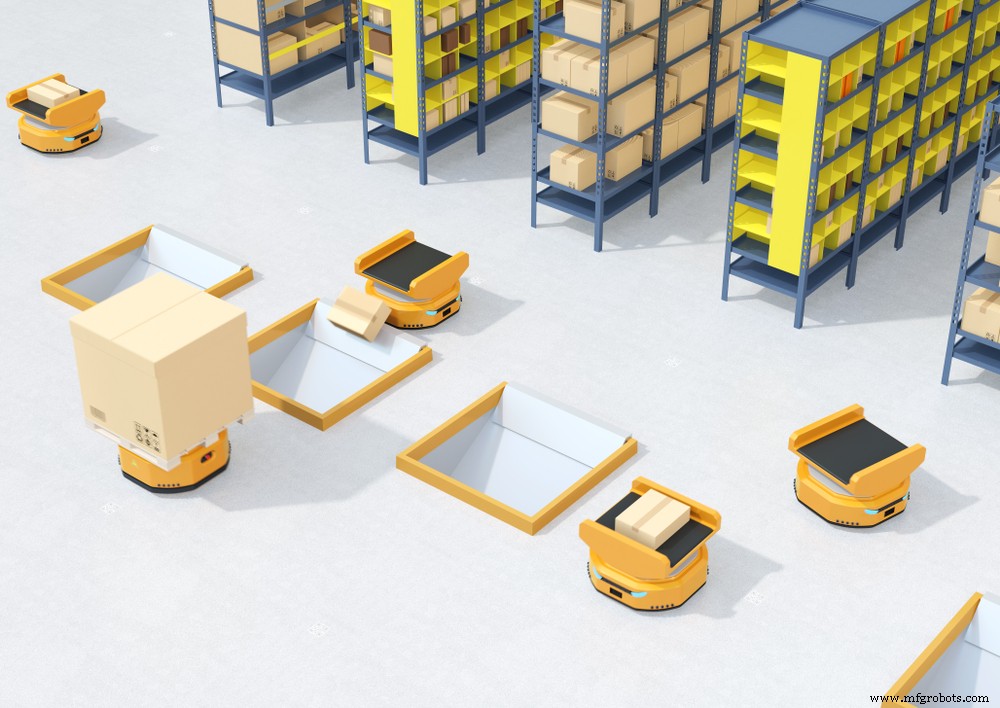
AMR's of Autonome Mobiele Robots vertegenwoordigen een snel groeiend segment van de industriële robotmark. Ze komen in veel vormen en maten, geoptimaliseerd voor de taken waarvoor ze zijn ontworpen.
Wielkarren
AMR's in de vorm van karren of voertuigen met wielen worden typisch gebruikt voor het transporteren van goederen binnen een fabriek of magazijinfaciliteit. Ze zijn uitgerust met sensoren, onboard rekenkracht, en elektrische motoren die hen in staat stellen om door een faciliteit te bewegen en een interne kaart ervan te maken. Dit wordt vaak gedaan met een persoon die de AMR volgt, hem begeleidend via afstandsbediening.
Eenmaal een interne kaart is gemaakt, kan de AMR dan worden geïnstrueerd over de bestemmingen waar hij naartoe moet reizen. Een kernkenmerk van AMR's is dat ze onafhankelijk ("autonoom") van de ene plek naar de andere kunnen reizen, obstakels onderweg vermijdend. Als een persoon, vorkheftruck, of ander object hun weg blokkeert, kunnen ze eromheen zwerven of zelfs een volledig nieuwe route naar hun bestemming plannen.
De autonome mogelijkheden van AMR's maken ze erg flexibel in vergelijking met een transportbandsysteem.
AMR's in de vorm van wielkarren kunnen afzonderlijk worden gebruikt om goederen te transporteren, en ze kunnen ook als onderdeel van een zwerm, of vloot van robots worden gebruikt. Vlootjes van AMR's worden gebruikt door Amazon, bijvoorbeeld. Amazon gebruikt wat een "goods-to-person" configuratie heet, waarbij elke robot een heel plank met producten oppakt en naar een persoon bij een order-pickstation brengt. De persoon pakt dan het product(de producten) van de plank en plaatst het in een container voor e-commerce ordervervulling.
Recente vooruitgang in computervisie, kunstmatige intelligentie, en grippertechnologie hebben het mogelijk gemaakt om de persoon bij het pickstation te vervangen door een gegelenkte robotarm. In dit geval brengt de wielkar AMR de goederen naar de robotarm, voor een robot-tot-robot samenwerking.
Autonome Geleide Voertuigen (AGV)
AGV's zijn meestal in de vorm van een voertuig met wielen, en ze zijn een oudere technologie dan AMR's. Ze hebben minder onboard intelligentie en zijn consequent niet zo autonoom als AMR's. AGV's hebben niet de mogelijkheid om een kaart van een faciliteit te maken. In plaats daarvan vertrouwen ze op paden die voor hen zijn gelegd. De paden worden gedefinieerd door draden in de vloer, of speciaal lint, of andere soorten gidsen. Als een AGV obstakels in zijn pad tegenkomt, kan het alleen stoppen en om hulp roepen.
Echter, de verschillen tussen AGV's en AMR's worden steeds meer vervaagd. AGV's krijgen meer onboard rekenkracht, en sommige hebben nu wel de mogelijkheid om obstakels in hun pad te omzeilen.
AMR's met Robotarmen
Een robotarm kan bovenop een wielkar-AMR worden gemonteerd. Dit vergroot de flexibiliteit van de robot en de variëteit aan taken die het kan uitvoeren. Een toepassing is het gebruik van zo'n robot voor het bedienen van een hele rij werktuigmachines. De robot kan een klaar onderdeel ontladen en een nieuw rouw werkstuk in een machine laden, en dan de rij afgaan en de operaties herhalen voor een serie machines.
Potige Robots
Miljoenen mensen hebben de YouTube-video van dansende robots gemaakt door Boston Dynamics gezien en hebben dus twee- en vierpotige robots gezien. Een industriële toepassing voor robots met poten voorziet in het inzetten ervan voor pakketbezorging. Een ander gebruiksgeval is voor zoek- en reddingsoperaties.
Het gebruik van poten in plaats van wielen heeft bepaalde voordelen. De poten stellen de robot in staat om over bepaalde typen terrein te reizen die karren met wielen moeilijk of onmogelijk zouden vinden. Poten maken klimmen van trappen mogelijk, en in- en uitstappen uit een voertuig gemakkelijker dan een kar met wielen kan.
Sferische AMR's
Autonome Mobiele Robots in de vorm van een bol zijn commercieel beschikbaar en hebben speciale voordelen ten opzichte van andere vormfactoren. De systeemcomponenten van de sferische AMR zijn verzegeld in een duurzame dop. Dit maakt ze in staat om in harde omstandigheden te opereren. Ze kunnen ook drijven en over water reizen. Sferische AMR's kunnen amphibisch zijn, zowel op water als op land reizend.
Het voortstuwingsysteem van een sferische AMR is meestal gebaseerd op het verschuiven van het zwaartepunt.
De industriële toepassingen voor sferische AMR's zijn primair in surveillance en remote inspectie. Uitgerust met camera's en communicatie, kunnen ze videobeelden terugsturen naar de externe operator. Voor vijandige omgevingen die giftig gas of andere gevaarlijke condities kunnen hebben, zou een sferische AMR ideaal kunnen zijn.
Vliegende Robots (Luchtdrones)
Onbemande Luchtvaartuigen (UAV's) of drones worden steeds vaker gebruikt voor diverse industriële doeleinden. Een toepassing is het gebruik van drones in magazijnen voor inventarisatie. De drone kan door de gangen van het magazijn vliegen en computervisie gebruiken om het aantal items in dozen op de planken te tellen.
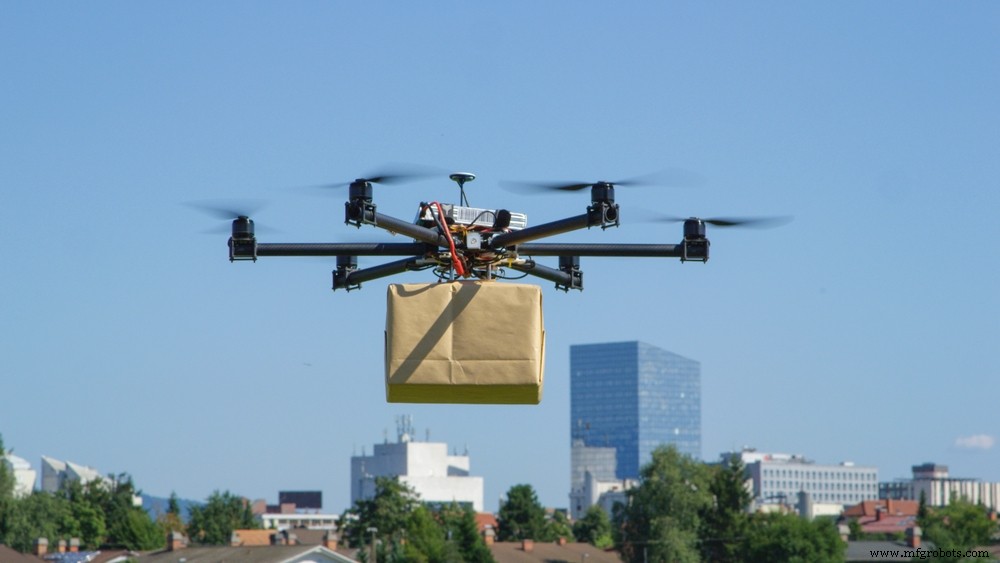
Afhankelijk van zijn ontwerp, kan een industriële drone een soort Autonome Mobiele Robot (AMR) zijn, aangezien sommige modellen automatisch obstakels kunnen detecteren en vermijden, en onafhankelijk hun weg naar hun bestemming kunnen navigeren. Sommige industriële drones kunnen een "missie" krijgen, die kan bestaan uit vliegen over een daysbauwerk, of een infrastructuurproject. De drone vliegt zijn missie autonoom en kan video opnemen van het project, of bepaalde metingen uitvoeren en registreren. Zulke drones kunnen worden gebruikt om de voortgang van bouwprojecten te monitoren.
Amazon en andere bedrijven maken al beperkt gebruik van drones voor de bezorging van duurzame goederen en boodschappen.
Onderwaterrobots
Er is een grote variëteit aan robots ontworpen voor gebruik onder water. Sommige onderwaterrobots zijn ontworpen om autonoom te zijn (Autonome Onderwater Voertuigen - AUV's), en sommige zijn gemaakt om op afstand te worden bestuurd, ofwel draadloos of met een bedrade kabel. Sommige onderwaterrobots gebruiken schroeven als voortstuwingsysteem, vergelijkbaar met duikboten. Aan de andere kant imiteren veel dergelijke robots de actie van levende wezens voor hun voortstuwing. Sommige imiteren de actie van dolfijnen, anderen nabootsen slangen, en nog anderen bewegen als vissen. Het nabootsen van de natuur op deze manier heet "biomimicry" omdat de actie van de robot biologische wezens naboots.
Onderwaterrobots kunnen worden gebruikt voor inspectie van offshore olieplatforms, pijpleidingen, en voor wetenschappelijk onderzoek. Andere toepassingen omvatten het gebruik van onderwaterrobots om de bodem van bruggen te inspecteren, het inspecteren van inlaten van hydroelektrische dammen, en het inspecteren van koraalriffen.
Onderwaterrobots worden gebruikt door politiediensten om video-opnames te maken van de bodem van waterlichamen op zoek naar bewijsmateriaal. Het leger is ook geïnteresseerd in onderwaterrobots. Zou een sonarsysteem het verschil kunnen maken tussen een robotische "dolfijn" en een echte?
De voordelen van onderwaterrobots zijn talrijk. Zulke robots betekenen dat het niet nodig is om het risico en de kosten van menselijke duikers te maken. Robots kunnen langer ondergedoken blijven dan mensen. Het uitrusten van onderwaterrobots met sensoren stelt ze in staat om een bijna oneindig aantal en typen eigenschappen te meten en te registreren.
Hoe je het ideale robottype voor je organisatie vindt
HowToRobot is een wereldwijd platform dat bedrijven helpt om te slagen met automatisering. Door gebruik te maken van de wereldwijde directory van HowToRobot met meer dan 15.000 robotica-bedrijven, kun je het type robot vinden dat je nodig hebt, ideaal geschikt voor je toepassing.
Als je al weet welk type robot je nodig hebt, en meer informatie wilt van robotica-leveranciers, kun je offertes en productinformatie en prijzen van meerdere leveranciers ontvangen via HowToRobot.
Als je niet zeker weet welk soort robotisch onderdeel of parte je nodig hebt en gewoon je toepassing en enkele van je Key Performance Indicators (KPI's) en doelen die je door automatisering wilt bereiken wilt beschrijven, kun je een Request for Information indienen en antwoorden ontvangen van leveranciers die je informatie over hun oplossingen kunnen leveren.
Let op dat er onpartijdige HowToRobot experts zijn die je kunnen helpen navigeren door het proces. Klik hier om een consultatie in te plannen met een expert adviseur.
Industriële robot
- Typen Ponzen en Hun Toepassingen
- Poincongereedschappen: typen, functies en industriële toepassingen
- Uitgebreide Gids voor Ponstangen en Hun Primaire Toepassingen
- Niet-ferrometalen verkennen: Typen, eigenschappen en industriële toepassingen
- Warme en Koude Kamer Doodgieten: Typen, Toepassingen, Voordelen
- Draaibanken: typen, classificaties en praktische toepassingen
- Meetinstrumenten: typen, toepassingen en best practices
- Industrielle Ladders: Typen, Toepassingen & Veiligheidsstandaarden
- EOT-kranen: Typen, Toepassingen en Hoe Ze De Hisefficiëntie Verbeteren
- Aluminiumbronskwaliteiten: Eigenschappen en Praktische Toepassingen
- Top 5 Industriële Metaallegeringen: Toepassingen en Voordelen