



Industriële Robots: Ontwerp, Productie en Toekomstige Trends
Achtergrond
Industriële robots zijn precisiemechanische systemen geëngineerd om menselijke bewegingen na te bootsen met ongekende consistentie. Ze worden ingezet wanneer veiligheid, kracht, nauwkeurigheid of continue operatie bovenstijgen wat een mens kan bereiken. Meeste units zijn vast, hoewel mobiele robots materialen en voorraden over de shopfloor transporteren.
In tegenstelling tot de humanoïde figuren in sciencefiction, voeren hedendaagse robots basistaken uit – oppakken, plaatsen, lassen, of spuiten – met een herhaalbaarheidsniveau dat mensen moeilijk evenaren. Menselijke operators passen houding en greep op de vlucht aan; een robot moet ontworpen en geprogrammeerd zijn zodat positie, bereik, gewicht, en greep strikt gecontroleerd blijven om vallen of missen van objecten te voorkomen. Eenmaal een technicus de machine een beweging "leert", kan hij die beweging duizenden keren uitvoeren met een nauwkeurigheid van enkele duizendsten van een inch, 24/7 zonder vermoeidheid.
Deze mogelijkheden hebben snelle adoptie in productie gedreven, met name voor repetitieve spuiten, lassen, en pick-and-place operaties die producten tillen en positioneren in assemblagerijen of verpakkingsstations.
Geschiedenis
Robotica – een tak van automatisering – leent zijn naam van het Tsjechische woord robota, betekenis dwangarbeid. De term verscheen eerst in 1921 in Karel Čapek's toneelstuk R.U.R. (Rossum's Universal Robots), dat humanoïde machines voorstelde die zich verzetten tegen hun scheppers.
Praktische robots duikten op na computers beschikbaar geworden. In de late jaren '60 bouwde Stanford Research Institute SHAKEY, een machine die kon bewegen en blokken stapelen met een camera en computer. In de midden jaren '70, General Motors, via MIT, commisioneerde Victor Scheinman's PUMA (Programmable Universal Manipulator for Assembly), wat de eerste industriële robot markeerde die VS-productielijnen binnenkwam. De Unimate, geïnstalleerd in een GM-fabriek in Trenton, New Jersey in 1961, was de eerste pick-and-place robot om hete metalen onderdelen uit een drukgieterijmachine te verwijderen.
Grondstoffen
Robots worden geconstrueerd van gangbare industriemetalen – staal, gietijzer, en aluminium – voor hun kracht en bewerkbaarheid. Mobiele units gebruiken vaak rubberen banden voor stil, betrouwbare tractie. Gespecialiseerde robots voor schone kamers, ruimte, of high-tech toepassingen kunnen titanium of koolstofvezelcomposieten incorporeren voor gewichtsbesparing en corrosieweerstand.
De mechanische structuur huisvest hydraulische cylinders of geperst lucht, met silicone, rubber, en geflochten roestvrij-stalen slangen die vloeistof routeren naar besturingskleppen. Beschermende kappen – flexibele neopreen schilden of inklapbare bellows – beschermen blootgestelde delen tegen verfspuit, vonken, en andere gevaren. Electronica, inclusief electromotoren, lineaire aandrijvingen, en de controller ("hersenen"), worden van automatiseringsleveranciers bezorgd en in staalkasten bij of op de robot gehuisvest.
Het Productieproces
Ontwerp
- Elke robot begint met een ontwrapphase die taakeisen, snelheid, omgeving, gevaarlijke materialen, bereik, reispad, procesvariabelen, menselijke interactie, controller-capaciteit, en potentiële falenmodi omvat. Meeste fabrikanten beginnen met een standaardplatform en passen het dan aan om toepassingsbehoeftes te vervullen.
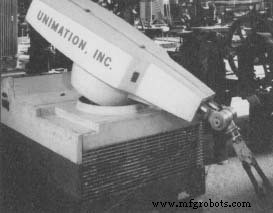 De eerste robot geïnstalleerd in de Amerikaanse industrie, Unimate, verwijderde hete metalen delen uit een drukgieterijmachine bij een GM-fabriek in Trenton, New Jersey, in 1961. (Van het Henry Ford Museum & Greenfield Village.)
Robots zijn alleen zo effectief als de mensen die ze ontwerpen, programmeren, en onderhouden. In de jaren '80 investeerde GM zwaar in robotica, maar tekortschot op systeemintegratie en personeelstraining, wat leidde tot kostbare falen en operationeel chaos.
Fabricage
- Eenmaal ontworpen, worden de basis, armen, kolom, en supports gefabriceerd. De basis – vaak gegoten of gelast – biedt een zwaar fundament om kantelen te voorkomen. Componenten die met de rest van de robot koppelen, worden gefreesd tot strakke toleranties om correcte pasvorm en functie te garanderen.
Assemblage
Industriële robots kunnen tot 2.000 individuele onderdelen bevatten. Assemblageteams beginnen met de basis en bevestigen progressief motoren, lagers, hydrauliek, bedrading, en controllers tot de robot klaar is voor testen.
Mobiele robots ontvangen eerst tractiemotoren, batterijen, assen, wielen, en banden. Vaste units worden tijdelijk aan de vloer gebout. Sub-assemblages van kolommen en armen, uitgerust met aandrijfmotoren, worden dan geïntegreerd op de basis. Een ringtandwiel drijft de draaiende beweging van de basis, koppelend met een kolomtandwiel. Druklagers ondersteunen het gewicht, terwijl een magnetische schaal elektronische positie-terugkoppeling aan de controller levert.
Schakel (Link)
- De schakel fungeert als elleboog, de arm verbindend met de basis. Stabilisator-supports en lagerbeugels garanderen gecontroleerde beweging langs een vooraf bepaald pad. Elk lager is voor-gesmeerd of uitgerust met een smeringsleiding, en de schakel huisvest een positie-sensor die data naar de controller stuurt.
Arm
- De arm verlengt het bereik van de robot en ondersteunt de pols. Het bevat aandrijfassen aangedreven door motoren of hydraulische cylinders. Drie motoren – of een hybride arrangeering – koppelen aan de aandrijfassen, en grote lagers en een scharnierpen laten het arm- en schakelgewricht de volledige last van de pols dragen.
Pols (Wrist)
- De pols is de kern van de manipulatiecapaciteit van de robot, menselijke polsbeweging replicerend om gereedschappen – verfpistolen, lasapparaten, of grepers – in precieze posities te oriënteren. Veel polsen omvatten belasting-zensende electronica die obstructies of overbelasting detecteren, alsmede additionele positie-sensoren en gereedschapsbesturings-electronica.
Bedrading naar de Controller
- Na mechanische assemblage worden bedrading en piping voltooid. Alle motoren, sensoren, en elektrische componenten ontvangen stroom- en datalijnen. Hydraulische en pneumatische slangen leveren vloeistofdruk aan cylinders, bestuurd vanaf kleppen in de basis. Draden en slangen routeren typisch naar een controllerkast – gemonteerd op de basis voor mobiele units of enkele voet verwijderd voor vaste units via een navelstreng. Beschermende gardes of schilden worden toegevoegd om armen en kolommen te beschermen tegen vonken, verfspuit, of andere gevaren.
Installatie
Installatie vindt plaats op de faciliteit van de klant. Vaste robots worden aan de vloer gebout; mobiele robots volgen gidsdraden of, toenemend, laser-gebaseerde navigatiesystemen. Omheiningen worden om mobiele units geplaatst om per ongeluk menselijke contact te voorkomen. Na installatie leveren fabrikanten operatie- en onderhoudstraining aan het personeel van de klant.
Kwaliteitscontrole
Testen omvat functionele nauwkeurigheidschecks en een brand-in periode. Tijdens functionele tests beveelt een programma de robot door een reeks bewegingen, data registrerend om discrepanties te identificeren en te corrigeren. De robot loopt dan continu gedurende diverse uren – brand-in – om langetermijn nauwkeurigheidsverlies te detecteren en electronica en hydraulica op Betriebstemperatuur te brengen. Offsetwaarden worden tijdens deze gefaseerd gecalibreerd om temperatuurschommelingen te compenseren en optimale prestaties te garanderen.
De Toekomst
Robotica blijft een van de snelst-groeiende segmenten van de industriemachinemarkt. Snelle vooruitgang in computing en kunstmatige intelligentie stelt nieuwere modellen in staat om autonoom te leren en aan te passen. Japenese fabrikanten leiden in deze innovatie, AI-gestuurde besturingssystemen integrerend die robots laten hun operaties op de vlucht aanpassen.
Verbeteringen in camera-technologie en computer vision zullen robotica uitbreiden naar gezondheidszorg, voedselbediening, en andere domeinen waar robots nauwer met mensen interacteren, hun impact verder verbreedend dan traditionele productievloeren.
Productieproces
- Snel inzetbare cobots voor verhoogde productiviteit
- Productie gerevolutioneerd: 21e-eeuwse industriële robotica
- De beste industriële verfrobots kiezen voor optimale kwaliteit en efficiëntie
- Waarom Industriële Robotintegratie Stagnert – en Hoe Te Versnellen
- Robot levensduur maximaliseren: Expert preventieve onderhoudsstrategieën
- Hoe Industriële Robots de Autoproductie Revolusioneren
- Collaboratieve Robots: Revolutie in Mens-Machine Interactie
- Moderne Industriële Robots: Productie & Kwaliteit Transformerend
- Belangrijke Specificaties voor het Kiezen van de Juiste Industriële Robot
- Hand-geguideerde collaboratieve robots: Veiligheidsstandards uitgelegd
- Robotische Gezondheidsassistenten: 5 Essentiële Inzichten