



Arduino Yun IoT-roboterarm (5 DOF) met Blynk-besturing
Onderdelen en benodigdheden
| Onderdeel | Aantal |
|---|---|
| Arduino Yun | 1 |
| Servo's (Tower Pro MG996R) | 5 |
Apps en online diensten
- Blynk (voor mobiele app-interface)
- MATLAB (met Robotics Toolbox voor forward kinematics)
Over dit project
Mijn eerste roboterarm met deze kenmerken:
- 5 DOF (eigenlijk 4, greifer uitgesloten)
- Arduino Yun als brein met IoT-mogelijkheden
- Besturing via Blynk-app
- Forward kinematics geïmplementeerd in MATLAB
- Eigen bibliotheek (
MotionGenerator) voor vloeiende bewegingen
Onderdelen & Materialen
- 1× Arduino Yun (of ander Arduino-board)
- 5× servo-motoren
- 1× 5V lader, min. 2,5 A
- 2× LED's
- 2× weerstanden (100 Ω voor rode, 150 Ω voor blauwe LED)
- 2× houten roerstokjes
- 1× metalen draad
- 1× plastic vel (bijv. van douchegel-fles)
- 1× rubberband
- 2× kleine sponsjes
- 9× plastic M3 schroeven
- 6× plastic M2,5 schroeven
- 1× houten plaat 3 mm (30×50 cm)
- 1× houtlijm
- Tijd voor programmeren

De robot bouwen
- Meten & controleren: Meet servomaatjes en koppel. Dit bepaalt armlengtes en robotgrootte. Ik gebruikte twee paren high-torque micro-servo's (140° bereik, gespecificeerd 120°). Advies: koop 180° servos voor meer bereik.
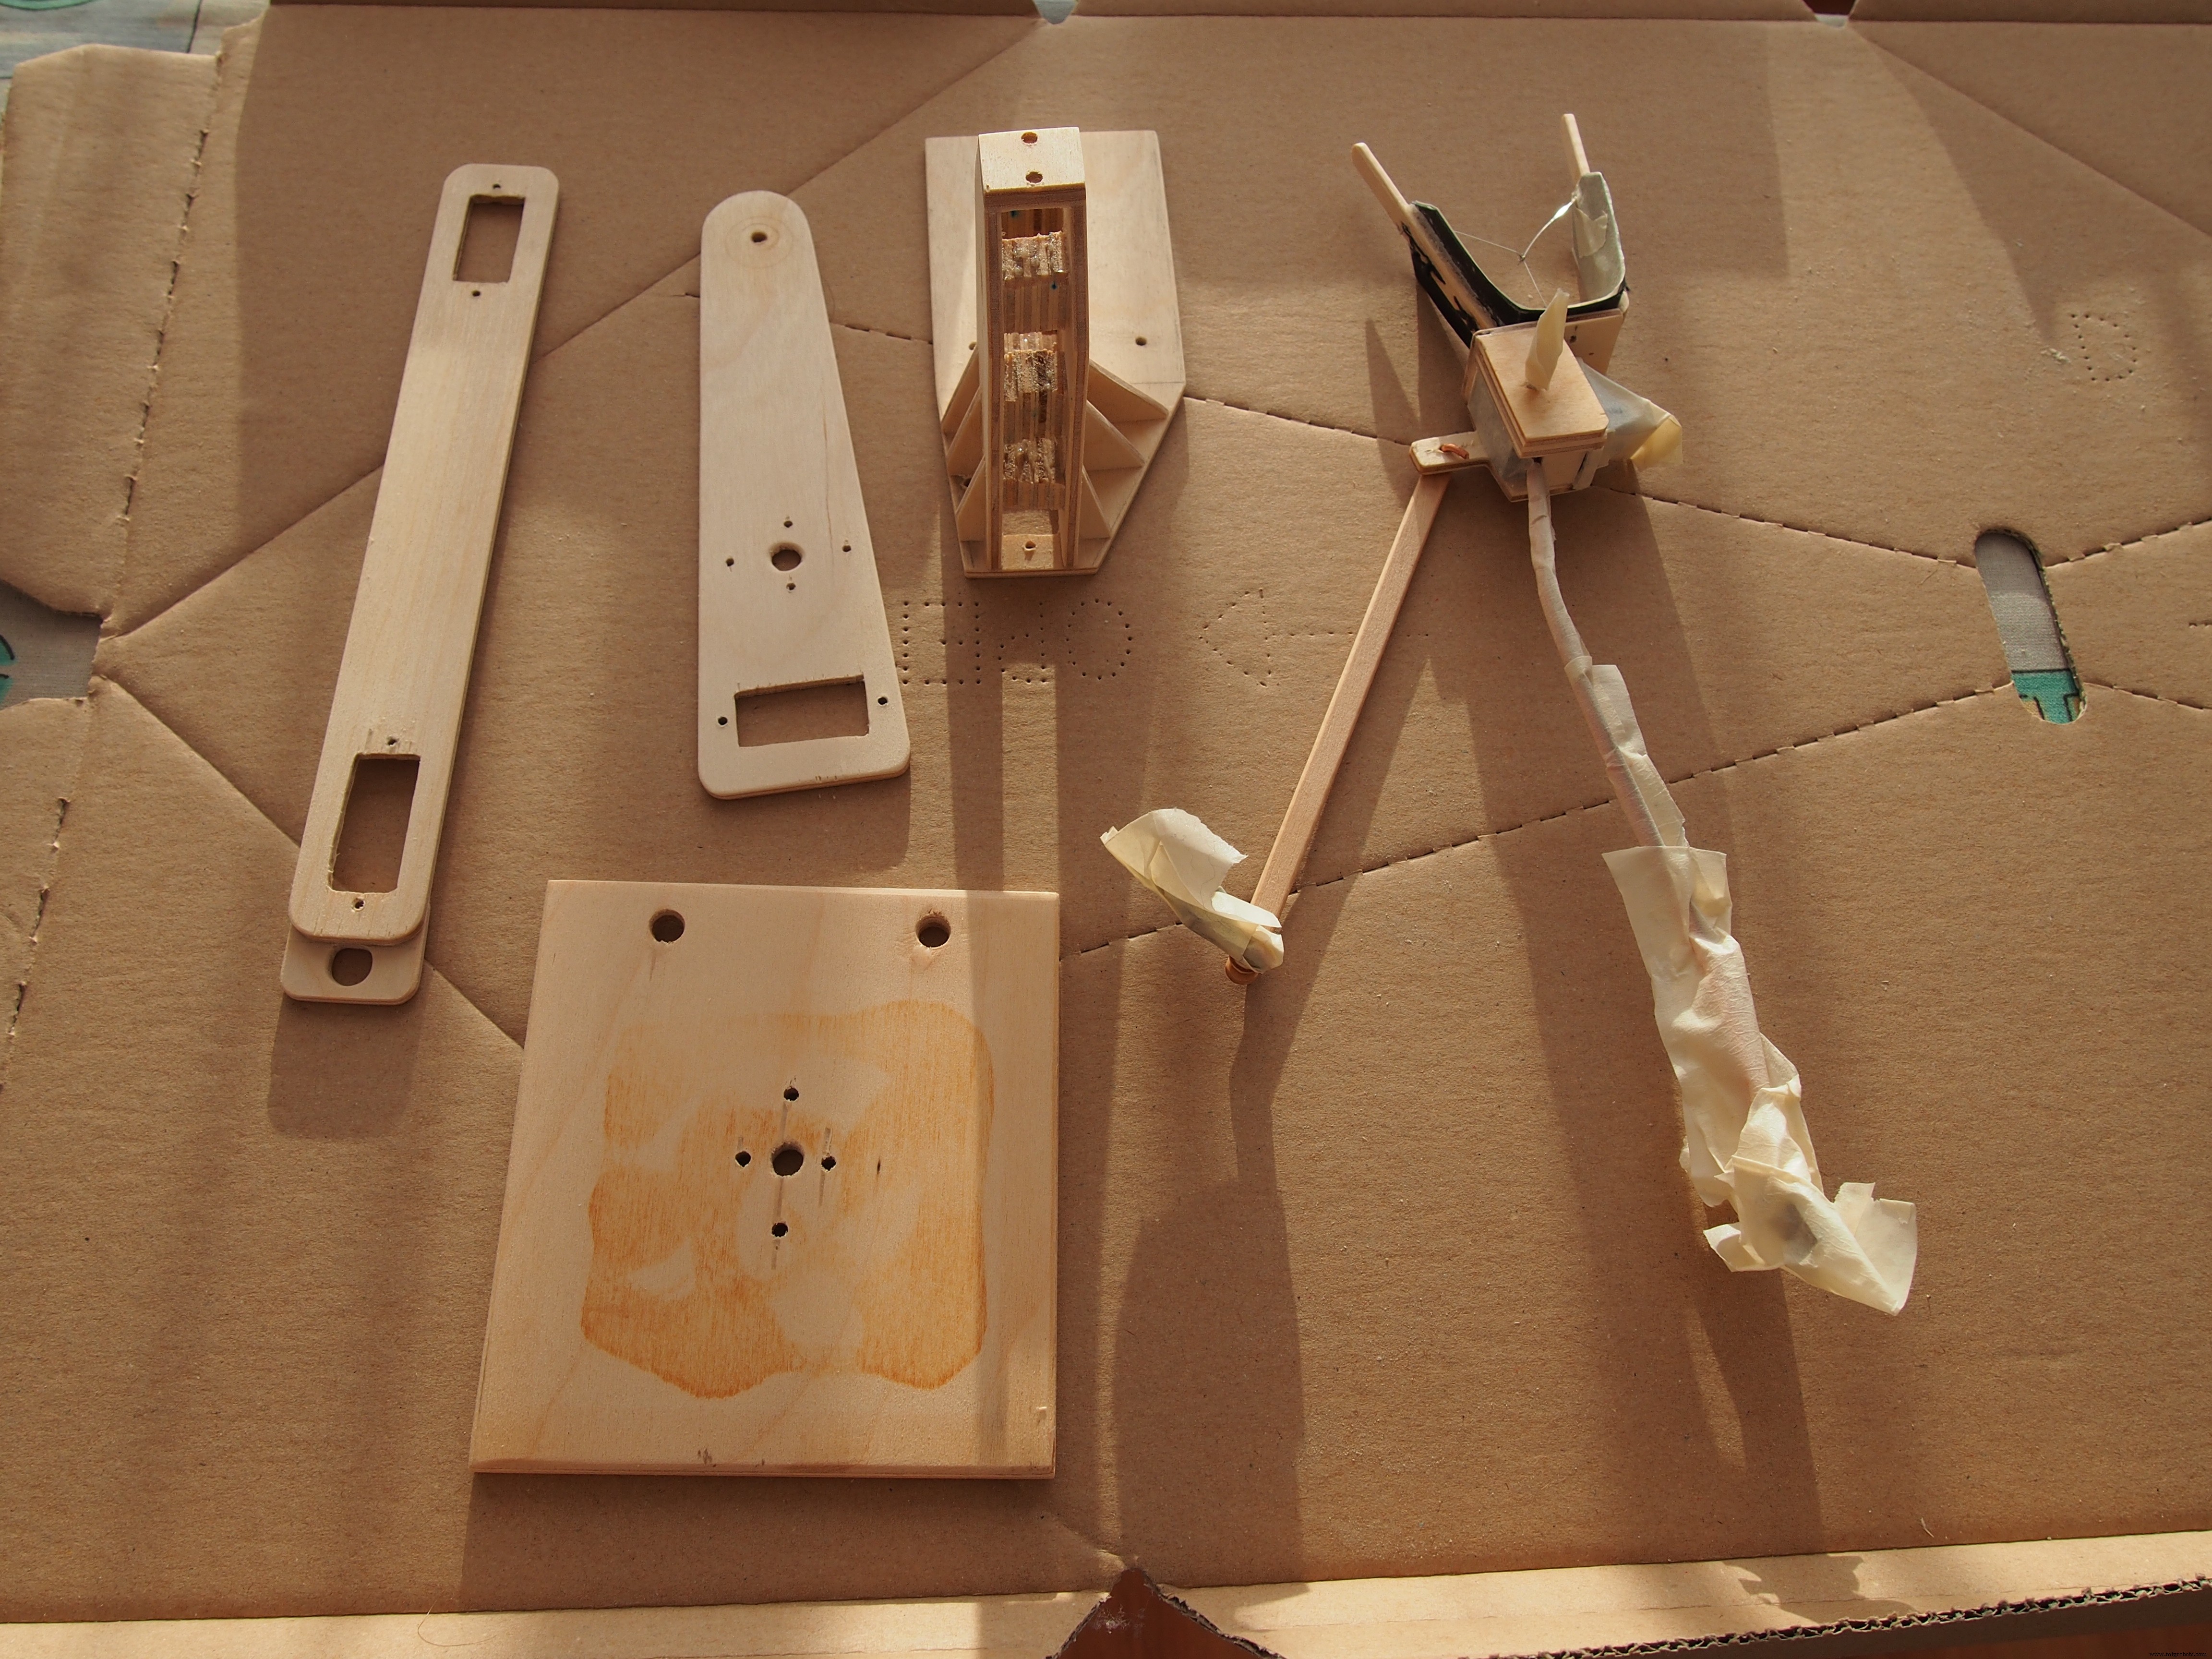
- Greifer: Geen high-torque nodig. Goedkoopste micro-servo volstaat. Bouw met half roerstokje en plastic vel als veerterugkeer. Krachten via draad aan binnenkant. Draaipunt met M3 schroef. Servo aan andere kant voor gewichtsbalans, krachtoverdracht via tweede roerstokje.
- Basis & Arduino-plaat: Bouw voet en plaat voor basisservo en Arduino Yun. Alles samen → zoals Foto 2.
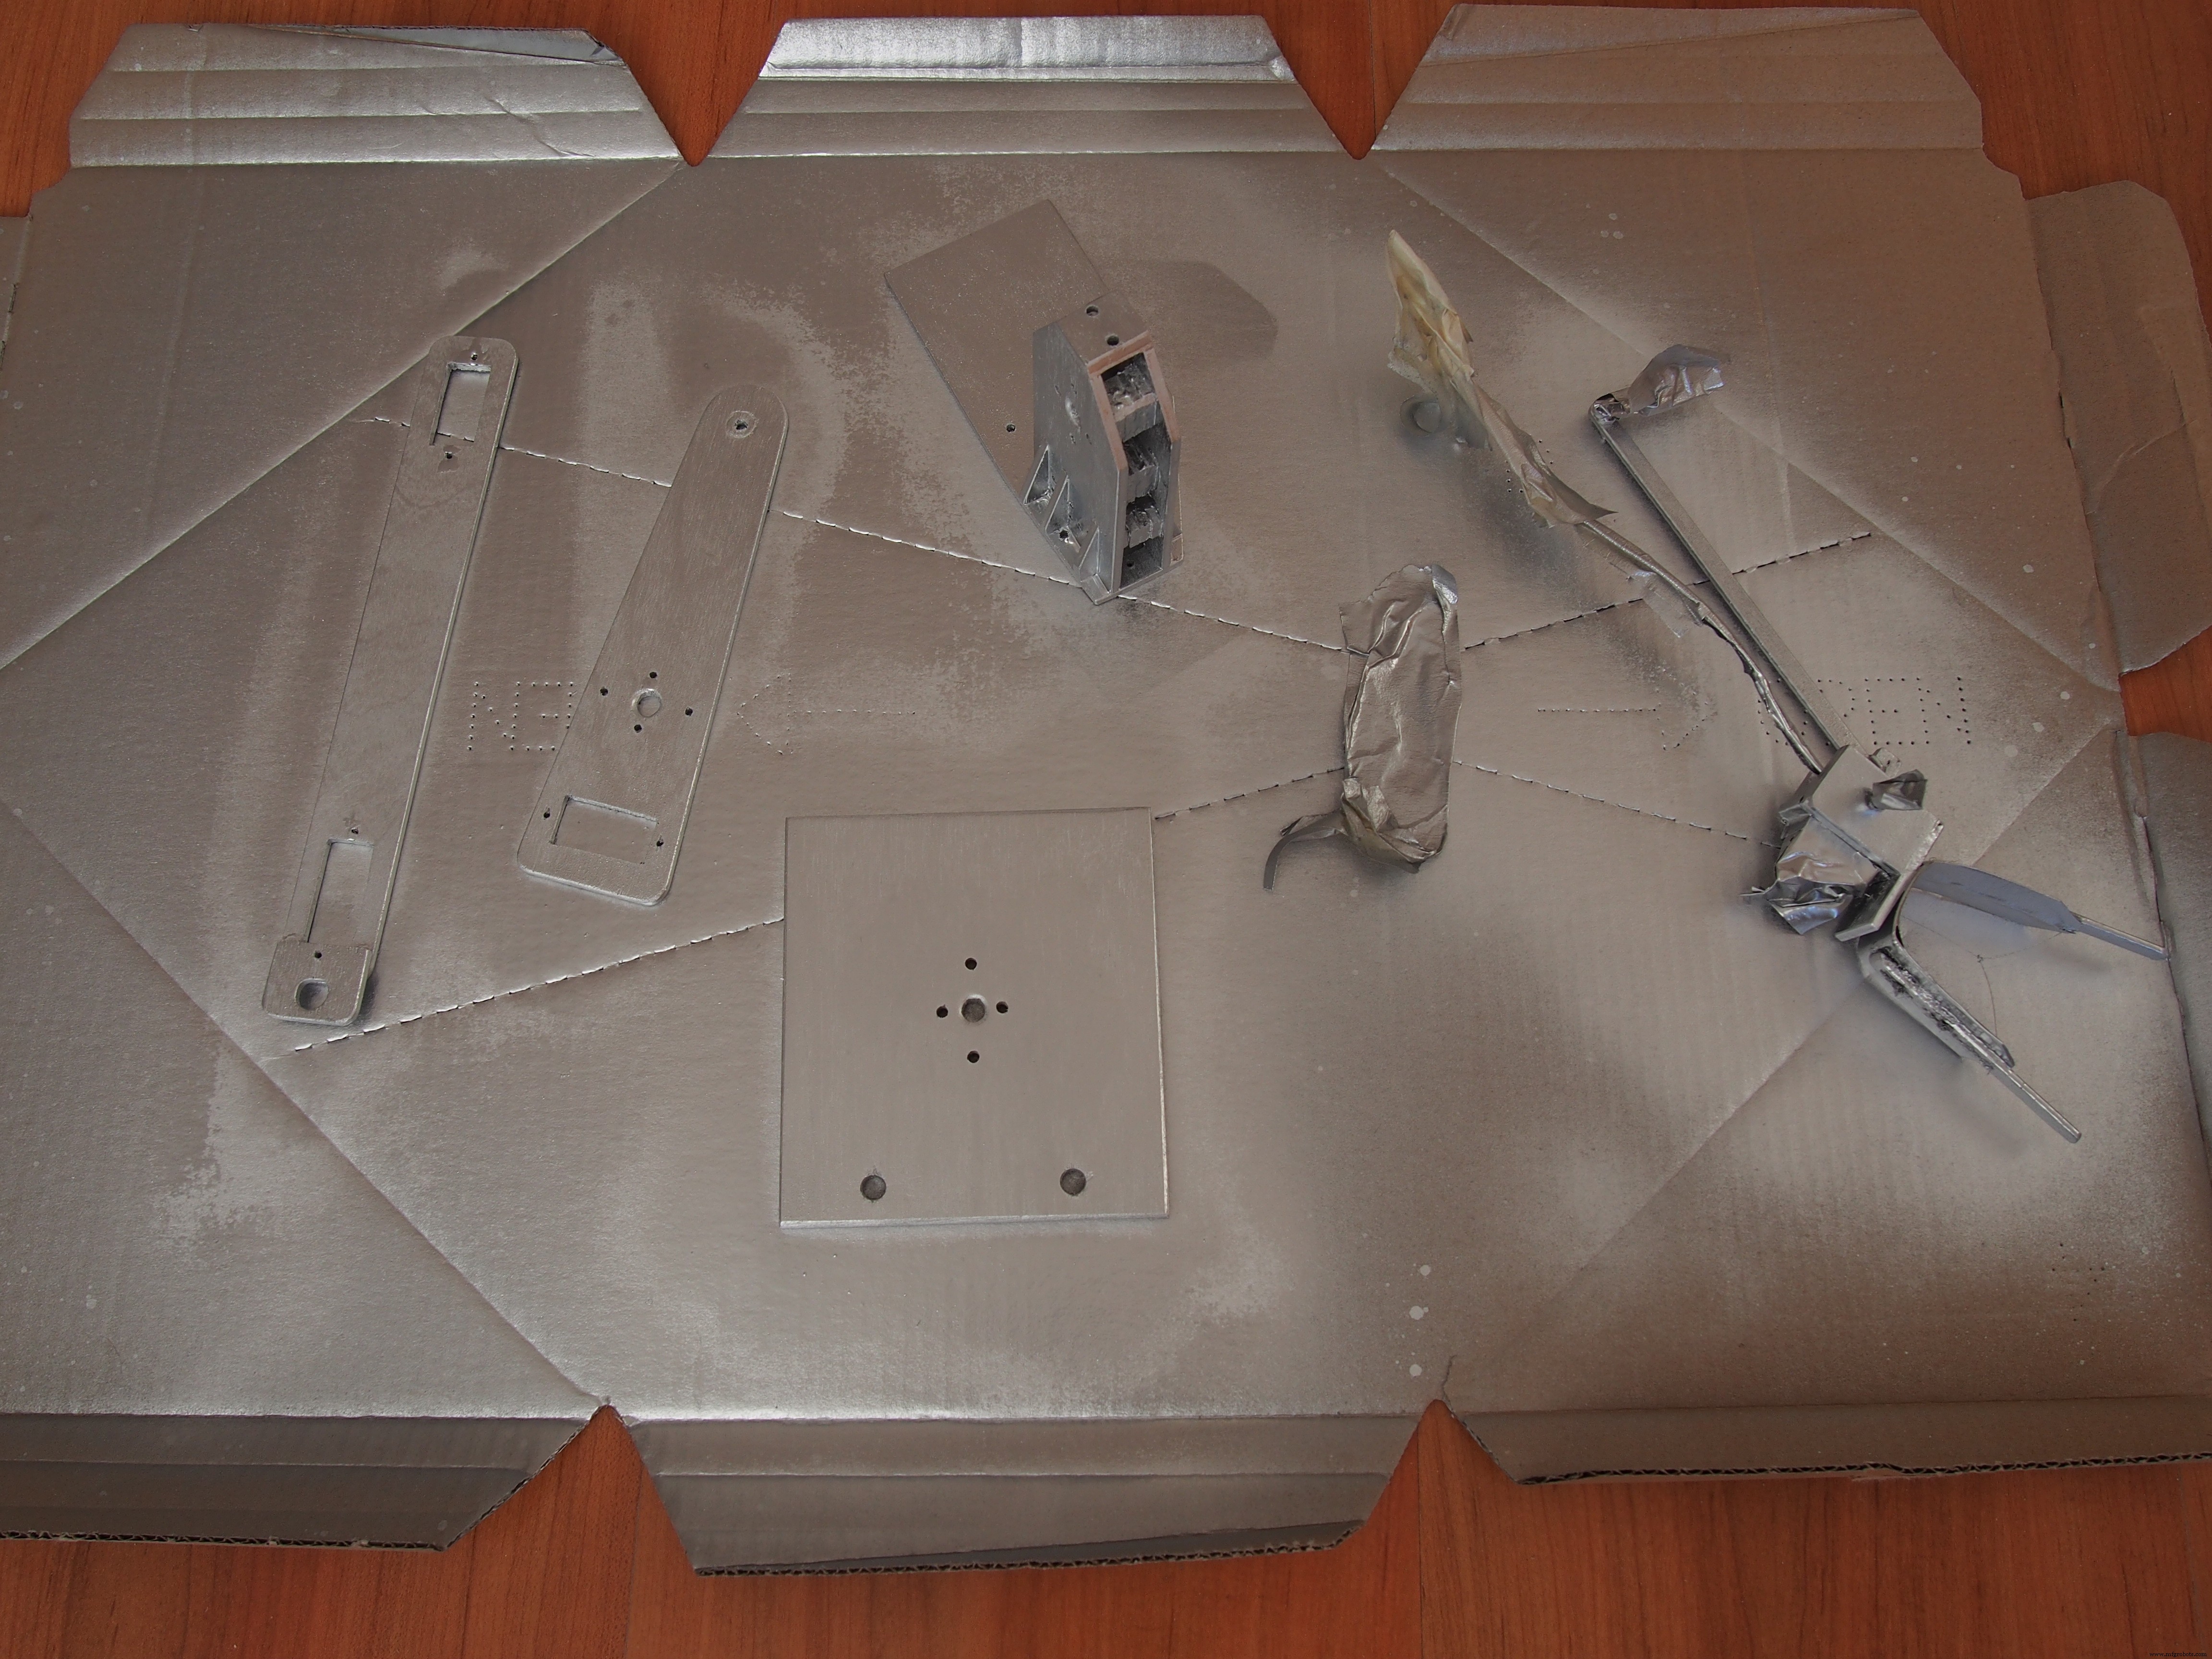
- Afwerking: Schuur en verf (ik koos zilver met rode strepen). Resultaat: Foto 4.


Software
- Blynk-interface: Maak een interface in de Blynk-app. Nieuwig? Check blynk.io. Werkt ook met Arduino Uno via USB (zie docs).
- Arduino IDE:
- Configureer Arduino Yun.
- Installeer Blynk-bibliotheek via Library Manager.
- Voeg SimpleTimer toe aan
Arduino\libraries\SimpleTimer. - Voeg mijn MotionGenerator-bibliotheek toe aan
Arduino\libraries\MotionGenerator(analytische oplossing voor vloeiende overgangen met snelheids/versnellingsbegrenzing). - Compileer en upload
RobotArm_instructables.ino– vergeet niet je Blynk-token bij te werken.
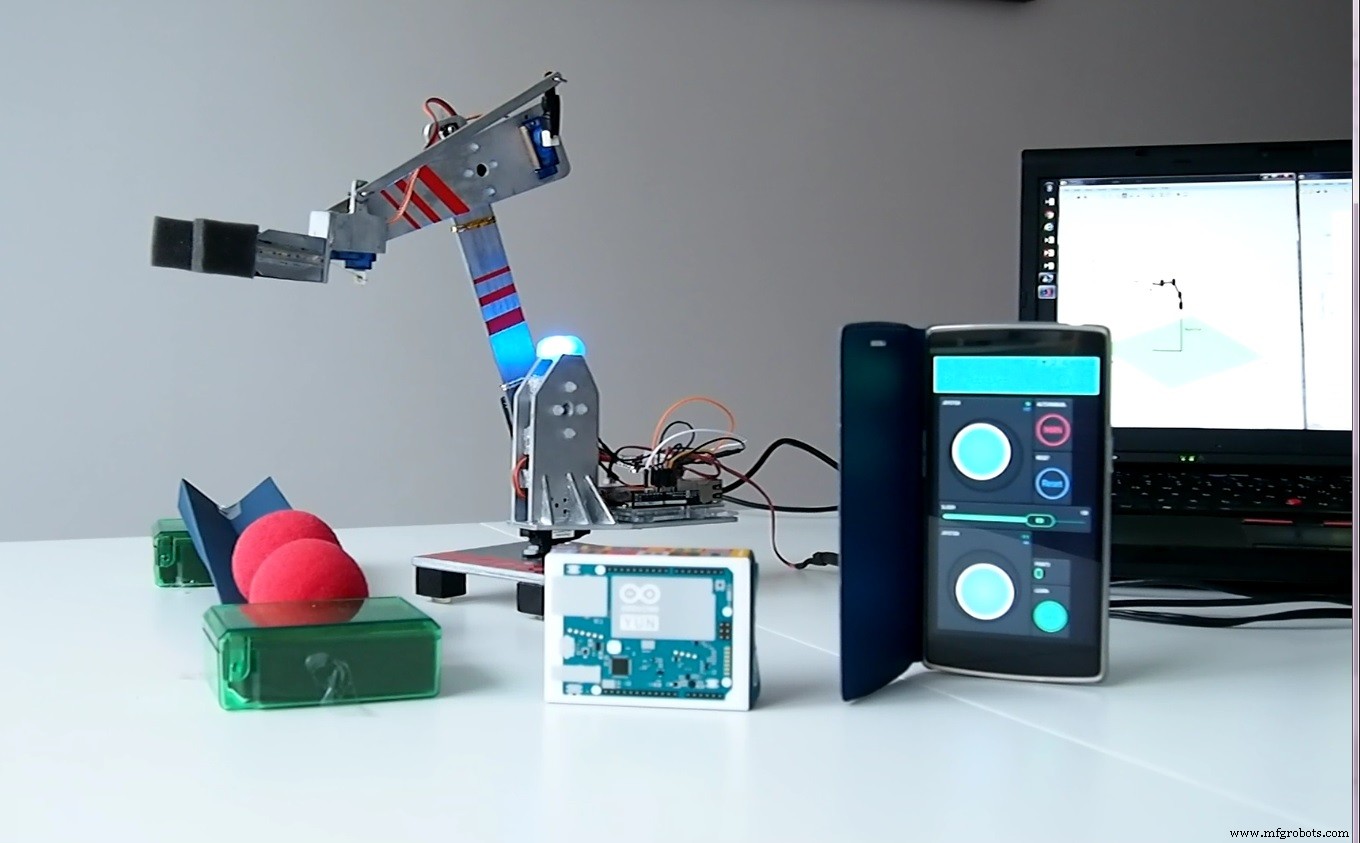


Optioneel (forward kinematics): Vereist MATLAB + Robotics Toolbox. Robot verbonden met Blynk en via USB aan PC. MATLAB leest via seriële poort (stel juiste COM-poort in MainScrip.m). Run MainScrip.m. Let op: kinematics zijn voor mijn robot; pas afmetingen aan in robotKinematicsFcn.m.
Code
Bronbestanden (C/C++) als zip-archief. Bevat Arduino-sketch, MotionGenerator-bibliotheek en MATLAB-scripts.
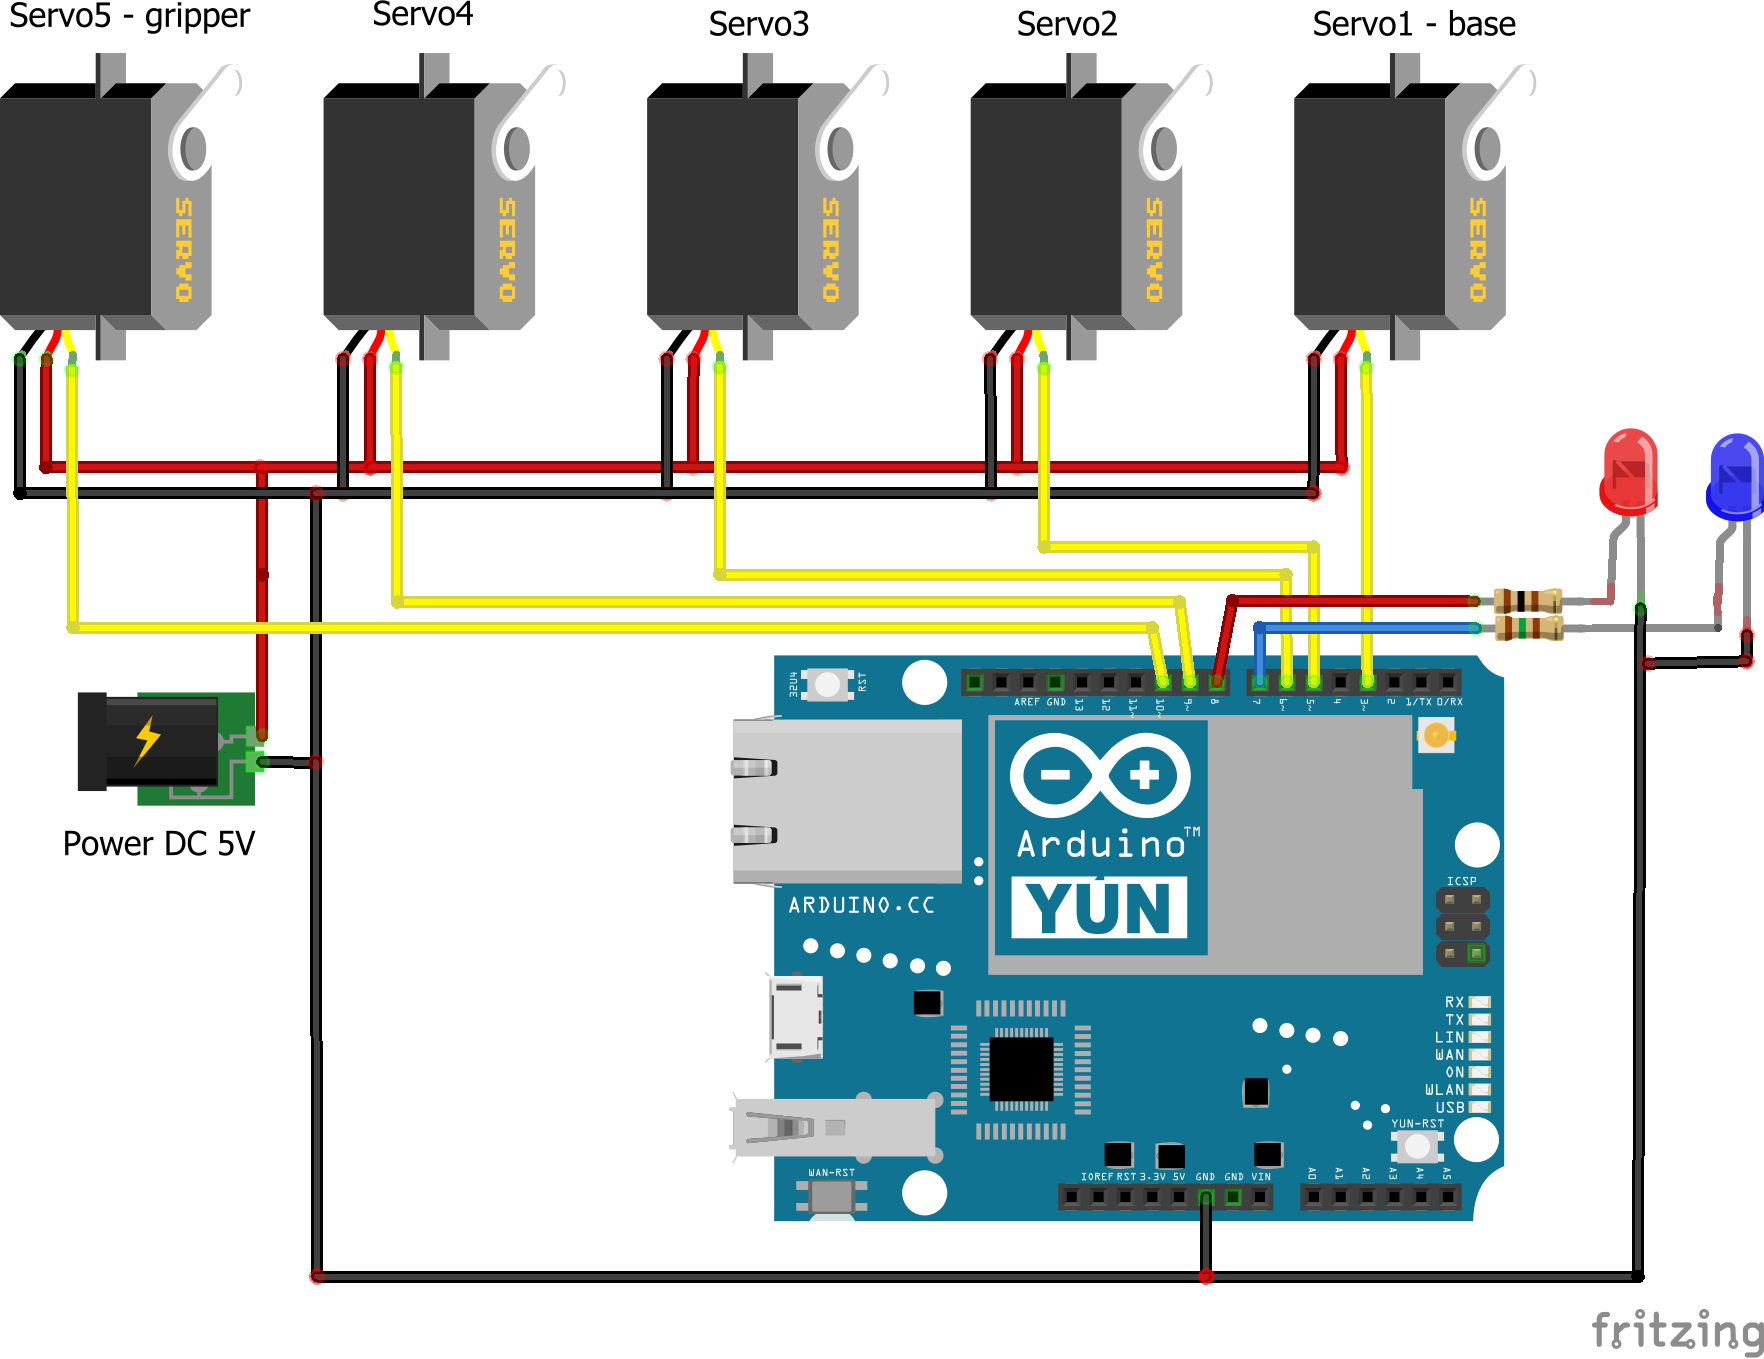
Schema's
High-Performance Arduino-bibliotheek voor DC-motorbesturing
Snake Game op 16x16 LED-matrix met Arduino UNO
Productieproces
- Real-time IoT hartslagmonitor met Arduino en MAX30100
- Externe IoT-besturing van een zelfgebouwde robotarm
- Bouw een Functionele, Arduino-aangedreven 3D-geprinte Robotarm – Stap-voor-Stap Handleiding
- Arduino-gebaseerde 6-DoF Robotarm Gestoeerd met Wii Nunchuk
- Bouw een Slimme Arduino-gestuurde Robotarm: Eenvoudige DIY Handleiding
- LittleArm 2C: Bouw een Duurzame 3D-geprinte Arduino Robotarm voor STEM Onderwijs
- Azure IoT Zwembadbeheersysteem: Slimme Sensoren & Remote Monitoring
- Industriële robotarmen: De productierevolutie aan het drijven
- Hoe Robotarmen Gemaakt Worden: Ontwerp en Functie
- Makerarm: De All-in-One Desktop Robotarm voor Makers
- Arduino lanceert Portenta H7: Industriële IoT-board debuteert op CES