



Bouw een Functionele, Arduino-aangedreven 3D-geprinte Robotarm – Stap-voor-Stap Handleiding
Onderdelen en Benodigdheden
| Arduino UNO | 1 |
| SG90 Micro-servo motor | 4 |
| Draaipotentiometer | 1 |
Benodigde Tools en Machines
- 3D-printer
- Solderbout
Apps en Online Services
- Arduino IDE
Over dit Project
Dit project gebruikt 4 goedkope SG90 servo-motoren die gevoed worden door de Arduino. Je kunt de .stl-bestanden voor 3D-printen downloaden via de link hieronder of direct via Thingiverse:
https://www.thingiverse.com/thing:1015238
Daar vind je ook gedetailleerde instructies voor de bouw van deze robotarm.
De servo-motoren worden aangestuurd door de Arduino. Ik heb een eenvoudige code geschreven zodat elke servo wordt bestuurd door een potentiometer. Na een korte oefening wordt de bediening met potentiometers heel eenvoudig en leuk, zoals te zien in de video.
In de toekomst wil ik de code uitbreiden met de optie om bewegingsreeksen op te nemen en automatisch af te spelen, wat een complete industriële robot zou opleveren.
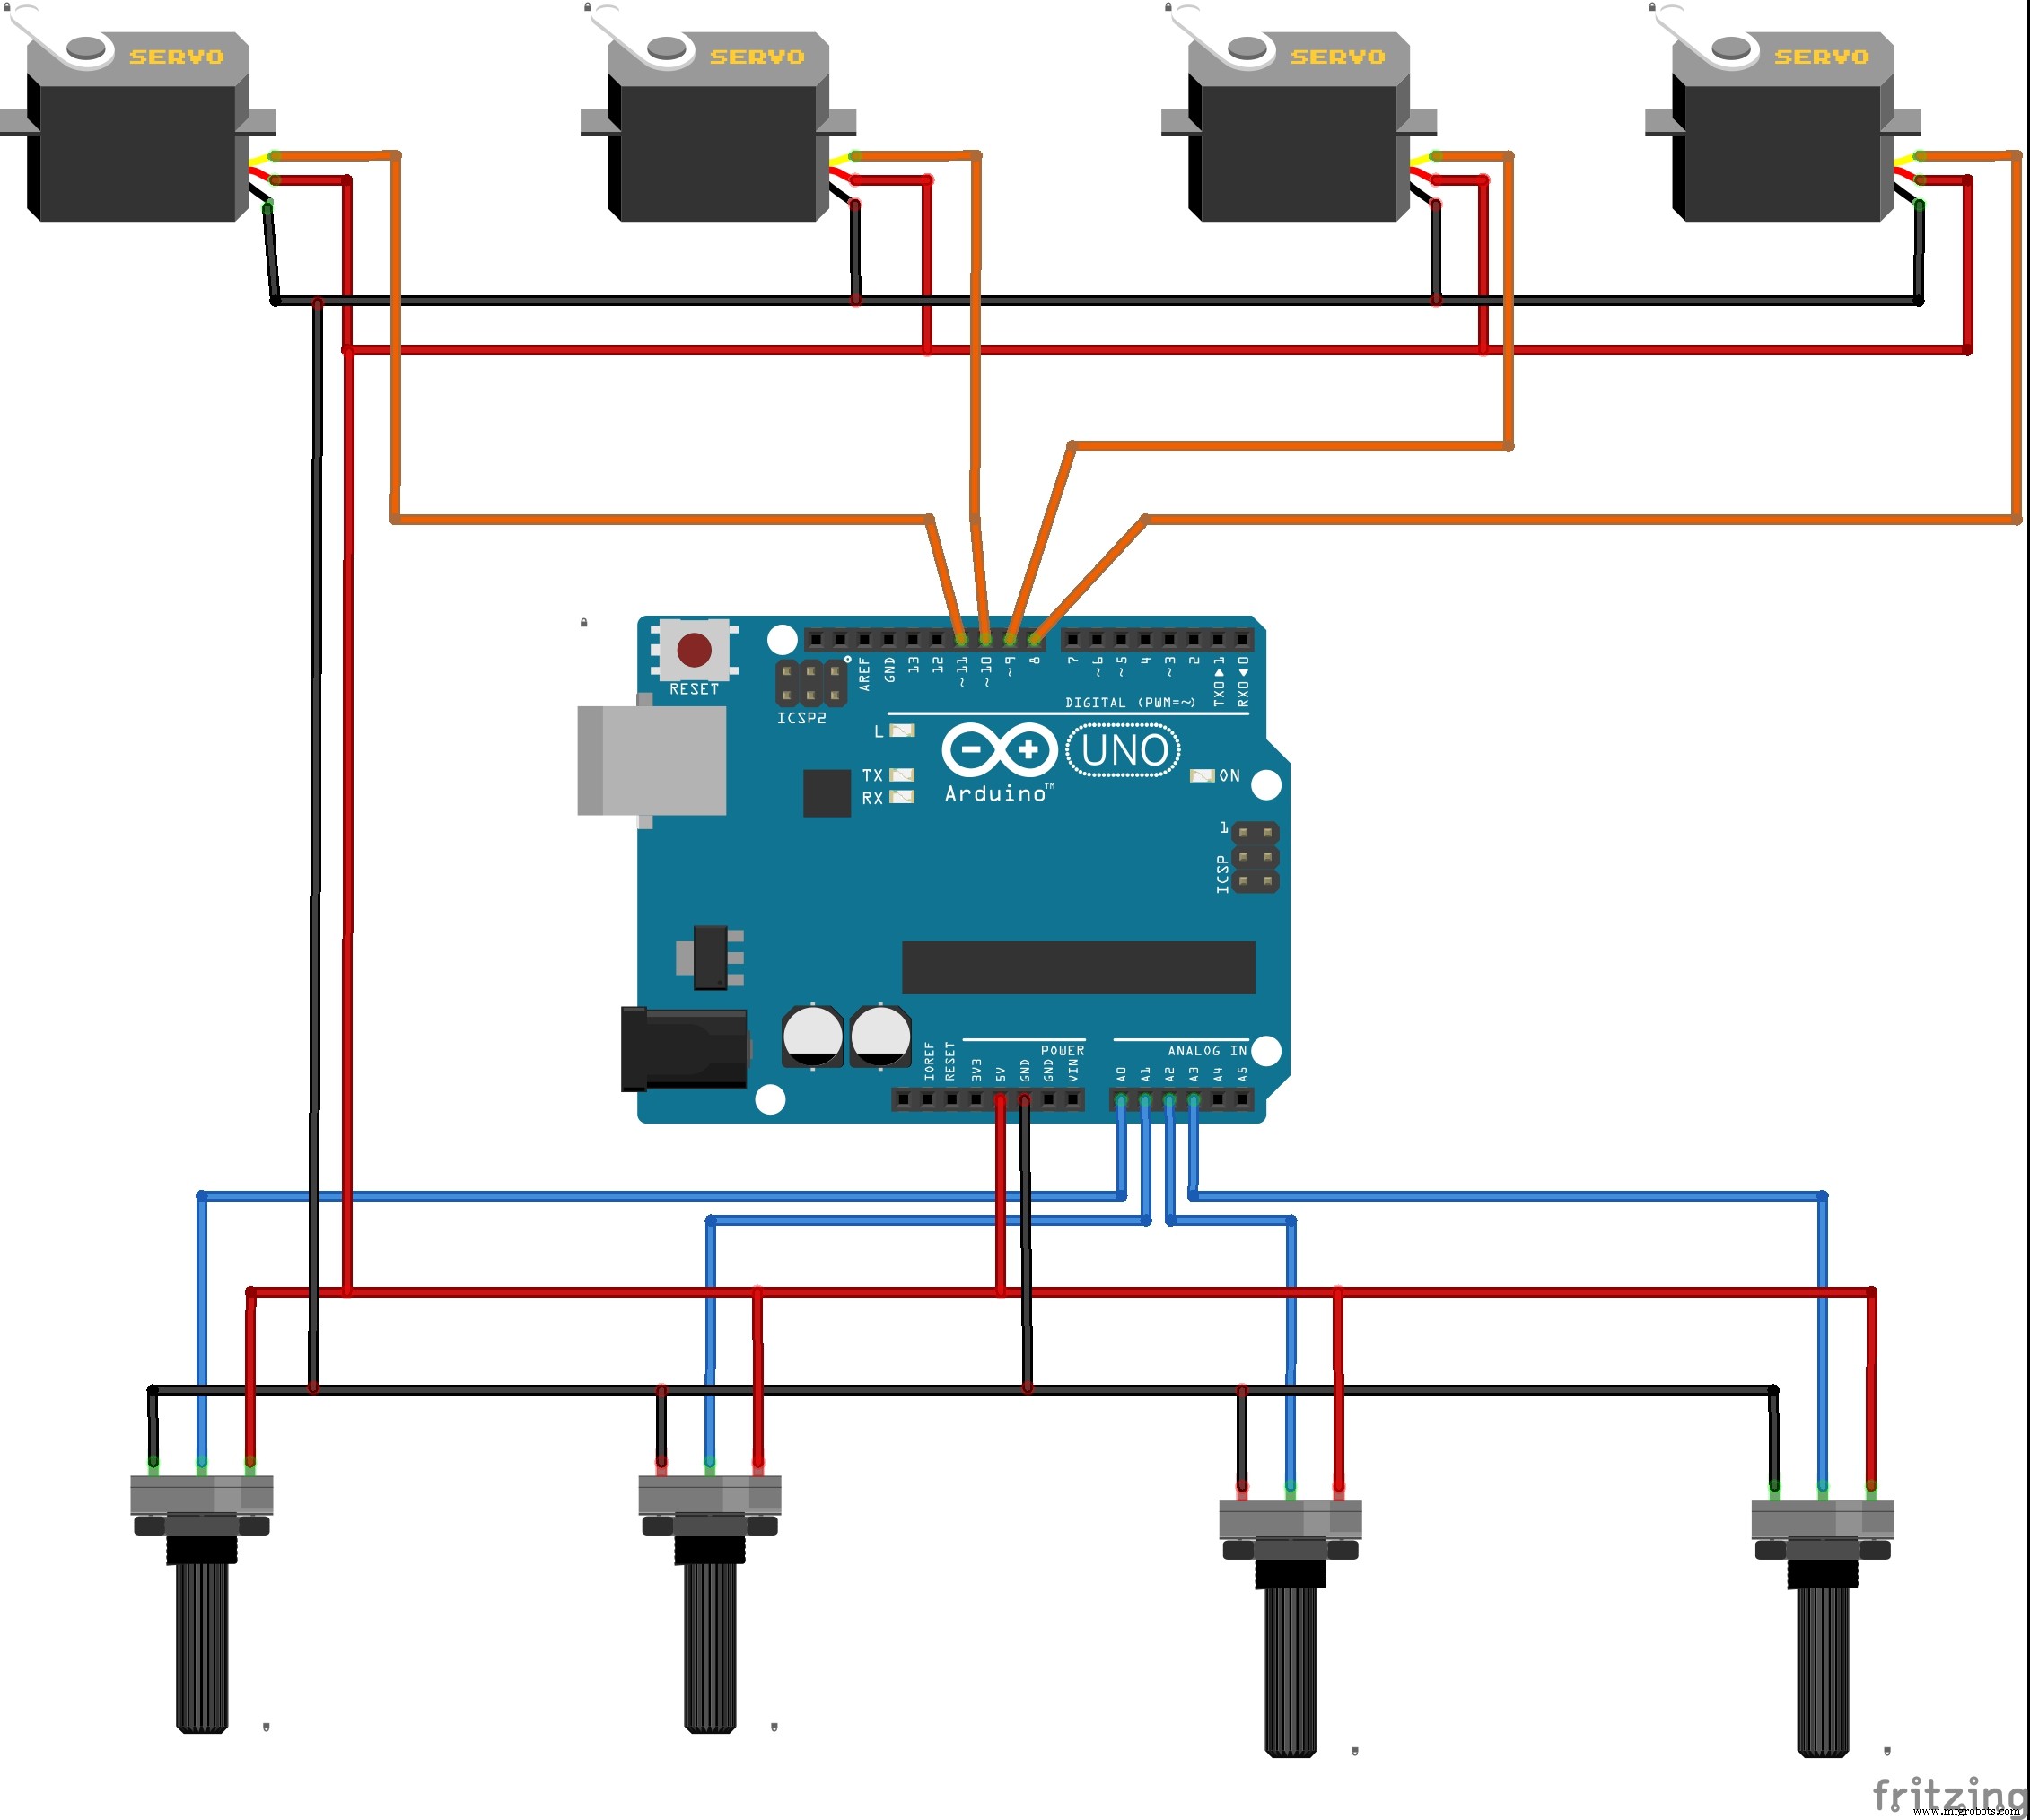
Het schema is in de afbeelding hieronder te zien.
Code
- code
code (Arduino)
#include
Servo myservo;
Servo myservo1;
Servo myservo2;
Servo myservo3;

int potpin = 0;  // analoge pin voor potentiometer 1
int potpin1 = 1; // analoge pin voor potentiometer 2
int potpin2 = 2; // analoge pin voor potentiometer 3
int potpin3 = 3; // analoge pin voor potentiometer 4

int val, val1, val2, val3;

void setup() {
  myservo.attach(8);  // servo 1 op pin 8
  myservo1.attach(9); // servo 2 op pin 9
  myservo2.attach(10); // servo 3 op pin 10
  myservo3.attach(11); // servo 4 op pin 11
}

void loop() {
  val = analogRead(potpin);
  val = map(val, 0, 1023, 0, 180);
  myservo.write(val);
  delay(15);

  val1 = analogRead(potpin1);
  val1 = map(val1, 0, 1023, 0, 180);
  myservo1.write(val1);
  delay(15);

  val2 = analogRead(potpin2);
  val2 = map(val2, 0, 1023, 0, 180);
  myservo2.write(val2);
  delay(15);

  val3 = analogRead(potpin3);
  val3 = map(val3, 0, 1023, 0, 180);
  myservo3.write(val3);
  delay(15);
}
Aangepaste Onderdelen en Behuizingen
eezybotarm_uVD6bjbxQi.zip
Schema's
Productieproces
- Arduino Digitale Dobbelsteen: Bouw Je Eigen LCD-willekeurige Getalgenerator
- Externe IoT-besturing van een zelfgebouwde robotarm
- Een Arduino Iron Man bouwen: onderdelen, sensoren en stapsgewijze handleiding
- Find Me: Slimme Item Locator met Arduino en Bluetooth
- DIY Arduino Luchtbevochtiger Controller met Relais – Veilige Hoogspanningsopstelling
- Arduino-gebaseerde 6-DoF Robotarm Gestoeerd met Wii Nunchuk
- Bouw een Slimme Arduino-gestuurde Robotarm: Eenvoudige DIY Handleiding
- NeoPixel Matrix Pong op Arduino Nano: Bouw je eigen neon Pong-spel
- Bouw een Aangepaste Arduino Joystick Stuurwiel voor Gaming
- Bouw een krachtige FM-radio ontvanger met Arduino en TEA5767 module
- Arduino 101: Bouw een teller met DHT11 sensor & LCD display