



Een Precieze Robotarm Bouwen: Een Uitgebreide Stapsgewijze Handleiding
Worstel je met taken die een hoge graad van nauwkeurigheid vereisen? Of ga je te werk met consistente en herhalende operaties die hoge precisie en prestaties vereisen? Dan heb je een robotarm-project nodig.
Het is ook een betrouwbaar elektronisch PCB-apparaat dat een breed scala aan operaties kan uitvoeren. Je vindt de robotarm in verschillende industrieën zoals:
- Machine-toegang
- Laboratoria
- Industriële automatisering
- Productie
Daarom is het een briljant idee om het robotarm-project aan te pakken. Zeker, het ziet er ingewikkeld uit, maar met alle materialen op zijn plaats wordt de taak eenvoudiger. In dit artikel geven we details over hoe je een robotarm bouwt.
Laten we aan de slag!
Wat is een Robotarm?
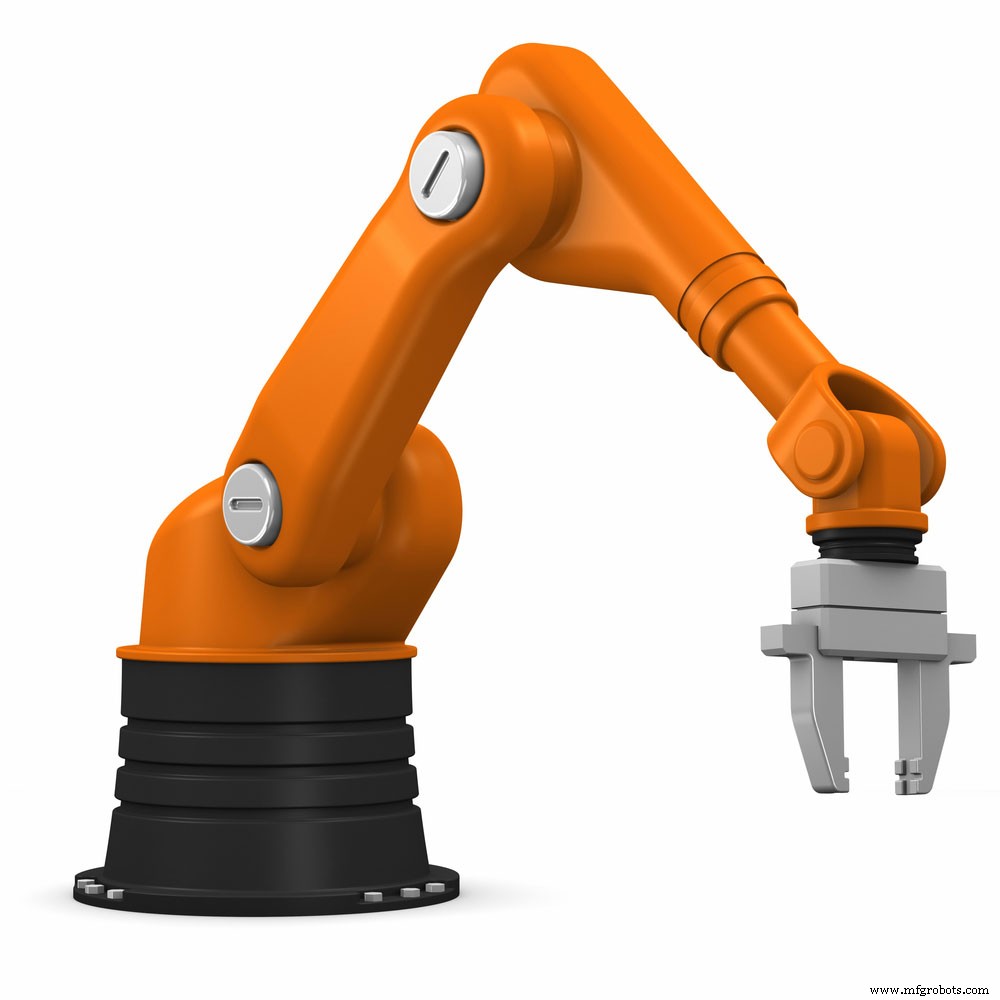
Industriële Robotarm
Een robotarm is een mechanisch hulpmiddel dat je kunt automatiseren via speciale software. Je kunt de speciale software op een specifieke microcontroller installeren. Meestal is dit apparaat ofwel een deel van een menselijke robot of een onafhankelijk apparaat.
Daarnaast hangt het type taak dat het uitvoert af van de beweging van de gewrichten van de arm. Je kunt bijvoorbeeld een robotarm en robotgreeparm zien met afzonderlijke gewrichten die in een rechte richting kunnen bewegen.
Hoe Maak Je Een Eenvoudige Robotarm?
We laten je zien hoe je een eenvoudige robotarm maakt die de reeks bewegingen onthoudt en afspeelt. Laten we kijken naar de benodigde componenten:
- Breadboard
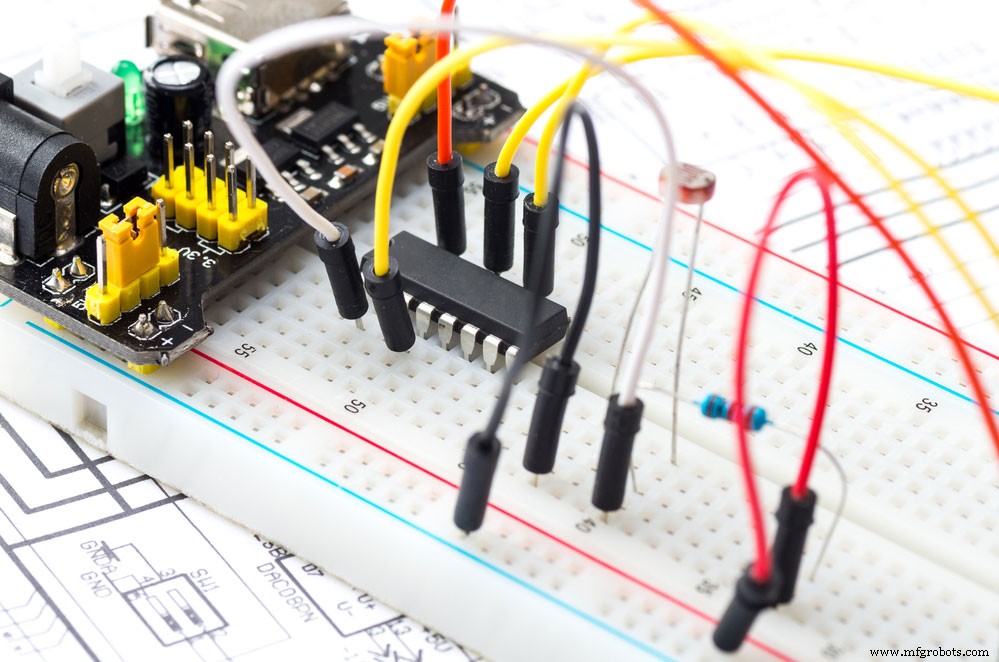
Een breadboard
- Houten stukken
- Geïnstalleerde Arduino IDE
- Servomotoren (5)
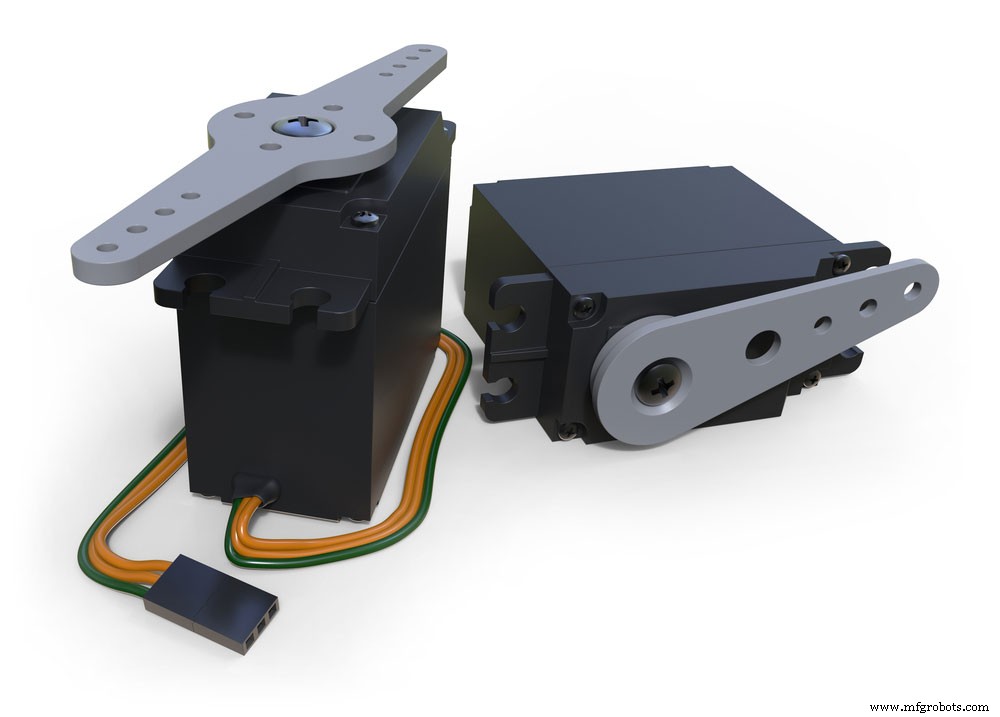
Set servomotoren
- Arduino UNO
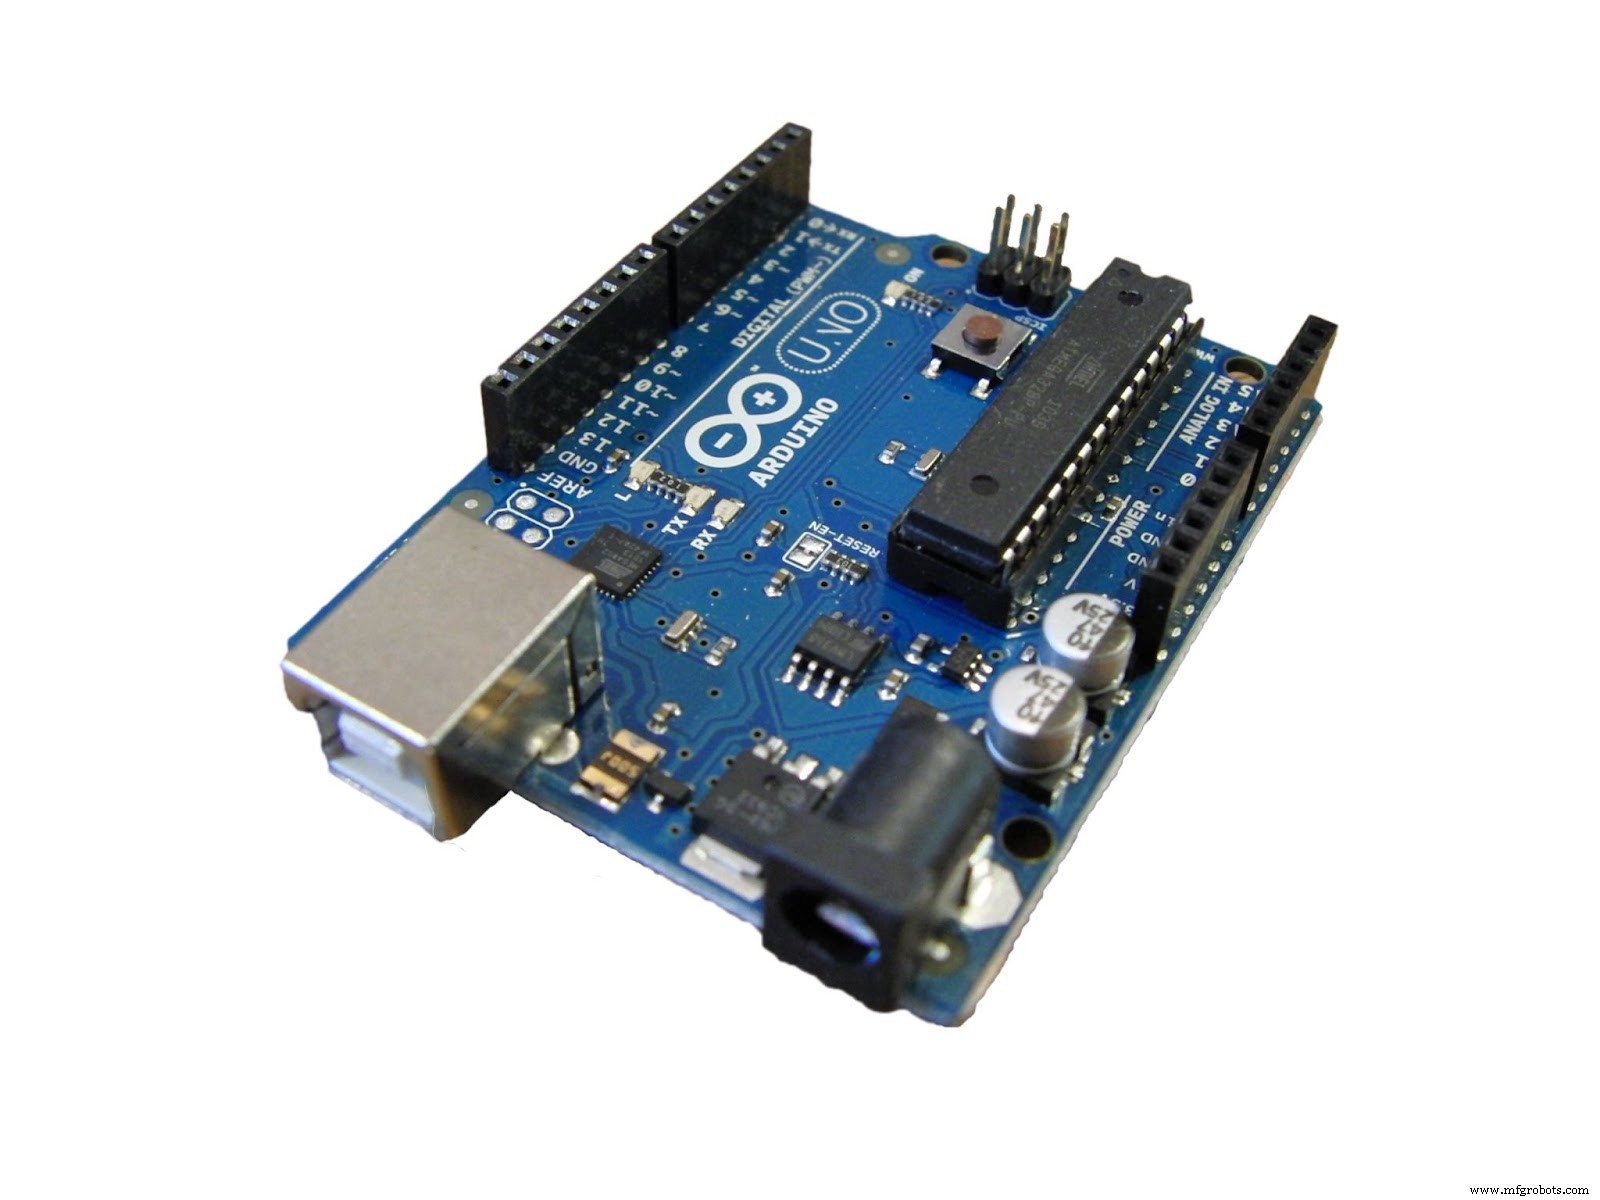
Arduino UNO
Bron: Wikimedia Commons
- Potentiometers (5)
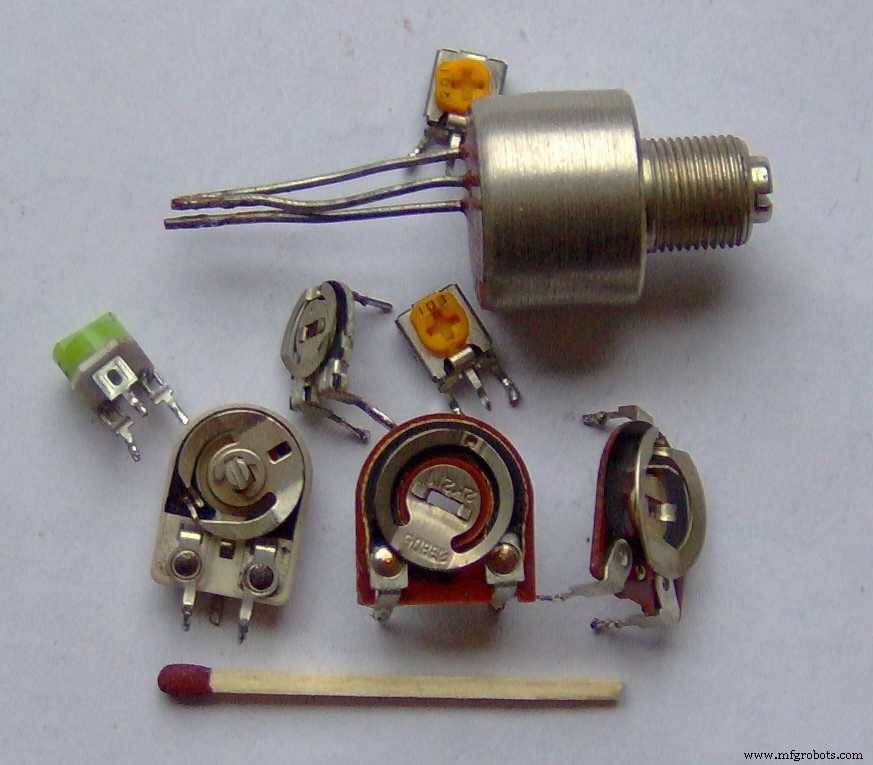
Set potentiometers
Bron: Wikimedia Commons
- Adapter (5V 2A)
- Canvasbord (A4-formaat)
- Signaaldraden
Signaaldraden
Met dit in gedachten kun je doorgaan met het bouwen van je eenvoudige robotarm-project in de volgende stappen:
Robotarm aan het werk
Stap 1 - De stukken bij elkaar zetten
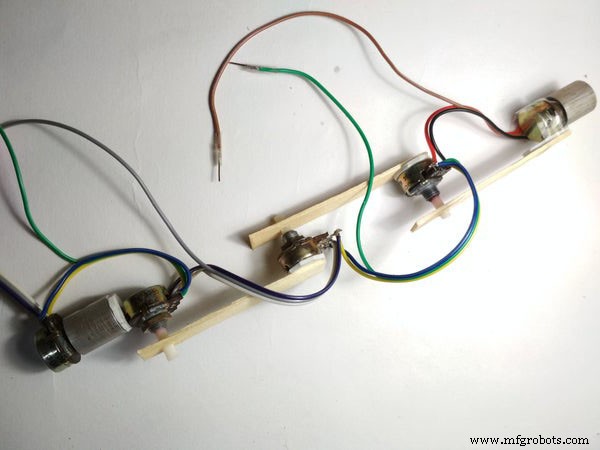
IJsjes houten stukken verbonden met potentiometer
Bron: Instructable
De eerste stap is om een klein en stabiel stuk hout te krijgen om de arm te maken. Kies een mechanisch ontwerp naar keuze. Plak de servos met dubbelzijdig tape op het hout. Daarna bevestig je de servos met schroeven aan het hout.
Voor de hoofarm bevestig je de potentiometers op het kleine stuk hout. Je kunt het canvasbord als basis gebruiken om je opstelling te monteren.
Stap 2 – Je draden verbinden
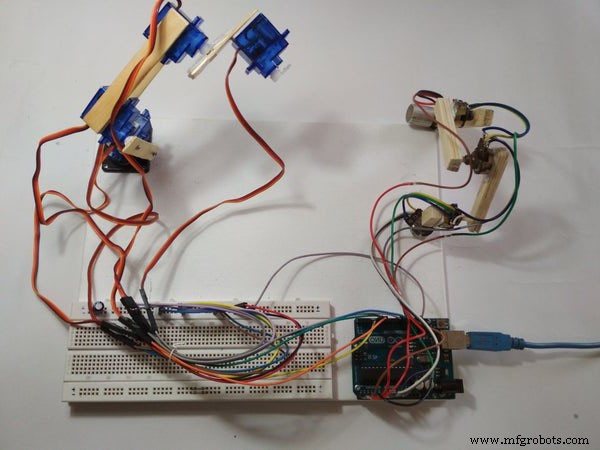
Draden en houten stukken op het breadboard verbinden
Bron: Instructable
Het doel is om ervoor te zorgen dat je alle draden correct verbindt. De eerste stap is om al je servos te pakken. Maak dan een parallelle verbinding van de servos met de voedingsbron. Dat wil zeggen: de zwarte draad gaat naar GND, de rode draad verbindt met de plus.
Zodra dat geregeld is, pak je je signaaldraden (oranje of geel) en verbind ze met de PWM-pin van de Arduino. Hiermee kun je de GND van de Arduino parallel verbinden. Je moet ook je potentiometers aan +5V verbinden.
Daarna verbind je de middenterminal met de analoge pin van de Arduino. Je kunt de servos regelen met digitale pinnen zoals 10, 9, 6, 5 en 3. Daarnaast kun je A0 tot A4 (analoge pinnen) gebruiken voor input van potentiometers.
De potentiometer die met A0 verbonden is, regelt de servo die aan pin 3 zit. De pot op A1 regelt de servo op pin 5.
Zeker, de Arduino voedt de servos niet. Maar het is vitaal om ervoor te zorgen dat je de Arduino en GND correct verbindt – om de arm te laten werken.
Stap 3 – Tijd om te coderen
Het coderen voor dit project is redelijk simpel. Je kunt beginnen met het opslaan van de potentiometers in een array. Wanneer je de records hebt, doorloop je het met een for-lus. Zo behandelen de servos de stappen.
Met andere woorden: je initieert het proces door alle belangrijke variabelen globaal te declareren. Hierdoor is het makkelijker om de variabelen in het hele programma te begrijpen en te gebruiken.
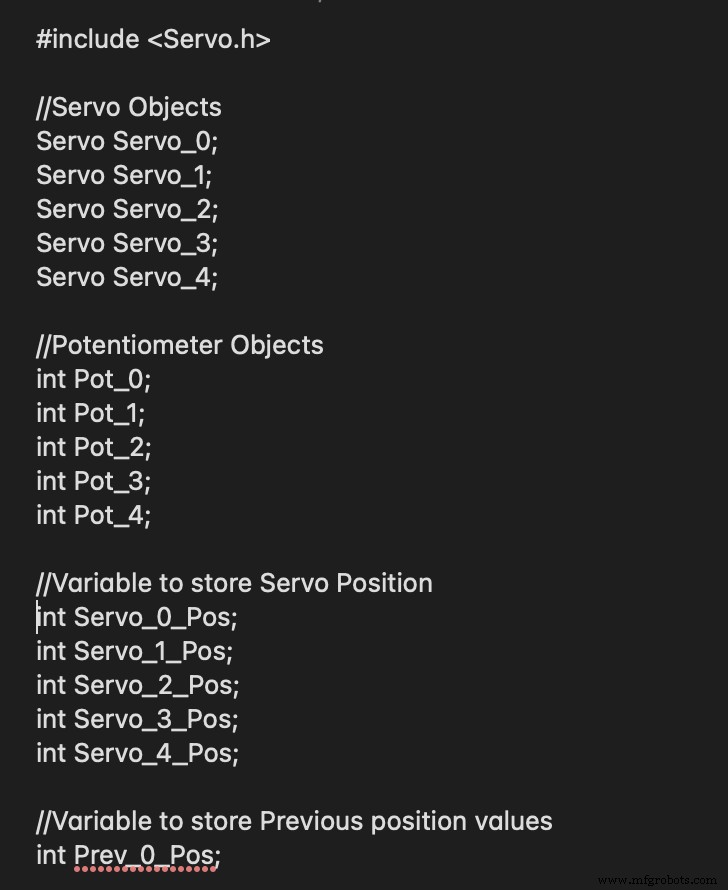
Daarna ga je naar de hoofdfunctie die de eerste uitvoering initieert. Je maakt een setup-functie die de ingestelde pinnen en hun functies benadrukt.
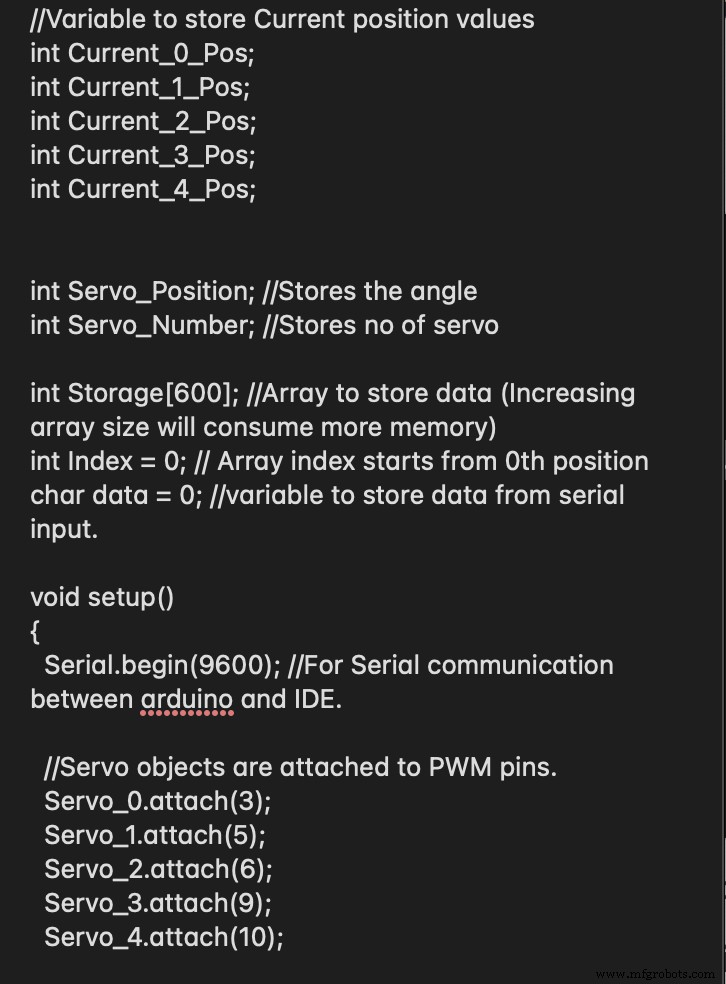
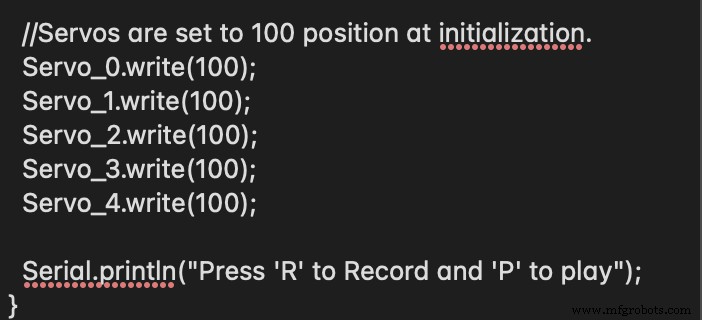
Wanneer je dat hebt, is de volgende taak om de analoge invoerpinnen te gebruiken om de waarden van de potentiometer te lezen. De analoge invoerpinnen helpen ook de waarden te mappen – wat helpt bij het regelen van de servos.
Nu is het tijd om de door de gebruiker gedefinieerde functie te noemen. In de onderstaande code kozen we Mop_Pat.
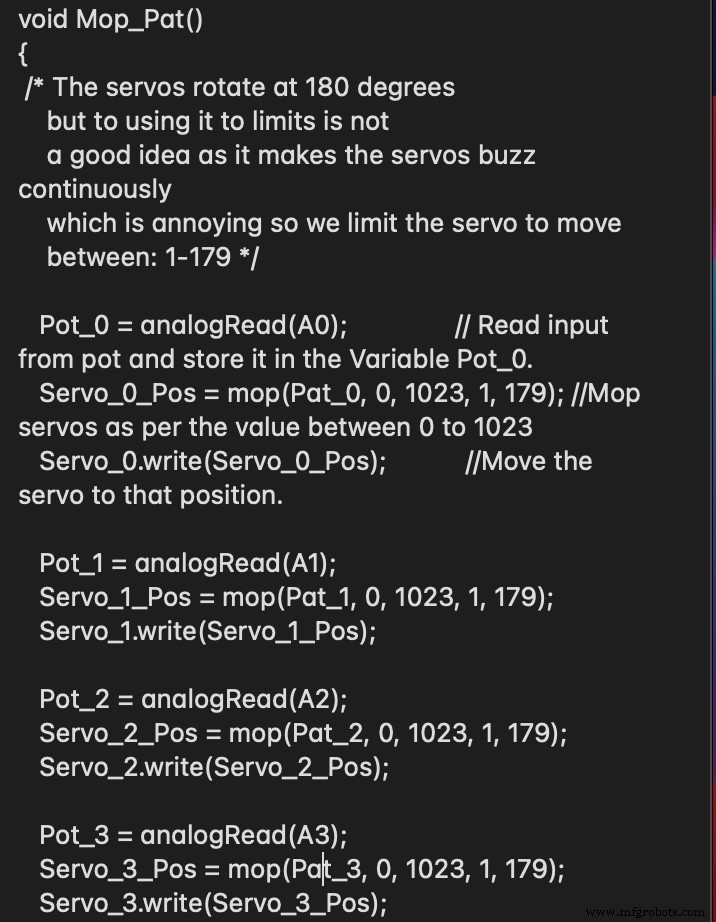
Hiermee kun je de loop-functie neerzetten. Als je met de code klaar bent, kun je deze naar het Arduino-board overbrengen.
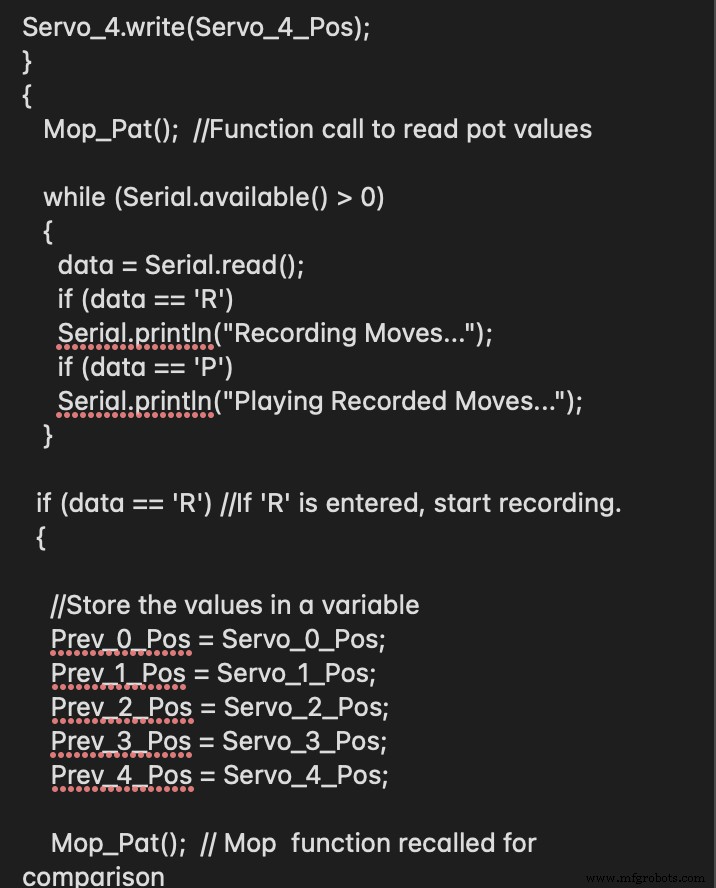
Met dit erin zal je robotarm werken. Je kunt nog een paar aanpassingen aan de code maken voor een soepelere werking.
Stap 4 – Testen
Wanneer je de code naar het board hebt overgebracht, ga je naar de optie Tools. In deze optie ga je naar "Seriële Monitor". Wanneer je op deze functie klikt, helpt het de Arduino te resetten. En het stelt je in staat om de master-arm te gebruiken om de robotarm gemakkelijk te bedienen. Op dit punt kun je echter nog geen bewegingen opnemen.
Je moet dus "R" typen op de monitor – om alle bewegingen op te nemen. Als je al je bewegingen hebt opgenomen, typ je "P". Deze functie speelt alle bewegingen af. En het beste is dat de servos de bewegingen blijven uitvoeren – zolang je het board niet reset.
Overige Arduino Robotarm Projectideeën
Als je vindt dat het bovenstaande project te basis is, voel je vrij om andere Arduino-arm robotica projectideeën uit te proberen zoals:
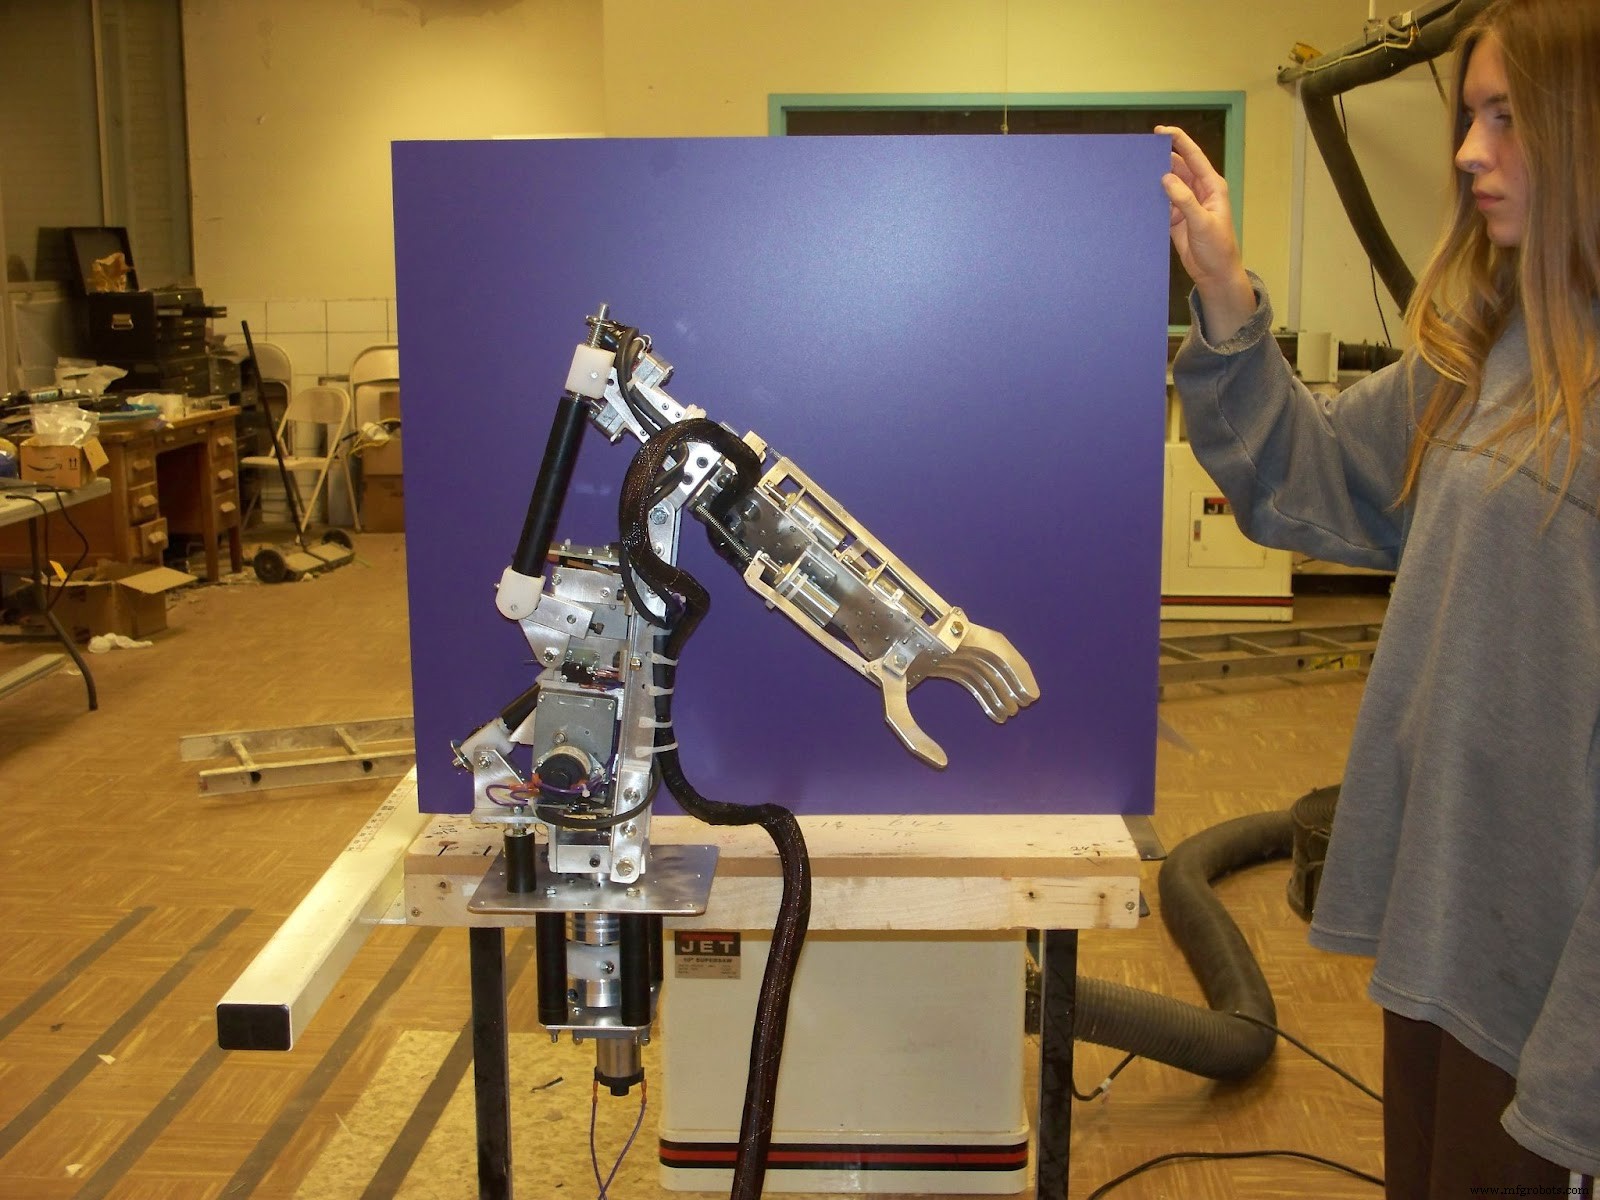
De Robotarm met Gebarenbesturing (Arduino + Kinect)
Handgebaren-gestuurde Robotarm
Bron: Wikimedia Commons
Dit project omvat het sturen van een robotarm met gebaren. Je kunt de gebaren vastleggen met een Kinect-sensor. De robotarm is ontwikkeld om de elleboog, rechterarm, hand en elleboogbeweging na te bootsen. Ook is dit hulpmiddel gemaakt met servomotoren.
Een Web-gestuurde Robotarm
Web-gestuurde Robotarm
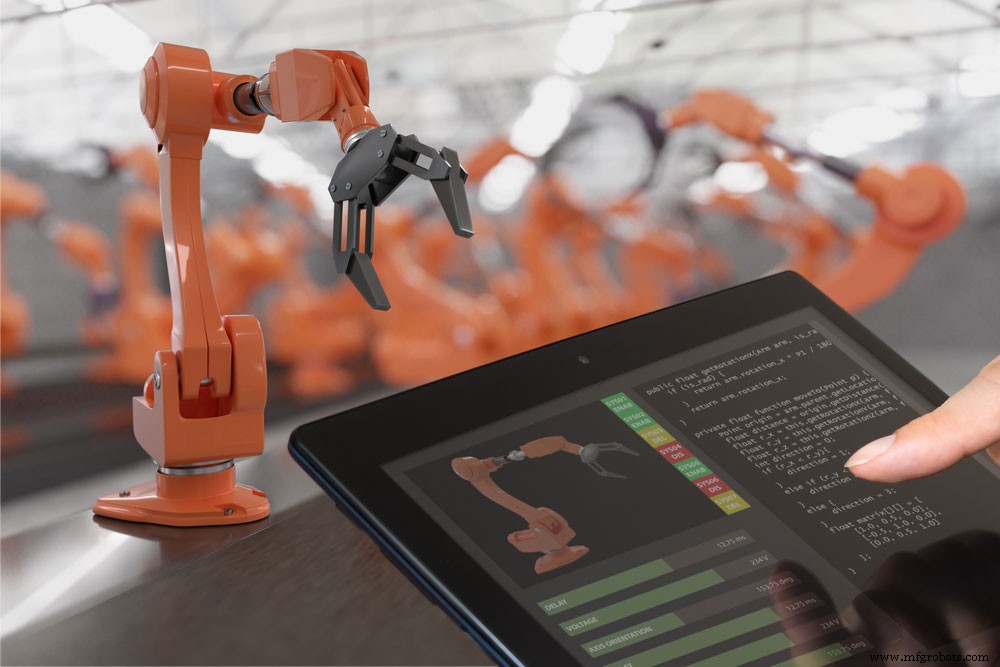
De web-gestuurde robotarm is een andere opmerkelijke uitvinding. Het hulpmiddel toont de mogelijkheid om de armrobot te coördineren met een webserver. Interessant genoeg wordt dit apparaat door een externe bron gevoed en gebruikt het ongeveer zes servomotoren.
Om dit te realiseren, moet je de workflow bestuderen, de broncode noteren en de systeemarchitectuur begrijpen.
Nunchuck-gestuurde Arduino Robotarm
Dit projectidee valt op door zijn uniekheid. Met dit project leer je hoe je een Arduino Mega gebruikt om het apparaat te programmeren en een armrobot effectief te monteren. Je kunt ook de Nintendo Nunchuk gebruiken om dit hulpmiddel te bedienen.
Het beste is dat de Nunchuk veel sensoren heeft. Bovendien is het gemakkelijk verkrijgbaar en goedkoop. Als je deze robotarm wilt bouwen, is het cruciaal om een lijst met de benodigde tools en de code te krijgen.
Android App-gestuurde Arduino Robotarm
Robotarm in Productielijn
Deze robotarm is een ander uitdagend project. Het apparaat gebruikt een Bluetooth-module naast de Arduino via een Android-app. Benodigde tools zijn onder andere een generieke motor met Bluetooth-module (HC-05) en een Arduino Mega 2560.
De Draadloos Gestuurde Robotarm
Dit project is ideaal als je wilt weten wat het kost om een robotarm te bouwen. Het leert je ook hoe je dit hulpmiddel bedient. Je hebt tools nodig zoals de gerelateerde sensor, batterijen, Arduino-board en servomotor om deze robotarm met een draadloze handschoen te bouwen.
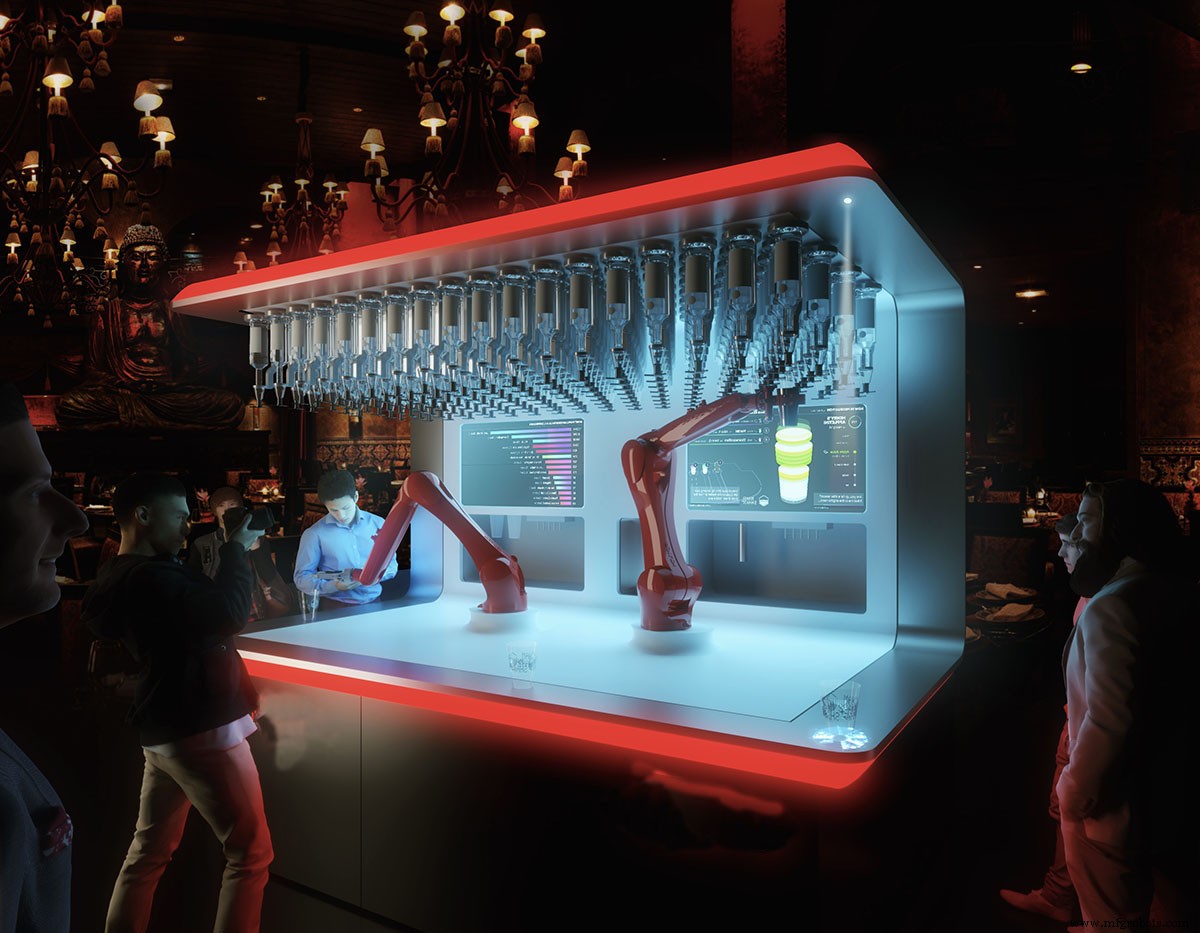
De Arduino Barman Robotarm
Arduino Barman Robotarm
Bron: WorldArchitecture
De Barman robotarm is het project om op te springen als je een leuk project zoekt dat gasten indrukt. Dit hulpmiddel heeft meestal een RobotGeek Snapper Arm. Plus het heeft een klep-injector – wat de barman-functie versterkt. Dit project doet een goed werk door dranken van een container naar je glas te bewegen.
Computermuis-gestuurde Arduino Robotarm
Dit project is ideaal als je een Arduino-armproject wilt bedienen met je computermuis. Het beste is dat deze Arduino-robotarm zijn eigen beslissingen kan nemen door afbeeldingen te verwerken. Hoe? Het doet dit met de hulp van Matlab vision-software.
Slotwoorden
Het robotarm-project wordt snel een fenomeen in de wereld. En het is bevredigend om te zien hoe deze apparaten voorwerpen tillen, balanceren en stapelen met precisie – afhankelijk van het type. En ze zijn nuttig voor medische toepassingen en ruimtevaart.
Robotarm in Fabriek
Dus het is een uitstekende tijd om de goedkope versie van dit hulpmiddel te bouwen – vooral als je geen herhalende taken wilt afhandelen. Heb je hulp nodig om te beginnen? Neem gerust contact met ons op.
Industriële technologie
- Bouw een Functionele, Arduino-aangedreven 3D-geprinte Robotarm – Stap-voor-Stap Handleiding
- Arduino-gebaseerde 6-DoF Robotarm Gestoeerd met Wii Nunchuk
- Industriële robotarmen: De productierevolutie aan het drijven
- SCARA Robotmarkt Groeit naar $14,78 miljard in 2026, Drijft Automatiseringsgroei
- Productieleiders: bewezen strategieën om gerichte websitebezoekers aan te trekken
- RTC module essentiëls: complete gids voor nauwkeurige tijdmeting
- Hoe Robotarmen Gemaakt Worden: Ontwerp en Functie
- Robotmanipulatoren Begrijpen: Een Uitgebreide Gids
- Robotpalletiseers Uitgelegd: Efficiëntie en Controle Verbeteren
- Hydraulische Robotarmen in de Productie: Complete Expert Gids
- Makerarm: De All-in-One Desktop Robotarm voor Makers