



Uw RC-auto ombouwen tot een Bluetooth-gecontroleerd voertuig
Onderdelen en benodigdheden
 |
|
× | 1 | |||
 |
|
× | 1 |
Nodige tools en machines
 |
|
Apps en online diensten
|
|
Over dit project
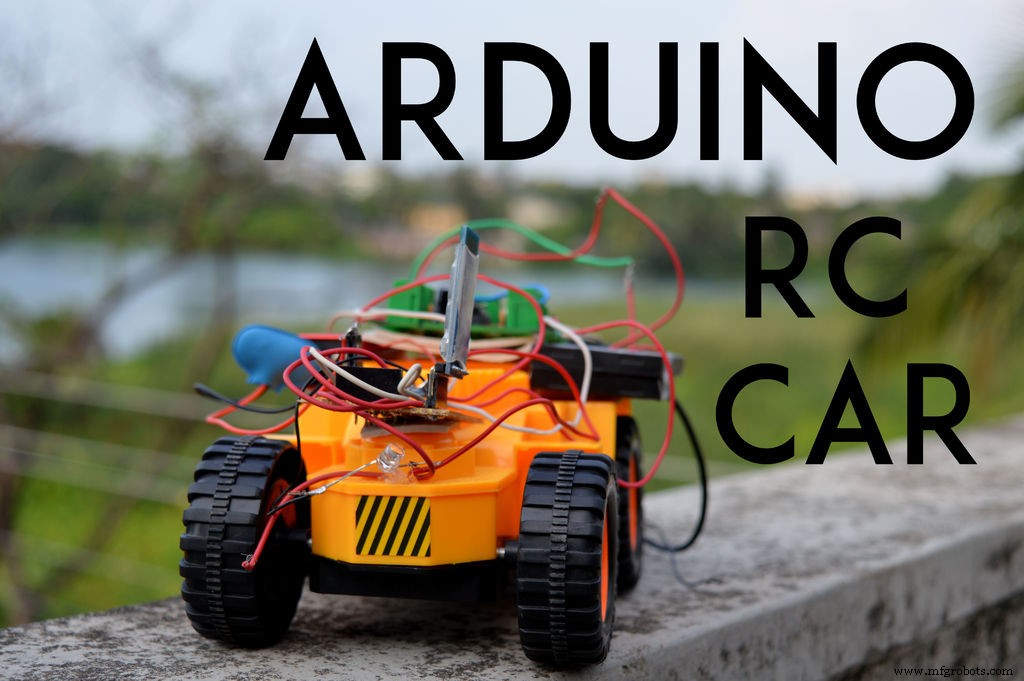


RC-auto's zijn echt leuk om te hacken en ze bieden goed chassis voor lage prijs, om robots te maken, maar er eentje selecteren om te maken is een pijn in de kont met miljoenen typen. Mijn kleine broertje had onlangs zijn verjaardag en ik wilde hem iets echt cools geven, ik eindigde met hem deze RC-auto te geven. RC-auto hacken is makkelijk en lastig tegelijk, vanwege de verschillende manieren waarop RC-auto's gemaakt zijn, het maakt geen makkelijke en gedefinieerde manier om de auto te hacken, maar deze hack is universeel. Ik zal ook proberen de basis van alle onderdelen en theorie achter elke module te behandelen. We hebben een module gebruikt maar u wordt aangemoedigd om onze circuit te maken, behalve de Pro Mini.
Ik was echt ongemakkelijk met de Pro Mini omdat het te klein was maar het was leuk.
Bekijk de video en vergeet niet te abonneren voor komende video's
Stap 1: Het juiste chassis kiezen
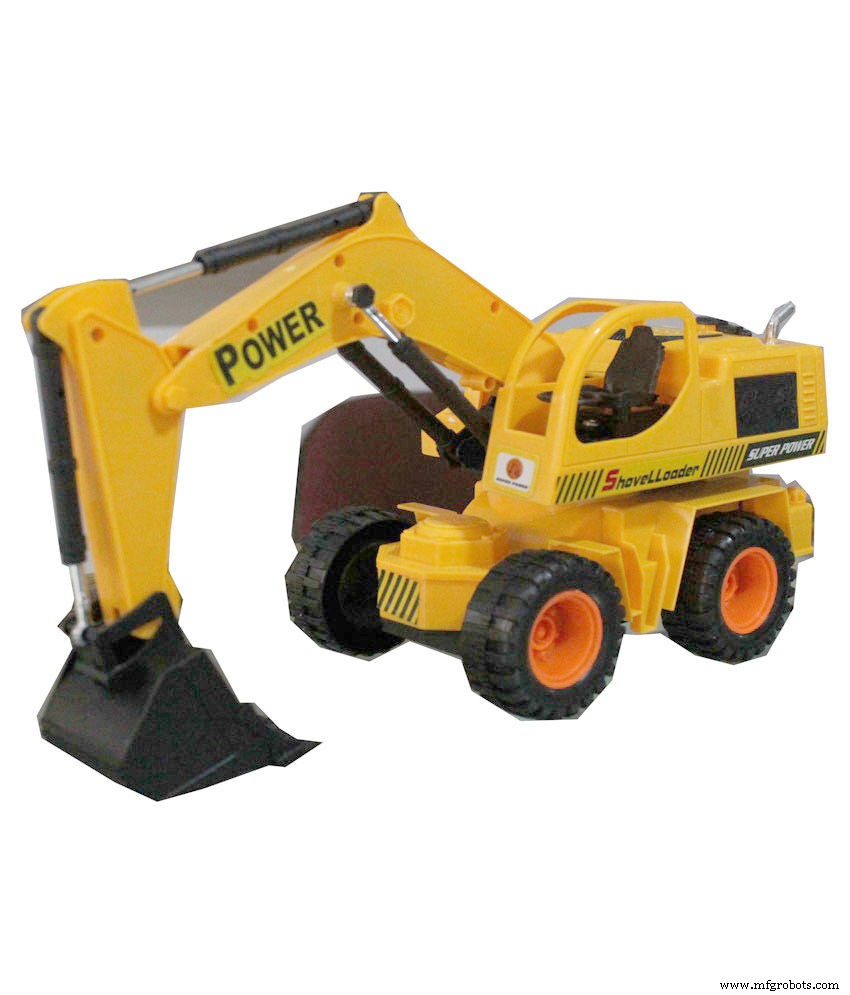


Onderdelenlijst
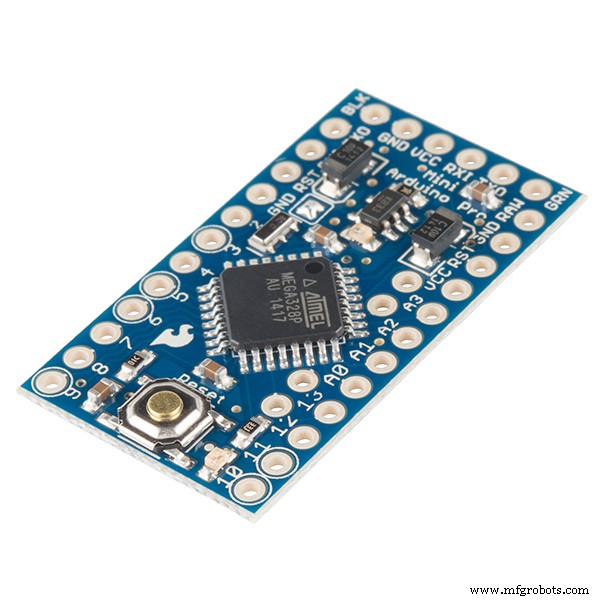
- ProMini
- L293d module
- HC-05
- RC-auto
Het juiste chassis kiezen
Het kiezen van een chassis is een kwestie van aandrijfmechanisme; er zijn veel aandrijfmechanismen.
Laten we praten over de twee populairste mechanismen.
Differentiële Aandrijving Wat is Differentiele Aandrijving?
De term differentieel betekent verschil tussen twee entiteiten, in de context van robotica is het gewoon het snelheidsverschil tussen twee motoren. Gebaseerd op dit snelheidsverschil kan een robot in elke richting op een 2D-indeling bewegen.
Wanneer twee motoren aan wielen zijn verbonden in één lijn, tegenover elkaar (net als een paar wielen verbonden met een enkele as), bepaalt de snelheid waarmee elke motor draait de bewegingsrichting. Wanneer beide wielen met dezelfde snelheid draaien, is het verschil tussen de motoren nul. Dit laat de robot in een rechte lijn vooruit rijden. De robot kan in achterwaartse richting rijden als de draairichting van beide motoren omgekeerd wordt. Dit zal weer in een rechte lijn zijn als het snelheidsverschil nul is. Nu het veranderen van de snelheid van één motor zal resulteren in beweging in een richting afwijkend van de rechte lijn. Bijvoorbeeld, het verminderen van de snelheid van de rechter motor resulteert in een snelheidsverschil en dus richtingsverandering. De resulterende kracht is zodanig dat de robot rechtsaf slaat. Deze richtingsverandering kan gecontroleerd worden tot de vereiste hoek door de snelheid van de motor verder te verlagen. Langzamer is de rechter motor, scherper is de bocht naar rechts. Hetzelfde geldt voor linksaf.
Als conclusie: langzamer rechter motor, scherpere rechtsbocht. Langzamer linkermotor, scherpere linksbocht. Hieronder enkele scenario's die de werking van differentieel aandrijving uitleggen. M1 en M2 zijn motoren die wielen aan links en rechts respectievelijk aansturen.
Stuur-type Aandrijving
Wat is Stuur-type Aandrijving?
De auto-type aandrijving is de meest voorkomende in de echte wereld maar niet in de robotwereld. Het wordt gekenmerkt door een paar aandrijfwielen en een apart paar stuurwielen. De translatie en rotatie zijn onafhankelijk van elkaar. Maar translatie en rotatie zijn met elkaar verbonden, dus dit systeem kent ernstige path planning problemen. Vier wielen zijn efficiënter vergeleken met drie of twee wielen. De eerste twee van de vier wielen kunnen gebruikt worden om te sturen en de volgende twee om de robot aan te drijven. Balanceren van een vierwielige robot is nooit een probleem. De meeste alledaagse auto's die we gebruiken zijn vierwielig en het voorbeeld is genoeg om zijn existentie en mogelijkheden te bewijzen.
Nadelen van Auto-type Aandrijving: Het stuurmechanisme moet nauwkeurig gecontroleerd worden. Een kleine onnauwkeurigheid kan grote odometriefouten veroorzaken. Het systeem is Non-Holonome, dus path planning is extreem moeilijk en ook onnauwkeurig. Er zijn geen directe richtingsactuatoren.
Dus het is beter om differentiële aandrijving te gebruiken vanwege de eenvoud en gebruiksgemak.
Stap 2: De motoren sturen
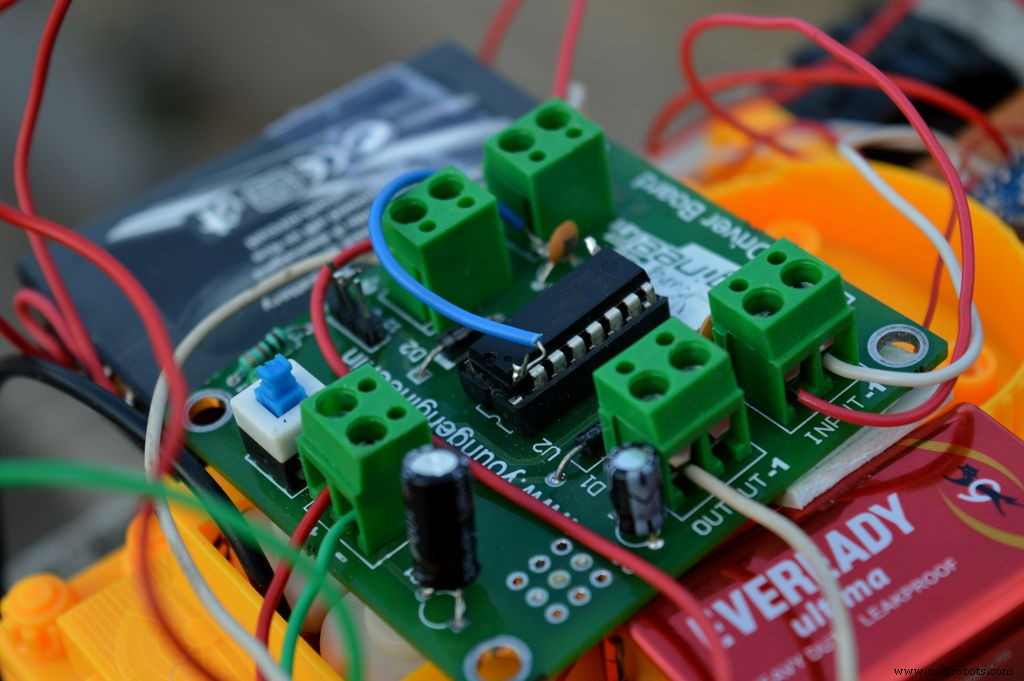


Om de motor te sturen hebben we iets nodig dat motor driver heet.
Wat is een Motor Driver?
Een motor driver is een kleine stroomversterker; de functie van motor drivers is om een laag-stroom regelsignaal te nemen en dit om te zetten in een hogere-stroom signaal dat een motor kan aansturen.
Er zijn veel motor drivers, waarvan ik de L293D motor driver module gebruik.
L293D is een Motor driver geïntegreerde schakeling die gebruikt wordt om DC-motoren in beide richtingen te laten draaien. Het is een 16-pin IC die een set van twee DC-motoren tegelijkertijd kan sturen. De L293D gebruikt 5V voor zijn eigen voeding en een externe voedingsbron is nodig om de motoren aan te sturen, wat tot 36V kan zijn en tot 600mA kan trekken. De L293D werkt op het concept van een typische H-brug, een schakeling die het mogelijk maakt om de hoge spanning in beide richtingen te laten vloeien. In een enkele L293D IC zitten twee H-brugschakelingen die twee DC-motoren onafhankelijk kunnen laten draaien.
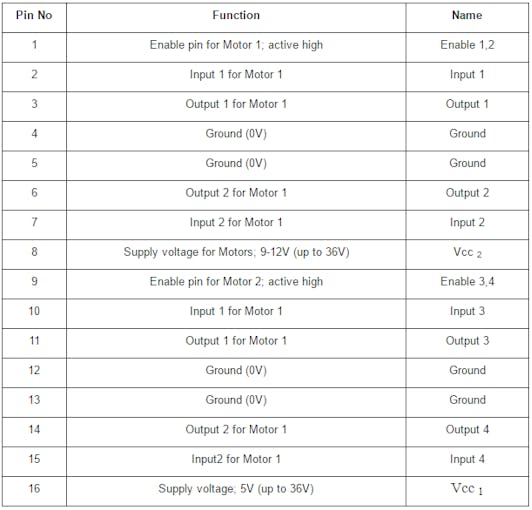
Pin-beschrijving van L293D
1 Enable pin voor Motor 1; actief hoog Enable 1,2
2 Input 1 voor Motor 1 Input 1
3 Output 1 voor Motor 1 Output 1
4 Ground (0V) Ground
5 Ground (0V) Ground
6 Output 2 voor Motor 1 Output 2
7 Input 2 voor Motor 1 Input 2
8 Voedingsspanning voor Motoren; 9-12V (tot 36V) Vcc 2
9 Enable pin voor Motor 2; actief hoog Enable 3,4
10 Input 1 voor Motor 1 Input 3
11 Output 1 voor Motor 1 Output 3
12 Ground (0V) Ground
13 Ground (0V) Ground
14 Output 2 voor Motor 1 Output 4
15 Input 2 voor Motor 1 Input 4
16 Voedingsspanning; 5V (tot 36V) Vcc 1
Stap 3: Over de App
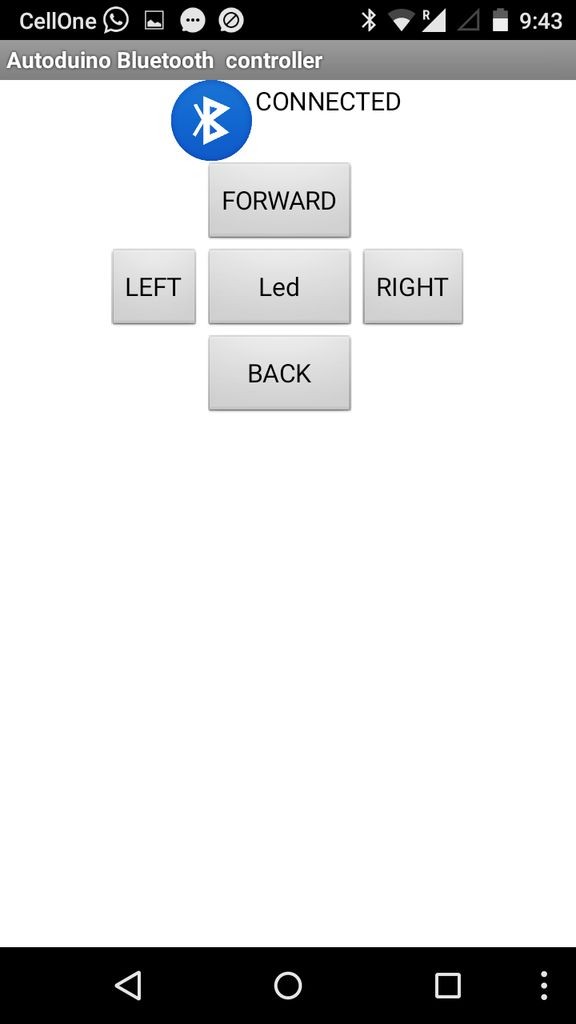


Er zijn veel apps om te sturen; ik maakte er een. De logica is heel simpel: alle knoppen sturen een karakter wanneer ingedrukt via Bluetooth en de Arduino verwerkt het.
Karakter Functies
X Nul-toestand F Voorwaarts B Achterwaarts L Linksaf R Rechtsaf
Stap 4: Alle onderdelen verbinden
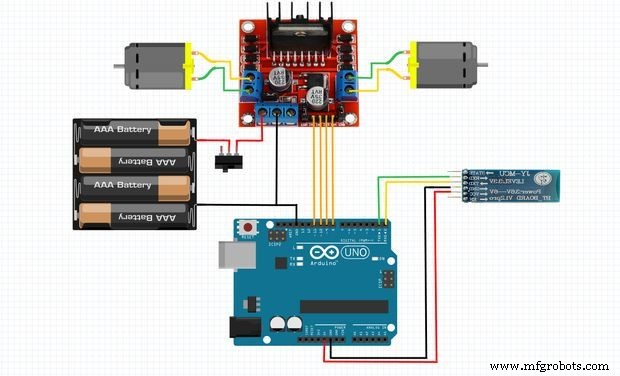


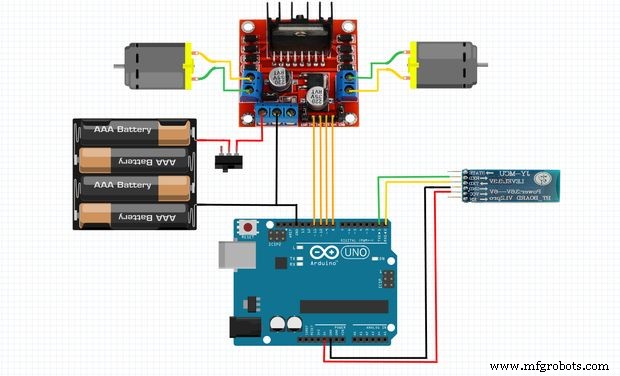
Verbindingen zijn simpel
hier zijn de verbindingen als volgt
De Bluetooth Module
HC-05 Arduino Vcc 5V Gnd Gnd Rx Tx Tx Rx
De Motor Driver
Motor Driver Arduino pin 2 8 pin 7 7 pin 10 6 pin 4 9 pin 3 en 6 Motor 1 pin 11 en pin 14 Motor 2 pin 1 5V pin 9 5V
Stap 5: Coderen
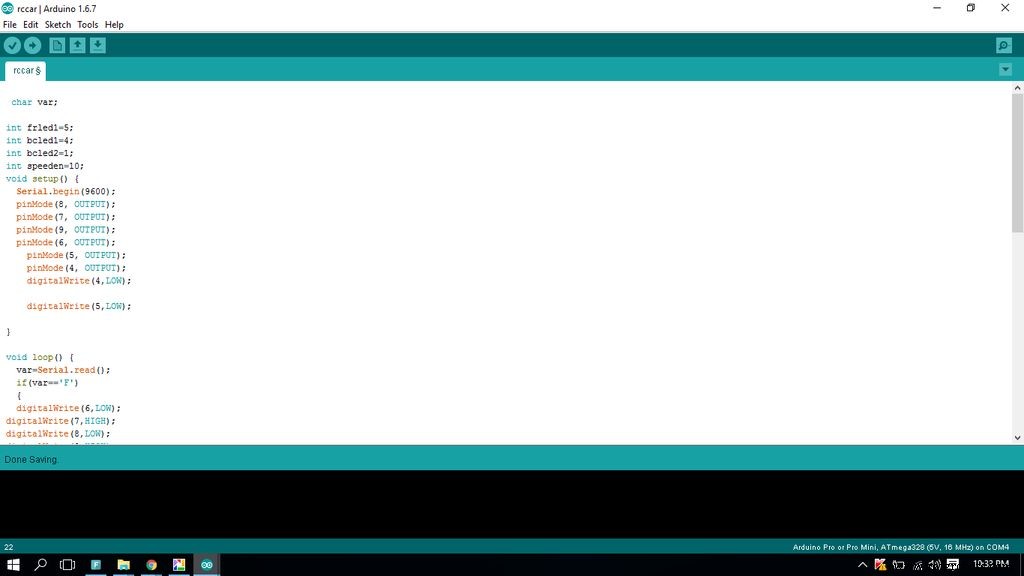


void setup() { Serial.begin(9600); pinMode(8, OUTPUT); pinMode(7, OUTPUT); pinMode(9, OUTPUT); pinMode(6, OUTPUT); pinMode(5, OUTPUT); pinMode(4, OUTPUT); digitalWrite(4,LOW); digitalWrite(5,LOW); } // the loop function runs over and over again forever void loop() { var=Serial.read(); if(var=='F') { digitalWrite(6,LOW); digitalWrite(7,HIGH); digitalWrite(8,LOW); digitalWrite(9,HIGH); } if(var=='H') { digitalWrite(frled1,HIGH); } if(var=='B') { analogWrite(speeden,150); digitalWrite(6,HIGH); digitalWrite(7,LOW); digitalWrite(8,HIGH); digitalWrite(9,LOW); digitalWrite(bcled1,HIGH); } if(var=='X') {digitalWrite(9,LOW); digitalWrite(8,LOW); digitalWrite(7,LOW); digitalWrite(6,LOW); digitalWrite(frled1,LOW); digitalWrite(bcled1,LOW ); } if(var=='L') {digitalWrite(6,LOW); digitalWrite(7,LOW); digitalWrite(8,HIGH); digitalWrite(9,LOW); } if(var=='R') {digitalWrite(6,HIGH); digitalWrite(7,LOW); digitalWrite(8,LOW); digitalWrite(9,LOW);; } } Ik hoop dat u geniet van het maken van het project net zoals ik heb gedaan. Ik post binnenkort nog meer coole projecten, dus volg me voor alle updates. Like ook mijn pagina https://www.facebook.com/makewithRex/
F09ZCJSIP2UG2XP.inoCode
- Code snippet #1
Code snippet #1Plain text
void setup() { Serial.begin(9600); pinMode(8, OUTPUT); pinMode(7, OUTPUT); pinMode(9, OUTPUT); pinMode(6, OUTPUT); pinMode(5, OUTPUT); pinMode(4, OUTPUT); digitalWrite(4,LOW); digitalWrite(5,LOW); } // the loop function runs over and over again forever void loop() { var=Serial.read(); if(var=='F') { digitalWrite(6,LOW); digitalWrite(7,HIGH); digitalWrite(8,LOW); digitalWrite(9,HIGH); } if(var=='H') { digitalWrite(frled1,HIGH); } if(var=='B') { analogWrite(speeden,150); digitalWrite(6,HIGH); digitalWrite(7,LOW); digitalWrite(8,HIGH); digitalWrite(9,LOW); digitalWrite(bcled1,HIGH); } if(var=='X') {digitalWrite(9,LOW); digitalWrite(8,LOW); digitalWrite(7,LOW); digitalWrite(6,LOW); digitalWrite(frled1,LOW); digitalWrite(bcled1,LOW ); } if(var=='L') {digitalWrite(6,LOW); digitalWrite(7,LOW); digitalWrite(8,HIGH); digitalWrite(9,LOW); } if(var=='R') {digitalWrite(6,HIGH); digitalWrite(7,LOW); digitalWrite(8,LOW); digitalWrite(9,LOW);; } }
Schema's
Productieproces
- Uw Hamster's Dagelijkse Oefening Volgen met een Raspberry Pi Fitness Tracker
- Van concept tot realiteit: Creatieve ontwerpen omzetten in tastbare producten
- Snelle gids: repareer uw auto-airco in 5 eenvoudige stappen
- De juiste turbocompressor kiezen voor uw auto: een praktische gids
- Stap-voor-stap handleiding voor het repareren van uw autodeurhandvat
- Stap-voor-stap handleiding: uw auto-airconditioning bijvullen
- Snelle Gids voor Het Repareren van Roest op Je Auto: Bescherm Je Voertuig
- Waarom Regelmatige Olievervangingen Je Auto Laten Draaien Als Een Tierelier
- Uw Supply Chain Omvormen Tot Een Winstgenererende Krachtsmijter
- Hoe Smartphones de Toekomst van Connected Cars Vormgeven
- C# Constructors: Types, Voorbeelden en Geavanceerde Patronen