



Hoe Brushless DC Motoren en ESCs Werken – Een Technisch Overzicht
In deze tutorial leren we hoe brushless motor en ESC werken. Dit artikel is het eerste deel van de volgende video, waar we het werkingsprincipe van een brushless DC-motor en ESC (Electronic Speed Controller) leren, en in het tweede deel leren we hoe je een BLDC-motor met Arduino kunt besturen.
Je kunt de volgende video bekijken of de geschreven tutorial hieronder lezen.
Hoe Het Werkt
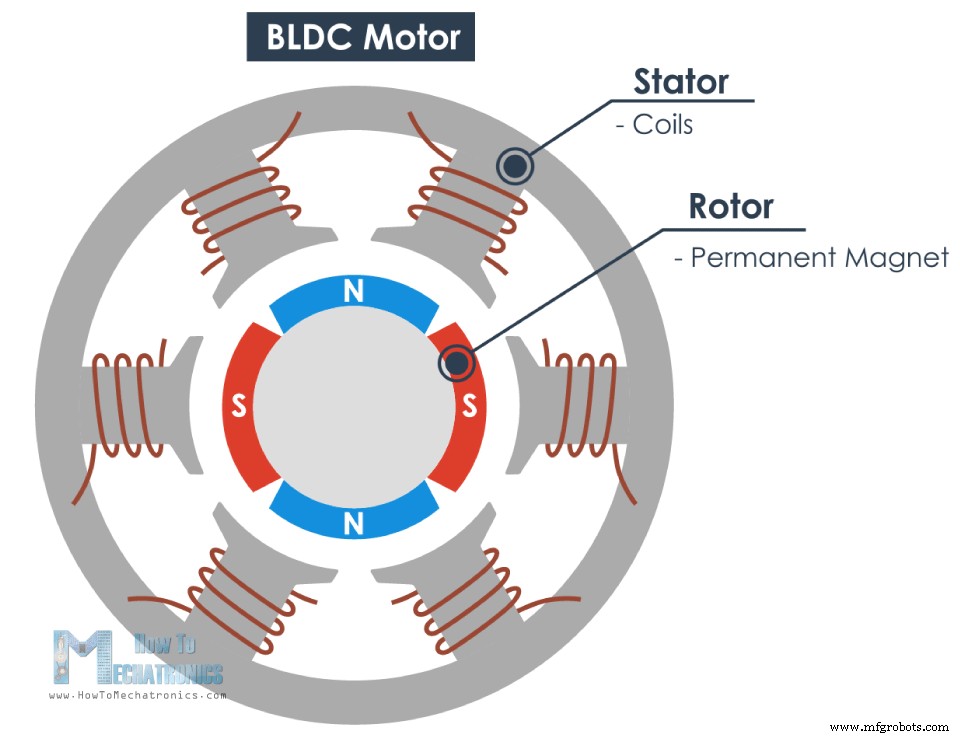
Een BLDC-motor bestaat uit twee hoofdonderdelen: een stator en een rotor. Voor deze illustratie is de rotor een permanente magneet met twee polen, terwijl de stator uit spoelen bestaat die als op de onderstaande afbeelding getoond zijn gerangschikt.
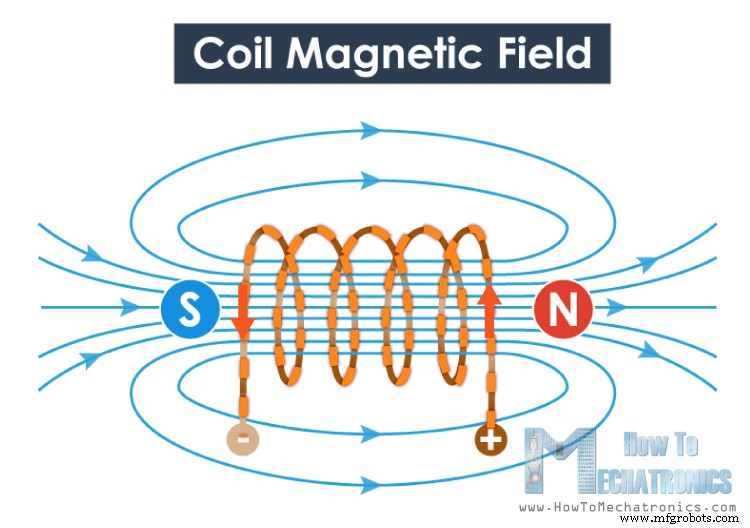
We weten allemaal dat als we stroom door een spoel laten lopen, het een magneetveld genereert en de magneetveldlijnen of de polen afhangen van de stroomrichting.
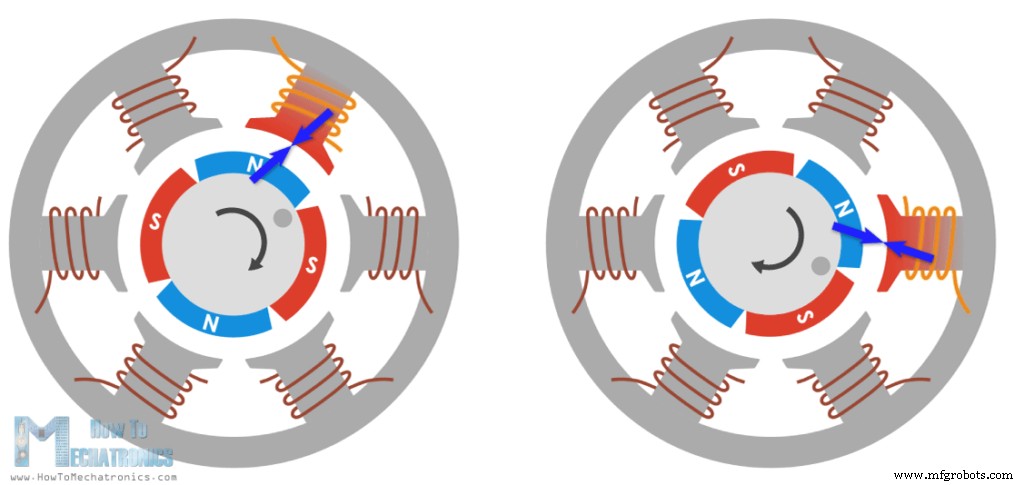
Dus als we de juiste stroom toepassen, zal de spoel een magneetveld genereren dat de permanente magneet van de rotor aantrekt. Nu, als we elke spoel na elkaar activeren, zal de rotor blijvend draaien vanwege de krachtinteractie tussen de permanente magneet en de electromagneet.
Om de efficiëntie van de motor te verhogen, kunnen we twee tegenoverliggende spoels als een enkele spoel wikkelen op een manier dat ze tegenovergestelde polen genereren ten opzichte van de polen van de rotor, dus krijgen we dubbele aantrekkingskracht.
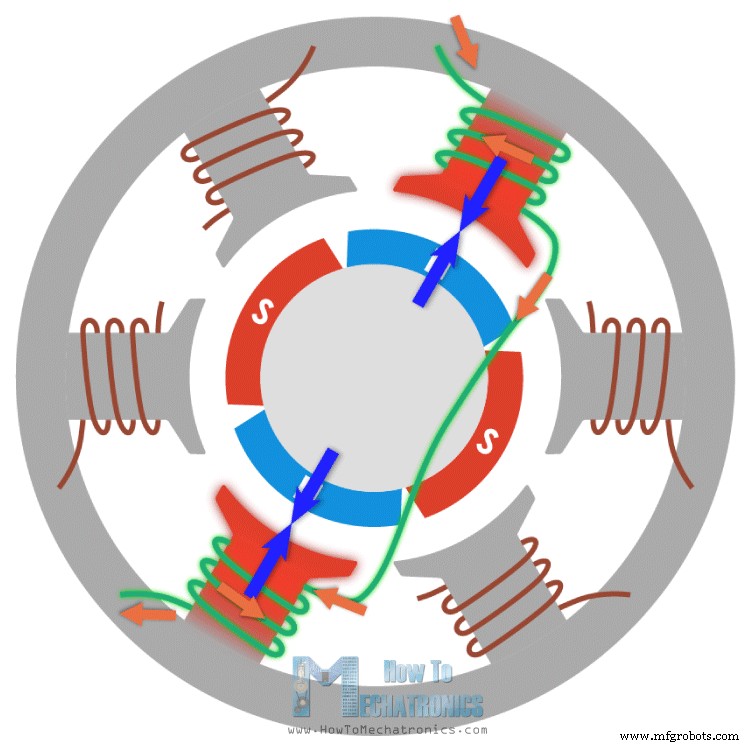
Met deze configuratie kunnen we zes polen op de stator genereren met slechts drie spoels of fasen. We kunnen de efficiëntie verder verhogen door twee spoels tegelijkertijd te activeren. Op die manier zal de ene spoel aantrekken en de andere spoel de rotor afstoten.
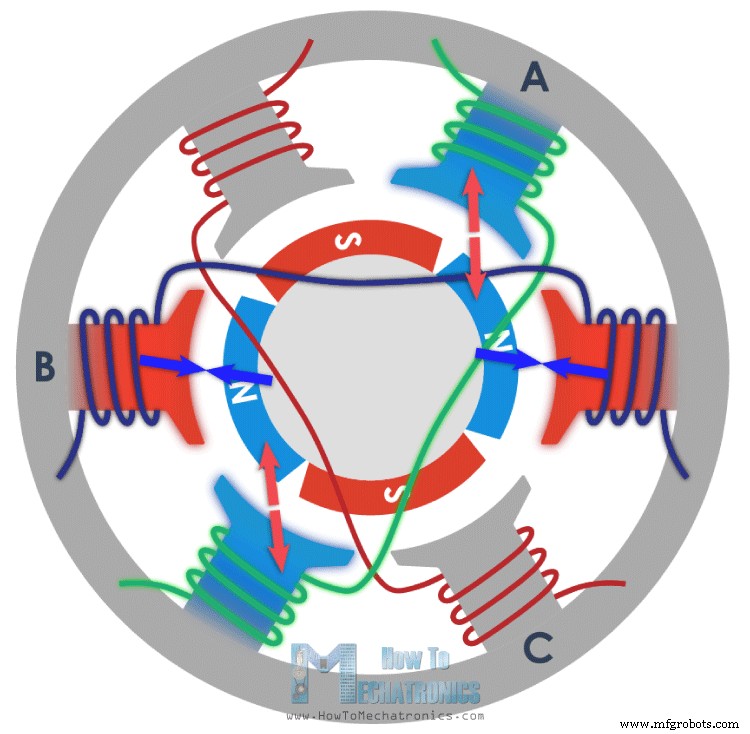
Om de rotor een volledige 360-graden cyclus te laten maken, heeft het zes stappen of intervallen nodig.
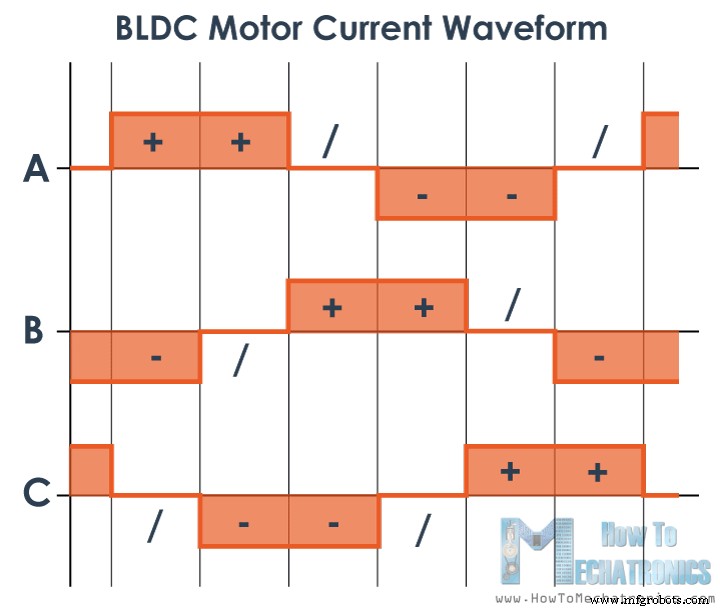
Als we kijken naar de stroomgolfvorm, merken we op dat in elk interval er één fase is met positieve stroom, één fase met negatieve stroom en de derde fase is uitgeschakeld. Dit geeft het idee dat we de vrije eindpunten van elk van de drie fasen samen kunnen verbinden en zo de stroom tussen ze kunnen delen of een enkele stroom gebruiken om twee fasen tegelijkertijd te activeren.
Hier is een voorbeeld. Als we fase A hoog trekken, of het verbinden met de positieve DC-spanning, met een soort schakelaar, bijvoorbeeld een MOSFET, en aan de andere kant fase B met de grond verbinden, dan zal de stroom vloeien van VCC, door fase A, het neutrale punt en fase B, naar de grond. Dus met slechts een enkele stroomstroom hebben we de vier verschillende polen gegenereerd die de rotor laten bewegen.
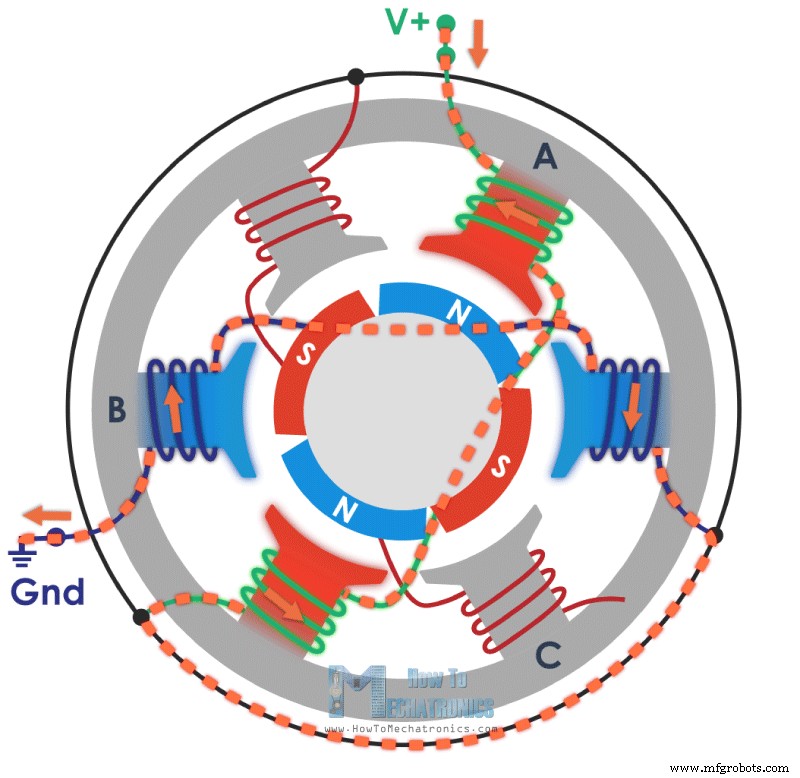
Met deze configuratie hebben we eigenlijk een ster-verbinding van de motorfasen, waar het neutrale punt intern verbonden is en de andere drie eindpunten van de fasen uit de motor komen, en dat is waarom brushless motoren drie draden hebben die eruitkomen.
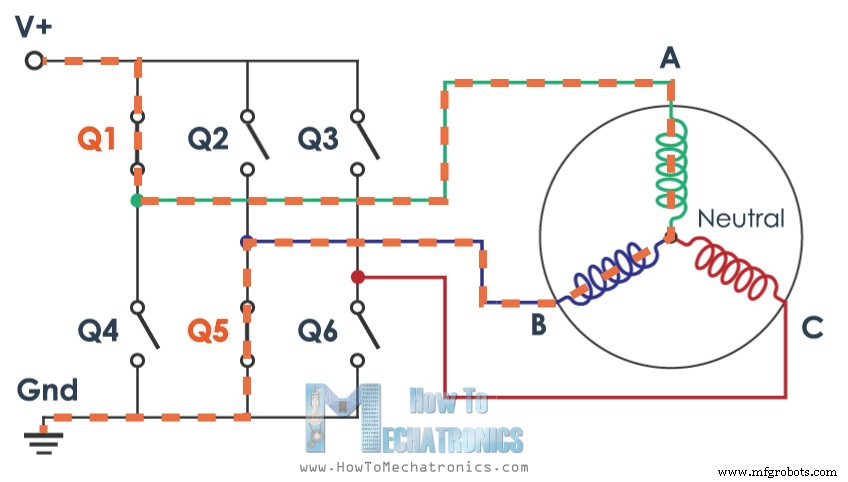
Dus, om de rotor een volledige cyclus te laten maken, hoeven we alleen de juiste twee MOSFETs in elk van de 6 intervallen te activeren, en dat is waar ESCs eigenlijk allemaal over gaan.
Hoe werkt een ESC (Electronic Speed Controller)
Een ESC of Electronic Speed Controller regelt de brushless motor-beweging of -snelheid door de juiste MOSFETs te activeren om het roterende magneetveld te creëren, zodat de motor roteert. Hoe hoger de frequentie of hoe sneller de ESC door de 6 intervallen gaat, hoe hoger de snelheid van de motor zal zijn.
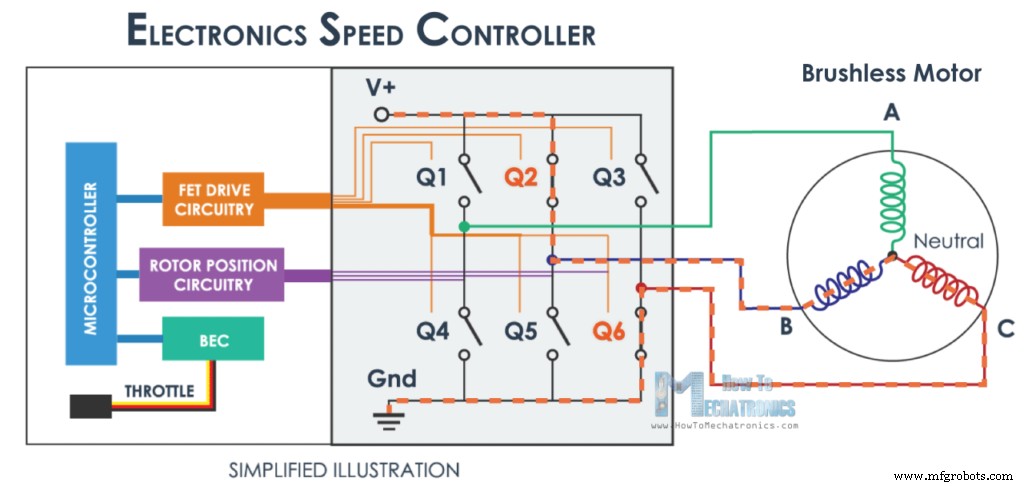
Echter, hier komt een belangrijk vraagstuk, en dat is: hoe weten we wanneer welke fase te activeren? Het antwoord is dat we de positie van de rotor moeten weten en er zijn twee veelvoorkomende methoden om de rotorpositie te bepalen.
De eerste veelvoorkomende methode is door Hall-effect sensoren te gebruiken die in de stator zijn ingesloten, gelijkmatig 120 of 60 graden van elkaar verwijderd.
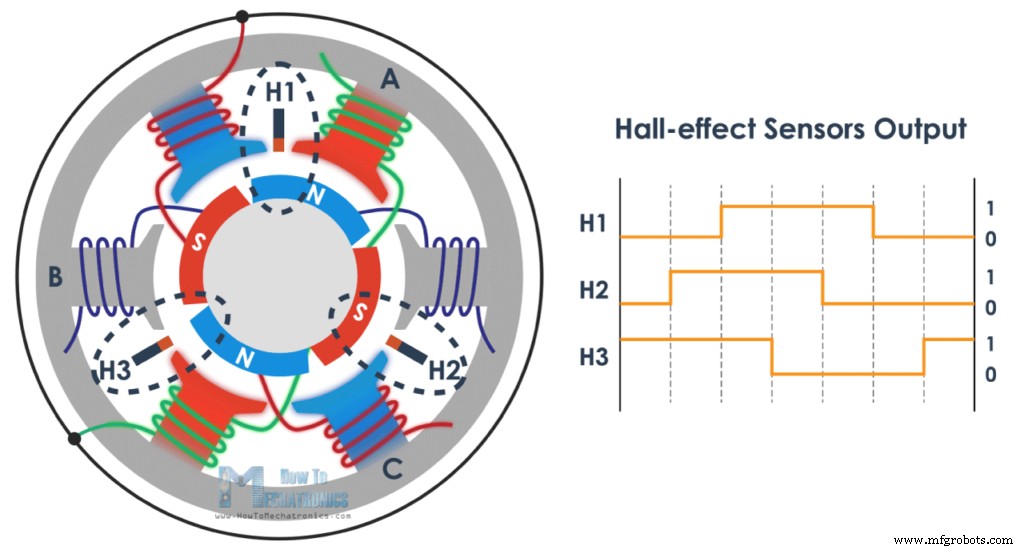
Naarmate de permanente magneet van de rotor roteert, voelen de Hall-effect sensoren het magneetveld en genereren ze een logische "hoog" voor de ene magneetpool of logische "laag" voor de tegenovergestelde pool. Op basis van deze informatie weet de ESC wanneer de volgende commutatie-sequentie of interval moet plaatsvinden.
De tweede veelvoorkomende methode voor het bepalen van de rotorpositie is door het meten van de terug elektromotorische kracht of back EMF. De back EMF ontstaat als resultaat van het exacte tegenovergestelde proces van het genereren van een magneetveld of wanneer een bewegend of veranderend magneetveld door een spoel passeert, het een stroom in de spoel induceert.
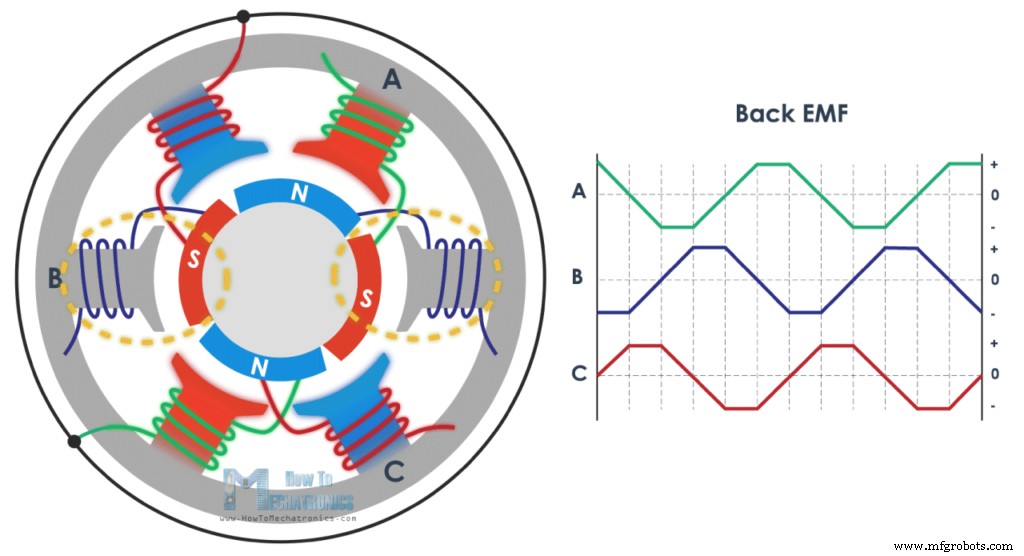
Dus, wanneer het bewegende magneetveld van de rotor door de vrije spoel passeert, of de ene die niet actief is, zal het een stroomstroom in de spoel induceren en als resultaat zal een spanningsval in die spoel optreden. De ESC vangt deze spanningsvallen op naarmate ze optreden en op basis daarvan voorspelt of berekent het wanneer het volgende interval moet plaatsvinden.
Dus dat is het basiswerkingsprincipe van brushless DC-motoren en ESCs en het is hetzelfde zelfs als we het aantal polen van zowel de rotor als de stator verhogen. We zullen nog steeds een driefasemotor hebben, alleen het aantal intervallen zal toenemen om een volledige cyclus te voltooien.
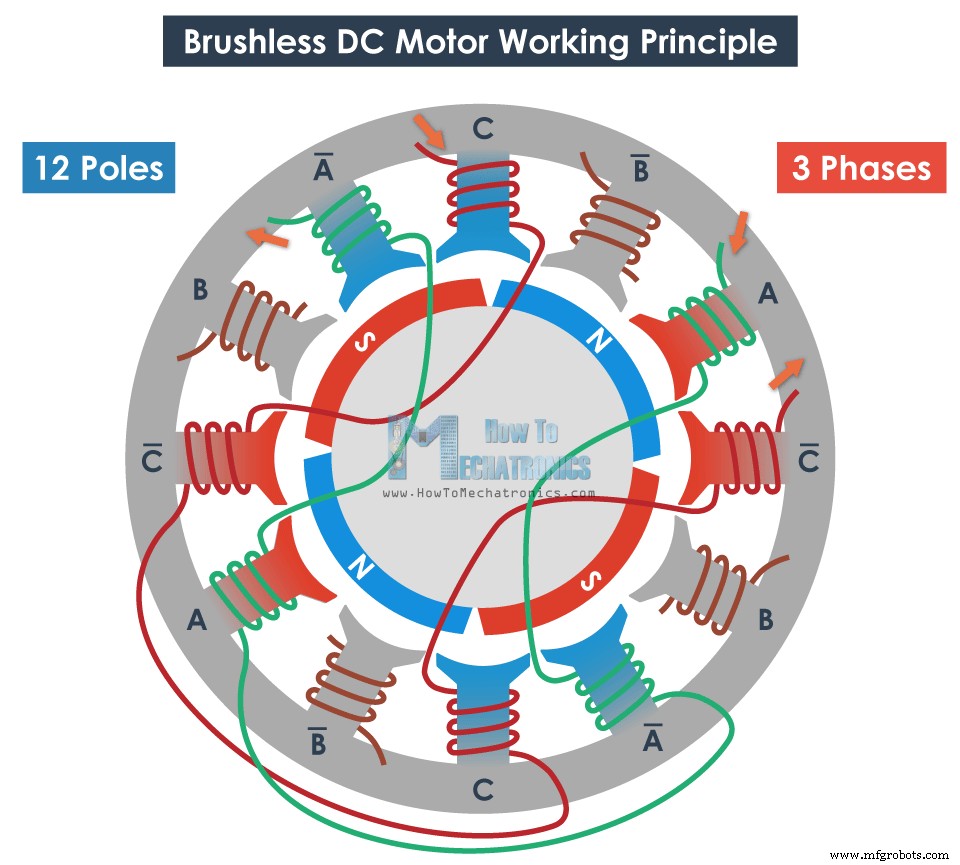
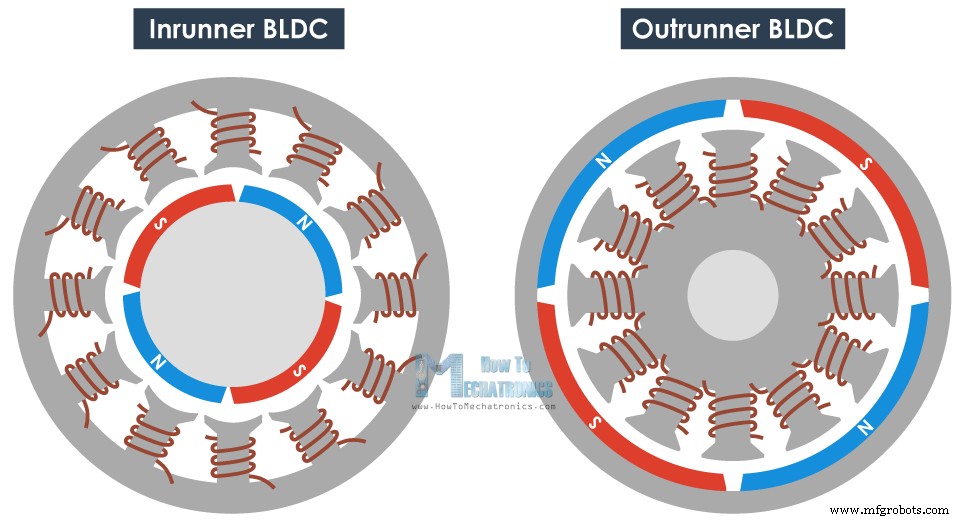
Hier kunnen we ook noemen dat BLDC-motoren inrunners of outrunners kunnen zijn. Een inrunner brushless motor heeft de permanente magneetten binnenin de electromagneetten, en omgekeerd, een outrunner motor heeft de permanente magneetten buiten de electromagneetten. Nogmaals, ze gebruiken hetzelfde werkingsprincipe en elk van hen heeft zijn eigen sterktes of zwaktes.
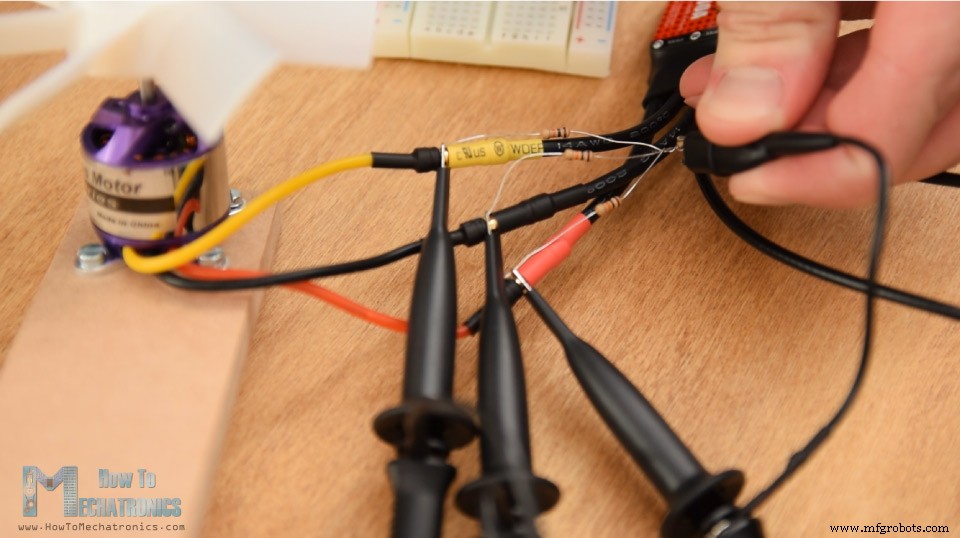
Oké, dat is genoeg theorie, laten we nu demonstreren en in het echte leven zien wat we hierboven uitlegden. Voor dat doel zullen we de drie fasen van een brushless motor aan een oscilloscoop verbinden. Ik verbond 3 weerstanden in een enkel punt om een virtueel neutraal punt te maken en aan de andere kant verbond ik ze met de drie fasen van de BLDC-motor.
Het eerste wat we hier kunnen opmerken zijn de drie sinusgolven. Deze sinusgolven zijn eigenlijk de back EMF die in de fasen gegenereerd wordt wanneer ze niet actief zijn.
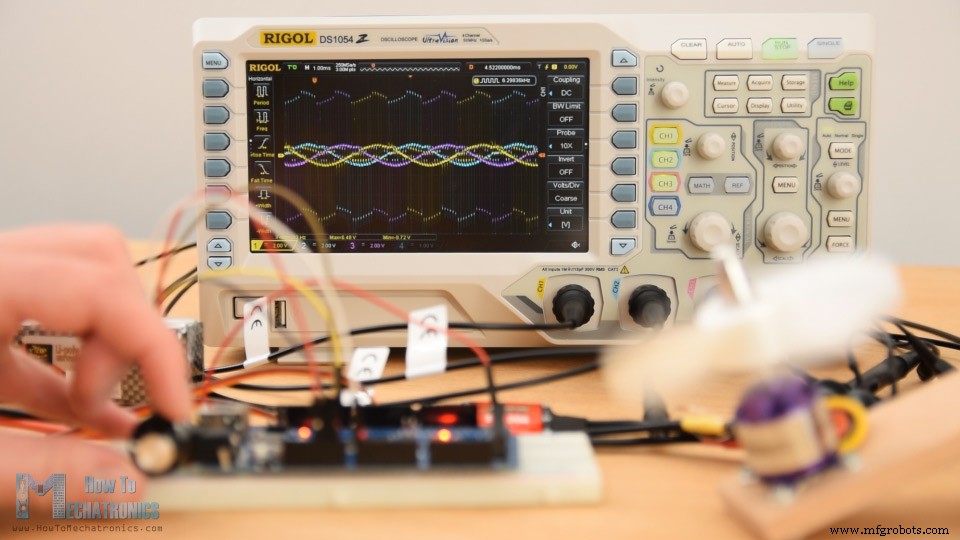
We kunnen zien dat naarmate we de RPM van de motor veranderen, de frequentie van de sinusgolven verandert, evenals hun amplitude. Hoe hoger de RPM, hoe hoger de frequentie en de amplitude van de back EMF sinusgolven. Echter, wat de motor echt aandrijft zijn deze pieken, die de actieve fasen zijn die het veranderende magneetveld genereren.
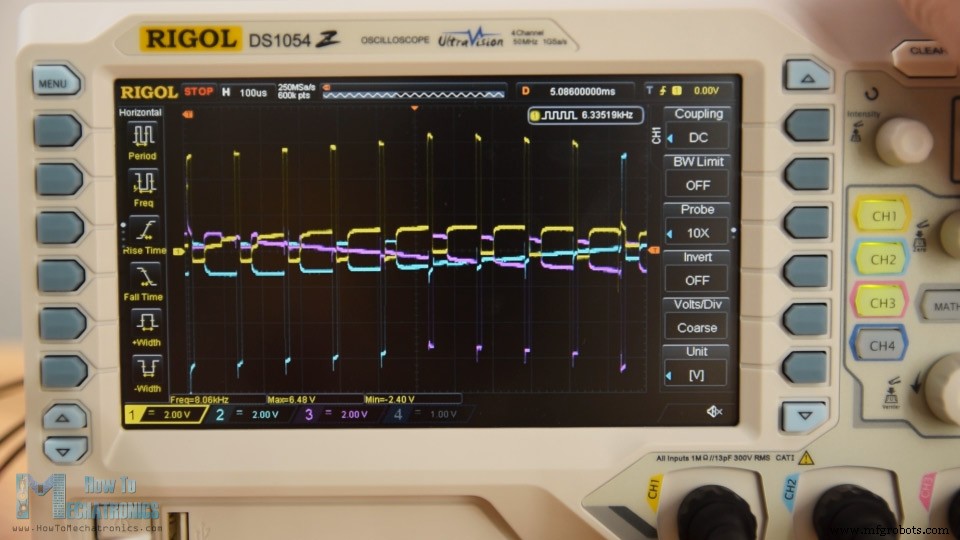
We kunnen opmerken dat in elk interval er twee actieve en één inactieve fase is. Bijvoorbeeld, hier hebben we fase A en B actief, terwijl fase C inactief is. Dan hebben we fase A en C actief, terwijl fase B inactief is, en zo verder.
Hier wil ik een shout-out geven aan Banggood.com voor het leveren van deze oscilloscoop. Het is de Rigol DS1054Z en het is een van de beste entry-level oscilloscopen voor de prijs. Het heeft vier invoerkanalen, 50MHz bandbreedte, wat gehackt kan worden naar 100MHz, het heeft een bemonsteringssnelheid van 1GSa/s en een redelijk groot geheugendiepte van 24Mpts.
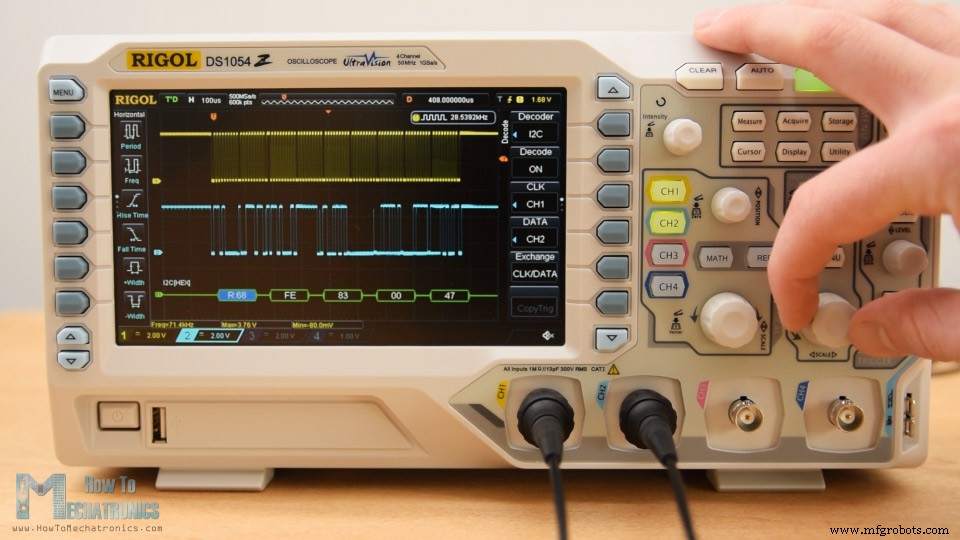
Het display is 7 inch en is echt mooi en helder. Het heeft diverse wiskundige functies, laagdoorlaat- en hoogdoorlaatfilters, SPI en I2C decoding en nog veel meer. Dus weer, grote dank aan Banggood.com en zorg dat je deze oscilloscoop in hun winkel bekijkt.
Niettemin, dat is het basiswerkingsprincipe van brushless motoren. Als je nog meer echte voorbeelden wilt en wilt leren hoe je brushless motoren met Arduino kunt besturen, moet je deel twee van deze tutorial bekijken.
Ik hoop dat je van deze tutorial hebt genoten en iets nieuws hebt geleerd. Voel je vrij om vragen te stellen in de reacties hieronder en vergeet niet mijn verzameling Arduino-projecten te bekijken.
Industriële technologie
- Hoe Pick-and-Place Robots Werken: Efficiëntie In Productie Verhogen
- Hoe Een Borstelde DC-motor Werkt: Eenvoudige Mechanica & Betrouwbare Kracht
- 3D-Printen Uitgelegd: Typen, Processen en Hoe Het Werkt
- Booglassen begrijpen: typen, werking en belangrijkste voordelen
- CNC Boormachines Begrijpen: Hoe Ze Werken en Hun Belangrijkste Voordelen
- Cam-sloten Uitgelegd: Hoe Ze Kasten Discreet Beveiligen
- Wat Zijn Oogschroeven? Een Professionele Gids Naar Hun Ontwerp En Gebruik
- Oogjes Begrijpen: Typen, Toepassingen En Hoe Ze Uw Apparatuur Beschermen
- Transfer moulding uitgelegd: proces, voordelen en varianten
- Voertuigversnellingsbakken Begrijpen: Typen, Functies En Hoe Ze Werken
- Industriële Koppelingen Begrijpen: Definitie, Functie en Toepassingen