



Strain Wave Tandwielen (Harmonic Drives) Begrijpen: Compacte, Hoge-Reductie Oplossingen voor Robotica
In deze tutorial leren we wat een Strain Wave Gear is, ook bekend als Harmonic Drive. Eerst leggen we het werkingsprincipe uit, daarna ontwerpen we ons eigen model en 3D-printen het zodat we het in het echte leven kunnen zien en beter begrijpen hoe het werkt.
Je kunt de volgende video bekijken of de geschreven tutorial hieronder lezen.
Wat is een Strain Wave Gear?
Een Strain Wave Gear is een uniek type mechanisch tandwielstelsel dat zeer hoge reductieratio's toestaat in een compact en lichtgewicht pakket. Vergeleken met traditionele tandwielstelsels zoals helische tandwielen of planétaire tandwielen, kan het veel hogere reductieratio's bereiken van tot 30 keer in dezelfde ruimte. Daarnaast heeft het een nul-terugslag kenmerk, hoog koppel, nauwkeurigheid en betrouwbaarheid. Daarom wordt dit tandwielstelsel in veel toepassingen gebruikt, waaronder robotica, luchtvaart, medische machines, freesmachines, productieapparatuur enz.
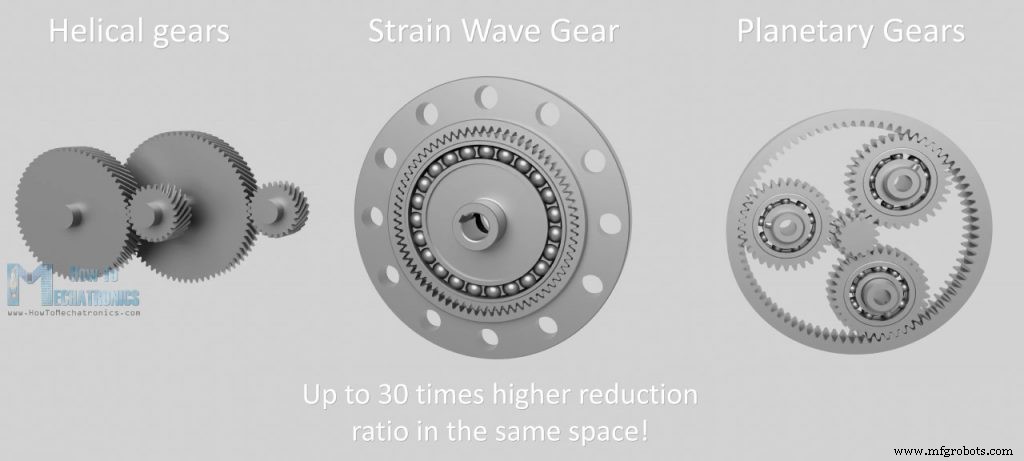
De Strain Wave Gear werd in 1957 uitgevonden door C. Walton Musser, en de andere naam die er gemeenschappelijk voor gebruikt wordt, "Harmonic Drive", is eigenlijk een merknaam van strain wave gear die als handelsmerk is geregistreerd door het Harmonic Drive-bedrijf.
Hoe Het Werkt
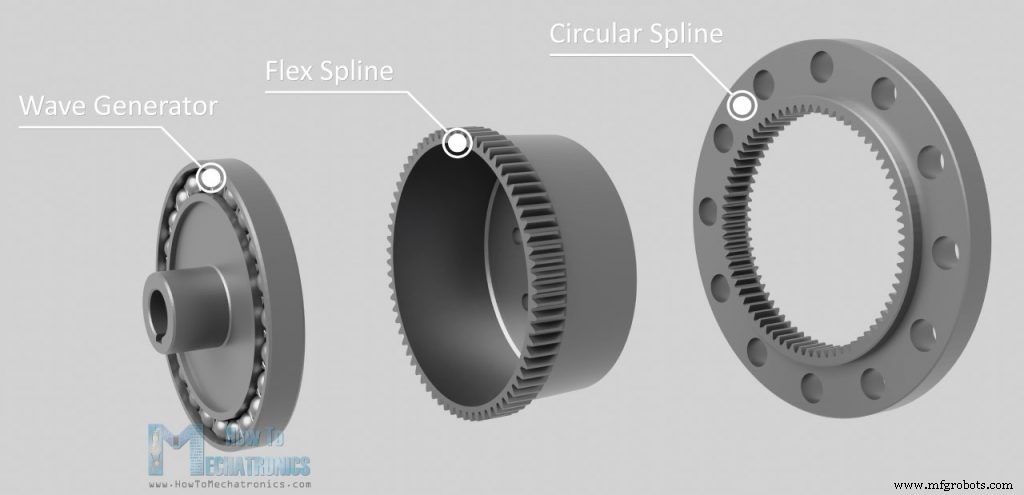
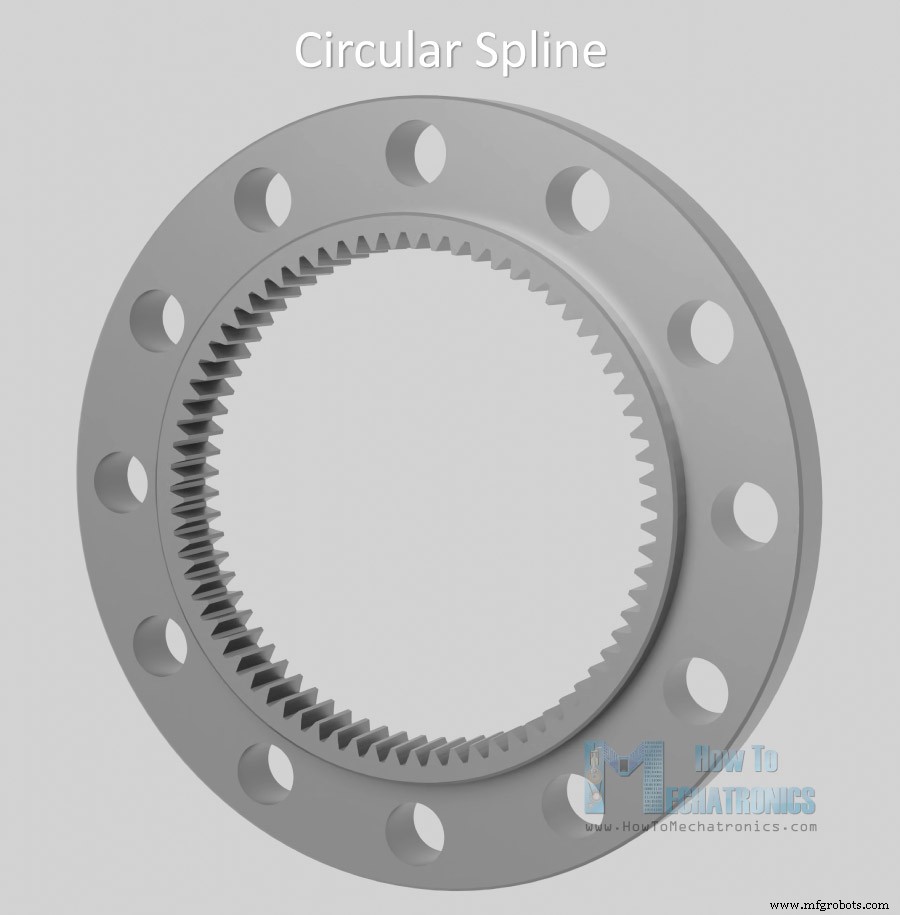
Oké, laten we nu eens kijken hoe het werkt. Een harmonic drive heeft drie sleutelcomponenten: een golfgenerator, een flex spline en een circulaire spline.
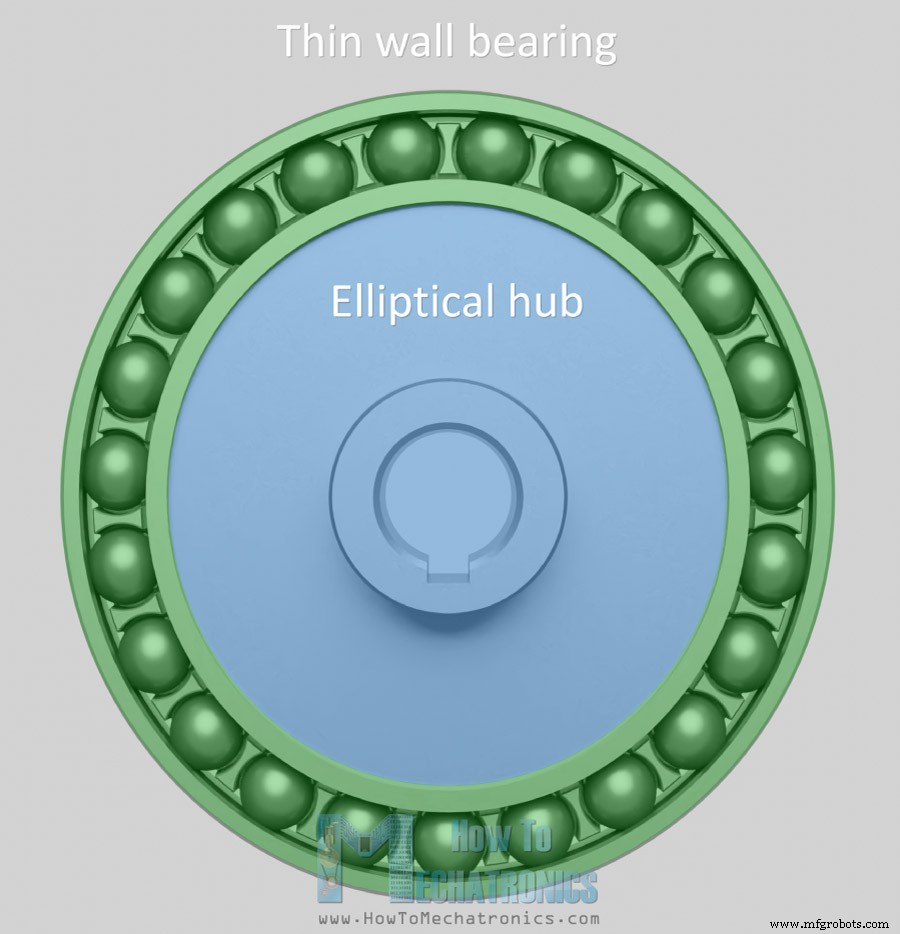
De golfgenerator heeft een elliptische vorm en bestaat uit een elliptische naaf en een speciaal dunwandig lager dat de elliptische vorm van de naaf volgt. Dit is de invoer van de tandwelset en het is verbonden met de motoras.
Naarmate de golfgenerator roteert, genereert het een golfbeweging.
De Flex spline heeft de vorm van een cilinderbeker en is gemaakt van flexibele maar torsioneel stijf legeringsstaal. De zijkanten van de beker zijn erg dun, maar de bodem is dik en rigide.
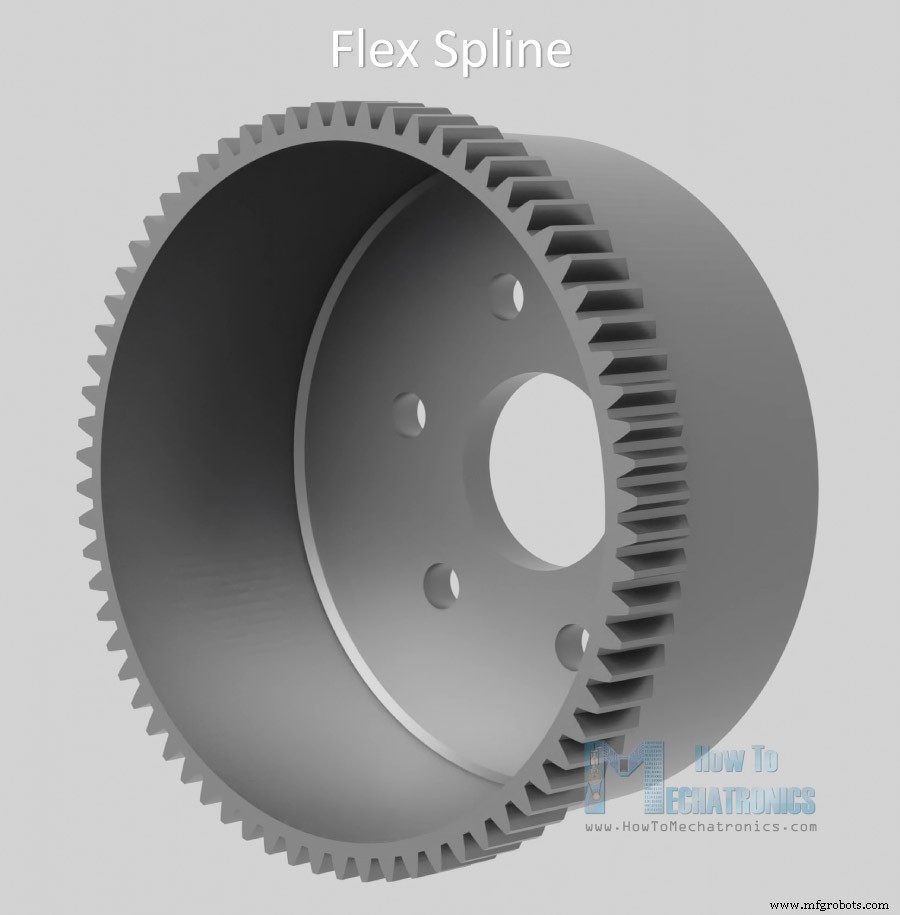
Dit stelt het open uiteinde van de beker in staat om flexibel te zijn, maar het gesloten uiteinde vrij rigide, en daarom kunnen we het als uitvoer gebruiken en de uitvoerflens eraan verbinden. De flex spline heeft externe tanden aan het open uiteinde van de beker.
Aan de andere kant is de Circulaire spline een starre ring met tanden aan de binnenkant. De circulaire spline heeft twee tanden meer dan de flex spline, wat eigenlijk het sleutelontwerp van het strain wave gear-systeem is.
Dus, wanneer we de golfgenerator in de Flex spline steken, neemt de flex spline de vorm van de golfgenerator aan.
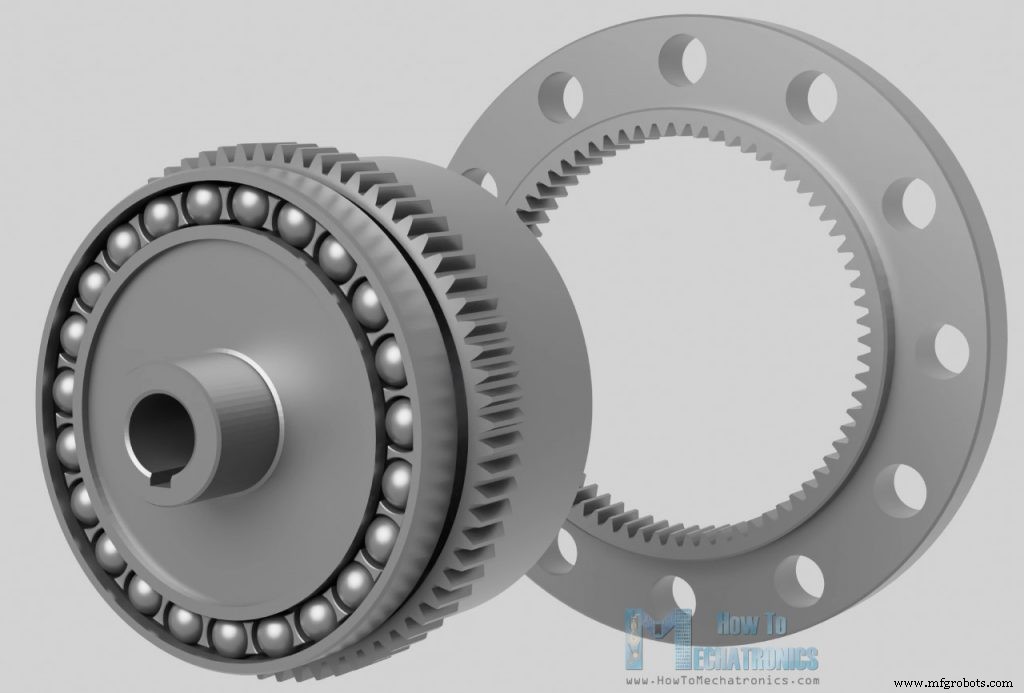
Naarmate de golfgenerator roteert, deformeert het het open uiteinde van de flex spline radiaal. De golfgenerator en de flex spline worden dan in de circulaire spline geplaatst, de tanden samen ingrennend.
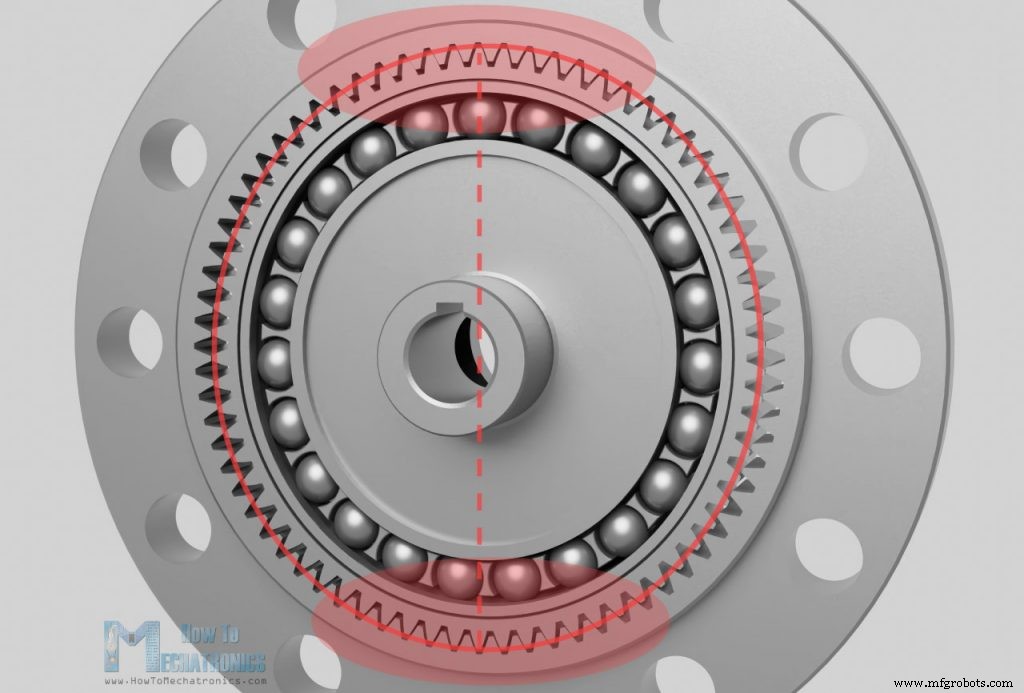
Vanwege de elliptische vorm van de flex spline, grijpen de tanden alleen in twee regio's aan de tegenovergestelde zijden van de flex spline, en dat is over de grote as van de golfgenerator-ellips.
Nu, naarmate de golfgenerator roteert, zullen de Flex spline-tanden die ingrenagen met die van de circulaire spline langzaam positie veranderen. Vanwege het tandverschil tussen de Flex spline en de Circulaire spline, zal voor elke 180 graden rotatie van de golfgenerator, de tanden ingrennend ervoor zorgen dat de flex spline een kleine hoeveelheid achterwaarts roteert ten opzichte van de golfgenerator. Met andere woorden, met elke 180 graden rotatie van de golfgenerator, zullen de flex spline-tanden die ingrenagen met de circulaire spline met slechts één tand vooruitgaan.
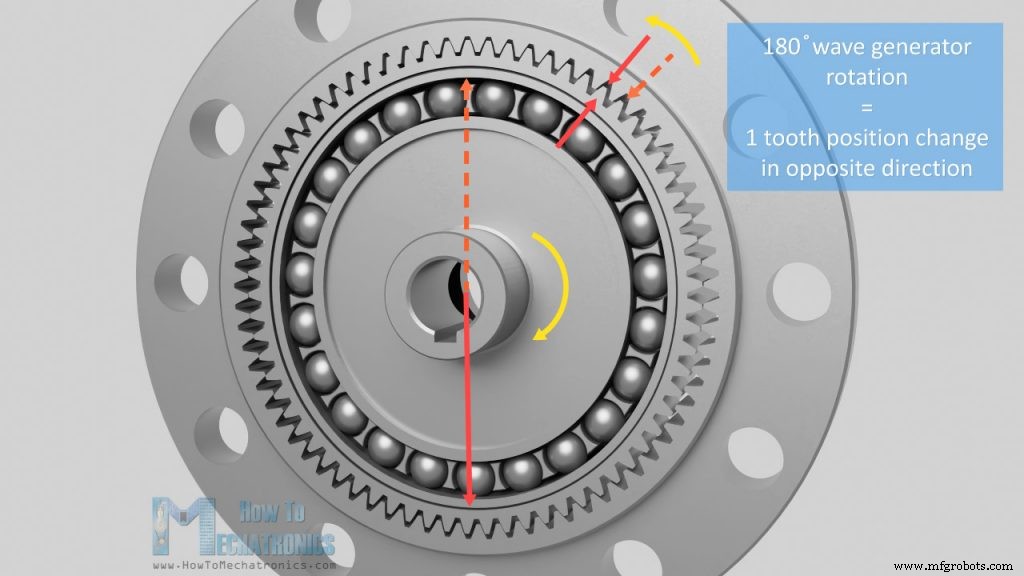
Dus, voor een volledige rotatie van 360 graden van de golfgenerator, zal de flex spline de positie veranderen of met twee tanden vooruitgaan.
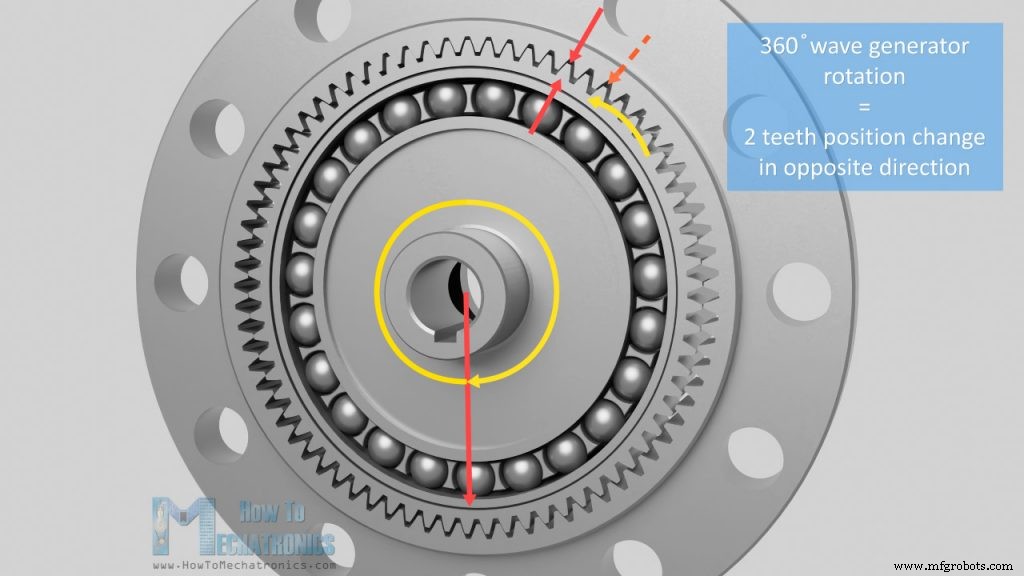
Bijvoorbeeld, als de flex spline 200 tanden heeft, moet de golfgenerator 100 omwentelingen maken om de flex spline 200 tanden te laten vooruitgaan, of dat is net een enkele rotatie voor de flex spline. Dat is een ratio van 100:1. In zo'n geval zal de circulaire spline 202 tanden hebben, aangezien het aantal tanden van de circulaire spline altijd twee meer is dan de flex spline-tanden.
We kunnen de reductieratio gemakkelijk berekenen met de volgende formule. De ratio is gelijk aan de flex spline-tanden min circulaire spline-tanden, gedeeld door de flex spline-tanden.
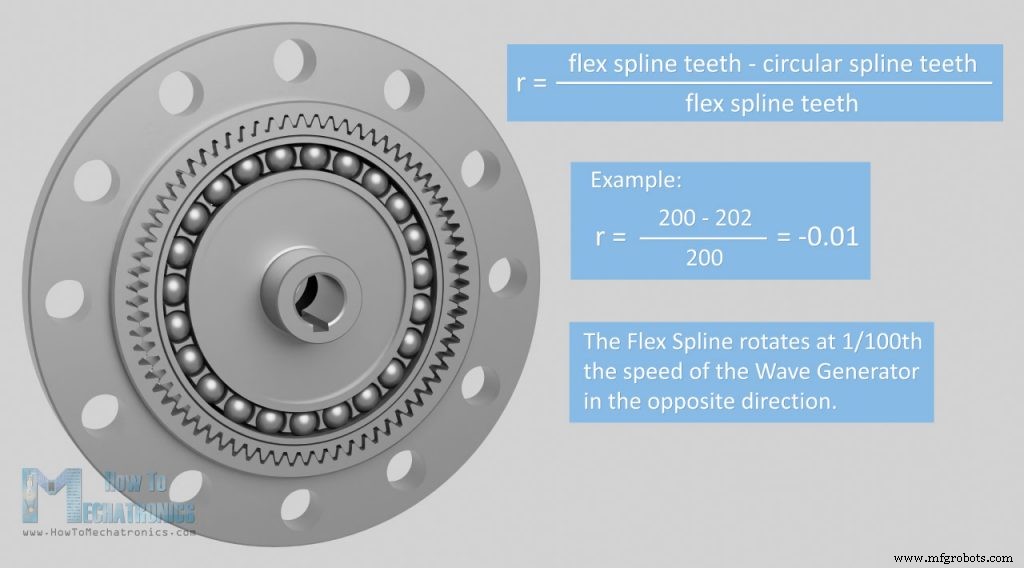
Dus, met het voorbeeld van 200 tanden op de flex spline en 202 tanden op de circulaire spline, is de reductieratio -0,01. Dat is 1/100 de snelheid van de golfgenerator en het minteken geeft aan dat de uitvoer in de tegengestelde richting is.
We kunnen verschillende reductieratio's bereiken door het aantal tanden te veranderen.
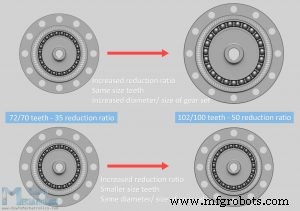
We kunnen dat bereiken door de mechanisme-diameter te veranderen terwijl we dezelfde tandgrootte behouden, of door de tandgrootte te veranderen terwijl we de grootte en het gewicht van de tandwelset behouden.
Strain Wave Gear – Harmonic Drive 3D-model
Oké, nu we de theorie achter de Strain Wave Gear kennen, laat me je laten zien hoe ik er een ontwierp zodat we het kunnen bouwen met alleen een 3D-printer.
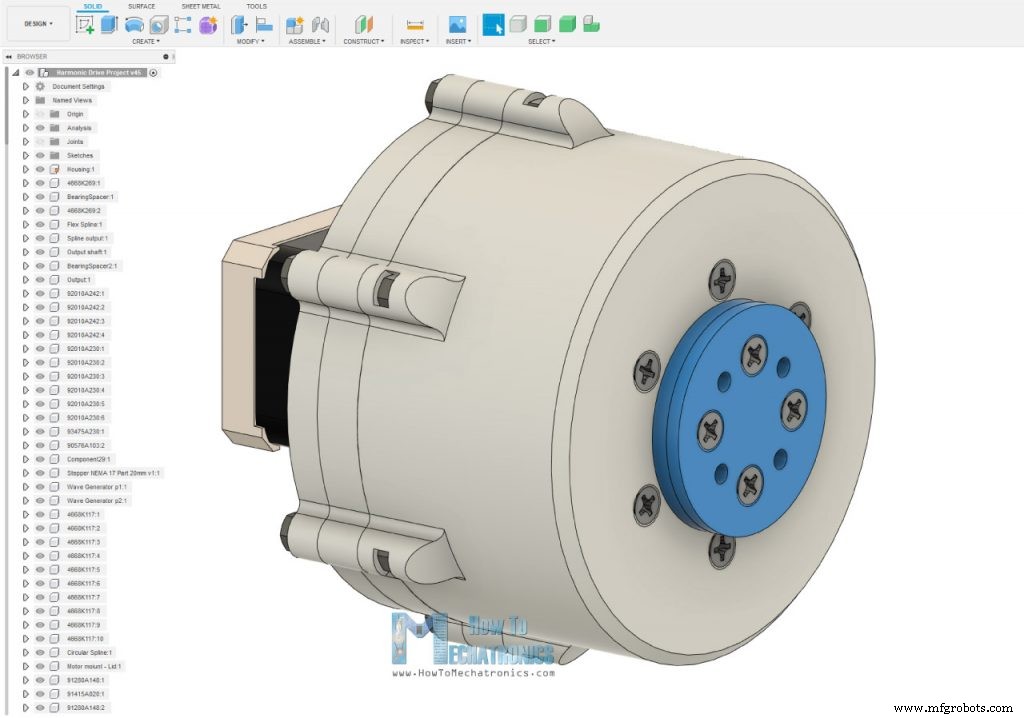
Ik ontwierp dit model van de Strain Wave Gear met Fusion 360. Al deze onderdelen kunnen 3D-geprint worden, dus we hebben alleen nog bouten, moeren en enkele lagers nodig om de assemblage te voltooien. Als invoer koos ik voor een NEMA 17-stappenmotor.
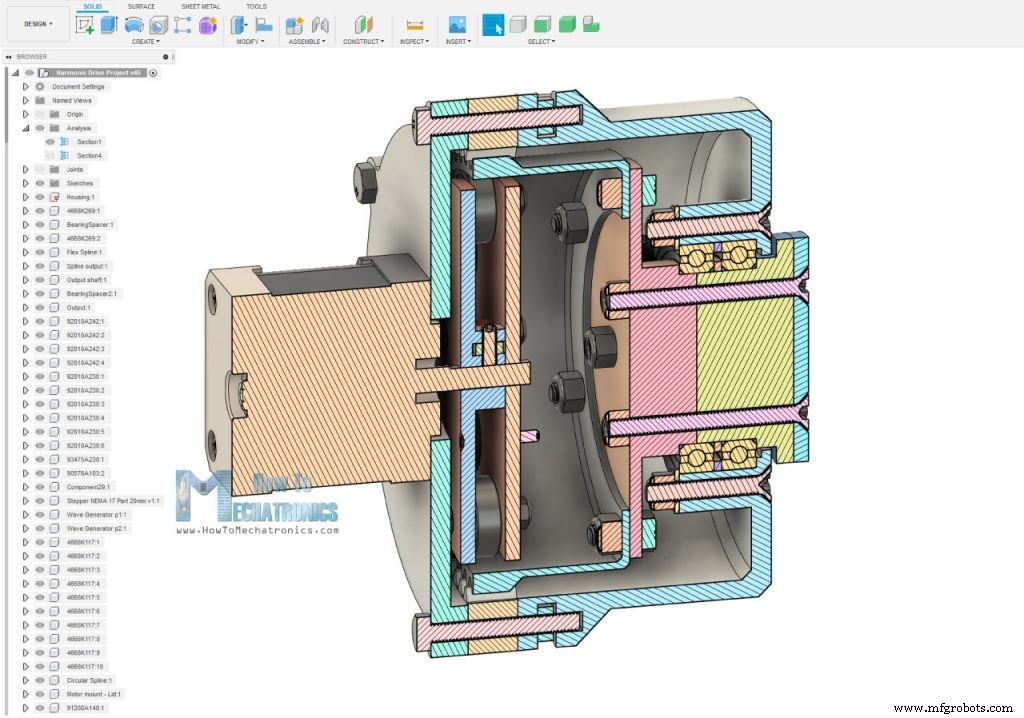
Hier is hoe ik de 3 sleutelcomponenten van de Strain Wave Gear ontwierp: de circulaire spline, de flex spline en de golfgenerator. Aangezien 3D-printers hun eigen beperkingen hebben hoe goed, nauwkeurig en precies ze kunnen printen, was het eerste dat ik moest beslissen de module van de tandwielen of hoe groot of klein de tanden zullen zijn. Ik koos een module van 1,25 en 72 tanden voor de circulaire spline.
Natuurlijk moet de flex spline 2 tanden minder hebben, of dat is 70 tanden. Dat resulteert in een 35:1 ratio terwijl we een relatief kleine grootte van de tandwelset hebben.
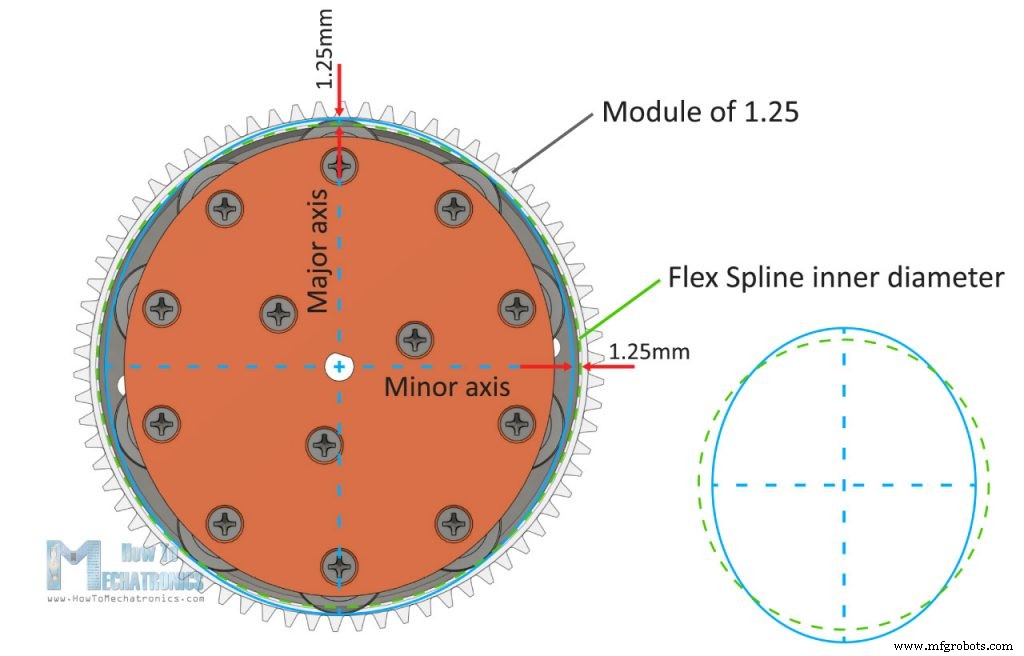
Wat de golfgenerator betreft, kunnen we die specifieke dunwandige lagers die eerder genoemd werden niet echt gebruiken, omdat ze niet makkelijk te vinden zijn. In plaats daarvan zullen we normale kogellagers gebruiken die rond de omtrek van een ellips zijn gerangschikt. De afmetingen van de ellips moeten gemaakt worden volgens de afmetingen van de binnenwand van de flex spline.
Ik maakte de grote as straal van de ellips 1,25mm groter dan de straal van de binnenwand van de flex spline. Aan de andere kant is de kleine as straal van de ellips 1,25mm kleiner.
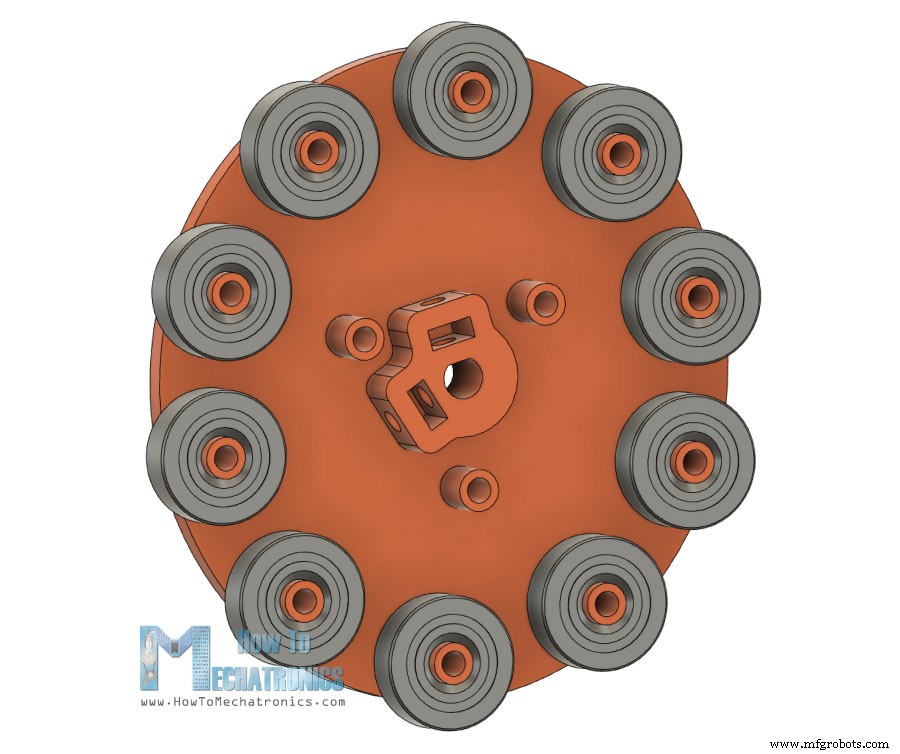
De golfgenerator zal uit twee secties bestaan waarop de 10 lagers gemakkelijk bevestigd kunnen worden. Een van deze secties heeft ook een askoppeling die geschikt is voor het bevestigen van de NEMA 17-stappenmotor.
De rest van de onderdelen is ontworpen rond deze 3 sleutelcomponenten. Aan de uitvoerkant van de behuizing zullen we twee lagers met 47mm buitendiameter plaatsen, en we zullen ze beveiligen met de hulp van enkele bouten en moeren.
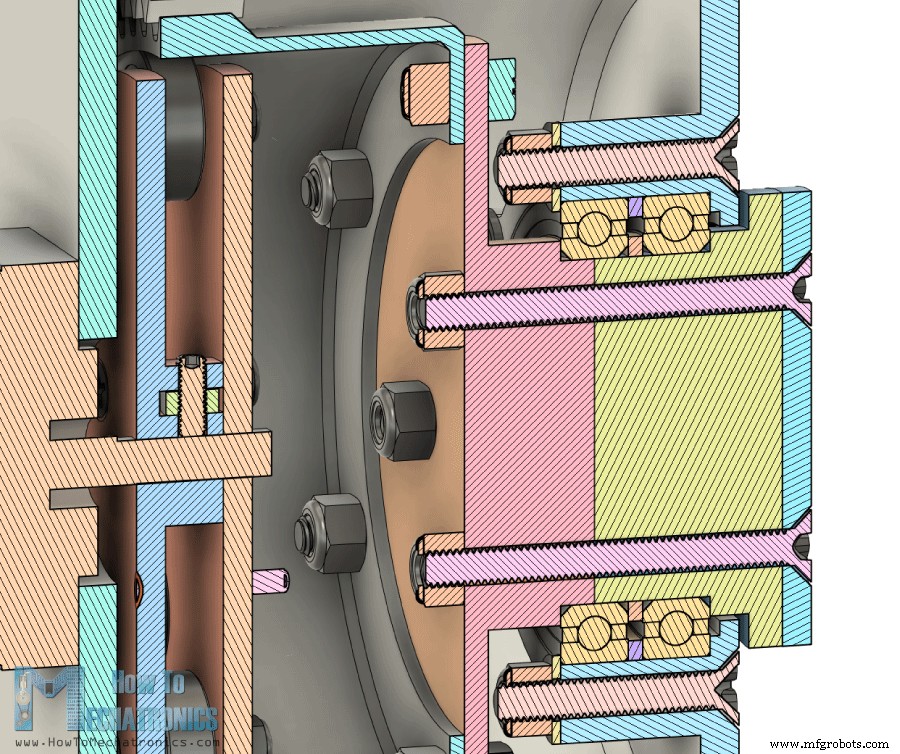
De uitvoerflens is gemaakt uit twee onderdelen die met bouten en moeren verbonden zijn, zodat we hem gemakkelijk aan de twee lagers kunnen bevestigen.
STL-bestanden nodig voor 3D-printen hieronder.
Je kunt dit 3D-model downloaden, evenals het in je browser verkennen op Thangs.
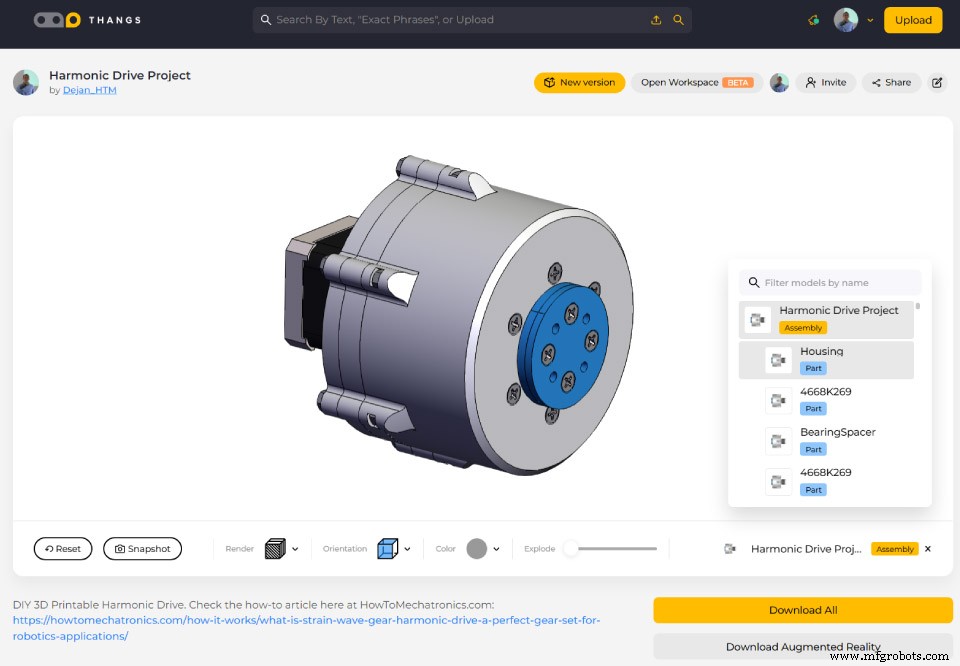
Download het 3D-model op Thangs.
STL-bestanden nodig voor 3D-printen:
Zie ook: Beste 3D-printers voor Beginners en Makers [2021 Update]
3D-geprinte Strain Wave Gear – Harmonic Drive
Oké, het is tijd om de onderdelen te 3D-printen. Bij het 3D-printen van de tandwielen is het belangrijk om de Horizontal Expansion-functie in je slicing-software te gebruiken.
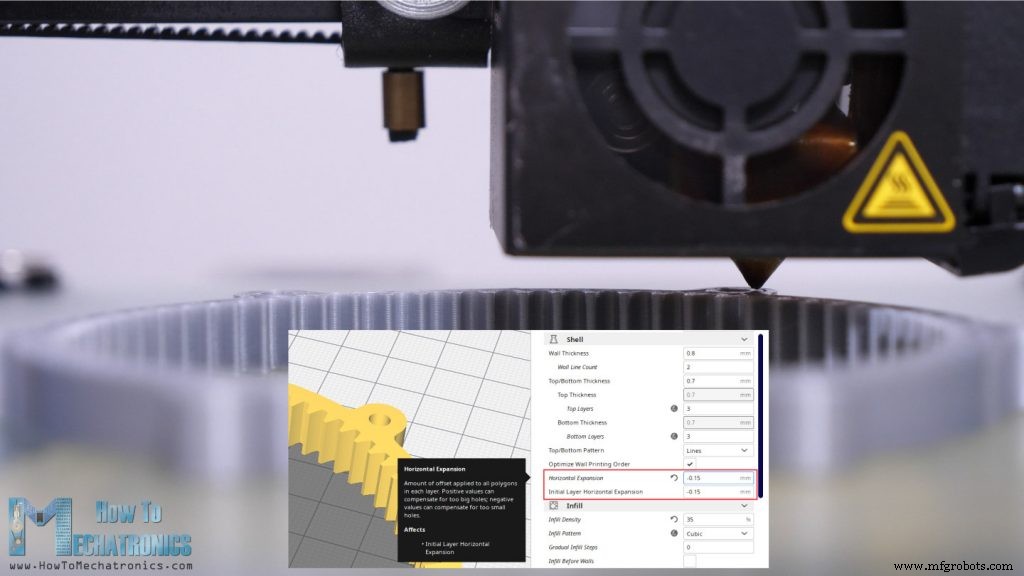
Ik stelde de mijn in op -0,15mm en kreeg redelijk goede nauwkeurigheid op de prints. Let op dat dit kan variëren van printer tot printer. Als we deze functie niet gebruiken, zullen de prints iets groter zijn door de uitrekking van het filament tijdens het printen, en de onderdelen, of de tandwielen, zullen niet goed in elkaar kunnen grijpen.
Ik gebruikte mijn Creality CR-10 3D-printer voor het printen van alle onderdelen, en ik denk dat het een goed werk heeft gedaan rekening houdend met de prijs.
Dus, hier zijn alle 3D-geprinte onderdelen.
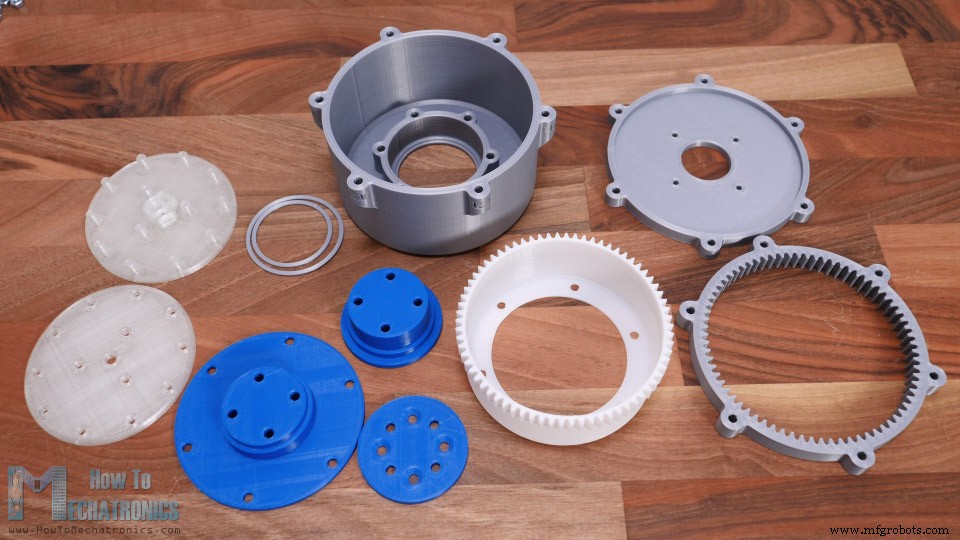
We hebben nog enkele bouten, moeren en lagers nodig voor het voltooien van de assemblage van de Harmonic drive.
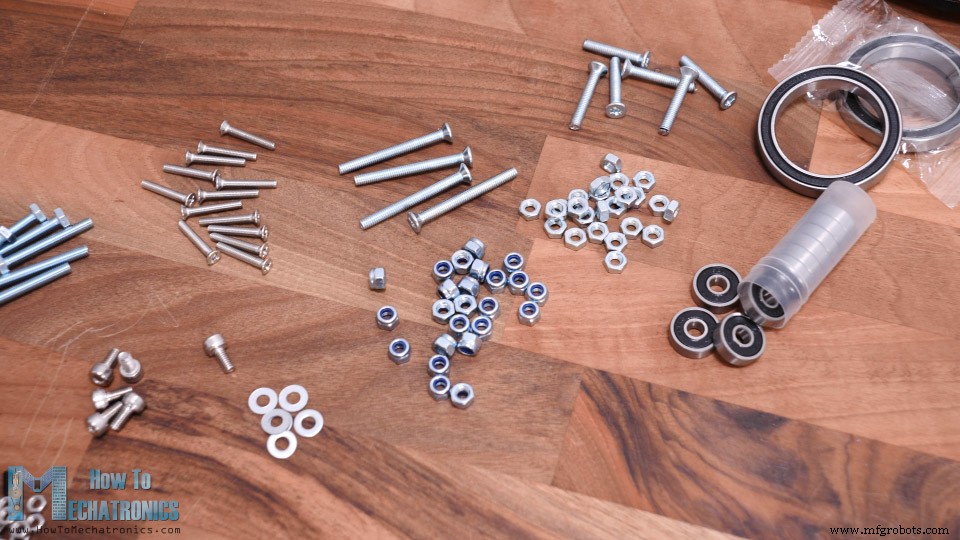
Hier is een complete lijst van alle componenten:
- Bouten:
- M3x16 – 13 stuks
- M3x12 – 4
- M4x12 – 6
- M4x25 – 6
- M4x30 – 6
- M4x40 – 4
- Moeren:
- M3 zelfvergrendelend – 13
- M4 zelfvergrendelend – 16
- M4 – 10
- Lagers:
- (BD) 16mm x (BIN) 5mm x (B) 5mm – 10 ………….. Amazon
- (BD) 47mm x (BIN) 35mm x (B) 7mm – 2 ………….. Amazon
- Elektronica:
- Stappenmotor – NEMA 17………………
- A4988 Stappenmotor-driver…………………..
- Arduino ……………………………………..
- DC Voeding ………………………………. Amazon / Banggood
Ik begon de assemblage met het plaatsen van de twee uitvoerlagers in de behuizing. De lagers hebben 47mm buitendiameter en 35mm binnendiameter. Zoals gezegd, gebruikte ik -0,15mm Horizontal Expansion compensatie bij het slicen van de onderdelen, dus de lagers pasten redelijk strak in de behuizing.
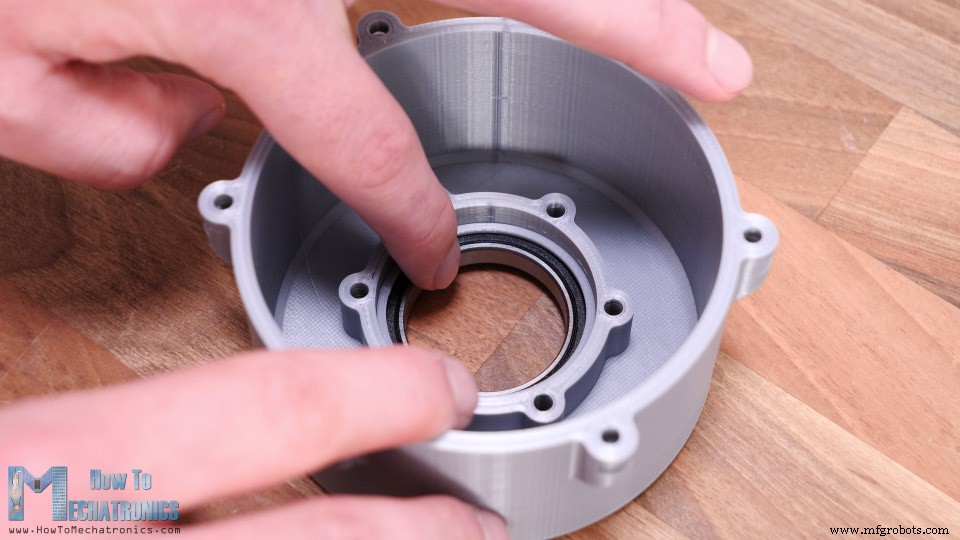
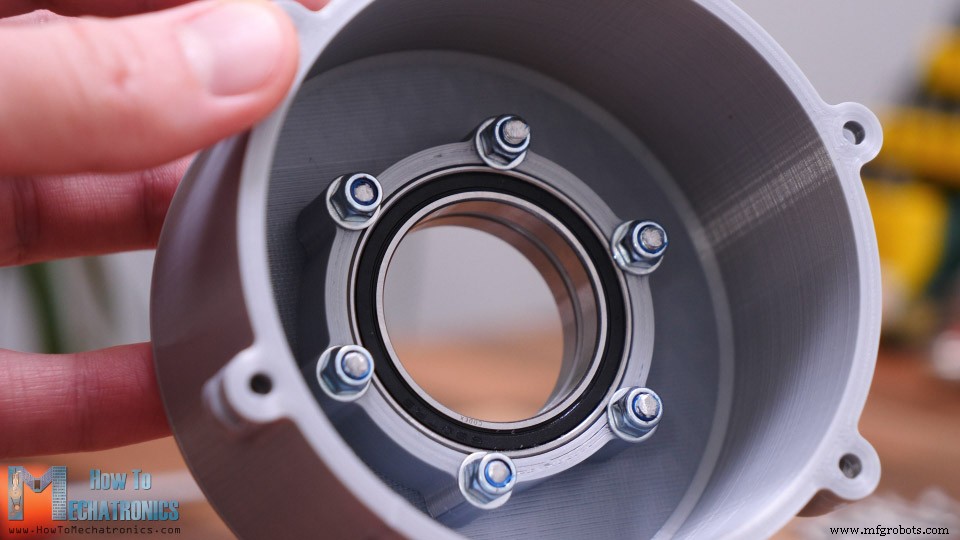
Tussen de twee lagers plaatste ik 1,5mm 3D-geprinte afstandsringen. Voor het bevestigen van de lagers aan de behuizing hebben we zes M4 ingesenkte bouten met 25mm lengte nodig. We zullen ook M4-ringetjes gebruiken die net de buitenste ring van het lager raken en zo het lager bevestigd aan de behuizing houden.
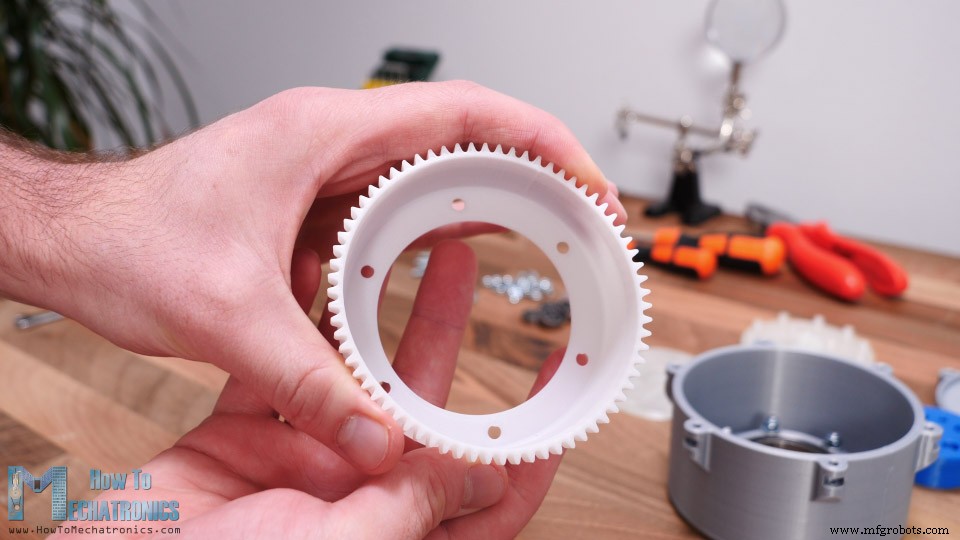
Vervolgens is de Flex spline. De wanden van de beker zijn slechts 1,2mm dik, dus hoewel het in PLA geprint is, is het nog steeds flexibel aan het open uiteinde.
Op het gesloten uiteinde van de Flex spline kunnen we de uitvoerflens bevestigen met zes M4-bouten. Eenmaal bevestigd, is de flex spline nu een beetje minder flexibel dan voorheen, maar het gesloten uiteinde is nu vrij rigide.
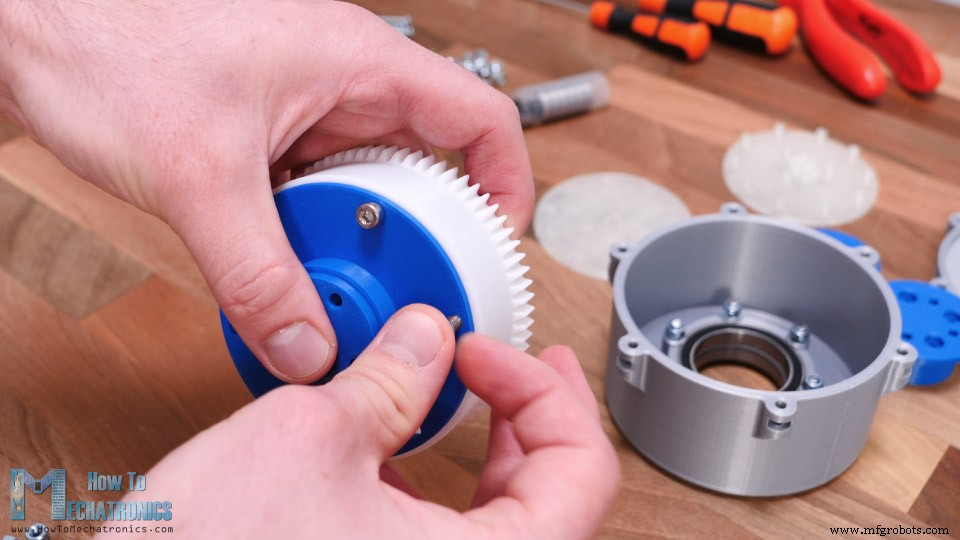
Vervolgens moeten we de flex spline door het lager steken. De uitvoerflens gaat halverwege door het eerste lager. Aan de andere kant zullen we het andere deel van de uitvoerflens steken dat precies tussen de twee lagers past.
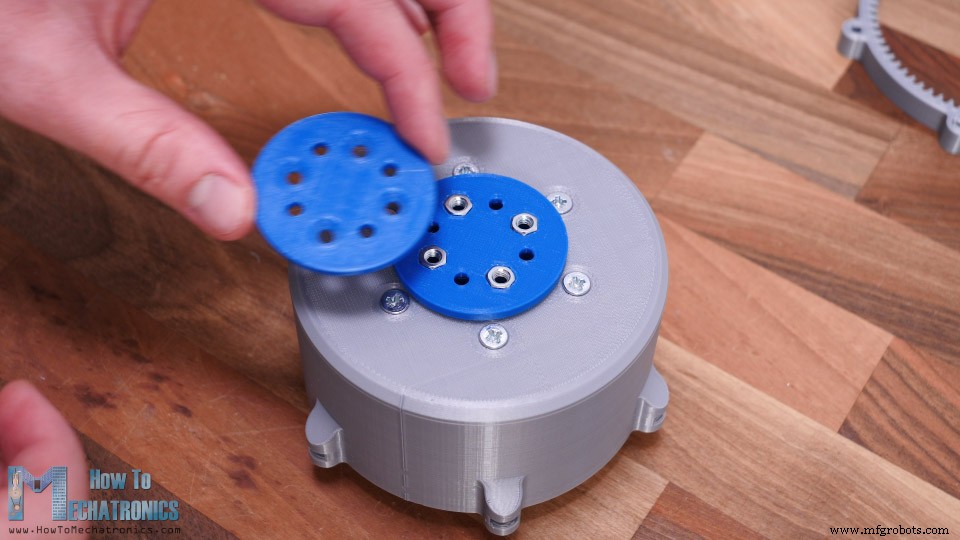
Ik ging verder met het plaatsen van vier M4-moeren in de sleuven op de uitvoeras. Deze moeren zullen dienen voor het bevestigen of verbinden van dingen met de uitvoer van de tandwelset.
Om de uitvoeras af te maken, plaatste ik erbovenop nog een deel dat de moeren bedekt, en met 4 M4-bouten van 40mm lengte kan ik de twee uitvoerdelen uiteindelijk bevestigen. Nu kan de flex spline en de uitvoeras vrij draaien terwijl ze bevestigd zijn aan de behuizing.
Oké, dus nu hebben we de circulaire spline die samen met het tandwelset-deksel en de motormontage aan de behuizing bevestigd zal worden. Maar voordat we dat doen, moeten we de golfgenerator monteren. Hier moeten we eerst twee M3-moeren plaatsen. Deze moeren zullen dienen voor het bevestigen van de golfgenerator aan de motoras met twee zetschroeven.
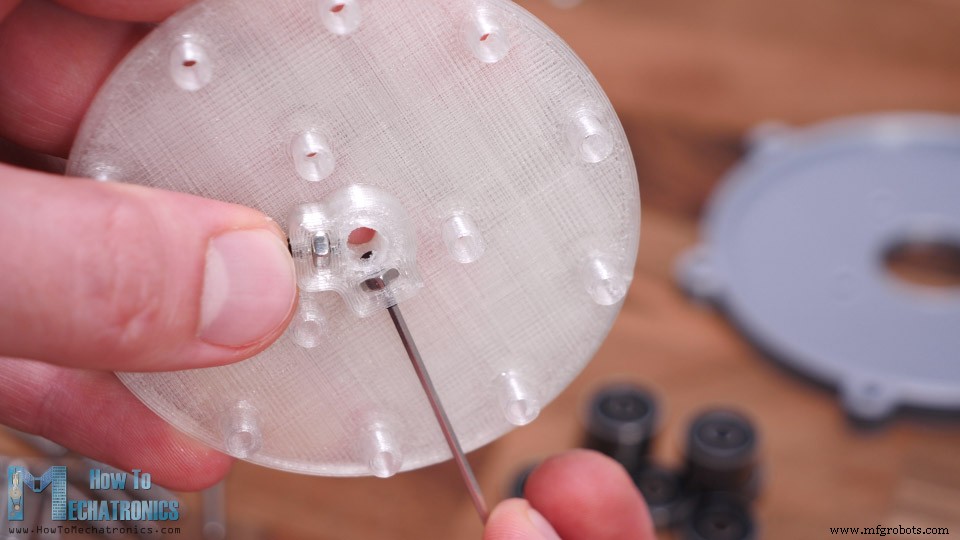
Vervolgens kunnen we beginnen met het plaatsen van de 10 lagers. We kunnen hier zien hoe de lagers net een beetje van de wand af staan met de kleine rand aan de onderkant van de assen. Het andere deel van de golfgenerator heeft ook dergelijke randen, zodat de lagers de wand niet zullen raken. We gaan de lagers en eigenlijk de hele golfgenerator bevestigen met 16mm lange M3-bouten en enkele moeren.
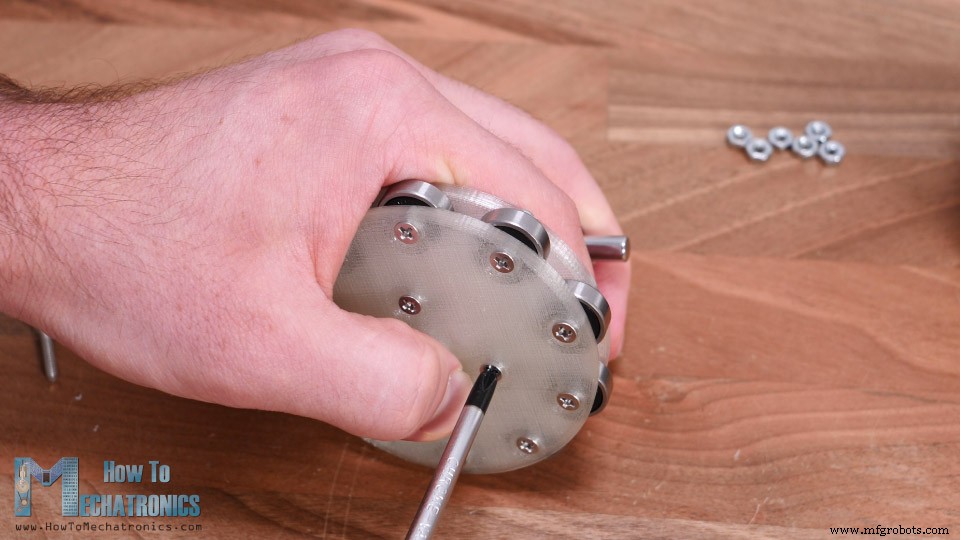
Vervolgens moeten we de golfgenerator aan de motor bevestigen, maar voordat we dat doen, moeten we de motor aan de motormontage en het deksel van de tandwelset bevestigen. De golfgenerator moet 2mm van het motordak verwijderd zijn, dus ik gebruikte twee ringetjes als gidsen bij het plaatsen van de golfgenerator. Dan hoeven we alleen de zetschroeven vast te draaien, die zo gepositioneerd zijn dat ze tussen de lagers bereikt kunnen worden.
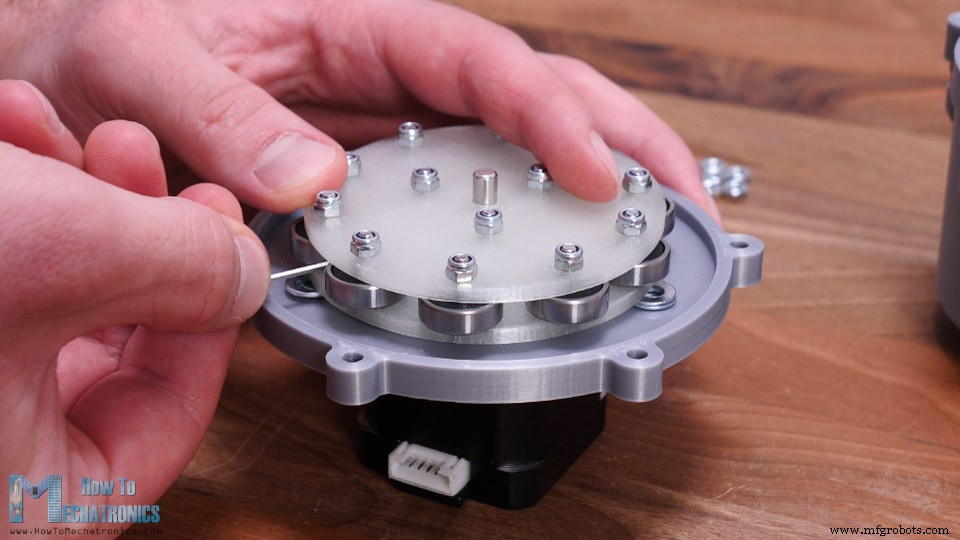
Ten slotte kunnen we de golfgenerator in de flex spline steken en alles verbinden. We moeten de flex spline eerst aanpassen om in een elliptische vorm met de circulaire spline in te grijpen en dan de golfgenerator in dezelfde richting in te voegen.
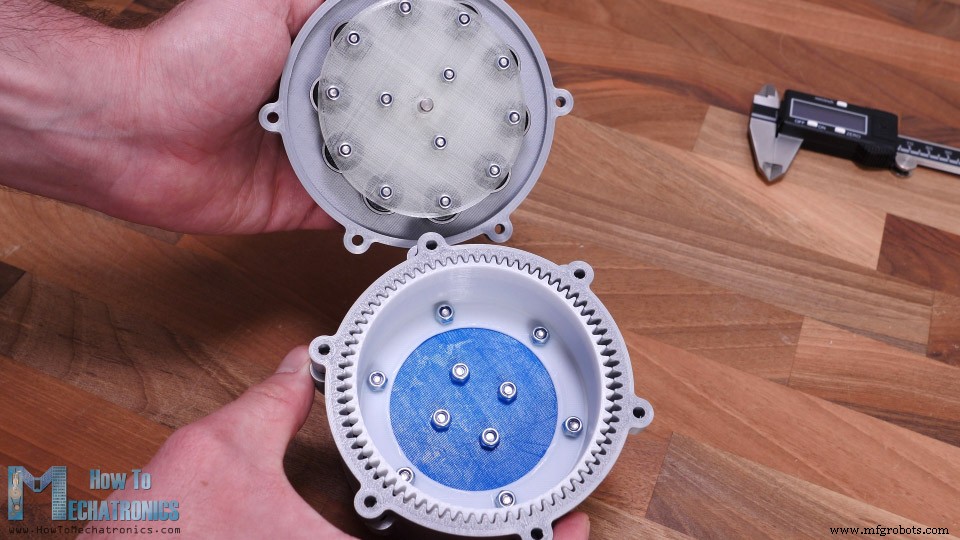
Eerlijk gezegd, kan het een beetje lastig zijn om dit te laten passen omdat we geen controle hebben over de flex spline vanwege de motormontage. Ik had dit iets anders kunnen ontwerpen, maar ik denk nog steeds dat het goed genoeg is voor demonstratiedoeleinden.
Wat er nu nog over is, is M4-moeren in deze behuizingssockets te plaatsen, en zowel de circulaire spline als de golfgenerator aan de behuizing te bevestigen.
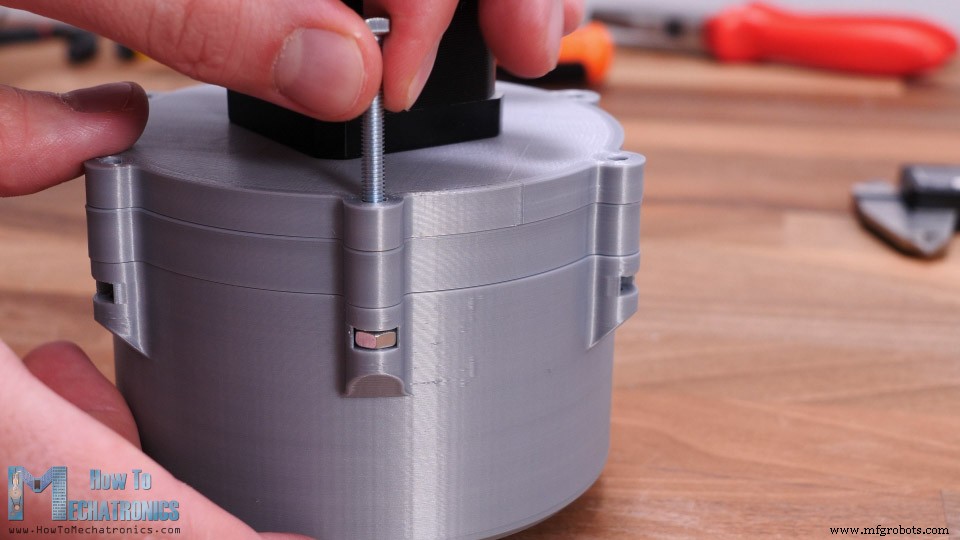
En dat is het, onze Strain Wave Gear of Harmonic Drive is nu klaar. Maar toen ik klaar was, dacht ik dat het afmaken van de tandwelset zo een beetje saai is omdat we niets kunnen zien behalve een langzaam draaiende uitvoeras. Daarom besloot ik het 3D-geprinte tandwelset-deksel te vervangen door een acrylaat een, zodat we ook kunnen zien wat er binnen gebeurt.
Ik had een 4mm dik acrylaatplaat, dus ik markeerde de vorm van het deksel erop en zaagde de vorm ruw uit met een handzaag.
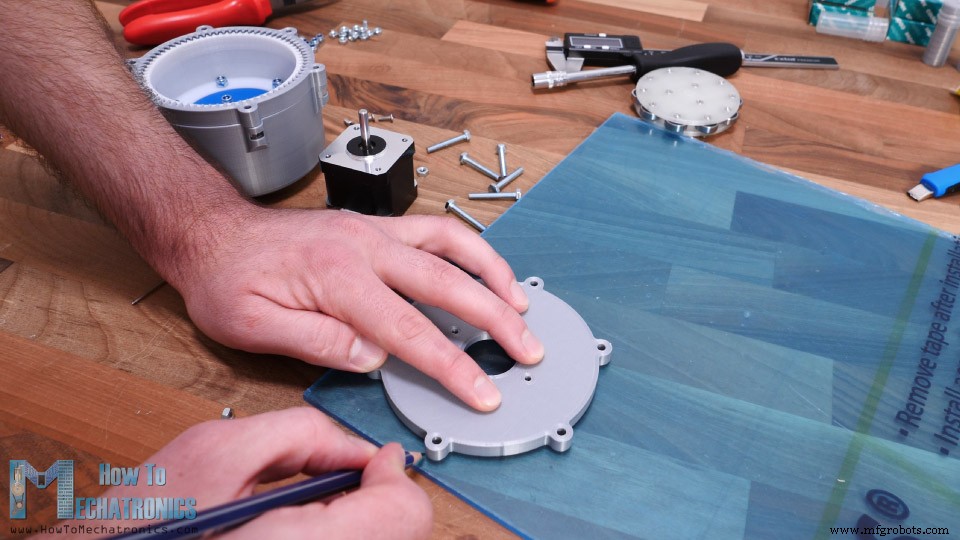
Vervolgens werkte ik de vorm van het acrylaat bij met een rasp. Ik boorde de gaten met een 3mm boor en het grote gat voor de motor met een 25mm Forstner-boor. De vorm was aan het einde redelijk netjes.
Ik monteurde de motor en de golfgenerator terug zoals eerder getoond. We kunnen hier opmerken dat ik enkele moeren tussen het acrylaat en de behuizing toevoegde om de juiste afstand te krijgen zoals het deksel eerder had.
Nu ziet deze tandwelset er veel cooler uit.
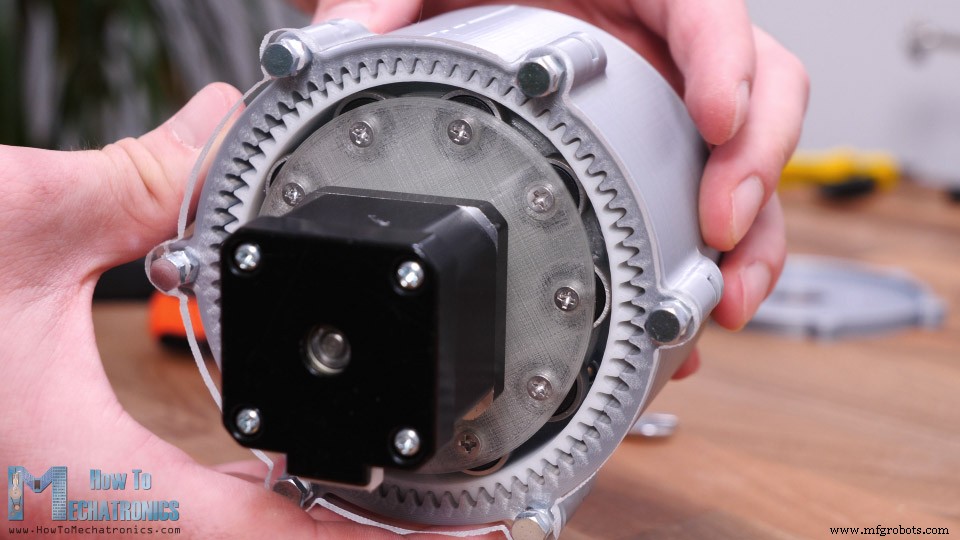
Ik verbond de stappenmotor met een Arduino zodat ik de motorsnelheid en -richting kon controleren om het systeem beter te onderzoeken en te zien hoe het werkt.
Dus hier is het. Nu kunnen we zien hoe de Harmonic Drive in het echte leven werkt. In dit geval is de uitvoeras 35 keer langzamer dan de invoeras.
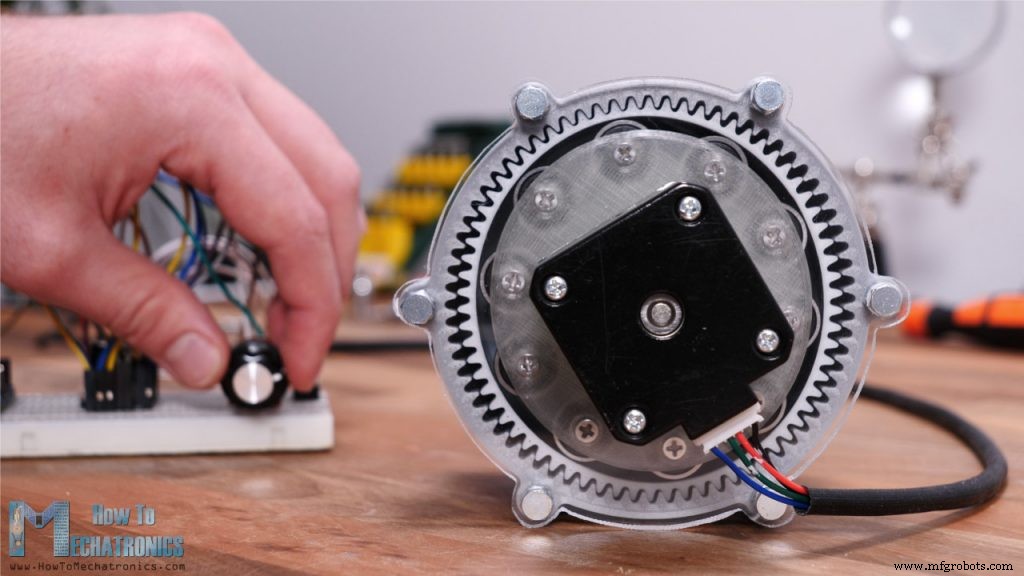
Hier markeerde ik één tand van de flex spline met rode kleur, zodat we het beter kunnen volgen en een gevoel krijgen voor de beweging van de flex spline. Eerlijk gezegd, is het best leuk om te kijken hoe dit ding werkt.
Echter, we merken dat de flex spline soms trilt of de beweging niet zo glad is. Er zijn verschillende redenen daarvoor. In deze configuratie is het probleem dat ik de acrylaat motormontage met de hand maakte, dus de motor is niet perfect in het midden gemonteerd. Bij gebruik van de originele 3D-geprinte motormontage is de beweging veel gladder.
We kunnen ook merken dat onze Harmonic drive ver verwijderd is van nul-terugslag. Dat is omdat, zoals ik eerder zei, de beperkingen van dit type 3D-printers en hoe goed ze kunnen printen. Het gaat niet alleen om hoe goed het tandprofiel geprint kan worden, maar ook hoe nauwkeurig de algehele afmetingen zijn. Bijvoorbeeld, hier gebruikte ik isolatietape aan de binnenkant van de flex spline, wat slechts 0,18mm dik is, en daarmee kreeg ik betere resultaten.
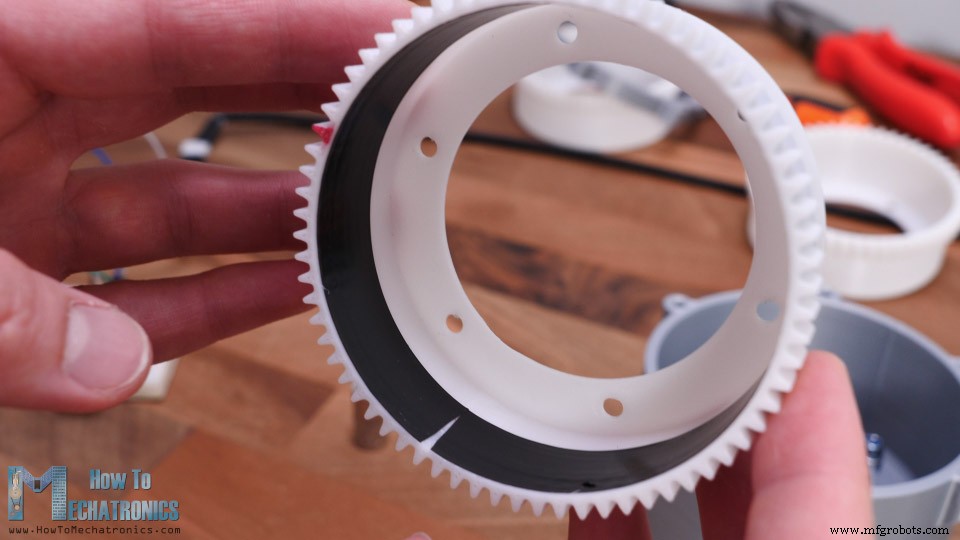
Dus, ik gok, het gaat allemaal om testen en aanpassen van de prints om betere resultaten te krijgen. Ik probeerde ook de tandwielen te printen met een module van 1,75, maar ik kreeg geen goede resultaten.
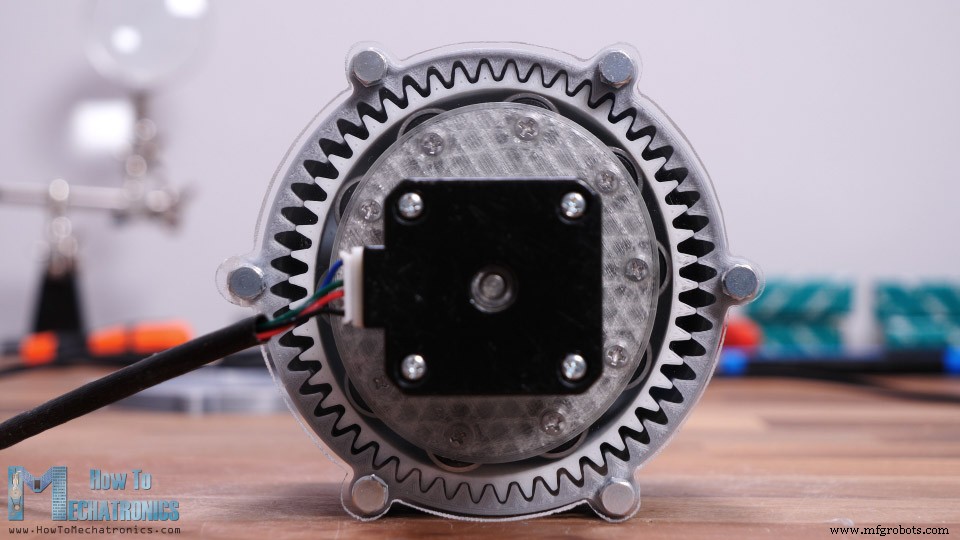
Eigenlijk, bij gebruik van de originele 3D-geprinte deksel, was de beweging gladder, maar nog steeds niet goed genoeg.
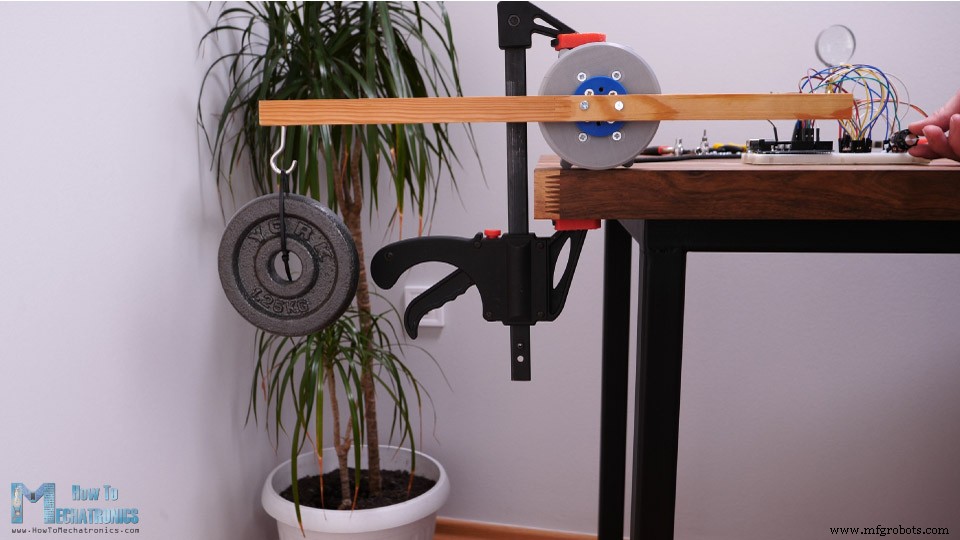
Ik probeerde ook wat gewichten te tillen. Op een afstand van 25cm kon het 1,25kg tillen. Dat is een koppel van ongeveer 3Nm, wat tenminste 10 keer groter is dan wat deze NEMA 17-stappenmotor gerateerd is.
Dus dat is min of meer alles voor deze video. Ik zou nog toevoegen dat dit tandwielstelsel gemakkelijk ontworpen kan worden om een holle as te hebben, wat erg handig is voor robotica-toepassingen. Dus ik zou Harmonic Drives in sommige van mijn toekomstige video's kunnen gebruiken bij het maken van robotprojecten.
Ik hoop dat je van deze video hebt genoten en iets nieuws hebt geleerd. Vergeet niet te abonneren en voor meer tutorials en projecten, bezoek HowToMechatronics.com
Industriële technologie
- Hoe kies je de juiste tandwielreductie? Belangrijkste selectiecriteria
- 3D-printen begrijpen: principes, typen en sleuteltoepassingen
- 5 Expert Tips om Buisspanning te Voorkomen en Dure Schade te Vermijden
- Metaalfabricage 101: Een duidelijke gids voor beginners
- Freesmachines Begrijpen: Functies, Toepassingen en Voordelen
- Monel Legeringen: Top Toepassingen en Hoge-Temperatuur Prestaties
- Precisie vlak lapperdiensten: Geavanceerde toepassingen voor industriële oppervlakteafwerking
- Pneumatische actuatoren uitgelegd: Typen, toepassingen en belangrijkste toepassingen
- Belangrijkste toepassingen van wisselstroom (AC) in moderne energienetten
- Sundance VCS‑1: Compact, Low‑Power Embedded Processor voor High‑Precision Robotics
- ETSI stelt nieuwe standaarden voor IoT in noodcommunicatie