



Collaboratieve Vierpoten Swarm Robots Overwinnen Uitdagend Terrein Samen
In de vroege dagen van de quarantaine, gebruikte Notre Dame professor en robotica-ingenieur Yasemin Ozkan-Aydin de tijd thuis om robots samen te stellen.
Inspiratie uit Mierencollectieven
Ozkan-Aydin ontwikkelde collaboratieve been-systemen die over complex terrein manoeuvreren – als een team.
Om zich te verplaatsen op ruw terrein en in krappe ruimtes, stelde Ozkan-Aydin voor dat een fysieke verbinding tussen robots de mobiliteit kon verbeteren. Als een individuele robot, bijvoorbeeld, een object niet op zich alleen kon verplaatsen, waarom niet de robots een groter, meerpoten-systeem laten vormen om de taak te voltooien?
Dat is wat mieren doen, immers.
"Als mieren objecten verzamelen of transporteren, als er een op een obstakel stuit, werkt de groep collectief om dat obstakel te overwinnen. Als er een gat in het pad is, zullen ze bijvoorbeeld een brug vormen zodat de andere mieren erover kunnen reizen – en dat is de inspiratie voor deze studie," zei Ozkan-Aydin in een recente persbericht. "Door robotica zijn we in staat om een beter begrip te krijgen van de dynamiek en collectieve gedragingen van deze biologische systemen en te verkennen hoe we dit type technologie in de toekomst kunnen gebruiken."
3D-geprint Robots met Magnetische Touch-sensoren
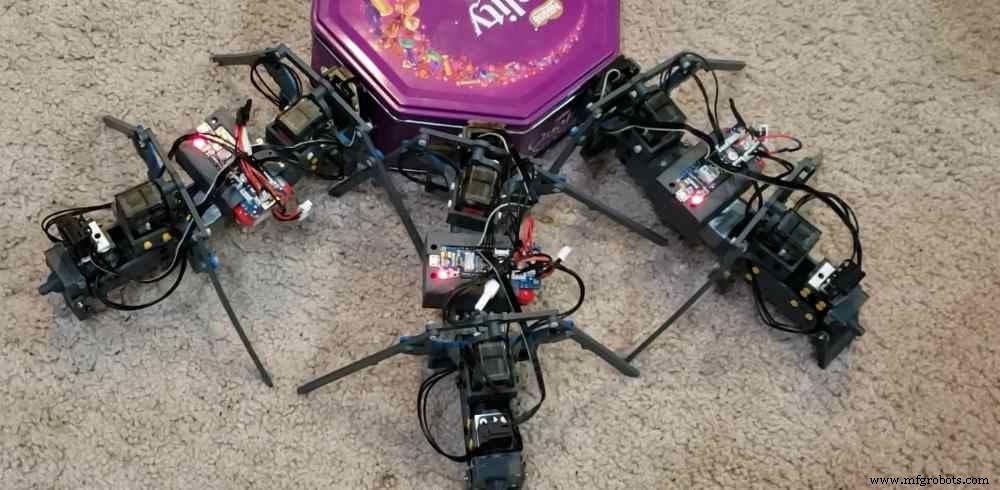
Met een 3D-printer bouwde Ozkan-Aydin vierpoten robots van 15 tot 20 centimeter in lengte.
Elke robot omvatte een lithium-polymere batterij, een microcontroller, en drie sensoren. Naast een lichtsensor, staan twee magnetische touch-sensoren aan de voorkant en achterkant van elke robot toe dat de systemen zich verbinden.
Vier flexibele poten verminderden de behoefte aan additionele sensoren en onderdelen en gaven de robots een niveau van mechanische intelligentie, wat hielp bij interactie met ruw of oneffen terrein.
"Je hebt geen additionele sensoren nodig om obstakels te detecteren omdat de flexibiliteit in de poten de robot helpt er recht doorheen te bewegen," zei Ozkan-Aydin. "Ze kunnen gaten in een pad testen, een brug vormen met hun lichamen; objecten individueel verplaatsen; of verbinden om objecten collectief te verplaatsen in verschillende typen omgevingen, niet ongelijke mieren."
Experimenten in Diverse Terreinen
Ozkan-Aydin begon haar onderzoek voor de studie in early 2020, toen een groot deel van het land dichtging door de COVID-19-pandemie. Na het printen van elke robot, testte Ozkan-Aydin de insect-geïnspireerde systemen in haar tuin of op het speelplein met haar zoon.
De Notre Dame-professor voerde experimenten uit op een verscheidenheid aan terreinen, zowel natuurlijke als gefabriceerde. De robots manoeuvreerden door en om gras, mulch, bladeren, en eikels, alsook schuimtrappen, pluis tapijt, en het ruwe terrein van rechthoekige houtblokken gelijmd op spanplaat.
Wanneer een individuele eenheid vastloopt, stuurt het een licht naar additionele robots om een verzoek om hulp te tonen. Bij het waarnemen van het licht, verbinden de helper-robots en bieden ondersteuning – een duw terwijl ze samen lopen – om succesvol obstakels te overwinnen terwijl ze collectief werken.
"Nadat de helper-robot de zoekrobot vindt door de lichtgradiënt te volgen, wordt het aan de achterkant bevestigd en de touch-sensoren op beide robots, en informeert de robot over de verbindingstoestand," vertelde Prof. Ozkan-Aydin aan Tech Briefs.
Het onderzoekssteam publiceerde onlangs hun resultaten in Science Robotics.
Toekomstig onderzoek zal zich richten op het verbeteren van de controle, sensing- en vermogenscapaciteiten van het systeem.
Q&A met Yasemin Ozkan-Aydin
Tech Briefs: Hoe werken de magnetische touch-sensoren – wat doen ze, hoe worden ze gecontroleerd?
Yasemin Ozkan-Aydin: Elke robot heeft twee magnetische connectoren, die twee neodymium zeldzame-aardmagneten met N-Z polariteit omvatten, aan de voorkant en achterkant van de robot. De magnetische connector aan de achterkant is bevestigd aan de staart en de polariteit kan omgekeerd worden (Z-N) door de staart omhoog te bewegen. Dus, wanneer de staart omhoog is, kunnen twee robots zich met elkaar verbinden en wanneer de staart omlaag is, kunnen ze zich losmaken.
Tech Briefs: Wanneer een "hulp" signaal naar een robot gestuurd wordt, hoe weet de hulp-robot wat te doen en welke acties te ondernemen?
Yasemin Ozkan-Aydin: Het hulpsignaal – het aanzetten van het heldere LED-licht op de achterkant van de robot – wordt naar de helper-robots gestuurd wanneer de zoekrobot vastloopt op trappen of ruw terrein. De vastgelopen [toestand] wordt gedetecteerd door de lichtintensiteit gemeten door de zoekrobot. Wanneer de robot vastloopt, kan het niet naar het doel (lichtbron) bewegen, en de lichtintensiteit verandert niet. De helper-robots wachten altijd op het signaal van de zoekrobot.
Natuurlijk zijn er beperkingen in ons systeem. Bijvoorbeeld, als een helper-robot buiten de bundel van een zoekrobot valt, kan de helper-robot het niet vinden. In het toekomstige ontwerp moet de communicatie tussen robots verbeterd worden met andere typen sensoren zoals GPS. Echter, naarmate de complexiteit van het systeem toeneemt, worden de robots moeilijker te controleren. Hier speelt mechanische intelligentie een belangrijke rol.
Tech Briefs: Wat betekent "mechanische intelligentie" hier? Hoe interageren ze precies? Wat gebeurt er wanneer een robot aan een obstakel hangt? Hoe wordt een signaal naar additionele robots gestuurd?
Yasemin Ozkan-Aydin: Mechanische intelligentie betekent dat een mechanisme reageert op de omgeving, zich aanpast aan nieuwe externe situaties, of automatisch sommige functies uitvoert zonder enige sensorfeedback of begeleiding van een controller. Elke robot heeft vier richtingsflexibele poten en een staart. Wanneer de poot, of staart, een obstakel raakt, buigt het achterwaarts en kruist de obstakels. Nadat het het obstakel passeert, trekt een terugveer de poot terug naar zijn oorspronkelijke positie. Deze passieve buiging verhoogt ook het contactoppervlak, wat een individuele poot of de staart in staat stelt om te dealen met een verandering in terreinruwheid, het verliezen van grondcontact tijdens de staafase, of het stappen op of raken van een obstakel tijdens de luchtfase.
Alle robots hebben twee schakelaars zoals touch-sensoren om de verbindingstoestand te detecteren: een aan de voorkant en een aan de achterkant van de robot. Wanneer twee robots verbonden zijn, raakt de kuipvormige duwer bevestigd aan de staart beide sensoren aan de staart van de voorste robot en aan het hoofd van de achterste robot. Hoewel er geen hoog-niveau communicatie (bijvoorbeeld, GPS-coördinaten draadloos verzenden) tussen robots is, staan de touch-sensoren elk robot toe om te weten of het met de andere robots verbonden is. Naast de touch-sensoren, is er een lichtsensor, of fototransistor, aan de vooronderkant van elke robot. Deze sensor wordt gebruikt om de lichtintensiteit van de omgeving te meten en lokale communicatie tussen robots te bieden.
Tech Briefs: Kun je een of twee van de real-world praktische toepassingen versterken – wat kan de swarm bereiken, en hoe?
Yasemin Ozkan-Aydin: Swarm van beenrobots kunnen real-world coöperatieve taken uitvoeren zoals zoek- en reddingsoperaties, landbouwtoepassingen (zoals planten en oogsten, milieu-monitoring en gewasinspectie, etc.), collectief objecttransport, en ruimteverkenning.
Tech Briefs: Wat betreft het aandrijven, kun je je een soort energie-opslag voorstellen, zeg, gebaseerd op de beweging?
Yasemin Ozkan-Aydin: Dit is een heel belangrijk punt dat verbeterd moet worden in toekomstig ontwerp. Misschien kan een energie-opslagmechanisme (zoals piezo-elektrische materialen) aan de poten van de robots bevestigd worden, en ze kunnen energie oogsten tijdens het lopen, of elke robot kan een zonnepaneel hebben om hun batterijen op te laden. Een andere optie is dat slechts één van de robots uitgerust kan worden met een energie-opslagmechanisme, om de totale kosten te verminderen, en het kan de energie naar de andere robots doorsturen.
Tech Briefs: Wat heeft deze inspanning geïnspireerd, met name natuurlijke modellen?
Yasemin Ozkan-Aydin: Deze studie is geïnspireerd door meerpoten dieren, zoals duizendpoten of duizendpoten, die effectief in diverse terreinen kunnen bewegen met flexibele lichamen en ledematen en mierencollectieven die zich kunnen zelf-organiseren en structuren creëren, zoals bruggen, om problemen op te lossen.
Tech Briefs: Hoe kijk je naar het verbeteren van de robots?
Yasemin Ozkan-Aydin: Op dit moment zijn de robots beperkt door beperkte communicatiebereik. Met verbeterde communicatie tussen individuen, verwachten we dat de eenheden (vierpotigen) in de swarm correct kunnen coördineren en hun gangen kunnen veranderen volgens omgevingscondities of taken die ze uitvoeren. Bovendien kunnen de afmetingen van de robots geschaald worden volgens de te verrichten taken.
Wat denk je? Deel je vragen en opmerkingen hieronder.
Sensor
- Industriële Robots: Ontwerp, Productie en Toekomstige Trends
- Snel inzetbare cobots voor verhoogde productiviteit
- Is Je Fabriek Klaar Voor Robotintegratie? Een Praktische Gids
- Efficiëntie maximaliseren met Gantry Robots in industriële automatisering
- Hoe Industriële Robots de Autoproductie Revolusioneren
- Top 10 SCARA Robot Fabrikanten: Efficiëntie Verhogen & Kosten Verlagen
- Hand-geguideerde collaboratieve robots: Veiligheidsstandards uitgelegd
- Geavanceerde vierpoten zwermrobots voor complexe terreinnavigatie
- Nieuw Algoritme Maakt Zelf-Zintuigende Zachte Robots Mogelijk voor Betrouwbare Taken
- Robotische Gezondheidsassistenten: 5 Essentiële Inzichten
- Ziekenhuisrobots: Patiëntenzorg en personeelsveiligheid revolutioneren