



De Juiste Robot Kiezen met Werkruimtevisualisatie: Een Praktische Gids
Hoe kunt u bepalen of een robot past bij de ruimtelijke behoeften van uw taak voordat u hem koopt?
Zelfs als u uw selectie hebt ingeperkt op basis van alle gebruikelijke specificaties en metrics, kunnen er nog aarzelingen zijn.
Zal de robot zo groot zijn dat hij niet in de beschikbare ruimte past?
Als u voor een kleinere robot kiest, kan die dan alle bereiken die u nodig hebt voor de taak?
Is er een manier om de grootte van de robot te optimaliseren voor maximale efficiëntie?
Voordat u een bepaalde robot koopt, is het lastig om te weten hoe het is om hem in uw faciliteit te hebben. U kunt alle YouTube-video's bekijken die u wilt, alle datasheets lezen, en zelfs naar andere robots in andermans faciliteiten kijken…
Zonder te zien hoe de robot past binnen uw specifieke taak, kan het soms een gokje worden. U maakt zoveel berekeningen als u kunt, en dan hoopt u gewoon.
Of u kiest voor overmatig voorzichtig en geeft enorme hoeveelheden vloerruimte op aan een robot die het niet nodig heeft.
Misschien heeft u al onze Gids voor het Kiezen van een Robot voor Productie doorlopen.
U heeft geïdentificeerd welk type robot u nodig heeft, welk eindwerktuig, en welke accessoires. U heeft uw opties ingeperkt tot een selectie robots op basis van hun nuttige lading en herhaalbaarheid. En u heeft onze tools gebruikt om een bereik te selecteren dat min of meer redelijk lijkt.
Maar u kunt de volledige ruimte die elke robot zal innemen nog steeds niet visualiseren.
Waarom Het Lastig Is Om De Ruimte Die Een Robot Inneemt Te Verbeelden
Het probleem met robots is dat ze zo dynamisch zijn.
Bij een CNC-machine kunt u bijvoorbeeld naar een machine op een beurs lopen en precies zien hoeveel ruimte het op uw werkvloer zal innemen. De volledige grootte van de machine is eenvoudig te berekenen — het is in feite een grote balk.
Bij een robot is de ruimte die het inneemt niet zo simpel. Naast de fysieke afmetingen van de robot zelf, bezet het ook een uitgebreide ruimte die alle locaties bevat die het eindwerktuig van de robot zal bereiken wanneer de robot beweegt. Dit heet de "werkruimte" van de robot.
De meeste 6 DoF industriële robots hebben een werkruimte die enigszins lijkt op een bol. Delta-robots hebben een complexe werkruimte die lijkt op een 3-dimensionale boog. SCARA-robots hebben een cilindrische werkruimte.
Het is lastig om te zien aan de hand van een robot hoe de werkruimte eruit zal zien.
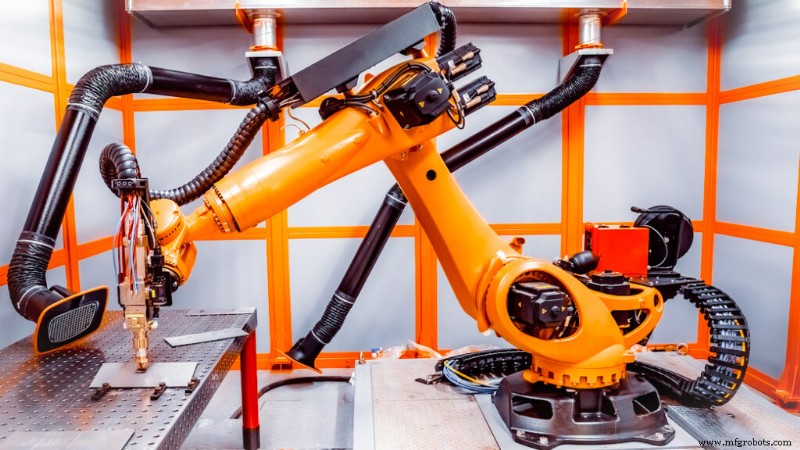
Hoe kunt u ervoor zorgen dat de robot die u overweegt een werkruimte heeft die aan uw behoeften voldoet?
Werkruimtevisualisatie Helpt U Een Betere Beslissing Te Maken
Gelukkig is er een manier om de werkruimte van de robot eenvoudig te zien en te ontdekken hoe hij uw specifieke taak zal beïnvloeden.
En u kunt dit doen voordat u kiest welke robot u wilt kopen.
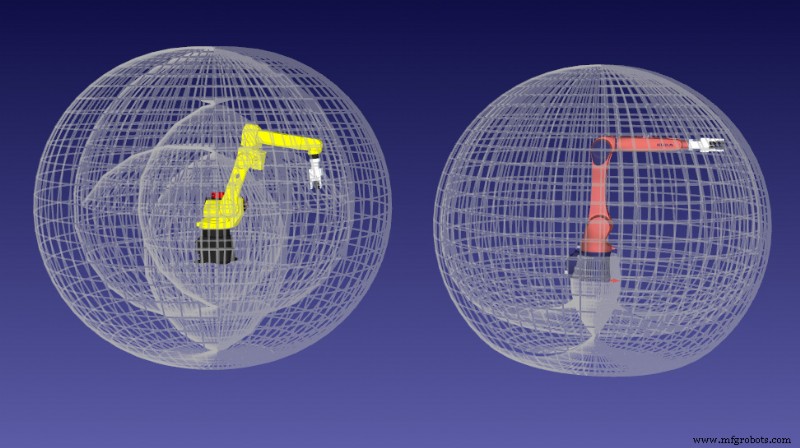
Werkruimtevisualisatie is een tool waarmee u de uiterste grenzen van de werkruimte van een robot kunt visualiseren als een 3D-vorm. In RoboDK wordt deze ruimte getoond als een grijze omtrek die om het gesimuleerde model van de robot wordt geplaatst.
U kunt deze functie gebruiken om uw beslissing over welke robot het beste voor uw taak is te informeren.
Door een virtuele mock-up van uw applicatie te maken, kunt u snel schakelen tussen verschillende robotmodellen (zonder de taak zelf te hoeven programmeren) en de werkruimtevisualisatiefunctie gebruiken om te zien of elke specifieke robot de beste zal zijn om aan uw behoeften te voldoen.
Zodra u een robot hebt gevonden die past bij de taak — gebaseerd op de werkruimte — kunt u de applicatie in de simulator programmeren om ervoor te zorgen dat uw gekozen robot de klus echt kan doen.
Hoe Werkruimtevisualisatie Werkt
Wanneer u naar de datasheet van een robot kijkt, ziet u normaal een basaal visuele voorstelling van de werkruimte van die robot. Meestal bestaat dit uit één zijaanzicht en één bovenaanzicht van de robot.
Dergelijke afbeeldingen zijn nuttig, maar niet nuttig genoeg.
Een werkruimtevisualisatie is in essentie een 3D-versie van dergelijke afbeeldingen. Het wordt geproduceerd door algorithmisch alle gewrichten van de robot door alle mogelijke posities te laten lopen en de resulterende positie van het eindwerktuig in een 3D-vorm te mappen.
Omdat de berekening in 3D wordt gedaan, geeft het u een veel meer holistisch perspectief op de mogelijkheden van een bepaalde robot dan als u alleen naar de datasheet van de robot keek.
De Impact van Het Toevoegen van een Eindwerktuig
Veranderingen die u aan de robot maakt, zullen soms ook de werkruimte beïnvloeden. Bijvoorbeeld, wanneer u een eindwerktuig toevoegt, zullen de afmetingen van dat eindwerktuig de grootte en soms ook de vorm van de werkruimte veranderen. In RoboDK kunt u kiezen om de werkruimte van de robot met en zonder het eindwerktuig te zien.
Wanneer u een eindwerktuig aan uw robot toevoegt, is het goede praktijk om de werkruimtevisualisatiefunctie te gebruiken om te zien hoe dit de werkruimte van de robot zal beïnvloeden.
Hoe Te Starten Met Werkruimtevisualisatie
Met RoboDK is het heel makkelijk om werkruimtevisualisatie te gebruiken om u te helpen bij uw robotinkoopbeslissingen.
Hier zijn de stappen om de werkruimte van een willekeurige robot te bekijken:
- Laad het robotmodel in RoboDK vanuit onze uitgebreide Robotbibliotheek.
- Open het eigenschappenpaneel van de robot door er met de rechtermuisknop op te klikken in de programbomen.
- Ga naar het gedeelte gelabeld WorkSpace en kies of u de werkruimte van de robot zelf (vanaf de flens) wilt zien of met het huidige gereedschap bevestigd.
- U ziet nu de werkruimte van de robot gevisualiseerd rond de robot heen.
Natuurlijk bent u niet beperkt tot het bekijken van slechts één robotwerkruimte tegelijk. U kunt meerdere robots in de simulatie laden en hun werkruimtes naast elkaar vergelijken.
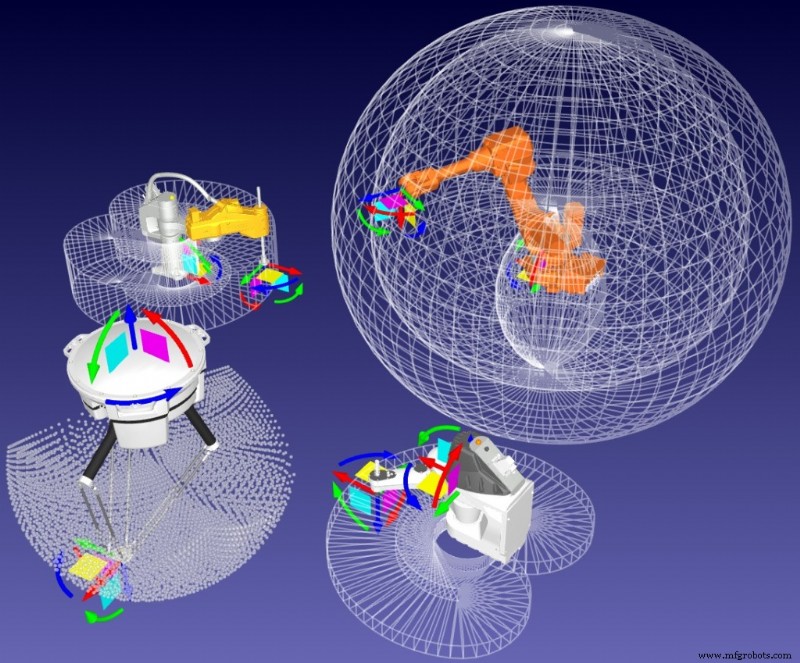
Dit kan nuttig zijn wanneer u probeert te beslissen tussen twee verschillende robotmodellen. Maar het kan ook helpen wanneer u meerdere robots op één taak gebruikt en wilt ontdekken hoe hun werkruimtes kunnen interageren en overlappen.
Hoe kan werkruimtevisualisatie uw robotimplementatie helpen? Laat het ons weten in de reacties hieronder of doe mee aan de discussie op LinkedIn, Twitter, Facebook, Instagram, of in het RoboDK Forum.
Industriële robot
- De juiste engineeringfirma in Singapore kiezen: Een praktische gids
- De beste industriële verfrobots kiezen voor optimale kwaliteit en efficiëntie
- Top 10 SCARA Robot Fabrikanten: Efficiëntie Verhogen & Kosten Verlagen
- Robotprogrammeren Meester Worden Met RoboDK – Gratis Uitgebreide Training
- Een Robot Boorsysteem Implementeren: Een Praktische Gids Voor Succes
- Hollywood's Robotfrezen: Realistische Requisieten & Animatronics Maken
- 10 Bewezen Strategieën om Robotlas Efficiëntie en Consistentie te Maximeren
- Hoe Management te Overtuigen te Investeren in Robot Bewerking
- Ingenieur Bereist Schone, Stofvrije Robotgravering met RoboDK
- Beginner's Gids voor Yaskawa Motoman Robot Programmering: Snelheid & Nauwkeurigheid Verhogen
- Robotkalibratie: Essentiële Componenten en Hoe Ze Fijn Af Te Stellen