



Inverse Kinematica in Robotica: Een Uitgebreide, Praktische Gids
Wat is inverse kinematica?
Hoeveel moet u erover weten om het meest uit uw robot te halen?
Inverse kinematica voor robotica is een enorm en vaak complex onderwerp. Afhankelijk van uw project, moet u er misschien in detail over weten of kunt u met basiskennis volstaan.
Hier is de essentiële informatie die u moet weten over inverse kinematica voor robotica.
Wat Is Inverse Kinematica?
Inverse kinematica is een wiskundig proces dat wordt gebruikt om de gewrichtsposities te berekenen die nodig zijn om het eindwerktuig van een robot op een specifieke positie en oriëntatie (ook wel de "houding" of "pose" genoemd) te plaatsen. Een betrouwbare inverse kinematische oplossing is noodzakelijk voor het programmeren van een robot om taken uit te voeren.
Het is belangrijk om duidelijk te zijn over de verschillen tussen de inverse kinematica en de forward kinematica van de robot.
Forward kinematica bepaalt waar het eindwerktuig zal zijn als de gewrichten op een specifieke positie worden gezet. Er is altijd maar één oplossing voor de forward kinematische vergelijking. Wanneer de gewrichten op een specifieke positie worden gezet, zal het eindwerktuig altijd op dezelfde plek eindigen.
Bij inverse kinematica zijn er vaak meerdere verschillende oplossingen en meerdere benaderingen om de inverse kinematische oplossing te berekenen.
Waarom We Inverse Kinematica in Robotica Nodig Hebben
Zonder inverse kinematica zou robotprogrammeren extreem moeilijk zijn… zo niet onmogelijk.
Wanneer u wilt dat het eindwerktuig van uw robot naar een bepaalde plek in de werkruimte beweegt, is het logisch dat u uw gewenste houding in het programma invoert.
Maar u kunt een robot niet zomaar zeggen dat hij naar uw gewenste X, Y en Z coördinaten moet gaan en verwachten dat de robot uw instructies begrijpt… niet zonder inverse kinematica.
De meeste industriële robots bestaan uit verschillende onafhankelijk te besturen gewrichten. Elk gewricht is verbonden met een of meer andere gewrichten, soms in complexe configuraties. Het eindwerktuig is bevestigd aan het einde van de hele "kinematische keten". Wanneer u een enkel gewricht beweegt, beïnvloedt dit de houding van het eindwerktuig op verschillende manieren.
Dit betekent dat er geen eenvoudige, directe relatie is tussen de positie van het eindwerktuig en enig specifiek gewricht.
Bijvoorbeeld, als u wilt dat het eindwerktuig van de robot 1 mm lineair langs de Z-as beweegt, moet u misschien alle gewrichten met een ander bedrag bewegen.
Uiteindelijk berekenen inverse kinematica algoritmen de exacte positie van elk van de gewrichten van de robot die nodig is om uw gewenste eindwerktuighouding te bereiken.
Hoe de Inverse Kinematica van een Robotarm te Vinden
Wanneer u onderzoek doet naar inverse kinematica voor robotica, zult u vaak pagina's vol vergelijkingen, formules en algoritmebeschrijvingen vinden. Dit komt omdat het berekenen van inverse kinematica een welbekend veld is in robotica-onderzoek. Niet veel mensen praten over inverse kinematica buiten het onderzoeksveld (behalve 3D-animators).
Echter, wanneer we robots voor industriële toepassingen gebruiken, zijn er 2 basismogelijkheden om een inverse kinematica oplossing te vinden:
- U kunt al het wiskundige en programmeerwerk zelf doen om een inverse kinematische solver voor uw specifieke robot te maken.
- U kunt een bestaande inverse kinematische solver voor uw specifieke robot gebruiken die "uit de doos" werkt.
Welke u kiest, hangt af van uw unieke situatie.
Als u de robot zelf hebt gebouwd — d.w.z. vanaf nul door motoren en mechanische schakels te verbinden — zult u waarschijnlijk voor Optie 1 moeten kiezen.
Als u een industriële robot gebruikt die van een robotfabrikant komt, is Optie 2 bijna altijd sneller en makkelijker.
De Moeilijke Methode: Een Inverse Kinematica Solver Maken
Als u kiest om uw eigen inverse kinematische solver te maken, maak u klaar voor serieus programmeren!
Er zijn 2 fundamentele benaderingen om de inverse kinematica te berekenen:
1. Analytische Inverse Kinematische Oplossingen
Een analytische inverse kinematische solver kan de gewenste eindwerktuighouding nemen en (bijna) direct de benodigde gewrichtsposities uitschieten.
Dit is omdat, "onder de motorkap", de kinematische keten van de robot is gereduceerd tot een gesloten wiskundige uitdrukking — voor elke eindwerktuighouding is er een wiskundige definitie van de vereiste gewrichtsposities.
Hoewel u het werk kunt doen om de gesloten vorm zelf te genereren (met de hand), is dit meestal niet nodig. De IKFast-bibliotheek maakt deze taak de laatste jaren veel makkelijker dan vroeger.
2. Numerieke/Iteratieve Kinematica Solvers
Niet alle robots hebben een analytische inverse kinematische oplossing. Wanneer de kinematische structuur van de robot complex of ongebruikelijk is, is de enige optie een numerieke inverse kinematica solver te gebruiken.
Bovendien is er bij een numerieke oplossing geen duidelijke gesloten vorm. In plaats daarvan werkt een iteratief algoritme naar een oplossing voor de vereiste gewrichtsposities door het te behandelen als een optimalisatieprobleem.
Bij elke iteratie voert het algoritme enkele gewrichtsposities in de forward kinematische vergelijking van de robot in om te zien waar het eindwerktuig eindigt. In de volgende iteratie gebruikt het deze informatie om de gewrichtsposities verder aan te passen. Dit verplaatst het eindwerktuig geleidelijk naar de gewenste houding.
Vanwege deze iteratieve benadering zijn numerieke inverse kinematica oplossingen langzamer dan analytische oplossingen.
De Makkelijke Methode: Een Bewezen Inverse Kinematica Solver Gebruiken
Het maken van uw eigen inverse kinematica solver is een goede intellectuele oefening wanneer u op de universiteit bent of als u uw eigen robot vanaf nul bouwt.
Maar als u uw robot gewoon in een productieomgeving wilt gebruiken, is het onwaarschijnlijk dat u uw eigen inverse kinematica solver hoeft te maken.
Het is veel makkelijker en sneller om gewoon een bestaande solver te gebruiken die al geïntegreerd is in uw robotprogrammeeromgeving.
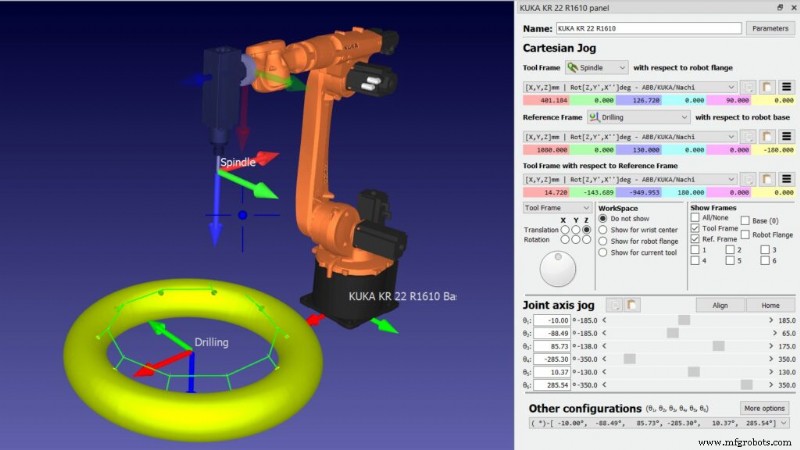
Alle robots in de Robotbibliotheek van RoboDK komen met hun eigen inverse kinematische solvers. Hierdoor kunt u ze direct gaan programmeren zonder ooit erover na te hoeven denken.
De meeste van onze solvers zijn vooraf gegenereerde analytische oplossingen die verpakt zitten bij het robotbestand. Echter, sommige van de complexere robots in de bibliotheek gebruiken wel numerieke solvers. Zelfs met de numerieke solvers is de verminderde berekeningssnelheid geen probleem met RoboDK, omdat u uw robot offline programmeert voordat u uw programma naar de robot stuurt.
Maak dus alleen uw eigen inverse kinematische solver als u er echt toe gedwongen bent.
Als niet, is uw tijd veel beter besteed aan het maken van het robotprogramma voor uw taak en het sneller in productie te krijgen.
Wat voor vragen heeft u over inverse kinematica in robotica? Laat het ons weten in de reacties hieronder of doe mee aan de discussie op LinkedIn, Twitter, Facebook, Instagram, of in het RoboDK Forum.
Industriële robot
- CMMC-certificering: Essentiële Inzichten voor Defensiecontractanten
- Essentiële Gids voor PCB-Assemblage: Van Ontwerp tot Productie
- Metalen Precisiebewerking Beheersen: Essentiële Inzichten voor Nauwkeurige Onderdelen
- Essentiële Gids voor het Exporteren van Machines: Tips & Best Practices
- AC vs DC Motoren: Belangrijkste Verschillen & Hoe De Juiste Te Kiezen
- Dynamisch Remmen in Treinen: Essentiële Inzichten voor Efficiënte Operatie
- Hydraulische Ondersteuningsremmen: Hoe Ze Werken, Hun Geschiedenis en Waar Ze Worden Toegepast
- Essentiële gids voor industriële wrijvingsmaterialen: toepassingen, typen en prestaties
- Apparatuurfinanciering 101: Geld besparen, risico verminderen, uw bedrijf beveiligen
- Voorspellend Onderhoud: Efficiëntie en Risicoreductie met Datagestuurde Inzichten
- Overmolding onder de loep: essentiële inzichten, materialen en toepassingen