



Zes-as, SCARA en Cartesische robots: Belangrijkste verschillen uitgelegd
Robotarmen zijn op de vlucht, met veel fabrikanten die zoeken om taken te automatiseren om snelheid en productiviteit te verhogen en nauwkeurigheid te verbeteren. Specifiek, zes-as, selectieve compliant gearticuleerde/assemblerobotarmen (SCARA's) en Cartesische robots zijn onder de meest gebruikte robotarmen in industriële automatisering. Met verschillende typen robotarmen op de markt, is het belangrijk om de mogelijkheden en de verschillen tussen hen te kennen om de beste robot voor je applicatie te selecteren.
Wat is een Zes-as Robot?
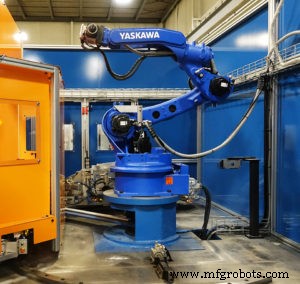
Zes-as robots zijn gemonteerd op een voetstuk en bieden de meest richtingsbeweging en controle van alle drie robots. De zes assen laten de robotarm bewegen in de X, Y en Z vlakken, alsook zich positioneren met rol, stamp en gier bewegingen.
Vanwege de grotere flexibiliteit, zijn zes-as robots ideaal voor een bredere verscheidenheid aan applicaties, inclusief maar niet beperkt tot degene die vereisen:
- Lassen
- Palletiseren
- Machine tending
Wat is een SCARA Robot?
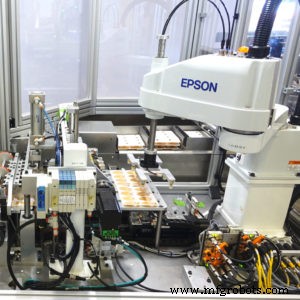
SCARA robots worden vaak vergeleken met een menselijke arm. Gemonteerd op een voetstuk, wordt de circulaire werkomhulling gecreëerd door vier-as bewegingen: X, Y en Z vlakken, met een vierde theta as aan het einde van het Z vlak om de end-of-arm tooling te roteren. Dit stelt SCARA's in staat om met grotere flexibiliteit op een horizontaal vlak te bewegen.
SCARA robots zijn ideaal voor applicaties die snelle, herhaalbare en articulatie punt-naar-punt bewegingen vereisen, inclusief maar niet beperkt tot:
- Palletiseren en depalletiseren
- Machine laden en lossen
- Klein onderdeel assemblage
Wat is een Cartesische Robot?
Cartesische robots, ook bekend als portaalrobots, werken vanaf een bovenste rooster, met motoren en lineaire actuatoren om een tool te positioneren. De werkomhulling van een Cartesische robot is rechthoekig, de grootte van welke wordt bepaald door het rooster. Als er voldoende bovenruimte beschikbaar is, kan het rooster erg groot zijn indien nodig.
Cartesische robots hebben drie richtingsbewegingen: X, Y en Z. De rigiditeit stelt deze robots in staat om erg precies te zijn, waarom Cartesische robots ideaal zijn voor rechte-lijn inserties en veel materiaalafhandeling toepassingen.
Zes-as vs. SCARA vs. Cartesisch: De beste robot kiezen
Zes-as, SCARA en Cartesische robots bieden uitstekende oplossingen voor pikken en plaatsen, assemblage, verpakken en meer. Echter, zoals hierboven beschreven, heeft elk type robot zijn unieke kenmerken en voordelen, en het kiezen van het beste type robot beïnvloedt zowel de kosten als het succespercentage van het ontwerp. Hier zijn enkele overwegingen bij het kiezen van een robot voor je applicatie.
Draagcapaciteit
Maximale payload (of het gewicht dat een robotarm kan tillen) varieert van robot tot robot. Bij het vergelijken van robotarmen, is het belangrijk dat de draagcapaciteit van een robot het totale gewicht van de payload overstijgt. Omdat alle gewichten op zowel SCARA als zes-as robots aan het einde van de arm zijn, hebben deze robots een beperkte draagcapaciteit en zijn ze beter geschikt voor klein onderdeel assemblage. Aan de andere kant, Cartesische robots hebben een grotere payload vanwege het bovenste rooster en kunnen dus betere toegankelijkheid bieden tot grotere onderdelen.
Orïntatie
Orïntatie is een andere factor om te overwegen bij het kiezen tussen Cartesische, SCARA en zes-as robots. In dit geval heeft orïntatie twee betekenissen:
- Hoe de robot gemonteerd is
- Hoe de robot onderdelen beweegt
Beide moeten uitgelijnd zijn bij het kiezen van een robot. Bijvoorbeeld, een Cartesische robot, die boven gemonteerd is, kan beter geschikt zijn voor een applicatie waar slechts een paar bewegingen nodig zijn en er weinig ruimte op de vloer is. Voor meer ingewikkelde onderdeelafhandeling die een breder bereik aan beweging vereist, kan een SCARA of zes-as robot, die onderdelen op verschillende hoeken en posities kan roteren, meer geschikt zijn voor de applicatie.
Snelheid en afstand
Het type robotarm dat geïntegreerd wordt, zal cyclus tijden beïnvloeden, dus het is belangrijk dat de snelheidsratings van een robot correleren met je output en productiviteitsdoelen. Als algemene regel, neigen Cartesische robots ertoe vaker gebruikt te worden voor high-speed materiaalafhandeling en assemblage applicaties vergeleken met SCARA en zes-as robots. Ook, vanwege het bovenste rooster, zijn Cartesische robots meer ideaal voor het verplaatsen van onderdelen over langere afstanden, terwijl SCARA en zes-as robots meer beperkt zijn op een voetstuk.
Experts in robotintegratie
Bij Steven Douglas Corp, evalueren we elk nieuw project en integreren we de beste robotische technologie voor de applicatie. Als robotische integrators voor FANUC, Epson, Yaskawa/Motoman en vele meer, heeft ons control engineering team uitgebreide ervaring en training om succesvol aan te bevelen, implementeren en programmeren van de optimale robot voor jouw onderdeel en applicatie. Neem vandaag nog contact op met SDC om je komende automatiseringsproject te bespreken. Tussen tijd, bekijk enkele van onze eerdere projecten.
Industriële robot
- WEDM-LS, WEDM-MS en WEDM-HS begrijpen: Belangrijkste verschillen uitgelegd
- Industrie 4.0 vs Industrie 5.0: Wat Verandert En Waarom Het Belangrijk Is
- Smeden, stansen & gieten: Hun belangrijkste verschillen begrijpen
- Metaalbewerking vs. metaallas: wat scheidt hen?
- Autonome robots vs. HMI's: De echte verschillen in moderne productie begrijpen
- Robotische Procesautomatisering vs. Testautomatisering: Belangrijkste verschillen & zakelijke impact
- DC vs AC Motoren Begrijpen: Belangrijkste Verschillen en Kookgids
- Druk vs. Stroom in gecomprimeerde luchtsystemen begrijpen
- SCFM, ACFM en ICFM begrijpen: sleutel luchtcompressor stroomsnelheidsmetrieken
- Sensoren vs. Transducers: Duidelijke Verschillen & Praktische Toepassingen
- Cloud Vs. Virtualisatie: Belangrijkste Verschillen & Zakelijke Impact