



5 expert tips voor industriële robotprogrammering (plus een game-changing bonus)
Industriële robotintegratie spant een spectrum – van geseasonde integrators die honderden units geprogrammeerd hebben tot nieuwkomers die hun eerste project aanpakken. Meesterschap in deze niche vereist niet alleen technische vaardigheid maar ook een strategische mindset die uitdagingen in kansen omzet.
Hieronder staan vijf essentiële strategieën die uw eerste robot-programmeerpoging zullen vormgeven en de bewegingslogica definiëren die u zal deployen. Of u kiest voor traditionele ladder logic, offline simulatie, hand-geleid leren, of geavanceerde cobot workflows, deze richtlijnen helpen u een robuust, herhaalbaar proces te bouwen.
Tip 1: Begrijp de use case en zijn constraints
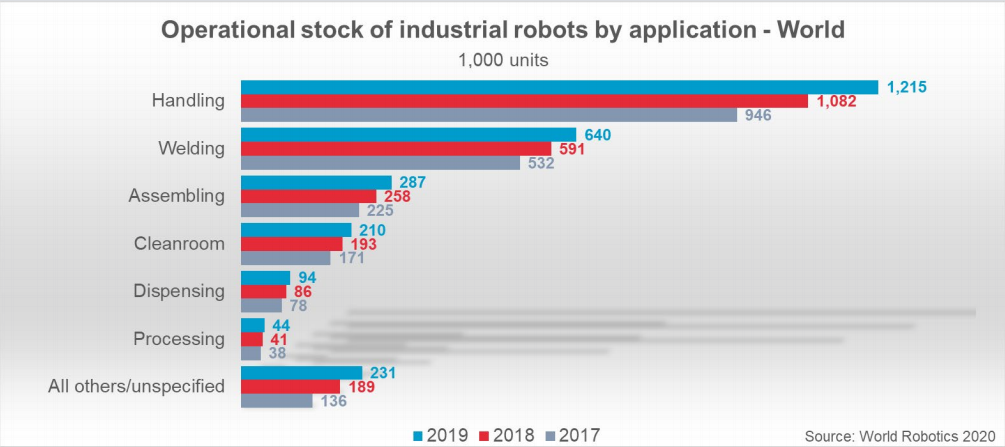
In de kern kookt robotprogrammering neer op een reeks nauwkeurige "punt-A naar punt-B" commando's. De robot is een tool die precies uitvoert wat het verteld wordt – het inferreert geen intentie. Gevolgelijk moet u eerst de fysieke limieten van elk gewricht en motor in kaart brengen, ervoor zorgend dat de robot de gewenste coördinaten kan bereiken zonder zijn mechanismen te overbelasten.
Overweeg een eenvoudige lijmdispenser taak: de robot moet met een gecontroleerde snelheid bewegen en perfect coördineren met downstream apparatuur. Over-versnellen of commando's geven die gewrichtsbereiken uitrekken kan nauwkeurigheid degraderen en componentenlevensduur verkorten.
Tip 2: Definieer uw "Happy Path"
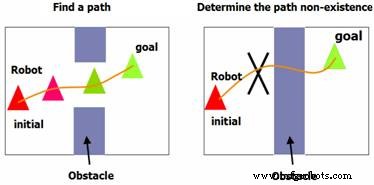
In software engineering is een happy path het foutloze, herhaalbare scenario dat oneindig kan draaien. Robots blinken als ze opereren onder identieke omstandigheden nacht na nacht. Om dit te bereiken, moet uw bewegingsprogramma gebouwd zijn om een stabiele onderdeelplaatsing – of het component nu in plaats vastgezet wordt of langs een band getransporteerd wordt.
Elke afwijking – mis-geligneerde onderdelen, onvoorziene obstakels, of timing mismatches – kan het proces de rail laten lopen. De sleutel is bewegingen ontwerpen die binnen veilige enveloppen blijven, rekening houdend met zowel statische als dynamische constraints.
Tip 3: Bereid u voor op het ergste
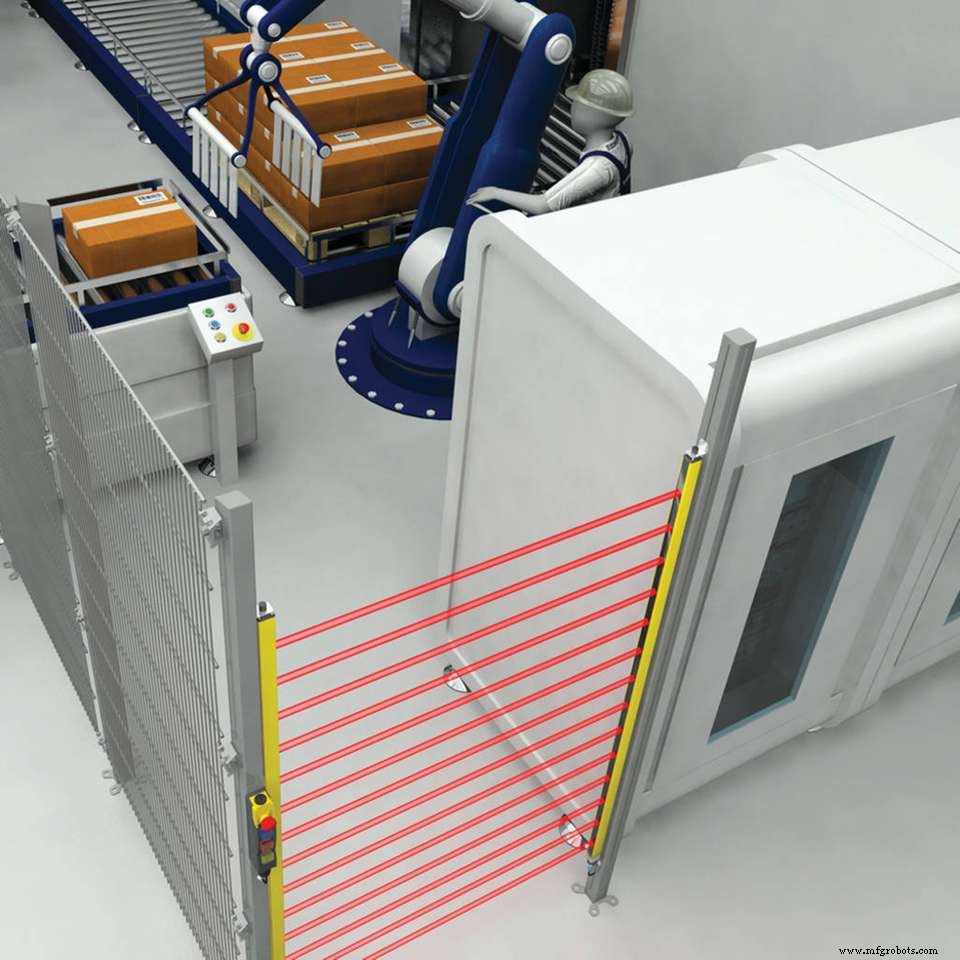
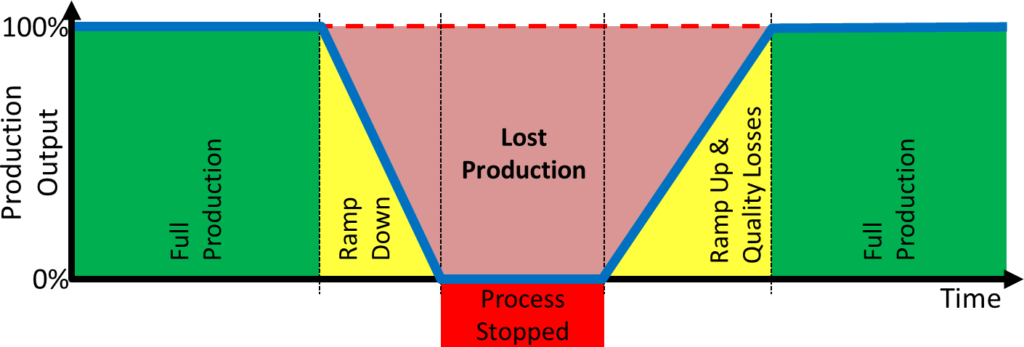
Robotische cellen zijn blootgesteld aan diverse onvoorspelbare events – mis-plaatste onderdelen, toevallige botsingen, of menselijke interferentie. Robuuste veiligheidsplanning mitigeert downtime en beschermt apparatuur en personeel.
De meeste industriële robots zijn omringd door kooien of containmentsystemen, terwijl collaboratieve robots (cobots) ingebouwde botsingsdetectie en safe-stop features hebben. Echter, elke botsing stopt nog steeds operaties en leidt tot kosten. Visualiseer de worst-case scenario's in uw specifieke omgeving: identificeer toegangspunten, beoordeel wie de cel zou kunnen benaderen, en evalueer hun kennisniveau.
Tip 4: Houd het programmeerproces Off-Floor
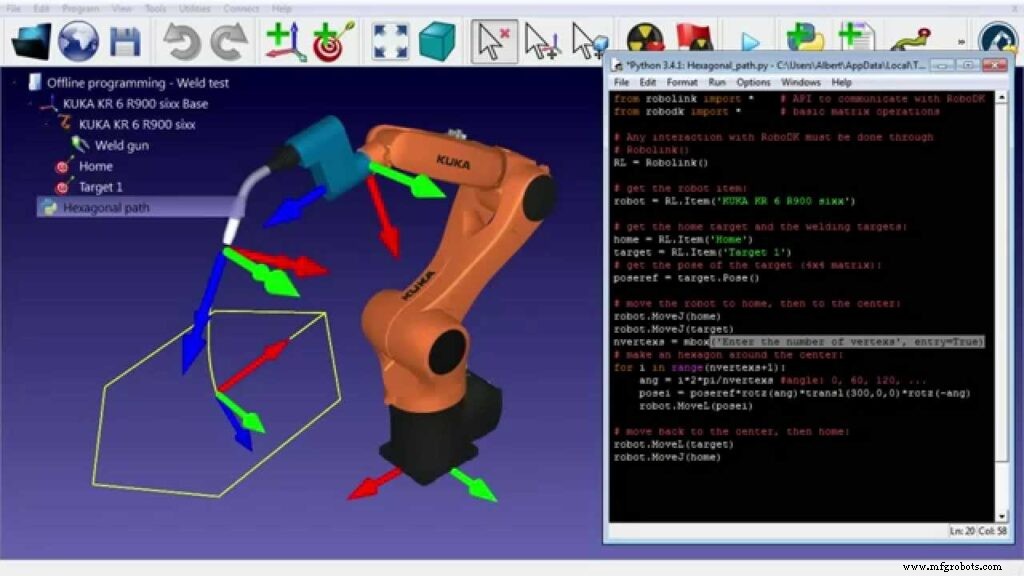
Programmeren is nauwkeurig werk dat de productievloer langer kan bezetten dan verwacht. Offline simulatie tools laten u robot trajecten bouwen, testen, en verfijnen in een virtuele omgeving met CAD modellen en botsingchecks.
Door bewegingsplannen offline te valideren, reduceert u de noodzaak voor on-site interventie, verkort de leercurve, en houdt u de fabriek soepel draaiende. Na grondige virtuele testen, vereist alleen het finale programma implementatie in de live cel.
Tip 5: Blijf geüpdatet op productiebehoeftes
Terwijl de basishardware van een robot jaren kan dienen, kunnen nieuwe end-effectors en tooling hogere precisie, snelheid, of veelzijdigheid ontgrendelen. Evalueer regelmatig of de huidige configuratie nog afgestemd is op uw procesdoelen, en overweeg upgrades die productiviteit of kwaliteit kunnen verbeteren.
Voor waarde-toevoegende operaties kan ondersteunende apparatuur – zoals flexibele vastzetten of adaptieve greppers – complexe taken vereenvoudigen zoals lassen van grote, irreguliere onderdelen. Door u te richten op apparatuur die een enkele vorm of proces target, kunt u significante productiviteitswinsten over tijd realiseren.
BONUS Tip: Kies voor Autonome, No-Code Robotica
Programmeren kan intimidierend zijn, met name voor high-mix productielijnen waar onderdeelvariatie de norm is. Autonome productierobots elimineren de noodzaak voor handmatige codering door bewegingsplannen in real-time te genereren.
- Real-time, sensor-gebaseerde 3D reconstructies van onderdelen.
- Een digitale tweeling van de robotische cel.
- Duidelijk gedefinieerde procesdoelen voor elk onderdeel.
Met deze capaciteiten kunt u robots deployen op snelle-verander lijnen zonder u zorgen te maken over vastzetten of onderdeelpositionering. Het systeem past zich automatisch aan aan onderdeelvariatie, wat u bevrijdt om te focussen op hogere-niveau optimalisatie.
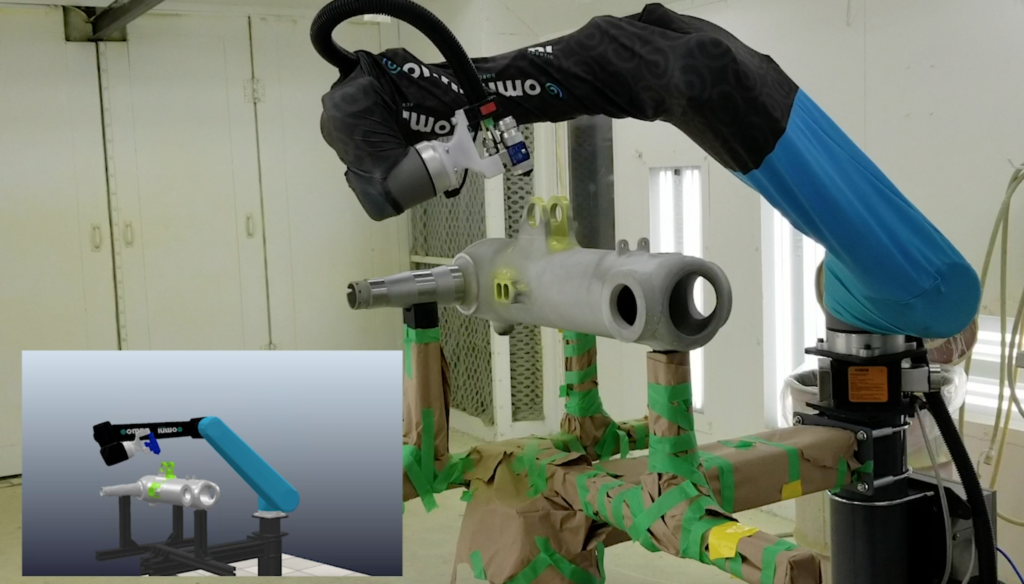
Eenmaal opgezet, beheert het proces zich grotendeels zelf, wat u in staat stelt prestaties te tunen via eenvoudige, intuïtieve commando's in plaats van pijnstakende codewijzigingen.
Omnirobotic biedt autonoom robotica technologie voor spuitprocessen, wat industriële robots in staat stelt om onderdelen te "zien", beweging on-the-fly te plannen, en kritische coating- en afwerkings taken uit te voeren. Bekijk het ROI potentieel hier.
Industriële robot
- Boren Uitgelegd: Definitie, Proces en Expert Tips
- Robotlaslassen Uitgelegd: Proces, Voordelen en Toepassingen
- Autonome robots: wat ze wel en niet kunnen
- Autonome robots vs. HMI's: De echte verschillen in moderne productie begrijpen
- Industriële Automatisering: Hoe Slimme Controlsystemen Productie Transformeren
- Industriële Robots 101: Typen & Toepassingen voor Efficiënte Productie
- 12 Toonaangevende Industriële Robottoepassingen: Efficiëntie & Veiligheid Verhogen
- Markt Voor Industriële Robotica: Groeivoorspelling En Impact Op Fabrikanten
- Robot werkomhulling begrijpen: Definitie, types en voordelen in productie
- Industriële Koppelingen Begrijpen: Definitie, Functie en Toepassingen
- Kenmerkende Eigenschappen van Industriële Machines en Apparatuur