



Hoe robots volledige autonomie bereiken: van waarnemen tot handelen
Wanneer de meeste mensen volledig autonoom robots voorstellen, imagineren ze sci-fi scenario's in plaats van de tastbare voordelen die zelfrijdende machines al leveren in productie, logistiek en gezondheidszorg. In plaats van het onbekende te vrezen, moeten we ons richten op hoe autonoom robots operaties kunnen stroomlijnen, kosten reduceren, en veiligheid verbeteren in real-world settings.
Toch wordt de term "autonomie" vaak misbruikt, wat tot opgeblazen verwachtingen leidt. Om echt volledige autonomie te bereiken, moet een robot aan vier kerncriteria voldoen:
- Betrouwbare, real-time data over de omgeving verwerven.
- Die data verwerken tot actionable kennis.
- Een takenreeks plannen die het doel bereikt.
- Het plan uitvoeren met precisie en snelheid.
Elk criterium vereist zorgvuldige engineering en een duidelijke begrip van de bedoelde rol van de robot.
Informatie over de omgeving verwerven
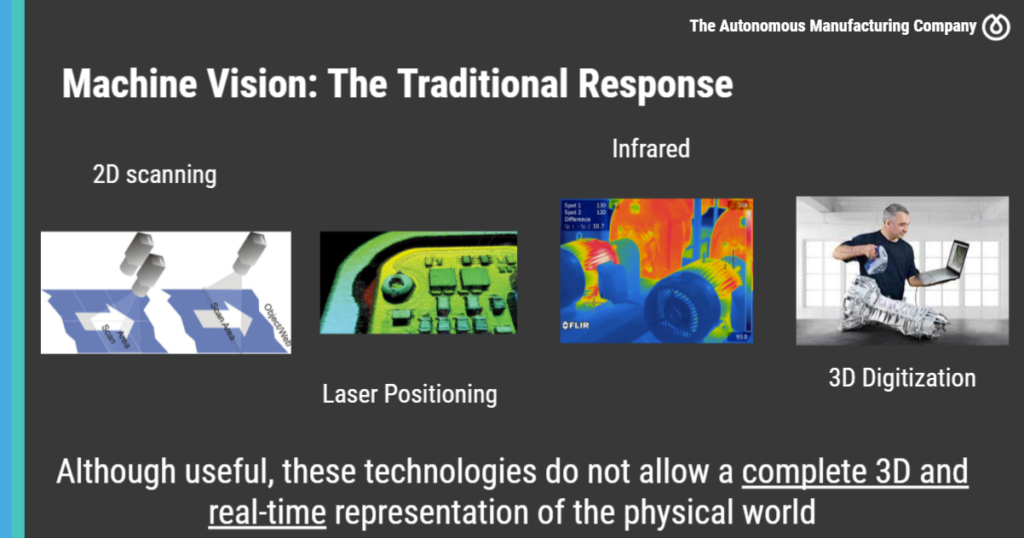
Robots zijn uitgerust met een spectrum aan sensoren – LiDAR, radar, sonar, tactiele arrays, RGB-D camera's, en meer – om de menselijke zintuigen na te bootsen. In industriële settings voeden deze apparaten IoT-ingeschakelde PLC-netwerken, wat een robot in staat stelt de positie en oriëntatie van objecten in zijn werkruimte te interpreteren. In gezondheidszorg of ouderenzorg moet sensordata gepaard gaan met strikte privacybescherming om patiëntinformatie te bewaken.
Hoogsnelheid draadloos (5G) links worden essentieel voor het coördineren van vloeten van autonoom voertuigen, wat real-time verkeersupdates en adaptieve routing mogelijk maakt die veiligheid en efficiëntie verbeteren.
De informatie op een gestructureerde manier verwerken
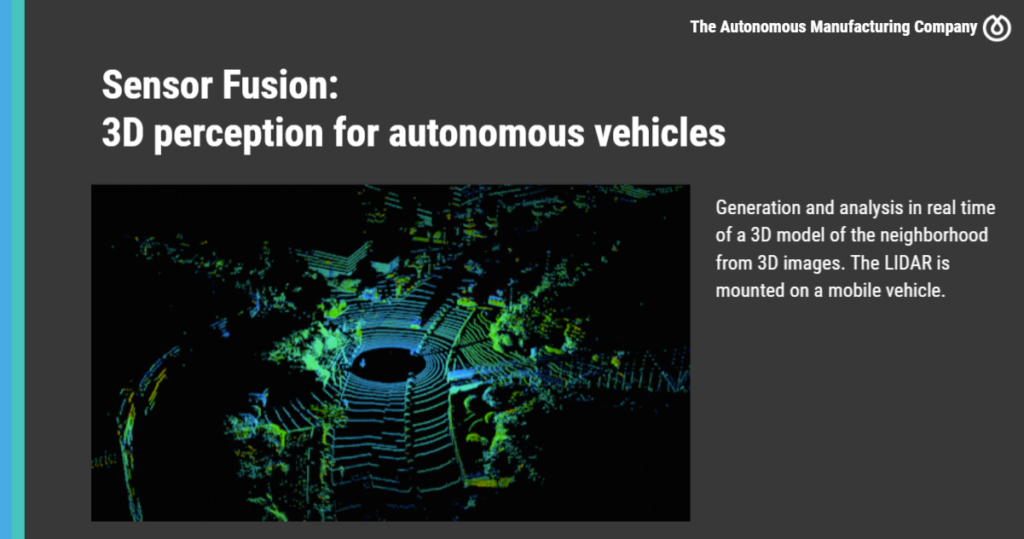
Rauwe sensorstreams worden getransformeerd door sensorfusie en machine-learning modellen in een coherente 3-D kaart. Deze representatie stelt een robot in staat om over zijn omgeving te redeneren, obstakels te detecteren, en dynamische veranderingen te voorspellen. Succesvolle autonoom systemen vertrouwen op gevalideerde modellen die herhaaldelijk in simulatie getest zijn voor implementatie.
Acties plannen vanuit data
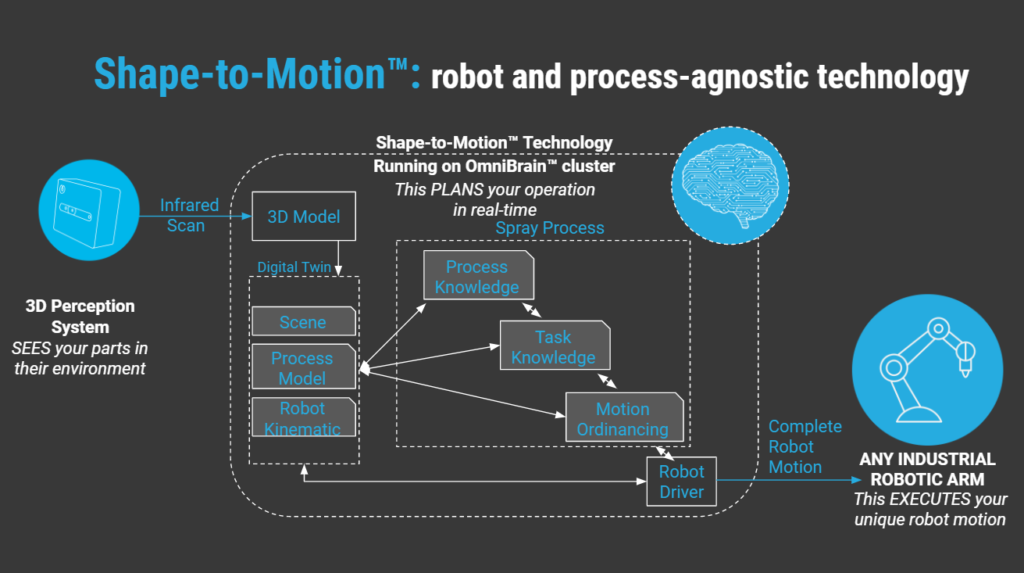
Eenmaal een robot zijn omgeving begrijpt, gebruikt het bewegingsplanningsalgoritmen – zoals RRT*, A*, of model-predictive control – om een trajectorie te genereren die haar objectief bereikt terwijl veiligheidsbeperkingen worden gerespecteerd. In industriële verf of lassen betekent dit het berekenen van optimale spuitpaden of letsels die uniforme dekking garanderen.
Fallback strategieën zijn in het plan ingebouwd zodat als een onverwacht obstakel verschijnt, de robot on-the-fly kan herplannen, wat missiecontinuïteit waarborgt.

Het plan uitvoeren
Uitvoering hangt af van real-time feedback en continue optimalisatie. Moderne industriële robots bieden al hoge herhaalbaarheid, en het toevoegen van perceptielagen transformeert ze van reactief naar echt autonoom agenten. Continue monitoring van actuatorprestaties, sensordrift, en omgevingsveranderingen laat het systeem optimale operatie handhaven zonder menselijke interventie.
Toekomstige vooruitgang zal zich richten op het vereenvoudigen van applicatieontwikkeling, het uitbreiden van sensorensuites, en het in staat stellen van robots om taken uit te voeren in toenemend complexe, dynamische omgevingen. In plaats van banen te bedreigen, bevrijden autonoom robots mensen om zich te bezighouden met hogere-waarde, creatief werk – met name in rollen die mensen minder routinematig of gevaarlijker vinden.
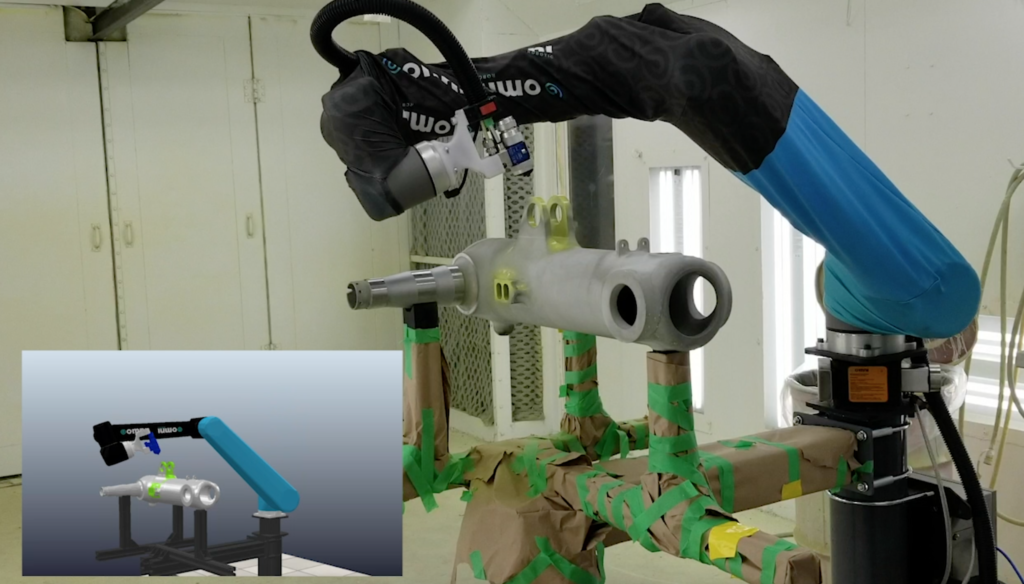
Omnirobotic levert Autonome Robotica Technologie voor Spuitprocessen, wat industriële robots in staat stelt om onderdelen te zien, hun eigen bewegingsprogramma te plannen en kritische industriële coating- en afwerkingsprocessen uit te voeren. Bekijk welke terugverdien u eruit kunt halen hier, of leer meer over hoe u kunt profiteren van autonoom productiesystemen.
Industriële robot
- Hoe Facebook Automatisering Inzet om Doelgroepen Effectief te Bereiken
- Consistentie verbeteren met autonome spuitrobots
- Hoe verfrobots herwerk reduceren, consistentie verhogen en kosten besparen
- Whitepaper: Ontgrendel uw automatiseringspotentieel – 7 bewezen stappen naar laag-risico, hoge-opbrengst robotprojecten
- De ware kosten van robotische automatisering voorfabrikanten begrijpen
- Virtual Solutions Center: Hoe robotsimulatie naadloze integratie drijft
- Materialen die elke industriële robot nodig heeft – Complete gids
- De Ideale SCARA Robot Kiezen: Uitgebreide Gids voor Fabrikanten
- Robot Machine Tending: Definitie, Functies en Industriële Voordelen
- Versnel Robotlas Training: Tijd Winst, Efficiëntie Boost
- Beginner's Gids voor Yaskawa Motoman Robot Programmering: Snelheid & Nauwkeurigheid Verhogen