



Bouw een Complete Arduino-aangedreven RC-vliegtuig vanaf Nul
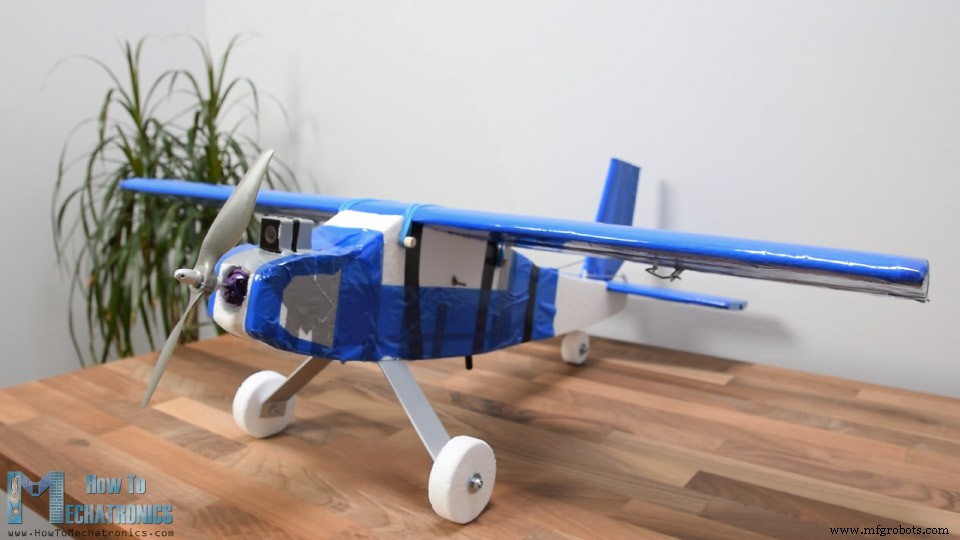
In deze tutorial laat ik zien hoe ik een Arduino-gebaseerd RC-vliegtuig bouw, en ook hoe het te besturen met de custom Arduino-zender die ik in een eerdere video bouwde.
Bekijk de video of lees de handleiding hieronder.
Overzicht
Het vliegtuig is volledig van styrofoam. Voor de vormgeving gebruikte ik mijn Arduino CNC Schuim Snijmachine (eerdere video). Hoewel ik een CNC-machine gebruik, is het 100% DIY omdat de CNC-machine ook zelfgebouwd is.
De besturing is ook 100% DIY: Arduino + NRF24L01 module voor radiocommunicatie.
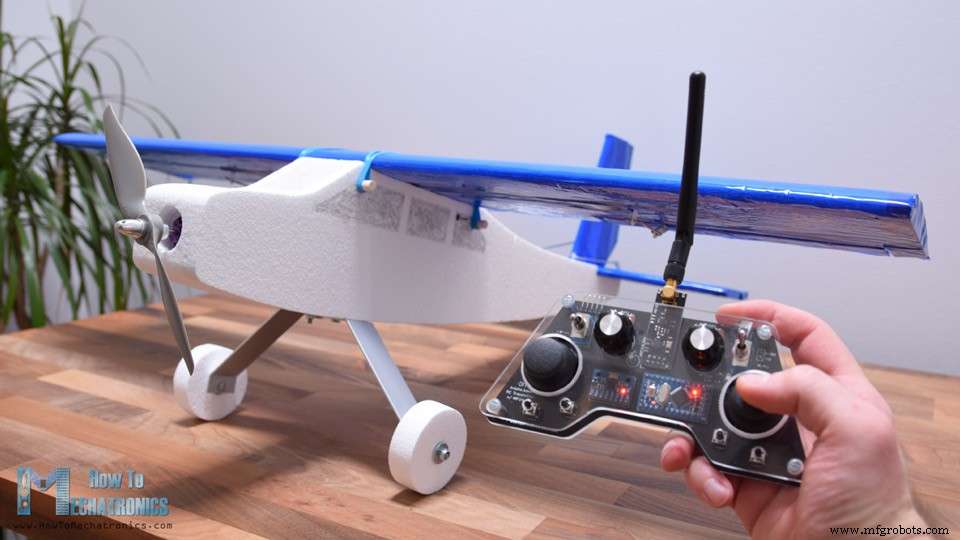
Met rechter joystick van zender: kierrol (ailerons) en diepruder (elevator). Linker joystick: richtingroer (rudder) en gas (throttle).
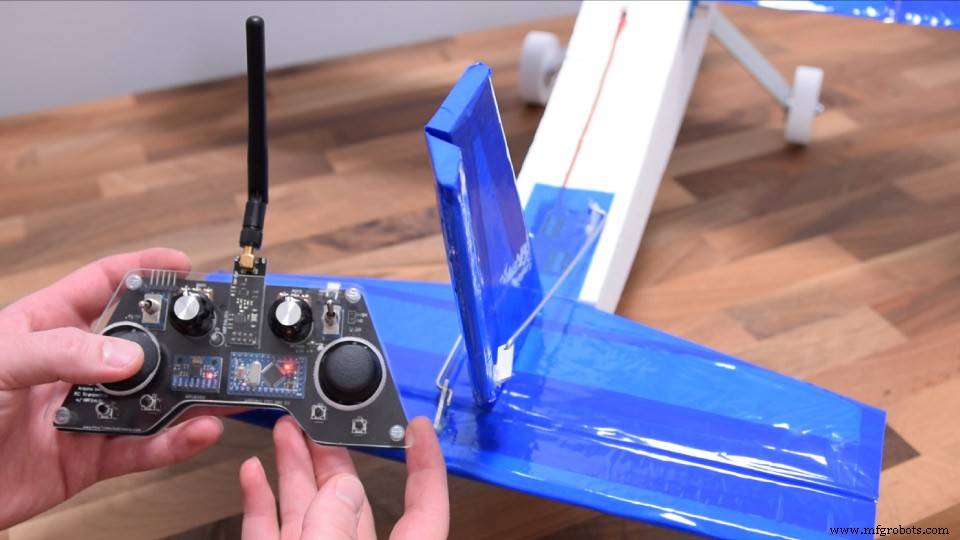
Rechter potentiometer: besturingsgevoeligheid instellen (servo-beweging beperken). Linker potentiometer: rudder sub-trim (neutrale positie servo-arm).
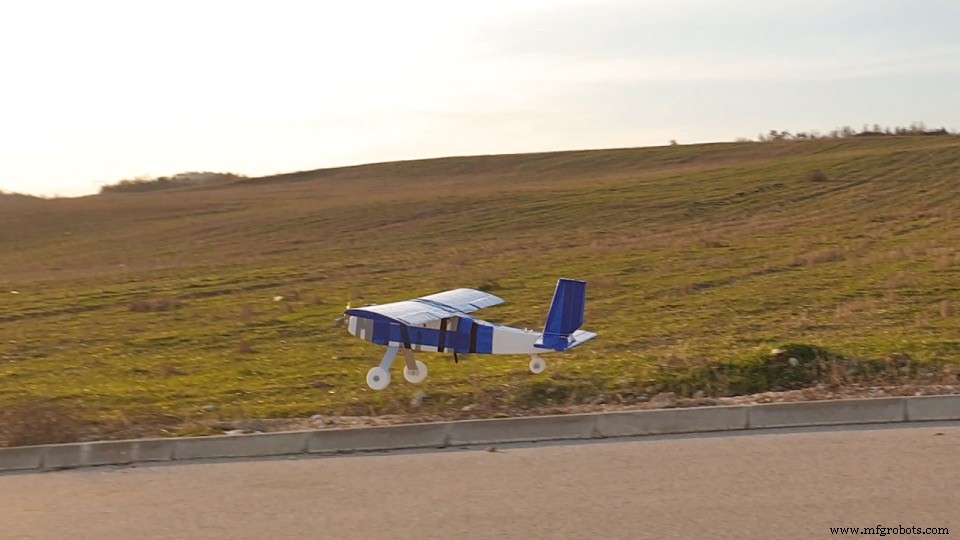
Oh, en de hoofdfeature: het vliegtuig kan vliegen.
RC-vliegtuig Ontwerpen – 3D-model
Ontwerp in 3D-software: Fusion 360. Gebaseerd op commerciële RC-vliegtuigen en basisrichtlijnen voor modelvliegtuig-parameters.
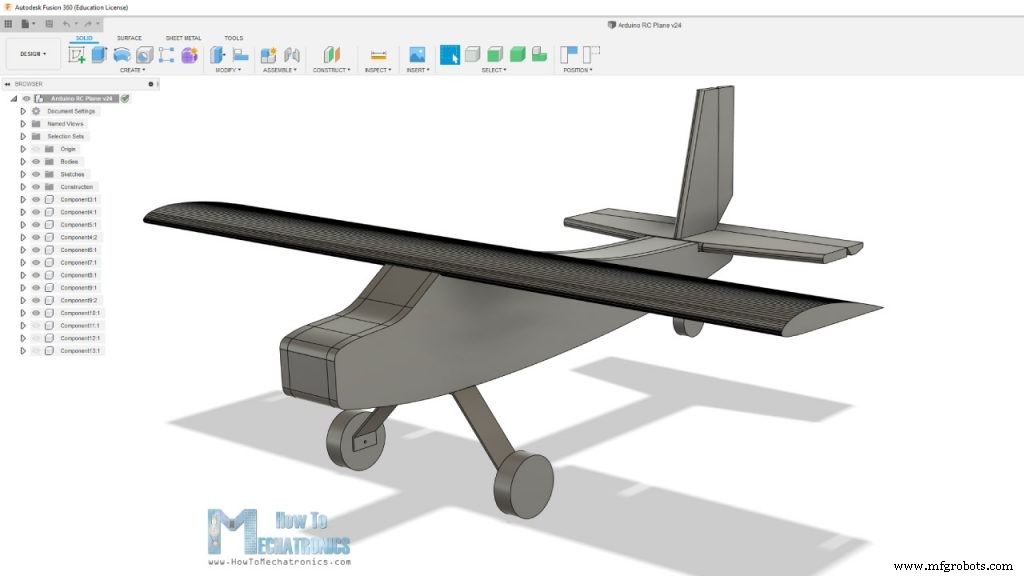
Startpunt: spannweite 80 cm. Rumpflengte: doorgaans 75% van spannweite. Profiel (airfoil): CLARK Y, populair voor RC-vliegtuigen.
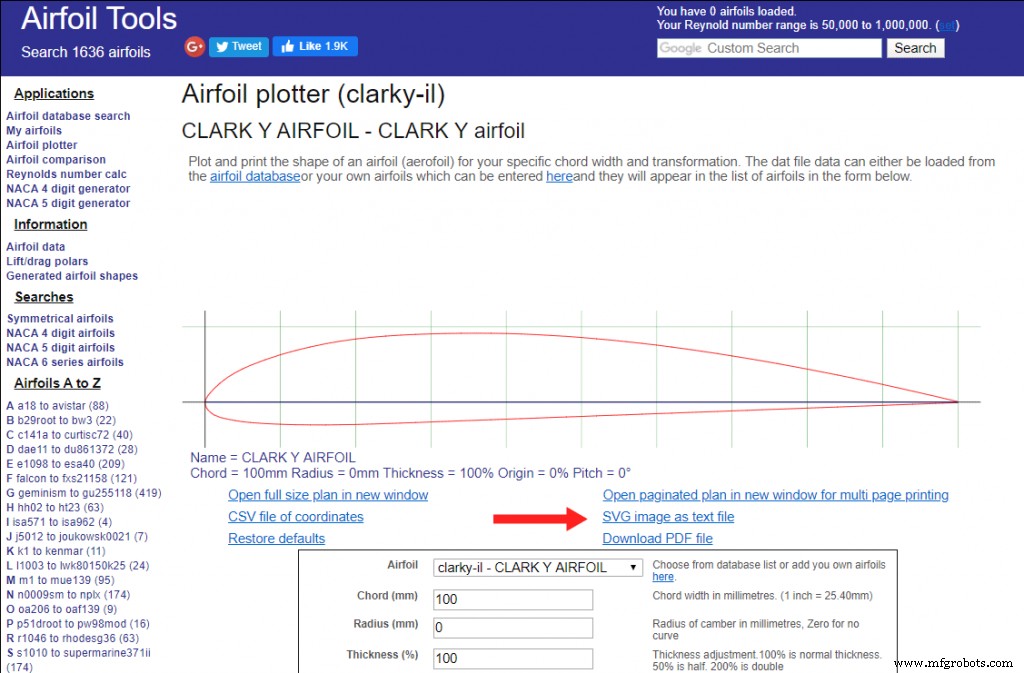
Airfoil-vorm gedownload van airfoiltools.com als .SVG, geïmporteerd in Fusion 360. Grootte aangepast: vleugelhoek (chord) ~1/5 van spannweite.
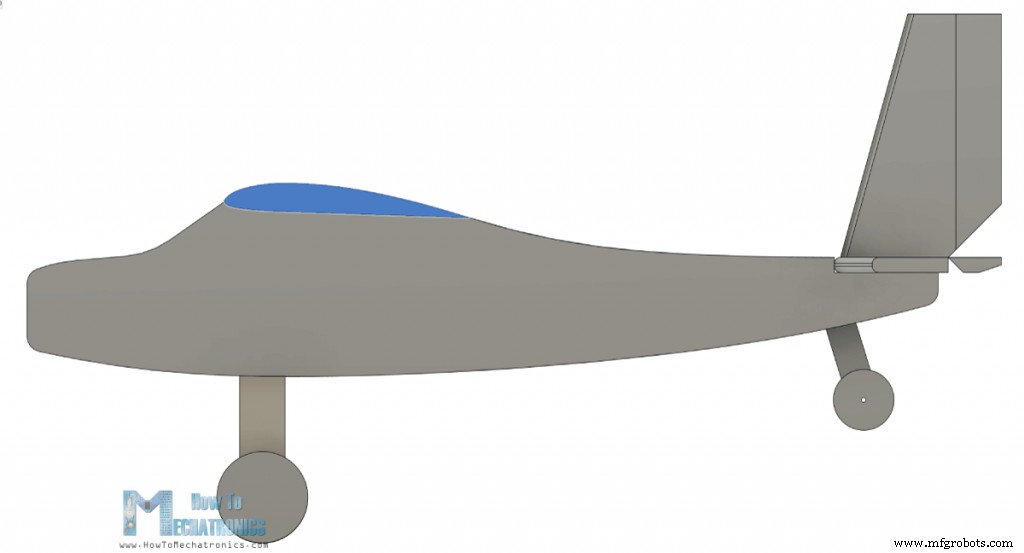
Horizontaal en verticaal stabilisator ook volgens basisrichtlijnen. Enkele basis RC-model ontwerpparameters:
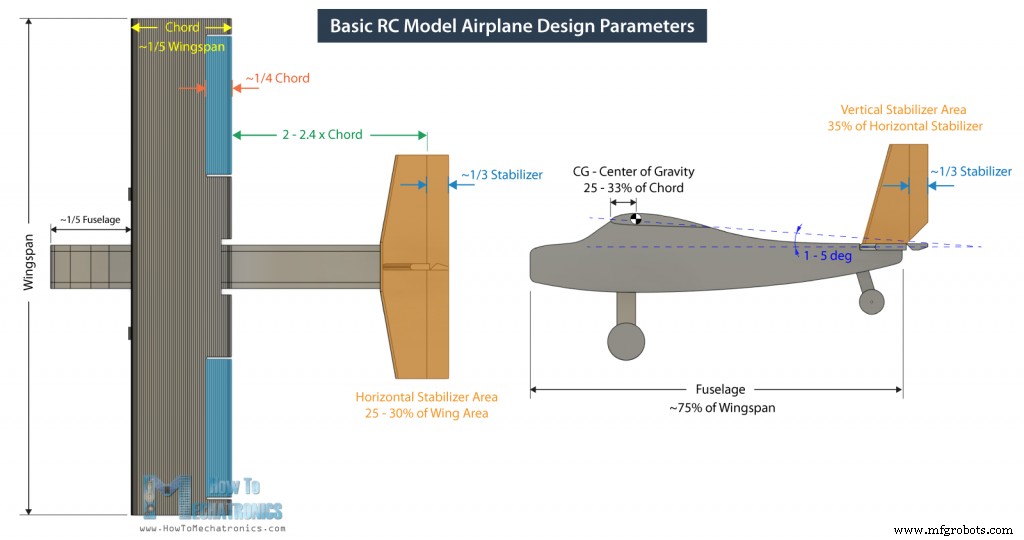
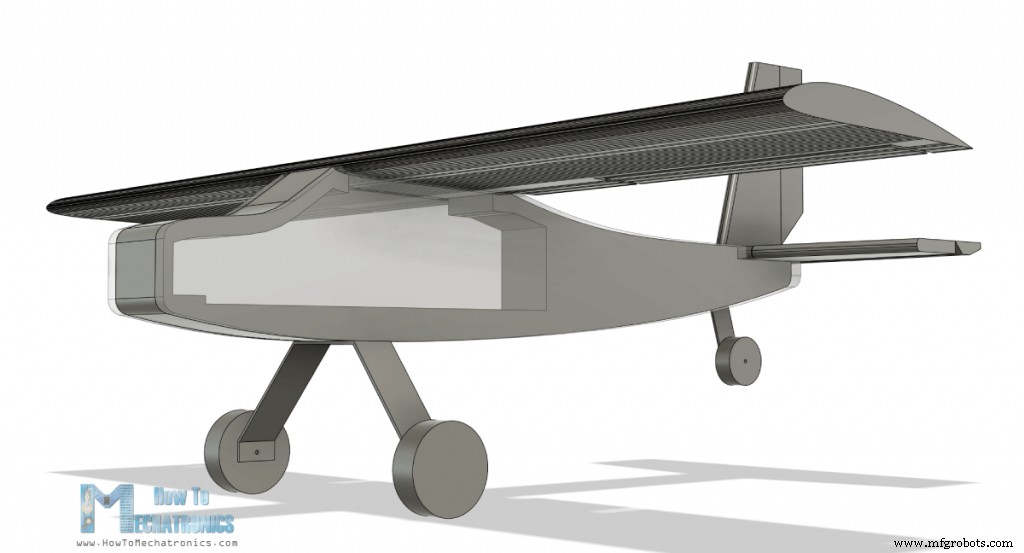
Rumpf: twee 10 mm zijden + 50 mm kern (hol voor elektronica).
3D-model downloaden via links bovenaan. Twee versies: versie 1 (getoond), versie 2 (kleinere neus, motor meer vooruit voor betere luchtstroom).
G-codes Genereren voor DIY CNC Schuim Snijder
Mijn CNC-schuimsnijder werkgebied: 45 cm. Rumpf: 60 cm → in twee delen snijden.
Rumpf gesneden op 34 cm van punt. Nieuwe schets: vorm projecteren + punt erbij. In Fusion 360 Manufacturing-tab: G-code genereren voor snijvormen.
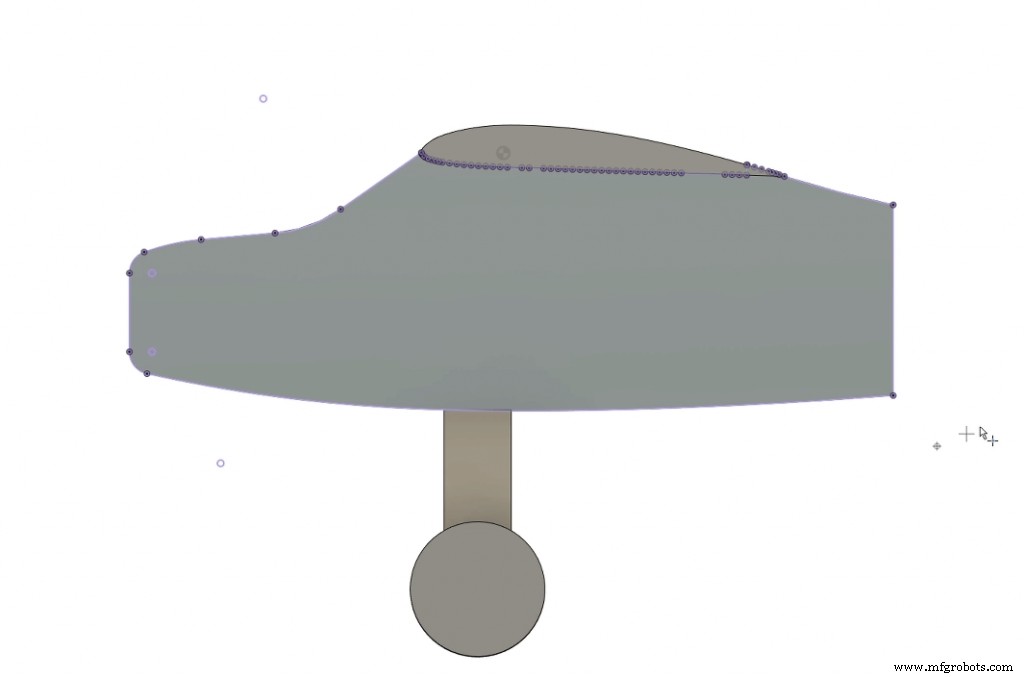
Nieuwe setup: schets als model, toegevoegde punt als oorsprong, X/Y-as instellen.
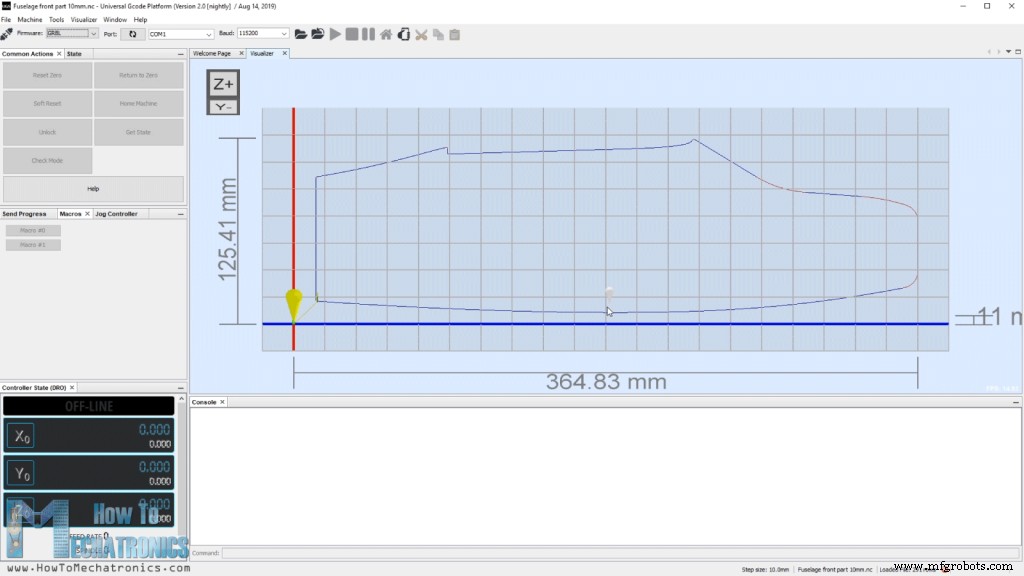
2D Contour operatie, nieuw tool: diameter 3 mm (benadering houtdraad snijbreedte). Snijsnelheid: afhankelijk van houtdraad en styrofoam-hardheid. Ik stelde 150 mm/min in.
Geometry-tab: contour/vorm selecteren. Heights: allemaal 1 mm (geen Z-beweging op mijn schuimsnijder). Linking-tab: entry positie = rand nabij oorsprongpunt.
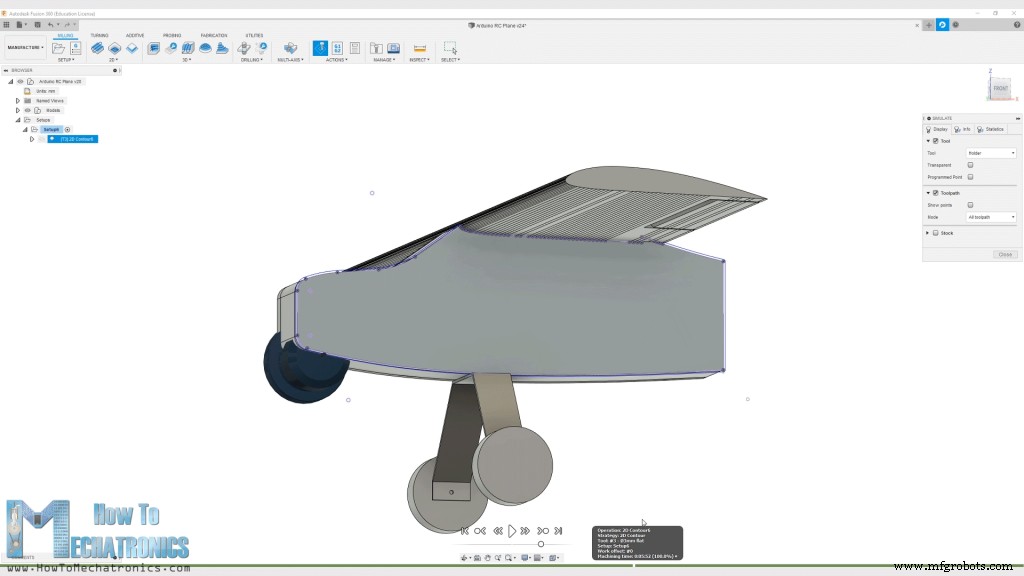
Toolpath gegenereerd → simuleren. Moet gesloten lus, enkele pas zijn. Dan G-code genereren: Post Processes → GRBL firmware → output map, bestandsnaam → Post.
Bestand opslaan, G-code bekijken in WordPad o.i.d.
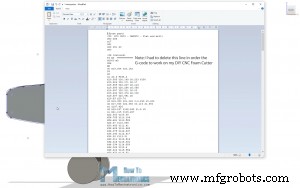
G-code laden in Universal G-code Sender → naar CNC-machine sturen.
Dit proces is waarschijnlijk niet de beste/professioneelste manier, maar werkt voor mijn DIY CNC. Meer details: mijn CNC-schuimsnijder tutorial.
G-code bestanden downloaden hier:
Zijden: 1 cm dik styrofoam. Midden: 5 cm dik styrofoam.
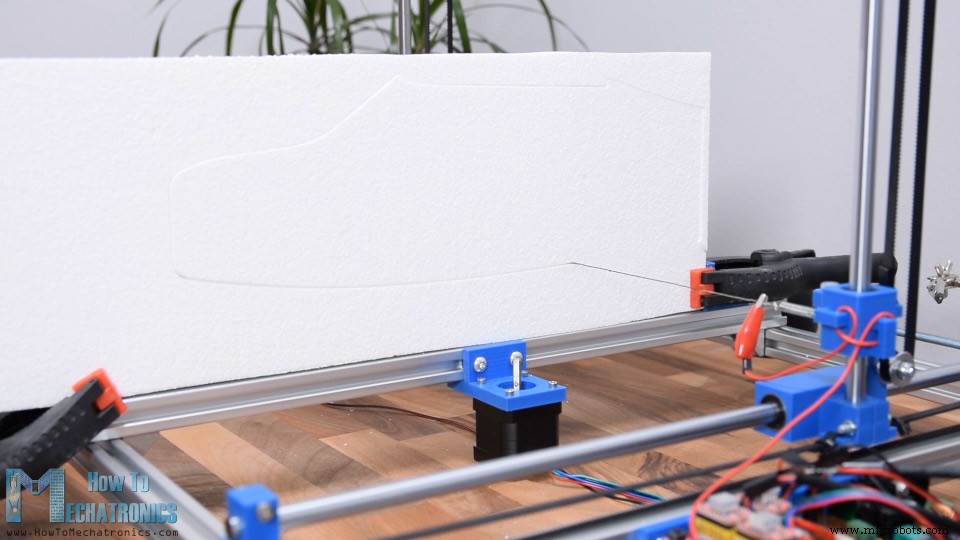
Vleugel: 10 cm dik styrofoam, ~30 cm breed (max spannijder werkgebied). Twee vleugelprofielen in één G-code, meerdere keren gesneden.
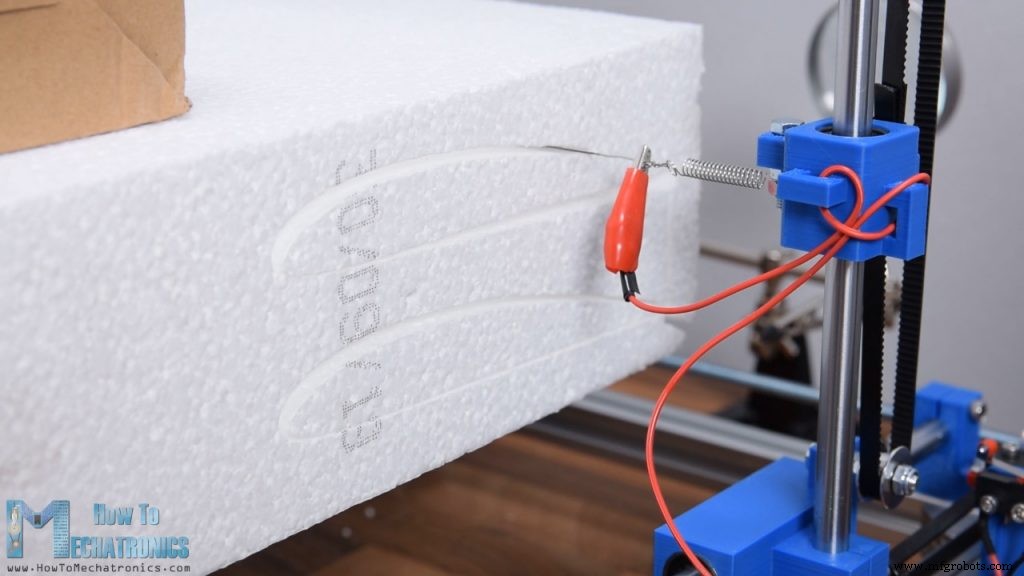
Voor 80 cm spannweite: 3 stukken van 27 cm lijmen. Uiteinden handmatig loodrecht zagen voor rechte verbinding.
RC-vliegtuig Monteren
Alle CNC-gesneden styrofoam-stukken: drie voor, drie achter, drie vleugel. Assemblage starten.
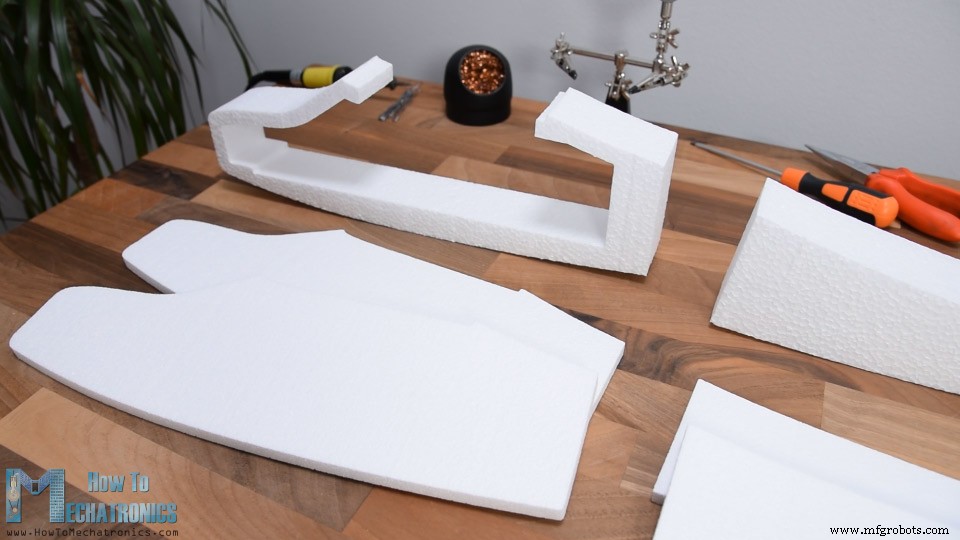
Start met voordeel. Lijmpistool voor samenlijmen. Hete lijm smelt styrofoam iets, maar wel werkbaar.
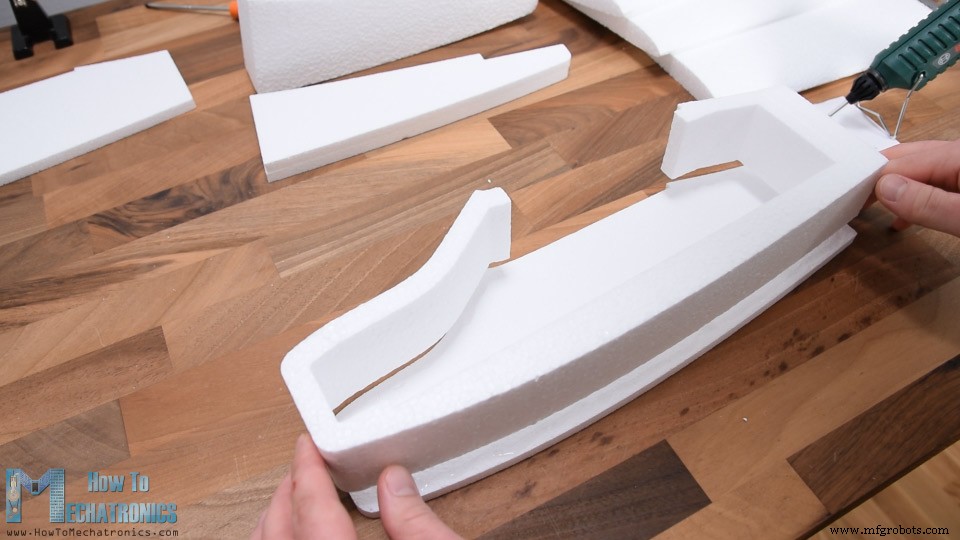
Alternatief: 5-minuten epoxy. Voordat andere kant lijmen: motorhouder maken. 30 mm breed aluminiumprofiel (licht). ~18 cm zagen, motor-bevestigingsgaten markeren, 3 mm boren. Profiel 90° buigen. Motor bevestigen met M3-bouten.
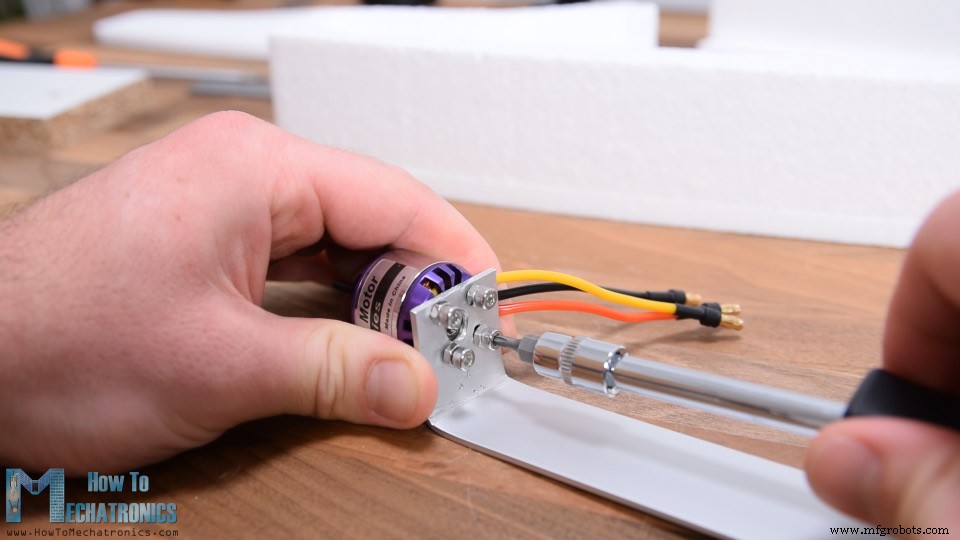
Met deze assemblage gat door voordeel styrofoam. Met stanleymes het gat vergroten tot 30 mm (motordiameter).
Anderkant motorhouder: 4 gaten voor bevestiging houder + landing gear. Posities markeren op rumpf, 4 mm boor handmatig gaten. Nog een aluminiumstukje ~7 cm met dezelfde gaten → motorhouder bevestigen.
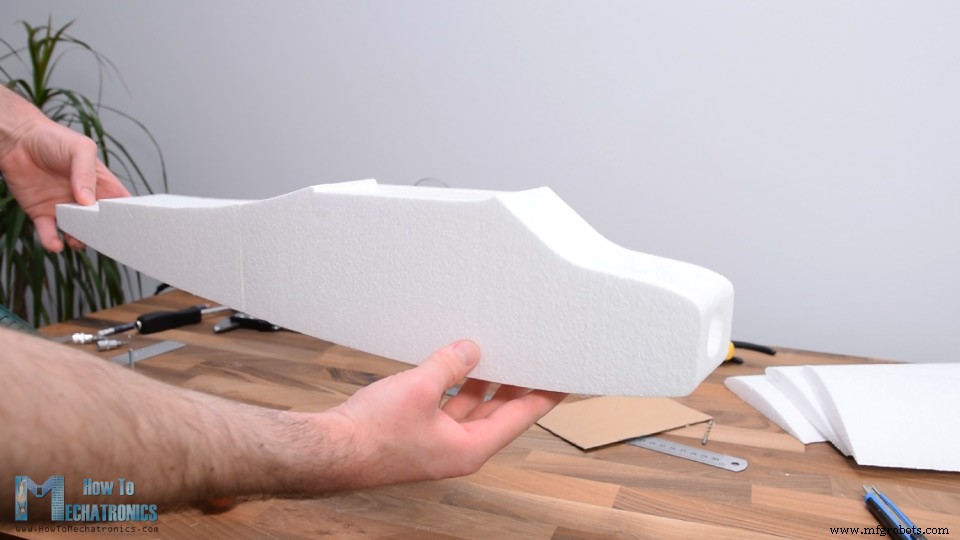
M4-bouten: motorhouder stevig bevestigen zonder styrofoam te beschadigen. Even los, verder met andere kant lijmen. Achterstukken ook lijmen.
Nu "het huwelijk": voor- en achterdeel rumpf verbinden. Voor sterkere verbinding: barbecue-staaltjes ertussen.
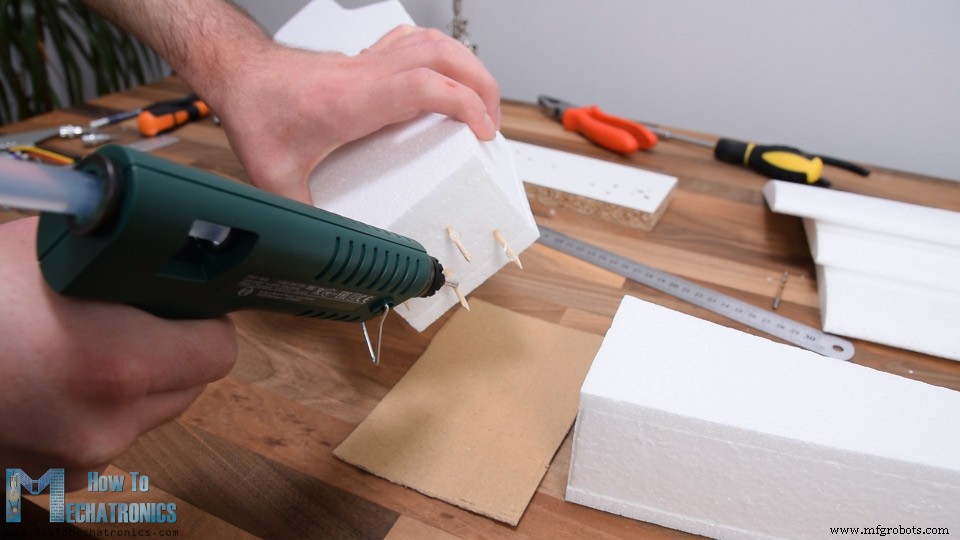
Ik raad grotere staaltjes aan (bij crash breekt het hier makkelijk). Redelijk hete lijm, samendrukken. Rumpf klaar, ziet er cool uit.
Horizontaal en verticaal stabilisator: twee stukken 10 mm styrofoam knippen (stanleymes). Kanten afschuinen (mooier, aerodynamischer). Stabilisatoren direct op achterkant rumpf lijmen, maar eerst besturingsvlakken maken.
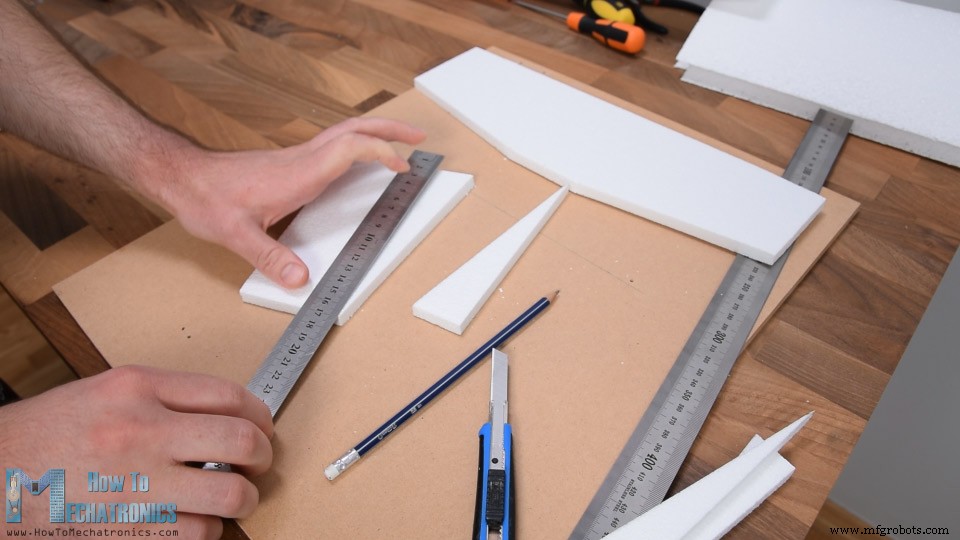
~1/3 van lengte afknippen = besturingsvlak (elevator bij horizontaal, rudder bij verticaal). Voor scharnier: contactvlakken afschuinen. Opnieuw stanleymes (scherp nodig voor schone sneden).
Stabilisatoren aerodynamischer: schuurpapier voor ronde voorranden, achterranden iets afschuren.
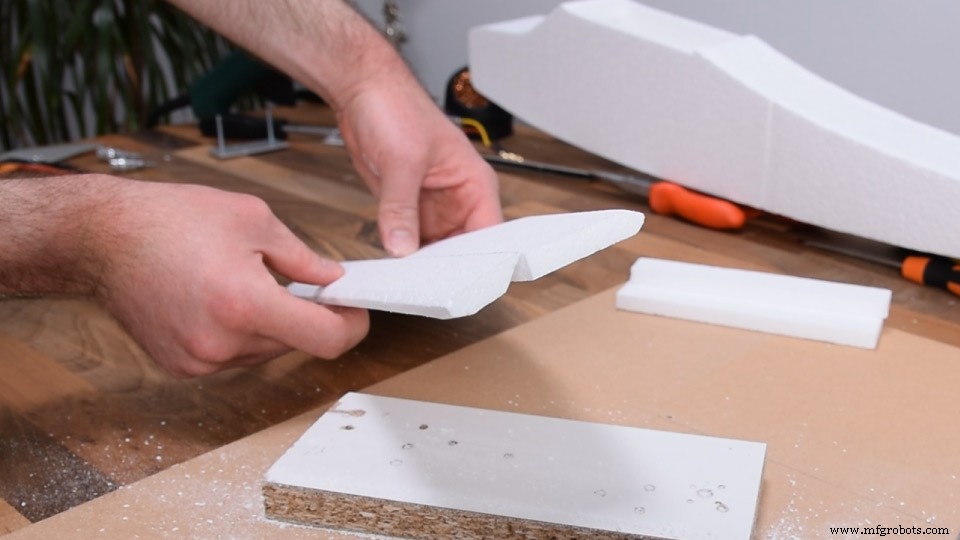
Styrofoam is kwetsbaar → heel gebied stabilisatoren + besturingsvlakken omwikkelen met paktape. Sterker + aerodynamischer (tape gladder dan styrofoam).
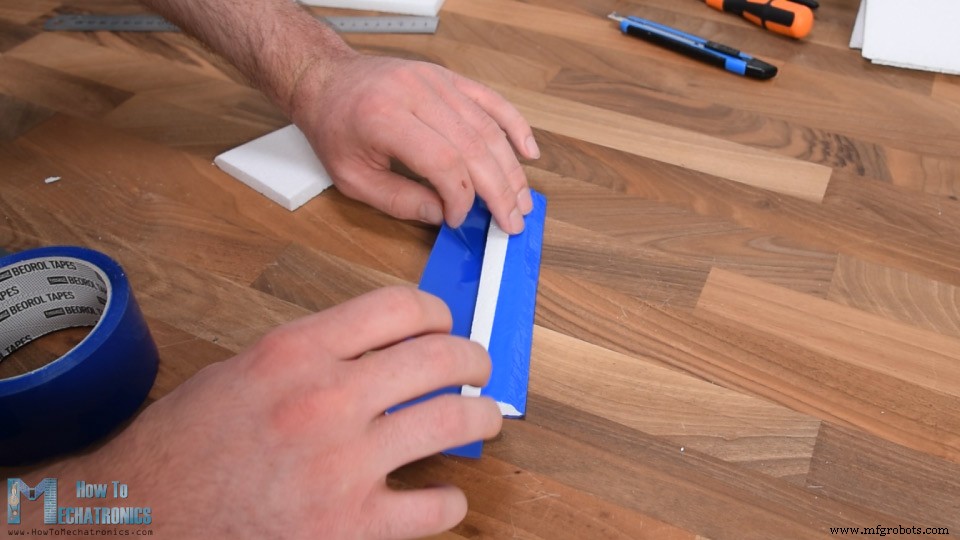
Rudder onderkant 45° afknippen voor ruimte elevator-beweging.
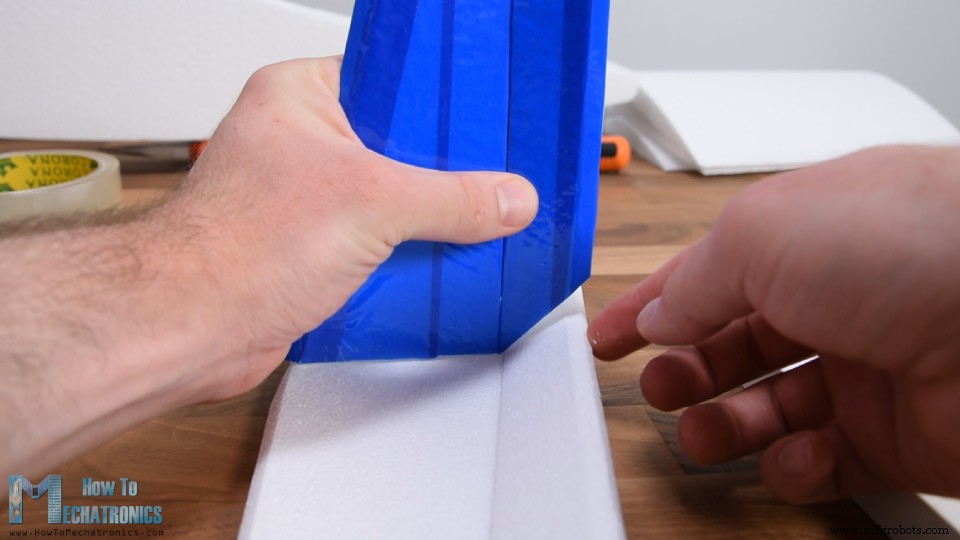
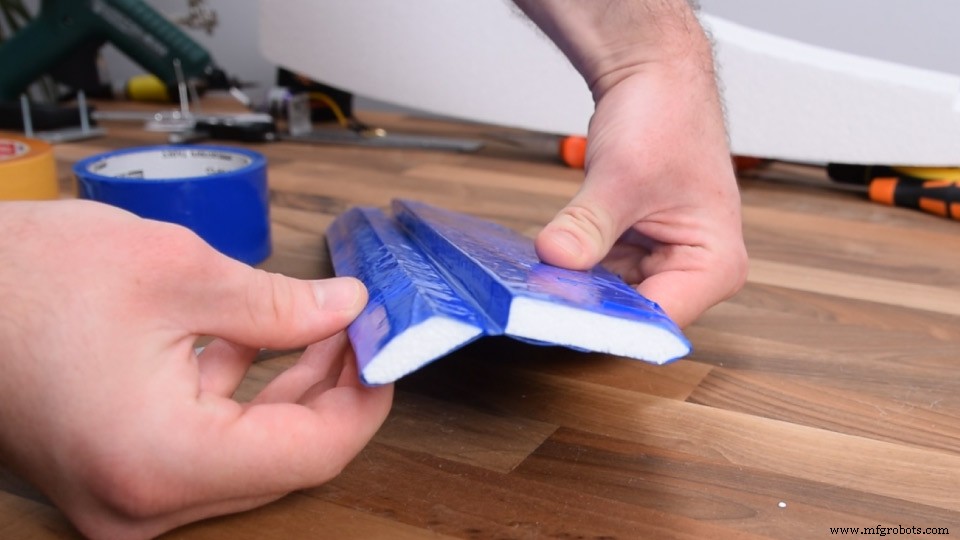
Scharnier maken: weer paktape. Twee delen met tape verbinden → sterk scharnier.
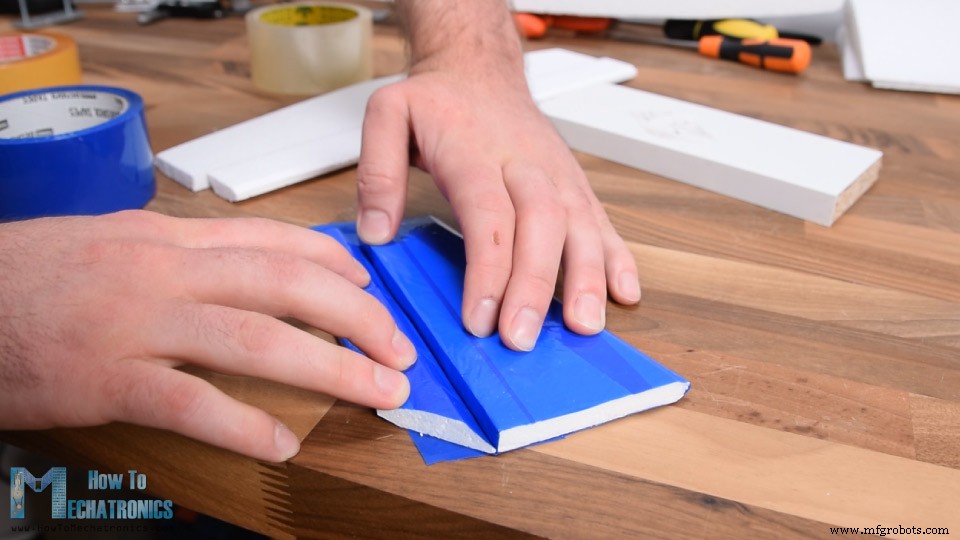
Herhalen voor horizontaal stabilisator. Extra tape andere kant voor sterker scharnier. Zijkanten ook met tape, beide stabilisatoren klaar.
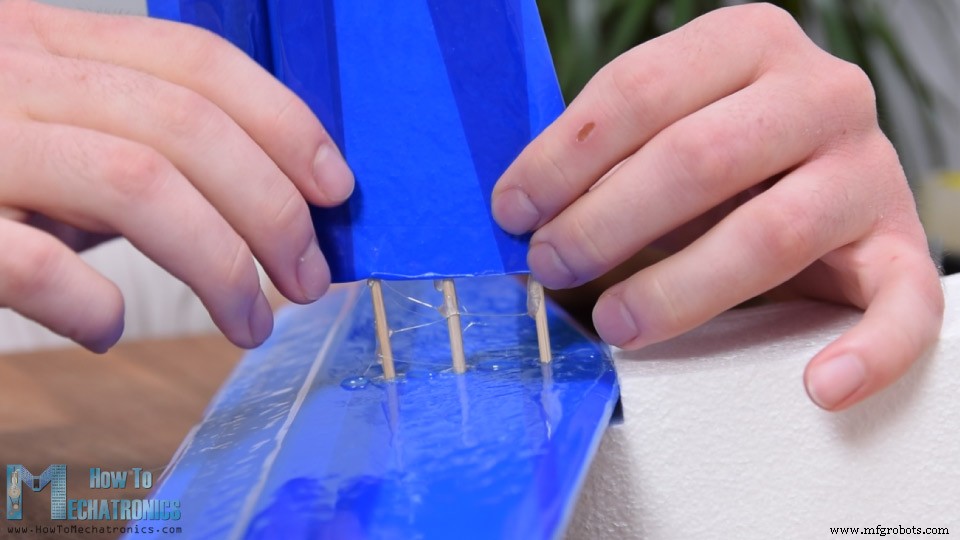
Horizontaal stabilisator aan rumpf lijmen (hete lijm). Verticaal stabilisator: 3 barbecue-staaltjes door horizontaal stabilisator en rumpf steken, lijmen, vastdrukken.
Stabilisatoren klaar. Vleugel bouwen.
Vleugel: 3 stukken (beperkt werkgebied CNC). Barbecue-staaltjes voor extra sterkte bij lijmen. Voor precise uitlijning: recht houten latje waarop stukken schuiven.
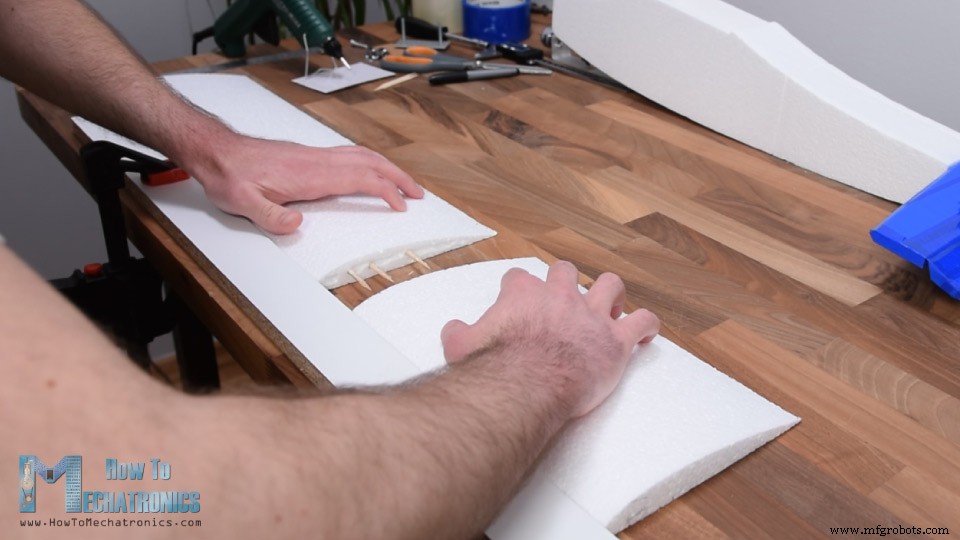
Vleugel is kwetsbaar (lang, dun) → versterken met houten staaf. Staaf op maat zagen, vleugel markeren voor pocket, stanleymes voor pocket maken. Hete lijm in pocket, staaf fixeren zonder airfoil-vorm te verstoren.
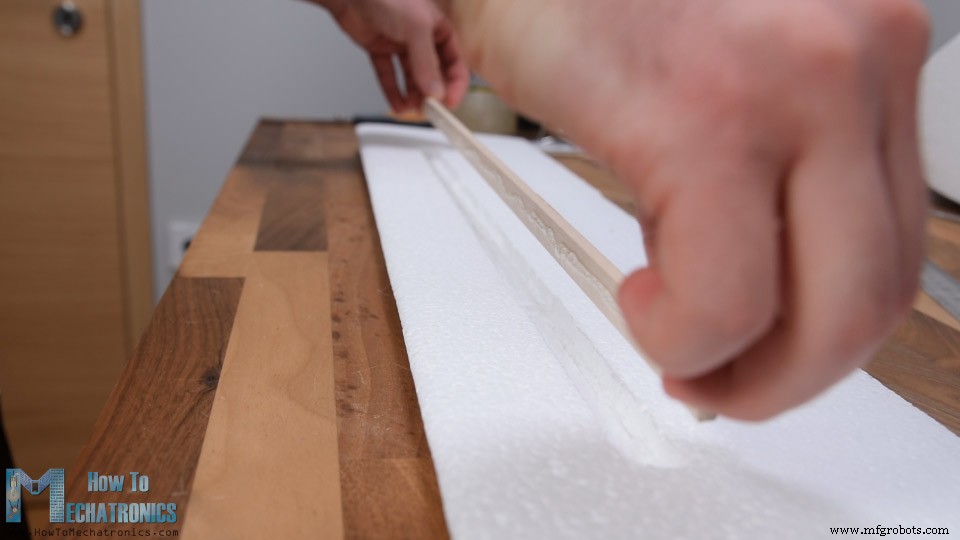
Vleugel nu sterker. Nog steeds breekbaar bij impact → hele vleugel met paktape omwikkelen (zoals stabilisatoren). Vanaf achterrand (trailing edge) naar voorrand (leading edge).
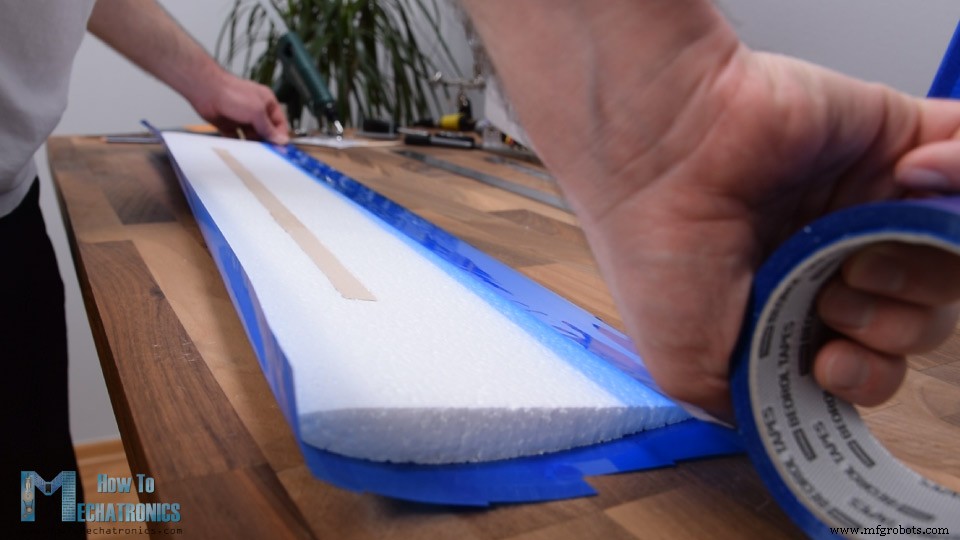
Inkomende lucht lost tape niet los. Proces vraagt rustige handen en geduld. Vleugel perfect: sterker, aerodynamischer, mooi.
Besturingsvlakken vleugel (ailerons): 22 cm breed, ~1/4 vleugelchord. Voor vrije beweging: ~0,5 cm afknippen.
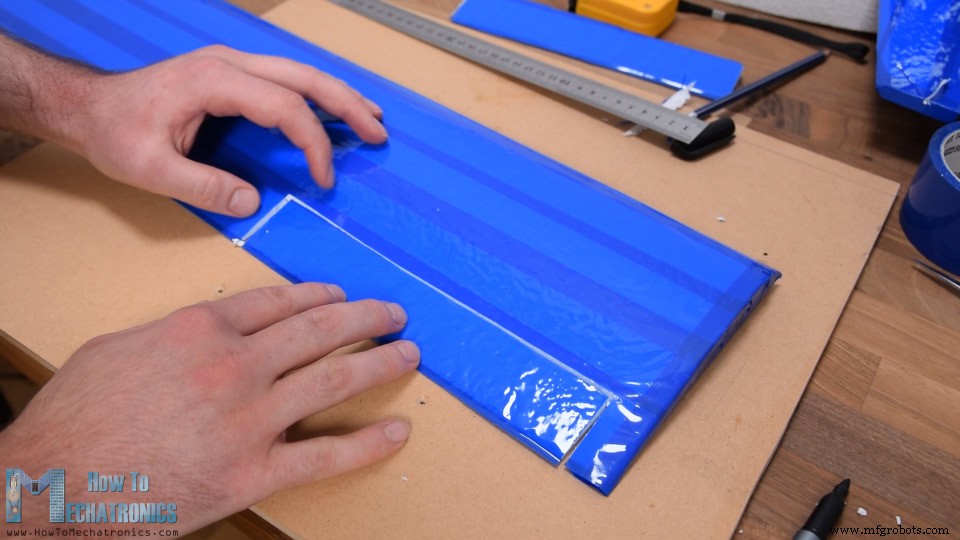
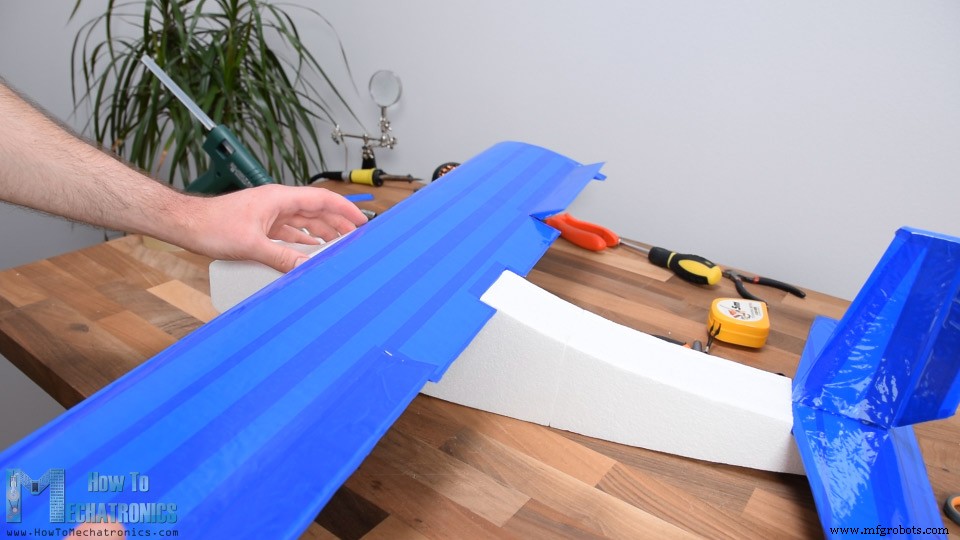
Alle gesneden kanten met tape afdichten. Aileron onderkant 45° afschuinen, scharnier met tape (zoals eerder). Voor rumpf-passing: extra recess in midden vleugel.
Servo's voor ailerons installeren. 9g micro servo's. Positie markeren, opening maken met stanleymes. Servo-beugels afmonteren (simpeler vorm). Lijm op servo, in opening plaatsen.
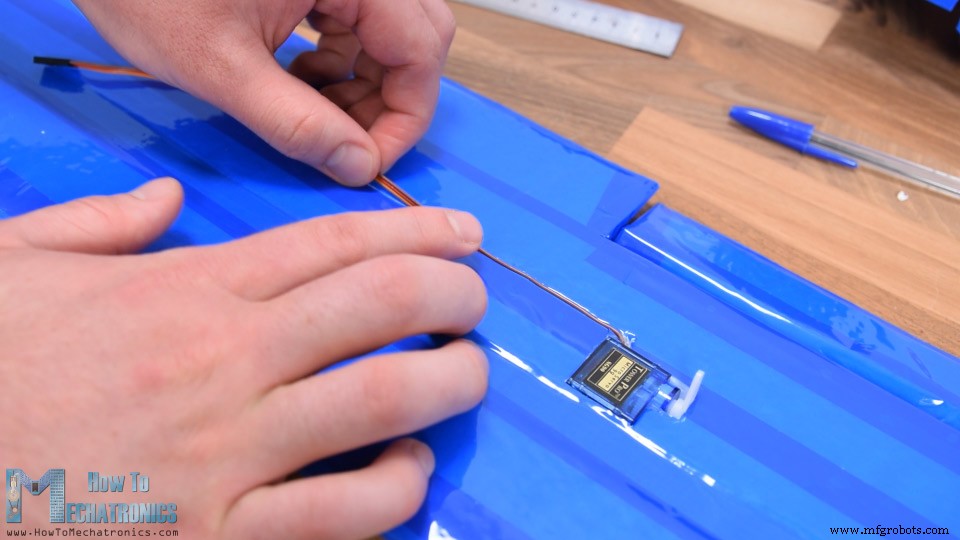
Kleine groef van servo naar vleugelcentrum voor bedrading. Alles met tape afdekken. Herhalen voor andere kant.
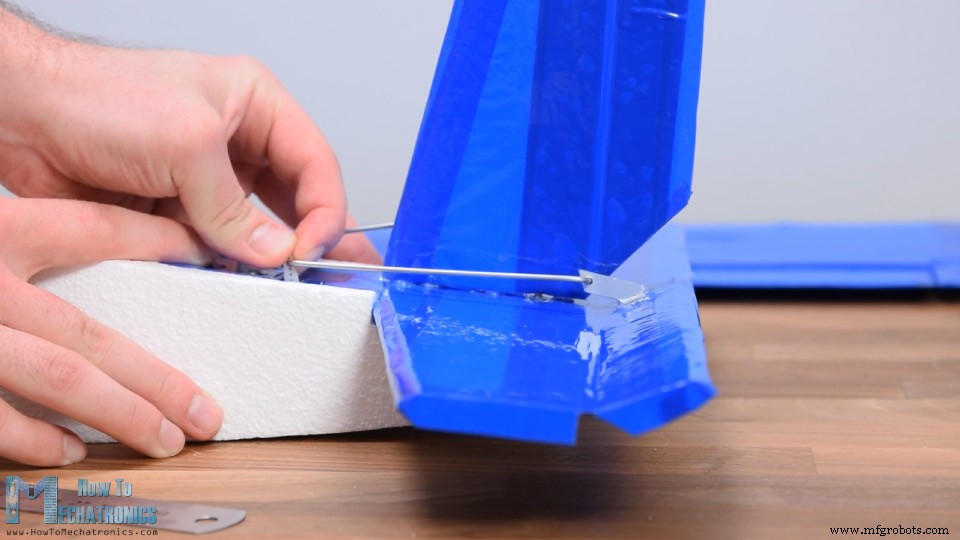
Besturingshorens (control horns) maken. Aluminiumprofiel (zoals motorhouder). Vorm handmatig getekend: ~servo-arm hoogte, ophangen over scharnierpunt. Met metalsag zagen.
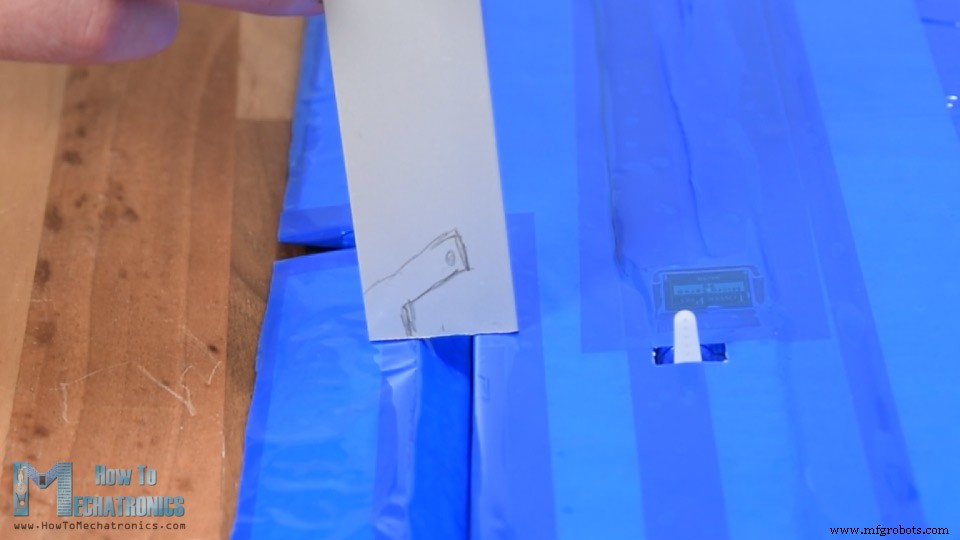
2 mm staaldraad als stuurstang → 2,5 mm boor in hoorn. Groef in aileron, hoorn lijmen. Stuurstang-lengte meten, maken uit 2 mm staaldraad met tangen. Belangrijk: bij meten/monteren servo's in neutrale positie.
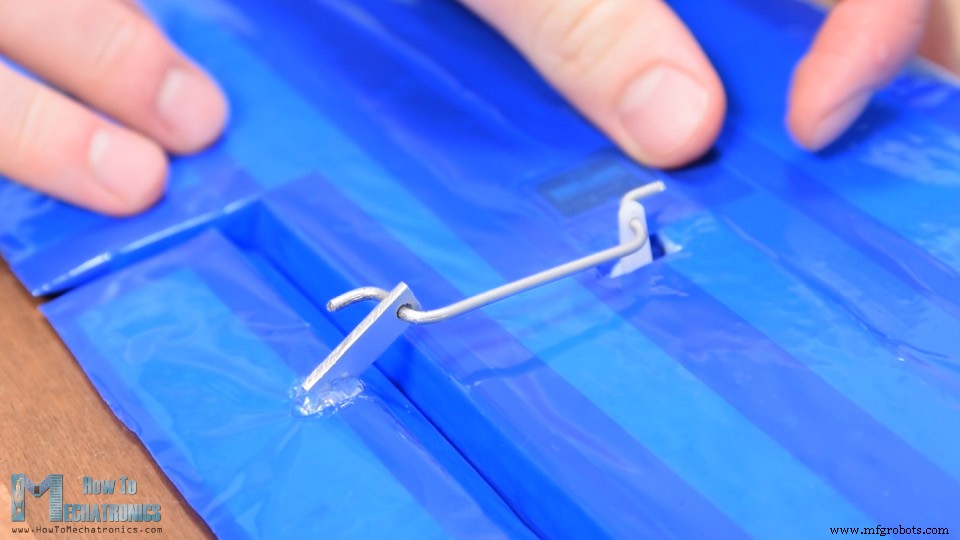
Neutraal: handmatig midden bereik, of servo-tester, of Arduino. Herhalen andere kant. Vleugel klaar.
Servo's voor rudder en elevator: dezelfde 9g micro servo's, zelfde proces. Positie markeren, opening, twee motoren lijmen (naast elkaar, uitvoerasjes tegengesteld).
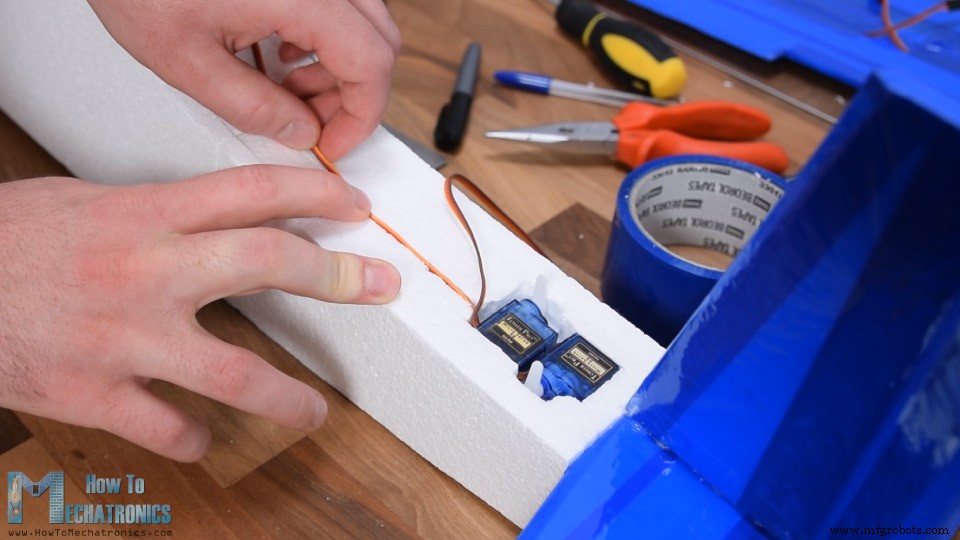
Groef in rumpf voor bedrading naar elektronica-compartiment. Servo's met tape afdekken, openingen voor servo-armen. Besturingshorens maken/lijmen (zoals getoond). Stuurstangen maken/monteren.
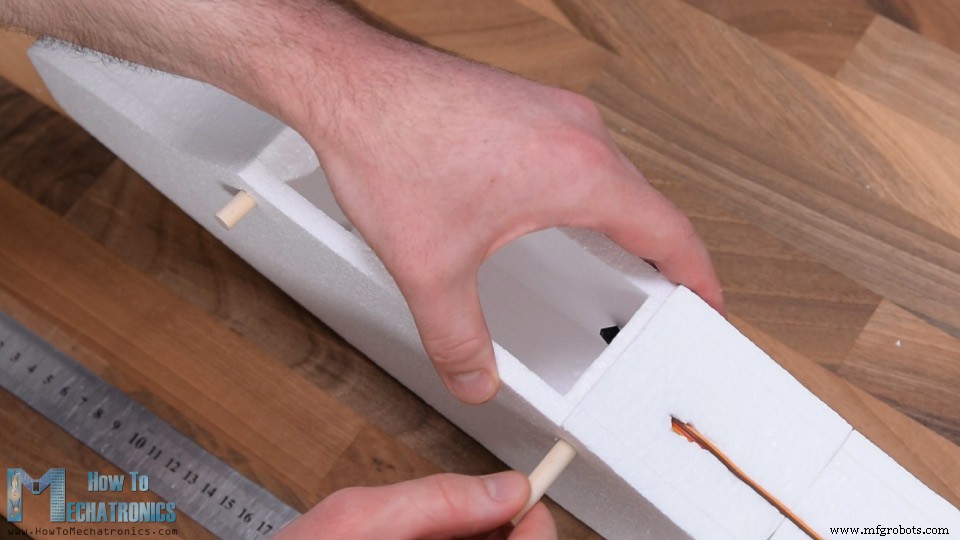
Twee 8 mm houten staven voor vleugelbevestiging aan rumpf. Gaten handmatig 6 mm boor. Staven ~1 cm oversteken beide kanten. Vastlijmen met hete lijm.
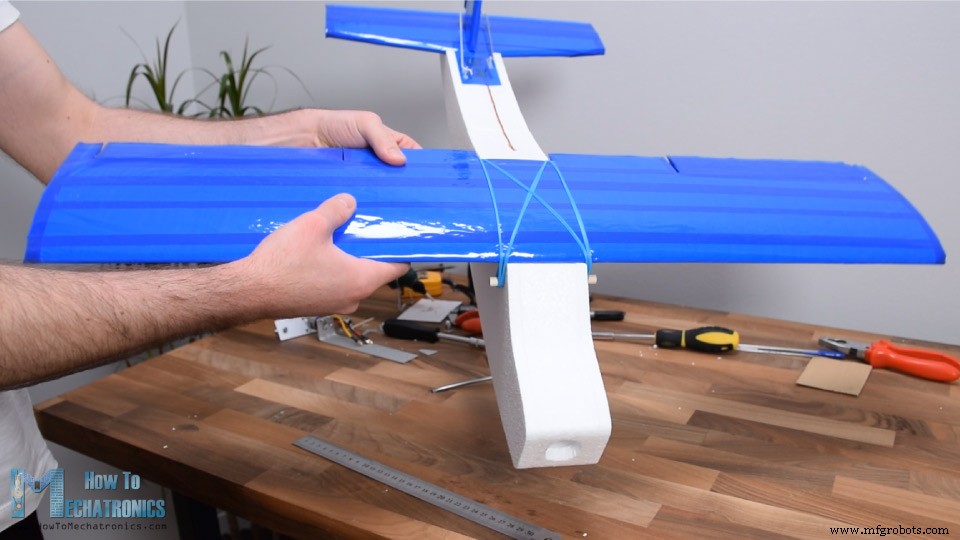
Vleugel bevestigen met rubberen bandjes: makkelijk demontabel, bij crash bandjes dempen impact, assemblage toch stevig.
Landing gear: aluminiumprofiel + styrofoam-wielen (CNC-gesneden). Profiel: gaatjes voor makkelijk buigen. Eindresultaat landing gear:
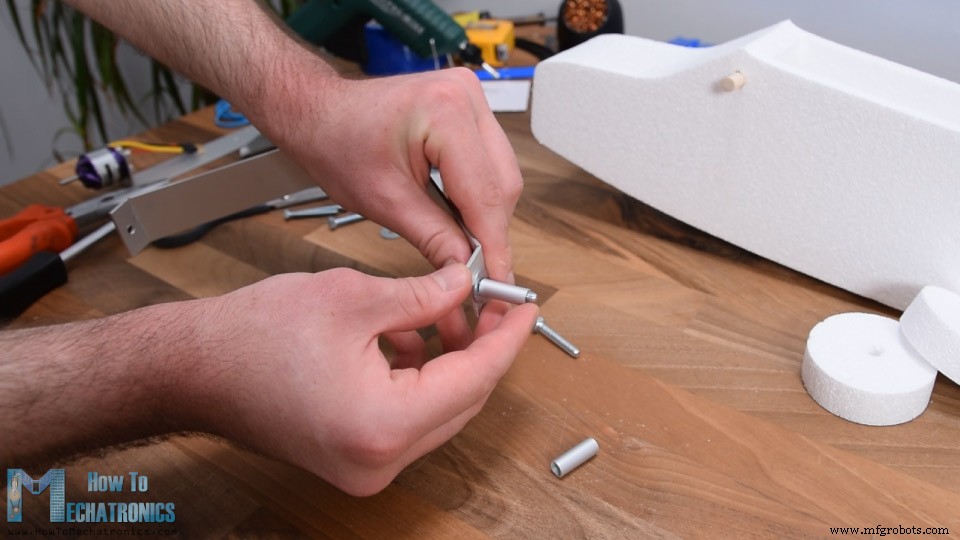
Wielen aan profiel: M5-bouten + aluminiumbuis (6 mm binnen). Buis met M5-bout/moer aan beugel, M5-ringetjes aan zijkanten voor vrije rotatie. Hetzelfde voor achterwiel.
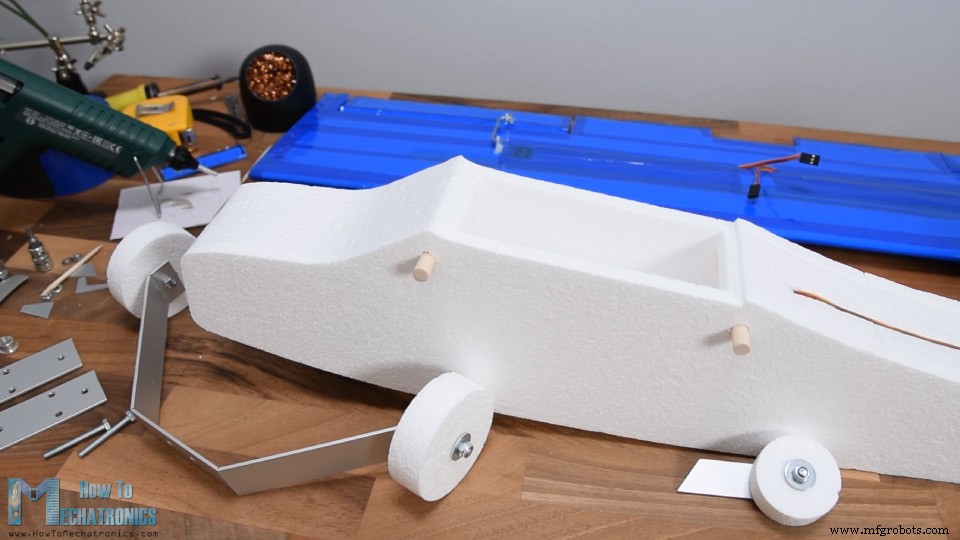
Alle componenten klaar. Eerst elektronica bekijken.
Arduino RC-vliegtuig Elektronica – Schakelschema
Zender en ontvanger: custom builds op basis van Arduino Pro Mini.
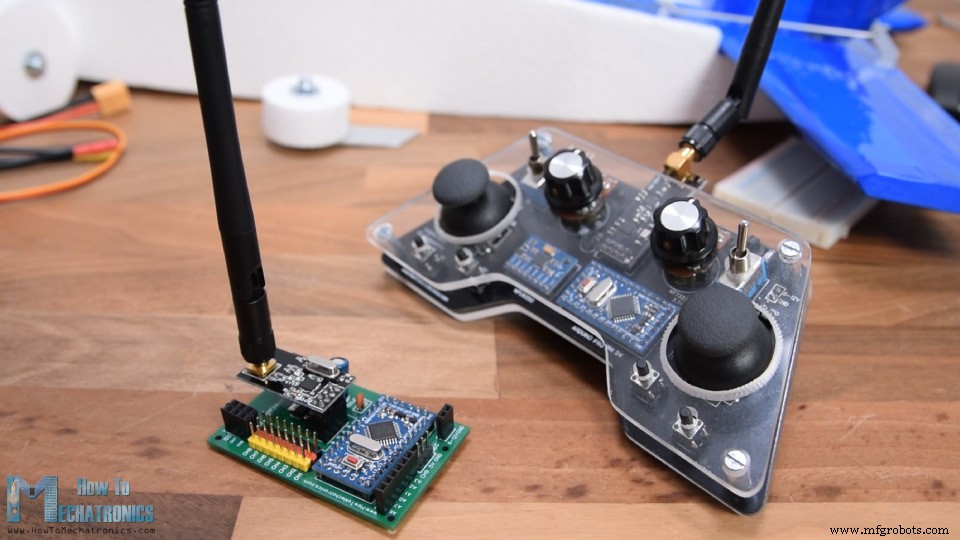
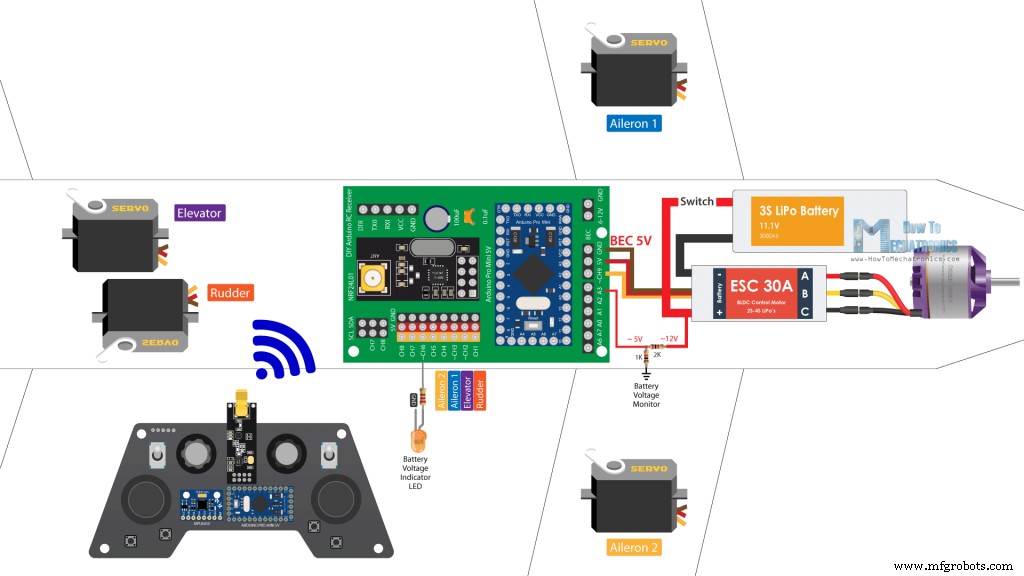
Gedetailleerde tutorials voor zender/ontvanger bestaan al. Hier: schema en werkprincipe van dit RC-vliegtuig.
Componenten (affiliate links):
- NRF24L01 + PA + LNA …………..…..…….
- Arduino Pro Mini………………..……….…..
- Servomotor ……………………………………
- Brushless Motor ………………………..……
- ESC 30A ……………………………….…………
- Li-Po accu ……………………..……………
Radiocommunicatie: NRF24L01 modules. Hoewel ingewikkeld uitziend, is deze DIY Arduino-zender eigenlijk simpel. Controllers (joysticks, potentiometers, knoppen) sturen constant data naar ontvanger. Ontvanger ontvangt draadloos via NRF24L01, stuurt commando's naar servo's en brushless-motor.
Servo's en brushless-motor besturen met Arduino is simpel → heel concept begrijpelijk. Brushless-motor: 1000KV, 30A ESC. ESC stuurt motor + voedt Arduino en servo's via BEC (5V). Stroom voor ESC+motor: 3S LiPo.
Extra feature: LED voor lege-batterij-indicatie. Spanningsdeler: 12V LiPo → ~5V voor Arduino analoge ingang → weten wanneer < 11V. Ontvanger heeft vrije kanalen → meer features mogelijk (strobo, flaps, afwerpmechanismen, etc.).
Assemblage Afwerken
Alles aansluiten per schema. Kanaal 1: rudder, 2: elevator, 3&4: ailerons, 6: LED. LED en stroomschakelaar aan zijkanten lijmen.
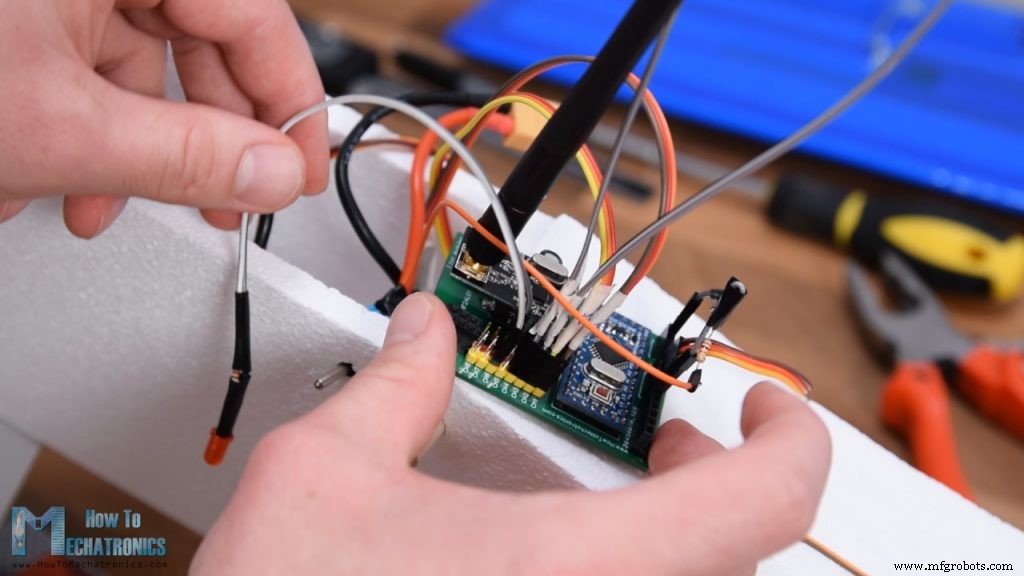
Landing gear bevestiging via twee bouten op motorhouder (zoals getoond). Motor met houder van boven in opening, bevestigen, landing gear erbij. Bij plaatsen houder: rubberen bandjes voor accu-fixatie.
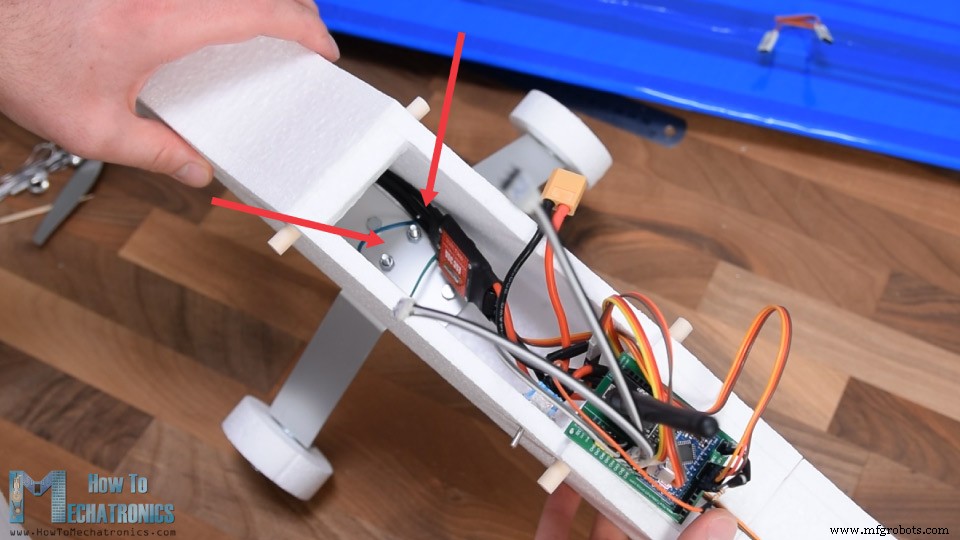
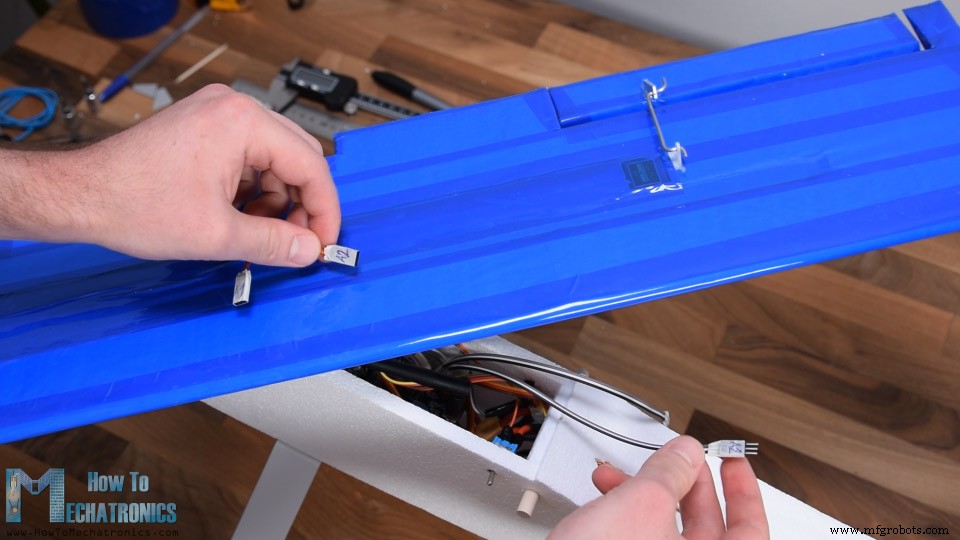
Accu aan ESC → alles inknijpen. Verlengkabels: vleugel ailerons aan ontvanger, vleugel aan rumpf bevestigen (rubberen bandjes).
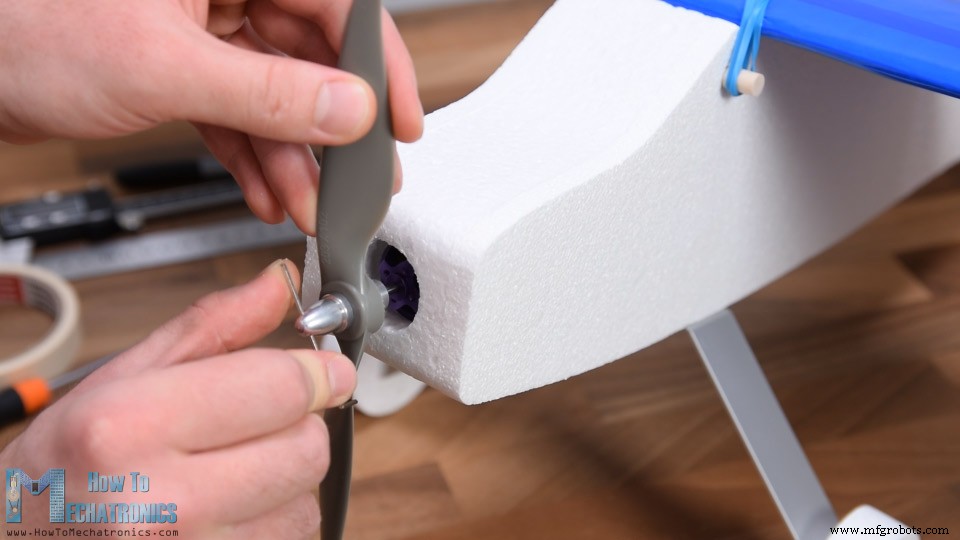
CG (zwaartepunt) checken – meest kritieke factor voor vliegprestaties.
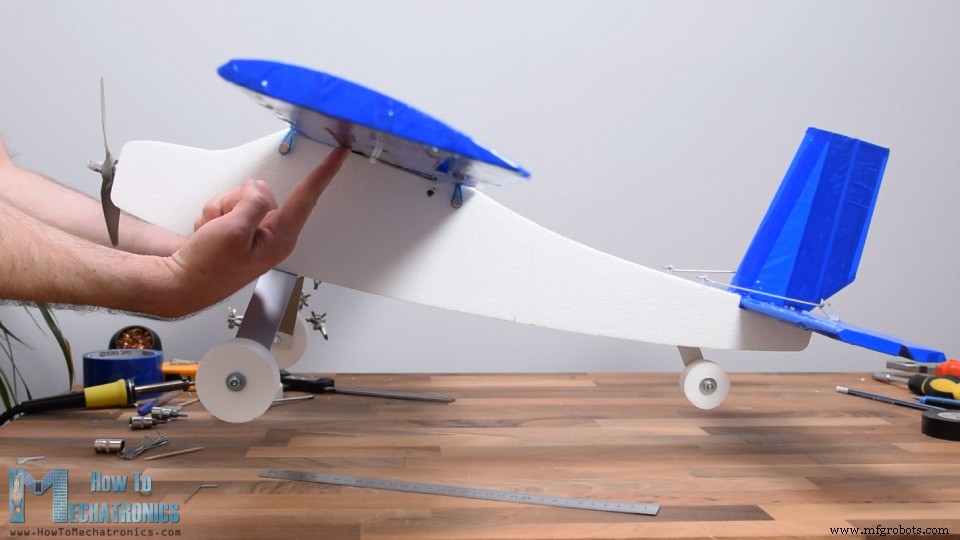
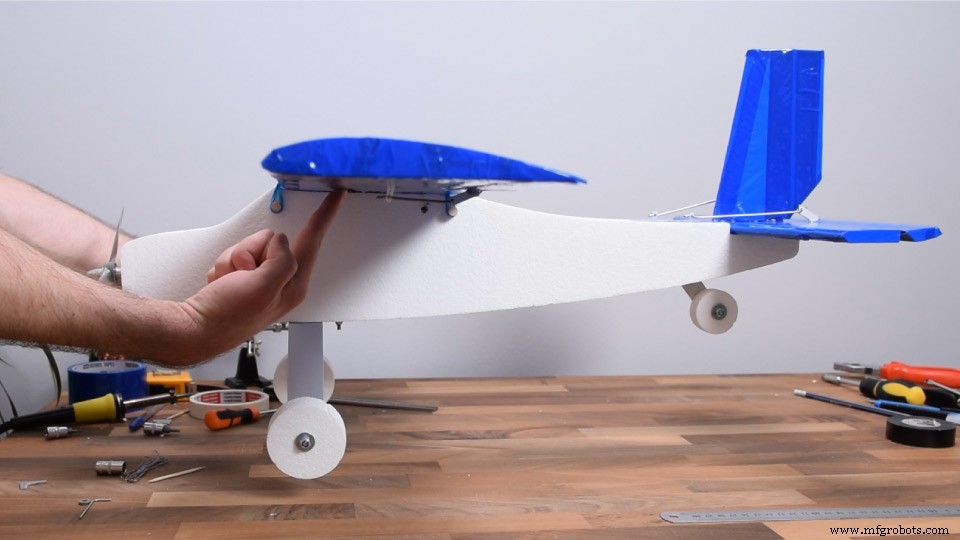
Vliegtuig was aanvankelijk staartzwaar → accu naar voren, ballast (bouten/moeren) toegevoegd → gebalanceerd.
Arduino RC-vliegtuig klaar. Naar buiten voor testen.
Arduino RC-vliegtuig Testen
Eerste vlucht (maiden flight): niet cool, zeker na crash-resultaat.
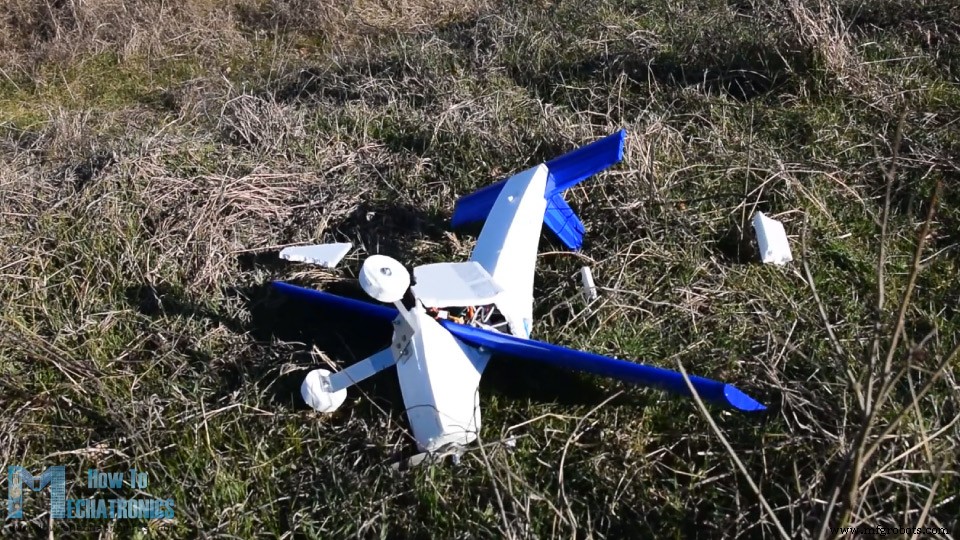
Conclusie: nog steeds staartzwaar, motor leek onvoldoende kracht. Geen reserve motor/propeller → neus kleiner gemaakt, motor meer vooruit (betere luchtstroom), voorranden afgerond. Structuur versterkt met houten staafjes en aluminiumprofielen in rumpf.
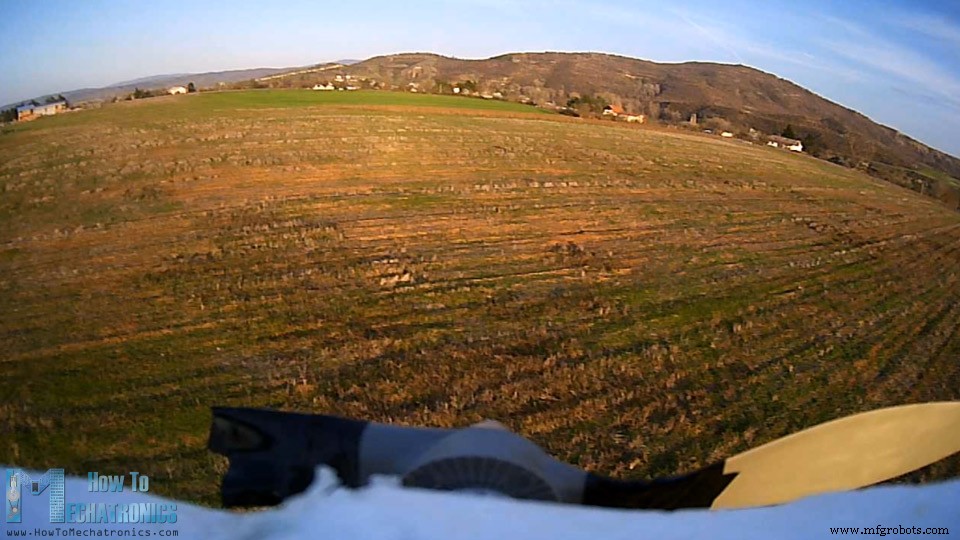
Onder elektronica-compartiment: twee gaten (luchtontlasting vooropening, NRF24L01 antenne naar buiten voor bereik).
Poging twee: vergelijkbaar, maar leek betere luchtstroom/kracht.
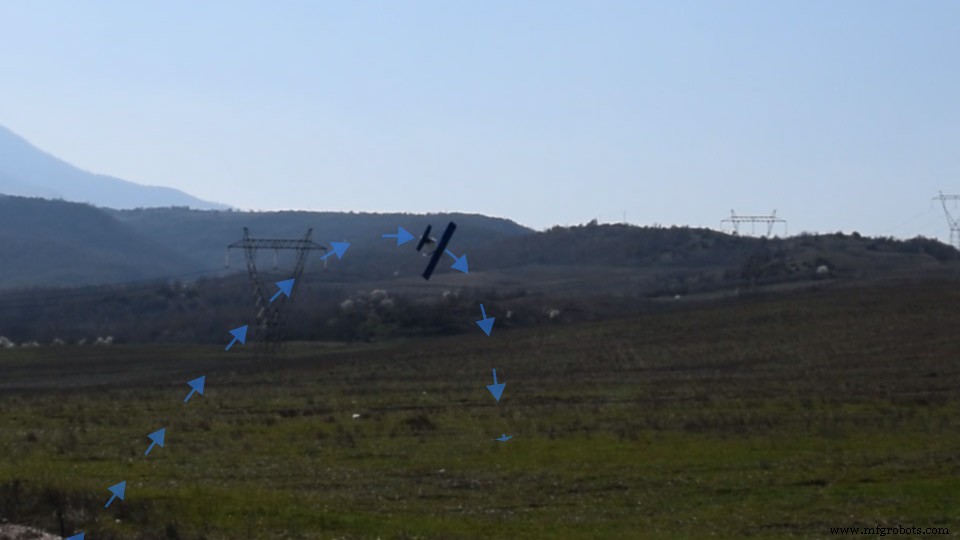
Rumpf brak weer → styrofoam te zwak. Nieuwe rumpf, nu met duct-tape versterking.
Poging drie: veelbelovend, maar terrein slecht. Vliegtuig naar rechts, raakte wegkant, brak weer.
Hersteld, bijna hele rumpf met duct- en paktape omwikkeld. Had ik veel eerder moeten doen – gaf juiste sterkte, brak niet meer na meerdere crashes.
Probleem: na meerdere crashes alle 4 propellers kapot → gegluide propeller gebruikt. Die scheurde direct bij opstijgen.
Nog een gegluide propeller (uit twee gebroken) → gelukkig: vliegtuig steeg eindelijk goed op.
Geluk duurde niet lang: propeller brak in de lucht.
Toch: als mijn eerste RC-vliegtuig-ervaring, project succesvol – concept van volledig Arduino-gebaseerd besturingssysteem bewezen.
Uit vlucht: besturing via zender te hard. Joysticks slecht voor dit doel: klein bereik, slechte respons.
Oplossing in software: rechter potentiometer voor besturingsgevoeligheid, linker potentiometer voor rudder-trim.
Arduino RC-vliegtuig Code
Tot slot: Arduino-code bekijken en project afsluiten. Code identiek aan eerdere tutorial (servo's + brushless via NRF24L01).
Complete code voor dit project:
/* Arduino RC Airplane == Receiver Code = by Dejan, www.HowToMechatronics.com Library: TMRh20/RF24, https://github.com/tmrh20/RF24/ */ #include #include #include #include #define led 9 RF24 radio(3, 2); // nRF24L01 (CE, CSN) const byte address[6] = "00001"; unsigned long lastReceiveTime = 0; unsigned long currentTime = 0; Servo throttle; // create servo object to control the ESC Servo rudderServo; Servo elevatorServo; Servo aileron1Servo; Servo aileron2Servo; int throttleValue, rudderValue, elevatorValue, aileron1Value, aileron2Value, travelAdjust; // Max size of this struct is 32 bytes - NRF24L01 buffer limit struct Data_Package { byte j1PotX; byte j1PotY; byte j1Button; byte j2PotX; byte j2PotY; byte j2Button; byte pot1; byte pot2; byte tSwitch1; byte tSwitch2; byte button1; byte button2; byte button3; byte button4; }; Data_Package data; //Create a variable with the above structure void setup() { Serial.begin(9600); radio.begin(); radio.openReadingPipe(0, address); radio.setAutoAck(false); radio.setDataRate(RF24_250KBPS); radio.setPALevel(RF24_PA_MAX); radio.startListening(); // Set the module as receiver resetData(); throttle.attach(10); rudderServo.attach(4); // CH1 elevatorServo.attach(5); // CH2 aileron1Servo.attach(6); // CH3 aileron2Servo.attach(7); // CH4 pinMode(led, OUTPUT); // CH6 } void loop() { // Check whether we keep receving data, or we have a connection between the two modules currentTime = millis(); if ( currentTime - lastReceiveTime > 1000 ) { // If current time is more then 1 second since we have recived the last data, that means we have lost connection resetData(); // If connection is lost, reset the data. It prevents unwanted behavior, for example if a drone jas a throttle up, if we lose connection it can keep flying away if we dont reset the function } // Check whether there is data to be received if (radio.available()) { radio.read(&data, sizeof(Data_Package)); // Read the whole data and store it into the 'data' structure lastReceiveTime = millis(); // At this moment we have received the data } // Controlling throttle - brushless motor with ESC throttleValue = constrain(data.j1PotY, 80, 255); // Joysticks stays in middle. So we only need values the upper values from 130 to 255 throttleValue = map(throttleValue, 80, 255, 1000, 2000); throttle.writeMicroseconds(throttleValue); // Adjusting the servos responsiveness travelAdjust = map(data.pot2, 0, 255, 0, 25); // Elevator control elevatorValue = map(data.j2PotY, 0, 255, (85 - travelAdjust), (35 + travelAdjust)); elevatorServo.write(elevatorValue); // Ailerons control aileron1Value = map(data.j2PotX, 0, 255, (10 + travelAdjust), (80 - travelAdjust)); aileron1Servo.write(aileron1Value); aileron2Servo.write(aileron1Value); // Rudder trimming function if (data.j1PotX > 127) { rudderValue = data.pot1 + (data.j1PotX - 127); } if (data.j1PotX < 127) { rudderValue = data.pot1 - (127 - data.j1PotX); } // Rudder control rudderValue = map(rudderValue, 0, 255, (10 + travelAdjust), (90 - travelAdjust)); rudderServo.write(rudderValue); // Monitor the battery voltage int sensorValue = analogRead(A3); float voltage = sensorValue * (5.00 / 1023.00) * 3; // Convert the reading values from 5v to suitable 12V i // If voltage is below 11V turn on the LED if (voltage < 11) { digitalWrite(led, HIGH); } else { digitalWrite(led, LOW); } } void resetData() { // Reset the values when there is no radio connection - Set initial default values data.j1PotX = 127; data.j1PotY = 80; // Motors stops // the central point of the joystick is not starting point for the throttle, its at value of 80 instead of 127 data.j2PotX = 127; data.j2PotY = 127; data.j1Button = 1; data.j2Button = 1; data.pot1 = 1; data.pot2 = 1; data.tSwitch1 = 1; data.tSwitch2 = 1; data.button1 = 1; data.button2 = 1; data.button3 = 1; data.button4 = 1; } Uitleg: Hoofdfuncties kort. Na ontvangst zenderdata: Joystick1 Y-as → throttle. Waarden 80-255 (zender) → 1000-2000 (ESC).
Elevator: Joystick2 Y-as → 85-35 graden (servoposities). travelAdjust (rechter potentiometer) vermindert servobeweging ondanks maximale joystick-uitwijking.
Zelfde principe voor ailerons en rudder. Linker potentiometer (data.pot1) voor rudder-neutraalpuntafstelling.
Batterijspanning: analogRead(A3) + rekenwerk → LED indicatie.
Dat was het. Jouw gedachten in reacties, vooral van ervaren RC-bouwers/vliegers. Beginners: check FliteTest YouTube-kanaal (fantastische bron voor RC-wereld). Link in beschrijving.
Ik hoop dat je dit project leuk vond en er iets van hebt geleerd. Vragen? Reacties hieronder. Vergeet niet mijn Arduino Projecten Collectie te checken.
Productieproces
- Bouw Je Eigen LUMAZOID: Een DIY Arduino Muziek Visualizer
- Bouw je eigen DIY huiswerk-schrijfmachine thuis
- Bouw een DIY Photoshop-bedieningsconsole met Arduino Nano RP2040
- Een slimme voltmeter bouwen met Arduino en smartphone – Eenvoudig DIY-project
- Bouw een DIY VR-skateboard met Arduino, Google Cardboard en Bluetooth
- Zelfbouw Arduino Nano Oscilloscoop (10 Hz – 50 kHz) met 128×64 LCD
- Bouw een DIY Arduino Radionica EMR Behandelapparaat
- DIY 2D Motion Racing Simulator met Arduino Nano & SG90 Servo's
- Programmeerbare 3-As Robotarm Kit – Lokaal & Remote Besturing met Arduino en Bluetooth
- Bouw een draagbare RFID-deurslot met Arduino – Stap-voor-stap handleiding
- DIY 3-As CNC VMC: Bouw een Precisie Freesmachine