



Bouw een Compacte CNC-machine met Minimale Onderdelen – DIY Laser Graveerder Handleiding
Overzicht
In deze tutorial laat ik zien hoe ik de eenvoudigste CNC-machine bouwde met zo min mogelijk onderdelen en zonder gebruik van een 3D-printer. Ik heb voor recente projecten veelvuldig 3D-printers gebruikt omdat ze uitstekend zijn voor prototyping, maar niet iedereen heeft er een. Daarom wil ik demonstreren dat je ook zonder 3D-printer of andere CNC-machines coole dingen kunt maken.
Je kunt de volgende video bekijken of de geschreven handleiding hieronder lezen.
Concept en Materialen
Deze CNC-machine bouw ik met slechts één machinaal gereedschap (een boormachine) en diverse handgereedschappen. Als basismateriaal gebruik ik 8 mm MDF-platen, die surpassen stevig en waarschijnlijk rigider zijn dan 3D-geprint PLA, en bovendien gemakkelijk te bewerken zijn.
In deze handleiding gebruik ik de machine als laser graveerder; in een toekomstige video zal ik er een pen-plotter van maken.
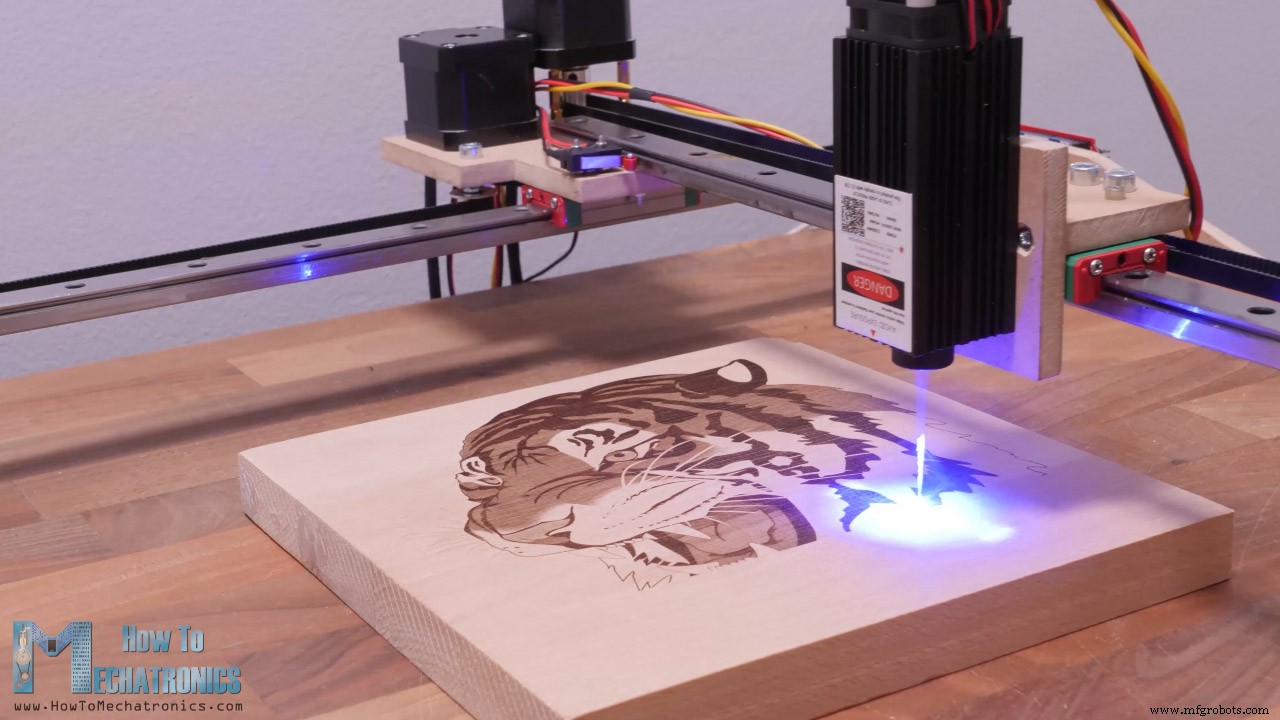
Door de constructie kan de machine niet veel rigiditeit bieden, dus geschikt is voor CNC-frezen of -mallen. Wel kun je met een krachtigere laser diverse materialen snijden, zoals de hier gebruikte MDF of ander hout, met nog steeds een redelijke nauwkeurigheid.
De werkruimte is aardig groot: 390 × 360 mm, en het detailniveau dat deze laser graveerder kan produceren is indrukwekkend. Ik was zelf verrast hoe goed de graveringen bleken.
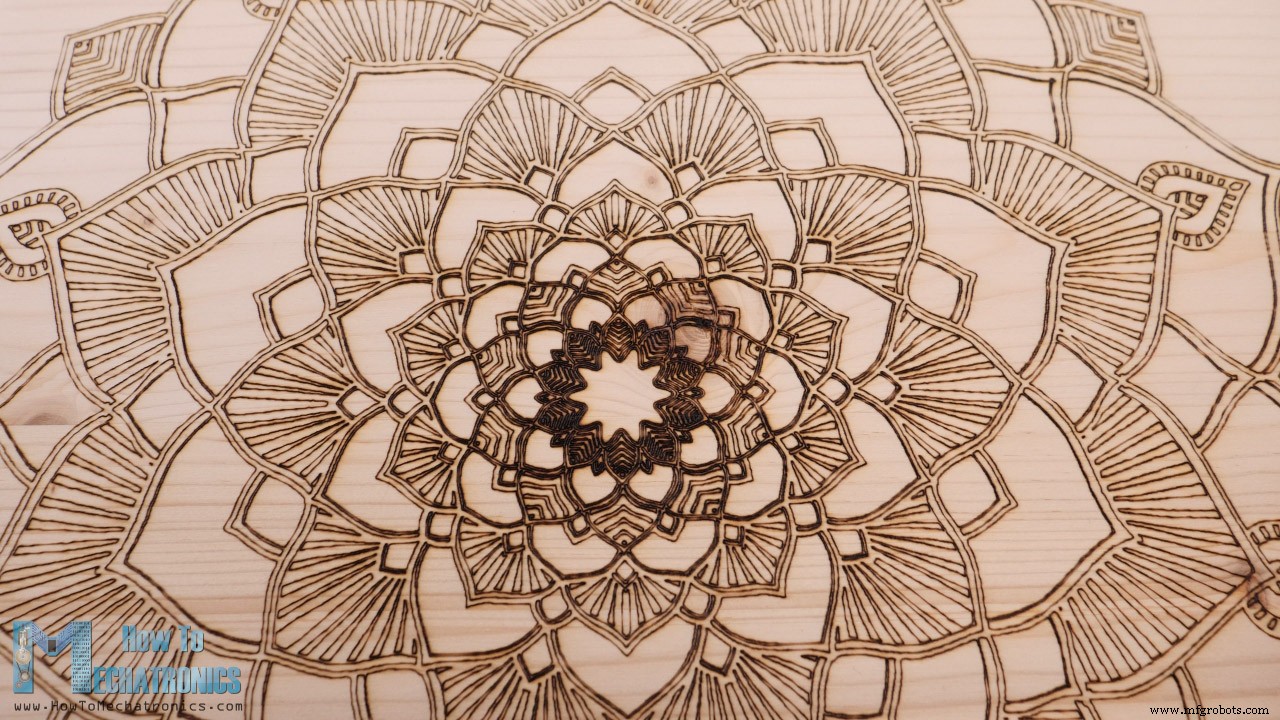
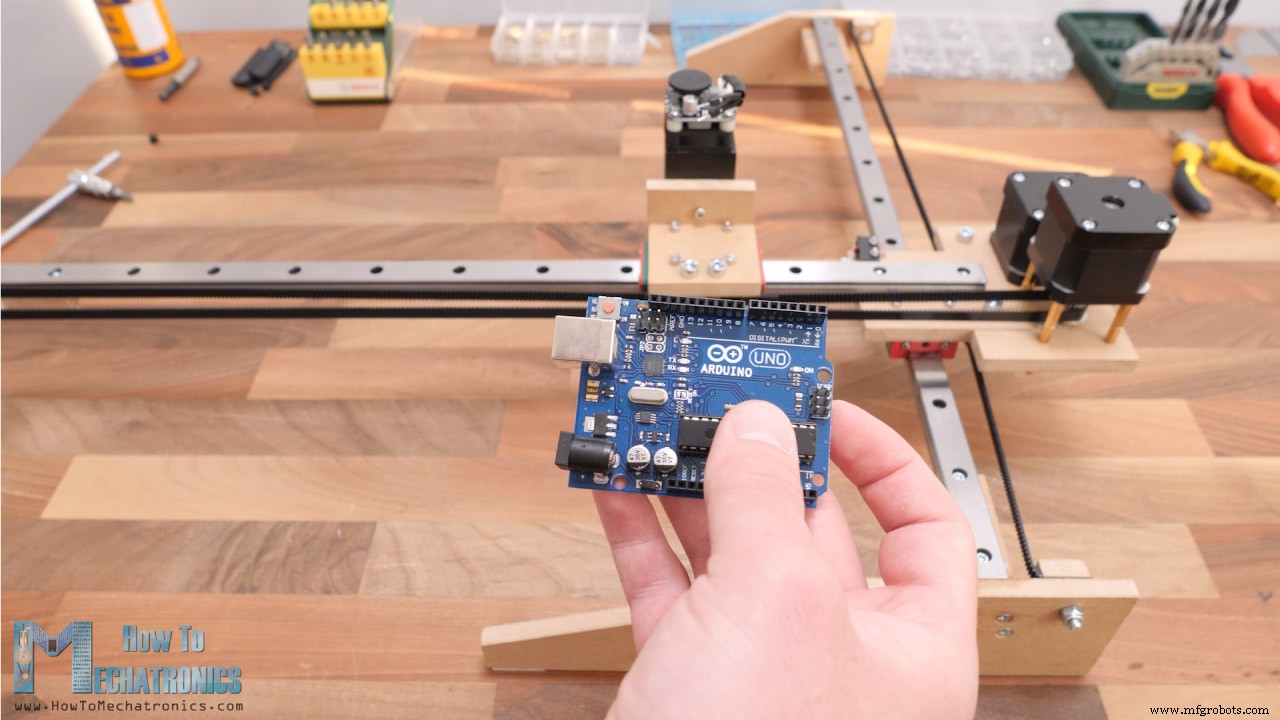
De 'hersenen' van de machine zijn een Arduino UNO in combinatie met een CNC-shield. Later ga ik dieper in op hoe je tekeningen of afbeeldingen voorbereidt voor laser graveren, G-codes genereert en de machine bedient met gratis, open-source software.
3D-model van de DIY CNC Laser Graveerder
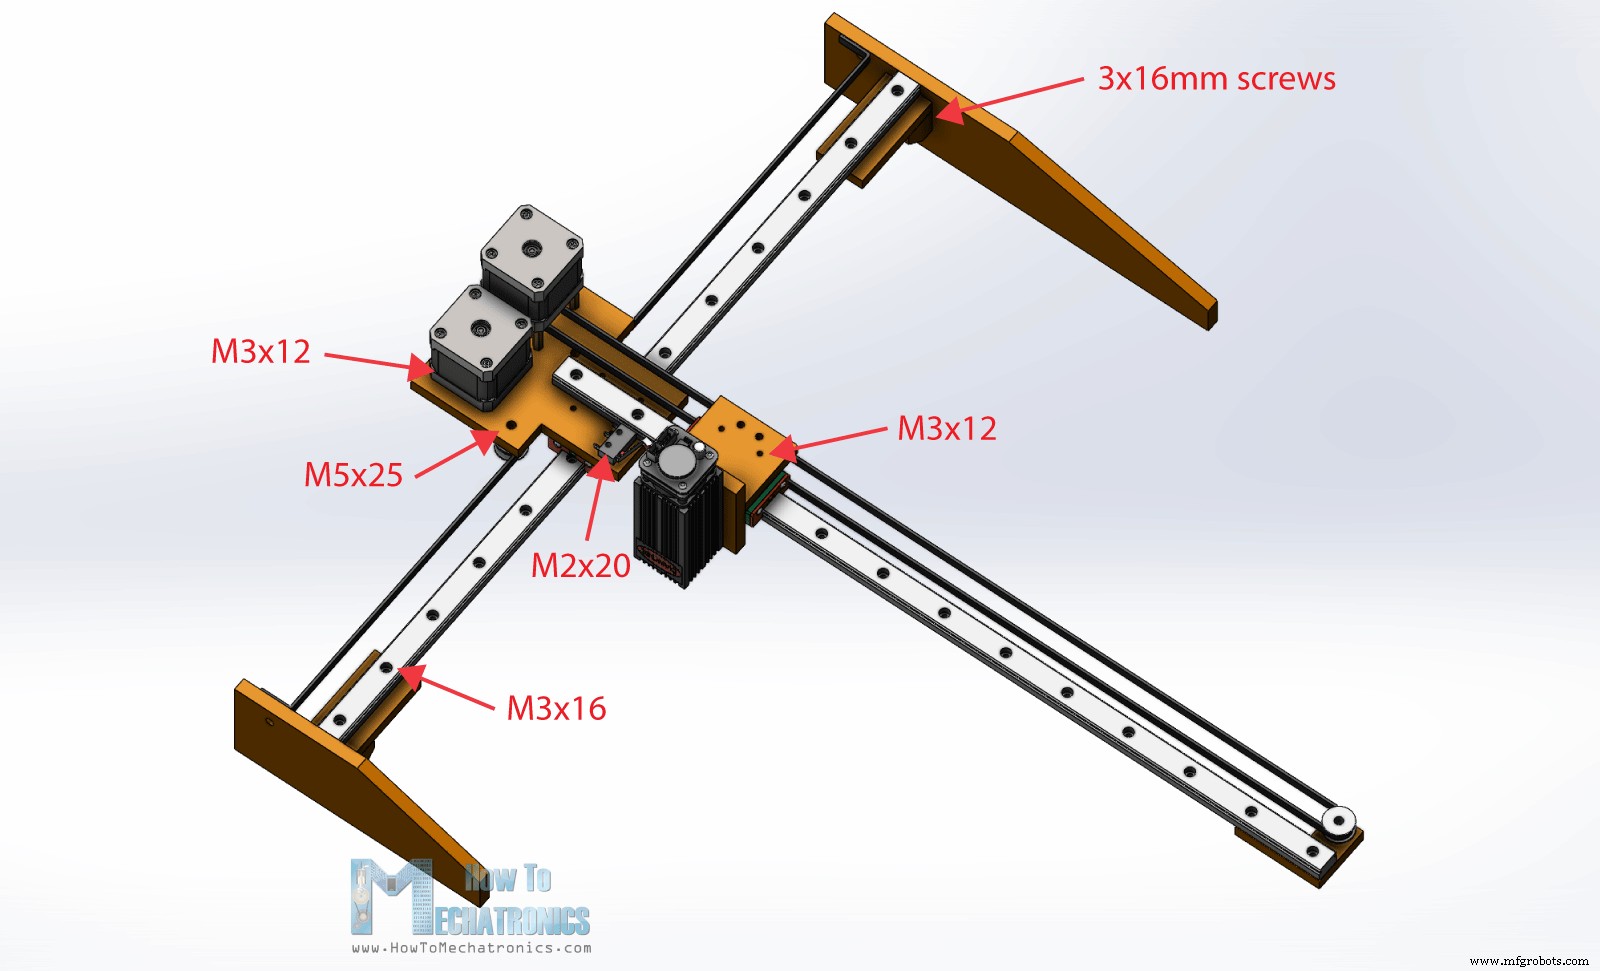
Ik begon met het ontwerpen van de machine in SOLIDWORKS for Makers. De twee kerncomponenten zijn MGN15H lineaire rails met passende glijblokken.
Voor de aandrijving van de tweeassen gebruiken we twee NEMA 17 stappenmotoren met geschikte GT2 katrollen en tandriemen. Voor de verbindingen dient 8 mm MDF, en voor het 'homen' van de machine twee micro-eindschakelaars.
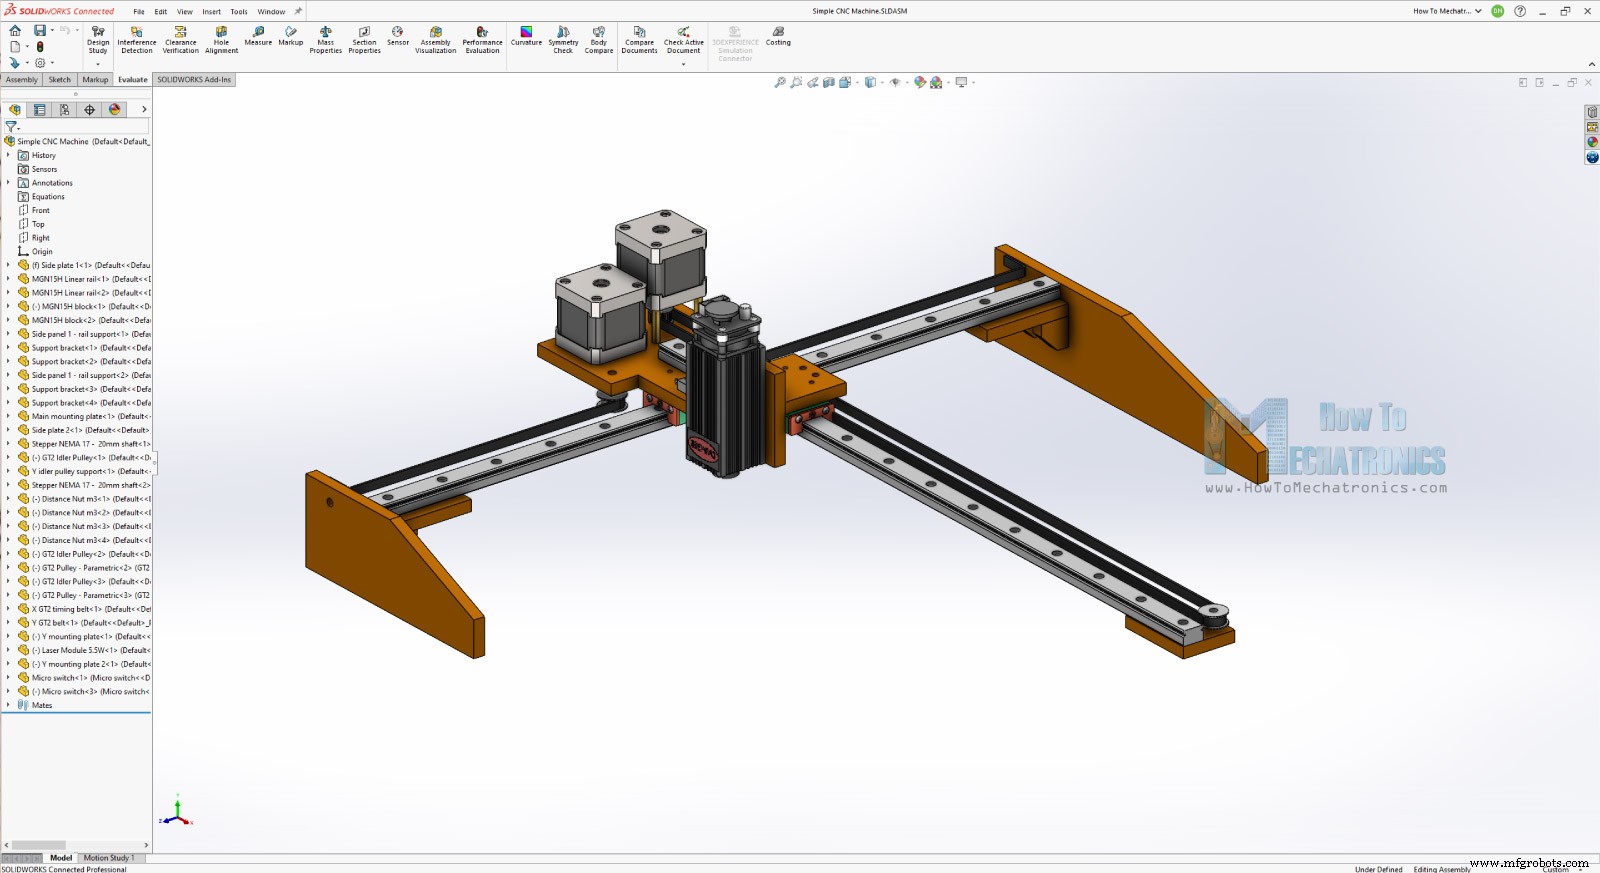
Dat is het: een CNC-machine met het absolute minimum aan onderdelen.
Je kunt het 3D-model hier downloaden:
Je kunt dit 3D-model vinden, downloaden en in je browser verkennen op Thangs:
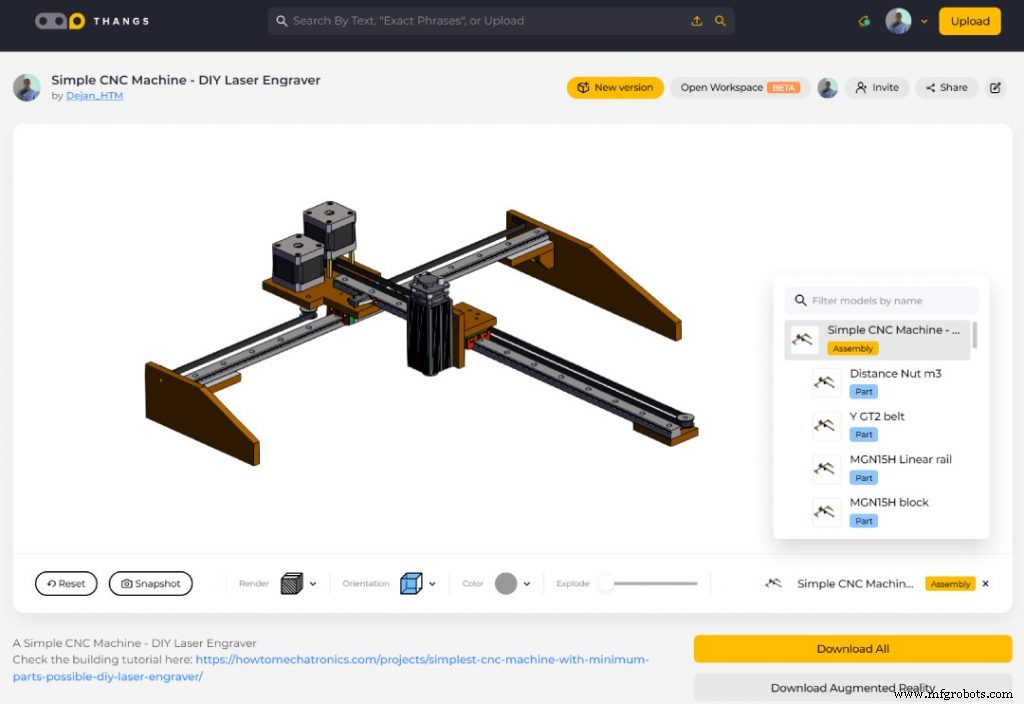
Download het assemblage-3D-model van Thangs.
Dank aan Thangs voor de ondersteuning van deze tutorial.
Hier is de tekening van de centrale montageplaat:
Zie ook: Arduino CNC Schuim Snijmachine
De Machine Monteren
Laten we beginnen met bouwen. Hieronder de benodigde onderdelen voor de mechanische assemblage. De elektronica-lijst vind je verderop in het schema-deel.
- MGN15H Lineaire Rail ………………………… Amazon / Banggood / AliExpress
- Stappenmotor – NEMA 17 ………….…
- GT2 Riem + Tandkatrol…………………… Amazon /
- GT2 Spannkatrol ………………………………… Amazon / Banggood / AliExpress
- Afstandsmoeren …………………………….…….. / Banggood / AliExpress
- Bouten en Moeren set …………………………… Amazon / Banggood / AliExpress of lokale bouwmarkt + Platte kopschroeven 3×16 mm
- M2×20 ×2, M3×12 ×20, M3×16 ×6, M5×25 ×5, 3×16 mm schroeven ×20
Hier is de 8 mm MDF-plaat die ik gebruik. Op basis van de tekeningen uit het 3D-model zaag ik de stukken op maat.
Gerelateerd: DIY Pen Plotter met Automatische Toolwisselaar | CNC Tekenmachine
Ik gebruik de simpelste methode: potlood voor markeren en een handsag voor zagen.
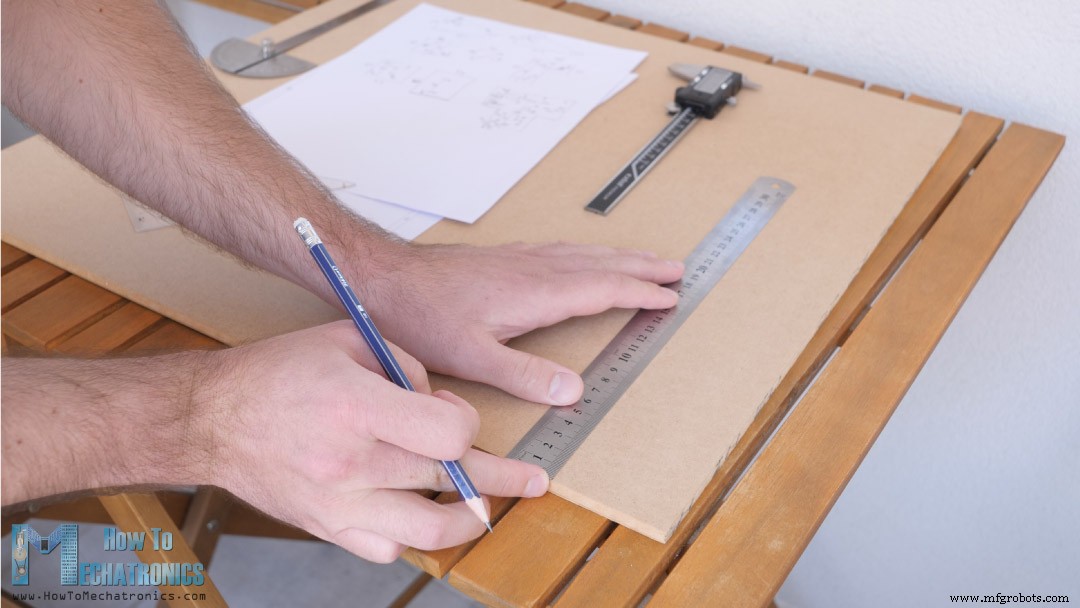
Het kost wel inspanning om alle stukken van hand te zagen, maar het resultaat kan toch netjes en schoon worden.
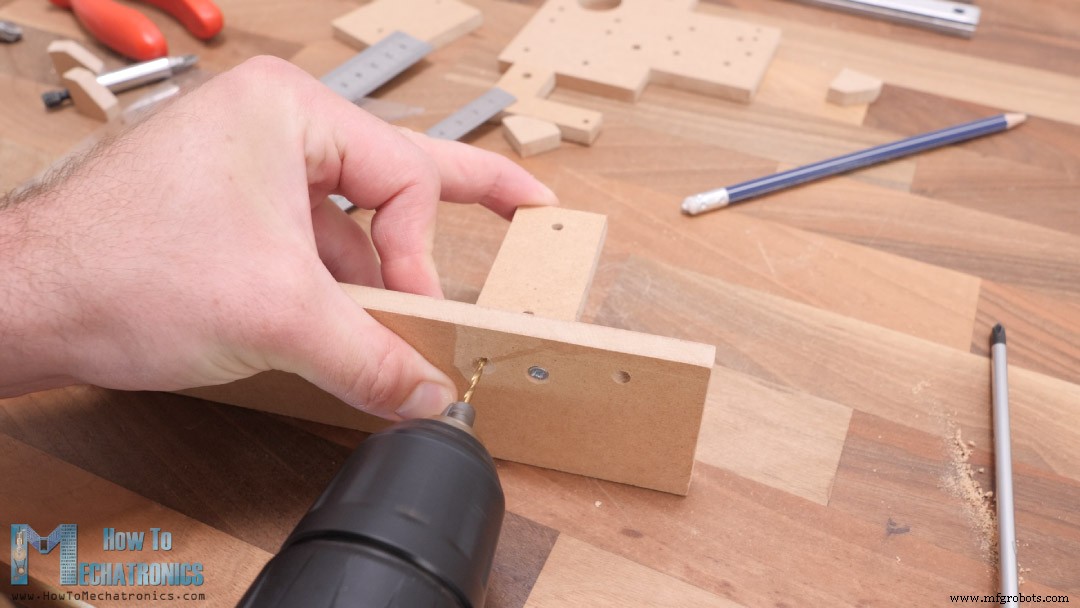
Nauwkeurig boren is belangrijker dan zagen. De gaten moeten precies passen bij onderdelen met vaste afmetingen, zoals de lineaire rails en stappenmotoren.
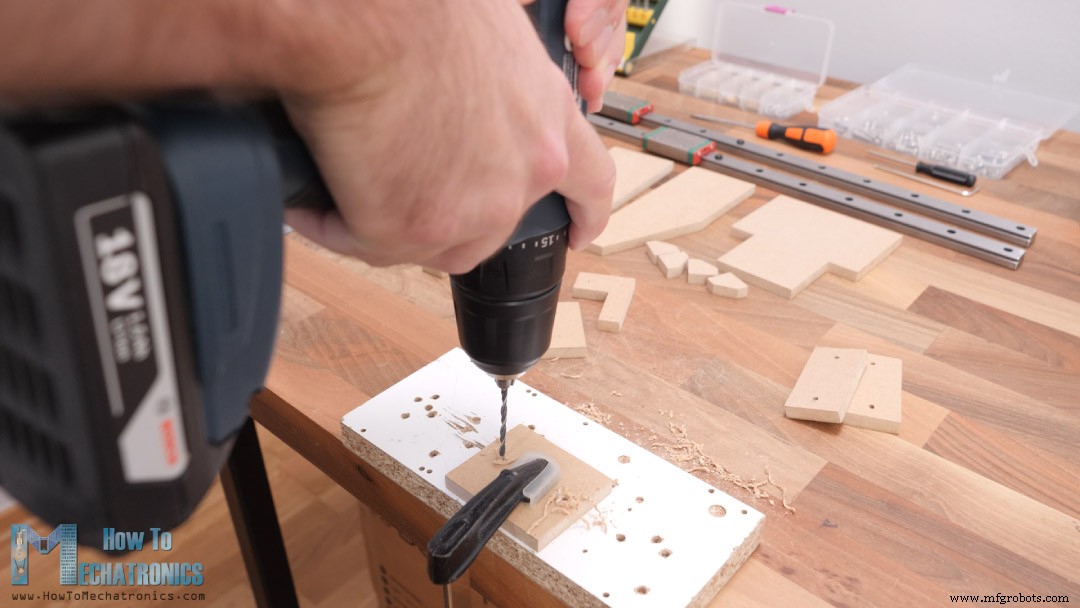
De centrale plaat (waar de Y-as en stappenmotoren op komen) heeft veel gaten. Om ze correct te plaatsen, printte ik de tekening in echte grootte.
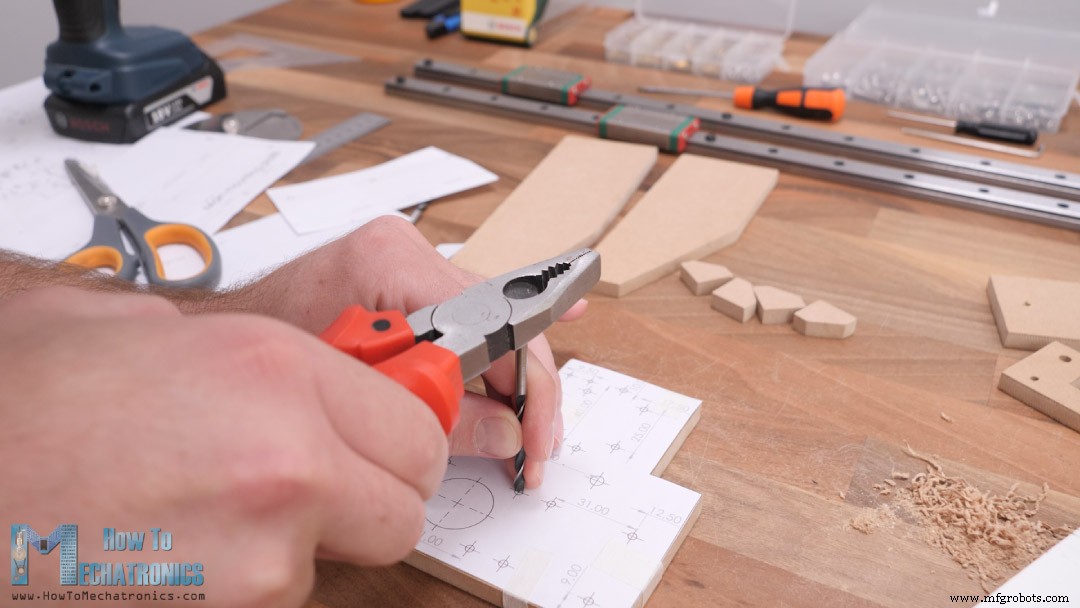
Gewone printers zijn voor iedereen toegankelijk, dus ik vond het geen bedrog er een te gebruiken. Zo kunnen we de tekening op het hout leggen, de gatposities markeren en boren. Handmatig boren vereist concentratie en geduld voor 100% nauwkeurigheid.
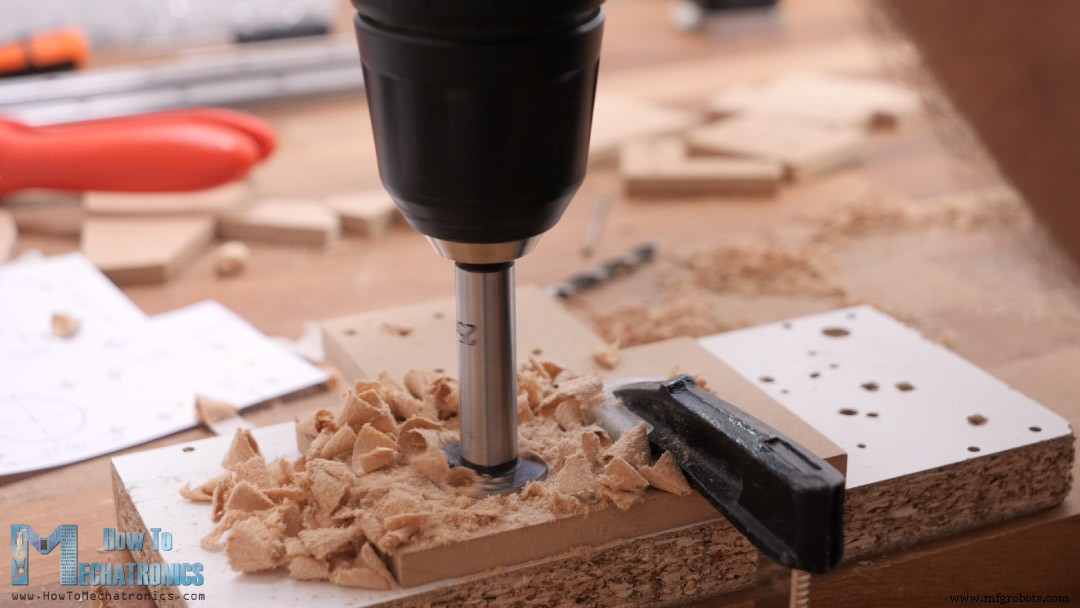
We hebben 3 mm en 5 mm boortjes nodig, plus een 25 mm boor voor de opening van de stappenmotor.
Basis en X-as Monteren
Ik begin met de basis waarop de X-as-rail wordt bevestigd. Ik markeer de positie van het steunstuk, boor twee gaten in de basis en één in het steunstuk.
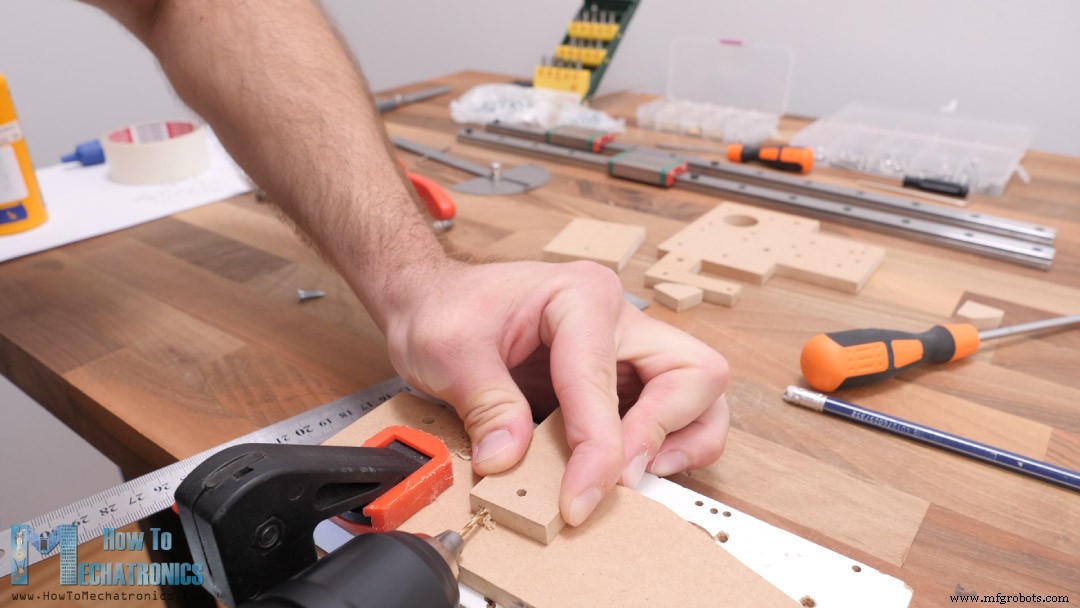
Deze twee delen bevestig ik met de eerste 3 mm schroef en houtlijm. Na de eerste schroef check ik op rechthoekigheid en voorboor ik het tweede gat in het steunstuk met een 2 mm boor.
Op dezelfde voeg ik twee extra beugels toe voor betere steun.
Eerlijk gezegd is deze montermethode voor MDF niet ideaal; het is lastig alles rechthoekig te krijgen omdat alles handmatig gebeurt en de 8 mm platen dun zijn. Metalen beugels uit de bouwmarkt zouden makkelijker en steviger zijn.
Toch, zodra de twee zijkanten klaar zijn, monteur ik de X-as-rail.
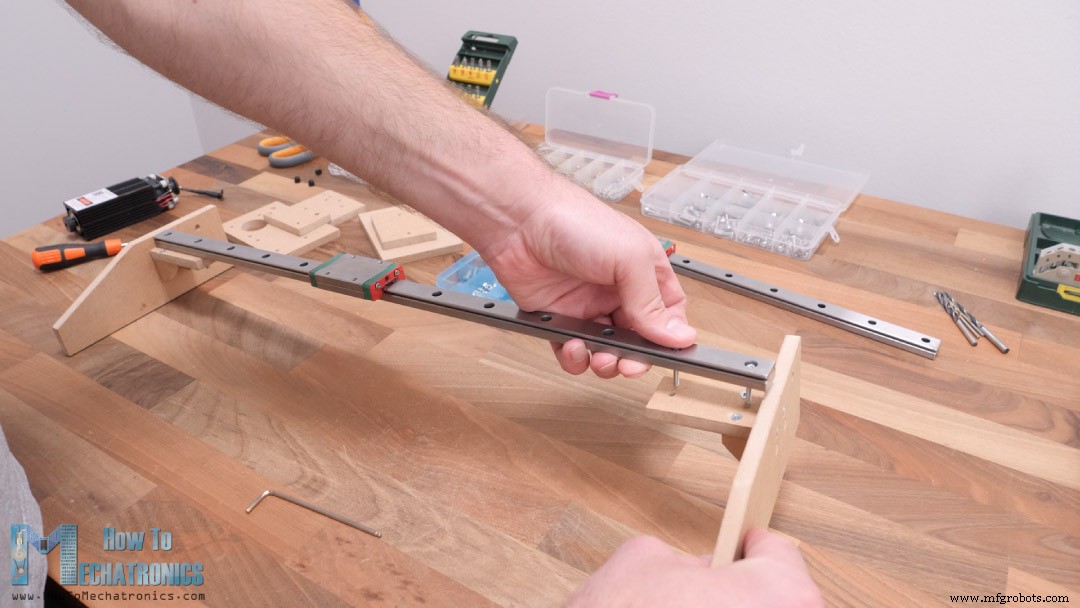
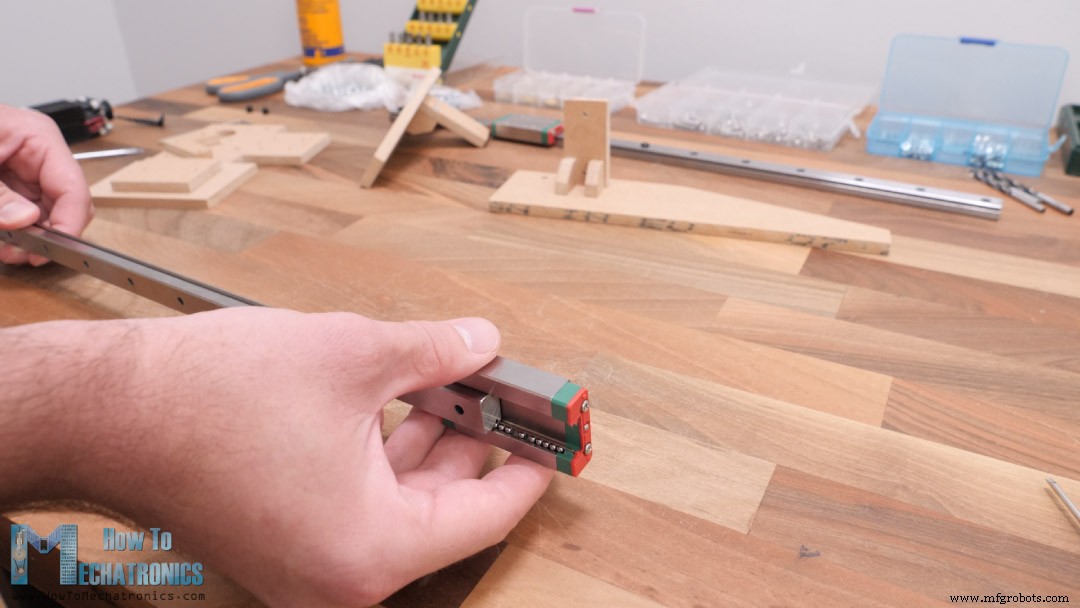
Deze MGN15H rails bieden zeer soepel, spelvrij beweging dankzij de kogels/rollen in de glijblokken.
Voorafgaand aan montage moeten de rails goed gereinigd en gesmeerd worden. Ik bevestig de rail met twee M3-bouten per zijde.
Y-as en Stappenmotoren
Vervolgens monteur ik de Y-as op het glijblok van de X-as, gebruikmakend van de centrale plaat.
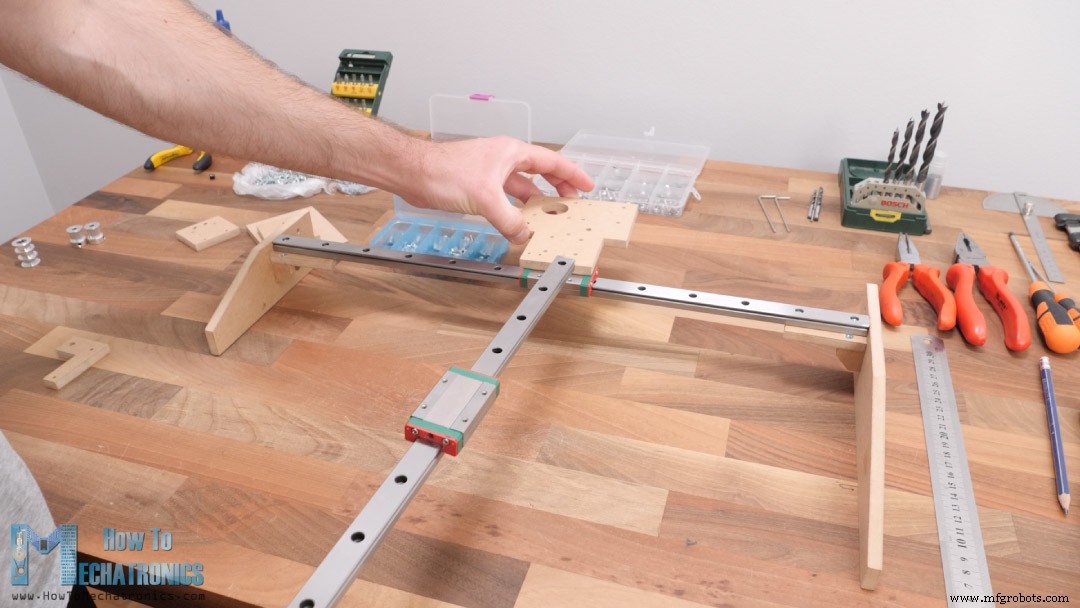
Ook hier M3-bouten. Voor de stappenmotoren ook M3-bouten.
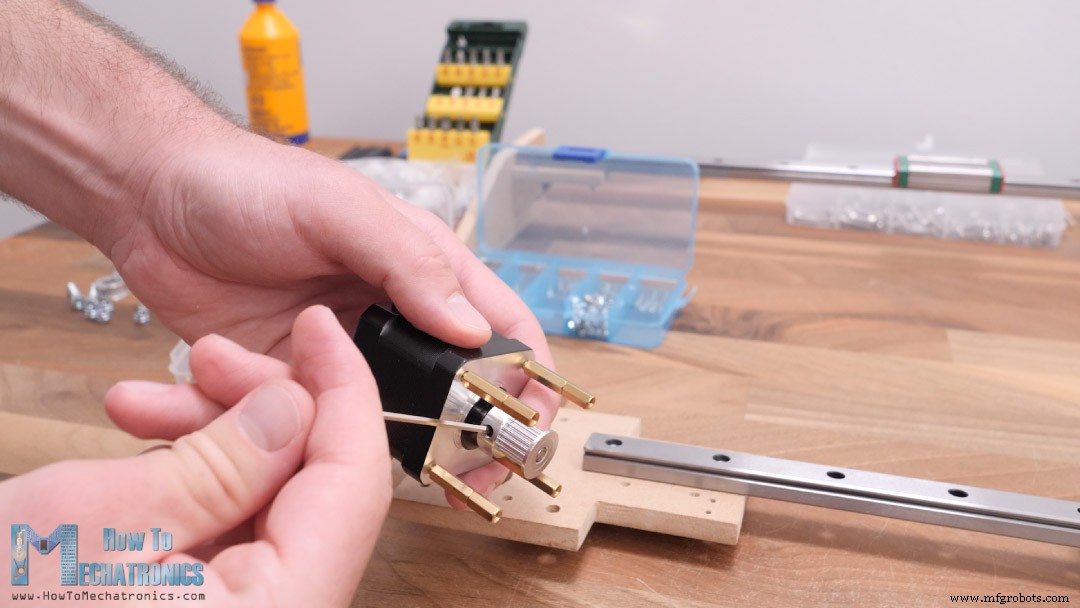
Voor één stappenmotor gebruik ik afstandsmoeren voor de juiste montagehoogte, hoewel ik de motor ook aan de onderkant van de plaat had kunnen monteren zonder afstandsmoeren.
Voor de X-as-aandrijving plaats ik twee GT2-spankatrollen bij de stappenmotor-as om een goede spanning tussen riem en katrol te creëren.
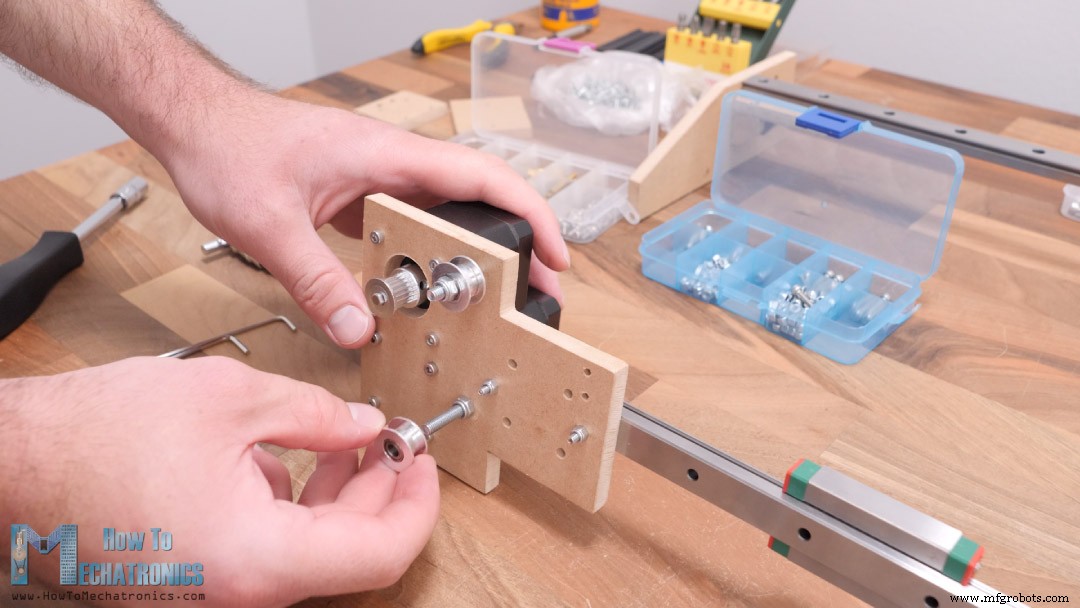
Deze bevestig ik met M5-bouten en moeren. Voor de Y-as heb ik maar één spankatrol aan de andere kant van de rail nodig, omdat de riem hier in een lus loopt.
X- en Y-as Verbinden
Nu verbind ik de X- en Y-asrails met vier M3-bouten. Deze verbinding is cruciaal voor de precisie van de hele machine.
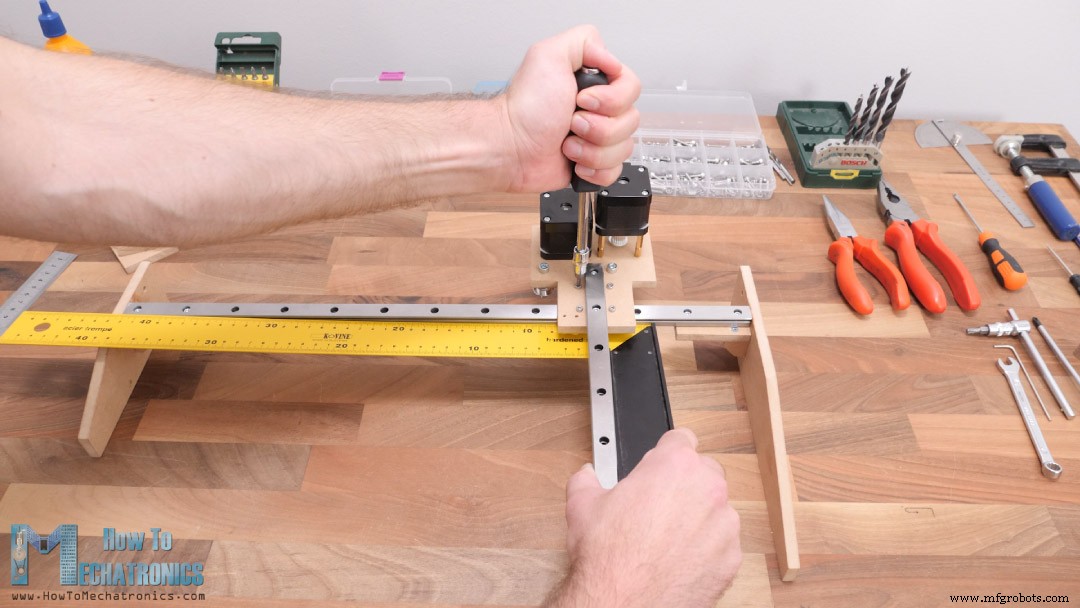
Met een hoekliniaal check ik of de assen loodrecht op elkaar staan en corrigeer zo nodig.
Daarna monteur ik de delen op het Y-as-glijblok die de eind-effector (hier de lasermodule) vasthouden. Met de eerder beschreven methode assembleer ik deze delen en bevestig ze met vier M3-bouten aan het glijblok.
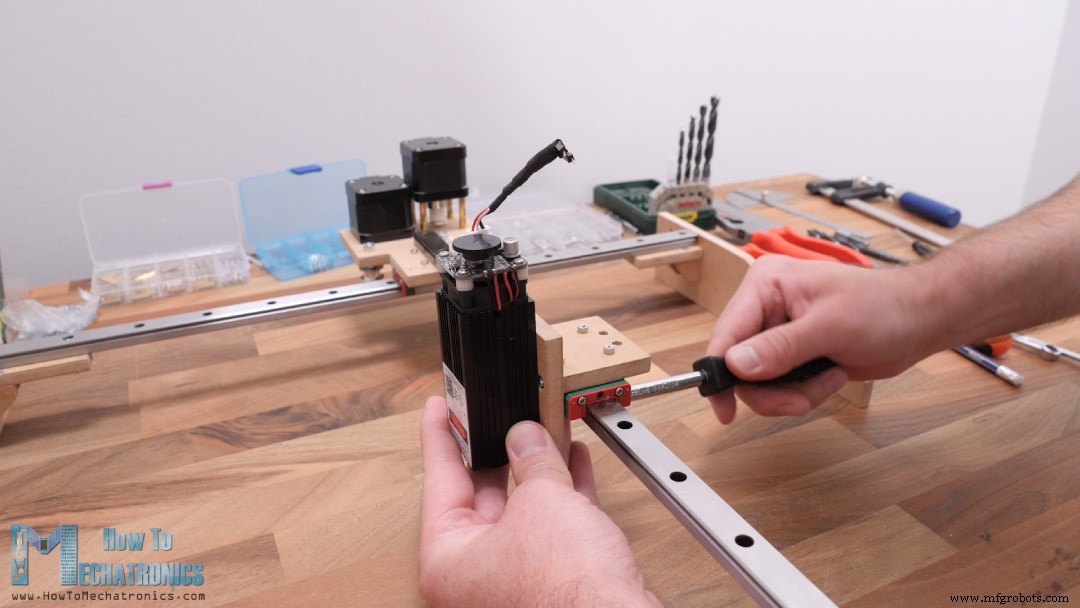
Nu bevestig ik de lasermodule met twee M3-bouten.
GT2 Riemen Installeren
Ik meet de benodigde lengte en knip de riemen op maat.
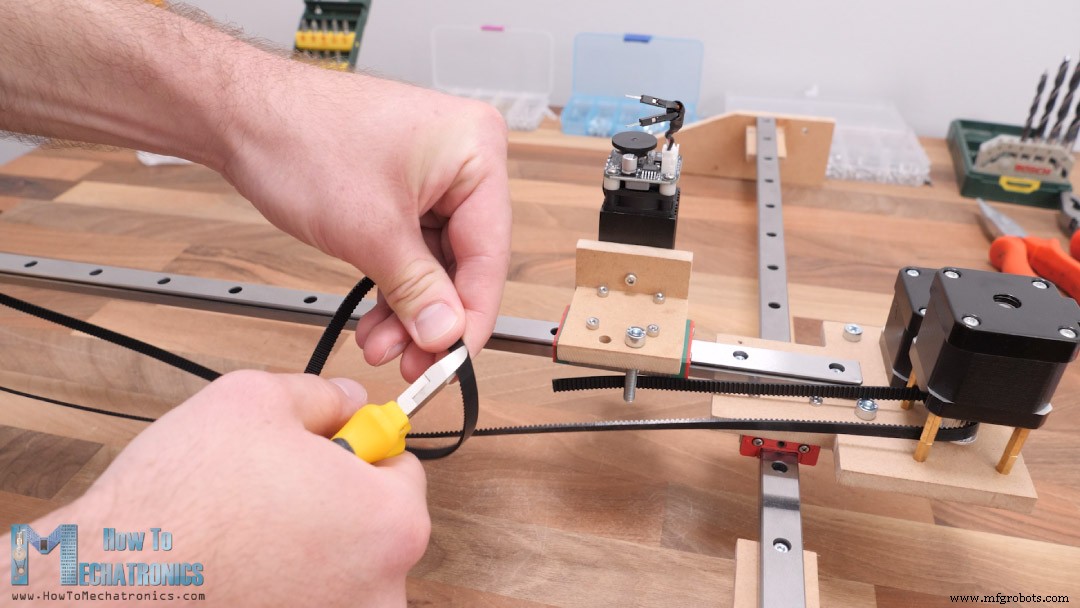
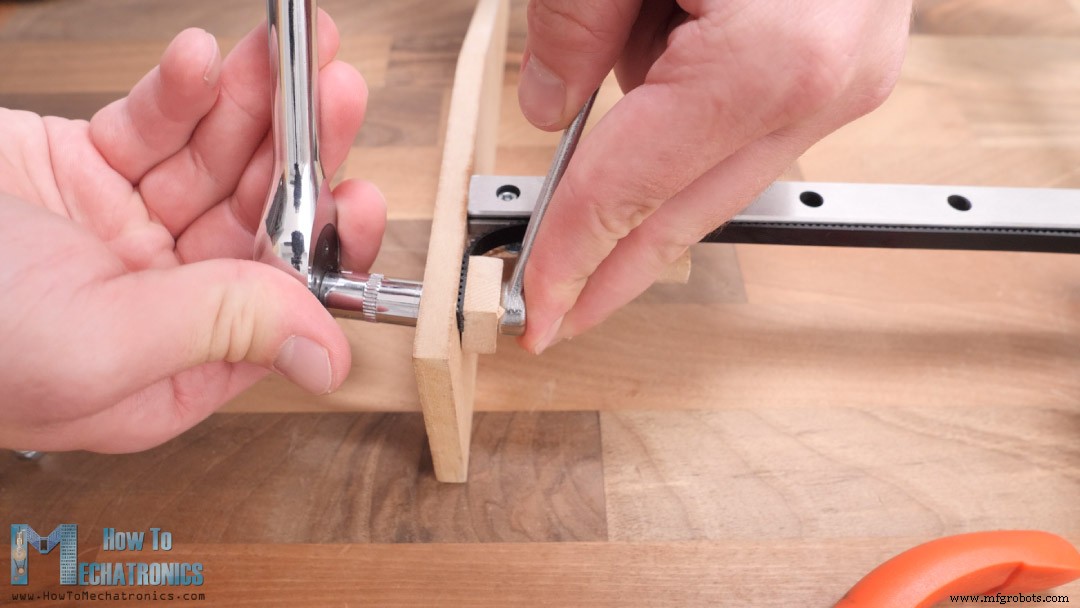
Voor de vastzetting aan het glijblok gebruik ik twee M5-bouten en tyraps.
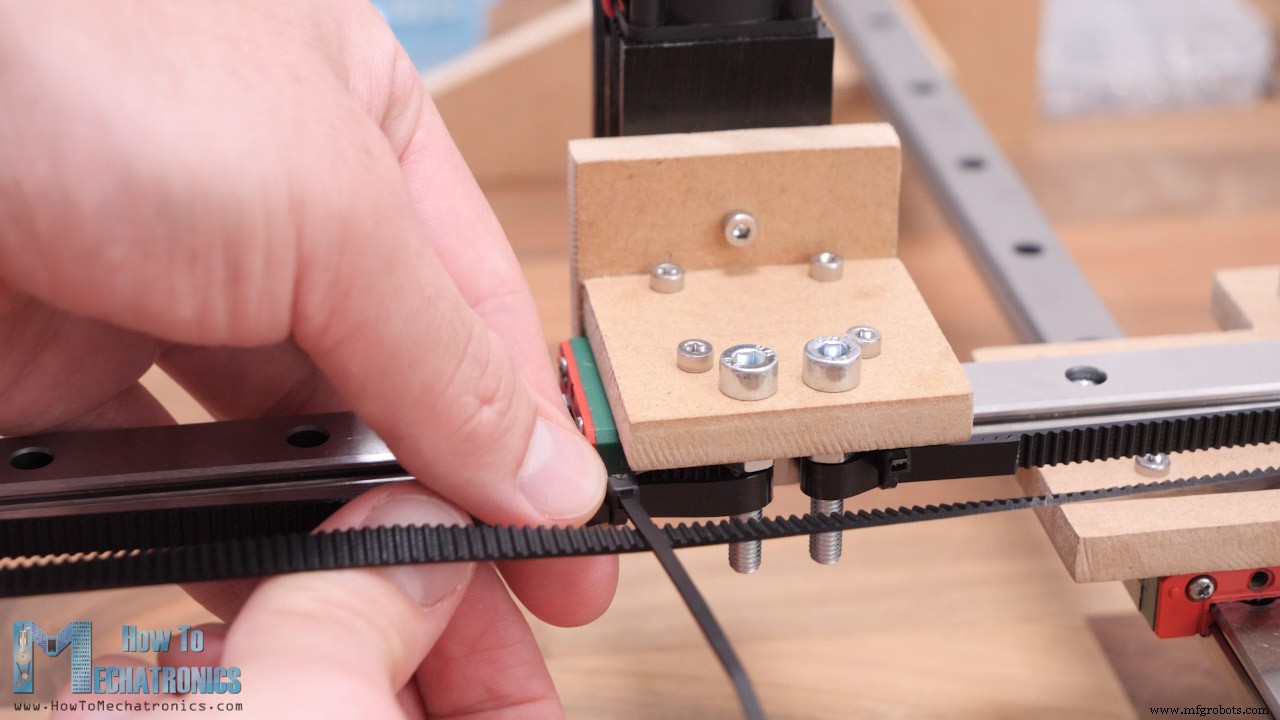
Ik fix de eerste zijde van de riem aan de M5-bout met een tyrap, spen de riem aan de andere kant en bevestig die aan de tweede bout met een tyrap.
Voor de X-as loopt de riem in een rechte lijn van de ene naar de andere kant, via de drie katrollen, zodat er spanning/griff ontstaat met de stappenmotorkatrol.
De riem wordt aan beide kanten met één bout en een vierkant MDF-stukje vastgezet.
De mechanische bouw is nu vrijwel voltooid. Nog een paar afwerkingen:
Onderaan plak ik meubelbeentjes zodat de machine steviger staat.
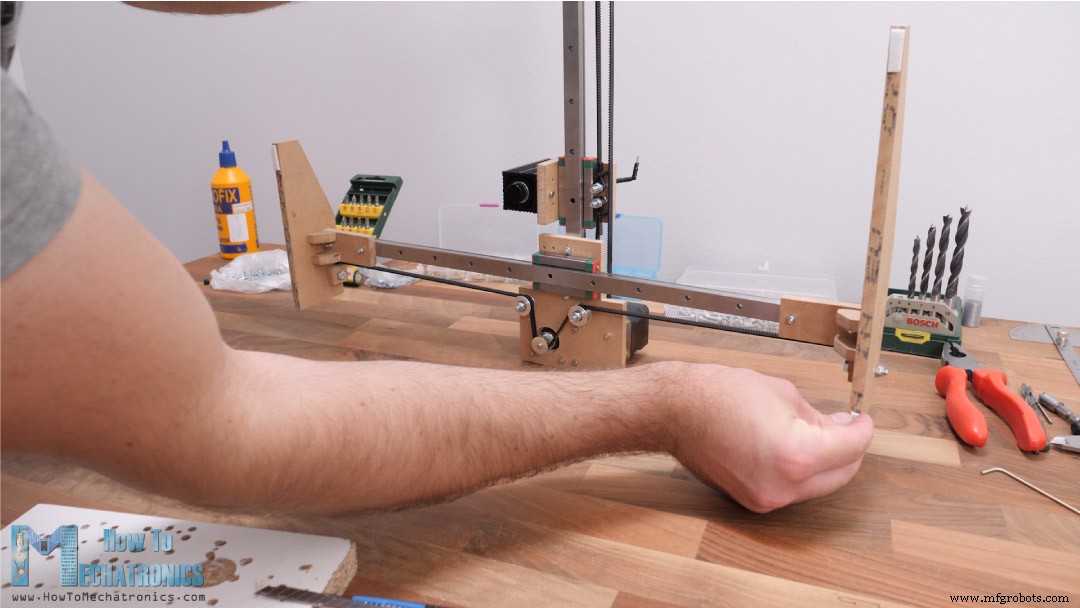
Dan monteur ik de micro-eindschakelaar voor de Y-as. Hiervoor twee M2-bouten.
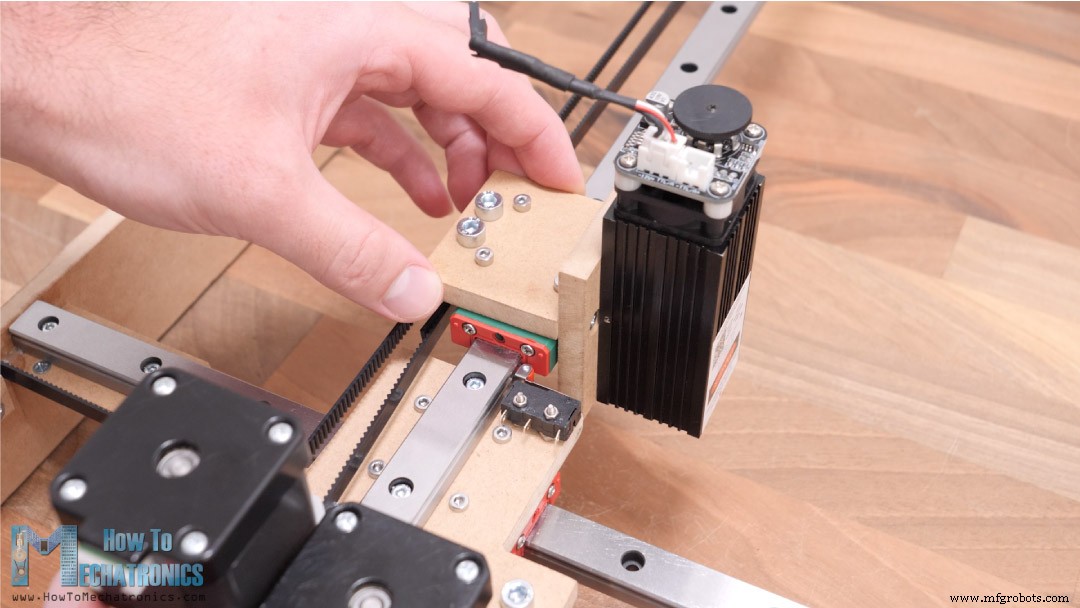
Voor de X-as-eindschakelaar had ik de gaten in de centrale plaat vergeten, dus ik markeerde en boorde ze ter plekke.
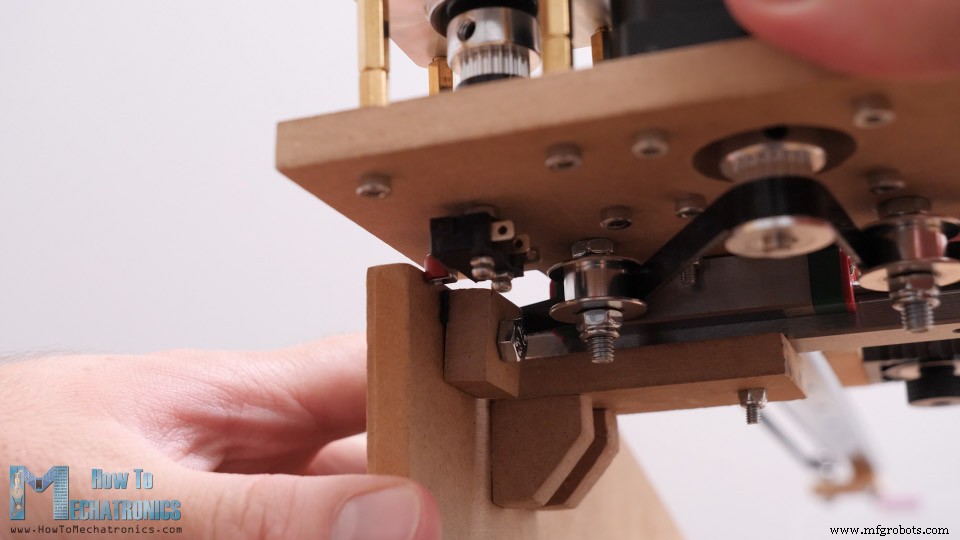
Het was wat krap om deze eindschakelaar te monteren, maar het lukte wel.
Elektronica Aansluiten
Het mechanische deel is af. Nu de electronica. Zoals gezegd: Arduino UNO + CNC-shield + twee DRV8825 of A4988 stuurdrivers.
Ik bevestig de Arduino aan de zijkant van de machine: twee gaten markeren, 3 mm boren, en 5 mm afstandsmoeren tussen zijpaneel en Arduino.
De CNC-shield gaat bovenop de Arduino. We plaatsen 3 jumpers per driver voor de hoogste stappenresolutie.
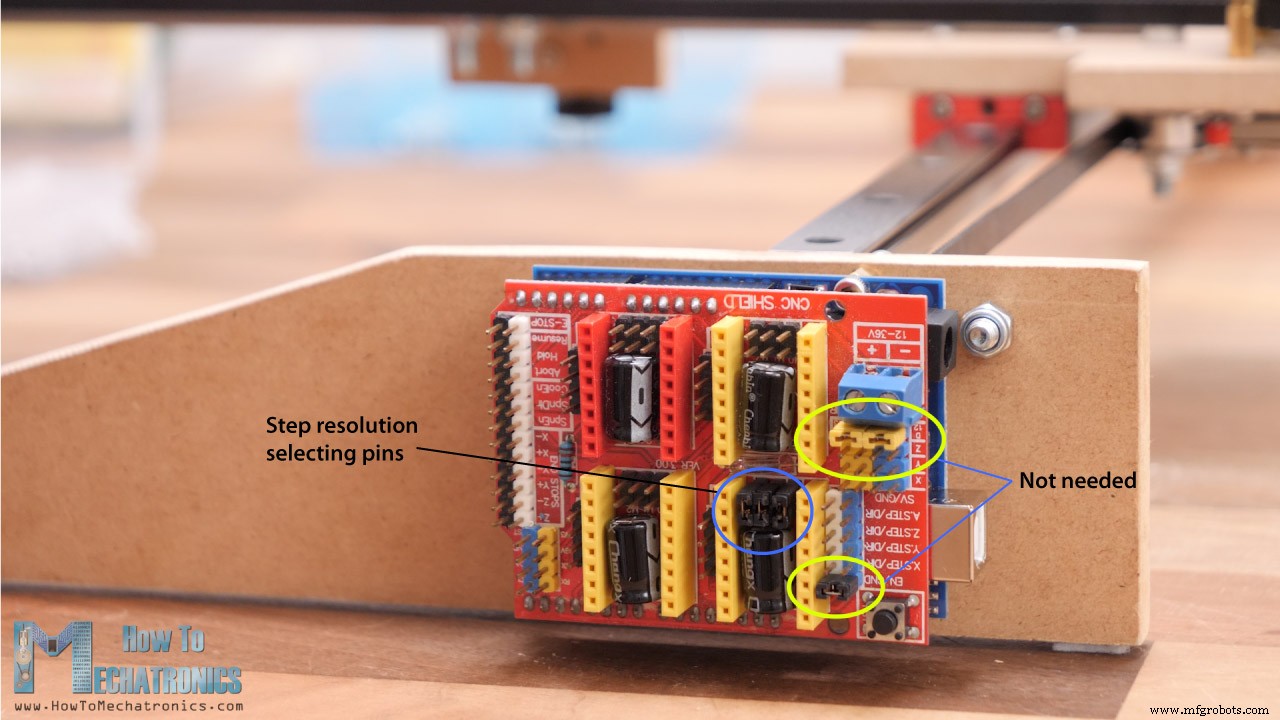
Let op: deze drie jumpers moeten eruit omdat we ze niet nodig hebben. Ik had ze in een eerdere project gebruikt.
Vervolgens sluiten we de stappenmotoren aan met de meegeleverde kabels. Voor de eindschakelaars gebruiken we tweedradige verbindingen.
Ik soldeerde één uiteinde van de draden direct aan de eindschakelaars, en aan de andere kant female pin-headers voor eenvoudige verbinding met de CNC-shield.
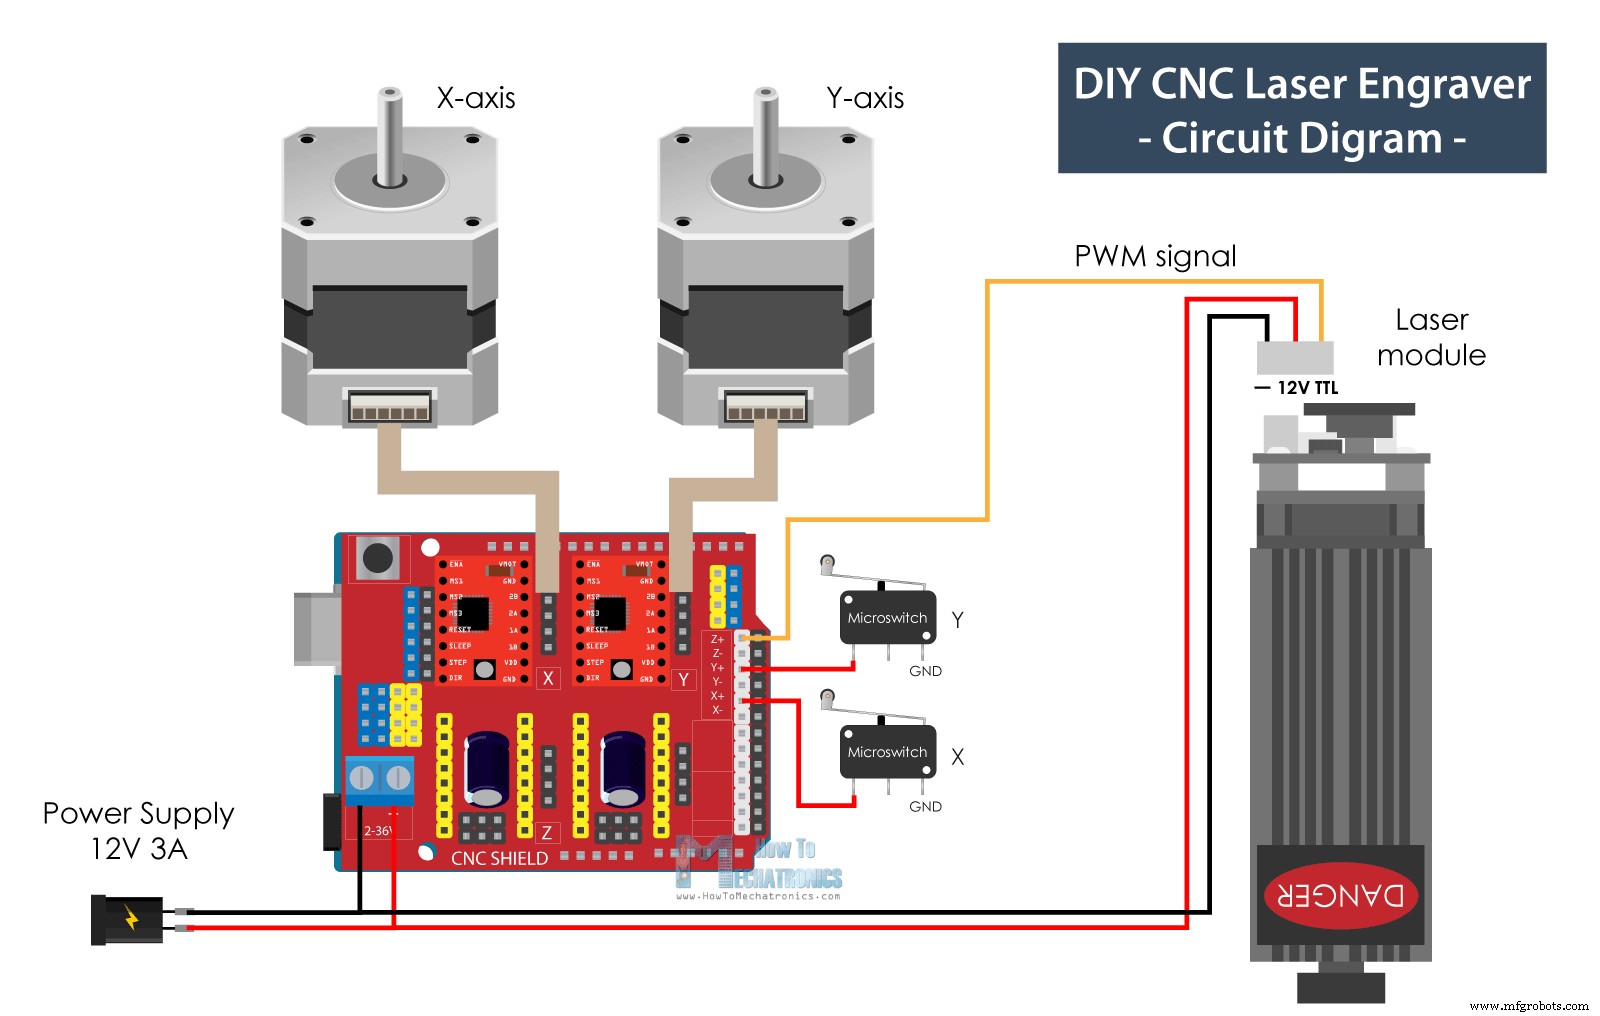
Voor de lasermodule hebben we 3 draden nodig: GND, 12V en een signaallijn voor PWM-besturing. Deze draden moeten lang genoeg zijn om het verste punt van de machine te bereiken.
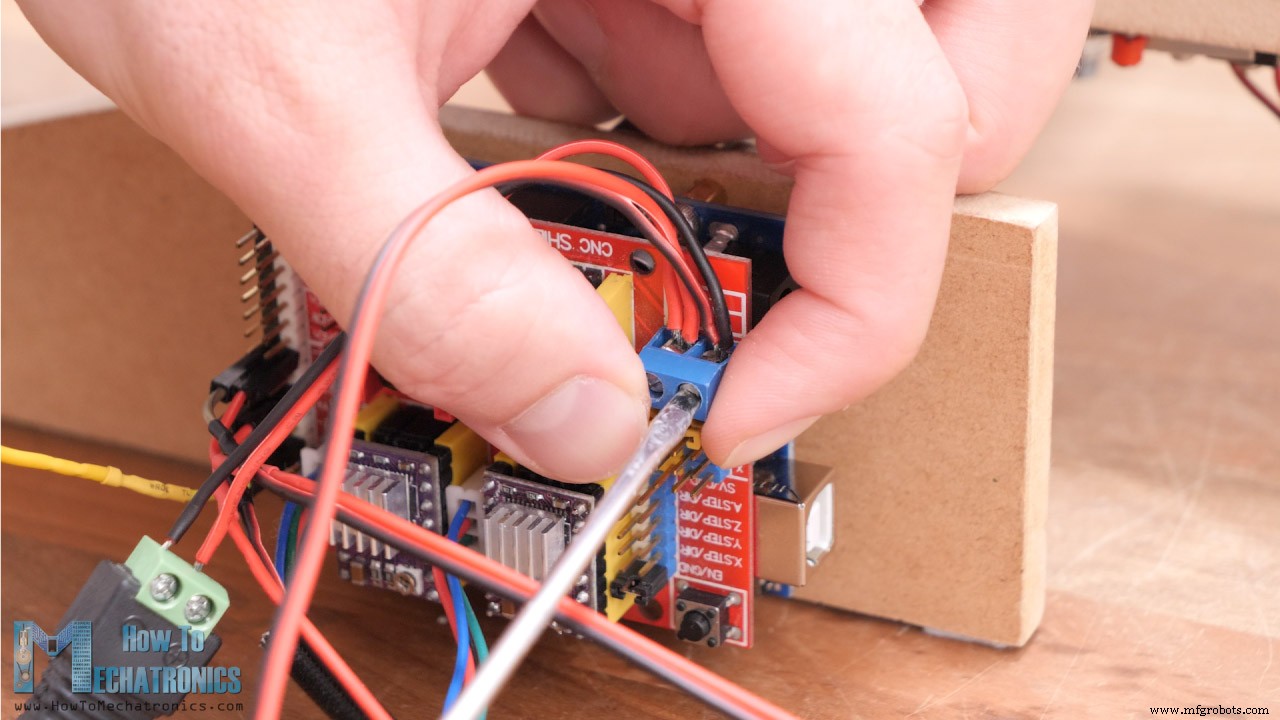
Aan de ene kant zit de 3-pin connector voor de lasermodule, aan de andere kant gaan GND en 12V naar de voedingsconnector van de CNC-shield, en de signaallijn naar de Z+ of Z- eindschakel-pin.
Schakelschema DIY CNC Laser Graveerder
Hieronder het schema van alle verbindingen.
Benodigde componenten (affiliate links):
- Stappenmotor – NEMA 17………………
- DRV8825 Stappenstuurdriver……….……..…
- Arduino CNC Shield ………………………. Amazon / Banggood / AliExpress
- Arduino Uno………………………………..…
- Eindschakelaar …………………………………. Amazon / Banggood / AliExpress
- DC Voeding …………………………. Amazon / Banggood / AliExpress
- Lasermodule ………………………………. Amazon / Banggood / AliExpress
- Laserbeveiligingsbril …………………….. Amazon / Banggod / AliExpress
We gebruiken dus een Arduino UNO met CNC-shield en twee DRV8825/A4988 drivers, twee micro-eindschakelaars voor homing, en een 12V lasermodule met PWM-besturing. Voeding: 12V, min. 3A.
Firmware en Besturingsoftware
De machine is gemonteerd. Nu het leven inblazen: firmware op de Arduino voor bewegingsbesturing.
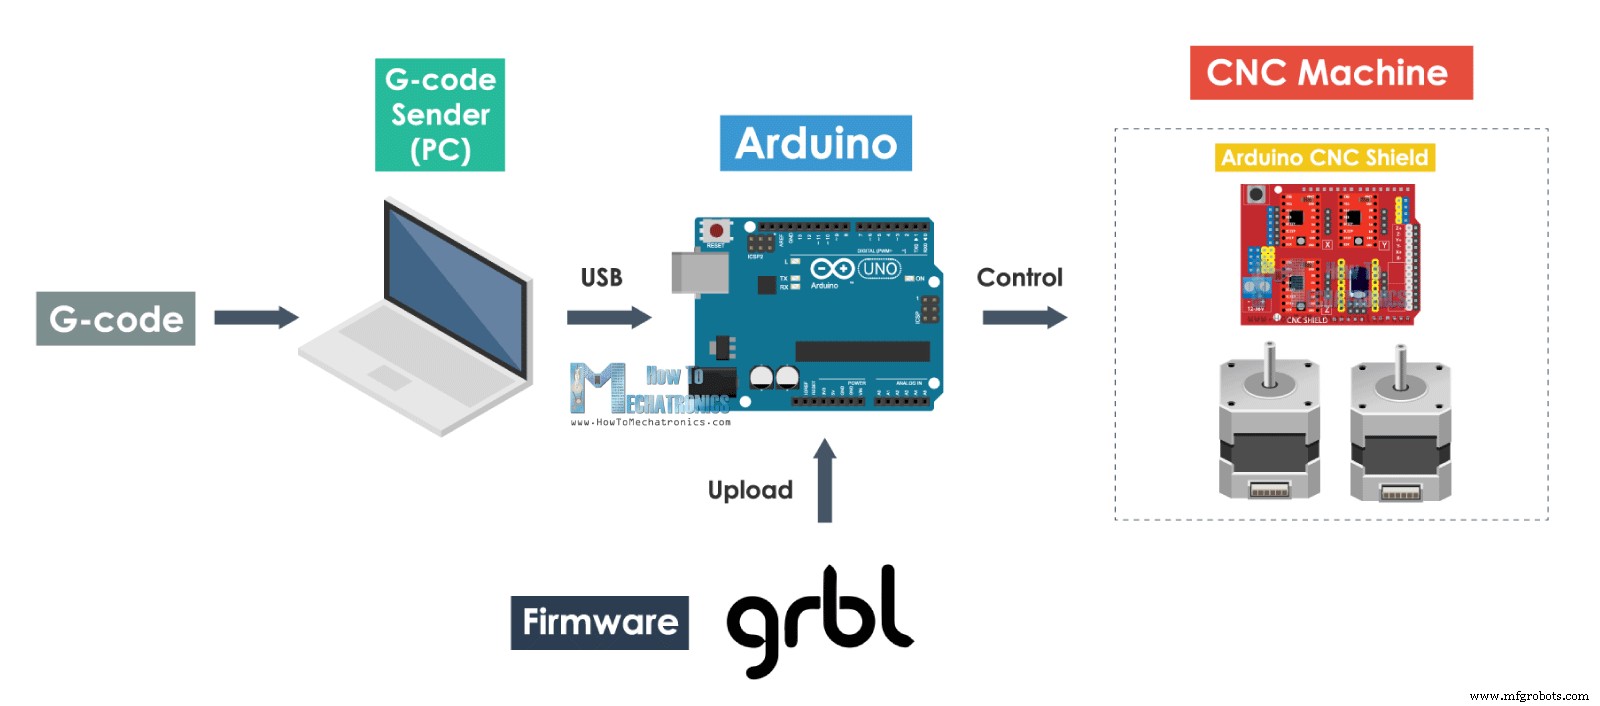
De populairste keuze voor DIY CNC is de open-source GRBL-firmware. Daarnaast heb je besturingsoftware nodig om G-codes te sturen. Hier gebruiken we LaserGRBL, speciaal gemaakt voor laser graveerders met GRBL, en ook open-source. Een geweldige controller.
LaserGRBL kan de GRBL-firmware direct naar de Arduino flashen, handmatig flashen is dus niet nodig. Er is zelfs een kant-en-klaar versie voor twee-assige machines met alleen X- en Y-homing, precies wat we nodig hebben.
Na het flashen verbinden we de machine met de controller en openen het GRBL-configuratievenster om parameters aan te passen.
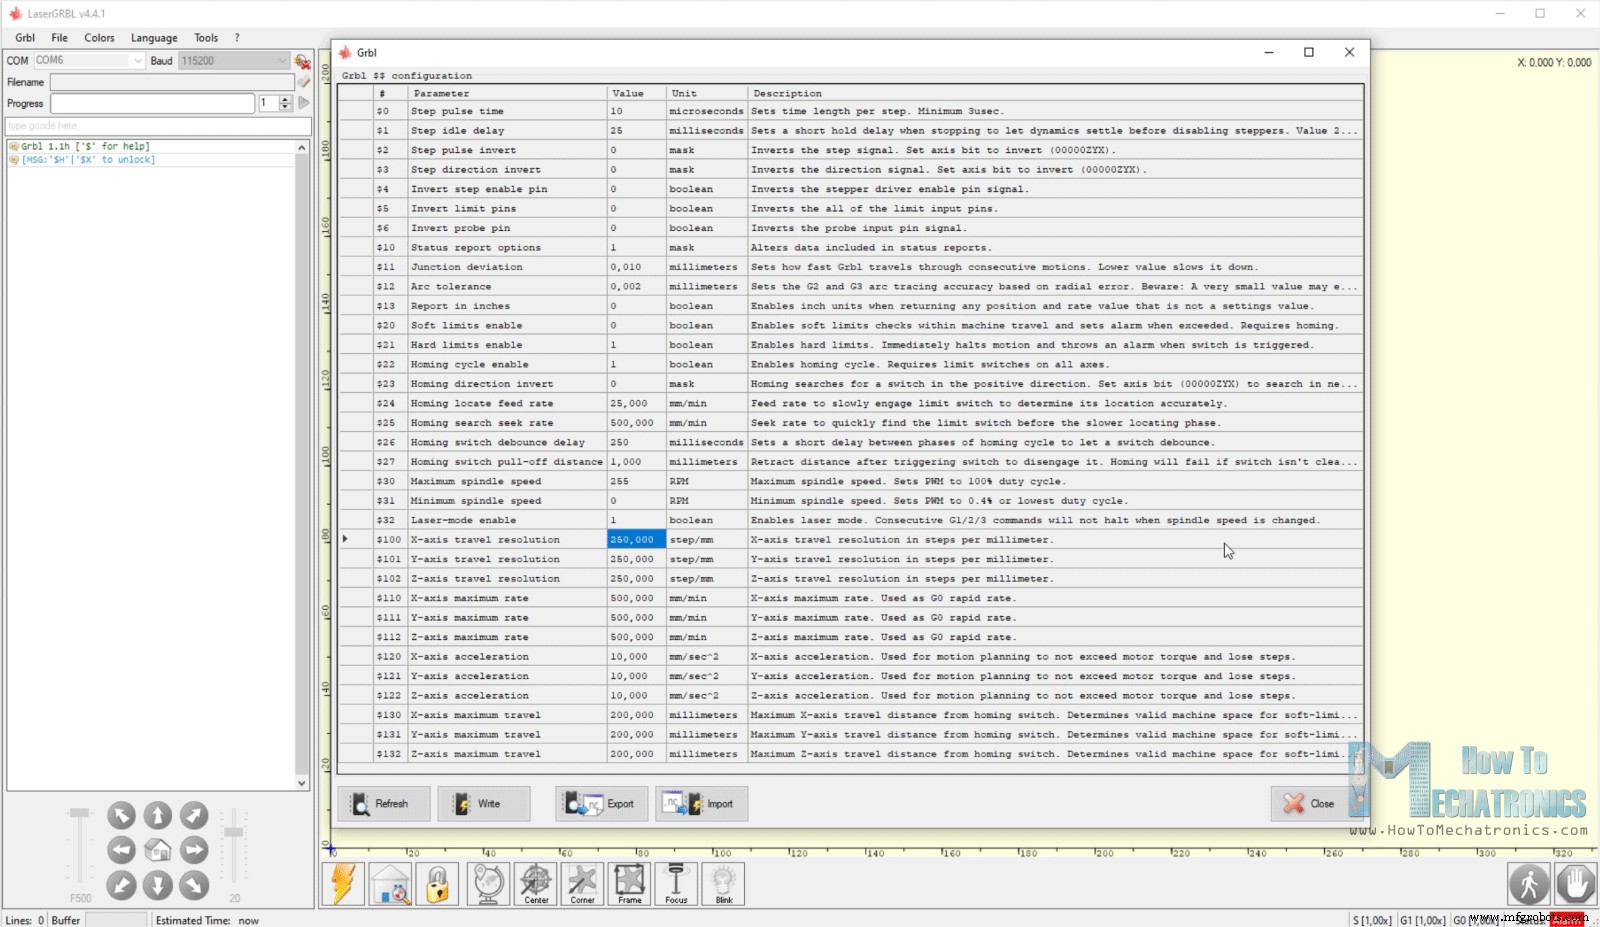
Eerst stellen we de stappen/mm (travel resolution) in voor X- en Y-as. Dit geeft aan hoeveel stappen de motor moet maken voor 1 mm verplaatsing. Afhankelijk van motortype, stappenresolutie en transmissie (GT2 riem/katrol).
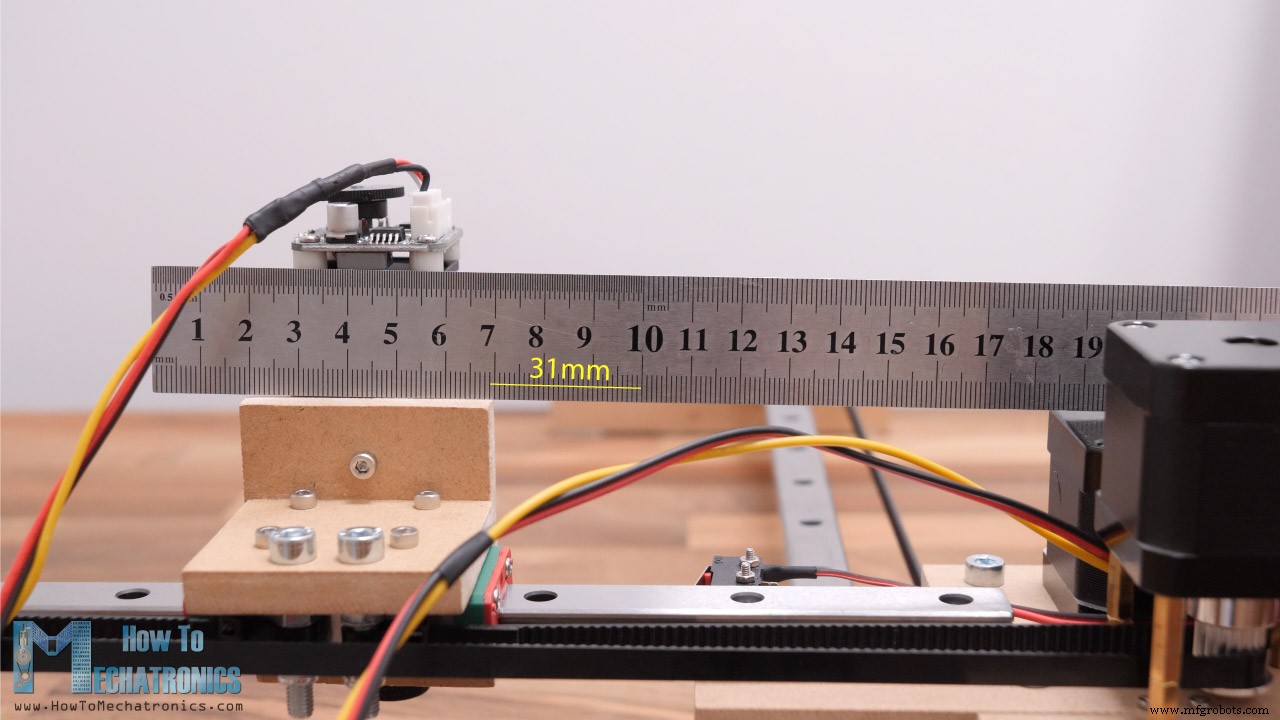
Standaardwaarden zijn vaak 250 stappen/mm. We bewegen de machine met JOG-commando's, bv. 20 mm, en meten de daadwerkelijke verplaatsing.
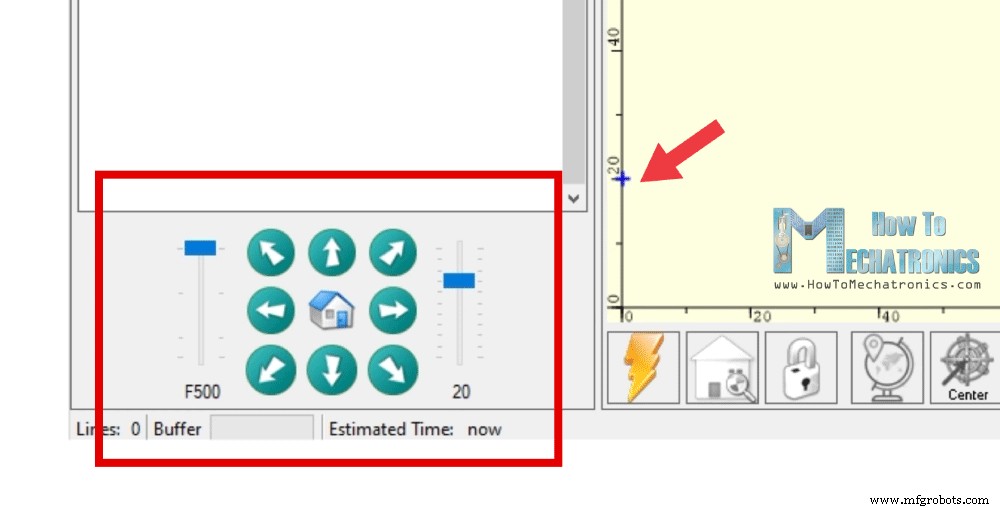
In mijn geval was de daadwerkelijke verplaatsing bij 20 mm Y-as JOG 31 mm.
Berekening: 20/31 = 0,645. Vermenigvuldigd met 250 = 161,29. Dit is de te stellen stappen/mm-waarde.
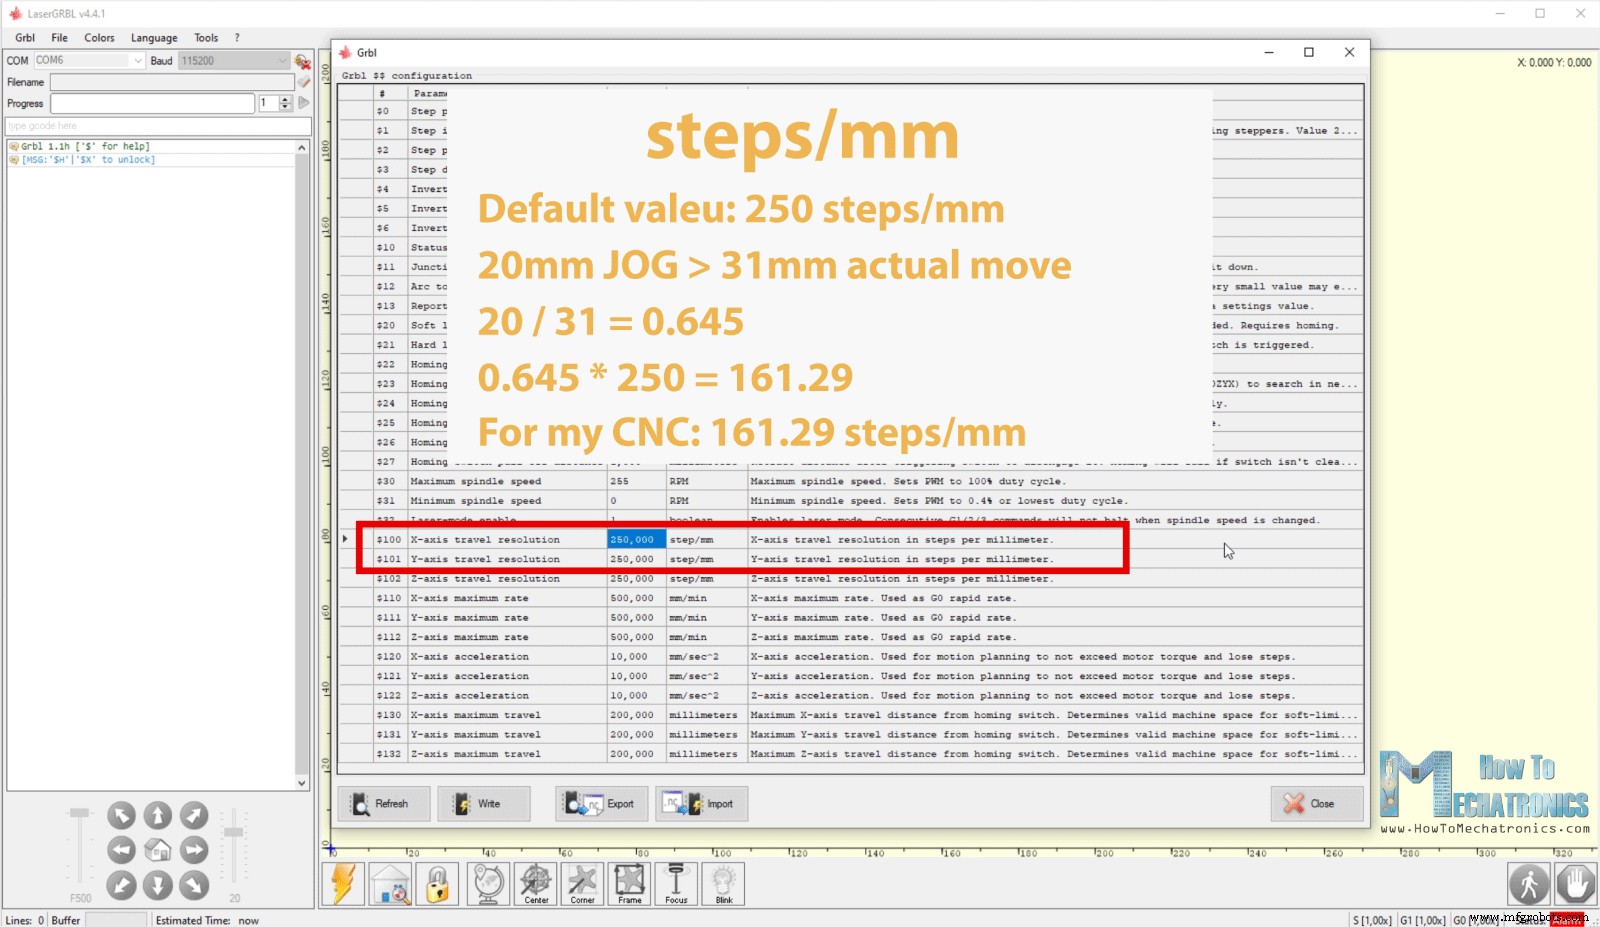
Na update zou de machine de exacte afstand moeten afleggen. Eventueel fijn afstellen door vierkanten te tekenen en te meten. Ik eindigde op 160 stappen/mm.
Andere belangrijke parameters: Hard limits (echte eindschakelaars) inschakelen, Soft limits (werkgebied) instellen, Homing-richting definiëren (waar de eindschakelaars zitten), etc.
Je kunt mijn parameter-set downloaden en importeren in je firmware.
G-codes Genereren voor Laser Graveren
Een groot voordeel van LaserGRBL: ingebouwde G-code generator. Je laadt een foto, clipart, potloodtekening, etc. direct in de software en genereert een G-code voor graveren. Het raster-image-tool is veelzijdig met opties als Line-to-Line tracing, Vectoriseren, 1-bit BW Dithering, etc.
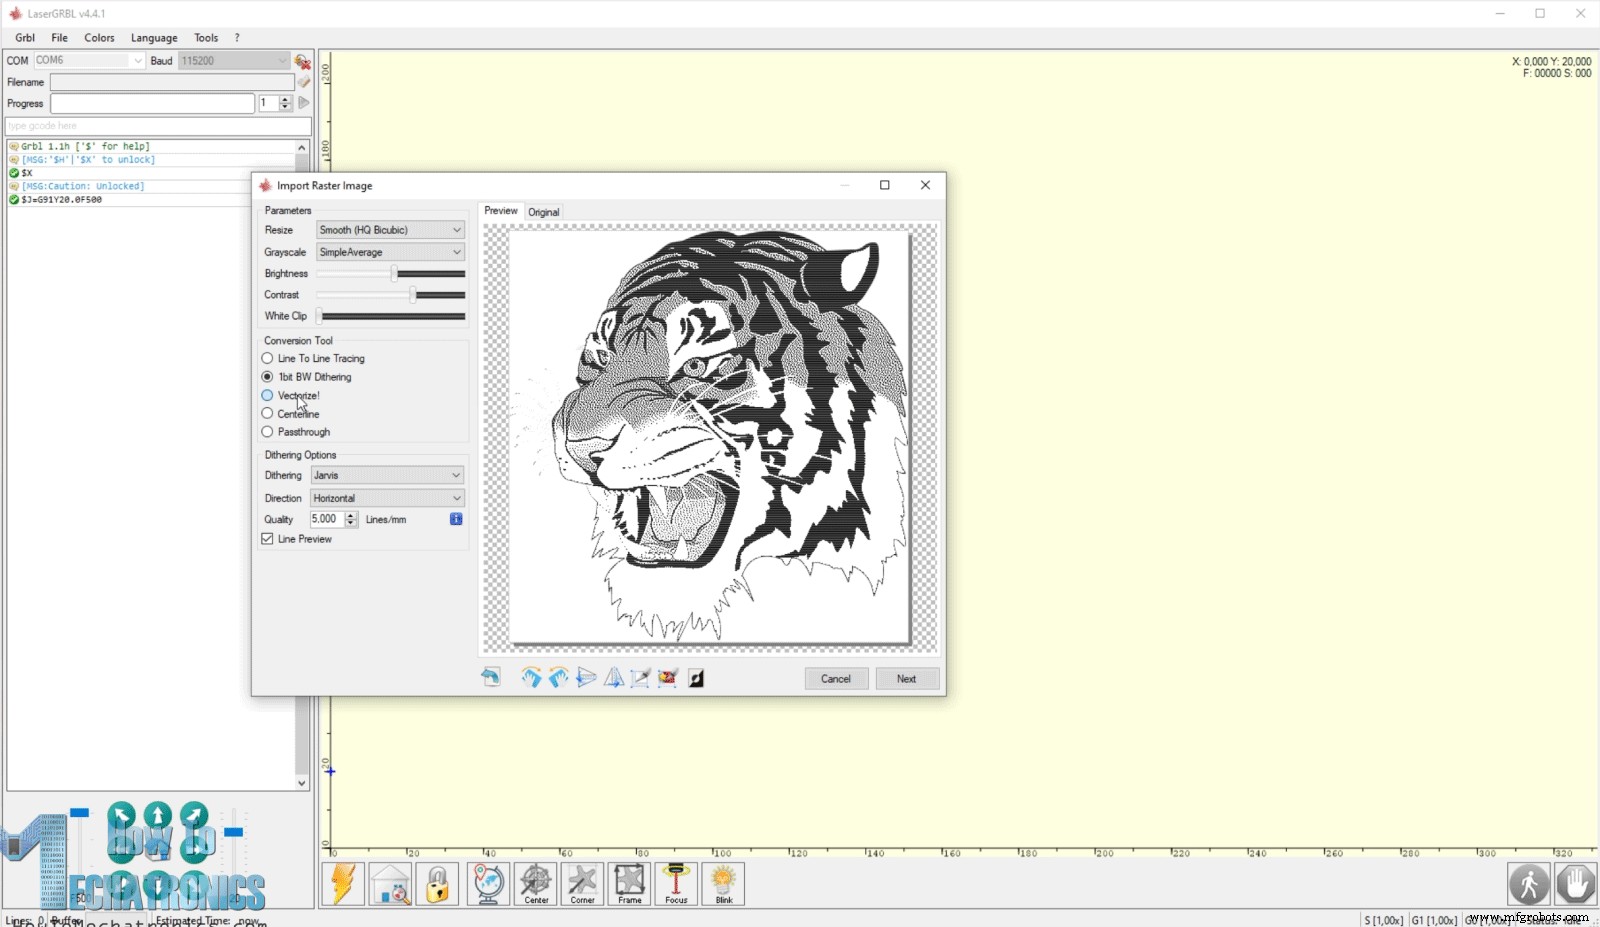
Alternatief kun je G-code genereren met andere software, bv. Inkscape met de Inkscape-Lasertools plugin. Ik heb dit eerder uitgelegd in mijn SCARA-robot laser graveerder video.
Nu laat ik zien hoe je een G-code genereert vanuit een foto met LaserGRBL. Hier heb ik een foto van een hond.
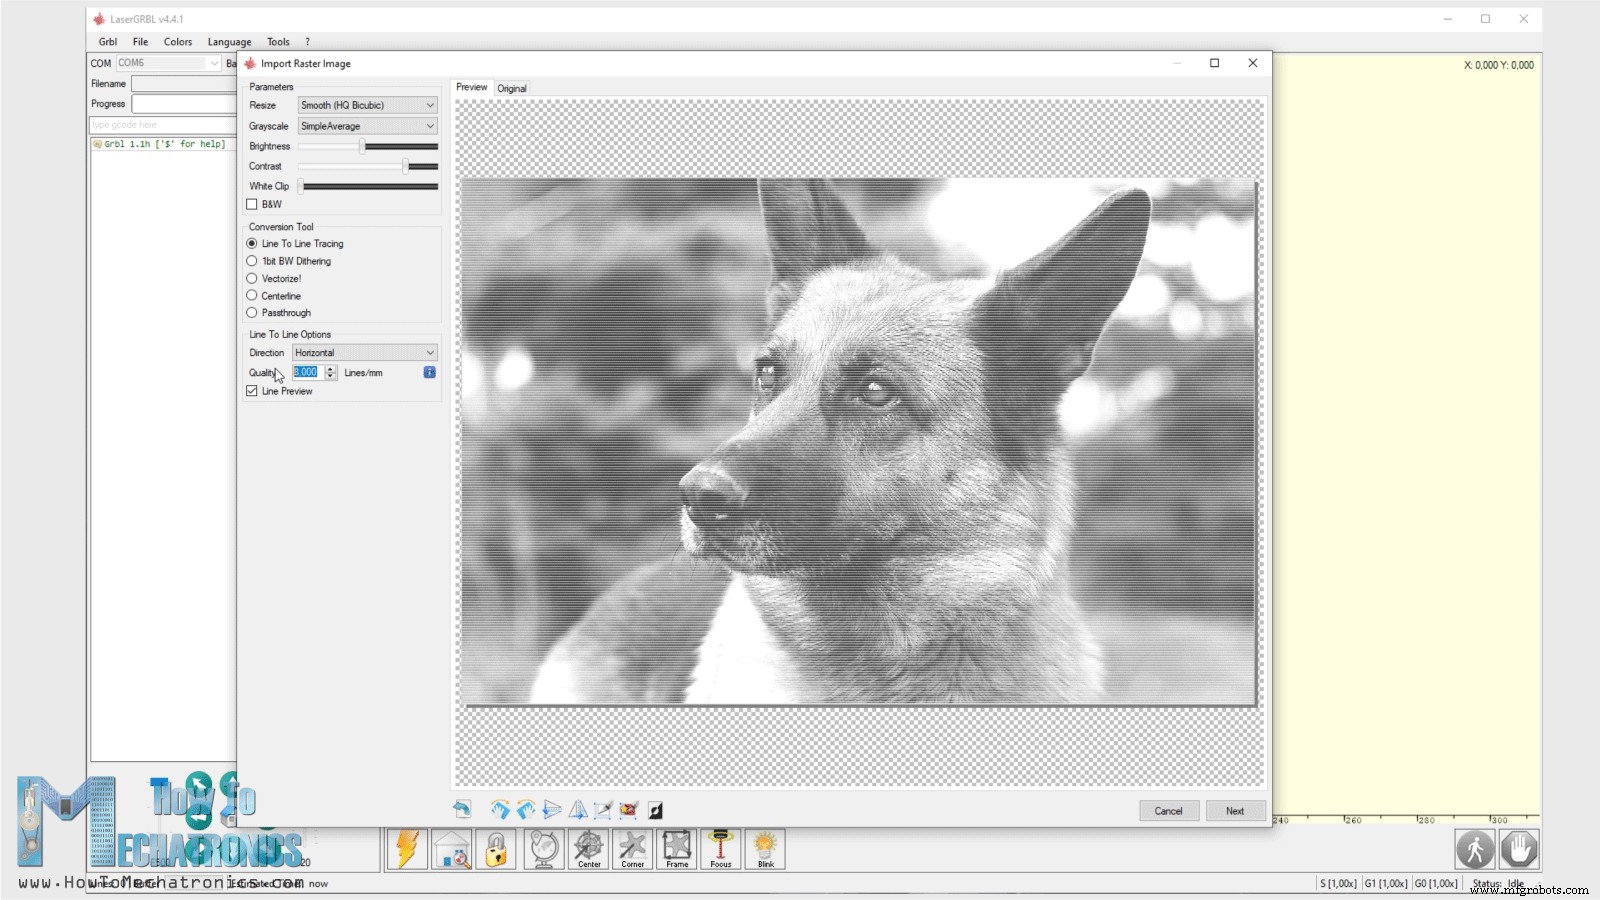
Met Helderheid en Contrast passen we de afbeelding aan. We kiezen conversietype: Line-to-Line tracing, 1-bit BW dithering, of vectorformaat. Ik kies Line-to-Line tracing, selecteer rijning en kwaliteit (lijnen per mm).
Vervolgens stellen we Graversnelheid in, minimum en maximum PWM-waarden voor laservermogen, en de graafgrootte.
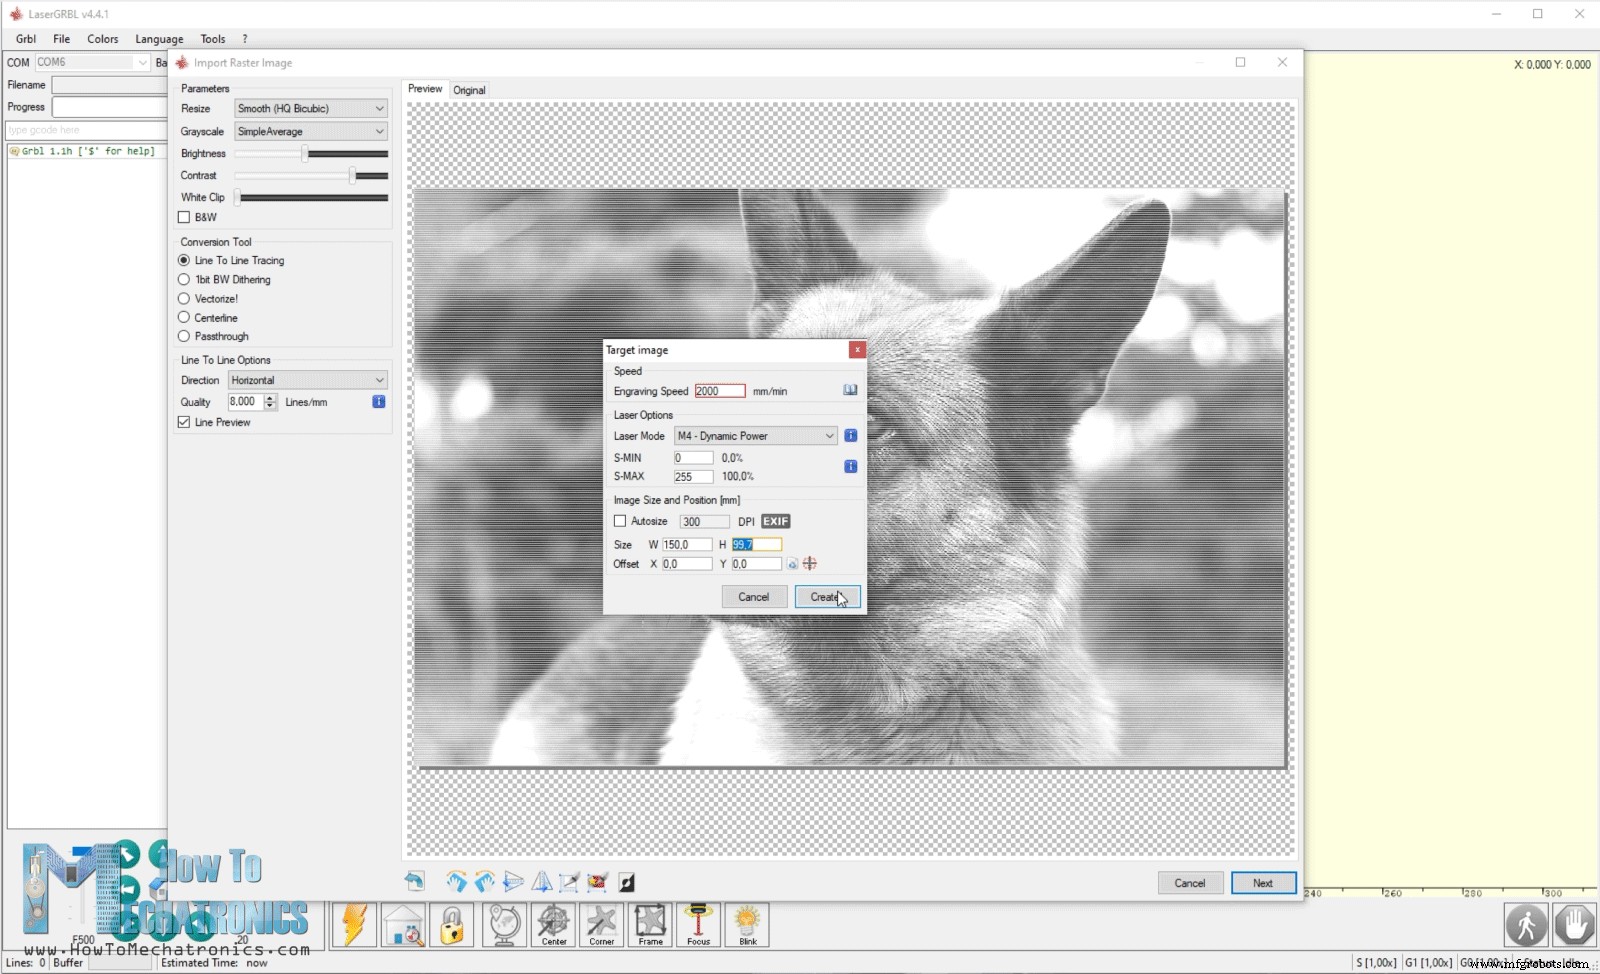
De software genereert nu de G-code. Voordat we starten, gebruiken we de Frame-knop om de graafzone te outline'en, zodat we het werkstuk kunnen positioneren.
Belangrijk: Gebruik laserbeveiligingsbrillen die beschermen tegen UV-licht van de laser – gevaarlijk voor de ogen.
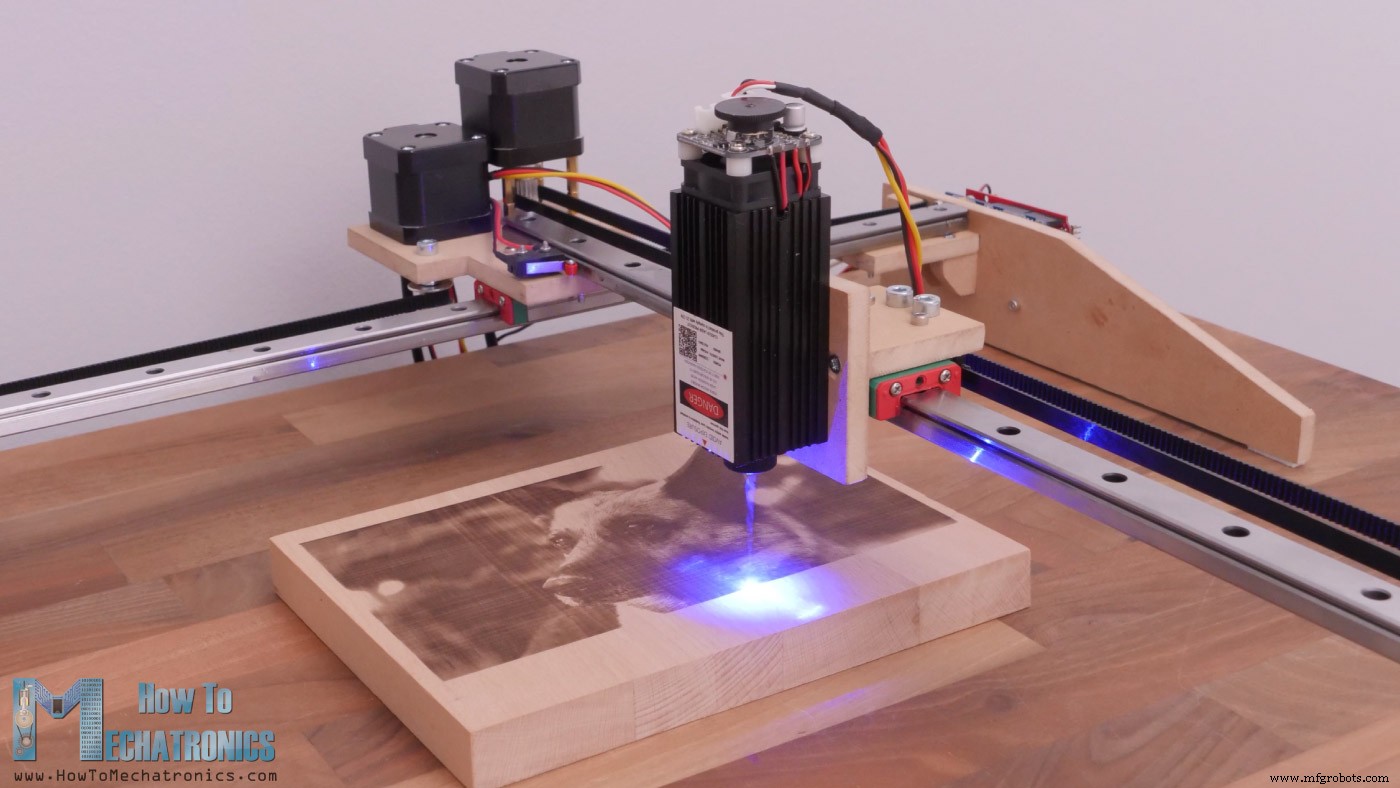
Bij correcte calibratie krijg je mooie graveringen. Voor calibratie kan je deze afbeelding gebruiken met vierkanten van 100% tot 10% transparantie.
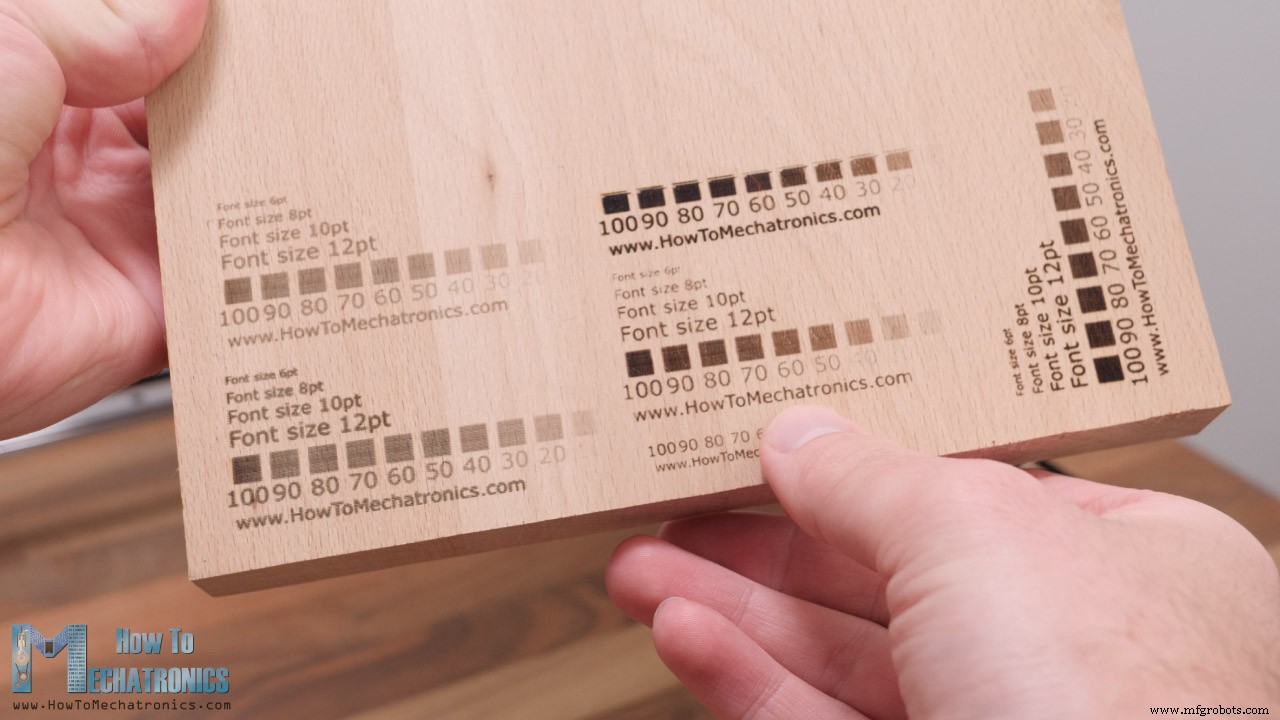
Op basis van het resultaat pas je graversnelheid en PWM-waarde aan.
Download de calibratie-afbeelding hier:
Dat was het voor deze tutorial. Ik hoop dat je ervan hebt geleerd. Vragen? Stel ze in de reacties. En bekijk mijn andere Arduino-projecten.
Productieproces
- Bouw een retro Numitron-klok met Arduino: Eenvoudig, betrouwbaar en energiezuinig
- Top 10 Precisie-onderdelen Geproduceerd door CNC-werktuigmachines
- Essentiële onderdelen van een draaibank: functies en overzicht
- Belangrijkste componenten van CNC-machinesystemen: een uitgebreide gids
- Snel 3D-geprinte Delen Labelen met Graveer-vuller – Een Bewezen, Eenvoudige Methode
- Slimme Strategieën om CNC-Machine Onderdelenkosten Te Verlagen
- Vergelijking van CNC-frezen en lasergraveermachines: Welk hulpmiddel past bij uw precisiebehoeften?
- Waarom Aluminium Het Go-To Materiaal Is Voor CNC-bewerking: Voordelen, Toepassingen en Alternatieven
- Top-Turn S50 hellingbed CNC draaibanken: Precisie bewerking voor lange werkstukken
- Lange werkstukken met precisie draaien met hellingbed CNC draaibanken
- CNC Machines Uitgelegd: Typen, Componenten en Belangrijkste Voordelen