



Bouw een DIY SCARA-robot met Arduino – Stap-voor-stap Handleiding
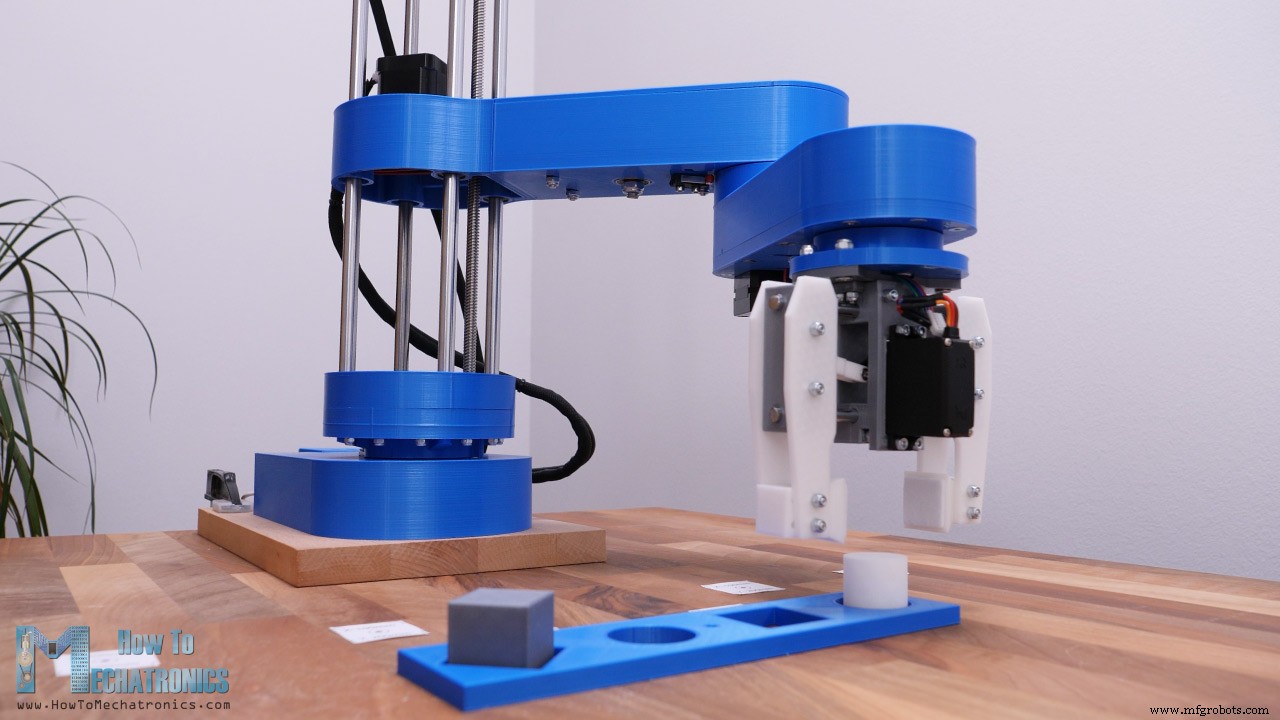
In deze tutorial leren we een Arduino-gebaseerde SCARA-robot bouwen. Ik toon het volledige proces: van ontwerp tot het ontwikkelen van een eigen Grafische Gebruikersinterface (GUI) voor besturing.
Bekijk de video of lees de handleiding hieronder.
Overzicht
De robot heeft 4 vrijheidsgraden, aangedreven door 4 NEMA 17 stappenmotoren. Extra: een kleine servomotor voor de eind-effector (hier: gripper). De 'hersenen': Arduino UNO met CNC-shield en vier A4988 stappenstuurdrivers.
Met de Processing development environment maakte ik een GUI met zowel Forward als Inverse Kinematics besturing.
- Forward Kinematics: handmatig elk robotgewricht bewegen voor gewenste positie. Linker sliders stellen gewrichtshoeken in. Eindpositie (X, Y, Z) wordt berekend en rechts getoond.
- Inverse Kinematics: gewenste eind-effector positie instellen → programma berekent automatisch gewrichtshoeken om die positie te bereiken.
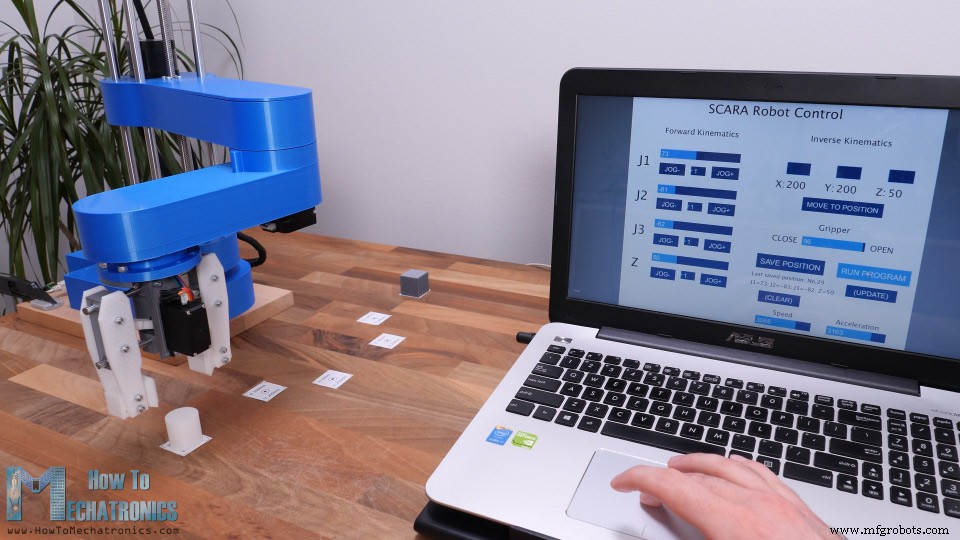
Het programma combineert beide methoden op één scherm. Gewrichtshoeken en X/Y/Z-waarden zijn gekoppeld en altijd zichtbaar.
De robot kan ook automatisch werken. Met "Save"-knop slaan we elke beweging/positie op. "Run"-knop → robot voert opgeslagen bewegingen in lus uit (eerste tot laatste, herhaald). Snelheid en versnelling instelbaar via GUI.
SCARA-robot 3D-model
Eerst een blik op het 3D-model.
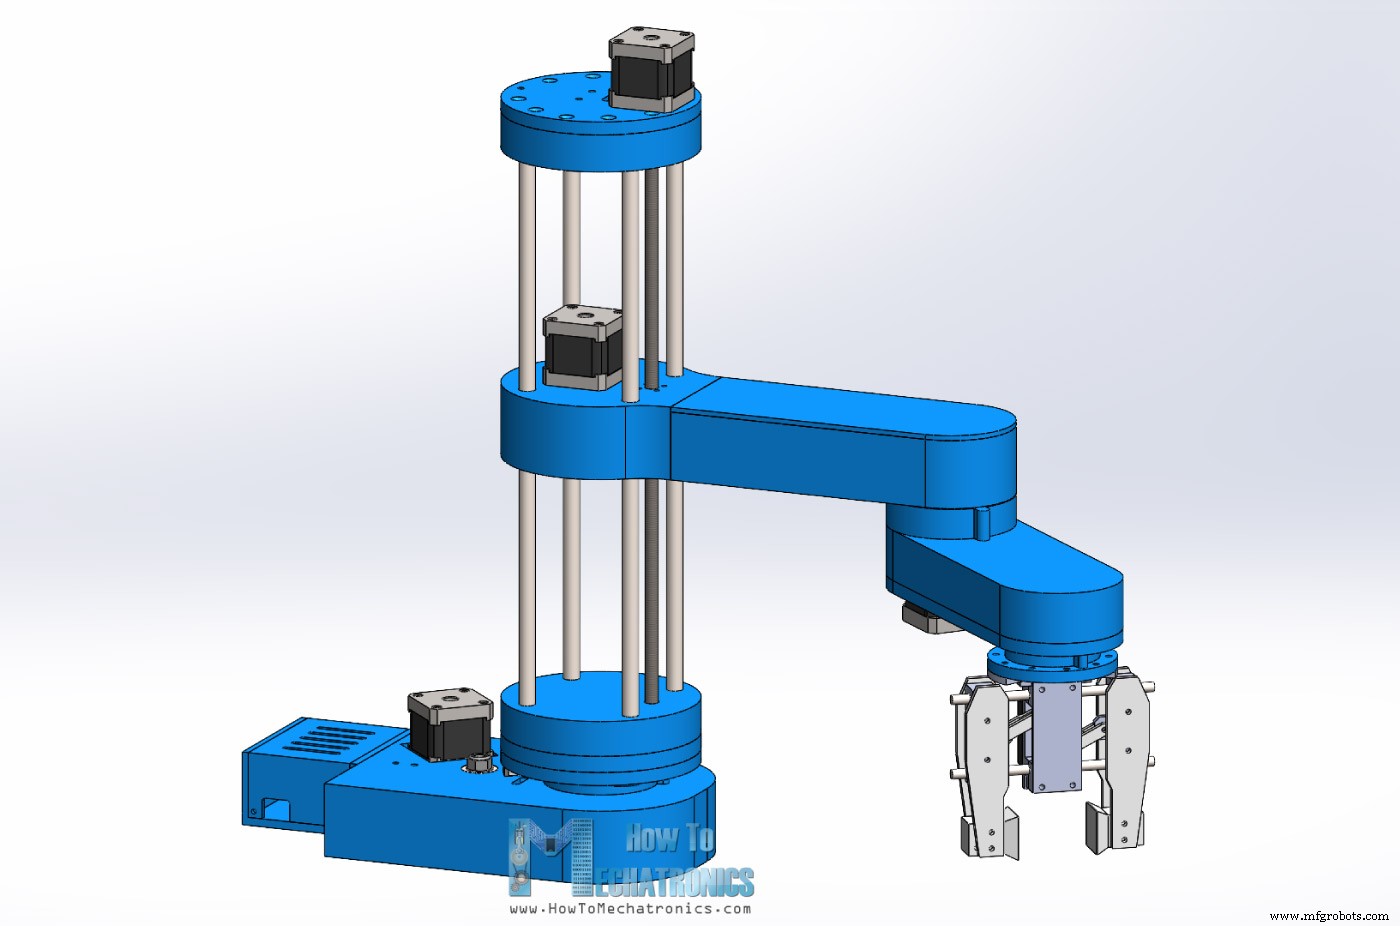
Ontworpen met 3DEXPERIENCE SOLIDWORKS (sponsor).
3DEXPERIENCE SOLIDWORKS = SOLIDWORKS met cloud-capaciteiten via 3DEXPERIENCE-platform. Alles via cloud: jij/team altijd en overal toegang tot data/modellen. Platform bevat productiviteits- en management-apps.
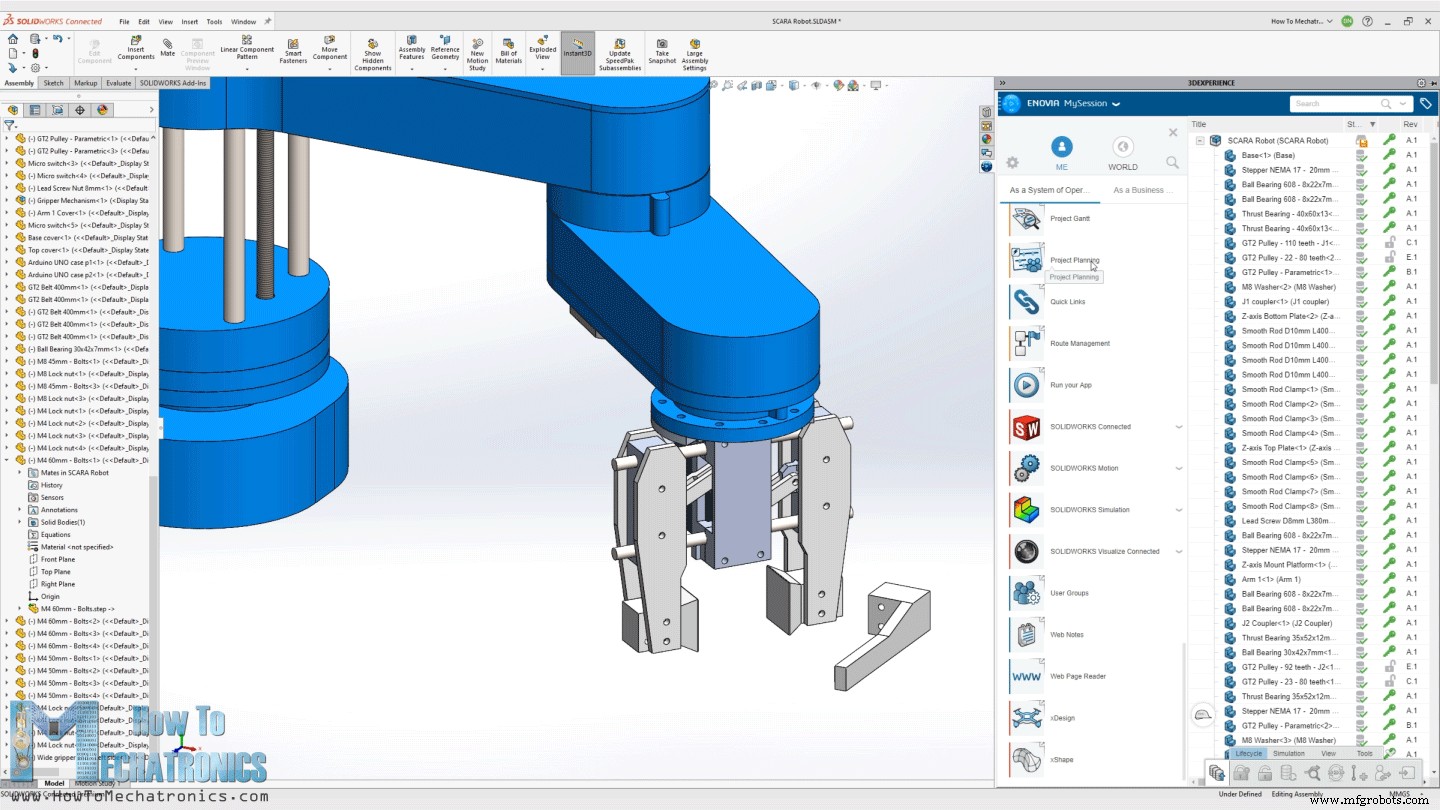
Voorbeelden: Project Planner (taken, deadlines, voortgang), 3D Markup app (modellen bekijken/annoteren op elk apparaat). Ook SOLIDWORKS xDesign: cloud-based 3D-modeler in browser, standalone of gecombineerd met SolidWorks.
Dank aan SolidWorks voor sponsoring. Meer info: Probeer 3DEXPERIENCE gratis | Meer over 3DEXPERIENCE SOLIDWORKS
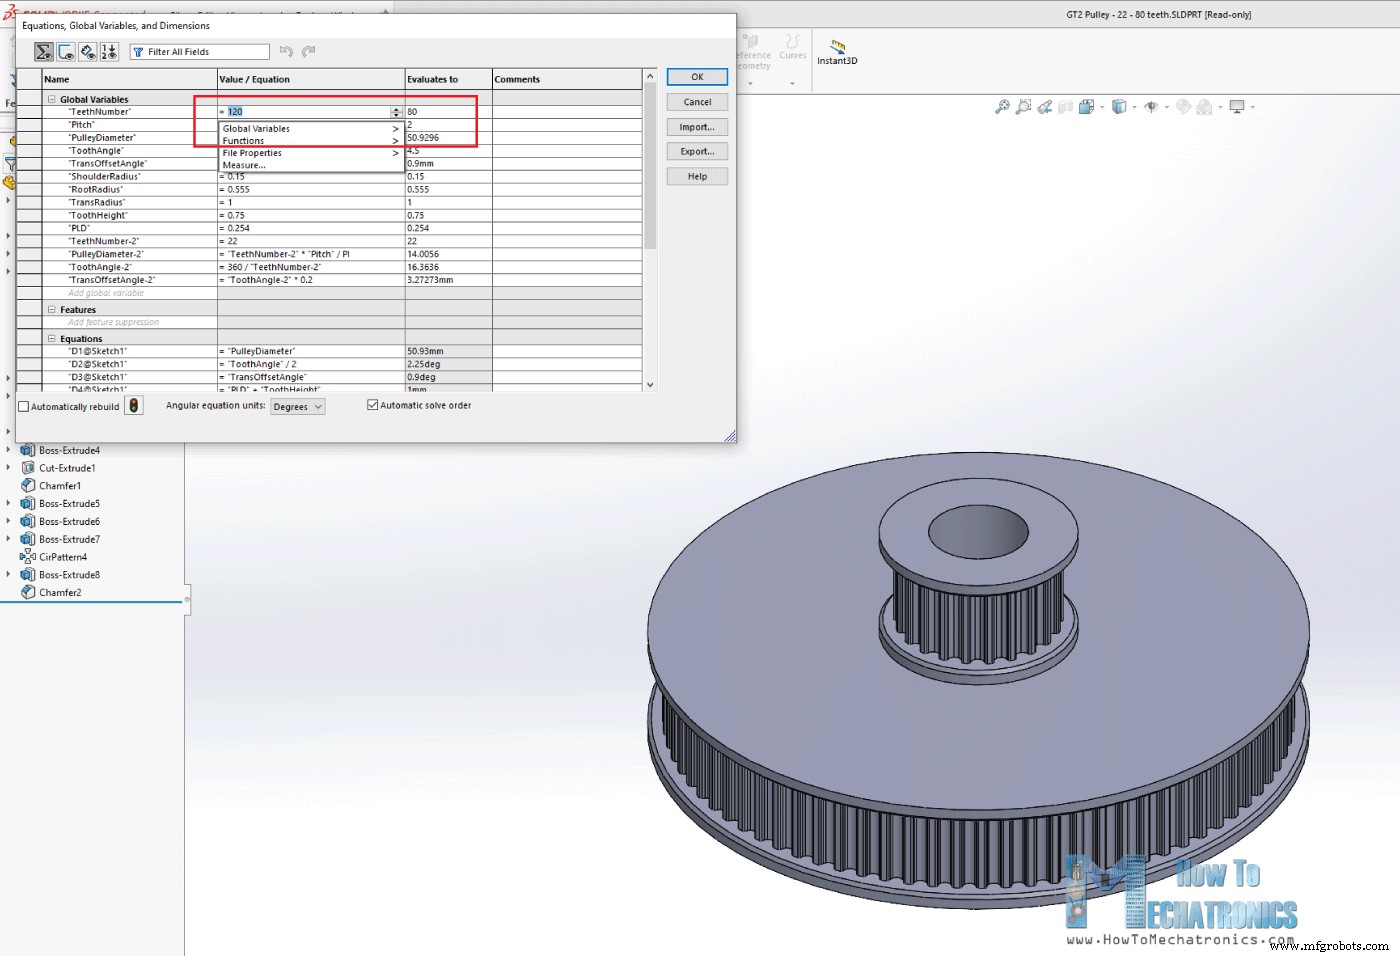
Terug naar het model. Mijn doel: zoveel mogelijk onderdelen 3D-printbaar. Alles wat je ziet kan geprint worden, zelfs op kleinere printbeds. GT2-katrollen ook 3D-printbaar. Parametrisch ontworpen: eenvoudig aanpasbaar (aantal tanden wijzigen → afmetingen updaten automatisch).
Eerste gewricht: 20:1 versnellingverlaging in twee trappen met custom katrollen. Twee GT2-riemen (gesloten lus, 200 mm en 300 mm). Gewichten: twee druklagers + één radiaallager.
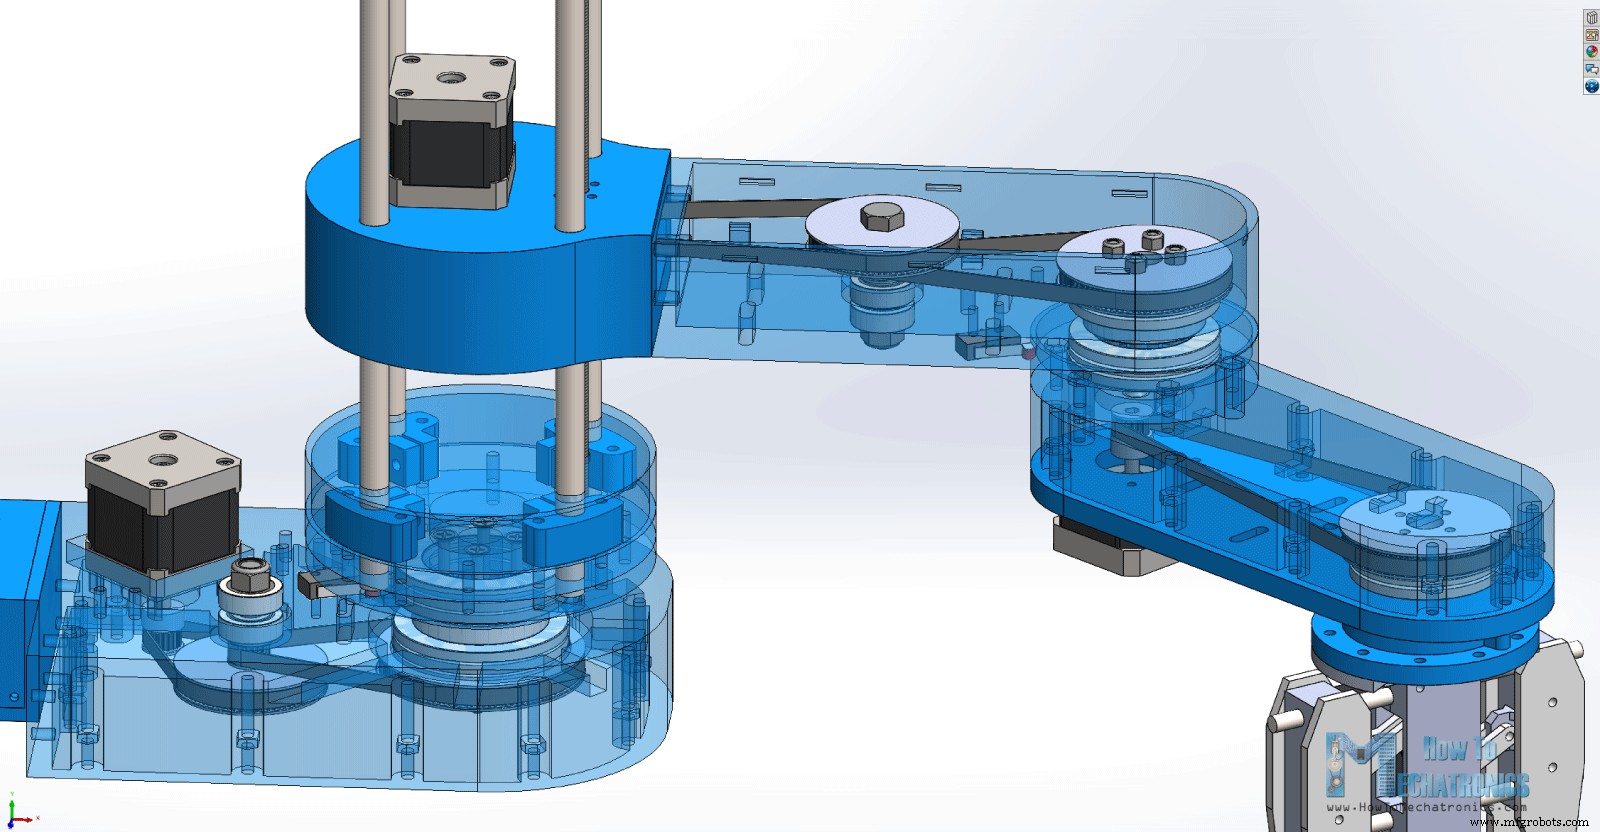
Tweede gewricht: 16:1 (zelfde manier). Derde gewricht: 4:1 (één trap). Gewichten zijn hol → draden van motors/eindschakelaars doorvoeren. Voor elke riem: sleuven voor spankatrollen.
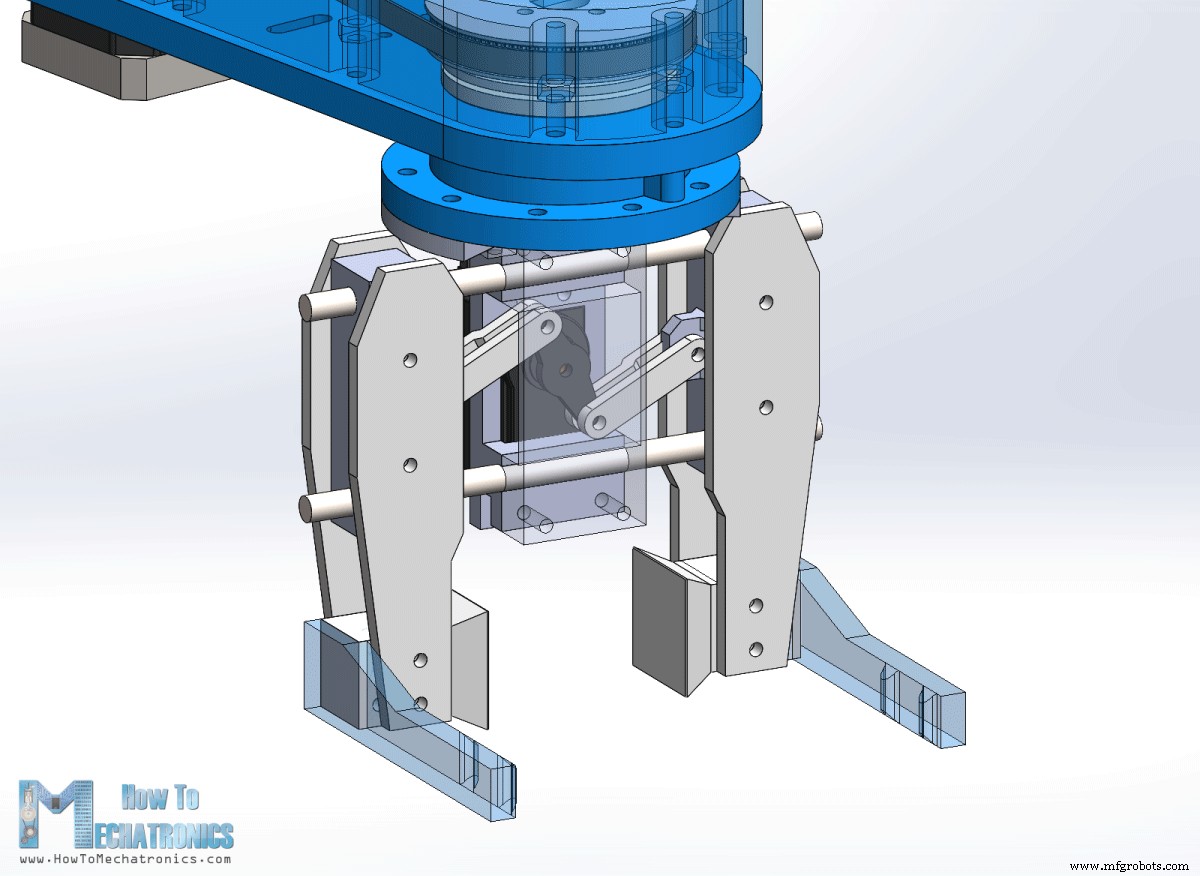
Gripper: MG996R servomotor. Gripper-einden makkelijk wisselbaar voor andere greepgroottes. Z-as: 8 mm spindel, arm-assemblage glijdt op vier 10 mm gladde staven met lineaire kogellagers. Hoogte robot hangt af van staaf-lengte (hier 40 cm). Spindel 2 cm korter voor passendheid, of Z-motor 2 cm hoger met spacer-moeren.
3D-model vinden, downloaden, bekijken op Thangs:
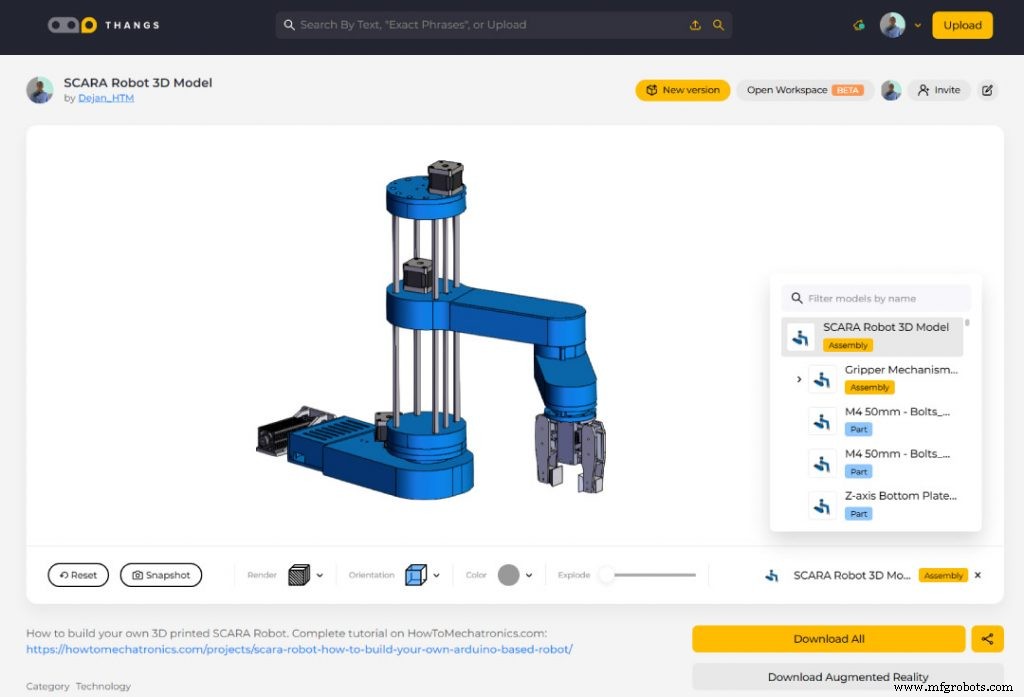
Download assemblage-3D-model op Thangs.
STL-bestanden voor 3D-printen:
3D-printen van Robotonderdelen
Alle onderdelen geprint op mijn Creality CR-10 (goede, betaalbare printer). Onderdelen passen op kleinere printers (bijv. Ender 3).
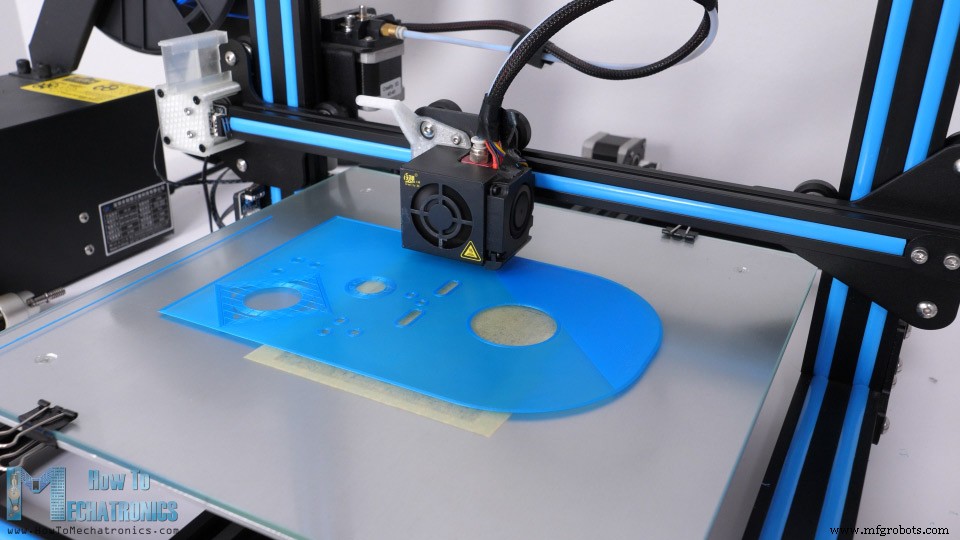
Meeste onderdelen: PLA+ (blauw) en normaal PLA (katrollen, gripper). ~120 uur printen bij 60 mm/s. Basis was grootste deel (~32 uur). Hogere printsnelheid = sneller klaar.
Zie ook: Beste 3D-printers voor Beginners en Makers [2021 Update]
Alle 3D-geprinte onderdelen:
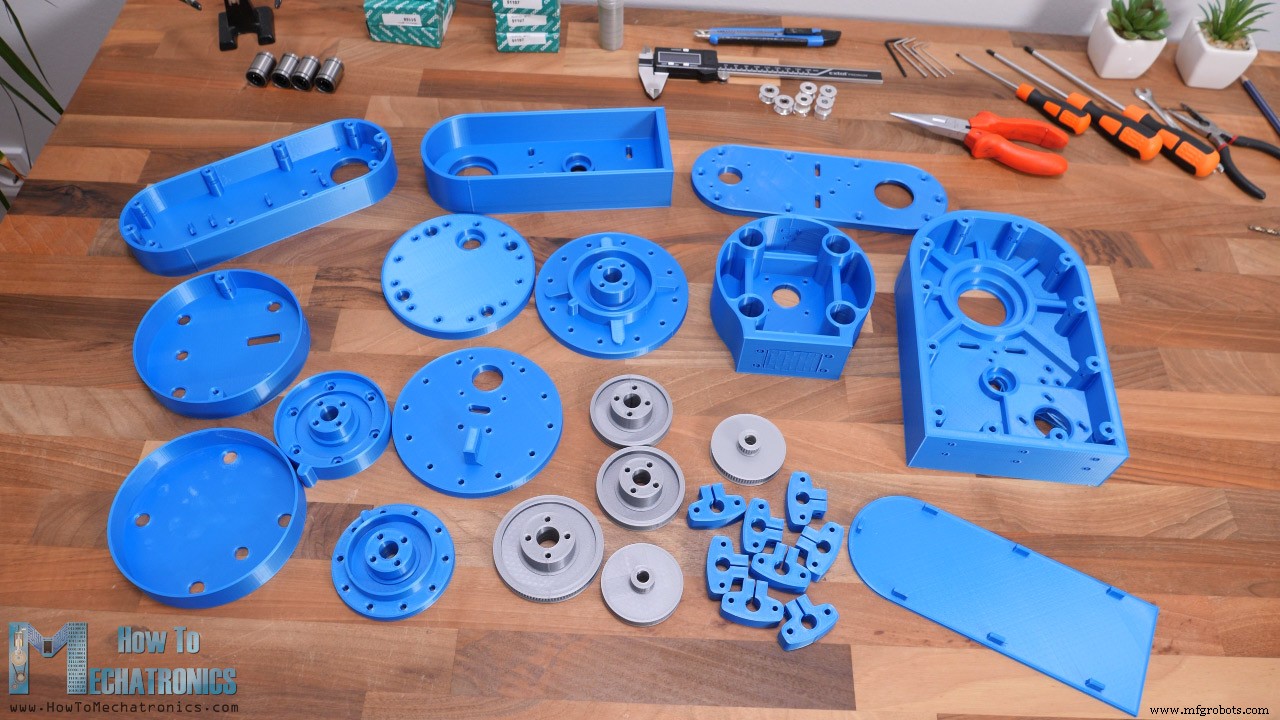
Let op: Allemaal met Horizontal Expansion –0,1 mm in slicer. Zorgt voor nauwkeurigere afmetingen, betere pasvorm met lagers/staven/bouten.
De Robot Monteren
Onderdelenlijst mechanische assemblage. Elektronica-lijst in schema-deel.
- 4× Gladde staaf – 10 mm 400 mm……… Amazon / Banggood / AliExpress
- 1× Spindel – 8 mm 400 mm ………………… Amazon / Banggood / AliExpress
- 4× Lineaire lagers 10 mm …………………..……. Amazon / Banggood / AliExpress
- 1× Druklager 40×60×13 mm …..… Amazon / AliExpress
- 2× Druklager 35×52×12 mm …..… Amazon / AliExpress
- 5× Radiaal lager 8×22×7 mm ……………. Amazon / Banggood / AliExpress
- Diverse M3, M4, M5 bouten en moeren
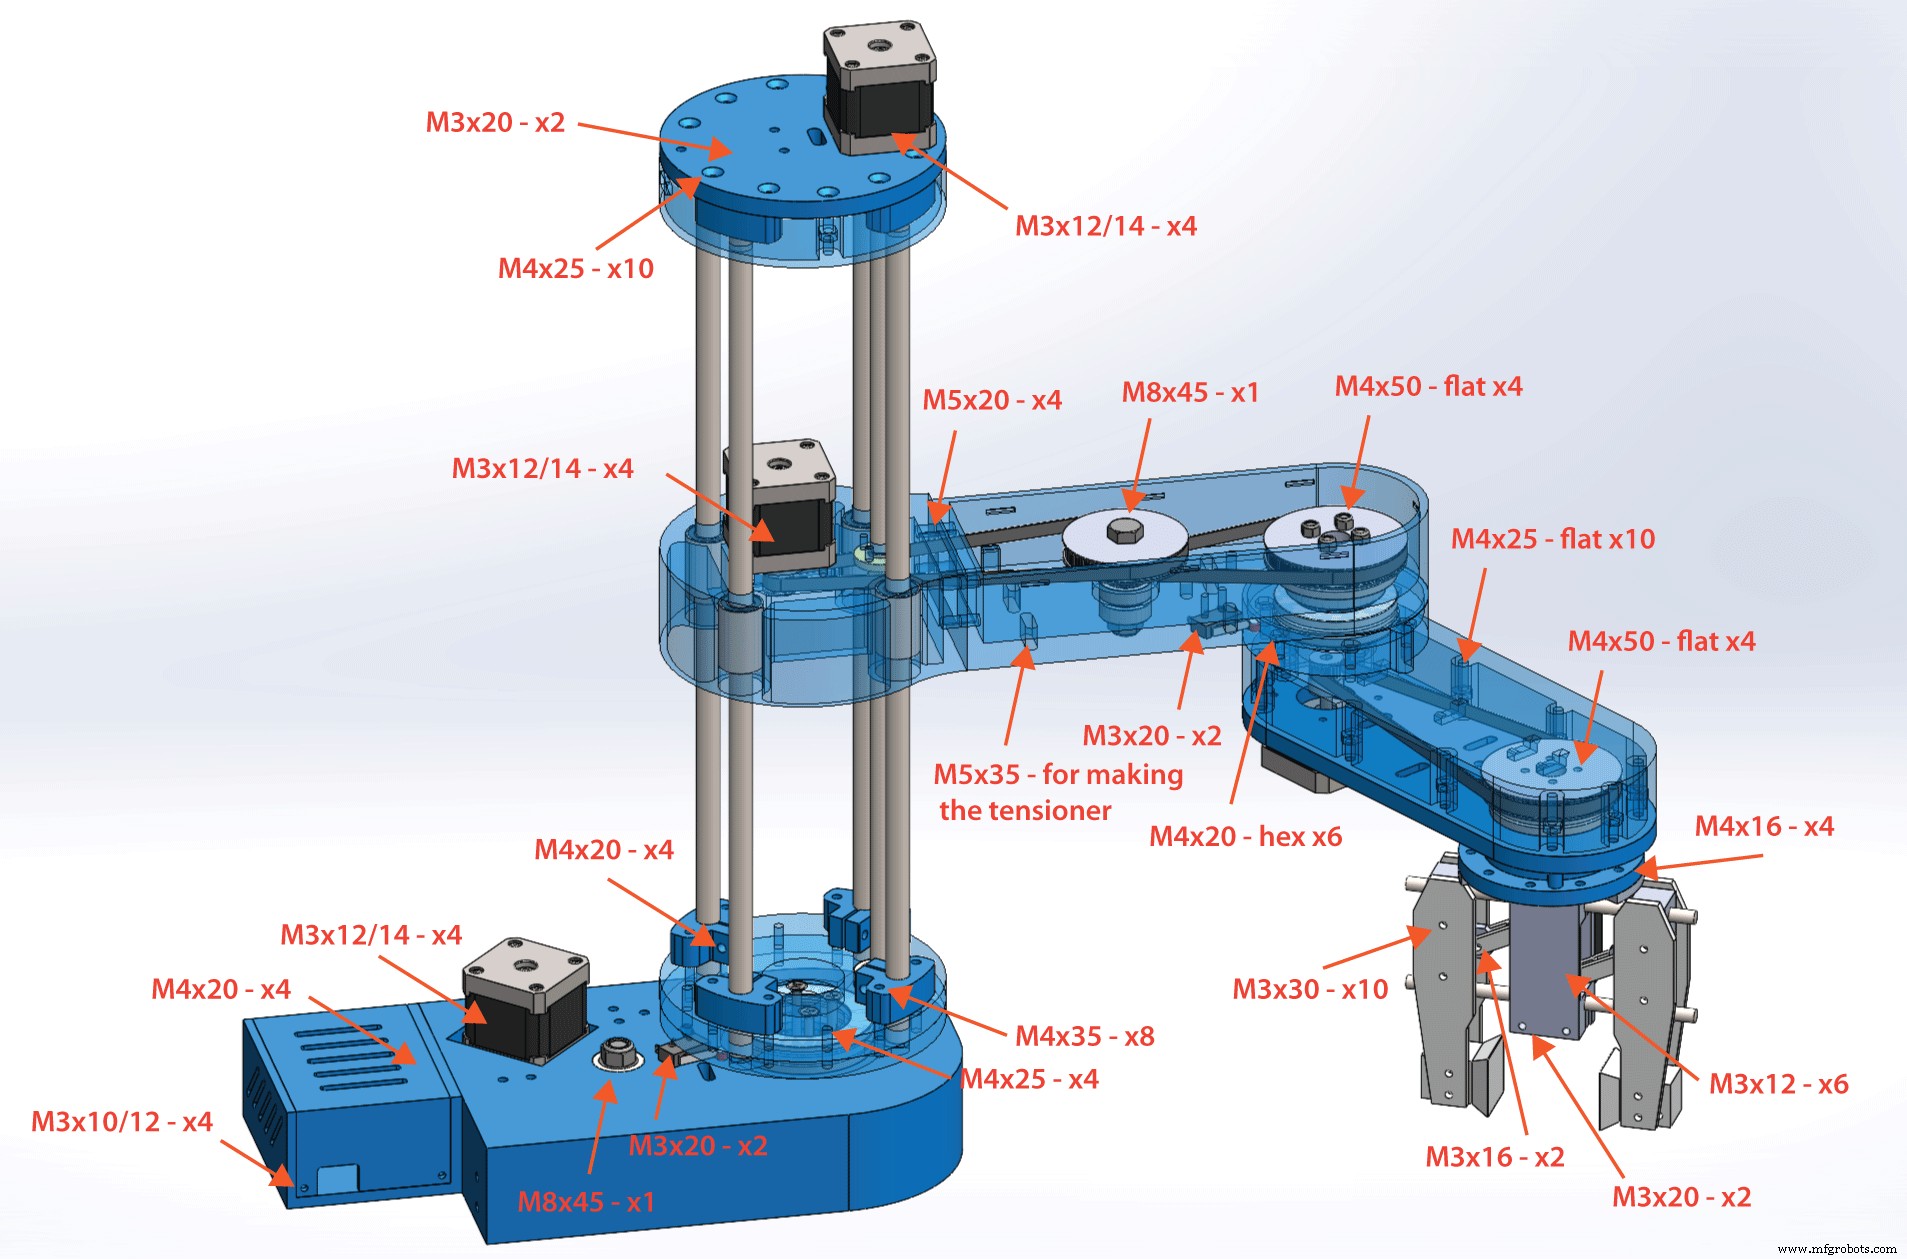
Benodigde boutmaten:
Basis en Eerste Gewricht
Start met basis. Eerst radiaal lager (35 mm binnen, 47 mm buiten) plaatsen.
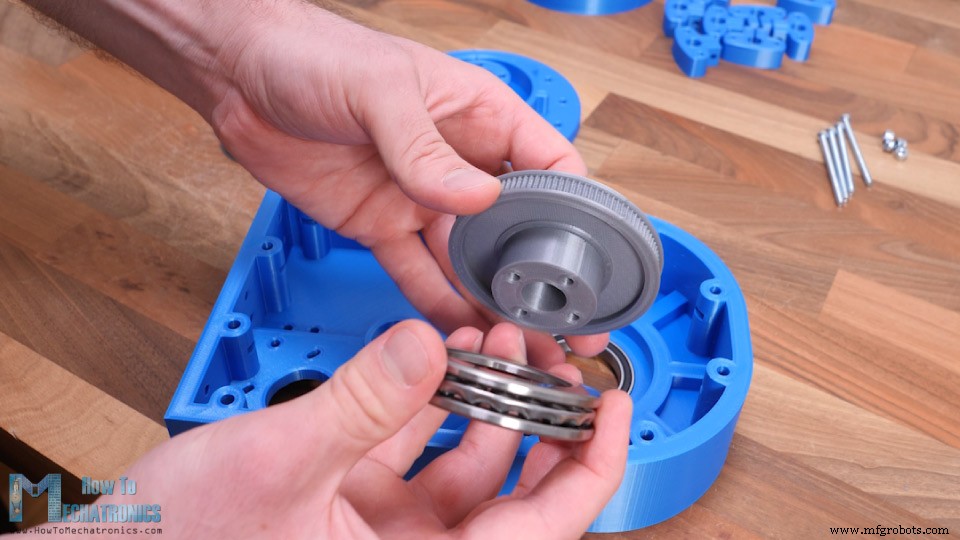
Daarna eerste druklager (40×60 mm) – zit tussen katrol en basis.
Andere kant basis: tweede druklager (dezelfde) met gewrichtskoppeling.
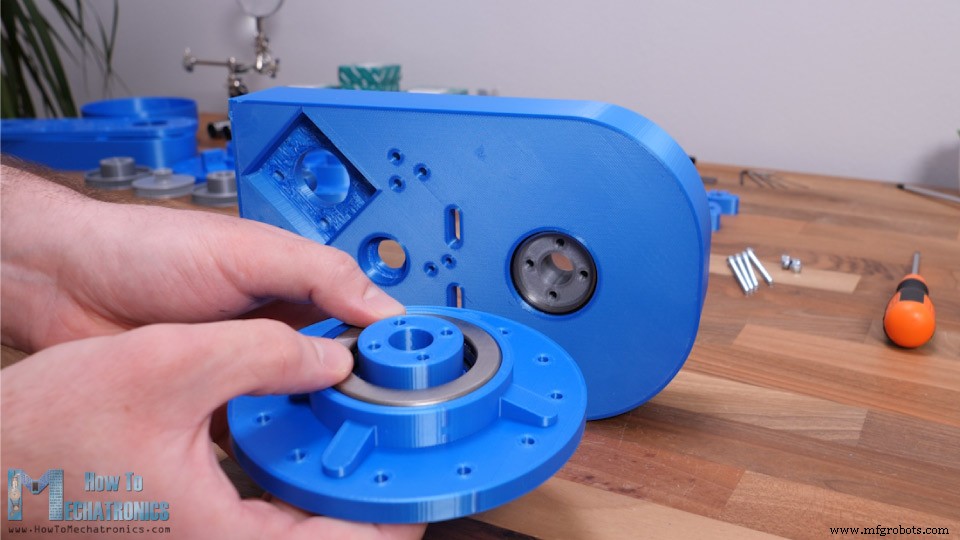
Katrol en bovenstuk koppelen met vier M4-bouten (55 mm). Zelfvergrendelende moeren, adequaat aandraaien: gewricht stevig maar vrij draaiend.
Middelste katrol installeren. Gekoppeld met gewrichtskatrol via 300 mm GT2-riem. Twee 608 lagers (boven/onder basis). M8-bout (45 mm), ring, zelfvergrendelende moer voor bevestiging.
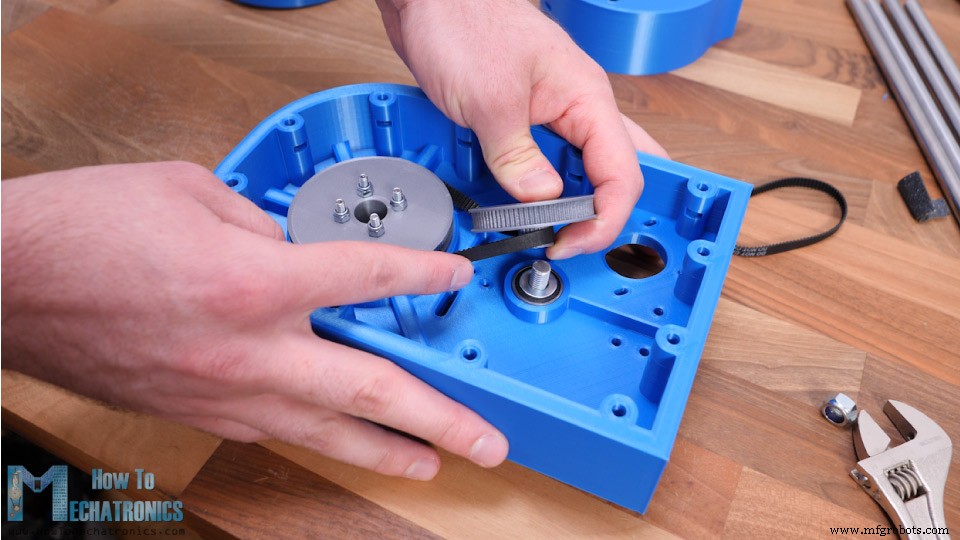
Stappenmotor voor dit gewricht. Gekoppeld met middelste katrol via 200 mm riem. Bevestiging: vier M3-bouten.
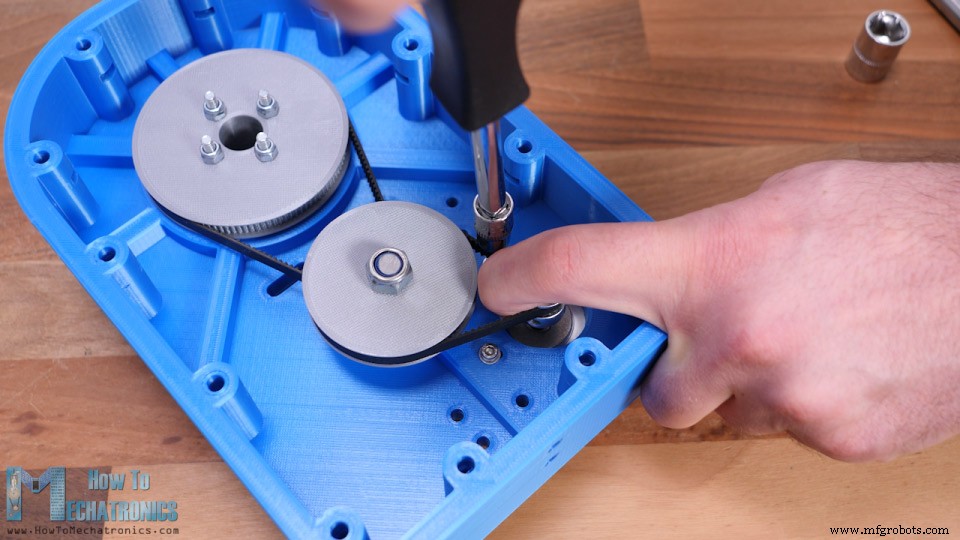
Voor aandraaien: riem zoveen mogelijk spannen. Let op: Ik vervangde de M8-bout voor middelste katrol met kop onderaan zodat het in de basis past.
Check of riemen strak genoeg. Zo niet: spankatrollen gebruiken. Ik gebruik 35 mm M5-bout en moeren voor spankatrol.
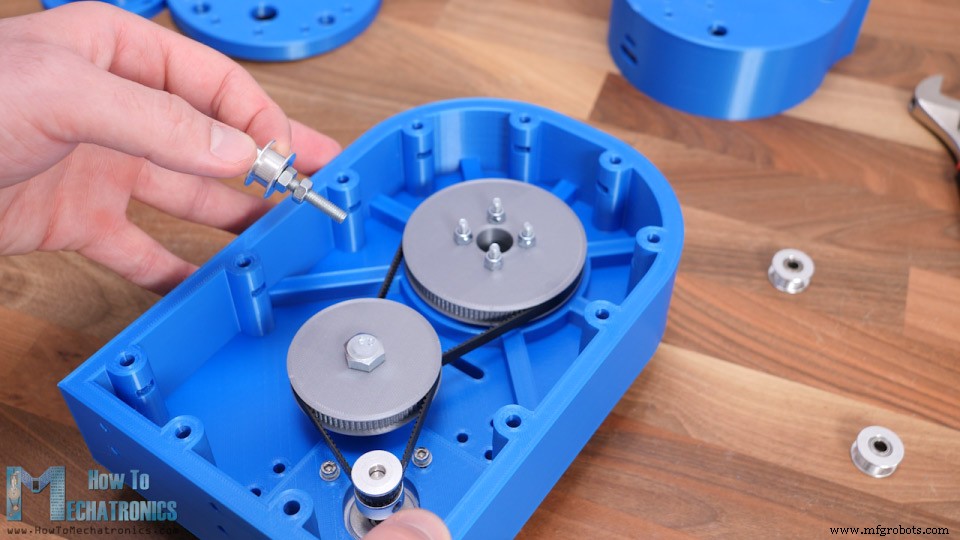
Bevestigbaar aan sleuven aan beide kanten riem → riem zo strak mogelijk. Ik spande aan beide kanten. Eerste gewricht klaar.
Eindschakelaar voor dit gewricht installeren. Draden al gesoldeerd voordat bevestiging (te krap na). 20 mm M3-bout + moer.
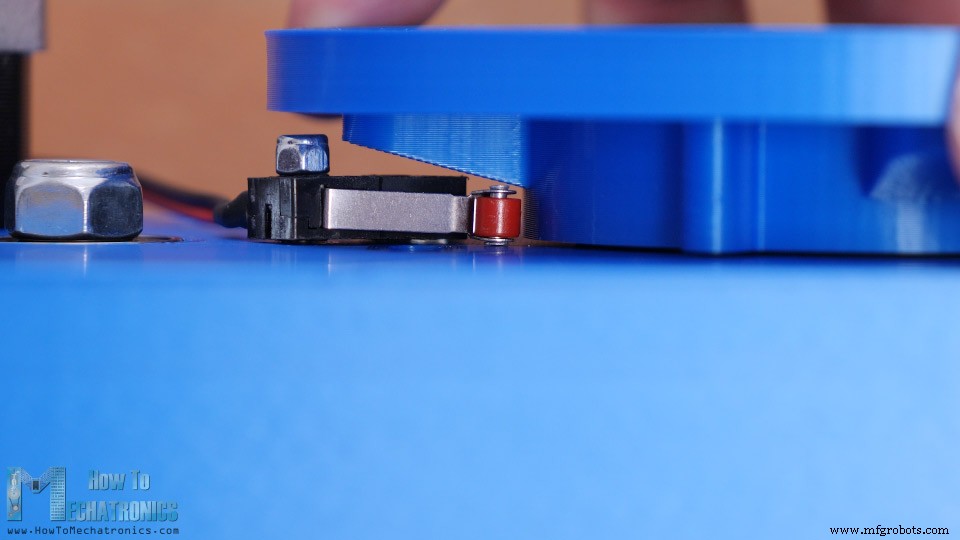
Gewrichtskoppeling passeert dicht bij schakelaar → maar één bout gebruikt. Andere gat: kortere bout, onderaan gelijmd. Schakelaar veilig genoeg.
Z-as en Eerste Arm
Op gewrichtskoppeling: Z-as onderplaat bevestigen.
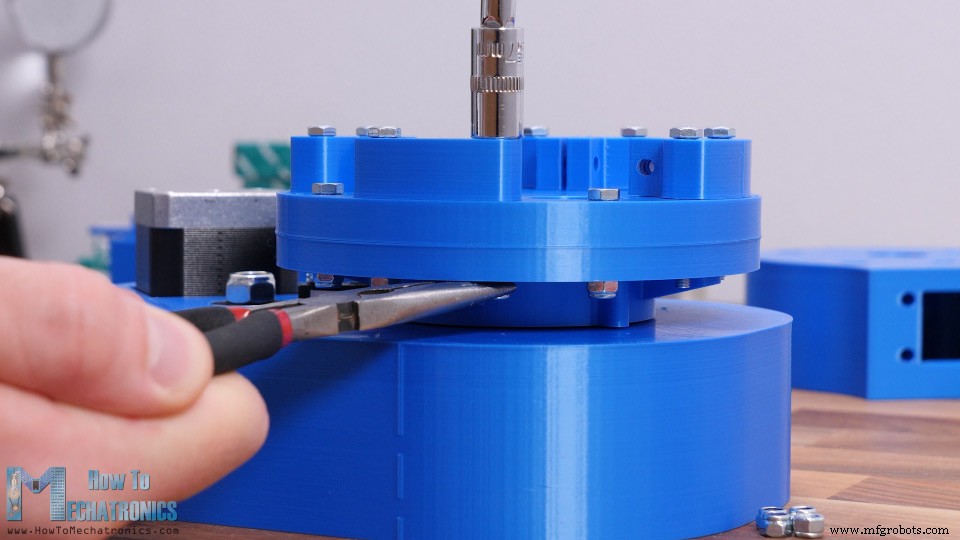
Erboven: vier klemmen voor gladde staven. Staven plaatsen (strak, tot aan gewrichtskoppeling). Vastklemmen met M4-bouten/moeren.
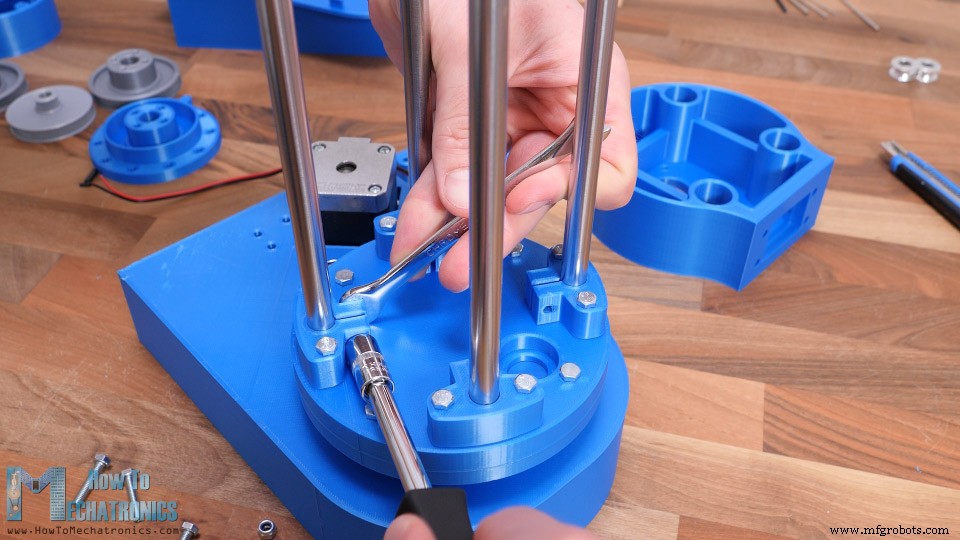
Lager voor spindel plaatsen. Afsluiten met simpel deksel (nettere uitstraling).
Eerste arm: twee delen bebolt. Eerste deel: lineaire lagers (glijden over staven). Inplaatsen kan lastig zijn (strake pasvorm).
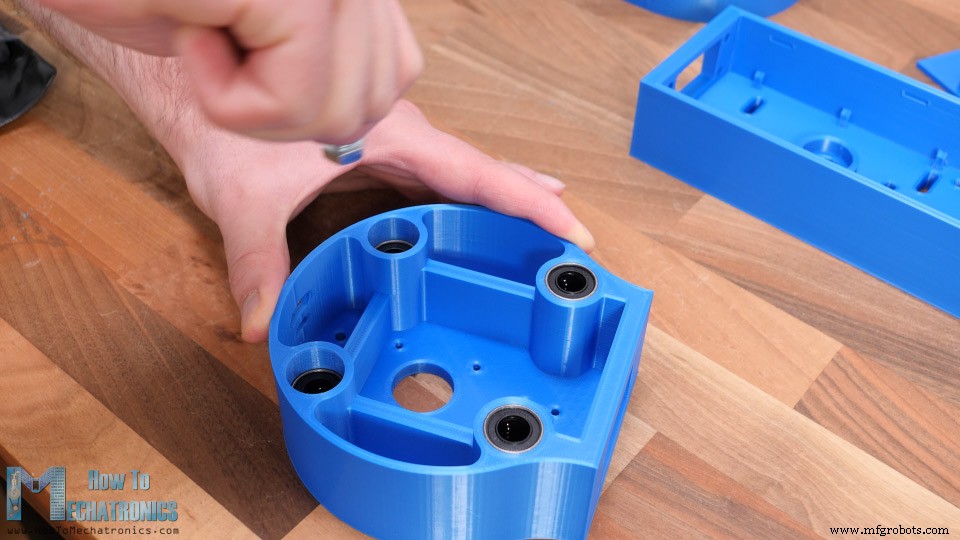
Afhankelijk van printer-nauwkeurigheid. Gebruik Horizontal Expansion bij printen en pas aan. In mijn geval: twee lagers niet volledig naar beneden, maar geen groot probleem.
Twee armdelen koppelen: vier M5-bouten (25 mm).
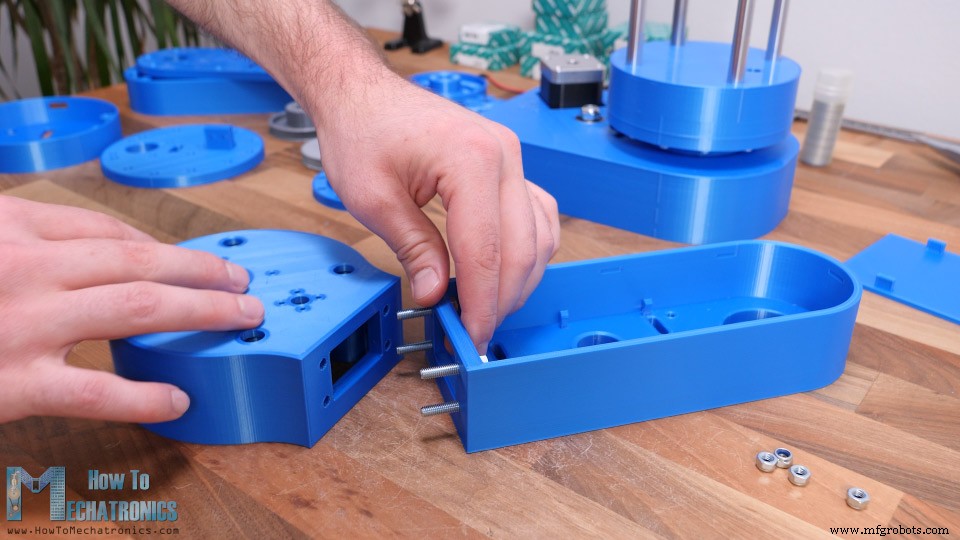
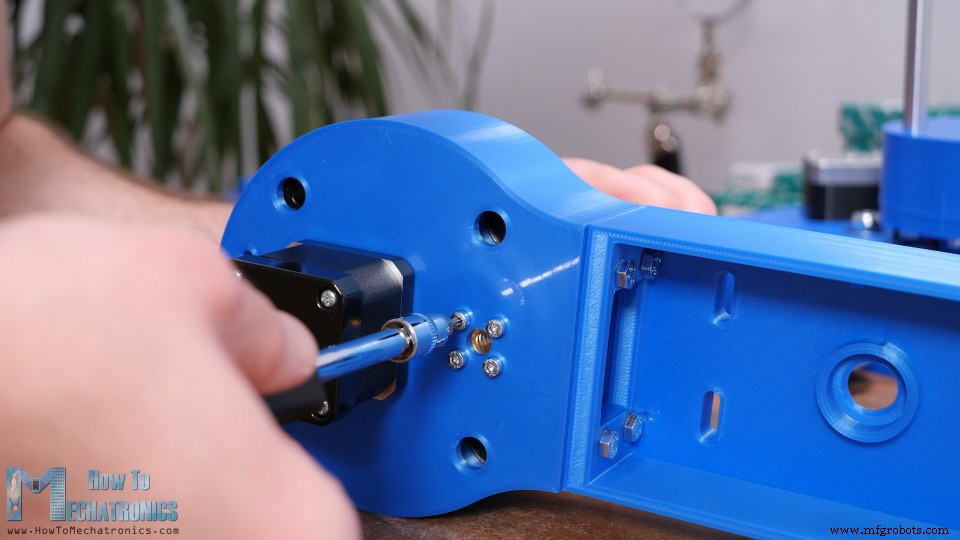
Tweede stappenmotor installeren. 3D-geprinte GT2-katrol (20 tanden, parametrisch ontwerp – werkt goed). Spindelmot inplaatsen.
Riemen en katrollen voor tweede gewricht: één 400 mm, één 300 mm. Procedere zoals eerste gewricht.
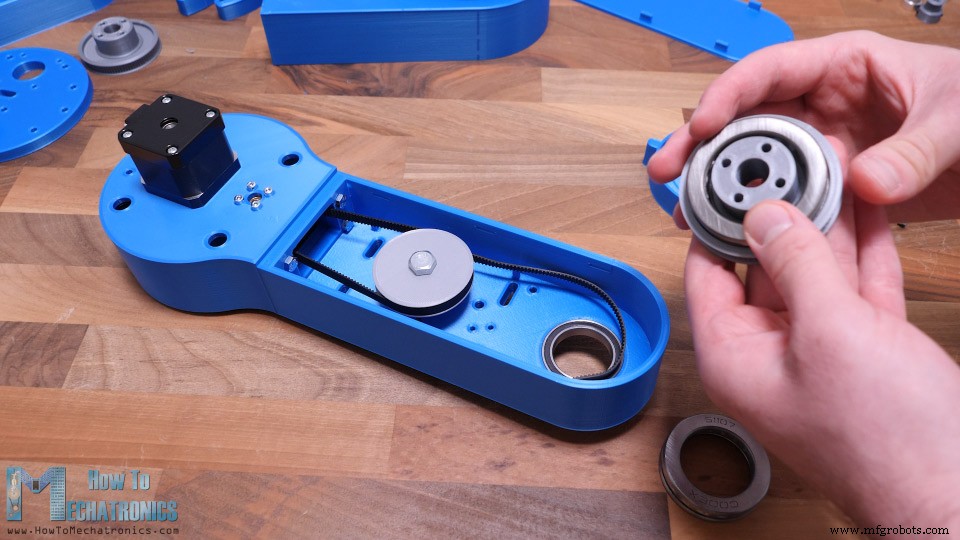
Tweede en derde gewricht: kleinere lagers. Radiaal: 30×42 mm. Druk: 35×52 mm.
Voor tweede gewrichtskoppeling: zes M4-bouten (20 mm) in zeshoekgaten plaatsen.
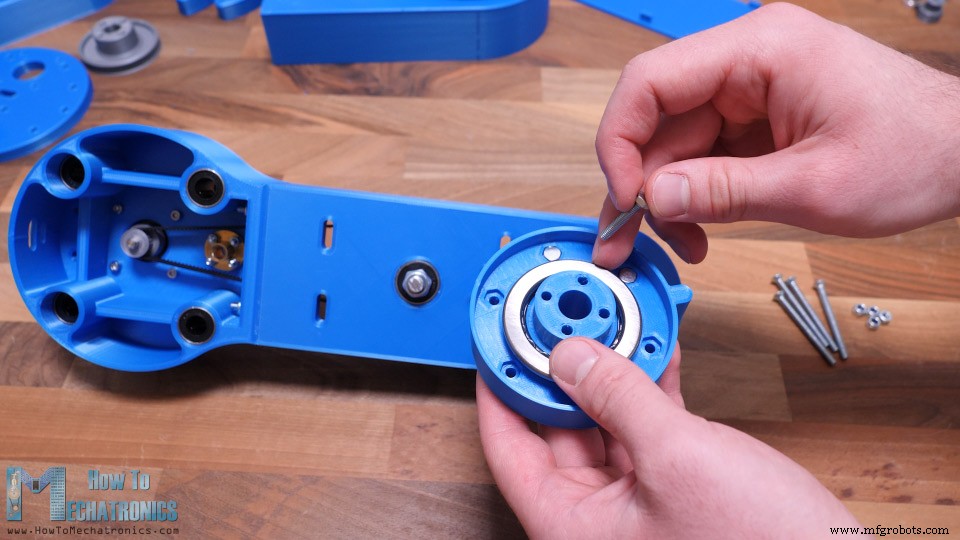
Dienen voor bevestiging tweede arm. Riemspanning: idler-katrollen (zoals eerder). Tweede eindschakelaar bevestigen → arm 1 assemblage klaar.
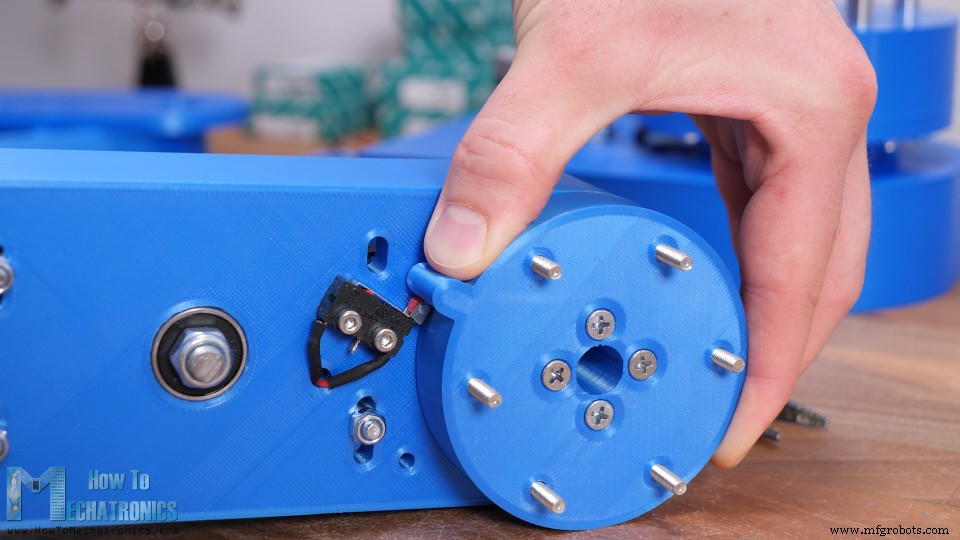
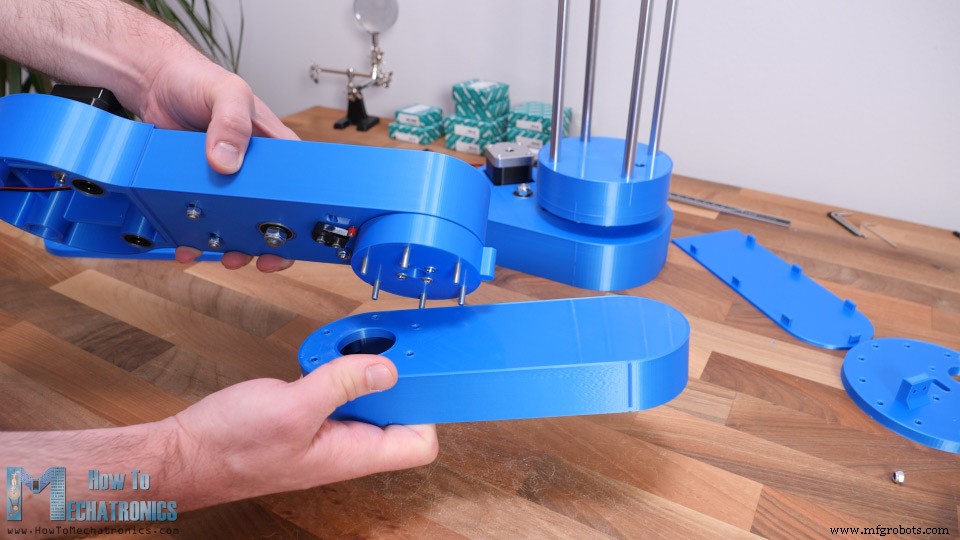
Tweede arm aan gewrichtskoppeling bevestigen: bouten in koppeling (eerder geplaatst) voor bovenste deel tweede arm.
Nu backlash testen. Verwachtte iets door riemen, maar veel meer speel tussen gewrichtsdelen. Oorzaak: gatgaten iets groter dan bouten. Oplossing: strakkere pasvorm bout-gat.
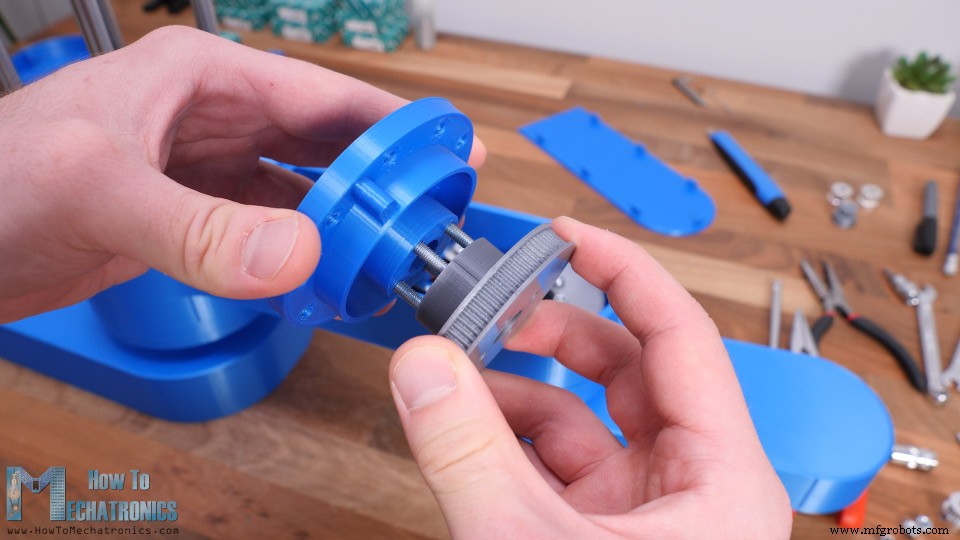
In mijn geval: gaten uitgeboord tot 4,5 mm, M5-bouten gebruikt ipv M4. 3D-model geüpdatet: gaten 3,5 mm → M4-bouten werken. Ook eerste gewricht gecorrigeerd. Speel nu bijna weg (behalve riem-backlash).
Tweede Arm en Eind-effector
Tweede arm: eerst stappenmotor voor derde gewricht.
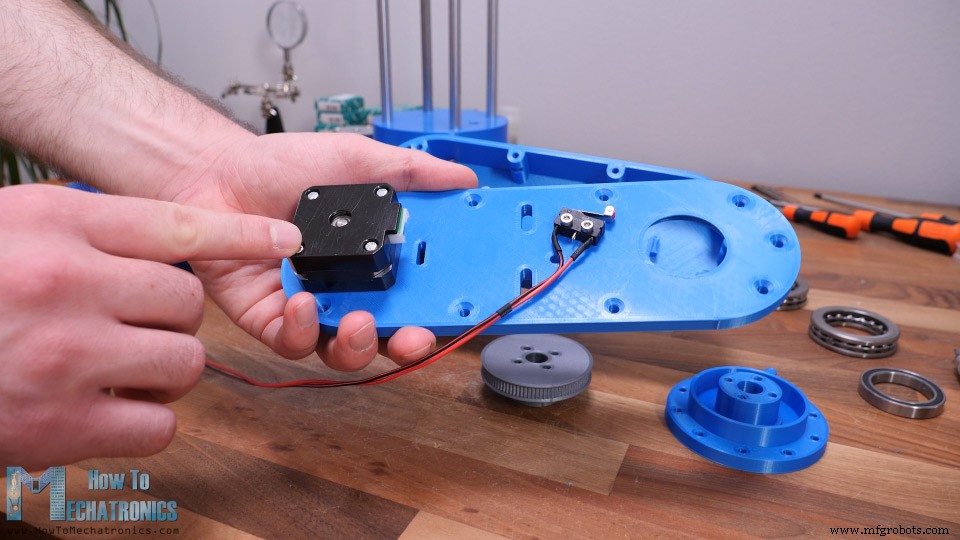
Kleinere stappenmotor (lichter arm). Nog steeds NEMA 17, maar 24 cm lengte.
Zelfde procedure riemen/katrol derde gewricht, maar enkelvoudige reductie (400 mm riem). Voor bevestiging onderdeel aan bovendeel: motor en eindschakelaar aansluiten, draden door tweede gewricht voeren.
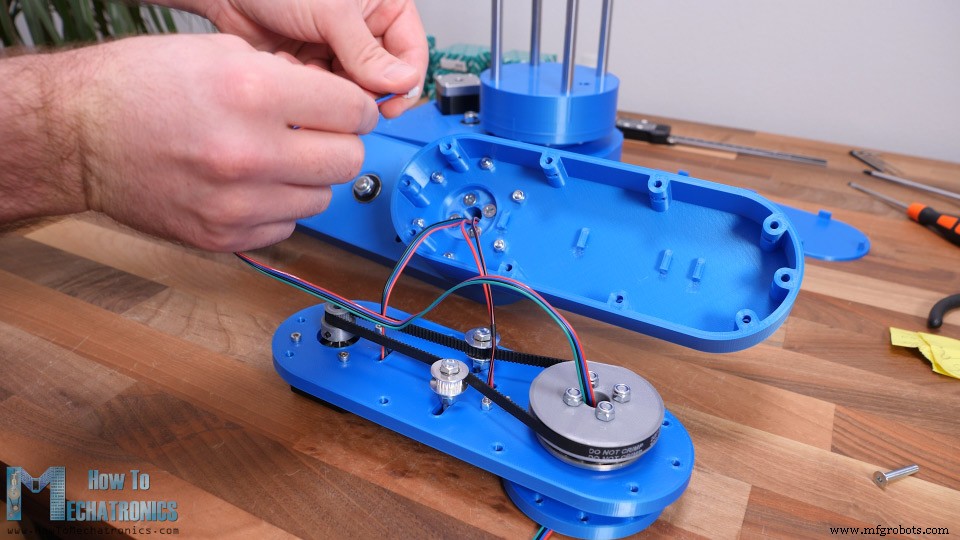
Ook draden voor eind-effector doorvoeren. Ik gebruikte 4-dradige kabel van stappenmotor (servo gripper heeft 3 draden).
M4-moeren in sleuven bovenarm voor bevestiging onderdeel.
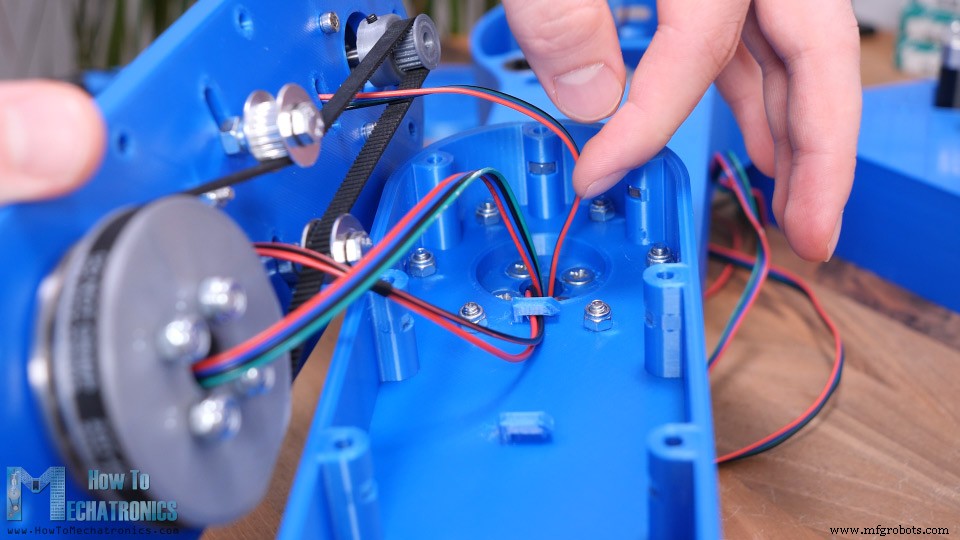
Voor samengevoegen: draden onder haken leggen (weg van bewegende delen).
Draden uit tweede gewricht kunnen vastzitten in moeren op katrol → simpele draadhoudertje gemaakt.
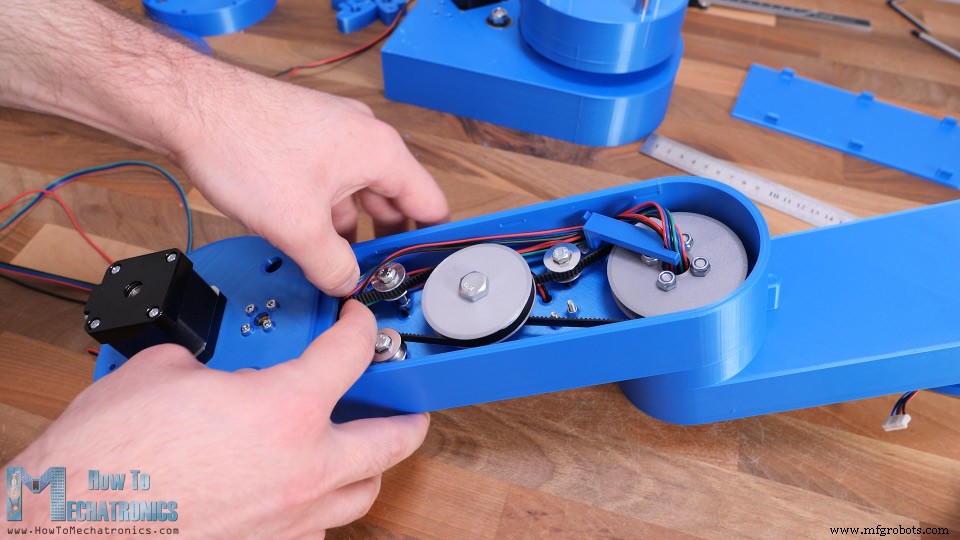
Draden aan één kant arm rangschikken (geen contact bewegende delen). Tenslotte: deksel eerste arm (snap-fit).
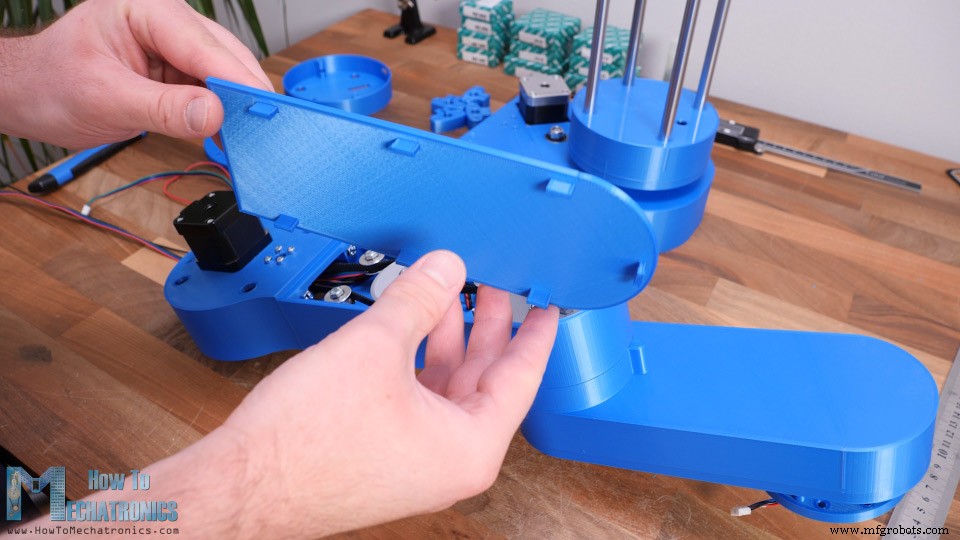
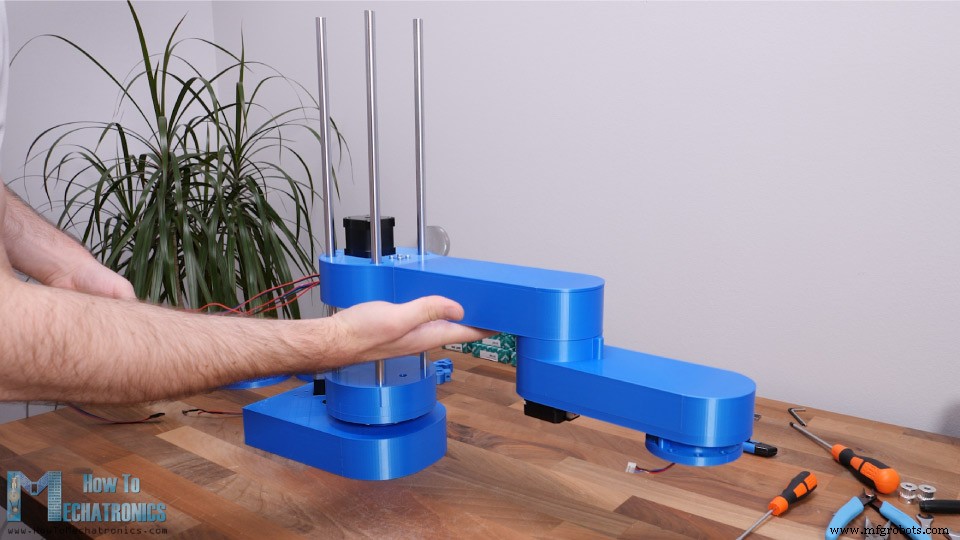
Robotarmen assemblage klaar. Hele assemblage op Z-as staven schuiven.
Z-as bovenplaat voorbereiden: eindschakelaar Z-as, vier klemmen bevestigen.
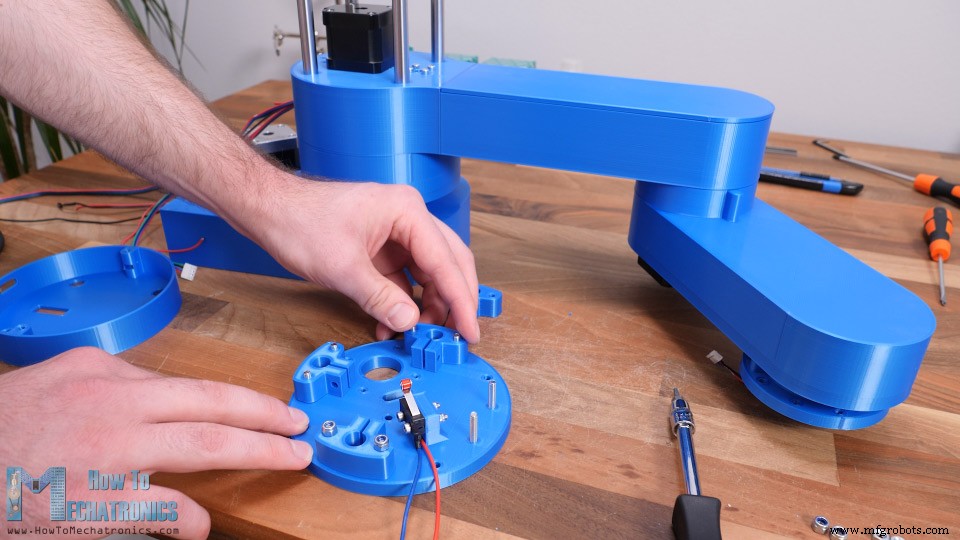
Voor plaat plaatsen: eerst simpel deksel (zoals onder) voor klemmen/bouten/eindschakelaar. Dan plaat op staven klemmen.
Spindel plaatsen. Mijn was te lang → 38 cm gezaagd (metalsag). Vierde stappenmotor bevestigen. 5-naar-8 mm askoppeling voor motor-spindel verbinding.
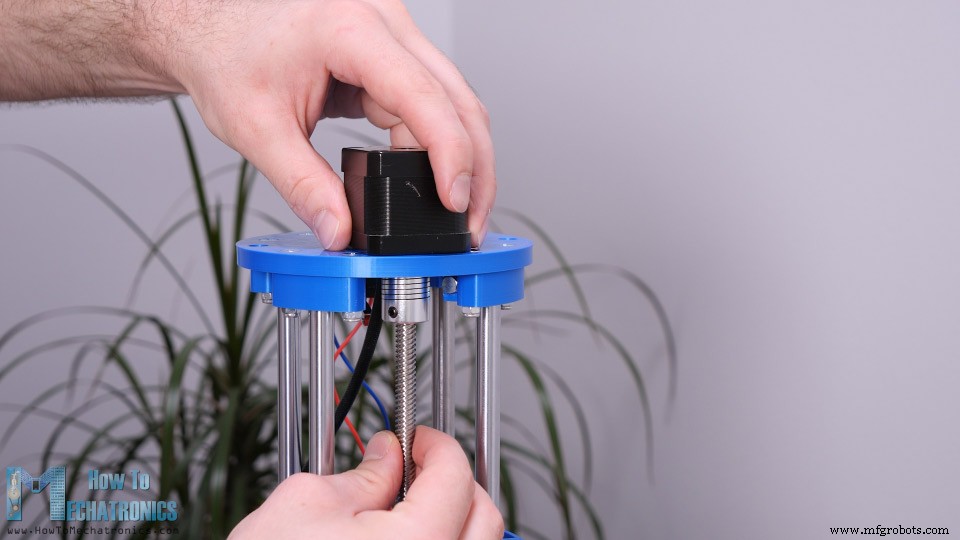
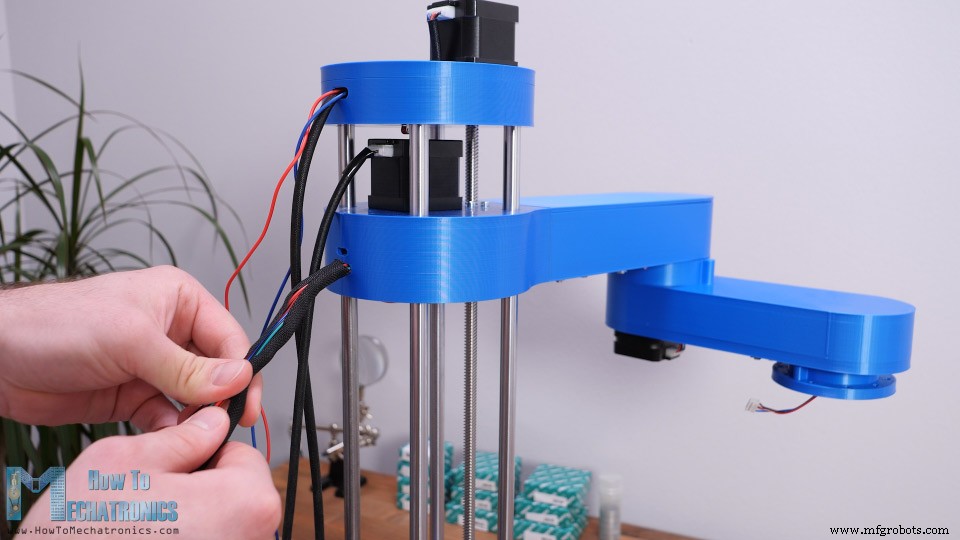
Draden door deksel, deksel op bovenplaat bevestigen (twee bouten).
Kabelmanagement: kabelbuizen voor bundeling, tyraps. Draden markeren voordat in buizen steken (voorkom foutieve aansluiting).
Eind-effector maken. Elke soort eind-effector mogelijk. Ik koos simpele gripper (MG996R servo). Twee 6 mm staven waar zijdes over glijden.
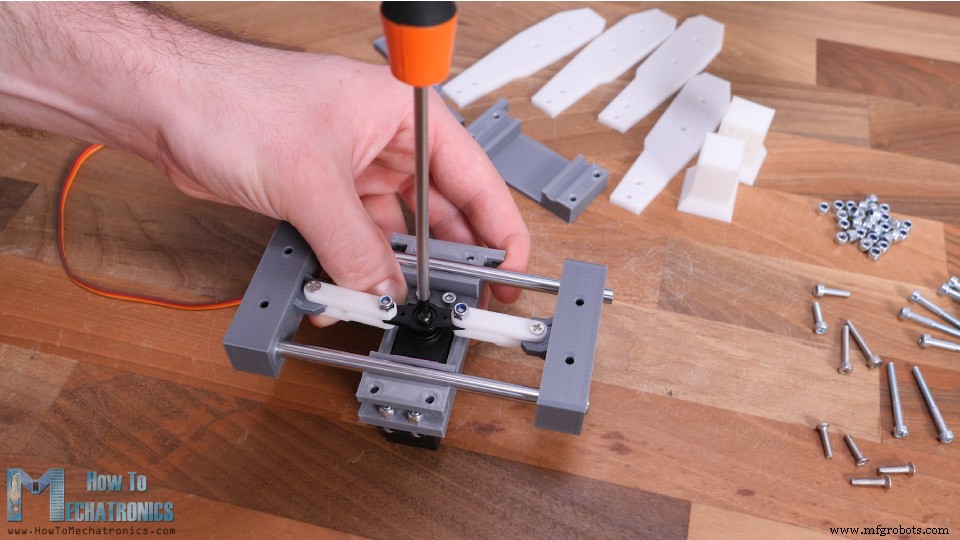
Zijdes met servo verbonden via servo-arm, 3D-geprinte lenkstukken, M3-bouten/moeren. Hele gripper: M3-bouten/moeren. Ruimte is krap → geduld nodig. Voordeel: gripper-einden makkelijk wisselbaar (wider, narrower, specifieke vorm). Bevestiging aan robotarm: M4-bouten/moeren.
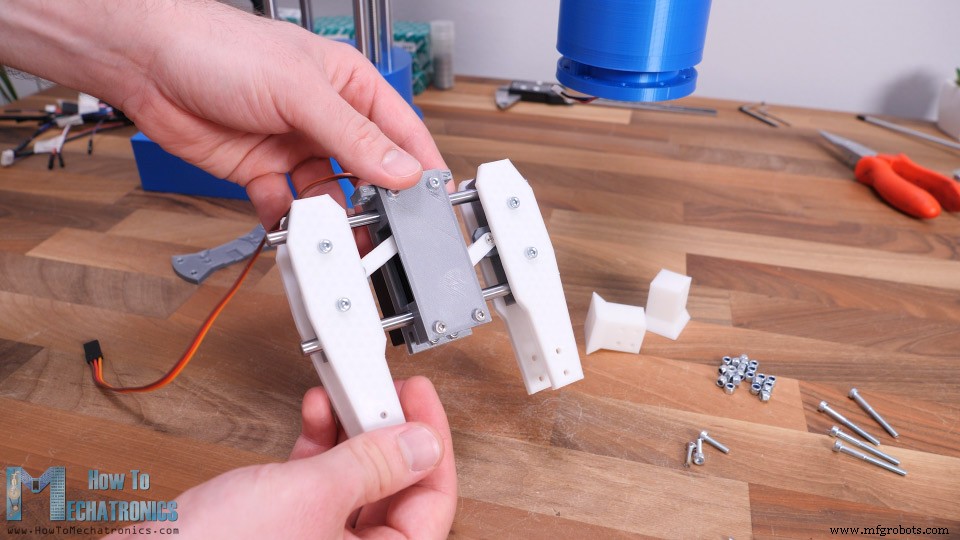
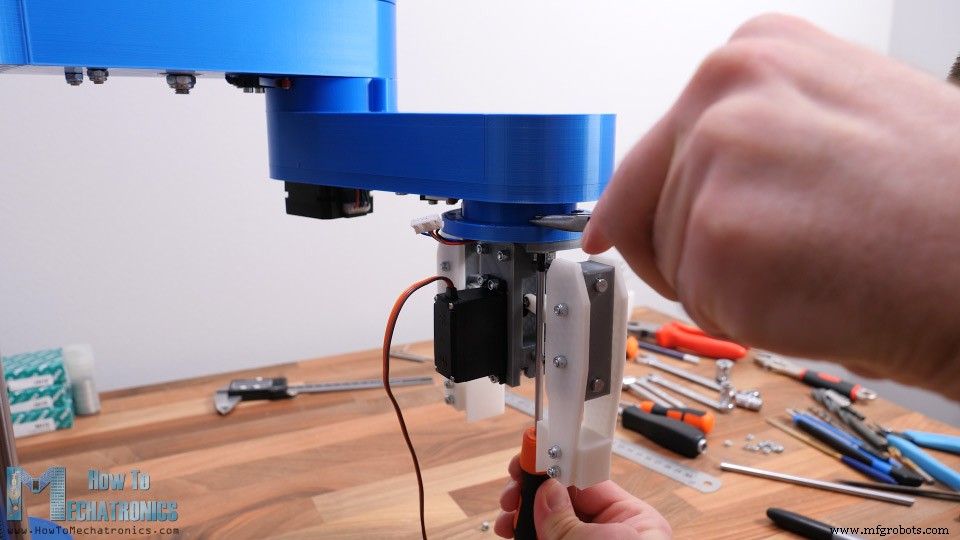
Servomotor aan draden (eerder doorgevoerd) aansluiten.
SCARA-robotarm compleet. Over: elektronica aansluiten.
Schakelschema SCARA-robot
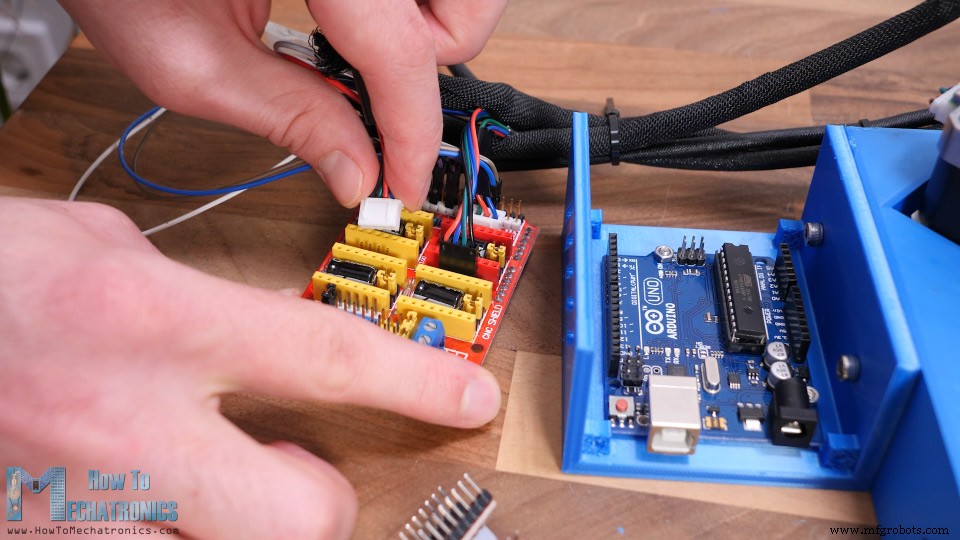
Arduino UNO + CNC-shield + vier A4988 drivers.
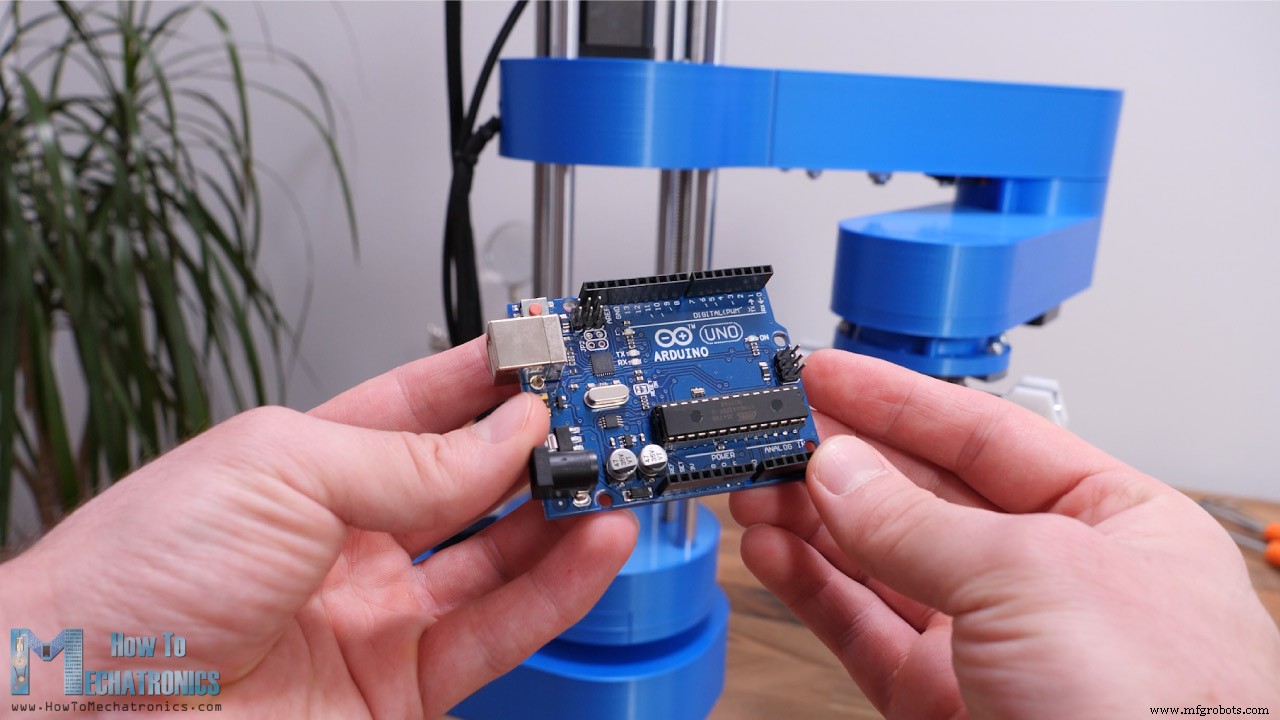
Hoewel robot complex lijkt: dit is alle elektronica. Alternatief: Arduino MEGA + RAMPS 3D-printer controller.
Ik 3D-printte een behuizing voor Arduino UNO (makkelijk aan basis te monteren). Kwart-stapresolutie → jumpers op juiste pinnen. Stappenmotoren en eindschakelaars aan CNC-shield.
Schakelschema:
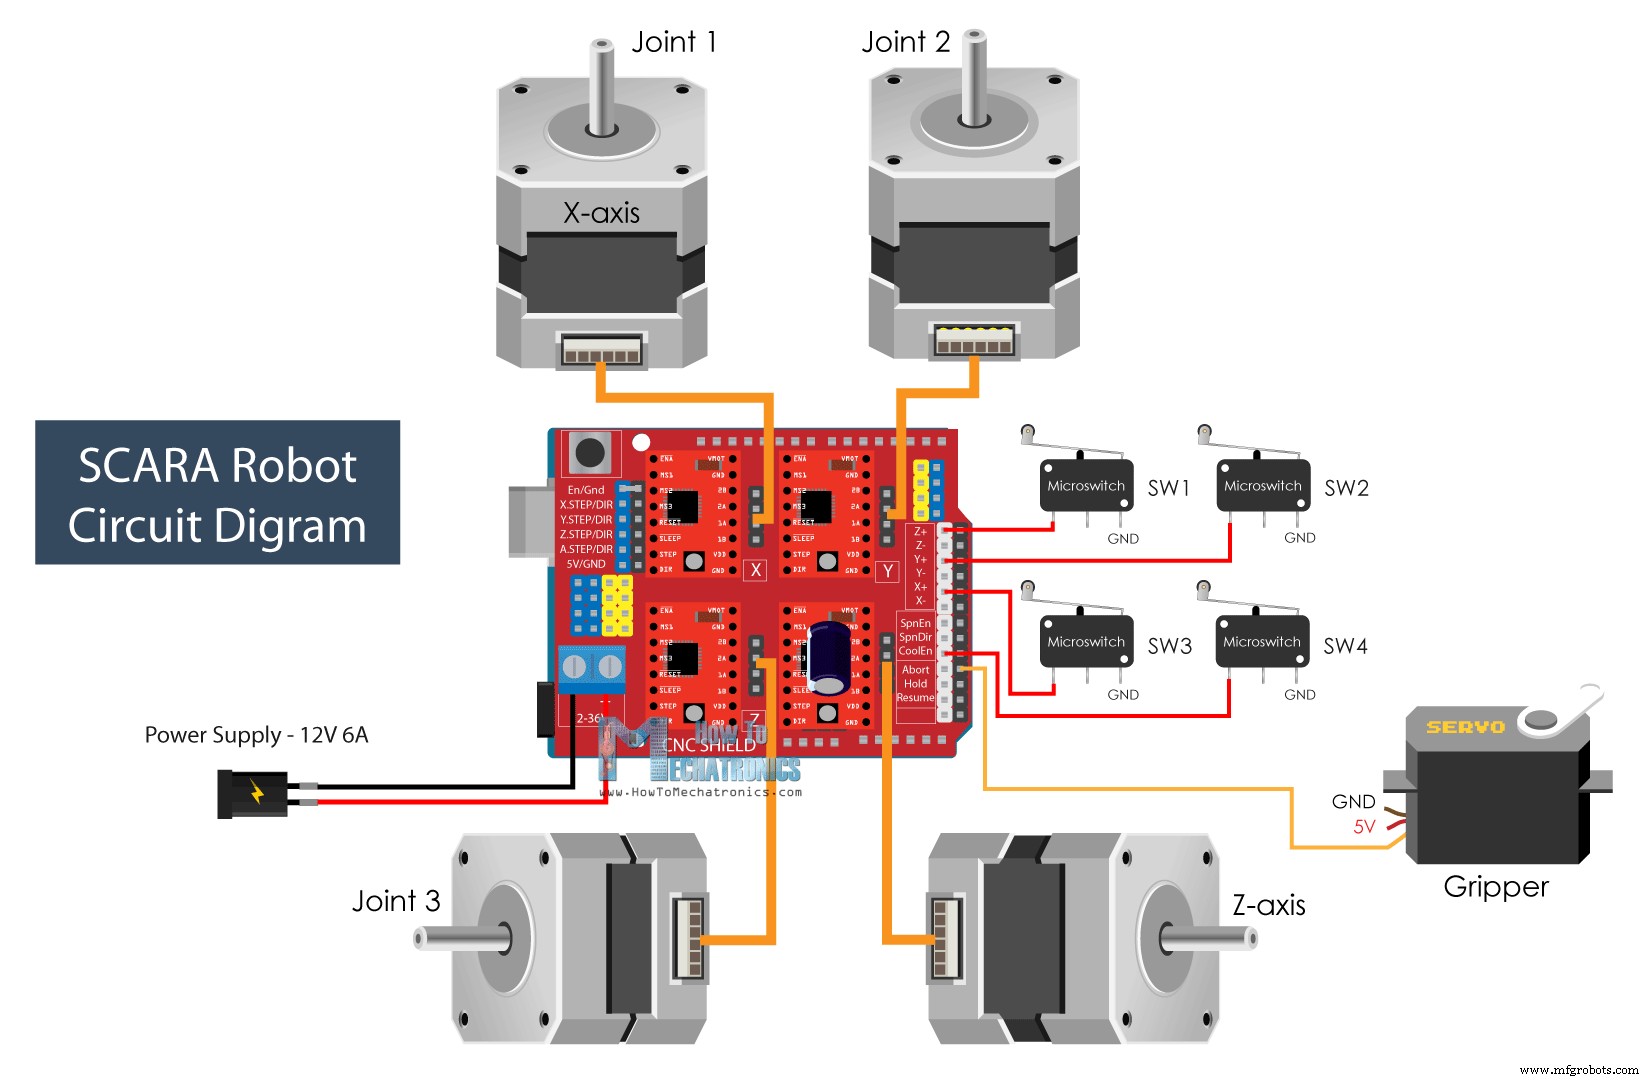
Componenten (affiliate links):
- Stappenmotor – NEMA 17………………
- A4988 Stappenstuurdriver…………………..…
- Arduino CNC Shield ………………………. Amazon / Banggood / AliExpress
- Arduino Uno………………………………..…
- MG996R Servomotor………………….….
- Eindschakelaar …………………………………. Amazon / Banggood / AliExpress
- DC Voeding …………………………. Amazon / Banggood / AliExpress
Voeding: 12V, min. 4A (aanbevolen 6A). Afhankelijk van stroombegrenzing drivers (laagst mogelijke instellen).
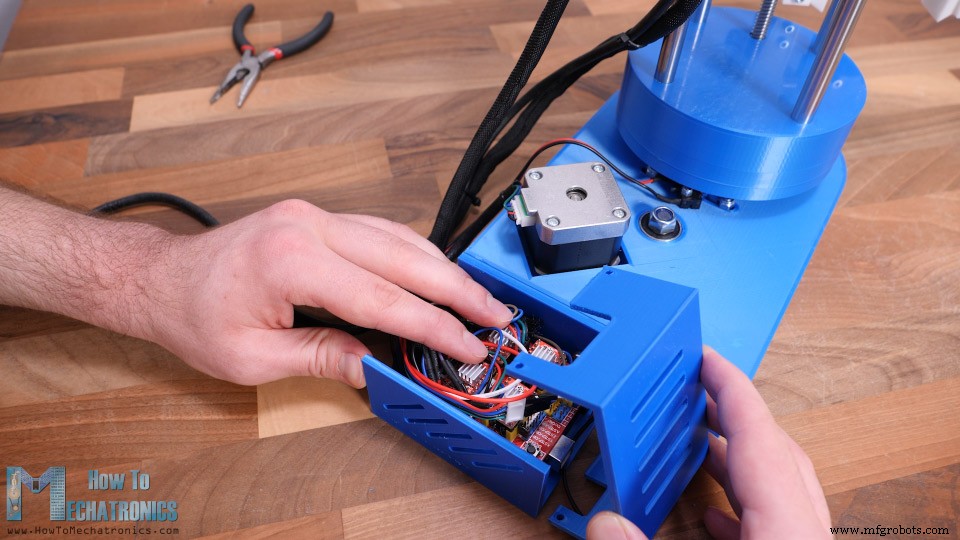
Draden in behuizing knijpen, koelribben drivers vrij laten, deksel erop.
Assemblage Afwerken
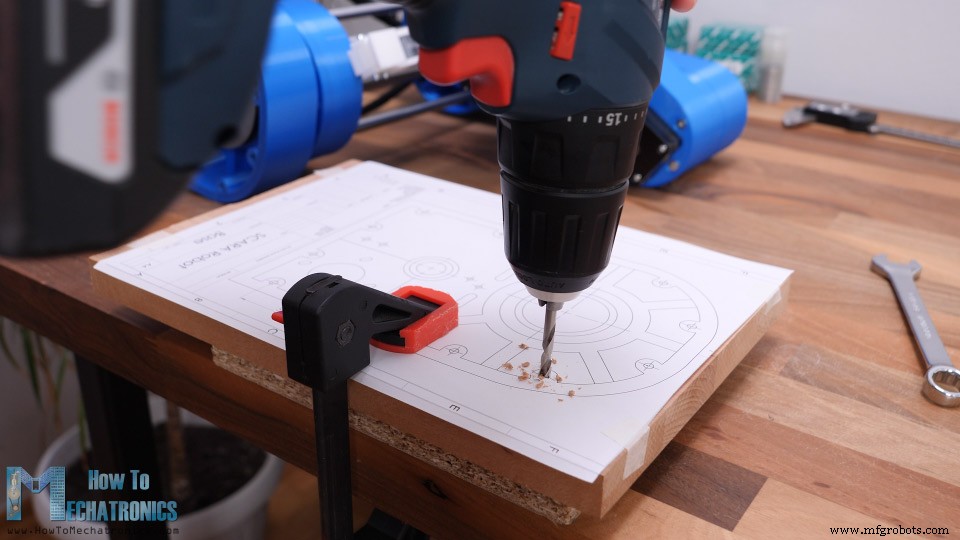
SCARA-robot klaar. Basis vastzetten. Ik gebruik 20 mm dik houtstuk. Onderkant basis: 12 gaten beschikbaar. Tekening basis geprint, gaten in hout geboord.
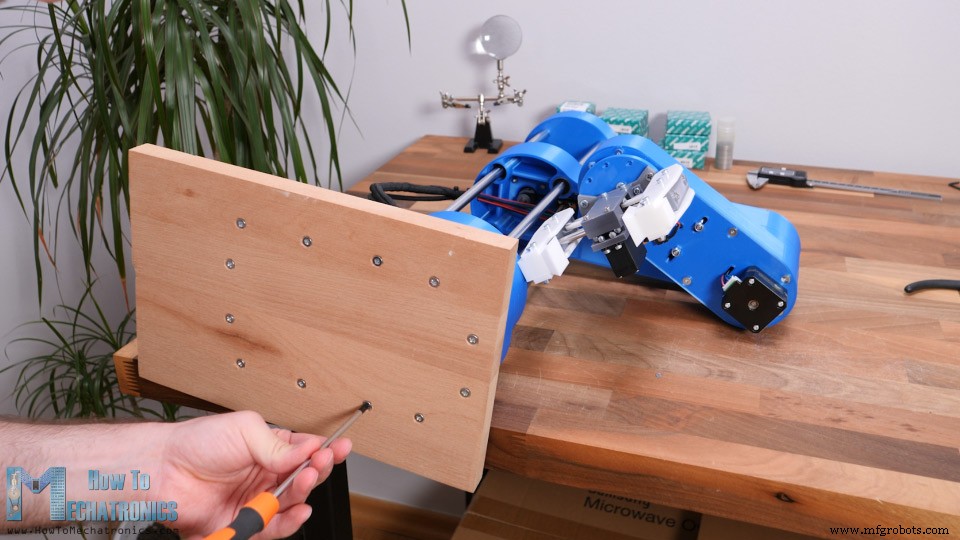
Onderkant: inzaagkoppen (platte kopbouten, vlak met hout). M4-moeren in basis-sleuven, houtbasis aan roverbasis bevestigen.
Ideaal: bouten aan tafel. Ik gebruik klemmen.
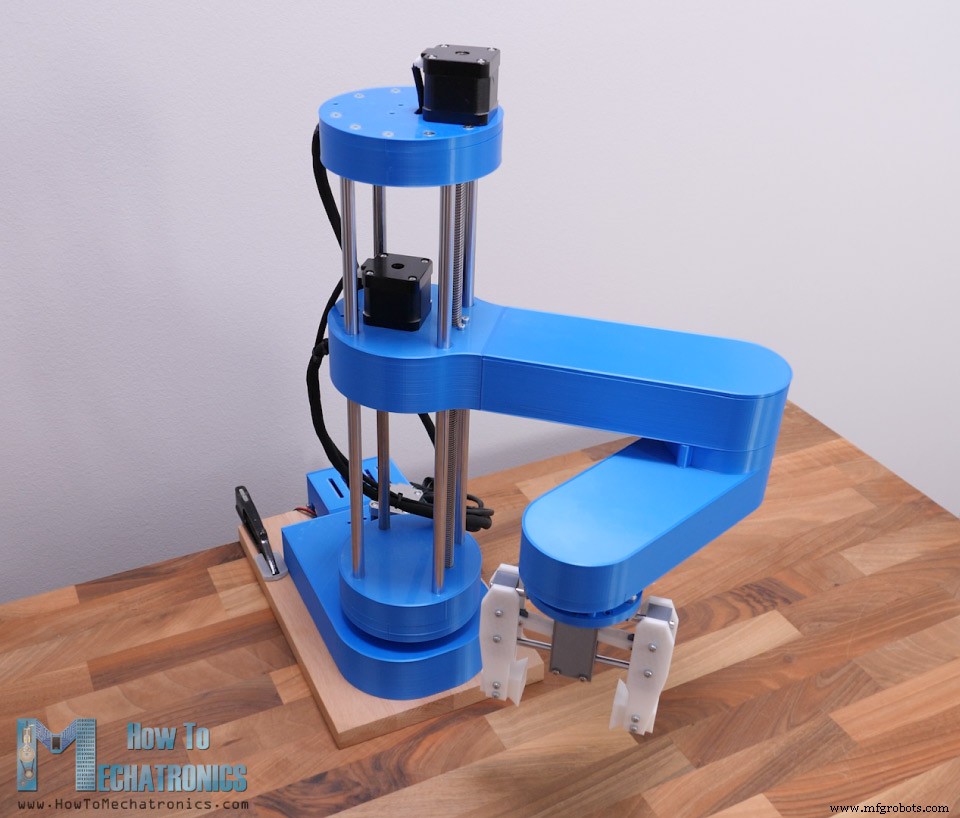
SCARA-robot compleet. Over: bekijken hoe hij werkt.
Zie ook: DIY Arduino Robotarm met Smartphone-besturing
Hoe de SCARA-robot Werkt
Twee methoden voor robotpositionering: Forward en Inverse Kinematics.
Forward Kinematics: positie/orientatie eind-effector berekenen vanuit gegeven gewrichtshoeken.
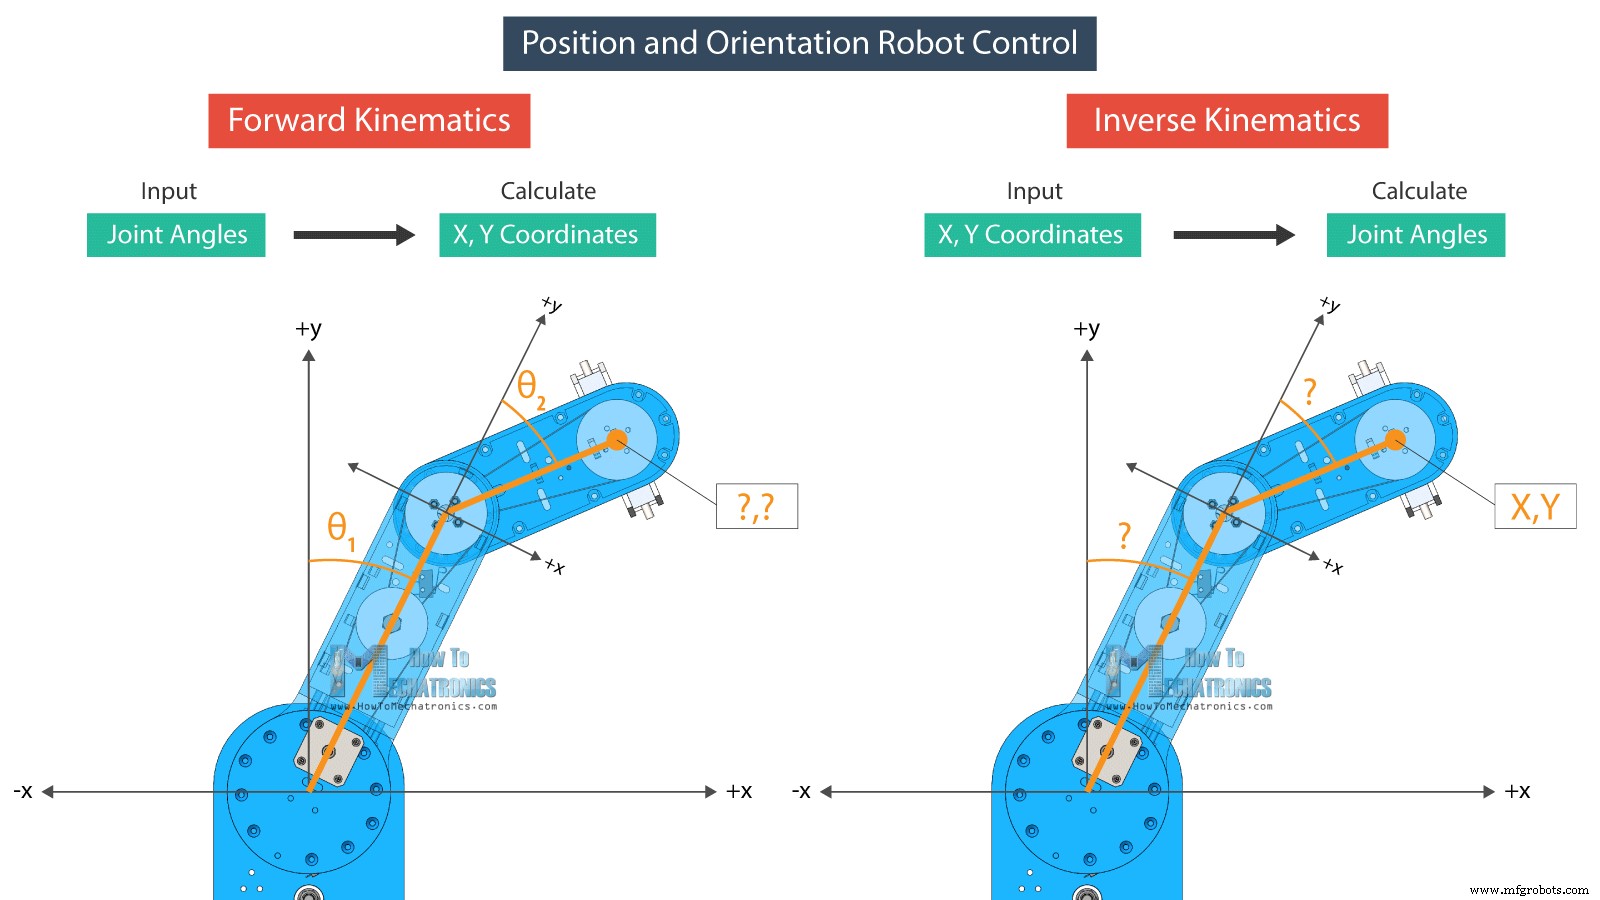
Inverse Kinematics: gewrichtshoeken berekenen voor gegeven eind-effector positie. Logischer in robotica: we willen tool op specifieke X,Y,Z coördinaten.
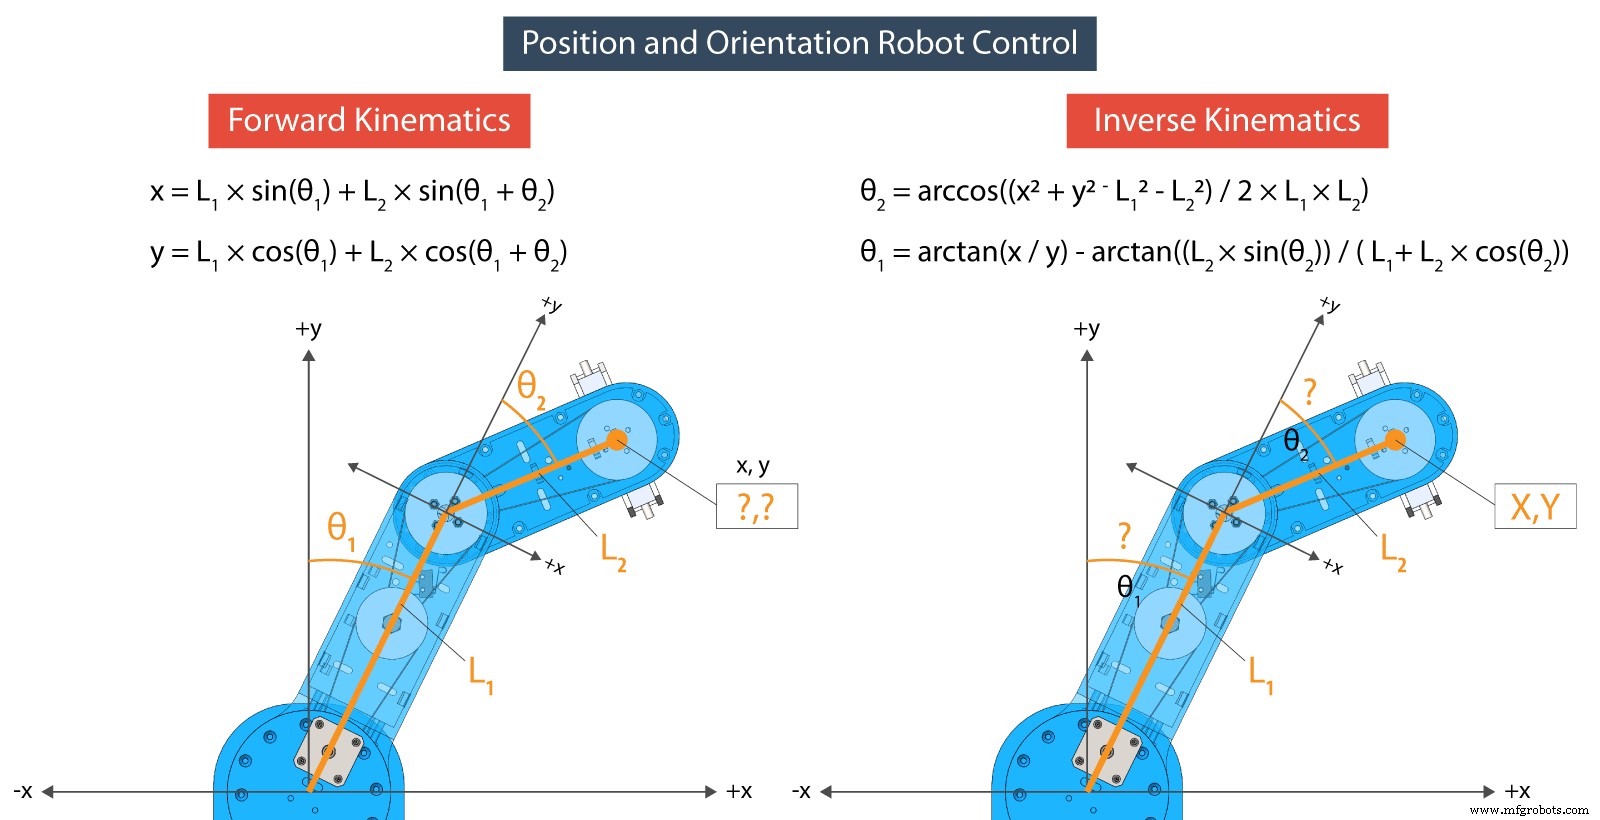
Vergelijkingen voor beide methoden komen uit trigonometrie.
SCARA-robot Programmeren – Arduino en Processing Code
Onderin artikel: volledige Arduino en Processing codes.
Hoe de vergelijkingen eruitzien in Processing-code:
// FORWARD KINEMATICS void forwardKinematics() { float theta1F = theta1 * PI / 180; // degrees to radians float theta2F = theta2 * PI / 180; xP = round(L1 * cos(theta1F) + L2 * cos(theta1F + theta2F)); yP = round(L1 * sin(theta1F) + L2 * sin(theta1F + theta2F)); }Forward kinematics: X en Y van eind-effector berekenen uit ingestelde gewrichtshoeken (theta1, theta2) en armlengtes (L1, L2).
Inverse kinematics: gewrichtshoeken (theta2, theta1) berekenen uit gegeven X,Y positie.
/ INVERSE KINEMATICS void inverseKinematics(float x, float y) { theta2 = acos((sq(x) + sq(y) - sq(L1) - sq(L2)) / (2 * L1 * L2)); if (x < 0 & y < 0) { theta2 = (-1) * theta2; } theta1 = atan(x / y) - atan((L2 * sin(theta2)) / (L1 + L2 * cos(theta2))); theta2 = (-1) * theta2 * 180 / PI; theta1 = theta1 * 180 / PI; // Angles adjustment depending in which quadrant the final tool coordinate x,y is if (x >= 0 & y >= 0) { // 1st quadrant theta1 = 90 - theta1; } if (x < 0 & y > 0) { // 2nd quadrant theta1 = 90 - theta1; } if (x < 0 & y < 0) { // 3d quadrant theta1 = 270 - theta1; phi = 270 - theta1 - theta2; phi = (-1) * phi; } if (x > 0 & y < 0) { // 4th quadrant theta1 = -90 - theta1; } if (x < 0 & y == 0) { theta1 = 270 + theta1; } // Calculate "phi" angle so gripper is parallel to the X axis phi = 90 + theta1 + theta2; phi = (-1) * phi; // Angle adjustment depending in which quadrant the final tool coordinate x,y is if (x < 0 & y < 0) { // 3d quadrant phi = 270 - theta1 - theta2; } if (abs(phi) > 165) { phi = 180 + phi; } theta1=round(theta1); theta2=round(theta2); phi=round(phi); cp5.getController("j1Slider").setValue(theta1); cp5.getController("j2Slider").setValue(theta2); cp5.getController("j3Slider").setValue(phi); cp5.getController("zSlider").setValue(zP); }Afhankelijk van kwadrant: hoekcorrecties via "if"-statements. Voor deze configuratie: inverse kinematics met twee lenken. Derde hoek "phi" = gripper-orientatie.
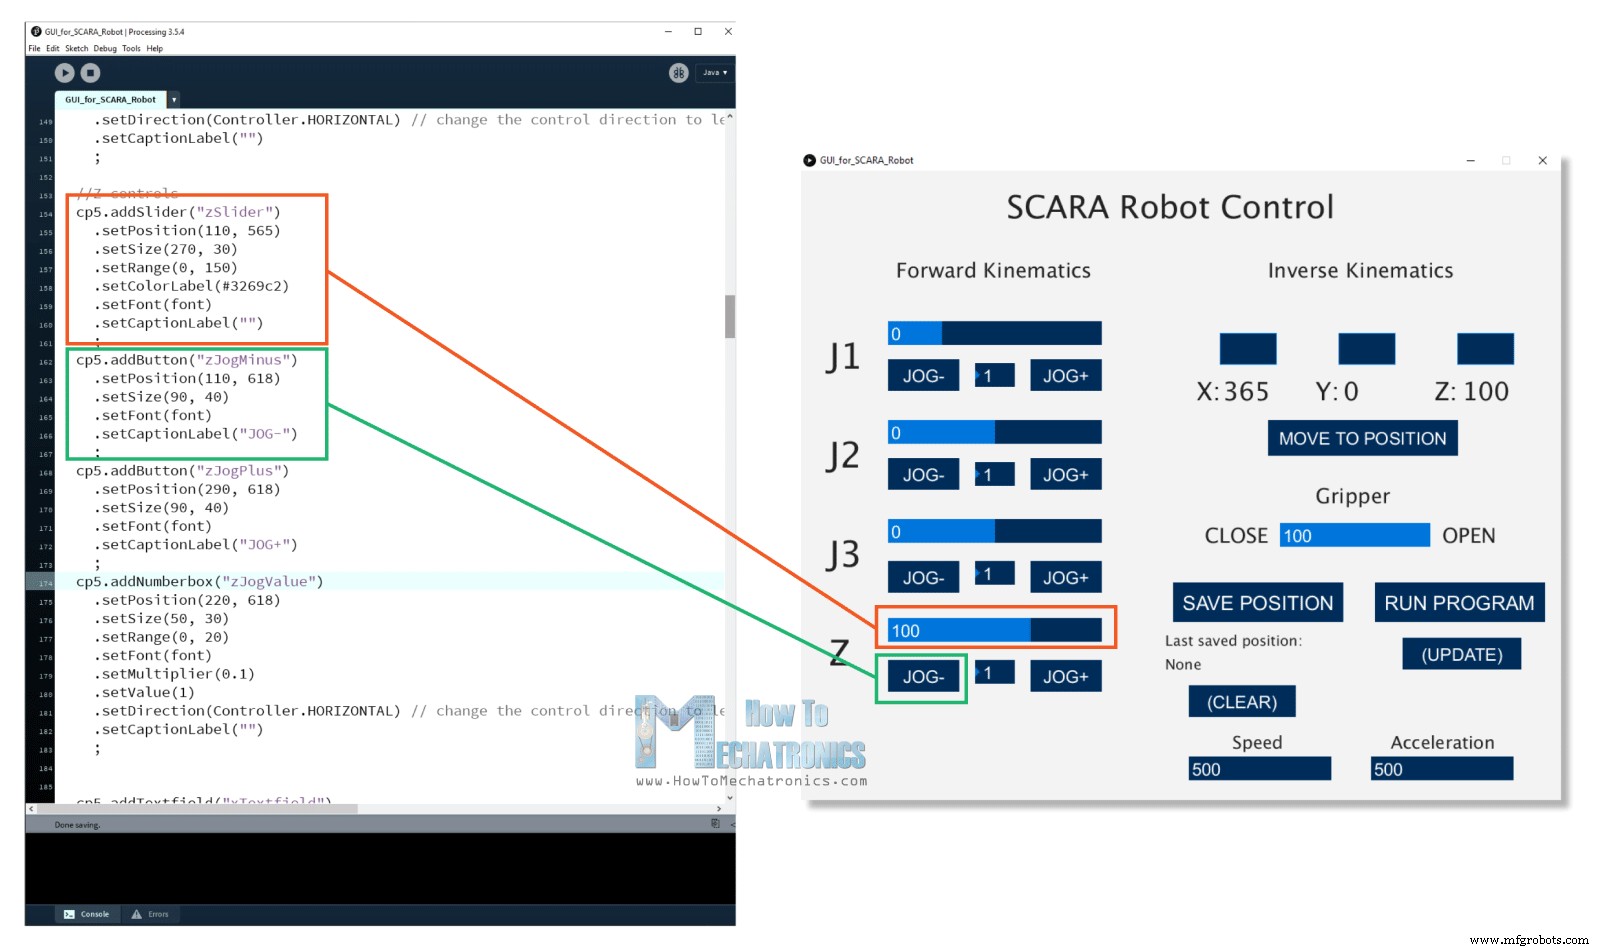
GUI gemaakt met controlP5 library in Processing IDE. Makkelijk knoppen, sliders, tekstvelden, etc.
Voorbeeld: linkersliders voor gewrichtshoeken, tekstvelden voor doelepositie. Elke actie → data naar Arduino via seriële poort.
if (gripperValuePrevious != gripperValue) { if (activeIK == false) { // Check whether the inverseKinematics mode is active, Executre Forward kinematics only if inverseKinematics mode is off or false gripperAdd = round(cp5.getController("gripperValue").getValue()); gripperValue=gripperAdd+50; updateData(); println(data); myPort.write(data); } }Data bevat: gewrichtshoeken, gripperwaarde, snelheid, versnelling, save/run-indicatoren.
public void updateData() { data = str(saveStatus) +","+str(runStatus) +","+str(round(cp5.getController("j1Slider").getValue())) +","+str(round(cp5.getController("j2Slider").getValue())) +","+str(round(cp5.getController("j3Slider").getValue())) +","+str(round(cp5.getController("zSlider").getValue())) +","+str(gripperValue) +","+str(speedSlider) +","+str(accelerationSlider); }Alles komt als één lange String binnen op Arduino. Eerst data uit string halen in aparte variabelen.
if (Serial.available()) { content = Serial.readString(); // Read the incomding data from Processing // Extract the data from the string and put into separate integer variables (data[] array) for (int i = 0; i < 10; i++) { int index = content.indexOf(","); // locate the first "," data[i] = atol(content.substring(0, index).c_str()); //Extract the number from start to the "," content = content.substring(index + 1); //Remove the number from the string } /* data[0] - SAVE button status data[1] - RUN button status data[2] - Joint 1 angle data[3] - Joint 2 angle data[4] - Joint 3 angle data[5] - Z position data[6] - Gripper value data[7] - Speed value data[8] - Acceleration value */Met variabelen acties uitvoeren. Bij SAVE: huidige gewrichtshoeken opslaan in array.
// If SAVE button is pressed, store the data into the appropriate arrays if (data[0] == 1) { theta1Array[positionsCounter] = data[2] * theta1AngleToSteps; //store the values in steps = angles * angleToSteps variable theta2Array[positionsCounter] = data[3] * theta2AngleToSteps; phiArray[positionsCounter] = data[4] * phiAngleToSteps; zArray[positionsCounter] = data[5] * zDistanceToSteps; gripperArray[positionsCounter] = data[6]; positionsCounter++; }Bij RUN: opgeslagen stappen uitvoeren, etc.
Stappenmotorbesturing: AccelStepper library. Geweldig voor meerdere steppers tegelijk, maar beperkingen bij robotbesturing: geen versnelling/vertraging bij multi-stepper (belangrijk voor soepelheid).
stepper1.moveTo(stepper1Position); stepper2.moveTo(stepper2Position); stepper3.moveTo(stepper3Position); stepper4.moveTo(stepper4Position); while (stepper1.currentPosition() != stepper1Position || stepper2.currentPosition() != stepper2Position || stepper3.currentPosition() != stepper3Position || stepper4.currentPosition() != stepper4Position) { stepper1.run(); stepper2.run(); stepper3.run(); stepper4.run(); }Ik implementeerde toch versnelling/vertraging, maar minder soepel dan gewenst.
Volledige Arduino en Processing codes onderaan artikel.
Afsluiting
Na upload naar Arduino: Processing-programma draaien, voeding aan → robot beweegt naar home-positie.
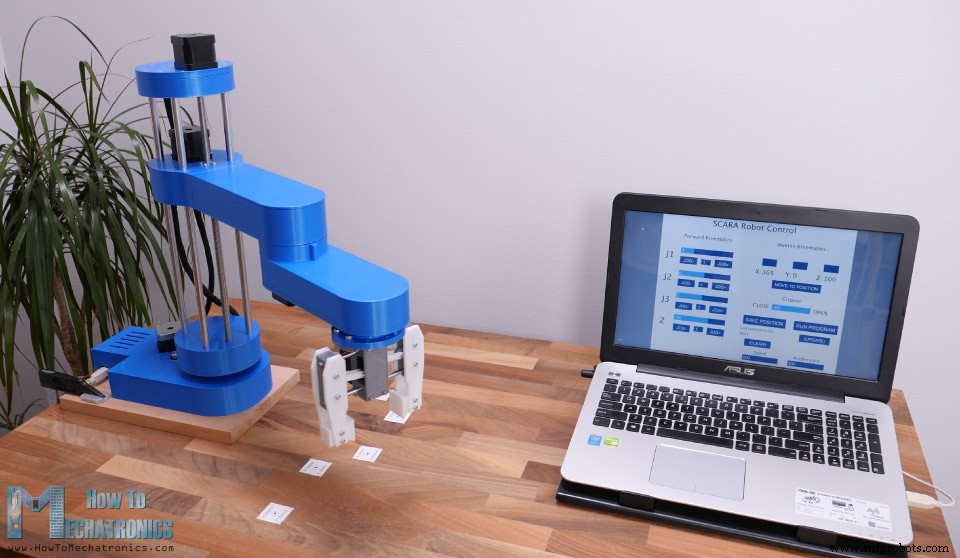
Vanaf daar: handmatig of automatisch werken. Elke eind-effector koppelen: 3D-printer hotend → robot wordt 3D-printer, laserhoofd → lasersnijder. Ik plan dit te proberen, abonneer je op mijn kanaal.
Extra opmerkingen: robot is minder rigide dan verwacht.
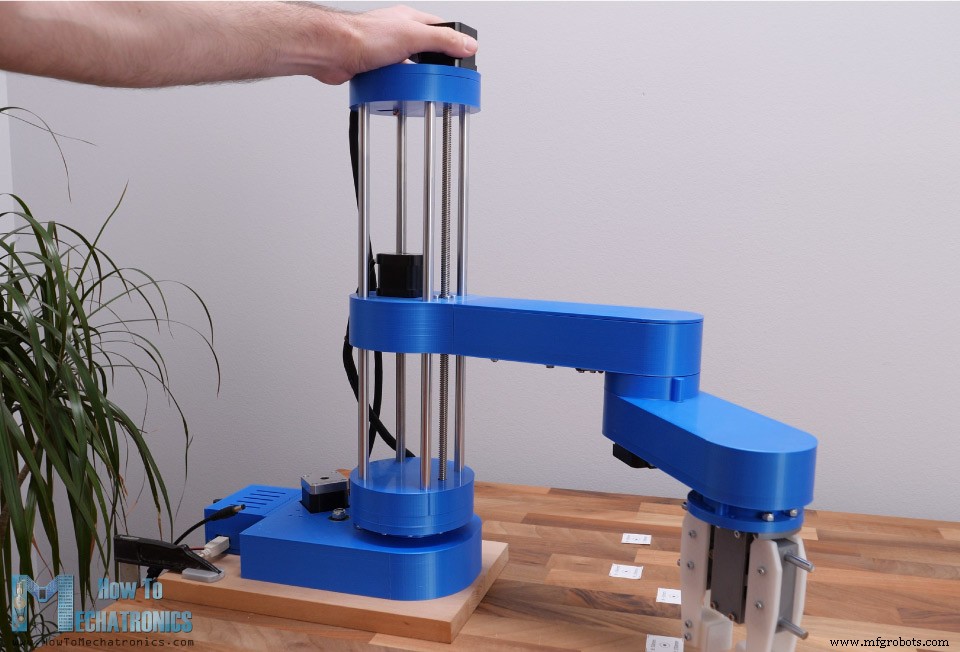
Probleem: bijna hele robot (Z-as, armen) wordt alleen gesteund door eerste gewricht. Gewicht + inertiekrachten bij beweging → spanning op basis (eerste gewricht), plastic buigt iets. Riemen niet backlash-vrij → mindere rigiditeit. Toch: project is goed genoeg om SCARA-robots te begrijpen en zelf te bouwen.
Vragen? Reacties hieronder. Bekijk mijn Arduino Projecten Collectie.
Productieproces
- Custom Object-sensoren Bouwen voor LEGO Mindstorms EV3: DIY Licht-gebaseerde "Ogen"
- Bouw een Internet-gecontroleerde Video-streamende Robot met Arduino & Raspberry Pi
- Bouw Sauron: De Semi-Humanoïde Robot – Complete Arduino Mega 2560 Handleiding
- Bouw een Betrouwbare Arduino Energiemonitor & Datalogger – Stapsgewijze Handleiding
- Bouw een Universele IR-remote met Arduino: Stap-voor-stap Handleiding
- LittleArm 2C: Bouw een Duurzame 3D-geprinte Arduino Robotarm voor STEM Onderwijs
- Automatische deur met Arduino en ultrasone sensor bouwen
- Bouw een gebaren-gestuurde robot thuis met Arduino en MPU-6050
- Whitepaper: Ontgrendel uw automatiseringspotentieel – 7 bewezen stappen naar laag-risico, hoge-opbrengst robotprojecten
- De Ideale SCARA Robot Kiezen: Uitgebreide Gids voor Fabrikanten
- 7 Stappen Om Een Succesvolle Automatiseringsroadmap Te Bouwen