



Beveilig uw Arduino met Webpatroonontgrendeling – Eenvoudige Setup & Remote Control
Onderdelen en benodigdheden
| Arduino UNO | × | 1 |
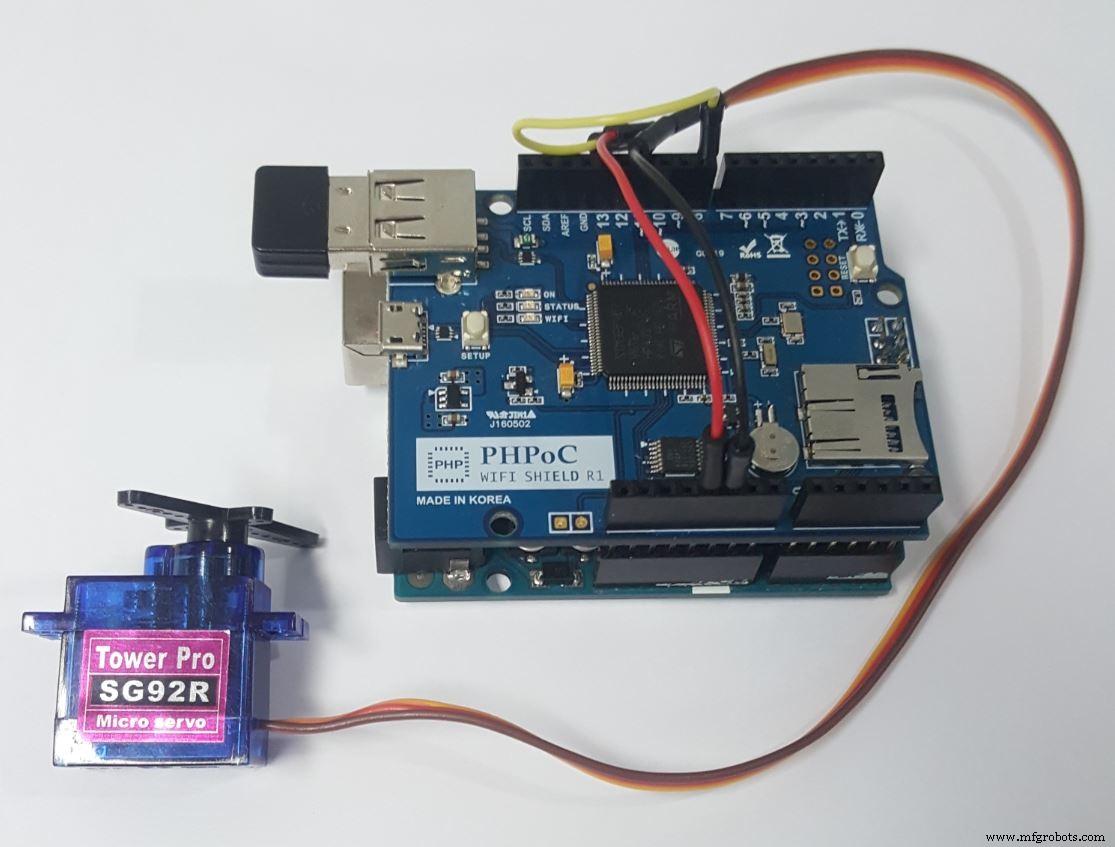
| PHPoC WiFi Shield voor Arduino | × | 1 |
| Seeed Servomotor SG92R | × | 1 |
| Draadjes (jumper wires) | × | 1 set |
Over dit project
Inleiding
Als je beginnent bent, raad ik aan de volgende tutorials eerst te lezen:
- Arduino - Motor
- Arduino - Servomotor
- Arduino - WiFi
Je bent waarschijnlijk bekend met het ontgrendelpatroon op je smartphone. Deze functionaliteit is nu ook beschikbaar voor Arduino. Het voorkomt dat onbevoegde personen de Arduino kunnen besturen of monitoren.
De code uit dit project kan vrij worden hergebruikt voor andere toepassingen. Voor de eenvoud gebruik ik hier het besturen van een servomotor als voorbeeld.
Dit idee is afgeleid van twee projecten geschreven voor het PHPoC-platform:
Ik heb ze aangepast voor Arduino.
Waarom de PHPoC WiFi Shield?
- De PHPoC Shield ondersteunt WebSocket, wat handig is voor dit project.
- De shield heeft een ingebouwde embedded webserver, waardoor de webapplicatie op de shield opgeslagen kan worden.
De PHPoC Shield bevat enkele ingebouwde webapplicaties waarmee gebruikers de Arduino kunnen besturen/monitoren zonder kennis van webprogrammeren. Daarnaast kunnen gebruikers die weten hoe je webapplicaties programmeert, hun eigen applicaties ontwikkelen en op de shield opslaan.
Demonstratie
Een demonstratievideo of afbeelding zou hier getoond worden.
Dataflow
Webbrowser <---> PHPoC WiFi Shield <---> Arduino

Hoe het werkt
Wanneer de gebruiker een patroon tekent in de webbrowser, wordt dit patroon omgezet naar een tekenreeks. Deze patroon-string wordt via WebSocket (door de PHPoC Shield) naar de Arduino gestuurd.
De Arduino vergelijkt de ontvangen string met de hardcoded patroon-string. Als ze overeenkomen, stuurt de Arduino de ACCEPTED-code (202) terug en zet de authenticated variable op true. Zo niet, dan wordt de DENIED-code (401) gestuurd en de variabele op false gezet.
Bij ontvangst van een besturingscommando controleert de Arduino eerst de authenticated variable. Is deze true, dan wordt de taak uitgevoerd. Is deze false, dan ontvangt de client de DENIED-code.
Patron Mapping

Het patroon wordt gemapt naar een string. In het bovenstaande voorbeeld is de patroon-string "1, 4, 8, 6, 3".
Er is een timeout ingesteld. Na een periode van inactiviteit verloopt de authenticatie en moet de gebruiker het patroon opnieuw invoeren om de Arduino te ontgrendelen.
Broncode
De broncode bestaat uit twee bestanden:
- ArduinoUnlockExample.ino – wordt gecompileerd en geüpload naar de Arduino via de Arduino IDE
- unlock.php – dit is de webapp-code, wordt geüpload naar de PHPoC Shield via PHPoC Debugger
Wat we moeten doen
- WiFi-informatie instellen voor de PHPoC Shield (SSID en wachtwoord)
- Nieuwe UI uploaden naar de PHPoC Shield
- Arduino-code schrijven
WiFi-informatie instellen voor PHPoC Shield
Zie deze instructie.
Nieuwe Web UI uploaden naar PHPoC Shield
- Download de PHPoC broncode
unlock.php(in de codesectie). - Download de twee afbeeldingen voor het besturen van de servomotor.
- Upload alles naar de PHPoC Shield met PHPoC Debugger volgens deze instructie (let op: bestaande bestanden op de shield niet verwijderen).
Arduino-code schrijven
- Installeer de PHPoC-bibliotheek voor Arduino in de Arduino IDE (zie instructie).
- Bekijk de broncode in de codesectie.
- Compileer en upload naar de Arduino via de Arduino IDE.
Testen
- Open de seriële monitor in de Arduino IDE om het IP-adres te zien.
- Open een webbrowser en ga naar
https://<ip-adres>/unlock.php. - Klik op de Connect-knop en test de functionaliteit.
De beste Arduino Starter Kit voor beginners
Als je op zoek bent naar een Arduino-kit, bekijk De beste Arduino Kit voor beginners.
Functiereferenties
- Arduino - Servo Library
- Servo.attach()
- Servo.write()
- Servo.writeMicroseconds()
- Servo.read()
- Servo.attached()
- Servo.detach()
- Serial.begin()
- Serial.println()
- delay()
- millis()
- for loop
- while loop
- if else
- loop()
- setup()
- String.toInt()
- String.substring()
- String.indexOf()
- String.remove()
- String.equals()
Code
unlock.php PHP
Dit is de web-gebruikersinterface.
<!DOCTYPE html> <html> <head> <title>Arduino - PHPoC Shield</title> <meta name="viewport" content="width=device-width, initial-scale=0.7, maximum-scale=0.7"> <meta charset="utf-8"> <style> body { text-align: center; font-size: width/2pt; } h1 { font-weight: bold; font-size: width/2pt; } h2 { font-weight: bold; font-size: width/2pt; } button { font-weight: bold; font-size: width/2pt; } </style> <script> var CMD_AUTH = 0; var CMD_CTRL = 1; var ws; var authorized = false; /* ontgrendel variabele */ var unlock_width = 400, unlock_height = 400; var unlock_inner_radius = 14; var unlock_middle_radius = 22; var unlock_outer_radius = 34; var unlock_gap = 140; var unlock_touch_state = 0; var unlock_touch_x = 0, unlock_touch_y = 0; var unlock_touch_list = new Array(); var unlock_ratio = 1; /* controle variabele: aanpasbaar naar wens */ var servo_width = 401, servo_height = 466; var servo_pivot_x = 200, servo_pivot_y = 200; var servo_bracket_radius = 160, servo_bracket_angle = 0; var servo_bracket_img = new Image(); var servo_click_state = 0; var servo_last_angle = 0; var servo_mouse_xyra = {x:0, y:0, r:0.0, a:0.0}; servo_bracket_img.src = "servo_bracket.png"; function init() { /* init ontgrendel deel */ var unlock = document.getElementById("unlock"); unlock.width = unlock_width; unlock.height = unlock_height; unlock.addEventListener("touchstart", unlock_mouse_down); unlock.addEventListener("touchend", unlock_mouse_up); unlock.addEventListener("touchmove", unlock_mouse_move); unlock.addEventListener("mousedown", unlock_mouse_down); unlock.addEventListener("mouseup", unlock_mouse_up); unlock.addEventListener("mousemove", unlock_mouse_move); var ctx = unlock.getContext("2d"); ctx.translate(unlock_width/2, unlock_height/2); ctx.shadowBlur = 20; ctx.shadowColor = "LightGray"; ctx.lineCap="round"; ctx.lineJoin="round"; /* init controle deel */ var servo = document.getElementById("servo"); servo.width = servo_width; servo.height = servo_height; servo.style.backgroundImage = "url('/servo_body.png')"; servo.addEventListener("touchstart", servo_mouse_down); servo.addEventListener("touchend", servo_mouse_up); servo.addEventListener("touchmove", servo_mouse_move); servo.addEventListener("mousedown", servo_mouse_down); servo.addEventListener("mouseup", servo_mouse_up); servo.addEventListener("mousemove", servo_mouse_move); ctx = servo.getContext("2d"); ctx.translate(servo_pivot_x, servo_pivot_y); update_view(); } function connect_onclick() { if(ws == null) { var ws_host_addr = "<?echo _SERVER("HTTP_HOST")?>"; if((navigator.platform.indexOf("Win") != -1) && (ws_host_addr.charAt(0) == "[")) { ws_host_addr = ws_host_addr.replace(/[\[\]]/g, ''); ws_host_addr = ws_host_addr.replace(/:/g, "-"); ws_host_addr += ".ipv6-literal.net"; } ws = new WebSocket("ws://" + ws_host_addr + "/web_pattern", "text.phpoc"); document.getElementById("ws_state").innerHTML = "CONNECTING"; ws.onopen = ws_onopen; ws.onclose = ws_onclose; ws.onmessage = ws_onmessage; } else ws.close(); } function ws_onopen() { document.getElementById("ws_state").innerHTML = "<font color='blue'>CONNECTED</font>"; document.getElementById("bt_connect").innerHTML = "Disconnect"; update_view(); } function ws_onclose() { document.getElementById("ws_state").innerHTML = "<font color='gray'>CLOSED</font>"; document.getElementById("bt_connect").innerHTML = "Connect"; ws.onopen = null; ws.onclose = null; ws.onmessage = null; ws = null; authorized = false; update_view(); } function ws_onmessage(e_msg) { e_msg = e_msg || window.event; var resp = parseInt(e_msg.data); if(resp == 202) authorized = true; else if(resp == 401) authorized = false; else console.log("unknown:" + resp); update_view(); } function update_view() { if(!authorized) unlock_update_view(); else servo_update_view(); } function unlock_update_view() { document.body.style.backgroundColor = "black"; document.body.style.color = "white"; var unlock_area = document.getElementById('unlock_area'); var control_area = document.getElementById('control_area'); unlock_area.style.display = 'block'; control_area.style.display = 'none'; var unlock = document.getElementById("unlock"); var ctx = unlock.getContext("2d"); ctx.clearRect(-unlock_width/2, -unlock_height/2, unlock_width, unlock_height); ctx.lineWidth = 10; ctx.strokeStyle="white"; ctx.globalAlpha=1; ctx.beginPath(); for (var i = 0; i < unlock_touch_list.length; i++) { var temp = unlock_touch_list[i] - 1; var x = temp % 3 - 1; var y = Math.floor(temp / 3) - 1; ctx.lineTo(x*unlock_gap, y*unlock_gap); } if(unlock_touch_state) ctx.lineTo(unlock_touch_x, unlock_touch_y); ctx.stroke(); for (var i = 0; i < unlock_touch_list.length; i++) { var temp = unlock_touch_list[i] - 1; var x = temp % 3 - 1; var y = Math.floor(temp / 3) - 1; ctx.globalAlpha=0.2; ctx.fillStyle = "white"; ctx.beginPath(); ctx.arc(x*unlock_gap, y*unlock_gap, unlock_outer_radius, 0, 2 * Math.PI); ctx.fill(); } for(var y = -1; y <= 1; y++) { for(var x = -1; x <= 1; x++) { ctx.globalAlpha=0.5; ctx.fillStyle = "white"; ctx.beginPath(); ctx.arc(x*unlock_gap, y*unlock_gap, unlock_middle_radius, 0, 2 * Math.PI); ctx.fill(); ctx.globalAlpha=1; ctx.fillStyle = "Cyan"; ctx.beginPath(); ctx.arc(x*unlock_gap, y*unlock_gap, unlock_inner_radius, 0, 2 * Math.PI); ctx.fill(); } } } function unlock_process_event(event) { if(event.offsetX) { unlock_touch_x = event.offsetX - unlock_width/2; unlock_touch_y = event.offsetY - unlock_height/2; } else if(event.layerX) { unlock_touch_x = event.layerX - unlock_width/2; unlock_touch_y = event.layerY - unlock_height/2; } else { unlock_touch_x = (Math.round(event.touches[0].pageX - event.touches[0].target.offsetLeft)) - unlock_width/2; unlock_touch_y = (Math.round(event.touches[0].pageY - event.touches[0].target.offsetTop)) - unlock_height/2; } for(var i = 1; i <= 9; i++) { if(i == unlock_touch_list[unlock_touch_list.length - 1]) continue; var idx_x = (i-1)%3 - 1; var idx_y = Math.floor((i-1)/3) - 1; var center_x = idx_x*unlock_gap; var center_y = idx_y*unlock_gap; var dist = Math.sqrt( (unlock_touch_x - center_x)*(unlock_touch_x - center_x) + (unlock_touch_y - center_y)*(unlock_touch_y - center_y) ); if(dist < unlock_outer_radius) { unlock_touch_list.push(i); unlock_touch_state = 1; break; } } update_view(); } function unlock_mouse_down() { if(ws == null || authorized) return; event.preventDefault(); unlock_process_event(event); } function unlock_mouse_up() { if(ws == null || authorized) return; event.preventDefault(); if(ws != null && authorized == false) send_to_Arduino(CMD_AUTH, unlock_touch_list.toString()); unlock_touch_state = 0; unlock_touch_list.splice(0, unlock_touch_list.length); update_view(); } function unlock_mouse_move() { if(ws == null || authorized) return; event.preventDefault(); if(authorized) return; unlock_process_event(event); } function servo_update_view() { document.body.style.backgroundColor = "white"; document.body.style.color = "black"; var unlock_area = document.getElementById('unlock_area'); var control_area = document.getElementById('control_area'); unlock_area.style.display = 'none'; control_area.style.display = 'block'; var servo = document.getElementById("servo"); var ctx = servo.getContext("2d"); ctx.clearRect(-servo_pivot_x, -servo_pivot_y, servo_width, servo_height); ctx.rotate(servo_bracket_angle / 180 * Math.PI); ctx.drawImage(servo_bracket_img, -servo_pivot_x, -servo_pivot_y); ctx.rotate(-servo_bracket_angle / 180 * Math.PI); } function check_range_xyra(event, servo_mouse_xyra) { var x, y, r, a, rc_x, rc_y, radian; var min_r, max_r, width; if(event.touches) { var touches = event.touches; x = (touches[0].pageX - touches[0].target.offsetLeft) - servo_pivot_x; y = servo_pivot_y - (touches[0].pageY - touches[0].target.offsetTop); min_r = 60; max_r = servo_pivot_x; width = 40; } else { x = event.offsetX - servo_pivot_x; y = servo_pivot_y - event.offsetY; min_r = 60; max_r = servo_bracket_radius; width = 20; } r = Math.sqrt(x * x + y * y); a = Math.atan2(y, x); servo_mouse_xyra.x = x; servo_mouse_xyra.y = y; servo_mouse_xyra.r = r; servo_mouse_xyra.a = a; radian = servo_bracket_angle / 180 * Math.PI; rc_x = x * Math.cos(radian) - y * Math.sin(radian); rc_y = x * Math.sin(radian) + y * Math.cos(radian); if((r < min_r) || (r > max_r)) return false; if((rc_y < -width) || (rc_y > width)) return false; return true; } function servo_mouse_down() { if(event.touches && (event.touches.length > 1)) servo_click_state = event.touches.length; if(servo_click_state > 1) return; if(check_range_xyra(event, servo_mouse_xyra)) { servo_click_state = 1; servo_last_angle = servo_mouse_xyra.a / Math.PI * 180.0; } } function servo_mouse_up() { servo_click_state = 0; } function servo_mouse_move() { var angle; if(event.touches && (event.touches.length > 1)) servo_click_state = event.touches.length; if(servo_click_state > 1) return; if(!servo_click_state) return; if(!check_range_xyra(event, servo_mouse_xyra)) { servo_click_state = 0; return; } angle = servo_mouse_xyra.a / Math.PI * 180.0; if((Math.abs(angle) > 90) && (angle * servo_last_angle < 0)) { if(servo_last_angle > 0) servo_last_angle = -180; else servo_last_angle = 180; } servo_bracket_angle += (servo_last_angle - angle); servo_last_angle = angle; if(servo_bracket_angle > 90) servo_bracket_angle = 90; if(servo_bracket_angle < -90) servo_bracket_angle = -90; servo_update_view(); send_to_Arduino(CMD_CTRL, Math.floor(servo_bracket_angle)) debug = document.getElementById("debug"); debug.innerHTML = Math.floor(servo_bracket_angle); event.preventDefault(); } function send_to_Arduino(cmd, data) { if(ws.readyState == 1) { ws.send(cmd + ":" + data + "\r\n"); } } window.onload = init; </script> </head> <body> <p> <h1>Arduino - Web Pattern Unlock</h1> </p> <div id="unlock_area" style="display:block;"> <canvas id="unlock"></canvas> </div> <div id="control_area" style="display:none;"> <canvas id="servo"></canvas> <p>Hoek : <span id="debug">0</span></p> </div> <h2> <p>WebSocket : <span id="ws_state">null</span></p> <button id="bt_connect" type="button" onclick="connect_onclick();">Connect</button> </h2> </body> </html>ArduinoUnlockExample Arduino
/* arduino web server - patroon ontgrendeling */
#include "SPI.h"
#include "Phpoc.h"
#include <Servo.h>

#define CMD_AUTH 0
#define CMD_CTRL 1
#define ACCEPTED "202"
#define UNAUTHORIZED "401"

PhpocServer server(80);
Servo servo;
String pattern;
bool authenticated;
unsigned long timeout;
unsigned long lastActiveTime;

void setup() {
  Serial.begin(9600);
  while(!Serial) ;
  Phpoc.begin(PF_LOG_SPI | PF_LOG_NET);
  server.beginWebSocket("web_pattern");
  Serial.print("WebSocket server adres : ");
  Serial.println(Phpoc.localIP());
  servo.attach(8);
  servo.write(90);
  pattern = String("1,4,8,6,3");
  authenticated = false;
  timeout = 10000; // 10 seconden
  lastActiveTime = 0;
}

void loop() {
  PhpocClient client = server.available();
  if (client) {
    String data = client.readLine();
    if(data) {
      int pos = data.indexOf(':');
      int cmd = data.substring(0, pos).toInt();
      if(cmd == CMD_AUTH) {
        String reqPattern = data.substring(pos+1);
        reqPattern.remove(reqPattern.indexOf(13));
        reqPattern.remove(reqPattern.indexOf(10));
        if(pattern.equals(reqPattern)) {
          authenticated = true;
          sendResponse(ACCEPTED, 3);
          lastActiveTime = millis();
        } else {
          authenticated = false;
          sendResponse(UNAUTHORIZED, 3);
        }
      } else if(cmd == CMD_CTRL) {
        if(authenticated) {
          int angle = data.substring(pos+1).toInt();
          angle = map(angle, 90, -90, 0, 180);
          servo.write(angle);
          lastActiveTime = millis();
          Serial.println(angle);
        } else {
          sendResponse(UNAUTHORIZED, 3);
        }
      }
    }
  }
  if (authenticated && ((millis() - lastActiveTime) > timeout)){
    authenticated = false;
    sendResponse(UNAUTHORIZED, 3);
  }
}

void sendResponse(char *data, int len) {
  server.write(data, len);
}
Schema
Productieproces
- De Evolutie en Productie van Massa-geproduceerde Kledingpatronen
- Web-gestuurd DMX-verlichtingssysteem – Arduino Master Controller
- Bluetooth-gecontroleerde Arduino Spybot bouwen
- FlickMote: Gebarengecontroleerde IR-afstandsbediening voor Slimme Huizen
- DIY Arduino TV-B-Gone: Universele TV-uit-schakelaar
- Bouw een Aangepaste LED Hoofdklok met Alarm – Zichtbaar vanaf 12 Meter
- Find Me: Slimme Item Locator met Arduino en Bluetooth
- Geoptimaliseerde Voedingsoplossingen voor Arduino Projecten
- Arduino Boter-Kaas-Eieren met MAX7219 LED Matrix en Kartonnen Behuizing
- Bouw een Slimme Arduino Vierpotige Robot: Stap-voor-Stap Handleiding
- Arduino UNO & WiFi Shield: Realtime Temperatuurweergave op het Web via Serieel