



Bouw een Slimme Arduino Vierpotige Robot: Stap-voor-Stap Handleiding
Onderdelen en Benodigdheden
| Onderdeel | Aantal | Opmerkingen |
|---|---|---|
| Arduino Mega 2560 | 1 | |
| SG90 Micro-servo motor | 12 | 9g servos |
| SparkFun Ultrasonische Sensor HC-SR04 | 1 | |
| 5mm LED: Rood | 4 | |
| 5mm LED: Groen | 4 | |
| LED, Blauw | 4 | |
| Male Header 40 Pos 1 Row (0.1") | 2 | |
| Custom PCB | 1 |
Benodigde Tools
- Solderbout (standaard)
Apps en Online Services
- Arduino IDE
Over dit Project
Een Arduino-gebaseerde vierpoter (quadruped)! Een vierpoter is een vierpotige robot die lijkt op een spin. Laten we leren hoe een spin loopt en dit nabootsen met Arduino.
Stap 1: Benodigde Componenten
- 1x Arduino Mega of Arduino Uno
- 1x Gegolfde printplaat
- 12x Servomotoren (9g)
- 1x HC-SR04 Ultrasonische Sensor
- 4x RGB LED
- Karton
Stap 2: Zwaartepunt (CG) Behoud

Het zwaartepunt (CG) is de belangrijkste factor tijdens het lopen. Het CG moet in het midden van het lichaam blijven voor balans. Als het CG buiten bepaalde grenzen verschuift, valt de robot.
Als elke poot onder 45° staat, is het CG perfect in het midden. Beweeg je een poot, verschuift het CG naar die kant. Om dit te voorkomen, worden de twee tegenovergestelde poten onder een hoek >45° gehouden (gebaseerd op robotgrootte). De drie poten vormen dan een driehoek waarin het CG ligt, terwijl de vierde poot vrij is om te bewegen.
Stap 3: Loopprocedure

- Startpositie: twee poten (C, D) uitgereikt aan één kant, de andere twee (A, B) ingetrokken.
- De rechtsbovenste poot (B) tillen en ver uitstrekken.
- Alle poten verschuiven achterwaarts → lichaam beweegt voorwaarts.
- De linksonderste poot (D) tillen en naast het lichaam neerzetten. Dit is de spiegelafbeelding van startpositie.
- De linksbovenste poot (A) tillen en ver uitstrekken.
- Opnieuw alle poten achterwaarts verschuiven.
- De rechtsonderste poot (C) tillen en terug naar het lichaam brengen → terug in startpositie.
Stap 4: Ontwerptekeningen
Bestanden: LEGS.pdf en BODY.pdf
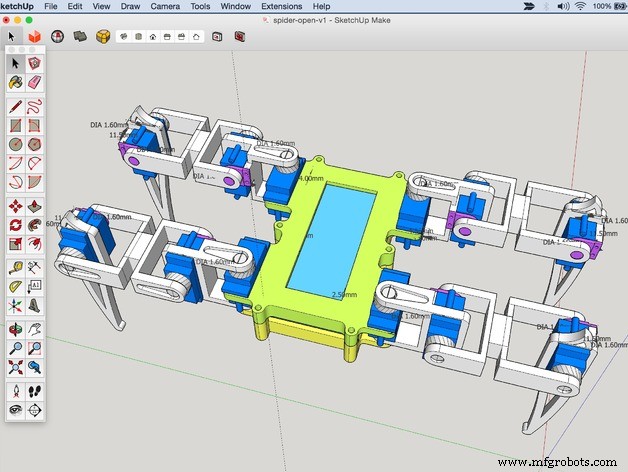
Stap 5: Lichaam Bouwen
Bouw het lichaam volgens de PDF-tekeningen.

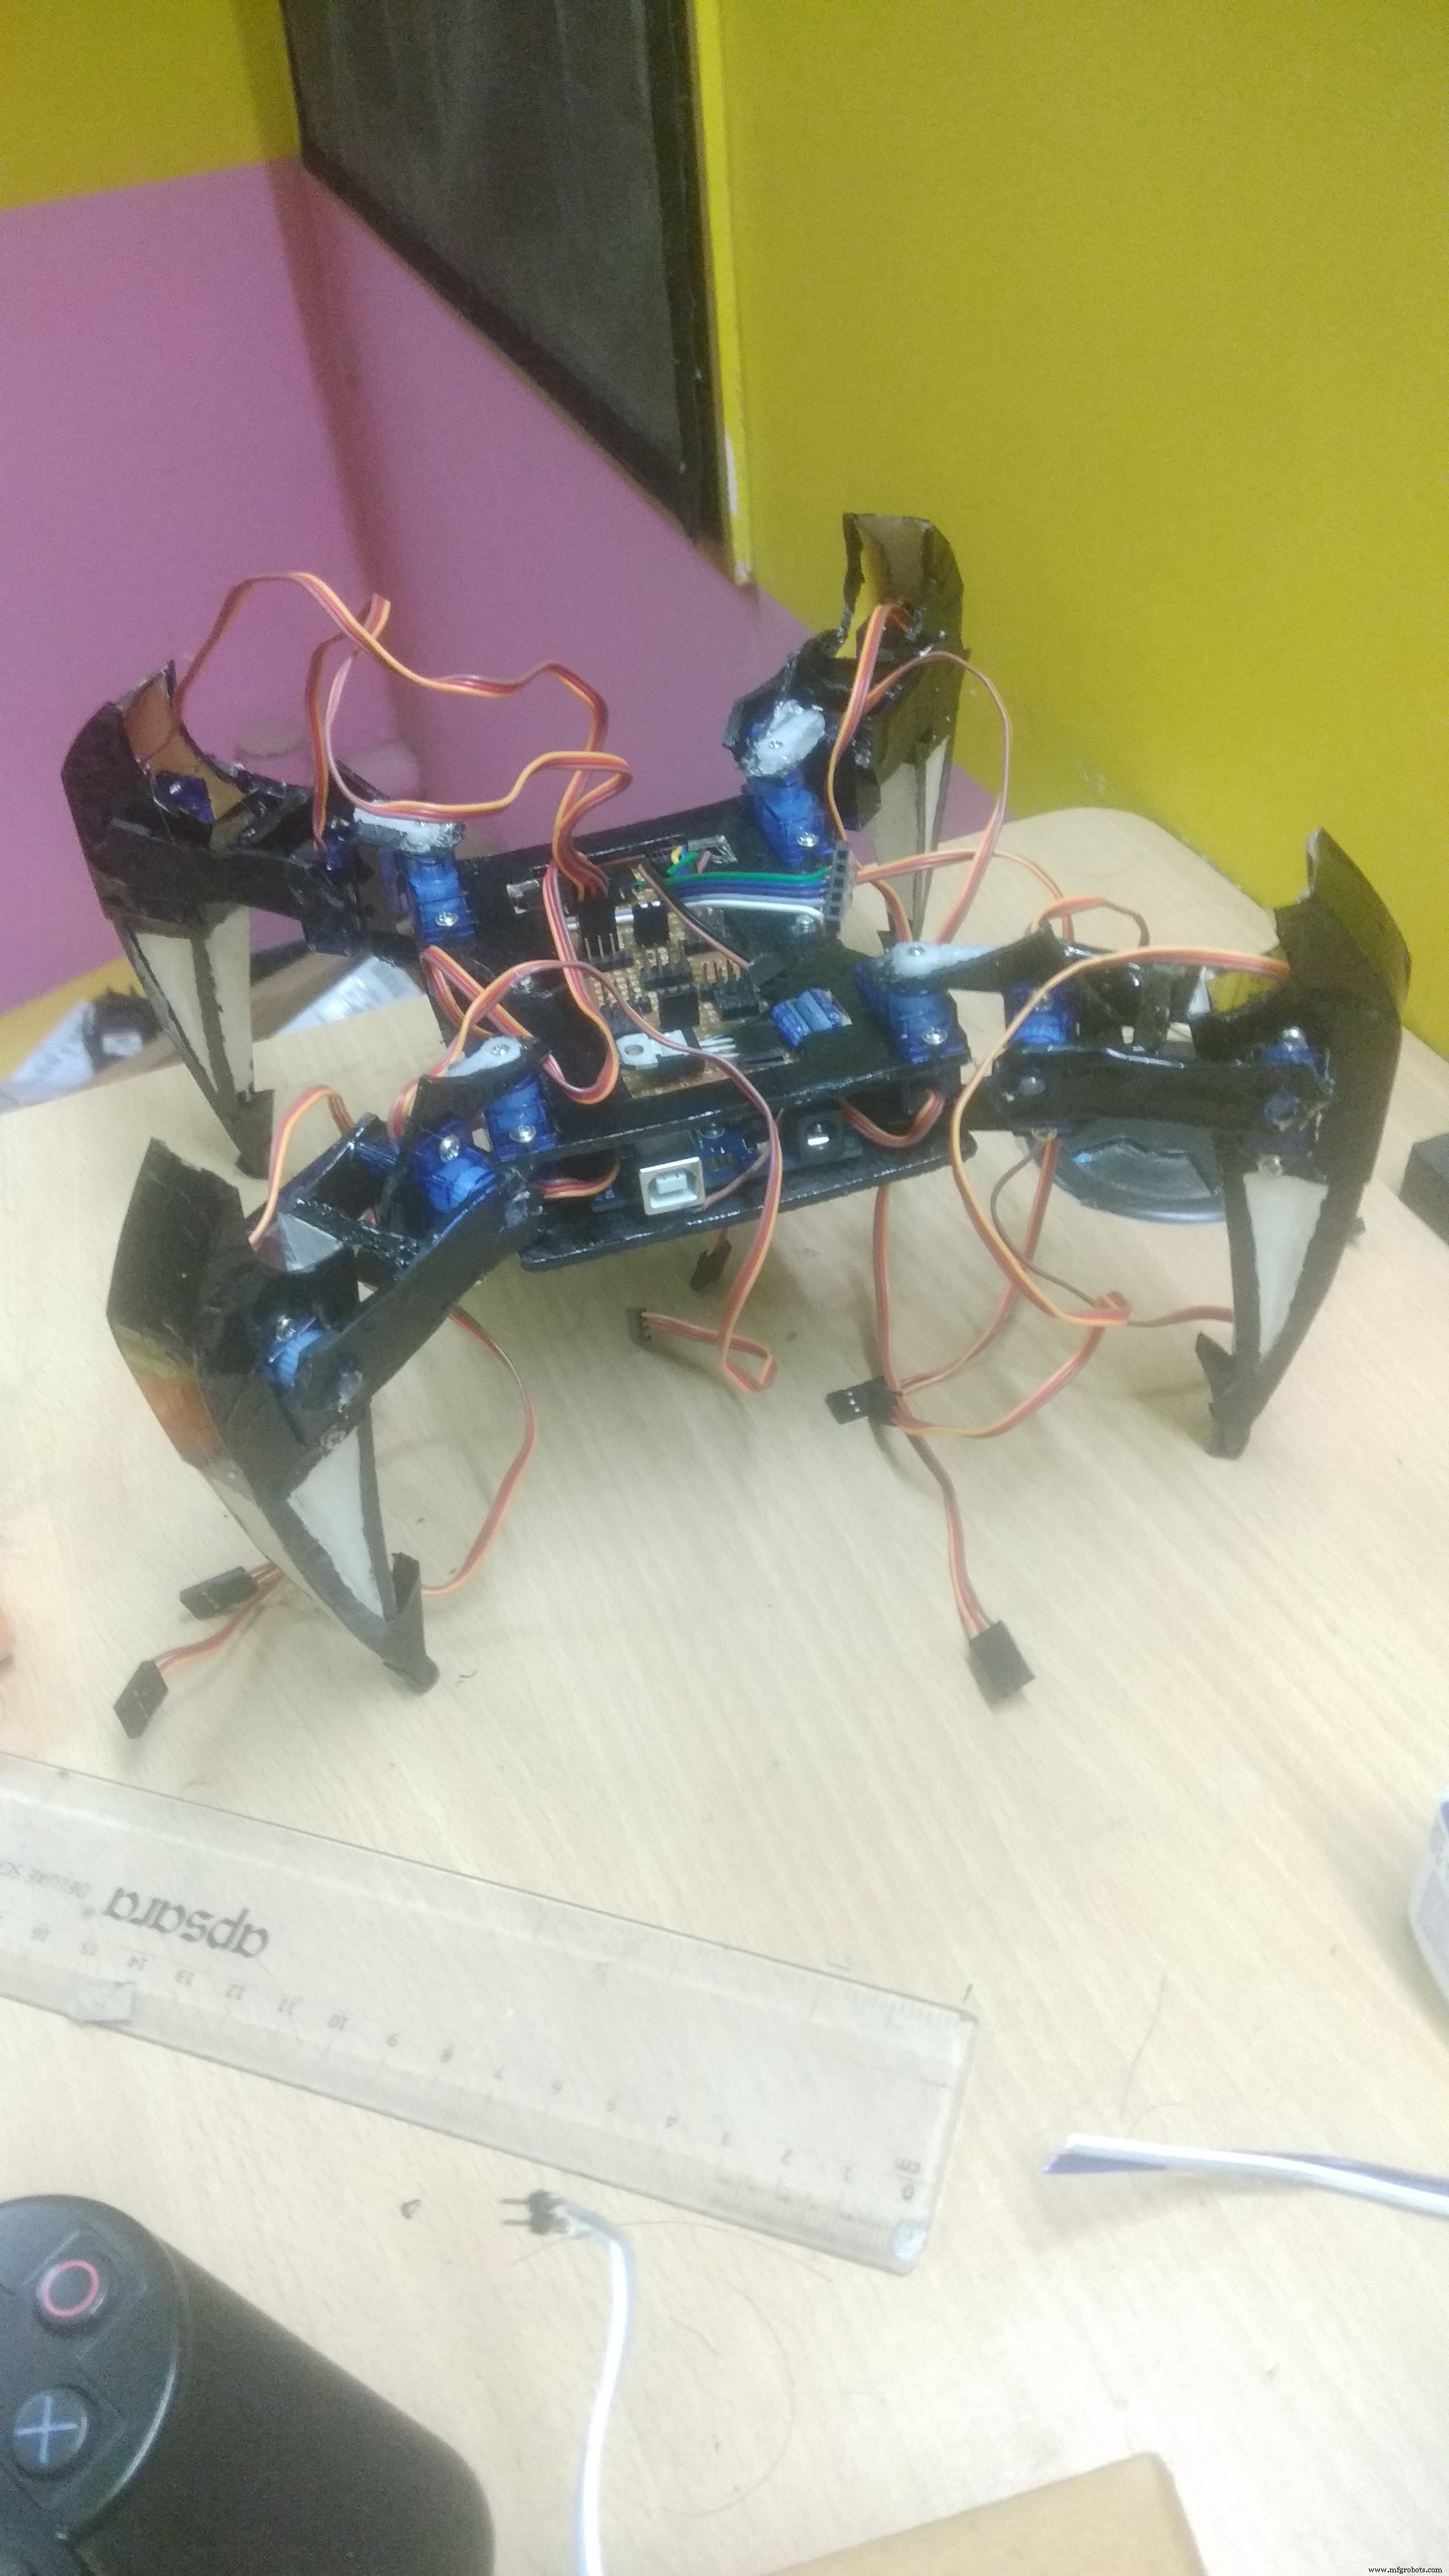
Stap 6: Schakeling Aansluiten

Maak je eigen shield. Arduino Mega heeft 15 PWM-pinnen: 12 voor servos, 3 voor RGB LED, en 2 voor de ultrasonische sensor.
Stap 7: Servo Initialisatie
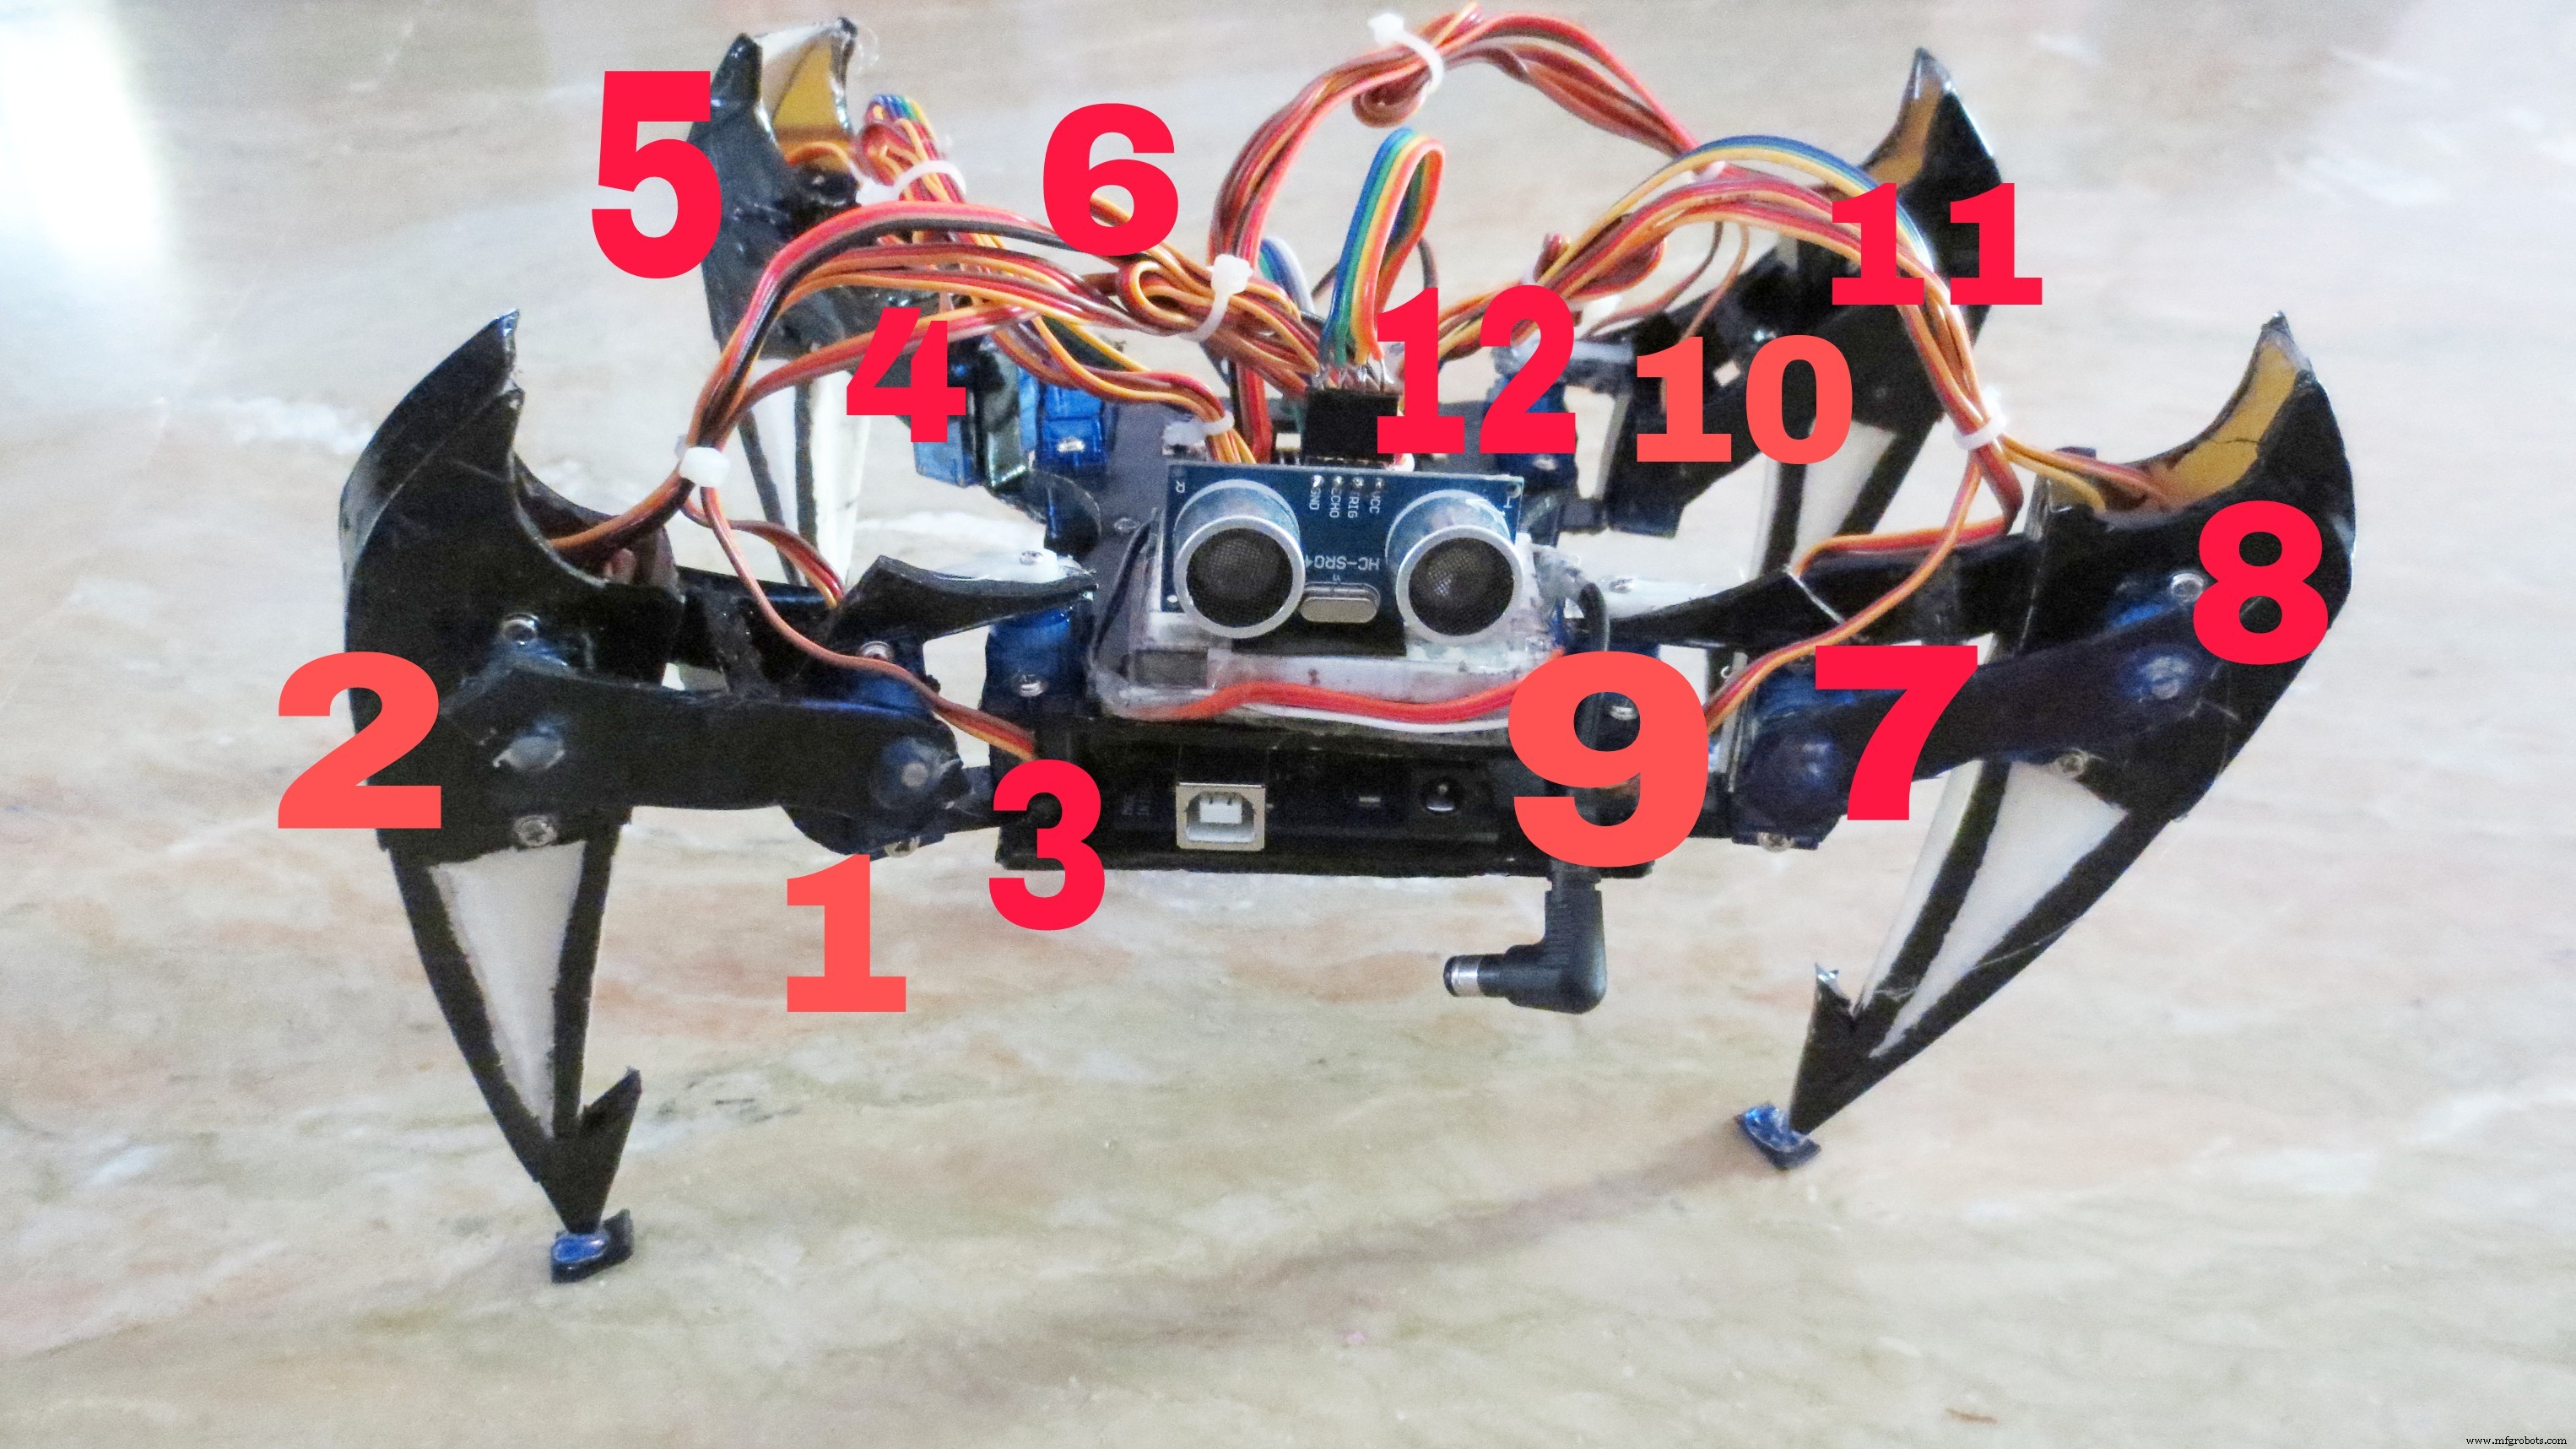
Upload het initialisatieprogramma en monteer de poten volgens de afbeelding.
#include <Servo.h>
Servo servo[4][3];
const int servo_pin[4][3] = { {10,11,2}, {3,4,5}, {6,7,8}, {9, 12, 13} };

void setup() {
  for (int i = 0; i < 4; i++) {
    for (int j = 0; j < 3; j++) {
      servo[i][j].attach(servo_pin[i][j]);
      delay(20);
    }
  }
}

void loop() {
  for (int i = 0; i < 4; i++) {
    for (int j = 0; j < 3; j++) {
      servo[i][j].write(90);
      delay(20);
    }
  }
}
Stap 8: Eindstap
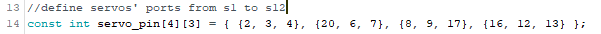
Hoofdprogramma (spider.ino)
De complete code met alle bewegingsfuncties (lopen, draaien, handen bewegen, dansen, etc.) is te lang om hier volledig weer te geven. De kern bestaat uit:
- Inverse kinematica voor pootpositionering (cartesiaans naar polair naar servo-hoeken)
- Timer-interrupt (FlexiTimer2) voor soepel servo-besturing (50Hz)
- Functies:
stand(),sit(),step_forward(),step_back(),turn_left(),turn_right(),hand_wave(),hand_shake(),body_dance() - RGB LED feedback voor status
Initialisatiecode (spider_fix.ino)
// Bepaal beginpositie poten - RegisHsu 2015-09-09
#include <Servo.h>
Servo servo[4][3];
const int servo_pin[4][3] = { {10,11,2}, {3,4,5}, {6,7,8}, {9, 12, 13} };

void setup() {
  for (int i = 0; i < 4; i++) {
    for (int j = 0; j < 3; j++) {
      servo[i][j].attach(servo_pin[i][j]);
      delay(20);
    }
  }
}

void loop() {
  for (int i = 0; i < 4; i++) {
    for (int j = 0; j < 3; j++) {
      servo[i][j].write(90);
      delay(20);
    }
  }
}
Aangepaste Onderdelen en Behuizingen
Schema's
Productieproces
- Bouw Je Eigen LUMAZOID: Een DIY Arduino Muziek Visualizer
- Arduino Nano Flight Simulator 2020 Bedieningspaneel – LCD & CDI Display
- Een LED bedienen via Bluetooth met Arduino – Eenvoudige DIY Handleiding
- Arduino Handwastimer: Simpele DIY-tool om COVID‑19 te bestrijden
- Arduino RGB LED Kleurmixer – Beginner-vriendelijk DIY-project
- Een 8×8 LED-matrix beheersen met Arduino Uno: Stap-voor-stap handleiding
- Bouw een DIY Arduino Radionica EMR Behandelapparaat
- Outdoor DMX-ingeschakelde RGB LED Flodlights – Betaalbaar & Hoog Presterend
- DIY LED Roulette-spel – Bouw Eenpersoons Arcade Met Arduino Nano
- Slim Arduino-aangedreven geautomatiseerd parkeergaragesysteem
- Arduino Ultrasonische Afstandssensor Project: HC‑SR04 Afstandsmeter