



Capacitieve Touch-Sensing 3D-geprinte Prosthetische Hand – Arduino-gestuurde Actuatie
Onderdelen en Benodigdheden
| Onderdeel | Aantal |
|---|---|
| Arduino UNO | 1 |
| MG996R Servomotor | 1 |
| TTP223 Capacitieve Touch Sensor | 2 |
| Draadjes (generiek) | 1 set |
| Breadboard (generiek) | 1 |
Apps en Online Services
- Arduino IDE
Over Dit Project
In dit project heb ik een idee uitgewerkt dat geïmplementeerd kan worden in bestaande 3D-geprinte prosthetische handen. In bestaande elektrisch aangedreven protheses kon ik geen gebruik vinden van capacitieve touch-sensing technologie voor de actuatie van vingers. Dit project combineert twee coole dingen: Arduino met capacitieve touch-sensing voor de actuatie en een remix van het e-NABLE Phoenix hand ontwerp.
De Phoenix-hand is eigenlijk een lichaamsaangedreven hand. Wat ik in dit project heb gedaan is het omzetten naar een elektrisch aangedreven prothese door de benodigde onderdelen te kiezen.
Het voordeel van capacitieve touch-sensing is dat je door aanraking de vingers eenvoudig kunt activeren. Dit model kan momenteel nog geen individuele vingers controleren en er is meer ontwikkeling nodig voor draagcapaciteit en grijpkracht.
Onderdelen Verzamelen

- Arduino Uno
- TTP223 Touch Sensor - 2 stuks
- MG996R Servomotor
Montage van de Phoenix Hand:
De montage-instructies van de Phoenix-hand zijn in de volgende stappen beschreven...
Ik heb flexor als vislijn en extensor als rubberbanden gebruikt.
Tools:
- 3D-printer
- Lijmpistool
De Hand Printen
Dit project gebruikt het eerder ontworpen e-NABLE Phoenix-hand.

Volgens mijn eisen heb ik alleen de volgende onderdelen geprint:
Vingers
- finger_phalanx.stl - 4 stukken
- fingertip_long.stl - 2 stukken
- fingertip_short.stl - 2 stukken
- thumb_phalanx.stl - 1 stuk
- thumbtip.stl - 1 stuk
Handpalm
- palm_right_new_supports.stl - 1 stuk
Snap Pinnen
- fingertip_pin.stl - 4 stukken
- knuckle_pin_long.stl - 1 stuk
- knuckle_pin_short.stl - 2 stukken
- thumb_knuckle_pin.stl - 1 stuk
- thumbtip_pin.stl - 1 stuk
Omdat er al gedetailleerde instructies zijn over hoe je dit bouwt, ga ik niet diep in op detail.
Voor printen gebruikte ik een Flsun 3D-printer. In totaal duurde het 10-12 uur om te printen.
(Let op: deze onderdelen zijn voor een rechterhand)
Montage van de Hand
Het bouwproces van de Phoenix-hand is al beschikbaar, dus ik ga niet te diep op in. Als je vragen hebt, laat gerust een reactie achter.
Ik heb flexor als vislijn en extensor als rubberband gebruikt.
** enige afwerking kan nodig zijn voor soepele pasvorm.
Elektronische Onderdelen
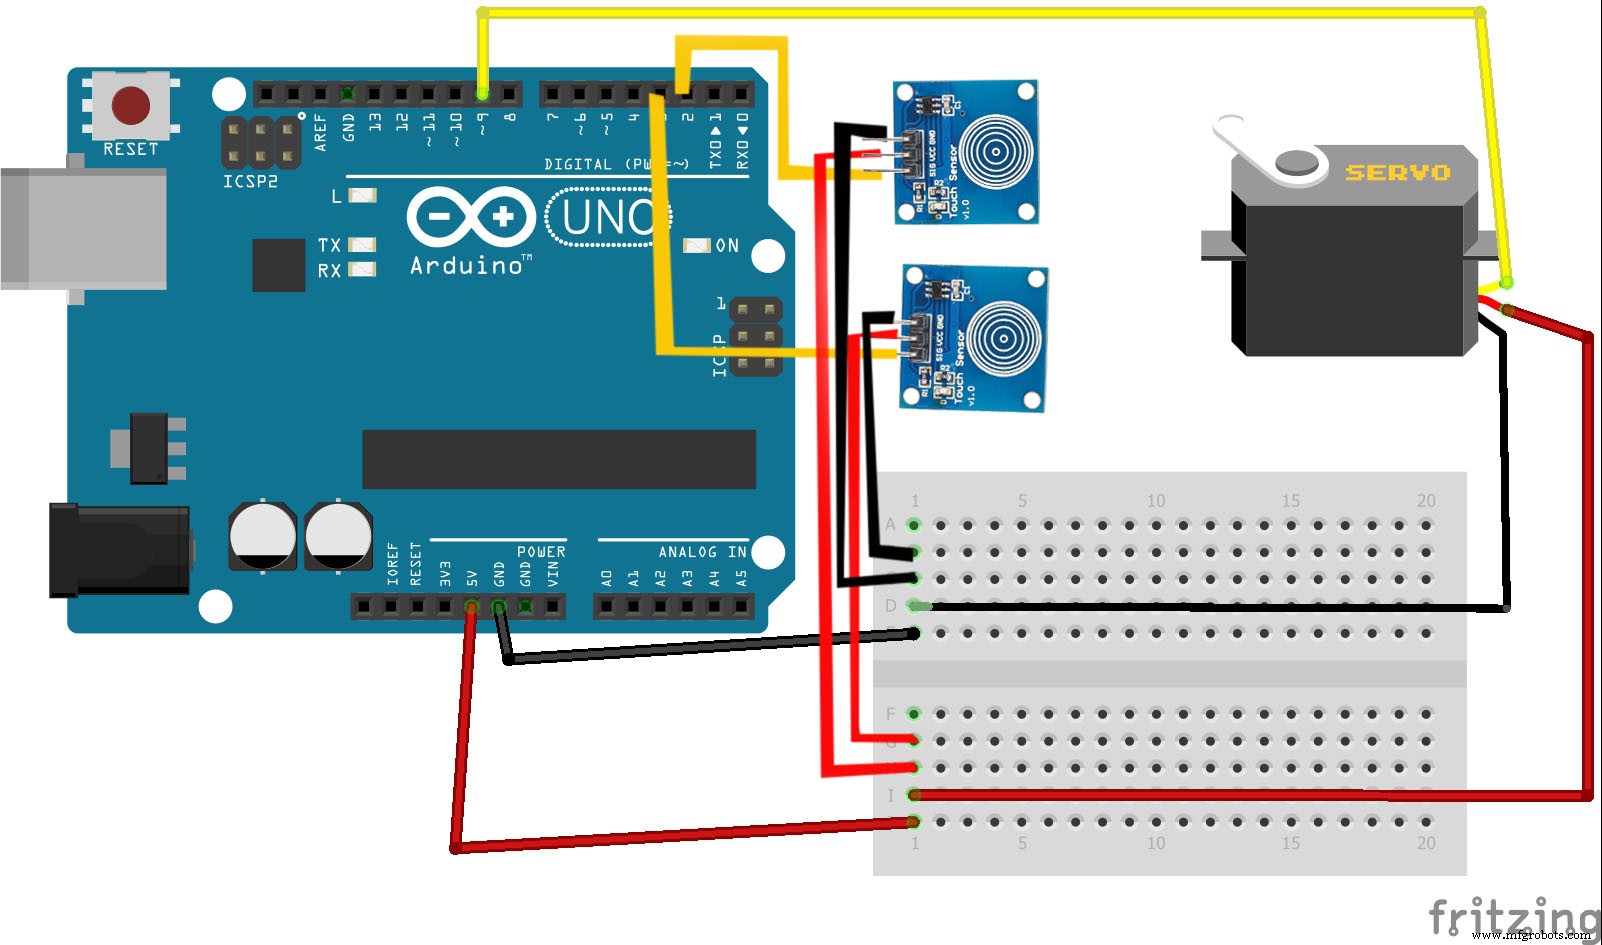
De actuatie wordt gestuurd door 2 touch-sensoren (TTP223). De invoer van de touch-sensor opent en sluit de vingers via de servomotor.
Schakelschema en Arduino-code:

Veel plezier met maken!
Bedankt voor het lezen. Als je meer informatie nodig hebt, vraag gerust in de reacties, ik zal mijn best doen om te antwoorden.
Code:
#include <Servo.h>
Servo myservo;
#define CTS1Pin 2 // Pin voor capacitieve touch sensor 1
#define CTS2Pin 3 // Pin voor capacitieve touch sensor 2
int pos;
void setup() {
  myservo.attach(9); // koppelt de servo op pin 9 aan het servo-object
}
void loop() {
  int CTSValue1 = digitalRead(CTS1Pin);
  int CTSValue2 = digitalRead(CTS2Pin);
  if (CTSValue1 == HIGH) {
    for (pos = 0; pos <= 180; pos += 1) {
      myservo.write(pos);
      delay(15);
    }
  }
  if (CTSValue2 == HIGH) {
    for (pos = 180; pos >= 0; pos -= 1) {
      myservo.write(pos);
      delay(15);
    }
  }
}
Code
Arduino Sketch (Arduino)
#include <Servo.h>
Servo myservo;
#define CTS1Pin 2 // Pin voor capacitieve touch sensor 1
#define CTS2Pin 3 // Pin voor capacitieve touch sensor 2
int pos;
void setup() {
  myservo.attach(9); // koppelt de servo op pin 9 aan het servo-object
}
void loop() {
  int CTSValue1 = digitalRead(CTS1Pin);
  int CTSValue2 = digitalRead(CTS2Pin);
  if (CTSValue1 == HIGH) {
    for (pos = 0; pos <= 180; pos += 1) {
      myservo.write(pos);
      delay(15);
    }
  }
  if (CTSValue2 == HIGH) {
    for (pos = 180; pos >= 0; pos -= 1) {
      myservo.write(pos);
      delay(15);
    }
  }
}
Schema's
Productieproces
- Geprinte Schakelprintplaten: Ontwerp, Fabricage en Toekomstige Trends
- 3D-geprinte Onderdelen Kleuren met Was Crayons: Een Nieuwe Post-processing Techniek
- 3D-geprinte prothesen: toegang en betaalbaarheid verbeteren voor geamputeerden
- Maak Hoogwaardige 3D-geprinte Topografische Kaarten van Google Terreindata
- Kwaliteitscontrole Verhogen: 3D‑Geprint Tooling Verbetert Productieprecisie
- Functionele 3D‑Geprinte Fiets Pannier Adapters Ontwerpen Met Kevlar CFF
- De Go-Kart Heruitvinden: 3D-geprinte Koolstofvezel-onderdelen voor Ongekende Prestaties
- Mens-gerichte toeleveringsketen-transformatie: Efficiëntie & veerkracht boosten
- Smart Draaibank: Geavanceerde Touchscreen Besturing voor Precisie Bewerking
- Capacitatieve accelerometers uitgelegd: van massa-veren-mechanica tot signaalconditie
- Geavanceerde Universele Tactiele Sensor met Elektromechanisch Gekoppeldegeleiders