



V4 Snelheids Lijnvolgende Robot – Geavanceerd Arduino Nano Systeem
Onderdelen en benodigdheden
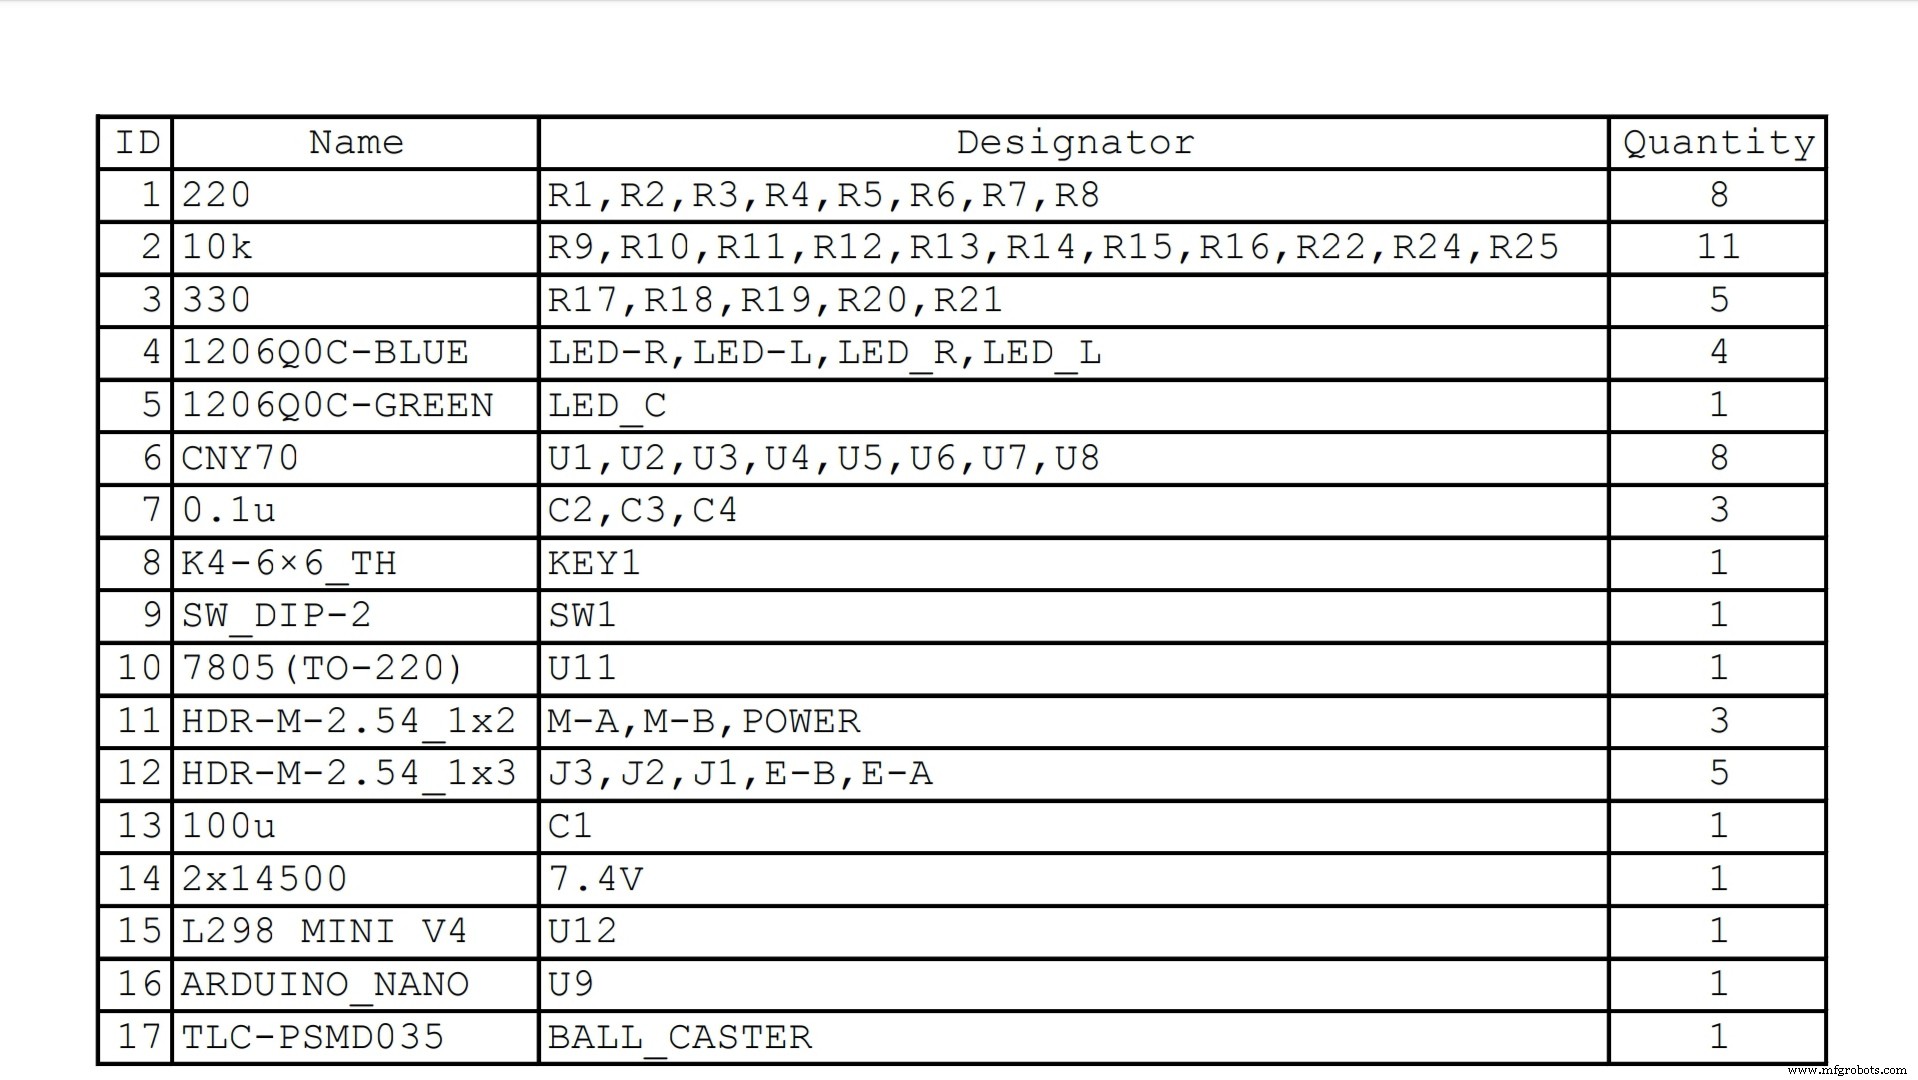
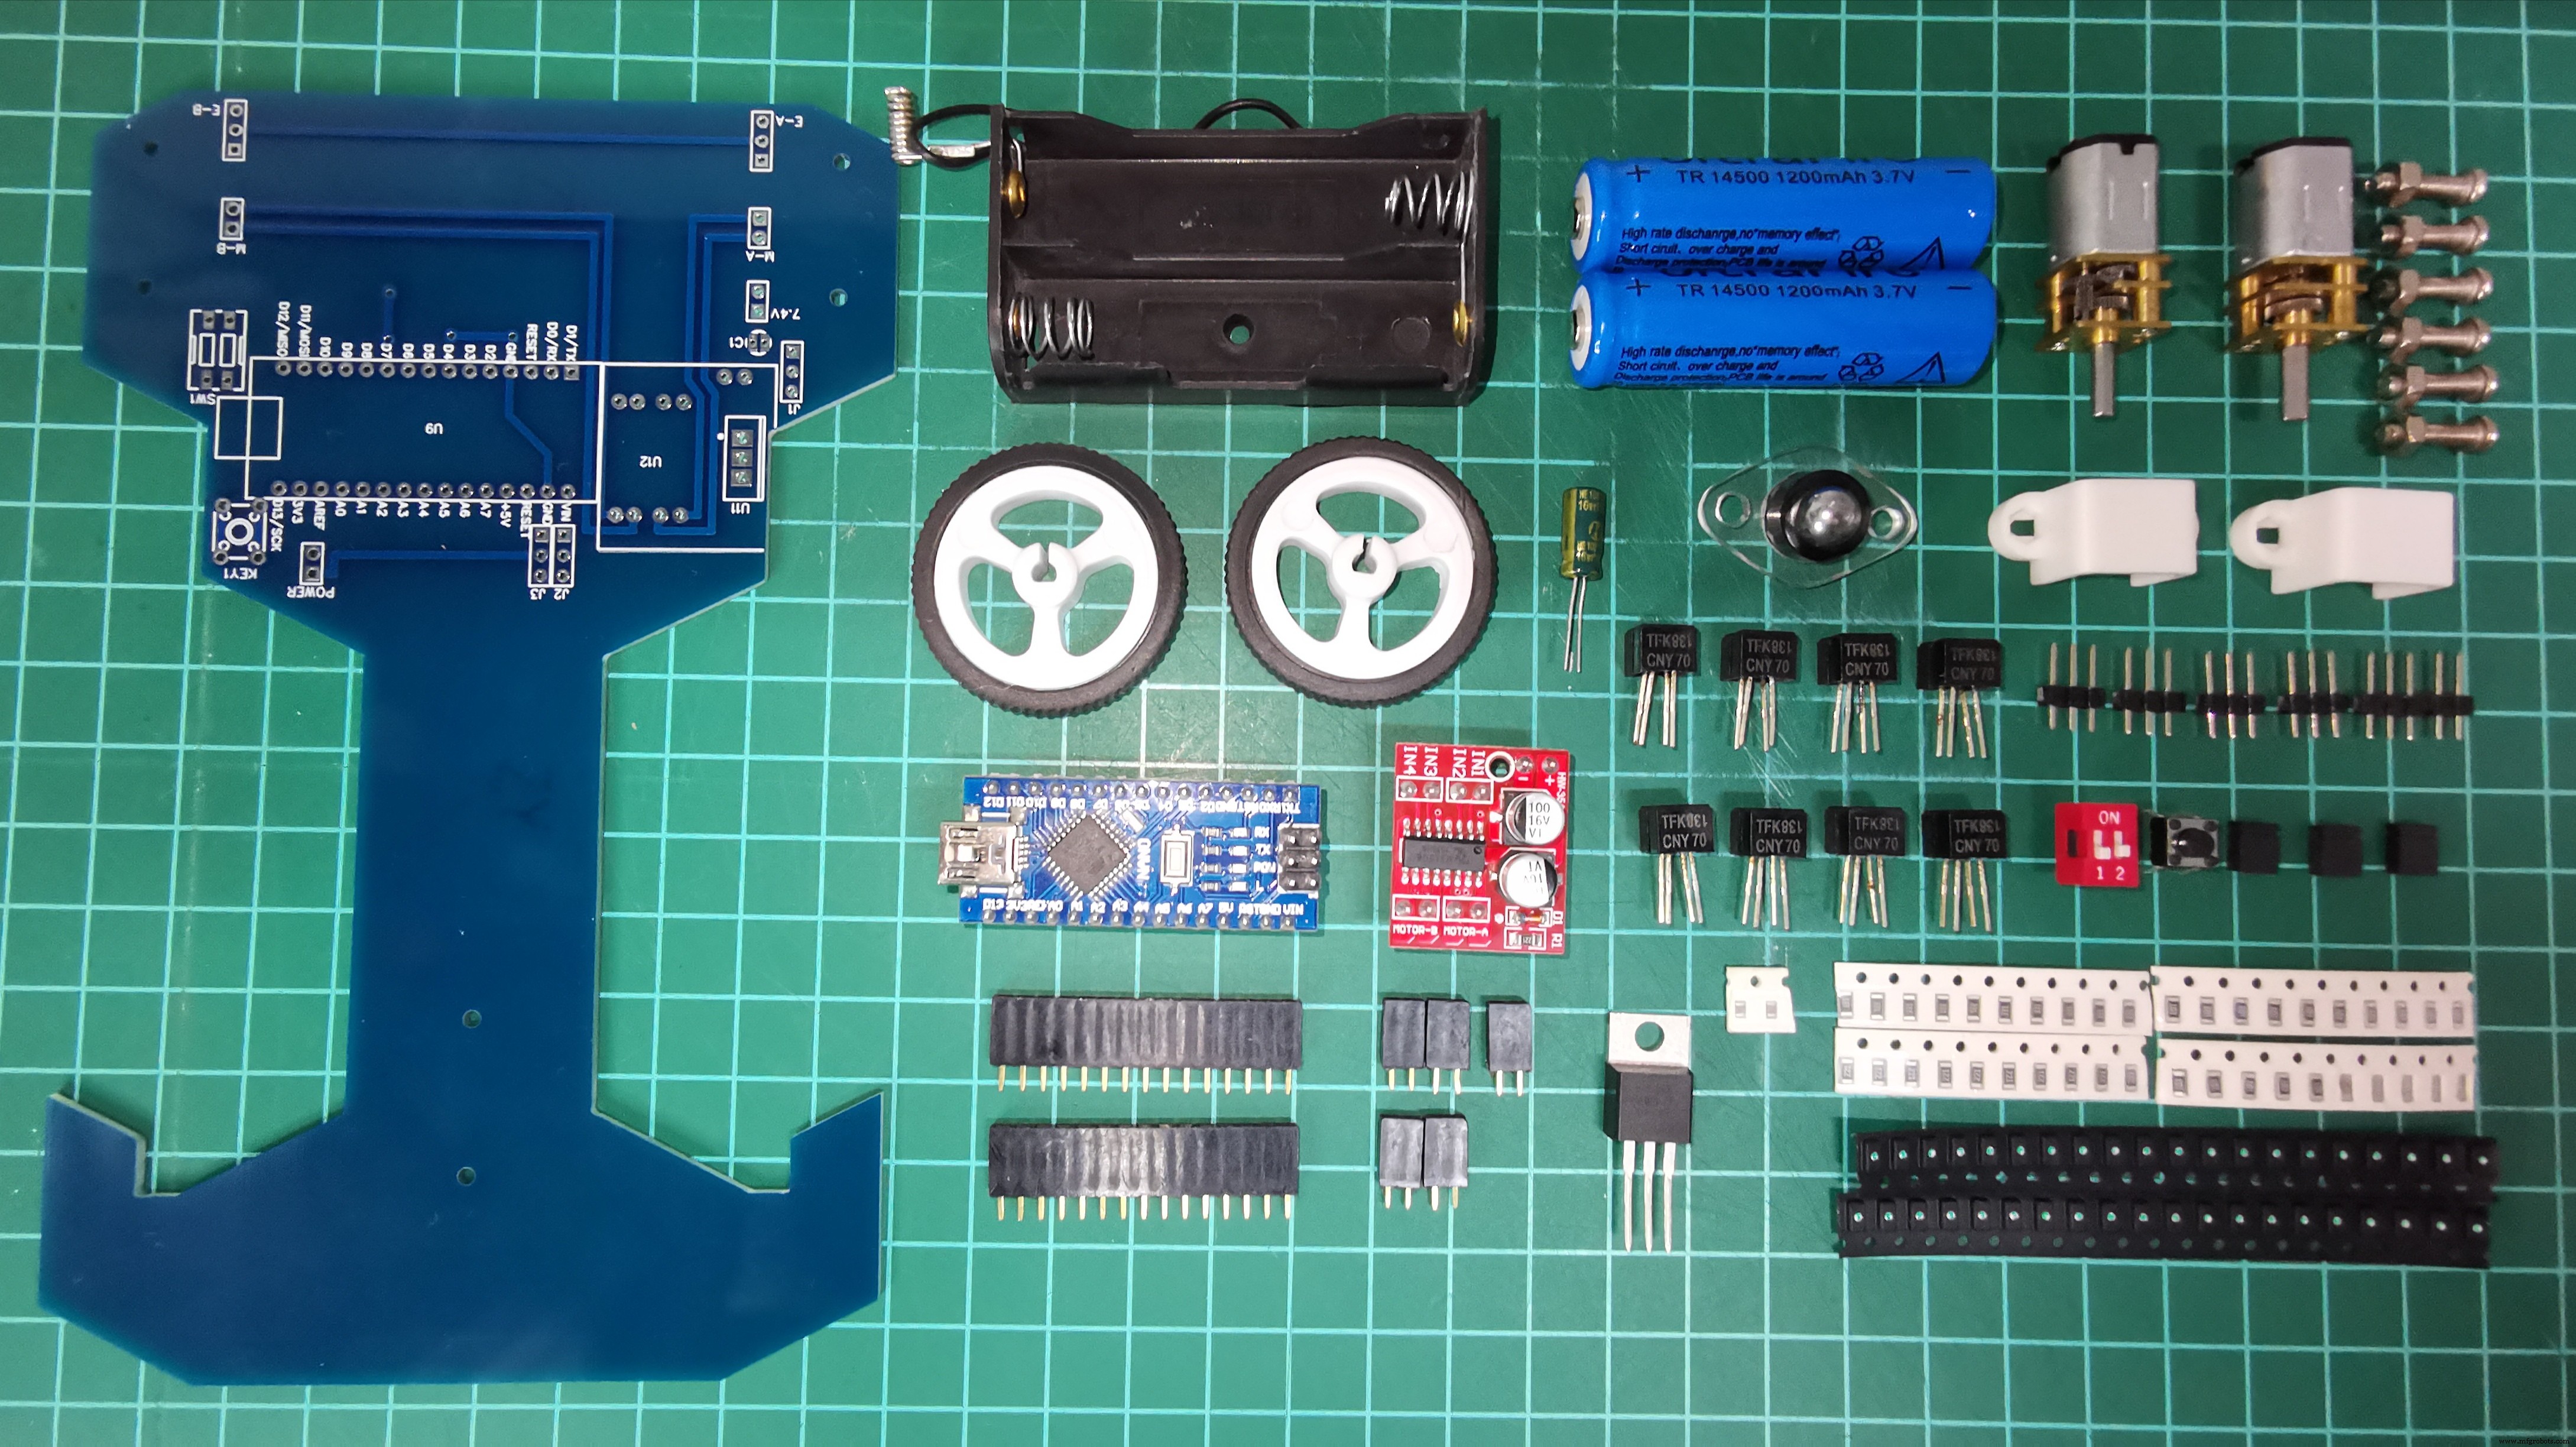
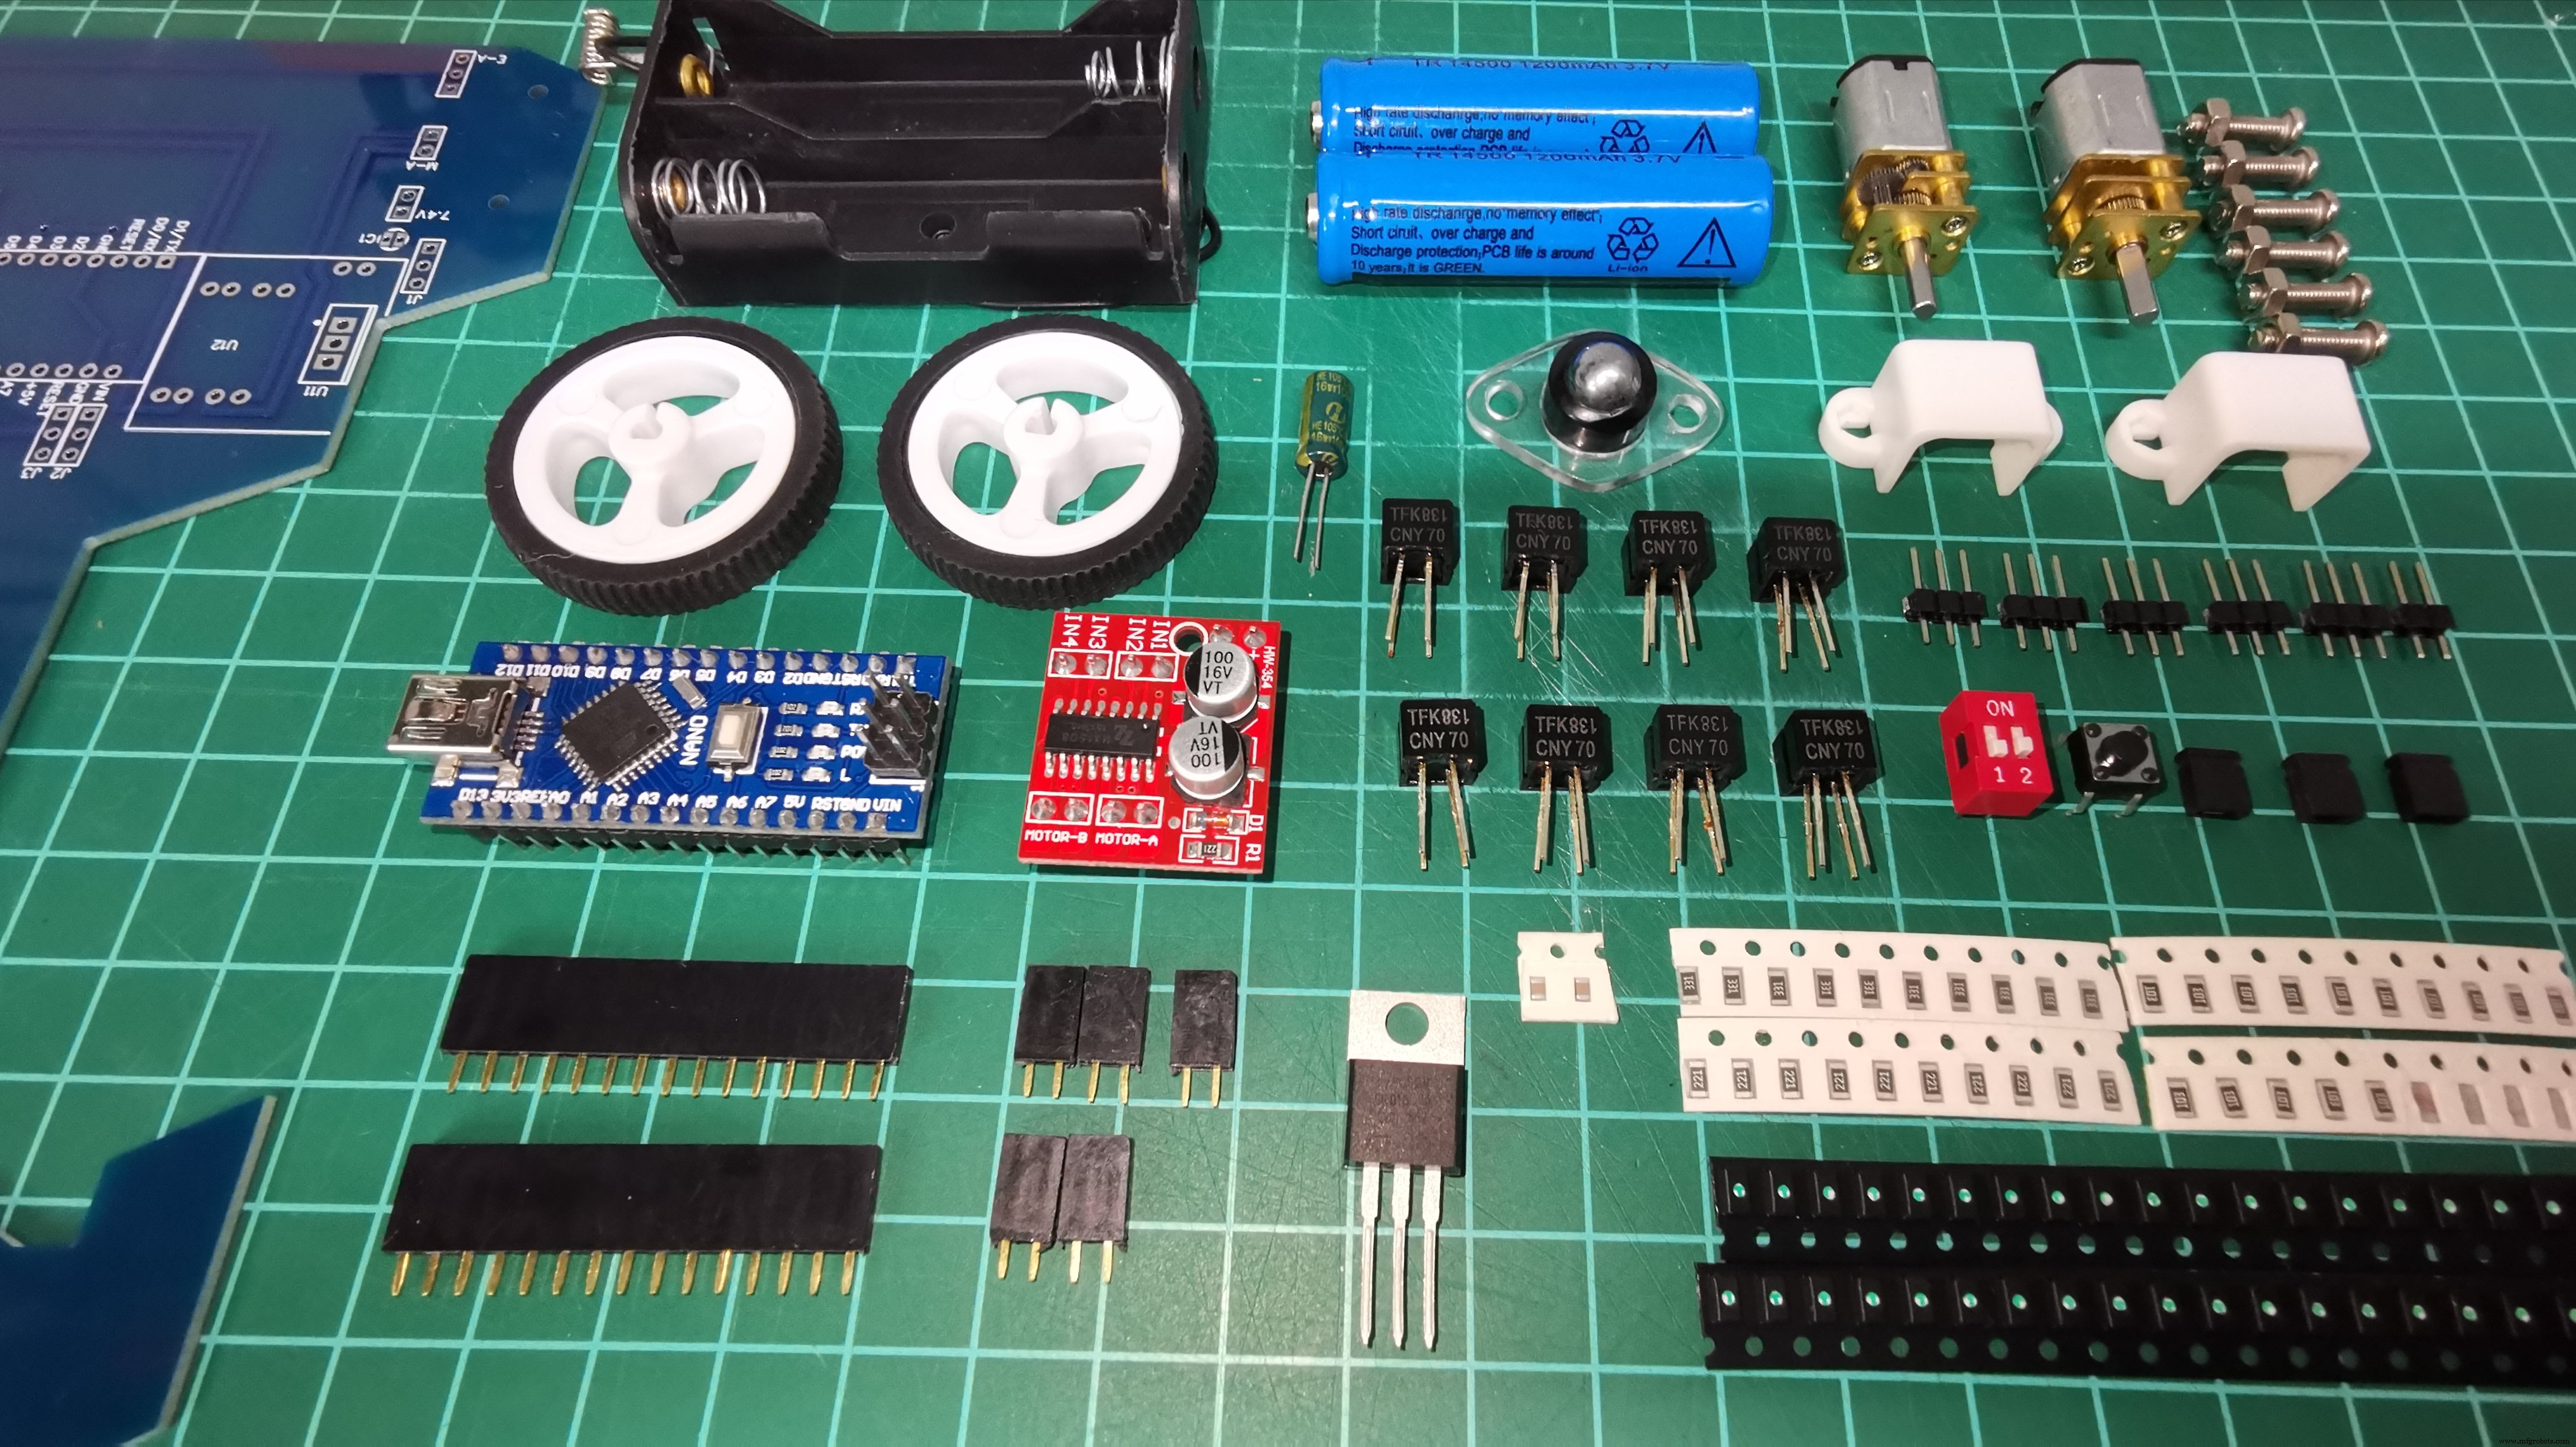
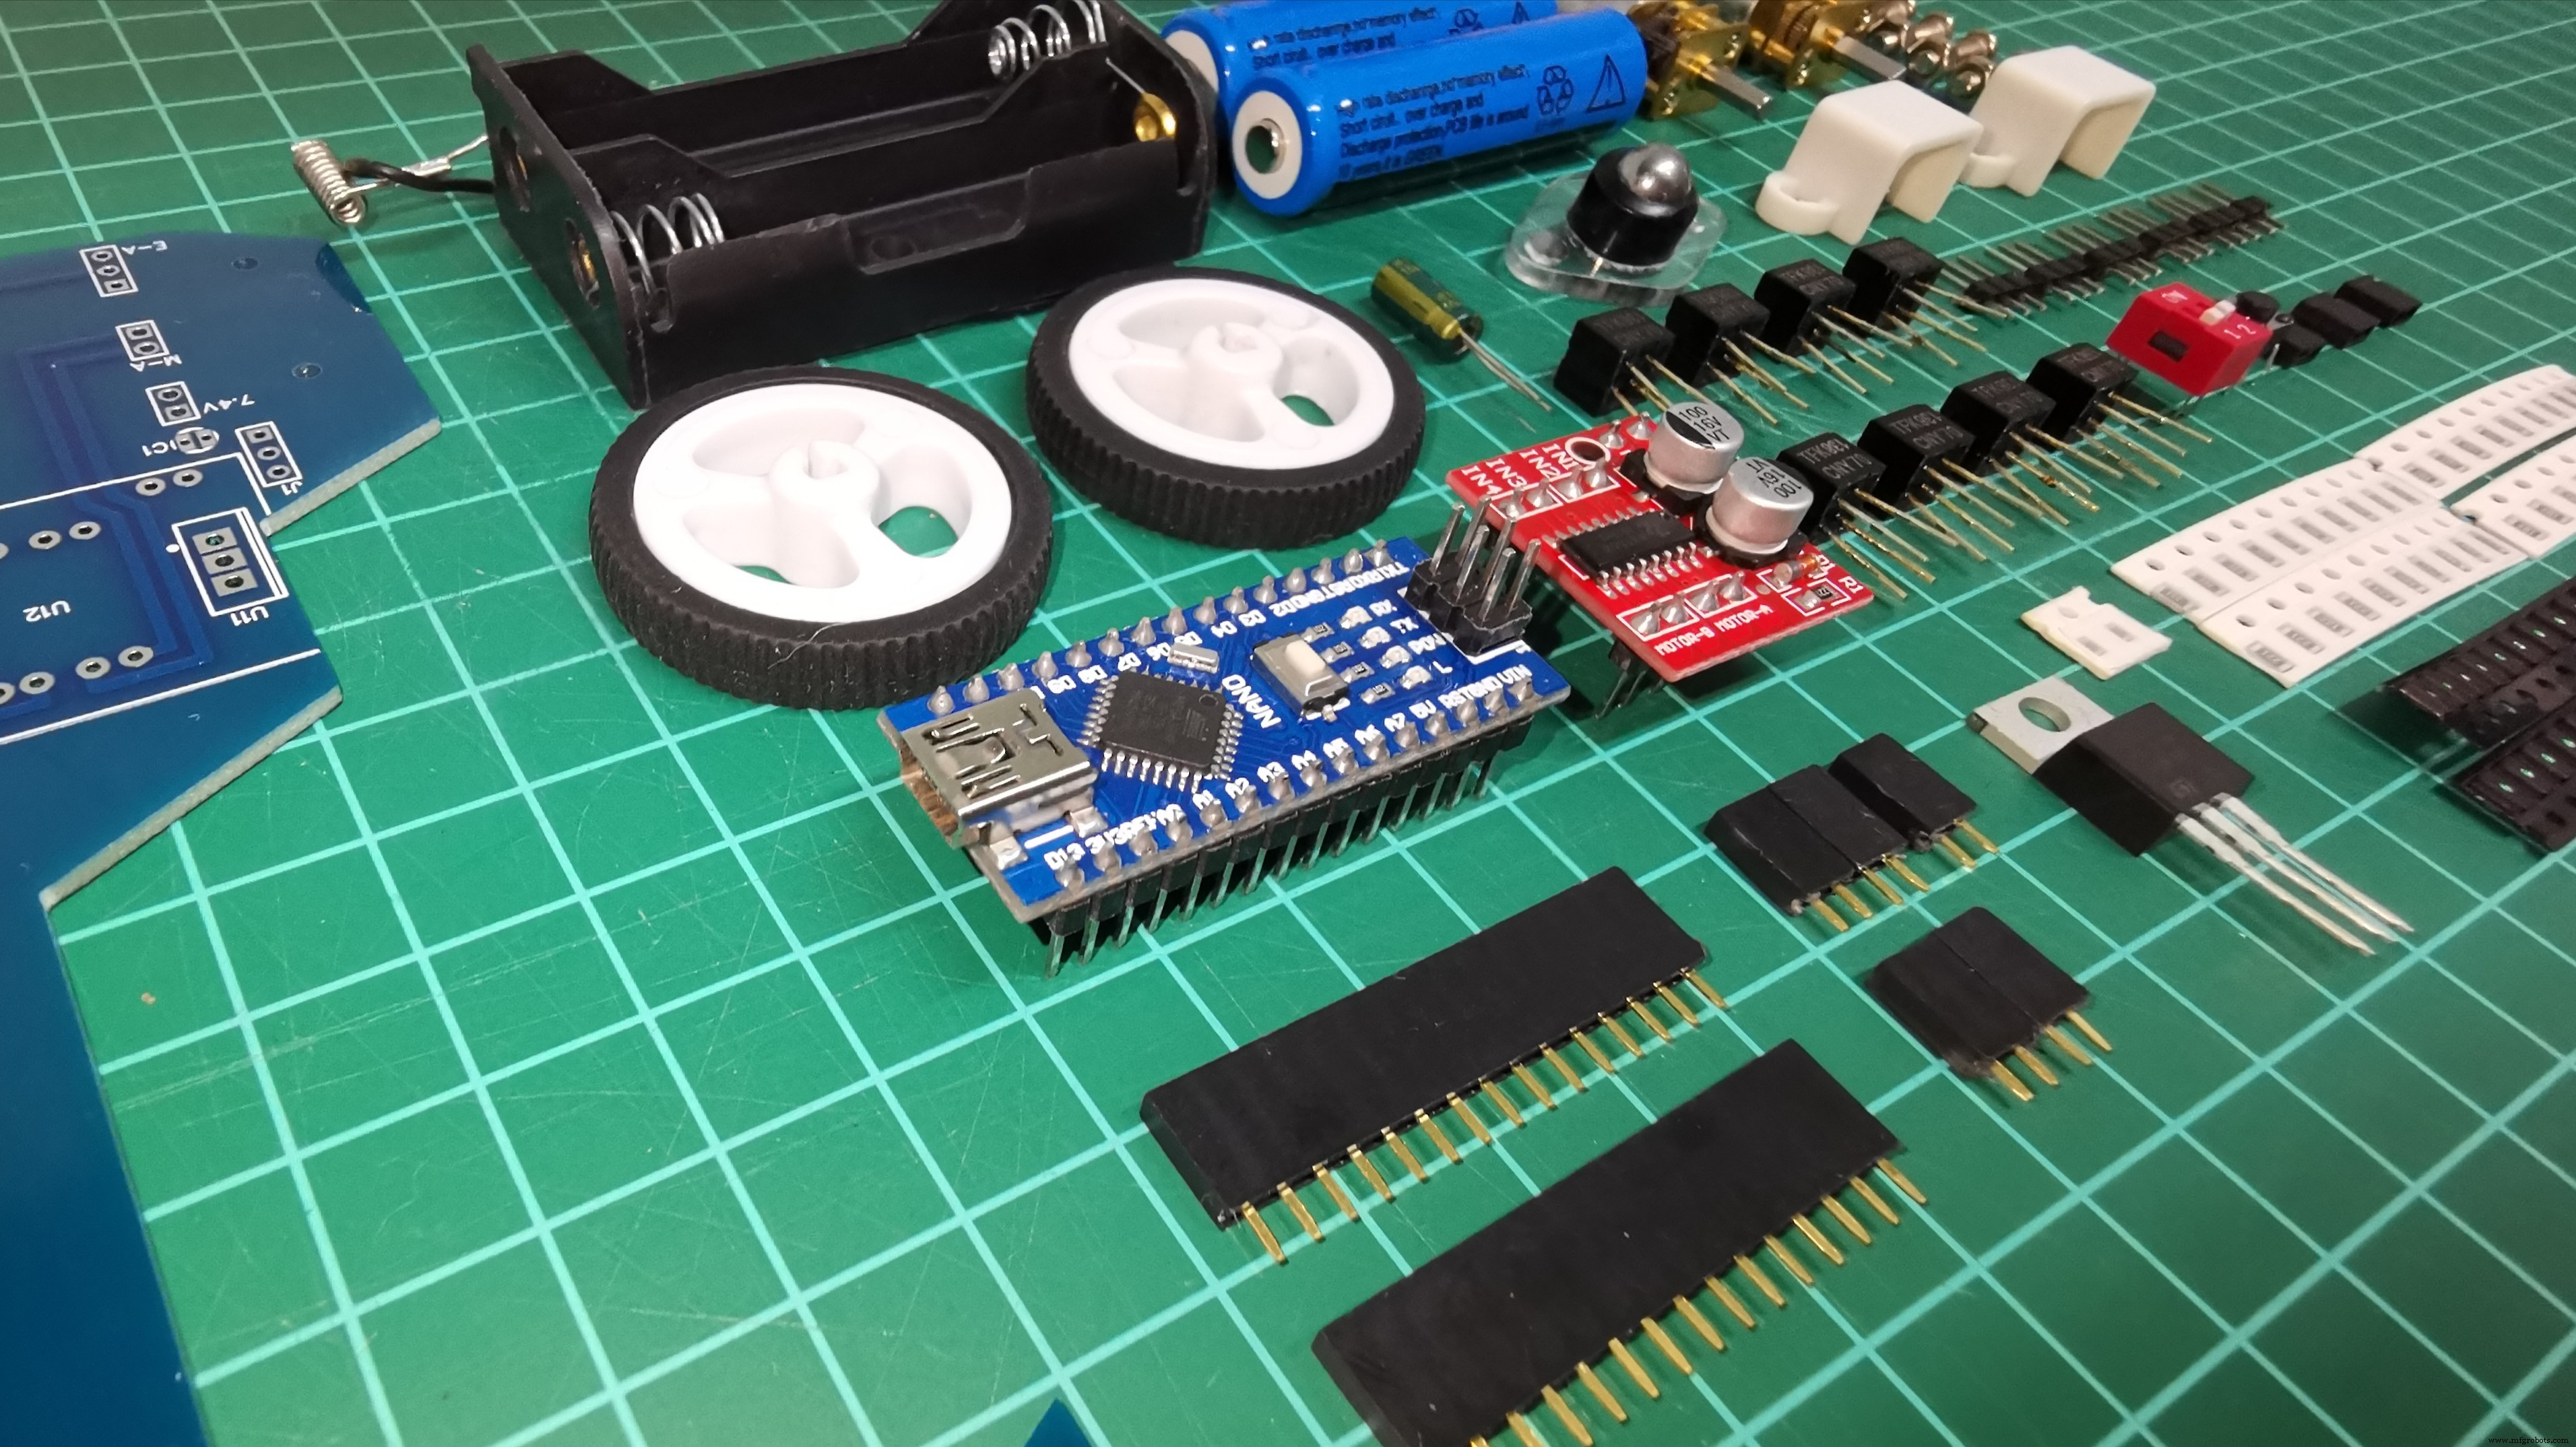
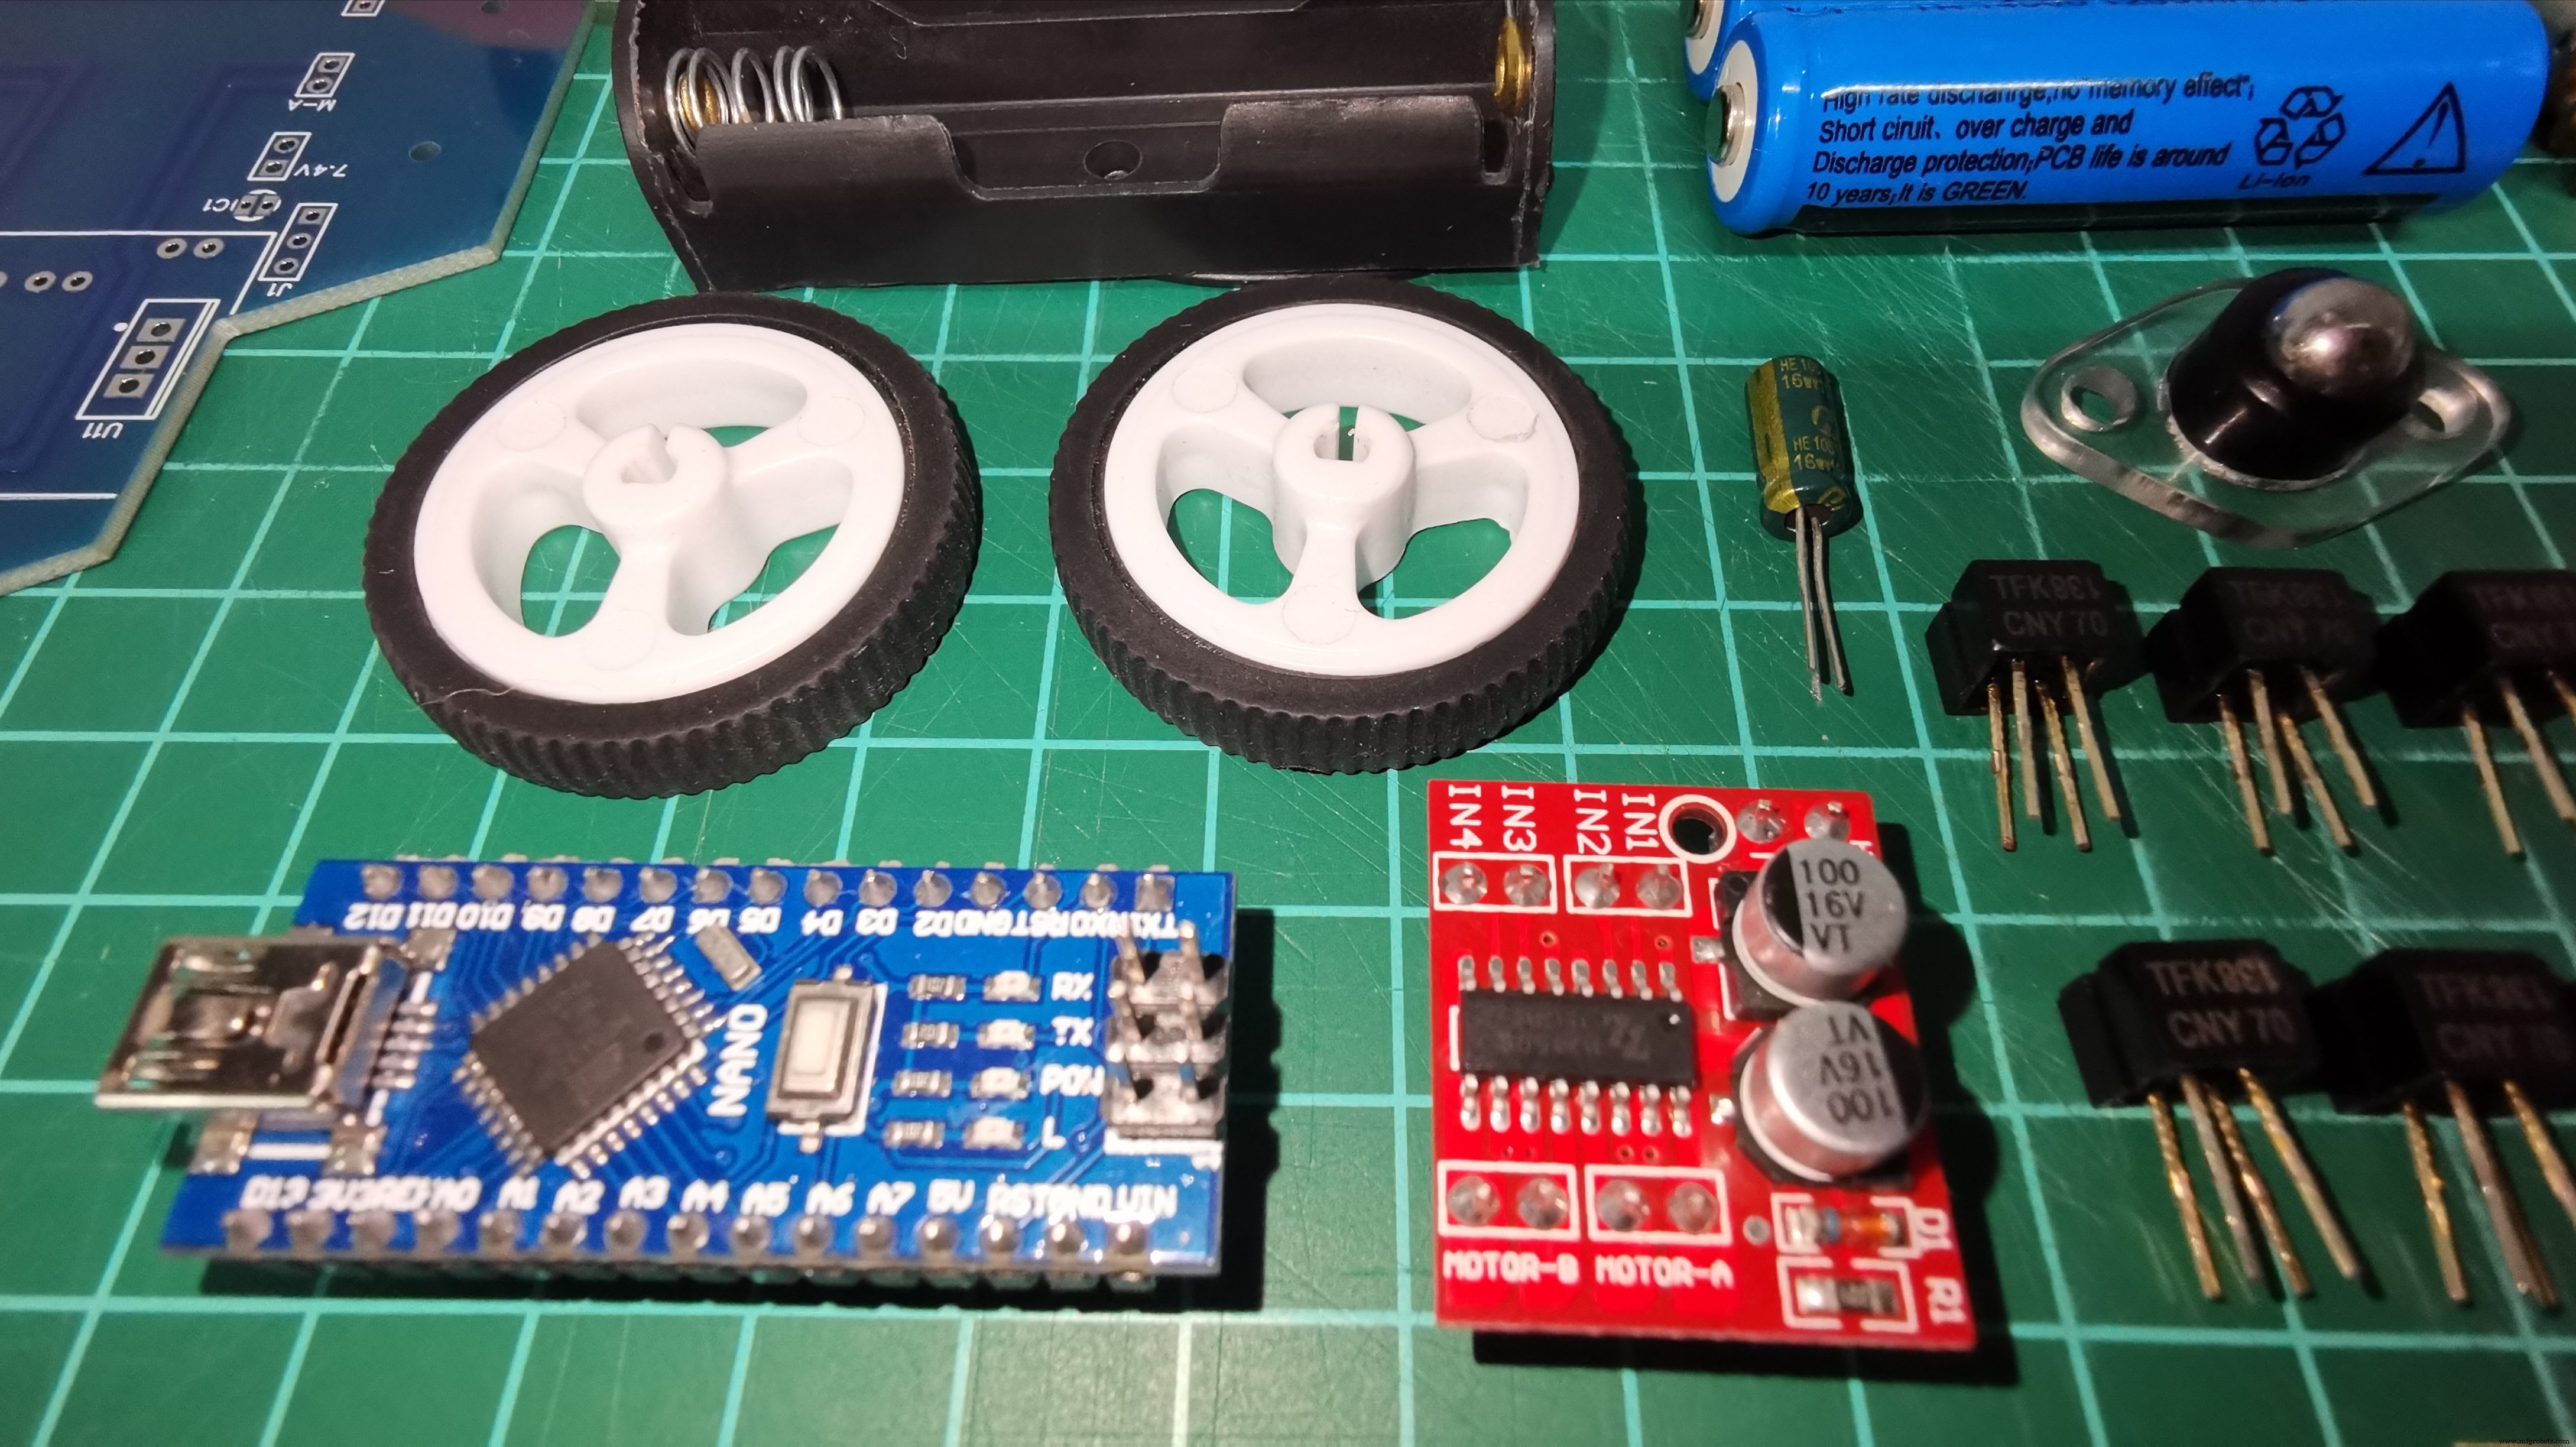
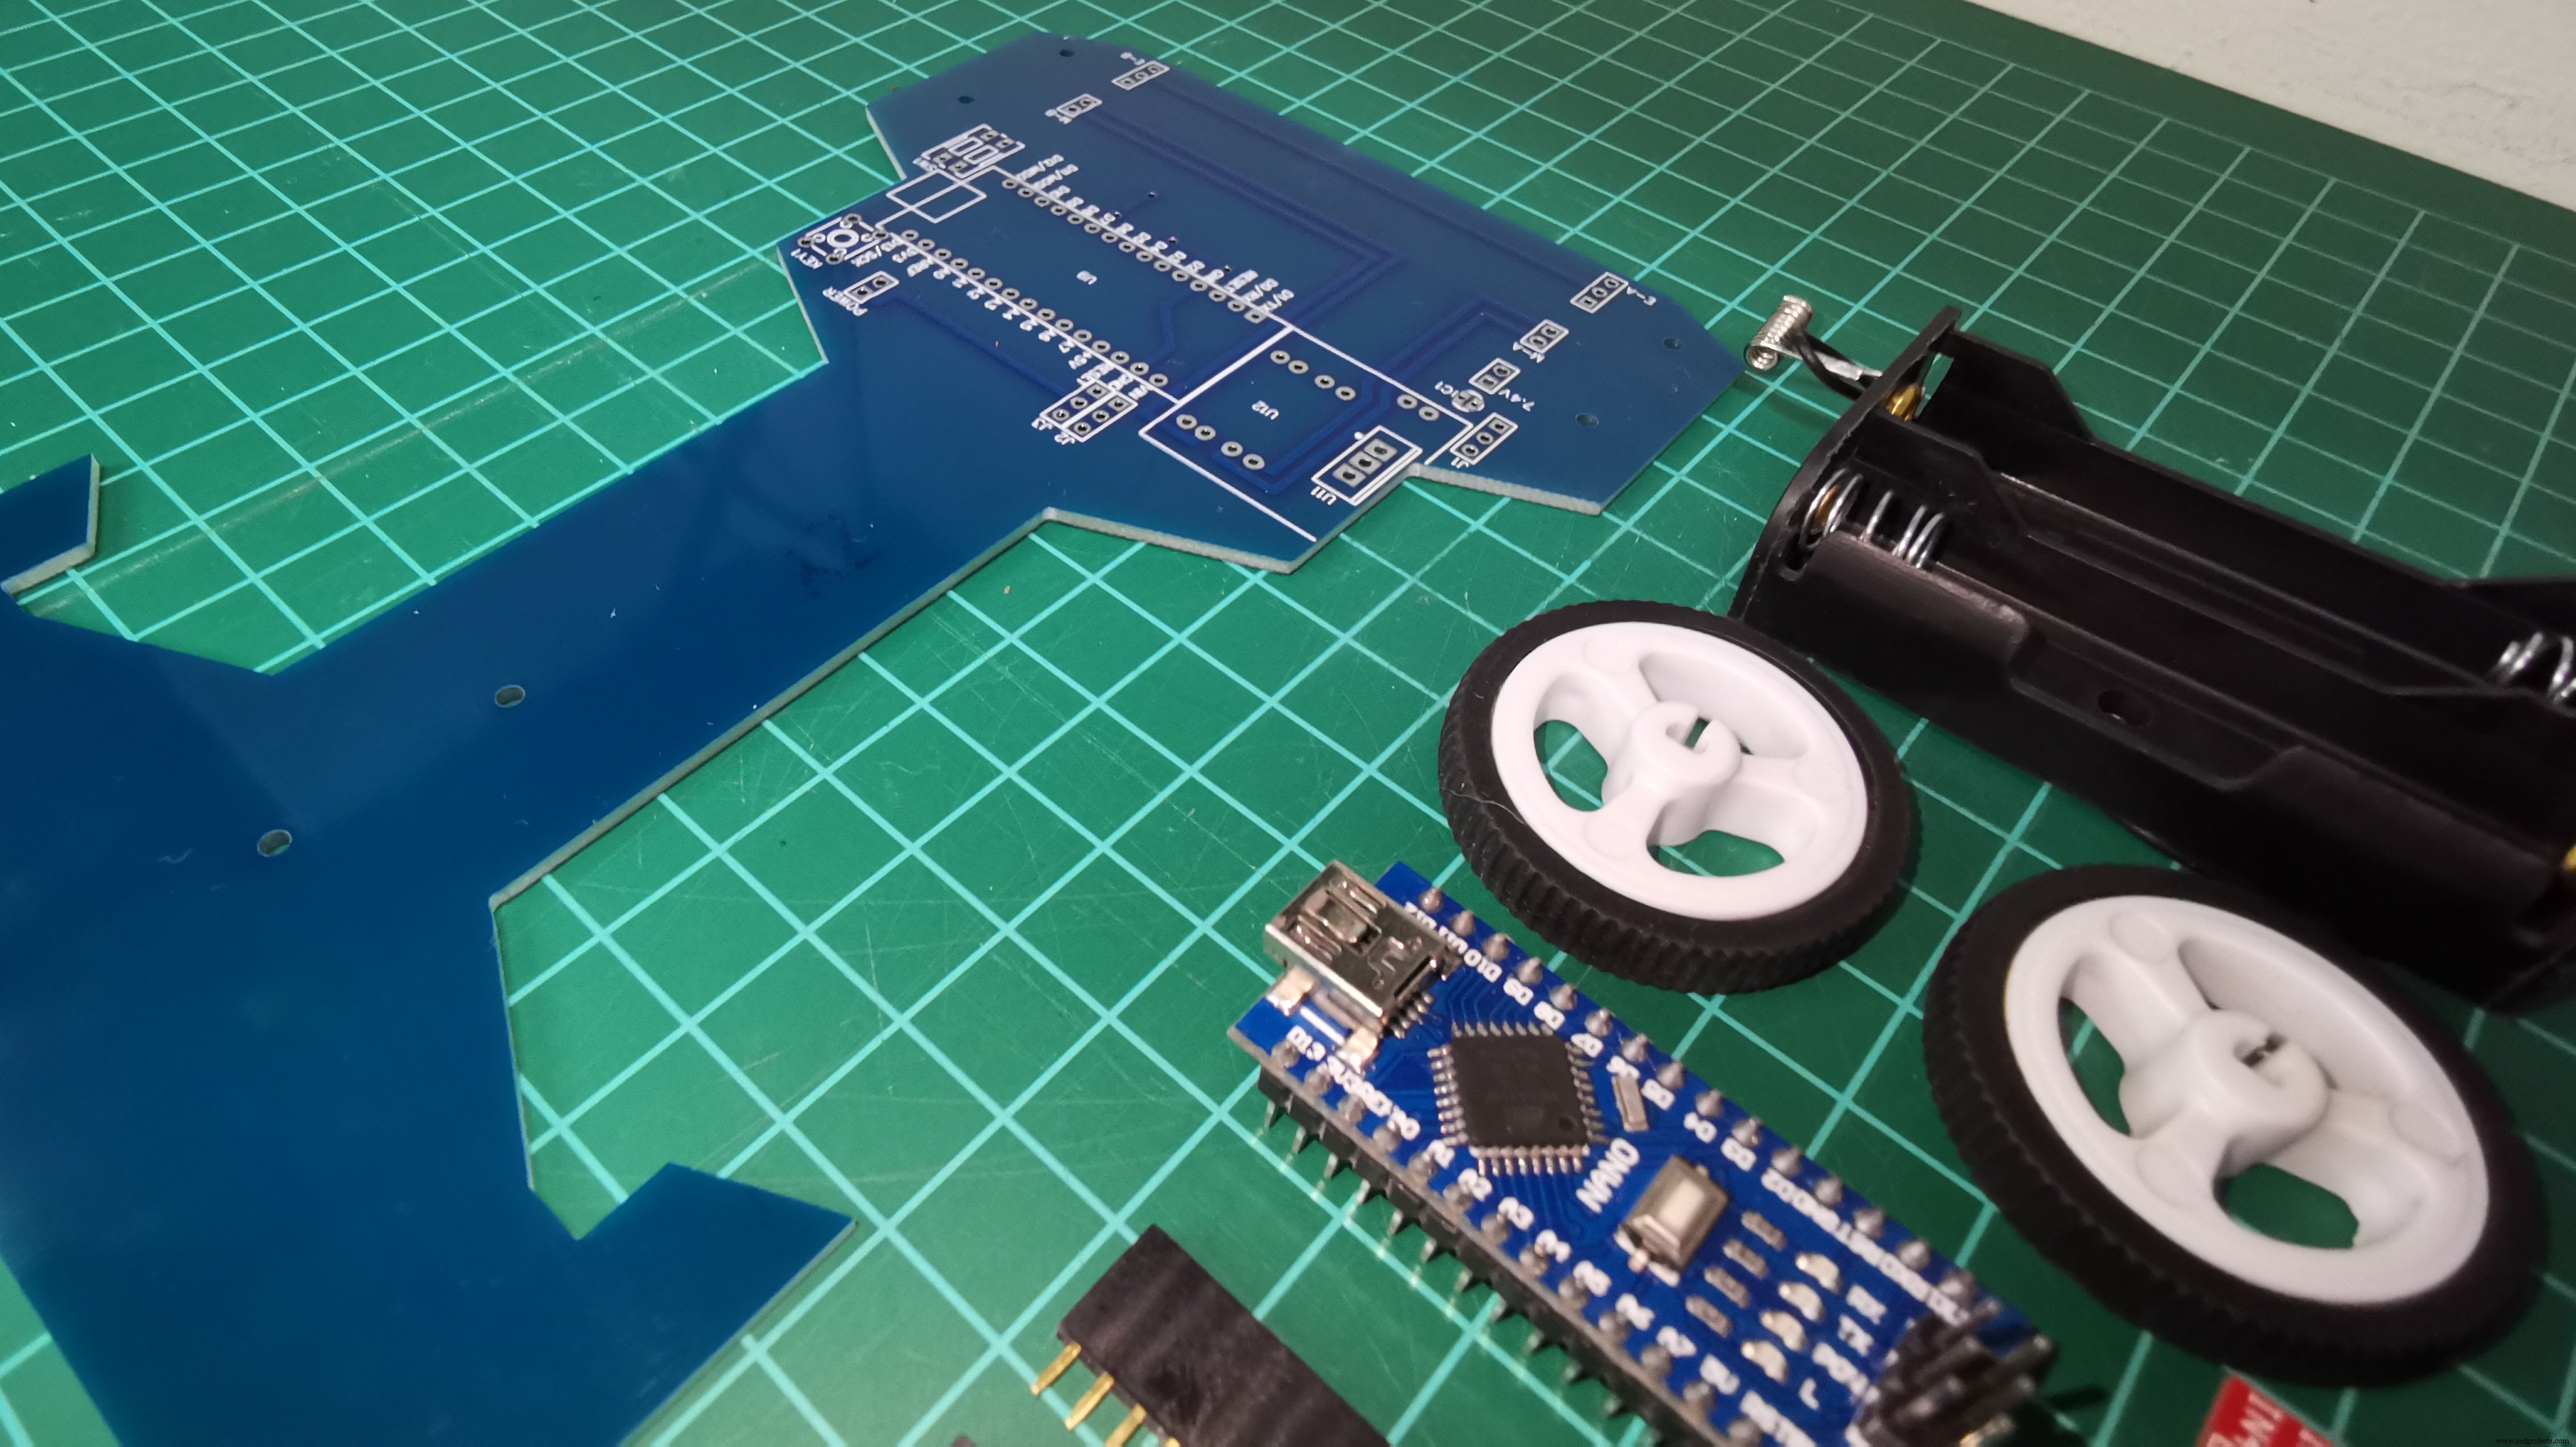
- 1x JLCPCB Custom PCB (printplaat fungeert als chassis)
- 1x Arduino Nano R3
- 1x Mini H-brug L298N (MX1508)
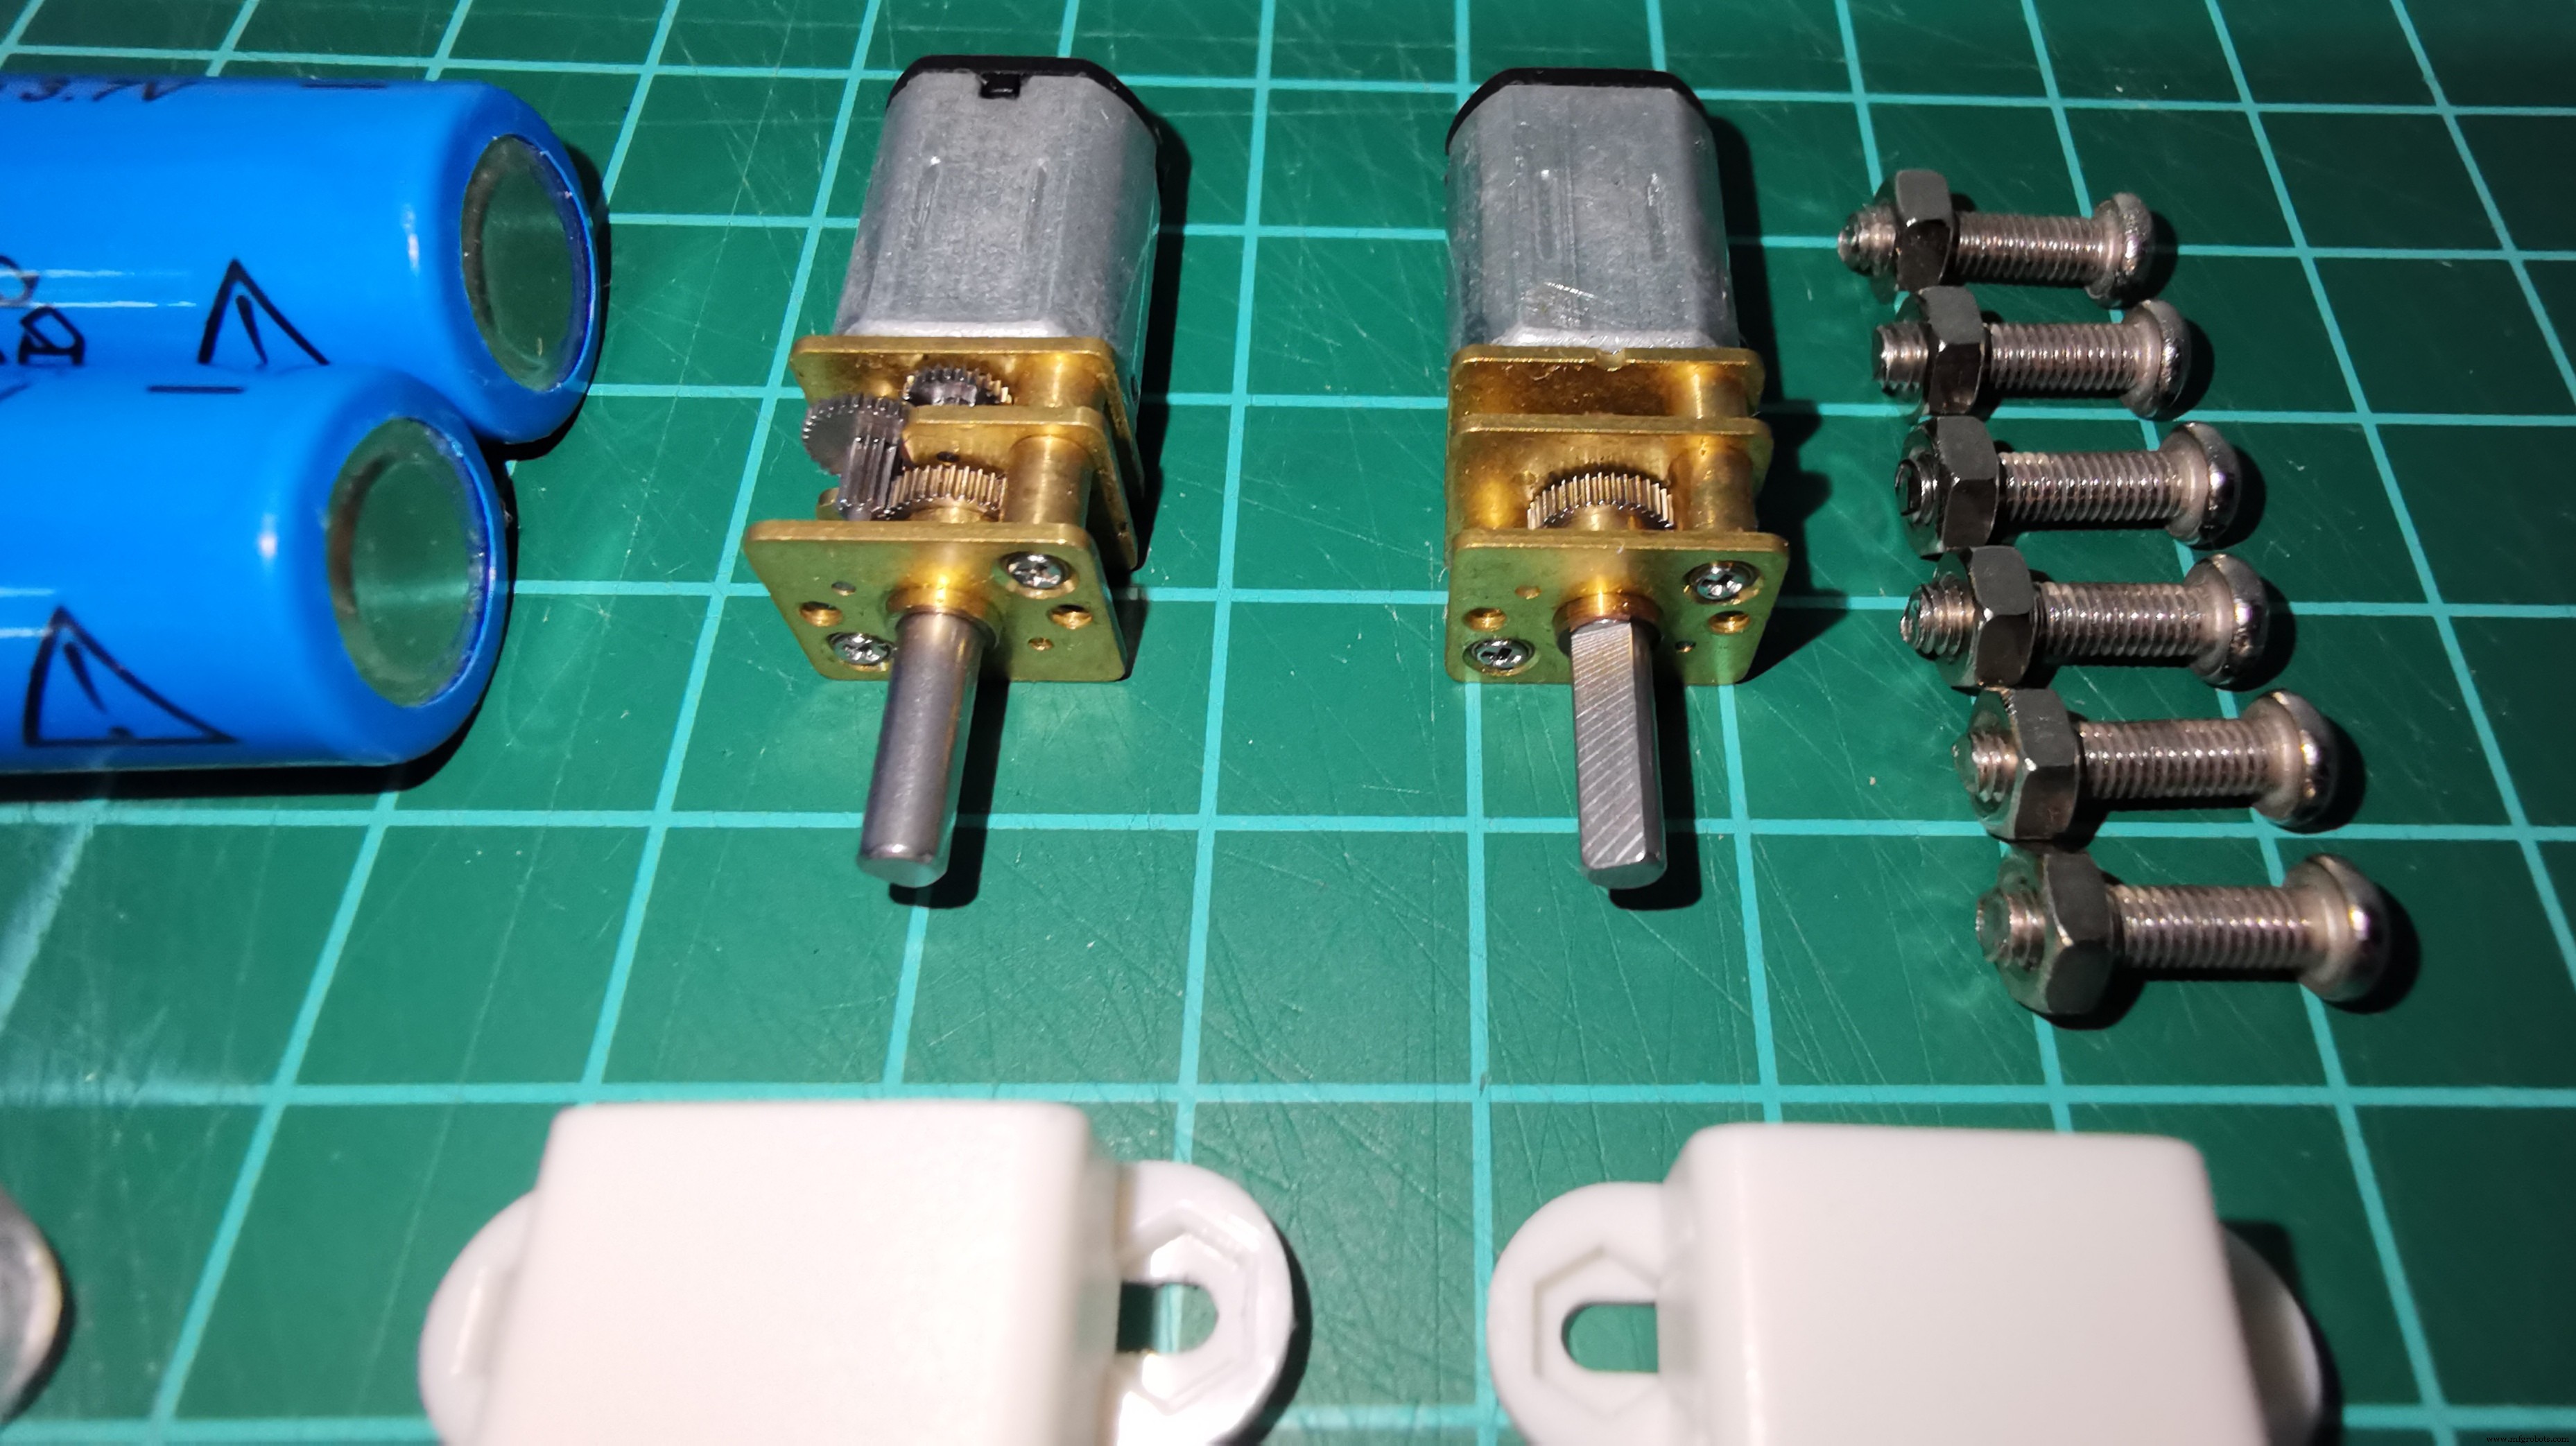
- 1x 6V Mini Motor Metaal Tandwielkast
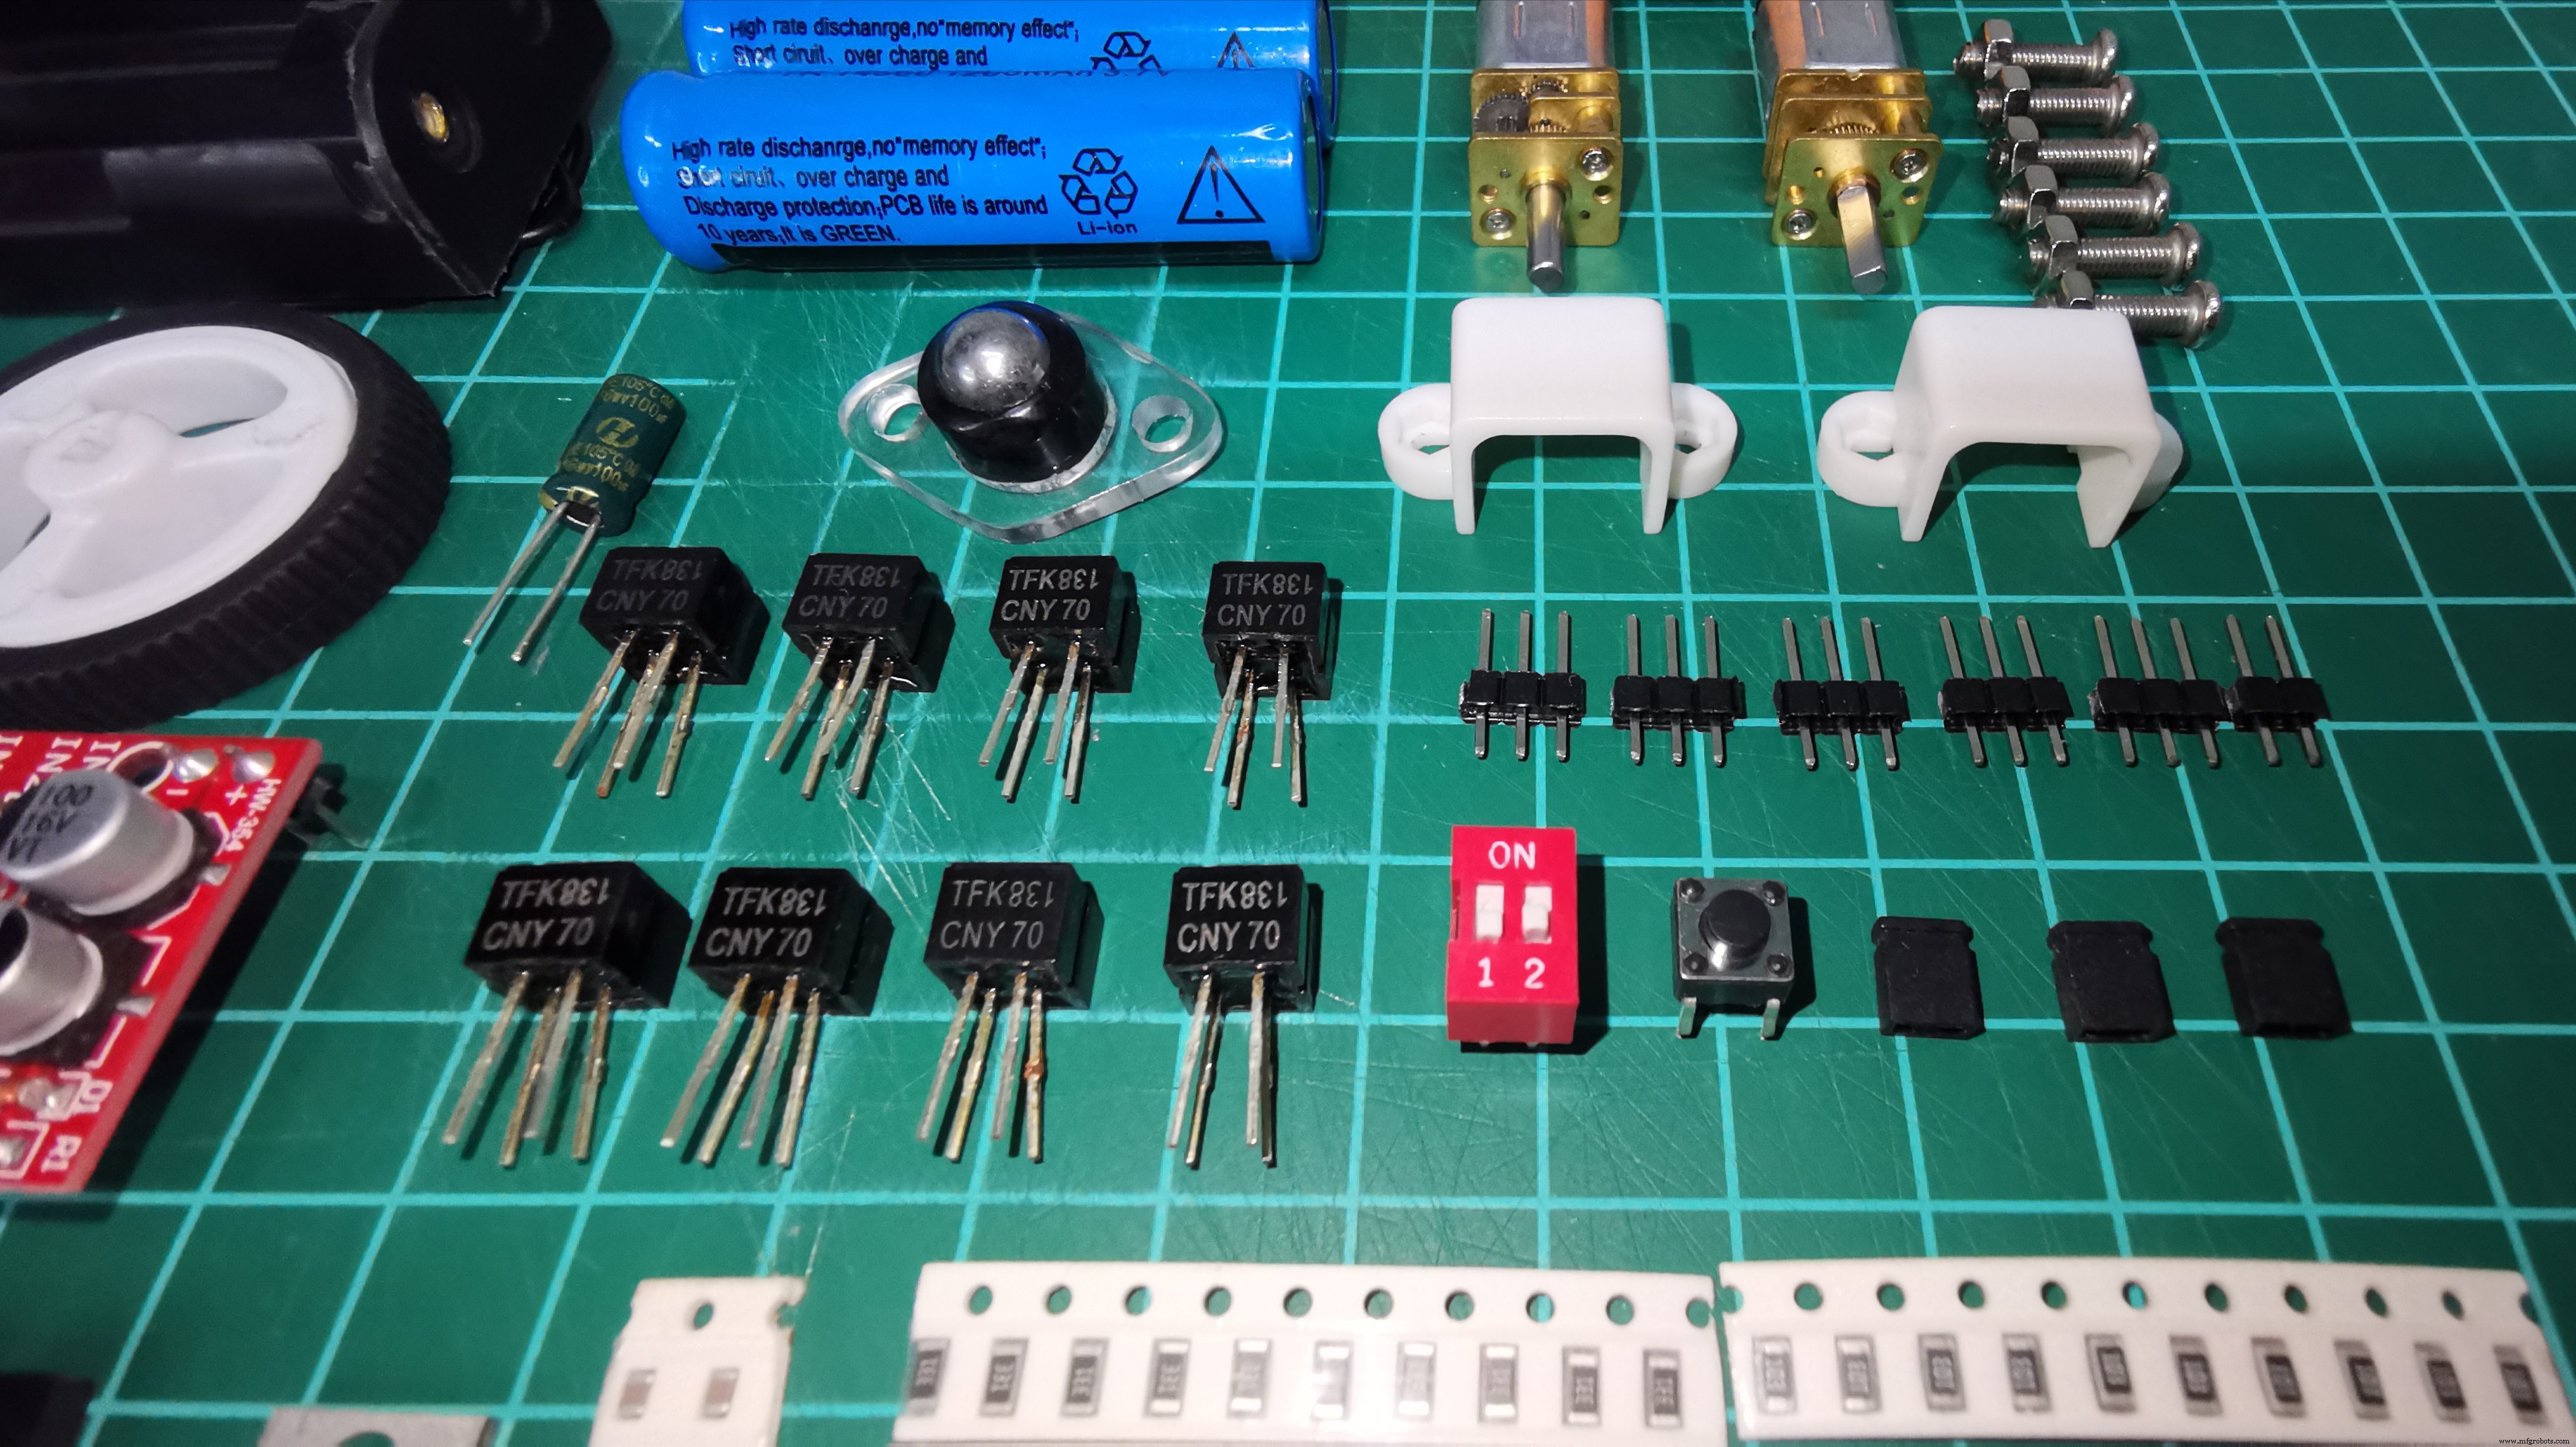
- 8x CNY70 reflectiesensoren
- 1x Lineaire regelaar 7805
- 1x Elektrolytische condensator
- 4x 1206 SMD Blauwe LED
- 1x 1206 SMD Groene LED
- 8x 1206 SMD Weerstand 220 ohm
- 11x 1206 SMD Weerstand 10k ohm
- 5x 1206 SMD Weerstand 330 ohm
- 1x 40-pin Header Male
- 2x 40-pin Header Female
- 1x DIP-switch 2 circuits
- 1x Drukknop 12mm
- 3x 1206 SMD Condensator 0.1 uF
- 1x Bal-kogel wiel 3/8
- 2x RD-34 Wielen
- 2x 14500 3.7V Accu
- 1x Accu-houder AA x 2
Benodigde tools en machines
- Solderbout
- Solder draad, loodvrij
- Helpende hand met vergrootglas
- Multitool / Schroevendraaier
Apps en online diensten
- Arduino IDE
Over dit project
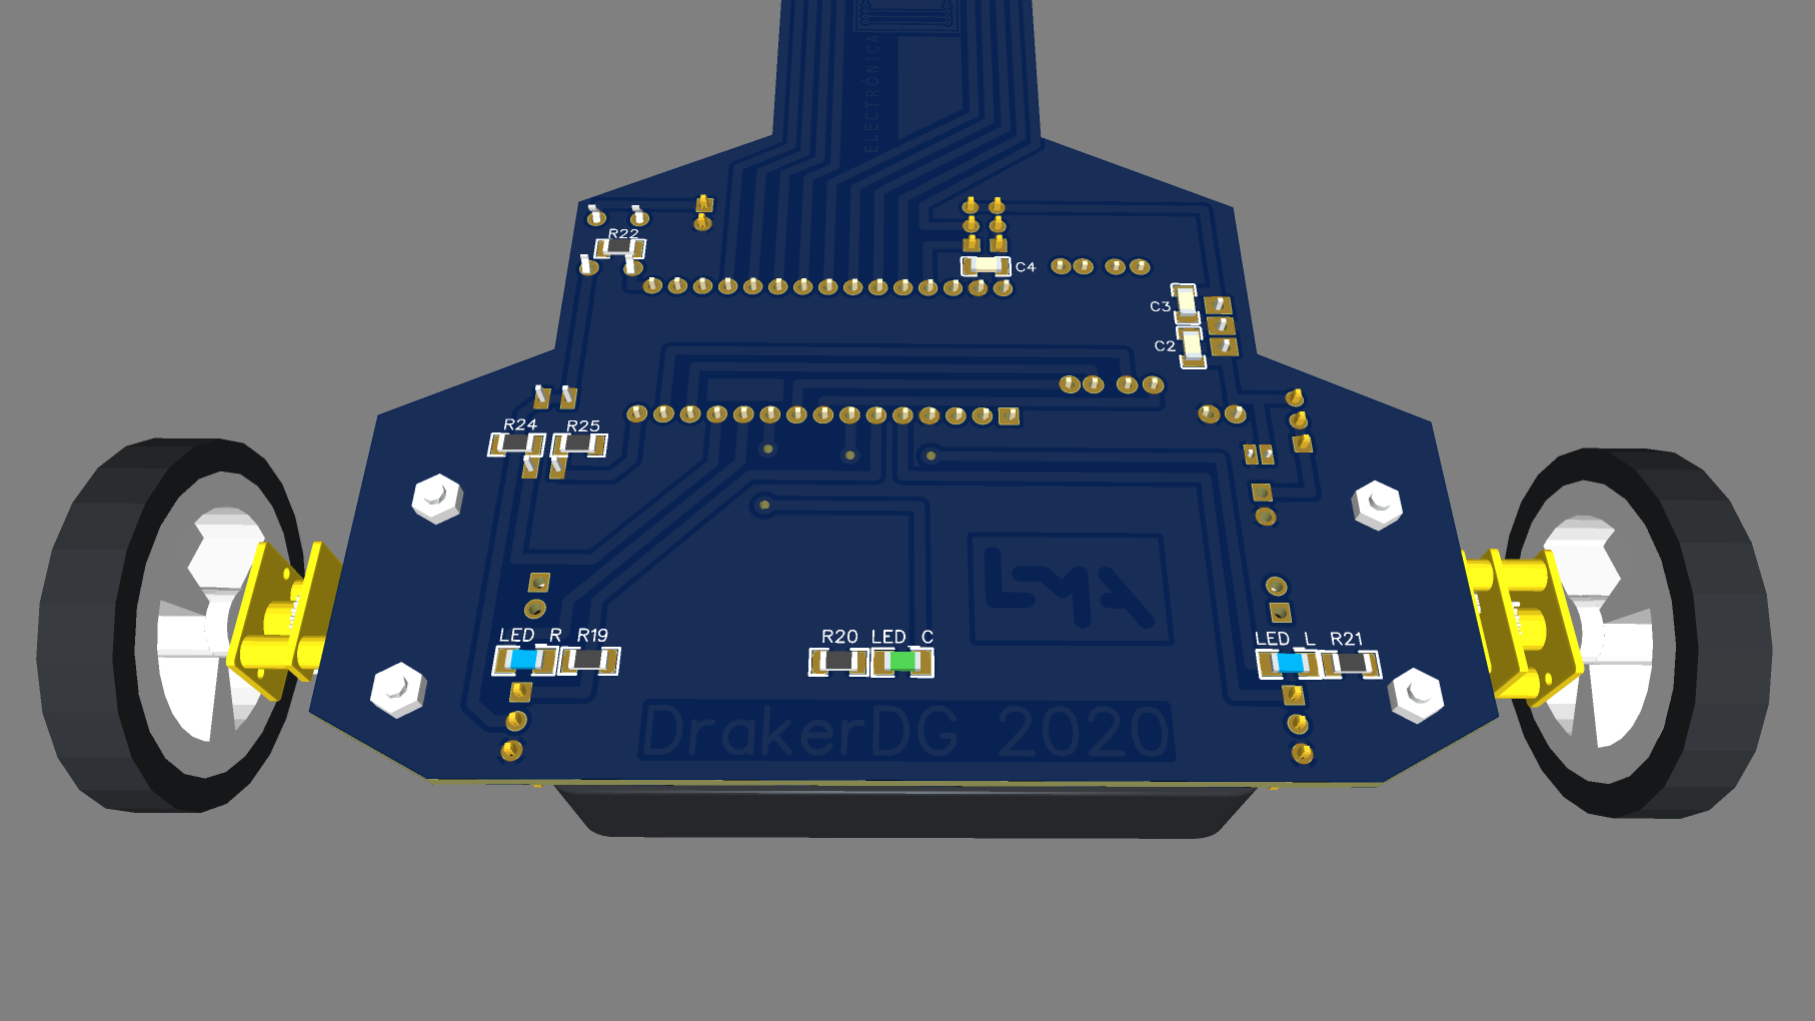
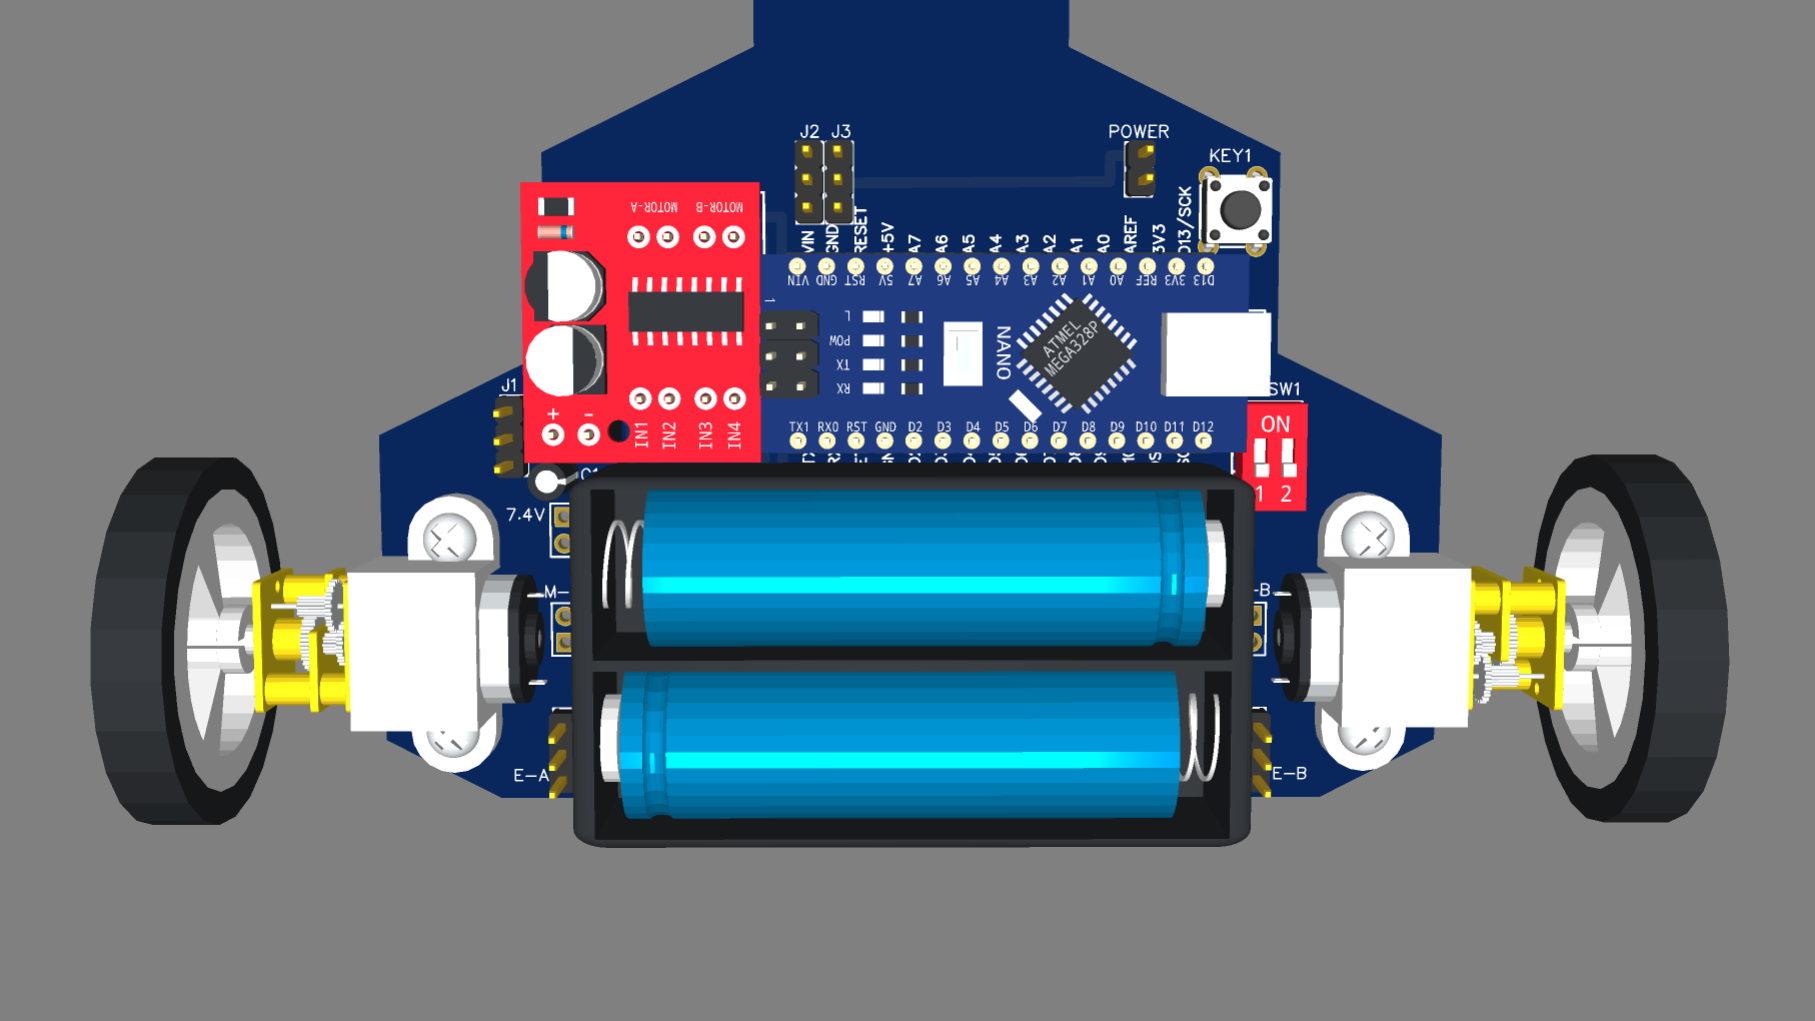
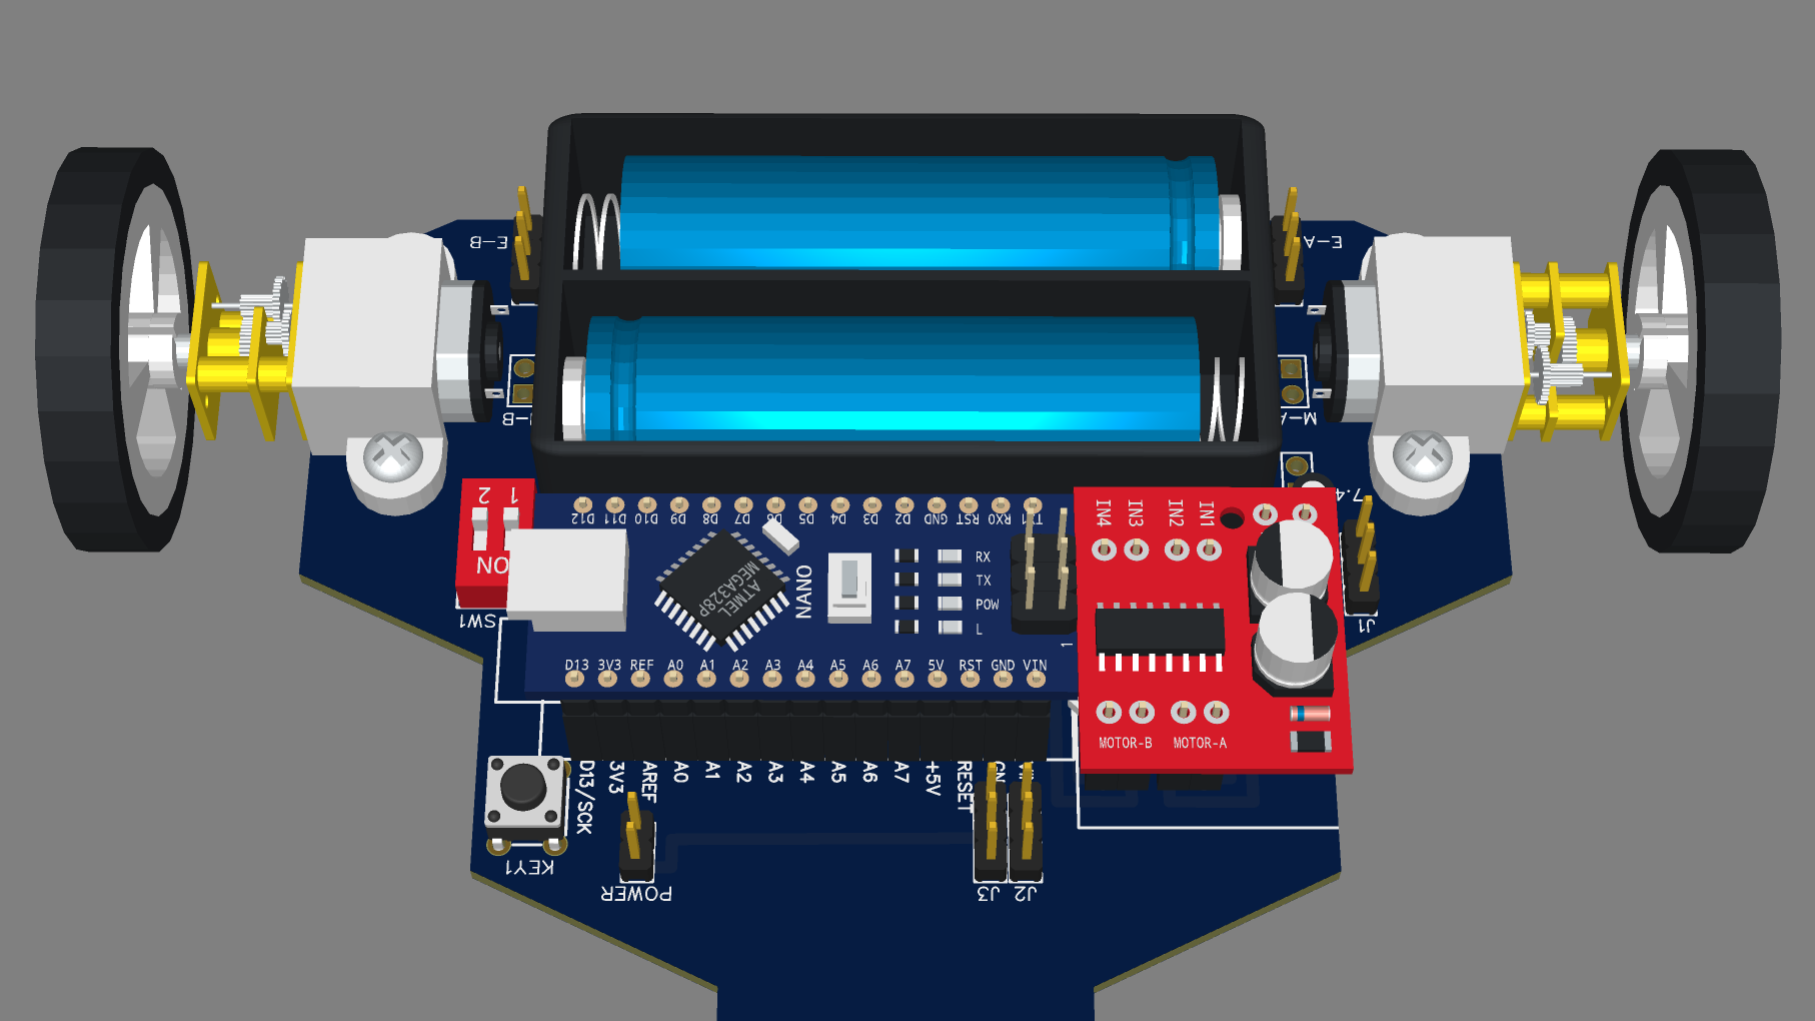
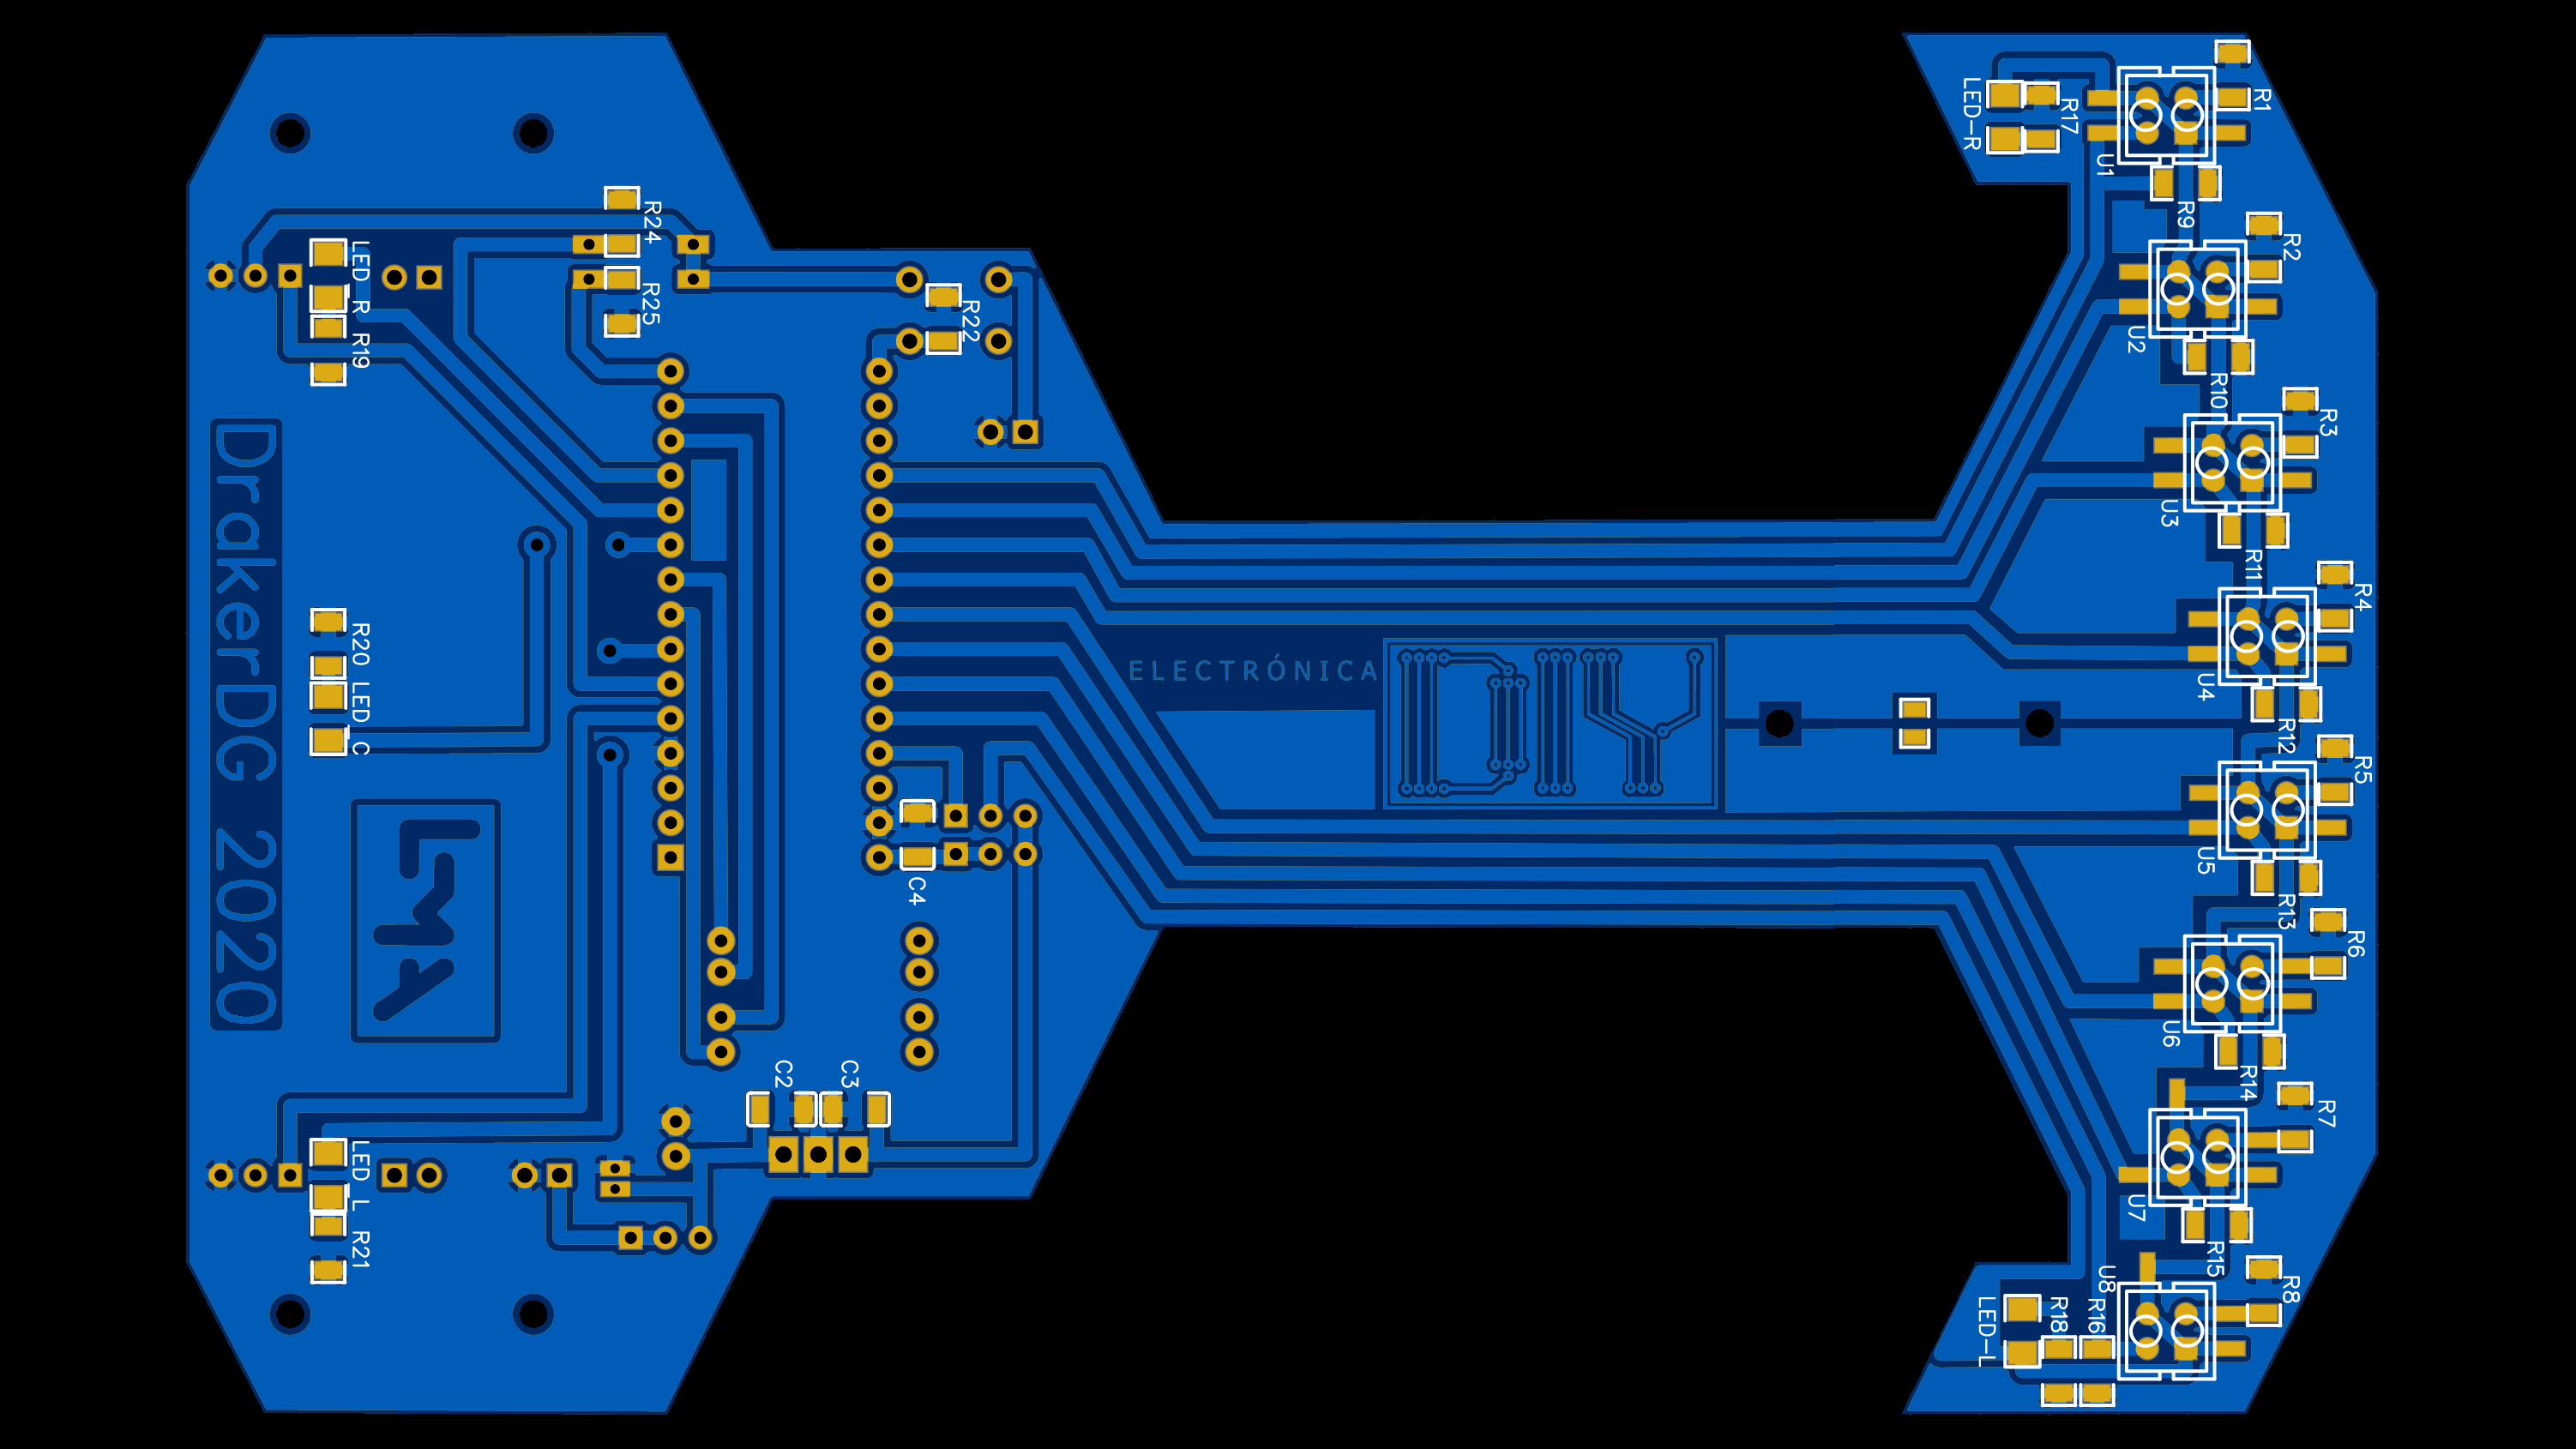
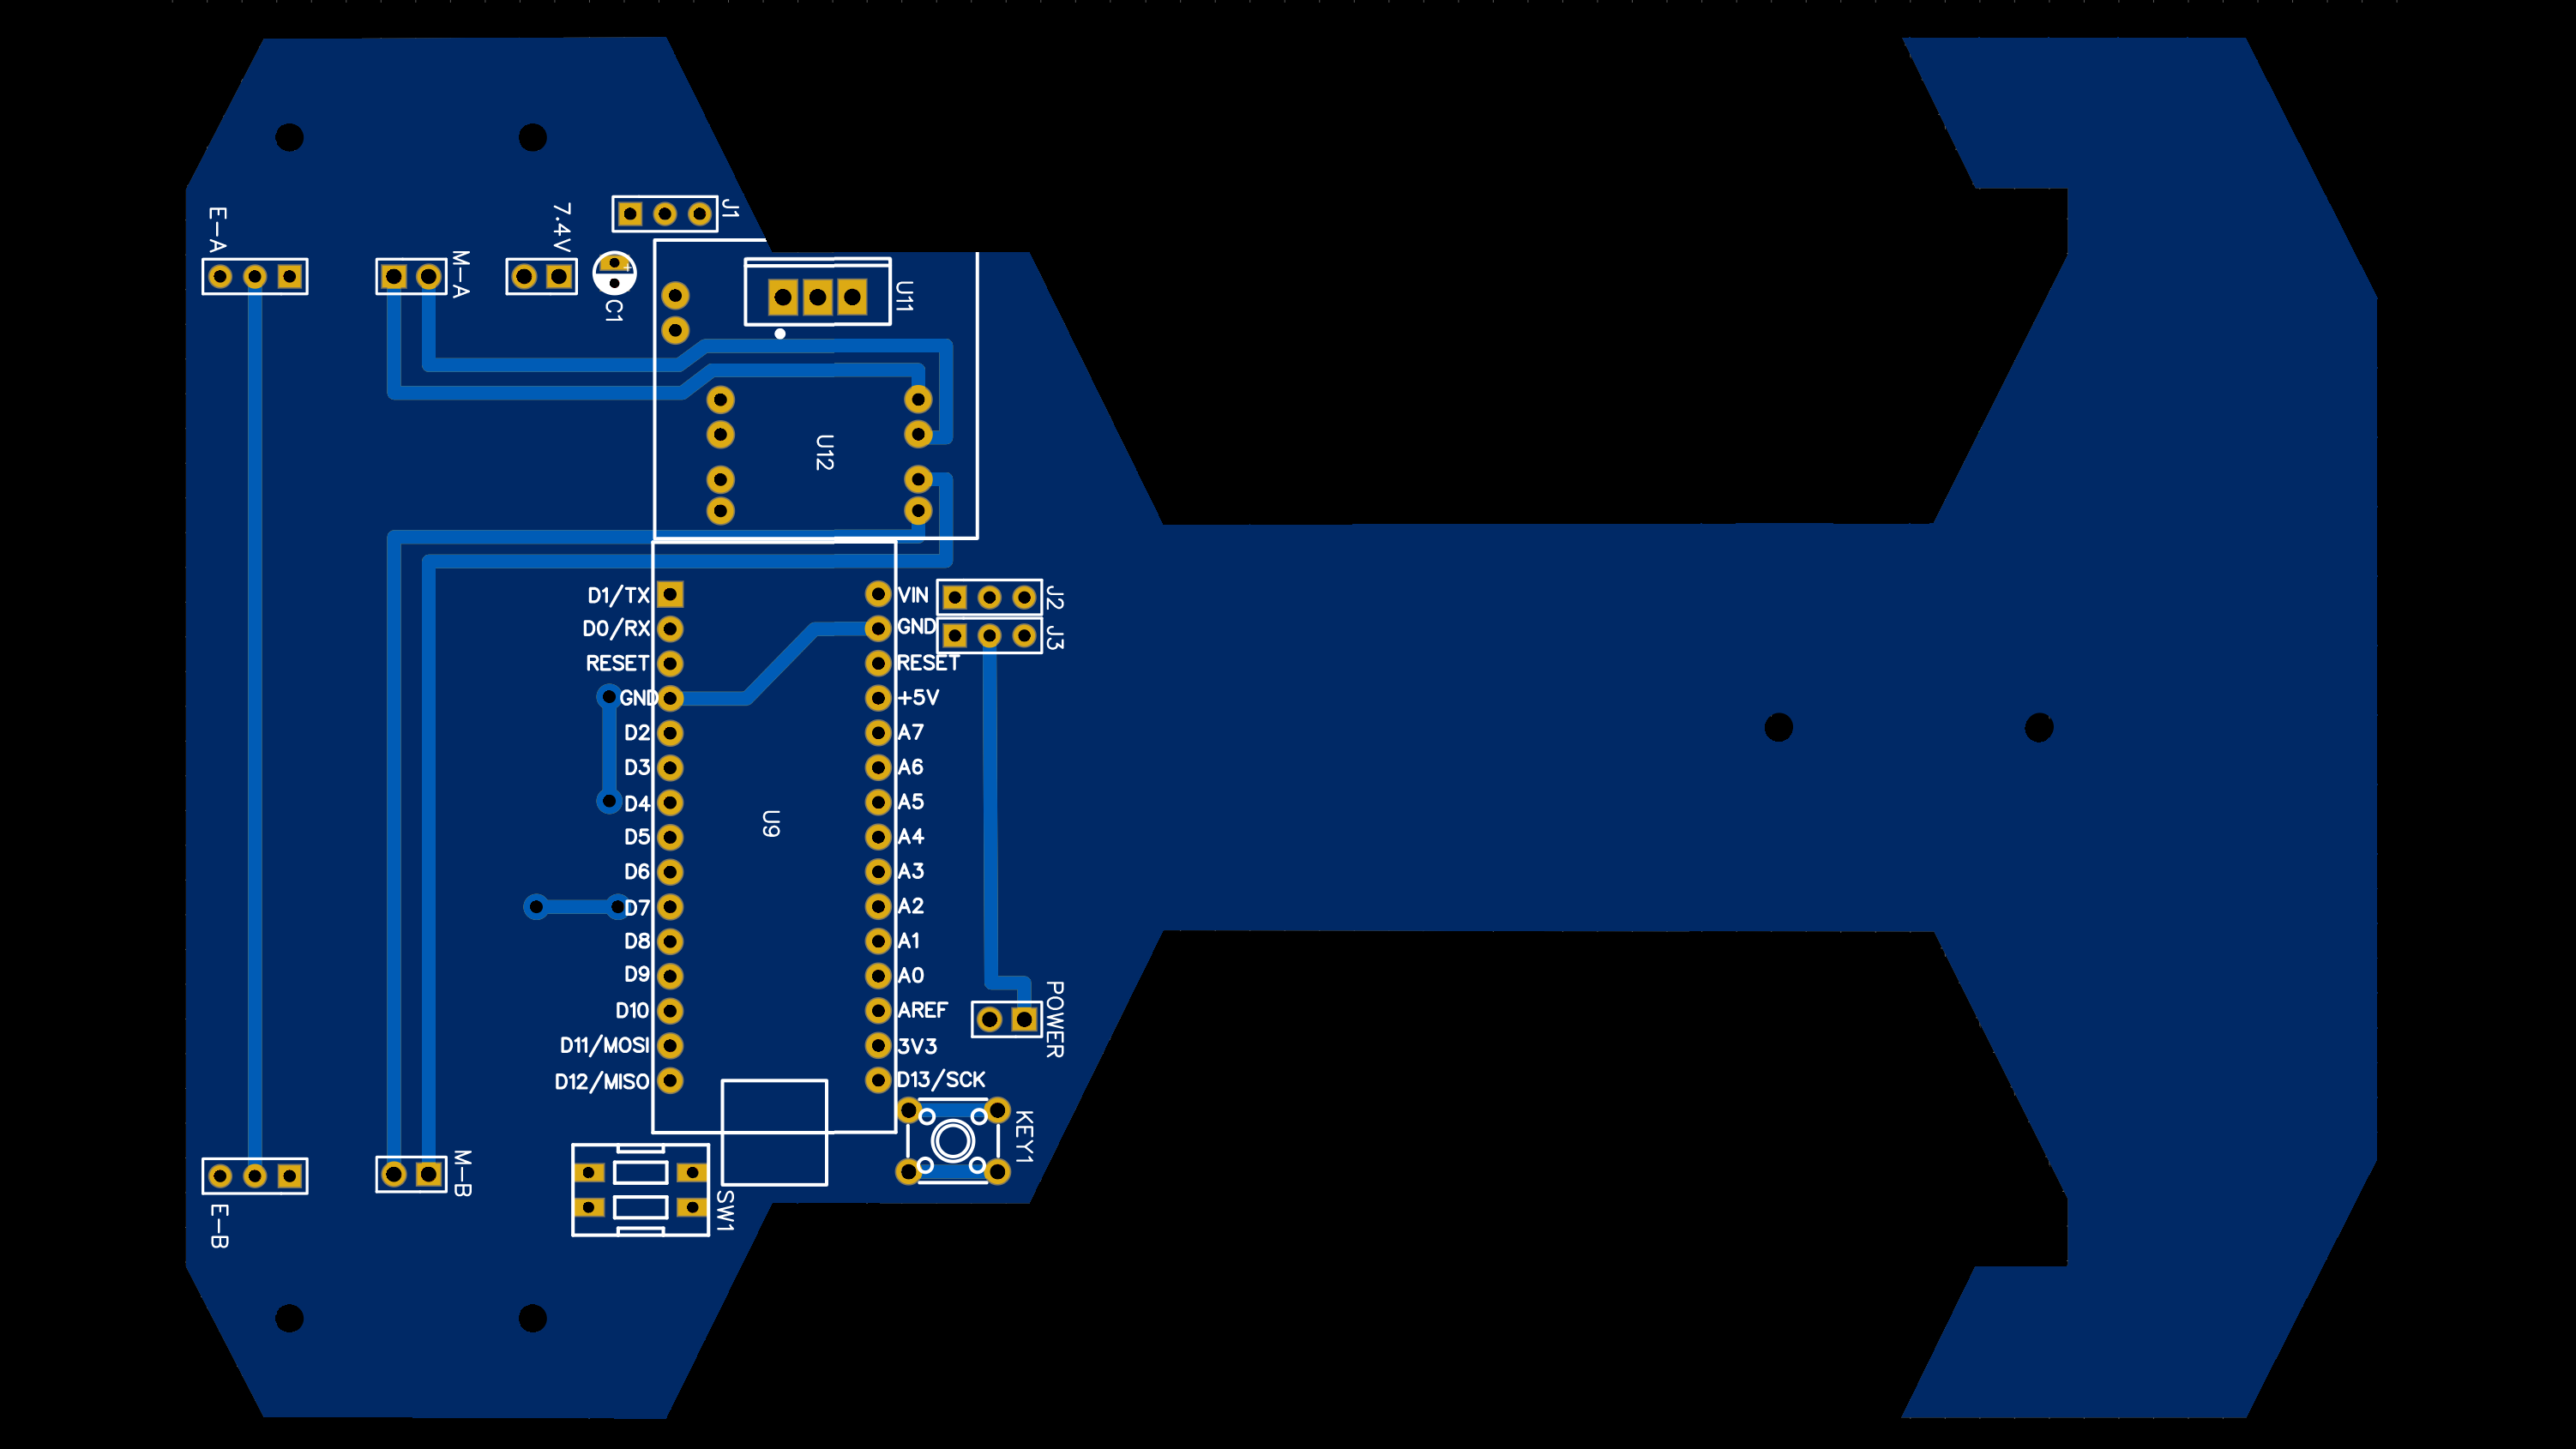
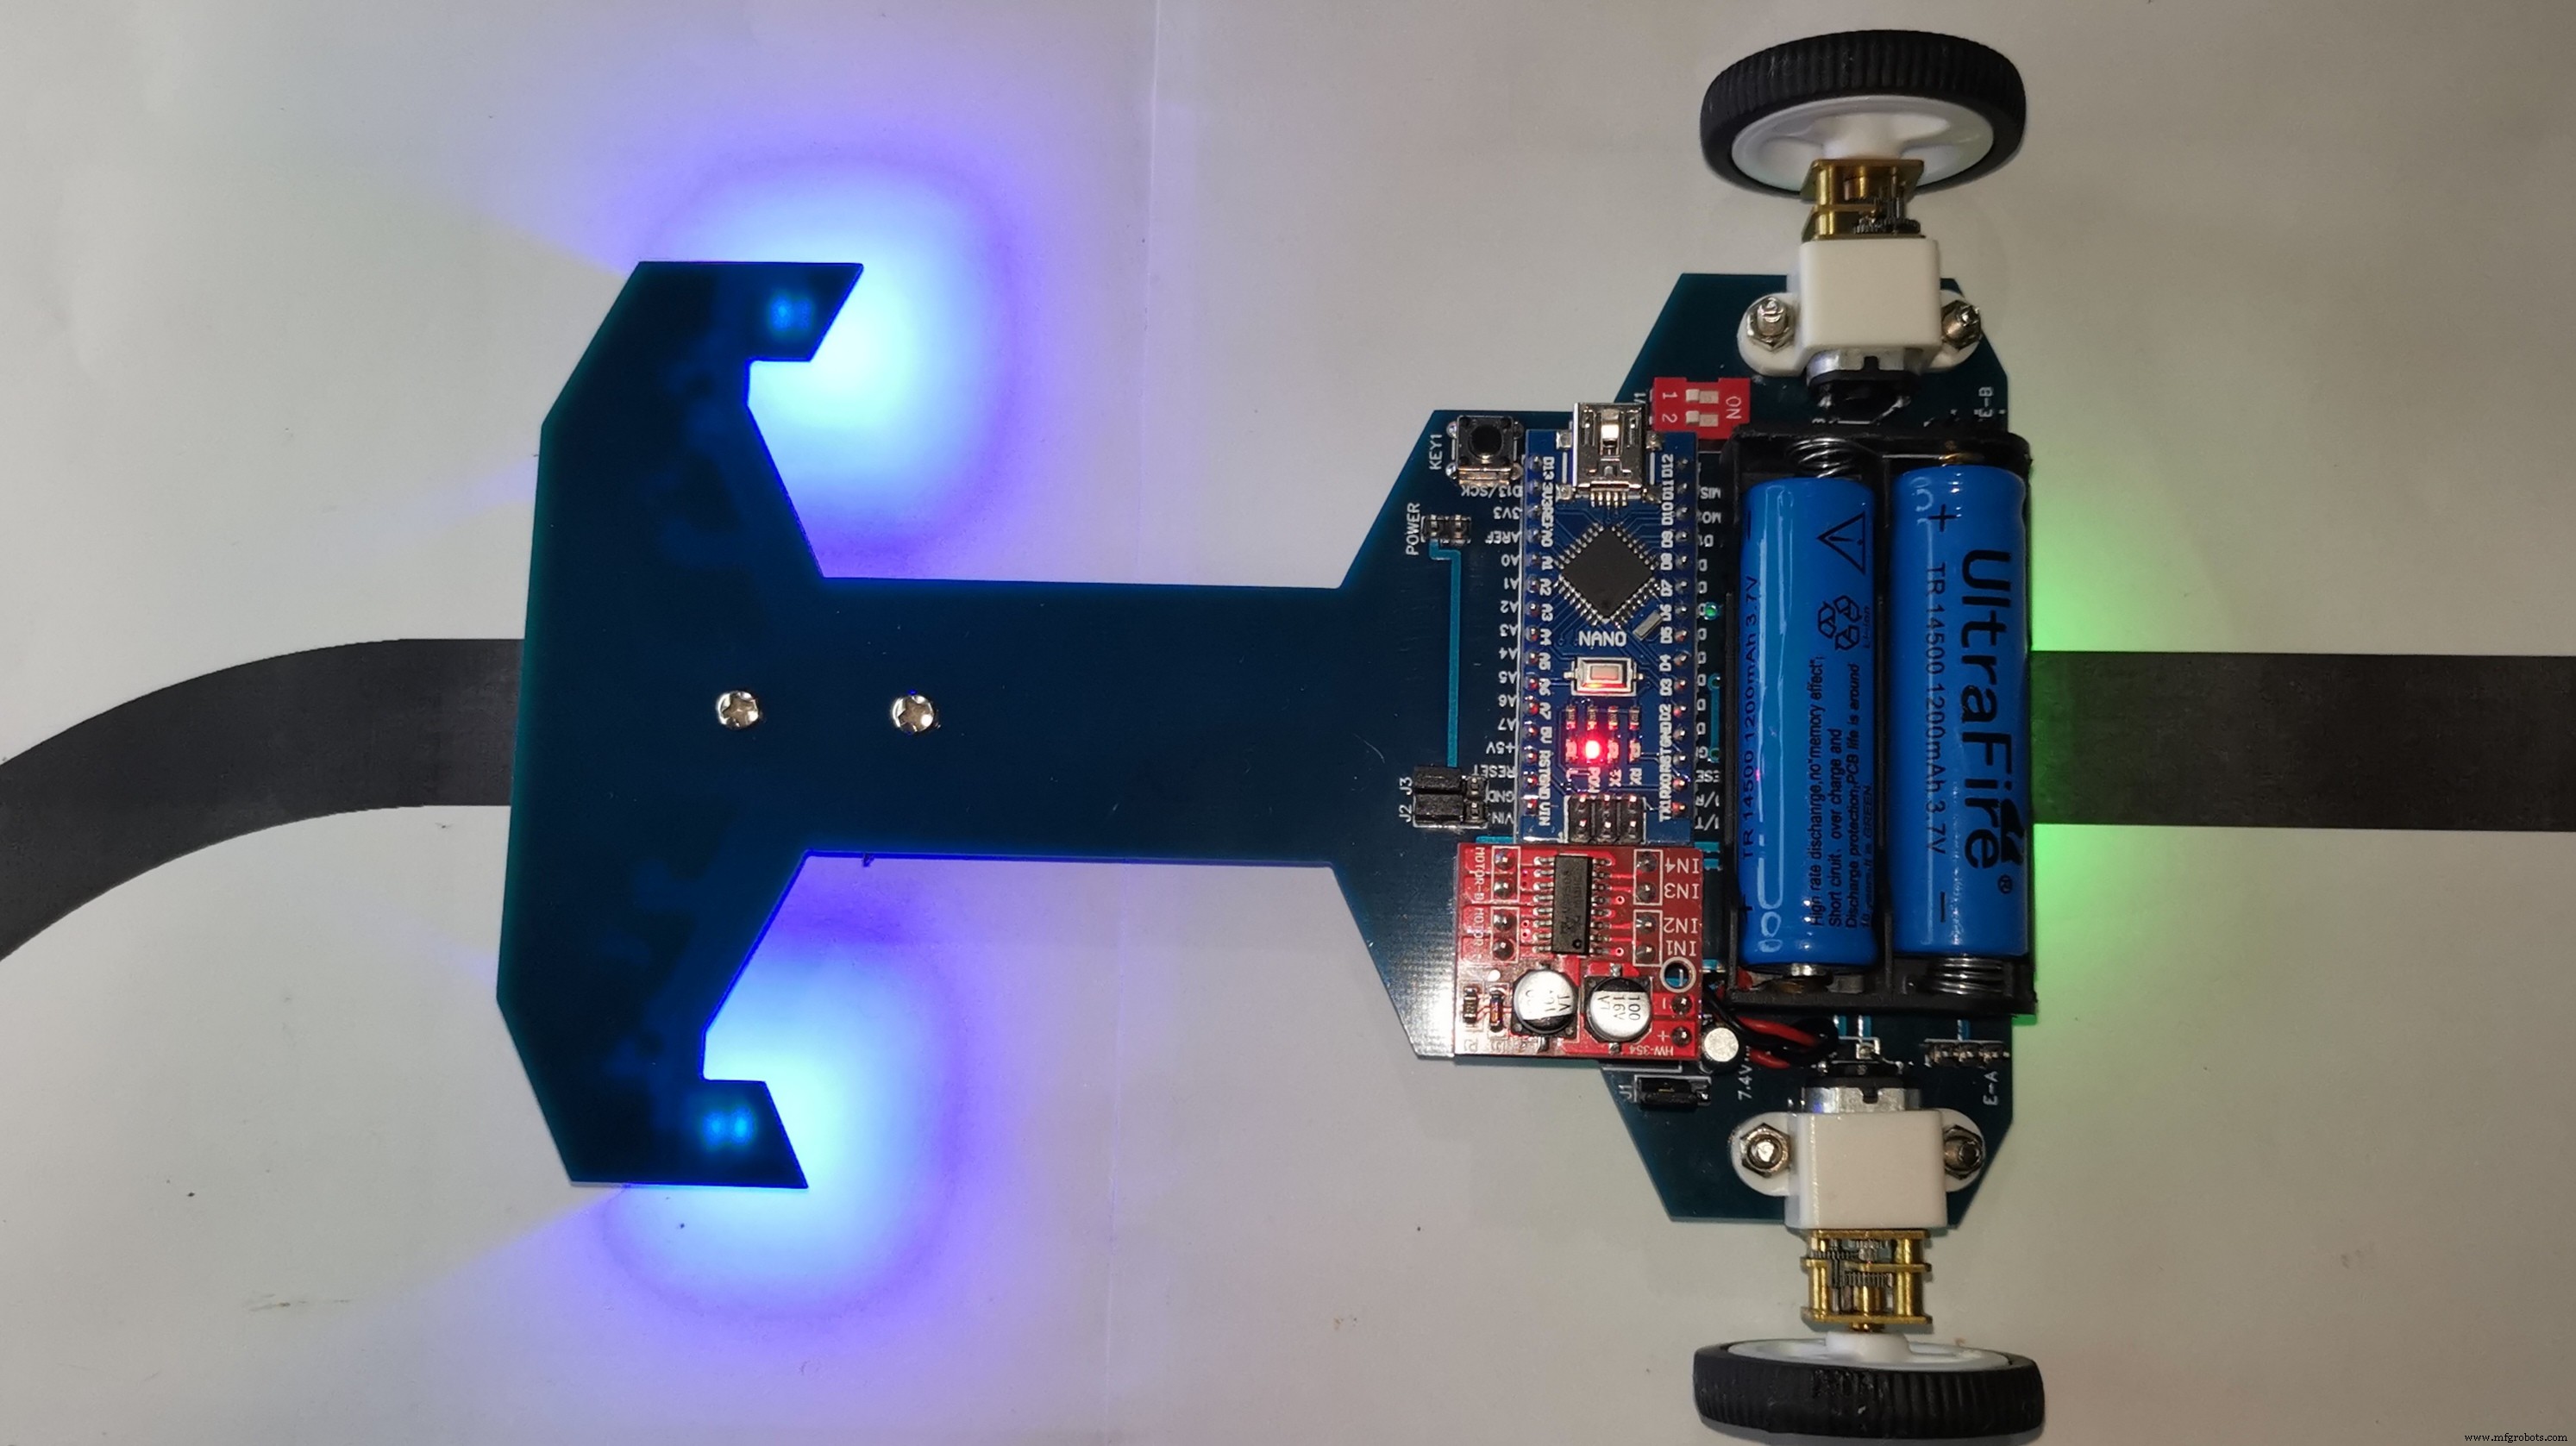
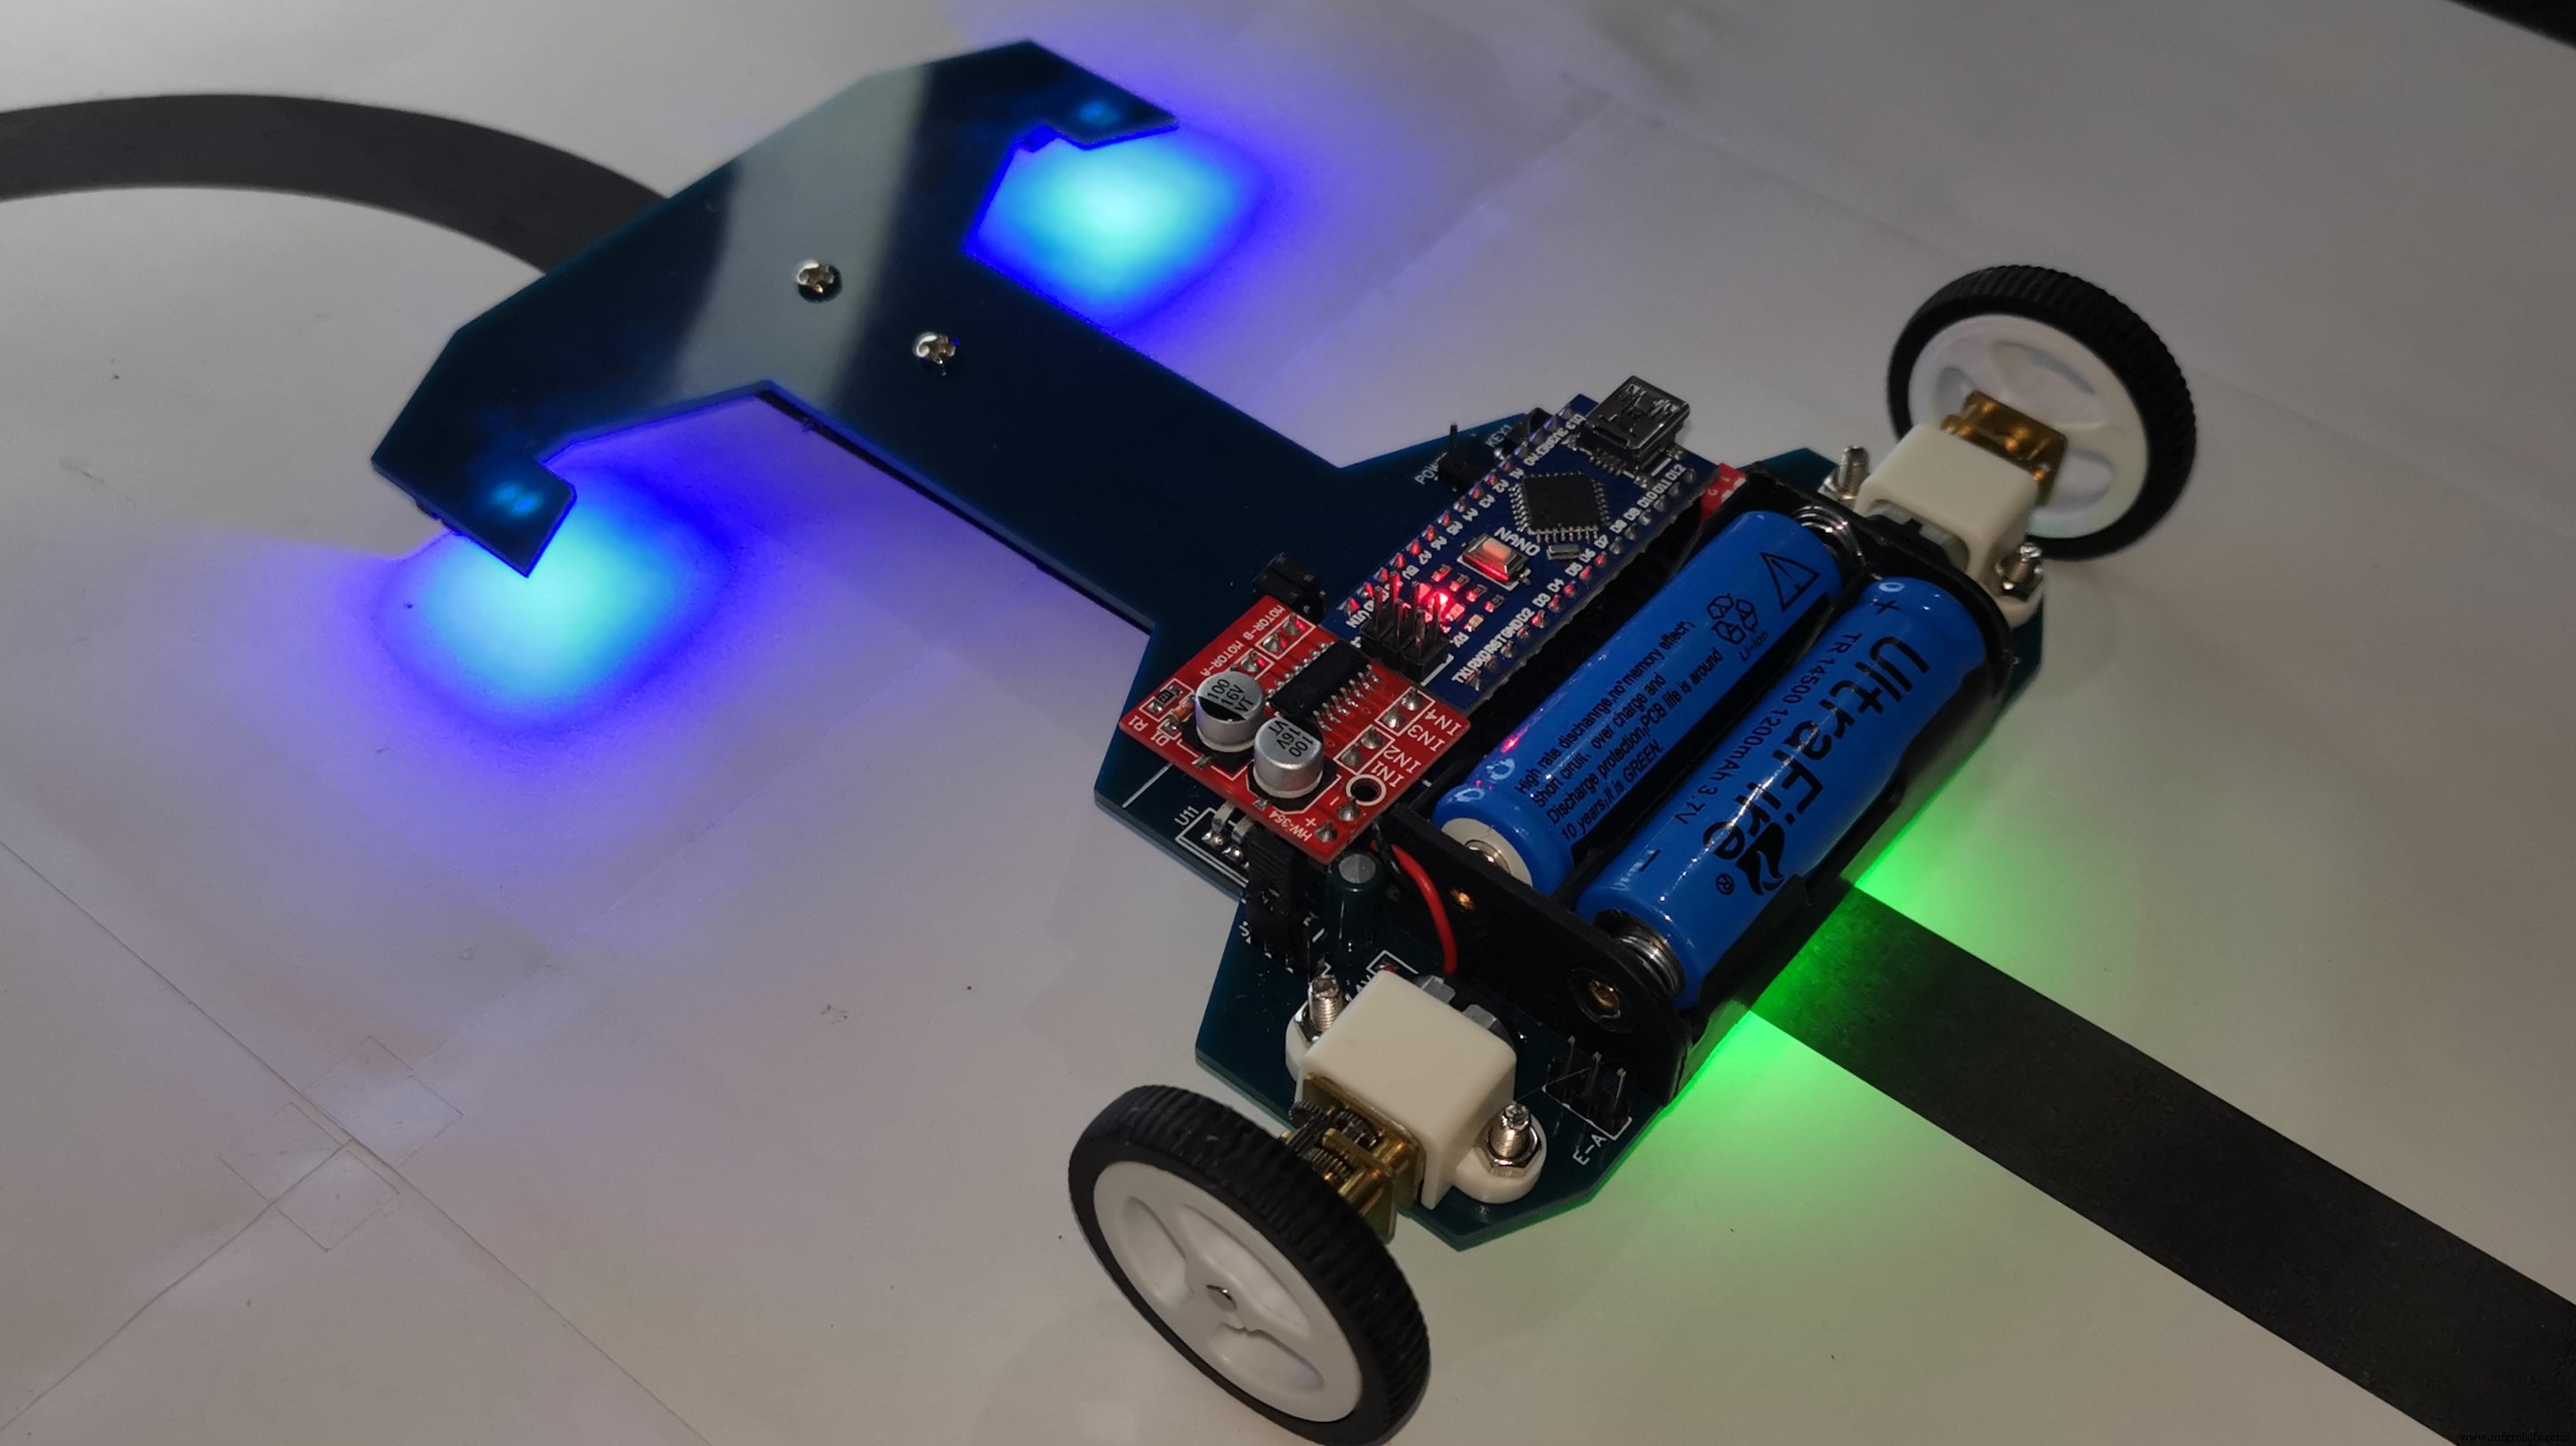
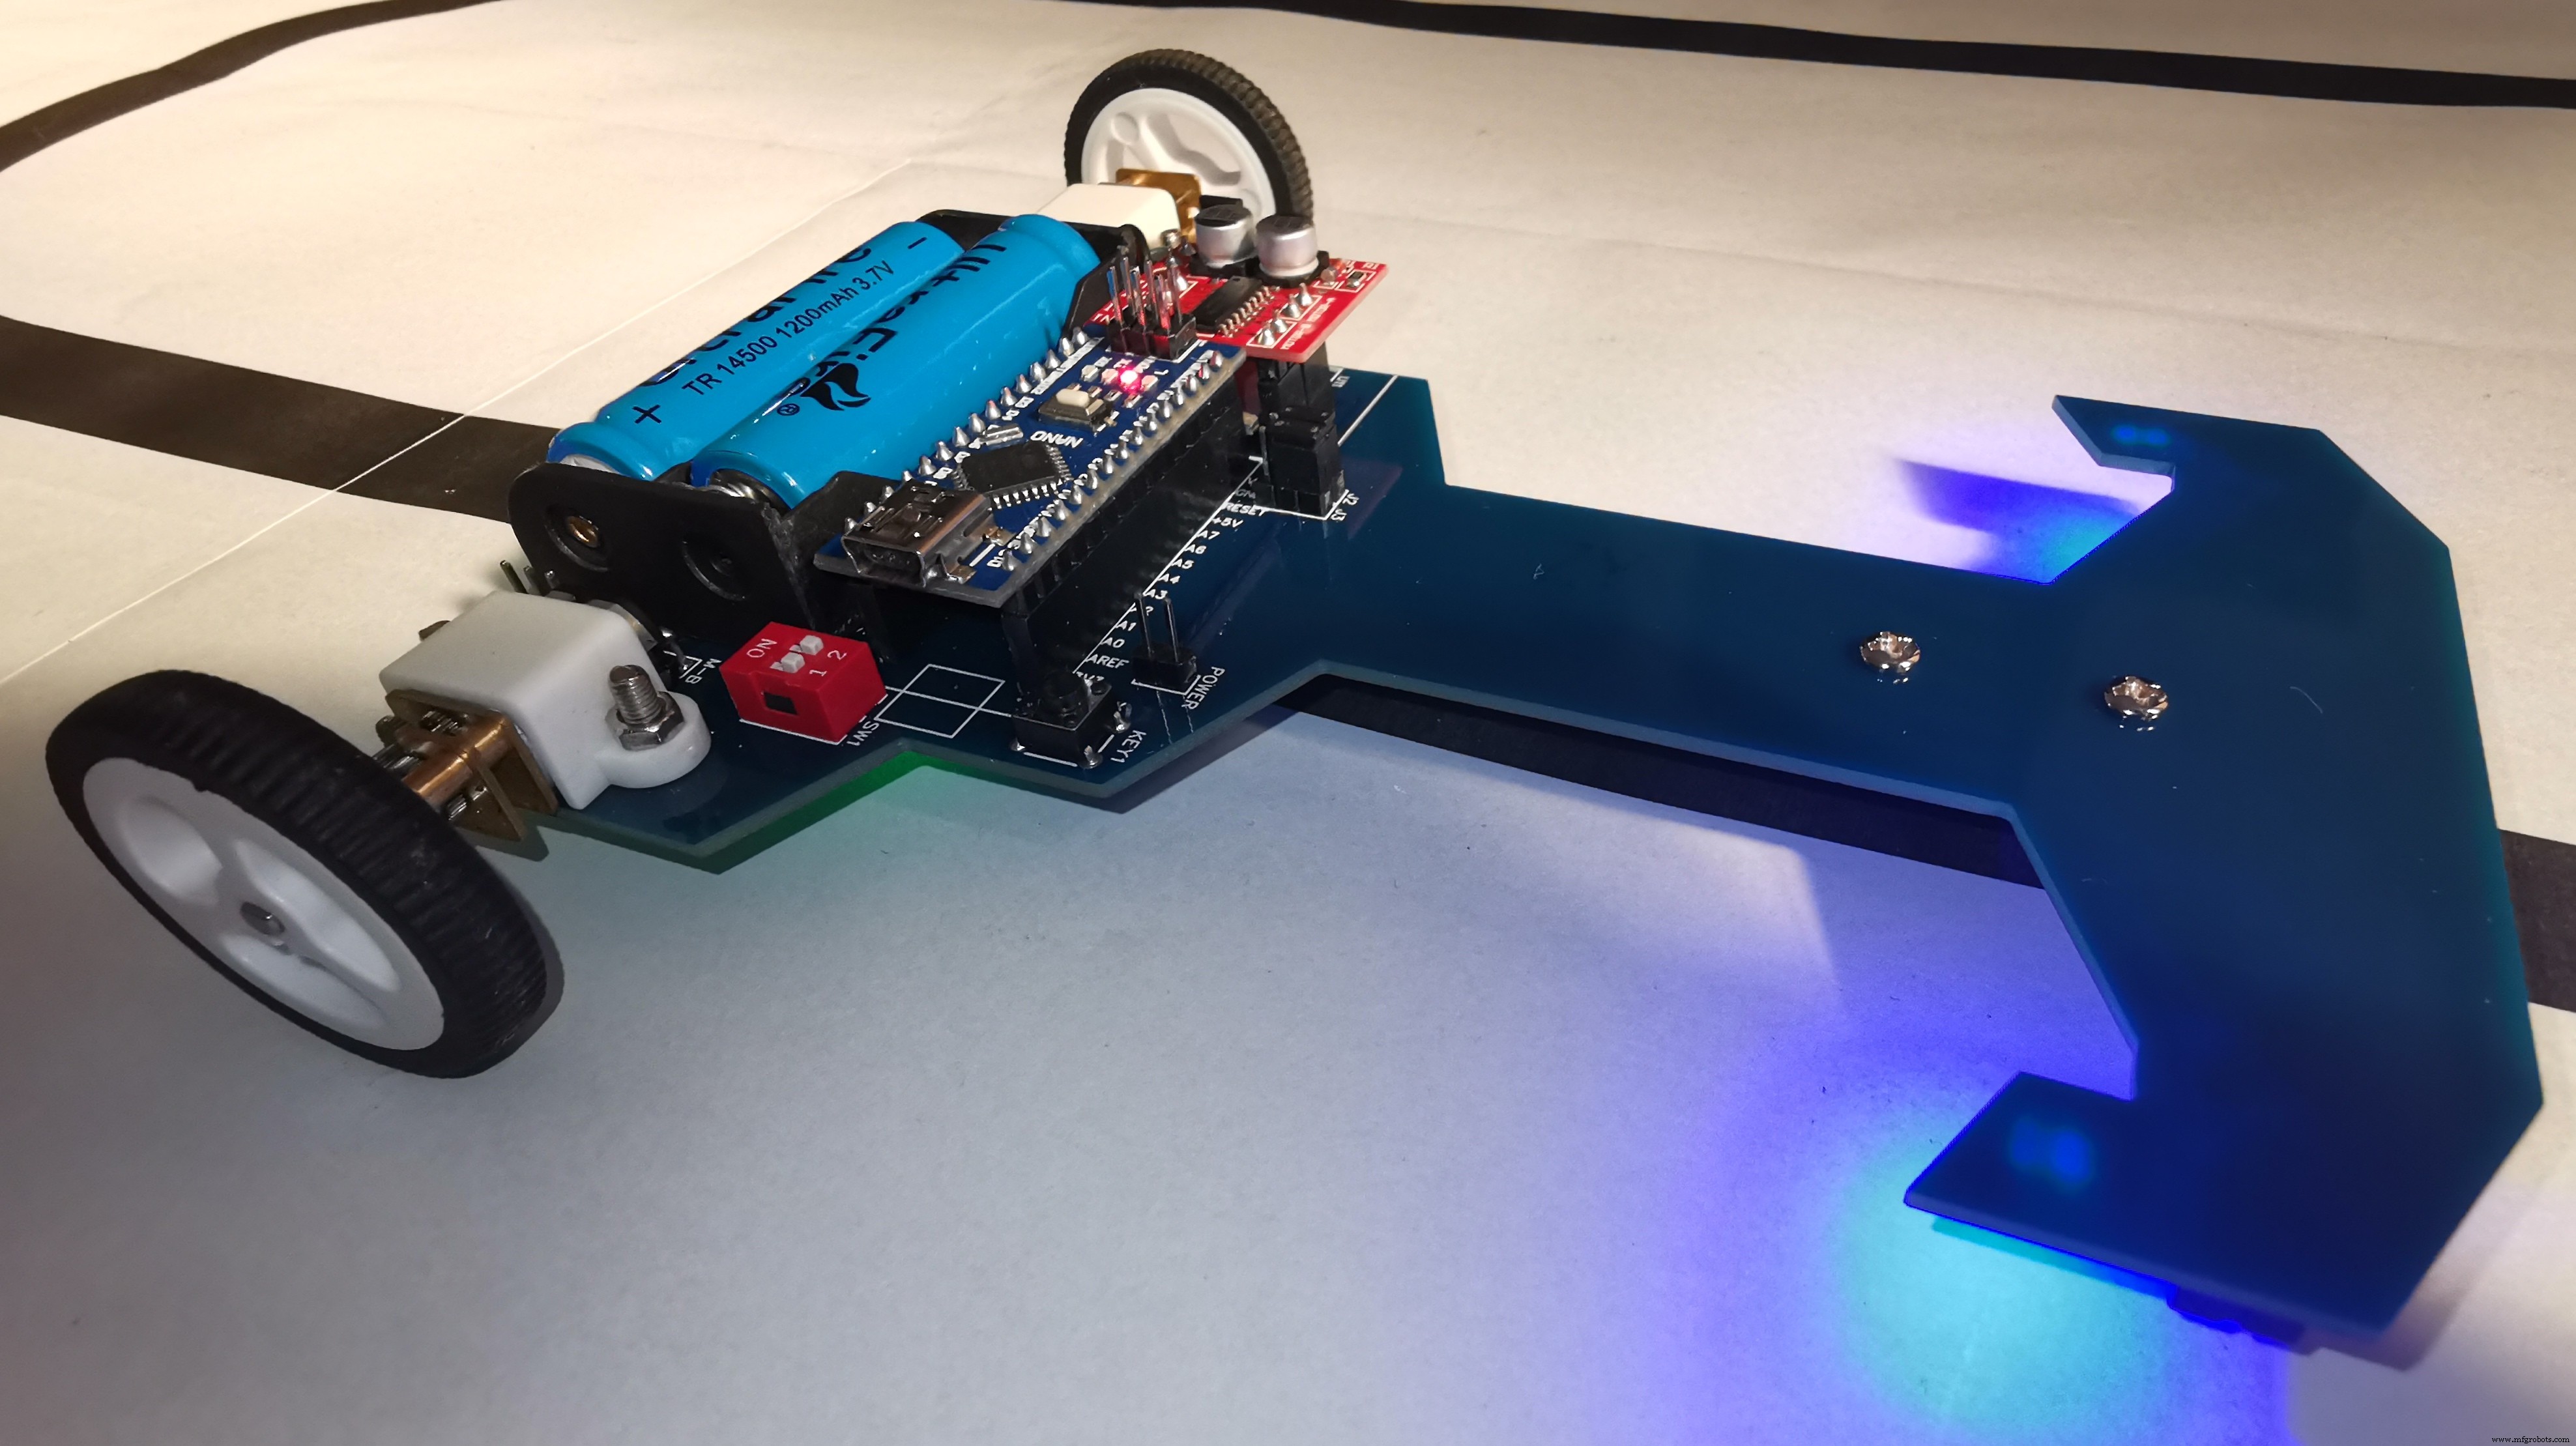
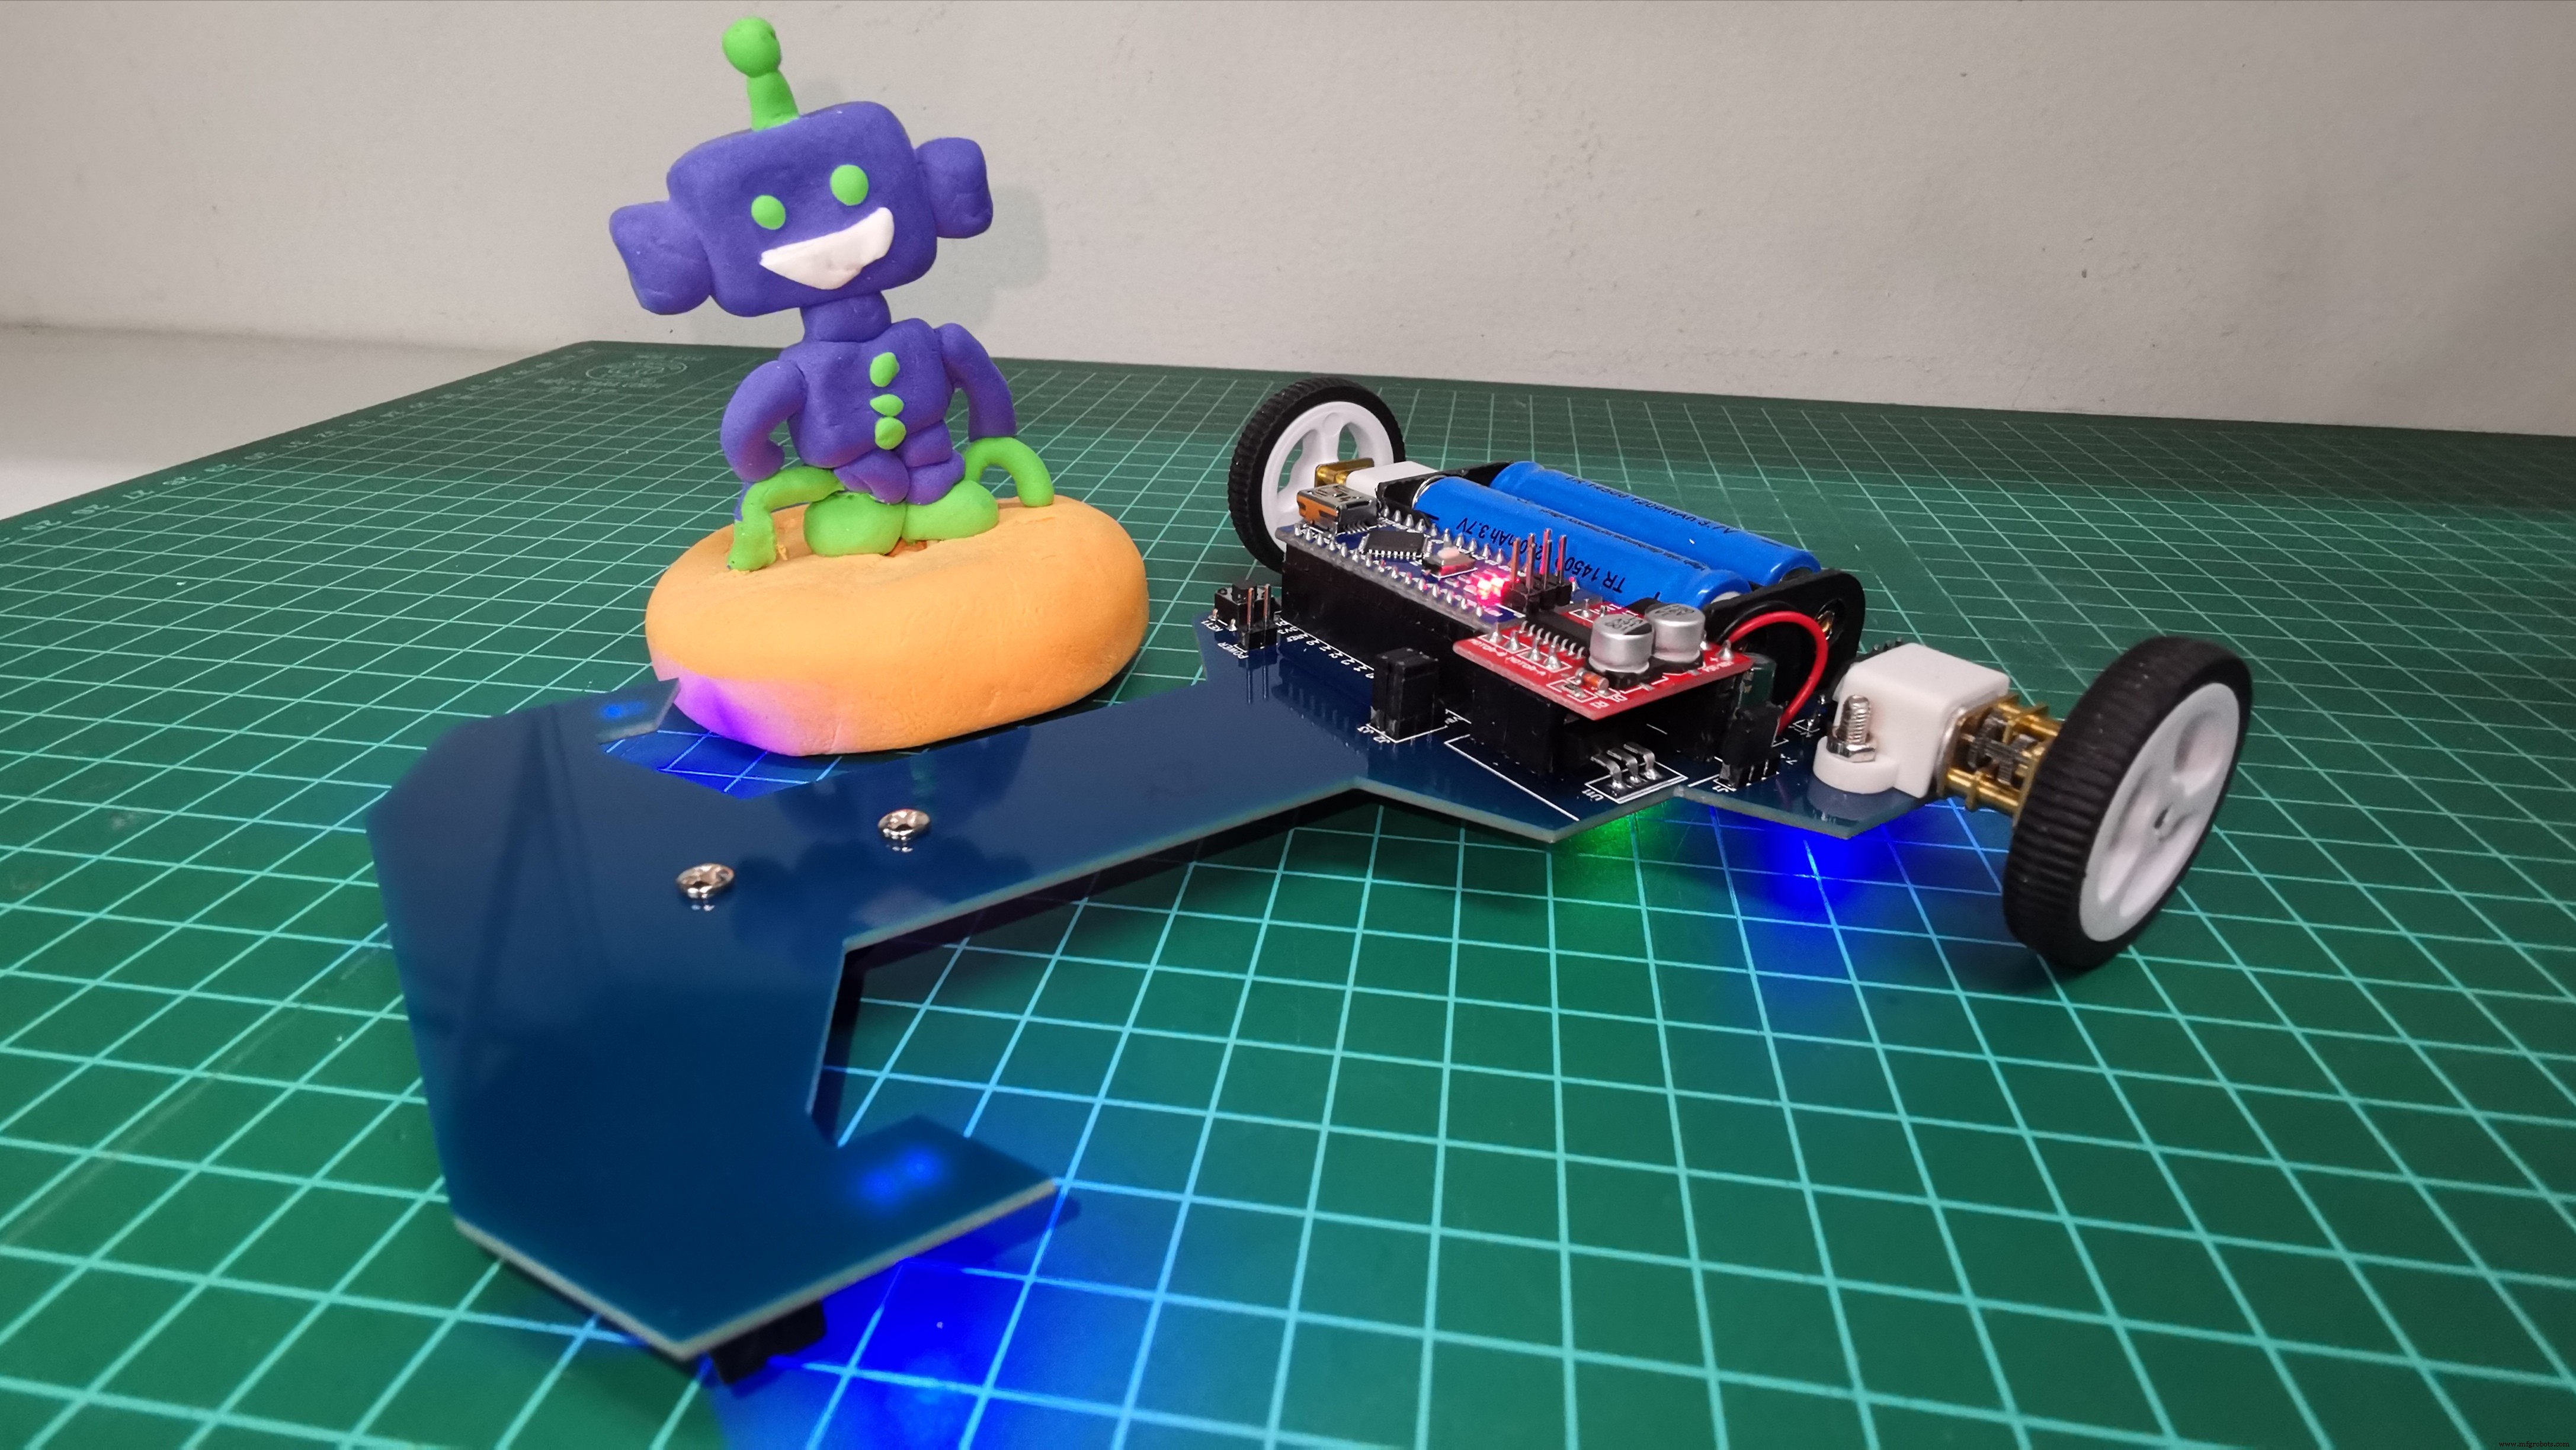
Dit is mijn tweede lijnvolgende robot (Versie 4). In tegenstelling tot de vorige, heb ik de printplaat ontworpen met EasyEDA. De PCB fungeert als chassis. De productie is gedaan door JLCPCB – indrukwekkende kwaliteit en recordlevertijd.
De video toont het eindresultaat met 3D-modellen uit TinkerCAD.
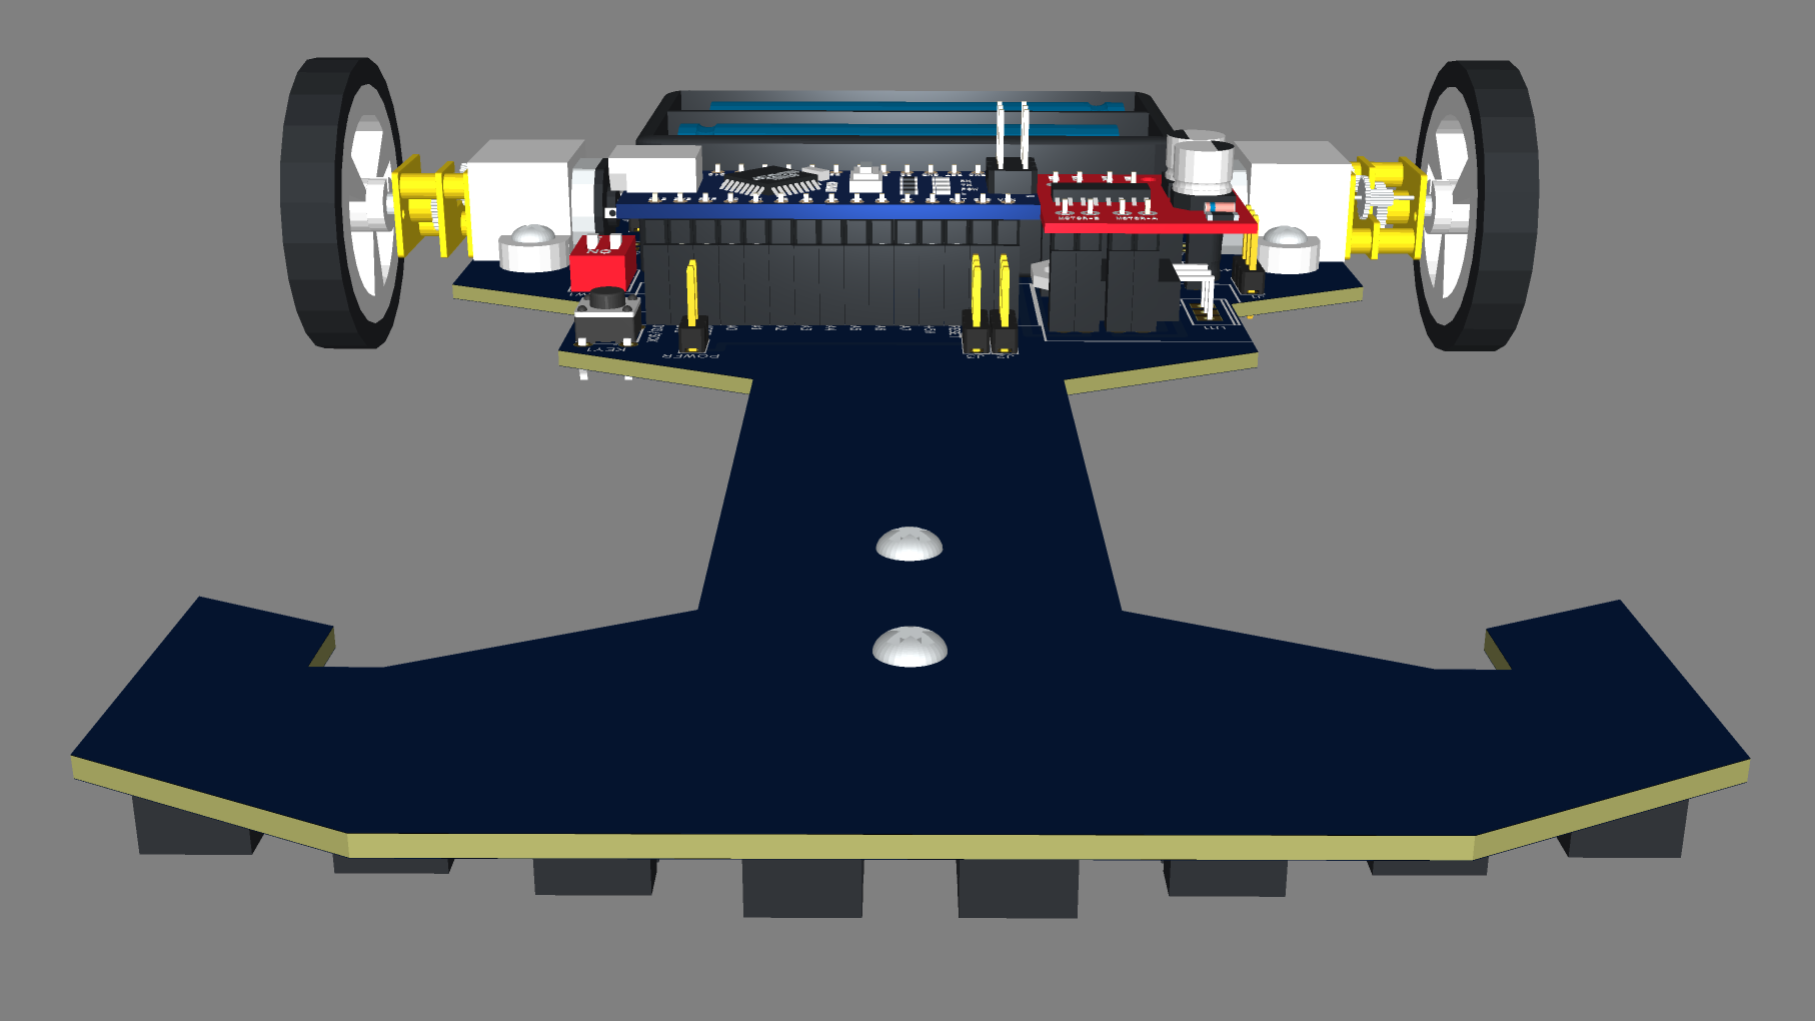
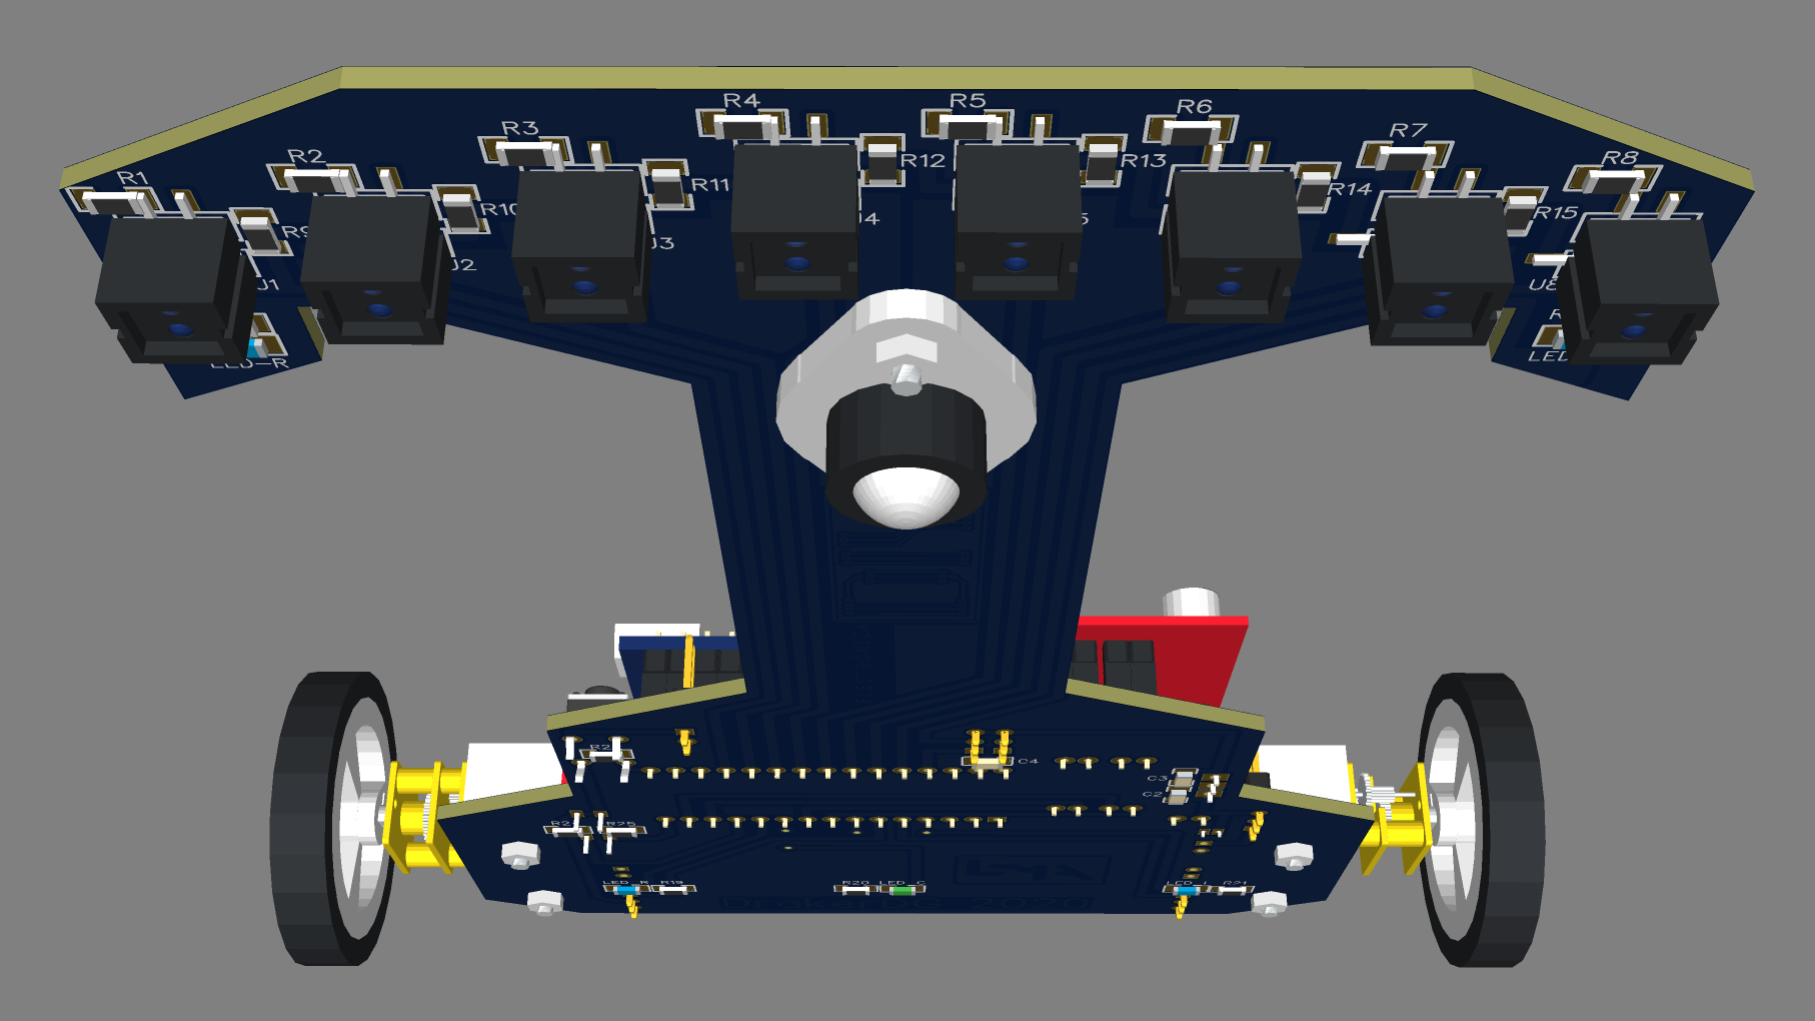
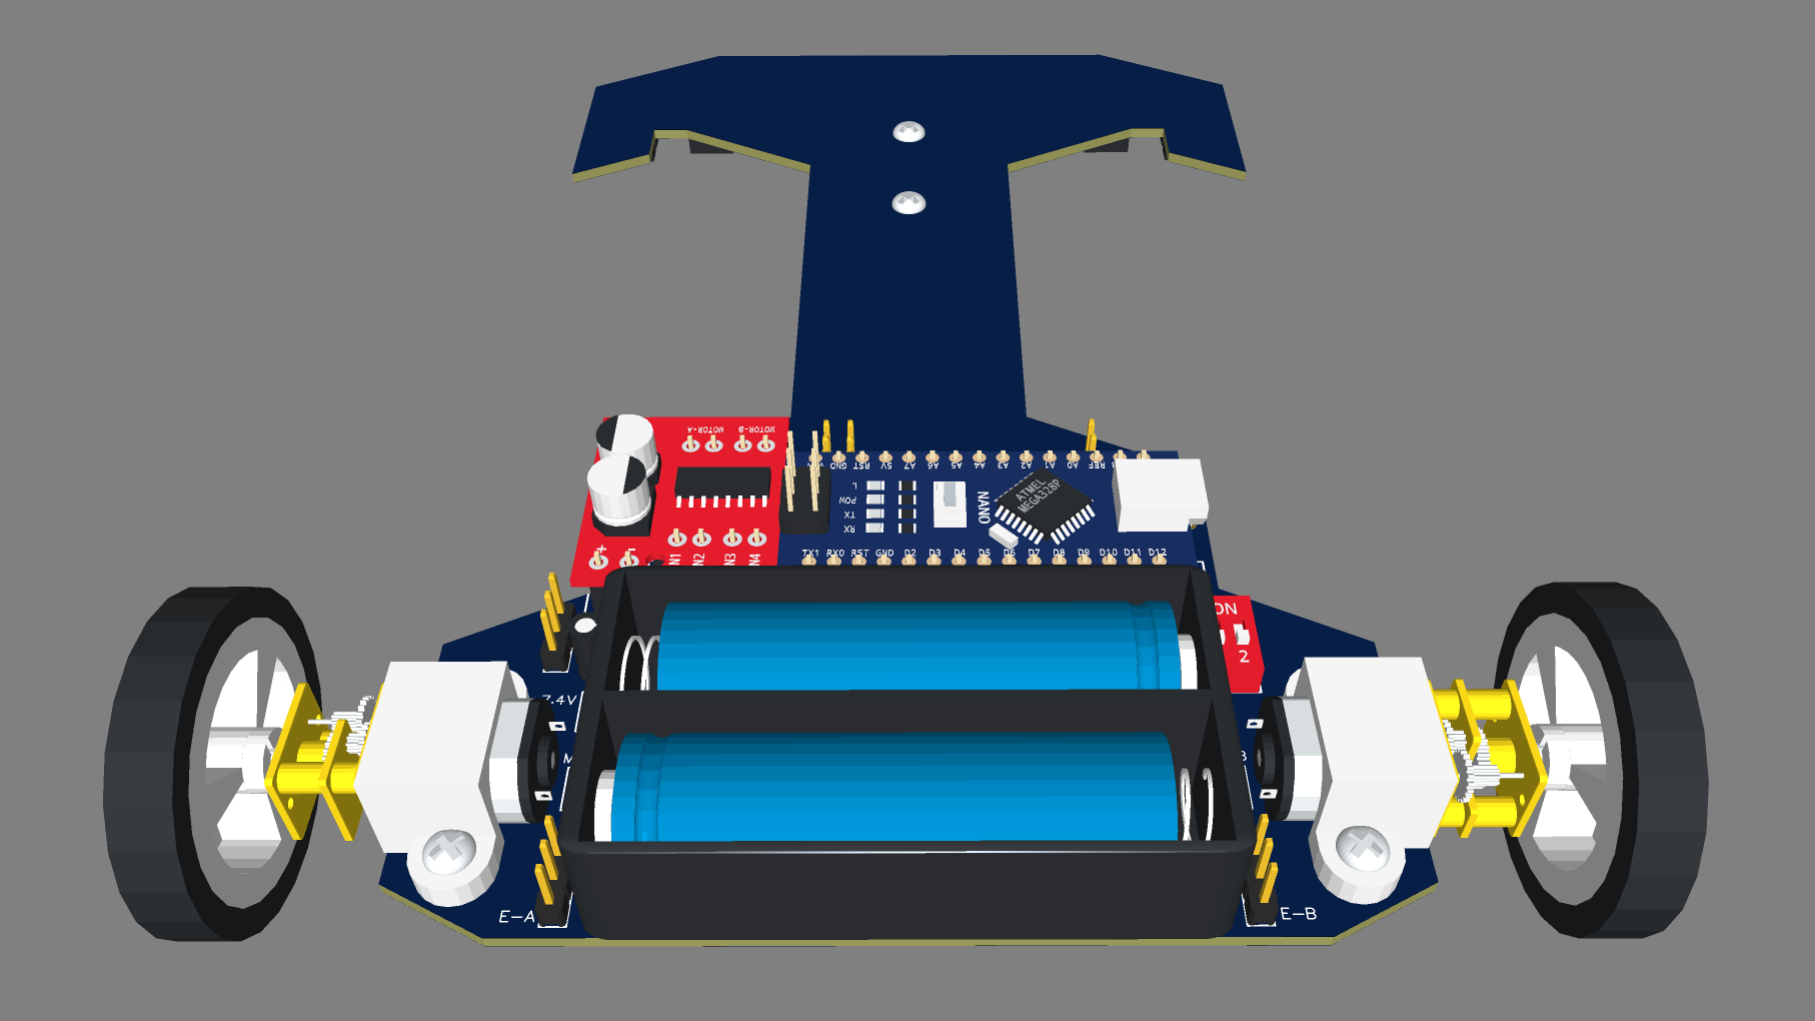
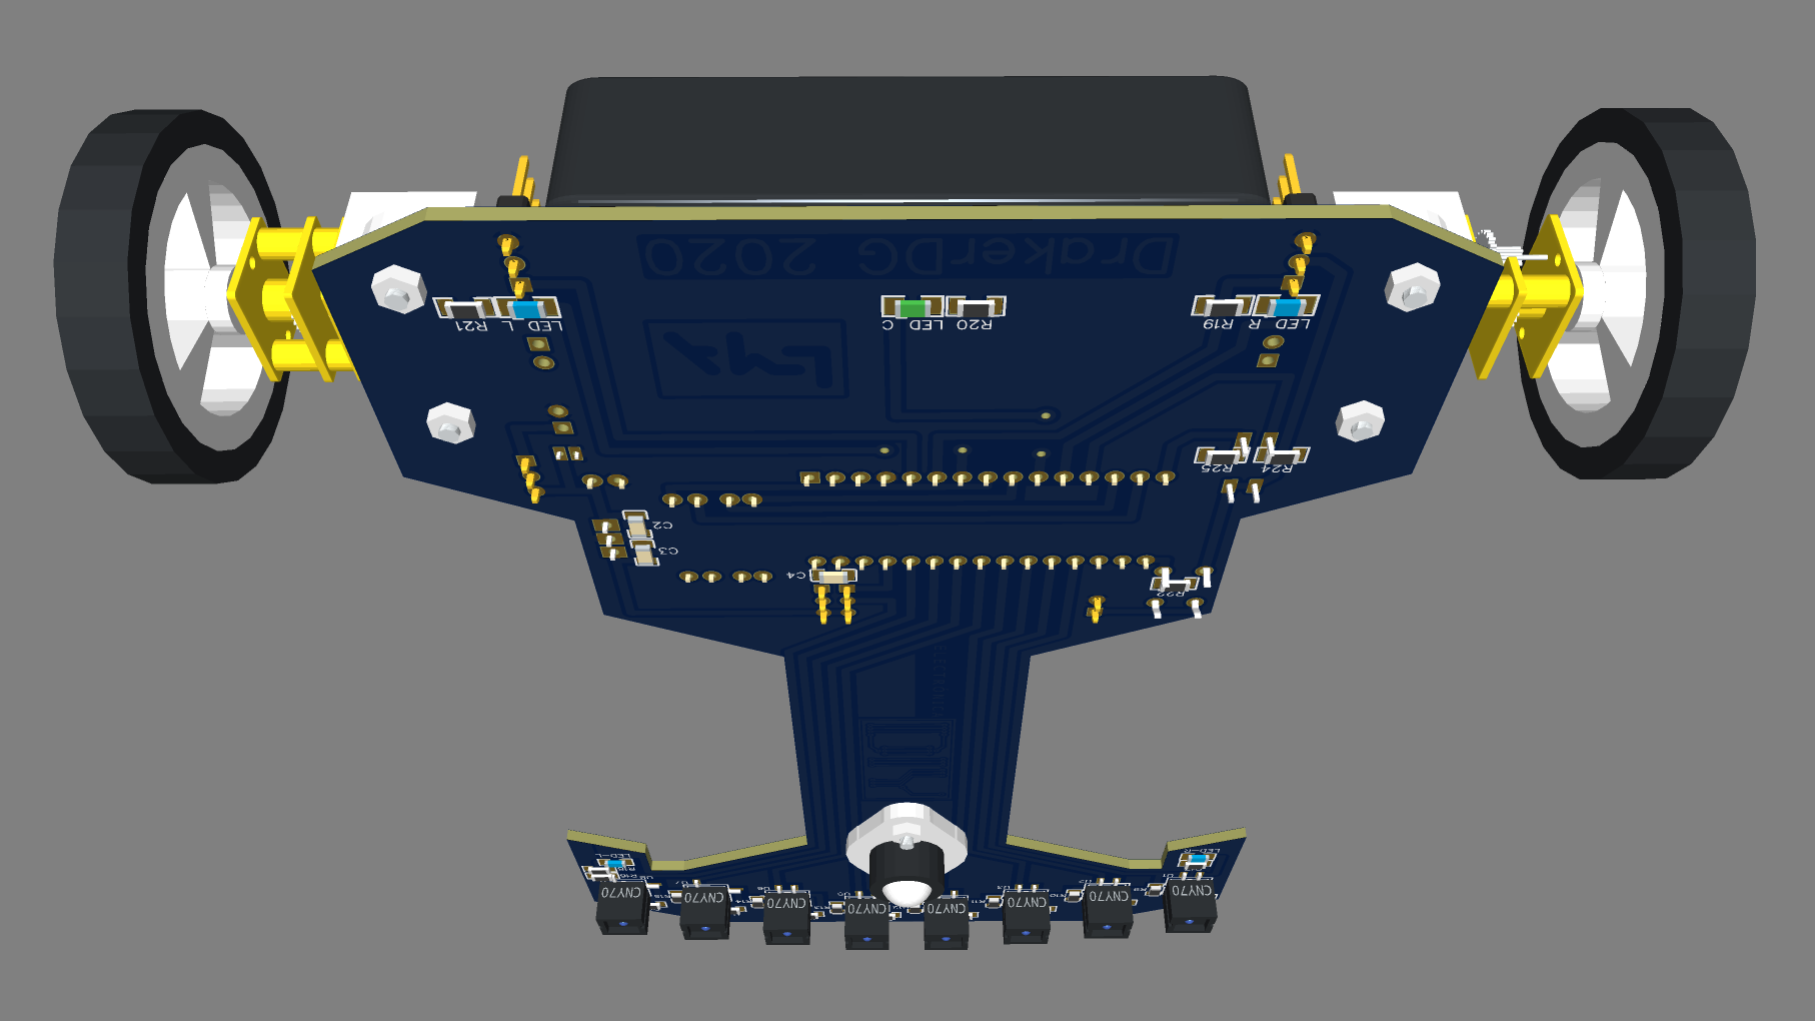
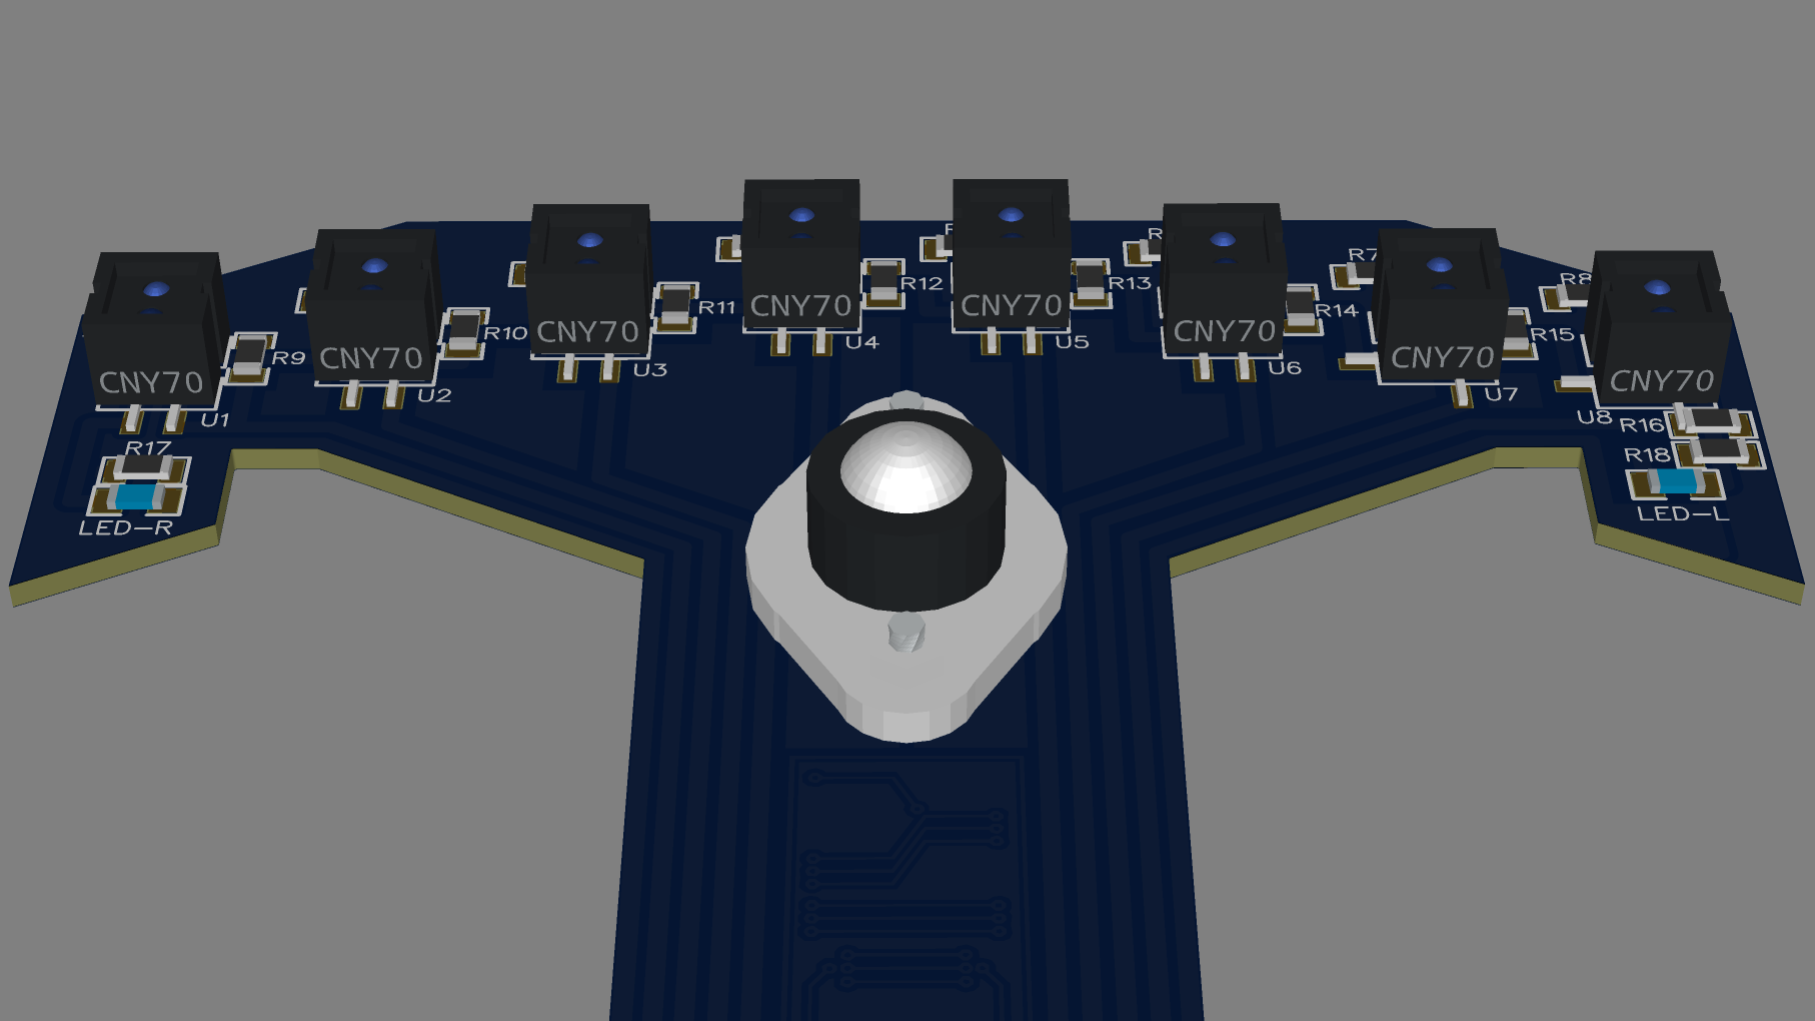
Testvideo's van de Mini Motor Driver (MX1508) en de 8 CNY70 sensoren. De sensoren worden analoog uitgelezen via poorten A0-A7 van de Arduino Nano. Er wordt een kalibratie-algoritme gebruikt dat de meetwaarden normaliseert van 0 (wit) tot 1000 (zwarte lijn). De positie wordt berekend van 0 (linker sensor) tot 7000 (rechter sensor). Deze waarde dient als input voor de proportionele fout P (-3500 tot +3500). Het onthoudt de laatste sensor die de lijn zag voor herstelacties.
Eindtest met 95% gemonteerde printplaat, max stroomverbruik 200mA.
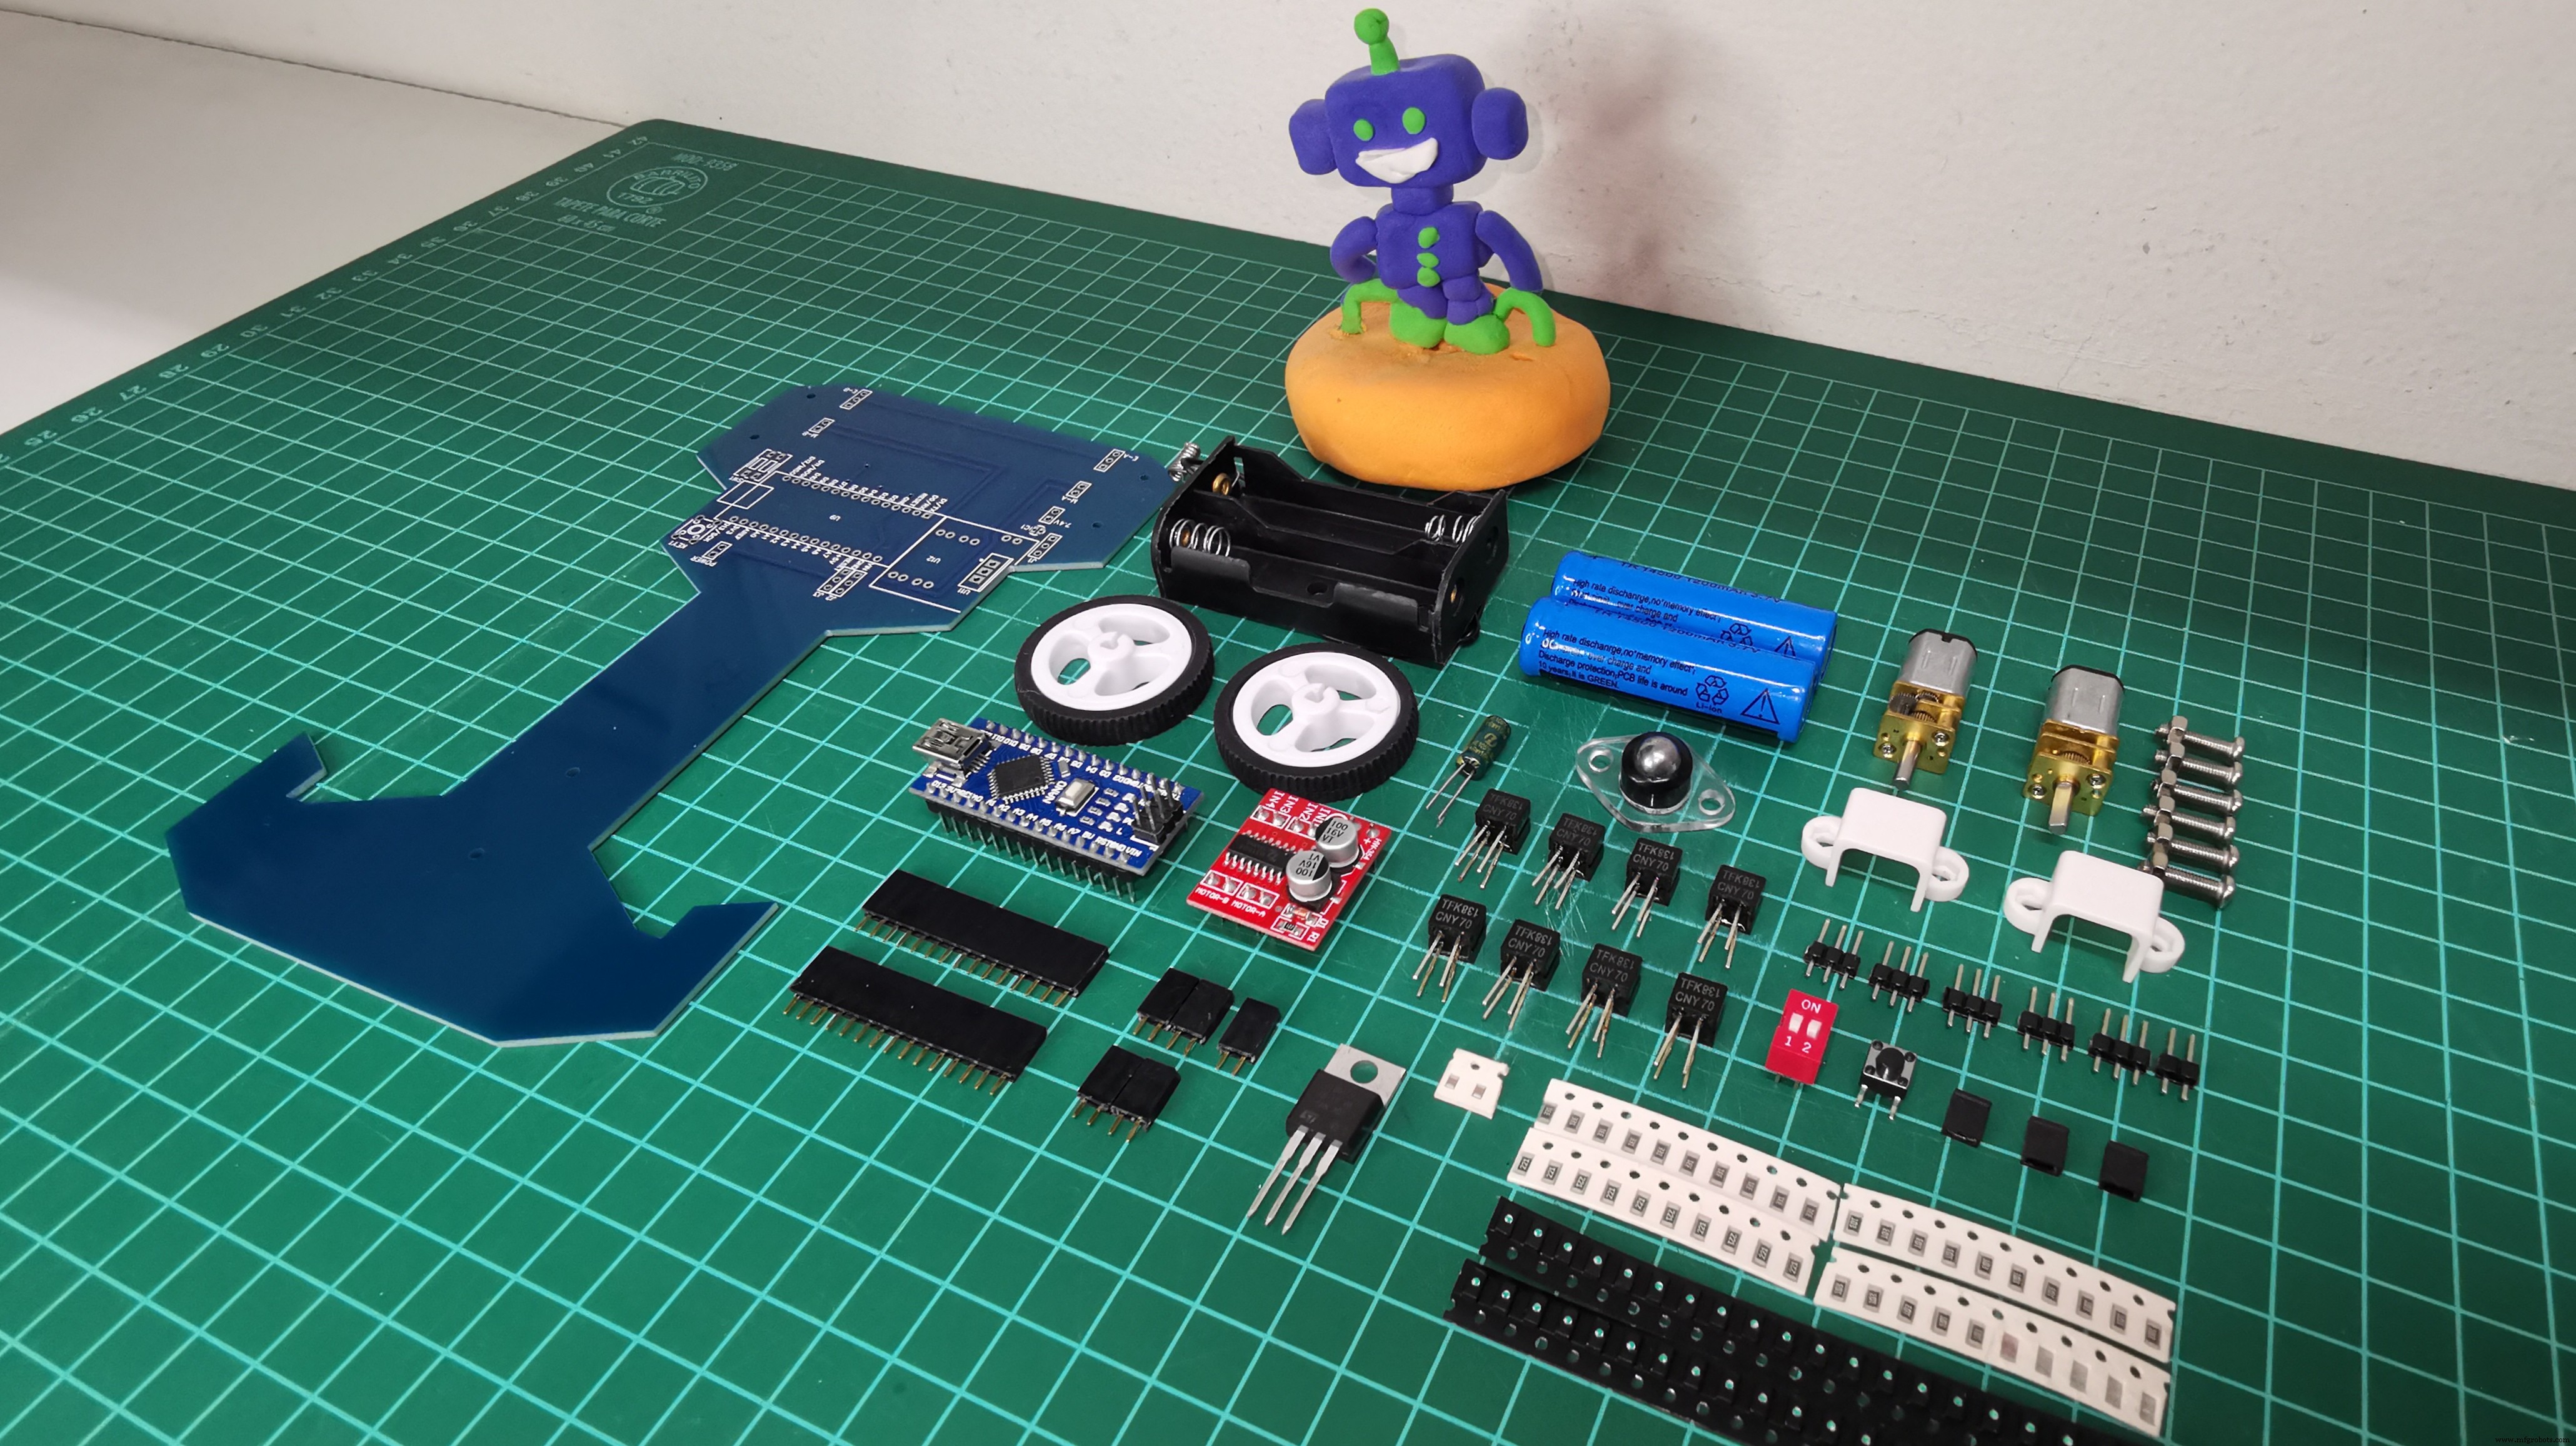
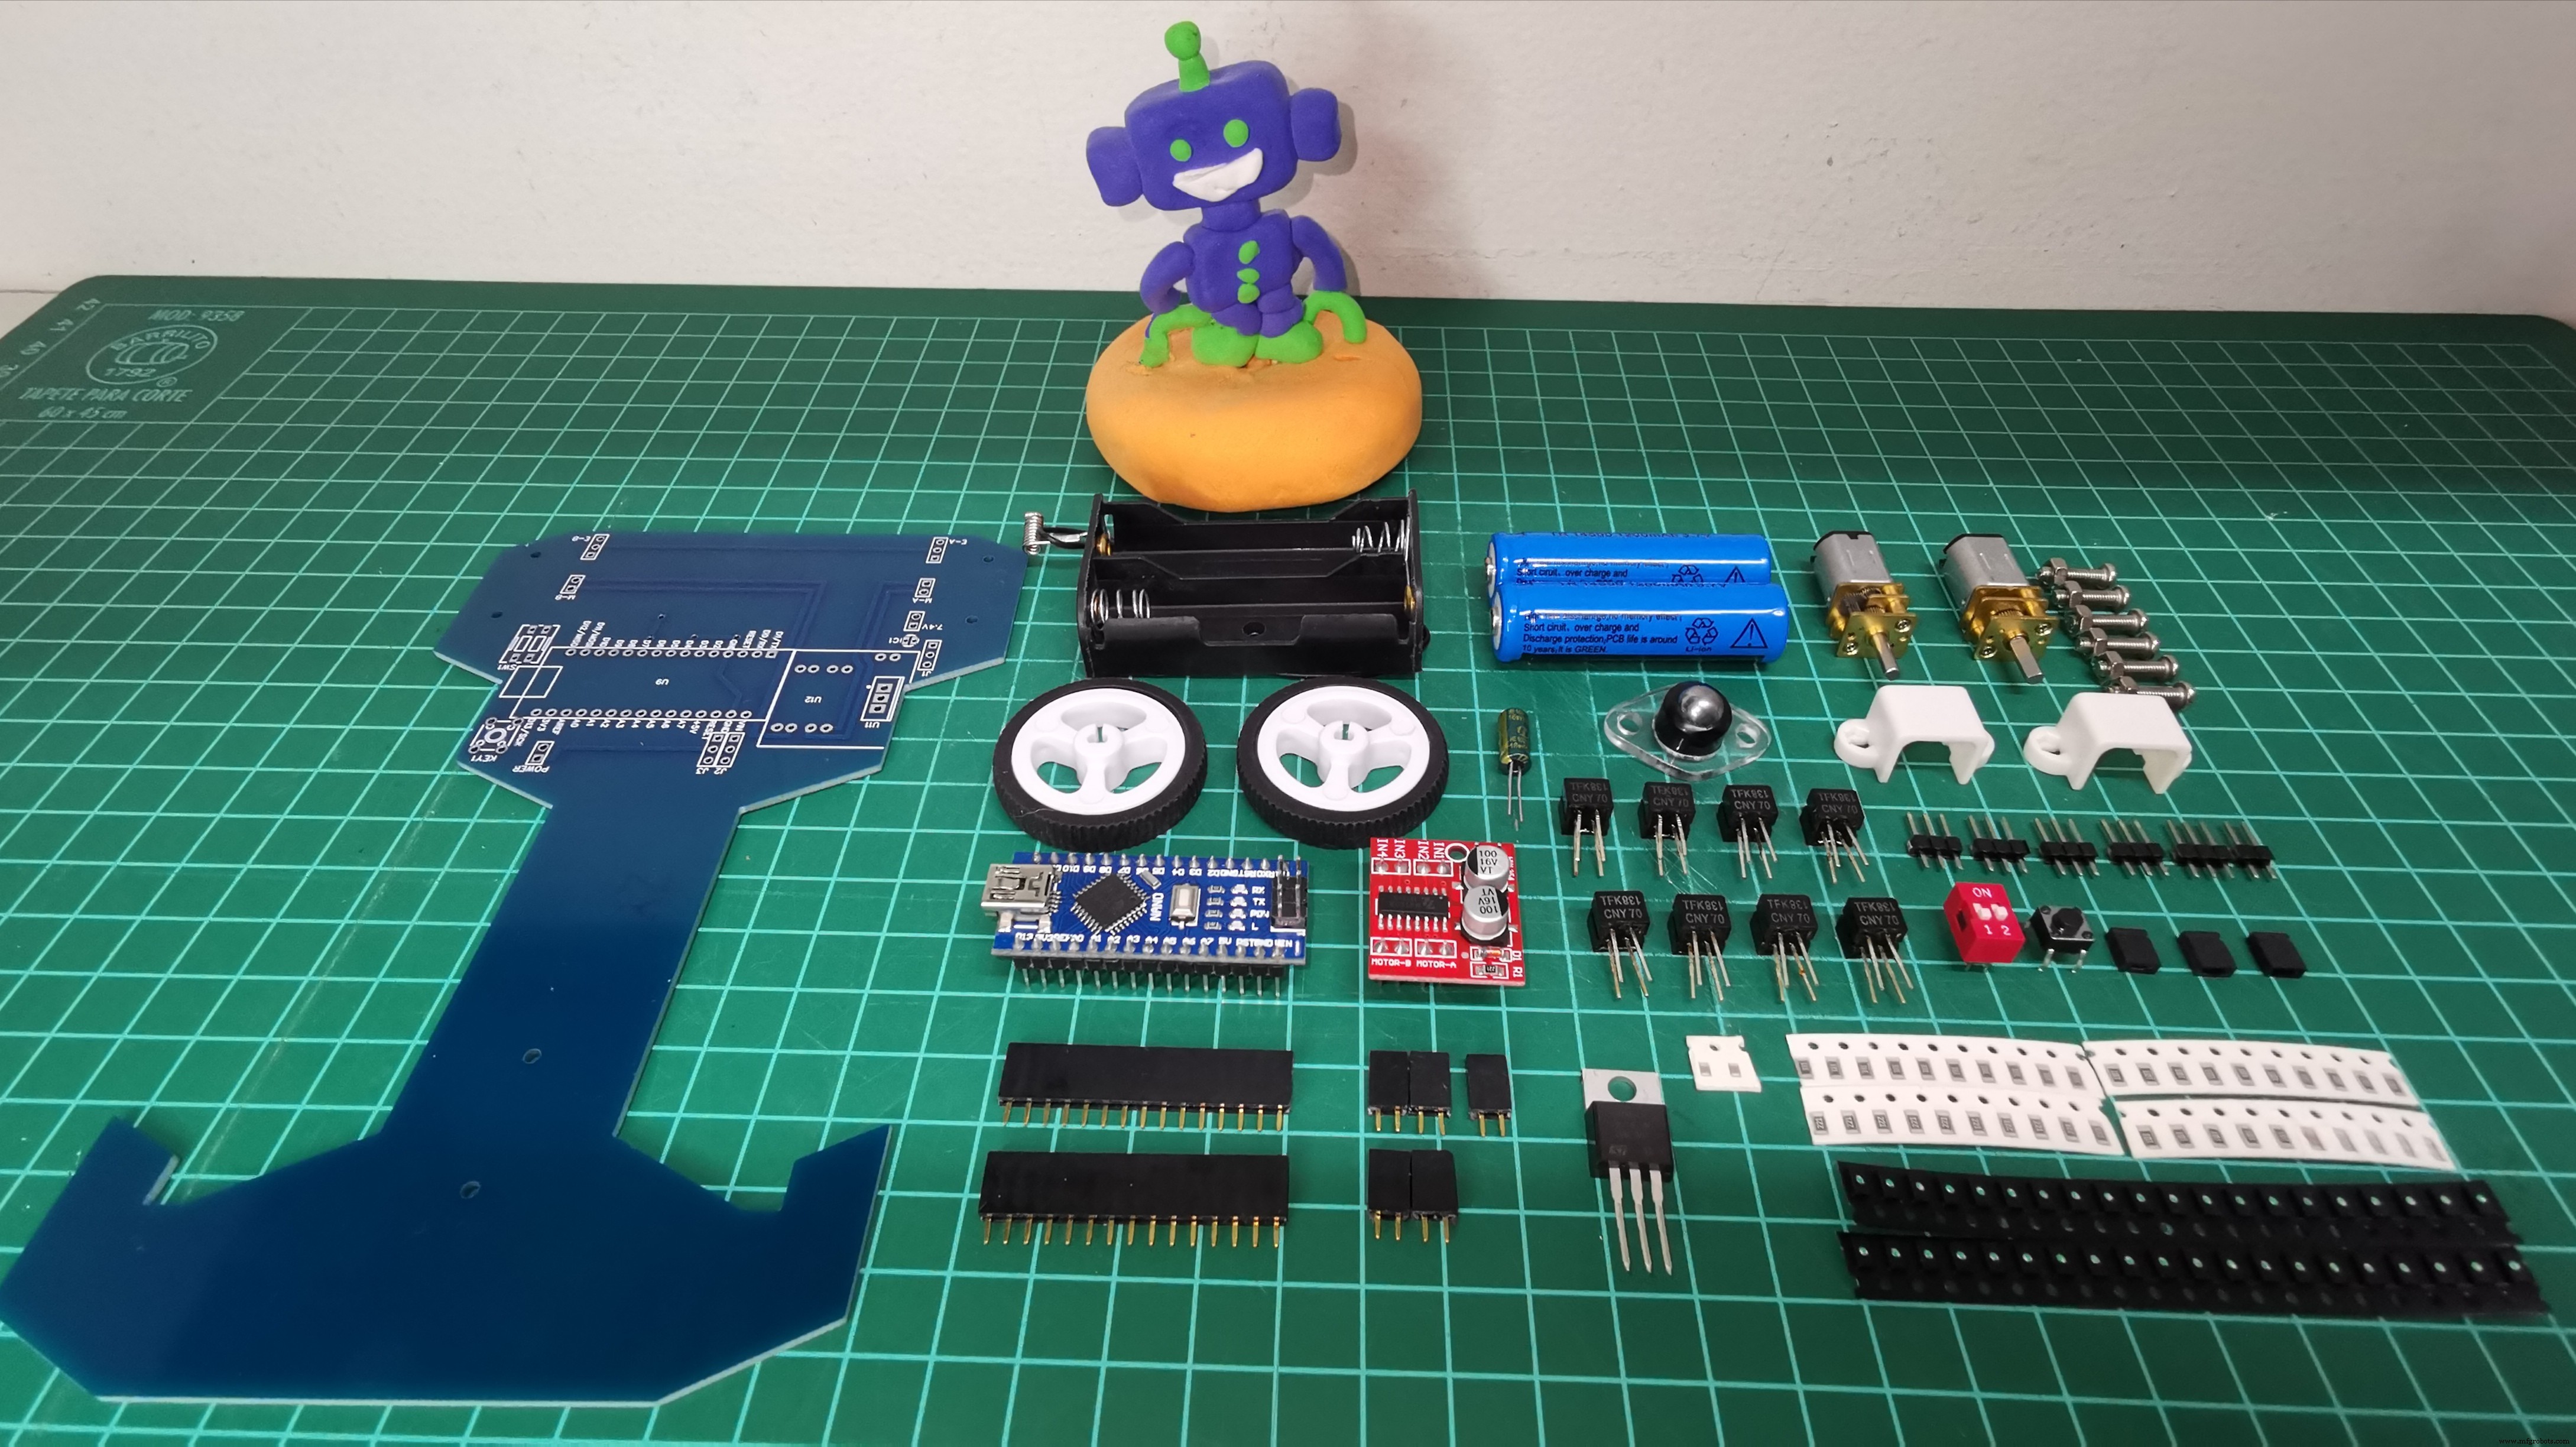
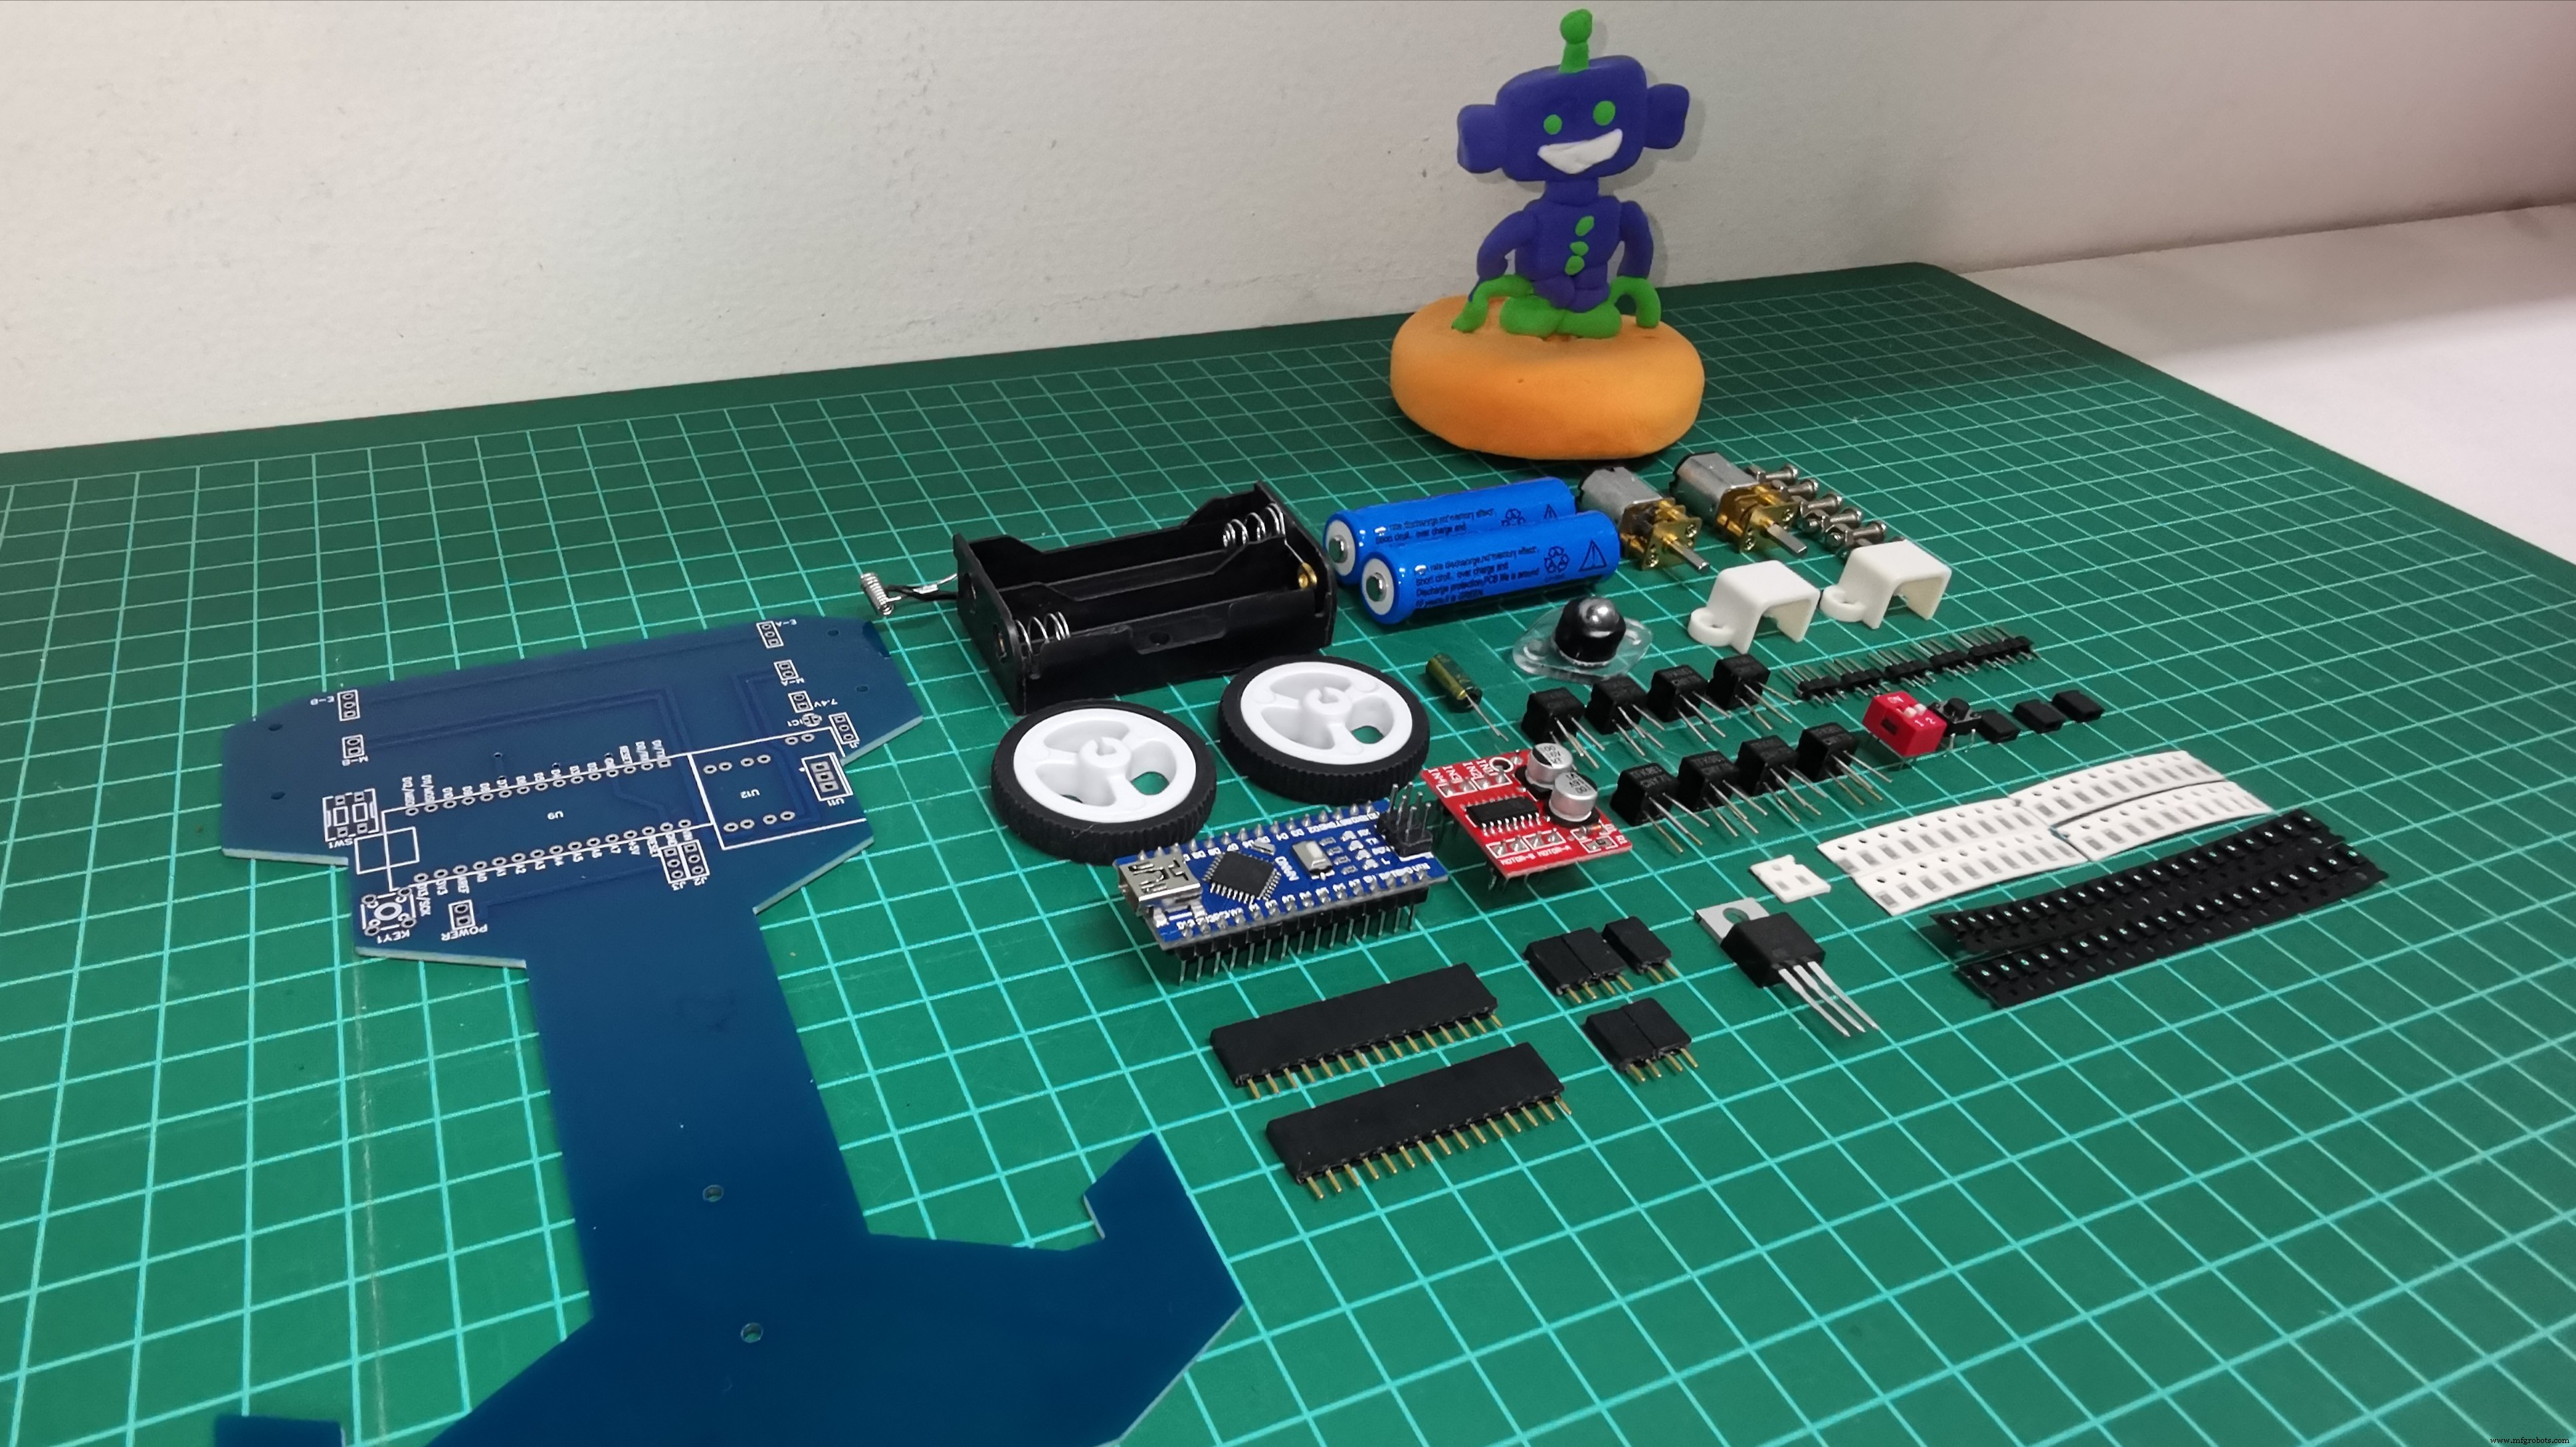
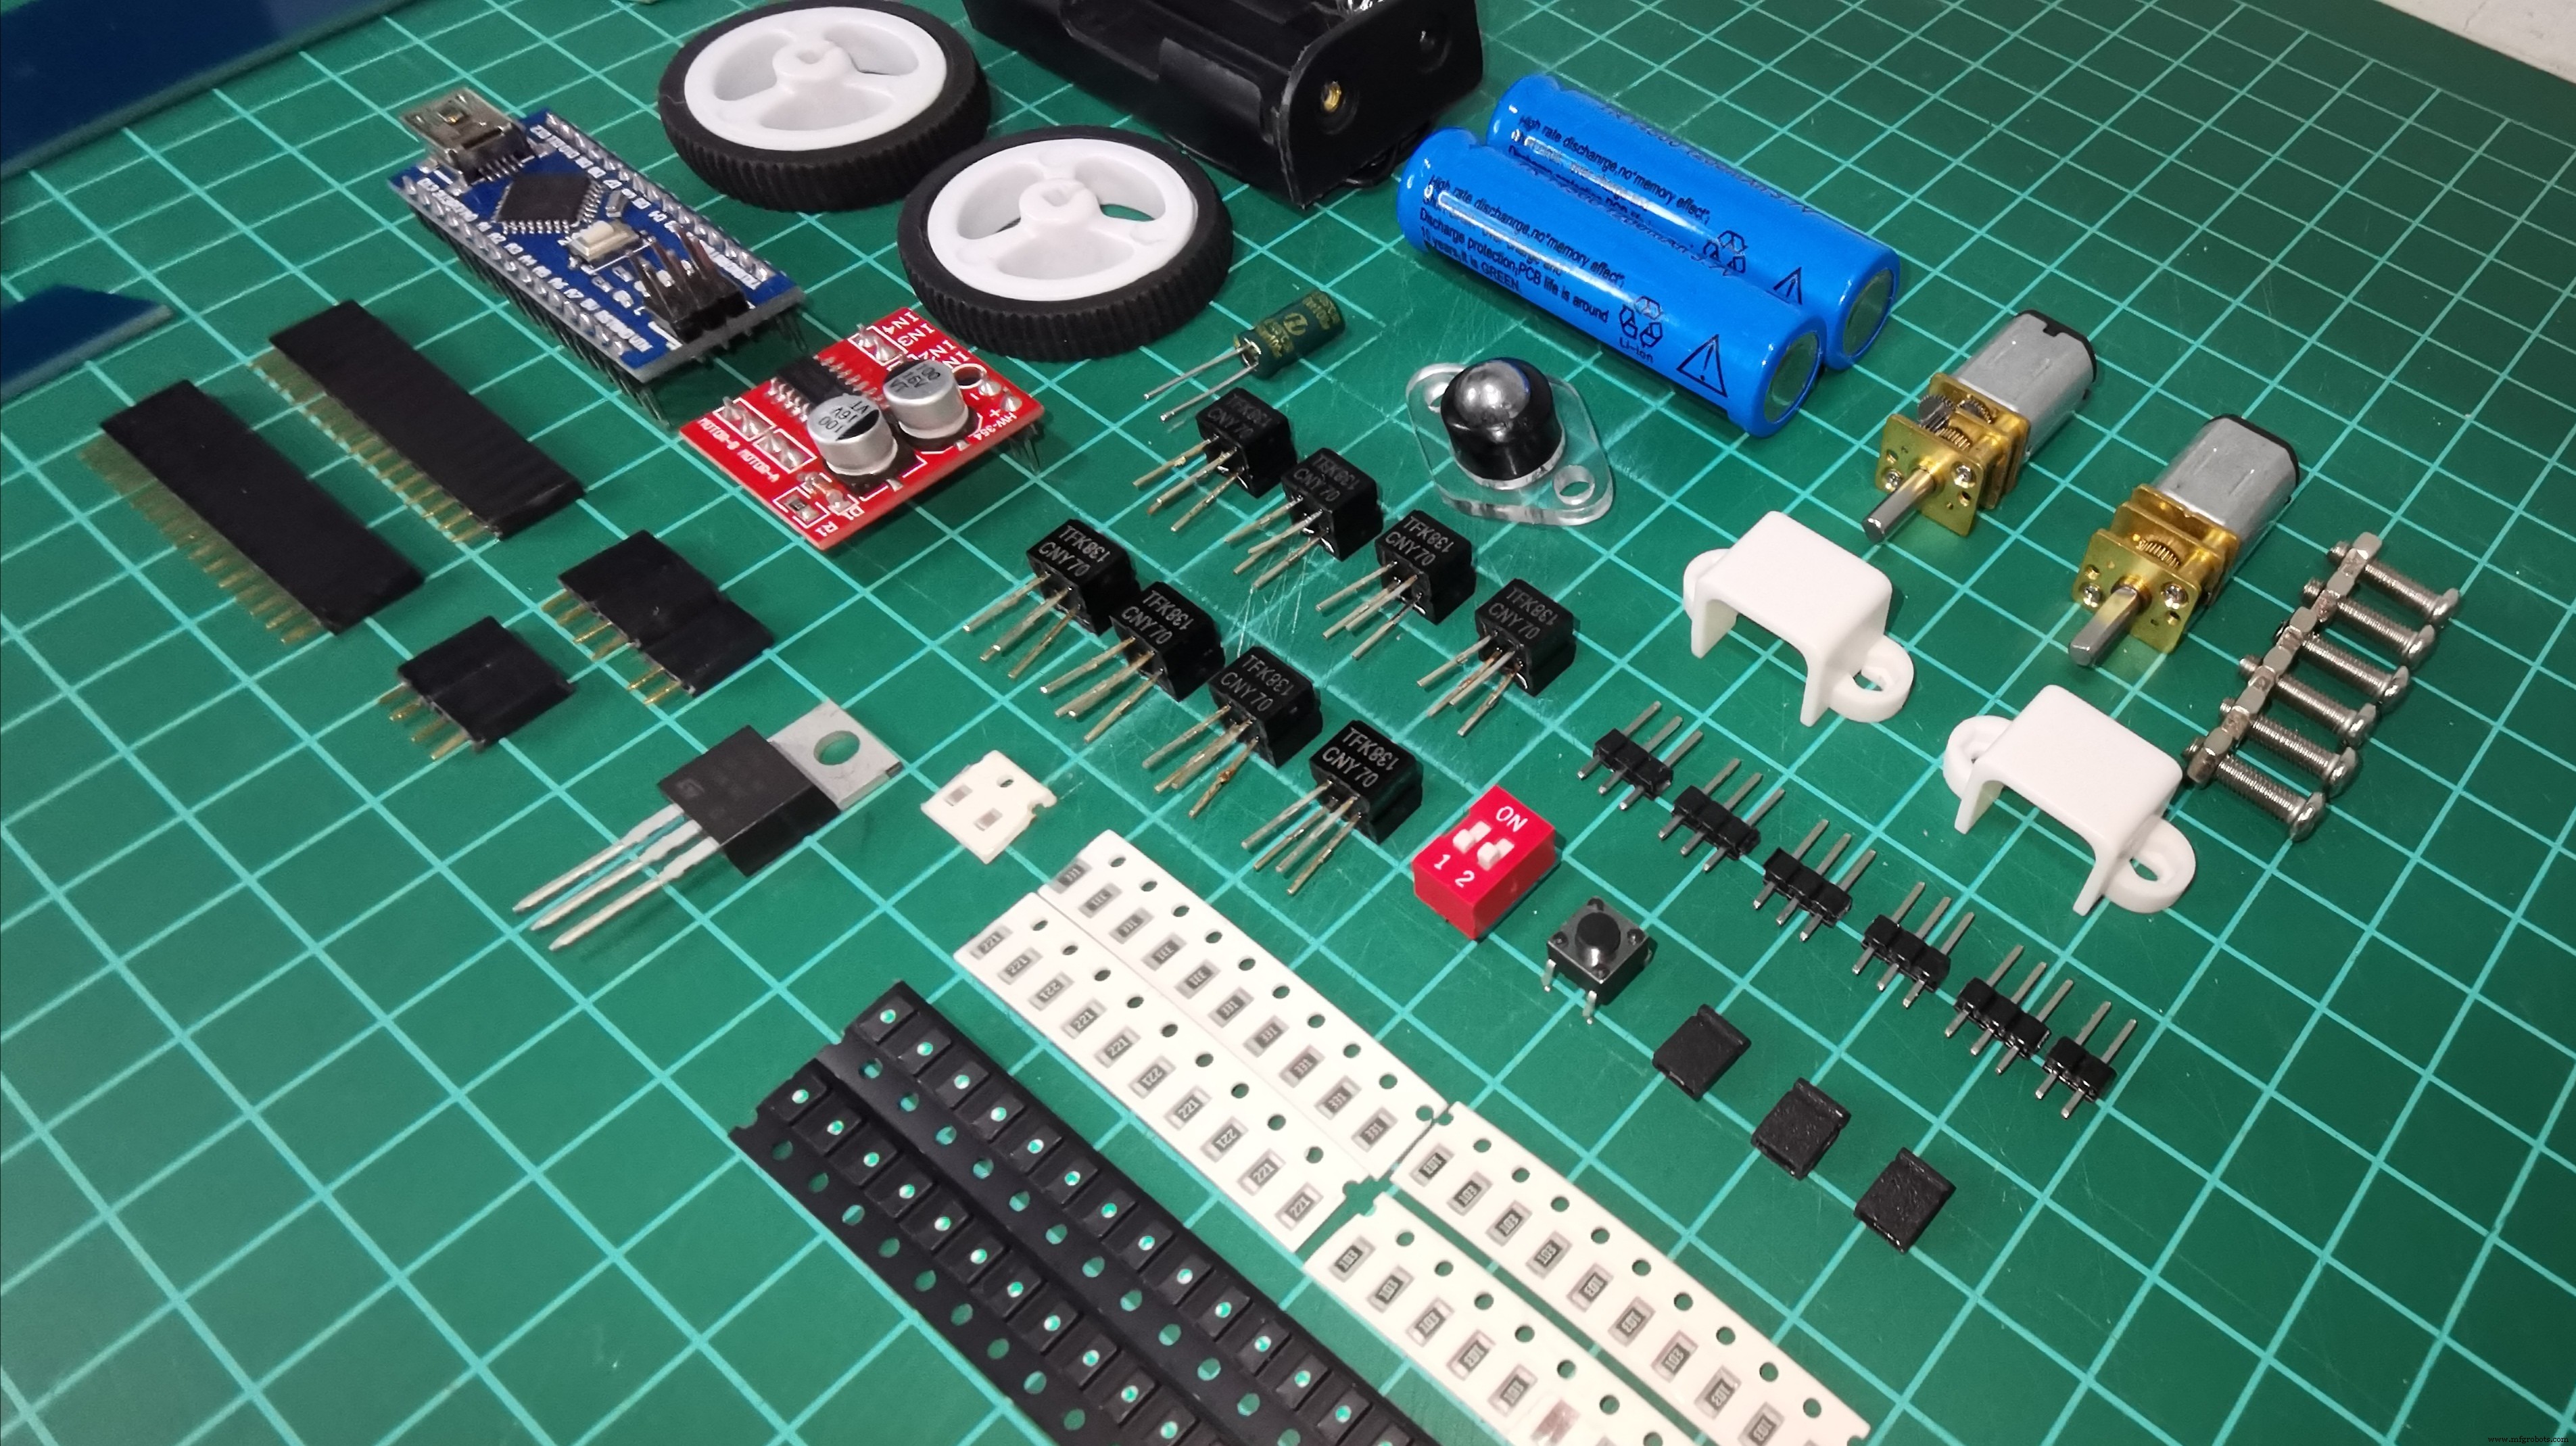
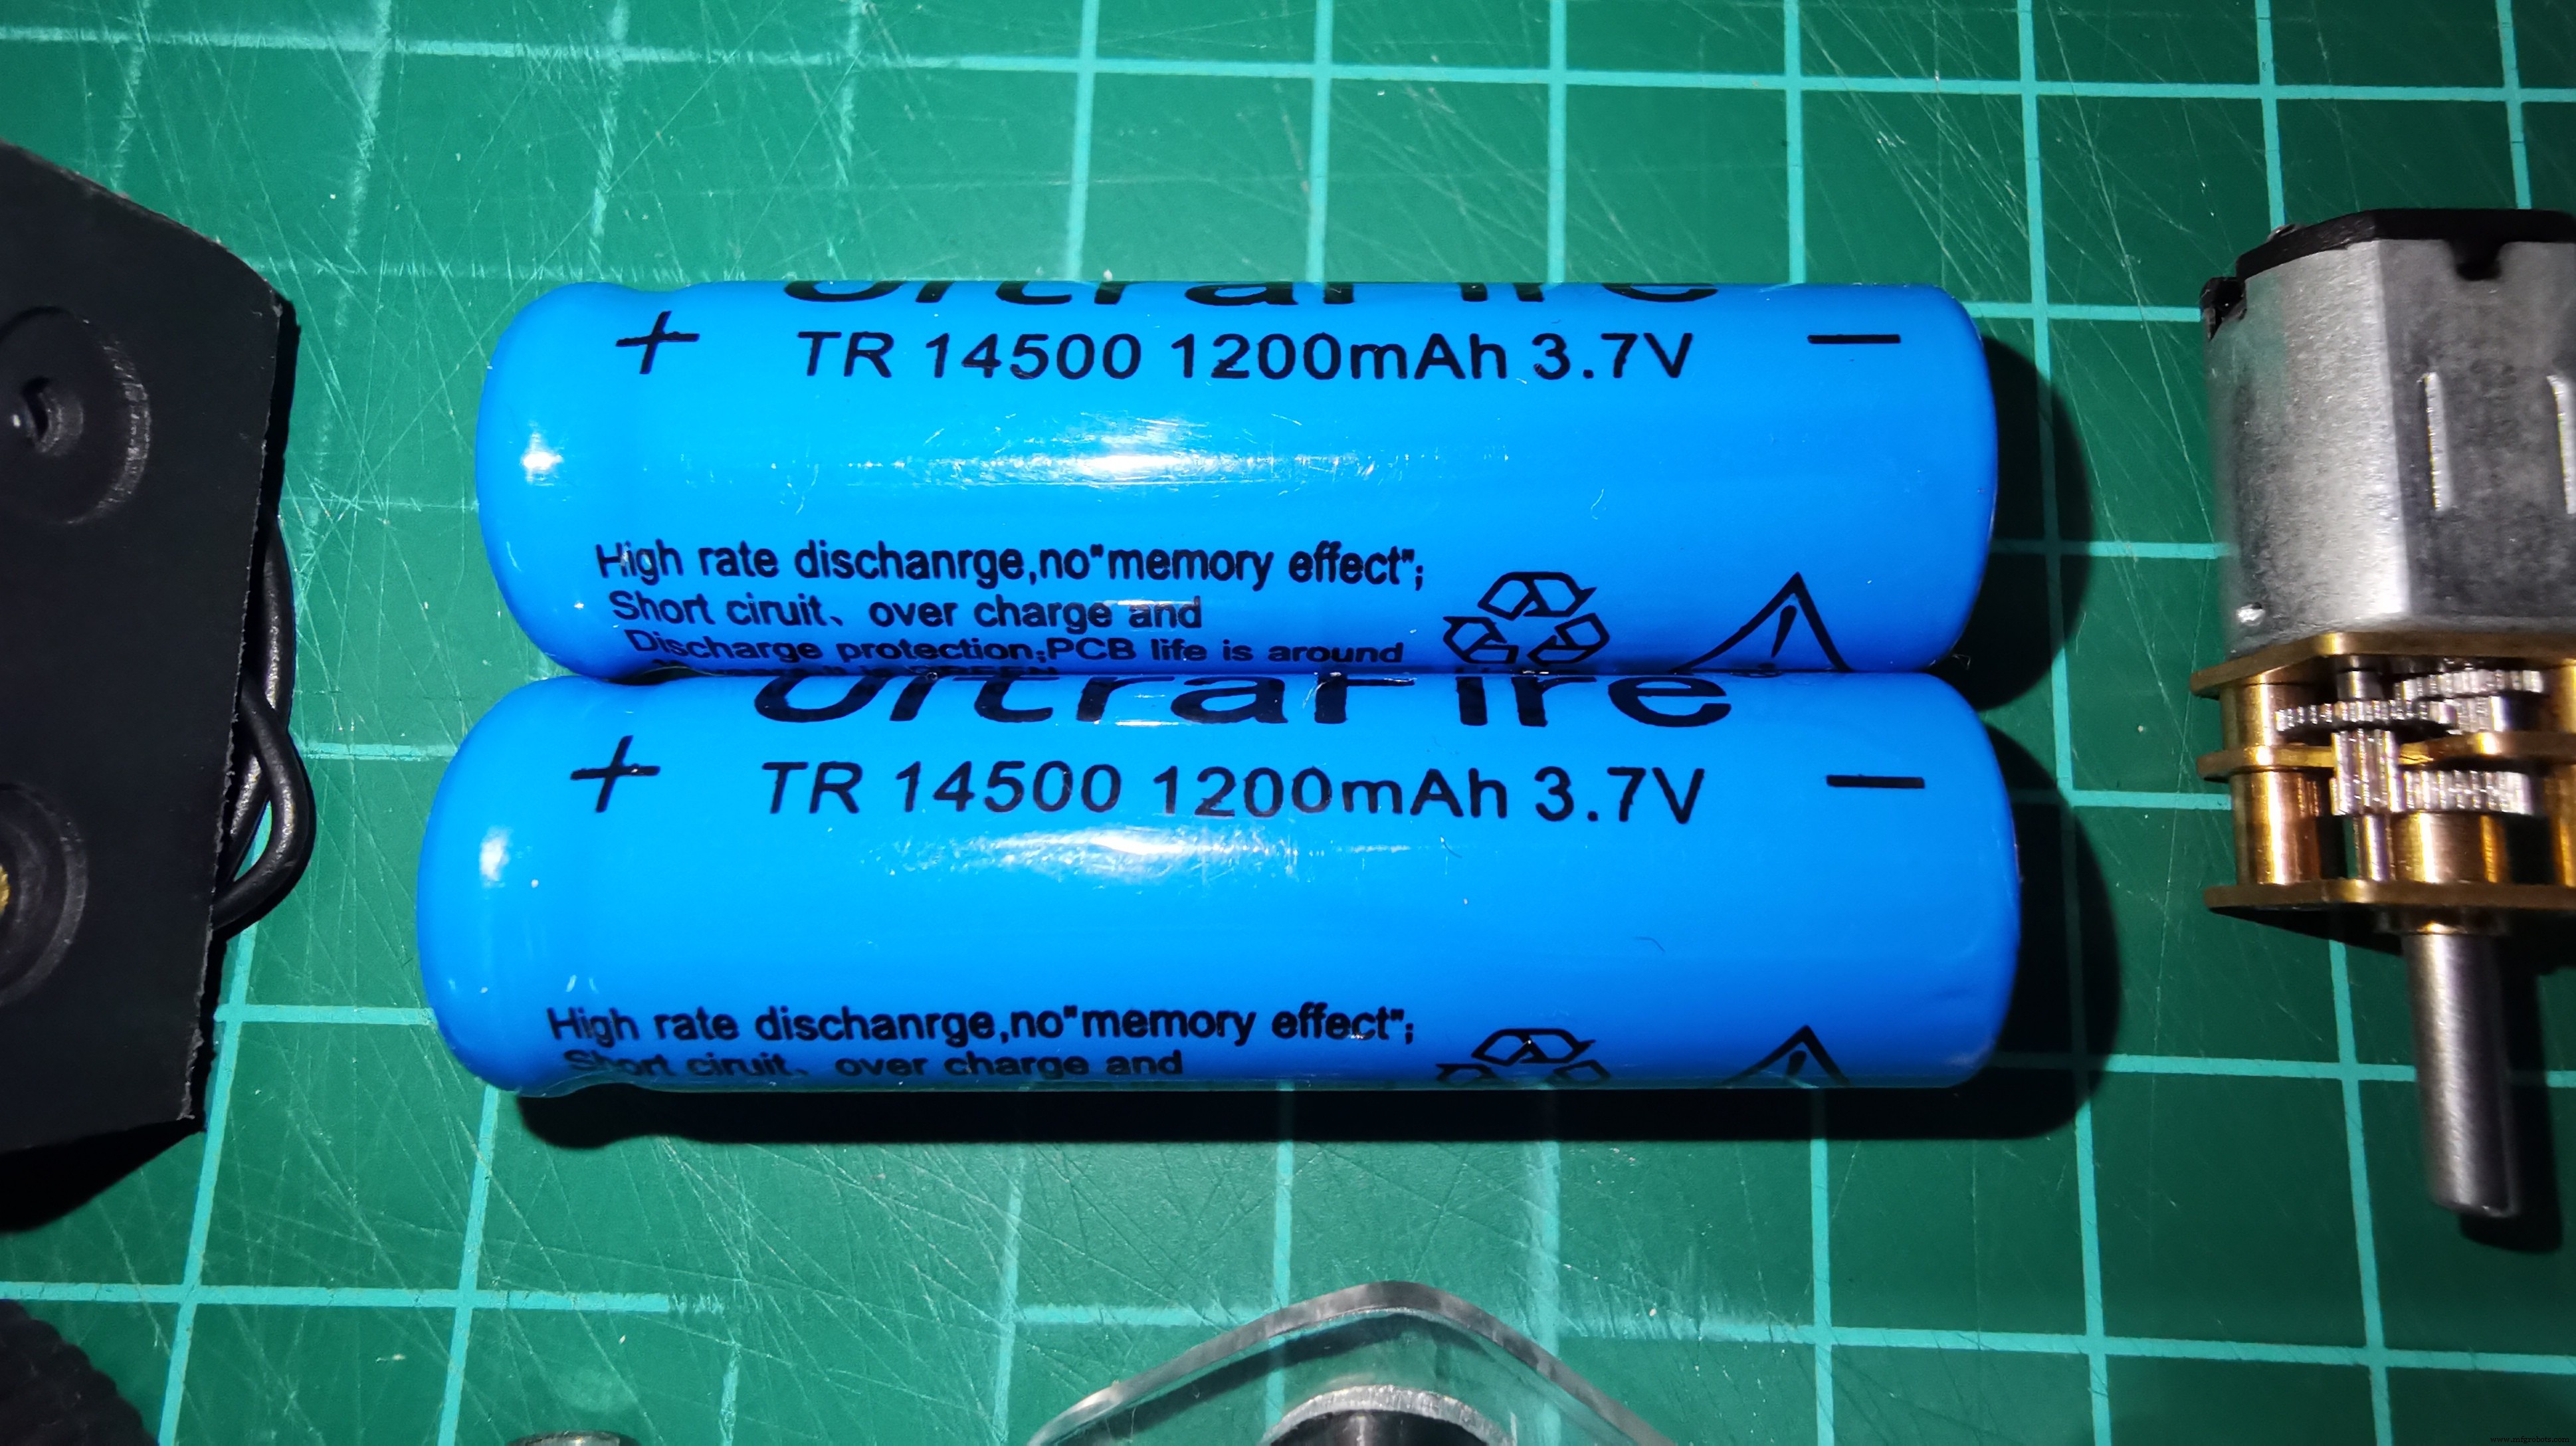
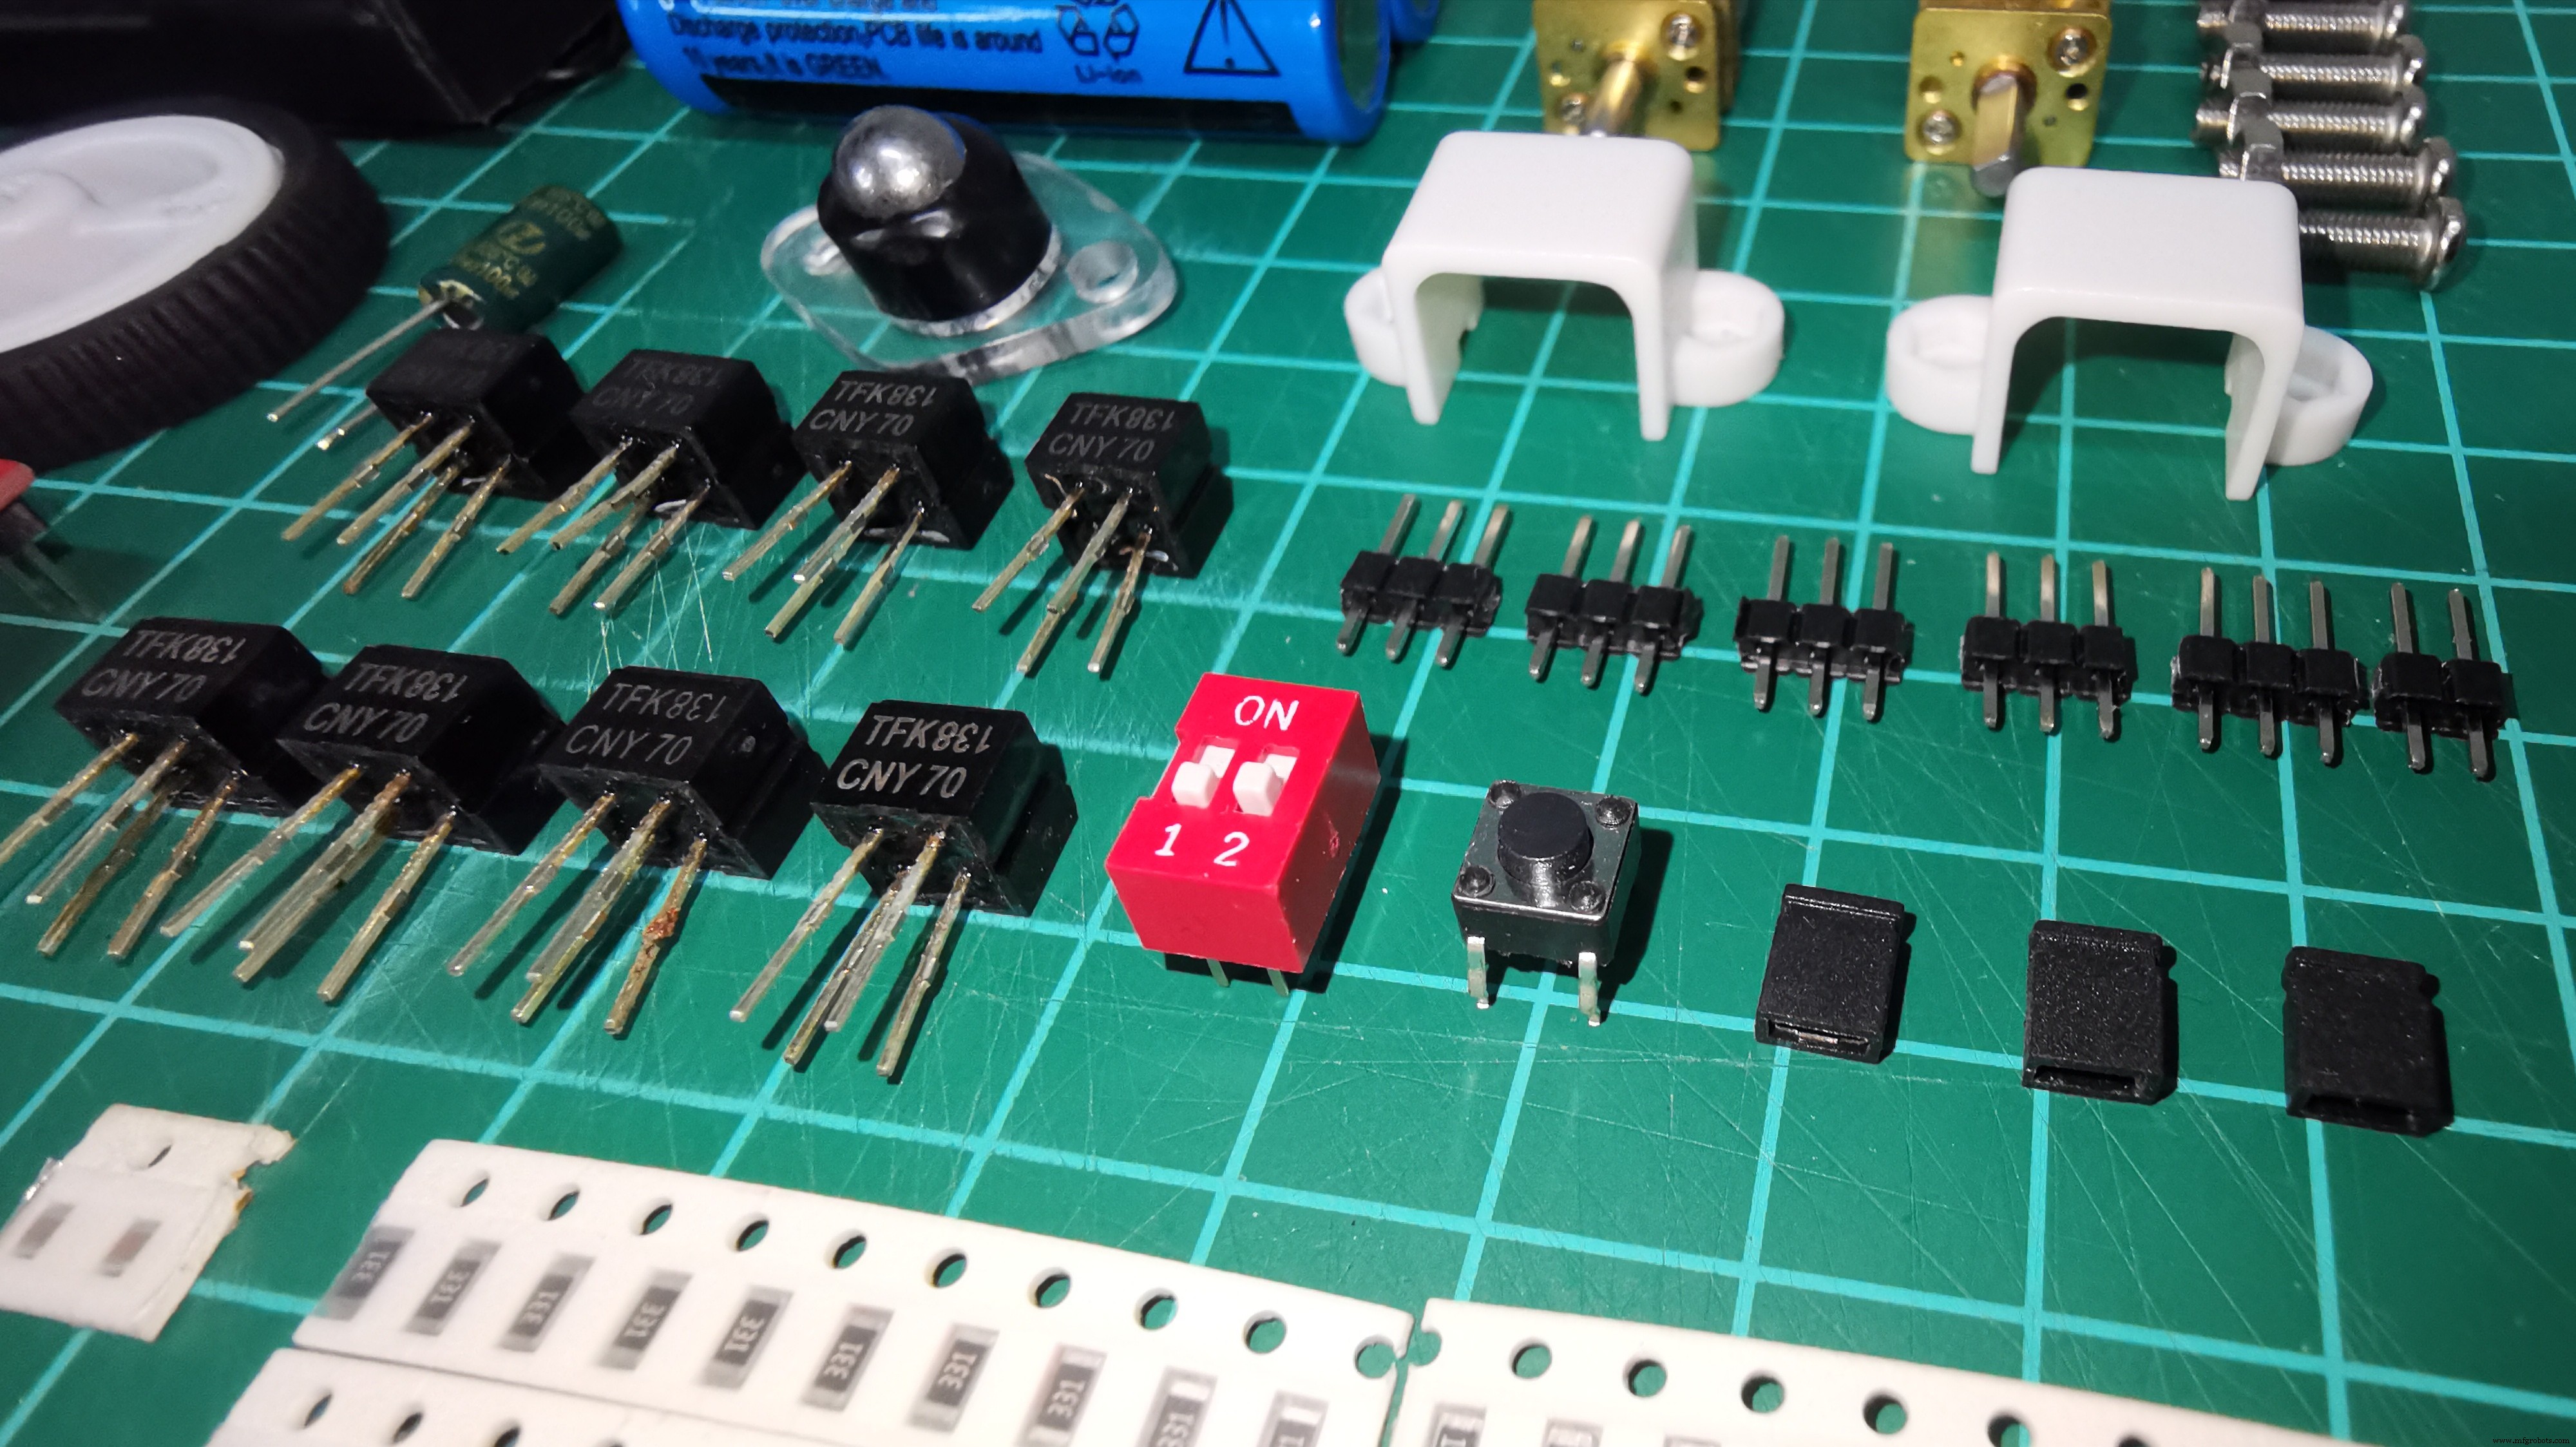
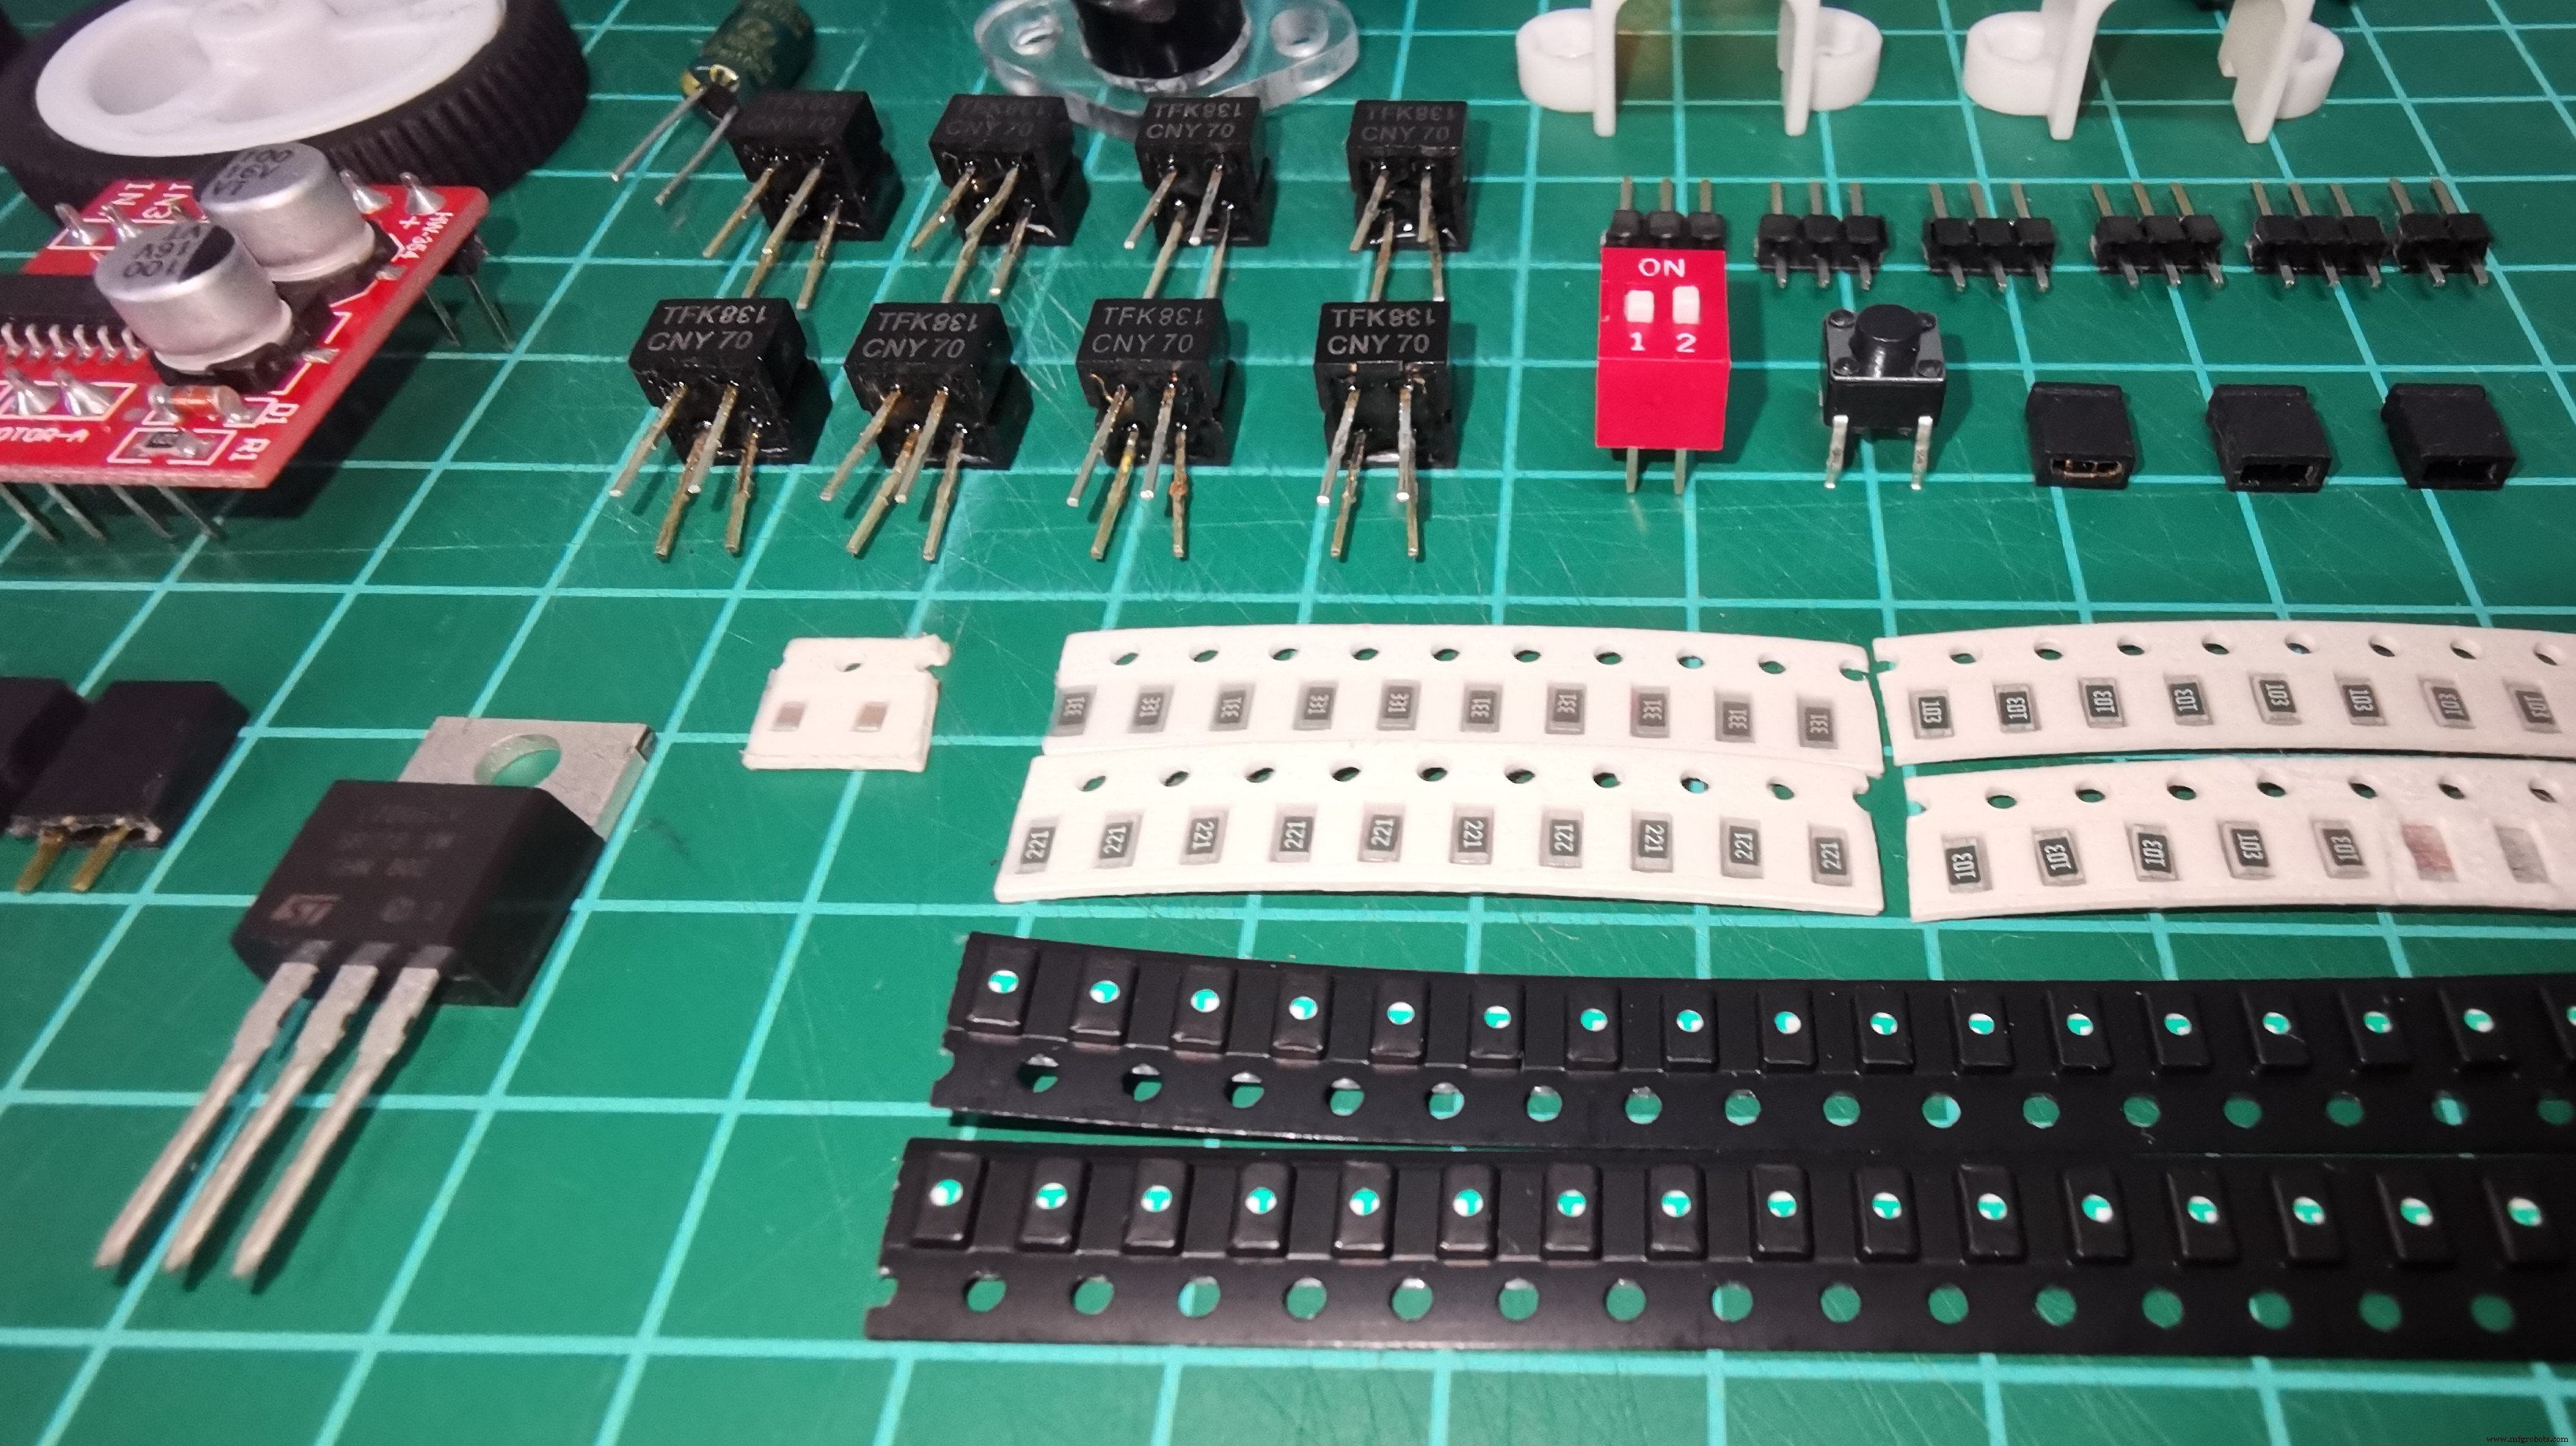
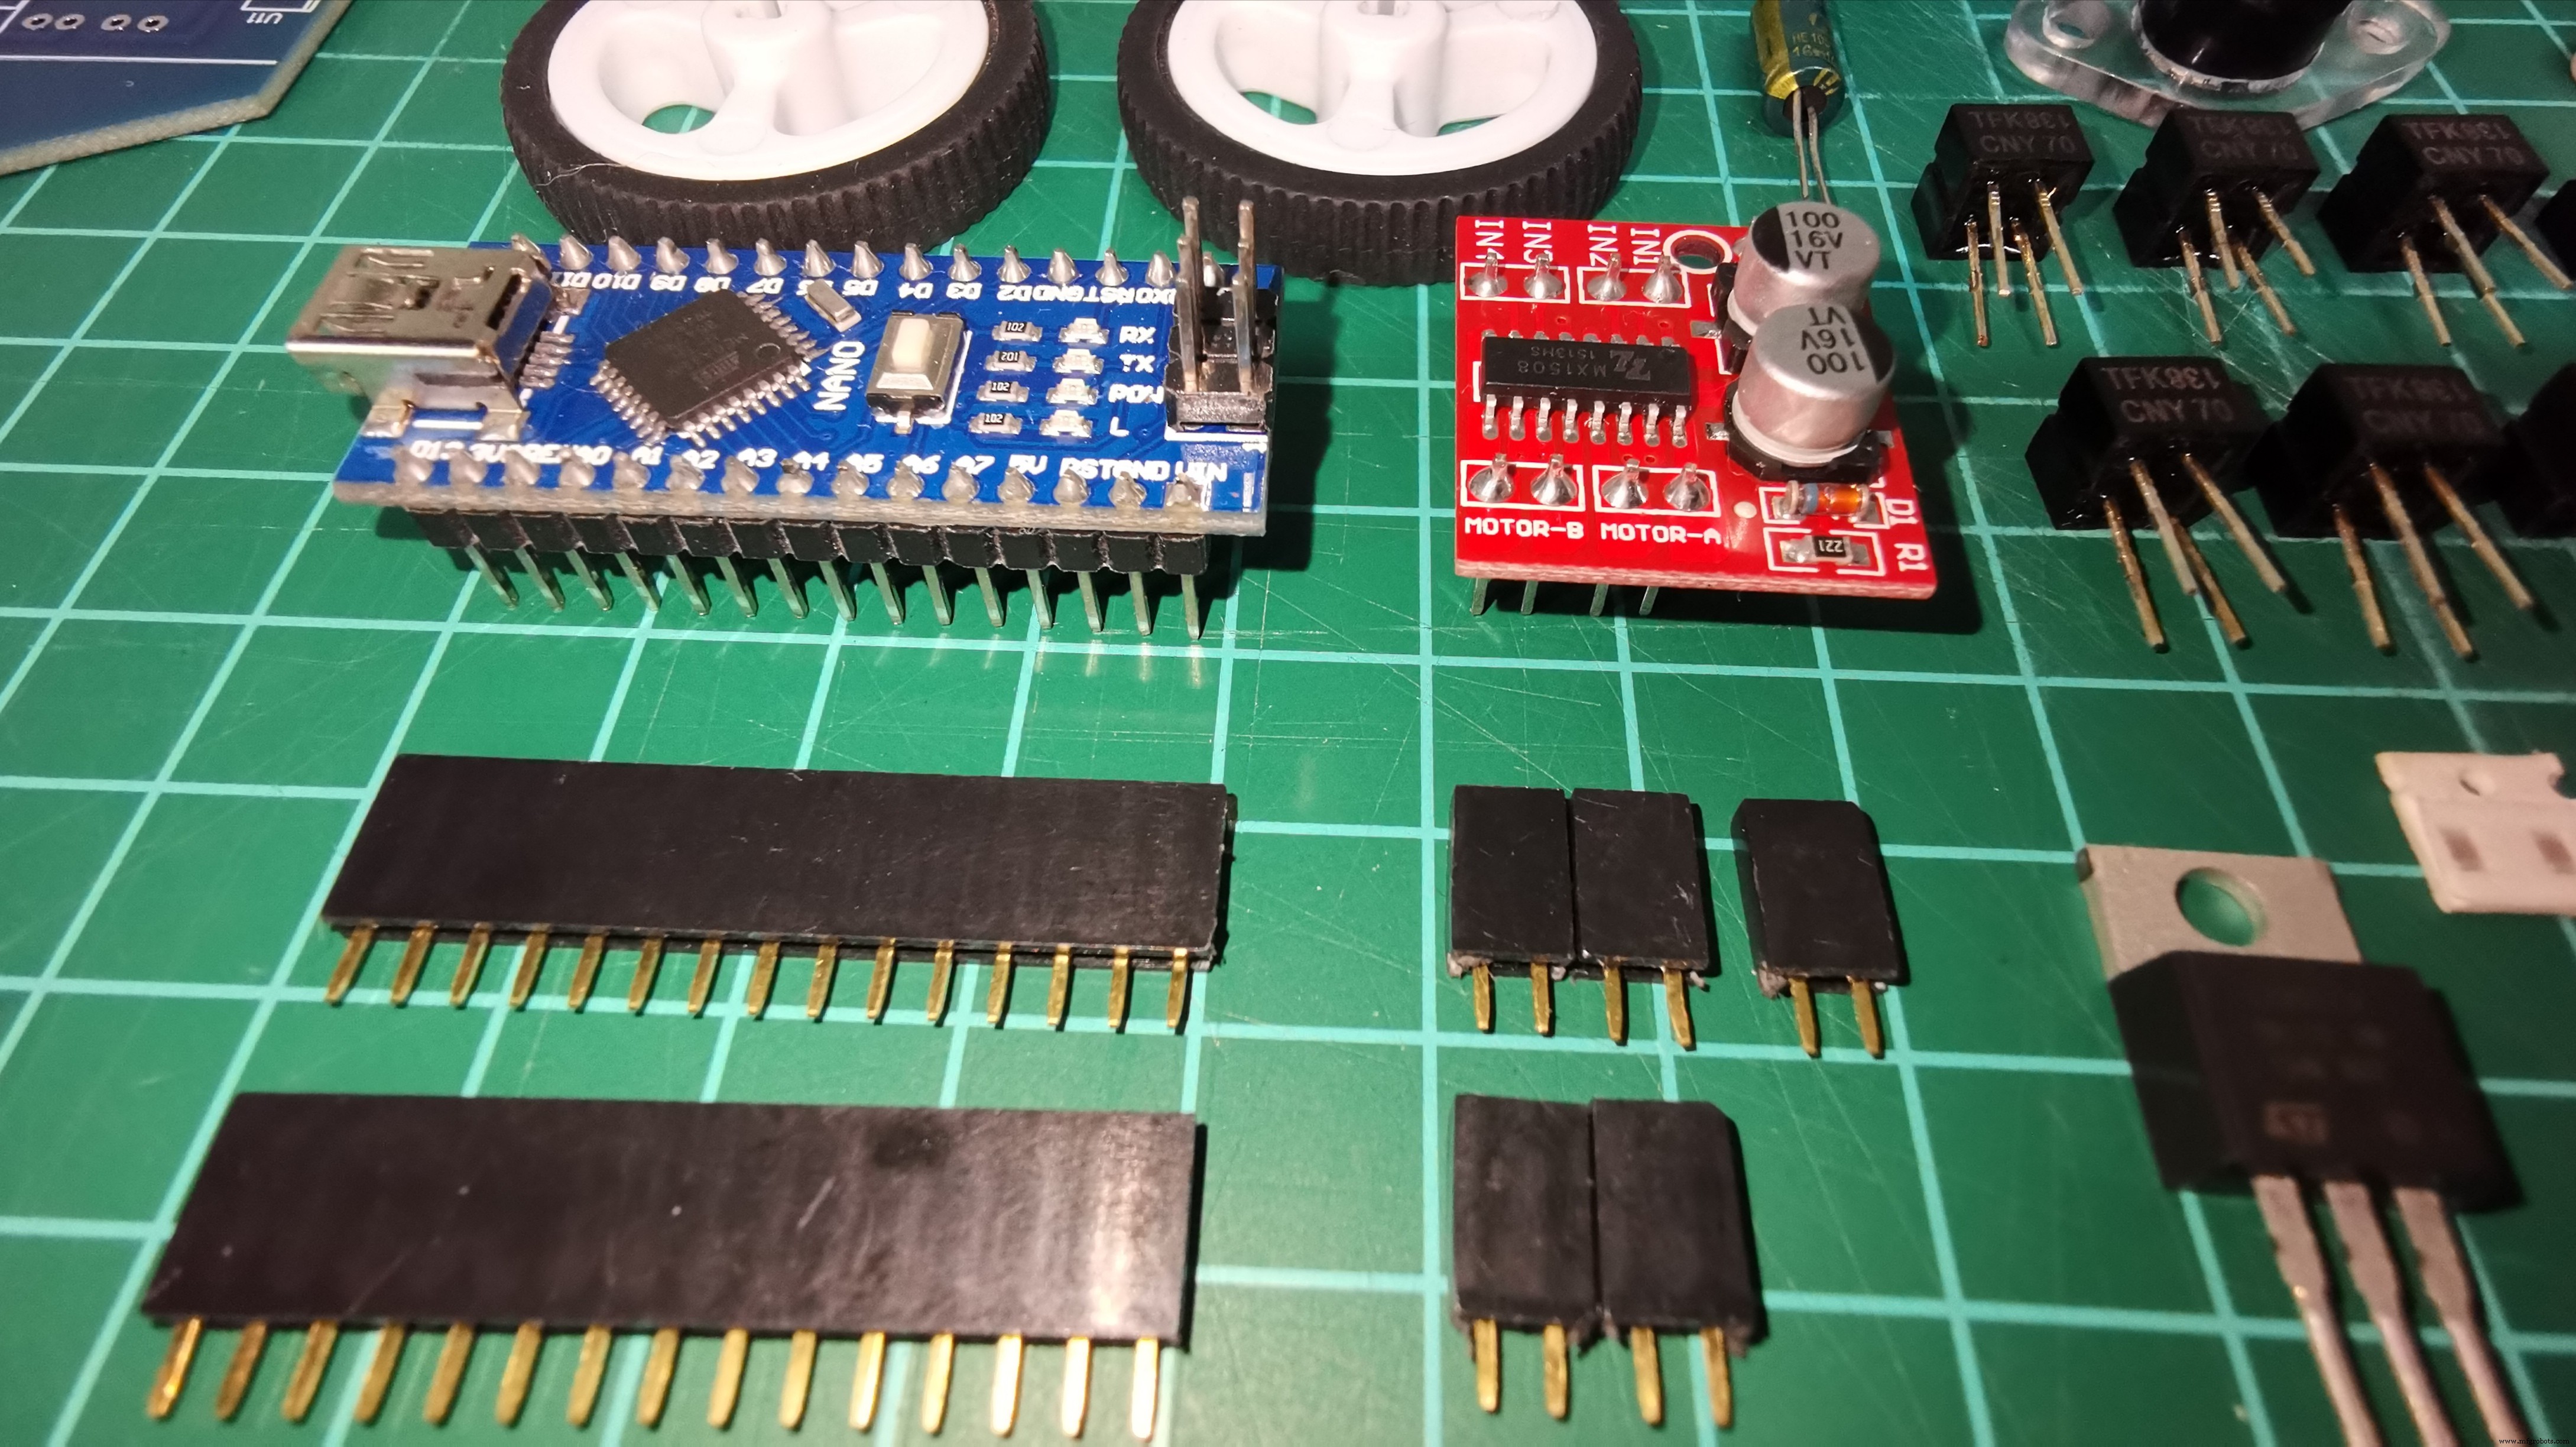
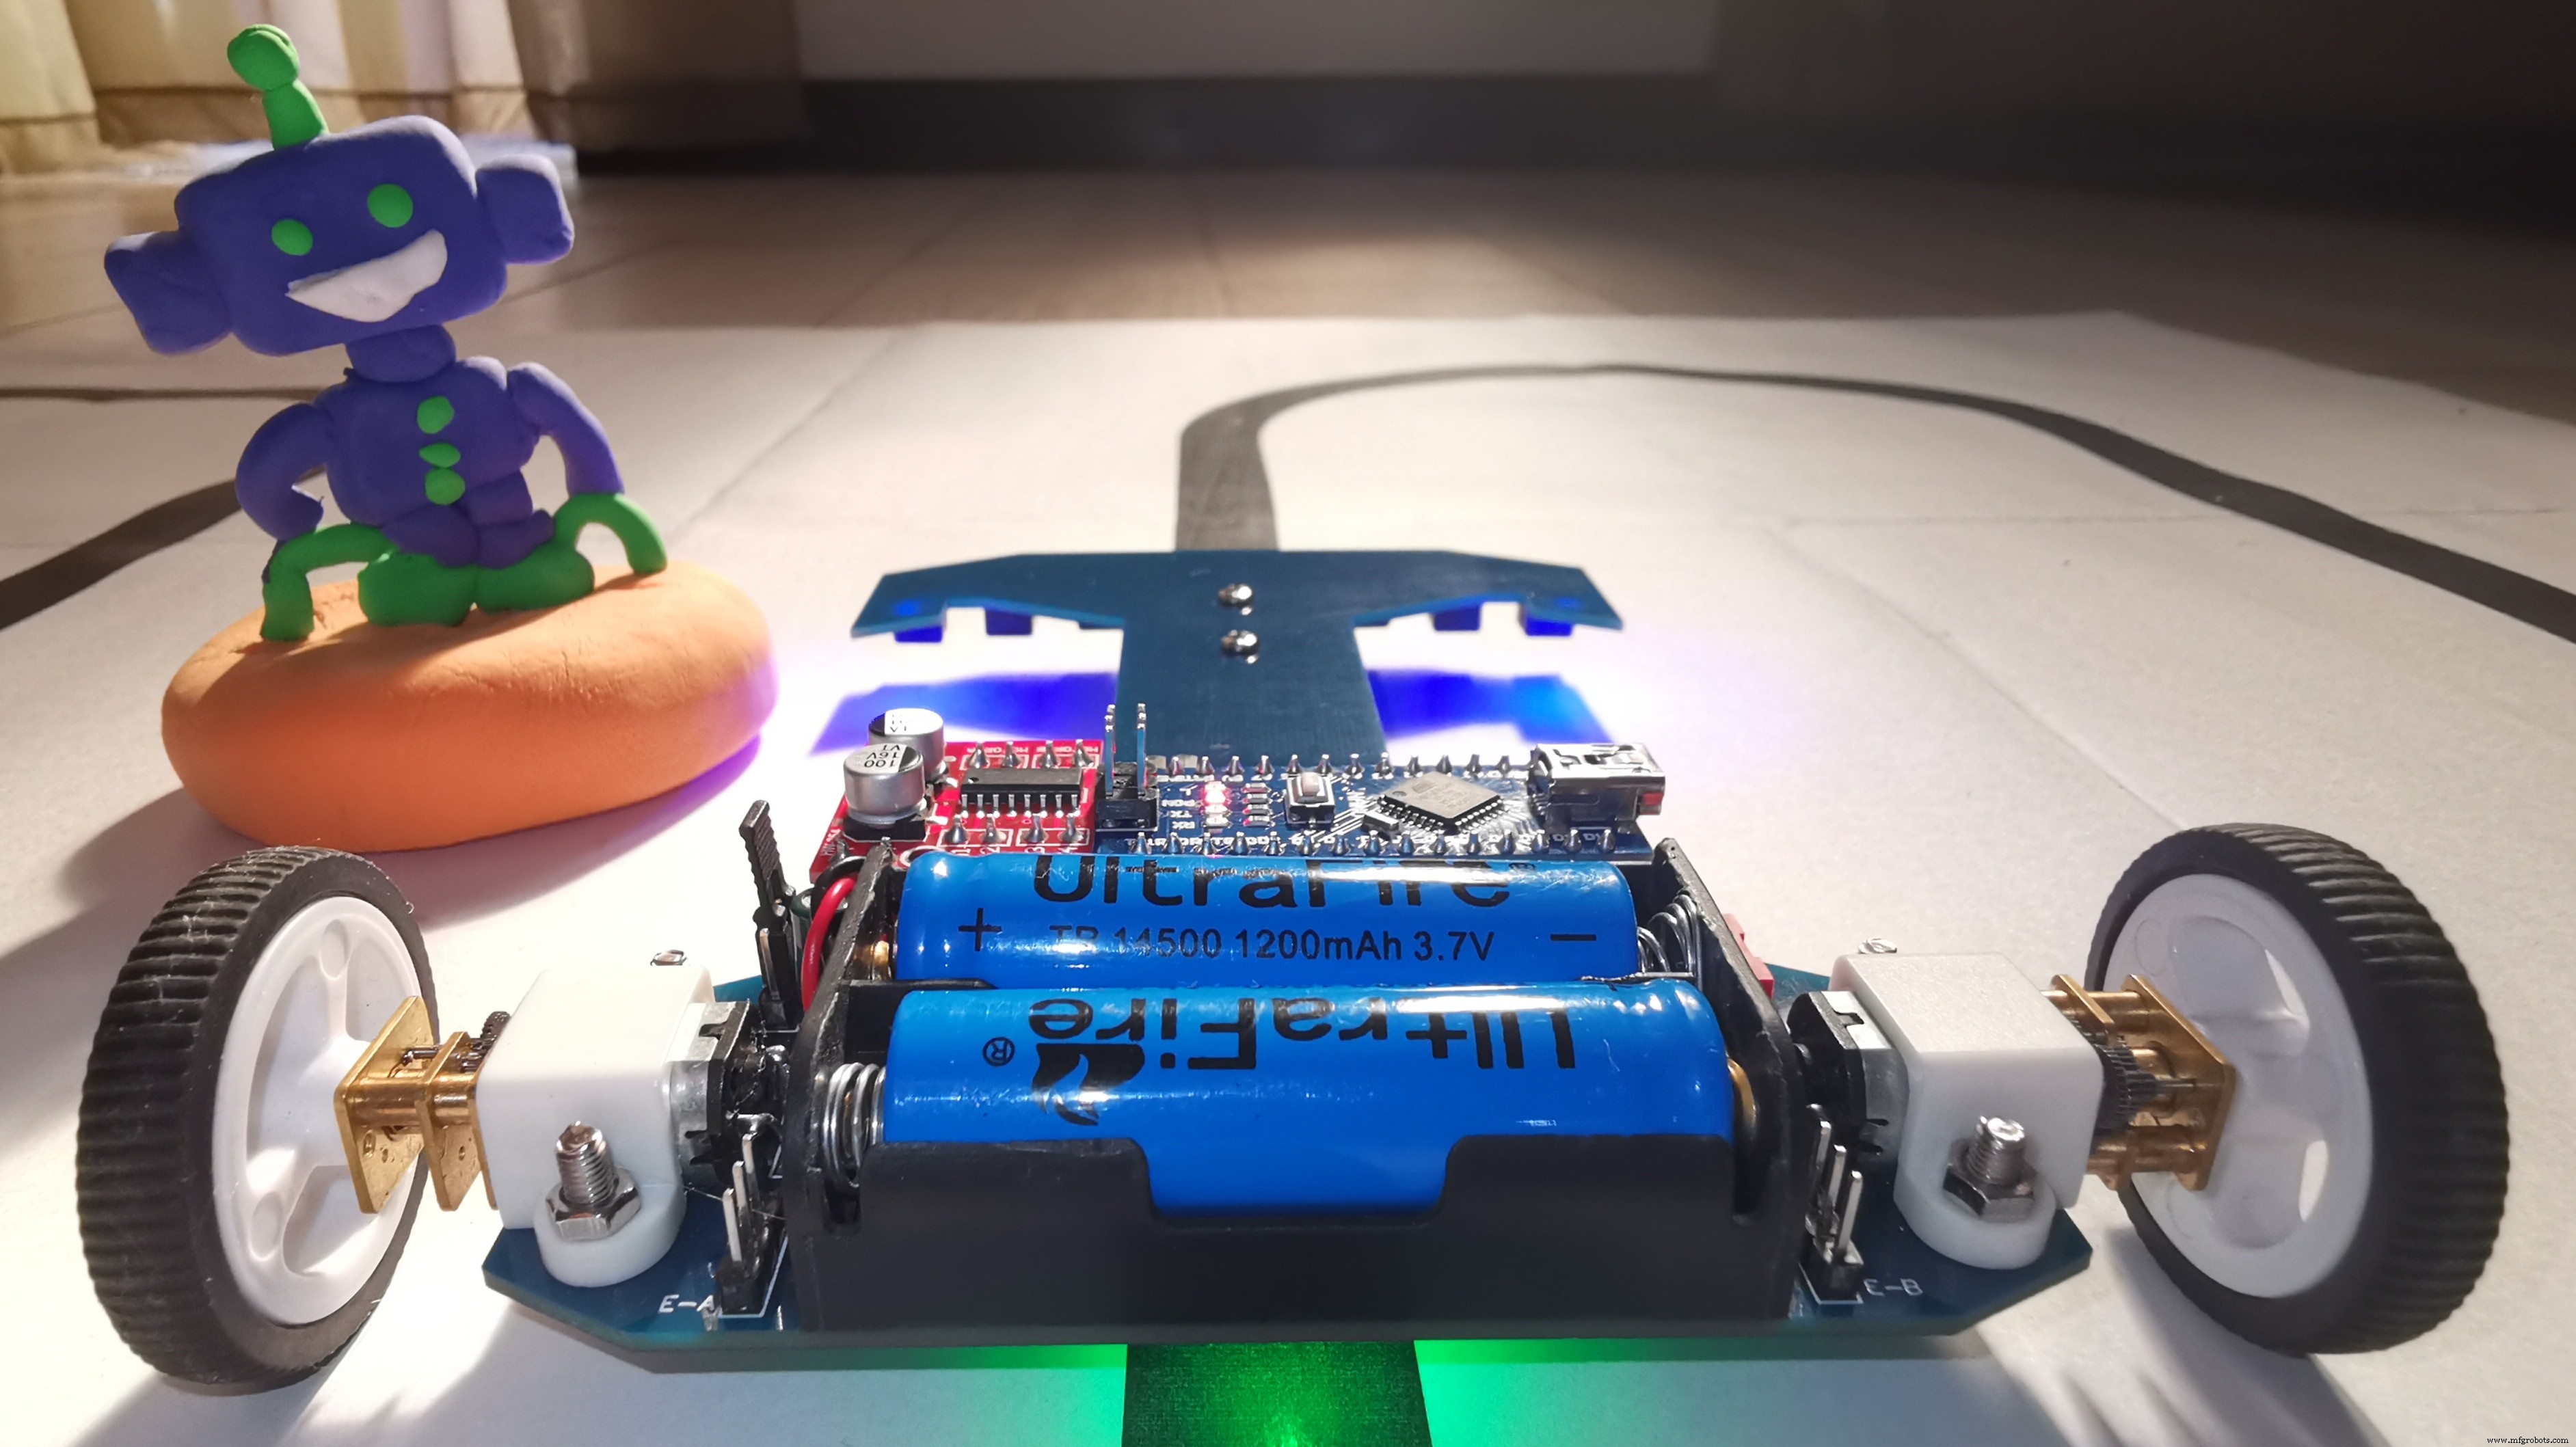
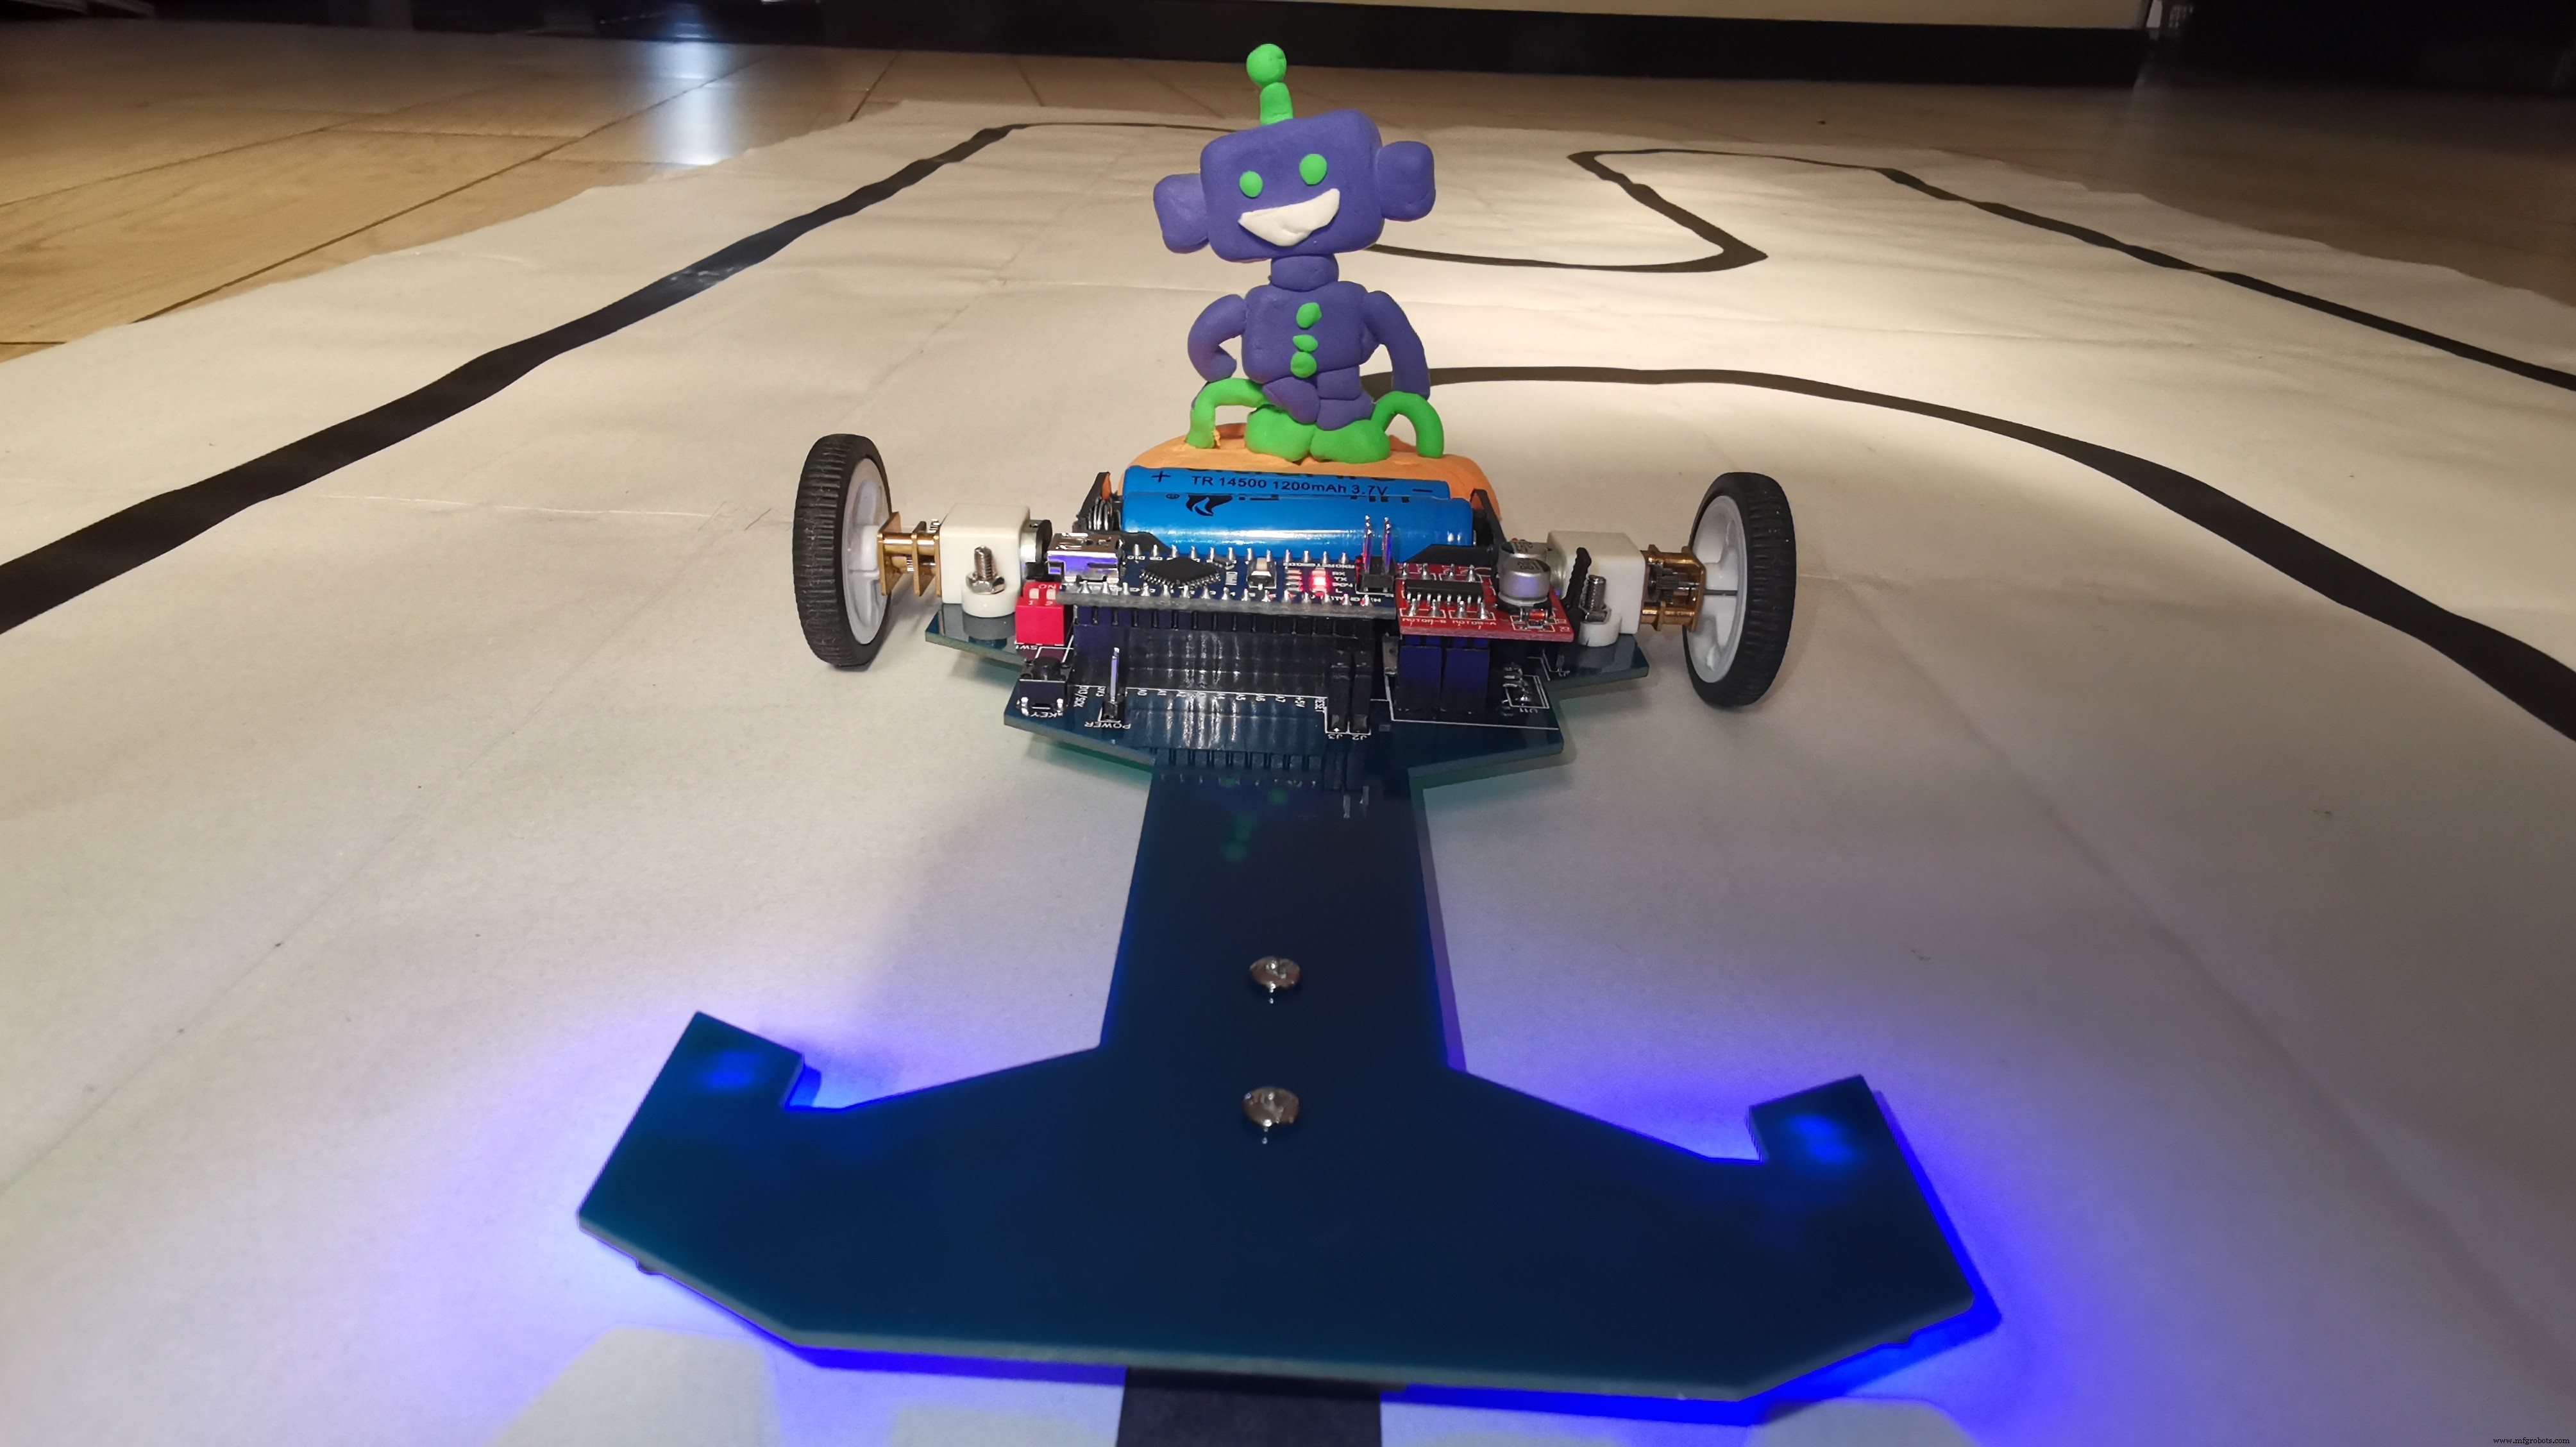
Montage van de complete robot, code uploaden, sensor testen en baantests. Er wordt een volledige PID-algoritme gebruikt voor soepelere correcties. De code wordt verder geoptimaliseerd.
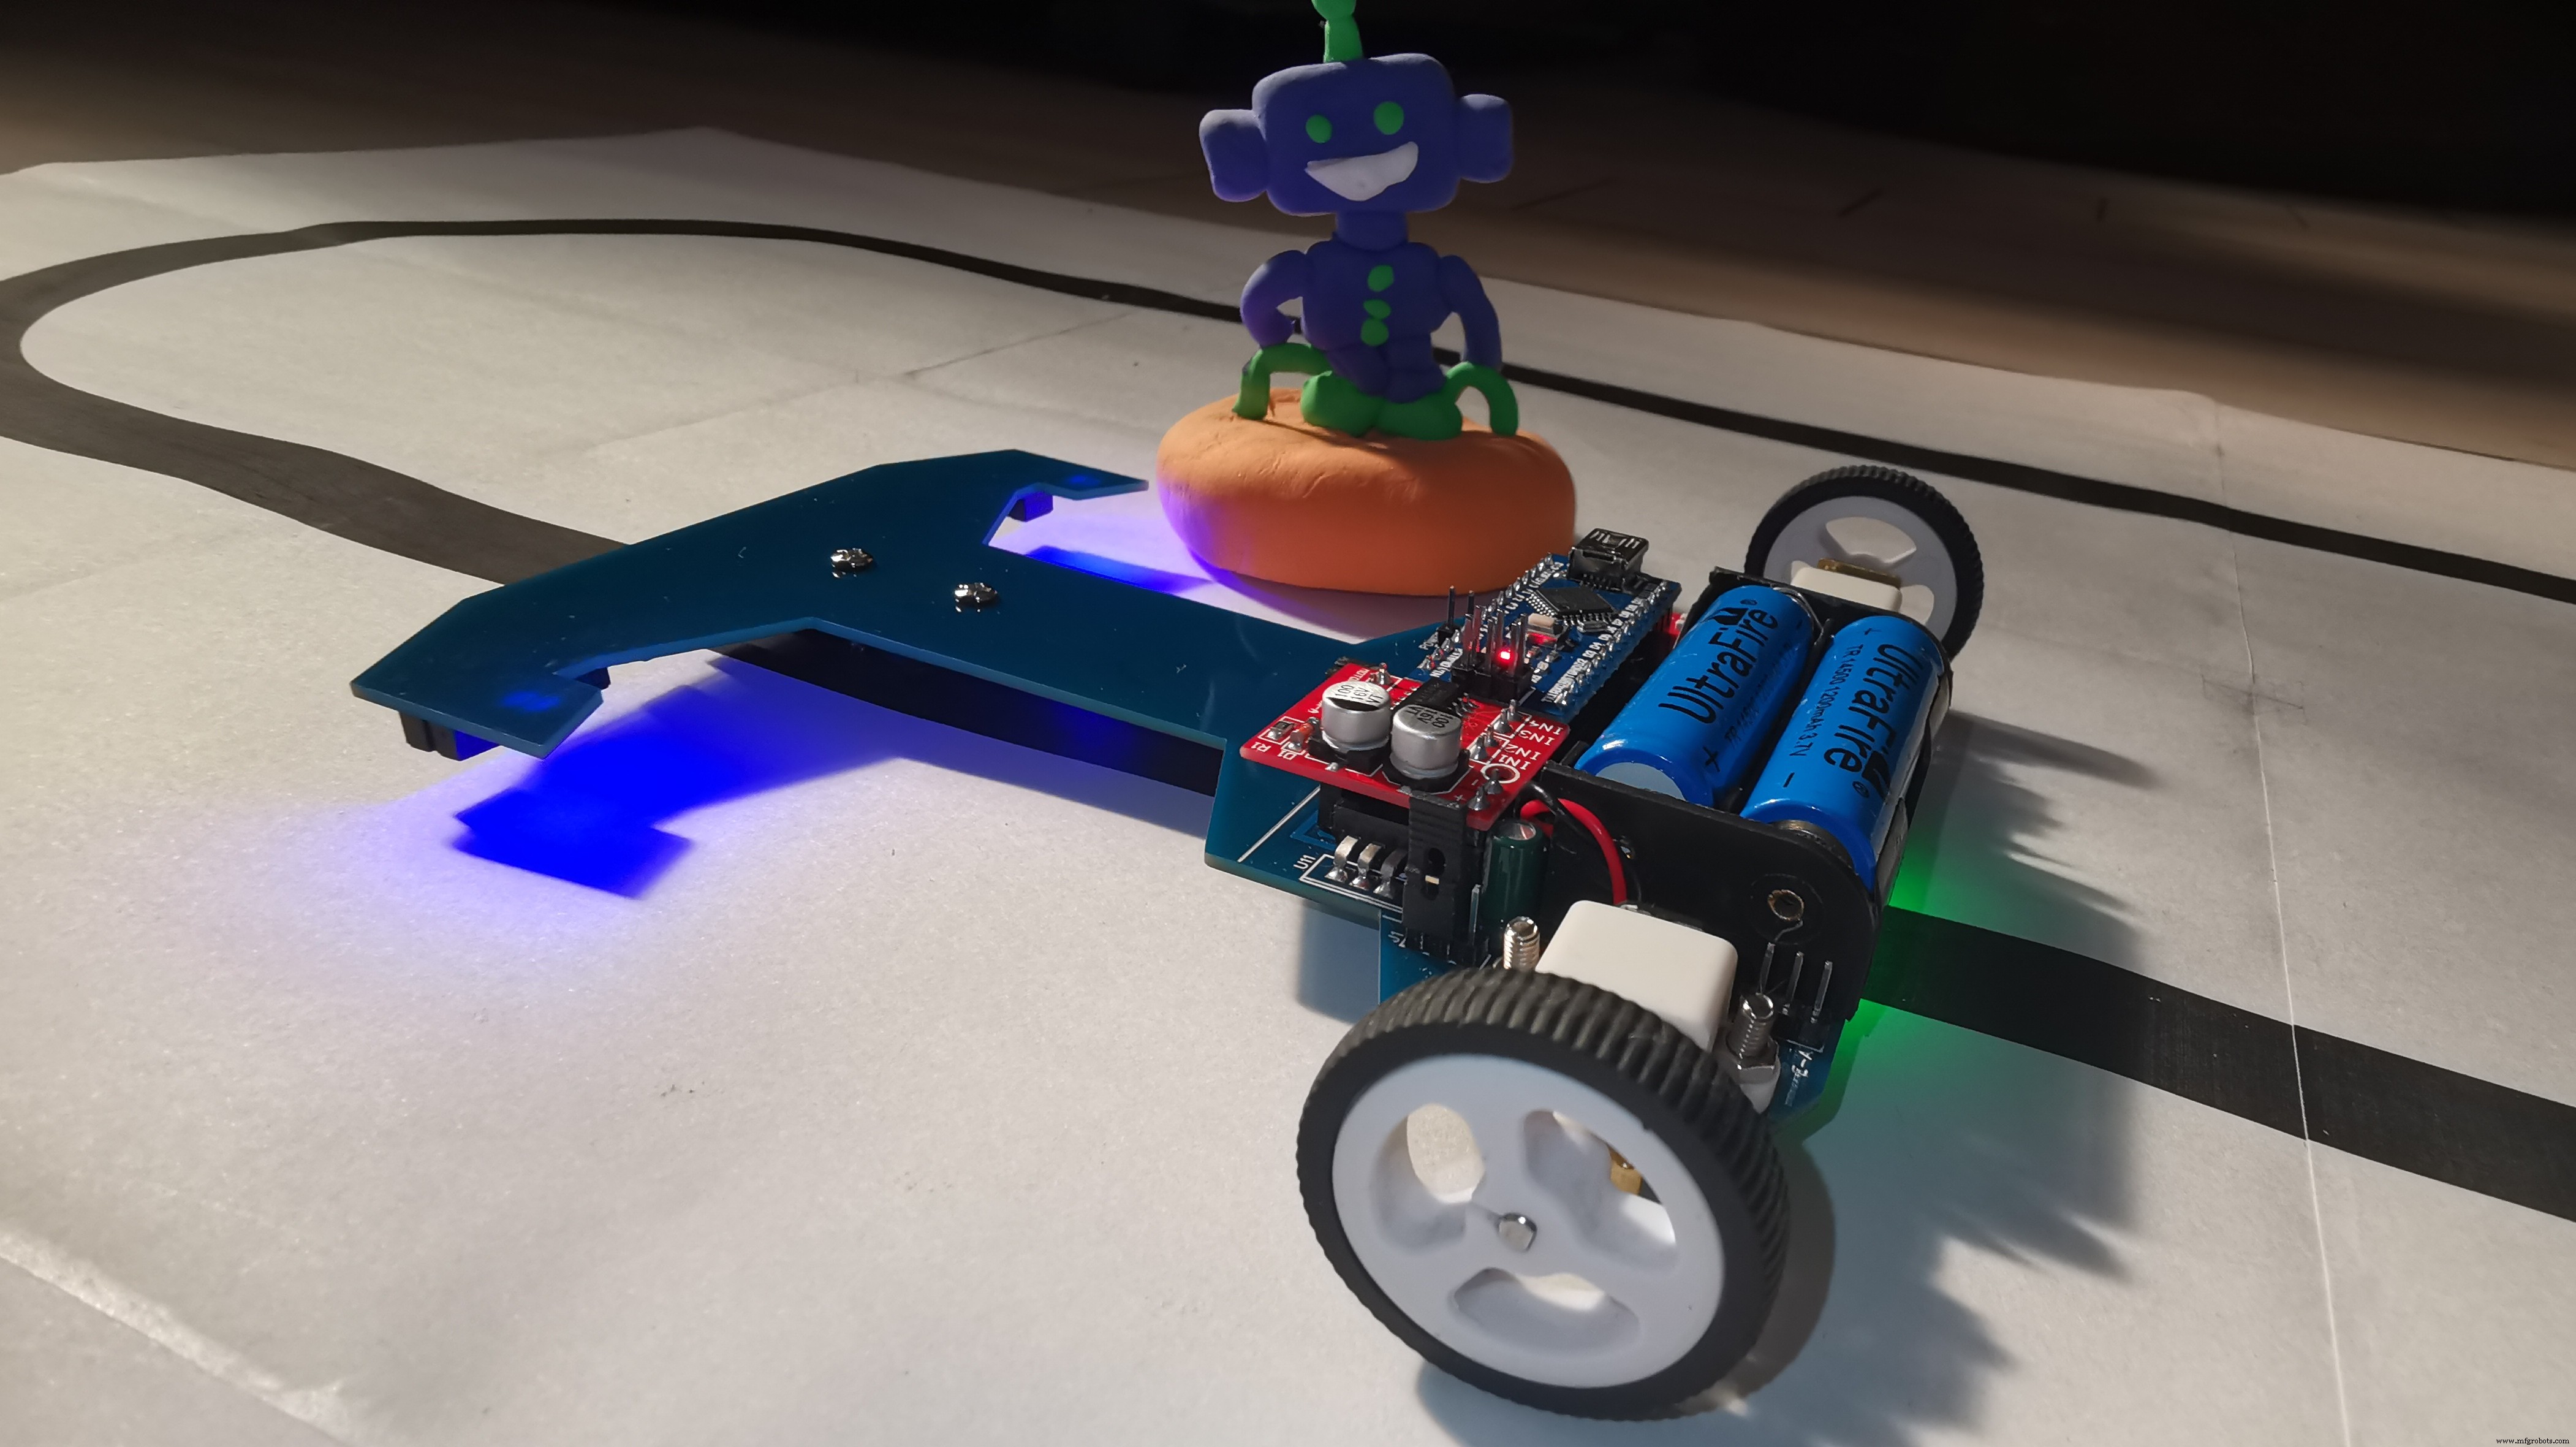
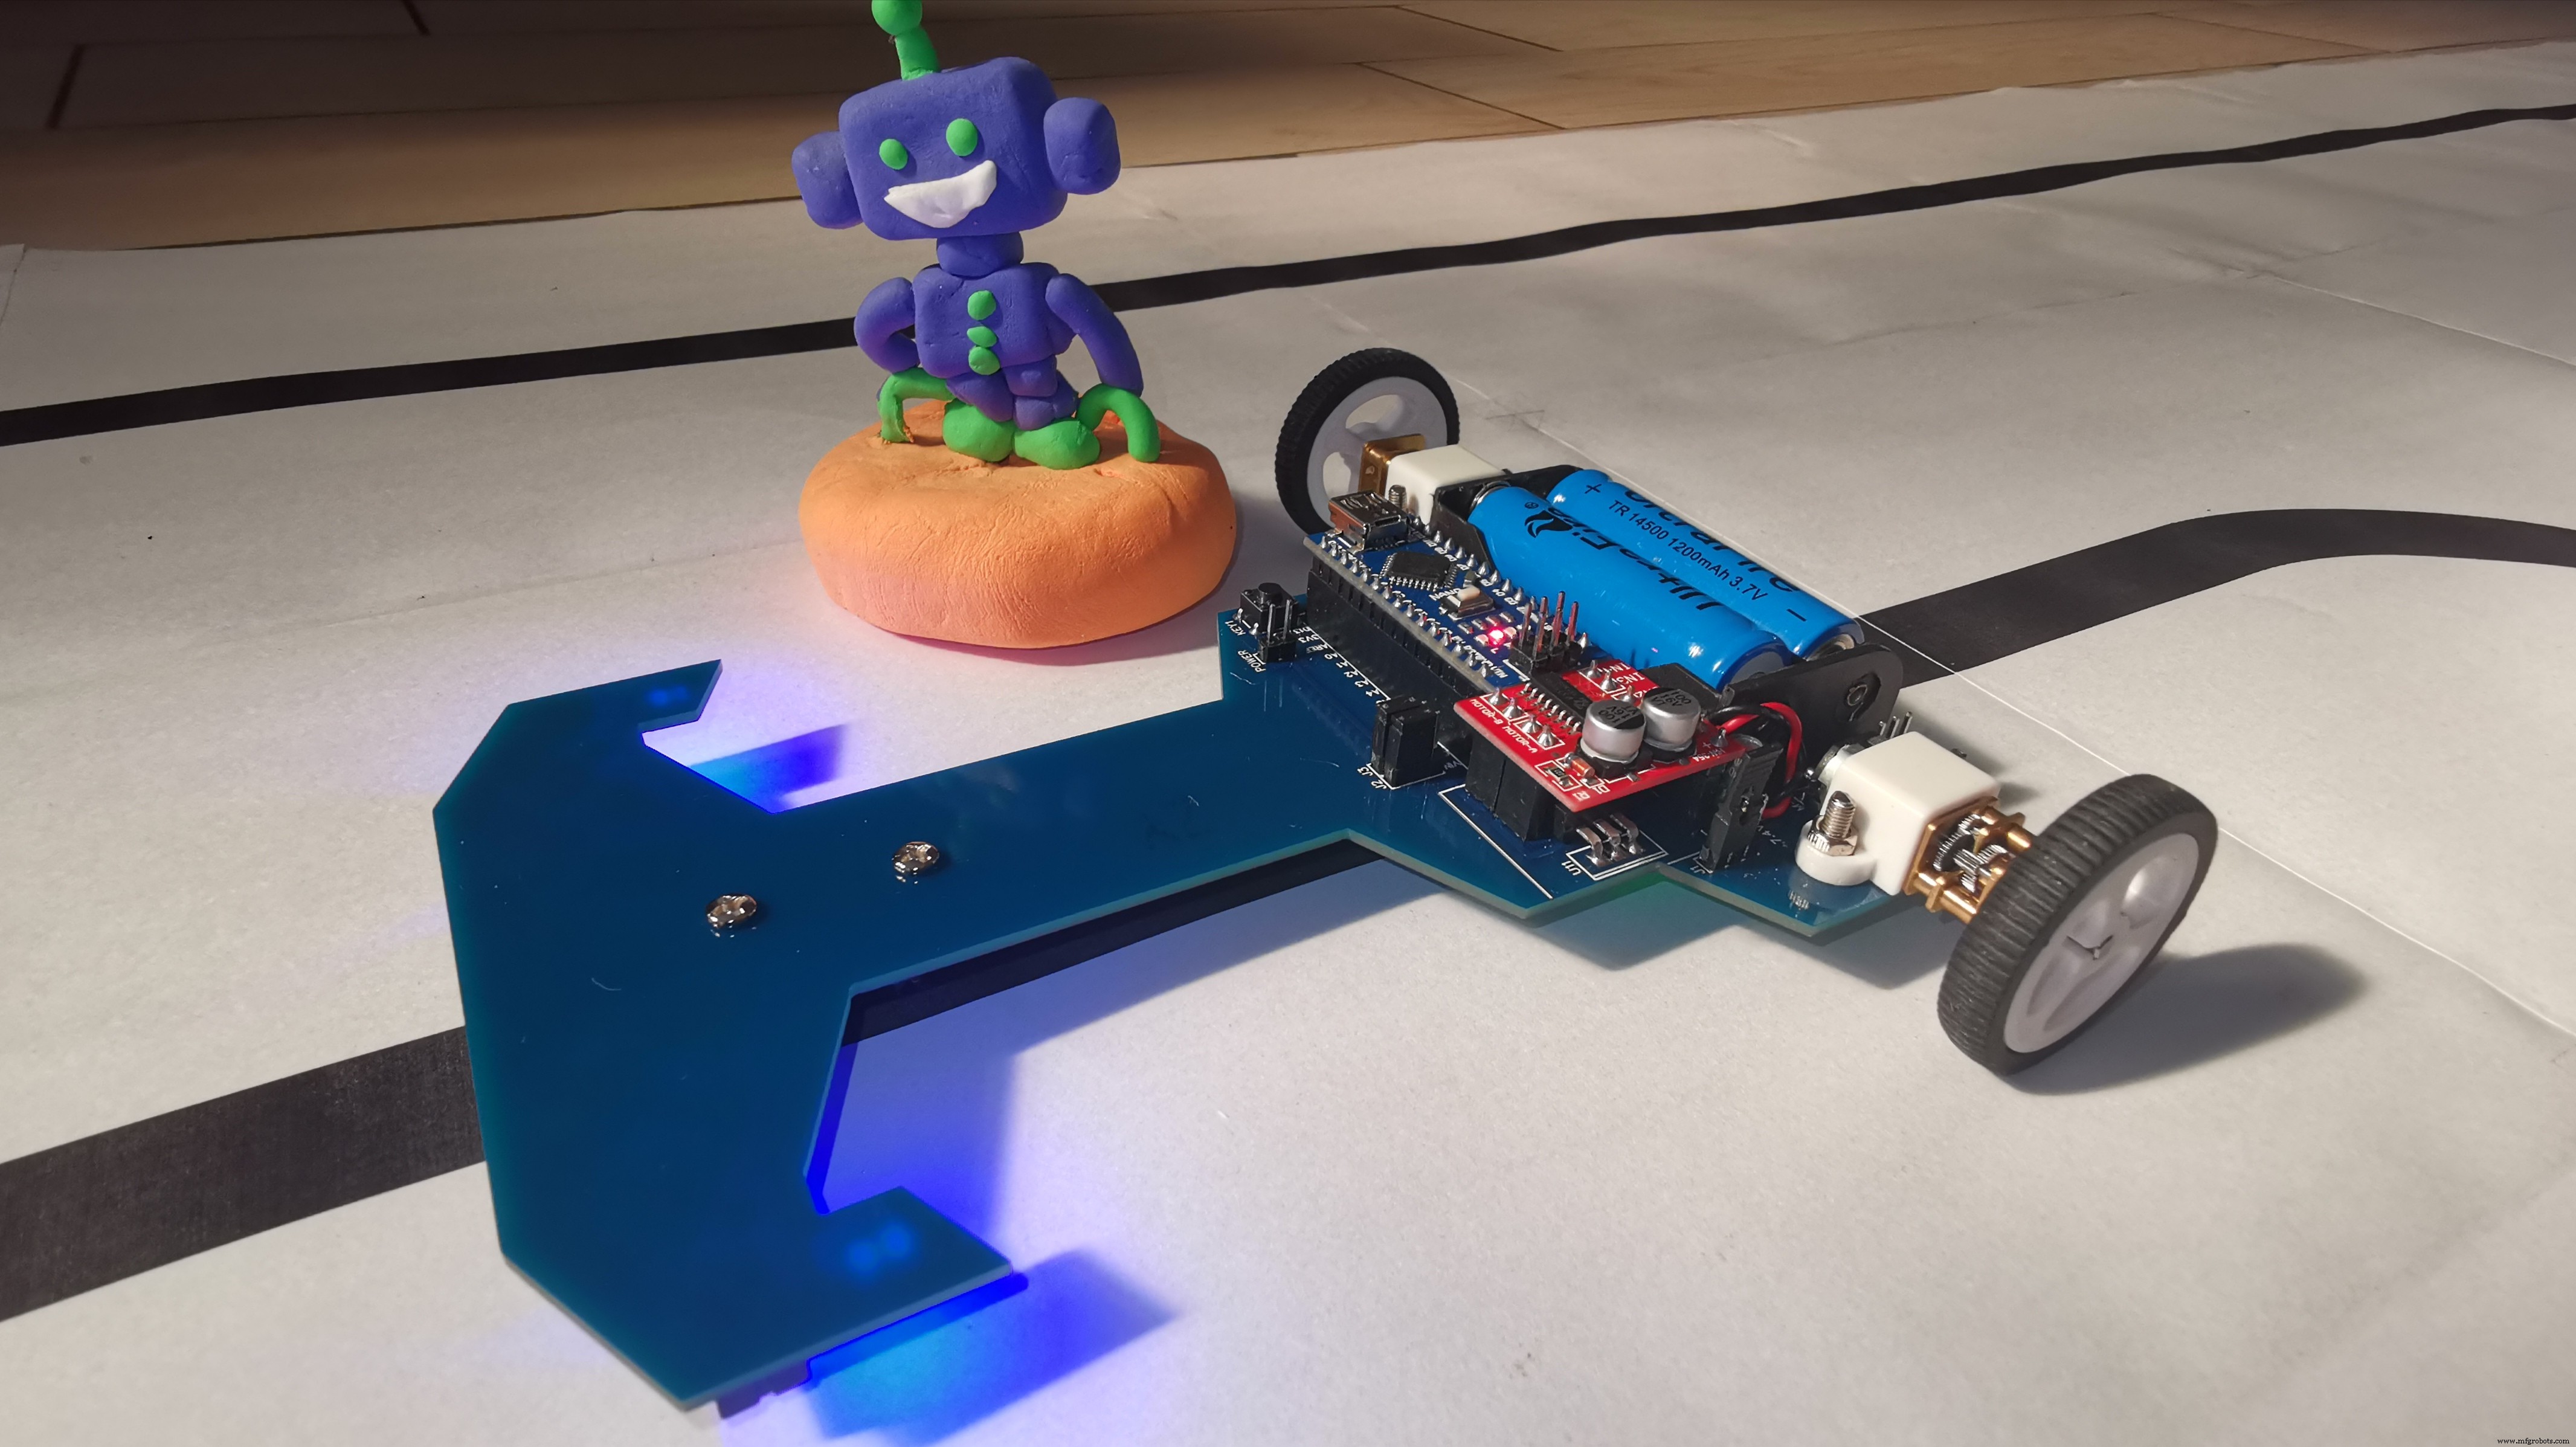
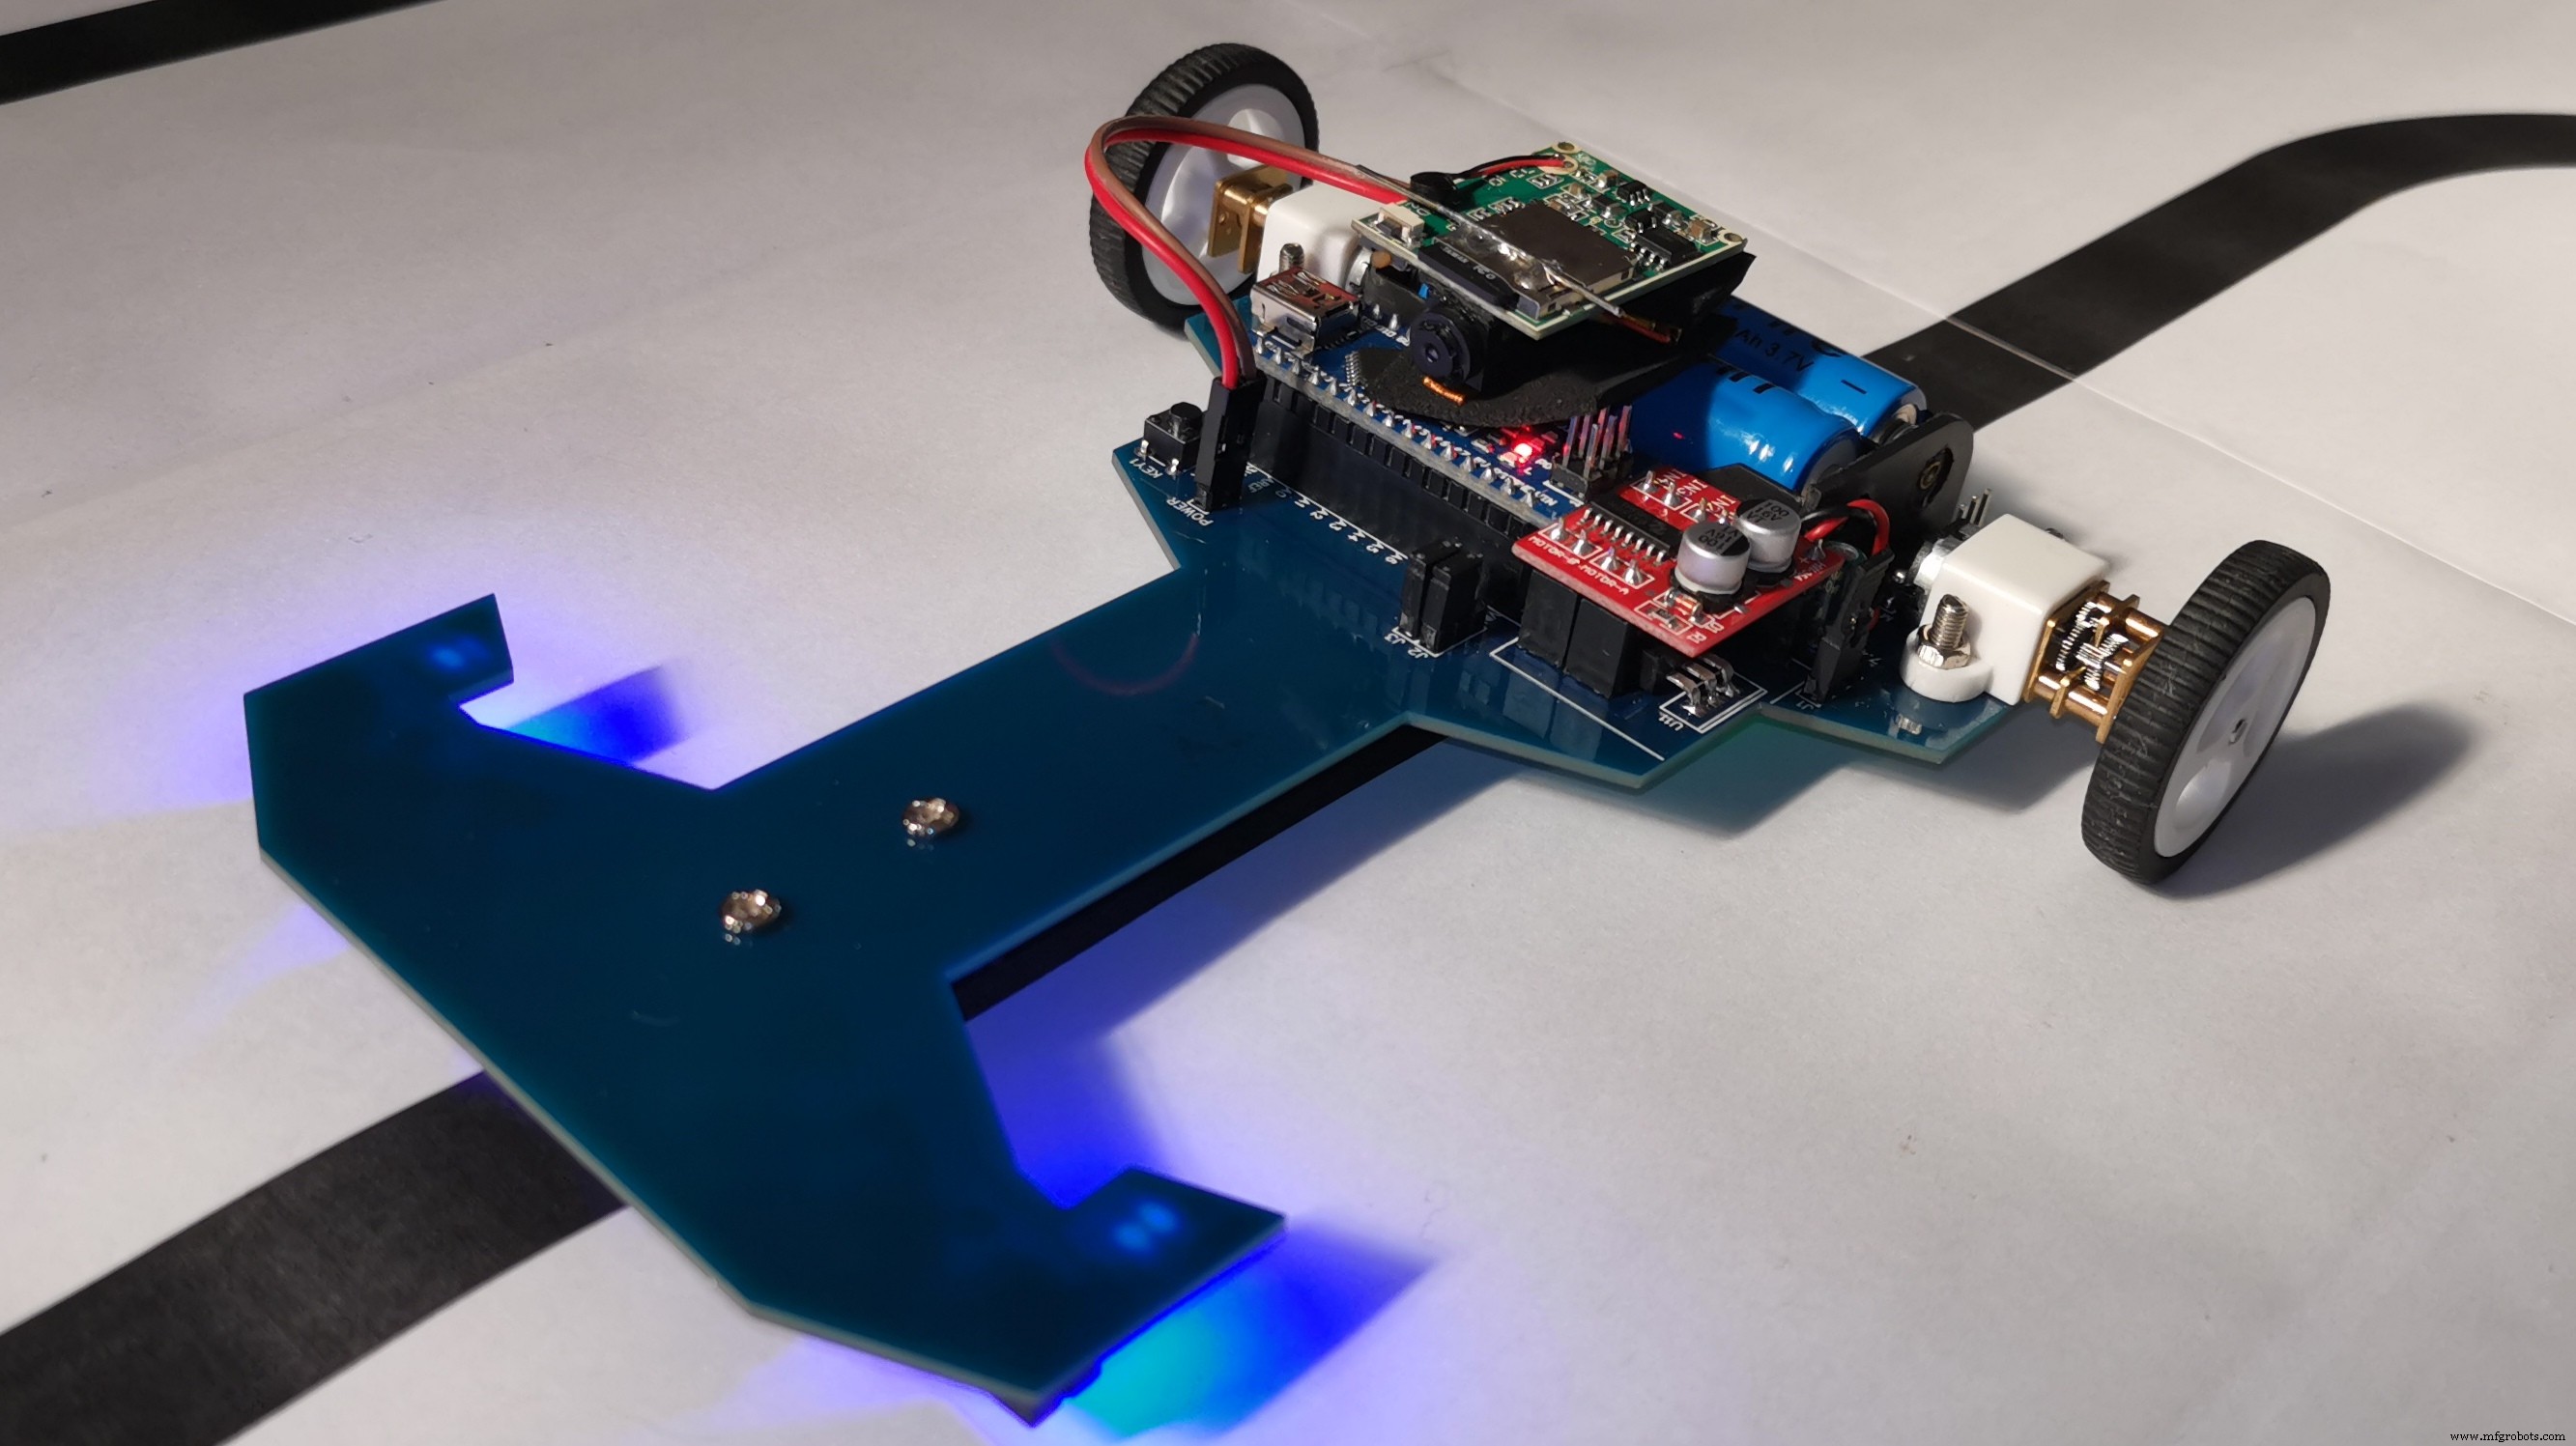
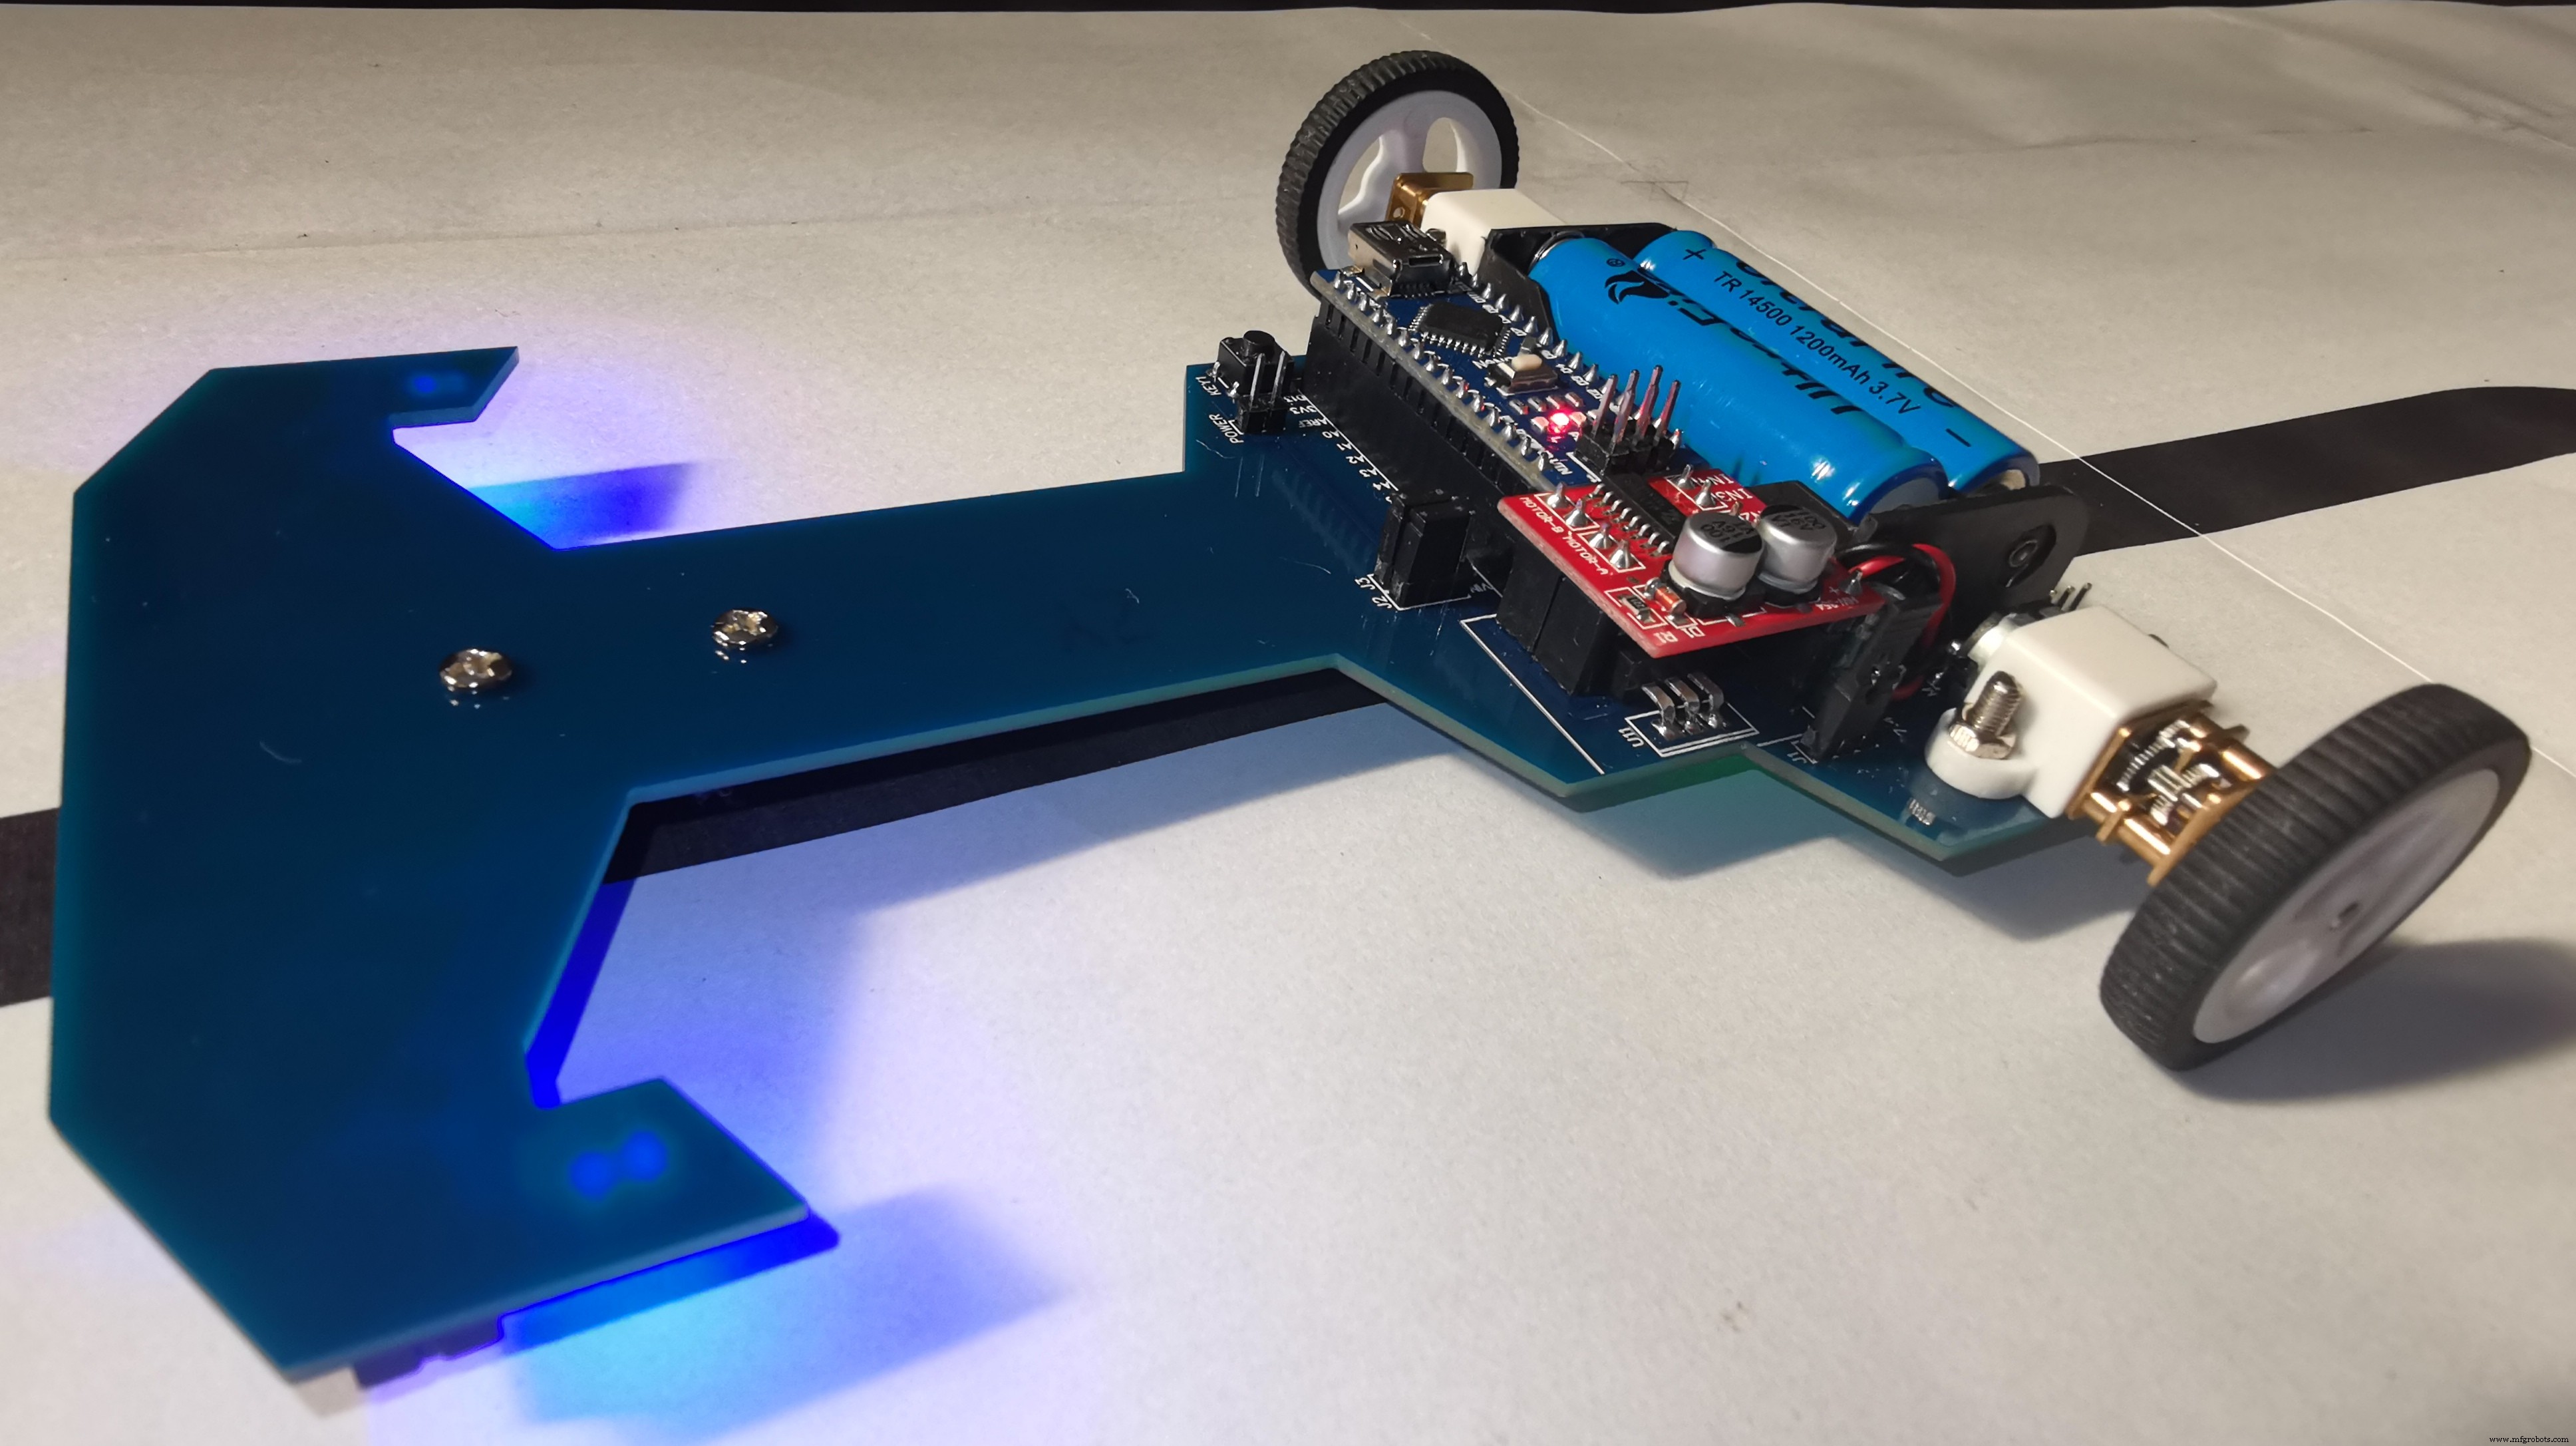
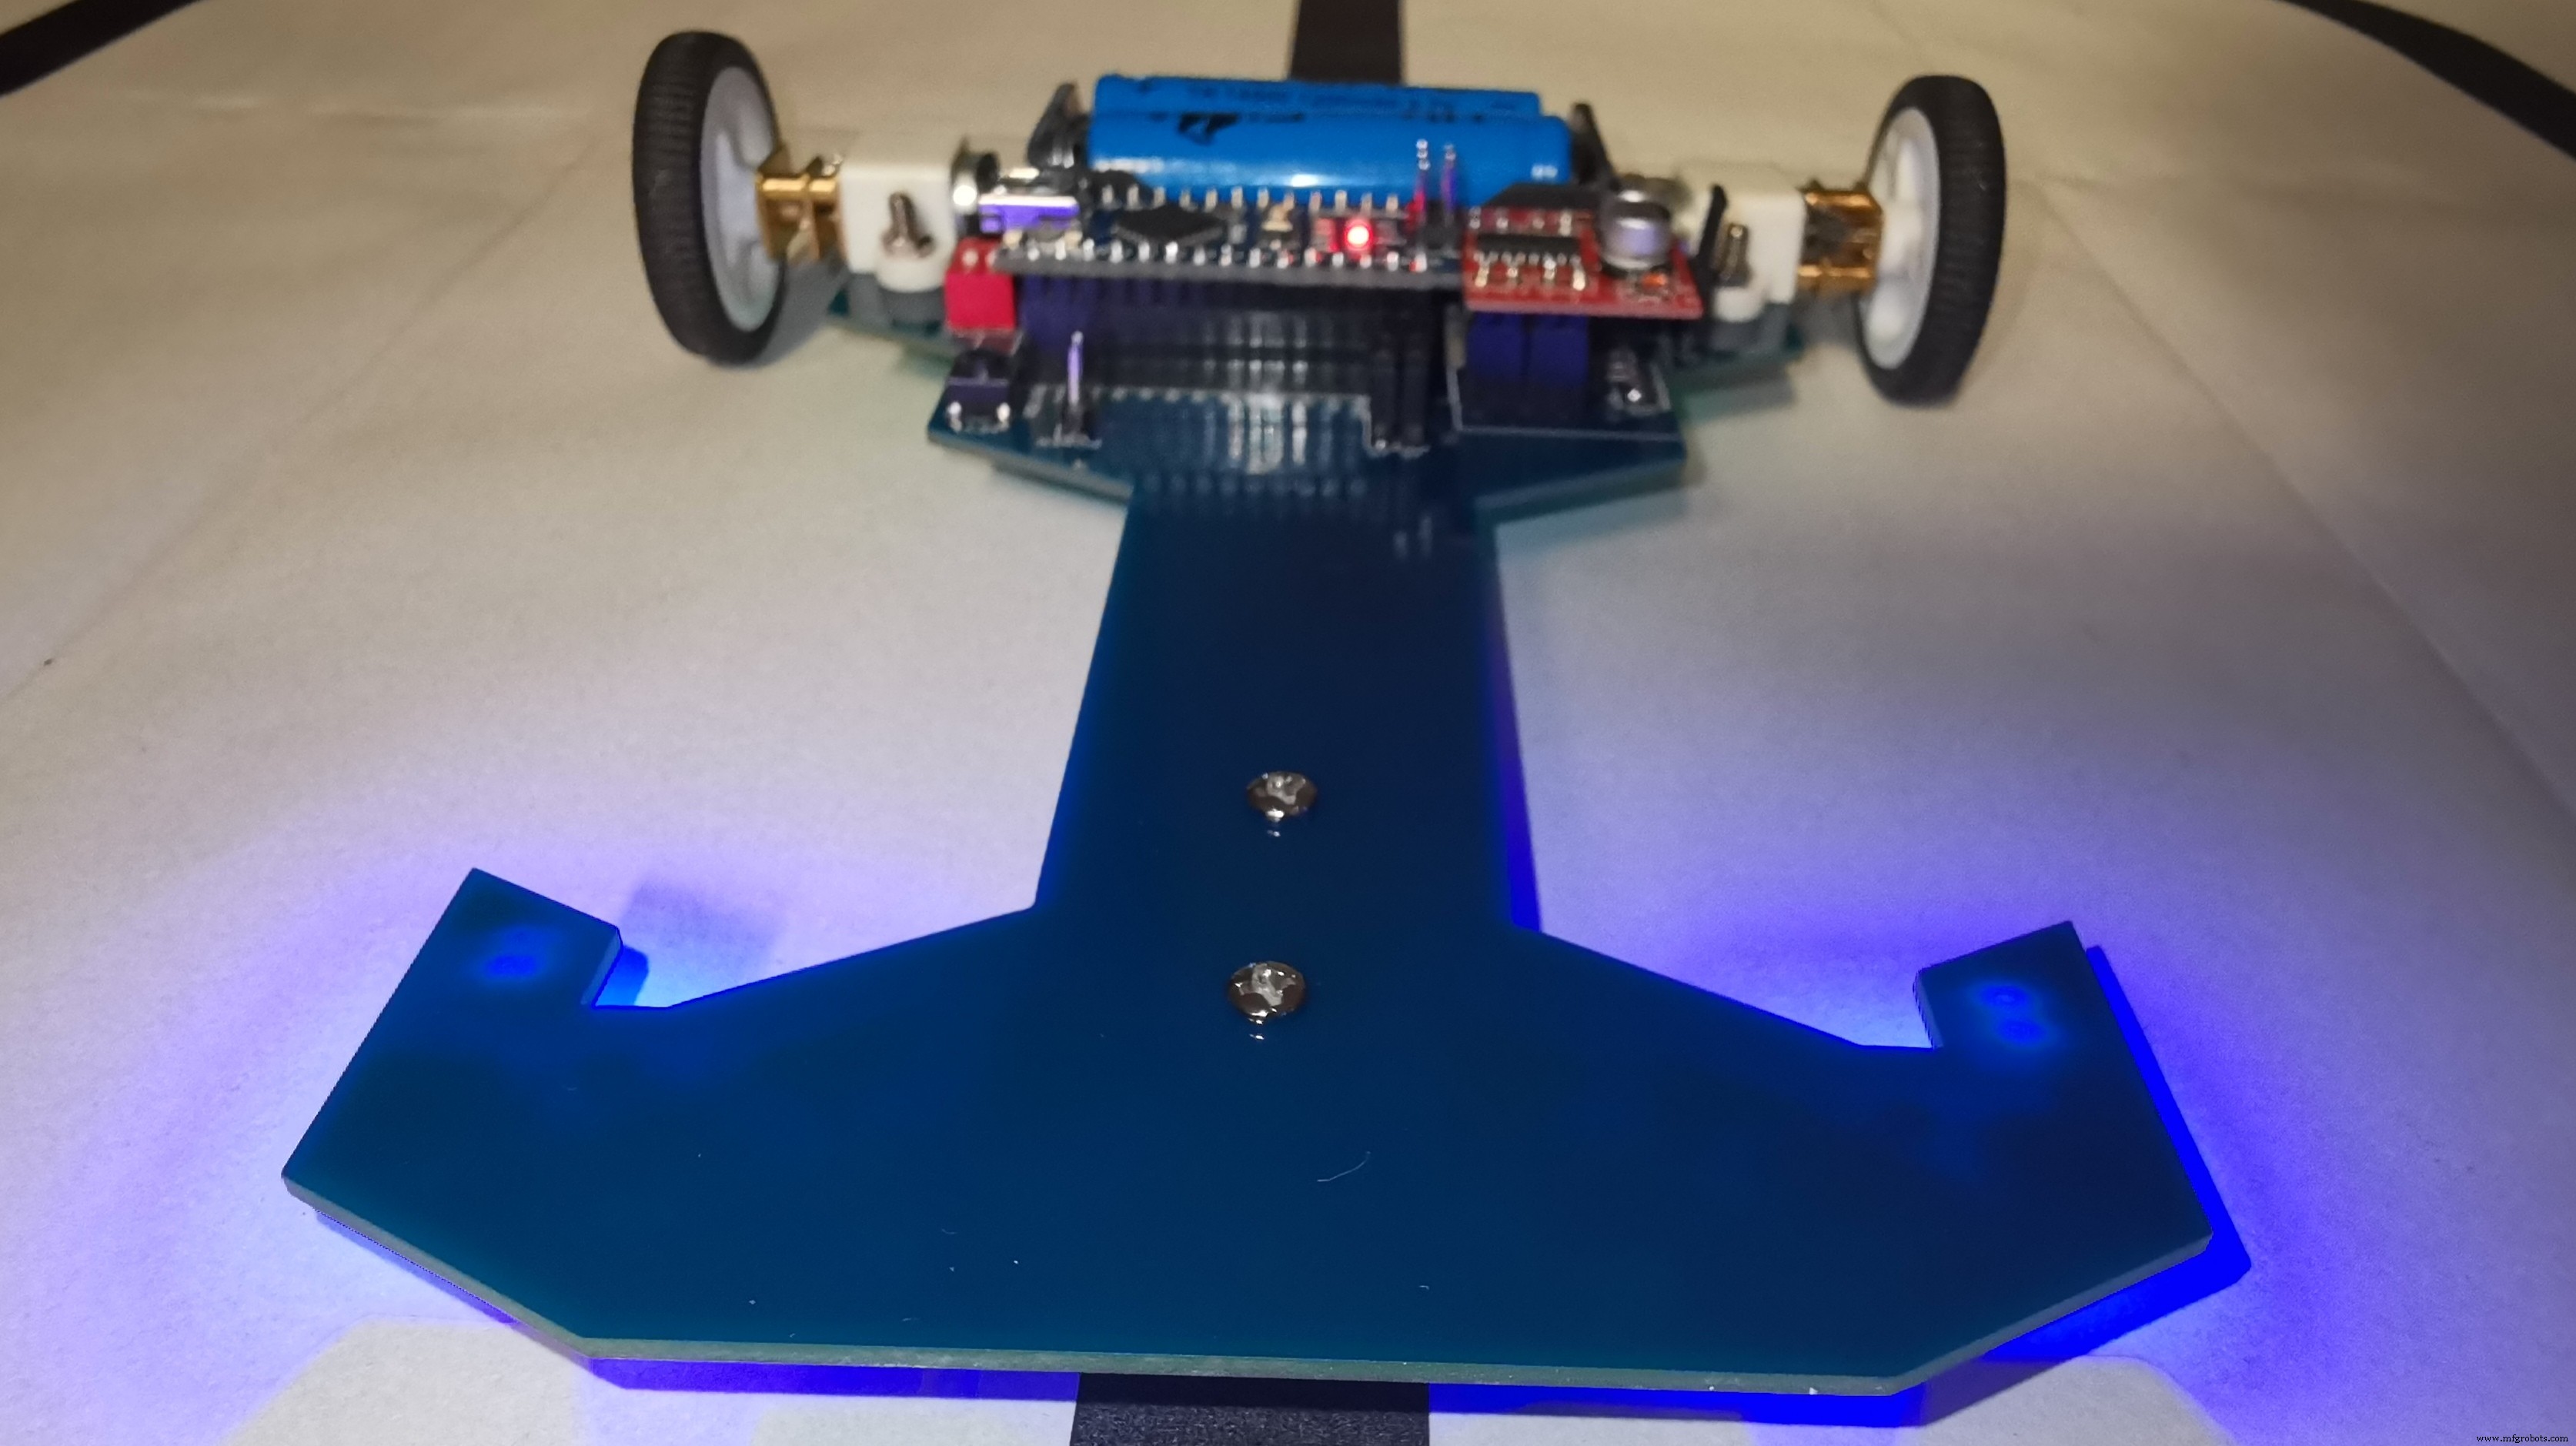
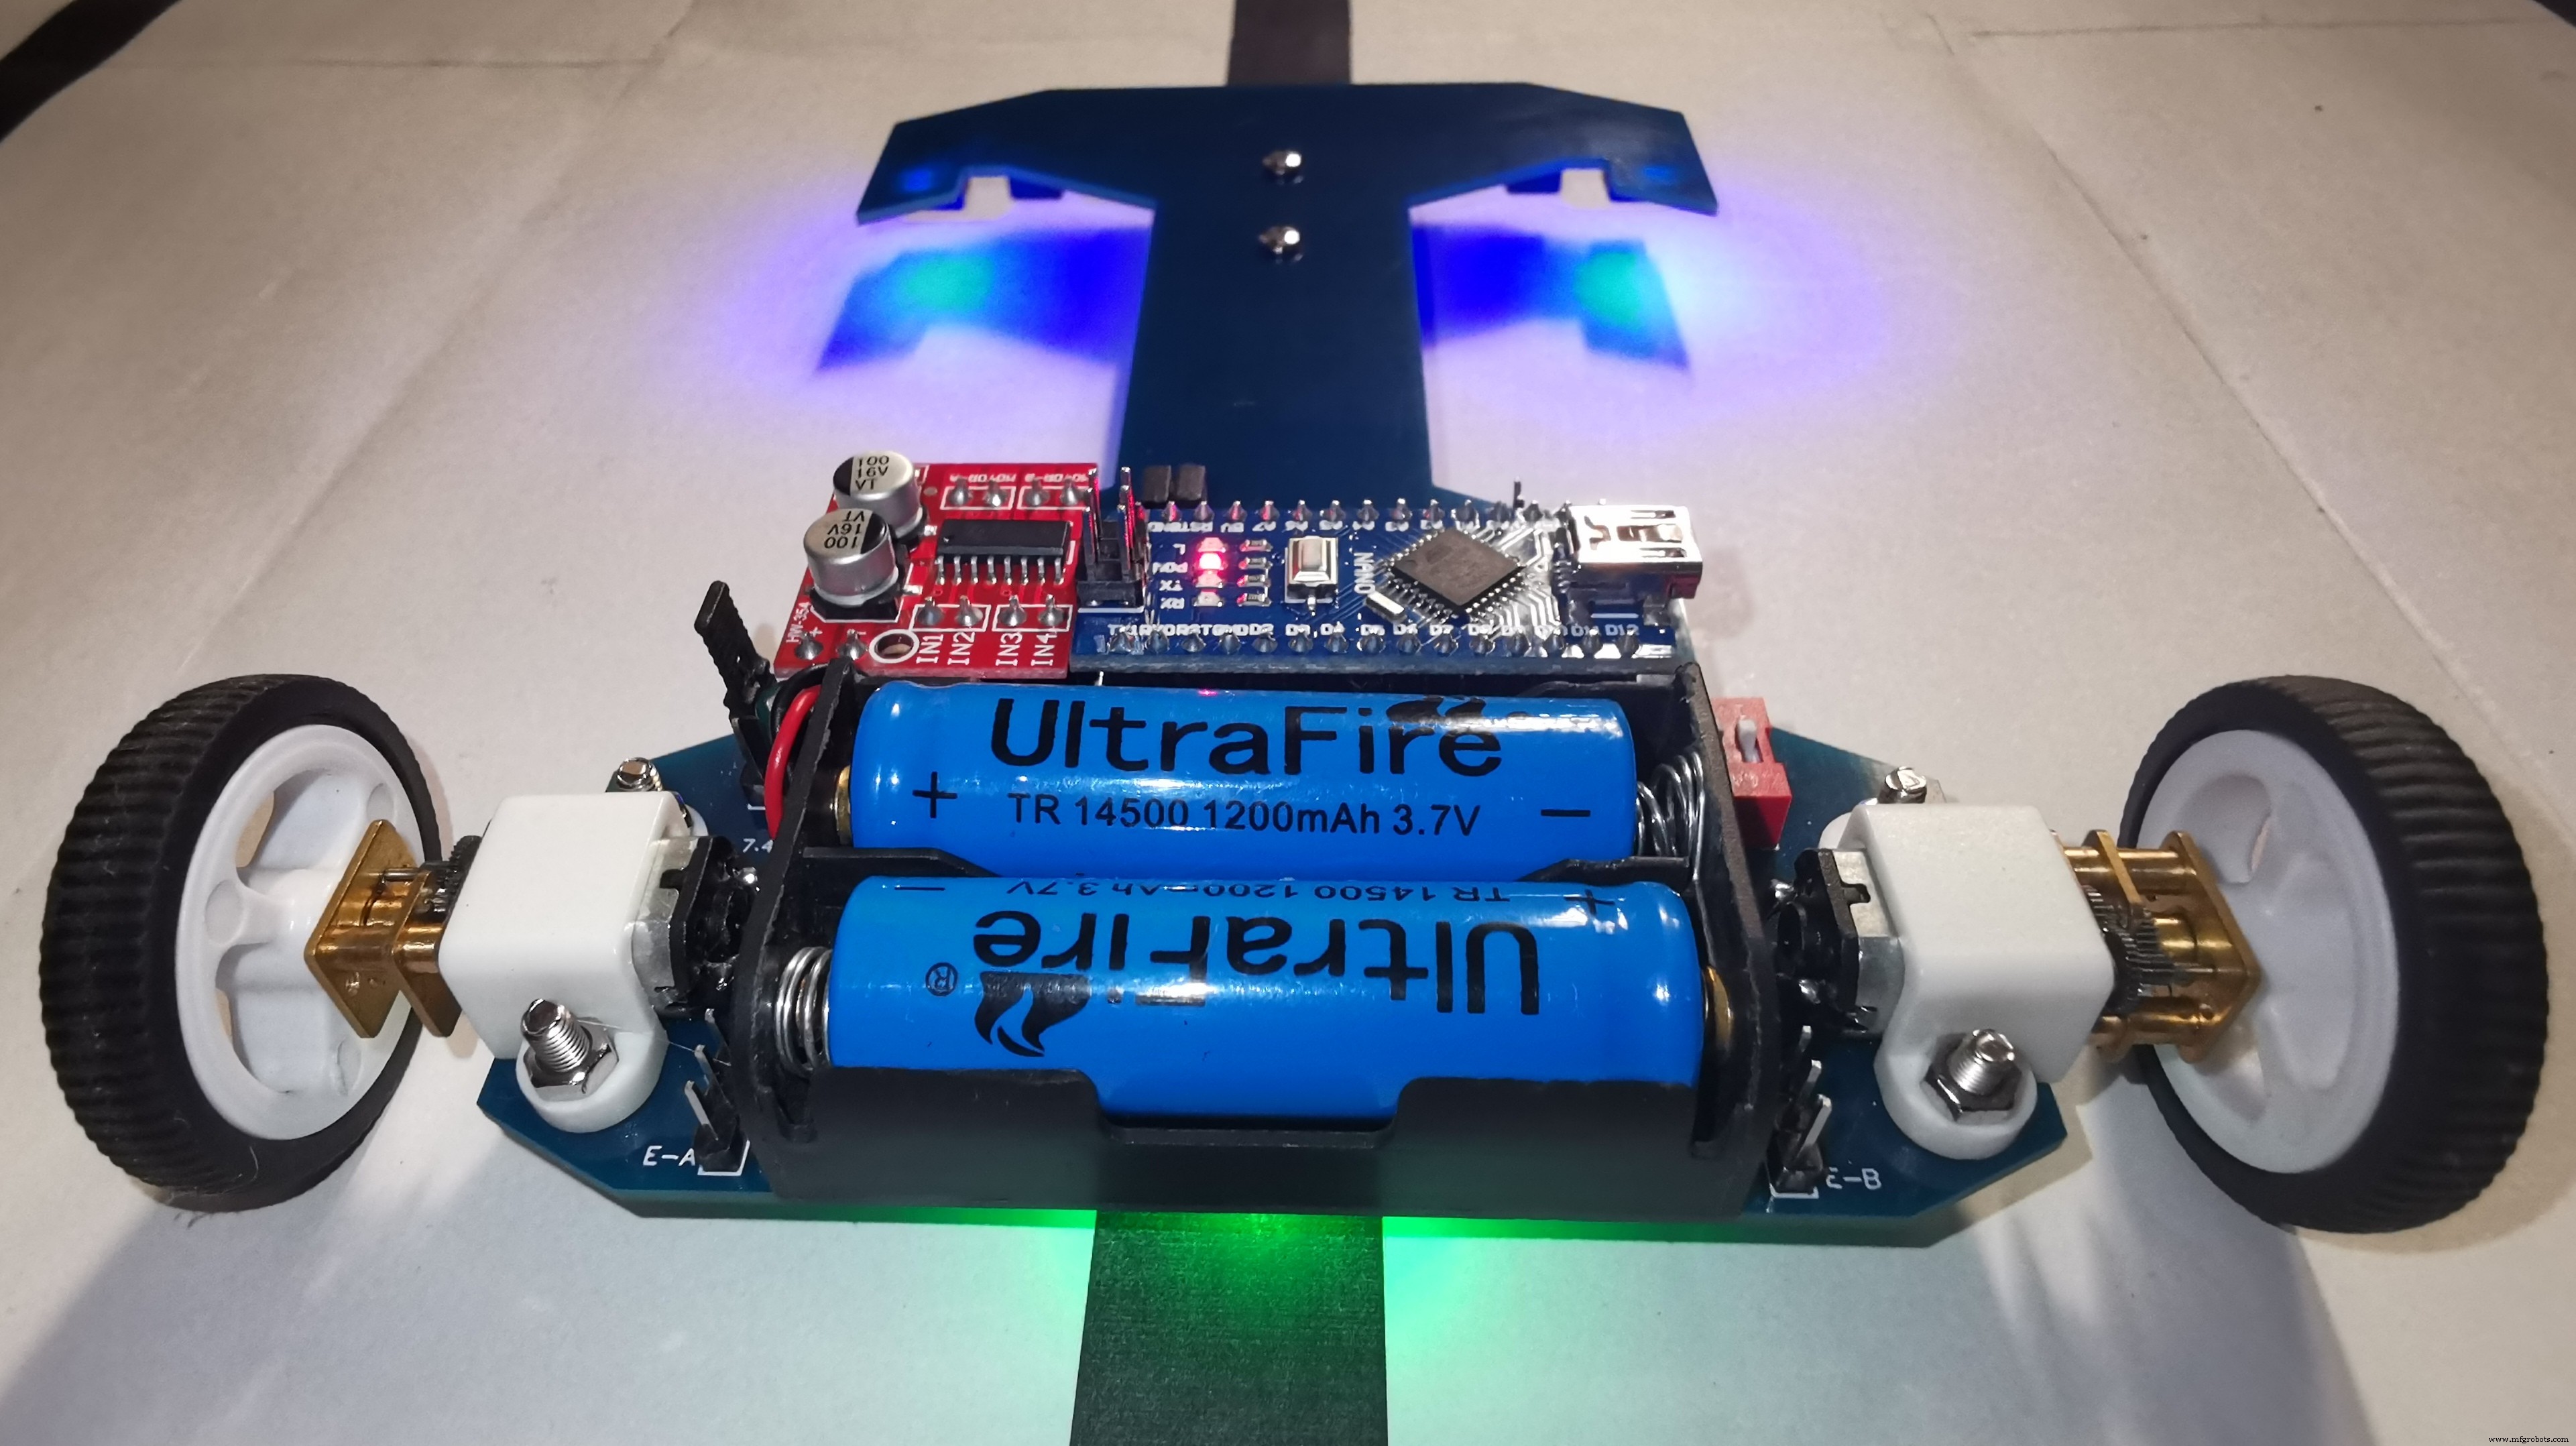
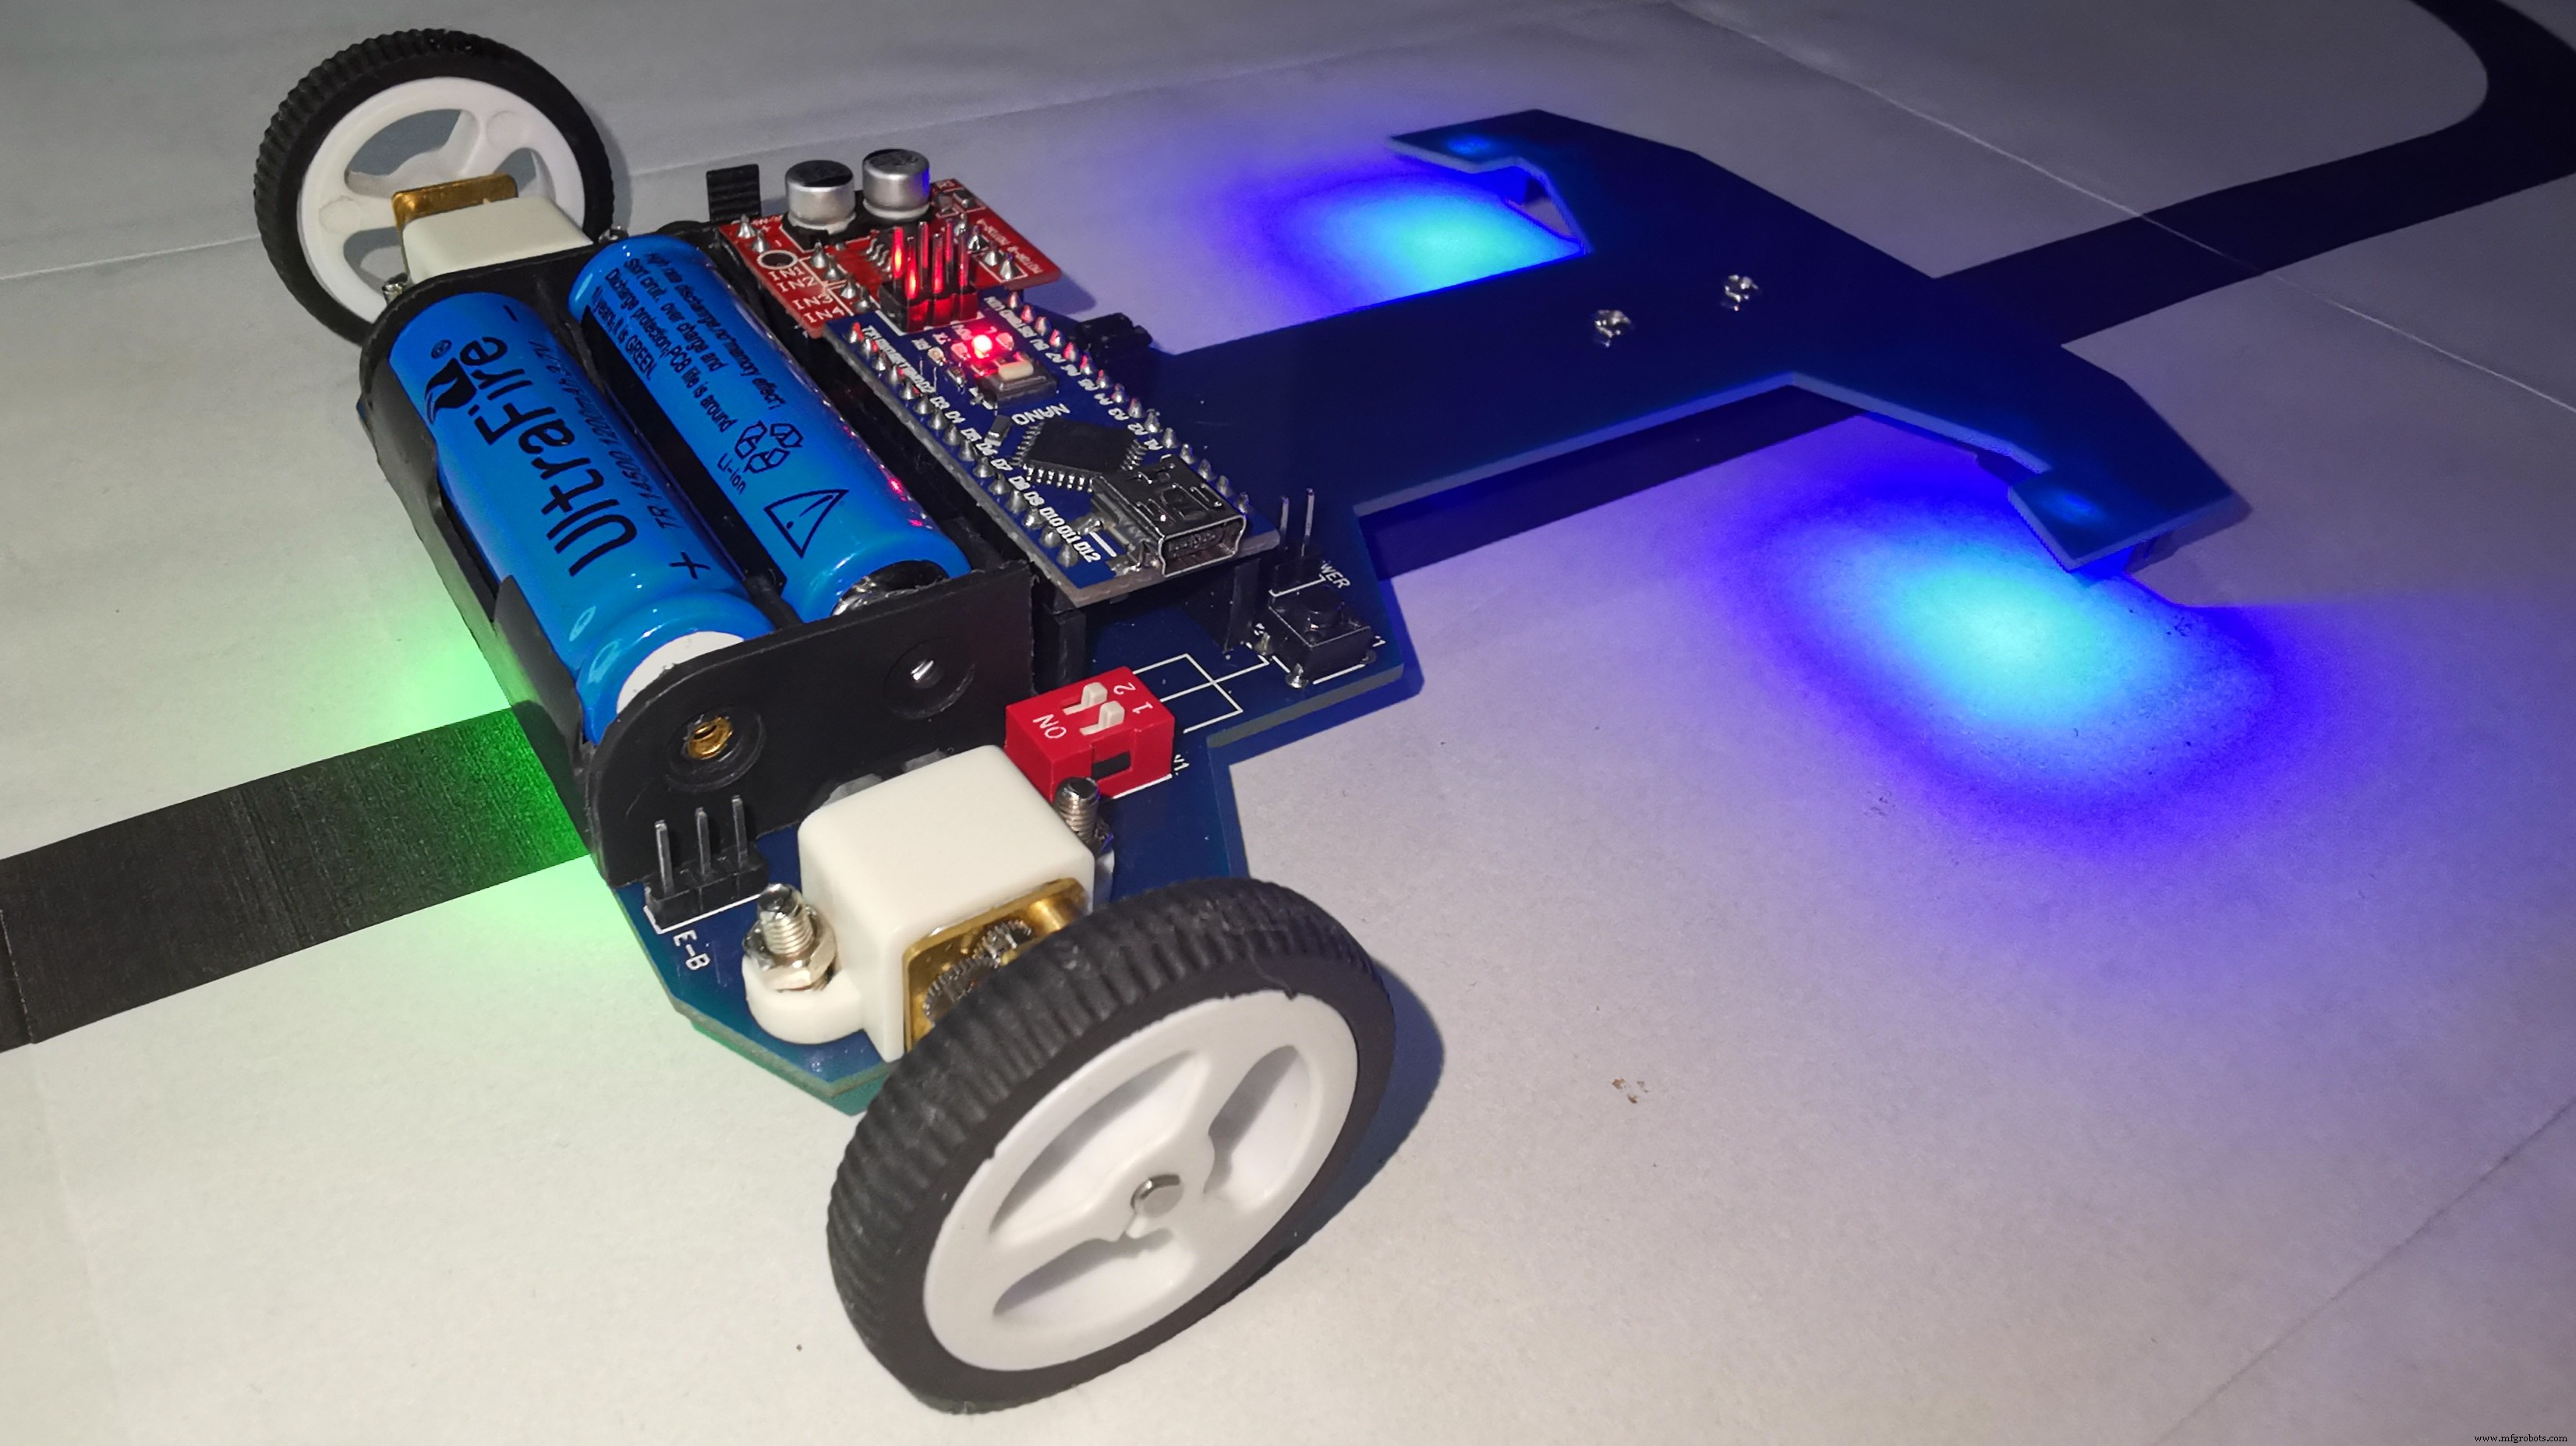
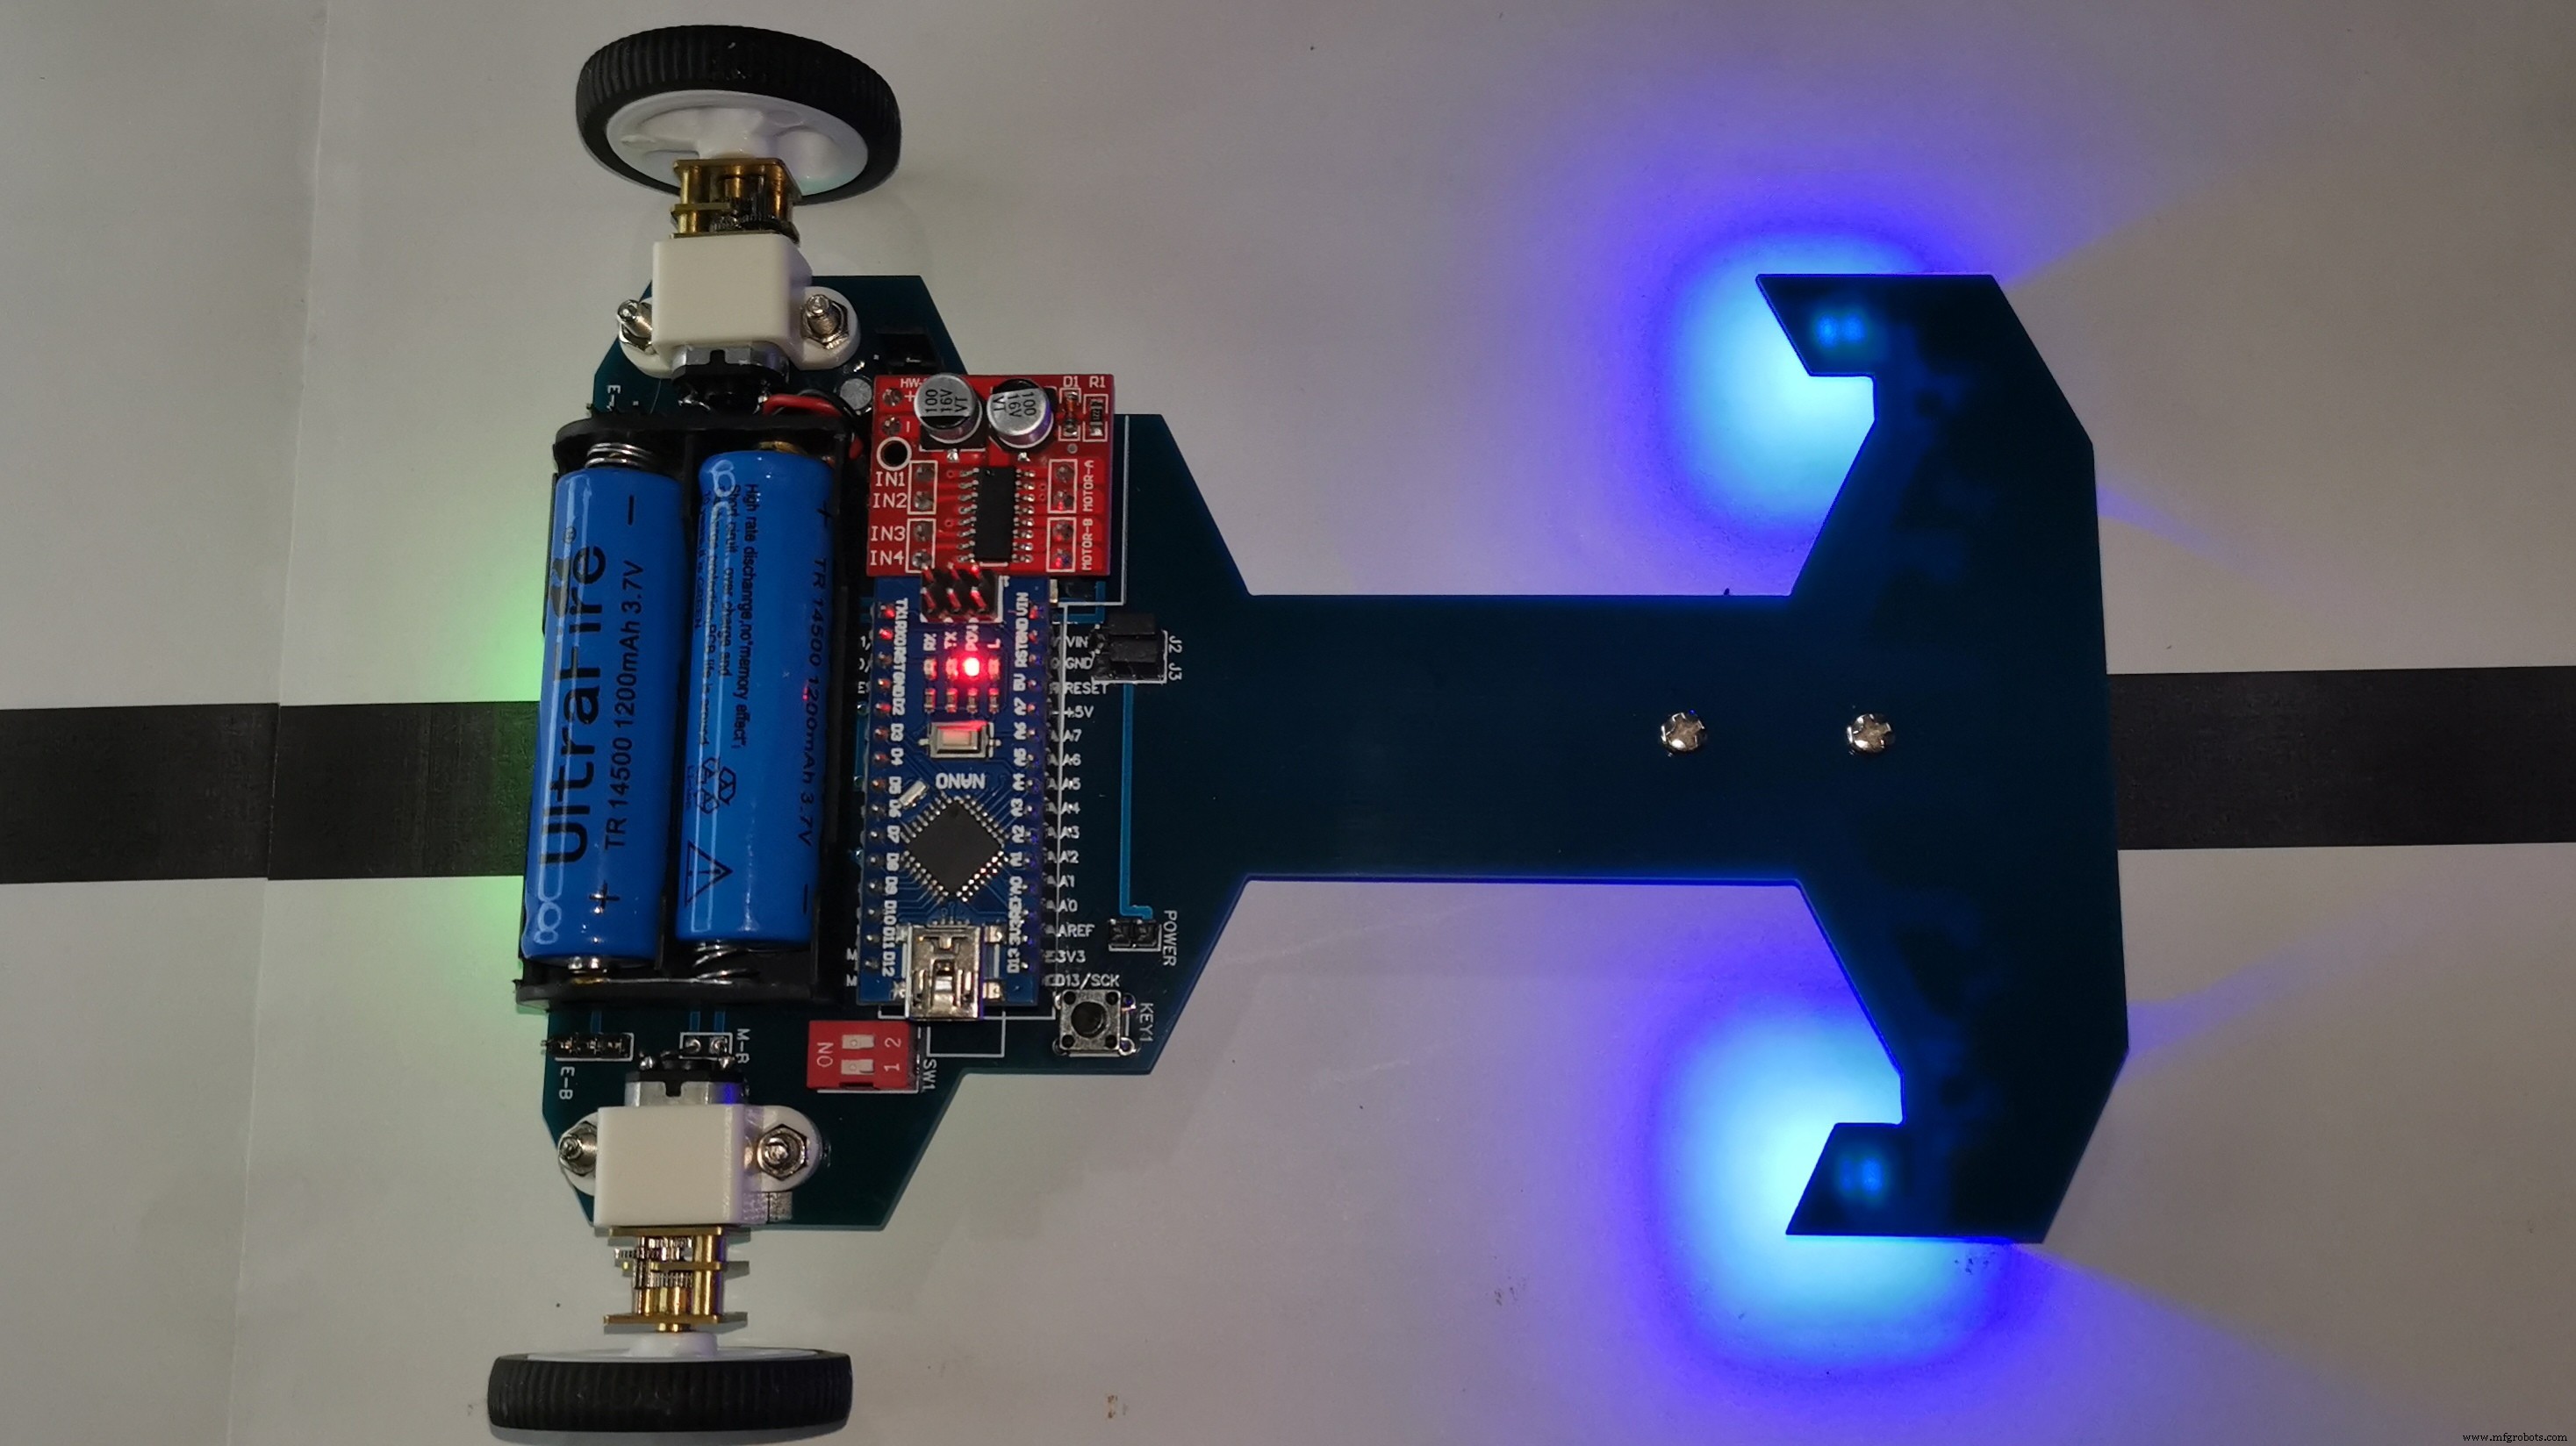
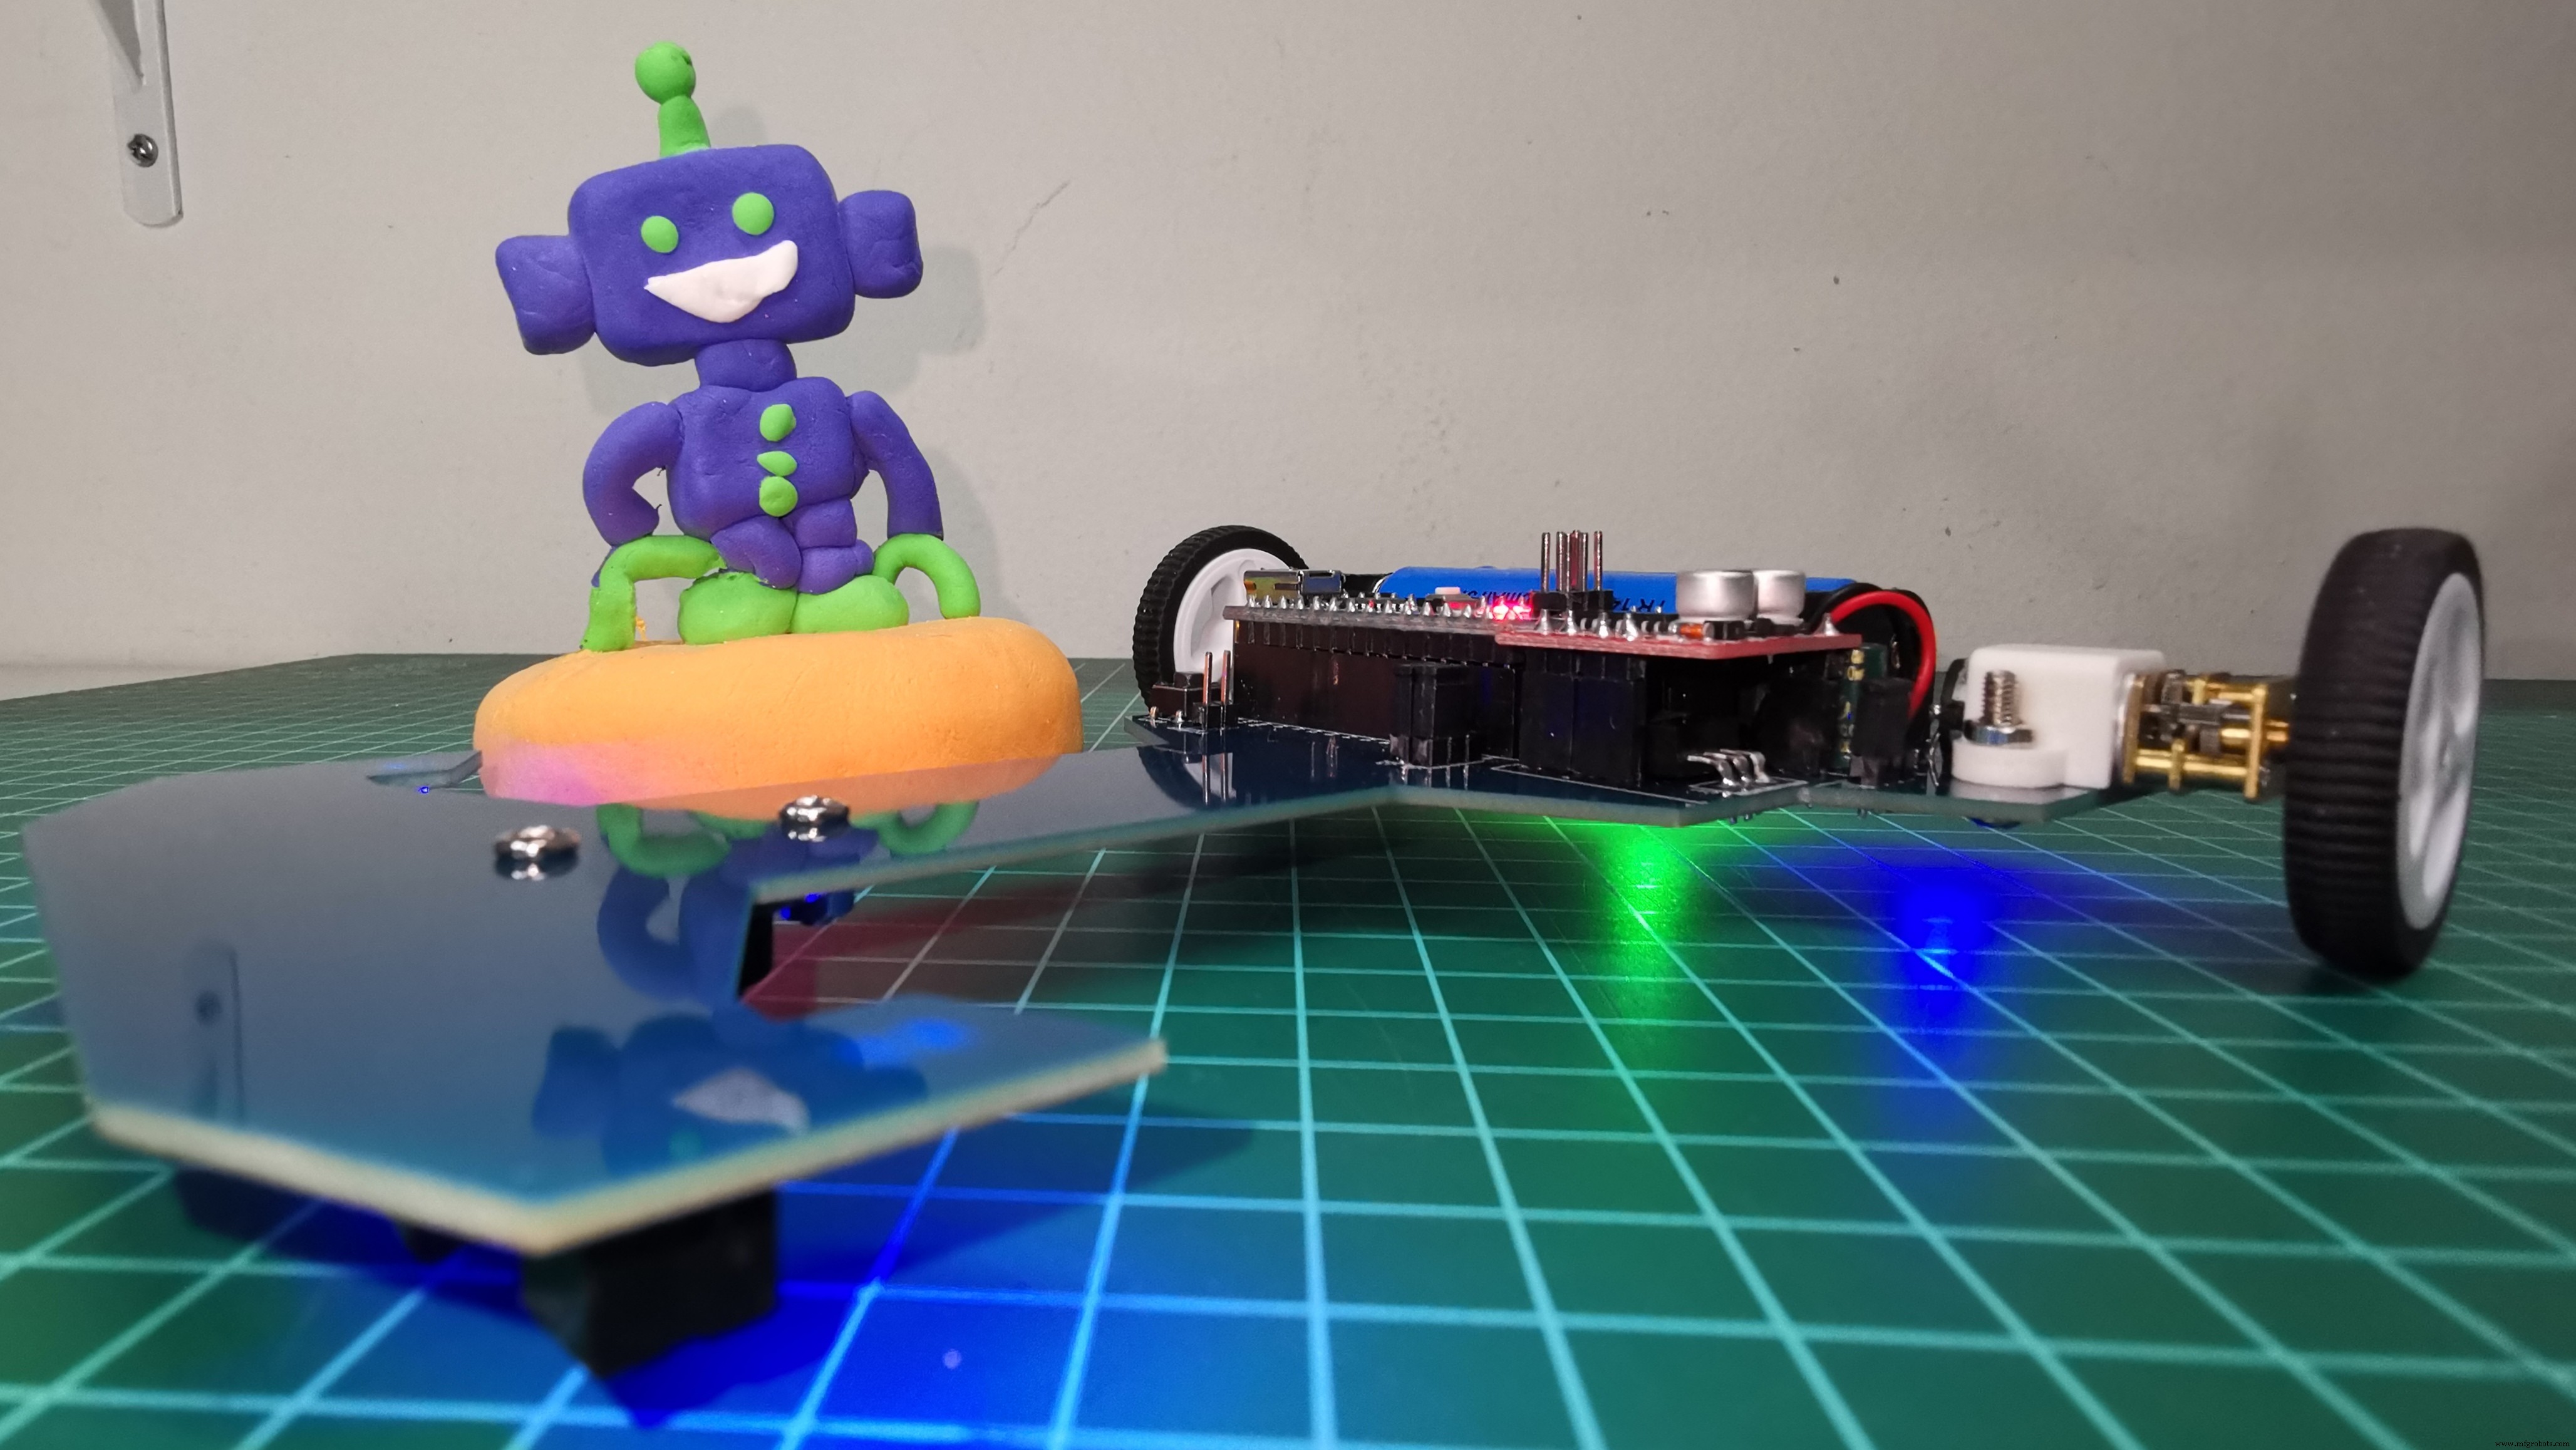
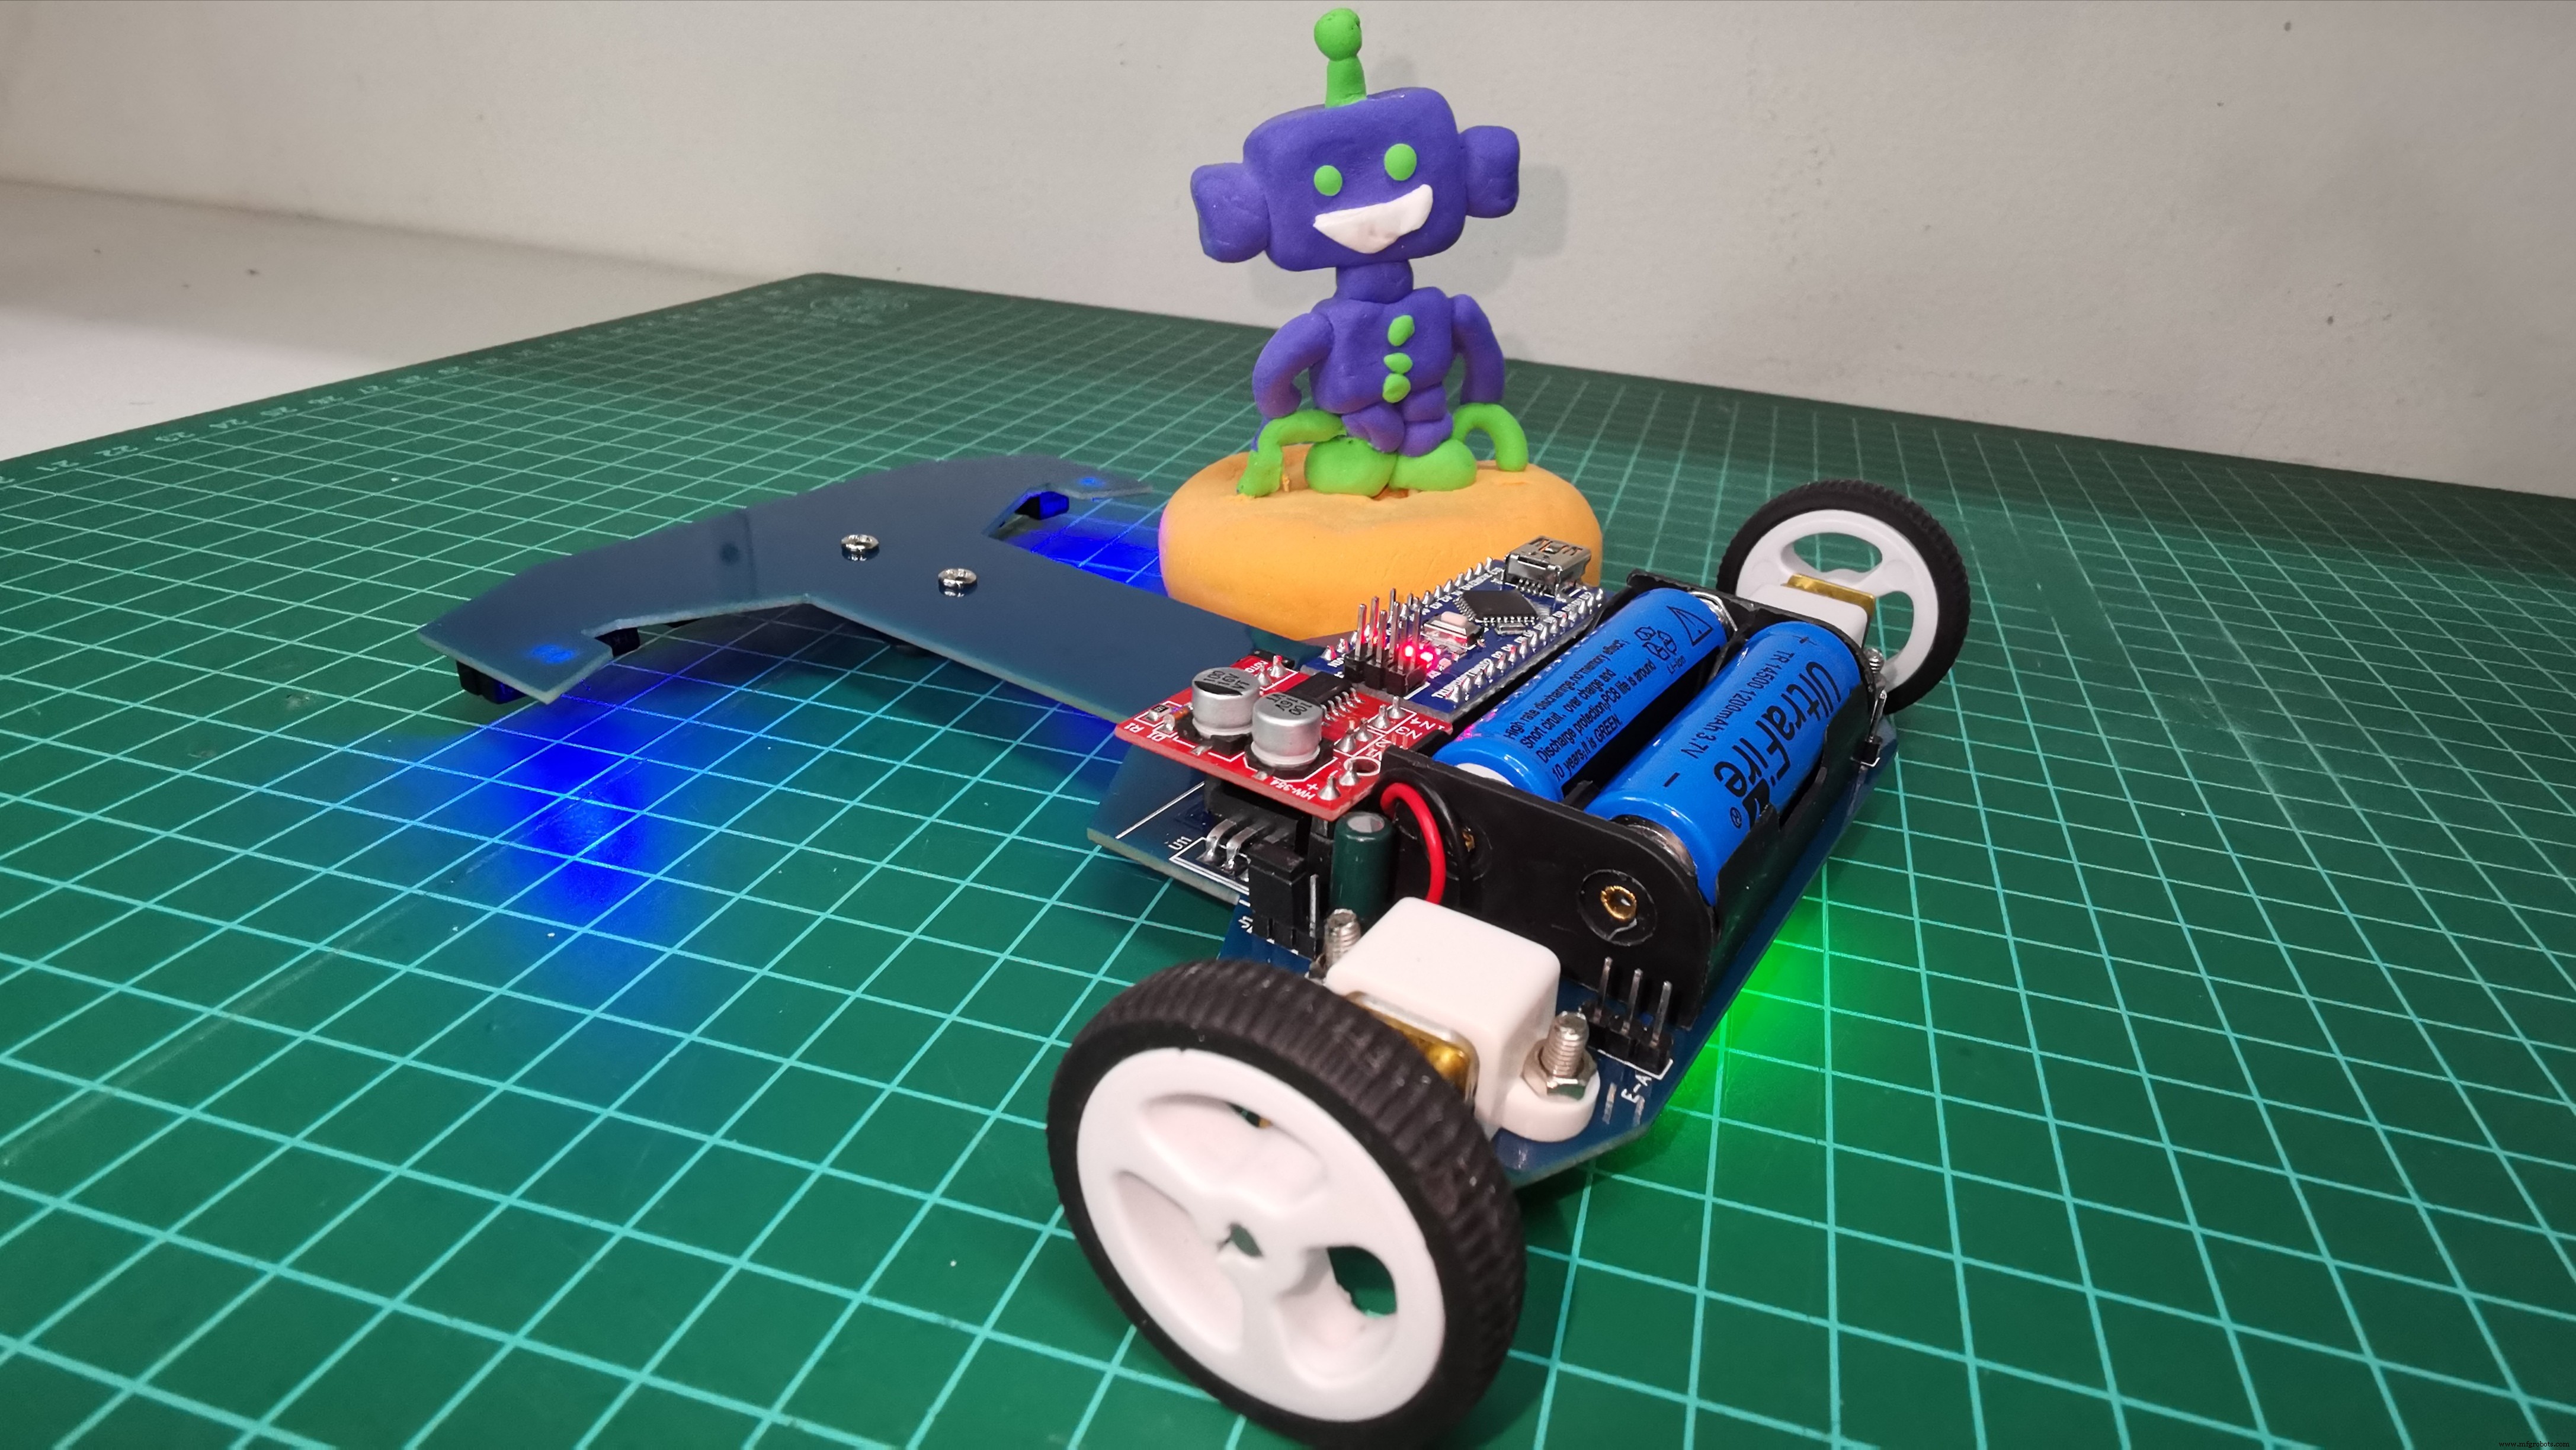
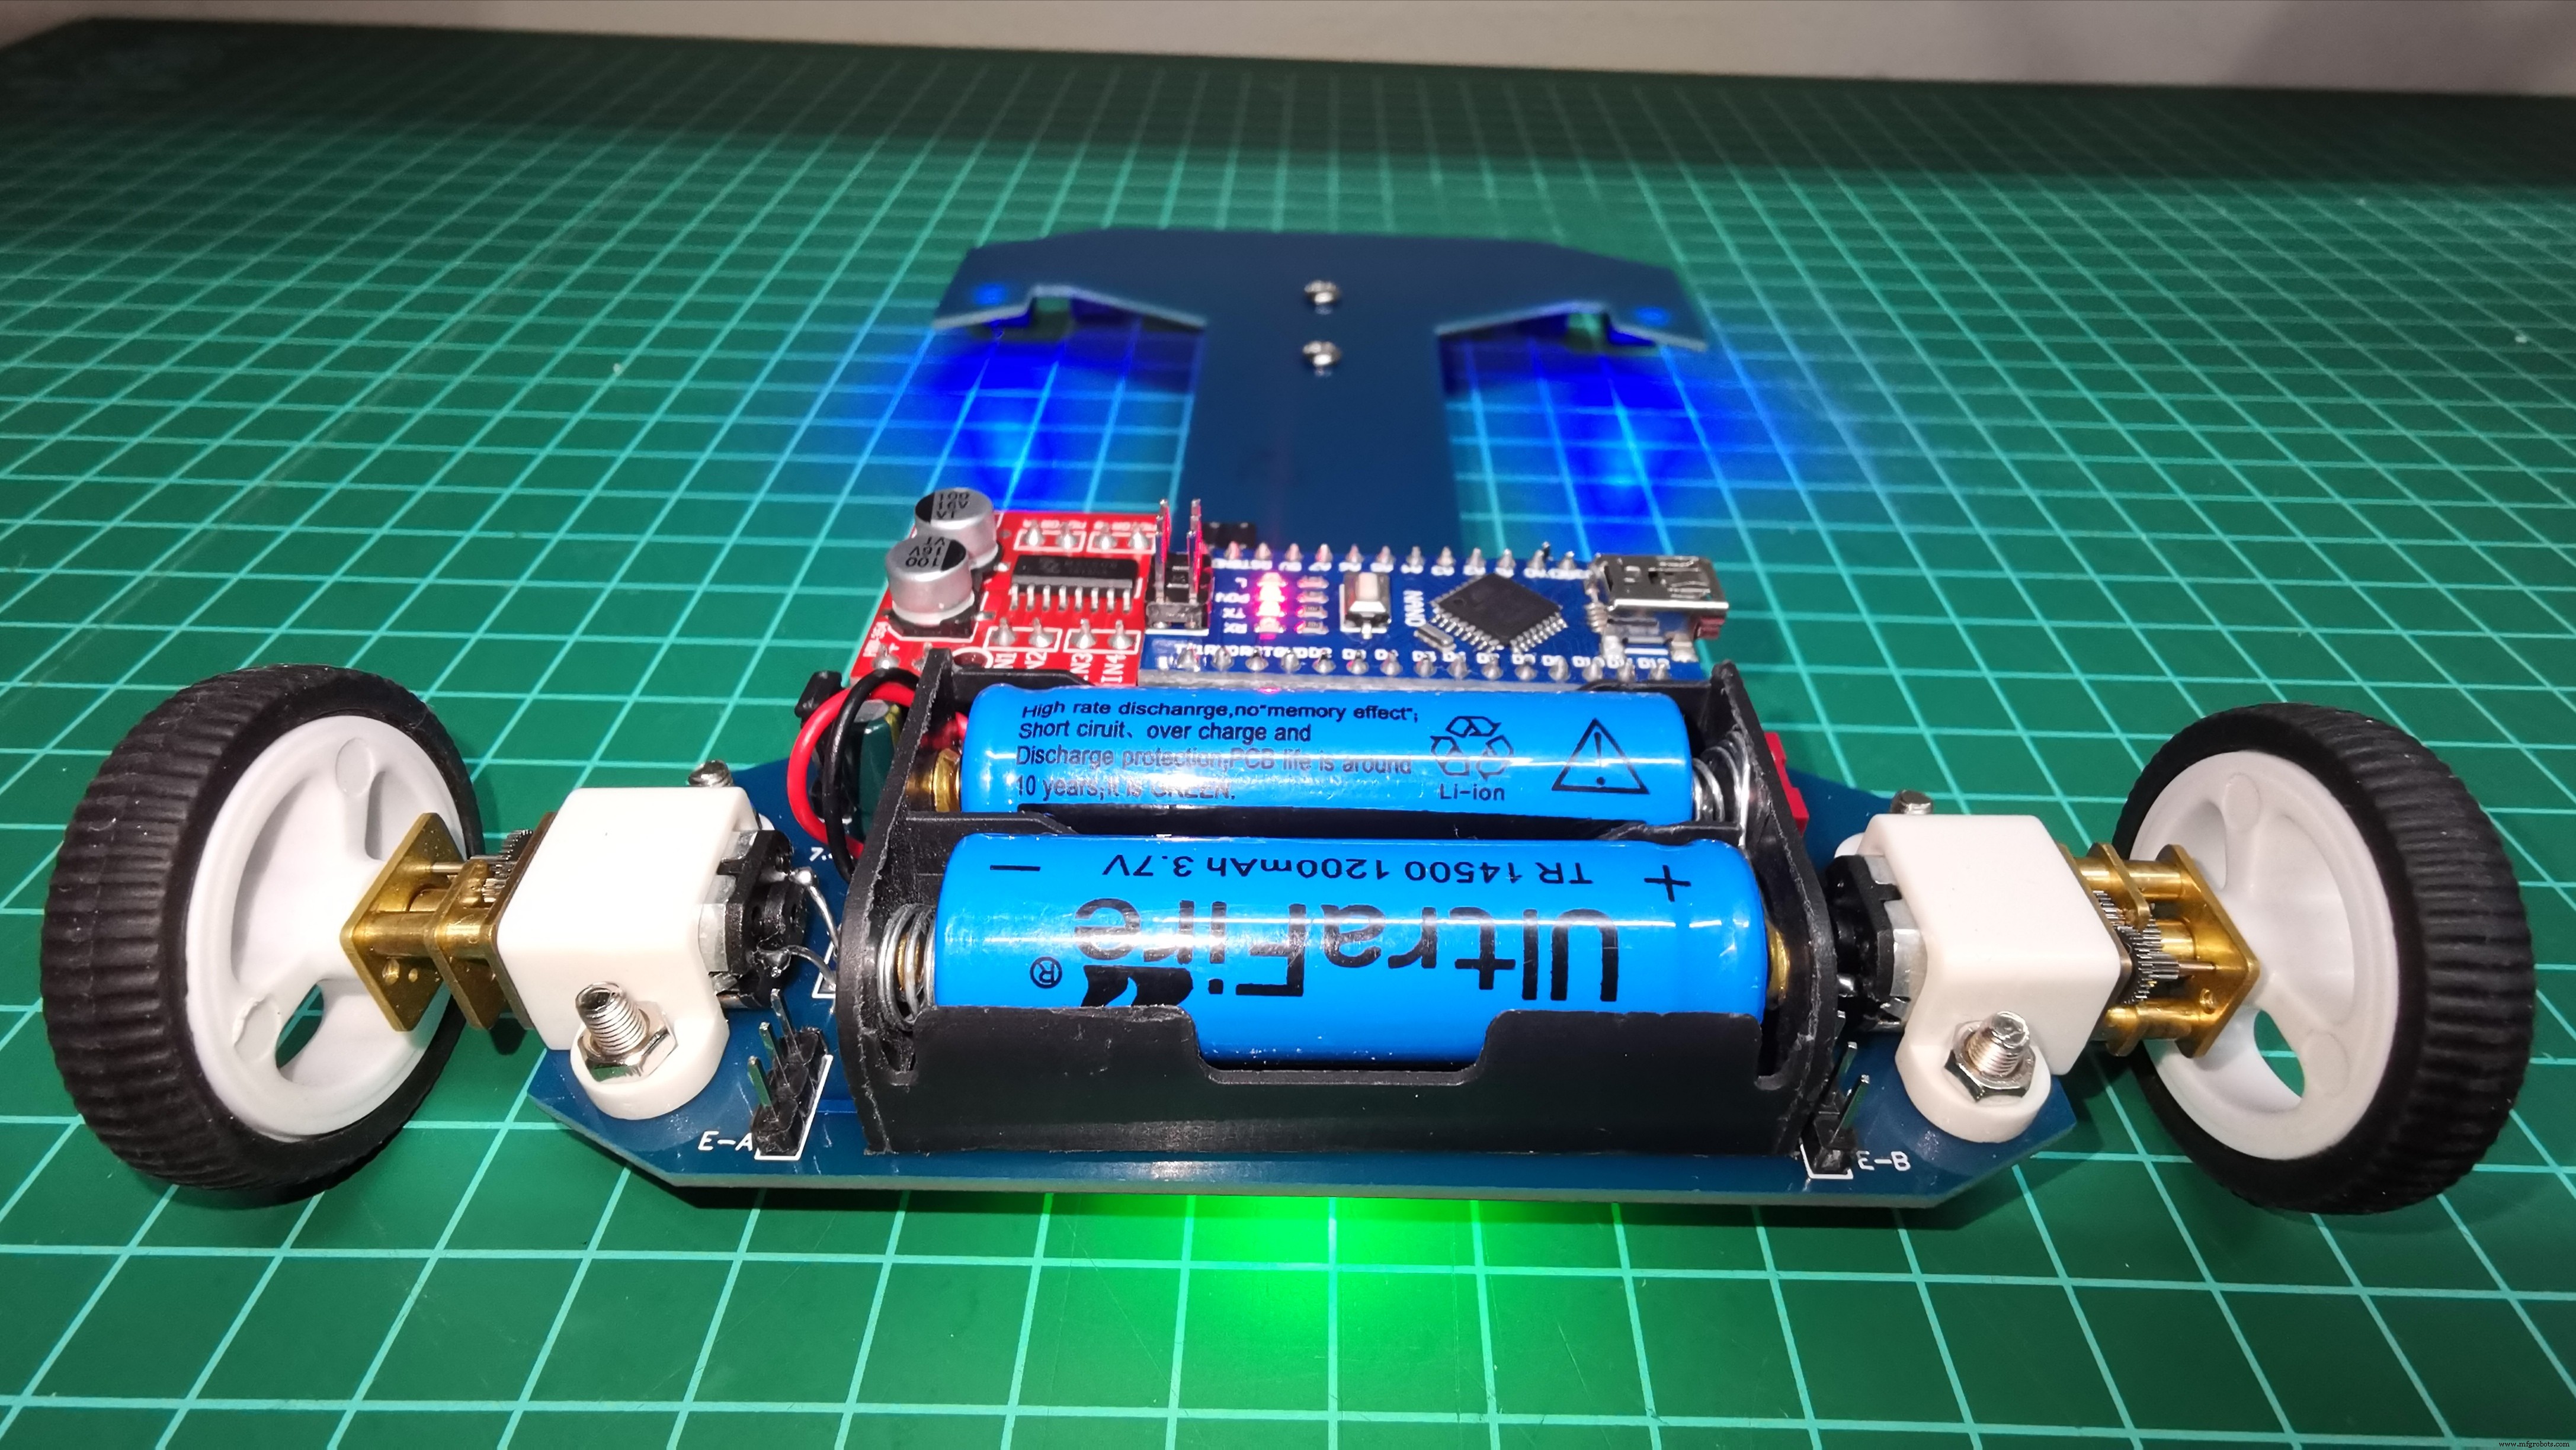
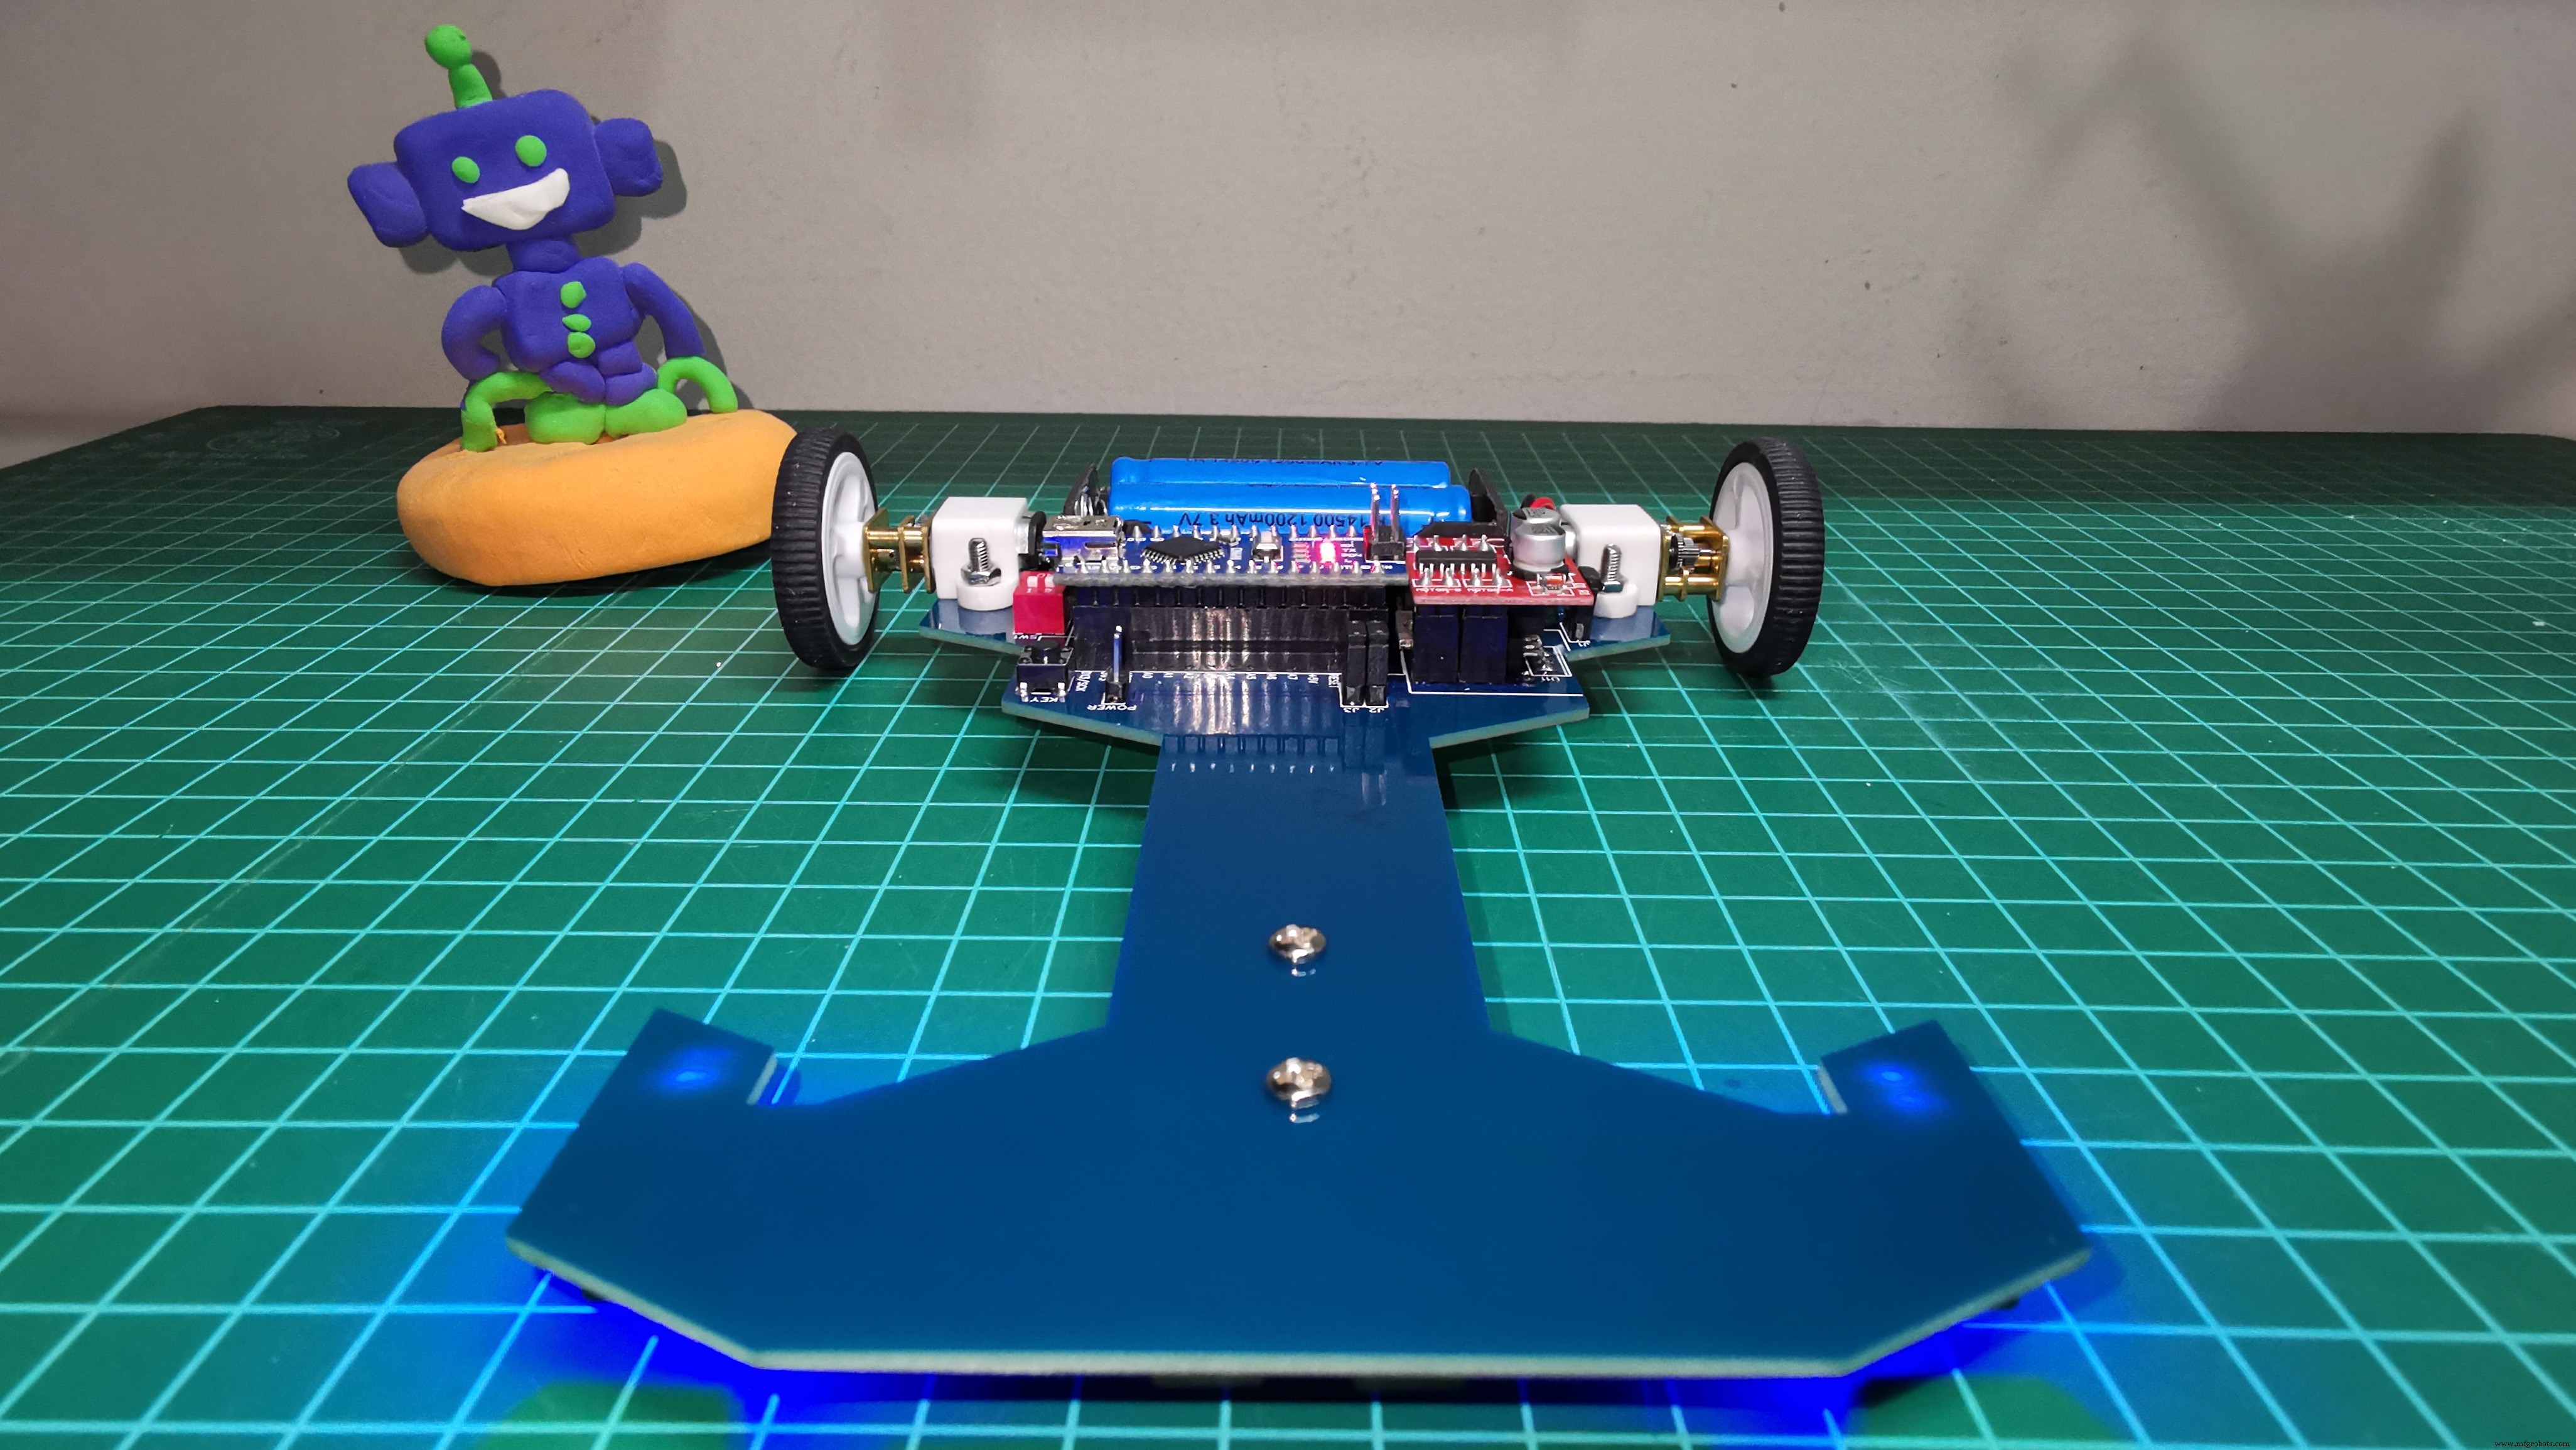
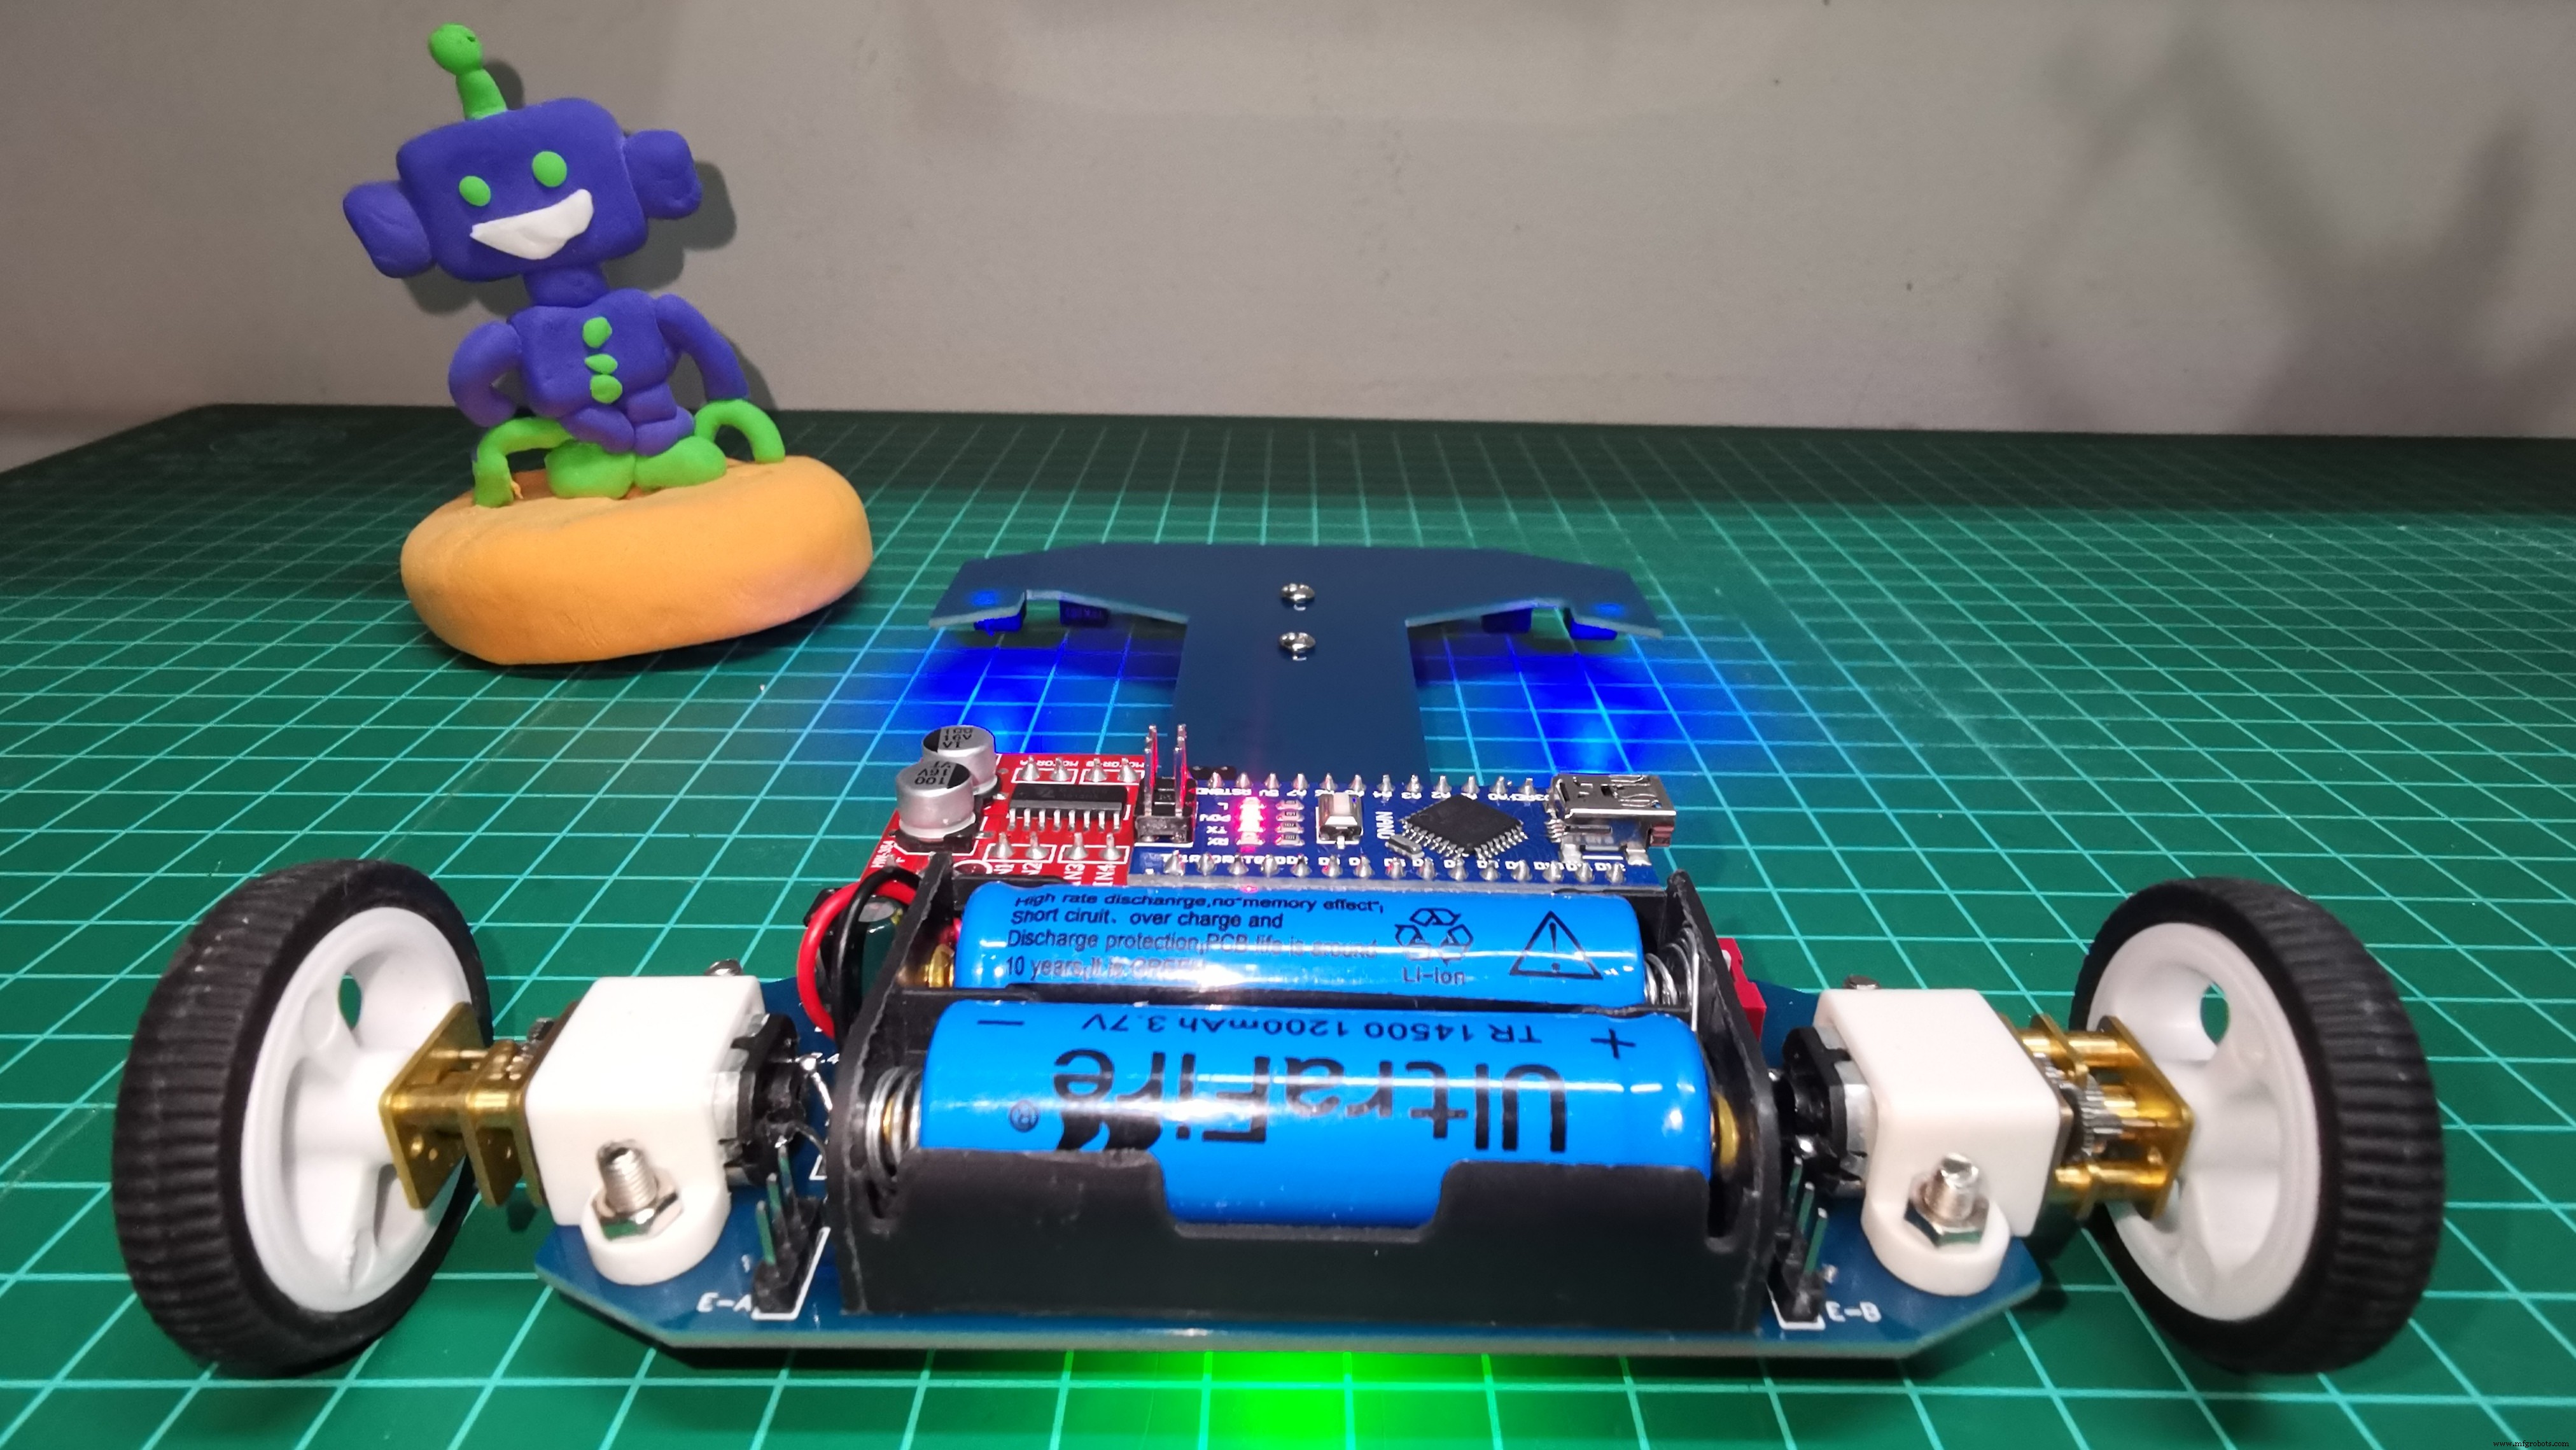
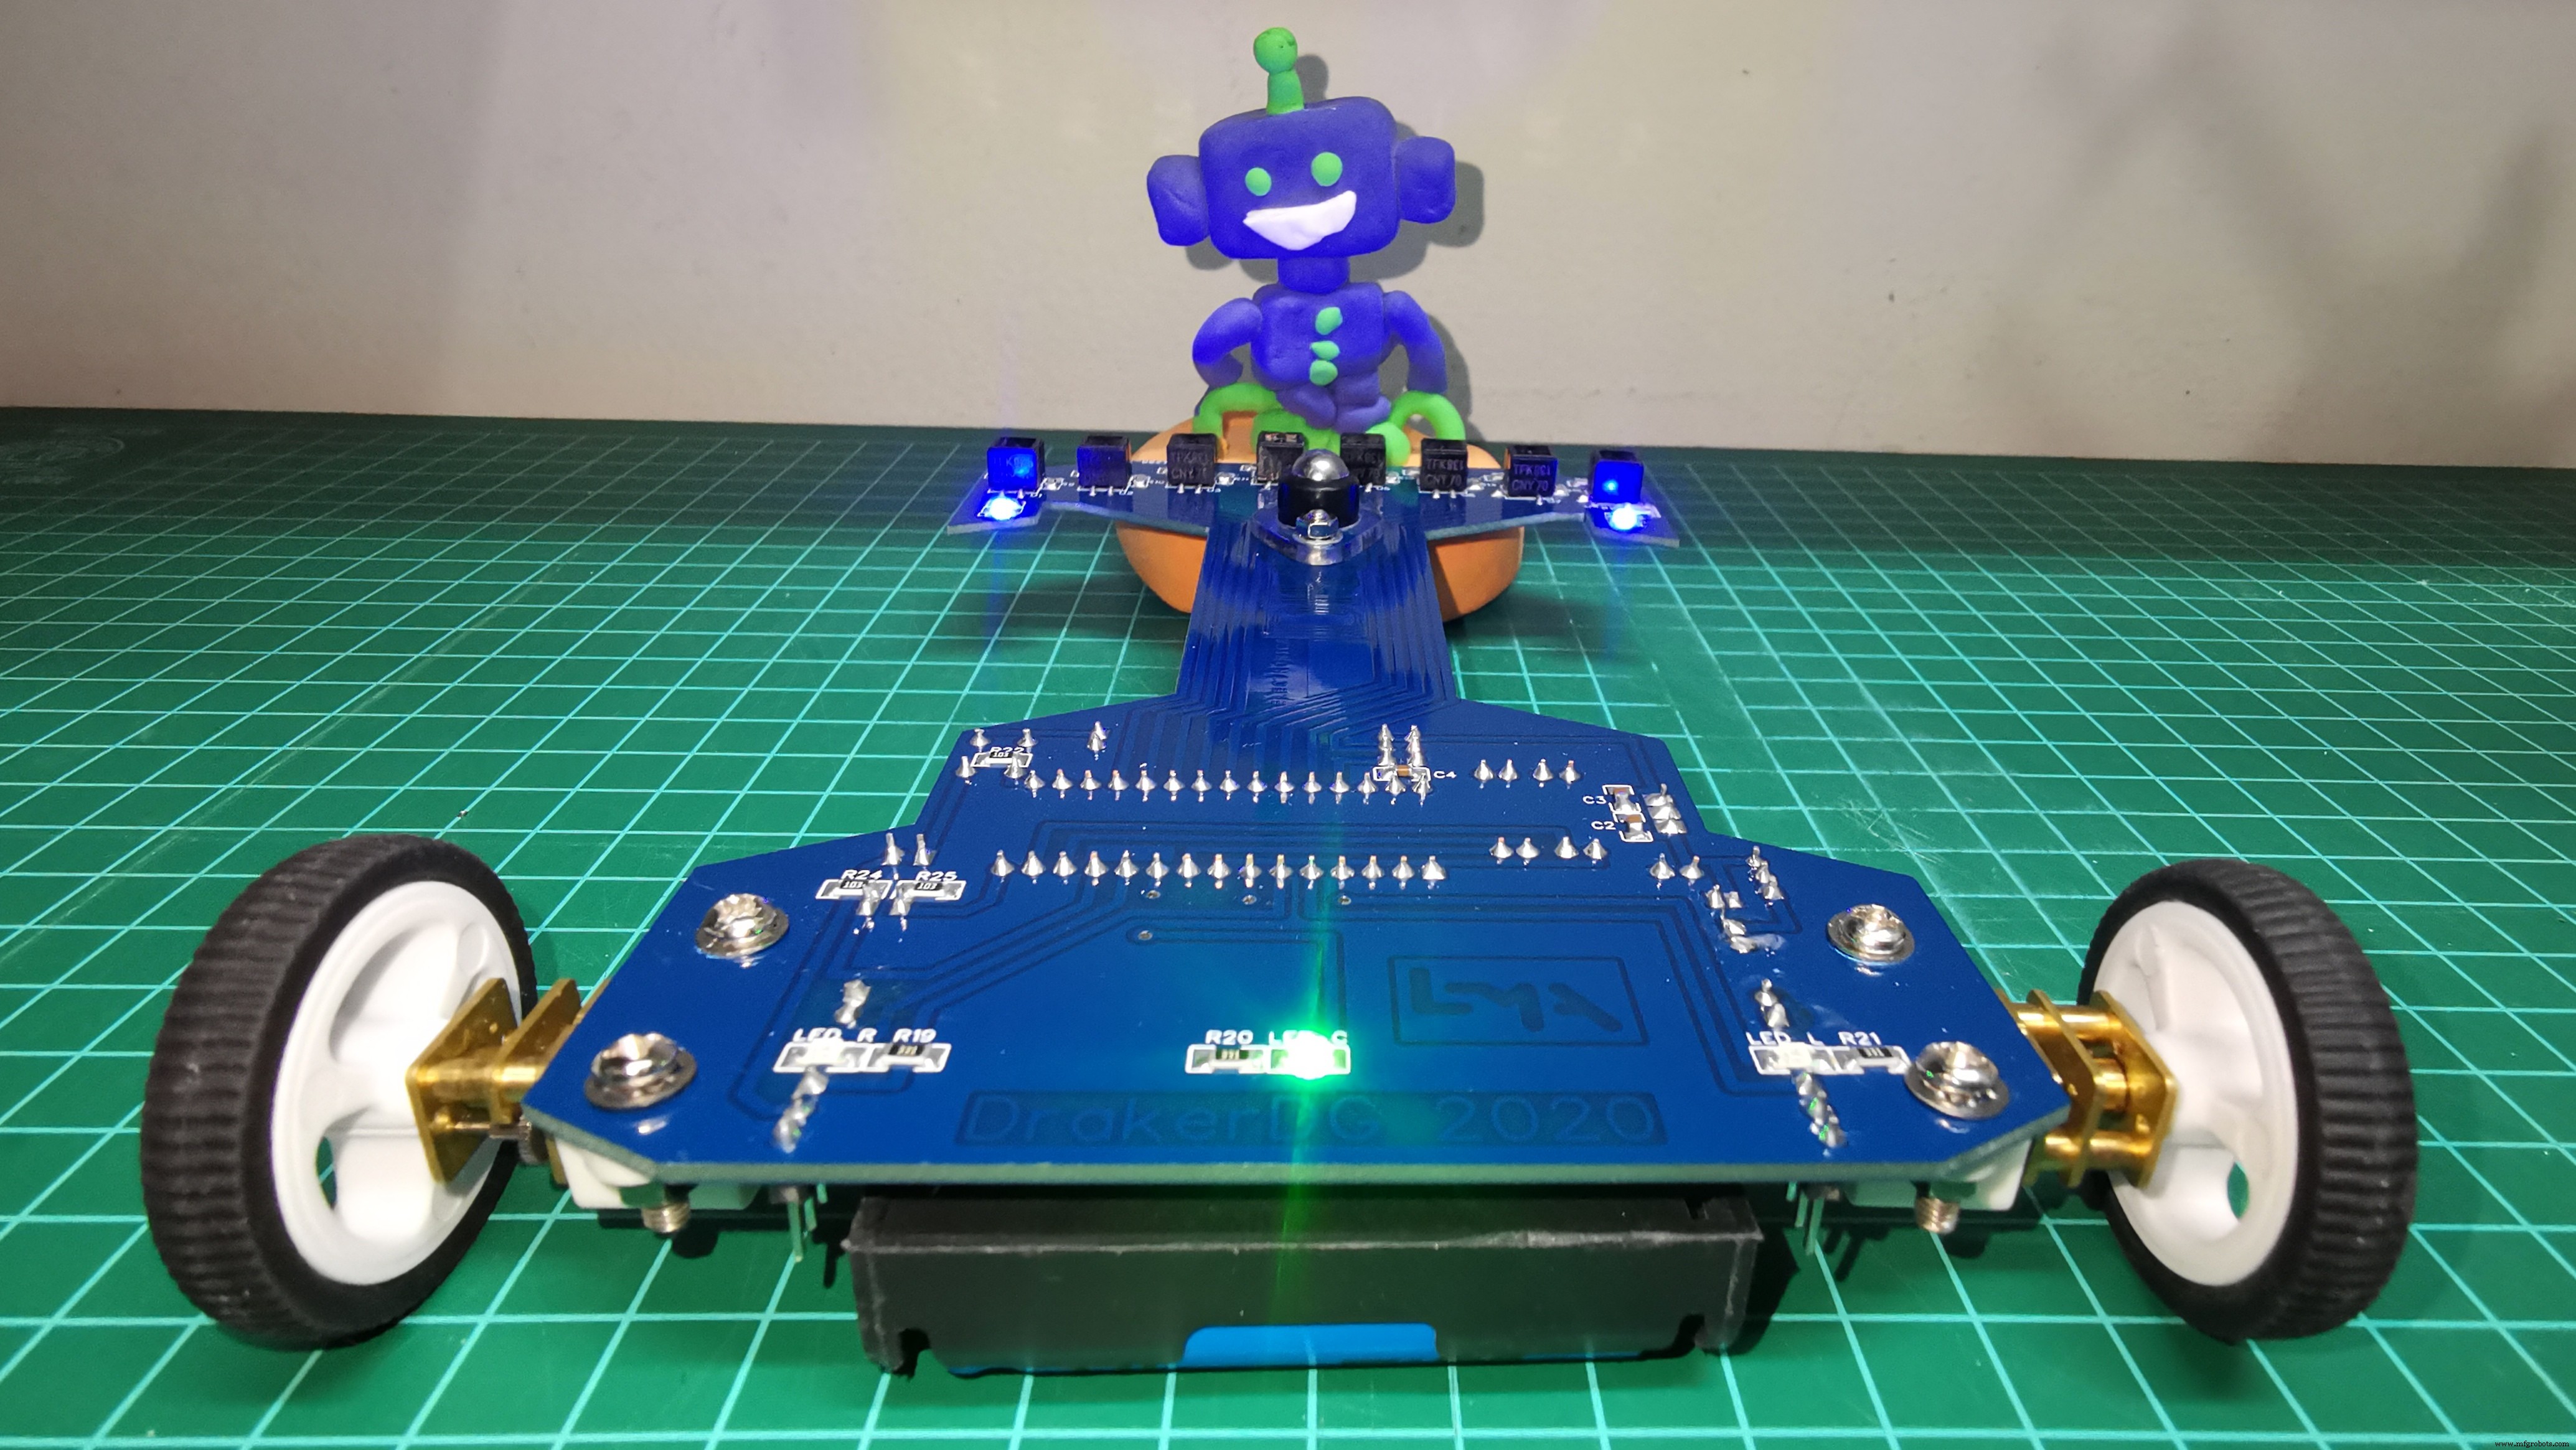
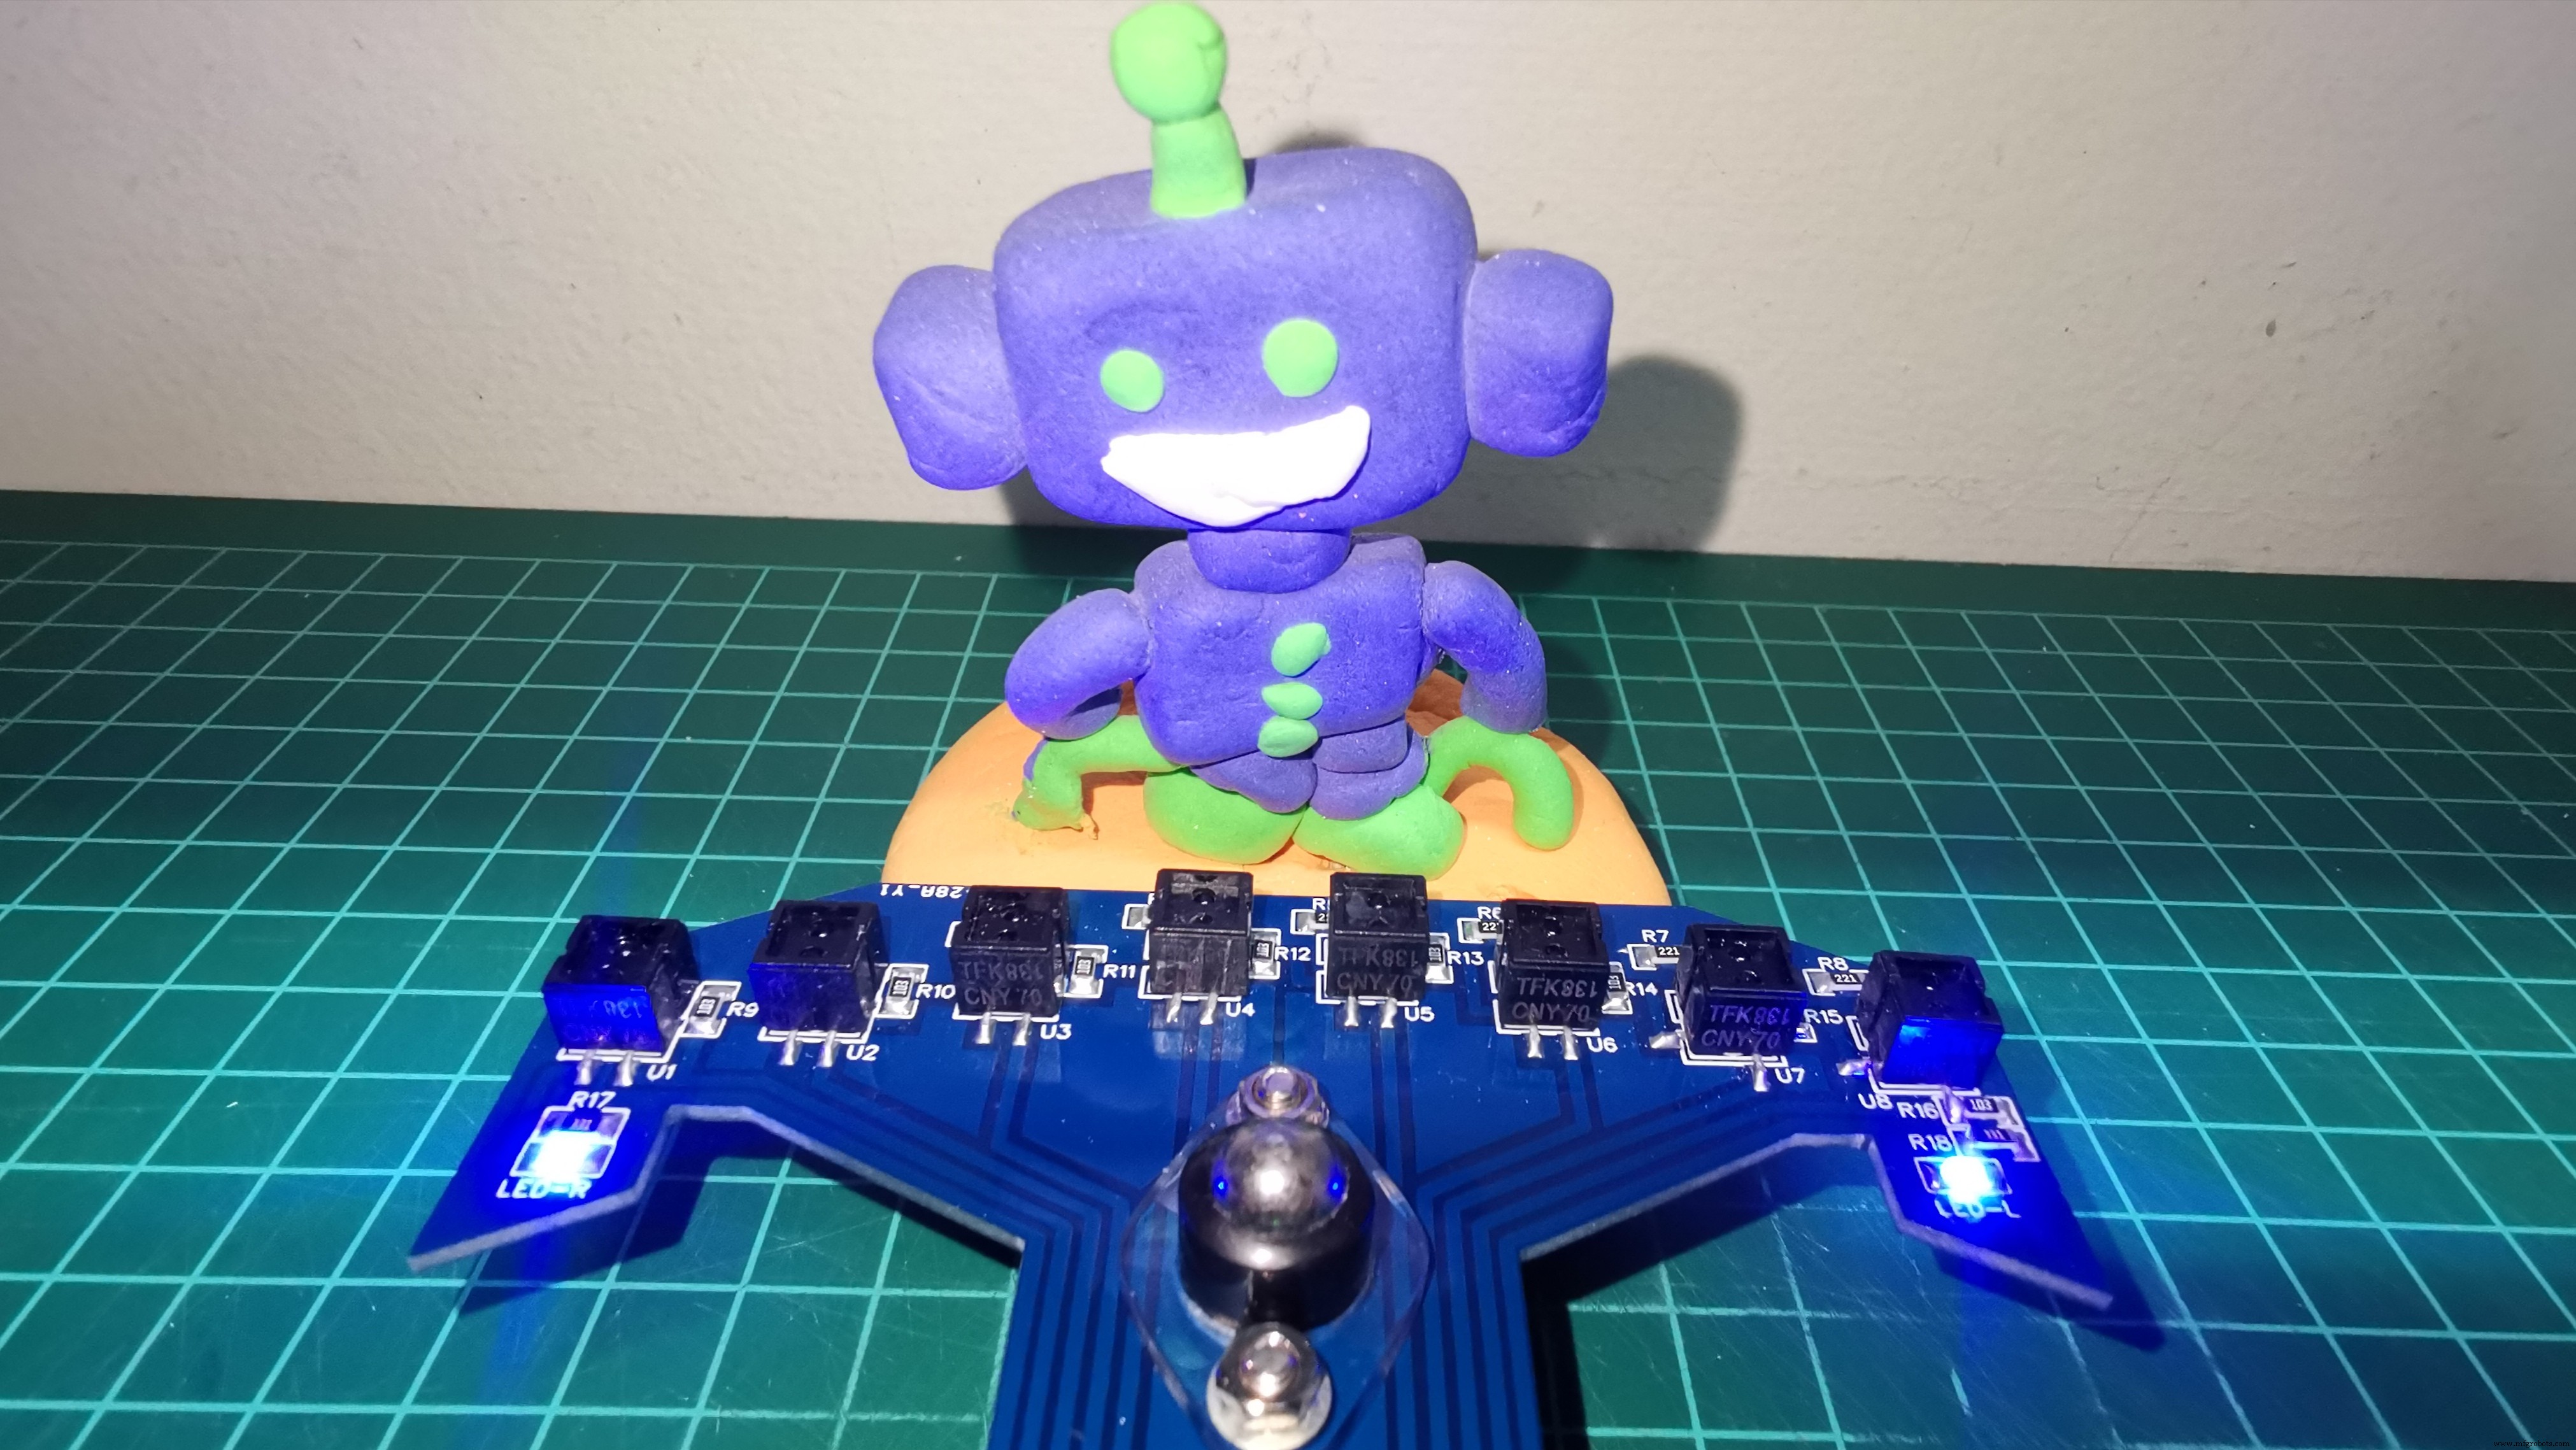
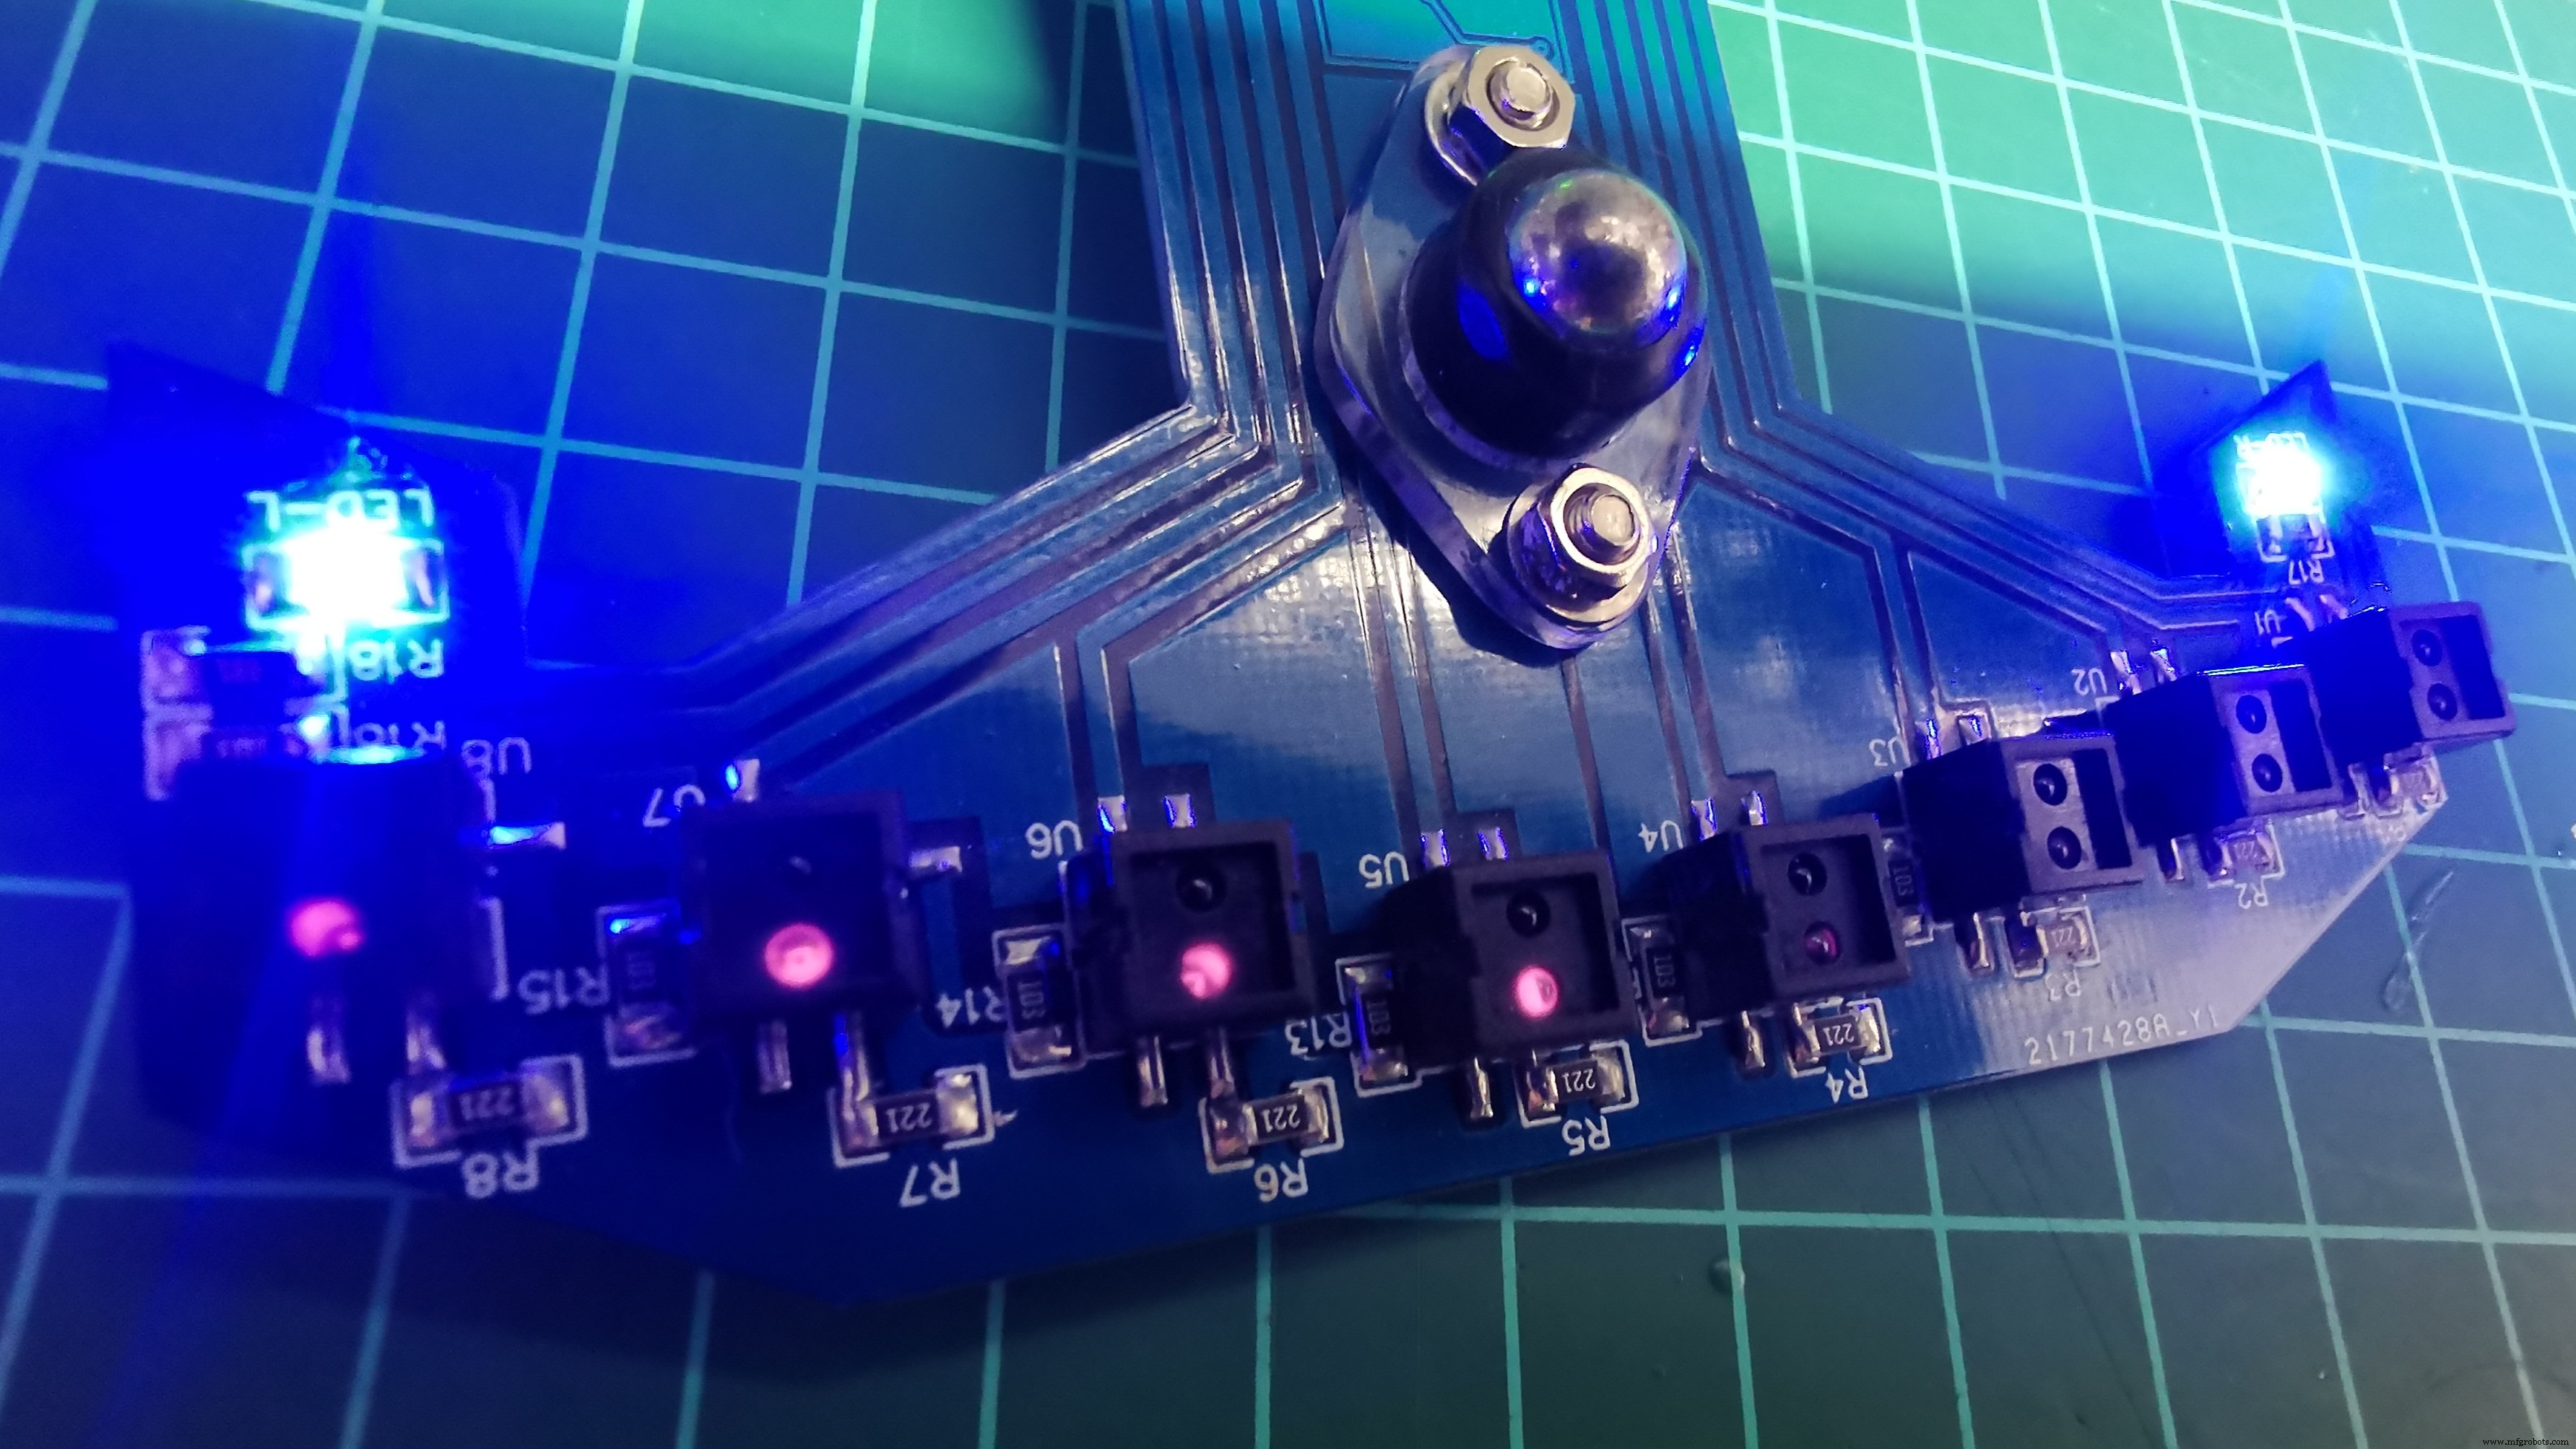
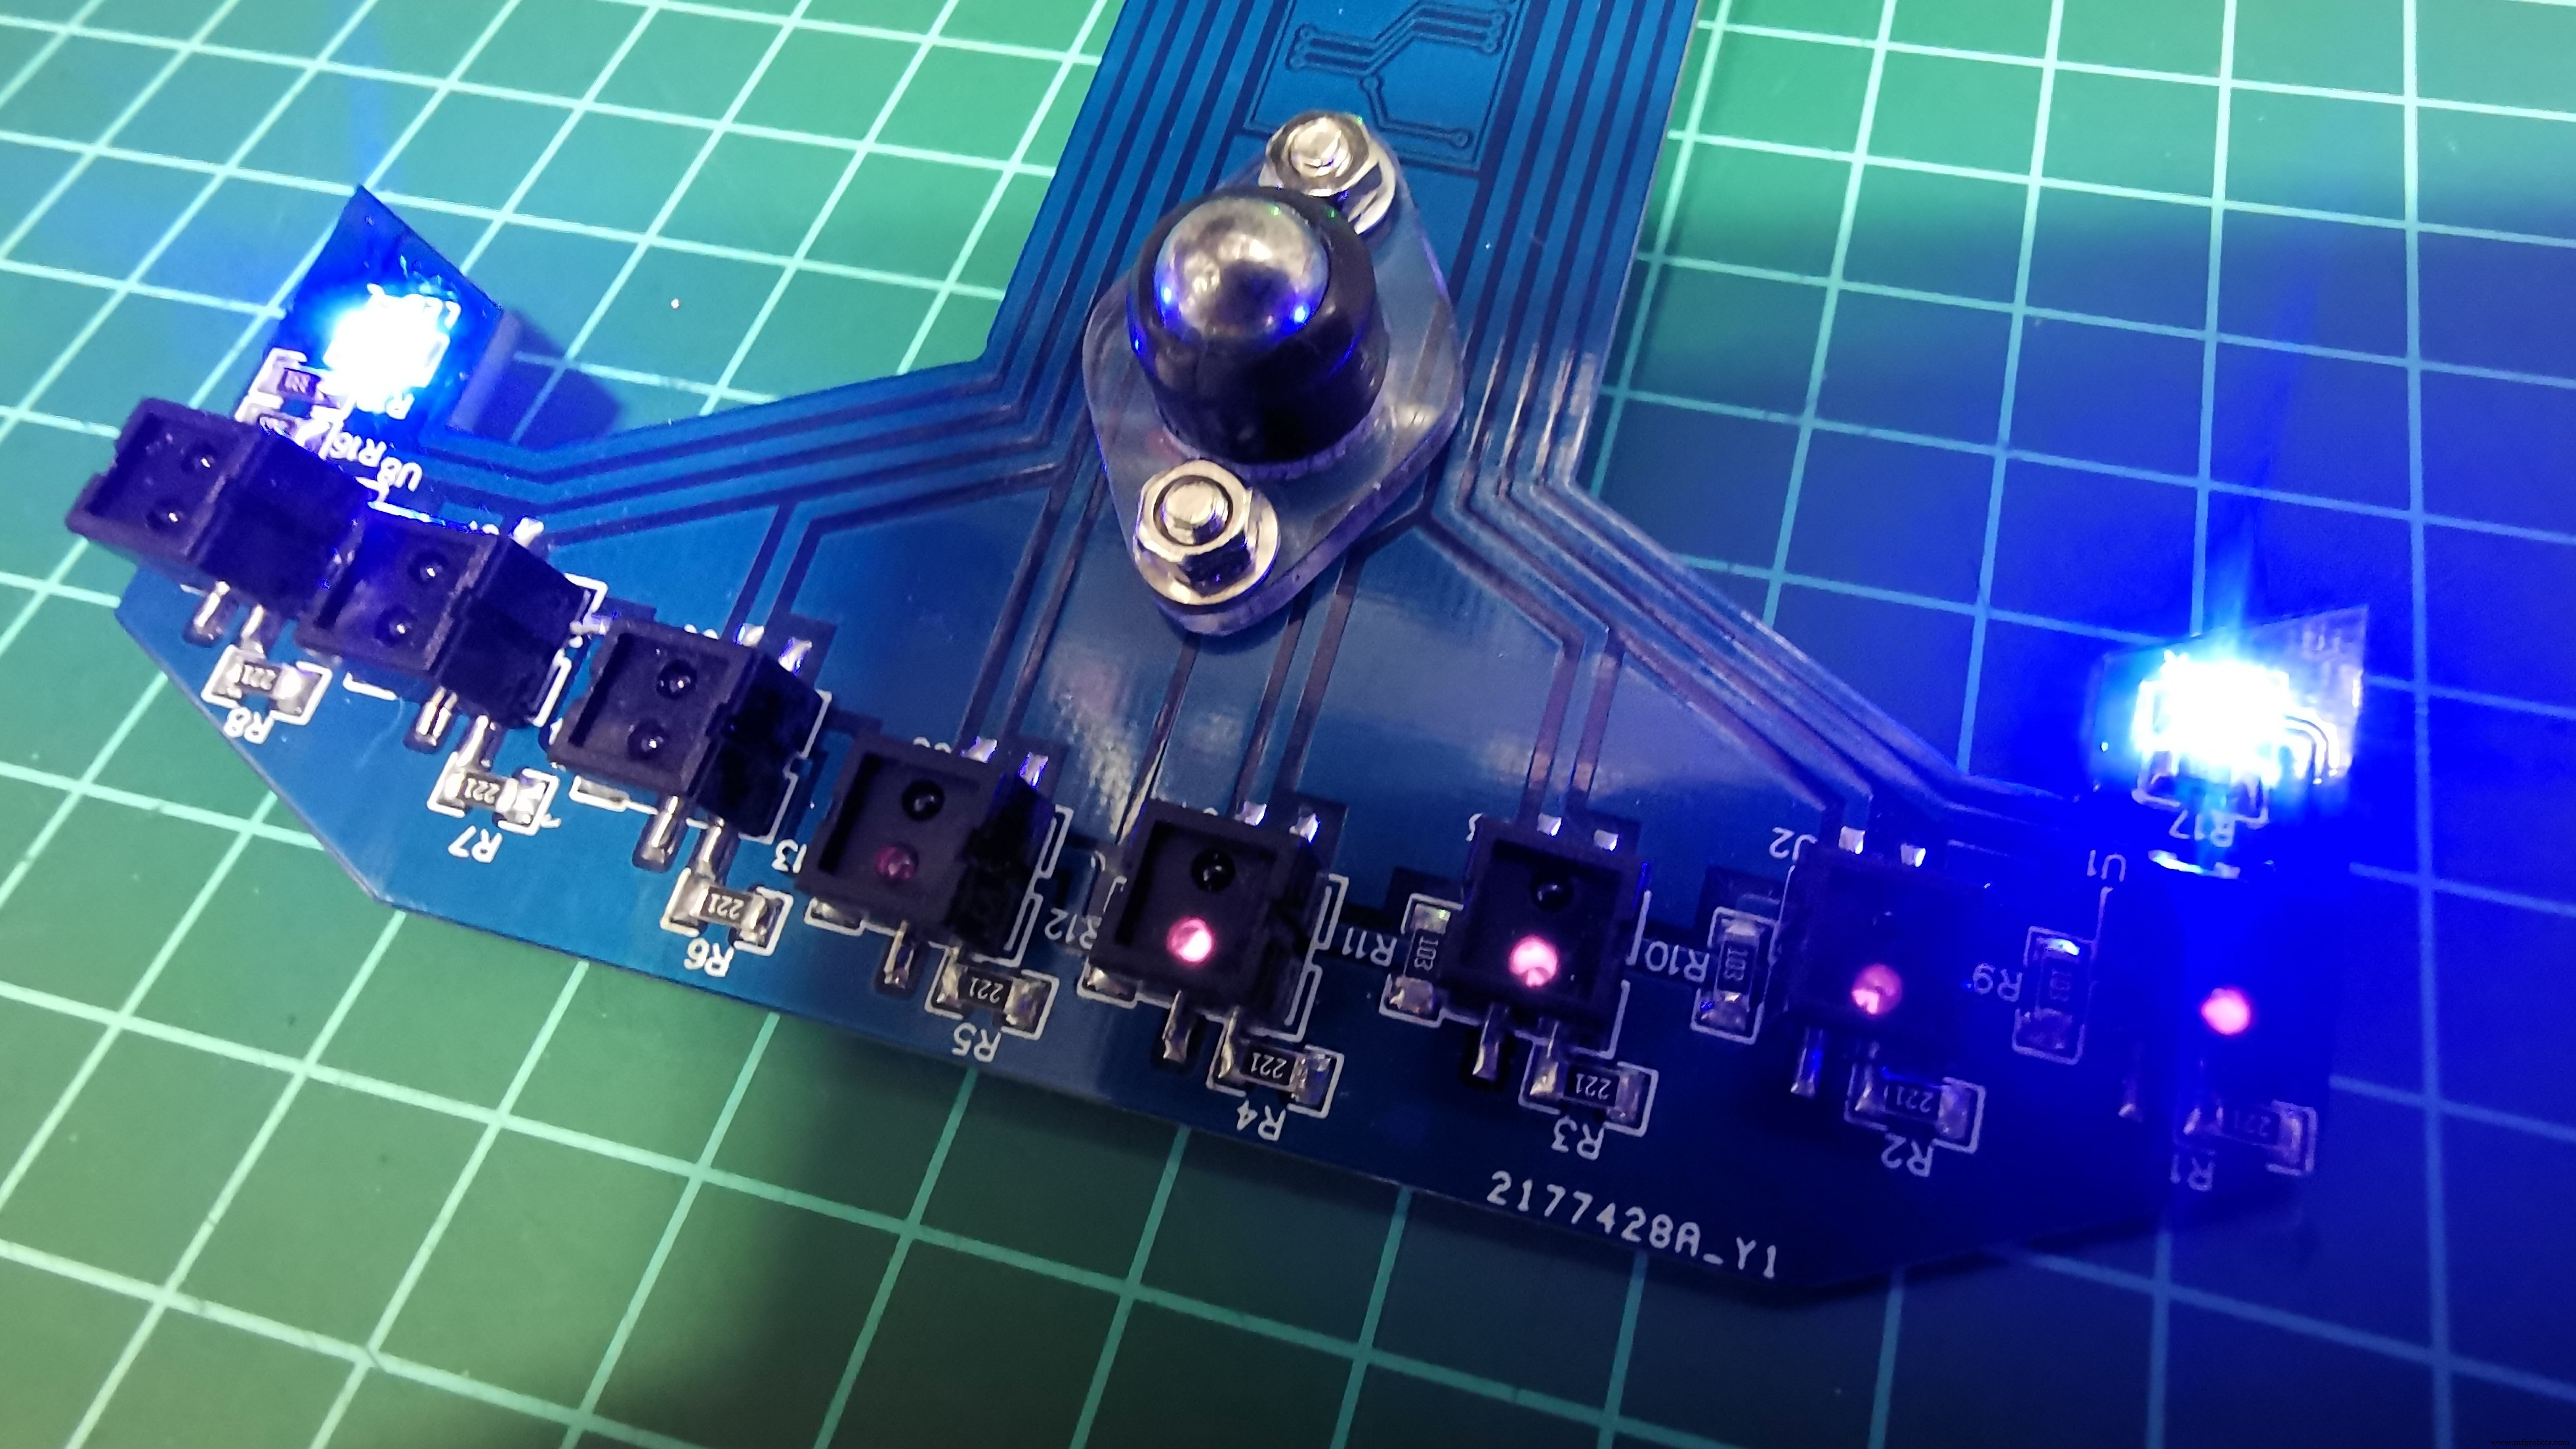
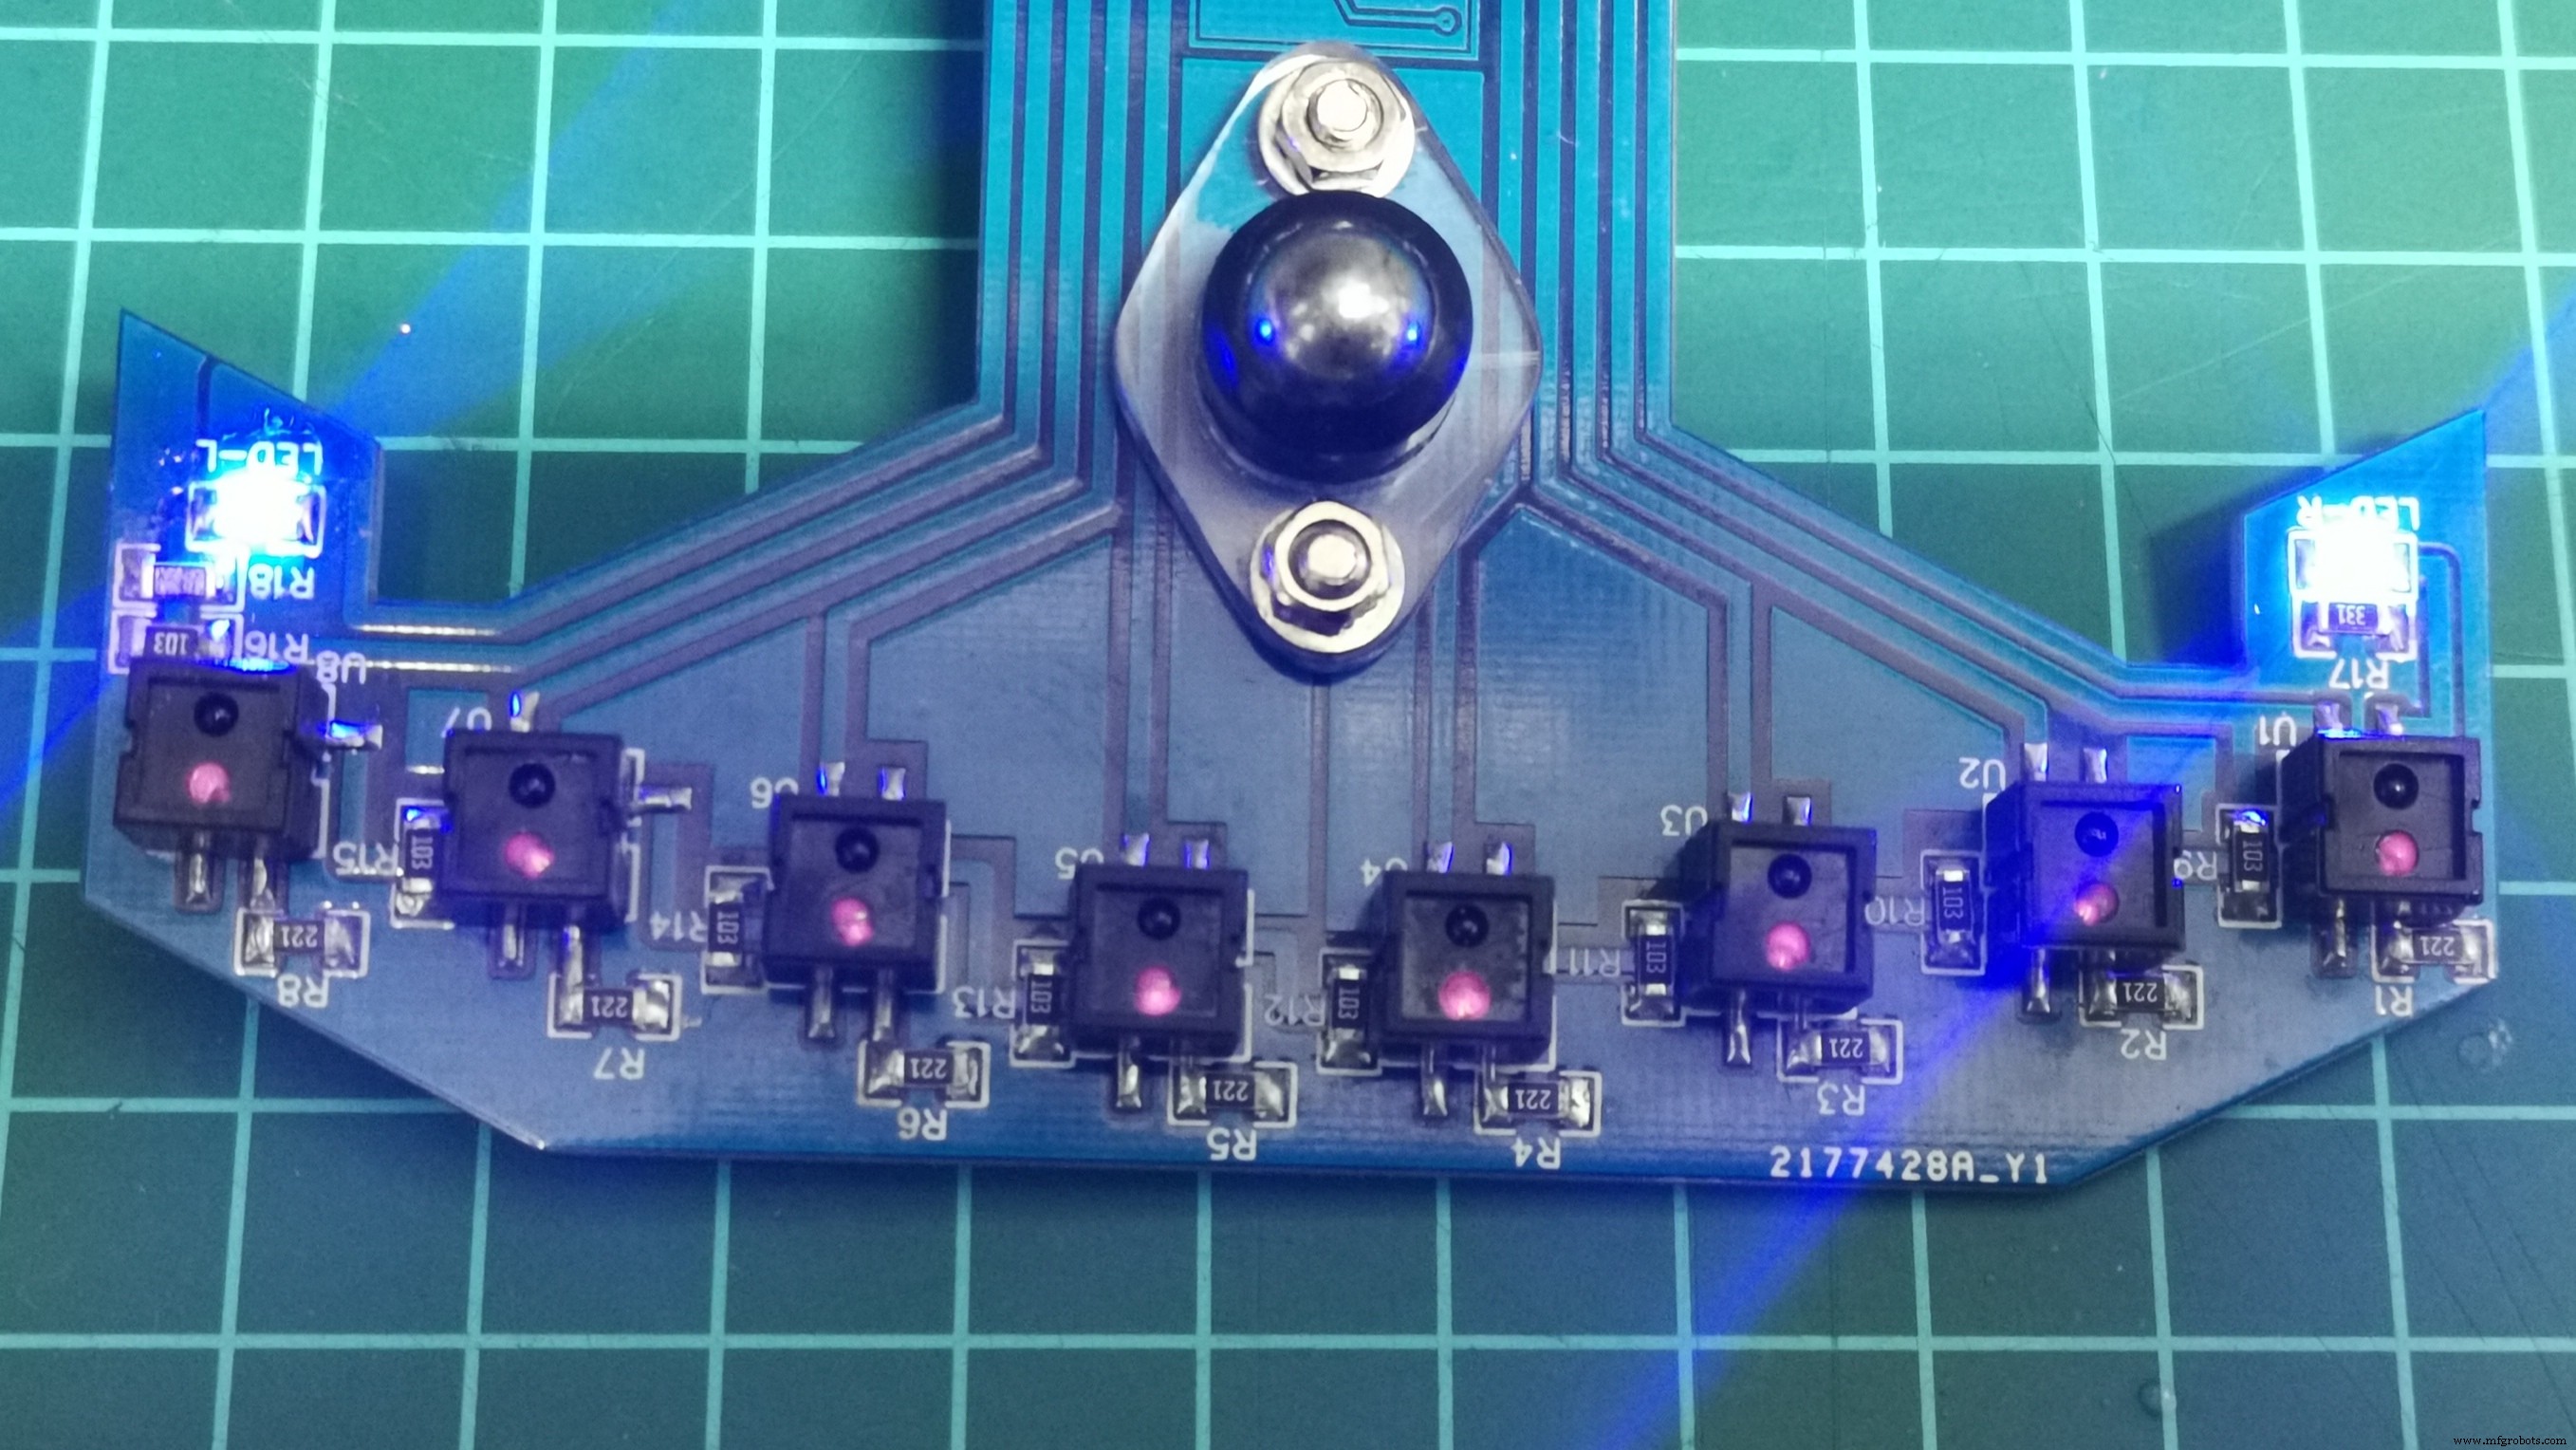
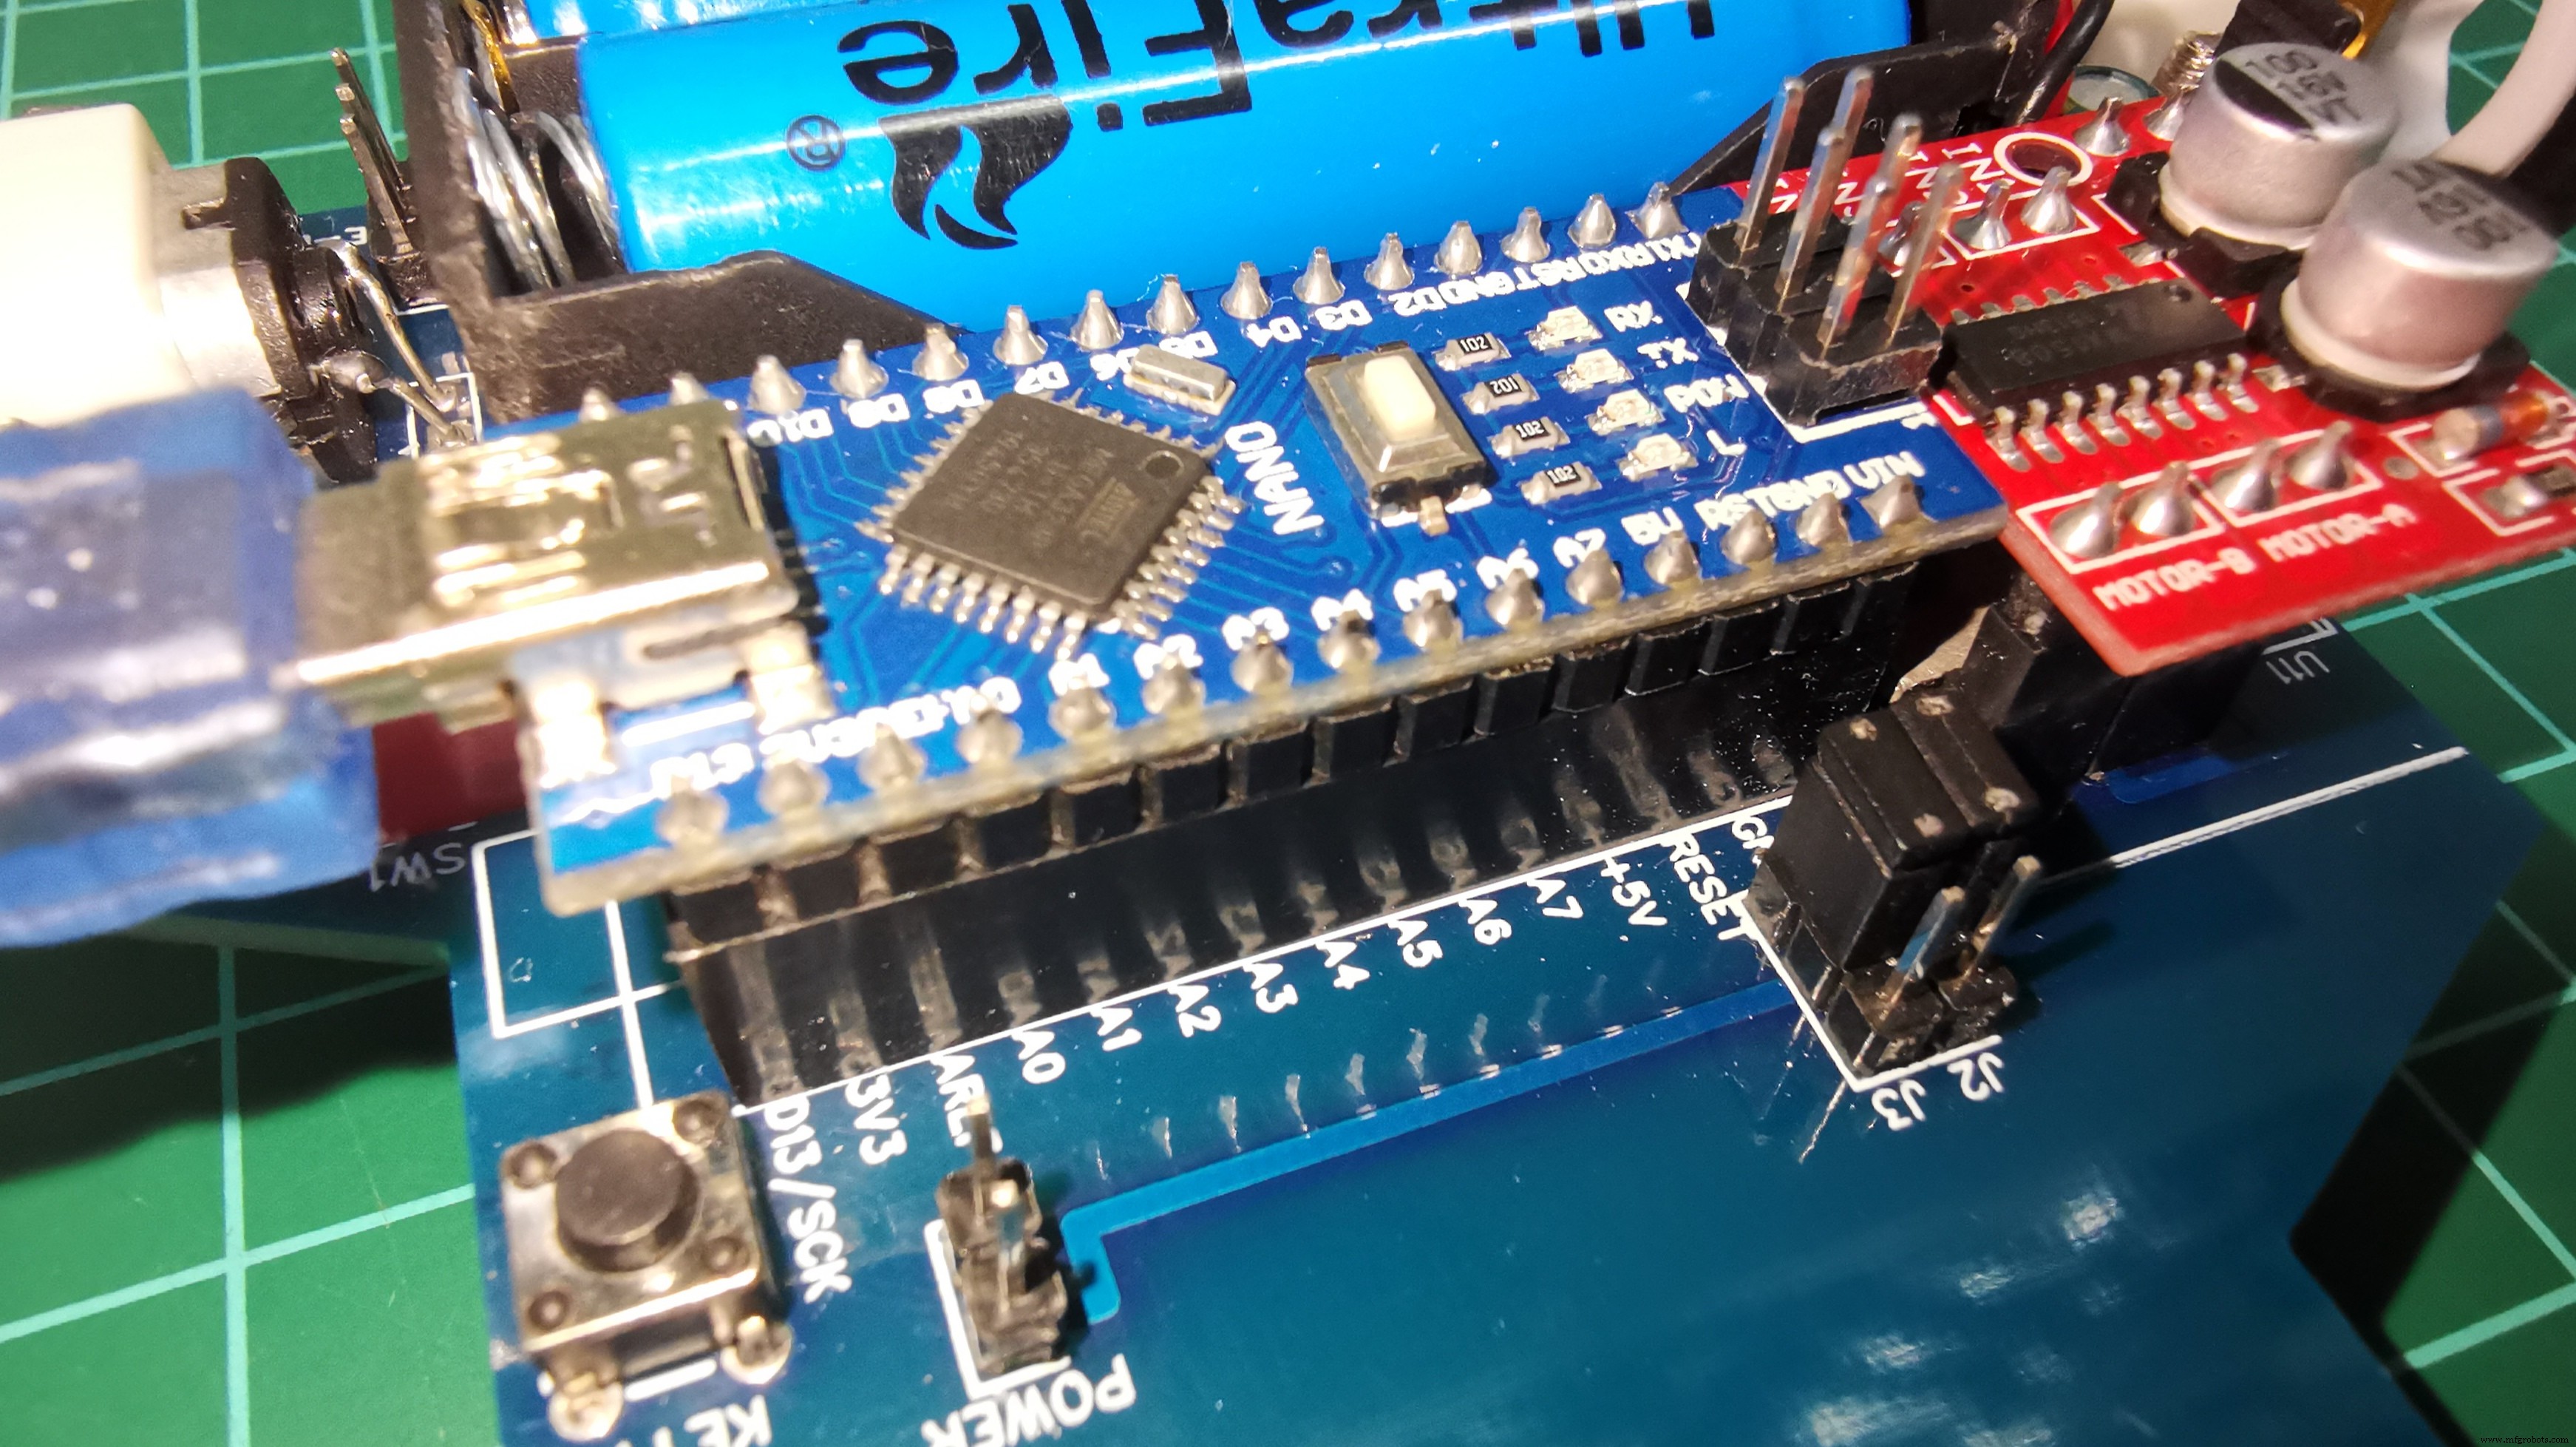
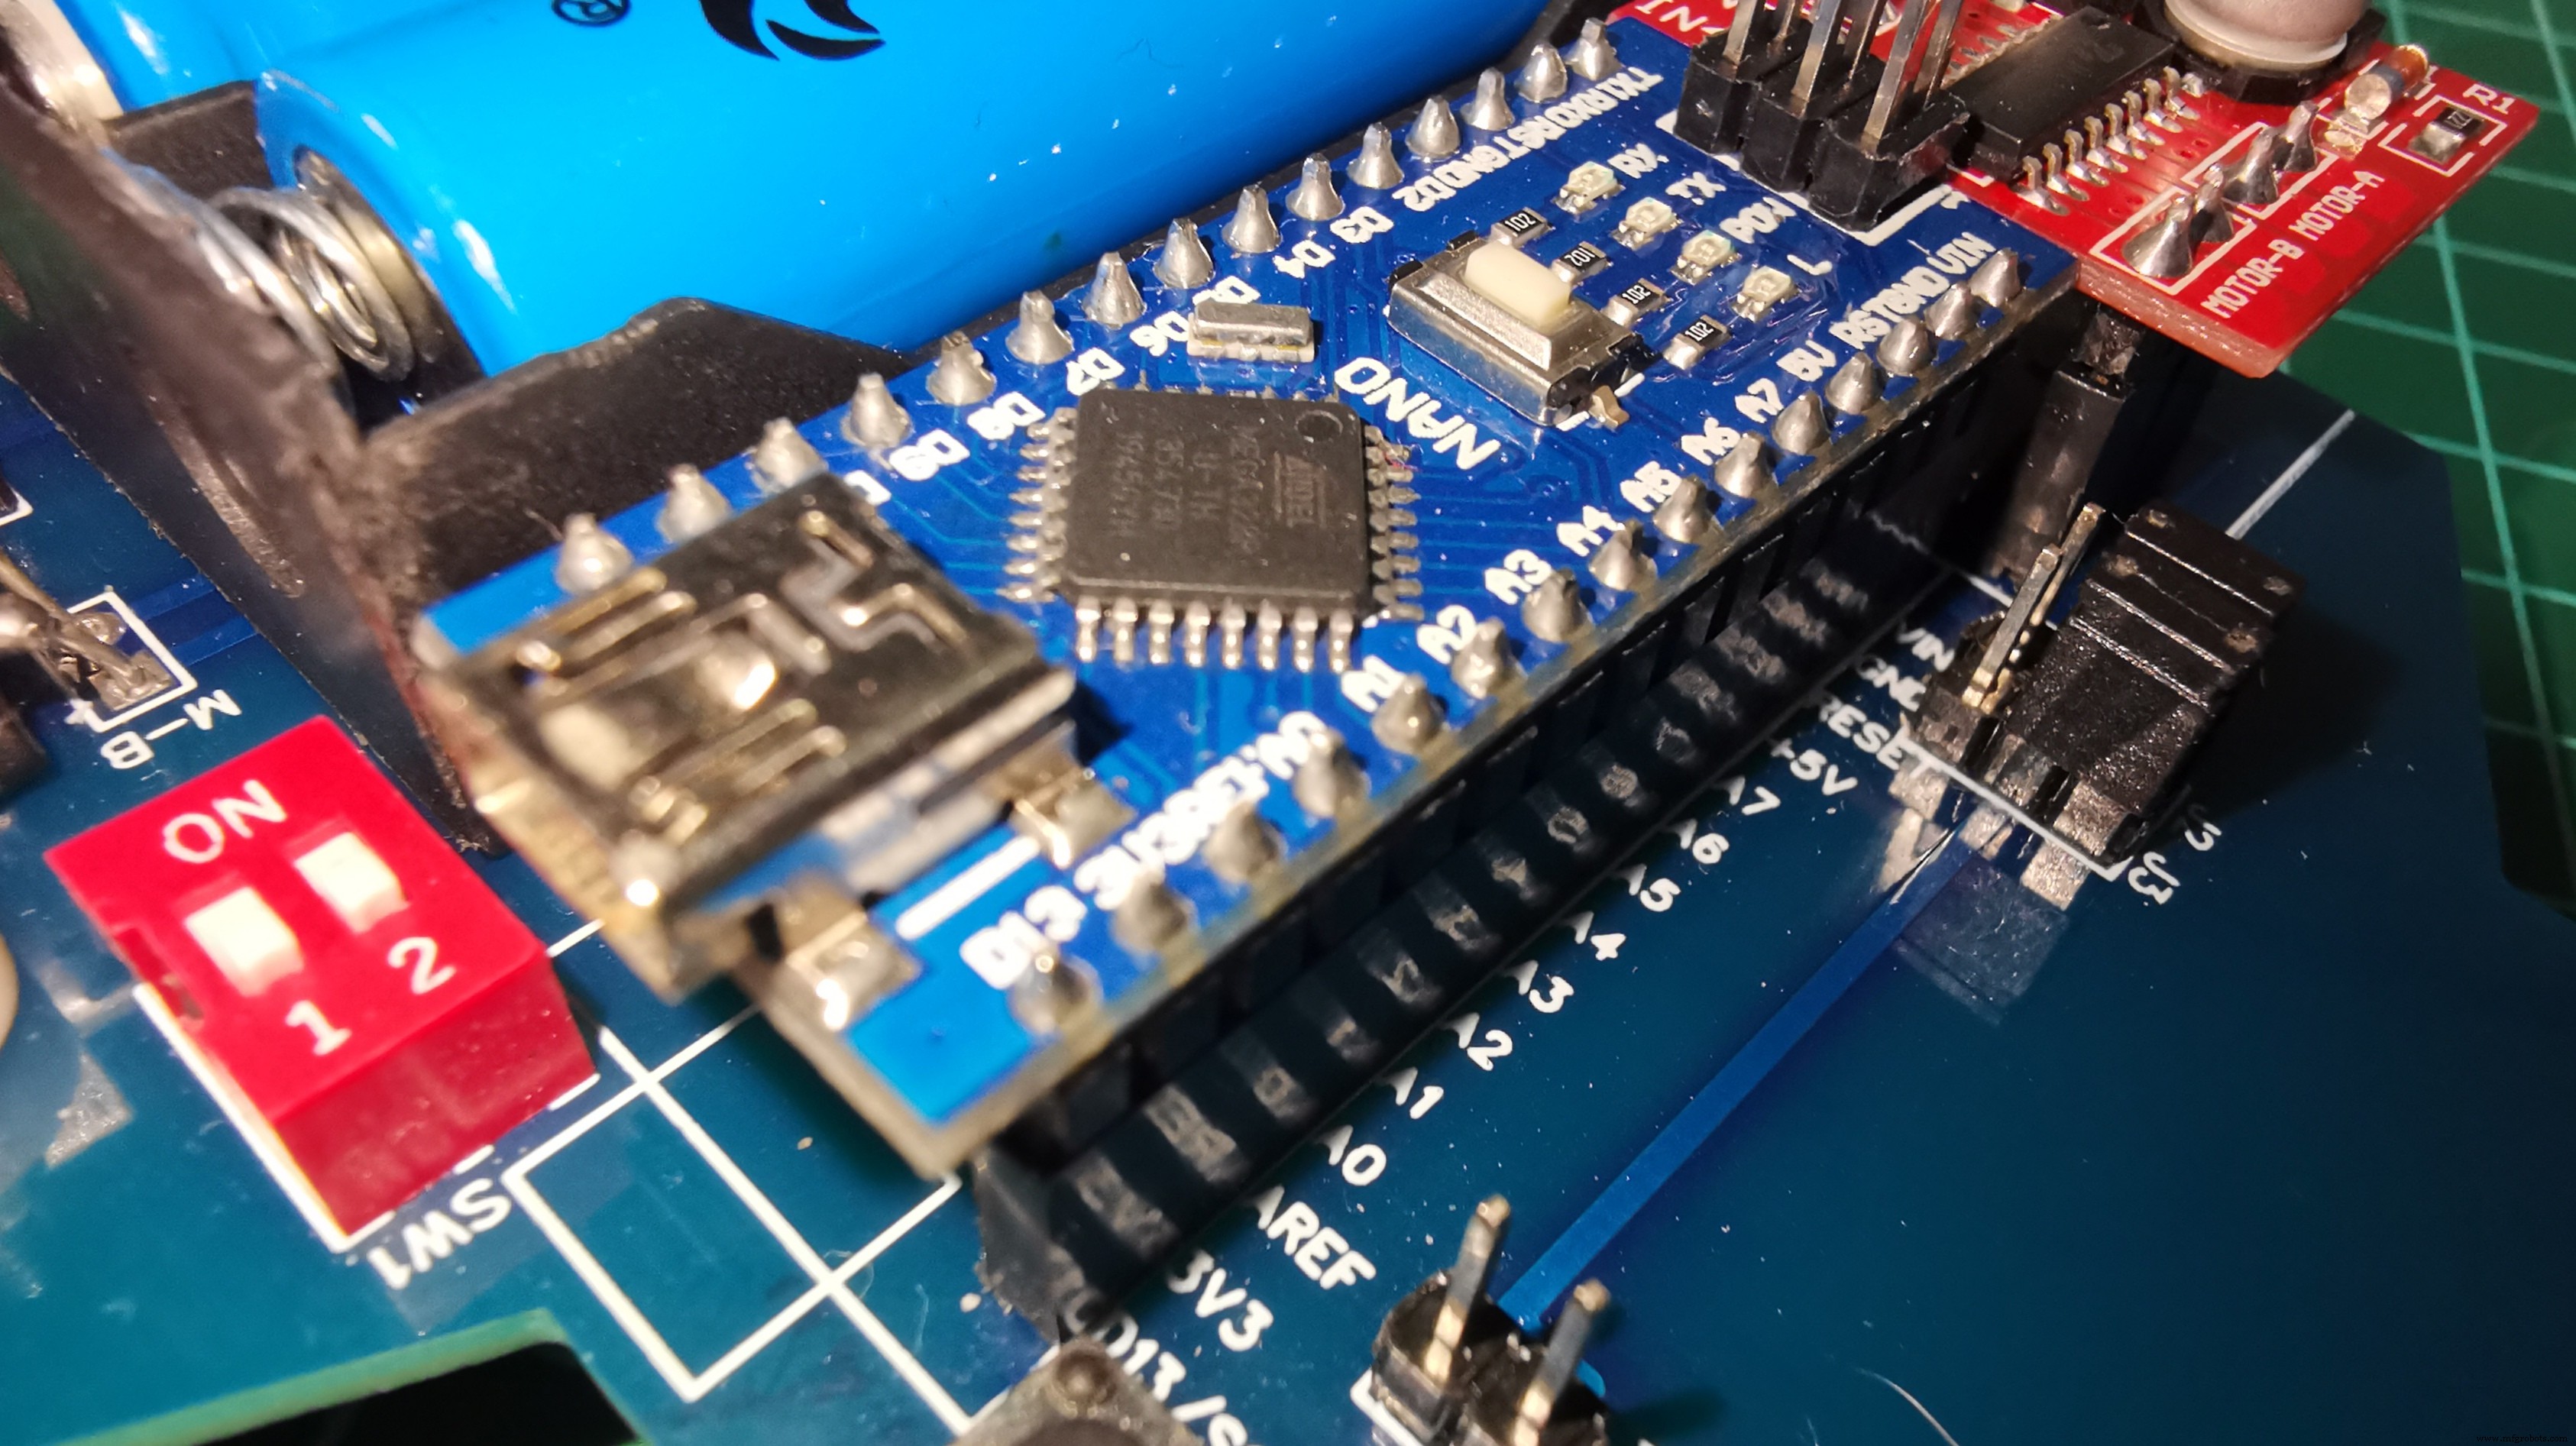
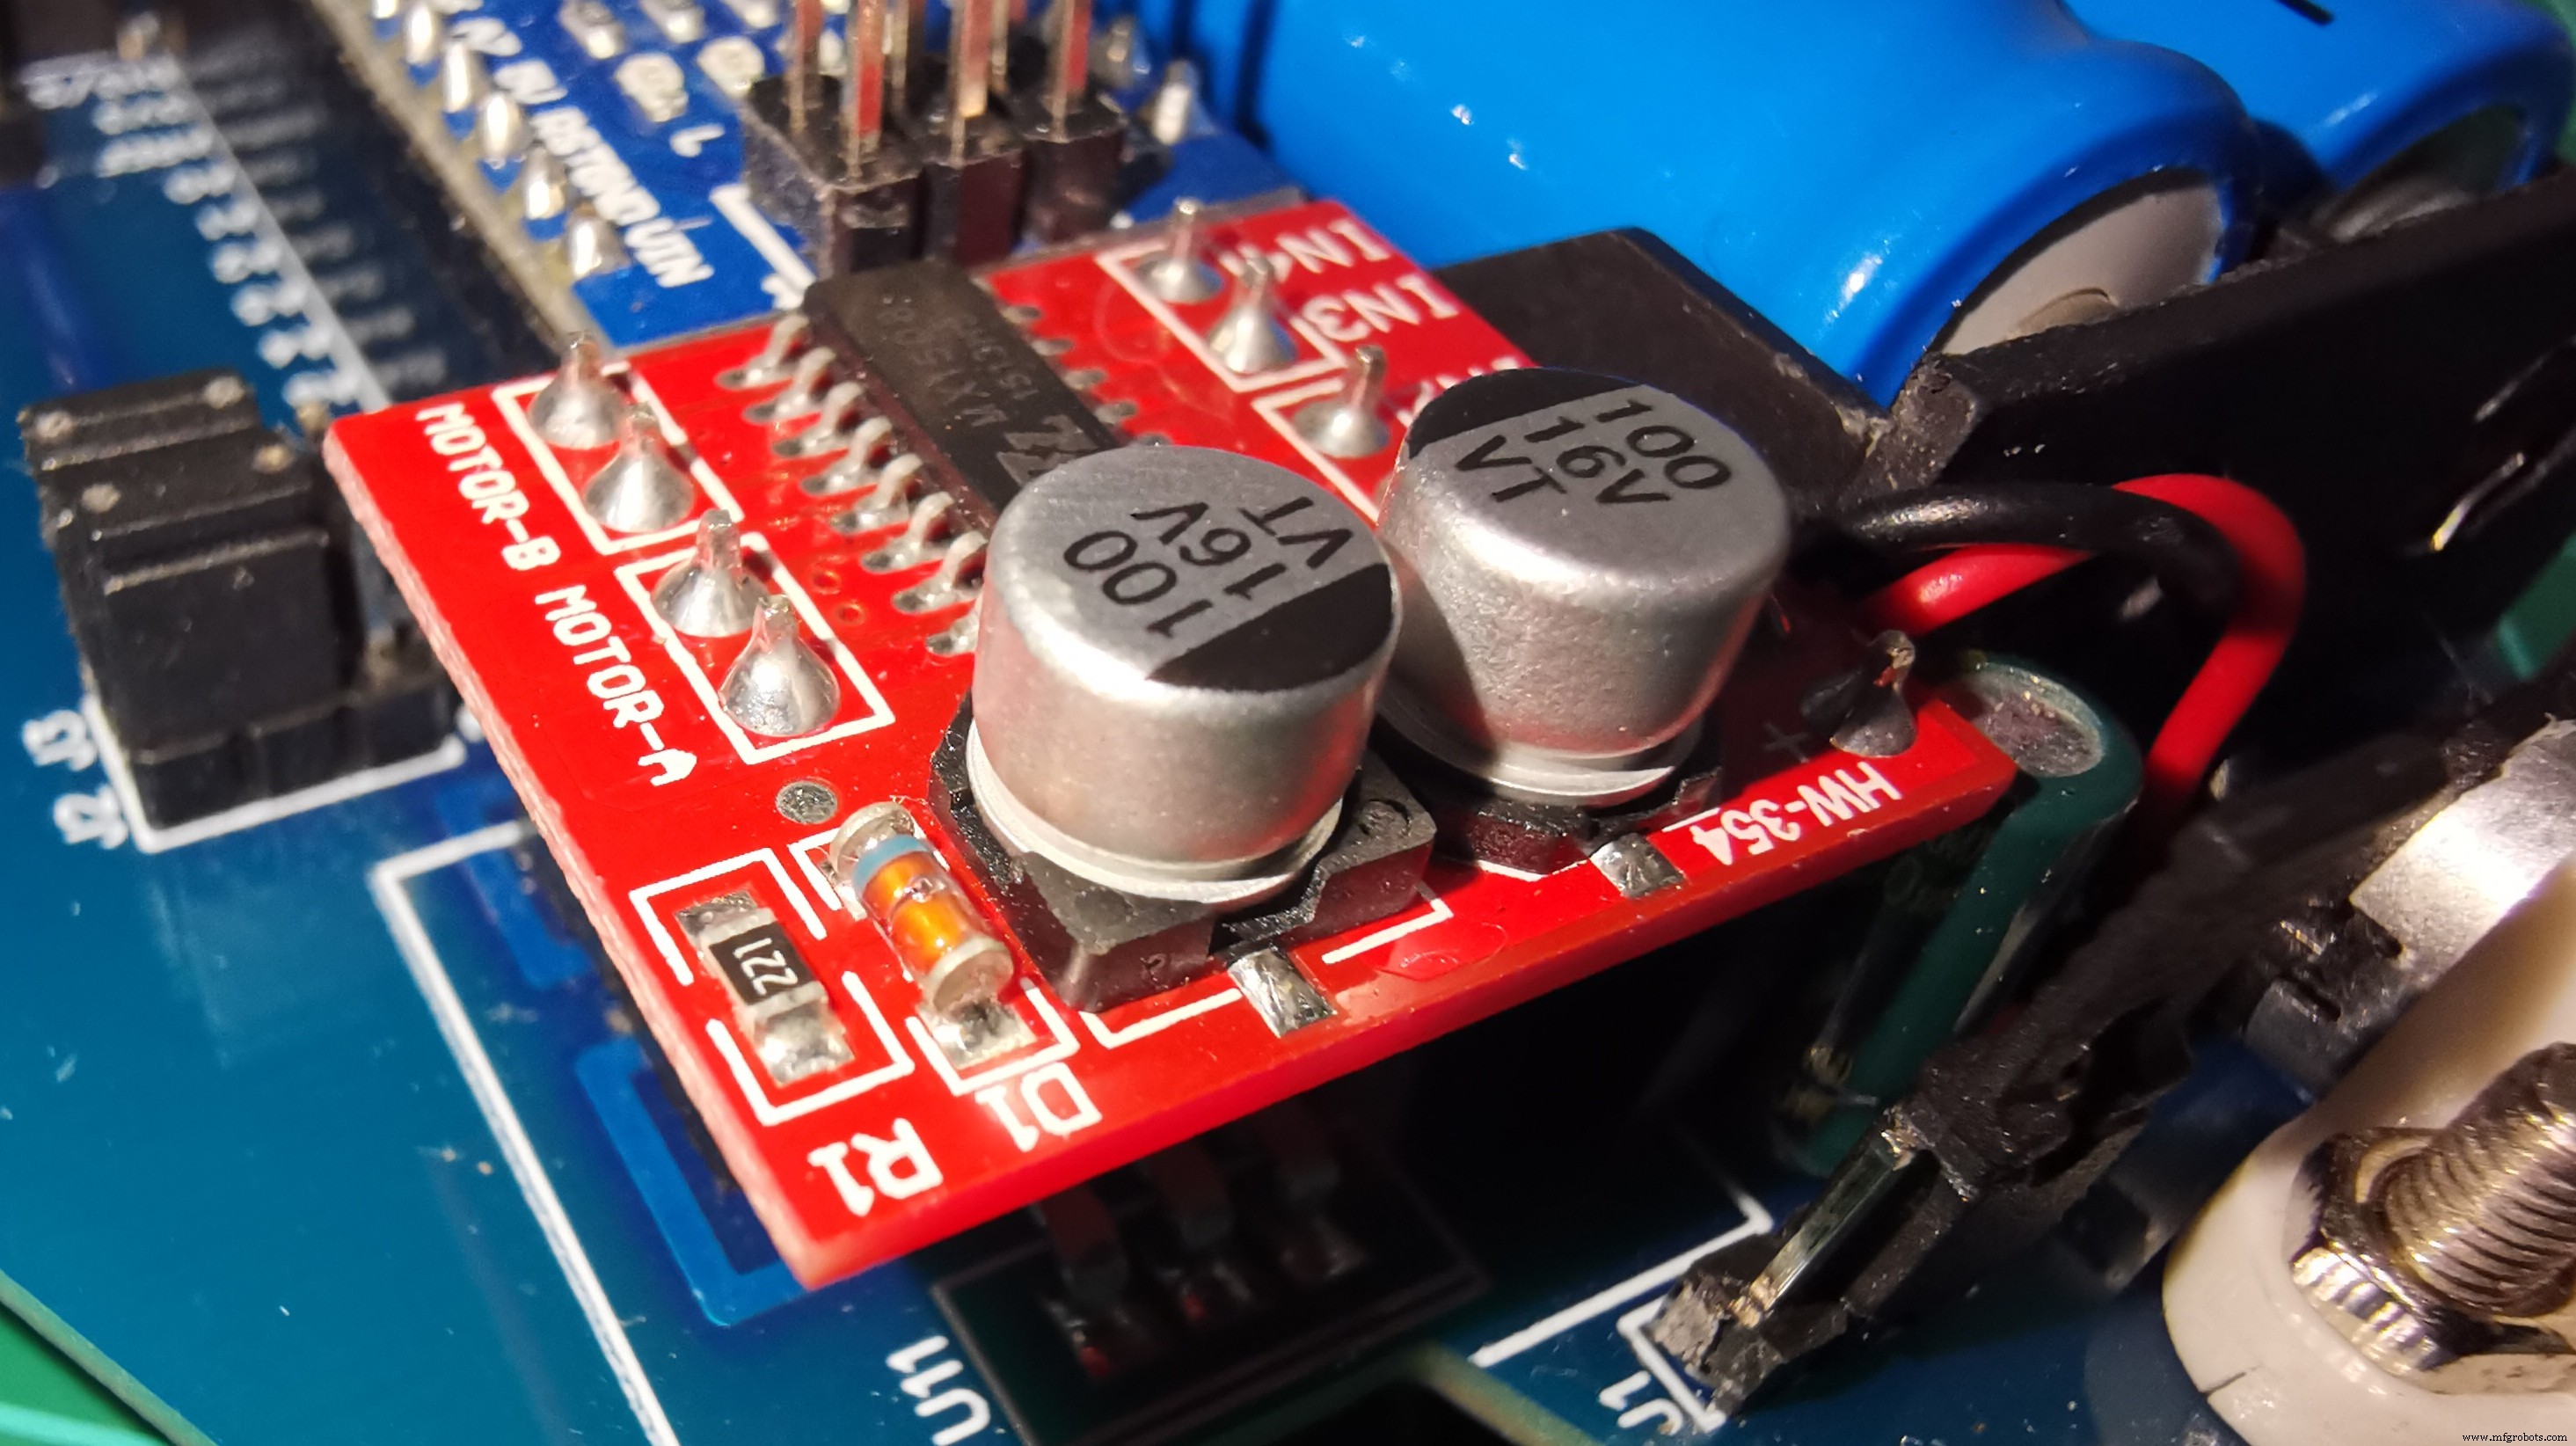
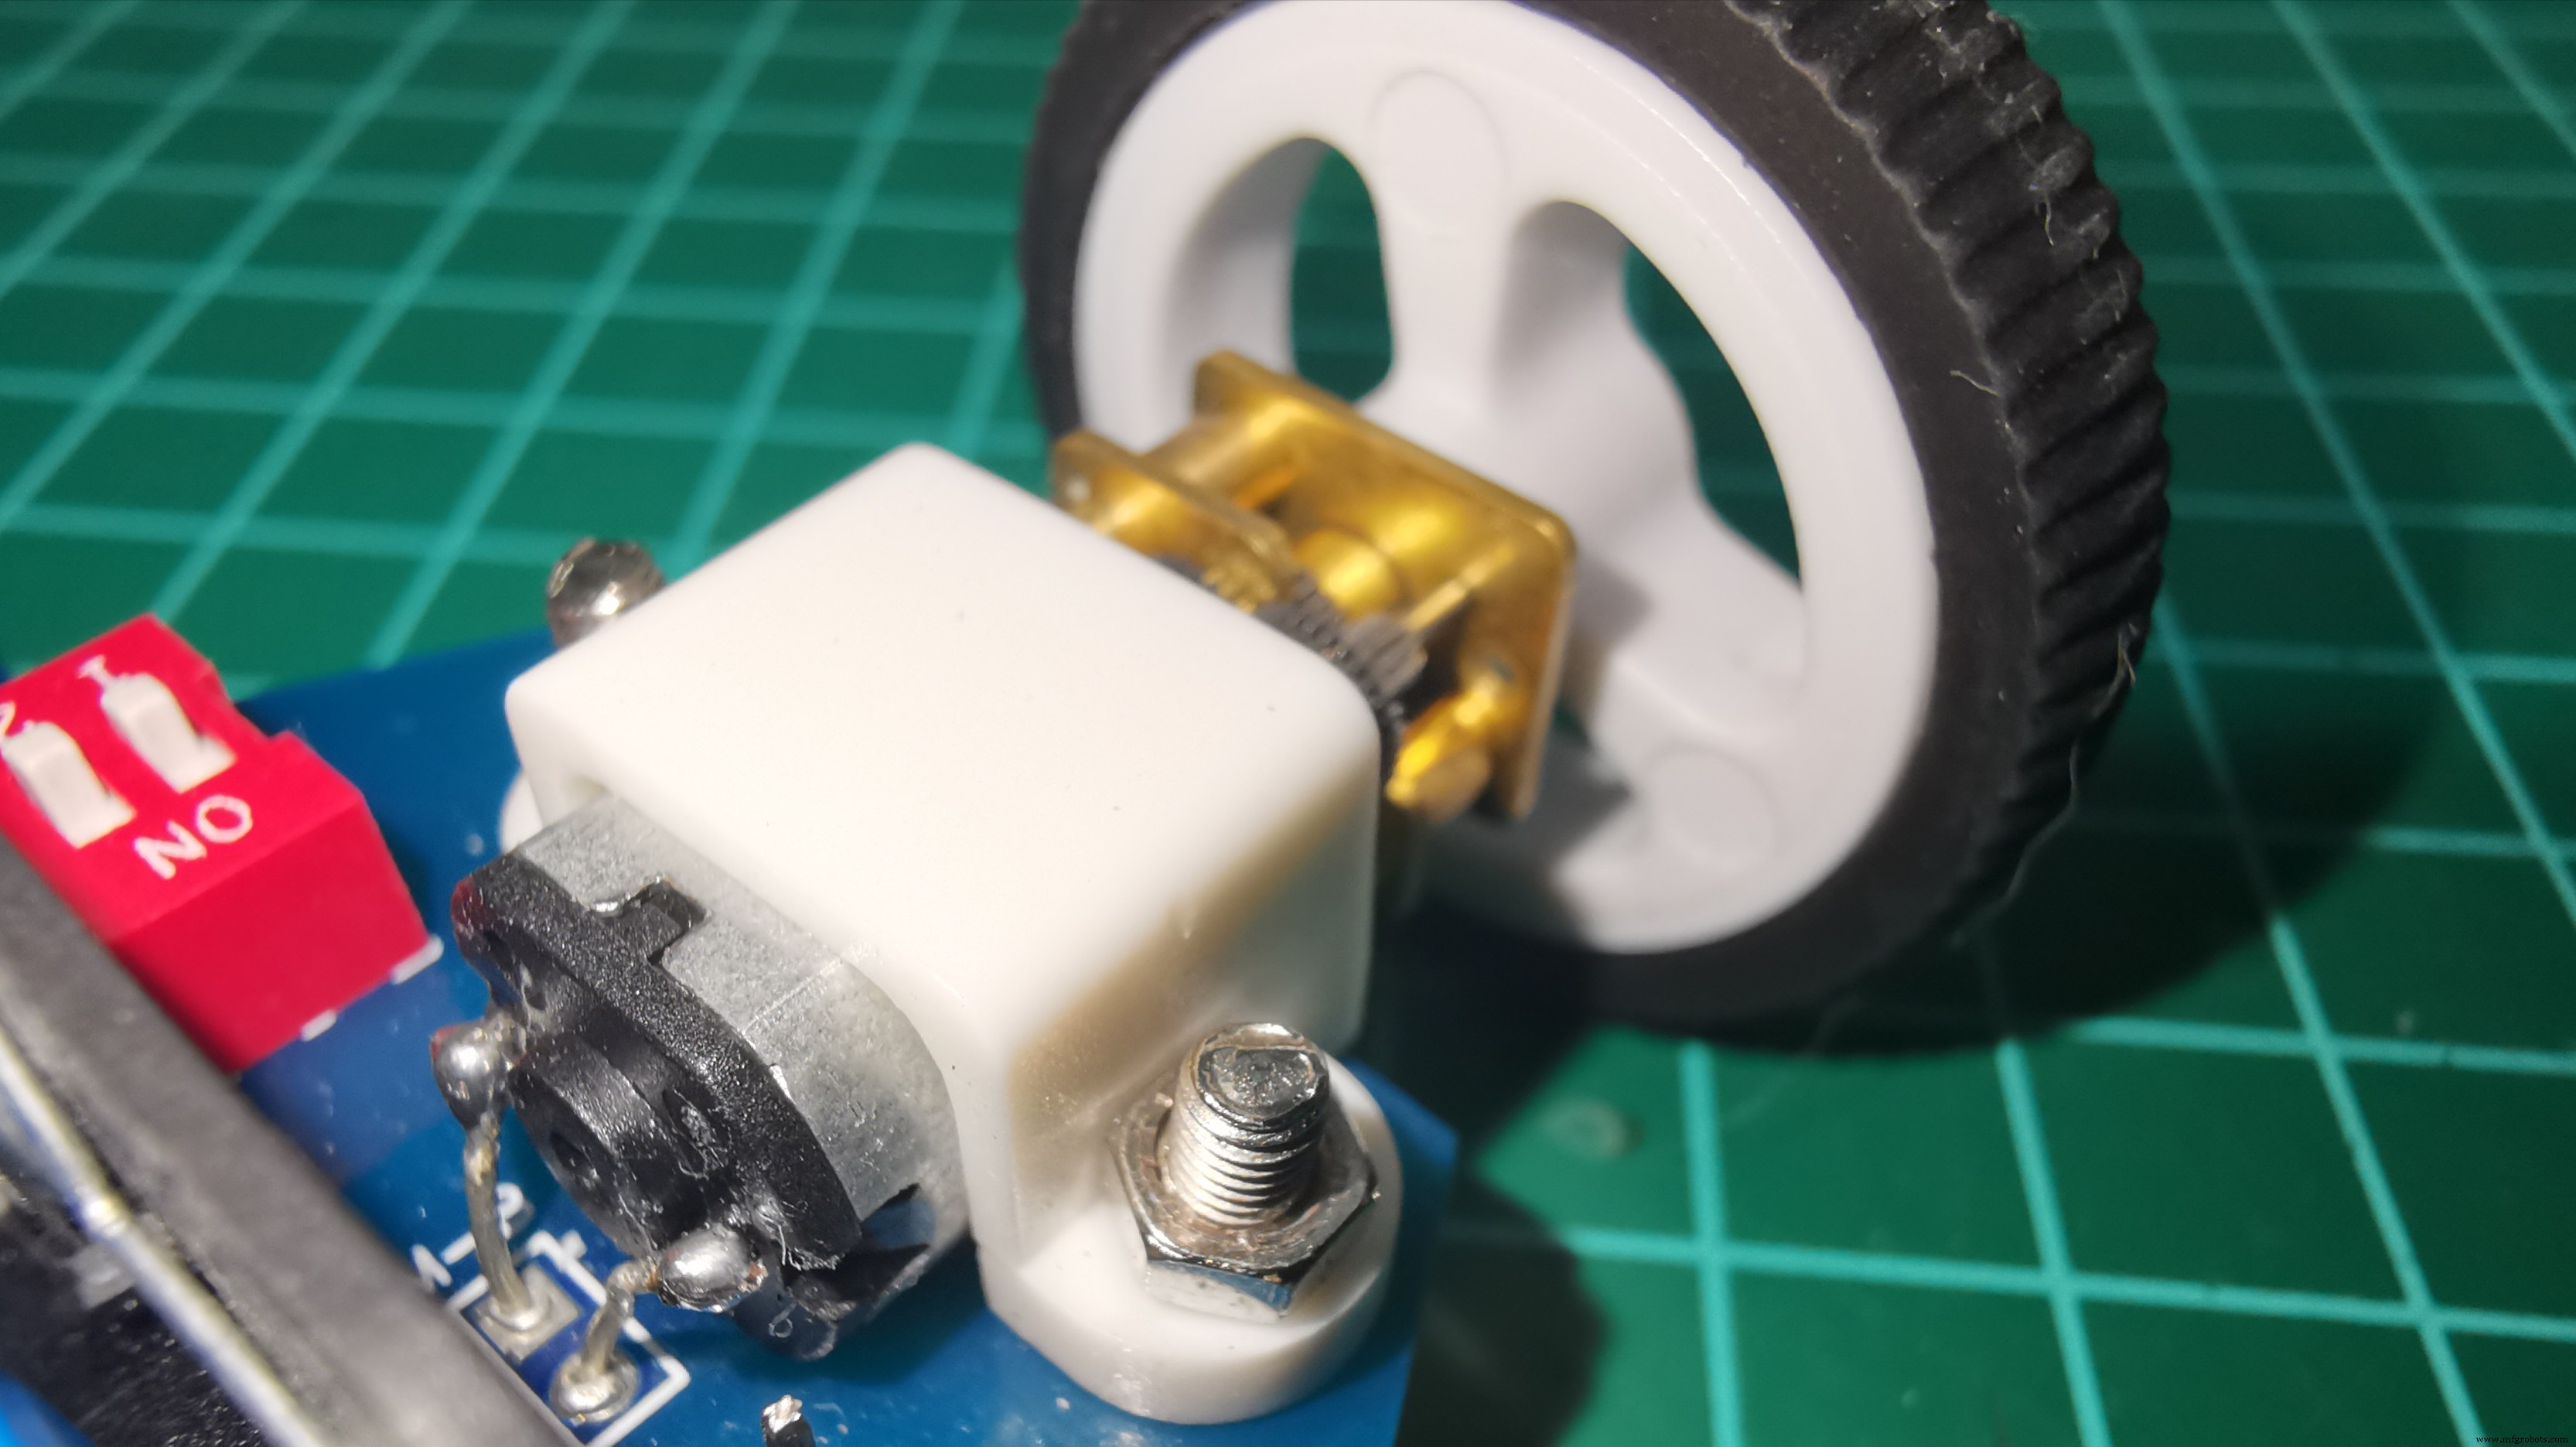
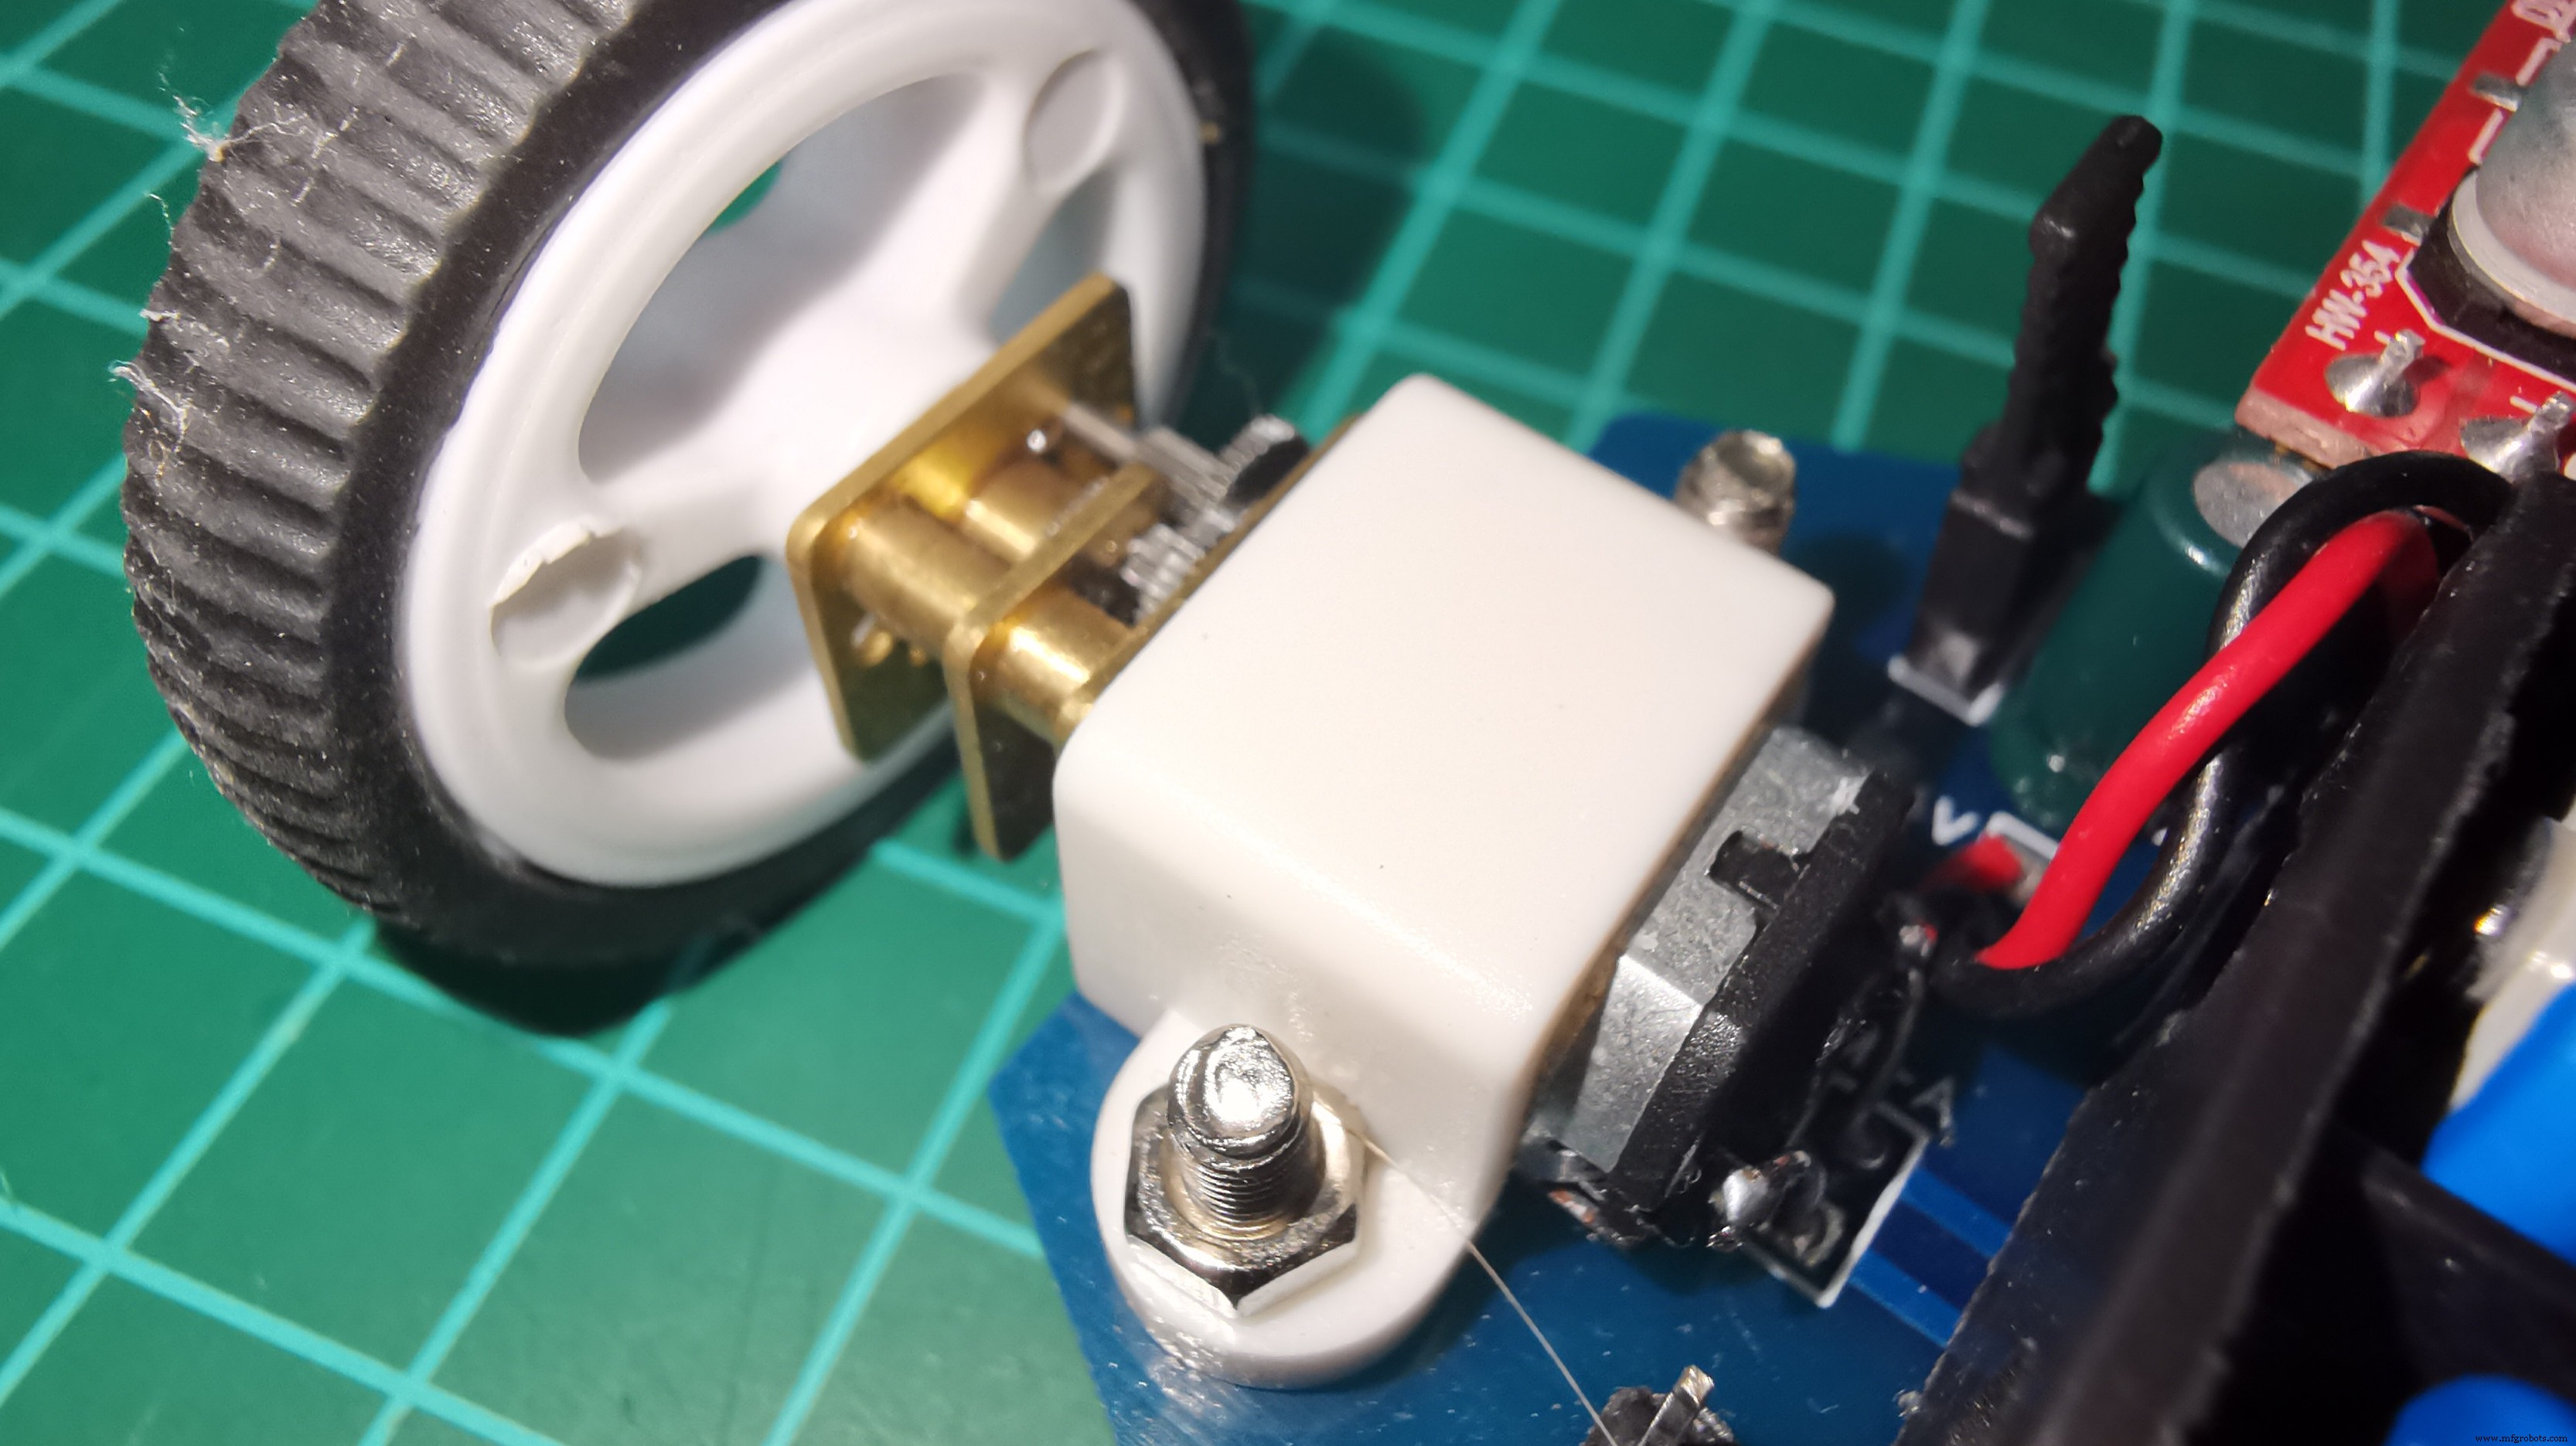
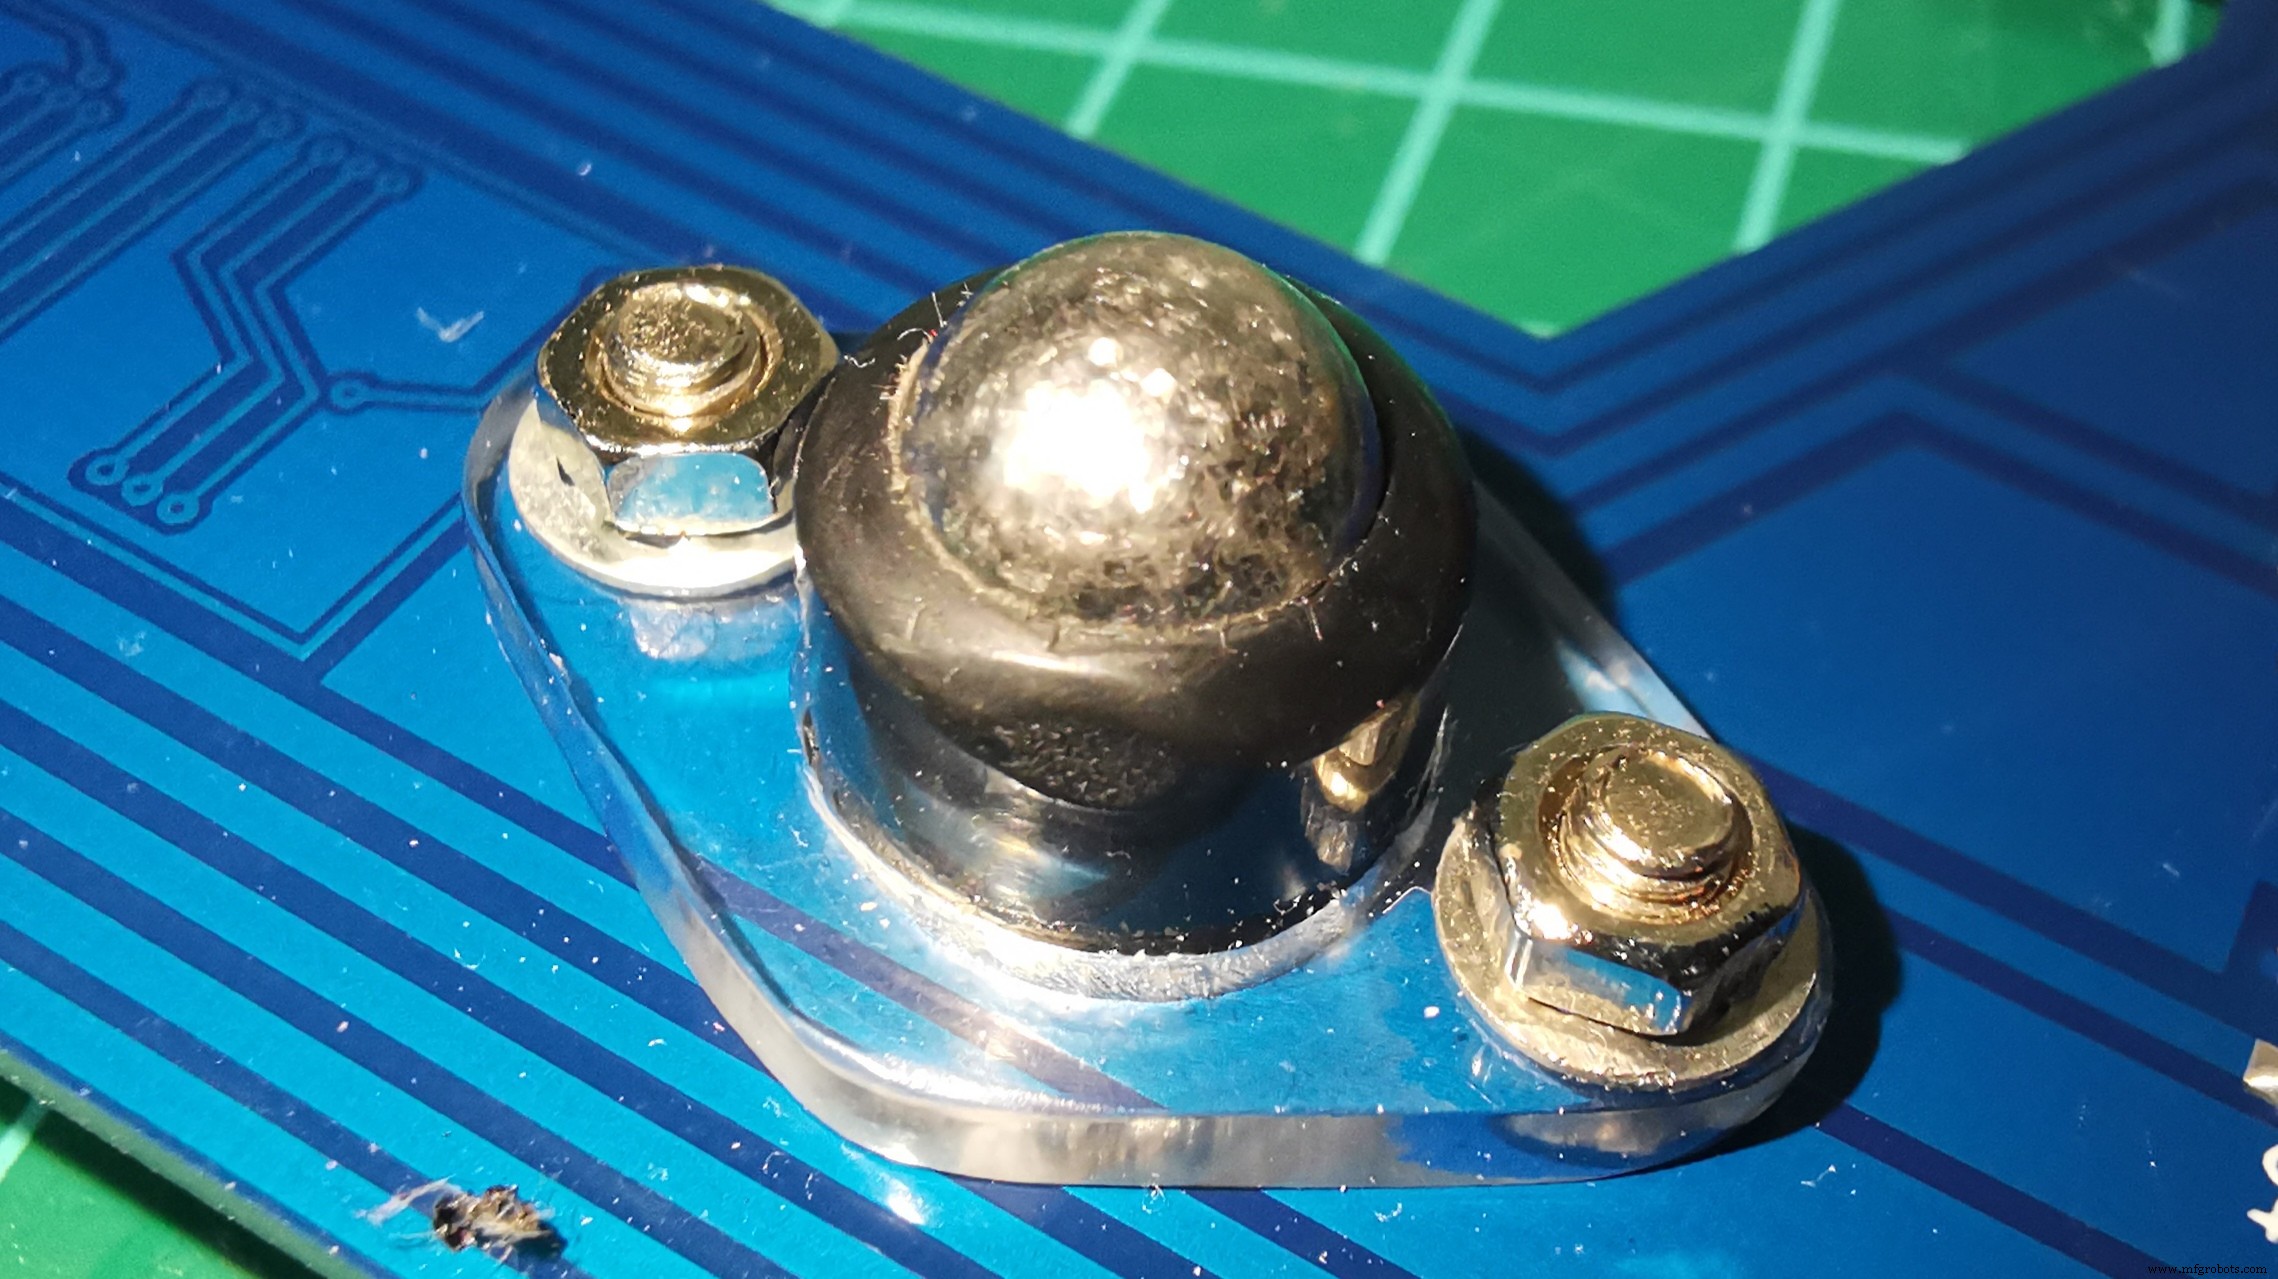
Als extra: simulatie in Webots (nog in ontwikkeling) voor virtuele mechanische en logische tests.
Code
Code voor de Speed Line Follower Robot V4
Schema's
Schema's zijn onderdeel van de PCB-ontwerpbestanden (EasyEDA/JLCPCB).
Productieproces
- Snelheidsmeter: Van Mechanische Meters tot Digitale Displays
- DIY Wall-E Geïnspireerde Raspberry Pi CD-Doos Robot
- Rollende Alarmrobot: Een Slim, Mobiel Wakker-systeem Aangedreven door Raspberry Pi en Google Calendar
- EMAR Mini: Een Compacte, Open-Source Noodhulp Robot
- Bouw een Spraak-gestuurde Computer Vision Robot op Windows 10 IoT Core
- ROS Robot: Terminal-gecontroleerde Navigatie op Raspberry Pi
- Hoogsnelheid Precisie Slitlijnen: Hoe Ze Werken en Waarom Ze Essentieel Zijn
- Sepro Versnelt Spuitgieten met Speed S5-25 en Collaboratieve Seprobot
- Wittmann Battenfeld Lanceert WX153: Geavanceerde Robotlijn voor High-Force Injectiemoulding Automatisering
- FANUC breidt SCARA robotlijn uit: Zes modellen, 3-20 kg payload, 400-1100 mm reach
- Belangrijkste Kenmerken Van Premium Robot Simulatie Software Voor Succesvolle Automatisering