



Geavanceerde Sneeuwruimingsrobot voor Efficiënte Winteronderhoud
Onderdelen en Benodigdheden
| ARDUINO UNO REV3 | × | 1 |
| RELAY BOARD KANAAL | × | 1 |
| MOTOR SHIELD | × | 1 |
| MOTOREN 24VDC 250WATT | × | 1 |
| DRIE LINEAIRE ACTUATOREN | × | 3 |
| BEUGEL VOOR LINEAIRE ACTUATOREN | × | 4 |
| MOTOR DRIVERS | × | 1 |
| DC-DC OMZETTER (VOOR LED-PROJECTOR) | × | 1 |
| PS2 SHIELD | × | 1 |
| ACCU'S 12V 7,2AH | × | 6 |
Over dit Project
Waarom ik een Sneeuwruimingsrobot wilde maken? Omdat ik niet ongevoelig ben voor oplossingen die het leven makkelijker maken, overwoog ik het idee om een oplossing te creëren en voor te stellen die mensen kan helpen de winterkoude en de vermoeidheid van het gebruik van de traditionele handschop om sneeuw van het voetpad te verwijderen. Hiervoor koos ik voor iets leuks en technologisches. Zo besloot ik een Sneeuwruimingsrobot te ontwikkelen, op afstand bestuurd, met sterke mechanica, besturingselektronica en krachtige elektromotoren. Het resultaat is een miniatuurversie van een echte sneeuwruimer met rupsbanden, gemotoriseerd mes (dat kan worden getild en bewogen) en een lichtprojector op de top om de weg in het donker te verlicht. De robot kan op afstand worden bestuurd met de PlayStation-controller.
In de volgende video zie je de sneeuwruimingsrobot in actie. Iemand zei dat het eruitziet alsof de sneeuwruimer aanloop moet nemen om de sneeuw te ruimen, DAT IS NIET HET GEVAL. Ik heb de video gemaakt om te laten zien hoe de sneeuw wordt verwijderd.
Hoe het Gemaakt Is
De robot bestaat uit een frame dat een gemotoriseerd mes (dat getild en bewogen kan worden) en het aandrijfsysteem ondersteunt, samengesteld uit elektromotoren, wielen en rupsbanden. Het chassis is gerealiseerd met rechthoekige ijzeren profielen die samengeweest zijn. De afmetingen van de robot zijn 600×375×240 mm, exclusief het mes, en het gewicht is ongeveer 30 kg.


Het elektrische en elektronische deel van de sneeuwruimer is gebaseerd op Arduino Uno, met drie shields en interfaceert met:
- MOTOR DRIVER
- RELAY BOARD KANAAL
- DC/DC-converter step-up
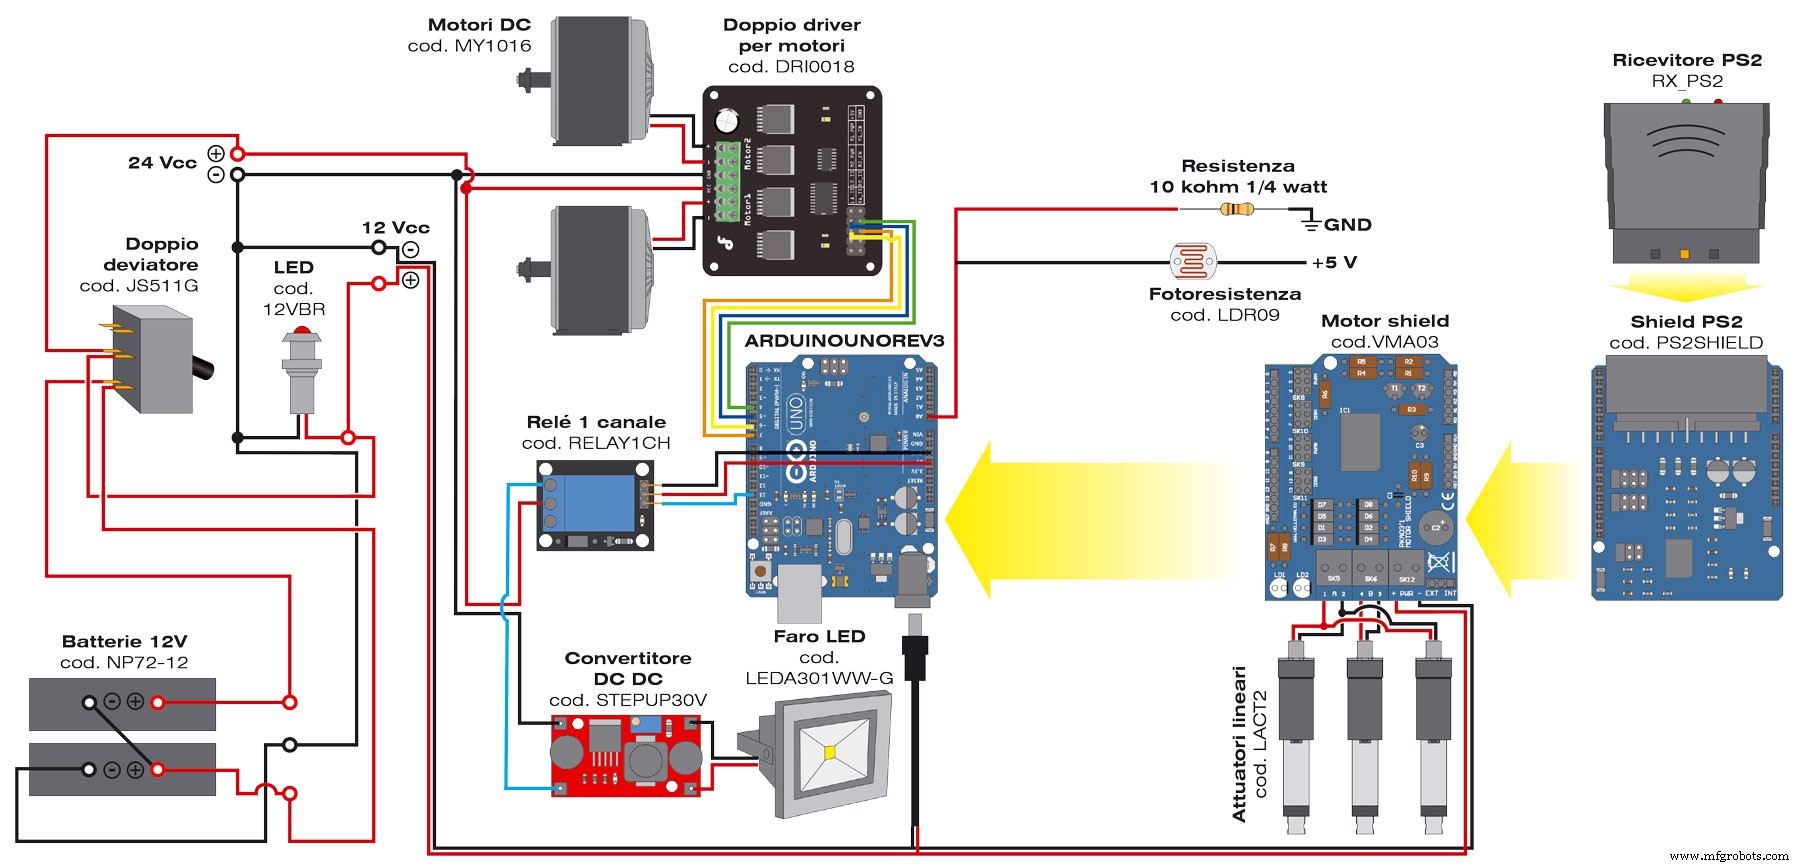
De shields die op de Arduino gemonteerd zijn: de motor shield om de drie lineaire motoren te besturen die de beweging van het mes regelen, en de PS2SHIELD, die interfacing met de PlayStation 2 (PS2) mogelijk maakt; de laatste vereist de RX-PS2, een 2,4 GHz radio-ontvanger voor het zenden/ontvangen van specifieke commando's van de voornoemde console. Het bedradingsschema van de robot is te vinden op deze pagina's; de voeding bestaat uit een reeks van twee lood-gelaccu's van 7,2 Ah: we nemen de 12 V van de middenpuntaansluiting van de twee, terwijl we tussen de negatieve en de positieve pool van de serie 24 volt nemen. Een schakelaar (125V, 2×15 ampere) bedient de twee voedingslijnen. Met 12 volt voeden we de Arduino, die de shields via zijn pin-strip voedt; een LED (intern de limiterende weerstand bevattend) geeft aan wanneer de Arduino draait.
De 12 volt direct van de accustapel voedt ook het voedinggedeelte van de motor shield. Omdat de opname van de drie lineaire actuatoren (code LACT2) hoog is, is het niet raadzaam om de 12 V van de Arduino te nemen: men kiest voor de externe voeding die aan de juiste PWR-klem wordt geleverd. Om de externe voeding te gebruiken, moet de jumper (op de shield) bij de klem, tussen de centrale en de EXT, worden verplaatst. Het beheer van de shield vereist een speciale bibliotheek voor Arduino, meegeleverd met het component. Elke lineaire actuator bestaat uit een 12 Vdc-tandwielmotor die een spindel gebruikt om een as heen en weer te bewegen over de lengte (maximale uitschuiving 5 cm).
De actuator heeft een dynamische belasting van 50 kg en een maximale snelheid van 1,3 cm/s. Hij kan tot ongeveer 250 kg ondersteunen, wanneer niet in beweging, en de koppel garandeert het handhaven van de aspositie zelfs bij afwezigheid van stroom. Twee eindschakelaars zorgen ervoor dat de motor stopt bij bereiken van de maximale uitrekking en inkorting, terwijl de diodes de omkeerende richting na bereik van het limietpunt toestaan. De actuator is van metaal en is afgedicht om hem te beschermen tegen stof en water (IP63-klasse).
Laten we nu kijken naar de 24-volt voedingslijn, die het voedingsgedeelte van de sneeuwruimer voedt, namelijk de tractie en de projector (optioneel) secties: de eerste is gebaseerd op de motor driver, die met vier draden aan evenzoveel Arduino-digitale lijnen verbonden moet worden. De motor driver is een dubbele brug-stroomdriver die twee borstelmotoren continu kan aansturen met een spanning van max 35 VDC en een stroom van 15 A (elk).
Door te interfacen met Arduino en slechts vier digitale I/O te gebruiken (2 PWM), kun je de draairichting en snelheid van de motoren kiezen. Het circuit heeft vier besturingspinnen, vier LEDs die de draairichting van de motoren aanwijzen, twee pinnen voor de bordvoeding (5 Vdc) en twee aluminium koelplaten aan de achterkant van de printplaat, nodig om de warmte af te voeren die bij vol vermogen ontstaat.
Voor het beheer van de driver door Arduino, levert de fabrikant een speciale bibliotheek. De uitgangsklemmenblokken stellen je in staat de twee motoren aan te sluiten, zoals aangegeven door het schema (keer de polariteit niet om, anders draaien de banden achteruit!) met kabels met een doorsnede van minstens 1,5 mm². Bij de besturingsingangen moet de correspondentie tussen Arduino en de controller-connector met pitch 2,54 gerespecteerd worden; correspondentie die nodig is bij gebruik van de door de fabrikant geleverde bibliotheek en onze firmware: als je ze wijzigt, moet je de verbindingen herzien.
Onthoud dat DIR de logische niveaus zijn om de motorrotatierichting in te stellen en PWM de PWM-signalen zijn om de stroomdrivers te besturen. Om de controller-connectorcontacten te identificeren, is het voldoende om te verwijzen naar het silkscreen zichtbaar naast het component op de printkant van de printplaat. Naast de motorcontroller zal de 24 volt de sectie van de LED-projector voeden, die je kunt monteren of niet; als gemonteerd, respecteer de aangegeven bedrading en onthoud om de positieve 24 V van de relaiskaart (code RELAY1CH) te nemen. De laatste bevat een relais en de respectieve sturingstransistor die door Arduino via de digitale I/O 13 wordt bestuurd; Arduino voedt de kaart ook, via de +5V en massa (GND).

Een relais stelt het in- en uitschakelen van de projector in, door actie op het bijbehorende circuit. De projector is ontworpen om te werken op 220 Vac, maar aangezien deze spanning niet op de robot beschikbaar is, om een omvormer te vermijden, hebben we de projector gewijzigd door hem open te maken, de AC/DC-te verwijderen en de twee draden van de power-LED direct naar de uitgang van de DC/DC-omzetter (code STEPUP30V) te brengen; de laatste is een schakelende omzetter met instelbare uitgangsspanning, die afgesteld moet worden om de LED een stroom te geven zodat hij werkt op ongeveer 10 watt. Meestal wordt dit bereikt bij ongeveer 30 volt. Onthoud echter dat het vermogen het product is van V×I (stroom maal spanning, in watt verkregen als V in volt en I in ampere), dus bij 30 V zou de stroomverbruik net onder de 340 mA moeten zijn. Hoewel de LED-groep intern beschermd is tegen overstroom, heeft de STEPUP30V een beperking van de uitgangsstroom tot 2A, dus het kan nuttig zijn om hem te vervangen door een DC/DC met uitgangsstroombreking.
Het ontvangen van data van de afstandsbediening wordt gedaan door de PS2SHIELD, voor welke de fabrikant de specifieke bibliotheek beschikbaar stelt. De shield voert de ontvangst en decodering van het commando uit; het radiodeel wordt achtergelaten aan de RX_PS2, die in de bijbehorende connector wordt gestoken. Het laatste om te vermelden is de fotoweerstand, gebruikt door Arduino om de omgevingsverlichting te detecteren en de kaart RELAY1CH te besturen, zodat de LED-projector wordt ingeschakeld; het component wordt gevoed via de spanningsdeler door een weerstand van 10 kOhm (1/4 W) en wordt gelezen van de analoge ingang A0 van de Arduino. De 5 volt worden afgenomen van de Arduino 5V. Deze lichtsensor doet een eenvoudig ding: bij goede verlichtingsomstandigheden is de weerstand van de fotoweerstand laag en de spanning die door de ADC van de Arduino-microcontroller wordt gelezen is laag en activeert de relaiskaart niet; duisternis verhoogt de weerstand sterk en de ADC leest een spanning dicht bij 5 volt, wat de projector doet inschakelen.
Bouwinstructies
SNELLE GIDS
Gedetailleerde bouwinstructies zijn beschikbaar in de projectdocumentatie.
Code
Sketch (Arduino)
De complete Arduino-sketch is beschikbaar via: Download link
Schema's
Productieproces
- Bouw een Slimme Robot met de Bridge Shield – Raspberry Pi & Arduino Integratie
- DIY Wall-E Geïnspireerde Raspberry Pi CD-Doos Robot
- Rollende Alarmrobot: Een Slim, Mobiel Wakker-systeem Aangedreven door Raspberry Pi en Google Calendar
- Bouw een gemotoriseerde Minecraft Creeper-robot met Arduino
- Archimedes: De Emotie-Detecterende AI Robot Uil
- Bouw een Spraak-gestuurde Computer Vision Robot op Windows 10 IoT Core
- ROS Robot: Terminal-gecontroleerde Navigatie op Raspberry Pi
- Simple Pi Robot – Bouw een 2-WD Autonome Rover met Raspberry Pi
- Geavanceerde BLDC-motoren & automatiseringsoplossingen
- Drankrobots begrijpen: technologie, automatisering en rol in drankenindustrie
- Grondslagen en vooruitgang in AC-motortechnologie