



Servoradar: Arduino-gebaseerd Ultrasonisch Radarsysteem
Onderdelen en benodigdheden
 |
|
× | 1 | |||
 |
|
× | 1 | |||
 |
|
× | 1 | |||
 |
|
× | 1 | |||
 |
|
× | 1 |
Over dit project
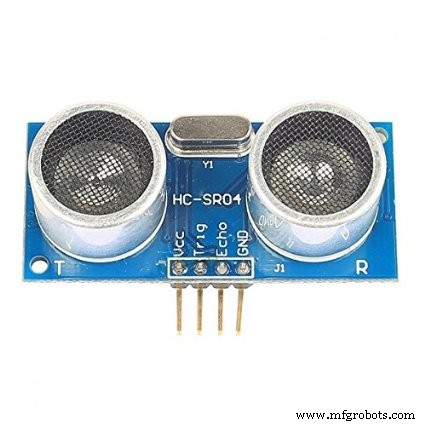
Zoals we weten voor het detecteren van satellieten, hemelobjecten, asteroïden signalen, etc. uit de ruimte, hebben we een radar nodig voor veel doeleinden. NASA gebruikt veel radars voor onze militaire doeleinden en ruimtedoeleinden. Mijn project is eigenlijk een radar die 'object gedetecteerd' weergeeft op de seriële monitor wanneer een object op 10cm van de radar is. Dit werkt met het fundamenteel van ultrasoongolven die in sonische bursts reizen, dus we hebben een ultrasonische sensor nodig.
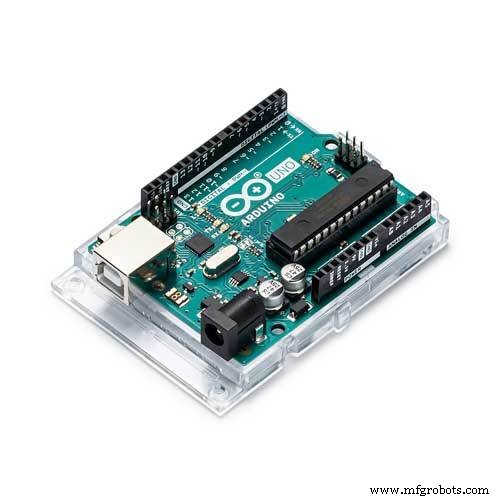
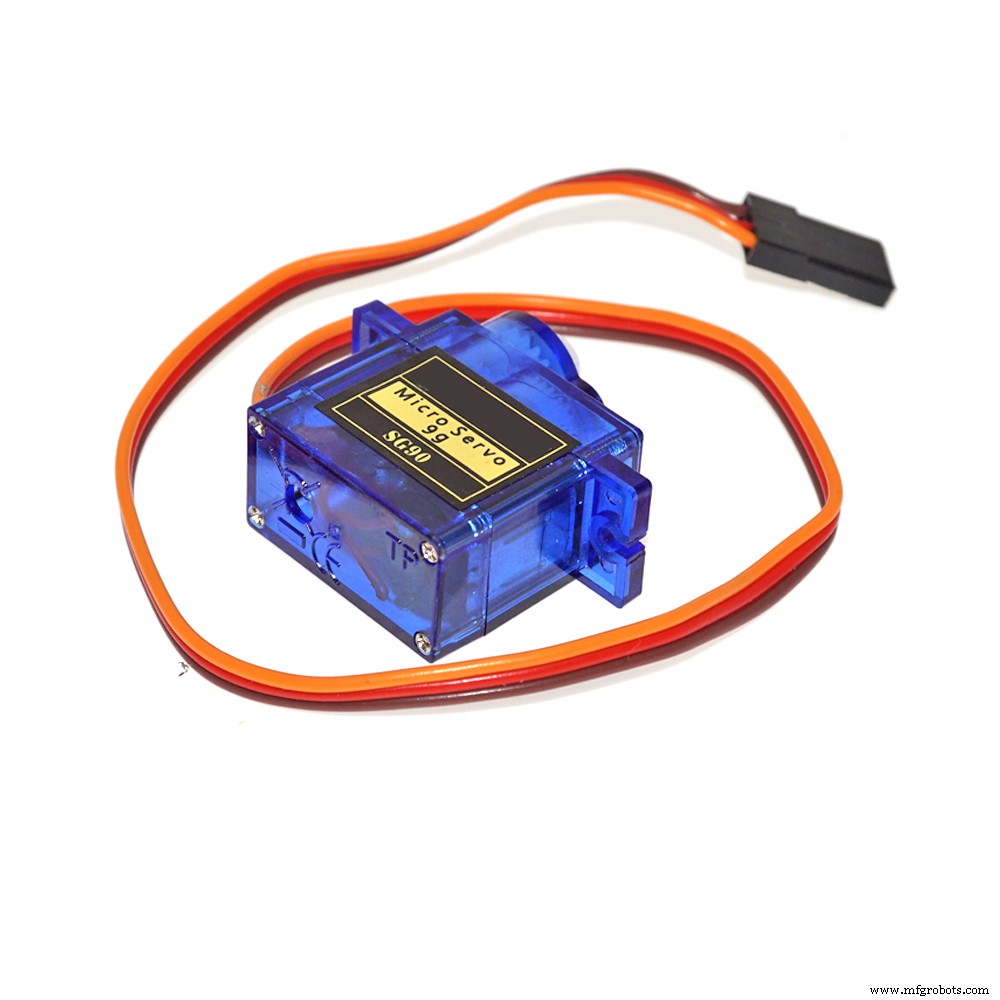
Vervolgens voor de programmering en voor de uitvoering van de code om het te laten werken, hebben we Arduino nodig (elk bord maar probeer UNO te gebruiken); naar mijn mening denk ik dat arduino perfect is voor het project omdat het een geweldig type dataopslag en weergave heeft. Terwijl we het woord display horen, zullen we ook de seriële monitor moeten gebruiken. Nu om de sensor te laten draaien om zijn golven te verspreiden en terug te verzamelen om de afstand te berekenen, hebben we servo nodig. Nu voor de communicatie tussen de hardware hebben we Draaddraadjes en breadboard nodig.
Nu laten we zien hoe het werkt: de ultrasonische sensor stuurt golven en creëert een ultrasonische burst van 8 cycli per minuut en ontvangt het dan terug via de pinnen, daarna geeft het de data aan het bord wat de afstand berekent en uploadt het op de seriële monitor. De servo blijft draaien van 0 graden tot 180 graden en de arduino blijft de hoek berekenen die het bewogen heeft en uploadt het op de seriële monitor. Wanneer de ultrasonische sensor detecteert dat de afstand minder dan 10 cm is, weet de arduino dat er een object is en print "object gedetecteerd" op de seriële monitor.
Met dit fundamenteel werkt mijn arduino servoradar.
Als je mijn radar leuk vindt, respecteer dan mijn project en als de radar niet goed werkt of er een fout is die je denkt, zeg het me dan in de reacties en ik zal de fout oplossen.
Code
- servoradar code
servoradar codeArduino
het diagram kan een beetje afwijken van de code dus probeer de code te volgen#include <Servo.h>
Servo myservo;
int Ang = 0;
long duration;
int distance;
const int trigpin = 8;
const int echopin = 11;
void setup() {
Serial.begin(9600);
myservo.attach(3);
pinMode(trigpin, OUTPUT);
pinMode(echopin, INPUT);
}
void loop() {
for (Ang = 0; Ang <= 180; Ang += 1) {
myservo.write(Ang);
delay(15);
}
for (Ang = 180; Ang >= 0; Ang -= 1) {
myservo.write(Ang);
delay(200);
digitalWrite(trigpin, LOW);
delayMicroseconds(2);
digitalWrite(trigpin, HIGH);
delayMicroseconds(15);
digitalWrite(trigpin, LOW);
duration = pulseIn(echopin, HIGH);
distance = duration * 0.034 / 2;
Serial.println("Afstand");
Serial.println(distance);
Serial.println("Hoek");
Serial.println(Ang);
if (distance <= 10) Serial.println("object gedetecteerd");
}
}
Schema's
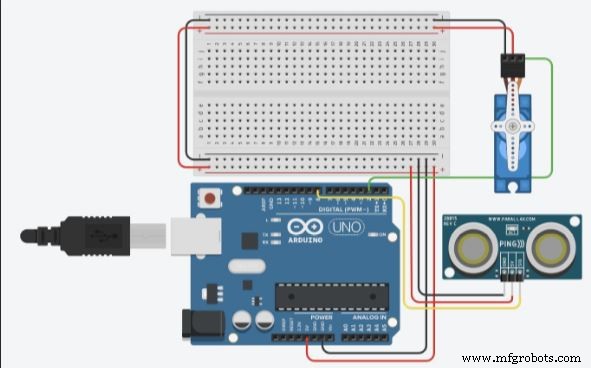
verbind de volgendeSensor Arduino
VCC - 5V
trigpin - 8
echopin - 11
gnd - gnd
servo Arduino
positieve pin - 5V
negatieve pin - gnd
pin - 3
volg de bovenstaande
Productieproces
- Professionele CNC-freesoplossingen voor precisie-onderdelen
- Vind de ideale VMC 5-as machine voor uw productiebehoeften
- Elektrische pijpbuiger - Precieze EMT & Stijve buisleiding flexibiliteit
- De essentiële rol van elektrische waterpompen in betrouwbare watervoorziening
- Naar Boven Automatisering: Waarom Hyperautomatisering Bedrijfsefficiëntie Drijft
- Wanneer een dokheller te vervangen: Belangrijke signalen & redenen
- Hoe simulatie innovatie en efficiëntie in productontwerp drijft
- Gantries Begrijpen: Typen, Toepassingen En Verhuizingstips
- Bescherm uw buitenaapparatuur: is het tijd uw stormremmen te vervangen?
- Essentieel Trommelremonderhoud: Houd Uw Machines Veilig en Betrouwbaar
- Voorspellend Onderhoud Ontgrendelen: De Toekomst Van Productiebetrouwbaarheid