



Job Shops Automatiseren: Productiviteit Verhogen & Kosten Verlagen
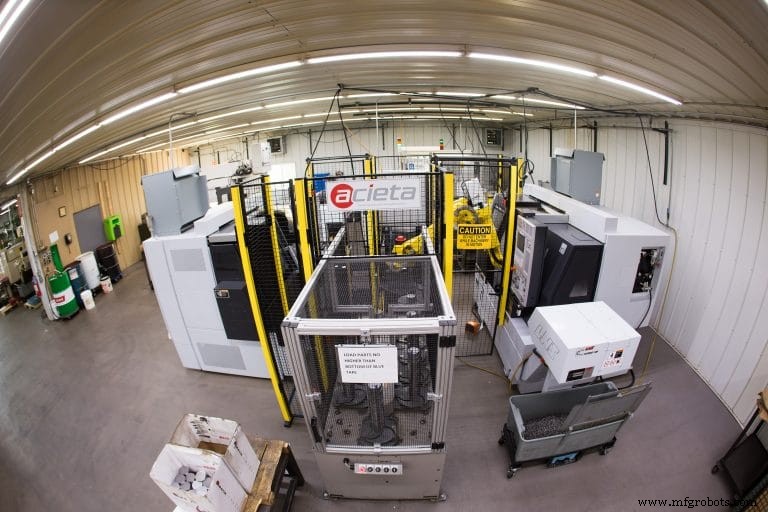
Een enkele operator kan soms meerdere robots tenderen, elk van welke meerdere machines tendert — het tel allemaal op!
Als "automatisering" het constante drone is dat je hoort van praktisch iedereen in metalworking deze dagen, kunnen job shop eigenaren de enigen zijn die "Nee!" roepen. Of tenminste "Wacht!" Hoe, vragen ze, kun je kosteneffectief low-volume, high-mix onderdelen automatiseren? Toch is het niet alleen haalbaar maar waarschijnlijk noodzakelijk.
Zoals Steve Alexander, vicepresident operaties bij Acieta LLC, een automatiseringsintegrator met locaties in Waukesha, Wis., en Council Bluffs, Iowa, het formuleerde, "De VS leidt de wereld in productie, maar heeft ook een van de hoogste productie-uurloonkosten. Job shops concurreren niet alleen met andere lokale winkels voor zakelijk, ze concurreren ook met andere landen. Automatisering kan hun kosten verlagen zodat ze beter kunnen concurreren."
Hij voegde toe dat de vraag naar productiecapaciteit de beschikbare arbeidsvoorraad overstijgt en "job shops het moeilijk kunnen vinden om te concurreren met grotere, meer gevestigde machineshops" om steeds duurdere talent. Maar een robot kan meerdere machines tenderen en, in sommige gevallen, kan een enkele operator meerdere robots tenderen, elk van welke meerdere machines tendert.
"Dat vrijmaakt operators om secundaire operaties uit te voeren, zoals ontgraten van onderdelen, assembleren of meer tijd besteden aan kwaliteitscontroles," zei Alexander. Om slechts twee voorbeelden te noemen, gebruikt Central United in Newburg, Wis., een enkele FANUC M-20iB robot om twee draaibanken te tenderen. Een andere Acieta-klant in New Berlin, Wis., gebruikt een enkele FANUC R-2000iB robot om vier machines te tenderen. "In beide gevallen is er slechts een enkele operator verantwoordelijk voor het laden van rauwe onderdelen op de transporter of wachtstation voor de robot om te grijpen."
Alexander voegde nog een overtuigende reden om te automatiseren toe: ergonomie. "Werkplekblessures zijn een zorg voor elke winkelgrootte. Iets zo simpeels als een onderdeel in een draaibankspan laden kan snel uitgroeien tot een repetitieve stressblessure voor een operator wanneer dat proces honderden keer per dag herhaald wordt. Tussen verloren tijd en claims, kosten deze blessures bedrijven miljarden dollars per jaar. Goed geïntegreerde robots kunnen een repetitief proces van de operator verwijderen, dus de wellness van werknemers verbeteren."
Opties & Integrators
Zover zo goed. Maar zoals John Lucier, automatiseringsmanager voor Methods Machine Tools Inc., Sudbury, Mass., uitlegde, kan het simpele doel van "meer onderdelen efficiënter maken" tot heel verschillende benaderingen leiden afhankelijk van het type werk dat geproduceerd wordt en de volumes betrokken.
Laten we zeggen dat een medium-volume job shop een paar keer per week moet changeovern. "Met goede planning kan een cel gechangeoverd worden op de bemande shift, wat toestaat voor een mooi bedrag onbemande productie op de volgende shift." En binnen deze context, zou de vereiste snelheid van de robot grotendeels afhangen van de bewerkingscyclus tijd van de geproduceerde onderdelen. Hoe korter de cyclus tijd, hoe sneller de robot moet zijn en hoe minder waarschijnlijk één robot meerdere machines kan ondersteunen.
Maar winkels met nog lagere volumes — zelfs lotgroottes van één — kunnen ook goede kandidaten zijn voor automatisering, legde Lucier uit. Behoudens dat "de belangrijkste overweging is changeover-tijd verminderen, of zelfs volledig opsteltijd elimineren. Mensen vangen op cyclus tijd en laad/los-tijd, maar als je volumes zo laag zijn dat de helft van je tijd besteed wordt aan changeovern, dan kan het aanpakken van de changeover-tijd, zelfs ten koste van cyclus tijd, zinvol zijn."
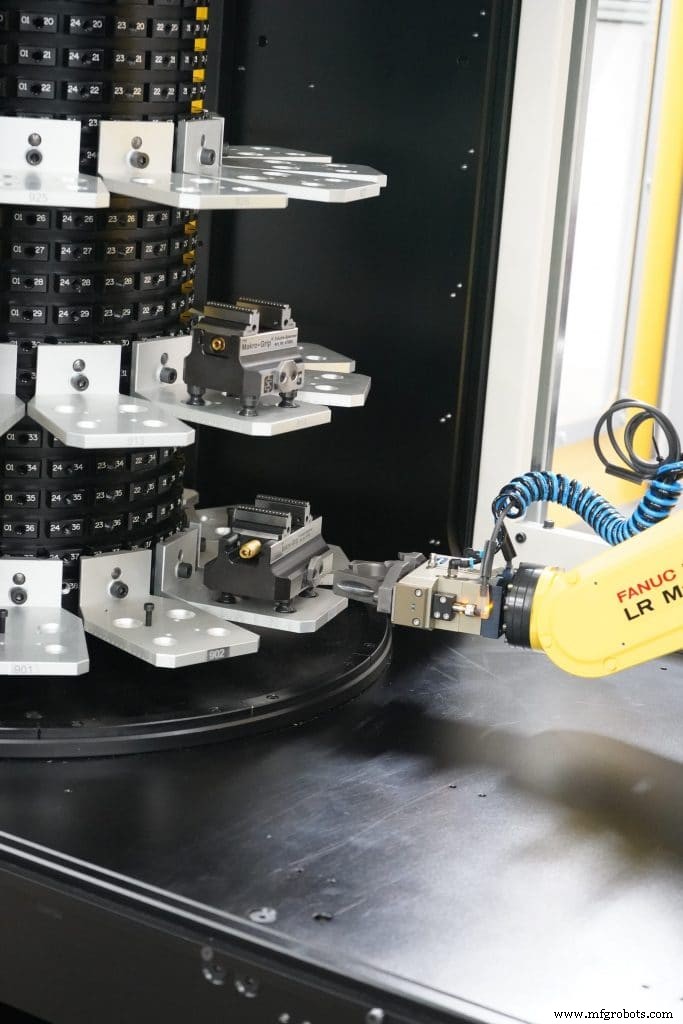
Eén manier om opsteltijd te "elimineren" is om het te automatiseren, en vandaag de dag kunnen robots geprogrammeerd worden om zowel hun eigen end-of-arm tooling als de werkspanning in de machine te veranderen. Een andere benadering is om gemeenschappelijke paletten van een carrousel (of een ander type stapelaar) te laden ongeacht het geproduceerde onderdeel. Dit elimineert de noodzaak om robot-tooling te veranderen of verschillende laad/los-bewegingen te programmeren voor verschillende onderdelen.
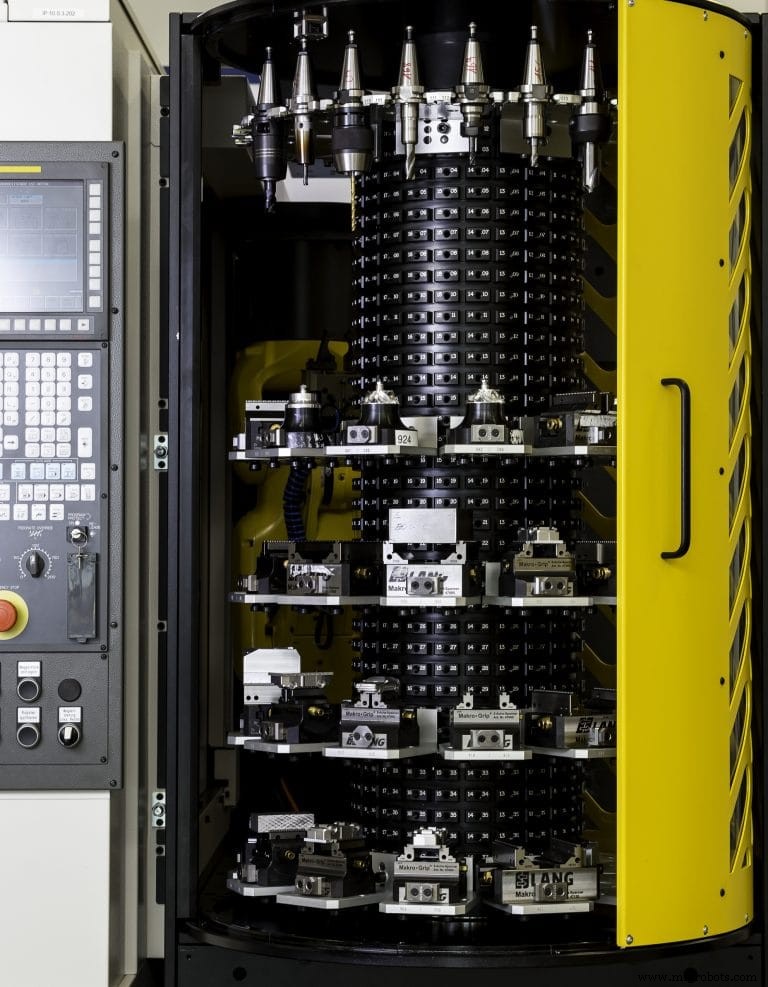
Het Methods PlusK-systeem neemt dit concept een stap verder en laadt ook toolhouders van het carrousel. Ontworpen om FANUC's RoboDrill-serie machines te ondersteunen, heeft de PlusK's carrousel vijf ringen, elk met 12 stations, voor een totaal van 60 stations. Elk station kan of een onderdeelpalet of een toolhouder houden en de robot kan zowel onderdelen op de werktafel van de RoboDrill laden als tools in de geïntegreerde 21-tool revolver van de machine.
Maar zoals Lucier wijst, als je de productie van 30 of 40 volledig verschillende onderdelen wilt automatiseren, zijn 21 tools misschien niet genoeg. "We laden doorgaans onderdelen in kleine vijf-as spannen van leveranciers als Lang Technovation," legde Lucier uit. "En we mengen en matchen meestal tussen onderdelen en tools in het carrousel. Laten we zeggen dat een job vijf tools vereist die verschillen van de tools gebruikt op de vorige job. Ik kan de robot gebruiken om elk tool te laden zoals nodig, of om alle vijf tools tegelijk in de revolver te laden, net zoals een operator een job zou opstellen."
Als deze overwegingen je hoofdpijn beginnen te geven, is dat begrijpelijk. Omdat hoewel het in de afgelopen jaren veel makkelijker is geworden om automatisering te implementeren, is het nog steeds moeilijk genoeg dat de meeste job shops verstandig zouden zijn om gebruik te maken van integrators zoals Acieta en Methods. Vanuit Lucier's perspectief, is het programmeren van de robot het makkelijke deel. Dingen als omgaan met automatische werkspanning, spaanverwijdering in de werkkring, en hoe het beste de onderdelen aan de robot te presenteren, zijn de grotere uitdaging. Da's waar expert advies zich echt uitbetaalt.
Legacy Machines Automatiseren
Hier is een voorbeeld van hoe dat kan gebeuren. Halfway 2017 was Gary Kuzmin, eigenaar van All Axis Machining in Dallas, Texas, een leerboekvoorbeeld van job shop frustratie. Hij had meer potentiieel werk dan de beschikbare workforce kon ondersteunen en een winkel vol high-end Duitse vijf-as bewerkingscentra, EDMs, en andere technologie die de OEMs niet economisch konden automatiseren met de soort veelzijdigheid die hem uit deze knel kon lossen. Zijn oplossing was om te investeren in een collaboratieve robot van Universal Robots (UR), Ann Arbor, Mich.
Als elke job shop eigenaar, was Kuzmin's topvereiste het behouden van "complete flexibiliteit" in zijn operatie. "We maken een onderdeel voor twee of drie dagen en dan zijn we op naar een ander. In een gegeven maand kunnen we 30 tot 40 verschillende onderdelen op één machine maken." Dus had hij een robot nodig die makkelijk op te zetten en te changeovern was. En hij had functies nodig als kracht-controle grepers zodat de robot kon aanpassen aan verschillende onderdelen en de verandering van rauwe voorraad naar een afgerond, dunnergewonden onderdeel.
UR leverde op alle tellen. De robots hebben een programmeerinterface op een handgehouden pendant. Ze opereren veilig zij-aan-zij met mensen omdat de robots automatisch stoppen bij contact met een operator (vandaar de term collaboratieve robot, of "cobot"). Ze zijn makkelijk te trainen en niet intimiderend.
Kuzmin legde uit dat een sleutelredenen voor de flexibiliteit van UR's oplossing een open architectuur is die derden heeft toegestaan software, visiesystemen, end-effectors en andere accessoires te ontwikkelen die met UR-robots werken. UR faciliteert de integratie-inspanning door een one-stop online showroom genaamd UR+ te bieden.
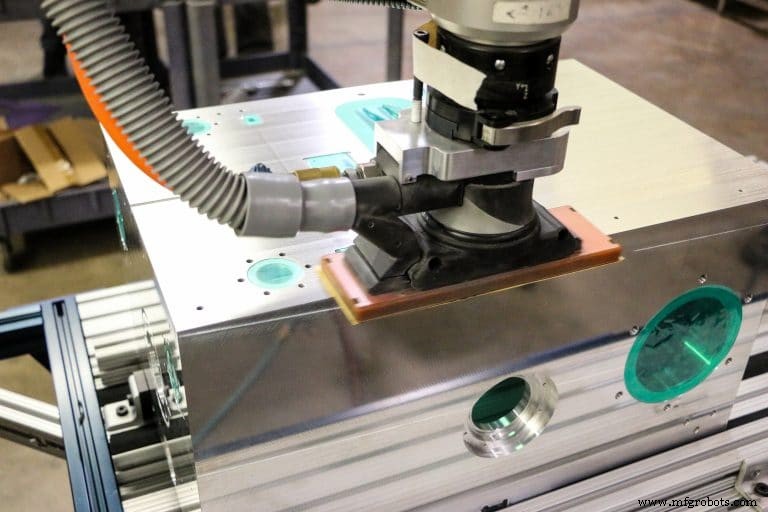
Zelfs met dat, vond Kuzmin dat er geen kant-en-klaar oplossing was voor het programmeren van de robot om zanden of ontgraten uit te voeren, twee functies die hij wilde automatiseren omdat ze zwaar zijn voor mensen, en vooral oudere werkers. Dus All Axis gebruikte UR's gratis software development kit om zijn eigen routines te creëren, die de kromming van het onderdeel volgen gebaseerd op het CAD-model.
Deze plug-ins integreren de controle van de applicatie door de cobot's eigen teach pendant. "Universal Robots heeft een fantastische gedaan om deze oplossing beschikbaar te maken voor winkels als de onze," zei Kuzmin. "We zijn niet vastgezet in een proprietarie omgeving. In plaats daarvan krijgen we een kookboek met een gemakkelijke manier om communicatie uit te breiden," met toevoeging dat All Axis protocollen als TCP/IP, Ethernet, Modbus en Profinet gebruikt om cobots en machines te verbinden.
"Een ander voordeel is we hoeven geen speciale licentieovereenkomsten te betalen — het komt allemaal met de aankoop van de UR cobot," zei Kuzmin. "We schrijven ons in op de UR-website om developer te worden, en we downloaden de elementen die we nodig hebben."
In een ander voorbeeld besliste All Axis dat het de mogelijkheid wilde om een cobot van machine naar machine te verplaatsen zo snel mogelijk. De uitdaging was het creëren van een systeem dat zowel de cobot reörinteerde naar de volgende machine als het aan de vloer bevestigde zonder gaten in het beton te boren. De oplossing was om een receptacle op het beton te epoxyen en een indexeringspin te bevestigen.
"Als de robot ooit verplaatst of geserviced moet worden, ontgrendel je gewoon en trek de pennen en verplaats de robot zoals nodig," zei Kuzmin. "Wanneer je de robot herpositioneert en de pennen dichtklikt, is alles nog geïndexeerd. We hebben ook het presentatieschotje aan de robot-stand bevestigd, dus de positie ervan ten opzichte van de as van de robot verandert nooit."
Binnen slechts een paar maanden werden Kuzmin en zijn team zo goed in het integreren van cobots (ze hebben nu zeven) en zo enthousiast over de voordelen van automatisering, dat ze een apart bedrijf creëerden genaamd All Axis Robotics. Terwijl Kuzmin zei dat het relatief makkelijk is om een nieuwe machine te automatiseren door ongeveer $150.000 uit te geven bij de OEM, ziet hij enorm potentieel in het automatiseren van legacy machines, wat hun focus is.
Om één voorbeeld te nemen van hoe automatisering de bottom line hielp bij All Axis Machining, een job die typisch zes maanden duurde om te draaien, af in 2½ maand door de robot te gebruiken. "Het was fenomenaal. ROI was ongeveer zeven tot acht maanden," zei Kuzmin.
In misschien de meest indrukwekkende innovatie, combineerde All Axis een UR-robot met een off-the-shelf microscoop en camera, plus kunstmatige intelligentie (AI) en deep learning, om een systeem te creëren dat graten, opgerolde randen of enige anomalië (zoals ontbrekende hardware) op een onderdeel detecteert.
Dat is belangrijk, omdat zoals Kuzmin uitlegde, veel graten niet geïdentificeerd kunnen worden behalve onder vergroting en een menselijke ogen vermoeien na slechts 20-30 minuten van dergelijke inspectie. Maar het is ook moeilijk te automatiseren.
"Grates zijn als sneeuwvlokken — geen twee zijn gelijk," zei Kuzmin. "Ons systeem, dat we Aurora noemen, gebruikt AI om zichzelf te leren wat een graat eruitziet. Hoe meer graten het ziet, hoe beter het in staat is ze te detecteren. Het systeem zal de graat identificeren, classificeren, en het onderdeel sorteren na het te hebben afgewezen vanwege de graat. Het registreert ook de inspectie en de locatie van de graat zodat operators in staat zijn om efficiënt terug te gaan het onderdeel te corrigeren en het door te laten gaan."
All Axis introduceerde Aurora in 2018 en Kuzmin zegt dat de single grootste reactie is: "We hebben al jaren naar zoiets gezocht!" Een komende release van het systeem zal de mogelijkheid omvatten om helicale inserts (vaak Heli-Coils genoemd) en hardware in onderdelen te plaatsen alsook.
Industriële Robots Vechten Terug!
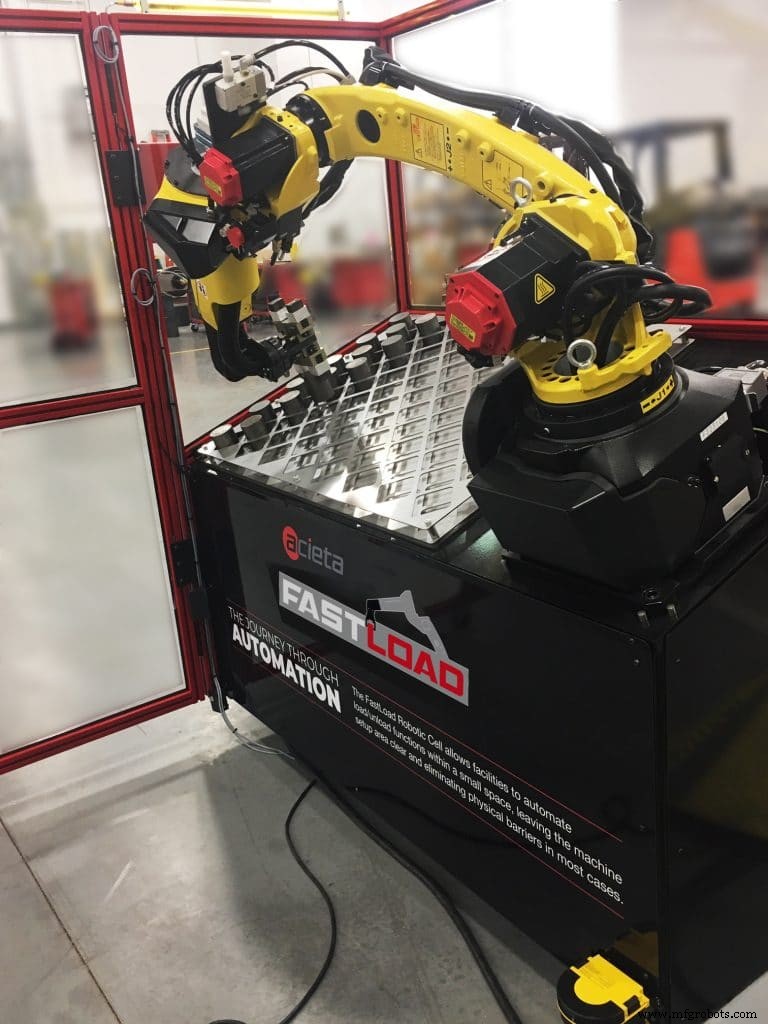
Zoals besproken, zijn UR cobots makkelijk op te zetten en te integreren met een verscheidenheid aan machines en accessoires. Maar industriële robot-leveranciers zoals FANUC en KUKA Robotics namen kenmerken als de intuïtieve handgehouden teach pendant waar en introduceerden hun eigen versies.
Method's Lucier erkende dat "op een gegeven moment het absoluut het geval was dat collaboratieve robots makkelijker te programmeren waren. Maar een industriële robot opzetten is niet meer echt anders dan een collaboratieve robot opzetten." Zelfs de "grijp en sleep" setup-functie is beschikbaar op traditionele robots, hoewel Lucier zei dat dit het beste gebruikt wordt voor gevallen waarin je simpelweg het onderdeel op een tafel of tegen een blok wilt zetten.
"Het is perfect voor zoiets als de robot leren een CMM laden omdat de machine alleen ongeveer moet weten waar het onderdeel is om de rand te vinden, en dan door te gaan met het uitvoeren van de metingen," zei hij. "Maar als ik in een span of een vijs laad, heb ik meer controle als ik het in leer met de programmeer-pendant."
Er zijn ook een verscheidenheid aan accessoires voor industriële robots. Bijvoorbeeld, zei Lucier, quick-change en force-control grepers zijn niet uniek aan cobots. "Schunk heeft een lijn van kracht-zessende grepers die servo-motoren gebruiken, weg van pneumatica, wat harder te schakelen is. Je kunt de elektronica echt afstellen."
De industriële robot-heren hebben ook oplossingen die je in staat stellen de robot snel van machine naar machine te verplaatsen. In FANUC's geval, scant een camera op de robot drie decals op de "nieuwe" machine om zich automatisch te reoriënteren.
Maar in maanden van proberen, zei Lucier dat ze geen situatie kunnen vinden waarin zo'n mogelijkheid nuttig is. "Een robot van machine naar machine verplaatsen omvat meer dan simpelweg de robot verplaatsen. Denk aan al de dingen die je moet veranderen: Misschien de end-of-arm tooling, de in-feed, de out-feed..." De betere oplossing is een waarin elke machine zijn eigen robot heeft of een robot meerdere machines bedient, misschien met dubbele end-effectors zodat het kan schakelen tussen onderdeeltypen zonder interventie.
Het is ook het geval dat integrators zoals Acieta en Methods traditionele robots aan legacy machines kunnen toevoegen, en robots zijn ongeveer even duur als cobots. Dus rekening houdend met huidige aanbiedingen, is het grootste voordeel van cobots hun vermogen om nabij mensen te functioneren zonder de ruimte en kosten van afscherming.
Het nadeel is dat ze langzamer zijn dan traditionele industriële robots en beperkt tot lichtere onderdelen. UR's grootste model hanteert onderdelen tot 24 lb (10 kg). Langzamere laad/los-tijden zijn niet significant op onderdelen met lange cyclus tijden, maar ze kunnen output verminderen op medium- tot high-volume jobs met kortere cyclus tijden.
Kuzmin van Axis Machining ziet de noodzaak voor snelheid niet, "gewoon consistentie en betrouwbaarheid — vooral op onderdelen met een lange cyclus tijd. Het is beter om een cobot onderdelen te laden op een betrouwbare snelheid en het dan te gebruiken om andere onderdelen te ontgraten terwijl de machine draait. En als je de snelheid niet nodig hebt, waarom het risico lopen?"
Lucier en Alexander waarschuwen tegen het overdreven van het voordeel van recht naast de robot kunnen werken. Voor een ding, wees Lucier erop, je moet de operator al afschermen van het bewerkingsgebied. Alexander voegde toe dat als een cobot een onderdeel met scherpe randen hanteert (zoals vaak het geval is in bewerking), "het niet collaboratief of veilig is voor een operator om in de buurt te werken."
Beide Lucier en Alexander zeiden dat het combineren van "collaboratieve technieken" met industriële robots een nuttig compromis bood. "Voor die fabrikanten die een open vloer met minimale afscherming zoeken, hebben industriële robots de mogelijkheid om in een afscherming-vrije omgeving te werken door gebruik te maken van gebied-veiligheidsscanners," legde Alexander uit. "En ze kunnen in deze afscherming-vrije omgeving werken zonder snelheid op te offeren. Wanneer een operator de eerste veiligheidszone binnenkomt, vertraagt de robot. Wanneer de operator de tweede veiligheidszone binnenkomt, stopt de robot volledig."
Aan de andere kant, zei Lucier, aangezien de veiligheidszone voor deze benadering 3-4 voet is, zou de robot vaak vertragen als vorkheftrucks of ander verkeer vaker voorbijkwam.
Zoals eerder voorgesteld, is één gebied dat perfect is voor cobots het tenderen van een CMM. "CMM's zijn intrinsiek veilig om te beginnen," zoals Lucier het formuleerde. "Er is geen afscherming, behalve rond bewegende componenten. Ze zijn niet snel. Je kunt er recht naast staan. En doorgaans zet je het onderdeel niet in een fixture, misschien gewoon het vasthouden tegen een V-blok of zoiets. Dat is waar ik een collaboratieve robot heb zien schitteren."
Beide experts zijn het ermee eens, zoals Alexander opsomde, dat "industriële robots veel meer toepasbaar zijn dan cobots in de meerderheid van job shop en productietoepassingen."
Software Overwegingen
Volgens Greg Mercurio, president van Shop Floor Automations, La Mesa, Calif, "is software het meest essentiële component in job shop automatisering." Hij zei dat direct numerical control (DNC) software (ook bekend als distributed numerical control software of "drip feed" software) "staat toe voor gestroomlijnde machinecommunicatie, alsook revisiecontrole voor het beheren van kwaliteit/schroot, en een manier om duizenden programma's te organiseren."
De hoofdfunctie van DNC-software is om bewerkingsprogramma's direct naar de machine te sturen, wat een machine met een relatief laagwaardige controle in staat stelt om een complex oppervlak te hanteren.
Mercurio en alle experts zijn het ermee eens dat een of andere graad van machinemonitoring nuttig is "om uptime en machinecapaciteit te verhogen." Mercurio voegde toe dat Productie Data Management software bedrijven in staat stelt om papierloos te gaan en dat "tool crib management ook een noodzaak is. Het beste deel is dat al deze oplossingen kunnen integreren met CAD/CAM, ERP, MES, CMMS en meer."
Aan de andere kant, wees hij erop dat kleinere winkels aanzienlijk kunnen profiteren van een simpele hardware-toevoeging voordat ze duizenden aan software besteden. Bijvoorbeeld, het toevoegen van een RS232 naar USB-interface aan oudere apparatuur maakt drip-feeding programma's makkelijker.
"De hardware is gemakkelijk te gebruiken, op te zetten en te onderhouden, dus is het minst tijdrovende automatiseringsoptie voor een kleinere winkel. Oudere RS232-machines kunnen een USB-drive gebruiken als nieuwere CNC-machines die die functie ingebouwd hebben vanaf de fabriek. Het stelt ook goedkopere geheugen-upgrades in staat," voegde Mercurio toe.
Terug naar robots, zei Alexander dat er talrijke softwarepakketten worden aangeboden door robot-OEMs en derden die robotprogrammering off-line op een PC mogelijk maken terwijl de robot doorgaat met werken. "Deze softwarepakketten stellen je in staat om een CAD-bestand te laden en geven je dan de vrijheid om je robotpad te 'tekenen' met een stylo of muis," legde Alexander uit. "De software zal je getekende pad dan omzetten in robotcode die direct in de robot geladen kan worden."
Het past dat job shop-eigenaar Kuzmin het laatste woord krijgt: "Ik wilde productiviteit verbeteren. Ik deed het door robots toe te voegen. En ik ben heel tevreden met wat we bereikt hebben. Terwijl ik het deed, zei ik dat we dit beschikbaar moesten maken voor iedereen daarbuiten, omdat dat is wat productie in ons land veel meer competitief gaat maken."
Automatisering Besturingssysteem
- Detail en efficiëntie balanceren in onderhoudsjobplannen
- Ontgrendel Lange-Termijn Productiewinst door Kleine NC Programmeringstaken te Automatiseren
- Prioriteren van werknemersveiligheid in wereldwijde supply chains: Waarom het nu telt
- Eindwerkende Draaier Verkort Cyclusduur voor Precisie Asproductie
- Efficiëntie verhogen: Alles meten om verloren tijd te verminderen
- 5 Belangrijke Indicatoren Dat Uw Kraan Nu Reparaties Nodig Heeft
- Wanneer kraanonderdelen vervangen: een praktische gids voor onderhoud en inkoop
- Moet u industriële remhardware vervangen? Belangrijke signalen & expert advies
- Precisie en Winst Ontgrendelen met Maatwerk Freesoplossingen
- 5 Belangrijke tekens dat uw kraan een nieuw onderdeel nodig heeft – Blijf downtime voor
- Waarom Inzetten op de Cloud de Juiste Zet Is: Trends, Maatwerkstrategieën en Financiële Sector Inzichten