



De Robotpolss Begrepen: Uitgebreide Inzichten & Praktische Toepassingen
In de productieindustrie vindt u vaak robotica die verschillende processen automatiseren. Deze robotica zijn handig om de processen van een bedrijf te stroomlijnen en ook risico's op letsels te verminderen. De meeste robotica die in dergelijke bedrijven voorkomen, zijn robotarmen die gebruikt worden bij pick & place, assemblage en verpakken, onder andere. Wat betreft deze robotarmen, zijn er een paar aspecten waar u rekening mee moet houden. Een van hen is de robotpolss die in een robotarm zit. De meeste mensen weten niet veel over dit zeer cruciale deel van de robotarm. In dit korte artikel gaan we dieper in op wat het is en wat het inhoudt.
Wat is een Robotpolss?
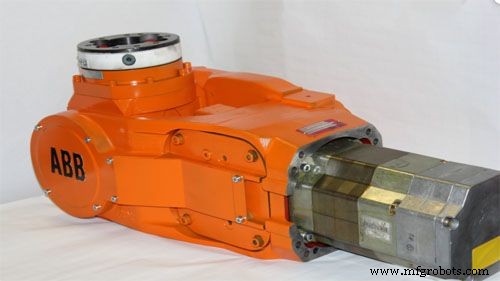
Bij het werken met een robotarm heeft u twee significante componenten die meestal aan het werk zijn. Dit omvat de lichaam en de arm zelf. Op de arm vindt u de robotpolss die verschillende gewrichten heeft die het toestaan om in verschillende richtingen te bewegen. Deze beweeging stelt de robotpolss in staat om de eind-effector die aan het eind is bevestigd te besturen. Het helpt bij het uitvoeren van verschillende taken die de robotarm vereist uit te voeren. Het is allemaal een systeem van verschillende onderdelen die hun rollen spelen om een gemeenschappelijk doel te bereiken. De robotpolss op de robotarm komt met ten minste 2 tot 3 compacte gewrichten die het toestaan naadloos te werken in verschillende toepassingen.
Het Robotpolss Mechanisme
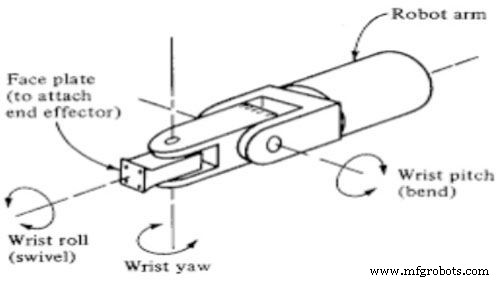
Het robotpolss mechanisme is een groot deel van de manipulator en werkt om de eind-effector te orienteren voor verschillende toepassingen. Dit mechanisme bestaat uit een arm die roteert om een as en gewrichten heeft die het toestaan om verschillende bewegingen in diverse richtingen te maken. Het robotpolss mechanisme wordt tijdens het gebruik blootgesteld aan verschillende soorten werkomgevingen. U zult merken dat het blootgesteld zal zijn aan verschillende trillingen tijdens het gebruik. Deze trillingen kunnen het robotpolss en zijn functie negatief beïnvloeden.
De beste manier om ervoor te zorgen dat uw robotpolss op zijn best presteert, is om de prestaties zorgvuldig te bestuderen. Blootstel het aan verschillende gewichten op de lasten die worden gedragen door de eind-effector om te zien hoe het presteert. Dit helpt u om de draagcapaciteit te beoordelen en het op de juiste plekken te gebruiken om schade te voorkomen. Bovendien moet u ervoor zorgen dat de manipulator en de robotpolss correct geconfigureerd zijn. Enkele van de polssconfiguraties om in gedachten te houden zijn:
Roll
Deze configuratie wordt ook wel de polsszwen genoemd. Het omvat de rotatie van het polssmechanisme om de arm-as.
Pitch
De pitch in de polssmechanisme-configuratie wordt ook wel de polssbuiging genoemd. Het omvat een opwaartse en neerwaartse rotatie van de polss.
Yaw
Bij de Yaw is de polssbeweging en rotatie toegewijd aan rechts en links.
Notatie TRL
De notatie TRL omvat een glijende arm die zowel op de verticale as als horizontale as kan draaien.
Notatie TLO
Hierbij werkt de robotpolss relatief tot een verticale kolom. Dit stelt de polss in staat om omhoog en omlaag of naar binnen en naar buiten te bewegen, afhankelijk van de taken.
Notatie LOO
De notatie LOO bestaat uit drie glijende gewrichten die de polss toestaan om in verschillende richtingen te bewegen. Twee van de drie glijende gewrichten zijn orthogonaal. Ze worden voornamelijk gevonden op rectiligne robots en X, Y, Z robots.
Belang van Polssconfiguratie van Robotarmen
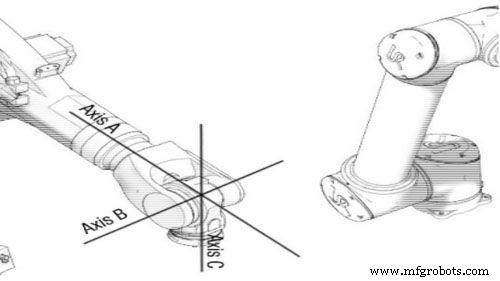
Het is belangrijk om ervoor te zorgen dat de robotarm die u gebruikt van geweldige kwaliteit is en nauwkeurig ontworpen. Een van de belangrijkste factoren om hier te overwegen is de polssconfiguratie waar u mee werkt. U moet ervoor zorgen dat de polss geconfigureerd is volgens uw specifieke behoeften. Onthoud dat de eind-effector alleen zal bewegen in de richting die de polss aanneemt. Dit toont aan dat het hebben van de juiste configuraties ervoor zal zorgen dat de eind-effector met precisie kan picken en plaatsen.
Bovendien zal de juiste polssconfiguratie helpen om risico's op letsel en schade aan de robotarm te verminderen. Bepaal in welke richting de polss moet bewegen voor een specifieke taak en laat het aanpassen aan uw behoeften. De robotpolss is een essentieel onderdeel van de robotarm, dus wees er zeker van dat uw configuratiebehoeften in orde zijn voor een soepelere en meer naadloze automatiseringsproces.
Conclusie
De robotpolss is een belangrijk aspect wanneer het gaat om het gebruik van robotarmen en manipulatoren voor verschillende automatiseringstaken. Het omvat verschillende configuraties die overwogen moeten worden voordat de robotpolss aan het werk wordt gezet. Dit helpt ervoor te zorgen dat u werkt met de beste configuraties die ontworpen zijn om de eind-effector in de juiste richting te bewegen. Bij het aanschaffen van uw robotarmen, overweeg om uw robotarmfabrikant te laten configureren naar uw wensen. Dit stelt u in staat om het direct in uw bedrijfsprocessen te gebruiken met gemak.
Industriële robot
- Ontdek de toekomst: hoe een robot koffiebarista thuisgebruik verbetert
- Drankrobots begrijpen: technologie, automatisering en rol in drankenindustrie
- Automatisering Essentials: Een beginnersgids voor robotintegratie
- Productieknelpunten elimineren: Een datagedreven gids voor productiviteitsverhoging
- Cobots Begrijpen: Collaboratieve Robots In Moderne Industrie
- Autonome robots: wat ze wel en niet kunnen
- Robotvisie in de Industrie: Van Visie naar Zelf-Programmering
- Wat Is Een Zelf-Programmerende Robot En Waarom Het Belangrijk Is
- Collaboratieve robots (cobots) uitgelegd: CNC-bewerking & productie-efficiëntie booster
- Opkomende Carrières: De Nieuwe Banen Die Door Robots Worden Gecreëerd
- Kevlar uitgelegd: uitgebreid overzicht sterkte en toepassingen