



Stappenmotor vs Servomotor: Belangrijkste Verschillen Uitgelegd
Servomotoren worden gebruikt als actuatoren in het besturingssysteem om de ontvangen elektrische signalen om te zetten in hoekverplaatsing of hoeksnelheid output op de motoras. De rotor binnenin de servomotor is een permanente magneet. De U/V/W drie-fase stroom die door de driver wordt bestuurd, vormt een elektromagnetisch veld. De roteert onder de werking van dit magnetische veld. Tegelijkertijd voedt de encoder van de motor het signaal terug naar de driver, en de driver vergelijkt de doelwaarde met de terugvoergewaarde. De waarden worden vergeleken, en de draaihoek van de rotor wordt aangepast.
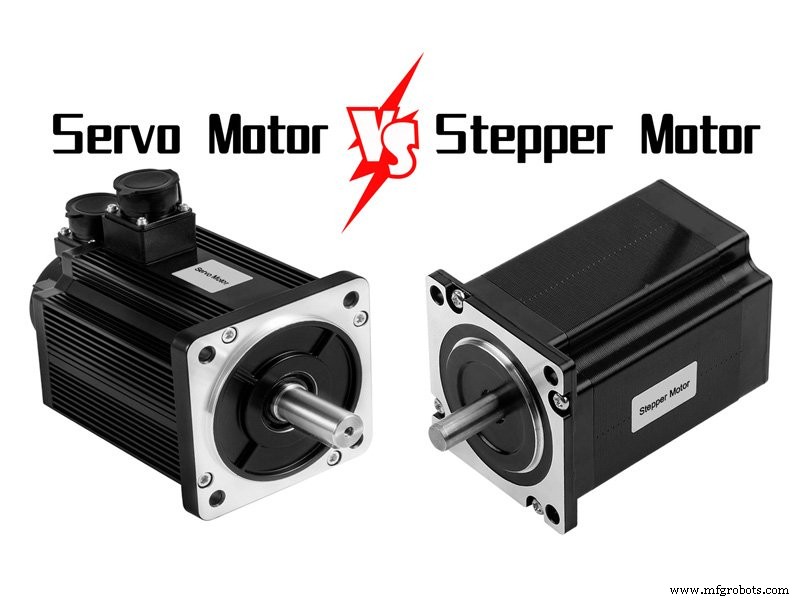
De nauwkeurigheid van de servomotor wordt bepaald door de nauwkeurigheid van de encoder, dat wil zeggen, de servomotor zelf heeft de functie van pulsen uitzenden. Het zal een corresponderend aantal pulsen uitzenden telkens het één hoek roteert, zodat de pulsen van de servodriver en de servomotor encoder een respons vormen. Dus het is gesloten lus besturing.
Stappenmotor is een open-lus besturingselement stappenmotor apparaat dat elektrische pulssignalen omzet in hoekverplaatsing of lineaire verplaatsing. In het geval van geen overbelasting, hangen de motorsnelheid en stoppositie alleen af van de frequentie van het pulssignaal en het aantal pulsen, en niet beïnvloed door belastingveranderingen.
Wanneer de stappenmotor driver een pulssignaal ontvangt, stuurt hij de stappenmotor om een vaste hoek in de ingestelde richting te draaien, wat de "staphoek" wordt genoemd. Stappen kan de hoekverplaatsing controleren door het aantal pulsen te controleren, om het doel van accurate positionering te bereiken. Het kan ook de snelheid en versnelling van de motorrotatie controleren door de puls frequentie van de driver te controleren, om het doel van hoge snelheid te bereiken. Daarom is de stappenmotor open-lus besturing.
Het Verschil Tussen Stappenmotoren En Servomotoren
Controller
De stappenmotor controller is een elektronisch product dat uniforme pulssignalen kan uitzenden. Nadat het door hem gezonden signaal de stappenmotor driver binnenkomt, zal het door de driver worden omgezet in het sterke stroomsignaal dat de stappenmotor nodig heeft om de stappenmotor te laten draaien. De stappenmotor controller kan de stappenmotor nauwkeurig laten draaien door elke hoek. Wat de driver ontvangt is een pulssignaal. Telkens wanneer het een puls ontvangt, geeft de driver de motor een puls om de motor door een vaste hoek te laten draaien. Vanwege deze eigenschap worden stappenmotoren vandaag de dag breed toegepast in diverse industrieën.
Een servomotor controller is een controller die gebruikt wordt om een servomotor te besturen. Zijn functie is vergelijkbaar met die van een frequentieomrichter die op een gewone AC-motor werkt. Het is een deel van het servosysteem en wordt voornamelijk gebruikt in hoge-precisie positioneringssystemen. Over het algemeen wordt de servomotor bestuurd via drie manieren van positie, snelheid en koppel om hoge-precisie transmissiesysteem positionering te bereiken. Het is momenteel een high-end product van transmissietechnologie.
Besturingsnauwkeurigheid
Hoewel meer fasen en slagen van de stappenmotor, des te hogere de nauwkeurigheid. De servomotor is gebaseerd op de ingebouwde encoder. Hoe meer schalen de encoder heeft, des te hogere de nauwkeurigheid.
Besturingsmethoden
De een is open-lus besturing en de ander is gesloten-lus besturing.
Laagfrequentie Kenmerken
Stappenmotoren zijn geneigd tot laagfrequente trillingen bij lage snelheden. Over het algemeen wordt demping of subdivisietechnologie gebruikt om laagfrequente trillingen te overwinnen, terwijl servomotoren niet trillen bij lage snelheden. Het AC-servosysteem heeft een resonantie-onderdrukkingsfunctie, wat het tekort aan stijfheid van de machine kan compenseren, en het systeem heeft een frequentie-analysefunctie (FFT) binnenin het systeem, die het resonantiepunt van de machine kan detecteren om systeemaanpassing te vergemakkelijken.
Koppel Frequentie Kenmerken
De uitvoerkoppel van de stappenmotor zal dalen met de toename van de snelheid, en de AC-servomotor heeft een constant koppel output.
Overbelasting Capaciteit
Stappenmotoren hebben geen overbelasting capaciteit, terwijl AC-motoren sterkere overbelasting capaciteit hebben.
Bedrijfsprestaties
De stappenmotor gebruikt open-lus besturing. Als de startfrequentie te hoog is of de belasting te groot, is het gemakkelijk om stappen te missen of te stallen. Wanneer de snelheid te hoog is, is het gemakkelijk om te overschieten. Het servosysteem is gesloten-lus besturing. De driver kan direct het terugvoersignaal van de motorencoder bemonsteren. De positie-lus en de snelheidslus worden binnenin gevormd. Over het algemeen zal er geen stapverlies of overschrijding van de stappenmotor zijn, en de besturingsprestaties zijn betrouwbaarder.
Snelheidsreactie Prestaties
Het duurt honderden milliseconden voor een stappenmotor om te versnellen van stilstand tot werksnelheid, terwijl het AC-servosysteem betere versnellingsprestaties heeft, doorgaans slechts een paar milliseconden, en kan worden gebruikt in besturingssituaties die snelle start en stop vereisen.
AC-servosysteem is superieur aan stappenmotor in veel prestatieaspecten. Echter, stappenmotoren worden vaak gebruikt als uitvoermotoren in enkele minder eisende gelegenheden. Daarom moet in het ontwerpproces van het besturingssysteem diverse factoren zoals besturingseisen en kosten総合的 overwogen worden, en een geschikte besturingsmotor geselecteerd worden.
CNC machine
- Onderhoud vs. Reparaties: Belangrijkste verschillen & budgetoptimalisatie
- Ponnen vs. Blanken in Metaalbewerking: Belangrijke Verschillen Uitgelegd
- CNC Frezen vs. CNC Ponnen: Belangrijke Verschillen Uitgelegd
- Direct drive motoren: Voordelen, typen en werkingsprincipes
- Onderwater- vs In-line aquariumpompen: Belangrijke verschillen uitgelegd
- Servo vs Stappenmotors: De Moderne Grijze Zone Verhelderd
- Motorwikkelingen begrijpen: Belangrijkste verschillen en industriële toepassingen
- De Belangrijkste Verschillen Tussen DC- en AC-Elektromotoren Begrijpen
- Centrumloos vs. cilindrisch slijpen: belangrijkste verschillen uitgelegd
- Verticaal vs. Horizontaal Draaibanken: De Beste Machine Kiezen voor Uw Projecten
- G-code vs M-code begrijpen: Belangrijkste verschillen voor CNC-operators