



Hoe technologie de robotproductie heeft veranderd
Inleiding: Waarschuwing dit zou je OUD kunnen laten voelen
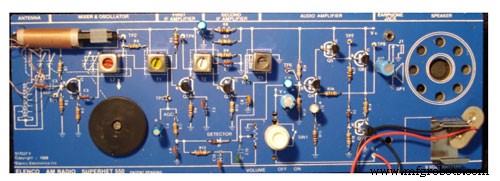
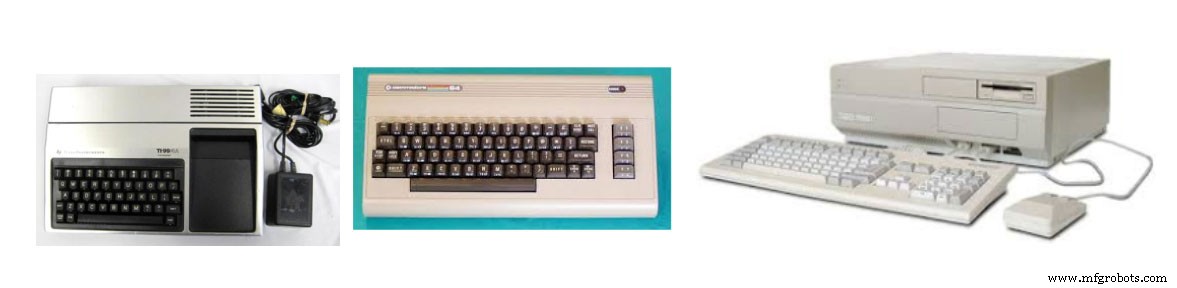
Mijn naam is Steve Spano, mijn eerste elektronica-project was een batterij, twee draden en een zaklampje verbinden toen ik 4 jaar oud was. Van ongeveer 6 tot 16 jaar leerde ik mezelf diverse programmeertalen (assembly, basic, en zelfs C) op computers zoals de Texas Instruments TI-99/4A, Commodore C64, Amiga 2000, en IBM 386. Ik bouwde ook verschillende Heathkit elektronica-projecten zoals de "Solid State" radio-ontvanger kit. Hoeveel van jullie hebben ooit van Heathkit gehoord?
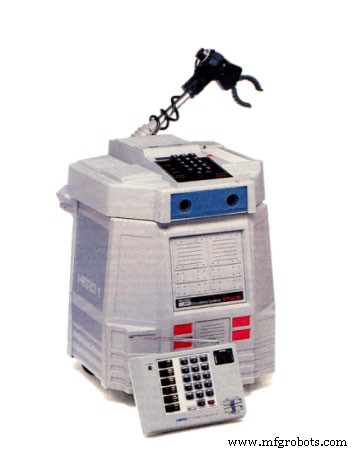
Ik wilde de Heathkit HERO 1 Robot echt graag, het was verbazingwekkend gesofistikeerd met zijn ultrasone objectdetectie, beweegbare arm, en 8-bit centrale verwerkingseenheid. Het kwam zelfs met een radio remote keypad zodat je het direct in hexadecimaal assembly kon programmeren! Kun je je dat voorstellen? Direct programmeren in hexadecimaal met een keypad en helemaal geen debugger? De verschrikking! Verbazingwekkend genoeg, verkoopt deze kleine robot nog steeds voor $1500 US op Ebay. Ik zou er een moeten kopen – ik wilde er altijd al een – en het is zo schattig!
Jarenlang, voor het internet, als je zo'n tijd kunt voorstellen, draaide ik zelfs een "BBS"-dienst op een 9600 baud modem genaamd "Inter-Dimension" waar we berichten en Commodore/Amiga software ruilden. Mijn computer-droom op dat moment was om $2000 dollar (een fantastisch groot bedrag in 1995 voor een 16-jarige) te sparen om een 10 Megabyte harde schijf voor mijn Amiga 2000 te kopen. Als ik die harde schijf had gehad, had ik de beste modem-gebaseerde BBS gehad!
Ik ben opgegroeid in Scranton, Pennsylvania (Verenigde Staten) en ging naar school voor Elektrotechniek (Universiteit van Scranton) en behaalde een Master in EE met een specialisatie in regelsystemen van de State University of New York. Mijn eerste EE-banen na school was hardware ontwerpen voor thermische printers gebruikt in kassas en retail-toepassingen. Het hoofproject bij mijn eerste EE-baan, in 1998, was om de producten van het bedrijf te updaten van hun 8-bit Intel CPU naar een flink nieuwe 32-bit 50 MHz processor met een 16-bit geheugenbus. Het was een groot project met software-, hardware- en mechanische ingenieursteams. Mijn tweede EE-baan was werken voor een bedrijf dat opslaggebiednetwerksystemen ontwierp. Dit was in 2001 en het grote project voor dit bedrijf was om een serie SAN-systemen te helpen ontwerpen die de flink nieuwe 2 Gbit/s Fibre Channel-interface ondersteunden. Dit was echt snel, 2Gbit/s op glasvezel in 2001! Hoe kon technologie nog beter worden??
Afstudeerproject 1997
Ik ontdekte de ElectronicsLovers pagina op Instagram en de administrators zochten "Afstudeerproject" papers om op hun pagina te belichten. Er was geen datum gespecificeerd, dus dacht ik ik zou mijn college afstudeerproject van 1997 indienen, meestal als een leuke herinnering aan hoe technologie is veranderd.
Toen ik mijn BSEE-graad in 1997 aan de Universiteit van Scranton afmaakte, was ons afstudeerproject het ontwerpen van een Autonome Robot die een doolhof kon navigeren. Ik dacht direct aan de Heathkit HERO1; nu kon ik er een proberen te bouwen op school en een veel geavanceerdere robot. Tenslotte, de Heathkit HERO1 was gebaseerd op slechts een Motorola 6808 8-bit CPU met 4KB RAM (bijkomstigheid: vandaag typische PCI-Express 1G Netwerkkaarten hebben een 64KB tot 256KB buffer alleen al voor pakketdata).
De ontwerp architectuur voor mijn robot gebruikte een veel geavanceerdere Intel 87x196KC. Dit was een 16-bit CPU die 32KB interne EEPROM-geheugen voor programmaopslag bood, maar het bood slechts een totaal RAM-geheugen van 512 bytes. De "C"-compiler genereerde heel niet-geoptimaliseerde code wat het managen van de stack op 512 bytes een significante uitdaging maakte, en er was geen real-time JTAG-debugger of enige andere debugger. Echter, de CPU had wel een interne serial/UART die je kon gebruiken om simpele karakteruitgangen te schrijven om te bepalen wat de code deed. Standaard "C"-functie-aanroepen naar printf/sprintf werden niet eens ondersteund op de CPU omdat het RAM-geheugen te klein was.
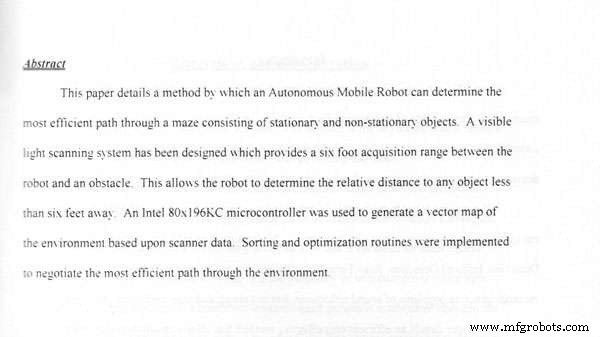
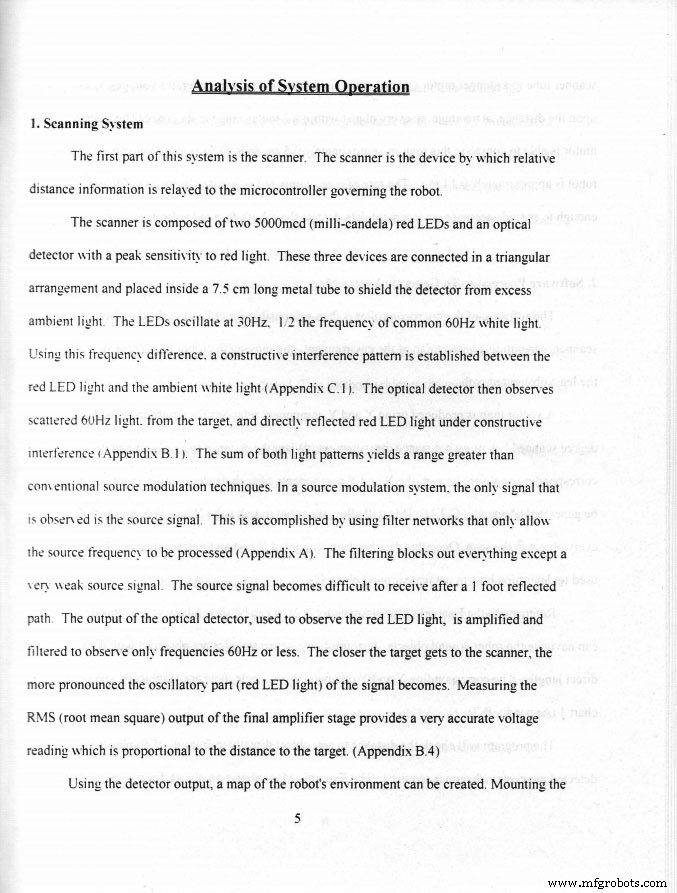
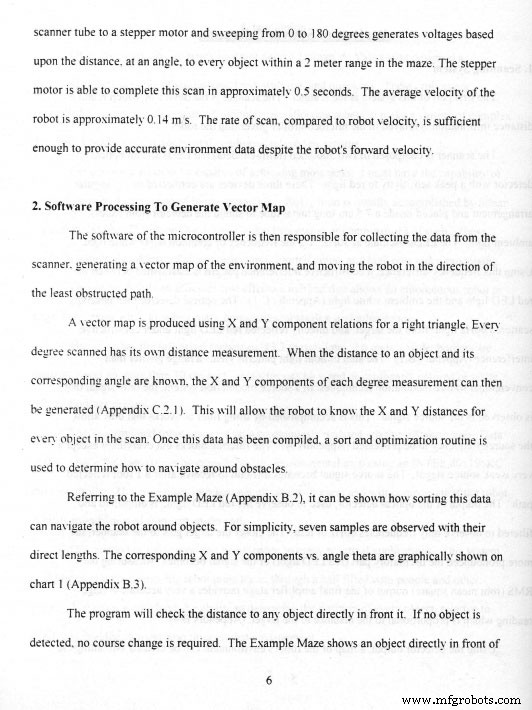
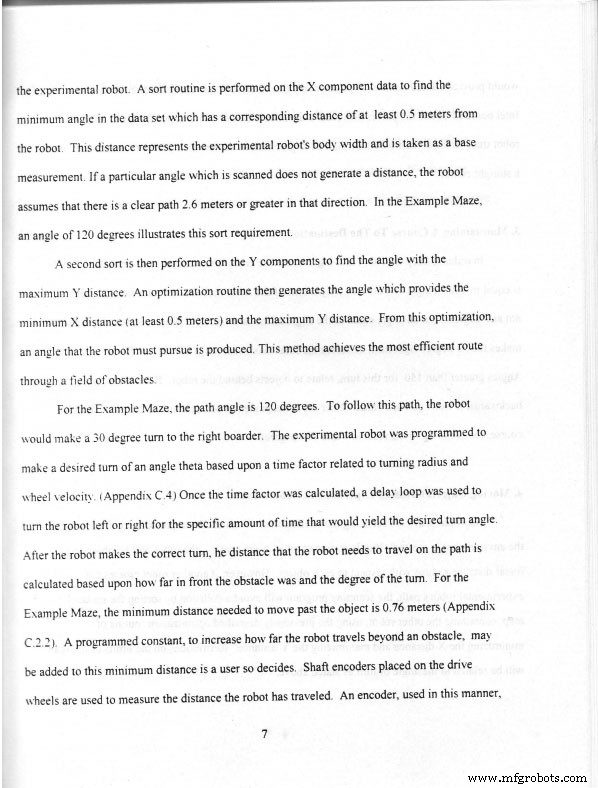
Bij de ontwikkeling van de robot werden diverse circuits gebruikt zoals motorbesturing FET-drivers om CPU-controle toe te staan over een reeks 12VDC-motoren zodat de robot in een kamer kon bewegen. Een ruw "Lidar"-systeem werd gebouwd met een laser LED, spiegel en detector. Dit stelde een simpele "1-bit" weergave van de ruimte voor de robot toe te worden geïmageerd. Ik gebruik de term "geïmageerd" ook heel losjes. Een simpele kaart van "aan/uit" voor obstakels werd gecreëerd in ongeveer 32 bytes geheugen. De CPU-code probeerde dan te bepalen of de robot naar een gat of muur in het doolhof bewog dat het probeerde te navigeren. Tijdens de competitie kon het doolhof succesvol navigeren. Ik schreef zelfs een paper over het ontwerp van de robot en het won 2e plaats in de IEEE Student Paper Competition in 1997 op George Washington University. De robot werkte en ze lieten me afstuderen met een graad in Elektrotechniek.
Afstudeerprojecten 2018
Ik was onlangs aan de Universiteit van Scranton als Industrie Adviseur om ideeën te leveren voor de cursussen gebaseerd op wat de industrie nodig kan hebben en welke vaardigheden/technologieën relevant zijn voor de hedendaagse ingenieursuitdagingen. Ik vroeg een van mijn Professoren over de robotprojecten en wat studenten nu doen.
De Universiteit van Scranton organiseert nog steeds een robotcompetitie voor hun ingenieursstudenten elk jaar, maar het is nu een regionale en nationale competitie. De robots die de studenten ontwerpen zijn honderden malen complexer. De huidige robots gebruiken ARM9/ARM11 CPU's zoals de Raspberry Pi. De studenten schrijven "C"-code die op Linux draait om direct te interfacen met USB-HD-camera's, wat echte imaging op de robots toestaat. Door Linux, Raspberry Pi en de schat aan open source projecten beschikbaar via GitHub en Google te combineren, hebben de studenten dan toegang tot beeldherkenning- en detectie-algoritmen. Tijdens de ontwikkeling van de hedendaagse robotprojecten kunnen studenten open source algoritmen downloaden, ze debuggen met remote ethernet monitors wat hen toestaat elke variabele te zien en hun code stap voor stap te debuggen. Studenten besteden dan meer tijd aan het ontwikkelen van zeer slimme navigatie-algoritmen om hun robot een betere rand te geven tijdens de competitie.
Na dit te horen, reageerde ik direct "Hoe Oneerlijk!". In mijn tijd moesten we een volledige afbeelding opslaan in 32-bytes en handmatig een stack-manager coderen om onze code überhaupt te laten draaien op de bloot 512 bytes RAM die we gekregen hadden. Natuurlijk is de Raspberry Pi niet eens de "piek" van de hedendaagse technologie – maar het is lichtjaren verder dan wat er in 1997 beschikbaar was. Niet alleen is de hardware gesofistikeerder, maar de debug- en ontwikkelomgevingen staan de studenten toe om zich te richten op ontwerp in plaats van te worstelen met geheugenproblemen. Echter, sommige dingen blijven hetzelfde. De robot moet nog steeds bewegen. Hoewel de studenten toegang hebben tot enkele hogere CPUs, moeten ze nog steeds een 3.3V poort op een proces krijgen om een 12VDC-motor aan/uit te zetten. Dit brengt de studenten terug naar schakelontwerp voor transistoren en FETs, ze leren hoe deze basiscomponenten functioneren en hun robots laten bewegen.
Ik glimlachte en zei dat de basisprincipes nog steeds gelden, en de studenten erkennen dit. Gesofistikeerde elektronica steunt nog steeds op de fundamentele werking van enkele transistoren; misschien één aan de buitenkant van een CPU om een motor aan te zetten, of 5 biljoen aan de binnenkant van een CPU om een afbeelding en navigatiecode te verwerken.
https://news.scranton.edu/articles/2017/03/FIRST-Robot-Comp-2017.shtml
Wat is de volgende stap?
Mijn 3e "Baan" – die ik vandaag nog steeds heb – is mijn eigen Elektronica en Software Consultancy-bedrijf runnen. Ik startte een consultancy-bedrijf in 2001 en het is zeker vol geweest met werk en onverwachte activiteiten. Ik heb direct meer dan een dozijn mensen in dienst gehad en we hebben gewerkt aan hardware- en softwareprojecten variërend van voedingsontwerp, printerdriver, beeldverwerking, netwerkapparaten, harde schijven, en cryptografie. Voor mij persoonlijk, plan ik me meer te richten op mijn favoriete technologie-item – Xilinx FPGA's.
Moderne FPGA-apparaten zoals de Kintex/Artix-series brengen de beste delen van hardware- en softwareontwikkeling samen; herconfigureerbare hardware, herconfigureerbare software, en gelijktijdig debuggen. Een specifiek project waar ik aan heb gewerkt is voor een massaspectrometer. In dit specifieke ontwerp waren er veel beperkingen voor snelheid en dataverzameling. Een deel van de fix was "gewoon een extra processorkern toevoegen". Alsof het tover is, werd een single-core apparaat een dual-core apparaat door partitionering van huishoudtaken en tijdskritieke functies. De mogelijkheid om een fysiek apparaat, zoals een FPGA, te herconfigureren met extra processorkernen zou in 1997 moeilijk te voorstellen zijn. Moderne FPGA-apparaten staan je toe dit de hele tijd te doen.
Ik plan om later dit jaar terug te keren naar de Universiteit van Scranton om met enkele studenten te praten over huidige FPGA-projecten. Ik zal me er meer op richten in mijn werk; misschien in de toekomst kan ik nieuwe ingenieurs mentoren als ze beginnen met hun eerste baan in hun nieuwe carrière. P.S. Een "score" is 20 jaar. Ik moest dat weer opzoeken. Ik ben Ingenieur, geen Engels-major.
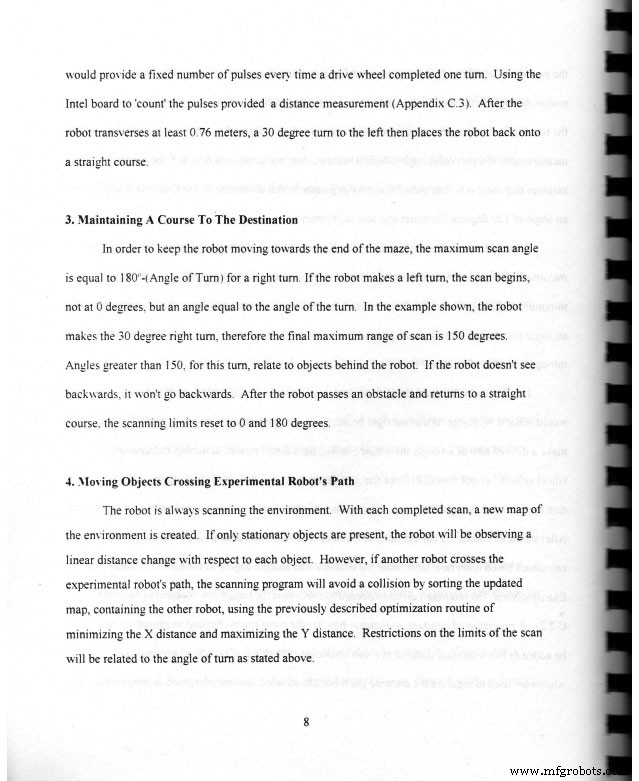
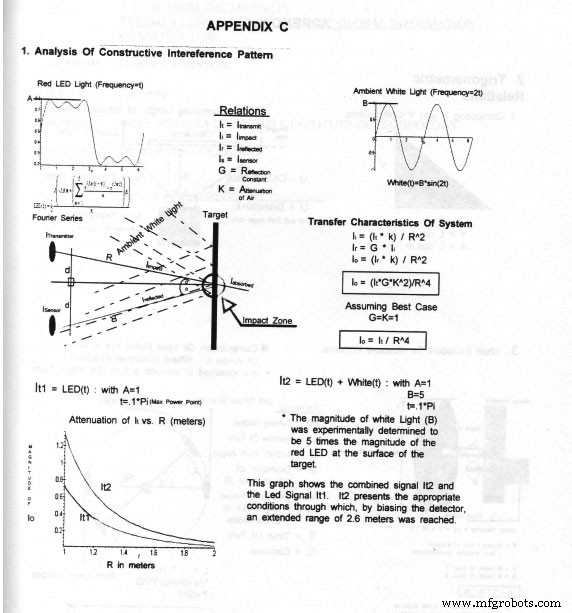
Bijlage A – Fragmenten uit Mijn Robotpaper of
"Hoe Tijden Zich Hebben Veranderd"
Dit artikel is geschreven door Mr. Spano, hij is onderdeel van ons team, klik Hier als je zijn Biografie wilt lezen.
Industriële technologie
- Een Arduino-aangedreven Robot Bouwen met Raspberry Pi: Een Stap-voor-Stap Gids
- Star Automation's Borstel‑Wieldende Robot Schittert Op NPE2018
- Michael Loggins: SMC's Digitale Transformatie Naar Een Agile, Geünificeerde Wereldcultuur Leiden
- 9 fundamentele technologiewetten die de wereld gerevolutioneerd hebben
- Investeren in Tech: Hoe Logistieke Diensten Operaties Moderniseren
- Hoe moderne technologie Paaseieren graveren heeft gerevolutioneerd
- Productie Revolutie: De Impact van CNC-Machines op Precisie en Efficiëntie
- De transformerende impact van CNC-freesmachines op het dagelijks leven
- Cloud Technologie Beveiligen: Best Practices Voor Databescherming En Risicomitatie
- Vanadium: Van ontdekking tot moderne toepassingen – Een historisch overzicht
- Platina: Van Oude Legeringen tot Moderne Katalysatoren – Toepassingen Uitgelegd