



Draadloze robotbesturing via Bluetooth: Thesis en DIY-projectoverzicht
Een robot is gedefinieerd als een mechanisch ontwerp dat in staat is om menselijke taken uit te voeren of zich op een menselijke manier te gedragen. Een robot bouwen vereist expertise en complex programmeren. Het gaat om systemen bouwen en samenvoegen van motoren, sonarsensoren, en draden, onder andere belangrijke componenten | Eindjaarsproject voor studenten elektronica en communicatietechniek | Elektrotechniek.
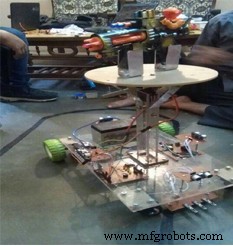
Dit document behandelt het ontwerp en de constructie van een robot die in staat is om de vijand te detecteren. Deze robot implementeert de volgende concepten: omgevingsdetectie, proportionele motorbesturing. Deze robot verwerkt informatie van zijn diverse sensoren en cruciale hardware-elementen via een microcontroller (Arduino mega). Het gebruikt sonarsensoren om de brandongeval te detecteren. Een robot capabel van de vijand te detecteren en erop te schieten. Sonarsensoren zullen gebruikt worden voor initiële detectie. Zodra de vijand gedetecteerd is, zal de robot automatisch binnen seconden zijn buzzer aanzetten, de robot activeert en begint te vuren naar de vijand. Het project helpt om interesse en innovaties te genereren in de robotica-velden terwijl men werkt aan een praktische en haalbare oplossing om levens te redden en eigendomsschade te beperken.
1.1 Overzicht
Het project omvat een draadloos gecontroleerde hiërarchie van de robot aangezien het gecontroleerd wordt door de commando's van het Bluetooth-apparaat dat de beweging van de robot controleert. De robot is volledig remote en biedt een volledig zicht op het gebied dat moet worden gecontroleerd.
1.2 Doelen en Doelstellingen:
Het hoofddoel van het project is om veiligheid te bieden aan die gebieden die niet gecontroleerd kunnen worden door gewapende machten. Daarom kan deze robot die plekken betreden vanwege zijn grootte en gemak van controle.
Doelstellingen: • Een remote monitoring- en controle-applicatie voor analyse bieden. • De gebruiker toestaan de vijand te manipuleren met de robotarm. • Visuele feedback bieden voor de plek onder beveiliging. • Een zeer gebruiksvriendelijke controle-applicatie bieden. 1.3 Systeem bereikverklaring: De robot gebruikt een controle-applicatie, aan de gebruikerskant, om de robot op afstand te controleren met draadloze technologie. Invoer van de gebruiker wordt serieel over een Bluetooth-apparaat naar de robot verzonden, waar het ontvangen, geïdentificeerd en doorgegeven wordt aan de juiste module. · De invoer aan het systeem is van de gebruiker voor de beweging van de robot. · Deze invoer wordt eerst verwerkt door de controle-applicatie, serieel verzonden over een Bluetooth-link. Deze invoer wordt dan ontvangen bij de robot en opnieuw verwerkt. · De uitgang van het systeem is het verwerkte signaal naar de juiste module. Deze module kan een motor van de basis van de robot zijn.
Belangrijkste In- en Outputs:
· Invoersignalen · Beweging van Robotarm · Beweging van de robot. We hebben het ontworpen als een assistent-robot voor beveiligingsteams maar er zijn een aantal andere toepassingen van deze robot. Het kan gebruikt worden door: • Politie: In gijzelingssituaties • Militair: Voor verkenningmissies • Luchtbases: Het zal gebruikt worden voor het hanteren van gevaarlijke of radioactieve materialen.1.4 Theoretische basis en Organisatie
De thesis bestaat uit vijf hoofdstukken. Een korte uitleg wordt hier geïntroduceerd: Hoofdstuk 1: Inleiding
Dit hoofdstuk bespreekt de kwesties met betrekking tot de achtergrond van de thesis-doelstellingen en onderzoeksstructuur
. Hoofdstuk 2: Literatuuroverzicht Dit hoofdstuk bespreekt voornamelijk Bluetooth-apparaat, Een deel van de literatuur met betrekking tot dit thesis-onderwerp is ook in dit hoofdstuk opgenomen. Hoofdstuk 3: Tools en Technieken Dit hoofdstuk bespreekt alle tools en software gebruikt voor het project maken Hoofdstuk 4: Methodologieën Hoofdstuk 4 zal zich voornamelijk richten op de procedure, methode en theorie-implementatie via simulatie-ontwerp van de voorgestelde vijand-detecterende robot gerelateerd aan het thesis-onderwerp. Hoofdstuk 5: Resultaat en AnalyseDe robot is praktisch getest en geverifieerd. De tests omvatten de efficiëntie van het ontwerprobot-detectiesysteem en zijn prestaties.
Hoofdstuk 6: Conclusie Ten slotte wordt een conclusie over de verkregen resultaten gepresenteerd. Dit omvat ook de vernieuwingen binnen het werk en suggesties voor toekomstig werk.Hopelijk helpt dit artikel universiteitsstudenten die bachelor of master doen in elektronica en communicatietechniek. Neem Contact Op Voor Volledig Thesis Rapport
Industriële technologie
- Bouw een Bluetooth-gecontroleerde Raspberry Pi Robot met Audio Feedback
- Slimme Huishoudapparaatbesturing via Web & Mobiele Apps
- Een LED bedienen via Bluetooth met Arduino – Eenvoudige DIY Handleiding
- Ethernet-gestuurde robotarm: Remote control gemaakt simpel
- PID-gestuurde Lijnvolgende Robot Kit – Arduino UNO, IR-sensoren, Duurzaam Chassis
- Bluetooth Robot met Obstakelvermijding: Slimme Remote-gecontroleerde Voertuig
- SIM800L GPRS Module Integreren met Arduino via AT-commando's
- PID Regeling voor 3D Robot Greifer in MATLAB/Simulink Beheersen
- Control Systeem Migratie Succes: Expert Strategieën voor een Naadloze Transitie
- Succes bereiken met uw eerste robotintegratie: een praktische gids
- Robotica in de 21e Eeuw: Gedistribueerde Systemen, Telepresentie en Ruimtevaart