



PID Regeling voor 3D Robot Greifer in MATLAB/Simulink Beheersen
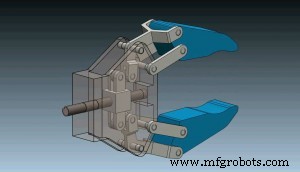
In deze tutorial zien we hoe we PID-regeling maken voor een 3D-model van een robotgreifermechanisme. Het Simulink-model is georganiseerd in twee subsystemen: een DC-motor subsystem (gemodelleerd met Simulink-blokken) en een 3D-model (geïmporteerd vanuit SolidWorks via SimMechanics Link). We gebruiken een stapfunctie om de DC-motor te activeren die de robotgreifer aandrijft, en de Simulink PID-blok om de PID-parameters automatisch af te stellen.
Bekijk de video of lees de tutorial hieronder.
Download het Simulink-model van het voorbeeld hier:
Simulink Model - PID Control
1 bestand(en) 538,71 KB DownloadVind en download het 3D-model van het Robot Greifer Mechanisme via de volgende link:
Arduino Besturen met MATLAB GUI: Stap-voor-Stap Tutorial
Arduino & MATLAB Integratie: Stap-voor-Stap Seriële Communicatie Tutorial
Productieproces
- Anticonceptiepil: Geschiedenis, Voordelen, Risico's en Productie
- Lionel modeltreinen: Geschiedenis, productie en toekomst
- Industriële Robots: Ontwerp, Productie en Toekomstige Trends
- Bouw en Bestuur een Pi-aangedreven Robot met Live Videostreaming
- Recycling Sorteerrobot Aangedreven door Google Coral Edge TPU
- Externe IoT-besturing van een zelfgebouwde robotarm
- PID Regeling voor 3D Robot Greifer in MATLAB/Simulink Beheersen
- SolidWorks Integreren met MATLAB/Simulink: Stap-voor-Stap Simulatie Tutorial
- PID Control Beheersen: Kernprincipes & Effectieve Loop Tuning
- Robotica in de 21e Eeuw: Gedistribueerde Systemen, Telepresentie en Ruimtevaart
- Simulink: MATLAB's Geavanceerde Simulatie & Model-Based Design Tool