



Servopress 101: De basis van servo-automatisering onder de knie krijgen
Industriële automatisering kan als toveren lijken, vooral wanneer gebruikt in assemblage-operaties. Leer wat je nodig hebt over de basis om je volgende automatiseringsproject te helpen.
Servomechanismen liggen aan het hart van 21e-eeuwse automatisering. De basiselementen zijn een servomotor; een apparaat om draaiende beweging om te zetten in lineaire beweging; een suite van sensoren om de vereiste feedback te leveren; een controller om feedbackdata om te zetten in commando-signalen; en enabling software. Dit is de “magie” van high-speed, precisie-assemblage-operaties. Met 21e-eeuwse vooruitgang in hun basisonderdelen, zijn servopressen een game-changing technologie.
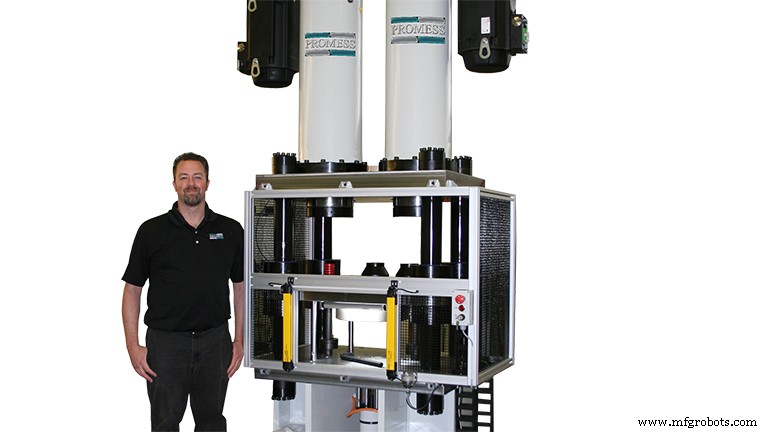
Ze zijn niet alleen snel en precies—ze zijn ook groot geworden. In de metaalvorm- en stampindustrie zijn servopressen beschikbaar met capaciteiten tot 5.000 ton (4.536 metriek ton) en grotere eenheden zijn in ontwikkeling. Deze pressen veranderen de manier waarop ingenieurs procesontwerp benaderen door ingenieurs precieze controle over kracht, snelheid en positie in real-time tijdens een volledige slag van een proces te geven.
Dertig jaar geleden combineerden industrie-pioniers een precisie-balschroef met een servomotor, rotary encoder en load cell om de eerste Electro-Mechanical Assembly Press (EMAP) te produceren die specifiek ontworpen was voor assemblage-operaties.
Succesvolle vroege adopters
Vroege adopters vonden dat de mogelijkheid om procesparameters tijdens assemblage te meten, hen letterlijk in staat stelde om producten te “klonen” door de kracht/positie “handtekening” van elke operatie te vergelijken met die van een bekende goede cyclus en persparameters in real-time aan te passen om het te dupliceren. Dat basisconcept is gebruikt in honderden verschillende assemblage-applicaties, van simpele nieten tot installatie van hoge-waarde elektronica. Hier zijn een paar voorbeelden.
Universele Koppel Assemblage: Een Cardan-type universele koppel heeft een middelste kruis of “spin” die bevestigd is aan een paar U-vormige armen door een lagerbeker door een gat in de arm te persen om een gemachineerde journal op de “spin” vast te leggen. Eenmaal geassembleerd, worden de lagerbekers aan de arm gezet om ze op hun plaats te houden.
De uitdaging is om de spin gecentreerd in de arm te houden terwijl de lagerbekers worden ingedrukt en gezet. Dit wordt bereikt met een paar EMAP's die gesynchroniseerd zijn om dezelfde kracht op elke lagerbeker toe te passen terwijl deze wordt ingevoegd. Eenmaal de bekers op hun plaats zitten, is de spin precies gecentreerd en voeren de EMAP's gelijktijdig de zetoperatie uit. Omdat gelijke kracht wordt toegepast op tegenovergestelde poten van de spin, blijft hij gecentreerd en is het resultaat een goede assemblage elke keer.
Deze applicatie werkt omdat de EMAP's tijdens de operatie gemonitord worden en in real-time aangepast voor kracht en positie door de controle. Data van het hele proces kan vastgelegd en opgeslagen worden voor kwaliteitswaarborging, wat 100-procent traceerbaarheid voor elke assemblage biedt. Die data is ook nuttig voor het identificeren en corrigeren van afwijkingen in de onderdelen die geassembleerd worden, wat de kwaliteit van de hele supply chain alsook het assemblageproces verbetert.
Medische Catheter Assemblage: De kritieke operatie is een krimpingsproces dat een klein-diameter metalen buis vastmaakt aan een grotere buis die bevestigd is aan het flexibele deel van de catheter. Als de krimping niet perfect is, zal het ofwel loskomen wanneer er aan getrokken wordt of de buis volledig afsluiten, waardoor de catheter onbruikbaar wordt. Consistent een klein metalen buis krimpen aan een die slechts iets groter is, bleek een monumentale uitdaging.
De sleutel tot het behouden van consistente kwaliteit in de catheter-krimpoperatie was het monitoren van zowel de hoeveelheid kracht die toegepast wordt als de exacte positie van het krimpgereedschap tegelijkertijd. Eenmaal beide parameters van een bekende goede operatie vastgelegd, werd de kracht/positie “handtekening” gebruikt als benchmark om opeenvolgende operaties te meten.
Een EMAP-gebaseerd krimpstation, compleet met externe positie-transducers, wordt gebruikt om de krimpoperatie op de catheters uit te voeren. De EMAP biedt herhaalbare krimpkracht en de transducers monitoren het gereedschap om ervoor te zorgen dat de krimping noch te ondiep noch te diep is. Het resultaat is een 100-procent inspannings-testcertificering voor elke geproduceerde catheter en de virtuele eliminatie van krimpfouten in het veld.
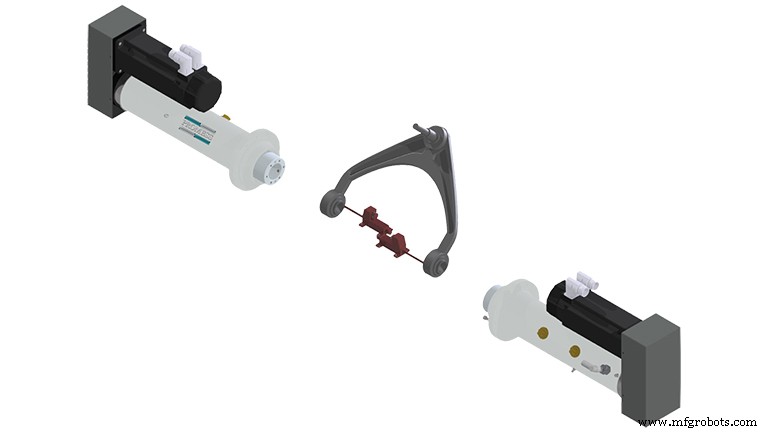
Geniete Bal-Koppel Assemblage: Automotive bal-koppel assemblages zijn veiligheidskritieke componenten die typisch bevestigd worden aan boven- en onderkantrolarmen met nitten. Er zijn drie mogelijke falenmodi: 1) een nit kan te lang of te kort zijn, 2) een nit kan te hard of te zacht zijn, en 3) een nit kan volledig ontbreken. Omdat de assemblage veiligheidskritiek is, is traditioneel een 100-procent na-nietinspectie uitgevoerd.
Het gebruik van een EMAP-gebaseerd systeem in plaats van een traditionele hydraulische pers elimineert de 100-procent inspectievereiste door het proces te monitoren tijdens het uitgevoerd wordt en de “handtekening” te vergelijken met een bekende goede operatie. Drie individuele load cells zijn gemonteerd in de tooling om de op elke nit toegepaste kracht onafhankelijk te meten, terwijl een enkele positie-transducer de ram's reisaafstand meet.nitten die te hard of zacht zijn, of te kort of lang, zullen een duidelijke verandering in de handtekening produceren, evenals out-of-tolerance details zoals gatdiameters.
Het systeem biedt: lange, korte, harde, zachte, en/of ontbrekende nitdetectie; 100-procent certificering van elke assemblage; ingebouwde data-acquisitie; en een record van kracht- en positiegegevens voor elk geproduceerd onderdeel—allemaal in real-time tijdens de procescyclus. De resultaten zijn consistent, nauwkeurig, en traceerbaar, wat betekent dat na-procesinspecties op elk onderdeel niet langer nodig zijn om kwaliteit te waarborgen.
Verder dan de basis
Het duurde niet lang voordat vroege adopters realiseerden dat de gedetailleerde procesdata gegenereerd door een EMAP-gebaseerd systeem toepassingen had ver buiten het simpelweg vergelijken van “handtekeningen” en “klonen” van assemblages. EMAP-leveranciers waren ook druk bezig met het verbeteren van zowel hardware- als softwaremogelijkheden om meer geavanceerde toepassingen te ondersteunen.
Een van de eerste toepassingen die voordeel trok uit deze vooruitgang was de assemblage van automotieve kontrolarmen, een product dat geometrische precisie vereist om correct te functioneren, maar gemaakt wordt uit componenten die niet economisch met zeer nauwe toleranties geproduceerd kunnen worden. De kontrolarm bestaat uit zware stamping of gietwerk met rubber-omhulde bushings die ingedrukt worden—duidelijk geen kandidaat voor extreme dimensionale precisie.
Wat automotieve ingenieurs typisch doen is de benodigde geometrie in de assemblage definiëren en het “hoe-te-bereiken” deel aan de leverancier overlaten. Leveranciers noemen dit een “phantom” dimensie, en het is vrij algemeen in diverse industrieën.
De conventionele aanpak om te voldoen aan de specificatie voor een “phantom” dimensie is om precieze tools en fixtures te bouwen en ze dan continu aan te passen om te dealen met constante, onvoorspelbare variaties in de onderdelen. Andere leveranciers kiezen voor “persen en hopen,” dan “meten en sorteren” en acceptieren schroot en herwerk-kosten. Om deze uitdaging stattdessen met een EMAP-gebaseerd systeem aan te pakken vereist geavanceerde software om additionele sensoren buiten de in de pers geïntegreerde load cells te hanteren. De assemblage wordt gedaan met twee EMAP's en twee digitale tasten. Deze tasten zijn nodig omdat de veerkrachtige bushings buigen tijdens installatie, wat het moeilijk maakt hun precieze locatie te weten. De tasten compenseren ook voor machine- en load-cell-deflectie.
Om de kontrolarm te assembleren, worden de bushings naar een initiële positie gedrukt, de kracht wordt verwijderd, en de locatie wordt gemeten door de digitale tasten. Eéén bushing wordt gedrukt naar een dimensie die relatief is aan het bal-koppel. De tast meet de positie en voedt de informatie terug naar de controller, die de pers vertelt hoeveel verder te drukken. Deze sequentie herhaalt zich tot de bushing op zijn plaats zit. De andere bushing gebruikt dezelfde installatiesequentie maar wordt gedrukt naar een dimensie relatief aan de eerste bushing. Dit is de “phantom” dimensie en het systeem kan het efficiënt en herhaalbaar bereiken ongeacht variaties in de kontrolarm en/of bushings.
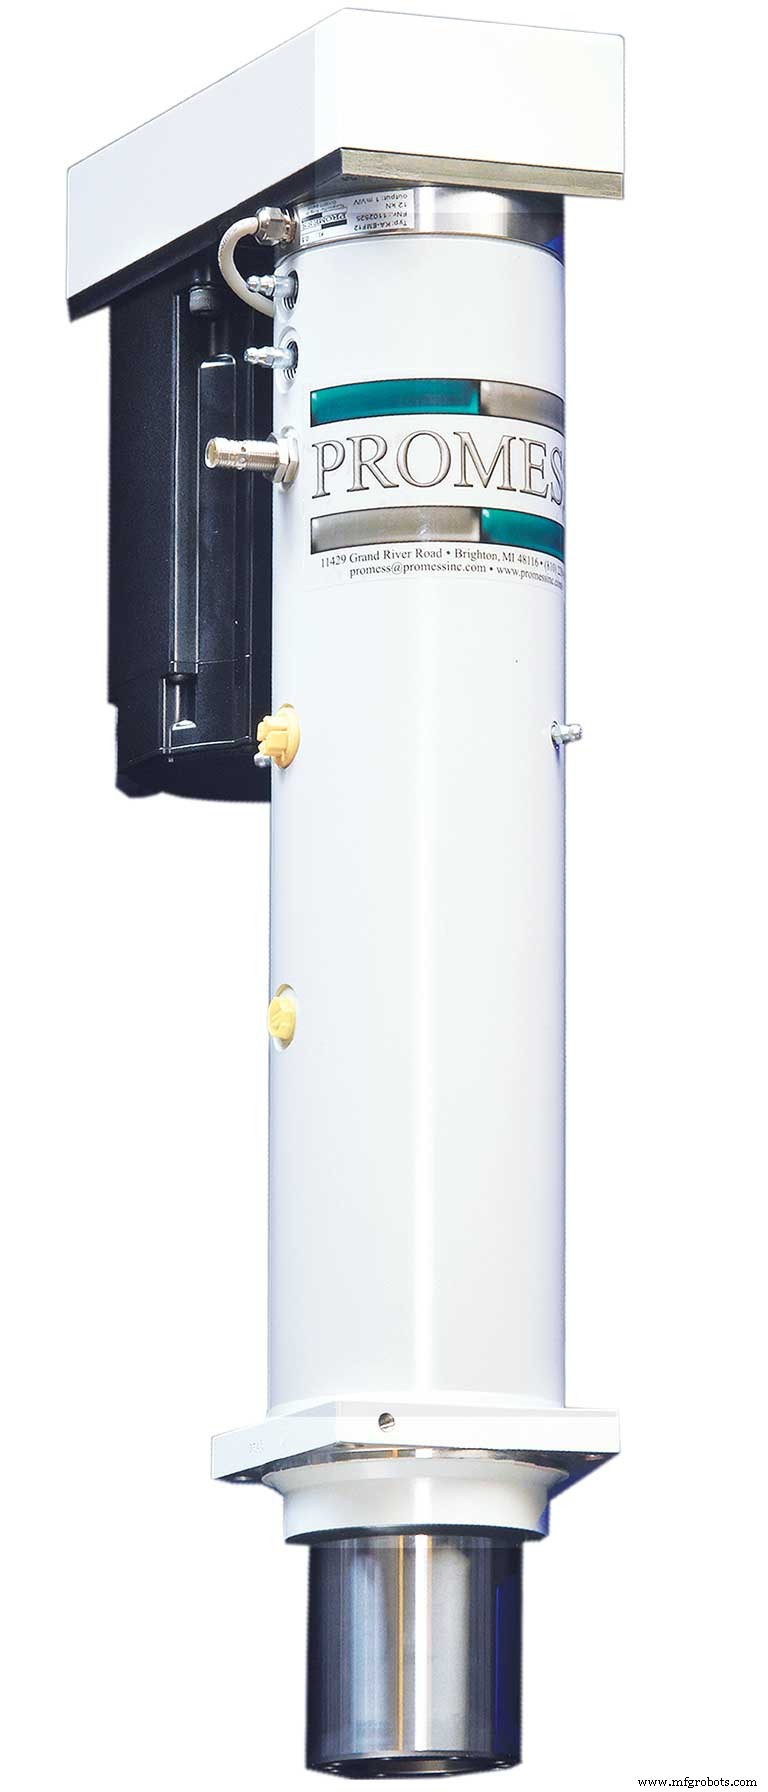
Het net beschreven systeem verbetert de functionele kwaliteit van de kontrolarm die het assembleert significant zonder verandering in de dimensionale specificaties van de componentonderdelen. Feitelijk is het heel goed mogelijk dat de toleranties op die componentonderdelen gelost kunnen worden om productiekosten te verlagen zonder impact op de functionele kwaliteit van het eindproduct. Functie is de consumentenmaatstaf van kwaliteit, en met het soort intelligente assemblage geïntroduceerd door het kontrolarmsysteem kan het de fabrikantensmaatstaf ook zijn.
Een volwassen technologie
Naarmate intelligente assemblage-applicaties prolifereren, zo hebben de hardware- en softwaresystemen die nodig zijn om ze mogelijk te maken. Vandaag zijn EMAP's beschikbaar met krachtsuitgangen variërend van 0,2 kN tot 500 kN en kunnen uitgerust worden met een breed scala aan integraal en externe sensoren. Ze zijn beschikbaar als individuele componenten voor systeembouwers, H-frame pressen en flexibele stand-alone werkstations voor eindgebruikers.
Innovatieve ingenieurs hebben EMAP's licht genoeg gemaakt om als robot-eindeffectoren te worden gebruikt en zelfs handgehouden modellen voor mensen zijn beschikbaar. Beide producten zijn bedoeld voor toepassingen waarin de pers naar het onderdeel gebracht wordt, wat betekent dat de reactiekracht van de persoperatie niet naar de robot of menselijke operator overgedragen kan worden.
Eéén oplossing ontwikkeld door Promess voor robotische toepassingen is de Robot Press, die een geïntegreerde back stop omvat. Tijdens operatie wordt de pers op het onderdeel gepositioneerd door de robot en de tooling ingeschakeld. De robot gaat dan in free float op twee assen om positie te handhaven terwijl hij in de derde as beweegt om persbeweging te accommoderen tot de pers de geïntegreerde back stop bereikt. Persbewegingen zijn volledig programmeerbaar en de pressen kunnen uitgerust worden met kracht- en positie-sensoren om intelligente assemblage-operaties te ondersteunen.
Lineaire EMAP/Rotary Actuator Combo
Een andere trend is de combinatie van een lineaire EMAP met een rotary actuator om functionele testing tijdens assemblage te faciliteren. Bijvoorbeeld, een automotieve kapklink wordt geassembleerd met een nit met behulp van een EMAP. Terwijl de nit gezet wordt, wordt de klink geactiveerd en de vereiste kracht continu gemeten tot het een gespecificeerd niveau bereikt, waarna het proces stopt. Het proces produceert klinken met uniforme activeringskracht ongeacht variaties in nitten of stampingen. Vergelijkbare systemen worden gebruikt om automotieve zitklinken, tangen, en zelfs tandwiel-terugslag onder belasting in automotieve differentielen te controleren.
Al deze applicaties hangen af van gesofisticeerde controllers en software om meerdere data-invoeren in real-time te hanteren en te integreren en de benodigde servo-commando's te genereren. Controllers zijn nu beschikbaar met de mogelijkheid om meerdere EMAP's die de hoekpunten van een plaatpers aandrijven te synchroniseren zodat elk de kracht genereert die nodig is om de platen parallel te houden, ook al is de belasting niet uniform.
Control-software is meegeëvolueerd met hardware, en vandaag's systemen zijn veel makkelijker te programmeren dan hun voorgangers van zelfs een paar jaar geleden. Leveranciers hebben significante tijd en talent geïnvesteerd in systemen die het proces vereenvoudigen tot het punt waar professionele control-ingenieurs vaak niet vereist zijn.
Naarmate EMAP-technologie is gerijpt, zijn de concepten van intelligente assemblage en assemblage naar een functionele specificatie in plaats van een dimensionele een steeds praktischer geworden over een breed bereik aan industrieën. Rijping impliceert echter geen stagnatie. De technologie groeit door het mogelijk maken van werkelijk innovatieve oplossingen voor uitdagingen die fabrikanten al decennialang, en in sommige gevallen eeuwenlang, lastig zijn geweest.
Automatisering Besturingssysteem
- Threadlockers onthuld: Expertsgids voor draadvergrendelende lijmen
- Essentiële Skid Steer Onderhoudsgids Voor Optimale Prestaties
- Tecnoideal America herbrandt van TechnoMed Inc., versterkt VS-aanwezigheid in medische automatisering
- Geavanceerde Robotica 101: Productie-efficiëntie & Innovatie Boosten
- Wederzijdse Inductie en Transformatorbasisbeginselen Begrijpen
- Beheersing van importcompliance: Vier essentiële principes voor soepel VS-toetreding
- NC-bewerking Begrepen: Definitie, Proces en Belangrijkste Voordelen
- Meester Elektronische Behuizingsontwerp: Een Uitgebreide Platenmetaal Gids
- CD4013 Dual D-Flip-Flop: Pinout, Toepassingen & Voorbeeldschakeling
- Kraanoperaties & Onderhoud: Een Uitgebreide Veiligheids- en Zorggids
- Kraanwielen 101: Hoe de Beste te Kiezen voor Optimale Prestaties