



Top 11 Robot Programmeer Essentiëls die Elke Beginner Moet Meesteren
Welke basiseigenschappen zijn het meest nuttig om te weten wanneer u begint met robotprogrammering?
Of u nu nieuw bent in de wereld van robotica of uw programmeervaardigheden wilt verbeteren, hier zijn de top basisprincipes van robotprogrammering die goed te weten zijn.
Het kan soms alsof u een diploma in robotica nodig hebt om te beginnen met robotprogrammering. De conventionele benaderingen van industriële robotprogrammering lijken lastig te begrijpen voor nieuwe robotica-programmeurs.
Echter, met een redelijke kennis van de basisprincipes van robotica en goede robotprogrammeersoftware, kunt u eenvoudig en snel aan de slag.
Hier zijn de 11 meest nuttige basisprincipes van robotprogrammering:
1. Basisonderdelen van een Robot
Voordat u begint met leren hoe u een robot programmeert, is het nuttig om een greep te krijgen op de basisonderdelen van elke industriële robot. Op die manier bent u ten minste comfortabel met de fysieke machine die u gaat programmeren.
Bijvoorbeeld, de meest basisonderdelen van een 6 DoF industriële robot zijn:
- Manipulatorarm
- Eindwerktuig (end effector)
- Controller
- Stroombron
- Sensoren (indien aanwezig)
De componenten zullen iets variëren afhankelijk van het type robot.
2. Vrijheidsgraden
Ik heb al een vitaal concept in de robotica geïntroduceerd: Vrijheidsgraden (DoF).
De DoF van een robot specificeert hoeveel onafhankelijke assen de robot kan bewegen. Een 6 DoF manipulatorarm heeft bijvoorbeeld 6 onafhankelijk te besturen assen. Sommige DoF zijn "draaiend" (d.w.z. ze draaien om een punt) en sommige zijn "lineair" (d.w.z. ze bewegen langs een lijn). Het is nuttig om vertrouwd te raken met de DoF van een robot voordat u het programmeert.
3. Gewrichten en Eindwerktuigen
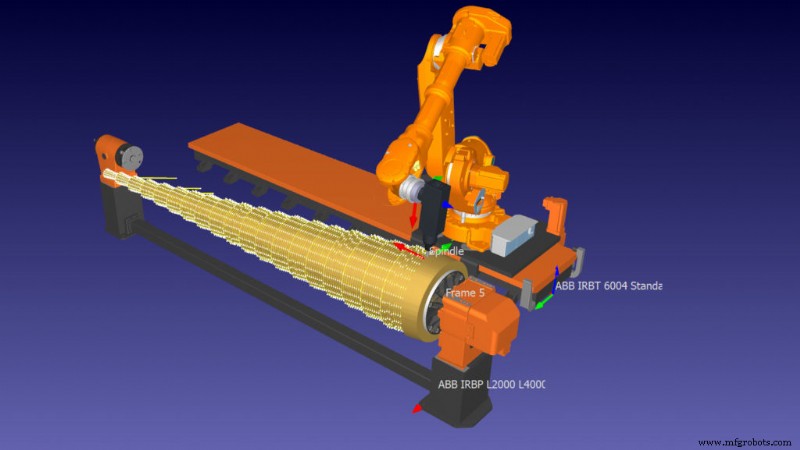
Het "zakenende" van een robot (d.w.z. het deel dat de taak uitvoert) wordt het "eindwerktuig" genoemd. Wanneer u programmeert, bent u meestal geïnteresseerd in het sturen van het eindwerktuig van de robot naar specifieke locaties.
Om de robot te bewegen, moet u instructies sturen met de gewenste posities van elk van de DoF van de robot. Als u software zoals RoboDK gebruikt, kunt u in plaats daarvan de gewenste positie van het eindwerktuig direct programmeren in plaats van specifieke gewrichtsposities te sturen.
4. Houding: Positie en Oriëntatie
Hoe programmeert u het eindwerktuig om te vertellen waar het heen moet?
De positie en oriëntatie van het eindwerktuig van de robot (of een andere locatie die u programmeert) worden gecombineerd tot de "houding" (pose). U moet de houding van elke locatie specificeren waar de robot naartoe zal bewegen in uw programma. De meest voorkomende methode om een houding in programmering te specificeren is via Euler-hoeken.
Voor meer informatie, zie ons artikel Robot Euler-hoeken: De Essentiële Primer.
5. Tool Center Point (TCP)
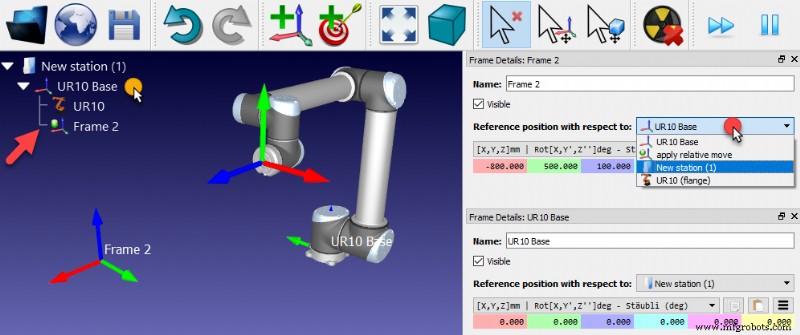
Omdat we het meest geïnteresseerd zijn in de houding van het eindwerktuig bij het programmeren van een robot, gebruiken we vaak de term Tool Center Point om te verwijzen naar het operationele centrum van het gereedschap.
Hier zijn enkele voorbeelden voor verschillende eindwerktuigen:
- Lijmpistool — U zou de TCP kunnen instellen op de punt van de pistool.
- Grijper — De TCP zou in het midden van de vingers van de grijper kunnen liggen.
- Laspistool — De TCP zou een paar millimeters van de punt van de pistool kunnen zijn, waar de vlam het heetst is.
Als programmeur kiest u waar het meest zinvol is om de TCP van de robot te plaatsen.
6. Kinematica
Een van de uitdagendere aspecten van robotica is kinematica. Dit betekent simpelweg de geometrische indeling van de robot. Kinematica wordt voorgesteld als een redelijk grote vergelijking of algoritme.
De Forward Kinematica vergelijking beantwoordt de vraag: "Als ik de gewrichten van de robot op een bepaalde positie zet, waar eindigt de TCP?"
Het Inverse Kinematica algoritme beantwoordt de tegenovergestelde vraag: "Als ik wil dat de TCP op deze houding eindigt, op welke positie moet ik de gewrichten dan zetten?"
Met goede robotprogrammeersoftware hoeft u waarschijnlijk uw eigen kinematica niet te formuleren, maar het kan nuttig zijn om het basisconcept te begrijpen.
7. Gewrichtslimieten
De kinematische vergelijkingen beschrijven de robot met zuivere geometrie en wiskunde. Echter, robots zijn fysieke machines. De fysieke robot kan vaak niet elke positie bereiken die de geometrie zegt dat het kan.
We voeren gewrichtslimieten in de programmering in om de beweging van de gewrichten van de robot te beperken tot alleen posities die fysiek mogelijk zijn. Ze zeggen het programma simpelweg: "Dit gewricht kan niet verder dan deze specifieke hoek."
8. Bewegingstypen
Wanneer u de robot programmeert, zijn er verschillende typen beweging die u de robot kunt laten maken.
De basale 3 bewegingen zijn:
- Gewrichtsbeweging (Joint Move) — Dit is een snelle, grove beweging waarbij elk gewricht probeert zo snel mogelijk zijn doelpositie te bereiken. Om botsingen te voorkomen, sollten gewrichtsbewegingen alleen worden geprogrammeerd wanneer de robot in vrije ruimte beweegt.
- Lineaire Beweging (Linear Move) — Dit is een gecontroleerde beweging langs een lijn tussen twee houdingen. De robot zal noodzakelijkerwijs langzamer bewegen met een lineaire beweging, maar introduceert ook geen ongewenste botsingen.
- Cirkelvormige Beweging (Circular Move) — Net als een lineaire beweging, beweegt de robot in een gecontroleerde lijn, deze keer langs een cirkelvormig pad.
9. Simulatie en Offline Programmering
Er zijn veel verschillende manieren om een robot te programmeren, inclusief "uw handen vuil maken" met de (meestal complexe) programmeertaal die door de robotfabrikant wordt geleverd.
Simulatie en offline programmeren bieden een makkelijkere programmeermethode. In plaats van de fysieke robot direct te programmeren, programmeert u een gesimuleerd model van de robot met intuïtieve commando's. De software converteert het programma vervolgens naar code die de fysieke robot kan begrijpen.
10. Post-processors
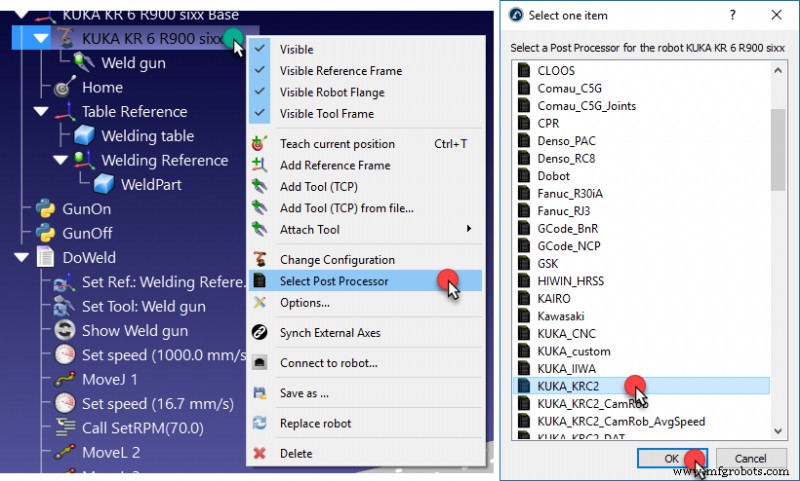
Het deel van een offline programmeringssoftware dat het robotprogramma converteert, heet een post-processor. De programmeringssoftware heeft een andere post-processor voor elke robotfabrikant, soms meer dan één.
U kunt meer ontdekken over post-processors in ons artikel Robot Post-processors: Alles Wat U Moet Weten.
11. Debuggen
Ongeacht welke programmeermethode u gebruikt, is debuggen een vitale baservaardigheid. U moet uw programma altijd debuggen om er zeker van te zijn dat het werkt zoals u bedoelt voordat u uw robot in een productieomgeving laat draaien.
Offline programmering biedt u een extra debugstap omdat u een gesimuleerd model van de robot programmeert voordat u het programma naar de fysieke robot zelf downloadt, wat de mogelijkheid op fouten vermindert.
Als u direct wilt beginnen met robotprogrammering, kunt u hier een gratis proefversie van RoboDK downloaden.
Met welke basisaspecten van robotprogrammering wilt u hulp? Laat het ons weten in de reacties hieronder of doe mee aan de discussie op LinkedIn, Twitter, Facebook, Instagram, of in het RoboDK Forum.
Industriële robot
- TPU-filament uitgelegd: Complete gids voor flexibel 3D-printen
- Robotprogrammering begrijpen: Methodes uitgelegd
- Hoe externe monitoring, programmeren en predictief onderhoud industriële robotica transformeren
- Gearticuleerde robots: De ultieme gids voor de meest veelzijdige industriemachines
- Cartesiaanse robots: De schaalbare oplossing voor geavanceerde automatisering
- SCARA Robots: De ultieme gids voor veelzijdige, hoge-snelheid industriële automatisering
- Hoe Te Weten Wanneer Het De Juiste Tijd Is Om Te Investeren In Robot Programmeertools
- Industriële Robots Programmeren: Een Beginnersgids
- Hoe de beste robotpicksoftware te kiezen voor efficiënte automatisering
- Fanuc P-250iA Coating Robot: Ongekende dekking, precisie & efficiëntie
- Binnen de Motoman K6: Hoe Het Zesassen-ontwerp Precisie Drijft