



FANUC Robot Programmeren Meesteren: 5 Bewezen Expert Technieken
U heeft besloten dat een FANUC-robot de beste keuze is voor uw gekozen toepassing.
Maar wat is de beste manier om een FANUC te programmeren?
Heeft u een echte keuze of moet u de standaardoptie van de fabrikant gebruiken?
Met hun kenmerkende felgele robots is de Japanse robotfabrikant FANUC een populaire keuze voor mensen die robotische automatisering aan hun bedrijf willen toevoegen.
U wilt ervoor zorgen dat u het meest uit uw gekozen robot haalt… en dat betekent de beste programmeermethode kiezen.
Waarom de Standaardmanier van FANUC Programmeren Beperkend Is
U zou kunnen aannemen dat u verplicht bent de standaardprogrammeermethode van FANUC te gebruiken. Dit is een veelvoorkomende aanname; het is zeker waar dat veel mensen de standaardmethode gebruiken om hun FANUC-robots te programmeren.
Er zijn 2 standaardmethoden om met een FANUC-robot te programmeren.
Deze zijn:
- TP — Dit is de taal die wordt gebruikt door FANUC teach pendants. Ze zijn bewerkbaar via de teach pendant en worden opgeslagen als een binair bestand.
- Karel — Dit is een van Pascal afgeleide programmeertaal (zoals veel industriële robottermen). Deze kan worden gebruikt om de robot te programmeren met een teksteditor.
Als u of iemand in uw team ervaring heeft met Karel-programmering, of als u ervaring heeft met het gebruik van FANUC teach pendants, kunnen deze programmeermethoden een haalbare optie voor u zijn.
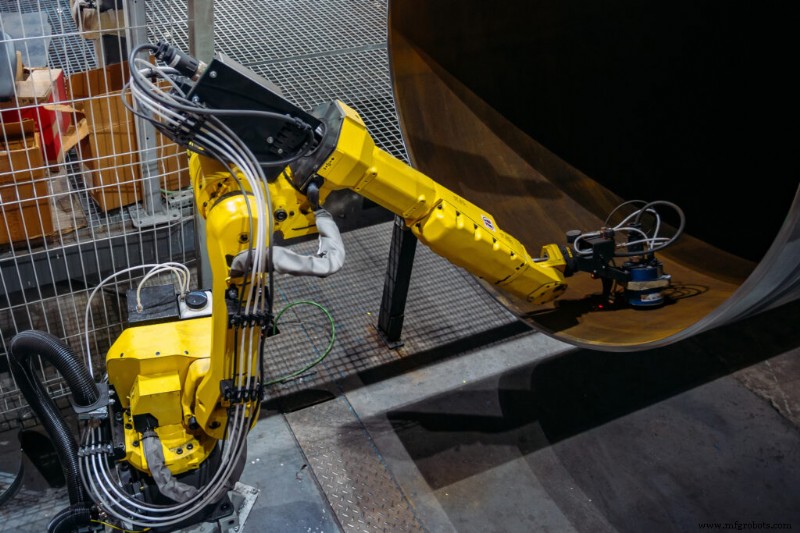
De standaardmethoden van robotprogrammeren zijn echter vaak veel moeilijker te gebruiken dan ze zouden moeten zijn. Ze missen ook de krachtige functionaliteit die bij andere programmeermethoden hoort.
U zou meer intuïtieve, krachtige programmering kunnen missen als u alleen kiest voor de standaardoptie.
5 Expert Manieren om een FANUC Robot te Programmeren
De beste manier om een robot te programmeren is een methode die uw bestaande vaardigheden ten volle benut. Een methode die u ook toegang geeft tot alle mogelijkheden die u van de robot nodig hebt.
Hier zijn 5 geweldige manieren om uw FANUC-robot te programmeren; manieren die het beste gebruikmaken van uw vaardigheden en de mogelijkheden van de robot:
1. Met de Teach Pendant
Natuurlijk wordt de standaardmanier van robotprogrammeren uitgebreid gebruikt door experts in FANUC-programmering. De teach pendant die bij de robot wordt geleverd, stelt u in staat om toegang te krijgen tot veel aspecten van de kernfunctionaliteit.
Teach pendant programmeren omvat veel werk; knoppen indrukken, door menu's navigeren en de robot naar de gewenste positie duwen met het oog (een techniek bekend als "joggen"). Het maken van een programma van enigszins redelijke grootte en complexiteit is een lang proces. Het is een even zorgvuldig proces om later wijzigingen in het programma aan te brengen.
Teach pendant programmeren kan krachtig zijn in de juiste handen. Het grote probleem is echter dat het een online programmeermethode is die veel tijd kost. Dit betekent dat de robot uit productie gehaald moet worden om het te herprogrammeren, wat de productiviteit aantast.
2. Met Tekstgebaseerde Offline Programmering
U kunt de negatieve effecten van online programmering verminderen door in plaats daarvan offline programmering met uw FANUC-robot te gebruiken. Dit betekent dat u het programma op een computer maakt. U kunt het vervolgens downloaden naar de controller van de robot wanneer het klaar is.
De meest elementaire vorm van offline programmering is het coderen van het programma in een teksteditor; met behulp van de Karel-programmeertaal van FANUC. Dit vereist echter dat u veel ervaring heeft met het programmeren van FANUC-robots. Het mist elke manier om het programma tijdens het schrijven te debuggen. Als gevolg hiervan zal de debugfase op de fysieke robot langer duren en soortgelijke vertragingen veroorzaken als online programmering.
3. Met Grafische Offline Programmering
Een betere manier om uw FANUC-robot offline te programmeren is het gebruik van speciale offline programmeringssoftware. Hiermee kunt u het programma van de robot maken en debuggen. U kunt dit doen met een grafische simulator voordat u de robot ooit uit productie hoeft te halen.
Natuurlijk zijn sommige offline programmeringstools makkelijker te gebruiken dan andere. RoboDK is bijvoorbeeld een offline programmerings- en simulatiesoftware die iedereen kan gebruiken, zelfs zonder robotica-ervaring.
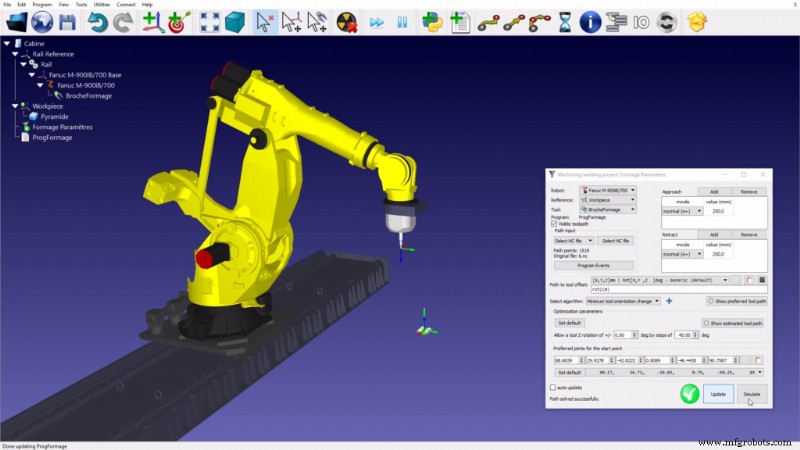
RoboDK biedt een intuïtieve grafische interface en brengt extra mogelijkheden voor uw robotprogrammering. Deze zijn niet beschikbaar met conventionele methoden zoals; speciale bewerkingswizards, 3D-printmogelijkheden, en nog veel meer.
4. Met Uw Lievelingsprogrammeertaal
Als u een ervaren programmeur bent maar niet veel specifieke ervaring heeft met FANUC's of robotica, vraagt u zich misschien af of u uw robot kunt programmeren met uw favoriete taal.
In het verleden was dit moeilijk omdat het het maken van wrapper-bibliotheken en misschien netwerkcommunicatiebibliotheken omvatte om te interfacen met de controller van de robot. Maar nu is het zowel mogelijk als makkelijk.
Met RoboDK kunt u een van verschillende hogere programmeertalen gebruiken om uw FANUC te programmeren. U kunt het programma offline in de simulator testen voordat u het naar de robot downloadt.
5. Met een Handgehouden Probe
Alle vier vorige methoden vereisen ten minste enig begrip van geometrie en robotprogrammering. Zelfs met grafische offline software, waar u de robot in de grafische simulatie kunt slepen. U moet nog steeds nadenken over hoe de gesimuleerde omgeving zich verhoudt tot de realiteit.
Met al dat gezegd, is er nog één expertmanier om een FANUC-robot te programmeren die nog makkelijker te gebruiken is dan al de rest.
Met RoboDK TwinTrack kunt u het programma maken door simpelweg de gewenste beweging van de robot na te tekenen met een handgehouden probe. De robot speelt die exacte beweging vervolgens af. TwinTrack is ook compatibel met offline programmering, dus het hoeft de productie van de robot niet te beïnvloeden.
Wat Is de Beste Manier om Uw FANUC Robot te Programmeren?
Welke van deze programmeermethoden is nu het beste voor u?
Zoals vermeld, is de beste programmeermethode een methode die het beste gebruikmaakt van uw bestaande vaardigheden als programmeur en u toegang geeft tot de meeste mogelijkheden van de robot.
Zeker, de standaardmethode die bij FANUC-robots wordt geleverd, kan aan deze criteria voldoen.
Met de andere opties die in dit artikel worden genoemd, kunt u meer krachtige functionaliteit eenvoudiger benaderen. U hoeft niet oneindig knoppen op de teach pendant van de robot in te drukken of uzelf in de knopen te programmeren met de Karel-programmeertaal.
Als u uw FANUC wilt programmeren met RoboDK, kunt u een gratis proefversie downloaden van de RoboDK-downloadpagina.
Voor meer instructies over het programmeren van een FANUC-robot met RoboDK, bekijk onze speciale documentatiepagina.
Welke problemen heeft u met het programmeren van FANUC-robots? Laat het ons weten in de reacties hieronder of doe mee aan de discussie op LinkedIn, Twitter, Facebook, Instagram, of in het RoboDK Forum.
Industriële robot
- Microprocessor programmeringsfundamenten
- 5 Essentiële Stappen Voor Efficiënte Offline Programmering Voor FANUC Robots
- CNC Robot Programmeren Meesteren: 7 Eenvoudige Stappen voor Verbeterde Efficiëntie
- Top 11 Robot Programmeer Essentiëls die Elke Beginner Moet Meesteren
- Industriële Robots Programmeren: Een Beginnersgids
- 2022 Robotica trends: innovatieve automatiseringsstrategieën voor fabrikanten
- Fanuc Robotics: Leidend in innovaties in industriële automatisering
- Fanuc P-250iA Coating Robot: Ongekende dekking, precisie & efficiëntie
- Fanuc M-430iA/2F: Hoge-snelheid Picking & Packing Robot voor Voedselindustrie
- Maximaliseer ROI met ABB RobotStudio: Offline programmeren en simuleren
- Fanuc P-50iB: Consistente, veelzijdige schilderrobot voor foutloze, efficiënte lakwerk