



Het Juiste Aantal Assen Kiezen voor Uw Robotpositioneerder
U heeft besloten dat u een robotpositioneerder nodig heeft… maar hoeveel assen heeft u nodig?
Er zijn zoveel modellen positioneerders met zoveel verschillende stijlen. Sommige hebben 1 eenvoudige as, maar anderen hebben er veel!
Noch verwarrender is de reeks configuraties die positioneerders kunnen hebben. Assen kunnen verticaal, horizontaal en onder elke hoek ertussen gemonteerd worden.
Een positioneerder kiezen met te veel of te weinig assen kan betekenen dat het budget verspild wordt; Maar hoeveel is te veel!?
Als u een robotpositioneerder overweegt, heeft u waarschijnlijk al verschillende modellen bekeken. U heeft waarschijnlijk eenaasige draaitafels, twee-as positioneerders en multi-as ferris wheels gezien. U heeft waarschijnlijk verschillende merken, stijlen en prijsranges verkend.
Nu, als u eerlijk bent, bent u waarschijnlijk beginnend een beetje zat van positioneerders.
Het probleem met positioneerders is dat het niet zomaar een simpele kwestie is van "ik koop deze" en daar blijft het bij. De positioneerder die u kiest, beïnvloedt hoe gemakkelijk het is om uw robotcel te integreren en te programmeren. U wilt niet de verkeerde kiezen en uzelf een harder tijd geven dan nodig om de robot te implementeren en te programmeren.
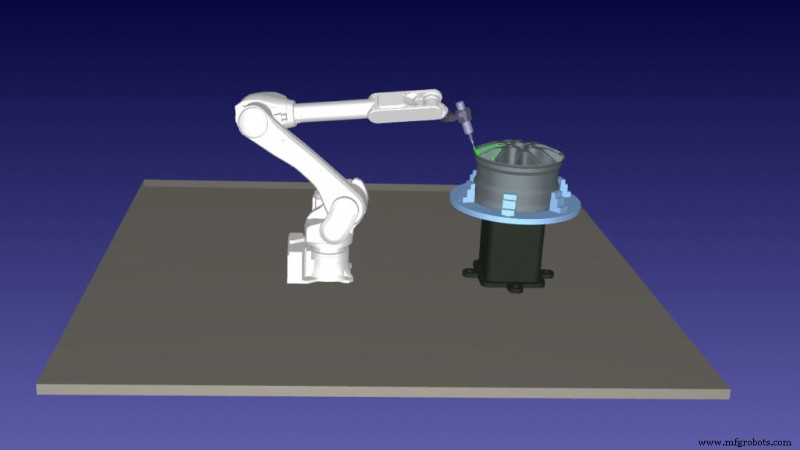
Bijvoorbeeld, als u een 5-as positioneerder zou nemen met een 6-as robot, dat zijn 11 assen die u moet besturen! Als het nodig is om zoveel assen te hebben, prima. Maar als het niet nodig is, kunt u uw aankoop spijten.
Waarom "Hoeveel Assen?" Een Verwarrende Vraag Is
Vragen hoeveel assen uw mechanisme nodig heeft, is een heel natuurlijke vraag. Echter, het is een lastige vraag om bevredigend te beantwoorden.
Als we praten over industriële robots alleen, is een veelvoorkomend antwoord om te zeggen dat 6-as robots vereist zijn. Dit is niet altijd waar, maar het is meestal waar. De reden hiervoor is dat 6 assen nodig zijn om punten in de werkruimte van de robot vanaf elke positie en oriëntatie te bereiken.
Zoals we uitlegden in onze Euler-hoek Primer, wordt de positie van de eind-effector van de robot gecontroleerd met 6 parameters: 3 translatieve parameters (X, Y en Z) en 3 rotatieparameters (Rot[X], Rot[Y] en Rot[Z]).
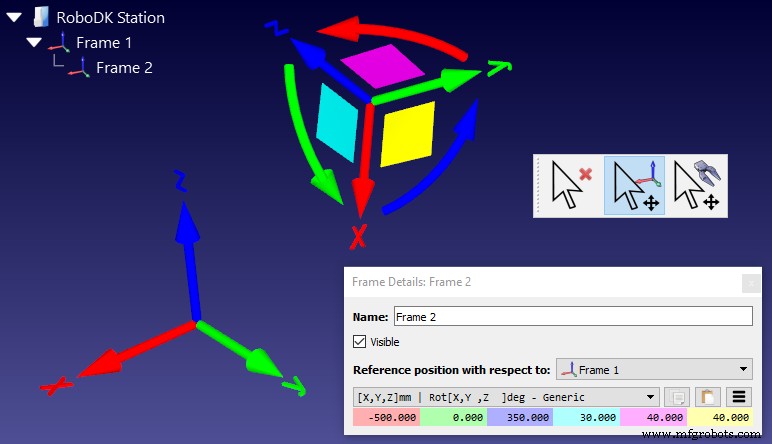
Als uw robot minder dan 6 assen heeft, beperkt u de flexibiliteit van de robot. Dit heeft zin voor sommige robots – bijv. palletiseringsrobots die alleen van boven benaderen hoeven. In het algemeen zijn 6-as industriële robots echter het nuttigst voor een breed scala aan taken.
Boven de 6 assen wordt uw mechanisme "redundant".
Bijvoorbeeld, 7-as robots kunnen dezelfde punten in hun werkruimte bereiken als een 6-DoF robot. Echter, de besturing van een redundant mechanisme wordt ingewikkelder. Als resultaat wilt u geen extra DoF toevoegen als ze niet nodig zijn.
Een positioneerder toevoegen betekent meer DoF toevoegen aan de robot. Dit kan leiden tot een redundant systeem, maar hoeft niet.
Of u extra DoF nodig hebt, hangt af van de specifieke behoeften van uw taak.
7 Stappen om Het Benodigde Aantal Assen voor Uw Applicatie te Identificeren
De manier om in te zoomen op hoeveel assen u nodig hebt, is om nauwer te kijken naar de eisen van uw applicatie.
Hier is een proces dat u kunt gebruiken om enkele potentiële positioneerders te identificeren die voor u kunnen werken. Het stelt u in staat om in te zoomen op een paar potentiële modellen en ze goed te beoordelen. Als geen van die opties geschikt is, kunt u weer uitzoomen en de informatie die u geleerd hebt gebruiken om een betere positioneerder te kiezen.
- Bekijk de eisen van uw taak, met name de benodigde werkruimte. Een goede manier om dit te doen is uw applicatie binnen een robotsimulator te bouwen.
- Noteer welke aspecten van de taak niet mogelijk zijn bij gebruik van de robot alleen. Welke delen van de werkruimte zijn onbereikbaar? Welke bewegingen zijn onmogelijk?
- Met deze informatie, maak een onderbouwde gok over één of twee typen positioneerders die aan uw behoeften kunnen voldoen. Houd rekening met de benodigde draagcapaciteit om uw werkstukken te houden.
- Zoek enkele positioneerders op de markt die aan uw criteria kunnen voldoen en test ze in uw simulatie. Voor elke positioneerder die u probeert, zorg ervoor dat u uw opstelling opslaat als een nieuw project, want u komt later terug naar een van de projecten.
- Als één van de modellen perfect werkt, geweldig! Toch, test een paar opties om te zien welke eigenschappen echt vereist zijn. Onthoud dat u niet wilt eindigen met meer DoF dan u nodig heeft.
- Als geen van de modellen voor uw applicatie werkt, gebruik de verzamelde informatie om uw eisen te verfijnen.
- Ga terug naar de markt en zoek één of twee modellen die aan deze nieuwe eisen voldoen. Test opnieuw in uw simulatie voordat u uw keuze maakt.
Een proces als dit verwijdert een deel van de gokken bij het identificeren van het juiste aantal assen. Met elke test in uw simulatie leert u een beetje meer over wat u echt nodig hebt van een positioneerder om uw taak te voltooien.
Maak een Keuze en Werk Ermee
Eenmaal dat u een model heeft gevonden dat voor uw taak werkt, kunt u vooruitgaan en de applicatie verder ontwikkelen in de simulator.
Open uw opgeslagen project met uw gekozen positioneerder en verfijn het tot de volledige applicatie. Dit stelt u in staat om alle aspecten van de taak te testen en de applicatie voor te bereiden voor eenvoudige integratie.
Eenmaal dat u uw positioneerder heeft gekocht, hoeft u zich geen zorgen te maken over of meer assen de taak zouden hebben kunnen verbeteren. Robots zijn erg flexibel en er zijn meestal meerdere manieren om dezelfde acties met een enkele robot te bereiken.
Als u problemen tegenkomt bij het implementeren van de robot, zult u bijna zeker een oplossing kunnen vinden met de apparatuur die u heeft. Dit is de waarde van aankoopbeslissingen maken met een simulator als testbank.
Welk type positioneerders heeft u overwogen? Laat het ons weten in de reacties hieronder of sluit u aan bij de discussie op LinkedIn, Twitter, Facebook, Instagram of in het RoboDK Forum.
Industriële robot
- Hoe robots volledige autonomie bereiken: van waarnemen tot handelen
- Het juiste aantal verborgen lagen en knooppunten kiezen in een neuraal netwerk
- Whitepaper: Ontgrendel uw automatiseringspotentieel – 7 bewezen stappen naar laag-risico, hoge-opbrengst robotprojecten
- Robotintegratie meesteren: Bewezen strategieën voor faciliteitssucces
- De ware kosten van robotische automatisering voorfabrikanten begrijpen
- Virtual Solutions Center: Hoe robotsimulatie naadloze integratie drijft
- ROI Maximeren Met Robot Machine Tending: Lange-termijnwaarde Voor Alle Operaties
- Robotlasveiligheid Garanderen: Best Practices Voor Uw Operaties
- Is Het Tijd Om Te Investeren In Een Robot? Belangrijke Signalen & Voordelen Voor Uw Fabriek
- Hoe u de benodigde pk voor uw hydraulische pomp berekent
- De Juiste Nauwkeurigheid Kiezen voor Asset Tracking in Productie & Gezondheidszorg