



Slimme Arduino-gestuurde dienstlift voor 4 verdiepingen
Onderdelen en benodigdheden
| Arduino Mega 2560 | 1 |
| OpenBuilds Micro-limietschakelaar | 4 |
Over dit project
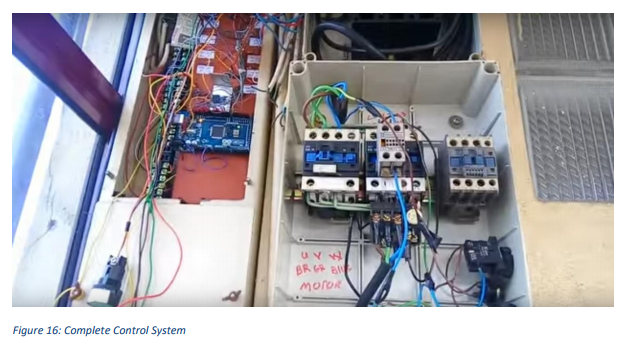
Dit project ontwerpt en test een besturingssysteem voor een dienstlift die vier verdiepingen bedient. De microcontroller (ATMega2560) bepaalt welke contactor gevoed moet worden om de liftmotor te laten draaien omhoog of omlaag, afhankelijk van de huidige verdieping. Het systeem stopt de stroom zodra de gewenste verdieping bereikt is. Een integraal veiligheidsmechanisme zorgt ervoor dat de liftdeur altijd dicht is voordat de lift beweegt. Het systeem controleert ook de deurmotor: de deur sluit bij vertrek en opent automatisch bij aankomst.
Demovideo
Bekijk de demovideo voor een visuele demonstratie.
1.1 Drie-fasen motorbedrading
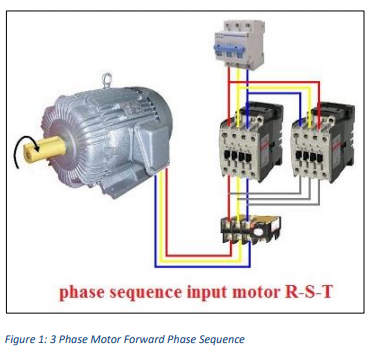
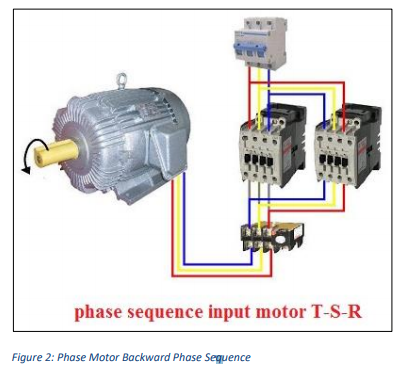
Een drie-fasenmotor wordt gebruikt vanwege de kracht die nodig is voor zware lasten. De motor wordt gevoed via de hoofddrie-fasenstroom. De stroom loopt via twee hoofdcontactoren. Wanneer de eerste contactor ingeschakeld is en de tweede uit, draait de motor vooruit (omhoog). Wanneer de tweede contactor ingeschakeld is en de eerste uit, draait de motor achteruit (omlaag). De bedrading verschilt voor de omgekeerde richting.
1.2 Verdiepingsdetectie
Om de huidige verdieping te detecteren, worden limietschakelaars gebruikt. Bij elke verdieping sluit en opent een limietschakelaar wanneer de lift erbij komt. Een gesloten schakelaar geeft aan dat de lift op die verdieping staat; een open schakelaar duidt op beweging. Vier limietschakelaars (één per verdieping) sturen signalen naar de microcontroller.
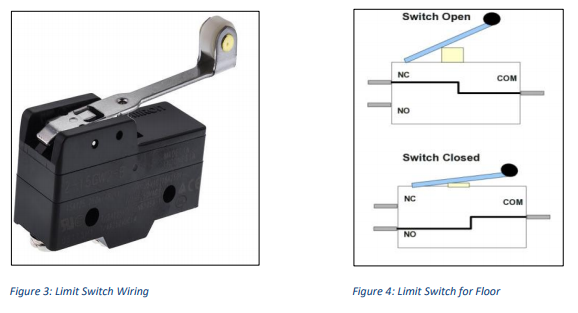
De overgang van laag naar hoog signaal gebeurt in een fractie van een seconde, vaak te snel voor de microcontroller om in de gewone loop() te detecteren. Daarom worden interrupts gebruikt. Een interrupt onderbreekt de hoofdlus en voert een aparte functie uit wanneer een specifieke voorwaarde (bijv. stijgende flank) wordt gedetecteerd. Dit garandeert dat geen verdieping gemist wordt. De Arduino Mega 2560 heeft 6 digitale pinnen die interrupts ondersteunen – ideaal voor vier verdiepingen.
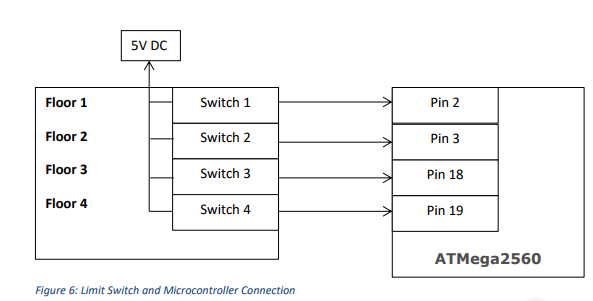
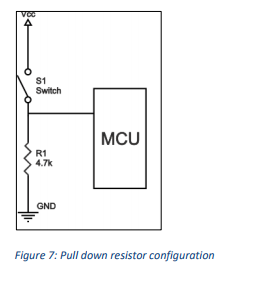
De limietschakelaars zijn aangesloten via pull-down-weerstanden om een stabiele LAAG-te-lezen wanneer de schakelaar open is.
1.3 Motor Omhoog/Omlaag besturing
Twee 12V DC-relais schakelen de wisselstroom naar de contactoren van de motor, wat de richting bepaalt. Het schema (ontworpen in Multisim) toont de opbouw.
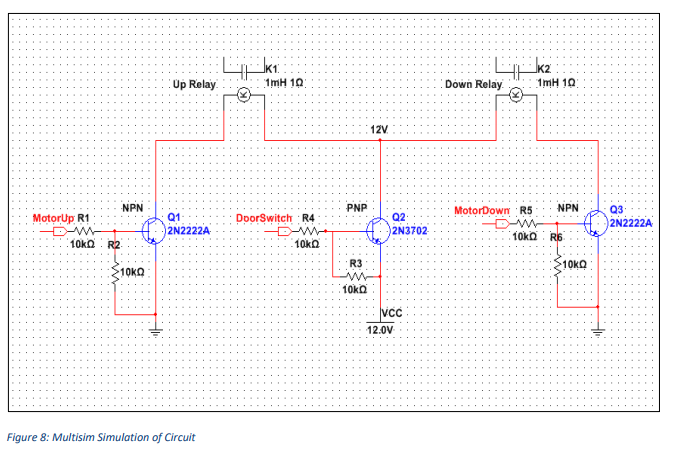
De relaisspoelen worden aan de hoge kant (12V) geschakeld via een PNP-transistor, en aan de lage kant via een NPN-transistor. De PNP-transistor wordt geactiveerd door de DoorSwitch-uitgang (laag = deur dicht), wat zorgt dat de relais pas spanning krijgen als de deur gesloten is. De NPN-transistoren worden bestuurd door de MotorUp en MotorDown signalen van de MCU. Voordelen van transistorschakeling:
- De MCU levert alleen 5V, onvoldoende voor 12V relaisspoelen; de PNP-transistor schakelt de hoge kant.
- Transistoren vereisen minimale basisstroom, wat de MCU ontlast.
- Galvanische scheiding beschermt de MCU tegen teruglopende stroommen.
1.3.1 Vrijloopdiode voor extra bescherming
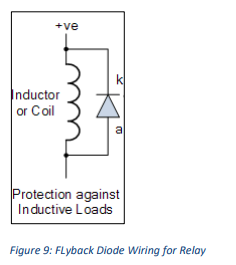
Een vrijloopdiode (flyback diode) over de relaisspoel vangt de piekspanning op bij uitschakelen van de inductieve last, ter bescherming van de MCU.
1.3.2 Gebruikersinvoer
De gebruiker bedient de lift via vier verdiepingsknoppen. Een ingedrukte knop geeft een kort HOOG-signaal. De MCU hoeft dit niet via interrupts te detecteren; een voldoende lange indruktijd is voldoende. De MCU vergelijkt de gevraagde verdieping met de huidige verdieping (uit de limietschakelaars) om de richting (omhoog/omlaag) te bepalen.
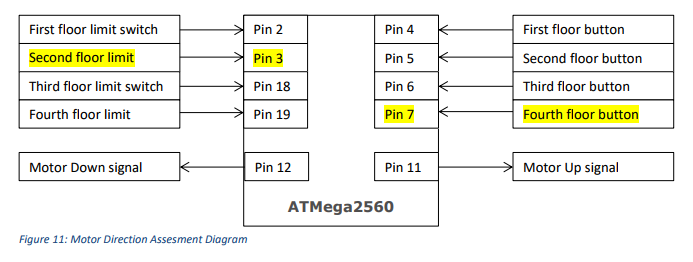
Door slimme programmering (bijhouden van huidige verdieping in een variabele) is een aparte richtingsschakelaar overbodig. Voorbeeld: lift op verdieping 2, gebruiker drukt op 4 → MCU ziet 4 > 2 → activeert MotorUp. Terwijl de lift stijgt, wordt de variabele bijgewerkt bij verdieping 3, en zo verder tot verdieping 4 bereikt is.
1.3.3 Scheiding van besturing en ingangen
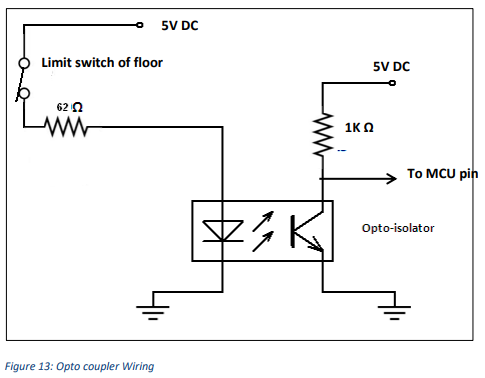
AC-storingen van het metalen liftkader konden via de limietschakelaars de MCU storen. Om dit op te lossen, worden optocouplers gebruikt voor elke ingang. De optocoupler overdraagt het signaal via licht (LED → fototransistor), wat galvanische scheiding geeft tussen de ruisgevoelige MCU en de externe schakelaars.
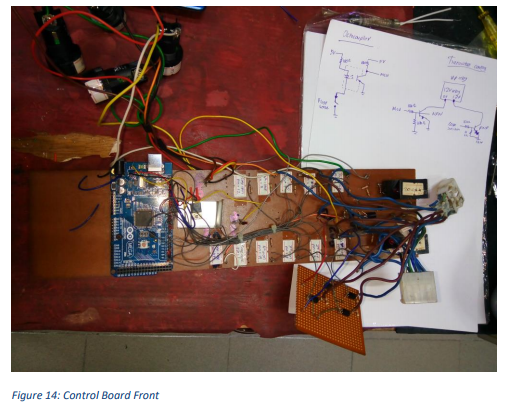
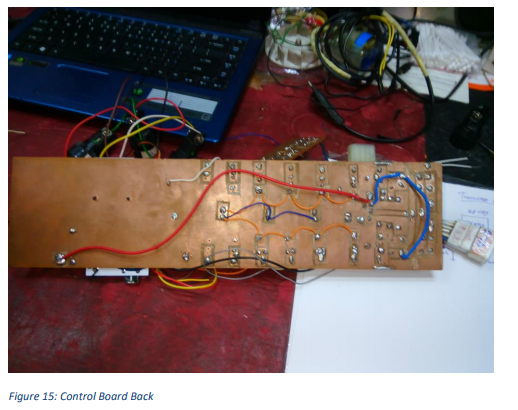
1.4 Prototype
Productieproces
- Liften: Ontwerp, Geschiedenis en Toekomstige Innovaties
- Bluetooth-gecontroleerde Arduino Spybot bouwen
- FlickMote: Gebarengecontroleerde IR-afstandsbediening voor Slimme Huizen
- DIY Arduino TV-B-Gone: Universele TV-uit-schakelaar
- Bouw een Aangepaste LED Hoofdklok met Alarm – Zichtbaar vanaf 12 Meter
- Find Me: Slimme Item Locator met Arduino en Bluetooth
- Geoptimaliseerde Voedingsoplossingen voor Arduino Projecten
- Arduino Boter-Kaas-Eieren met MAX7219 LED Matrix en Kartonnen Behuizing
- Bouw een Slimme Arduino Vierpotige Robot: Stap-voor-Stap Handleiding
- High-Performance Arduino Weerballon Datalogger
- Bouw een Aangepaste Arduino Joystick Stuurwiel voor Gaming