



Compacte 5-verdiepingen Arduino-lift
Onderdelen en benodigdheden
| Onderdeel | Aantal |
|---|---|
| Arduino Mega 2560 | 1 |
Benodigde tools
- Dekzaag
Apps en online diensten
- Arduino IDE
Over dit project
Een werkende 5-verdiepingen lift, 3 voet (≈90 cm) hoog. Veel werk gestopt. Hier is hoe het werkt!
Snelle links: Code, Aansluitschema (binnenkort).
Inspiratie
Jaren Arduino/IoT-ervaring, maar projecten waren simpel. Zomerkamp Project Ember (San Francisco) – kinderen bouwen grote houten structuren met elektrisch gereedschap. Wilden fysieke bouw combineren met Arduino.
Aanpak
Grootste uitdaging: motor en verdiepingsdetectie. Echte lift: grote AC-motor met sensoren per verdieping. Veel bedrading, gevoeligheidskwesties. Stappenmotor kan precies positioneren, maar moet exacte positie weten.
Oplossing: eerdere "fancy calendar"-project gebruikte stappenmotor met positieopslag in EEPROM. Dezelfde aanpak: geen verdiepingssensoren nodig, stappen tellen.
Belknoppen: geïllumineerde drukknoppen met apart bestuurbare LED. Gekocht op eBay.
Materialen
- Knoppen met aparte LED's (rood/groen, ziet eruit als foto's)
- Arduino Mega 2560 (meer GPIO-pins) – koop officiële versie
- 8×8 LED-matrix (pijlen tonen)
- 7-segment display (verdiepingsnummers)
- Stappenmotor + driverbord (5-pack Elegoo, 1 nodig)
- Mega 2560 prototype shield (solderen voor betrouwbaarheid)
- Schroefklemmen (10×2) – 4 stukken nodig
- Draadspoel (voor touwopname)
- Houtvezelsplaten & 3/4" vierkant profiel (lift & kabine)
- Aluminium hoekprofiel (motormontage)
- Diverse schroeven, slang (als bus in spoel), zwaar nylon vliegerlijn
Bouw
Liftschacht & kabine
Schacht: 3 stukken vezelplaat 36"×8" (zijden + achterkant, voor open). Versterkt met 4× 36" vierkant profiel. Boven/onder plaat voor vierkantheid.
Kabine: zelfde constructie, past bijna precies in schacht, rijdt tussen voor/achter profielen. Ooghoek bovenaan voor touw.

Plaats bodem pas na testen!
Motor & spoel
Motor bovenaan schacht. Houten draadspoel op motoras. As heeft vlakke kant → gat in spoel geboord en getapt, schroef tegen vlakke kant. Slaat gat te groot? Kort stuk rubberen slang als bus.


Motor op aluminium hoekprofiel, geschroefd aan schachtbovenkant. Tweede hoekprofiel met schroef ondersteunt andere kant spoel (geen afzakking).
Bedieningspanelen
Links: schacht-hoogte paneel met oproepknoppen. Rood = omlaag, Groen = omhoog. Bovenste verdieping alleen rood, onderste alleen groen.
Rechts: "in-lift" paneel met gaten voor LED-matrix, 7-segment display en 5 verdiepingsknoppen.


4 schroefklemblokken: 2 op oproeppaneel, 2 naast in-lift paneel.
Aansluiten
Veel draden! Prototype shield gekozen om direct te solderen (geen losse verbindingen). Ook handig voor weerstanden (7-segment).

Alle panelen ontkoppelbaar: schroefklemmen tussen schakelpanelen en Arduino. 7-segment en LED-matrix met quick-disconnect pinnen.

Knoppen: eigen kabelboom met crimp-on spade connectors. Elke knop heeft 2 grounds (knop + LED) → daisy-chained naar één ground. Signaalpinnen (knop + LED) apart naar schroefblokken.


Schroefblokken: overgang van massieve draad (shield) naar gefineerde draad (knoppen) zonder solderen.
Programmeren
Meerdere coderevisies. Complexe logica: waarheen moet kabine? (bijv. op verdieping 2, iemand wil naar 3, iemand roept van 4 omlaag, van 1 omhoog).
Stappenmotor-bibliotheek blokkeert loop() tijdens beweging. Oplossing: stapje voor stapje bewegen, tussenin knoppen controleren.
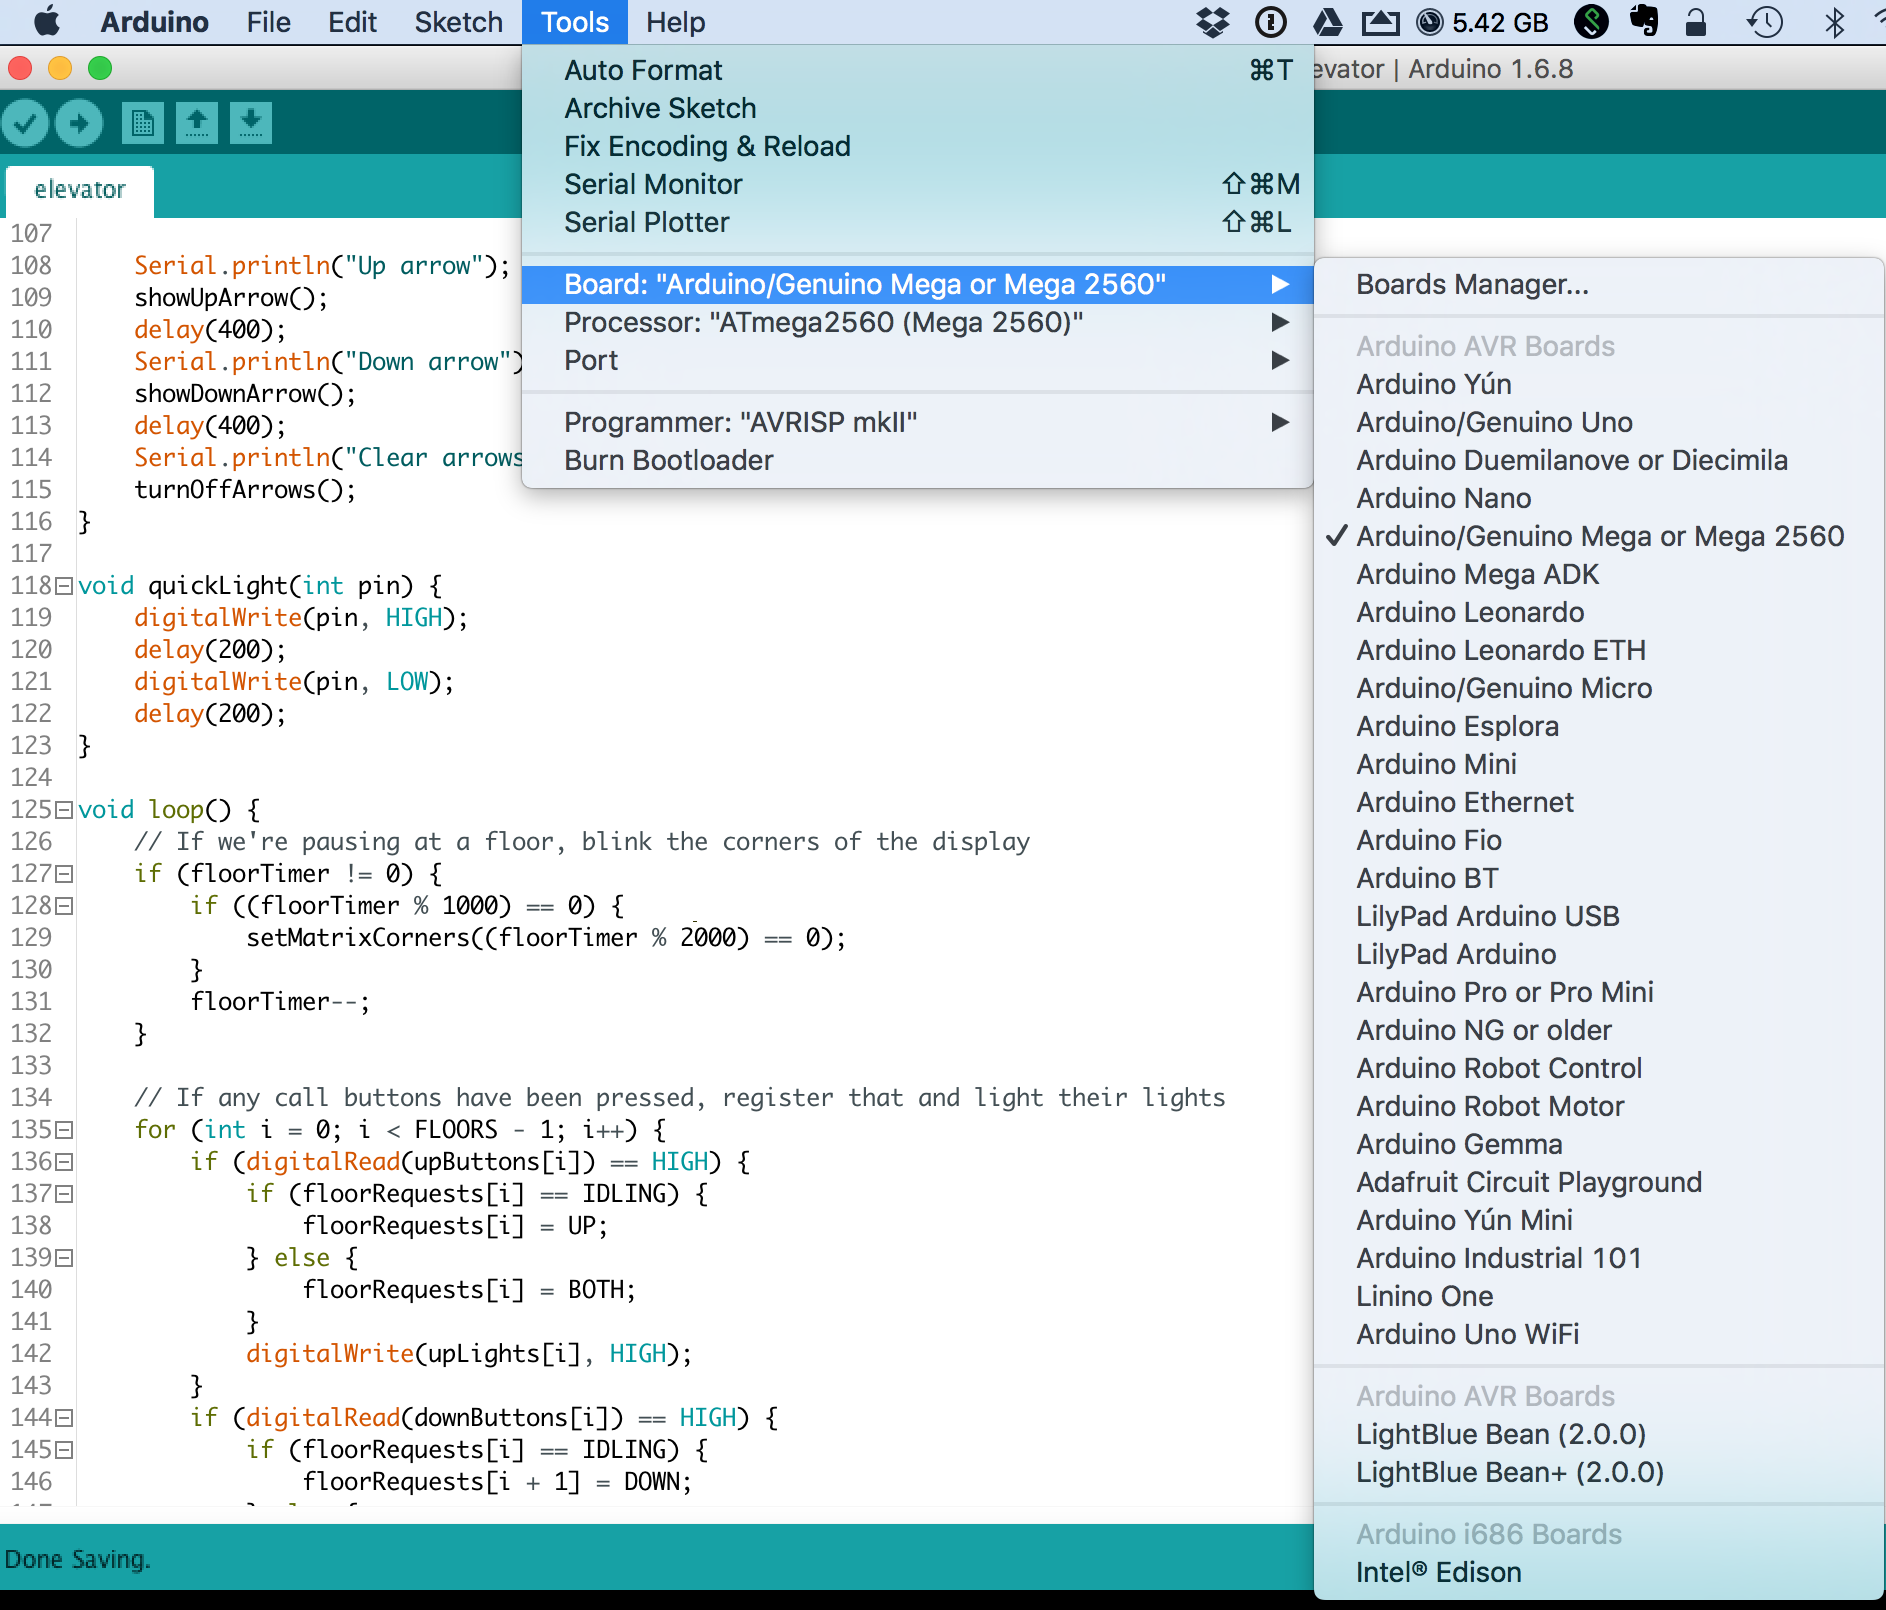
Code downloaden via GitHub Gist (link in origineel). Benodigde bibliotheken: LEDControlMS en SevenSeg.
Testen & Kalibreren
Stappenmotor moet exacte positie per verdieping weten. Eénmalig handmatig instellen (wordt in EEPROM onthouden, ook na stroomuitval).
- Houd bovenste en onderste knop ingedrukt (rechterpaneel). Matrix toont 'C' (calibrate).
- Beweeg kabine met die knoppen naar verdieping op display. Druk middenknop.
- Herhaal voor alle 5 verdiepingen. Matrix gaat uit → klaar.
Volgende stappen
- Lasergesneden delen voor strakkere constructie (nu handzaag → wrijving).
- Betere motormontage & snellere motor.
- Bel/gong bij aankomst verdieping (zoals echte lift).
Suggesties? Reacties zijn welkom!
Versiegeschiedenis
Google Drive-link updateert automatisch. Versie 2: bugfix waarbij oproep vanaf huidige verdieping software kon laten hangen (reset nodig).
Code & Bibliotheken
- Arduino LED Matrix Library
- SevenSeg Library
- Arduino Sketch: Gist
Productieproces
- Liften: Ontwerp, Geschiedenis en Toekomstige Innovaties
- Arduino Mini Boss Battle Game – Retro-geïnspireerd Project
- Bluetooth-gecontroleerde Arduino Spybot bouwen
- FlickMote: Gebarengecontroleerde IR-afstandsbediening voor Slimme Huizen
- DIY Arduino TV-B-Gone: Universele TV-uit-schakelaar
- Bouw een Aangepaste LED Hoofdklok met Alarm – Zichtbaar vanaf 12 Meter
- Find Me: Slimme Item Locator met Arduino en Bluetooth
- Geoptimaliseerde Voedingsoplossingen voor Arduino Projecten
- Arduino Boter-Kaas-Eieren met MAX7219 LED Matrix en Kartonnen Behuizing
- Bouw een Slimme Arduino Vierpotige Robot: Stap-voor-Stap Handleiding
- Bouw een Precieze 7-Segment Klok met Arduino Pro Mini & DS1302 RTC