



Geautomatiseerde soldeerrobotarm: Precisie, snelheid en DIY-bouwhandleiding
Onderdelen en benodigdheden
| Stappenmotor 28BYJ-48 met driver ULN2003 | 1 |
| Arduino UNO | 1 |
| Servomotor TowerPro MG955 | 1 |
| I2C Serieel LCD 1602 module | 1 |
| Step-down module (buck converter) | 1 |
| OpenBuilds NEMA 17 stappenmotor | 1 |
Benodigde tools
- Lasersnijder (voor frames)
- Draaiende snijset (Dremel) voor afwerking
Apps en online diensten
- Arduino IDE
- Microsoft Visual Studio 2015 (voor eventuele PC-software)
Over dit project
Introductie
Het idee voor dit project kwam toevallig toen ik naar de mogelijkheden van robotarmen keek. Er zijn weinig projecten die zich richten op geautomatiseerd lassen en solderen. Ik had ervaring met vergelijkbare builds, maar deze was echt nuttig en effectief.
Voordat ik het ontwerp vastlegde, bestudeerde ik veel industriële toepassingen en open-source projecten om de juiste vorm te vinden. Visuele voeding voor onze hersenen speelt hier een grote rol in.
Stap 1: Ontwerp
Eerst keek ik naar professionele projecten, maar die waren te complex om na te bouwen. Ik ontwierp mijn eigen product in Google SketchUp 2017 Pro. Elk deel is zo ontworpen dat ze in een specifieke volgorde aan elkaar passen.
Voor assemblage testte ik de onderdelen en koos de juiste soldeerbout door een virtueel 3D-model van het eindresultaat te maken met correcte afmetingen.
Stap 2: Bediening en installatie – obstakels en oplossingen
- Armen te zwaar voor kleine stappenmotoren. Opgelost in volgende versie door lichtere laser-gesneden armen.
- Hoge wrijving bij draaibare basis (plastic op plastic). Eerste oplossing: grotere stappenmotor (NEMA 17) en herontworpen basis. Probleem bleef: wrijving en onmogelijk om stroombegrenzing (potmeter op driver) correct in te stellen (moet via spanningmeting). Uiteindelijke oplossing: basis volledig herontwerpen met een metalen tandwielservo in plaats van tandwielmechanisme.
- Voedingsspanning. Arduino kan gevoed worden via DC-jack (7-12V), USB (5V) of VIN-pin (7-12V). Voeding via 5V/3.3V pins omzeilt regulator. We kochten een speciale USB-kabel die 5V levert van PC/voeding. Alle stappenmotoren en componenten werken op 5V. Een step-down module (buck converter) zorgt voor stabiele 5V afvoering.


Stap 3: Modificaties
Na testen: armen verkleind, gat voor servotandwiel aangebracht. De servo (met metalen tandwielen) roteert nu 180° correct door hoge koppel. Gebruik van I2C voor LCD is handig: alleen 2 pinnen, meerdere I2C-apparaten op dezelfde bus mogelijk (bijv. 8 LCD's). Let op: je moet de hardware-I2C-pinnen gebruiken.


Stap 4: Soldeerbout-houder/grijper
De grijper wordt aangedreven door een metalen-tandwielservo om het gewicht van de soldeerbout te dragen.
servo.attach(9, 1000, 2000);
servo.write(constrain(angle, 10, 160));
Probleem: servo trilde/vibreerde. Oplossing: bepaal de echte mechanische grenzen met servo.writeMicroseconds() (bereik 1000-2000µs, soms 600-2400µs). Zoek waar het "buzz" begint (eindstop). Gebruik servo.attach(pin, min, max) en constrain() om binnen grenzen te blijven.

Stap 5: Programmeren
Arduino-omgeving wordt uitgebreid met bibliotheken. Gebruikte bibliotheken:
#include
#include
#include
#include
#include

Arduino-code (Stappenmotor X, Y, Z besturing)
#include "AccelStepper.h"

AccelStepper stepperX(1, 2, 3); // 1 = EasyDriver interface, pin 2=STEP, 3=DIR
AccelStepper stepperZ(1, 5, 6); // pin 5=STEP, 6=DIR
AccelStepper stepperY(1, 7, 8); // pin 7=STEP, 8=DIR (let op: originele code had 7,8,9 maar AccelStepper constructor verwacht 3 args)

long TravelX, TravelZ, TravelY;
int move_finished = 1;

void setup() {
  Serial.begin(9600);
  Serial.println("Voer afstanden in gescheiden door komma: X,Z");
  Serial.print("Voer beweegwaarden in: ");
  stepperX.setMaxSpeed(500); stepperX.setAcceleration(500);
  stepperZ.setMaxSpeed(250); stepperZ.setAcceleration(250);
  stepperY.setMaxSpeed(250); stepperY.setAcceleration(250);
}

void loop() {
  while (Serial.available() > 0) {
    move_finished = 0;
    TravelX = Serial.parseInt(); Serial.print(TravelX); Serial.print(" X Travel, ");
    TravelZ = Serial.parseInt(); Serial.print(TravelZ); Serial.print(" Z Travel, ");
    TravelY = Serial.parseInt(); Serial.print(TravelY); Serial.println(" Y Travel");
    stepperX.moveTo(TravelX);
    stepperZ.moveTo(TravelZ);
    stepperY.moveTo(TravelY);
    delay(1000);
    Serial.print("Stappenmotoren positioneren...");
  }
  if (stepperX.distanceToGo() != 0 || stepperZ.distanceToGo() != 0 || stepperY.distanceToGo() != 0) {
    stepperX.run(); stepperZ.run(); stepperY.run();
  }
  if (move_finished == 0 && stepperX.distanceToGo() == 0 && stepperZ.distanceToGo() == 0 && stepperY.distanceToGo() == 0) {
    Serial.println("VOLTOOID!");
    Serial.println("");
    Serial.println("Volgende waarden (0,0,0 voor reset): ");
    move_finished = 1;
  }
}
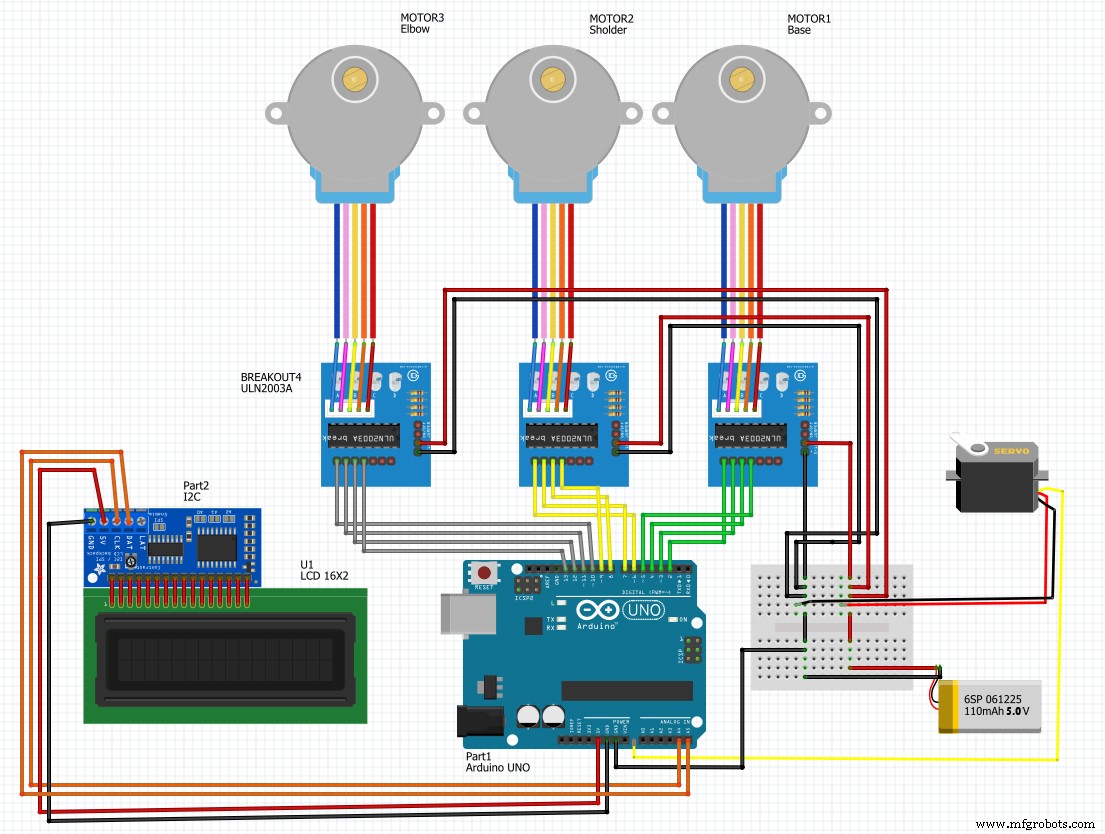
Schema
Productieproces
- Externe IoT-besturing van een zelfgebouwde robotarm
- Industriële robotarmen: De productierevolutie aan het drijven
- ABB FlexLoader Cellen Automatiseren Onderdelen Tending, Verhogen Efficiëntie en Verminderen Kosten
- SCARA Robotmarkt Groeit naar $14,78 miljard in 2026, Drijft Automatiseringsgroei
- Hoe Robotarmen Gemaakt Worden: Ontwerp en Functie
- Hoe Industriële Robotarmen De Productie Transformeren: Belangrijkste Voordelen
- Servomotoren in Robotarmen Begrijpen: Functie, Voordelen en Impact
- Makerarm: De All-in-One Desktop Robotarm voor Makers
- Engineering van precieze motorcontrols voor geavanceerde robotische systemen
- Infineon onthult IMC300 motorcontroller met geïntegreerde Arm Cortex-M0 voor verbeterde flexibiliteit
- Trinamic & Maxim Integrated publiceren referentie-ontwerp om end-of-arm-tooling-ontwikkeling in industriële robotica te versnellen