



Bolt IoT Slimme Robot Auto – Arduino UNO & L298 Motor Drivers
Onderdelen en Benodigdheden
| Bolt IoT WiFi-module | × | 1 |
| Arduino UNO | × | 1 |
| SparkFun Dual H-Bridge L298 motordriver | × | 1 |
| Jumper wires | × | 1 set |
| Nabijheidssensor | × | 1 |
| Basale robotkit (chassis, motoren, wielen) | × | 1 |
| Voedingadapter | × | 1 |
Apps en Online Diensten
Over dit Project
Disclaimer
Er is geen elektronica beschadigd tijdens de uitvoering van dit project.
Act Eén: Een Goede Dag...
We werkten al sinds de ochtend en hadden nog veel documentatie en codetests te doen. We hadden dringend een pauze nodig, maar tafelvoetbal spelen zou ons uit de 'flow' halen. Onze manager stelde voor: "Waarom maken jullie niet een klein project en zetten het op Hackster?" Goede tip, Pranav!
We besloten een internet-gecontroleerde RC-robot te bouwen met een klein bonus-feature (wat we later onthullen – spanning is belangrijk).

Act Twee: Het Hardwarebos
We arriveerden in de hardwarewinkel, gevuld met kits en componenten die je ogen laten glinsteren. We bleven gefocust en pakten alleen wat we nodig hadden:
- Bolt WiFi-module
- Basale robotkit
- Arduino UNO (of Boltduino)
- L298N motordriver shield
- Nabijheidssensor
- Jumper wires
- Voedingadapter


Act Drie: Smeden
Veilig terug met alle onderdelen. Nu was het aan Devashish, de 'Highlord of Hardwarey', om zijn magie te bedrijven en de robot te bouwen.

Hardware Monteren
- Bevestig het zwenkwiel aan de voorste middenkant van het chassis.
- Monteer het robot-chassis en bevestig de twee DC-motoren met bouten en moeren, plus de wielen. Let op: Soldeer de draden aan de motorklemmen voordat je ze aan het chassis bevestigt.
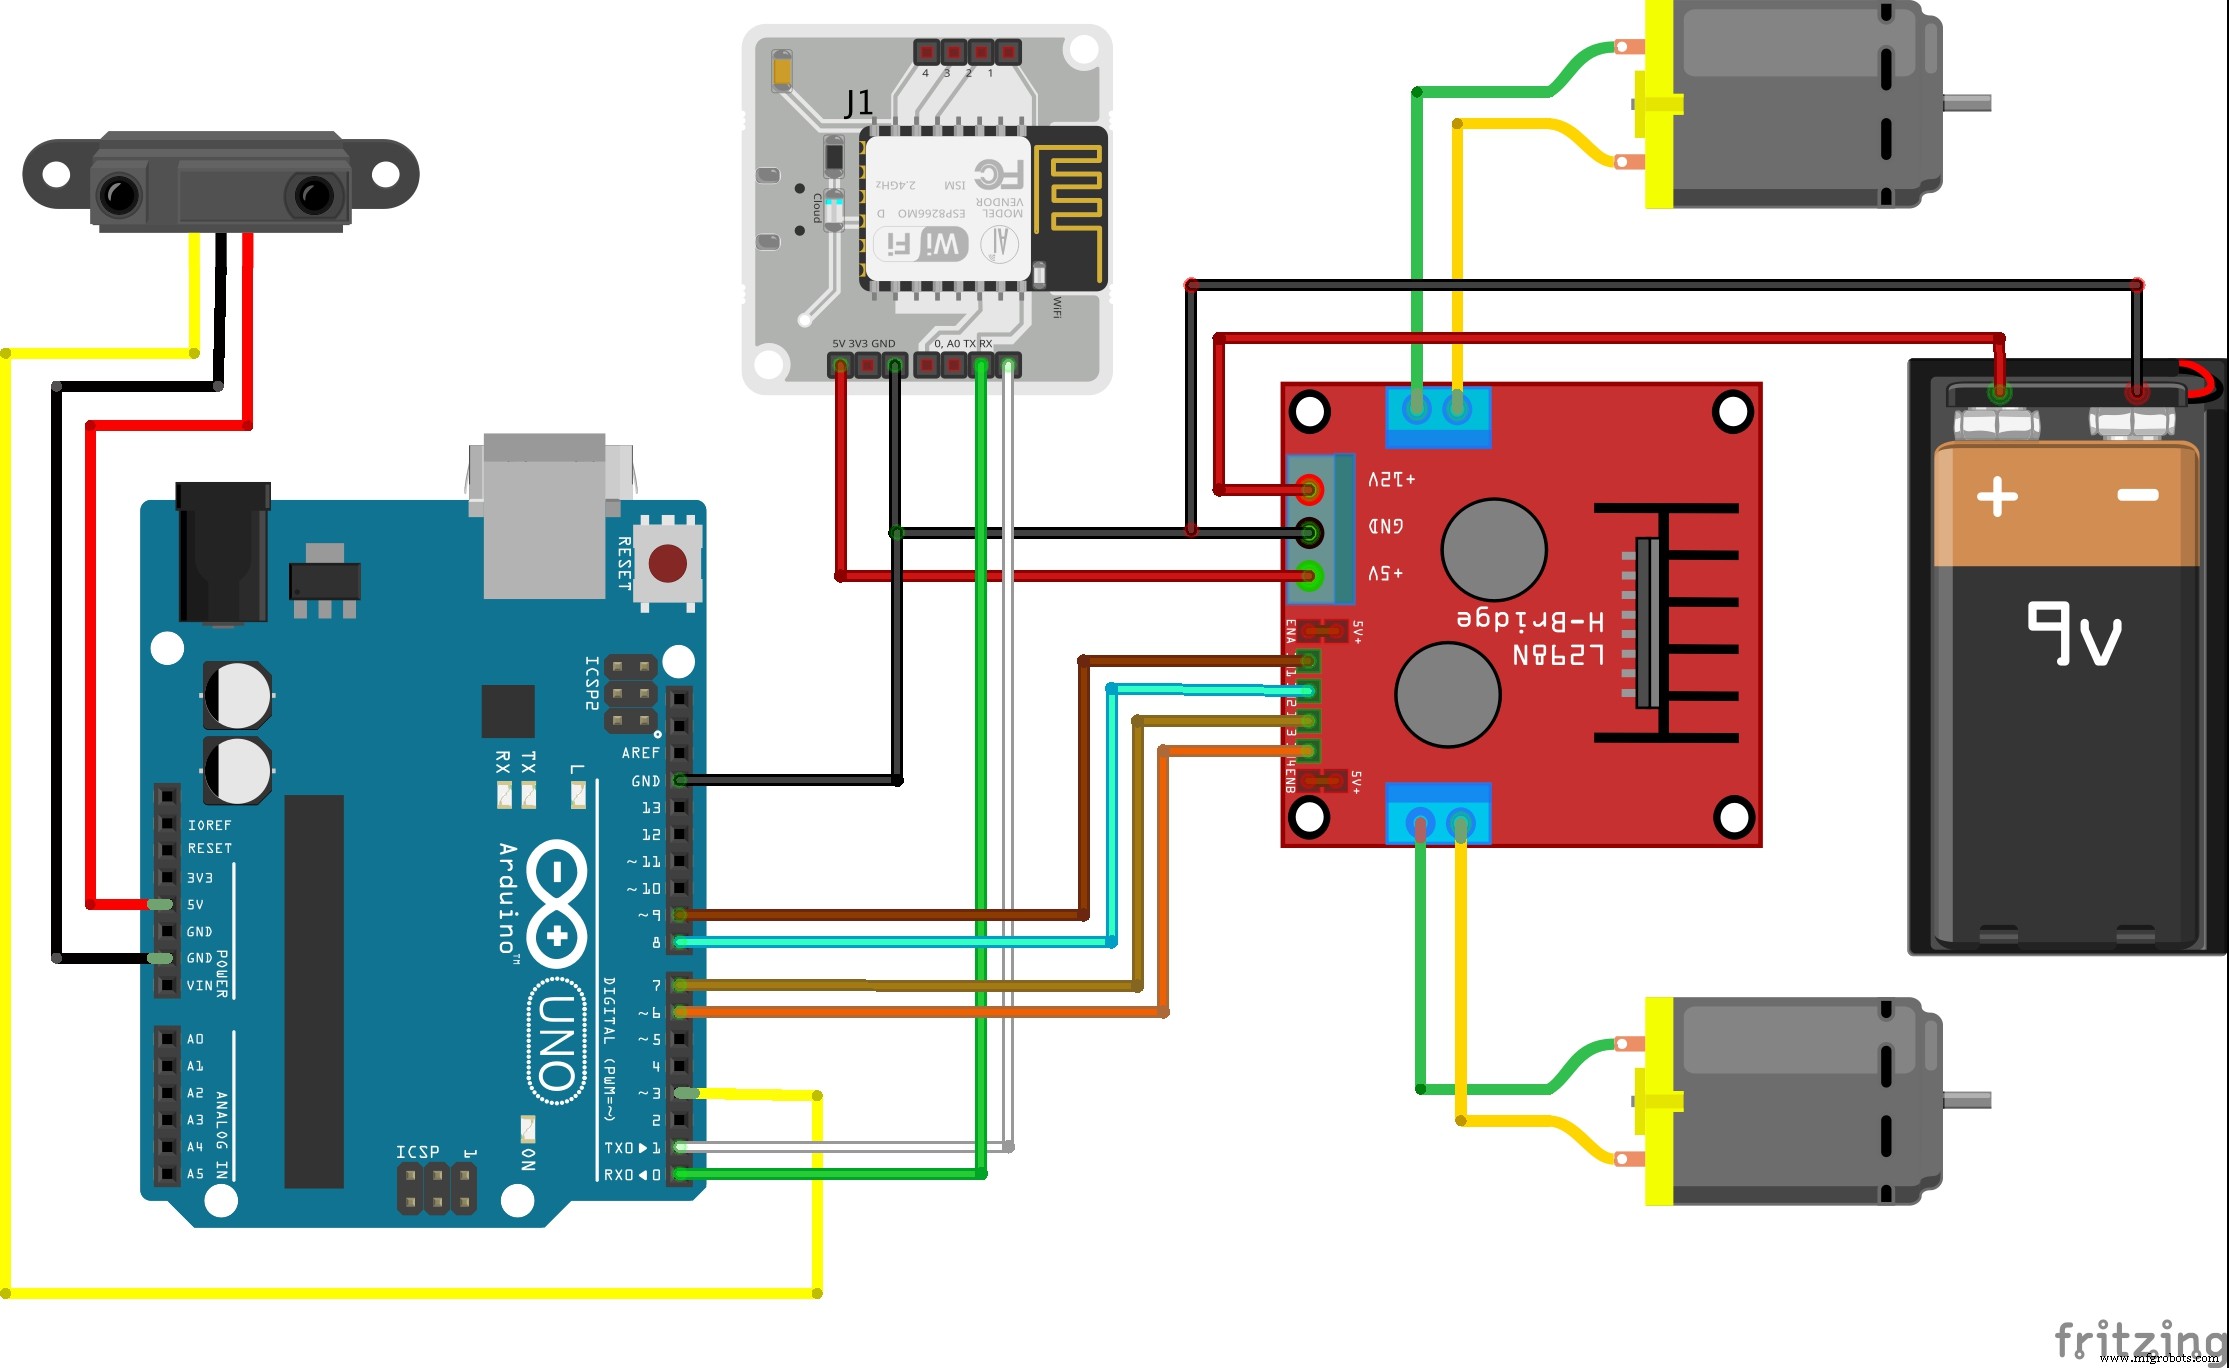
- Sluit de motorklemmen aan op de L298N motordriver module. Belangrijk: Sluit beide klemmen van een motor aan aan dezelfde kant van de driver.
- Verbind 5V en GND van de driver met 5V en GND van de Arduino.
- Verbind de pennen 5V, GND, Tx en Rx van de Bolt met 5V, GND, Rx en Tx van de Arduino (bij Boltduino: steek de Bolt-unit in de slot).
- Verbind de vier ingangen (IN1, IN2, IN3, IN4) met pennen 6, 7, 8 en 9 van de Arduino.
- Sluit de nabijheidssensor aan: 5V, GND en OUT naar respectievelijk 5V, GND en pin 3 van de Arduino.


Opmerking: Voor verdere hulp, raadpleeg de schema's hieronder.
Bolt Verbinden met de Cloud
Na het monteren van de hardware, registreer en verbind de Bolt-unit met de Bolt Cloud. Meer info over registreren en verbinden vind je in de Bolt-documentatie.
Act Vier: En Toen Was Er Connectiviteit
Nu was het aan de 'Assassin of Kiln of Code' (ik dus) om de robot tot leven te wekken en te koppelen aan de Cloud.

Stap 1: De Code Ophalen
Haal de code op van de GitHub-repository. Download als ZIP of clone de repo.
Stap 2: Werken met de Code
Er zijn twee codedeelen:
- Een map app met:
- controller.html
- controller.js
- De firmware voor de Arduino: Bolt_Robot_Car.ino – deze upload je naar je Arduino.
Stap 3: Arduino Opzetten
Na het opzetten van de hardware en het verbinden van de Bolt met de Cloud, upload je de firmware (Bolt_Robot_Car.ino) naar je Arduino via de Arduino IDE.
Stap 4: De Controller App
Open controller.html in je browser. Je ziet een controlepanel:

Voer je API Key en Device ID in (te vinden op je Bolt Cloud Dashboard) en klik op SUBMIT. Gebruik de knoppen om de robot te besturen. De knoppen activeren JavaScript-functies (zie controller.js) die commando's sturen naar de Bolt Cloud en vervolgens naar de Bolt WiFi-module. Je hebt nu een RC-bot – doe er wat je wilt mee! Je kunt sensoren toevoegen, het autonoom maken, whatever. En als je fouten maakt: we makers helpen je graag.
Act Vijf: Easter Eggs
En nu het bonus-feature: de robot stopt automatisch als hij een obstakel of blokkade detecteert in zijn pad, zodat je hem niet tegen de muur botst. Deze functionaliteit zit in de nabijheidssensor die we in Act Drie al zagen.
Bekijk de videotutorial voor de complete walkthrough.
Demo
(Video beschikbaar op de originele projectpagina)
Code
GitHub repository: github.com/vimalsheoran/BoltBot
Schema's
Productieproces
- Bouw een Bluetooth-gecontroleerde Raspberry Pi Robot met Audio Feedback
- Gebaren-gecontroleerde Robot Aangedreven door Raspberry Pi
- Bouw een WiFi-gecontroleerde Robot met Raspberry Pi & Android Smartphone
- Bouw een Spraak-gecontroleerde Robot met Windows 10 IoT Core op Raspberry Pi 2
- Bouw een Wi-Fi-gecontroleerde Raspberry Pi Robot met Python – Stap-voor-stap Gids
- ROObockey: Precisie-geassisteerde Remote-gecontroleerde Straathockey-robot
- Een oude RC-auto ombouwen tot joystick-gestuurd voertuig met Arduino
- Bouw een Stemgecontroleerde Robot met Arduino Nano
- Ethernet-gestuurde robotarm: Remote control gemaakt simpel
- MobBob: Bouw Je Eigen Arduino Robot, Naadloos Bestuurd via Android Smartphone
- Belangrijke Auto-onderdelen & Hoe Ze Uw Voertuig Soepel Laten Rijden