



Essentiële servomotor gids voor beginners: Basisprincipes & toepassingen
Servomotoren worden breed gebruikt in ROBOTICA alsook in INDUSTRIËN, de servomotor is het hart van robotica-projecten tegenwoordig zoals robotarmen, RC-auto's, radarschotels, transportbanden, antennepositionering, camera-autofocus, printprocessen, etc.
In veel hobbyprojecten worden servomotoren breed gebruikt. Ik hoop dat dit artikel je de beknopte informatie geeft van wat een servo eigenlijk is, het basiswerkingsprincipe van een servomotor, de verschillende soorten servo's, een basisvergelijking tussen een servomotor en een gewone DC-motor.
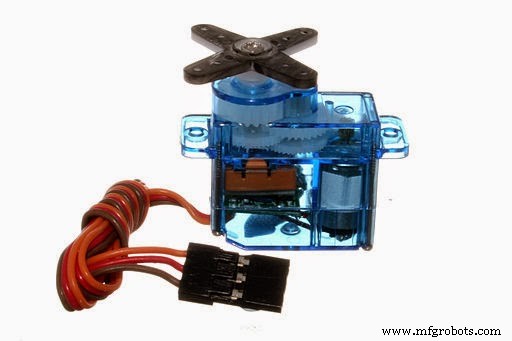
Servomotor Definitie:
" Het is een apparaat dat beweging levert in reactie op een commando wanneer het de beweging regelt in reactie op een negatieve feedback. "
De hoofdkenmerk van een servo is om de positie van zijn as precies te controleren. Het is in essentie een gesloten lus systeem (negatieve feedback).
Er zijn vier hoofdonderdelen in het gesloten lus systeem van een servo:
- DC-motor.
- Besturingscircuit.
- Tandwielen.
- Positie-terugkoppelingssensor.
Het hoofdonderdeel van een servomotor is een kleine DC-motor. Deze DC-motoren hebben een hoge snelheid (hoge RPM) en een zeer laag koppel (draaiende kracht verantwoordelijk voor het verrichten van werk). Basis kleine DC-motoren hebben een zeer hoge snelheid maar niet veel hoger koppel (kleine kracht en grotere afstand). Maar het ontwerp van de tandwielen binnenin de servo zet deze hoge snelheid en lage koppel van een DC-motor om in een langzamere snelheid en hoger koppel (kleinere afstand, grotere kracht).
Veel DC-motoren draaien rond 5000 RPM, maar de tandwielen reduceren deze zeer hoge RPM tot ongeveer 60 RPM en hoog koppel. Goedkope servo's hebben hun tandwielen van plastic om het gewicht licht en de kosten laag te houden, terwijl servo's ontworpen voor zwaarder werk (zeer hoog koppel) hun tandwielen van metaal hebben, bijv. servo's gebruikt in industrie.
Wanneer de stroom voor het eerst aan de servo wordt aangevoerd via de invoerlijn, draait de DC-motor met een zeer hoge RPM en zeer klein koppel, maar door de tandwielen wordt de as van de servo vertraagd.
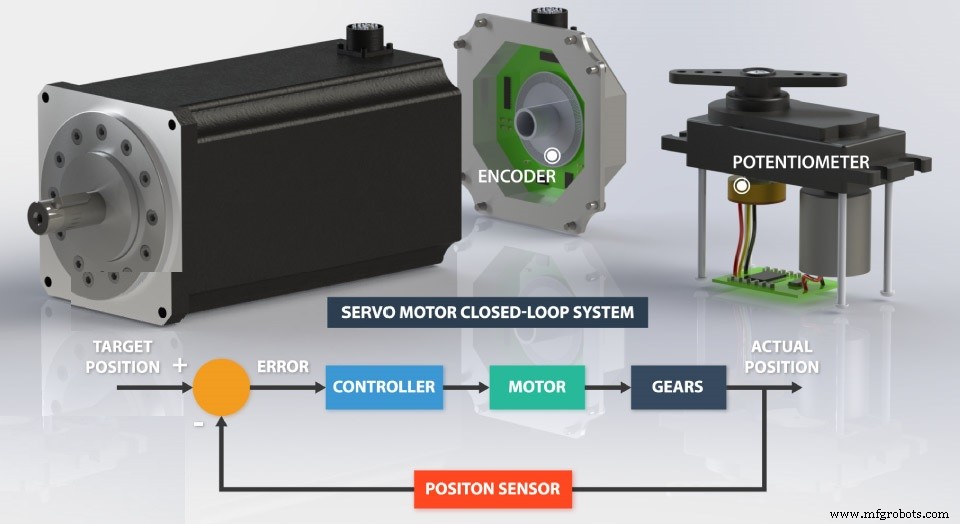 Omdat de positie-terugkoppelingssensor in een negatieve feedback-richting is aangesloten om de positie van een servo precies te controleren tot de gewenste positie. In industriële servo's is de positie-terugkoppelingssensor een hoge-precisie encoder, maar in hobby-servo's is de positionele sensor een potentiometer. De positionele sensor (potentiometer) op het laatste tandwiel is verbonden met het circuit dat een foutdetector bevat (deze foutdetector is eigenlijk een comparator die twee signalen vergelijkt: één van de invoerlijn, ook wel de doelpositie genoemd, en de ander van de uitgang via de potentiometer, ook wel de actuele positie genoemd) en een controller IC op de printplaat.
Door de rotatie van de tandwielen draait de knop van de potentiometer, wat resulteert in een spanning die verbonden is met de foutdetector. Nu wordt de fout geproduceerd door de vergelijking van de twee signalen door de comparator, die verbonden is met de controller IC (deze controller is een H-brug geïntegreerd op een chip). Na vergelijking wordt een fout geproduceerd die de controller in staat stelt, die de rotatie van de as in beide richtingen beslist om de doelpositie te bereiken.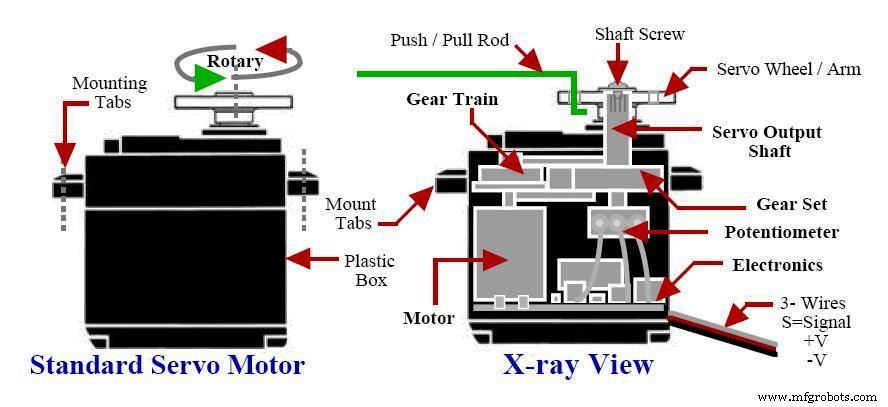
Typen SERVO'S:
Servo's zijn beschikbaar in verschillende variëteiten.
- POSITIONELE ROTATIE SERVO:
De uitvoeras zal slechts 180 graden draaien. Additionele stops zijn geplaatst om verdere rotatie van de as buiten zijn bereik te beperken (bijv.: robotarmen, roerders, etc.)
- CONTINUE ROTATIE SERVO:
Het is vergelijkbaar met de positionele rotatieservo, maar het kan 360 graden continu draaien. De commando's die naar de servo worden gestuurd, zullen ertoe leiden dat het in kloksgewijze of tegenkloksgewijze richting draait met varierende snelheid (bijv.: radarschotel, etc.).
- LINEAIRE SERVO:
De beweging van deze servo is heen en weer in plaats van in circulair richting (bijv.: CNC-machine, 3D-printers, etc.).
BASIS VERGELIJKING TUSSEN SERVO EN DC MOTOR:
Servomotoren kunnen 180 graden heen en weer draaien, maar DC-motoren kunnen 360 graden draaien zolang stroom wordt aangeleverd. Servo's zijn tegenwoordig ook beschikbaar in continue rotatie die 360 graden kunnen draaien, maar door het tandwielontwerp is de snelheid van de servo lager vergeleken met de DC-motor. DC-motoren zijn de beste keuze voor vrij draaiende robots, terwijl wanneer we precisie nodig hebben (bijv.: robotarm, wippers, bootoerders, etc.) de servo de beste keuze is.
De snelheid van de DC-motor wordt geregeld door PWM (pulsbreedtemodulatie) techniek (door de duty cycle te variëren kunnen we de snelheid van de DC-motor regelen). Bijv.: duty cycle groter dan 50% betekent snellere snelheid, een duty cycle kleiner dan 50% betekent langzamere snelheid.
Waarbij de PWM-techniek in een servomotor de positie van zijn as bepaalt in plaats van de snelheid. Eenmaal het commando naar de servo gestuurd, zal het de positie van de as precies instellen op de gewenste positie. Dus, dit automatisch aanpasbare gedrag van zijn as maakt de servo de perfecte keuze voor ROBOTICA-toepassingen.
Industriële technologie
- Professionele Fanuc servo motor reparatiediensten
- Expert Gids: Servomotor Reparatie & Probleemoplossing Tips
- Bouw een Raspberry Pi Obstakel-vermijdende Robot – Een Beginnersgids
- Simple Pi Robot – Bouw een 2-WD Autonome Rover met Raspberry Pi
- Waarom planeetwieltandwielen servomotorprestaties verbeteren
- Servomotoren Uitgelegd: Hoe Ze Werken en Waarom Ze Belangrijk Zijn
- De optimale motorkabel selecteren voor variabele-snelheidsaandrijvingen (VSD's)
- Metaalfabricage 101: Een duidelijke gids voor beginners
- Hoe servomotoren de lasersnijprecisie en -efficiëntie verbeteren
- Renezas lanceert RX72T microcontrollers voor geavanceerde servo-controle in industriële robots
- C Programmeren leren: Uitgebreide PDF-tutorial voor beginners