



Kettingaandrijving vs Tandwielaandrijving: Uitgebreide Vergelijking
Een machine kan worden gedefinieerd als een cluster van mechanismen die bepaalde taken op een vooraf gedefinieerde manier kunnen uitvoeren door energie te verbruiken. De meeste functies van een machine worden uitgevoerd door gebruik te maken van mechanisch vermogen, dat wordt geleverd door primemovers. Een primemover kan één energievorm omzetten in mechanische energie (in de vorm van draaiend koppel). Het eerste en voornaamste voorbeeld kan een elektromotor zijn, waar elektrische energie wordt omgezet in mechanische energie. Op dezelfde manier fungeren stoomturbine, waterturbine, windmolens, enz. ook als primemover in bepaalde gevallen, vooral voor zware toepassingen. Dergelijke primemovers zijn meestal ver van de machine-eenheden gelegen en vereisen dus een ander middel om vermogen naar machines over te brengen.
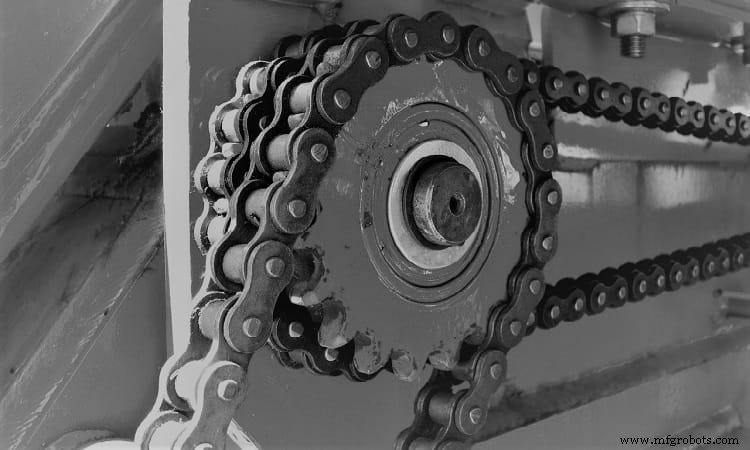
Het mechanische vermogenstransmissiesysteem dient dit doel. Het haalt beweging, koppel en vermogen op van primemovers en brengt deze vervolgens over naar de beoogde locaties van de machine-eenheden. Naast transmissie kan het ook de draairichting veranderen en de snelheid aanpassen om de exacte vereiste in machines te voldoen. Het mechanische vermogenstransmissiesysteem bestaat uit vier basisaandrijvingen: tandwielaandrijving, kettingaandrijving, riemaandrijving en touwaandrijving. Voor gemakkelijke en ononderbroken vermogenstransmissie maakt het ook gebruik van andere mechanische elementen zoals rem, koppeling, as, spline, sleutel, koppeling, enz. Elk van de vier mechanische aandrijvingen biedt bepaalde voordelen ten opzichte van anderen en is dus geschikt voor specifieke toepassingen.
In tegenstelling tot de wrijvingsaandrijving (riemaandrijving en touwaandrijving) zijn zowel kettingaandrijving als tandwielaandrijving ingriepings-type mechanische aandrijvingen omdat vermogen wordt overgebracht door opeenvolgende ingrieping en loslating. Bij kettingaandrijving loopt een eindeloze ketting door kettenwielen van aandrijvende en gedreven assen, wat flexibiliteit in het systeem introduceert. Het kan worden ingezet voor vermogensoverdracht over korte tot middelgrote afstanden. Hoewel het vrij is van glijding, beperkt het polygoonaffect deze aandrijving erin een constante snelheidsverhouding te bieden. Tandwielaandrijving, aan de andere kant, is een starre aandrijving door het ontbreken van elk intermediair flexibel element. Het is geschikt voor vermogensoverdracht over korte afstand en fungeert als een positieve aandrijving. De diverse verschillen tussen kettingaandrijving en tandwielaandrijving zijn hieronder in tabelvorm weergegeven.
Tabel: Verschil tussen kettingaandrijving en tandwielaandrijving
| Kettingaandrijving | Tandwielaandrijving |
|---|---|
| Bij kettingaandrijving verbindt een intermediair element (ketting) de kettenwielen van aandrijvende en gedreven assen. | Geen dergelijk intermediair element bestaat bij tandwielaandrijving. Tandwielen van de aandrijvende en gedreven assen grijpen direct in elkaar. |
| Het is een flexibele aandrijving vanwege de aanwezigheid van flexibele ketting. | Het is een starre aandrijving omdat geen flexibele verbinding bestaat. |
| Het kan trillingen dempen en de aandrijvingseenheid beschermen tegen uitval. | Het kan het systeem niet beschermen tegen trillingen. |
| Geschikt voor vermogens- en bewegingsoverdracht over korte tot middelgrote centrumafstand. | Voorkeur voor vermogens- en bewegingsoverdracht over korte afstand. |
| Kan niet gebruikt worden voor niet-parallelle assen. | Bepaalde tandwielaandrijvingen (zoals kegel en worm) zijn bedoeld voor niet-parallelle assen. |
| Met kettingaandrijving draaien aandrijvende en gedreven assen in dezelfde richting. | Met tandwielaandrijving draaien aandrijvende en gedreven assen in tegengestelde richting. |
| Kettingaandrijving is geen echte positieve aandrijving. Hoewel vrij van glijding, kan snelheidsverhouding variëren door polygoonaffect. | Tandwielaandrijving biedt positieve aandrijving en snelheidsverhouding blijft constant. |
| Kettingaandrijving is niet geschikt voor zeer hoge vertraging. | Tandwielaandrijving kan voordelig gebruikt worden voor kleine tot hoge vertraging. |
| Hoewel het regelmatige smering vereist, vereist kettingaandrijving geen volledige smering. | Tandwielaandrijving vereist volledige smering voor gladde werking en verlengde levensduur. |
Aanwezigheid van intermediair element en flexibiliteit
Mechanische aandrijvingen kunnen worden geclassificeerd op basis van aanwezigheid of afwezigheid van intermediaire koppeling. Een flexibele aandrijving is een waarbij een flexibele intermediaire koppeling tussen de aandrijvende en gedreven assen bestaat. Riemaandrijving, kettingaandrijving en touwaandrijving zijn voorbeelden van flexibele aandrijvingen door de aanwezigheid van riem, ketting en touw respectievelijk als intermediaire koppeling tussen twee assen. Dergelijke koppeling introduceert flexibiliteit in de aandrijvingseenheid en dus kunnen ze worden gebruikt voor vermogensoverdracht over lange afstanden. Aan de andere kant, wanneer geen dergelijke intermediaire koppeling bestaat, wordt die mechanische aandrijving een starre aandrijving genoemd. Tandwielaandrijving is een voorbeeld van starre aandrijving omdat twee starre tandwielen in direct contact komen via hun tanden. Geen intermediair element is vereist tussen twee tandwielen omdat ze direct in elkaar grijpen.
Trillingsdemping
Een voordeel van elke flexibele aandrijving is de mogelijkheid om trillingen te dempen. Doorgaans produceert de aandrijvende eenheid zoals primemover beperkte en accepteerbare trillingen; echter, de machine-eenheid kan ongewens overmatige trillingen produceren. Inslag- of shockbelasting, ongebalanceerde kracht, losse verbindingen, dynamische onderdelen en gebroken of beschadigde componenten zijn de belangrijkste bronnen van trillingen in de machine-eenheid. Dergelijke hoge-amplitude trillingen, als ze naar de primemover worden overgebracht, kunnen ernstige schade veroorzaken. In elke flexibele aandrijving kan het intermediaire flexibele element trillingen inherent dempen. Vanwege het ontbreken van enige intermediaire koppeling in starre aandrijving, worden trillingen in de machine-eenheid overgebracht naar de primemover. Dus een kettingaandrijving kan de aandrijvende eenheid isoleren, maar een tandwielaandrijving kan deze niet beschermen tegen overmatige ongewilde trillingen.

Voorkeursafstand voor vermogenstransmissie
Basiedoel van elke mechanische aandrijving is het overbrengen van beweging en vermogen van de aandrijvende as naar de gedreven as. De afstand tussen aandrijvende en gedreven assen kan variëren op basis van verschillende factoren zoals shopfloor-indeling, beschikbare ruimte, veiligheidskwesties, enz. Elke mechanische aandrijving is geschikt voor een bereik van asafstand. Kettingaandrijving kan worden ingezet voor kleine tot middelgrote centrumafstand, typisch tussen 1–5 m in één trap. Het kan ook voor grotere asafstand worden ingezet door gebruik te maken van extra idle ondersteuningen. Aan de andere kant is tandwielaandrijving te verkiezen voor kleine centrumafstand, typisch onder 1 m; anders zijn bulkzware tandwielen vereist, wat ruimte verbruikt en het systeemgewicht verhoogt. Door gebruik te maken van intermediaire idle tandwielen kan vermogen ook over langere afstand worden overgebracht; dit verhoogt echter het systeemgewicht en het vermogensverlies en daalt de efficiëntie.
Vermogenstransmissie tussen niet-parallelle assen
Aandrijvende en gedreven assen kunnen verschillende oriëntaties hebben. Ze kunnen zijn (i) parallel, (ii) snijend, of (iii) niet-parallel maar niet-snijpend. Een geschikte mechanische aandrijving wordt geselecteerd op basis van deze relatieve oriëntatie. Alle drie flexibele aandrijvingen (riem, ketting en touw) zijn geschikt voor parallelle assen alleen. Hoewel kwart-slag riem kan worden ingezet voor loodrechte assen, wordt het zelden in de praktijk gebruikt vanwege veel beperkingen. Kettingaandrijving kan vermogen alleen tussen parallelle assen overbrengen. Aan de andere kant kan tandwielaandrijving worden ingezet voor elke oriëntatie van de aandrijvende en gedreven assen. Er bestaan verschillende typen tandwielen - elk is geschikt voor een bepaalde oriëntatie. Bijvoorbeeld, standaard en helicale tandwielen zijn te verkiezen voor parallelle assen, kegeltandwiel voor snijende assen, en wormwiel voor loodrechte maar niet-snijnde assen.
Draairichting
Een andere vereiste van mechanische aandrijving is het veranderen van de draairichting volgens de vereiste. In machines kan de vereiste draairichting hetzelfde of tegengesteld zijn ten opzichte van de primemover. Een eentraps kettingaandrijving kan de gedreven as in dezelfde richting laten draaien als de aandrijvende as. Als meerdere assen moeten draaien, kan kettingaandrijving rotatie in beide richtingen bieden. Aan de andere kant kan een eentraps tandwiel de gedreven as alleen in tegengestelde richting ten opzichte van de aandrijvende as laten draaien. Om rotatie in dezelfde richting te krijgen, is een intermediair tandwiel vereist.
Positieve aandrijving
Een mechanische aandrijving die een constante snelheidsverhouding tijdens de werking kan bieden, heet een positieve aandrijving. Dergelijke constante snelheid is vereist om te handhaven in veel toepassingen; bijvoorbeeld, draaien in draaibank, automatische schroefacties, enz. Geen van de wrijvingsaandrijvingen kan een constante snelheidsverhouding bieden door inherent glijding. Hoewel kettingaandrijving vrij is van glijding, kan het polygoonaffect de snelheidsverhouding marginaal veranderen. Dus het wordt niet als positieve aandrijving beschouwd. Tandwielaandrijving is het enige voorbeeld van positieve aandrijving.
Haalbare snelheidsreductie
Doorgaans draait de primemover op veel hogere snelheid dan bedoeld in de machine-eenheid. Dit vereist het terugbrengen van de draaisnelheid, wat door elke mechanische aandrijving kan worden gedaan. Echter, elke aandrijving heeft een limiet in reductiecapaciteit. Een kettingaandrijving kan snelheidsreductie bieden tussen 1:1 tot 1:5 in één trap. Aan de andere kant kan tandwielaandrijving een breed bereik aan snelheidsreductie bieden, typisch tussen 1:1 tot 1:100. Standaard tandwiel en kegeltandwiel zijn te verkiezen voor kleine reductie, helicaal tandwiel kan middelgrote reductie bieden, en wormwiel kan steile snelheidsreductie bieden.
Smering
Als ingriepingsaandrijving komen twee vaste lichamen in direct contact, dus warmteontwikkeling en slijtage zijn veelvoorkomende problemen in zowel ketting- als tandwielaandrijving. Gebruik van geschikt smerolie kan dergelijke ongewensde effecten verminderen. Kettingaandrijving vereist frequente smering; terwijl de meeste tandwielaandrijvingen volledige smering vereisen waar de tandwieleenheid gedeeltelijk of volledig in smerolie gedoopt is.
Een wetenschappelijke vergelijking tussen kettingaandrijving en tandwielaandrijving wordt in dit artikel gepresenteerd. De auteur adviseert u om de volgende referenties te raadplegen voor een beter begrip van het onderwerp.
- Design of Machine Elements door V. B. Bhandari (Vierde editie; McGraw Hill Education).
- Machine Design door R. L. Norton (Vijfde editie; Pearson Education).
- A Textbook of Machine Design door R. S. Khurmi en J. K. Gupta (S. Chand; 2014).
Industriële technologie
- Riem vs. Verstuurreep: Belangrijkste Verschillen Uitgelegd
- Rechte vs Spiraal Kegeltanden: Belangrijkste Verschillen Uitgelegd
- Parallelle vs. Gekruiste Helicale Tandwielen: Belangrijkste Verschillen Uitgelegd
- Standaard vs. Helicale Tandwielen: Verschillen en Kenmerken
- Platte Riem vs. V-Riem Aandrijvingen: Belangrijkste Verschillen & Prestaties
- Industrie 4.0 vs Industrie 5.0: Wat Verandert En Waarom Het Belangrijk Is
- Zacht- vs Hardhout Multiplex: Belangrijkste Verschillen Uitgelegd
- Structuren vs. Unions in C: Een Praktische Gids
- C vs. C++: Belangrijkste Verschillen & Wanneer Welke Te Kiezen
- C vs Java: Een uitgebreide vergelijking van functies, geschiedenis en toepassingen
- Python vs JavaScript: Belangrijkste Verschillen, Kenmerken en Wanneer Welke Te Kiezen