



Borstelloze DC-motoren: ontwerp, constructie en geavanceerde toepassingen
De komst van vaste-staat-vermogenshalfgeleiders maakte de overgang van traditionele geborstelde DC-motoren naar borstelloze DC (BLDC) ontwerpen mogelijk. Hoewel BLDC's DC-apparaten zijn, spiegelen hun werkwijze nauw die van AC-synchronemotoren, wat ze relevant maakt voor elke discussie over AC-motortechnologie.
BLDC-motoren delen kernovereenkomsten met AC-synchronemotoren; het cruciale verschil ligt in de golfvorm van de terug elektromotorische kracht (EMK). Terwijl synchronemotoren een sinusoïdale terug-EMK genereren, vertonen BLDC-motoren een rechthoekige of trapeziumvormige terug-EMK-profiel.
In beide motortypen genereert een stator een draaiend magnetisch veld dat interactie aangaat met een magnetische rotor om koppel te produceren.
Synchronemotoren zijn typisch grote, multi-kilowatt machines, vaak uitgerust met elektromagneetrotoren, en werken op een enkele snelheid die een submultiple is van de netfrequentie. In tegenstelling, zijn BLDC-motoren doorgaans compact, variërend van enkele watten tot enkele tientallen watten, en vertrouwen op permanentmagnetische rotoren.
De snelheid van een BLDC-motor is inherent variabel tenzij deze wordt geregeerd door een gefaseerde vergrendelingslus (PLL) gebonden aan een referentiefrequentie. De typische constructiestijlen zijn cilindrisch of pannenkoek.
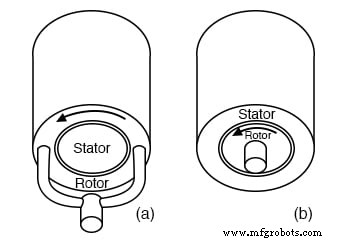
Cilindrische constructie: (a) buitenrotor, (b) binnenrotor
Cilindrische constructie is de meest voorkomende en kan in twee varianten worden gepresenteerd (zie figuur). De meest voorkomende variant heeft een interne rotor, zoals rechts te zien, en wordt gebruikt in harde-schijfstations. Een minder voorkomende variant plaatst de rotor buiten de stator, omringend deze.
Deze externe-rotorarrangement is typisch voor BLDC-ventilatormotoren, die vaak een as missen en compact en robuust zijn. In deze configuratie is de magnetische flux radiaal ten opzichte van de rotatie-as.
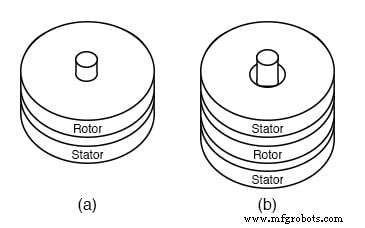
Pannenkoekmotorconstructie: (a) enkele stator, (b) dubbele stator
Hoog-koppel pannenkoekmotoren hebben vaak statorwikkelingen aan beide kanten van de rotor, zoals in figuur (b) getoond.
Lagere-koppel apparaten, zoals diskettestation-motoren, gebruiken typisch een eenzijdige statorwikkeling (figuur a). In deze ordening loopt de magnetische flux axiaal, parallel aan de rotatie-as.
Commutatie kan bereikt worden met diverse as-positie sensoren, waaronder optische encoders, magnetische encoders (bijv. resolvers, synchros), of Hal-effect magnetische sensoren. Hal-sensoren zijn de voorkeur voor kleine, kosteneffectieve motoren.
Een Hal-effectsensor is een halfgeleiderapparaat waarin de elektronenstroom wordt beïnvloed door een magnetisch veld loodrecht op de stroomrichting. Het verschijnt als een vier-terminals variabele weerstandsnetwerk; de twee uitgangsspanningen zijn complementair.
Wanneer een magnetisch veld wordt toegepast, produceert de sensor een kleine spanningsshift aan zijn uitgang. Deze Hal-uitgang kan een comparator aansturen voor een stabiele aansturing naar het vermogensapparaat, of een samengestelde transistorstufe aansturen wanneer correct gepolariseerd.
Moderne Hal-sensoren integreren vaak een versterker en digitale logica, wat ze tot 3-leiding apparaten maakt die direct de vermogenstransistor kunnen aansturen die een faswikkeling energiseert. Voor nauwkeurige positiemeting moet de sensor in de buurt van de permanentmagnetische rotor worden gemonteerd.

Hal-effect sensoren commuteren 3-fasige borstelloze DC-motor
De basiscilindrische 3-fasige motor (geïllustreerd bovenaan) wordt gecommueteerd door een Hal-sensor toegewezen aan elke statorfase. Naarmate de permanentmagnetische rotor draait, detecteert het Hal-apparaat de polariteitswisseling van de voorbijgaande rotorpool.
Het Hal-signaal wordt versterkt om te zorgen dat de statorspoelen de juiste stroom ontvangen. In de praktijk kunnen deze signalen worden verwerkt door combinatorische logica om efficiëntere aansturinggolfvormen te genereren.
Uitgerust met een gefaseerde vergrendelingslus (PLL) om snelheid te regelen, zou deze cylindrische motor een harde schijf kunnen aandrijven. Een vergelijkbare PLL-gebaseerde controle zou ook een pannenkoek-diskettemotor kunnen aandrijven (zie figuur).
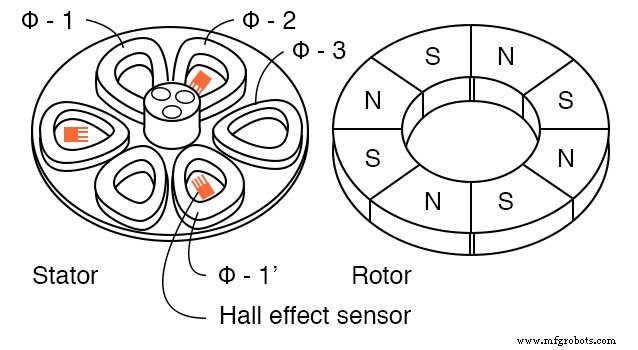
Borstelloze pannenkoekmotor
De 3-fasige pannenkoekmotor omvat zes statorpolen en acht rotorpolen. De rotor is een plat ferrietring met acht axiaal gemagnetiseerde afwisselende polen. Hoewel niet afgebeeld, wordt de rotor afgewerkt met een zacht-stalen plaat die gemonteerd wordt op de lager in het midden van de stator.
De stalen plaat sluit het magnetische circuit, en de statorpolen zijn gemonteerd op een stalen plaat bovenaan, wat de magnetische continuïteit verder waarborgt.
De platte statorwikkelingen zijn trapeziumvormig om de rotorpolen nauwkeurig te matchen; de zes statorspoelen vormen drie faswikkelingen.
Achtereenvolgens energiseren van de drie statorfasen creëert een draaiend magnetisch veld.
De permanentmagnetische rotor lijnt zich uit met dit veld, vergelijkbaar met een synchronemotor. Een 2-polige rotor zou synchroon draaien met het magnetische veld, terwijl een 8-polige rotor een submultiple van de veldfrequentie zal draaien vanwege de additionele polen.
Kenmerken van de borstelloze DC-ventilatormotor omvatten:

Borstelloze ventilatormotor, 2-fasig
- De stator heeft 2-fasen verdeeld over 4-polen
- Er zijn 4-saillante polen zonder wikkelingen om nul-koppelpunten te elimineren
- De rotor heeft vier hoofdaandrijfpolen
- De rotor heeft 8-polen superponeren om nul-koppelpunten te helpen elimineren
- De Hal-effect sensoren zijn op 45° fysiek gespaced
- De ventilatorbehuizing wordt bovenop de rotor geplaatst, die boven de stator ligt
Het primaire doel van een BLDC-ventilatormotor is kosteneffectieve fabricage, wat de verschuiving van 3-fasig naar 2-fasig ontwerpen voor lagere-prestatie producten aanmoedigt. Afhankelijk van het aansturingsschema kan het ook worden aangeduid als een 4-fasige motor.
Traditionele geborstelde DC-motoren vereisen een oneven aantal ankerpolen (3, 5, 7) voor zelfstartvermogen; even aantallen zoals 2 of 4 kunnen resulteren in een koppelminimum dat het starten vanaf rust belemmert.
Het introduceren van vier kleine saillante polen zonder wikkeling voegt een rimpelkoppel toe aan de koppel-positiecurve. Deze rimpel vermindert koppelminima, wat de startbaarheid verbetert.
De additionele rimpel elimineert koppelminima verder; zolang deze minima niet nul bereiken, blijft de motor startbaar. Hoe effectiever de minima onderdrukt worden, hoe makkelijker het startproces.
Voor een 2-fasige stator moeten Hal-sensoren elektrisch 90° uit elkaar liggen. Met een 2-polige rotor zou dit overeenkomen met een 90° fysieke spacing; echter, onze 4-polige permanentmagnetische rotor vereist dat de sensoren 45° fysiek geplaatst worden om de nodige 90° elektrische scheiding te bereiken (zie Hal-spacing boven).
Het grootste deel van het koppel ontstaat uit de interactie tussen de binnenste 2-fasige statorwikkelingen en de 4-polige sectie van de rotor. Consequent moet de 4-polige sectie onderaan gepositioneerd zijn zodat de Hal-sensoren de juiste commutatiesignalen detecteren.
De additionele 8-polige sectie is uitsluitend bedoeld om startprestaties te verbeteren.

Borstelloze DC-motor 2-fasige push-pull aansturing
Het bovenstaande diagram illustreert een 2-fasige push-pull (of 4-fasige) aansturing die twee Hal-sensoren gebruikt om vier wikkelingen te energiseren. Voor een enkele-pool rotor zijn de sensoren elektrisch 90° uit elkaar, wat overeenkomt met een 90° fysieke spacing.
Omdat elke Hal-sensor twee complementaire uitgangen produceert, kan een enkele sensor twee tegenovergestelde wikkelingen commuteren.
Industriële technologie
- Probleemoplossing bij Draadrotormotoren: Een Praktische Gids
- Elektriciteitsmotor betrouwbaarheidstip: Start-cycli reduceren om uw apparatuur te beschermen
- Motorlevensduur Verlengen: Expert Onderhoudstips
- Industriemotoren: Typen, functies en toepassingen
- Geavanceerde BLDC-motoren & automatiseringsoplossingen
- BLDC-motoren begrepen: professionele gids
- Eénfasige inductiemotoren begrijpen: typen, werking en rendementsverbeteringen
- AC-commutatormotoren begrijpen: ontwerp, typen en toepassingen
- Elektromoterveiligheid Garanderen: Belangrijke Fasen & Essentiële Beschermingsmaatregelen
- Top 4 Winding Storing Types in AC Electromotoren en Hoe Ze Te Voorkomen
- Nanotec CL4‑E: compacte, hoge‑prestatie motorcontroller voor BLDC & stepper‑motoren