



Stapelmotoren: typen, kenmerken en praktische toepassingen
Stapelmotor versus servomotor
Een stapelmotor is een digitale motor die zijn rotor in discrete stappen beweegt in plaats van continu te draaien. Wanneer geënergiseerd maar stilstaand, houdt hij zijn belasting met een betrouwbare vasthoudend koppel. De wijdverspreide adoptie van stapelmotoren in de afgelopen twee decennia werd mogelijk gemaakt door vaste-staat-stuurprogramma's die direct met microprocessoren interfaceren, wat een goedkope, lage-complexiteit oplossing biedt voor nauwkeurige bewegingscontrole.
Servomotoren, de voorgangers van stapelmotoren, combineren een motor, encoder en foutversterker om hoogpresterende bewegingscontrole te bieden. Hun extra componenten verhogen kosten en complexiteit, en ze zijn doorgaans gereserveerd voor toepassingen die de koppel- of snelheidslimieten van steppers overschrijden. Voor de meeste taken – waar matige snelheid, goede nauwkeurigheid en betaalbaarheid cruciaal zijn – is de stepper de standaardkeuze.
Historisch positioneerden steppers de lees-schrijfkoppen van diskettestations en werden gebruikt in vroege harde schijven. Moderne harde schijven vertrouwen echter op hoge-snelheid spoool-servos capable van sub-milliseconde positionering.
Servoversterkers zijn lineaire apparaten die zorgvuldige afstemming van versterking en fase vereisen om mechanische belasting te matchen. In tegenstelling, zijn stuurprogramma's voor steppers eenvoudige aan-uit schakelaars die stroom naar wikkelingen leveren. Dit maakt stepper-controle-elektronica goedkoper en ontwerpvriendelijker.
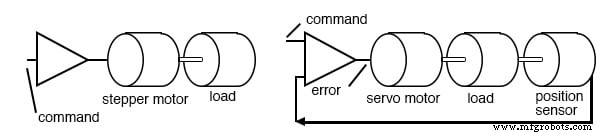
Stapelmotor versus servomotor
Kenmerken
Stapelmotoren zijn robuust en goedkoop omdat de rotor een massieve cylinder is – vaak een permanentmagniet – zonder glijringen of kommutatoren. De stator is gelamineerd en kan twee tot vijf wikkelfasen bevatten. Omdat ze niet ontworpen zijn voor continue rotatie, worden steppers typisch in koppel genoteerd in plaats van pk.
- Koppel varieert van een paar inch-ounces in kleine "dime-size" eenheden tot meer dan 1.000 inch-ounces (≈10 N·m) in grotere 4 kg motoren.
- Snelheid-koppelcurven illustreren dat vasthoudend koppel hoog is, maar beschikbaar koppel daalt naarmate de snelheid stijgt, uiteindelijk nul bereikend bij een maximum bedrijfssnelheid bepaald door de motor en belastinginertie.
- Stapelhoek hangt af van constructie: 90° (4 stappen per omwenteling) tot 0,75° (500 stappen per omwenteling). Stuurprogramma's kunnen de stapelhoek halveren via halve stappen.
- Maximale startfrequentie en intrek-koppel beperken hoe snel een motor vanuit rust versneld kan worden; uittrekkoppel regelt de maximale belasting die de motor kan handhaven zonder stappen te missen.
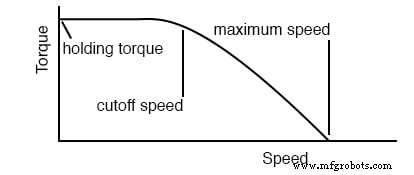
Stapelmotor snelheidskarakteristieken
Typen stapelmotoren
Variabele reluctantie
Deze steppers vertrouwen op magnetische flux die de laagste reluctantiebaan zoekt. De rotor is een zacht-ijzeren cylinder met saillante polen; wanneer geënergiseerd, lijnt de rotor zich uit met het draaiende statorveld, wat de luchtspeling minimaliseert. Ze hebben grote stapelhoeken en produceren weinig detent-koppel wanneer ontprikkeld.
Voorbeeld: een drie-fasige variabele-reluctantiemotor heeft een stapelhoek van 30°. De stapsequentie kan geïllustreerd worden met een eenvoudig aan-uit schakelpatroon, zoals hieronder getoond.
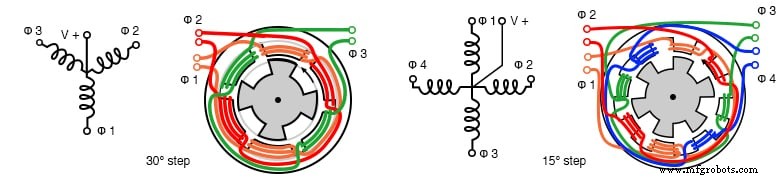
Drie-fasige variabele-reluctantiestapelmotor
Stapelhoekberekening:
ΘS = 360°/NS, ΘR = 360°/NR, ΘST = ΘR – ΘS NS = aantal statorpolen, NR = aantal rotorpolen
Omdat de rotor minder polen heeft dan de stator, beweegt de rotor een kleinere hoek per statorstap, wat een fijner stapresolutie geeft.
Permanentmagniet
Deze steppers hebben een cilindrische permanentmagnetische rotor. De stator heeft typisch twee wikkelingen, die gecentreerd kunnen zijn voor een unipolaire aansturing of met wisselende polariteit voor een bipolaire aansturing. Ze vertonen detent-koppel wanneer ontprikkeld en hebben grote stapelhoeken (vaak 7,5°–90°).
Aanstuuropties:
- Golfaandrijving energiseert één spoel tegelijk – eenvoudig maar lager koppel.
- Volle stap energiseert beide spoelen simultaan – hoger koppel.
- Halve stap wisselt tussen golf en volle stap – verdubbelt resolutie.
Unipolaire bedrading (4-, 6-, 5-, of 8-dradige configuraties) stelt gebruik van een enkele polariteit voeding toe maar vereist meer stuuruitgangen. Bipolaire bedrading geeft hoger koppel maar vereist een complexere stuur.
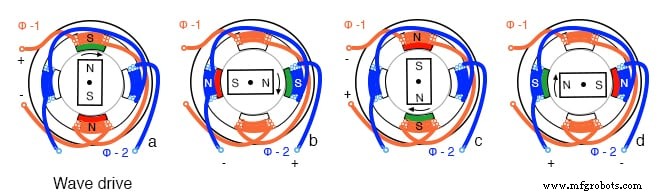
PM golfaandrijving sequentie
Typische constructie: een 24-polige can-stack ontwerp met 12 vervlochten vingers per fase, wat 15° stapelhoeken oplevert.
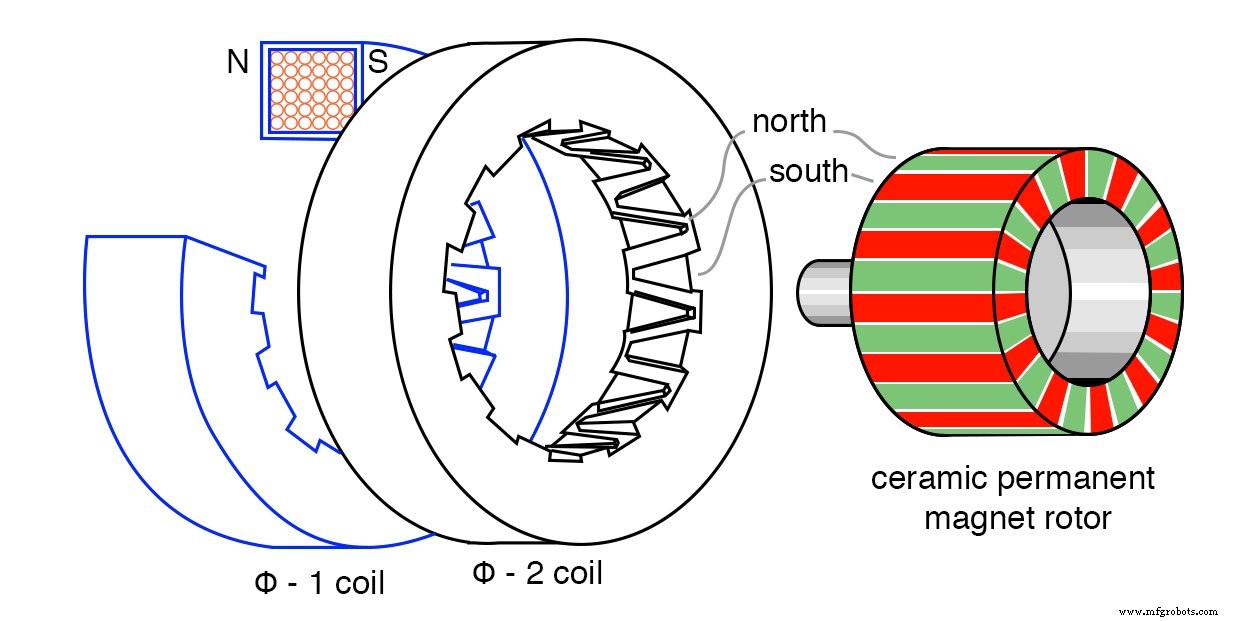
24-polige can-stack permanentmagnet stapelmotor
Hybride
Hybride steppers combineren de zacht-ijzeren tanden van een variabele-reluctantiemotor met de permanentmagnetische kern van een PM-motor, wat resulteert in een zeer fijn stapelhoek. De rotor heeft radiale zacht-ijzeren tanden verschuigd met half een tand, terwijl de stator overeenkomstige tanden heeft. De twee fasen zijn verschuigd met een kwart tand, wat de motor in staat stelt om in 192 posities per omwenteling te stappen in het getoonde voorbeeld.
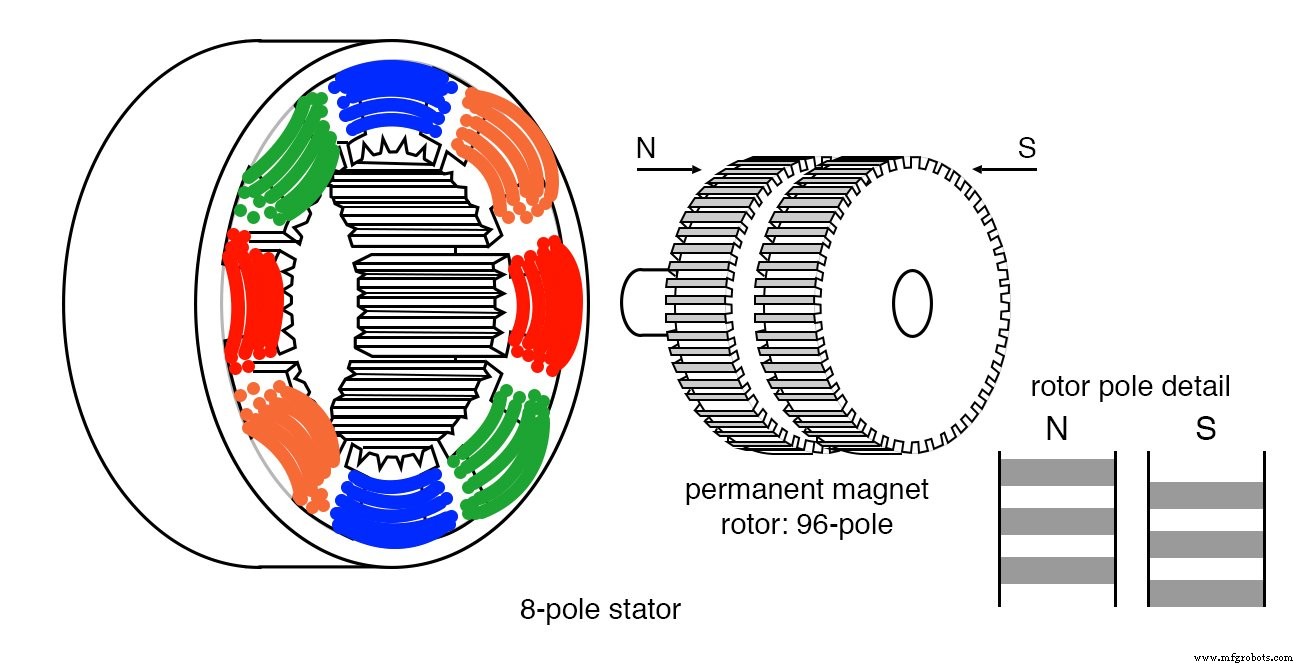
Hybride stapelmotor
Toepassingen
- Diskette- en vroege harde-schijf koppositie.
- Printers en copiërs (papiertransport).
- 3D-printers, CNC-frezen en robotarmen waar nauwkeurige positionering vereist is.
- Consumentenelektronica (bijv. camera-gimbals, robot-speelgoed).
Samenvatting
- Variabele reluctantie: zacht-ijzeren rotor, grote stapelhoek, geen detent-koppel.
- Permanentmagniet: ferrietrotor, can-stack constructie, matige stapelhoek, detent-koppel aanwezig.
- Hybride: fijn tand en fasverschuiving geven de kleinste stapelhoek en hoogste resolutie.
De keuze voor het juiste type hangt af van vereist koppel, snelheid, resolutie en kostenbeperkingen.
Gerelateerd Werkblad
Industriële technologie
- Motorlevensduur Verlengen: Expert Onderhoudstips
- Industriemotoren: Typen, functies en toepassingen
- BLDC-motoren begrepen: professionele gids
- Servo vs Stappenmotors: De Moderne Grijze Zone Verhelderd
- Grondslagen en vooruitgang in AC-motortechnologie
- Eénfasige inductiemotoren begrijpen: typen, werking en rendementsverbeteringen
- AC-commutatormotoren begrijpen: ontwerp, typen en toepassingen
- Elektromoterveiligheid Garanderen: Belangrijke Fasen & Essentiële Beschermingsmaatregelen
- Top 4 Winding Storing Types in AC Electromotoren en Hoe Ze Te Voorkomen
- Piekprestaties garanderen: Expert gids voor compressormotoronderhoud
- Nanotec CL4‑E: compacte, hoge‑prestatie motorcontroller voor BLDC & stepper‑motoren